文档文本内容
专题04 运动图像 追及相遇问题


题型一 常规图像..............................................................................................................................................2
题型二  非常规图像........................................................................................................................................5
题型三  追及和相遇问题................................................................................................................................9
课时精练..........................................................................................................................................................13
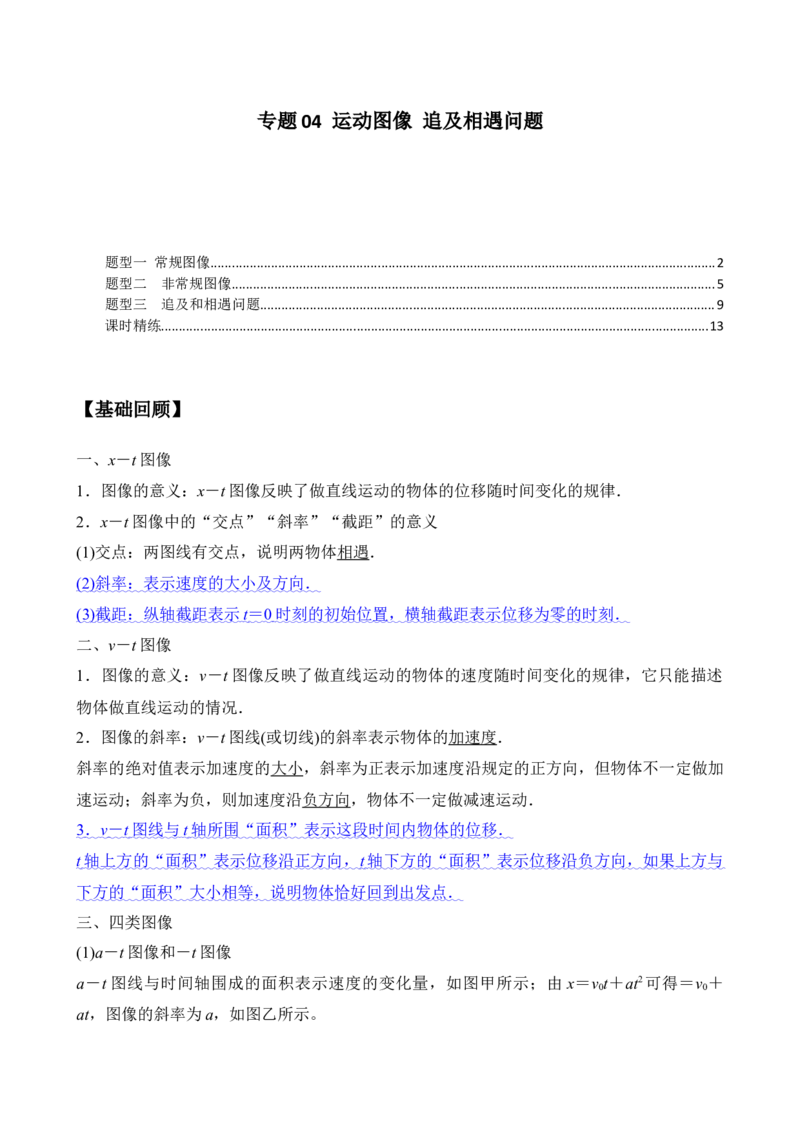
【基础回顾】
一、x-t 图像
1.图像的意义:x-t 图像反映了做直线运动的物体的位移随时间变化的规律.
2.x-t 图像中的“交点”“斜率”“截距”的意义
(1)交点:两图线有交点,说明两物体相遇.
(2)
  斜率:表示速度的大小及方向.


(3)
  截距:纵轴截距表示

 t =
  0   时刻的初始位置,横轴截距表示位移为零的时刻.


二、v-t 图像
1.图像的意义:v-t 图像反映了做直线运动的物体的速度随时间变化的规律,它只能描述
物体做直线运动的情况.
2.图像的斜率:v-t 图线(或切线)的斜率表示物体的加速度.
斜率的绝对值表示加速度的大小,斜率为正表示加速度沿规定的正方向,但物体不一定做加
速运动;斜率为负,则加速度沿负方向,物体不一定做减速运动.
3  .
  v  -
  t  图线与

  t 轴所围“面积”表示这段时间内物体的位移.


t  轴上方的“面积”表示位移沿正方向,

 t 轴下方的“面积”表示位移沿负方向,如果上方与


下方的“面积”大小相等,说明物体恰好回到出发点.
三、四类图像
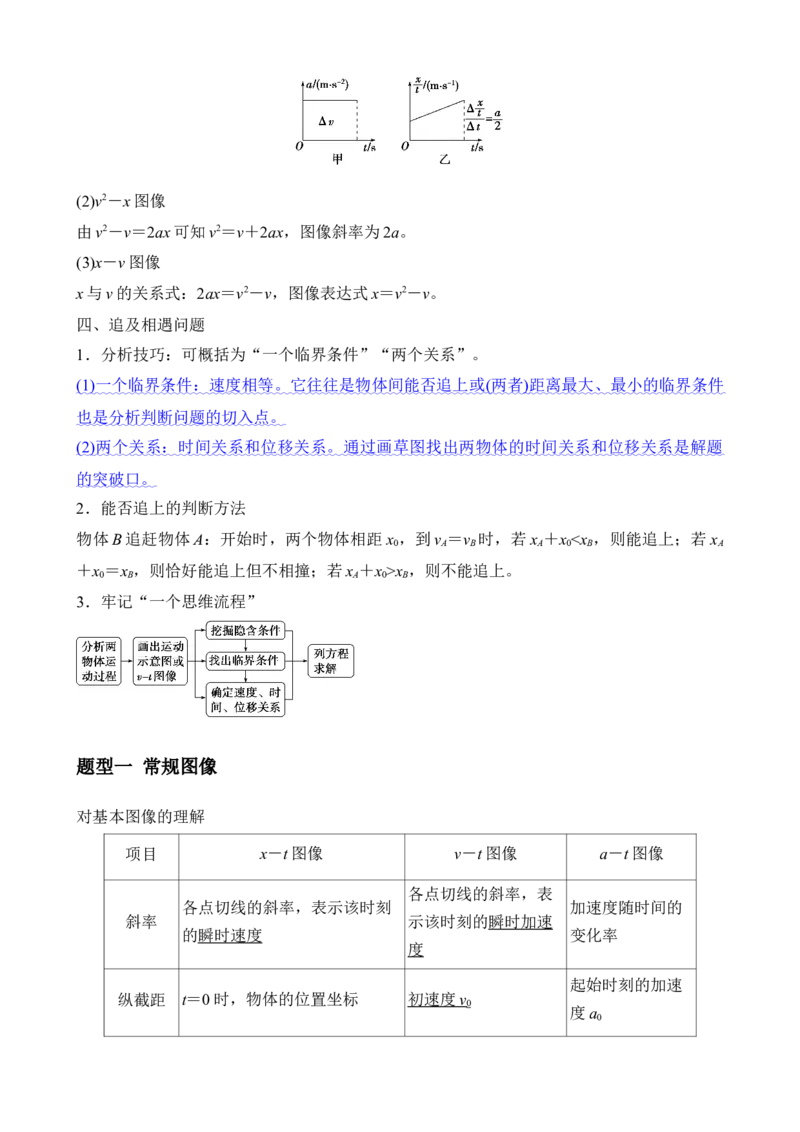
(1)a-t 图像和-t 图像
a-t 图线与时间轴围成的面积表示速度的变化量,如图甲所示;由x=v0t+at2可得=v0+
at,图像的斜率为a,如图乙所示。
(2)v2-x 图像
由v2-v=2ax 可知v2=v+2ax,图像斜率为2a。
(3)x-v 图像
x 与v 的关系式:2ax=v2-v,图像表达式x=v2-v。
四、追及相遇问题
1.分析技巧:可概括为“一个临界条件”“两个关系”。
(1)
  一个临界条件:速度相等。它往往是物体间能否追上或

 ( 两者

 ) 距离最大、最小的临界条件


也是分析判断问题的切入点。
(2)
  两个关系:时间关系和位移关系。通过画草图找出两物体的时间关系和位移关系是解题


的突破口。
2.能否追上的判断方法
物体B 追赶物体A:开始时,两个物体相距x0,到vA=vB时,若xA+x0<xB,则能追上;若xA
+x0=xB,则恰好能追上但不相撞;若xA+x0>xB,则不能追上。
3.牢记“一个思维流程”
题型一 常规图像
对基本图像的理解
项目
x-t 图像
v-t 图像
a-t 图像
斜率
各点切线的斜率,表示该时刻
的瞬时速度
各点切线的斜率,表
示该时刻的瞬时加速
度
加速度随时间的
变化率
纵截距
t=0 时,物体的位置坐标
初速度

  v 0
起始时刻的加速
度a0
面积
无意义
位移
速度变化量
交点
表示相遇
速度相同
加速度相同
【例题精讲】
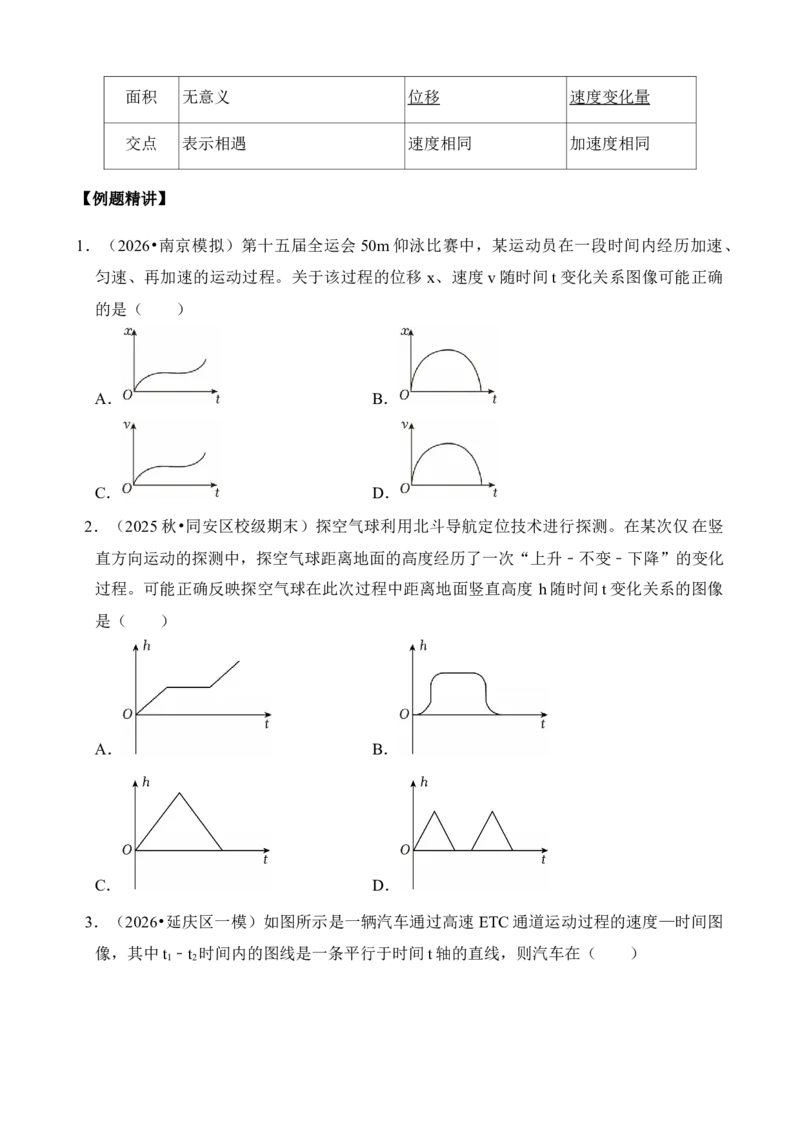
1.(2026•南京模拟)第十五届全运会50m 仰泳比赛中,某运动员在一段时间内经历加速、
匀速、再加速的运动过程。关于该过程的位移x、速度v 随时间t 变化关系图像可能正确
的是(  )
A.
B.
C.
D.
 2.(2025 秋•同安区校级期末)探空气球利用北斗导航定位技术进行探测。在某次仅在竖
直方向运动的探测中,探空气球距离地面的高度经历了一次“上升﹣不变﹣下降”的变化
过程。可能正确反映探空气球在此次过程中距离地面竖直高度h 随时间t 变化关系的图像
是(  )
A.
B.
C.
D.
 3.(2026•延庆区一模)如图所示是一辆汽车通过高速ETC 通道运动过程的速度—时间图
像,其中t1﹣t2时间内的图线是一条平行于时间t 轴的直线,则汽车在(  )
A.0﹣t1时间内速度方向与加速度方向相同
B.t1﹣t2时间内速度的变化率不为零
C.0﹣t1和t2﹣t3时间内的速度方向相反
D.0﹣t1和t2﹣t3间内的速度的变化率方向相反
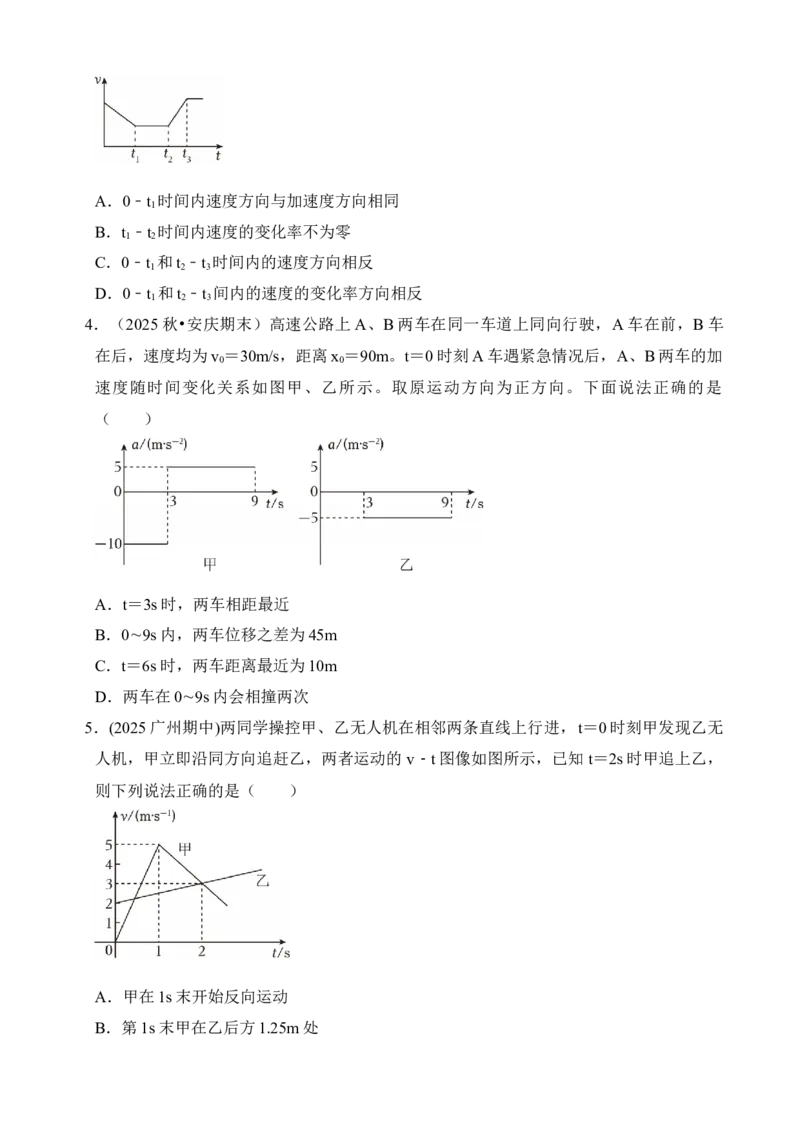
 4.(2025 秋•安庆期末)高速公路上A、B 两车在同一车道上同向行驶,A 车在前,B 车
在后,速度均为v0=30m/s,距离x0=90m。t=0 时刻A 车遇紧急情况后,A、B 两车的加
速度随时间变化关系如图甲、乙所示。取原运动方向为正方向。下面说法正确的是
(  )
A.t=3s 时,两车相距最近
B.0∼9s 内,两车位移之差为45m
C.t=6s 时,两车距离最近为10m
D.两车在0∼9s 内会相撞两次
 5.(2025 广州期中)两同学操控甲、乙无人机在相邻两条直线上行进,t=0 时刻甲发现乙无
人机,甲立即沿同方向追赶乙,两者运动的v
t
﹣图像如图所示,已知t=2s 时甲追上乙,
则下列说法正确的是(  )
A.甲在1s 末开始反向运动
B.第1s 末甲在乙后方1.25m 处
C.第2s 内乙的加速度大于甲的加速度
D.前2s 内甲、乙间的距离一直减小
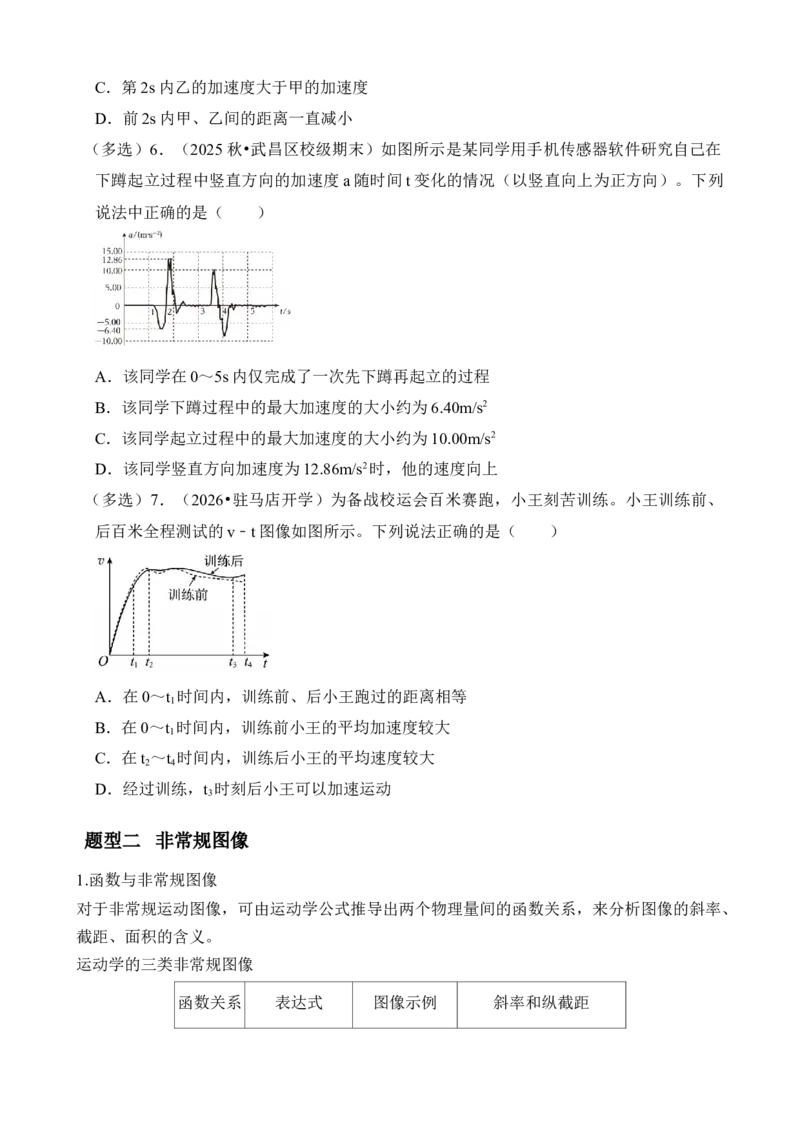
 (多选)6.(2025 秋•武昌区校级期末)如图所示是某同学用手机传感器软件研究自己在
下蹲起立过程中竖直方向的加速度a 随时间t 变化的情况(以竖直向上为正方向)。下列
说法中正确的是(  )
A.该同学在0~5s 内仅完成了一次先下蹲再起立的过程
B.该同学下蹲过程中的最大加速度的大小约为6.40m/s2
C.该同学起立过程中的最大加速度的大小约为10.00m/s2
D.该同学竖直方向加速度为12.86m/s2时,他的速度向上
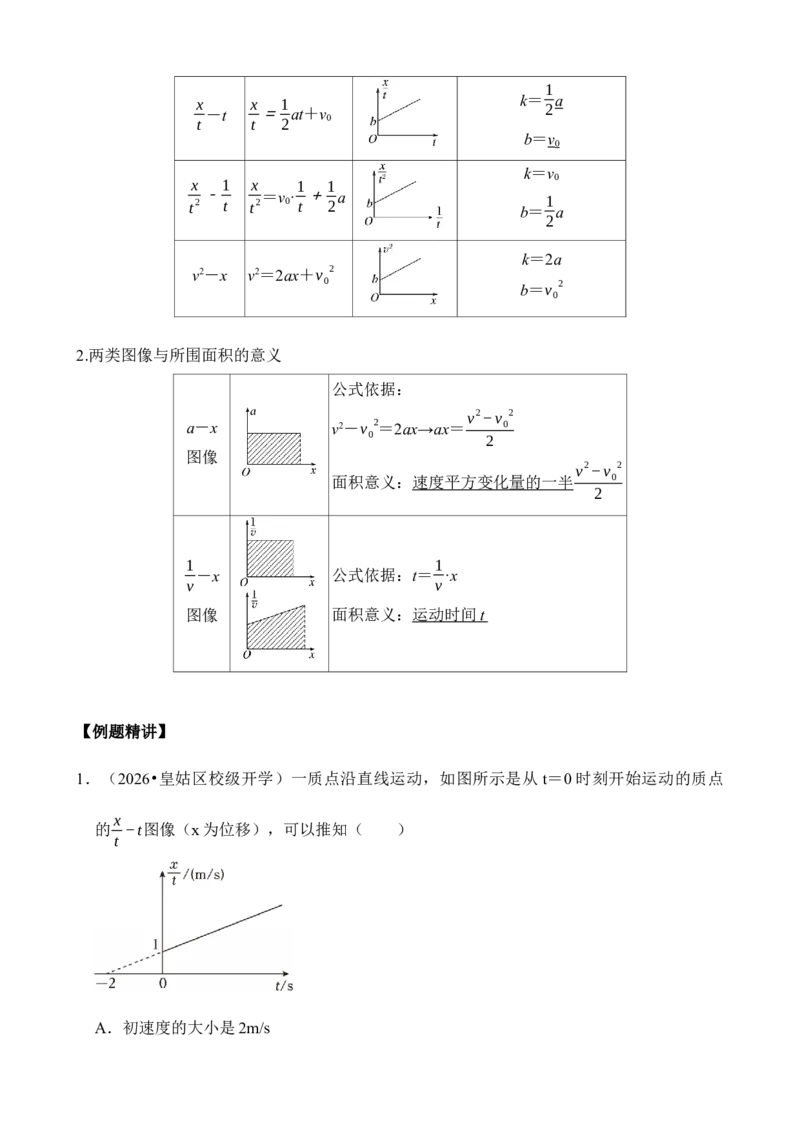
 (多选)7.(2026•驻马店开学)为备战校运会百米赛跑,小王刻苦训练。小王训练前、
后百米全程测试的v﹣t 图像如图所示。下列说法正确的是(  )
A.在0~t1时间内,训练前、后小王跑过的距离相等
B.在0~t1时间内,训练前小王的平均加速度较大
C.在t2~t4时间内,训练后小王的平均速度较大
D.经过训练,t3时刻后小王可以加速运动
 题型二  非常规图像
1.函数与非常规图像
对于非常规运动图像,可由运动学公式推导出两个物理量间的函数关系,来分析图像的斜率、
截距、面积的含义。
运动学的三类非常规图像
函数关系
表达式
图像示例
斜率和纵截距
x
t -t
x
t =1
2at+v0
k=1
2a
b=v0
x
t
2 -1
t
x
t
2=v0·1
t +1
2a
k=v0
b=1
2a
v2-x
v2=2ax+v0
2
k=2a
b=v0
2
2.两类图像与所围面积的意义
a-x
图像
公式依据:
v2-v0
2=2ax→ax=v
2−v0
2
2
面积意义:速度平方变化量的一半v
2−v0
2
2
1
v -x
图像
公式依据:t=1
v ·x
面积意义:运动时间

 t
【例题精讲】
1.(2026•皇姑区校级开学)一质点沿直线运动,如图所示是从t=0 时刻开始运动的质点
的x
t −t图像(x 为位移),可以推知(  )
A.初速度的大小是2m/s
B.加速度的大小是0.5m/s2
C.t=2s 时的速度大小是4m/s
D.t=2s 时位移大小是4m
 2.(2025 秋•青岛期末)一辆汽车在平直公路上行驶,从某时刻开始计时,汽车运动的
x
t
2 −1
t 图像如图所示。关于该汽车的运动,下列说法正确的是(  )
A.汽车做匀速直线运动
B.汽车的初速度大小为12m/s
C.汽车的加速度大小为1.5m/s2
D.汽车6s 内运动的位移大小为18m
 3.(2025 秋•市南区校级月考)一物体做直线运动,0 时刻处在坐标原点处,运动过程中
的v2﹣x 图像如图所示,一段过程中纵轴的变化量为m,对应的横轴变化量为n,且这个
过程对应的时间长为Δt,这段过程的中间时刻与0 时刻的时间间隔为3Δt,则0 时刻物体
的速度为(  )
A.n
Δt −5mΔt
2n
B.n
Δt −3mΔt
2n
C.3n
2 Δt
D.5n
2 Δt
 4.(2025 秋•金州区校级期末)当前智能机器人应用前景广阔,相关研究迅猛发展。在某
次实验中,机器人A、B(均可视为质点)同时从原点沿相同方向做直线运动,它们速度
的平方(v2)随位移(x)变化的图像如图所示。下列判断正确的是(  )
A.机器人A 的加速度大小为1m/s2
B.机器人A、B 在x=6m 处相遇
C.机器人A、B 在t =3 ❑√2s时相遇
D.机器人A、B 在x=6m 处的速度大小均为6m/s
 5.(2026•烟台模拟)甲、乙两车在平直公路上从同一地点同时出发,如图所示为甲、乙
两车运动的位置x 与速度的平方v2的变化关系图像,甲、乙两车的出发位置均为x=0,
则甲、乙两车在下一次相遇前的最大距离为(  )
A.2m
B.4m
C.8m
D.12m
(多选)6.(2026•桃城区校级模拟)一新款国产小型新能源电动汽车上市前,对其进行了
水平路面直线驾驶刹车性能检测,通过传感器描绘的该电动汽车从t=0 时刻开始的s
t −t
图像如图所示,其中s 和t 分别表示电动汽车的运动位移和运动时间,图中①为直线,
②为反比例函数图线,P 为两图线对接点,则(  )
A.刹车时间为8s
B.10s 内加速度先不变后逐渐变小
C.汽车在t1时间内的加速度大小为5m/s2
D.图中阴影部分的面积表示汽车在t0时间内通过的位移
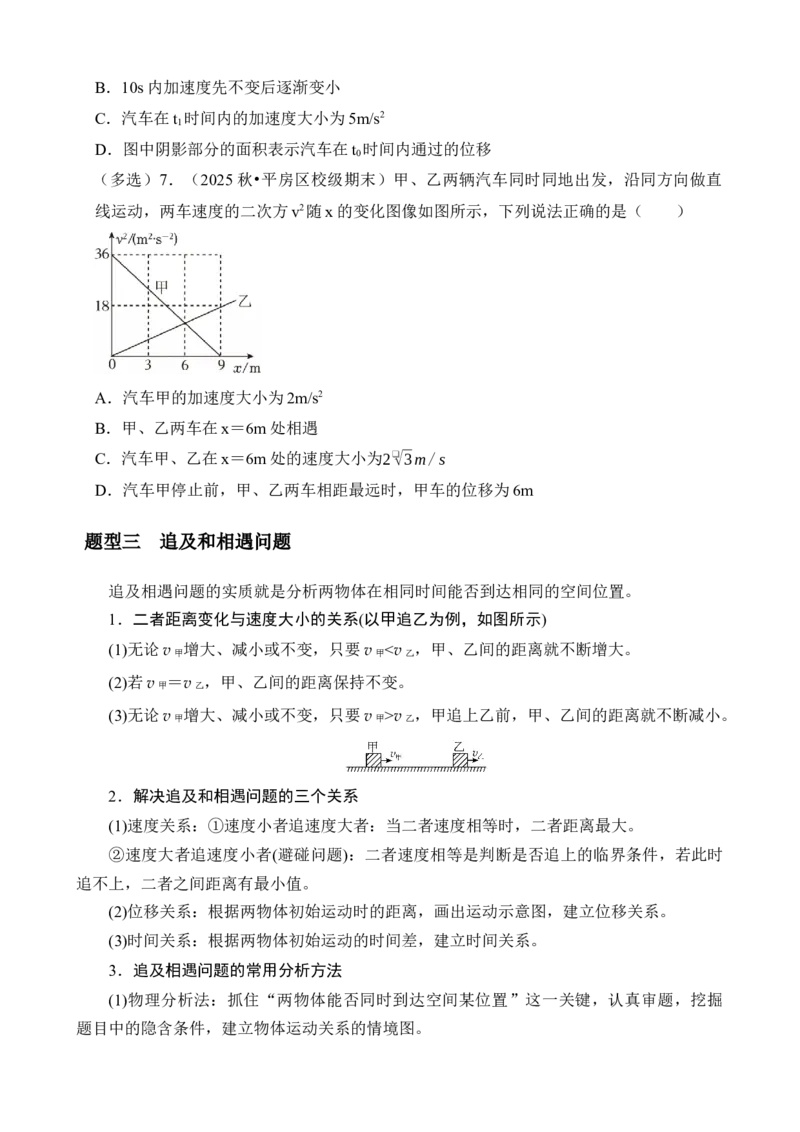
  (多选)7.(2025 秋•平房区校级期末)甲、乙两辆汽车同时同地出发,沿同方向做直
线运动,两车速度的二次方v2随x 的变化图像如图所示,下列说法正确的是(  )
A.汽车甲的加速度大小为2m/s2
B.甲、乙两车在x=6m 处相遇
C.汽车甲、乙在x=6m 处的速度大小为2❑√3m/ s
D.汽车甲停止前,甲、乙两车相距最远时,甲车的位移为6m
 题型三  追及和相遇问题
追及相遇问题的实质就是分析两物体在相同时间能否到达相同的空间位置。
1.二者距离变化与速度大小的关系(以甲追乙为例,如图所示)
(1)无论v 甲增大、减小或不变,只要v 甲<v 乙,甲、乙间的距离就不断增大。
(2)若v 甲=v 乙,甲、乙间的距离保持不变。
(3)无论v 甲增大、减小或不变,只要v 甲>v 乙,甲追上乙前,甲、乙间的距离就不断减小。
2.解决追及和相遇问题的三个关系
(1)速度关系:①速度小者追速度大者:当二者速度相等时,二者距离最大。
②速度大者追速度小者(避碰问题):二者速度相等是判断是否追上的临界条件,若此时
追不上,二者之间距离有最小值。
(2)位移关系:根据两物体初始运动时的距离,画出运动示意图,建立位移关系。
(3)时间关系:根据两物体初始运动的时间差,建立时间关系。
3.追及相遇问题的常用分析方法
(1)物理分析法:抓住“两物体能否同时到达空间某位置”这一关键,认真审题,挖掘
题目中的隐含条件,建立物体运动关系的情境图。
能否追上的判断方法(临界条件法):
物体甲追赶物体乙,开始时,两个物体相距x0,当v 甲=v 乙时,若x 甲>x 乙+x0,则能追
上;若x 甲=x 乙+x0,则恰好追上;若x 甲<x 乙+x0,则不能追上。
(2)二次函数法:设运动时间为t,根据条件列方程,得到关于二者之间的距离Δx 与时间
t 的二次函数关系。对于该二次函数关系:
①当Δx=0 时,表示两者相遇。取Δx=0 时,对于关于时间t 的一元二次方程,利用根
的判别式进行分析。
a.若Δ>0,即有两个解,说明可以相遇两次;
b.若Δ=0,有一个解,说明能刚好追上或相遇;
c.若Δ<0,无解,说明追不上或不能相遇。
②当t=-时,函数有极值,代表两者距离的最大或最小值。
(3)图像法:在同一坐标系中画出两物体的运动图像。位移—时间图像的交点表示相遇,
分析速度—时间图像时,应抓住速度相等时的“面积”关系找位移关系。
特别提醒:若被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已
经停止运动。
【例题精讲】
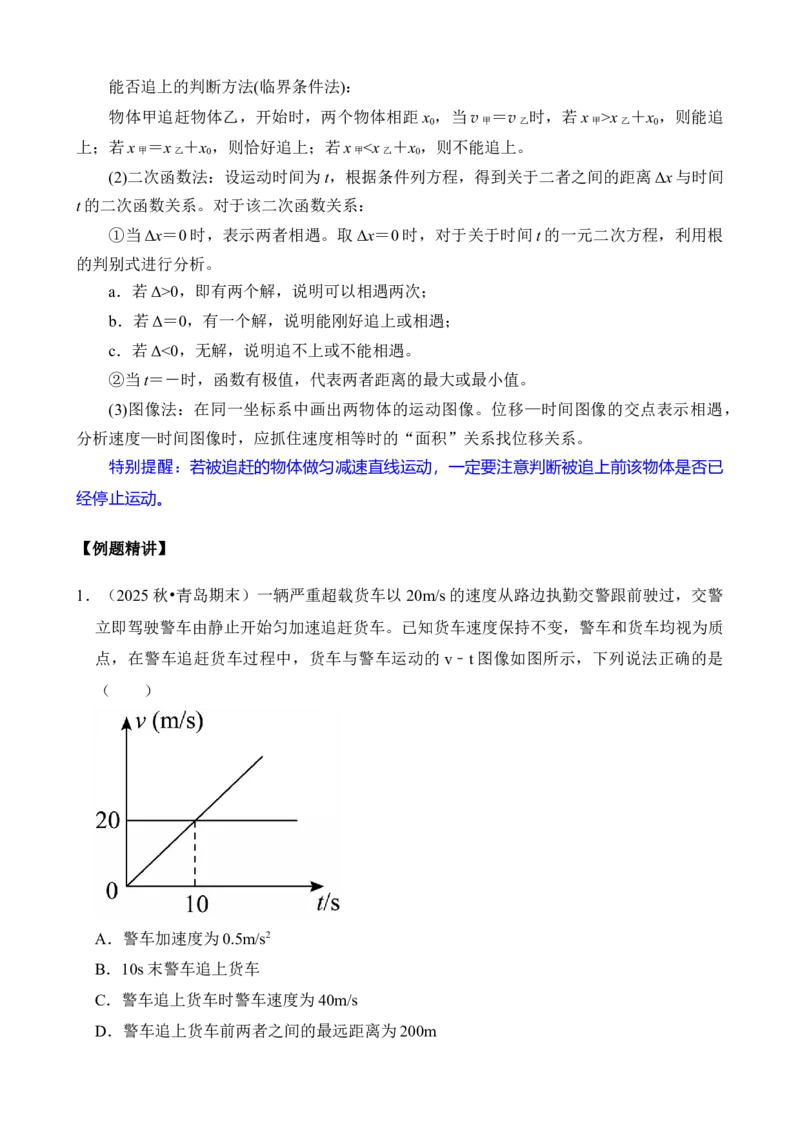
1.(2025 秋•青岛期末)一辆严重超载货车以20m/s 的速度从路边执勤交警跟前驶过,交警
立即驾驶警车由静止开始匀加速追赶货车。已知货车速度保持不变,警车和货车均视为质
点,在警车追赶货车过程中,货车与警车运动的v﹣t 图像如图所示,下列说法正确的是
(  )
A.警车加速度为0.5m/s2
B.10s 末警车追上货车
C.警车追上货车时警车速度为40m/s
D.警车追上货车前两者之间的最远距离为200m
 2.(2025 秋•青羊区校级期末)在两条平行相邻直线车道上有a、b 两汽车,当a 汽车经过
静止的b 汽车时,开始计时,已知a 汽车做匀变速直线运动的速度一位移图像、b 汽车的
速度一时间图像分别如图所示,取a 汽车运动方向为正方向,则下列说法正确的(  )
A.0~6s 内两车间最大距离为85m
B.第2s 内两车之间的距离不断减小
C.开始计时后,两车可以相遇两次
D.前2s 内a 汽车的速度变化率大于b 汽车的速度变化率
 3.(2025 秋•长沙校级期末)在研发无人驾驶汽车的过程中,对比甲、乙两辆车的运动,
两车在计时起点时刚好经过同一位置沿同一方向做直线运动,它们的速度随时间变化的关
系如图所示,由图可知(  )
A.甲车任何时刻加速度大小都不为零
B.在0~3s 内,t=3s 时两车相距最远
C.在t=9s 时,两车又一次经过同一位置
D.甲车在t=6s 时的加速度与t=9s 时的加速度相同
 4.(2025 秋•葫芦岛期末)一条鲨鱼发现正前方x0处有一条小鱼,立即开始追捕,同时小
鱼也发现了鲨鱼,立即朝正前方加速逃离。两条鱼的v﹣t 图像如图所示,两者在同一直
线上运动。则下列说法正确的是(  )
A.小鱼加速阶段的加速度大小为5m/s2
B.鲨鱼加速阶段的加速度大小为5m/s2
C.t=2s 时两条鱼速度相等
D.t=2s 时鲨鱼一定追上了小鱼
  5.(2025 秋•绿园区校级月考)甲、乙两物体同时同地沿同一方向做直线运动的v﹣t 图
像,如图所示,则关于甲、乙两物体在0 到60s 时间内运动的说法中正确的是(  )
A.乙物体前20s 与后40s 的运动方向相反
B.第50s 末,甲在乙的前面
C.甲、乙在10s 末和40s 末相遇
D.在40s 末甲、乙相距最远
 (多选)6.(2026•九台区校级开学)一辆小汽车以30m/s 的速度匀速行驶在高速公路上,
突然发现正前方30m 处有一辆大卡车以10m/s 的速度同方向匀速行驶,小汽车紧急刹车,
刹车过程中刹车失灵。如图所示,图线a、b 分别为小汽车和大卡车单独行驶时的v﹣t 图
像(忽略刹车反应时间)以下说法不正确的是(  )
A.因刹车失灵前小汽车已减速,故不会发生追尾事故
B.在t=3s 时发生追尾事故
C.在t=5s 时发生追尾事故
D.若紧急刹车时两车相距40m,则不会发生追尾事故且两车最近时相距10m
 (多选)7.(2025 秋•铜梁区校级月考)我国世界有最领先的风洞实验技术,而航空事业
的发展离不开风洞试验,其简化模型如图a 所示。在光滑的水平轨道上停放相距x0=8m
的甲、乙两车,其中乙车是风力驱动车。弹射装置使甲车获得v0=30m/s 的瞬时速度,向
乙车运动的同时,乙车的风洞开始工作,将风吹向固定在甲车上的挡风板,从而使乙车获
得了速度,测绘装置得到了甲、乙两车的v﹣t 图像如图乙所示,设两车始终未相撞。求
(  )
A.在t1时刻两车相遇
B.图中t1对应的时刻为0.2s
C.乙车的加速度为50m/s2
D.两车相距最近时的距离为5m

 课时精练
一.选择题(共8 小题)
 1.(2025 秋•百色期末)在科技运动会上,某同学展示其设计的无人驾驶玩具车行驶性能,
其运动的位移与时间的关系图像如图,则无人驾驶玩具车(  )
A.在0~5s 内速度大小为6m/s
B.在0~10s 内位移大小为0
C.在5~10s 内做匀速直线运动
D.在5~10s 内做匀加速直线运动
 2.(2025 秋•肥东县校级期末)甲、乙两车在平直路面行驶的位移—时间图像如图所示,
甲为抛物线,乙为直线,t1时刻两图线相切,下列说法正确的是(  )
A.甲为匀变速运动,乙为匀速运动
B.甲为曲线运动,乙为直线运动
C.t1时刻相遇,甲的速度大于乙的速度
D.甲的加速度大小为
x1
t1(t2−t1)
 3.(2026•泸县校级开学)如图所示为某植保无人机运动的速率v 随时间t 变化的图像,其
中0~2.5s 为竖直起飞过程,2.5s 后转为水平飞行,则下列说法中正确的是(  )
A.无人机在2s 时达到最大高度,且最大高度为4m
B.无人机在上升阶段始终处于超重状态
C.0~2.5s 内无人机的平均速度大小为2m/s
D.0~12.5s 内无人机的位移大小为55m
4.(2026•哈尔滨模拟)某学科小组研究人形机器人的行走能力,其速度—时间图像如图示
其中t0时刻机器人开始运动,DE 是一段倾斜直线。下列说法正确的是(  )
A.t2~t3时间内机器人的平均速度大于v2+ v3
2
B.t3~t4时间内机器人做匀速直线运动
C.机器人在t2时刻的加速度最大
D.机器人在t3时刻向负方向运动
 5.(2025 秋•济宁期末)在攀爬训练中,某消防员沿竖直绳索以大小为0.1m/s 的初速度往
上爬,以竖直向上为正方向,其加速度a 随时间t 变化的规律如图所示。该消防员
(  )
A.在0~8s 内做匀变速直线运动
B.在t=4s 时的速度大小为0.2m/s
C.在0~4s 内上升的高度为0.4m
D.在0~8s 内上升的高度为2.8m
 6.(2025 秋•无锡期末)智能手机能记录某户外游乐设施在竖直方向上的加速度,将手机
放在该设施的水平面板上,设施由静止开始竖直上升,测得手机的a﹣t 图像如图所示,
以竖直向上为正方向,则(  )
A.在t3时刻手机到达最高点
B.在t1~t3内手机先加速后减速
C.在t2~t4内,手机一直处于失重状态
D.在t2~t3内手机受到的支持力逐渐减小
 7.(2026•烟台一模)甲、乙两车在平直公路上从同一地点同时出发,如图所示为甲、乙
两车运动的位置x 与速度的平方v2的变化关系图像,甲、乙两车的出发位置均为x=0,
则甲、乙两车在下一次相遇前的最大距离为(  )
A.2m
B.4m
C.8m
D.12m
  8.(2025 秋•吉安期末)2025 年新能源汽车销量在国内市场的占比突破60%,首次超过
燃油车销量。为检测某新能源汽车的刹车性能,在一次平直公路上的实验中得到位移与速
度平方之间的关系如图所示。则此次测试从汽车刹车到停止的时间为(  )
A.5 秒
B.6 秒
C.7 秒
D.8 秒
 二 多选题(共3 题)
(多选)9.(2025 秋•汕尾期末)在一段平直公路上,甲、乙两车在同一车道上同向行驶,
甲车在前,乙车在后,相距65m,速度均为20m/s。在t=0 时刻,甲车司机发现前方有一
只小狗,于是马上采取制动措施,甲、乙两图分别是甲、乙两车0~8s 的运动图像,取初
速度方向为正方向,则在此过程中下列说法正确的是(  )
A.在4~8s,乙车静止不动
B.在0~2s,甲车加速度为﹣10m/s2
C.甲、乙两车在4s 末距离最近
D.甲、乙两车最小间距为5m
 (多选)10.(2025 秋•驻马店期末)甲乙两车沿着双车道平直公路朝同一方向做直线运
动,t=0 时刻乙车在甲车前方3m 处。甲车中安装了速度传感器,乙车中安装了位移传感
器,两车传感器同步采集的示数随时间变化情况如图所示,则(  )
A.甲车做匀减速直线运动
B.乙车做匀加速直线运动
C.第3s 末甲、乙两车相遇
D.第4s 末甲、乙两车相遇
 (多选)11.(2025 秋•龙岩期末)随着科技的发展,智能机器人广泛应用于各行各业。
如图所示为A、B 两个机器人在某段时间内运动的位移—时间(x﹣t)图像,则下列说法
正确的是(  )
A.10s 时B 机器人追上A 机器人
B.在0~20s 内,A 机器人的位移为5m
C.在0~10s 内,A 机器人的加速度为1m/s2
D.在10~30s 内,A 机器人的平均速度大小为0.75m/s
 三.解答题(共3 小题)
12.(2025 秋•酒泉期中)物体A 和B(均可视为质点)在同一直线上沿同一方向运动,t=
0 时刻,A 在B 后方s0=16m 处。A 运动的x﹣t 图像如图甲所示,B 运动的v﹣t 图像如图
乙所示。求:
(1)相遇之前,经多长时间两物体相距最远;
(2)相遇之前,两物体之间的最远距离;
(3)经多长时间两物体相遇。
  13.(2025 秋•红旗区校级期末)甲、乙两小玩具车同时从坐标原点向同一方向出发,甲
的位移—时间图像如图1 所示,乙的平均速度—时间图像如图2 所示。已知图1 为抛物线
图2 为直线,甲、乙在2t0时刻相遇,图中数据均为已知量,求:
(1)乙的加速度大小;
(2)甲的初速度大小和加速度大小。
 14.(2025 秋•大连校级月考)如图甲,汽车A 和B(均可视为质点)在平直的公路上沿
两平行车道同向行驶。某时刻开始计时,A 车在后,此时两车相距x0=16m,A 车运动的
x﹣t 图像如图乙所示,B 车运动的v﹣t 图像如图丙所示。求:
(1)两车共速的时刻t;
(2)两车的最远距离x。