ARTICLE · 1210714
教材案例插图1-4excel绘制
以之前绘制极三角形和镜极三角形插图的excel文件为基础,将中垂线,极三角形的边这些中间量都用已知的相关点条件替换掉,然后我们就可以得到图1所示的表格,在表格中给出已知的相关点坐标值,就可以实时得到极点、镜极点、和极三角形的一些参数坐标值,方便后续作图和设计机构。
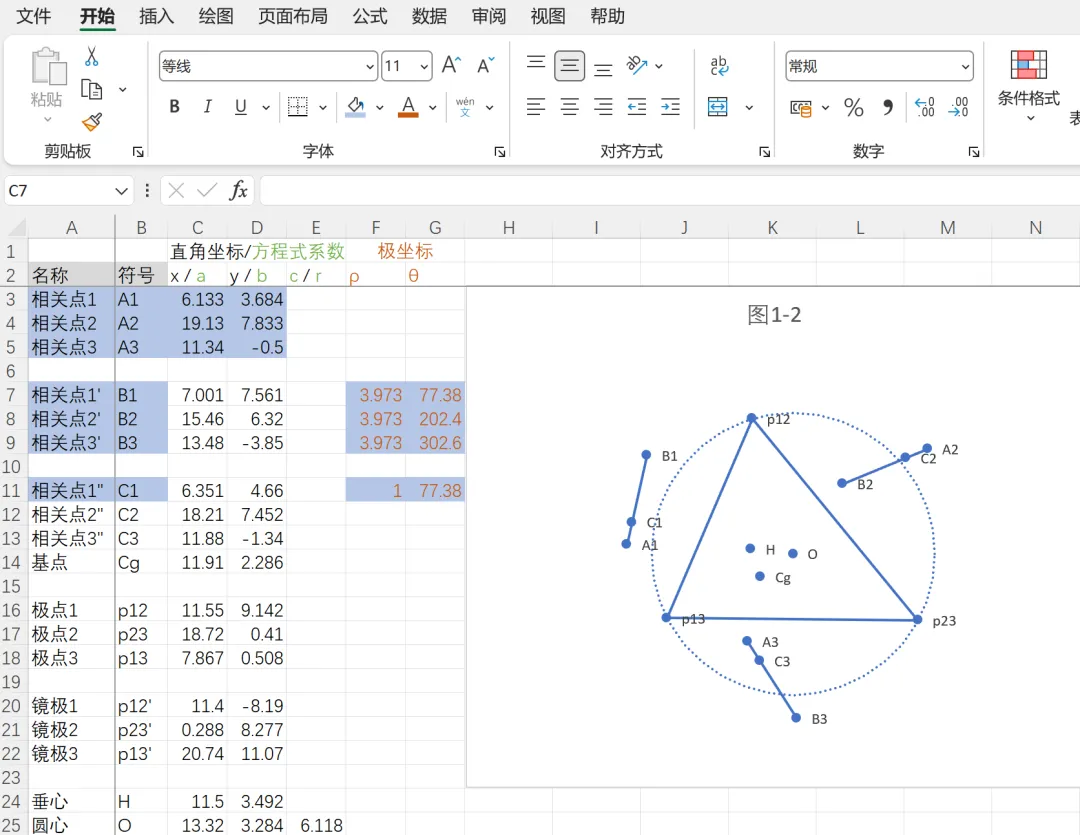
图1 相关点、极点、镜极点、极三角形关系图
打开Linkage软件,将图2导入到软件的背景中,将图缩放至10%,将共线的三点移动至x轴上,以共线的三个C点作为已知相关点,相当于表格中的A点,为防止混淆,将表格中的符号改成和图2一致,然后测量出相关点C1、C2、C3的直角坐标值,和A1、A2、A3、B1、B2、B3的相对极坐标值,并将测得的数据更新至上述表格中,如图3所示。
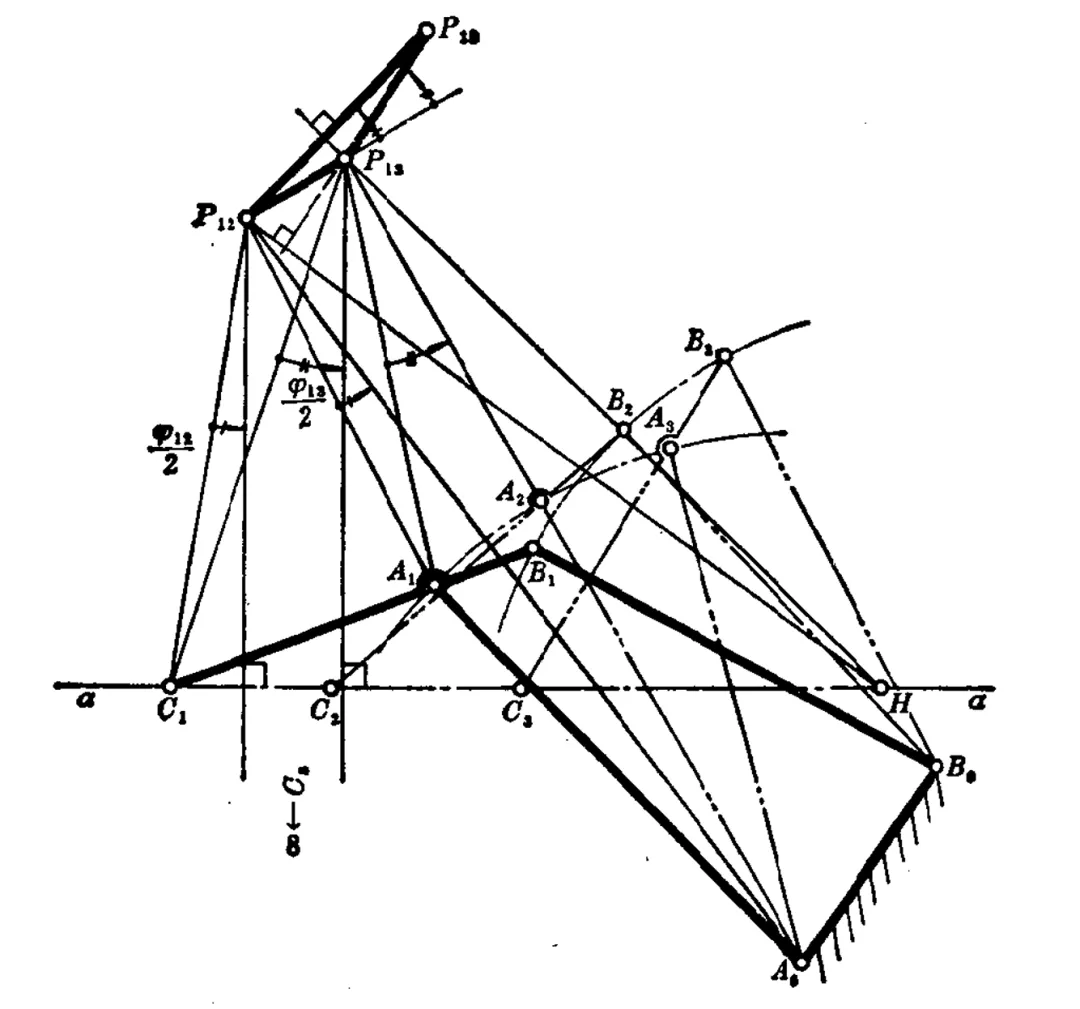
图2 鹤式起重机案例插图
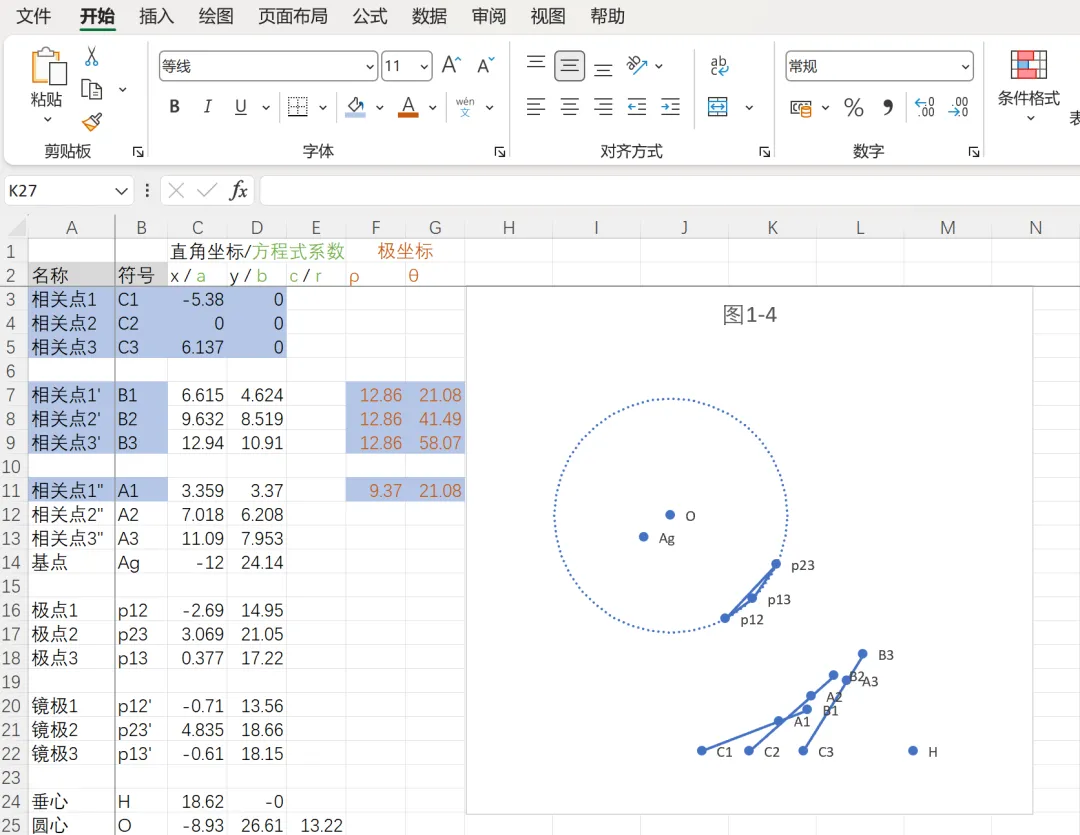
图3 更新后的数据和图像
在共线轴线上,取两点P1、P3,使其横坐标分别等于极点P12、P13的横坐标,纵坐标与C点一致为零,直接引用三点角度的公式,可以得到∠C1P12P1、∠C1P13P3的角度值。如图4所示
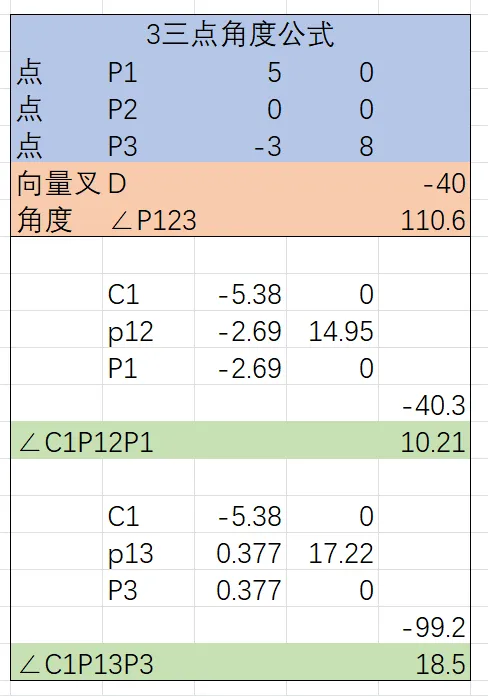
图4 计算两个绕点角度
再引用两点直线公式,得到P12A1、P13A1、P12B1、P13B1的直线方程,如图5所示。
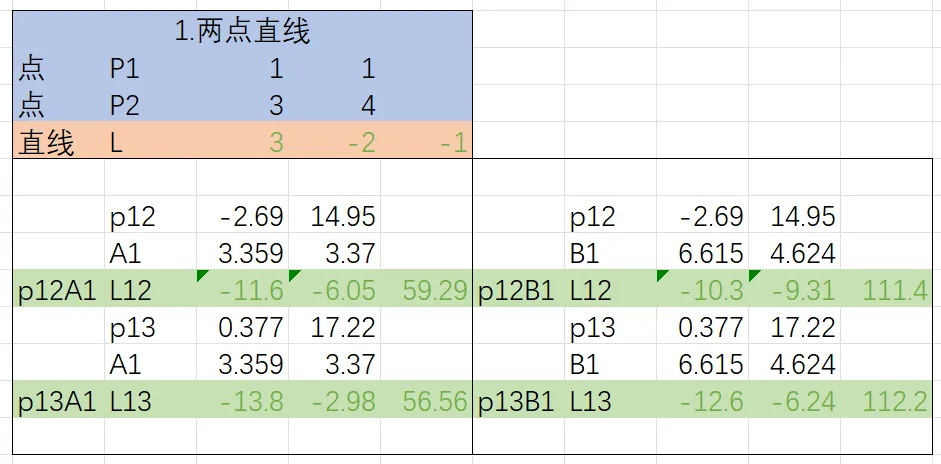
图5计算P12A1、P13A1、P12B1、P13B1的直线方程系数
引用绕点旋转的直线方程公式,将直线P12A1绕点P12逆时针转∠C1P12P1、直线P13A1绕点P13逆时针转∠C1P13P3;直线P12B1绕点P12逆时针转∠C1P12P1、直线P13B1绕点P13逆时针转∠C1P13P3,得到四条直线方程,如图6所示。
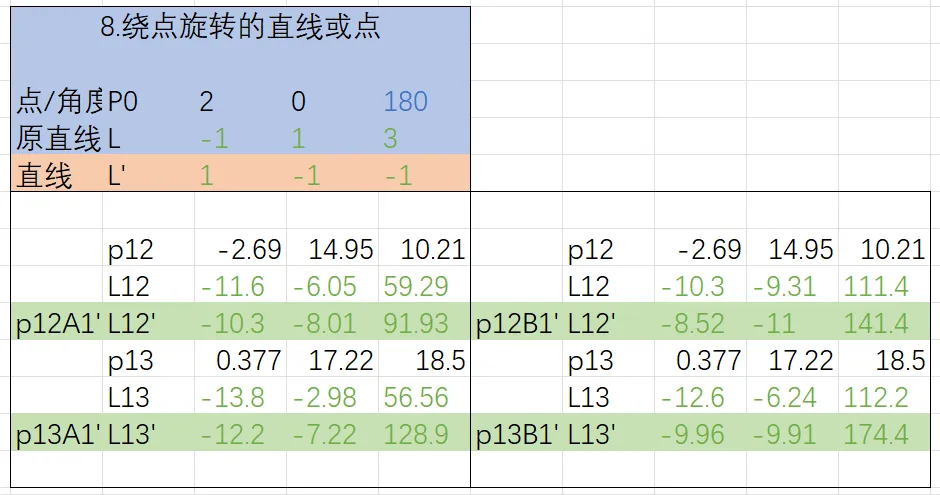
图6 计算P12A1、P13A1、P12B1、P13B1绕各自线上的极点转对应角度后的直线方程系数
引用两直线交点的方程公式,求得P12A'与P13A'的交点A0坐标,和P12B1'与P13B1'的交点B0坐标,如图7所示。
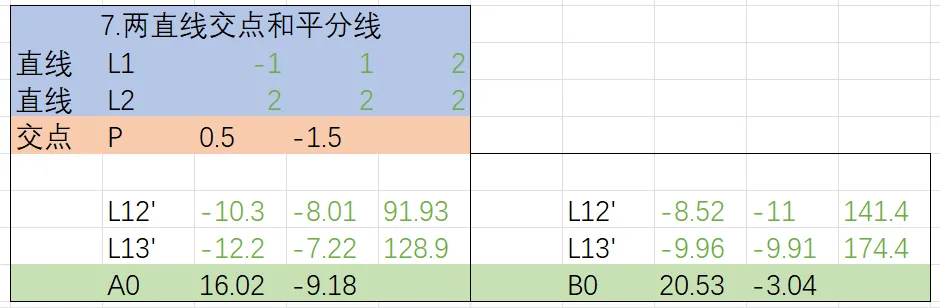
图7 通过求两直线交点公式,计算出A0和B0的坐标
添加A1、A0、B0、B1这四个点的坐标到图表中,更改线条线型和点的标记样式,即可得到excel版的插图,如图8所示。
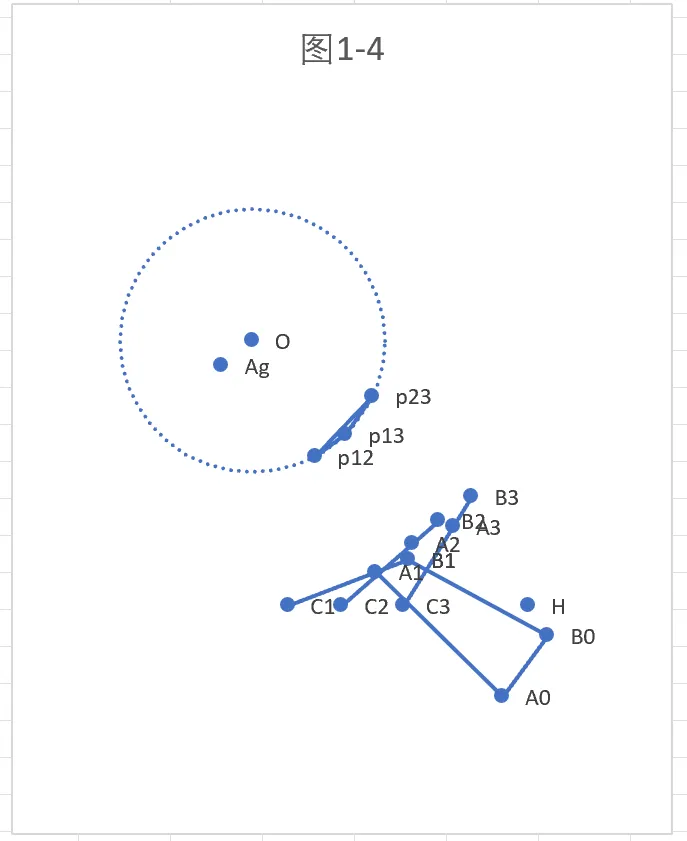
图8 excel绘制案例图1-4
在Linkage软件中,添加A0、B0固定锚点,任意一个固定锚点作为驱动并勾选手动操作,影响仿真的其他点设为固定锚点,仿真的时候,如果连杆C1A1B1能与另外两个位置重合,则表示机构求解无误。