ARTICLE · 1366279
这道真题,板块模型+光滑曲面+粗糙水平面+弹性挡板多模型叠加,机械能守恒、摩擦耗散、动量守恒、共同速度多知识点覆盖【可视化】
本题为 泰安市高二期中考试第17题,以航空货舱的缓冲转运装置为情境。
命题立意在多过程的分段处理,而非单点公式:同一对接触面的摩擦力在五个阶段中反复改变方向与施力对象,动能与动量两条线索交替接续,每进入新的一段都要重新判断该用哪一条。
物理模型为板块模型,叠加光滑曲面、粗糙水平面与弹性挡板;知识点覆盖机械能守恒、摩擦耗散、动量守恒与共同速度、质心系中的弹性碰撞,以及按相对路程计量的摩擦生热。全题只以 为变量,两问分别落在“无碰撞”与“允许碰撞”两种情形,定量结构归结为 与 、 的比较。
一、原题与参考答案
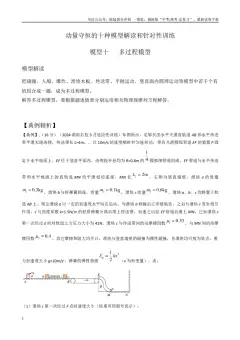
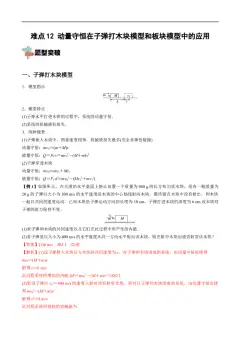
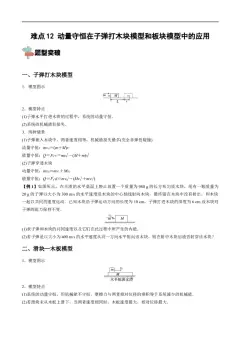
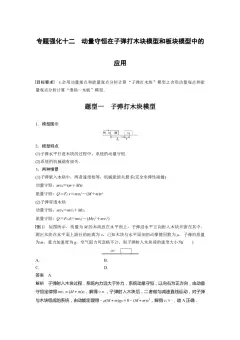
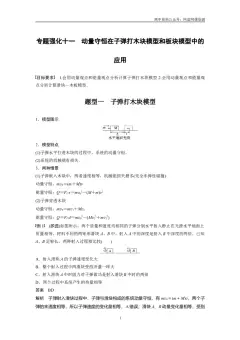
题目(12 分)装置 上表面由光滑曲面和粗糙水平面组成,固定在地面上;转运车 紧靠 ,二者上表面等高。包裹与 的粗糙部分、 的上表面间的动摩擦因数均为 ; 与水平地面间的摩擦不计,;、 水平上表面的长度均为 ; 取 。将 的包裹(视为质点)从 的 高处由静止释放,沿曲面下滑。
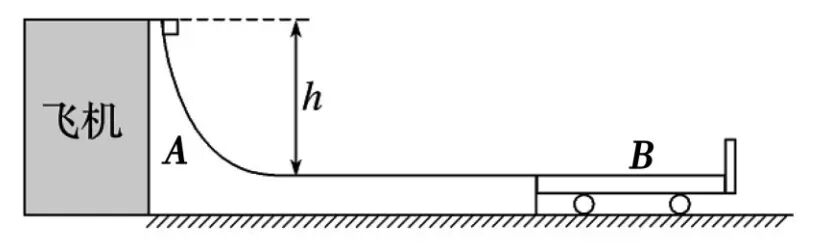
(1)若 ,包裹与 的右挡板没有发生碰撞,求 获得的最大冲量;
(2)设包裹与 的右挡板碰撞时没有机械能损失,要使包裹停在 上,求 的范围。
答案 (1);(2)。
两问结论均无误。其中有两处需要追究:题设条件下 为何落在共速时刻, 这一上界又由哪个条件决定。
二、五个阶段与三个闭式结论
(1)分段依据
分段的依据是受力性质是否改变。全程摩擦力的大小恒为 ,变化的是它作用在哪个物体上、指向哪一侧:
(2)两个容易被略过的前提
“等高”:包裹从 滑上 时速度沿水平方向,没有竖直冲击,支持力才恒为 ,摩擦力才恒为 。若两面不等高,包裹落上 时存在竖直冲击,机械能损失, 也不再恒定,前述算法不再适用。
“曲面形状未给”:题图只给出示意曲线,未给方程。段Ⅰ因此只能确定速度与高度差的关系,历时不可求,第(1)问的第一步只能从能量入手。
(3)三个可以直接引用的结论
设包裹到达 左端时速度为 。
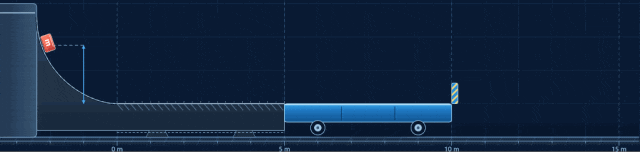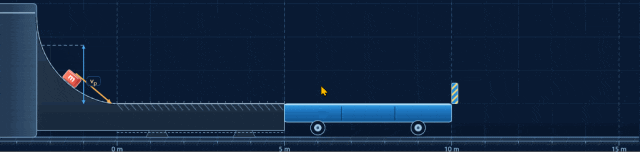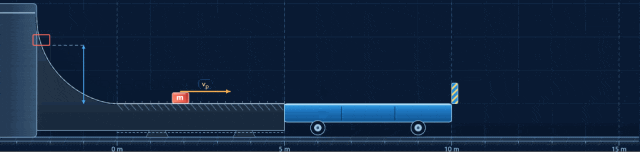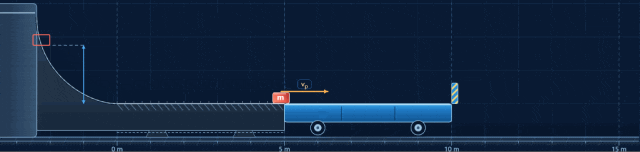
段Ⅰ、Ⅱ合并:
段Ⅲ动量守恒,共速 。
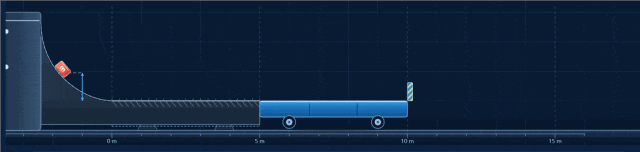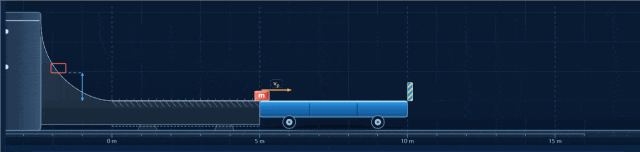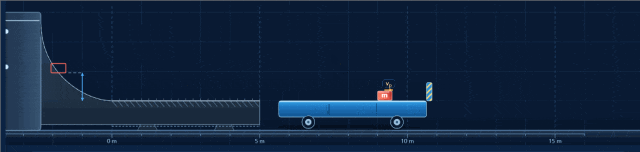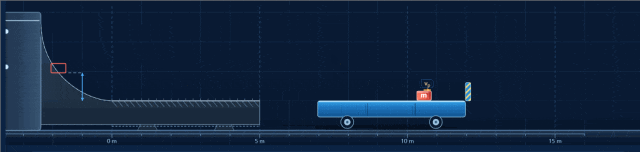
相对滑动的总路程由摩擦生热定出:系统减少的动能全部转化为热,这份动能即“相对动能”
本题的定量问题于是归结为 与 、 的比较:
:未及挡板即共速,终态距左端 ; 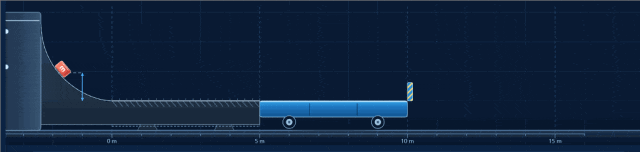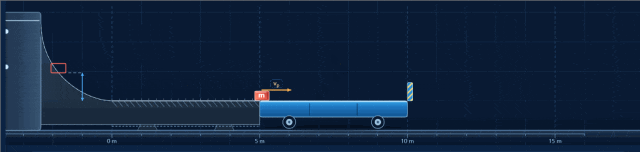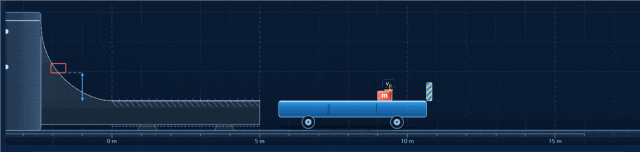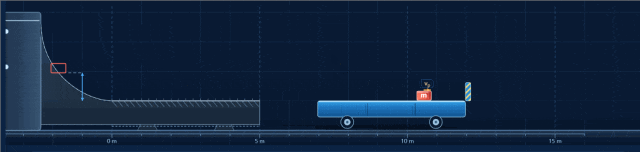
:撞挡板后返回,终态距左端 ; 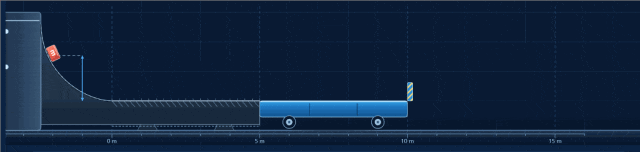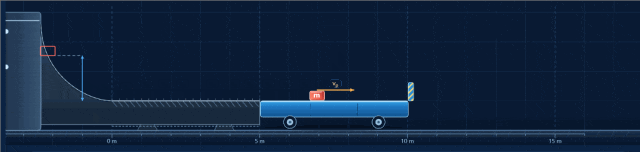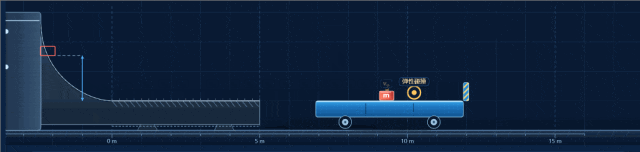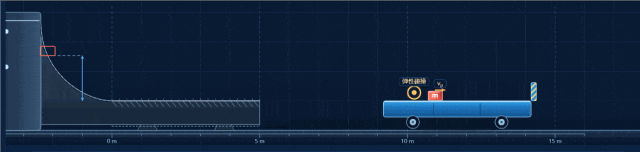
:滑离 左端,不合题意。 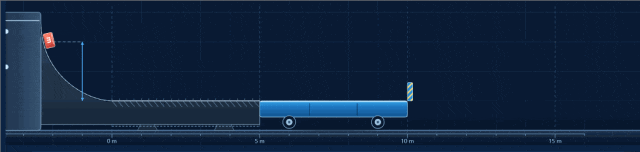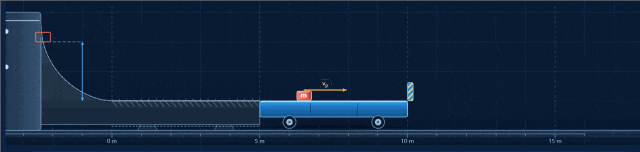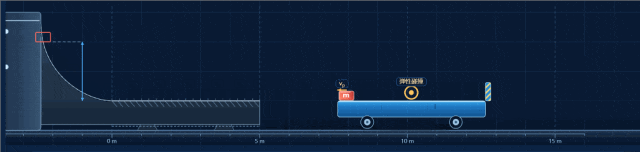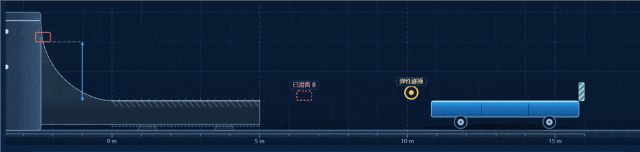
第(1)问落在第一种,第(2)问要求落在前两种之内。
三、第(1)问:冲量峰值在哪一刻
时 ,,包裹在撞上挡板之前已与 共速,题设的“没有碰撞”由此自洽。
共速 。 所受水平冲量全部来自包裹对它的摩擦力(地面无摩擦),故
方向水平向右。
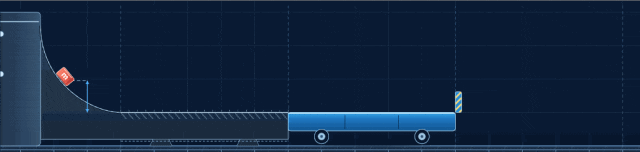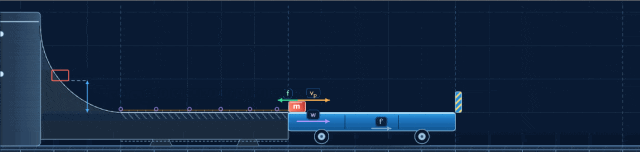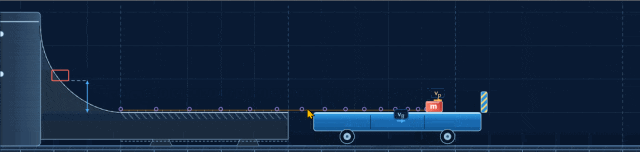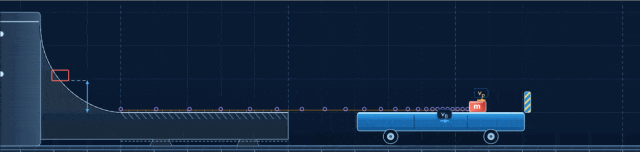
“最大”二字需作交代:摩擦力对 的冲量单调累积,只要包裹相对 向右滑动, 就在加速;相对速度降为零,加速即止,冲量到顶。故峰值对应共速时刻,既非释放时刻,也非包裹刚滑上 的时刻。
有碰撞时的情况
若取 ,情形不同:碰撞瞬间 被弹到 ,冲量达 ;此后包裹相对 向左滑动,摩擦对 的方向反转, 减速,末态只剩 。
有碰撞时,峰值出现在碰撞瞬间,不再对应共速时刻。第(1)问限定“没有发生碰撞”,即把这一情形排除在外。
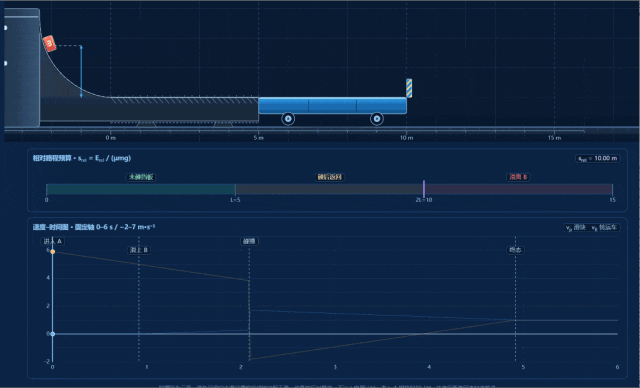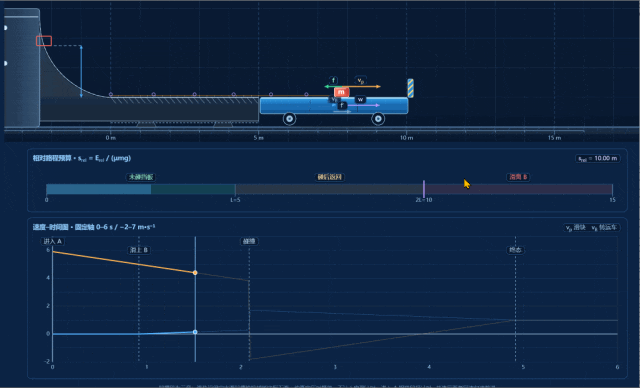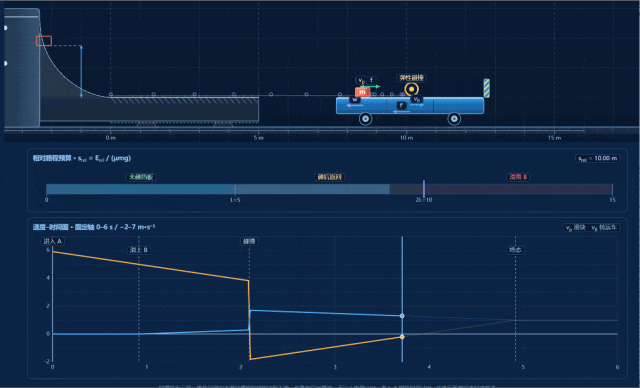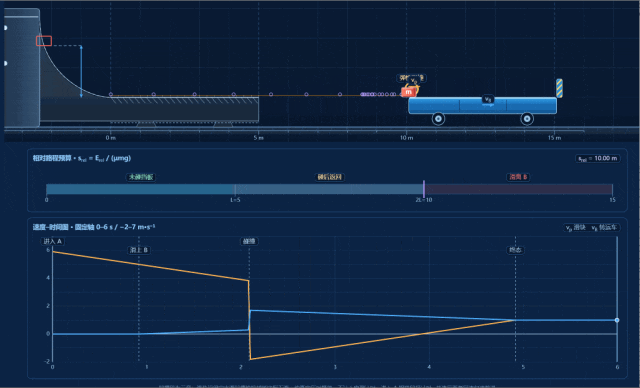
记包裹抵达挡板时的相对速度为 (未及挡板即共速时 ),两种情形并入一式:
时 ,退回 ; 时 ,得 。
四、第(2)问:两个端点
(1)下界:包裹得先进入转运车
取严格不等号。 时包裹抵达交界处速度恰为零,停在 的右端,并未进入 ,“停在转运车 上”无从谈起,故答案写作 。
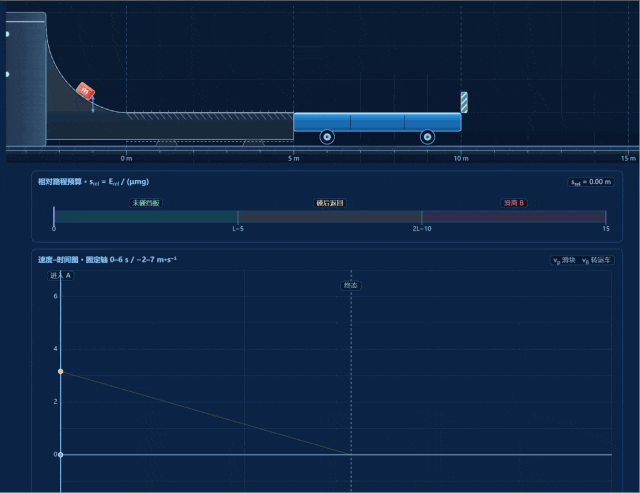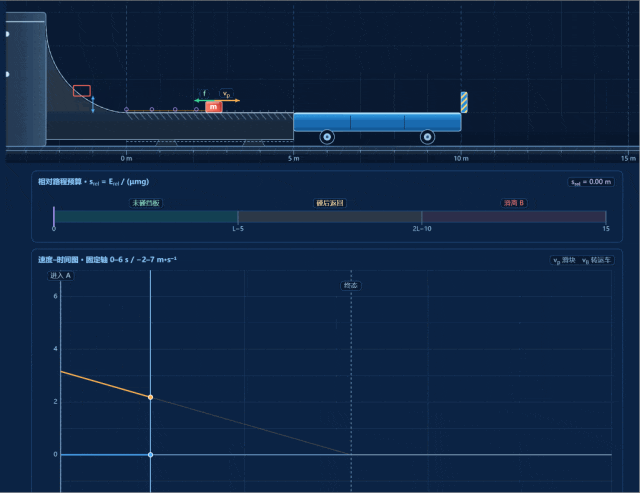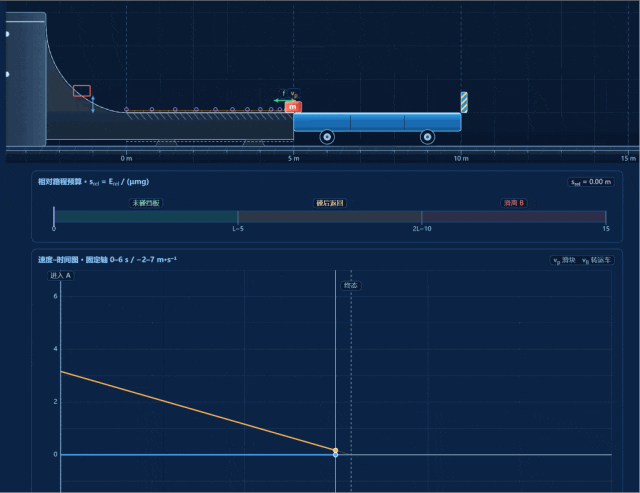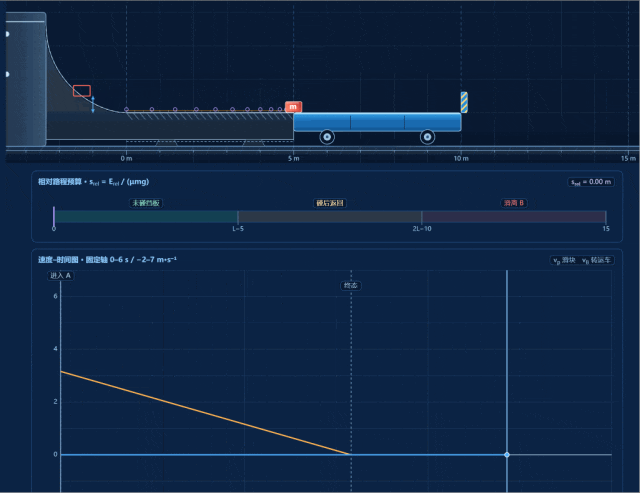
(2)上界:相对路程不超过两倍车长
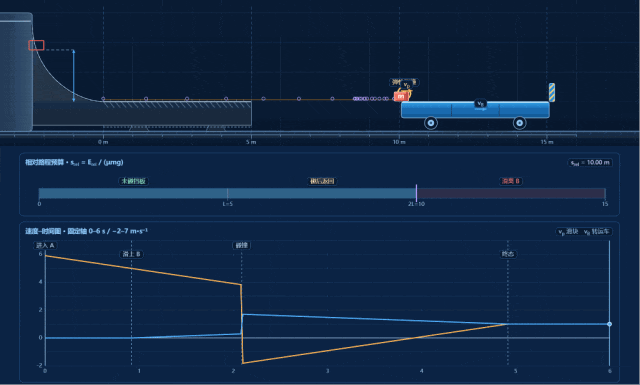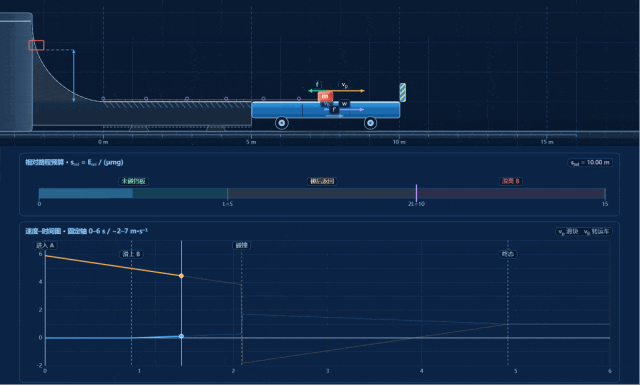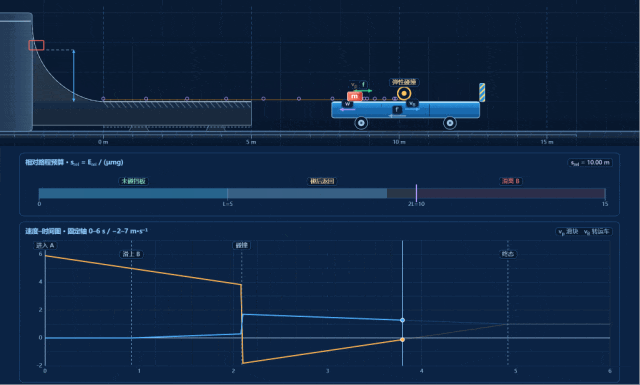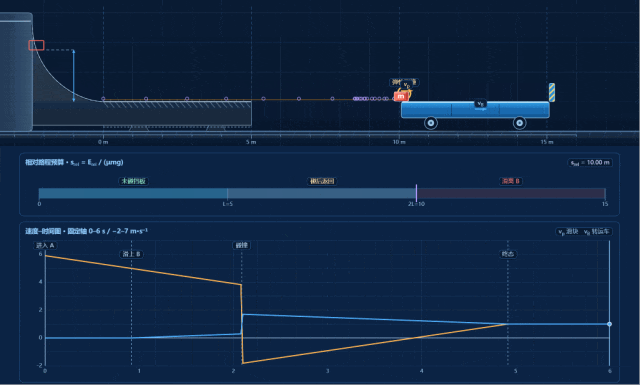
包裹碰上挡板后反向滑回,最远只能回到左端。从右挡板折返至左端,相对路程累计 。由 得 ,代入 :
(3)区间内部:包裹停在何处
把 代回分段判据,终态位置(距 左端)为
第一段上升,包裹未碰挡板,停放位置随 增大而右移;第二段下降,碰后返回, 越大停得越靠左。 为接点:包裹抵达挡板时相对速度恰降为零,二者不碰撞,也不返回。
(4)端点为何一开一闭
可取等号:包裹相对静止的位置恰在左端边缘,质点仍在 上,随 同速前进。 不可取:速度为零意味着并未越过交界。两端的开闭由同一判据给出,无须另行规定。
五、四类错解
5.1 把“停在 上”读成“对地静止”。 地面无摩擦,共速后整体仍以 前进;题目要求的是相对 静止。
5.2 用对地位移算摩擦生热。 第(2)问的 若换成包裹对地的路程,结果必错。发热量取决于两个接触面之间的相互滑移,只认相对路程。
5.3 把挡板当成固定墙。 按撞墙处理时, 速度不变,包裹速度反向且大小不变,碰后相对速度变为 (碰前两速率之和),大于真值,代回 所得上界偏小。以 检验:按撞墙算,碰后相对速度约 ,回程需约 ,超过 车长,与“恰在左端停下”矛盾。
单位写作 。 冲量为牛·秒,符号为 。
六、动态呈现补上的空白
本题有三个量难以在板书上呈现,它们同时也是判断终态的依据。
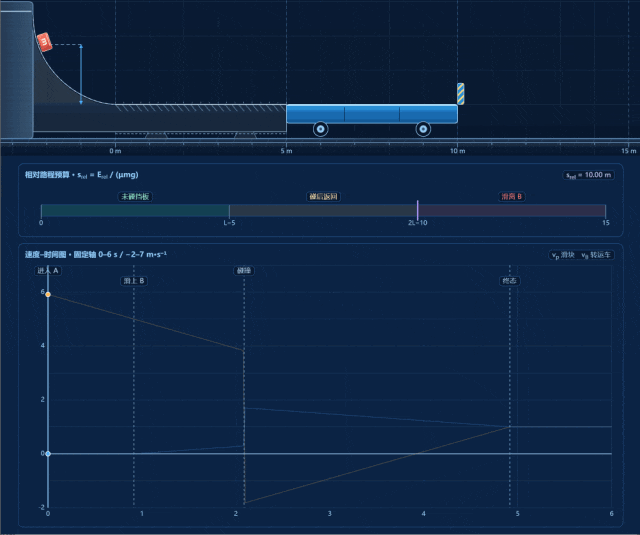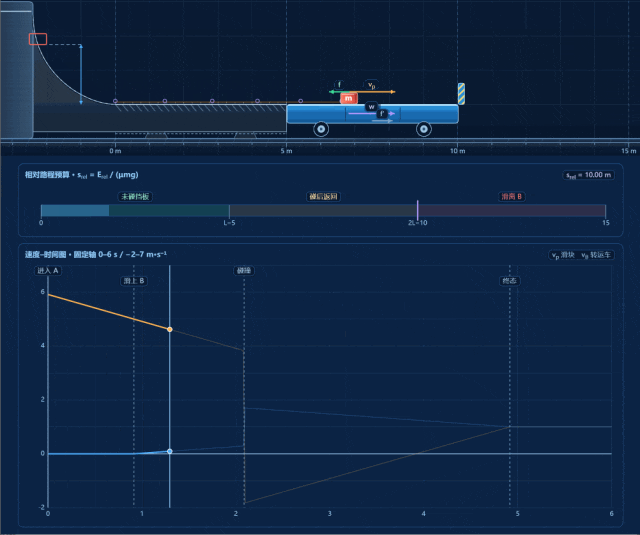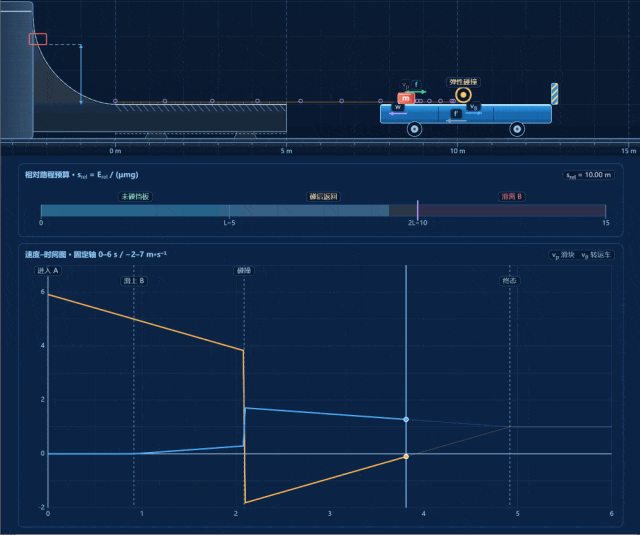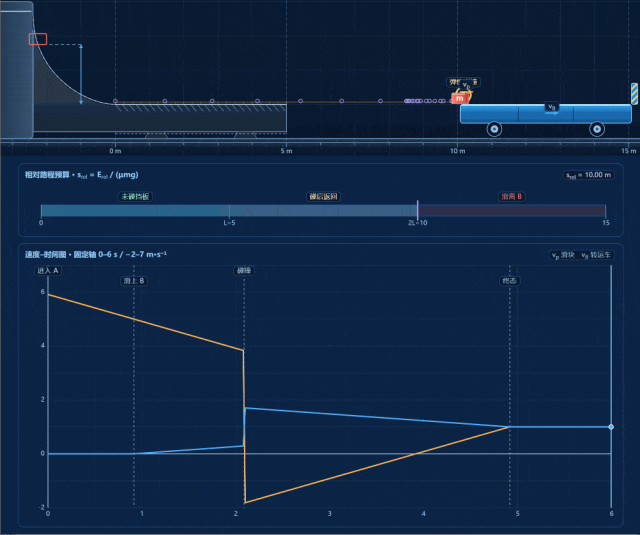
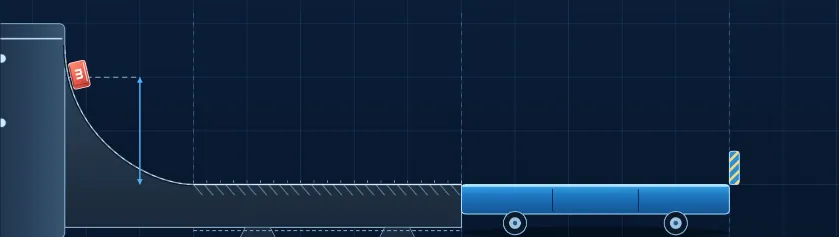
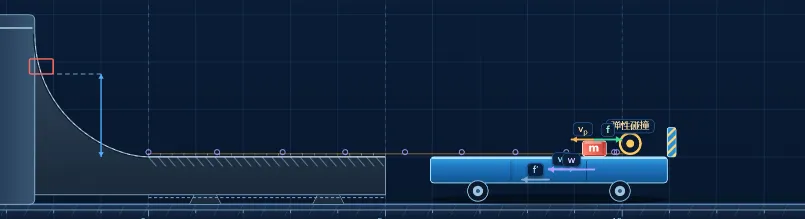
相对速度。 它是两个速度之差,静态图中无处安放。图 2、图 3 把 单独画成一支紫色箭头,其长度在碰撞前后不变、方向翻转,即 的几何表现。
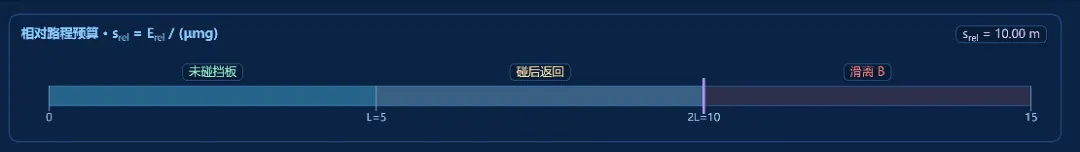
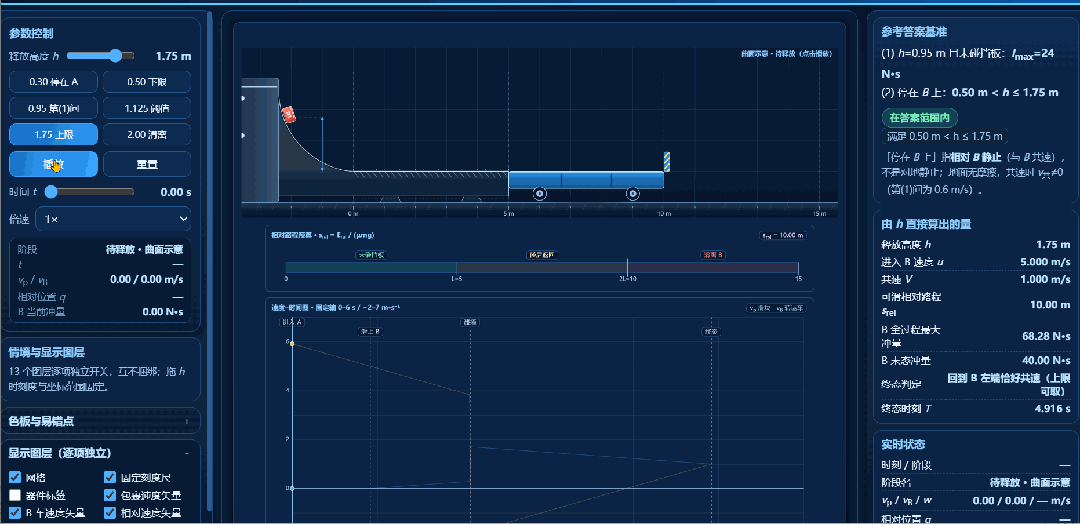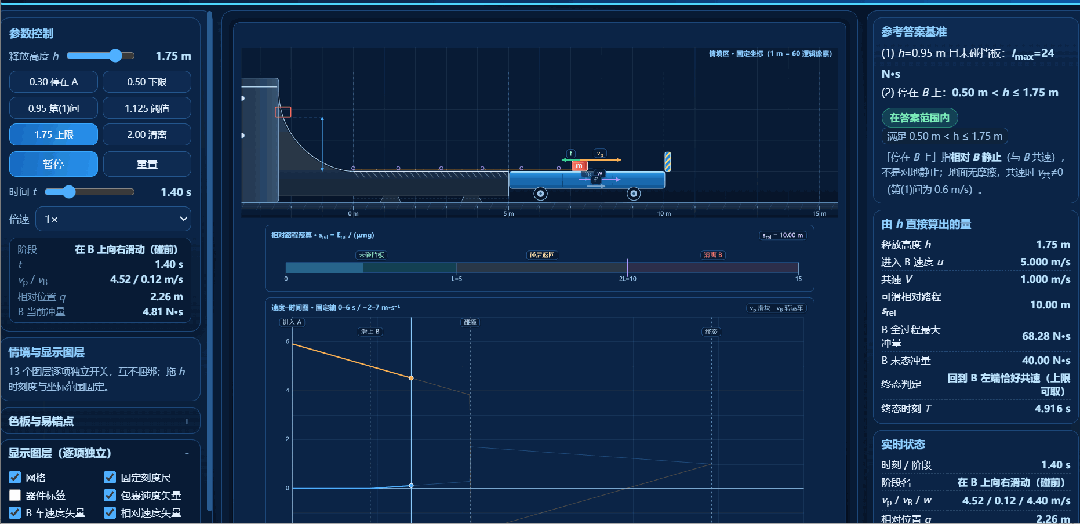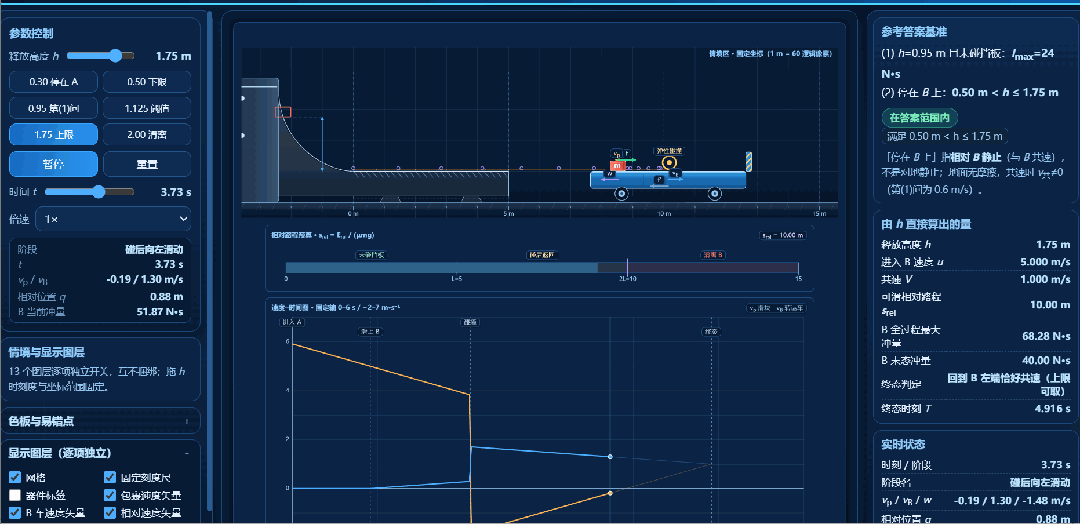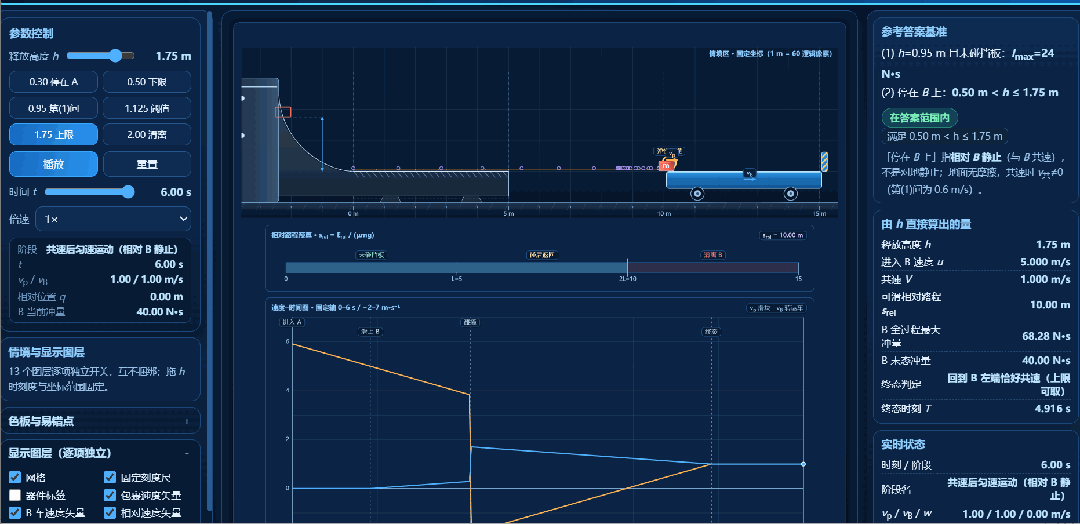
相对路程。 摩擦生热认的是它,而它既不是包裹的位移,也不是 的位移。图 2 中间的标尺把 画成 到 的进度,右端标出 与 ;把 从 拖到 ,进度恰走到 刻度。上界取 的理由由此直接可见。
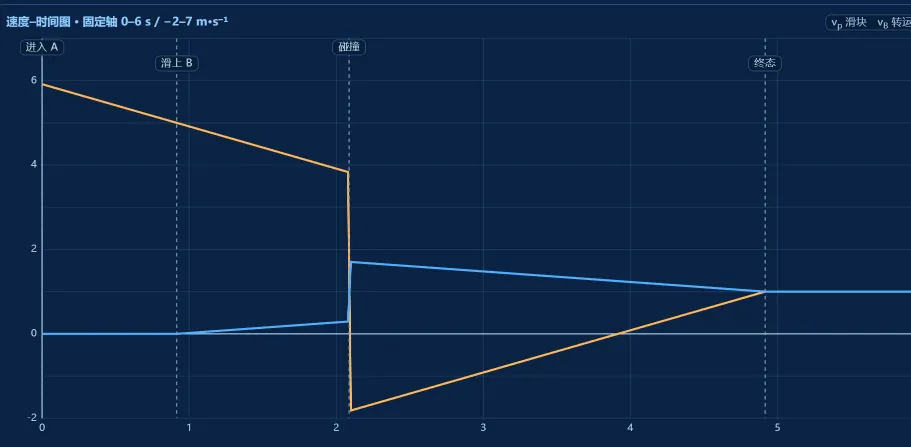
碰后的负速度。图 3 中橙色箭头指向左侧,与直觉相反。若这一图像未能建立,碰后速度便容易写成正值,其后的相对路程、终态位置与区间上界随之出错。
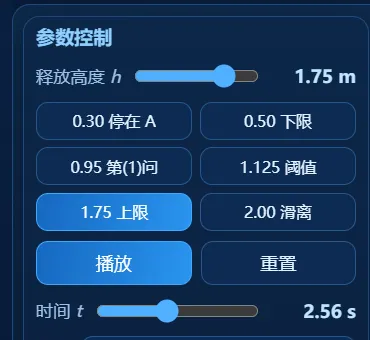
三处内容可在同一画布上读出。与线性播放的动画相比,仿真可以把 停在临界值上反复观察。左栏六个预设(、、、、、)对应六个代表性取值,依次查看即可覆盖第(2)问的区间结构。
七、三处延伸
与地面有摩擦。动量不再守恒,段Ⅲ、Ⅴ改用动量定理, 的加速度不再固定;共速未必出现,也可能出现包裹与 先后停下的结局。
碰撞有恢复系数 。 碰后相对速度为 ,。 越小,冲量峰值越低,上界越大; 即完全非弹性碰撞,退化为碰后立即共速。
包裹换成可转动的圆柱。 摩擦生热需计入转动动能,“滑”与“滚”的分界成为新的讨论点,终态是否相对 静止也需重新判断。
八、结语
并非本题的全部。它是“无碰撞”这一条件下的取值;若允许碰撞, 的冲量峰值前移至碰撞瞬间,可达 ,末态反而回落。
本题的难点在碰后速度的符号。若把 写成正值,相对路程、终态位置与区间上界会依次出错。
悟理
《蓝天悟理数字化资源库(ggb+html+Tracker)》👇
撰稿:蓝小悟 编辑:阿满 校对:天乐
审核:悟理的王老师(👉 lantianwuli)
#板块模型 #机械能守恒 #动量守恒 #牛顿第二定律 #机械能守恒 #能量法 #临界条件分析 #模型建构 #可视化仿真 #真题解析