夜雨聆风
源码资源:
2、【CORDIC工程源码】
引言
在信号处理领域,互相关(Cross-Correlation)是一个极为重要却又常被误解的概念。它既能用于信号同步、时延估计,也是雷达、声纳、超声流量计等高端装备的核心算法。然而,教科书上的公式与工程落地之间,往往隔着定点化、流水线、位宽管理等多座大山。
本文将从数学原理出发,逐步推演到频域快速实现,再到FPGA工程落地的关键技术细节,帮助读者建立对互相关算法的完整认知。
一、什么是互相关:数学定义与物理直觉
1.1 数学定义
对于两个连续实信号 x(t) 与 y(t),其互相关函数定义为:
R_xy(τ) = ∫ x(t) · y(t + τ) dt其中 τ 称为时延变量。直观地理解,R_xy(τ) 衡量的是:把 y(t) 整体平移 τ 后,与 x(t) 在所有时刻的乘积之和。
对于离散信号 x[n] 与 y[n],互相关的离散形式为:
R_xy[m] = Σ x[n] · y[n + m]1.2 与卷积的区别
互相关常被与卷积混淆。两者的差别仅在一个"翻转":
卷积: y[n] = Σ x[k] · h[n-k]互相关: R_xy[m] = Σ x[n] · y[n+m]
也就是说,卷积需要对其中一个信号做时间反转,互相关则不需要。在深度学习的卷积神经网络中,所谓"卷积层"实际上做的也是互相关运算,而非严格的卷积。
1.3 物理意义
互相关函数的峰值位置揭示了两个信号之间的时间偏移。如果 y(t) = x(t - τ₀),即 y 是 x 延迟了 τ₀ 后的版本,那么 R_xy(τ) 在 τ = -τ₀ 处取得最大值。这就是互相关用于时延估计的理论基础。
二、互相关的时延估计应用
2.1 TDOA 问题
到达时间差(Time Difference of Arrival, TDOA)估计是互相关最经典的应用。假设两个传感器接收到的信号分别为:
x₁(t) = s(t) + n₁(t)x₂(t) = s(t - D) + n₂(t)其中 D 是真实时延,n₁、n₂ 为不相关噪声。对 x₁ 与 x₂ 做互相关:
R_x₁x₂(τ) = E[x₁(t) · x₂(t + τ)]由于信号 s 与噪声不相关,噪声之间也不相关,互相关函数在 τ = D 处会出现峰值。因此,搜索 R_x₁x₂(τ) 的峰值位置即可得到时延估计 D。
2.2 抗噪性能
互相关时延估计在加性高斯白噪声(AWGN)条件下被证明是最大似然(ML)意义下的最优估计。即使信噪比低至 0 dB,互相关仍能给出可靠的时延估计。这也是它在雷达、声纳等远距离探测场景中不可替代的原因。
2.3 分辨率极限
互相关时延估计的分辨率受限于采样周期 T_s。在离散实现中,时延估计的最小可分辨单位是 1 个采样周期。例如:
采样率 50 MHz → 采样周期 20 ns → 时延分辨率 20 ns 量化误差 ±10 ns(半采样周期)
如需亚采样级精度,可借助插值、广义互相关(GCC-PHAT)等高级方法,但工程复杂度显著上升。
三、频域快速实现:从 O(N²) 到 O(N log N)
3.1 直接时域计算的代价
按定义直接计算 N 点互相关需要 O(N²) 次乘加。对于 N = 4096,共需约 1600 万次乘法,在通用 MCU 上往往需要数十毫秒,远不能满足实时性要求。
3.2 Wiener-Khinchin 定理与频域互相关
根据维纳-辛钦定理,互相关与互功率谱密度构成傅里叶变换对:
R_xy[m] = IFFT( X(f) · conj(Y(f)) )其中 X(f) = FFT(x[n]),Y(f) = FFT(y[n]),conj(·) 表示复数共轭。
这一公式将时域的 O(N²) 卷积转化为频域的 O(N log N) FFT 运算。对于 N = 4096:
直接时域:约 1600 万次乘法 频域方法:3 次 FFT/IFFT + 1 次复乘 ≈ 5 万次复数乘法
性能提升超过 300 倍。这是频域互相关算法在工程中占据主导地位的根本原因。
3.3 频域互相关的完整流程
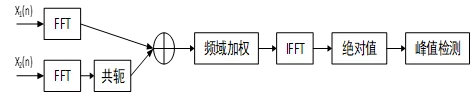
键步骤:
对 x2[n] 做 FFT 得 X(f),取共轭得 conj(X(f)) 对 x1[n] 做 FFT 得 x1(f) 计算 conj(X(f)) · x1(f),得到互功率谱 对互功率谱做 IFFT,得到时域互相关 R_xy[m] 搜索 R_xy[m] 的峰值位置,即时延估计
注意:对哪一路信号取共轭是约定问题,只需保证两路最终都参与共轭运算即可。
四、FPGA 工程实现的关键问题
4.1 定点化与位宽管理
FPGA 实现中,FFT IP 核通常采用定点运算。从输入到输出的位宽会随各级蝶形运算逐级扩展,需要精细的位宽管理以避免溢出或精度损失。以 4096 点 FFT 为例,典型位宽链路如下:
关键处理技巧:
- 舍入 (Rounding)
:右移时根据符号位与低位进行四舍五入,而非直接截断,可降低 6 dB 量化噪声 - 饱和 (Saturation)
:检测高位是否溢出,溢出时钳位到正/负最大值,避免回绕失真
4.2 流水线与 AXI-Stream 握手
Xilinx FFT IP 采用 AXI-Stream 接口,需要正确管理 tvalid/tready/tlast/tuser 信号:
- tvalid
: 主机数据有效 - tready
: 从机接收就绪 - tlast
: 帧尾标记,告诉 IP 这是本帧最后一个数据 - tuser
: 用户信号,常用于承载采样点序号
时序要点:
在 tlast 拉高的同时,IP 才能识别帧结束并启动变换 输出端 tuser 用于同步采样序号,峰值搜索时需依据此信号定位 流水线模式下,FFT IP 在接收输入的同时输出上一帧结果,需注意帧间隔离
4.3 多帧处理与帧计数
工程中常需要连续处理多帧信号。通过帧计数器(如 ifft_tlast_cnt)区分不同帧的互相关结果,实现单次配置多路输出。典型的三帧循环结构:
addr_cnt: 0 → 1 → 2 → 0 → 1 → 2 → ...
每帧对应一路独立的时延结果,通过预设的 TDOA 激励(input_time)分别配置。
4.4 峰值搜索区间限定
互相关函数在两端可能产生边界效应导致的伪峰。工程实现中,通常只在信号有效时延可能出现的区间内搜索峰值。例如,假设最大可能时延为 1023 个采样点,则搜索区间设为 0 ≤ n < 1024,既避免伪峰干扰,又减少比较次数。
4.5 取绝对值与峰值比较
IFFT 输出为复数,峰值搜索需基于模值或绝对值。在 FPGA 中,精确的平方根运算代价高昂,通常采用以下两种近似:
- 绝对值法
:对实部取绝对值(忽略虚部),实现简单,适用于实信号互相关 - 近似模值
:|Re| + |Im| 或 max(|Re|, |Im|) + min(|Re|, |Im|)/2,避免乘法
对于纯实数信号的互相关,IFFT 输出的虚部接近零,直接对实部取绝对值即可。
五、典型应用场景
5.1 超声波流量计
利用上下游超声波传感器的传播时间差测量流体流速。时延估计精度直接决定流量计量等级,纳秒级精度可支撑 0.5 级以上准确度。
5.2 局部放电定位
变电站设备局部放电产生的电磁波在多个传感器间存在时延。基于多路 TDOA,通过几何求解可定位放电源位置,定位精度可达分米级。
5.3 麦克风阵列声源定位
会议系统、智能音箱的远场语音拾音依赖麦克风阵列的 TDOA 估计。结合波束成形,可显著提升目标方向的信噪比。
5.4 结构健康监测
桥梁、大坝、压力容器等结构的裂纹声发射源定位。多通道声发射传感器采集信号,通过互相关估计各通道间时延,反演裂纹位置。
5.5 水下目标定位
水下声纳阵列通过多基元接收信号的时间差,采用球面交汇或双曲线交汇算法定位目标方位与距离。
5.6 地震波检测
地震台网多通道信号的震源定位与到时拾取。P 波、S 波到时差的精确测量是震源机制反演的关键输入。
六、性能优化与高级算法
6.1 广义互相关 (GCC)
广义互相关(Generalized Cross-Correlation)在互功率谱上施加预滤波加权,可进一步提升时延估计精度。常用加权方式:
- PHAT 加权
:相位变换,归一化幅度,适合混响环境 - ROTH 加权
:基于自谱归一化,抑制噪声大的频段 - SCOT 加权
:基于互谱平方根,折中处理
GCC-PHAT 在声源定位中应用最为广泛,可有效抑制混响带来的伪峰。
6.2 亚采样级精度
如需突破采样周期限制,可采用:
- 抛物线插值
:在峰值及其左右两点拟合抛物线,峰值位置即为亚采样级估计 - 频域相位法
:利用互功率谱相位的线性回归估计时延,理论精度可达 1/100 采样周期
但需注意,这些方法对噪声敏感,在低信噪比下性能反而可能退化。
6.3 并行与流水线
FPGA 实现可通过以下方式提升吞吐率:
多通道 FFT 并行处理 流水线深度优化(每拍处理一个采样点) 多帧重叠处理,提升硬件利用率
七、工程实践中的常见陷阱
7.1 FFT 点数选择
FFT 点数 N 决定了互相关的可观测时延范围 [0, N-1]。若实际时延可能超过 N,会产生循环卷绕,导致峰值出现在错误位置。建议:
N ≥ 信号长度 + 最大可能时延
7.2 输入数据加窗
直接对截断信号做 FFT 会引入频谱泄漏。如对精度要求高,可在 FFT 前施加汉宁窗或汉明窗。但加窗会改变互相关幅值,需在峰值搜索时一并考虑。
7.3 定点溢出
多级蝶形运算后位宽快速增长。若饱和处理不当,大信号下会出现回绕失真,导致峰值出现在错误位置。建议:
输入预留 3~4 bit 余量 中间级采用截断而非饱和(精度损失更可控) 输出级再做饱和处理
7.4 帧同步问题
多帧处理时,FFT 帧边界必须与 tlast 信号严格对齐。若 tlast 位置错误,IP 可能误判帧结束,导致后续所有结果错位。这是新手最常踩的坑。
7.5 噪声阈值
低信噪比下,噪声峰可能高于信号峰。建议在峰值搜索时设置绝对阈值,或采用峰值旁瓣比(PSR)作为判据,过滤明显异常的估计结果。
八、性能对比与选型建议
8.1 不同实现平台的性能对比
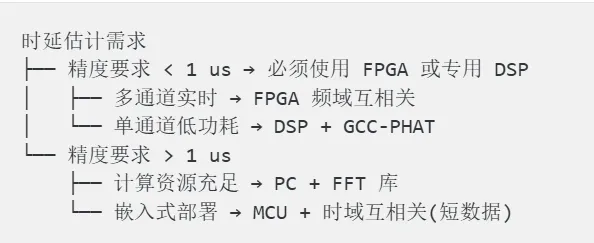
8.2 算法选型决策树
九、结语
互相关算法是信号处理领域的一颗"明珠",从雷达、声纳到流量计、定位系统,无处不在。掌握它的数学原理是入门,理解其频域快速实现是进阶,而能在 FPGA 上完成工程落地才是真正的高手。
本文从数学定义出发,逐步深入到频域实现与 FPGA 工程细节,希望为读者建立完整的知识体系。互相关算法的世界远不止于此,广义互相关、稀疏互相关、深度学习辅助的时延估计等方向,都值得进一步探索。
如果在实际工程中遇到具体问题,欢迎在评论区交流。
✨ 如果本文对你有帮助
点赞支持,让更多人看到 收藏起来,随时查阅 留言讨论,分享你的使用经验 关注我们,获取更多嵌入式实战干货 感谢阅读!我们下一篇文章见!
推荐合集阅读
👇
下载资料请扫码进小程序,正在内测中.......