文档文本内容
第04 讲   运动学图像问题与追及相遇问题(专项训练)
目  录
巩固·知识解构...................................................................................................................................... 1
知识点1 常规图像比较.....................................................................................................3
知识点2  非常规图像.......................................................................................................2
模拟·基础演练...................................................................................................................................... 3
题型01  常规运动图像.......................................................................................................3
题型02  非常规运动图像..................................................................................................5
题型03  追及相遇问题.......................................................................................................6
重难·创新演练....................................................................................................................................10
真题·实战演练.................................................................................................................................... 13
 巩固·知识解构
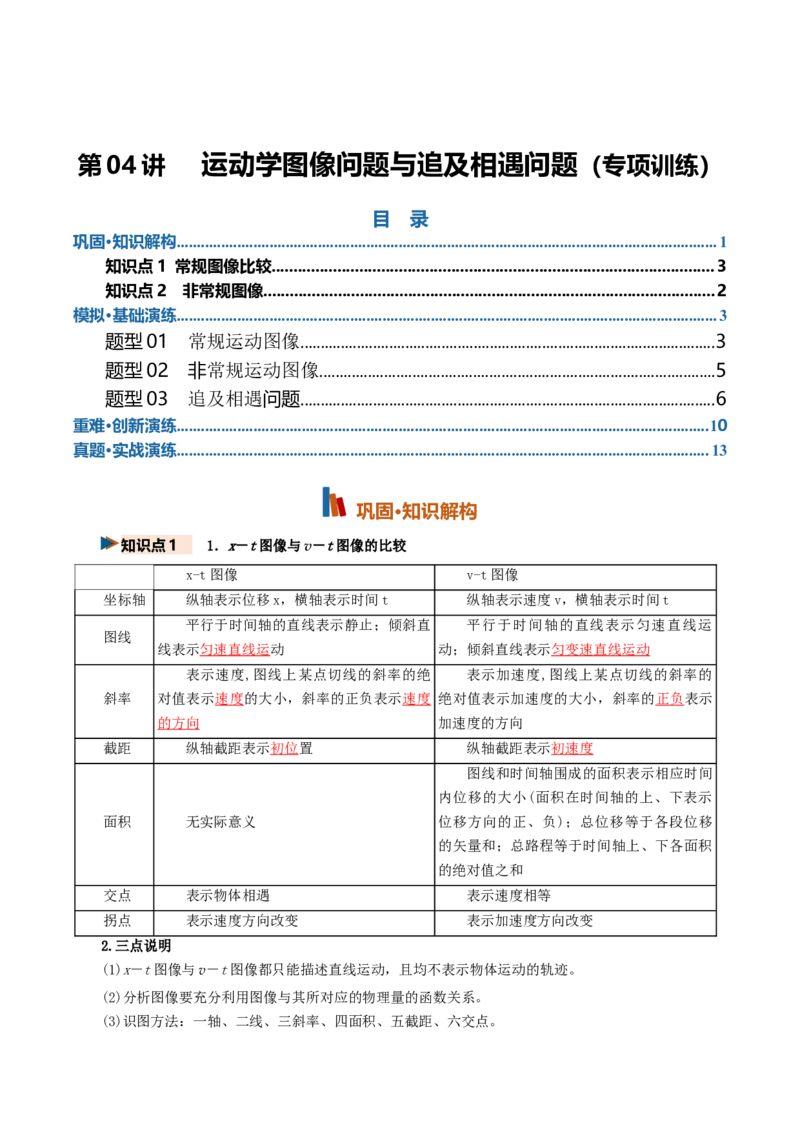
知识点1   1.x-t 图像与v-t 图像的比较
x-t 图像
v-t 图像
坐标轴
纵轴表示位移x,横轴表示时间t
纵轴表示速度v,横轴表示时间t
图线
平行于时间轴的直线表示静止;倾斜直
线表示匀速直线运动
平行于时间轴的直线表示匀速直线运
动;倾斜直线表示匀变速直线运动
斜率
表示速度,图线上某点切线的斜率的绝
对值表示速度的大小,斜率的正负表示速度
的方向
表示加速度,图线上某点切线的斜率的
绝对值表示加速度的大小,斜率的正负表示
加速度的方向
截距
纵轴截距表示初位置
纵轴截距表示初速度
面积
无实际意义
图线和时间轴围成的面积表示相应时间
内位移的大小(面积在时间轴的上、下表示
位移方向的正、负);总位移等于各段位移
的矢量和;总路程等于时间轴上、下各面积
的绝对值之和
交点
表示物体相遇
表示速度相等
拐点
表示速度方向改变
表示加速度方向改变
2.三点说明
(1)x-t 图像与v-t 图像都只能描述直线运动,且均不表示物体运动的轨迹。
(2)分析图像要充分利用图像与其所对应的物理量的函数关系。
(3)识图方法:一轴、二线、三斜率、四面积、五截距、六交点。
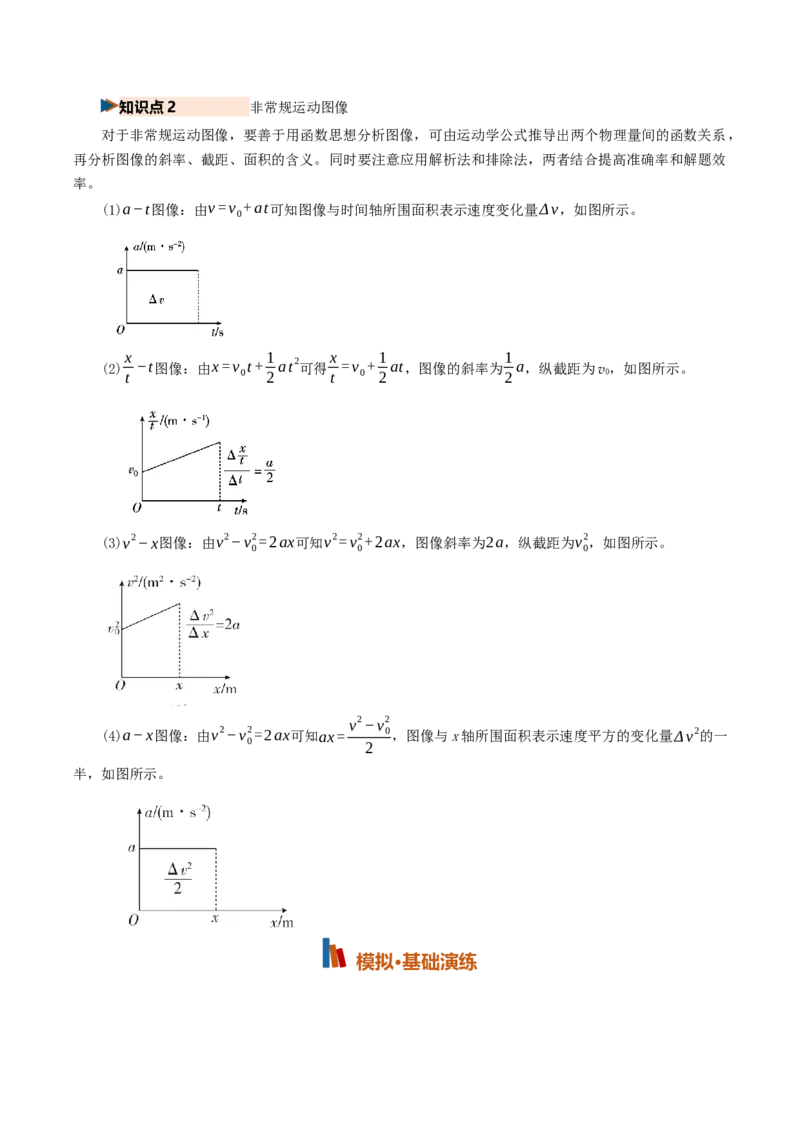
知识点2          非常规运动图像
对于非常规运动图像,要善于用函数思想分析图像,可由运动学公式推导出两个物理量间的函数关系,
再分析图像的斜率、截距、面积的含义。同时要注意应用解析法和排除法,两者结合提高准确率和解题效
率。
(1)a−t图像:由v = v0+at可知图像与时间轴所围面积表示速度变化量Δv,如图所示。
(2) x
t −t图像:由x = v0t + 1
2 at
2可得x
t = v0+ 1
2 at,图像的斜率为1
2 a,纵截距为v0,如图所示。
(3)v
2−x图像:由v
2−v0
2=2ax可知v
2= v0
2+2ax,图像斜率为2a,纵截距为v0
2,如图所示。
(4)a−x图像:由v
2−v0
2=2ax可知ax = v
2−v0
2
2
,图像与x 轴所围面积表示速度平方的变化量Δv
2的一
半,如图所示。

 模拟·基础演练
考查重点:位移图像和速度图像,难点是追及相遇问题。
⏳题型01  常规运动图像
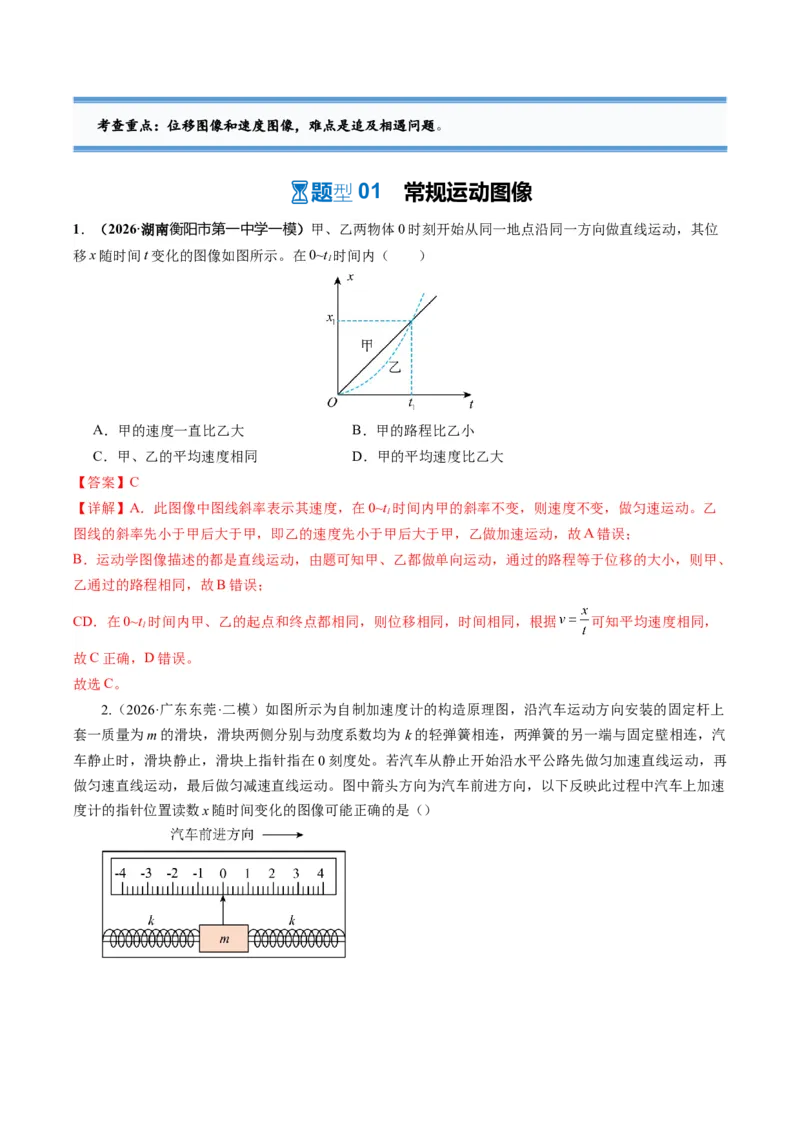
1.(2026·湖南衡阳市第一中学一模)甲、乙两物体0 时刻开始从同一地点沿同一方向做直线运动,其位
移x 随时间t 变化的图像如图所示。在0~t1时间内(  )
A.甲的速度一直比乙大
B.甲的路程比乙小
C.甲、乙的平均速度相同
D.甲的平均速度比乙大
【答案】C
【详解】A.此图像中图线斜率表示其速度,在0~t1时间内甲的斜率不变,则速度不变,做匀速运动。乙
图线的斜率先小于甲后大于甲,即乙的速度先小于甲后大于甲,乙做加速运动,故A 错误;
B.运动学图像描述的都是直线运动,由题可知甲、乙都做单向运动,通过的路程等于位移的大小,则甲、
乙通过的路程相同,故B 错误;
CD.在0~t1时间内甲、乙的起点和终点都相同,则位移相同,时间相同,根据
可知平均速度相同,
故C 正确,D 错误。
故选C。
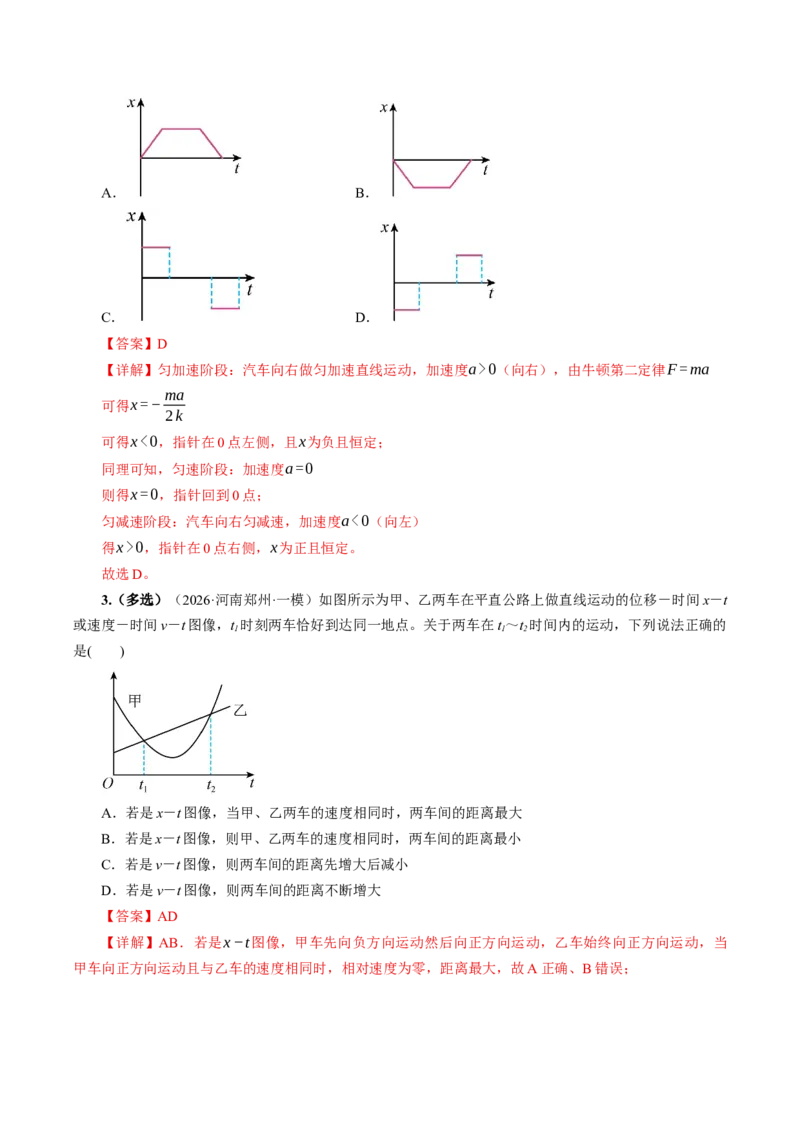
2.(2026·广东东莞·二模)如图所示为自制加速度计的构造原理图,沿汽车运动方向安装的固定杆上
套一质量为m 的滑块,滑块两侧分别与劲度系数均为k 的轻弹簧相连,两弹簧的另一端与固定壁相连,汽
车静止时,滑块静止,滑块上指针指在0 刻度处。若汽车从静止开始沿水平公路先做匀加速直线运动,再
做匀速直线运动,最后做匀减速直线运动。图中箭头方向为汽车前进方向,以下反映此过程中汽车上加速
度计的指针位置读数x 随时间变化的图像可能正确的是()
A.
B.
C.
D.
【答案】D
【详解】匀加速阶段:汽车向右做匀加速直线运动,加速度a>0(向右),由牛顿第二定律F =ma
可得x =−ma
2k
可得x<0,指针在0 点左侧,且x为负且恒定;
同理可知,匀速阶段:加速度a=0
则得x =0,指针回到0 点;
匀减速阶段:汽车向右匀减速,加速度a<0(向左)
得x>0,指针在0 点右侧,x为正且恒定。
故选D。
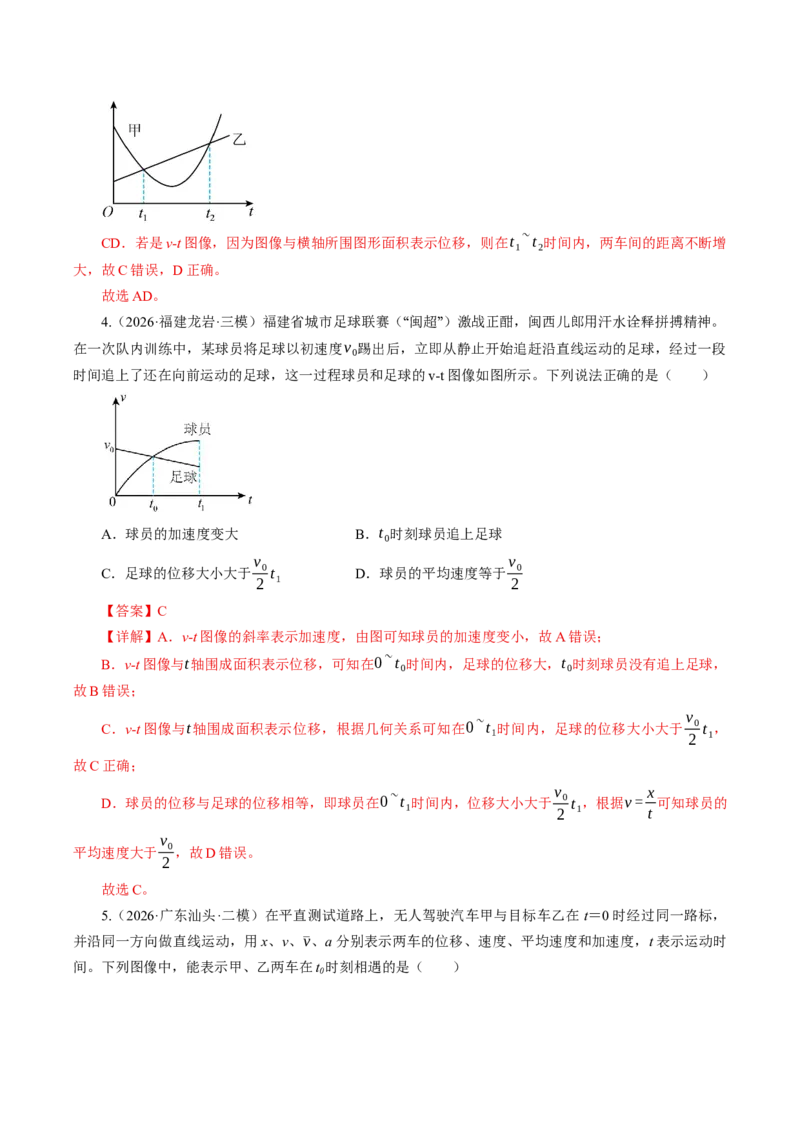
3.(多选)(2026·河南郑州·一模)如图所示为甲、乙两车在平直公路上做直线运动的位移-时间x-t
或速度-时间v-t 图像,t1时刻两车恰好到达同一地点。关于两车在t1~t2时间内的运动,下列说法正确的
是(  )
A.若是x-t 图像,当甲、乙两车的速度相同时,两车间的距离最大
B.若是x-t 图像,则甲、乙两车的速度相同时,两车间的距离最小
C.若是v-t 图像,则两车间的距离先增大后减小
D.若是v-t 图像,则两车间的距离不断增大
【答案】AD
【详解】AB.若是x−t图像,甲车先向负方向运动然后向正方向运动,乙车始终向正方向运动,当
甲车向正方向运动且与乙车的速度相同时,相对速度为零,距离最大,故A 正确、B 错误;
CD.若是v-t 图像,因为图像与横轴所围图形面积表示位移,则在t1~t2时间内,两车间的距离不断增
大,故C 错误,D 正确。
故选AD。
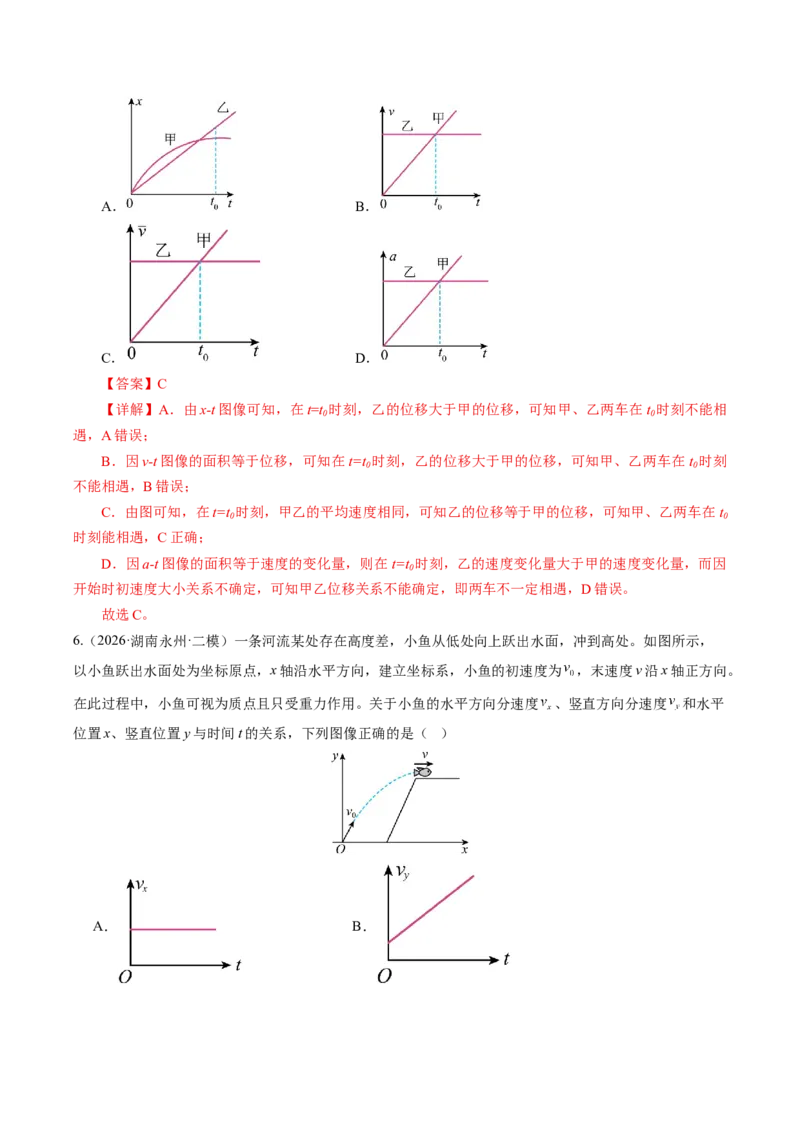
4.(2026·福建龙岩·三模)福建省城市足球联赛(闽超)激战正酣,闽西儿郎用汗水诠释拼搏精神。
“
”
在一次队内训练中,某球员将足球以初速度v0踢出后,立即从静止开始追赶沿直线运动的足球,经过一段
时间追上了还在向前运动的足球,这一过程球员和足球的v-t 图像如图所示。下列说法正确的是(  )
A.球员的加速度变大
B.t0时刻球员追上足球
C.足球的位移大小大于v0
2 t1
D.球员的平均速度等于v0
2
【答案】C
【详解】A.v-t 图像的斜率表示加速度,由图可知球员的加速度变小,故A 错误;
B.v-t 图像与t轴围成面积表示位移,可知在0~t0时间内,足球的位移大,t0时刻球员没有追上足球,
故B 错误;
C.v-t 图像与t轴围成面积表示位移,根据几何关系可知在0~t1时间内,足球的位移大小大于v0
2 t1,
故C 正确;
D.球员的位移与足球的位移相等,即球员在0~t1时间内,位移大小大于v0
2 t1,根据v = x
t 可知球员的
平均速度大于v0
2 ,故D 错误。
故选C。
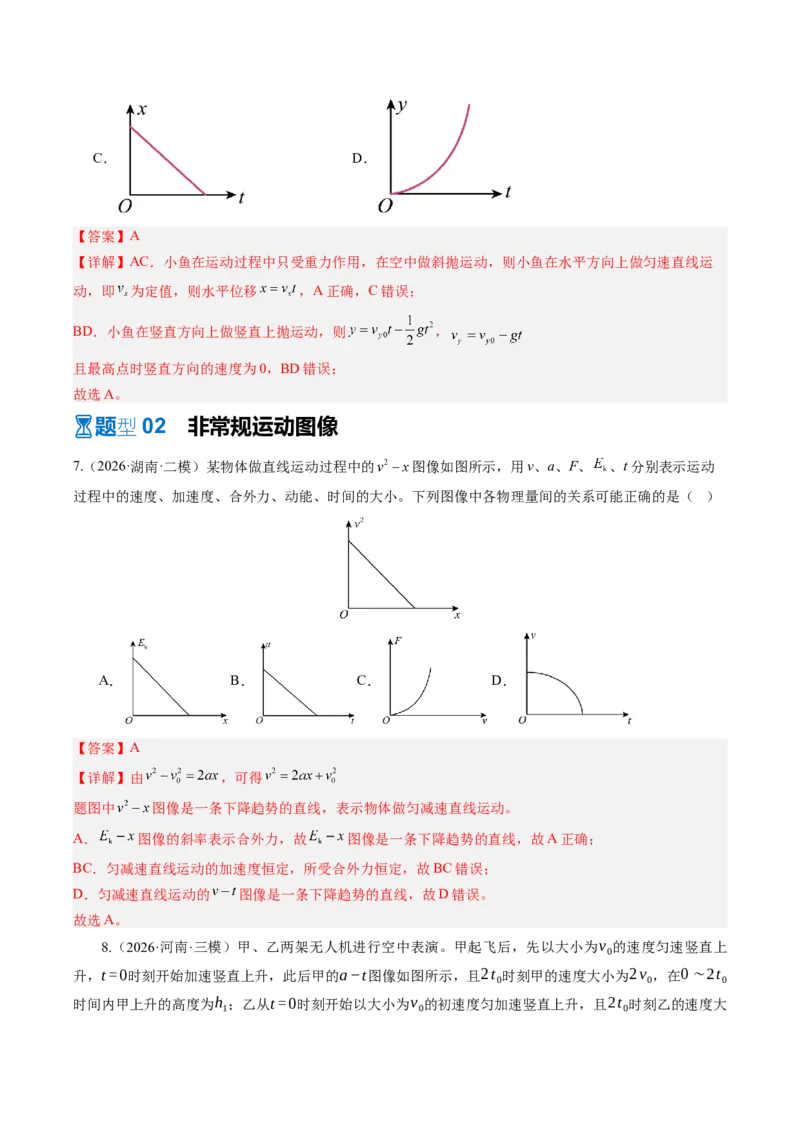
5.(2026·广东汕头·二模)在平直测试道路上,无人驾驶汽车甲与目标车乙在t=0 时经过同一路标,
并沿同一方向做直线运动,用x、v、¯v、a 分别表示两车的位移、速度、平均速度和加速度,t 表示运动时
间。下列图像中,能表示甲、乙两车在t0时刻相遇的是(  )
A.
B.
C.
D.
【答案】C
【详解】A.由x-t 图像可知,在t=t0时刻,乙的位移大于甲的位移,可知甲、乙两车在t0时刻不能相
遇,A 错误;
B.因v-t 图像的面积等于位移,可知在t=t0时刻,乙的位移大于甲的位移,可知甲、乙两车在t0时刻
不能相遇,B 错误;
C.由图可知,在t=t0时刻,甲乙的平均速度相同,可知乙的位移等于甲的位移,可知甲、乙两车在t0
时刻能相遇,C 正确;
D.因a-t 图像的面积等于速度的变化量,则在t=t0时刻,乙的速度变化量大于甲的速度变化量,而因
开始时初速度大小关系不确定,可知甲乙位移关系不能确定,即两车不一定相遇,D 错误。
故选C。
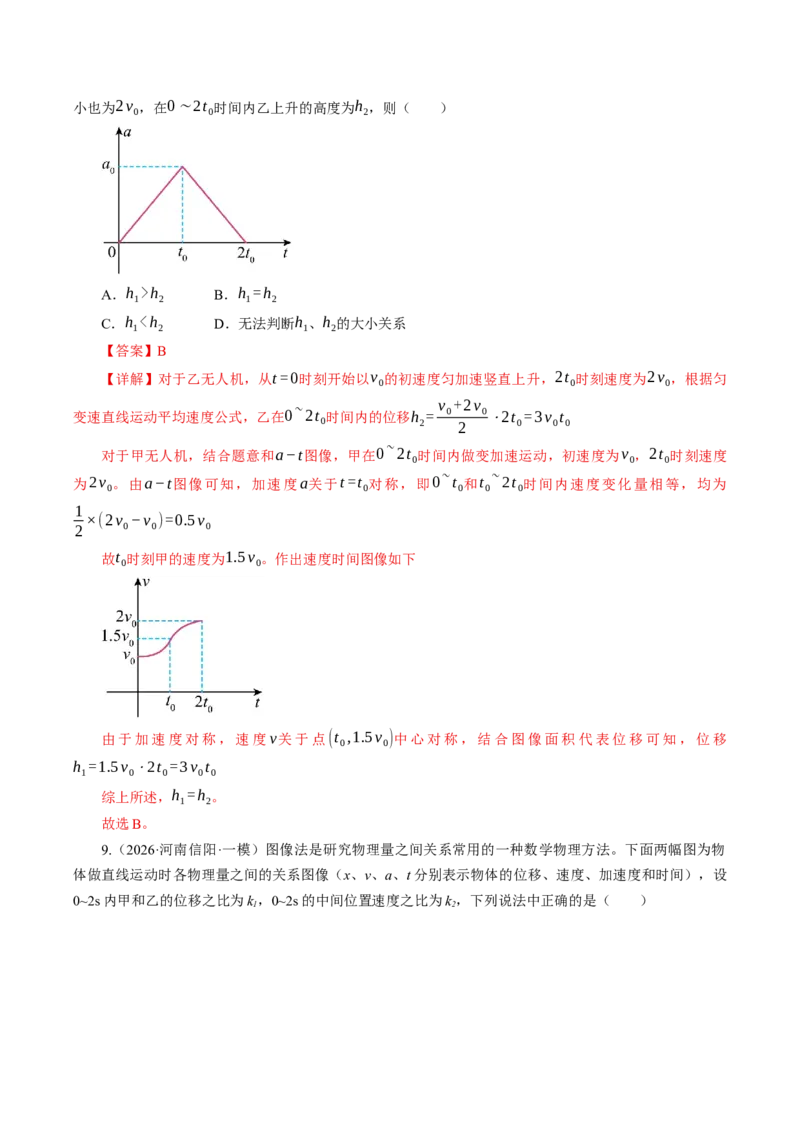
6.(2026·湖南永州·二模)一条河流某处存在高度差,小鱼从低处向上跃出水面,冲到高处。如图所示,
以小鱼跃出水面处为坐标原点,x 轴沿水平方向,建立坐标系,小鱼的初速度为
,末速度v 沿x 轴正方向。
在此过程中,小鱼可视为质点且只受重力作用。关于小鱼的水平方向分速度
、竖直方向分速度
和水平
位置x、竖直位置y 与时间t 的关系,下列图像正确的是(   )
A.
B.
C.
D.
【答案】A
【详解】AC.小鱼在运动过程中只受重力作用,在空中做斜抛运动,则小鱼在水平方向上做匀速直线运
动,即
为定值,则水平位移
,A 正确,C 错误;
BD.小鱼在竖直方向上做竖直上抛运动,则
,
且最高点时竖直方向的速度为0,BD 错误;
故选A。
⏳题型02  非常规运动图像
7.(2026·湖南·二模)某物体做直线运动过程中的
图像如图所示,用v、a、F、
、t 分别表示运动
过程中的速度、加速度、合外力、动能、时间的大小。下列图像中各物理量间的关系可能正确的是(   )
A.
B.
C.
D.
【答案】A
【详解】由
,可得
题图中
图像是一条下降趋势的直线,表示物体做匀减速直线运动。
A.
图像的斜率表示合外力,故
图像是一条下降趋势的直线,故A 正确;
BC.匀减速直线运动的加速度恒定,所受合外力恒定,故BC 错误;
D.匀减速直线运动的
图像是一条下降趋势的直线,故D 错误。
故选A。
8.(2026·河南·三模)甲、乙两架无人机进行空中表演。甲起飞后,先以大小为v0的速度匀速竖直上
升,t =0时刻开始加速竖直上升,此后甲的a−t图像如图所示,且2t0时刻甲的速度大小为2v0,在0∼2t0
时间内甲上升的高度为h1;乙从t =0时刻开始以大小为v0的初速度匀加速竖直上升,且2t0时刻乙的速度大
小也为2v0,在0∼2t0时间内乙上升的高度为h2,则(  )
A.h1>h2
B.h1=h2
C.h1<h2
D.无法判断h1、h2的大小关系
【答案】B
【详解】对于乙无人机,从t =0时刻开始以v0的初速度匀加速竖直上升,2t0时刻速度为2v0,根据匀
变速直线运动平均速度公式,乙在0~2t0时间内的位移h2= v0+2v0
2
⋅2t0=3 v0t0
对于甲无人机,结合题意和a−t图像,甲在0~2t0时间内做变加速运动,初速度为v0,2t0时刻速度
为2v0。由a−t图像可知,加速度a关于t =t0对称,即0~t0和t0~2t0时间内速度变化量相等,均为
1
2 ×(2v0−v0)=0.5 v0
故t0时刻甲的速度为1.5 v0。作出速度时间图像如下
由于加速度对称,速度v关于点(t0,1.5 v0)中心对称,结合图像面积代表位移可知,位移
h1=1.5 v0⋅2t0=3 v0t0
综上所述,h1=h2。
故选B。
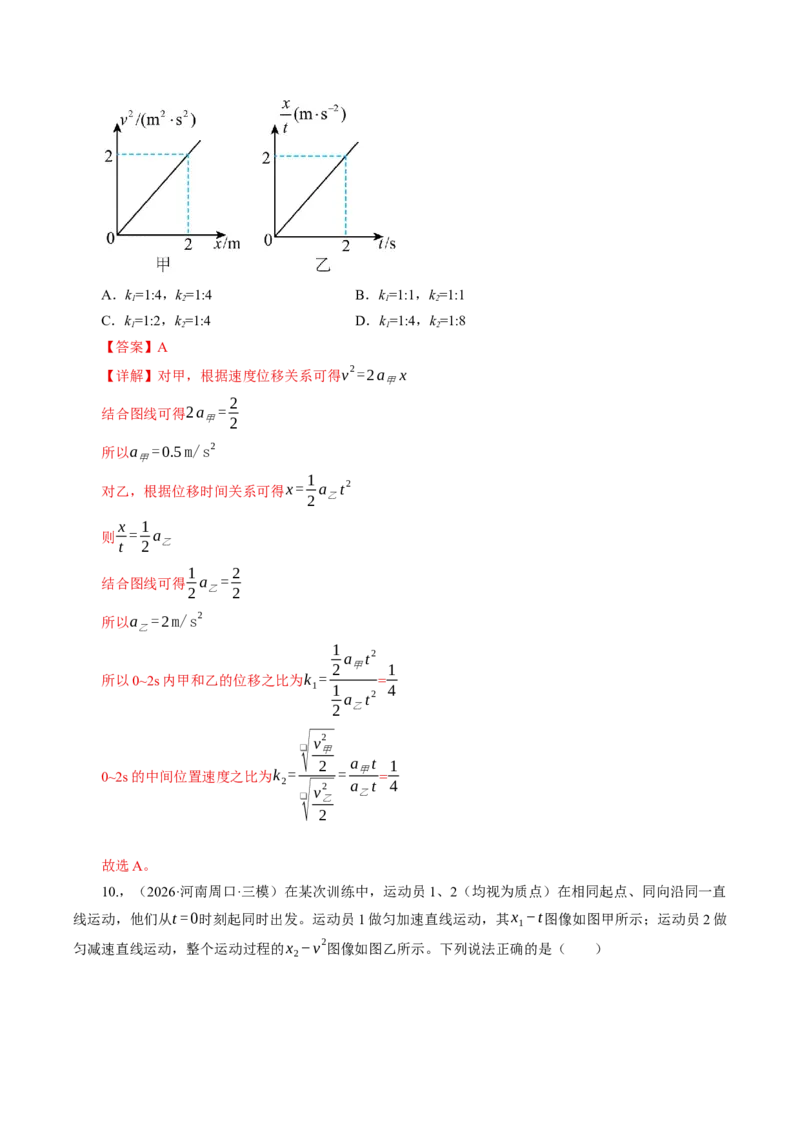
9.(2026·河南信阳·一模)图像法是研究物理量之间关系常用的一种数学物理方法。下面两幅图为物
体做直线运动时各物理量之间的关系图像(x、v、a、t 分别表示物体的位移、速度、加速度和时间),设
0~2s 内甲和乙的位移之比为k1,0~2s 的中间位置速度之比为k2,下列说法中正确的是(  )
A.k1=1:4,k2=1:4
B.k1=1:1,k2=1:1
C.k1=1:2,k2=1:4
D.k1=1:4,k2=1:8
【答案】A
【详解】对甲,根据速度位移关系可得v
2=2a甲x
结合图线可得2a甲= 2
2
所以a甲=0.5 m/s
2
对乙,根据位移时间关系可得x = 1
2 a乙t
2
则x
t = 1
2 a乙
结合图线可得1
2 a乙= 2
2
所以a乙=2m/s
2
所以0~2s 内甲和乙的位移之比为k1=
1
2 a甲t
2
1
2 a乙t
2=1
4
0~2s 的中间位置速度之比为k2=
❑√
v甲
2
2
❑√
v乙
2
2
= a甲t
a乙t =1
4
故选A。
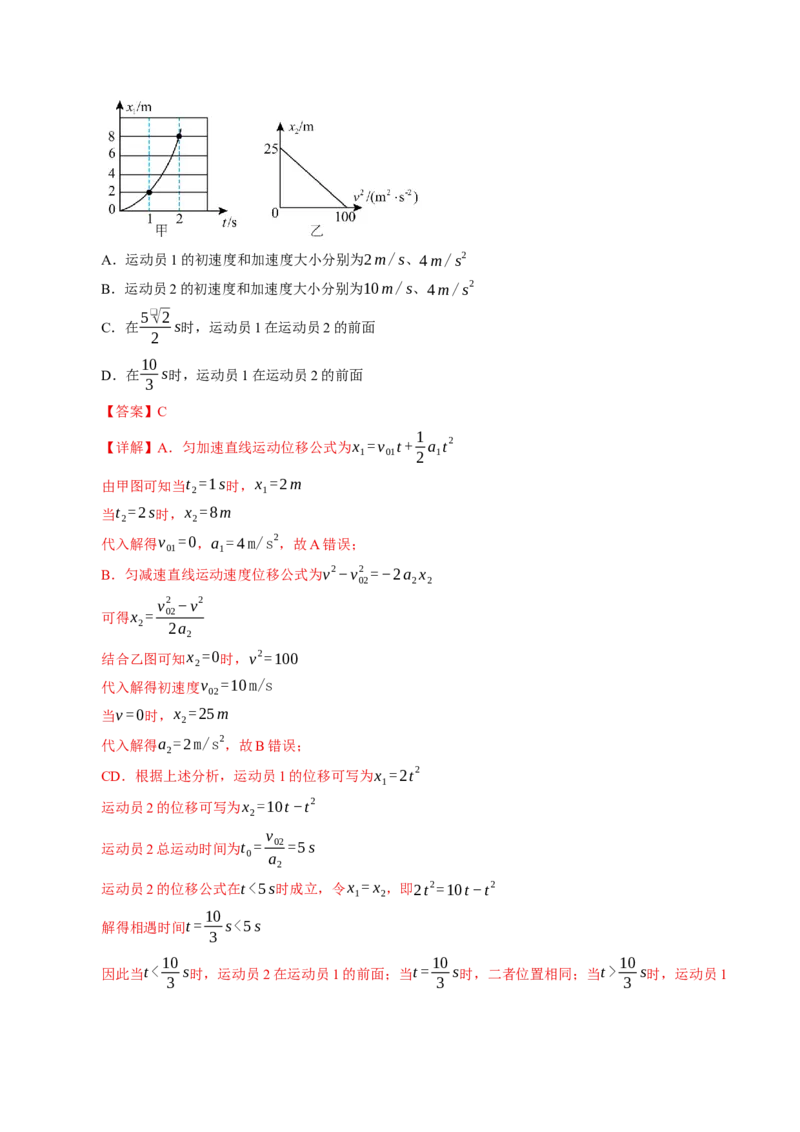
10.,(2026·河南周口·三模)在某次训练中,运动员1、2(均视为质点)在相同起点、同向沿同一直
线运动,他们从t =0时刻起同时出发。运动员1 做匀加速直线运动,其x1−t图像如图甲所示;运动员2 做
匀减速直线运动,整个运动过程的x2−v
2图像如图乙所示。下列说法正确的是(  )
A.运动员1 的初速度和加速度大小分别为2m/ s、4 m/ s
2
B.运动员2 的初速度和加速度大小分别为10m/ s、4 m/ s
2
C.在5 ❑√2
2
s时,运动员1 在运动员2 的前面
D.在10
3 s时,运动员1 在运动员2 的前面
【答案】C
【详解】A.匀加速直线运动位移公式为x1= v01t + 1
2 a1t
2
由甲图可知当t2=1s时,x1=2m
当t2=2s时,x2=8m
代入解得v01=0,a1= 4 m/s
2,故A 错误;
B.匀减速直线运动速度位移公式为v
2−v02
2 =−2a2 x2
可得x2= v02
2 −v
2
2a2
结合乙图可知x2=0时,v
2=100
代入解得初速度v02=10 m/s
当v =0时,x2=25m
代入解得a2=2m/s
2,故B 错误;
CD.根据上述分析,运动员1 的位移可写为x1=2t
2
运动员2 的位移可写为x2=10t −t
2
运动员2 总运动时间为t0= v02
a2
=5 s
运动员2 的位移公式在t <5 s时成立,令x1= x2,即2t
2=10t −t
2
解得相遇时间t = 10
3 s<5 s
因此当t < 10
3 s时,运动员2 在运动员1 的前面;当t = 10
3 s时,二者位置相同;当t > 10
3 s时,运动员1
在运动员2 的前面,又t = 5 ❑√2
2
s> 10
3 s
此时运动员1 在运动员2 的前面,故C 正确,D 错误。
故选C。
11.(2026·湖北·二模)2025 年7 月29 日,全球首条高温超导高速磁浮试验线在四川成都正式通车运行,
试验列车在全线21 公里轨道上完成时速603 公里的载人试验,标志着我国在高温超导磁浮交通领域实现从
跟跑到领跑的跨越。某次试验中列车沿直线运动,如图是它运动的1
v −x图像,v 表示列车运动的速度,x
表示列车运动的位移,关于该列车的运动,下列说法正确的是(  )
A.该列车在做减速直线运动
B.该列车在做匀加速直线运动
C.该列车运动位移为x0所用的时间为v0+ v1
2v0v1
x0
D.在运动过程中,该列车的加速度逐渐减小
【答案】C
【详解】A.由图像可知,随位移增加,1
v 减小,则速度v增大,该列车在做加速直线运动,故A 错误;
BCD.根据微元法,在图像中选取一微元Δx,则该段图像与横轴围成的面积为ΔS = 1
v ⋅Δx = Δt
可知1
v −x图像与横轴围成的面积表示运动时间,则物体运动到x0处的时间为
t =
1
v0
+ 1
v1
2
⋅x0= v0+ v1
2v0v1
x0
由图像可知,增大相同的位移Δx,图像与横轴围成的面积Δ S逐渐减小,即所用的时间Δt在减小,根
据1
v末
−1
v初
= v初−v末
v末v初
=
Δv
v末v初
=kΔx
由于v末v初逐渐增大,可知增大相同的位移,速度的变化量Δv变大,又所用的时间Δt在减小,由加
速度定义a= Δv
Δt ,可知加速度增大,故BD 错误、C 正确。
故选C。
12.(多选)(2026·河北保定·二模)某物体由静止开始运动,其加速度a随位移x周期性变化的图像如
图所示,以下判断正确的是()
A.该物体在每个周期内做匀减速直线运动
B.该物体做简谐运动
C.该物体运动过程的最大速度为1m/s
D.一个周期内物体的动能变化量等于0
【答案】CD
【详解】A.匀变速运动的定义是加速度恒定,但图像中加速度随位移x变化,不是恒定值,因此不是
匀减速直线运动,A 错误;
B.简谐运动的核心特征是加速度与位移满足a=−k
m x(线性负相关),但本题中加速度与位移的关
系不满足该表达式,该物体不做简谐运动,B 错误;
C.利用无限分割求和思想,类比匀变速速度-位移公式v
2−v0
2=2ax
得物体由静止开始运动,v0=0,则a−x图像围成的面积为v
2
2
由图像知当x =1m时,面积最大,此时速度最大,有vmax
2
2 = 1
2
得vmax=1m/ s,C 正确;
D.一个周期(x =0到x =2m)内,a−x图像的总面积为0(正负面积抵消),因此初末速度相等,
动能变化量为0,D 正确。
故选CD。
题型
⏳
03  追及与相遇问题
13.(多选)(2026·海南·模拟预测)无人配送车甲和乙在同一平直公路上同向匀加速行驶,其v-t 图像
如图中甲和乙所示。t=1s 时,两车在A 地相遇,t=2s 时,两车共速,之后在距离A 地40m 的B 地再次相遇,
0∼2s两车的位移差为10m,则(  )
A.甲车的加速度大小为5m/s²
B.甲、乙两车加速度大小之比为2∶1
C.0∼2s,乙车的位移大小为30m
D.t=0 时,甲车在乙车前5m
【答案】BC
【详解】A.设甲车的加速度为a,依题意知,甲车的初速度为0,1s∼3 s内,根据位移-时间公式
x = 1
2 at
2
对甲车有40= 1
2 a×3
2−1
2 a×1
2
解得a=10 m/s
2,故A 错误;
B.t =2s时,两车速度相等,有v1=at =20 m/s
位移差为10m,依据图像有1
2 v0t =10m
解得v0=10 m/s
乙车加速度a' = v1−v0
t
=5 m/s
2
甲、乙两车加速度之比a:a' =2:1,故B 正确;
C.t =2s时,根据位移-时间公式可得乙车位移x乙=(10×2+ 1
2 ×5×2
2)m =30 m,故C 正确;
D.设零时刻两车相距s,在t =1s时,两车相遇在A 地,根据位移-时间公式x = v0t + 1
2 at
2
可得甲车在乙车前s=(10×1+ 1
2 ×5×1
2−1
2 ×10×1
2)m =7.5 m,故D 错误。
故选BC。
14.(2026·江西南昌·二模)南昌梅岭云端索道总长5580 米,是我国最长的市内交通观景索道。如图所
示,景区中A、B两景点间可通过缆车往返,当甲车以6 m/s的速度开始减速时,对面的乙车从B景点由静
止启动,两车加速度大小均为1m/s
2,甲车到B景点速度减为零。则甲、乙相遇时,甲距离B景点(  )
A.4.5m
B.9m
C.13.5m
D.18m
【答案】A
【详解】解法一:设甲车开始减速后,经过时间t后,两车在距离B景点x处相遇
甲车到B景点速度减为零,加速度大小a甲=1m/s
2,根据位移-速度公式得,开始减速时甲车到B景点
的距离为x总= v0
2−0
2
2a甲
=18m
根据位移-时间公式得,甲车开始减速到相遇过程中,甲车的位移大小x甲= v0t −1
2 a甲t
2
乙车从B景点由静止启动,加速度大小a乙=1m/s
2,根据位移-时间公式得,甲车开始减速到相遇过程
中,乙车的位移大小x乙= 1
2 a乙t
2
又x总= x甲+ x乙
联立得t =3 s,x甲= 27
2 m
则甲、乙相遇时,甲距离B景点的距离x = x总−x甲= x乙= 9
2 m
故选A。
解法二:由于甲乙加速度大小一样,根据运动的对称性,可得甲到B景点时,乙刚好到达甲开始减速
的位置。又从甲开始减速的位置到相遇位置,与从B景点到相遇位置时间一样,为等时间位移,根据从零
开始的匀加速运动的比例关系,可得从甲开始减速的位置到相遇位置的距离x1与从B景点到相遇位置的距
离x2之比为x1: x2=3:1
甲车到B景点速度减为零,加速度大小a甲=1m/s
2,根据位移-速度公式得,开始减速时甲车到B景点
的距离为x总= v0
2−0
2
2a甲
=18m
又x总= x1+ x2
解得x2= x总
4 = 9
2 m
故选A。
15.(2026·广西·模拟预测)近年来,我国在人工智能领域取得重大突破,智能机器人技术已广泛应用于物
流、仓储等领域。在某科技公司的测试场上两个物流机器人A 和B 正在进行性能测试。如图1 所示,在直
线测试跑道上,机器人A 在t =0时从起点以初速度v A 0=2m/ s和加速度aA =0.5m/ s
2向右匀加速运动;
机器人B 在t1= 4 s时从起点由静止开始以加速度aB(未知)向右做匀加速运动。已知机器人B 在t2=10 s
时追上机器人A,求:
(1)机器人B 的加速度大小aB;
(2)在机器人B 追上A 之前,两者之间的最大距离;
(3)如图2 所示,假设跑道长100 米,机器人A 以v A = 4 m/ s的速度从起点匀速向终点出发;机器人B
以vB=8m/ s的速度从终点匀速向起点出发。两者均在跑道的终点与起点做折返运动,忽略掉头的时间,
则在100 秒内机器人A 与B 会相遇几次?
【答案】(1)2.5 m / s
2
(2)16 m
(3)6 次
【详解】(1)机器人B 在t2=10 s时追上机器人A,有v A 0t2+ 1
2 aAt2
2= 1
2 aB(t2−t1)
2
机器人B 的加速度大小aB=2.5m/ s
2
(2 )在机器人B 追上A 之前,速度相等时两者之间有最大距离,设t时刻速度相等,有
v A 0+aAt =aB(t −t1)
解得t =6 s
两者之间的最大距离Δx = v A 0t + 1
2 aAt
2−1
2 aB(t −t1)
2=16m
(3)跑道长100 米,机器人A 以v A = 4 m/ s的速度从起点匀速向终点出发,机器人B 以vB=8m/ s
的速度从终点匀速向起点出发。
第一次相遇时间t0=
100
v A+ vB
= 25
3 s
两者均在跑道的终点与起点做折返运动,忽略掉头的时间,可知速率不变,之后每次相遇,两者的路
程和为200m,时间间隔Δt =
200
v A+ vB
= 50
3 s
设相遇次数为n,总时间满足25
3 +(n−1)× 50
3 ≤100
解得n≤6.5,100 秒内机器人A 与B 会相遇6 次16.(2026·重庆沙坪坝·一模)跑步已经成为许多同学
锻炼身体的方式。体育课上,一纵队共30 位同学均以4 m/ s的速度在平直跑道上,保持前后两人3m的间
距匀速跑步。相邻平直跑道上,小南同学以10m/ s的速度同方向匀速跑动。当小南在队伍后方距离队伍
最后一位同学6m 时,开始以0.5m/s
2的加速度做匀减速直线运动。在此后的跑步过程中,求:
(1)小南减速运动过程中的总位移大小;
(2)小南从追上队伍中最后一位同学到与队伍完全错开,共经历了多少时间。
【答案】(1)100m
(2)(
23
2 +2❑√30)s
【详解】(1)小南匀减速运动过程中,有0−v0
2=−2a x0
解得小南减速运动过程中的总位移大小为x0=100m
(2)小南从追上队伍中最后一位同学的位移满足v0t −1
2 at
2=6+ vt
解得t1=(12−2❑√30)s,t2=(12+2❑√30)s
小南停下时所用的时间t3= v0
a =20 s
所以t2=(12+2❑√30)s(舍去)
小南停下时与最后一位同学的距离x1= x0−v t3−6=14 m
之后最后一位同学追上小南所需要的时间为t 4= x1
v =3.5 s
则总共经历的时间t5=t3+t 4−t1=(
23
2 +2❑√30)s
 重难·创新演练
结合生活实际(T1T2);结合实际新考法考查(T3T6);新角度考查研究方法(T4T5);
1.▶新情境◀(2026·内蒙古赤峰·一模)2025 年7 月,在第11 届自治区少数民族传统体育运动会上,
赤峰市代表队的节目《舞龙》将跳绳与舞蹈结合,获得诸多好评。图甲为某人跳绳时的情况。起跳过程中,
脚离地前,重心加速度与重心上升高度关系如图乙所示,脚离地后重心上升的最大高度为(取g=10m/ s
2
)()
A.0.15m
B.0.20m
C.0.30m
D.0.40m
【答案】A
【详解】根据v
2=2ax
结合图像可知,脚离地的速度为v
2=2× 1
2 ×15×0.2(m/s)
2=3(m/s)
2
脚离地后重心上升的最大高度为hm= v
2
2 g =0.15m
故选A。
▶新情境◀2.(2026·贵州安顺·二模)图甲为贵阳地铁1 号线的站台屏蔽门,其在地铁到站时打开,乘
客上车后关闭。屏蔽门关闭过程中,其中一扇门的速度-时间图像如图乙所示,图中加速和减速阶段的加速
度大小相等,匀速阶段的时间均为1s。由此可知该扇门关闭过程中移动的距离为(  )
A.0.6m
B.0.7m
C.0.8m
D.0.9m
【答案】B
【详解】因v-t 图像的面积等于位移可知,该扇门关闭过程中移动的距离为
x = 3+1
2
×0.3m+1×0.1m=0.7m
故选B。
3.▶新考法◀小明在水平场地上运动训练,正前方有一静止足球,足球与前方竖直墙的距离为15m。小明
沿垂直墙的方向以3m/s 的速度匀速向前运动,接触足球时将其以8m/s 的速度沿自己运动的方向向前踢出
(此过程中小明保持原速度不变),足球在地面上沿直线做匀减速运动,加速度大小恒为2m/s2,与墙碰
撞无能量损失(碰撞后速度反向)。忽略足球的大小及足球与人和墙接触的时间,从小明踢出足球后,到
人与球再次相遇所经历的时间为(  )
A.
B.
C.4s
D.5s
【答案】B
【详解】方法一:由于足球被踢出后做匀减速直线运动,设初速度为v1,与墙碰撞瞬间速度为v2,则
代入数据解得v2=2m/s
运动时间为
人运动的位移为
设足球反弹后经过时间t2停止运动,则
由于
说明足球停止运动之后才与人相遇,所以从小明踢出足球后,到人与球再次相遇所经历的时间为
方法二:足球被踢出后做匀减速直线运动,与墙碰撞无能量损失(碰撞后速度反向),故设运动到停下来
的总时间为,则有
此时足球运动的路程为
,之后停在此处不动。
人运动到足球所有的总时间
故选B。
4.▶新考法◀(2026·广东清远·二模)如图所示为水火箭发射与回收的情景。发射时,水火箭靠反冲
推力竖直加速上升;推力衰竭后,水火箭减速上升至最高点。随后自由下落,到达预设高度时打开降落伞
减速,最终平稳降落到地面。整个过程中,水火箭的运动图像可能正确的是(  )
A.
B.
C.
D.
【答案】C
【详解】A.s−t 图像的斜率表示速度。水火箭先加速上升后减速上升,速度先增大后减小,故s−t 图
像切线斜率应先增大后减小;且在最高点速度为零,图像切线应水平,不能出现尖角(尖角表示速度突
变),故A 错误;
B.取竖直向上为正方向。发射时加速上升,加速度a>0;推力衰竭后减速上升,加速度方向向下,
a<0。图B 中前两段时间内加速度均为正值,表示物体一直做加速运动,与减速上升不符,故
“
”
B 错误;
C.v−t 图像的斜率表示加速度,纵坐标表示速度。图像第一部分(t 轴上方,v 增大),对应加速上升
阶段;图像第二部分(t 轴上方,v 减小),对应推力衰竭后减速上升阶段;图像第三部分(t 轴下方,|v|
增大),对应自由下落阶段;图像第四部分(t 轴下方,|v|减小),对应打开降落伞减速下降阶段,最终速
度趋于零(平稳降落)。该图像完整且正确地描述了水火箭的整个运动过程,故C 正确;
D.t 轴下方(下落阶段),速度大小一直在增大,只体现了自由下落过程,没有体现打开降落伞减
“
速这一过程,故
”
D 错误。
故选C。
5.▶新角度◀哈尔滨工业大学计算学部设计了一款能够与人协作、共同完成冰壶比赛的机器人。当机
器人与冰壶之间的距离保持在7m之内时,机器人可以实时追踪冰壶的运动信息。如图甲所示,自做匀减
速直线运动,直到冰壶准确命中目标,二者在整个运动过程中的v −t图像如图乙所示。求:
(1)9 s末,冰壶的速度v 壶的大小;
(2)整个运动过程中,机器人可以实时追踪冰壶的运动信息的时间Δt。
【答案】(1)5.25m/ s;(2)4 s
【解析】(1)由v −t图像可得:冰壶匀减速运动时的加速度大小
a壶= 1
8 m/ s
2
初速度大小
v0=6m/ s
运动时间
t1=6 s
所以
v 壶= v0−a壶t1=(6−1
8 ×6)m/ s= 21
4 m/ s=5.25m/ s
(2)由v −t图像可得:机器人匀减速运动时的加速度大小
a机=1m/ s
2
根据运动学公式
x壶= v0 Δt −1
2 a壶Δt
2
x机= v0 Δt −1
2 a机Δt
2
根据位移关系
x壶−x机= L
代入数据解得
Δt = 4 s
6.▶新角度◀汽车A和汽车B(均可视为质点)在平直的公路沿两条平行车道同向行驶,A车在后(如图
甲所示).以某时刻作为计时起点,此时两车相距x0=16m.汽车A运动的x−t图像如图乙所示,汽车B运动
的v −t图像如图丙所示.
(1)什么时候两车相距最远?最远距离是多少?
(2)若t =0时刻,A车紧急制动(制动后做匀变速运动),要使A车追不上B车,则A车的加速度至少多
大?
【答案】(1)以两车的初速度方向为正方向,由题图乙分析可知,汽车A做匀速运动,根据x−t图像
的斜率表示速度,可知汽车A的速度v A = Δx
Δt = 20
5 m/ s= 4 m/ s,
由题图丙分析可知汽车B做匀减速运动,v −t图像的斜率表示加速度,故汽车B的加速度
a= Δv
Δt = 0−8
4−0 m/ s
2=−2m/ s
2,当两车速度相等时,两车相距最远,运动过程如图所示,
设经过t后两车速度相等,则有v A = vB+at,代入数据4 m/ s=8m/ s+(−2m/ s
2)t,
解得t =2s,此时汽车A的位移x A = v At = 4×2m=8m,
汽车B的位移xB= vBt + 1
2 at
2=8×2m+ 1
2 ×(−2)×2
2m=12m,
则相距最远的距离为Δx = x0+ xB−x A =20m.
(2)设A车的加速度大小至少为aA,由题图可知t1= 4 s时B车已经停止,B车减速到零行驶过的位移为
x1= vB+0
2
t1= 8+0
2
×4 m=16m,
要使A车追不上B车,对A车有x0+ x1> v A
2
2aA
,解得aA>0.25m/ s
2.
球。
、
真题·实战演练
高频考点:自由落体运动规律的应用、匀变速直线运动的多过程问题。
1.(2026﹡湖南卷﹡高考真题)某舰载机起飞时,在第2s 内的v—t 图像如图所示,该段时间内舰载机加
速度的大小为(  )
A.10m/s2
B.20m/s2
C.30m/s2
D.40m/s2
【答案】B
【详解】根据加速度的定义式
故选B。
2.(2025·贵州·高考真题)为测试人形机器人的稳定性和灵活性,让人形机器人按指令在一条直线上
跑步,如图(
“
”
a)所示。人形机器人在一段时间内的位置
时间图像如图(
—
b)所示,设该机器人在
0∼10 s内的位移为Δ x1、速度为v1,20∼30 s内的位移为Δ x2、速度为v2,则(  )
A.Δ x1< Δ x2,v1<v2
B.Δ x1< Δ x2,v1>v2
C.Δ x1> Δ x2,v1<v2
D.Δ x1> Δ x2,v1>v2
【答案】D
【详解】根据图像可知,0∼10 s内的位移为Δ x1=20m
速度为v1= Δ x1
Δt1
=2m/s
20∼30 s内的位移为Δ x2=30m−20m=10m
速度为v2= Δ x2
Δt2
=1m/s
所以Δ x1> Δ x2,v1>v2
故选D。
3.(2025·海南·高考真题)ETC 是电子不停车收费系统的简称,常见于高速公路出入口,只要在车挡
风玻璃上安装一个打卡装置,就能实现快速收费,提高通行效率。如图所示是一辆汽车通过ETC 通道运动
过程的速度
时间图像,其中
—
t1~t2时间内的图线是一条平行于t轴的直线,则(  )
A.汽车在0~t1时间内做匀减速直线运动
B.汽车在t1∼t2时间内处于静止状态
C.汽车在0~t1和t2∼t3时间内的加速度方向相同
D.汽车在0~t1和t2∼t3时间内的速度方向相反
【答案】A
【详解】A.由图可知v-t 图像的斜率表示加速度,0~t1时间内加速度为负且恒定,速度为正,加速
度方向与速度方向相反,故0~t1时,汽车做匀减速直线运动,故A 正确;
B.t1∼t2内,汽车做匀速直线运动,故B 错误;
C.0~t1内加速度为负,t2∼t3内加速度为正,故0~t1和t2∼t3内,汽车加速度方向相反,故C 错误;
D.0~t1和t2∼t3内,汽车速度方向相同,均为正,故D 错误。
故选A。
4.(多选)(2025·江西·高考真题)每逢端午节,江西各地常会举办热闹非凡的赛龙舟活动。利用与
某龙舟同方向匀速直线飞行的无人机跟踪拍摄,发现在某段时间内该龙舟做匀加速和匀减速交替的周期性
直线运动。若以无人机为参考系,该龙舟在0.4s时间内速度由0 增加到0.6m/s(划桨阶段),再经历
0.6s时间速度减为0(未划桨阶段),则关于这段时间内该龙舟的位置x、速度v、加速度a、动能Ek与时
间t 的关系,下列图像可能正确的是(  )
A.
B.
C.
D.
【答案】AB
【详解】A.位移时间图像斜率代表速度,所以斜率先增大后减小,再增大再减小,故A 正确;
B.龙舟在0.4s时间内速度由0 增加到0.6m/s(划桨阶段),再经历0.6s时间速度减为0,速度方向
始终为正向,故B 正确;
C.因为是匀加速和匀减速,所以加速度在0.4s时间内是不变的,后0.6s 内也是不变的,故C 错误;
D.根据Ek = 1
2 m v
2= 1
2 m(at )
2可知,前0.4s开口向上,故D 错误。
故选AB。
5.(多选)(2025·黑吉辽蒙卷·高考真题)如图(a),倾角为θ的足够长斜面放置在粗糙水平面上。
质量相等的小物块甲、乙同时以初速度v0沿斜面下滑,甲、乙与斜面的动摩擦因数分别为μ1、μ2,整个过
程中斜面相对地面静止。甲和乙的位置x 与时间t 的关系曲线如图(b)所示,两条曲线均为抛物线,乙的
x−t曲线在t =t0时切线斜率为0,则(    )
A.μ1+ μ2=2tanθ
B.t =t0时,甲的速度大小为3 v0
C.t =t0之前,地面对斜面的摩擦力方向向左
D.t =t0之后,地面对斜面的摩擦力方向向左
【答案】AD
【详解】B.位置x与时间t的图像的斜率表示速度,甲乙两个物块的曲线均为抛物线,则甲物体做匀
加速运动,乙物体做匀减速运动,在t0时间内甲乙的位移可得x甲= v0+ v
2
t0=3 x0, x乙= v0+0
2
t0= x0
可得t0时刻甲物体的速度为v =2v0,B 错误;
A.甲物体的加速度大小为a1= v −v0
t0
乙物体的加速度大小为a2= v0
t0
由牛顿第二定律可得甲物体mgsinθ−μ1mgcosθ =ma1
同理可得乙物体μ2mgcosθ−mgsinθ =ma2
联立可得μ1+ μ2=2tanθ,A 正确
C.设斜面的质量为M,取水平向左为正方向,由系统牛顿第二定理可得f =ma1cosθ−ma2cosθ =0
则t =t0之前,地面和斜面之间摩擦力为零,C 错误;
D.t =t0之后,乙物体保持静止,甲物体继续沿下面向下加速,由系统牛顿第二定律可得
f =ma1cosθ
即地面对斜面的摩擦力向左,D 正确。
故选AD。
6.(2023·广东·高考真题)铯原子喷泉钟是定标秒的装置。在喷泉钟的真空系统中,可视为质点的
“
”
铯原子团在激光的推动下,获得一定的初速度。随后激光关闭,铯原子团仅在重力的作用下做竖直上抛运
动,到达最高点后再做一段自由落体运动。取竖直向上为正方向。下列可能表示激光关闭后铯原子团速度
v或加速度a随时间t变化的图像是(  )
A.
B.
C.
D.
【答案】D
【详解】AB.铯原子团仅在重力的作用,加速度g 竖直向下,大小恒定,在v-t 图像中,斜率为加速
度,故斜率不变,所以图像应该是一条倾斜的直线,故选项AB 错误;
CD.因为加速度恒定,且方向竖直向下,故为负值,故选项C 错误,选项D 正确。
故选D。
故选BD。