文档文本内容
大阶段滚动卷(二) 大单元一至大单元三
(总分:100 分)
一、单项选择题:本大题共7 小题,每小题4 分,共28 分。在每小题列出的四
个选项中,只有一项符合题目要求。
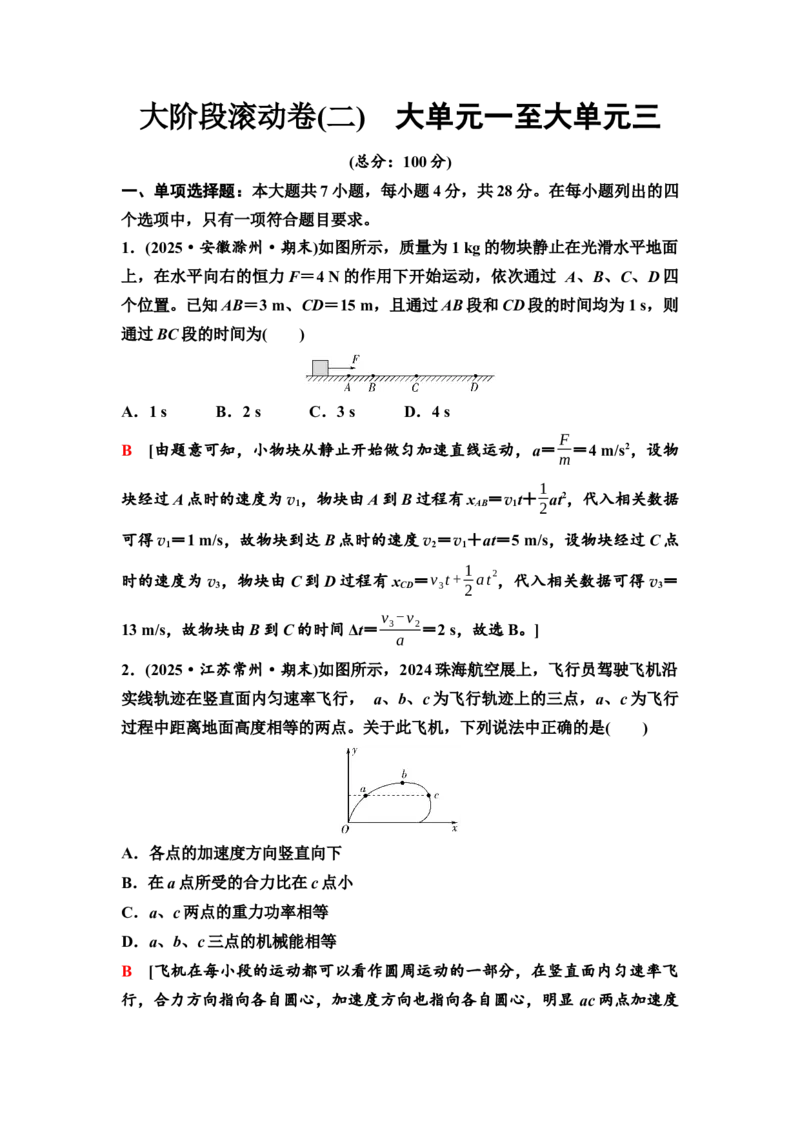
1.(2025·安徽滁州·期末)如图所示,质量为1 kg 的物块静止在光滑水平地面
上,在水平向右的恒力F=4 N 的作用下开始运动,依次通过 A、B、C、D 四
个位置。已知AB=3 m、CD=15 m,且通过AB 段和CD 段的时间均为1 s,则
通过BC 段的时间为(  )
A.1 s   B.2 s   C.3 s   D.4 s
B [由题意可知,小物块从静止开始做匀加速直线运动,a=F
m=4 m/s2,设物
块经过A 点时的速度为v1,物块由A 到B 过程有xAB=v1t+1
2at2,代入相关数据
可得v1=1 m/s,故物块到达B 点时的速度v2=v1+at=5 m/s,设物块经过C 点
时的速度为v3,物块由C 到D 过程有xCD=v3t + 1
2 at
2,代入相关数据可得v3=
13 m/s,故物块由B 到C 的时间Δt=v3- v2
a
=2 s,故选B。]
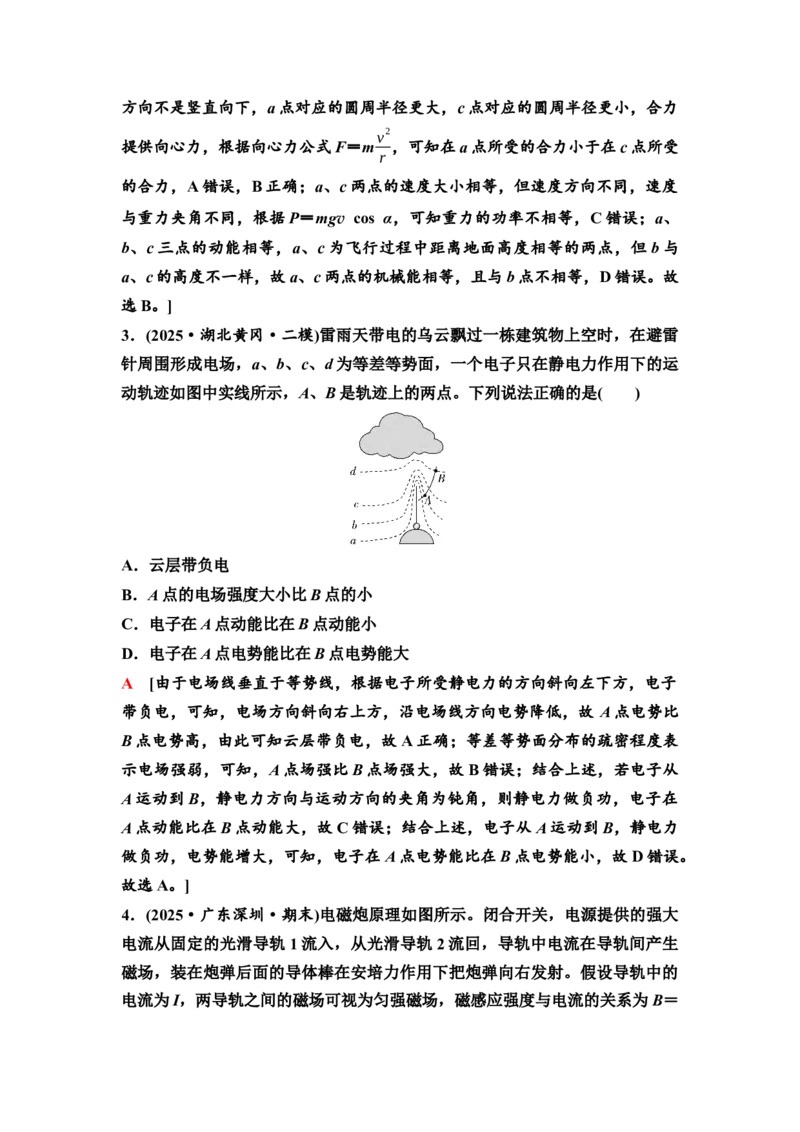
2.(2025·江苏常州·期末)如图所示,2024 珠海航空展上,飞行员驾驶飞机沿
实线轨迹在竖直面内匀速率飞行, a、b、c 为飞行轨迹上的三点,a、c 为飞行
过程中距离地面高度相等的两点。关于此飞机,下列说法中正确的是(  )
A.各点的加速度方向竖直向下
B.在a 点所受的合力比在c 点小
C.a、c 两点的重力功率相等
D.a、b、c 三点的机械能相等
B [飞机在每小段的运动都可以看作圆周运动的一部分,在竖直面内匀速率飞
行,合力方向指向各自圆心,加速度方向也指向各自圆心,明显ac 两点加速度
方向不是竖直向下,a 点对应的圆周半径更大,c 点对应的圆周半径更小,合力
提供向心力,根据向心力公式F=mv
2
r ,可知在a 点所受的合力小于在c 点所受
的合力,A 错误,B 正确;a、c 两点的速度大小相等,但速度方向不同,速度
与重力夹角不同,根据P=mgv cos α,可知重力的功率不相等,C 错误;a、
b、c 三点的动能相等,a、c 为飞行过程中距离地面高度相等的两点,但b 与
a、c 的高度不一样,故a、c 两点的机械能相等,且与b 点不相等,D 错误。故
选B。]
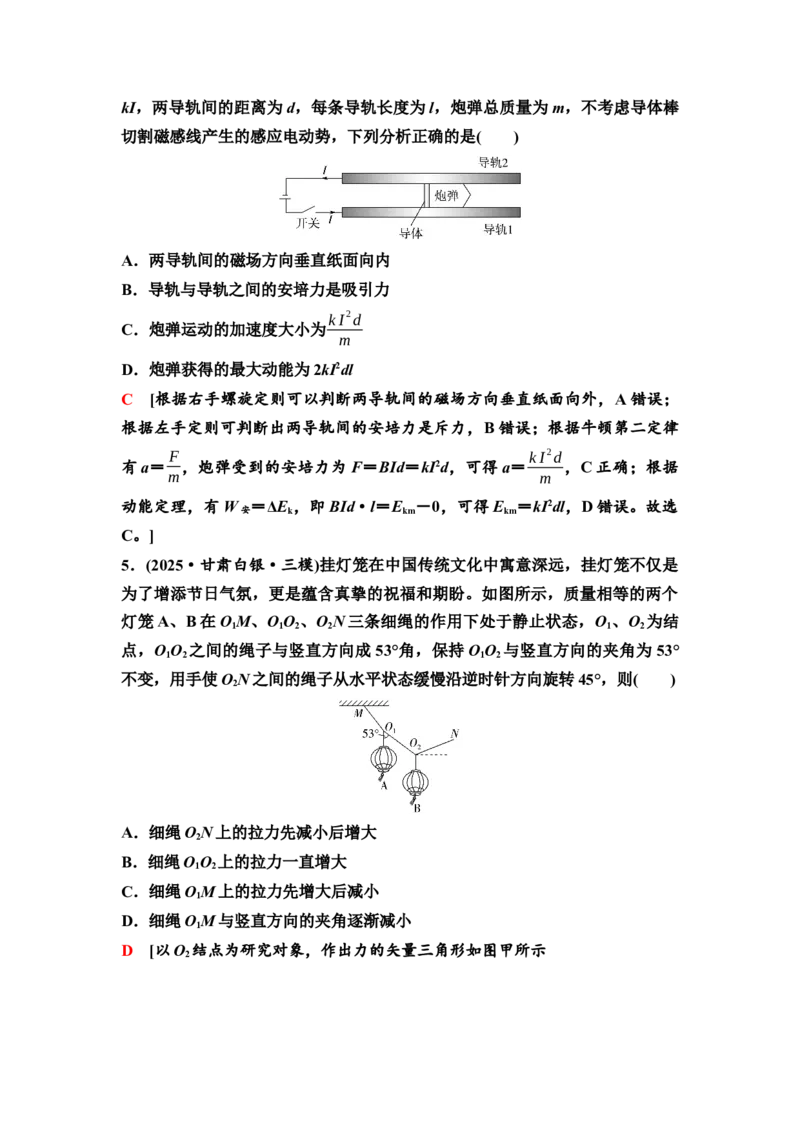
3.(2025·湖北黄冈·二模)雷雨天带电的乌云飘过一栋建筑物上空时,在避雷
针周围形成电场,a、b、c、d 为等差等势面,一个电子只在静电力作用下的运
动轨迹如图中实线所示,A、B 是轨迹上的两点。下列说法正确的是(  )
A.云层带负电
B.A 点的电场强度大小比B 点的小
C.电子在A 点动能比在B 点动能小
D.电子在A 点电势能比在B 点电势能大
A [由于电场线垂直于等势线,根据电子所受静电力的方向斜向左下方,电子
带负电,可知,电场方向斜向右上方,沿电场线方向电势降低,故A 点电势比
B 点电势高,由此可知云层带负电,故A 正确;等差等势面分布的疏密程度表
示电场强弱,可知,A 点场强比B 点场强大,故B 错误;结合上述,若电子从
A 运动到B,静电力方向与运动方向的夹角为钝角,则静电力做负功,电子在
A 点动能比在B 点动能大,故C 错误;结合上述,电子从A 运动到B,静电力
做负功,电势能增大,可知,电子在A 点电势能比在B 点电势能小,故D 错误。
故选A。]
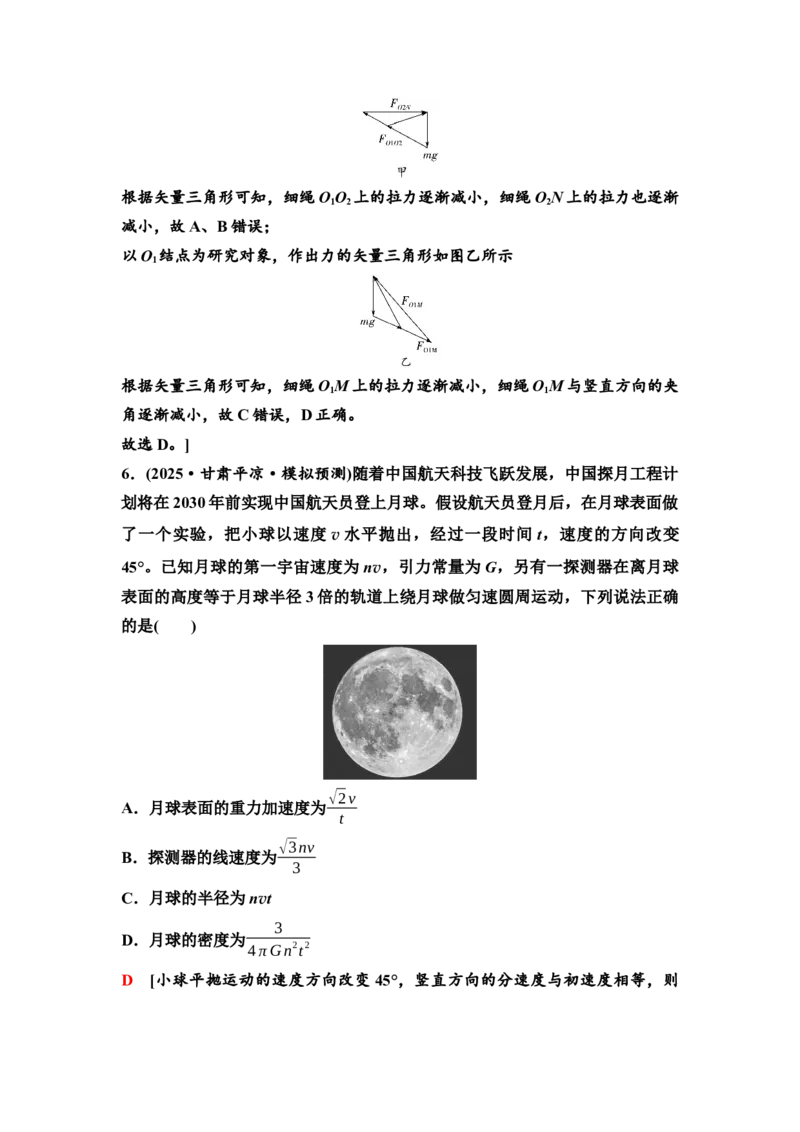
4.(2025·广东深圳·期末)电磁炮原理如图所示。闭合开关,电源提供的强大
电流从固定的光滑导轨1 流入,从光滑导轨2 流回,导轨中电流在导轨间产生
磁场,装在炮弹后面的导体棒在安培力作用下把炮弹向右发射。假设导轨中的
电流为I,两导轨之间的磁场可视为匀强磁场,磁感应强度与电流的关系为B=
kI,两导轨间的距离为d,每条导轨长度为l,炮弹总质量为m,不考虑导体棒
切割磁感线产生的感应电动势,下列分析正确的是(  )
A.两导轨间的磁场方向垂直纸面向内
B.导轨与导轨之间的安培力是吸引力
C.炮弹运动的加速度大小为k I
2d
m
D.炮弹获得的最大动能为2kI2dl
C [根据右手螺旋定则可以判断两导轨间的磁场方向垂直纸面向外,A 错误;
根据左手定则可判断出两导轨间的安培力是斥力,B 错误;根据牛顿第二定律
有a=F
m,炮弹受到的安培力为F=BId=kI2d,可得a=k I
2d
m
,C 正确;根据
动能定理,有W 安=ΔEk,即BId·l=Ekm-0,可得Ekm=kI2dl,D 错误。故选
C。]
5.(2025·甘肃白银·三模)挂灯笼在中国传统文化中寓意深远,挂灯笼不仅是
为了增添节日气氛,更是蕴含真挚的祝福和期盼。如图所示,质量相等的两个
灯笼A、B 在O1M、O1O2、O2N 三条细绳的作用下处于静止状态,O1、O2为结
点,O1O2之间的绳子与竖直方向成53°角,保持O1O2与竖直方向的夹角为53°
不变,用手使O2N 之间的绳子从水平状态缓慢沿逆时针方向旋转45°,则(  )
A.细绳O2N 上的拉力先减小后增大
B.细绳O1O2上的拉力一直增大
C.细绳O1M 上的拉力先增大后减小
D.细绳O1M 与竖直方向的夹角逐渐减小
D [以O2结点为研究对象,作出力的矢量三角形如图甲所示
根据矢量三角形可知,细绳O1O2上的拉力逐渐减小,细绳O2N 上的拉力也逐渐
减小,故A、B 错误;
以O1结点为研究对象,作出力的矢量三角形如图乙所示
根据矢量三角形可知,细绳O1M 上的拉力逐渐减小,细绳O1M 与竖直方向的夹
角逐渐减小,故C 错误,D 正确。
故选D。]
6.(2025·甘肃平凉·模拟预测)随着中国航天科技飞跃发展,中国探月工程计
划将在2030 年前实现中国航天员登上月球。假设航天员登月后,在月球表面做
了一个实验,把小球以速度v 水平抛出,经过一段时间t,速度的方向改变
45°。已知月球的第一宇宙速度为nv,引力常量为G,另有一探测器在离月球
表面的高度等于月球半径3 倍的轨道上绕月球做匀速圆周运动,下列说法正确
的是(  )
A.月球表面的重力加速度为√2v
t
B.探测器的线速度为√3nv
3
C.月球的半径为nvt
D.月球的密度为
3
4 π Gn
2t
2
D [小球平抛运动的速度方向改变45°,竖直方向的分速度与初速度相等,则
有vy=v=g 月t,解得g 月=v
t ,故A 错误;月球的第一宇宙速度等于近月卫星的
环绕速度,则有GMm
R
2 =m(nv)
2
R
,探测器做匀速圆周运动,由万有引力提供向心
力有
GMm
(4 R)
2=m v1
2
4 R ,解得v1=nv
2 ,故B 错误;在月球表面有G Mm
R
2 =mg 月,又
GMm
R
2 =m(nv)
2
R
,g 月=v
t ,解得R=n2vt,故C 错误;由GMm
R
2 =m(nv)
2
R
,R=
n2vt,月球的密度ρ=
M
4
3 π R
3,解得ρ=
3
4 π Gn
2t
2,故D 正确。故选D。]
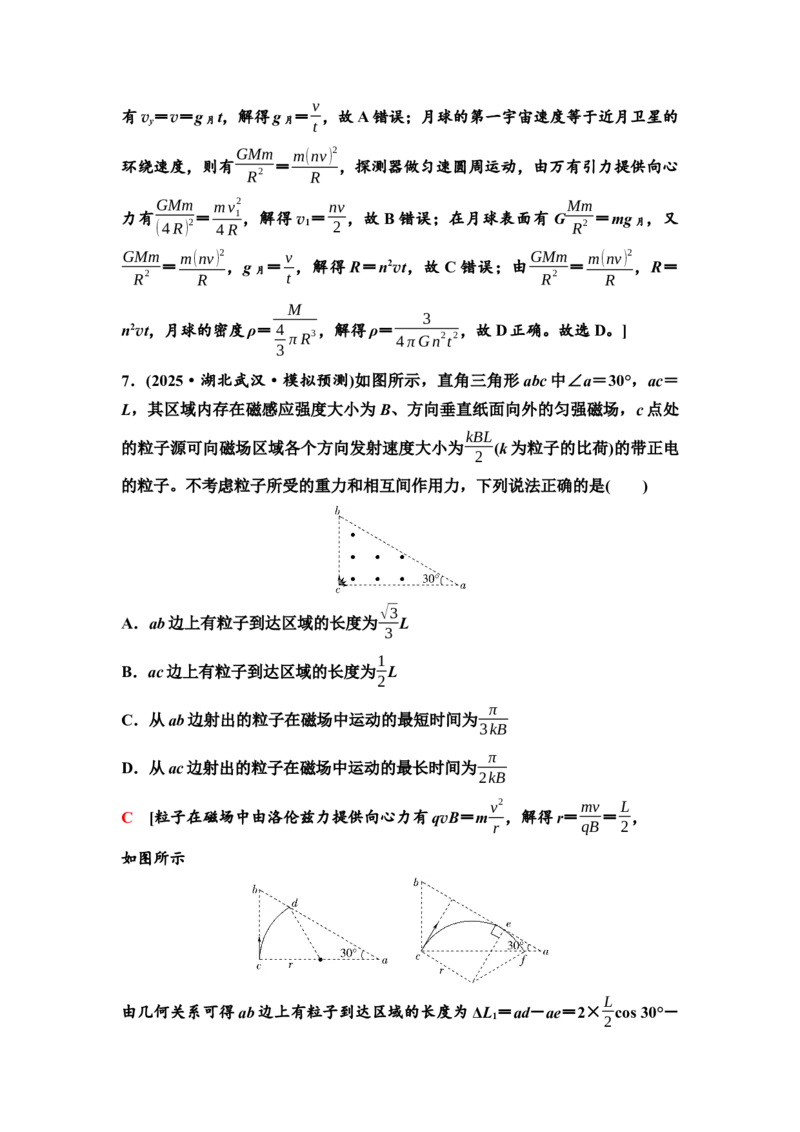
7.(2025·湖北武汉·模拟预测)如图所示,直角三角形abc 中∠a=30°,ac=
L,其区域内存在磁感应强度大小为B、方向垂直纸面向外的匀强磁场,c 点处
的粒子源可向磁场区域各个方向发射速度大小为kBL
2 (k 为粒子的比荷)的带正电
的粒子。不考虑粒子所受的重力和相互间作用力,下列说法正确的是(  )
A.ab 边上有粒子到达区域的长度为√3
3 L
B.ac 边上有粒子到达区域的长度为1
2L
C.从ab 边射出的粒子在磁场中运动的最短时间为π
3kB
D.从ac 边射出的粒子在磁场中运动的最长时间为π
2kB
C [粒子在磁场中由洛伦兹力提供向心力有qvB=mv
2
r ,解得r=mv
qB =L
2 ,
如图所示
由几何关系可得ab 边上有粒子到达区域的长度为ΔL1=ad-ae=2× L
2 cos 30°-
(Lcos30° - L
2)=L
2
由几何关系可得ac 边上有粒子到达区域的长度为ΔL2=2r cos 30°=√3
2 L
故AB 错误;
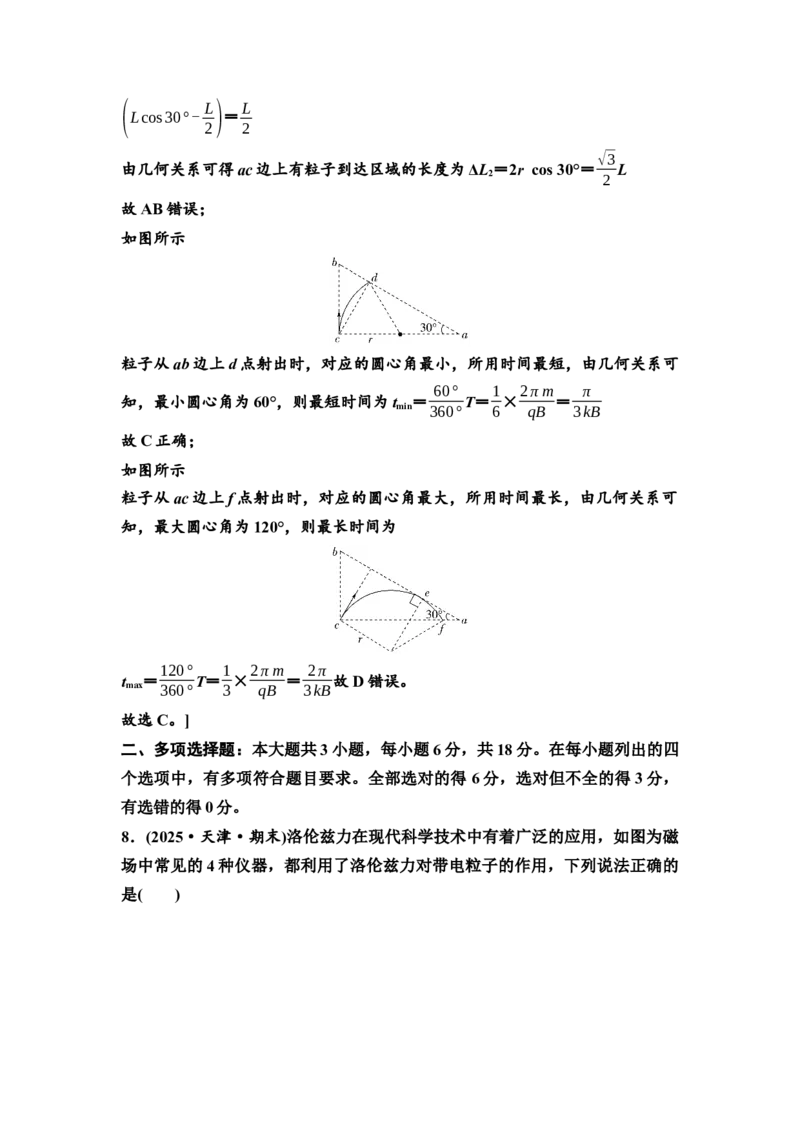
如图所示
粒子从ab 边上d 点射出时,对应的圆心角最小,所用时间最短,由几何关系可
知,最小圆心角为60°,则最短时间为tmin=60°
360°T=1
6×2π m
qB =π
3kB
故C 正确;
如图所示
粒子从ac 边上f 点射出时,对应的圆心角最大,所用时间最长,由几何关系可
知,最大圆心角为120°,则最长时间为
tmax=120°
360°T=1
3×2π m
qB =2π
3kB故D 错误。
故选C。]
二、多项选择题:本大题共3 小题,每小题6 分,共18 分。在每小题列出的四
个选项中,有多项符合题目要求。全部选对的得6 分,选对但不全的得3 分,
有选错的得0 分。
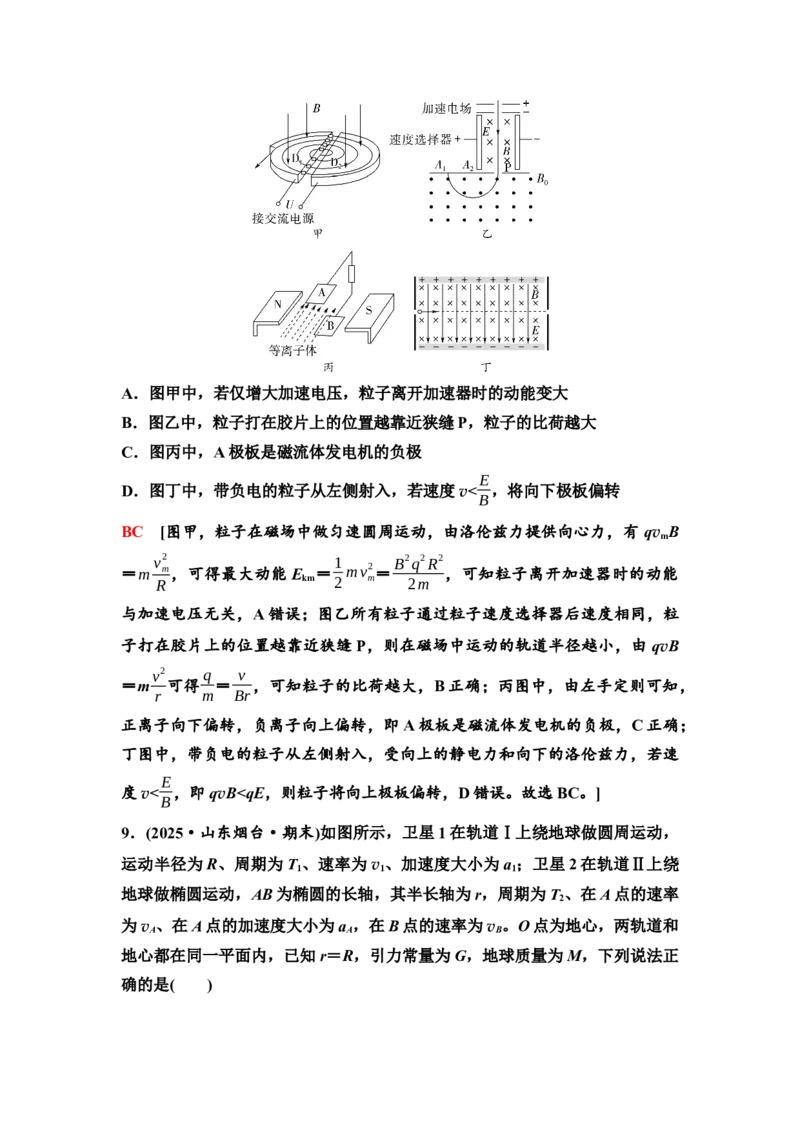
8.(2025·天津·期末)洛伦兹力在现代科学技术中有着广泛的应用,如图为磁
场中常见的4 种仪器,都利用了洛伦兹力对带电粒子的作用,下列说法正确的
是(  )
A.图甲中,若仅增大加速电压,粒子离开加速器时的动能变大
B.图乙中,粒子打在胶片上的位置越靠近狭缝P,粒子的比荷越大
C.图丙中,A 极板是磁流体发电机的负极
D.图丁中,带负电的粒子从左侧射入,若速度v< E
B ,将向下极板偏转
BC [图甲,粒子在磁场中做匀速圆周运动,由洛伦兹力提供向心力,有qvmB
=m vm
2
R ,可得最大动能Ekm=1
2 m vm
2 =B
2q
2 R
2
2m
,可知粒子离开加速器时的动能
与加速电压无关,A 错误;图乙所有粒子通过粒子速度选择器后速度相同,粒
子打在胶片上的位置越靠近狭缝P,则在磁场中运动的轨道半径越小,由qvB
=mv
2
r 可得q
m=v
Br ,可知粒子的比荷越大,B 正确;丙图中,由左手定则可知,
正离子向下偏转,负离子向上偏转,即A 极板是磁流体发电机的负极,C 正确;
丁图中,带负电的粒子从左侧射入,受向上的静电力和向下的洛伦兹力,若速
度v< E
B ,即qvB<qE,则粒子将向上极板偏转,D 错误。故选BC。]
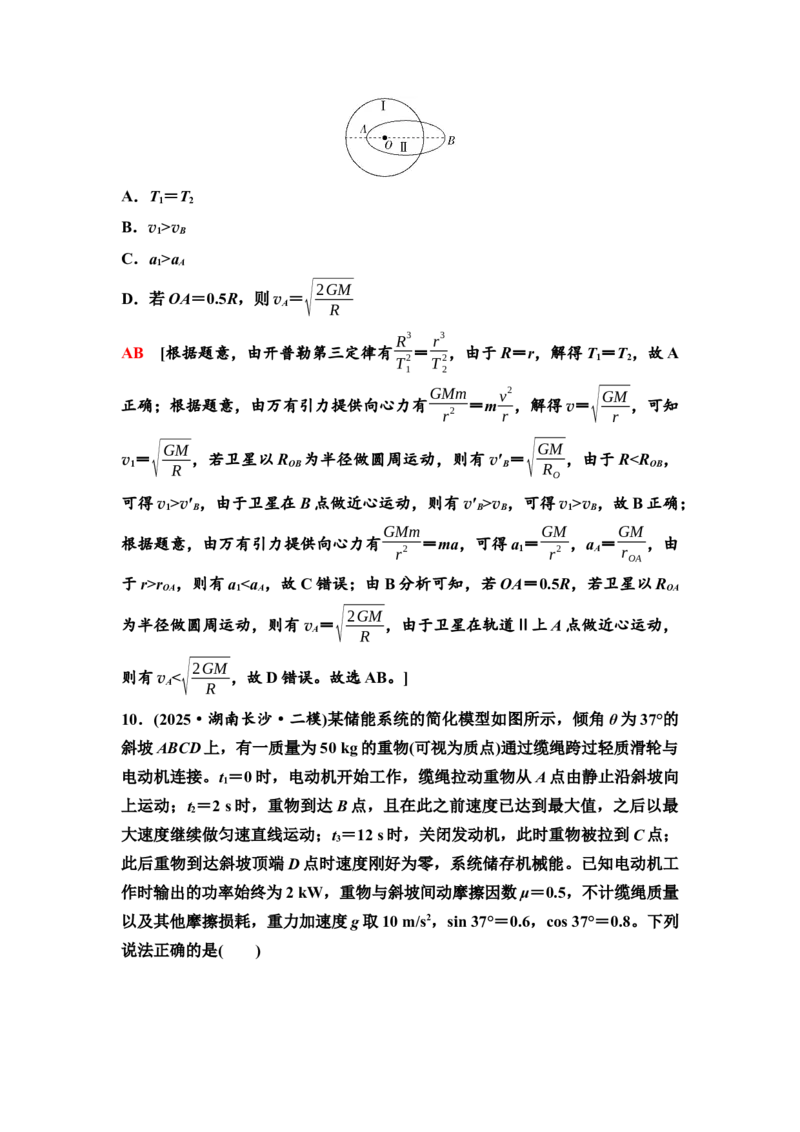
9.(2025·山东烟台·期末)如图所示,卫星1 在轨道Ⅰ上绕地球做圆周运动,
运动半径为R、周期为T1、速率为v1、加速度大小为a1;卫星2 在轨道Ⅱ上绕
地球做椭圆运动,AB 为椭圆的长轴,其半长轴为r,周期为T2、在A 点的速率
为vA、在A 点的加速度大小为aA,在B 点的速率为vB。O 点为地心,两轨道和
地心都在同一平面内,已知r=R,引力常量为G,地球质量为M,下列说法正
确的是(  )
A.T1=T2
B.v1>vB
C.a1>aA
D.若OA=0.5R,则vA=√
2GM
R
AB [根据题意,由开普勒第三定律有R
3
T 1
2=r
3
T 2
2,由于R=r,解得T1=T2,故A
正确;根据题意,由万有引力提供向心力有GMm
r
2
=mv
2
r ,解得v=√
GM
r ,可知
v1=√
GM
R ,若卫星以ROB为半径做圆周运动,则有v′B=√
GM
RO
,由于R<ROB,
可得v1>v′B,由于卫星在B 点做近心运动,则有v′B>vB,可得v1>vB,故B 正确;
根据题意,由万有引力提供向心力有GMm
r
2
=ma,可得a1=GM
r
2 ,aA=GM
rOA ,由
于r>rOA,则有a1<aA,故C 错误;由B 分析可知,若OA=0.5R,若卫星以ROA
为半径做圆周运动,则有vA=√
2GM
R
,由于卫星在轨道Ⅱ上A 点做近心运动,
则有vA<√
2GM
R
,故D 错误。故选AB。]
10.(2025·湖南长沙·二模)某储能系统的简化模型如图所示,倾角θ 为37°的
斜坡ABCD 上,有一质量为50 kg 的重物(可视为质点)通过缆绳跨过轻质滑轮与
电动机连接。t1=0 时,电动机开始工作,缆绳拉动重物从A 点由静止沿斜坡向
上运动;t2=2 s 时,重物到达B 点,且在此之前速度已达到最大值,之后以最
大速度继续做匀速直线运动;t3=12 s 时,关闭发动机,此时重物被拉到C 点;
此后重物到达斜坡顶端D 点时速度刚好为零,系统储存机械能。已知电动机工
作时输出的功率始终为2 kW,重物与斜坡间动摩擦因数μ=0.5,不计缆绳质量
以及其他摩擦损耗,重力加速度g 取10 m/s2,sin 37°=0.6,cos 37°=0.8。下列
说法正确的是(  )
A.重物到达B 点时的速度大小为4 m/s
B.重物在AB 段的平均速度大小为7.2 m/s
C.斜坡ABCD 的长度为44.8 m
D.在整个上升过程中,系统存储的机械能和电动机消耗的电能的比值为3
5
AD [重物在BC 段匀速运动,由受力平衡得电动机的牵引力为F=mg sin θ+
μmg cos θ=500 N,又P=Fvm,联立解得vm=P
F =4 m/s,重物到达B 点,且
在此之前速度已达到最大值,所以重物到达B 点时的速度大小为4 m/s,故A 正
确;重物在AB 段根据动能定理有P(t2-t1)-mgxABsin θ-μmgxABcos θ=1
2 mvm
2
,代入数据解得xAB=7.2 m,联立可得重物在AB 段的平均速度大小为v=
x A
t2
=
3.6 m/s,故B 错误;重物在BC 段匀速运动,有xBC=vm(t3-t2)=40 m,重物在
CD 段运动过程中,由牛顿第二定律得mg sin θ+μmg cos θ=ma,解得a=g
sin θ+μg cos θ=10 m/s2,由运动学公式得0- vm
2=-2axCD,联立解得xCD=vm
2
2a
=0.8 m,则斜坡ABCD 的长度为x=xAB+xBC+xCD=48 m,故C 错误;全过程
重物增加的机械能为E1=mgL sin θ,整个过程由能量守恒得电动机消耗的总电
能转化为重物增加的机械能和摩擦产生的内能,故可知E2=E1+μmg cos
θ·L ,则
E1
E2
=
mgLsinθ
mgLsinθ+ μmgLcosθ=
sinθ
sinθ+ μcosθ=3
5,故D 正确。故选
AD。]
三、非选择题:本大题共5 小题,共54 分。
11.(6 分) (2025·江西九江·三模)某同学用如图甲所示的实验装置测量物块与
长木板间的动摩擦因数μ。其中一端装有轻滑轮的长木板固定在水平桌面上,
在其上表面的P 点安装一光电门。物块上表面固定一遮光片,左侧固定一力传
感器。细绳的一端与力传感器相连,另一端通过轻滑轮与托盘(内有砝码)相接。
实验时,物块从长木板右侧的O 点由静止开始释放,在绳的拉力作用下向左运
动并通过光电门,记录力传感器示数F 和对应遮光片通过光电门的时间t。增加
托盘中砝码的个数,重复上述实验过程,保证每次让物块从长木板上的O 点由
静止开始释放,得到多组F、t 数据。
(1)关于本实验,下列说法正确的是________。
A.实验开始前,应先平衡阻力
B.实验开始前,应调整轻滑轮的高度,使细线与长木板上表面平行
C.实验时,力传感器的示数小于托盘及砝码的总重力
D.为减少实验误差,应始终保证物块及力传感器的总质量远大于托盘及砝码
的总质量
(2)现用游标卡尺测得遮光片的宽度如图乙所示,则遮光片的宽度为________
cm。
(3)测出OP 之间的距离为L,遮光片的宽度为d,利用描点法作出F- 1
t
2图像如图
丙所示。已知该图像的斜率为k,在纵轴上的截距为F0,当地的重力加速度大
小为g。用给出的物理量的符号和丙图中的数据,可得物块与长木板间动摩擦
因数的表达式μ=________。
[解析] (1)由于本实验要测量物块与长木板间的动摩擦因数μ,因此不需要平衡
阻力,故A 错误;
实验开始前,应调整轻滑轮的高度,使细线与长木板上表面平行,物块受到的
绳子拉力与长木板平行,绳子拉力和摩擦力处于同一条直线上,故B 正确;
力传感器的示数等于绳拉力的大小,由于托盘及砝码有向下的加速度,因此合
力方向向下,实验时,力传感器的示数小于托盘及砝码的总重力,故C 正确;
本实验中用力传感器测量绳子拉力,因此不需要始终保证物块及力传感器的总
质量远大于托盘及砝码的总质量,故D 错误。
故选BC。
(2)游标尺是20 分度,精确度在0.05 mm。主尺读数7 mm,游标尺与主尺在第
8 格对齐,则遮光片的宽度为d=7 mm+8×0.05 mm=7.40 mm=0.740 cm。
(3)物块做初速度为零的匀加速直线运动,根据已知条件可得v2=2aL=(
d
t )
2
取物块为研究对象,根据牛顿第二定律可得F-μmg=ma
联立可得F=md
2
2 L · 1
t
2+μmg
由题图丙可知k=md
2
2 L ,F0=μmg
解得μ=F0d
2
2 gkL。
[答案] (1)BC (2)0.740 (3) F0d
2
2gkL
12.(6 分)(2025·广东潮州·期末)某同学用如图所示的实验装置验证动量守恒
定律,滑块a 和小球b 用细线连接且两者之间夹一被压缩的轻弹簧,整个装置
放在粗糙的水平地面上。在滑块a 的左侧x 处放置一光电门,滑块a 与地面间
的动摩擦因数为μ,小球b 用轻质细线悬挂于O 点,已知小球的球心到悬点O
的距离为L,忽略弹簧长度对问题的影响,重力加速度为g。实验步骤如下:
a.在滑块a 上固定一个宽度为d 的窄挡光片;
b.用天平分别测出滑块a(含挡光片)和小球b 的质量为m1、m2;
c.烧断细线,滑块a 和小球b 瞬间被弹开,朝相反方向运动;
d.记录滑块a 经过光电门时挡光片的遮光时间为t;
e.记录小球b 向右摆起的最大角度为θ;
f.改变弹簧的压缩量,进行多次测量。
(1)滑块a 经过光电门时的速度大小为va=_______________________________;
(2)小球b 被弹开瞬间的速度大小为vb=________________;
(3) 该实验要验证动量守恒,需满足的表达式为:
___________________________。
(用题目中给出的物理量表示)
[解析] (1)滑块a 经过光电门时的速度大小为va=d
t 。
(2)由机械能守恒定律可知m2gL(1-cos θ)=1
2 m2vb
2
解得小球b 被弹开瞬间的速度大小为vb=√2gL(1-cosθ)。
(3)碰后对小球a 由动能定理得
1
2m1v'a
2=1
2m1va
2+μm1gx
若动量守恒,则满足m1v'a=m2vb
即m1√(
d
t )
2
+2 μgx
=m2√2 gL(1-cos θ)。
[答案] (1)d
t  (2)√2gL(1-cosθ)
(3)m1√(
d
t )
2
+2 μgx=m2√2 gL(1-cosθ)
13.(12 分)(2025·河南商丘·期末)如图所示,某消防队进行消防演练,消防水
龙头的喷嘴位置O 与模拟着火点A 的连线与水平面的夹角为37°。已知水离开
喷嘴时的速度大小为10√5 m/s,水柱在空中距离O 点的最大竖直高度为20 m,
忽略空气阻力,重力加速度g 取10 m/s2,sin 37°=0.6,cos 37°=0.8。求:
(1)水离开喷嘴时的速度与水平方向夹角的正切值;
(2)模拟着火点A 距离O 点的竖直高度。
[解析] (1)设O 点的竖直分速度为vy,则有v y
2=2ghmax
解得vy=20 m/s
又v x
2+ v y
2=v0
2
解得vx=10 m/s
则水离开喷嘴时的速度与水平方向夹角的正切值tan θ=
v y
v x
=2。
(2)水从O 运动到A 过程有x=vxt
y=vyt-1
2gt2
且tan 37°=y
x
解得t=2.5 s,y=18.75 m。
[答案] (1)2 (2)18.75 m
14.(14 分)(2025·河北邢台·三模)如图所示,在直角坐标系xOy 中,第一象限
存在沿x 轴负方向的匀强电场,电场强度大小E=103 V/m;第三象限内存在着
以OM 为边界的两个匀强磁场区域且方向均垂直于纸面向里,左侧磁场磁感应
强度大小B1=20 T,右侧磁场磁感应强度大小B2=40 T,边界OM 与y 轴负方
向的夹角为30°;第四象限同时存在方向垂直纸面向外的匀强磁场和沿x 轴负方
向的匀强电场,磁感应强度大小B3=5 T,电场强度大小E=103 V/m。现有一
电荷量q=+10-5 C,质量m=2×10⁻⁶ kg 的带电粒子,从第一象限的A 点以v0
=100 m/s 的速度沿y 轴的负方向发出,经电场偏转后,以与x 轴负方向成30°角
从O 点进入第三象限。不计带电粒子所受的重力。求:
(1)A 点的位置坐标;
(2)该粒子从O 点到再次经过y 轴所用的时间;
(3)该粒子从第2 次经过y 轴到第3 次经过y 轴沿y 轴方向位移的大小。
[解析] (1)由几何关系知tan 30°=
v0
v x
解得vx=√3v0
水平方向,带电粒子受静电力做匀加速运动,由牛顿第二定律有qE=ma
由运动学公式有v x
2=2ax,vx=at
联立解得x=3 m,t=√3
50 s
竖直方向,带电粒子做匀速直线运动,有y=v0t=2√3 m
所以A 点的位置坐标为(3 m,2√3 m)。
(2)粒子进入磁场B1时速度为v=
v0
sin30°=200 m/s
由洛伦兹力提供向心力有qvB1=m v
2
R1
解得R1=2 m
由几何关系可知,速度偏转了60°角进入磁场B2时速度沿着y 轴的负方向,则t1
=1
6T1=1
6×2π m
q B1 =π
3 ×10⁻² s
同理,粒子进入磁场B2时,有qvB2=m v
2
R2
解得R2=1 m
且粒子进入磁场B3 时速度沿着x 轴的正方向,由几何关系可知,速度偏转了
90°角经过y 轴,所以t2=1
4T2=1
4×2π m
q B2 =π
4 ×10⁻² s
则该粒子从O 点到再次经过y 轴所用的时间为t 总=t1+t2=7 π
12 ×10-2 s。
(3)根据配速法,在第四象限,该粒子除了有沿x 轴正方向的速度v,还有两个
沿着y 轴等大反向的速度v1。由平衡条件有qv1B3=qE
解得v1=200 m/s
该粒子做匀速圆周运动的速度为v2=√v
2+ v1
2=200√2 m/s,与x 轴正方向成45°
角
由洛伦兹力提供向心力有qv2B3=m v2
2
R3
解得R3=8√2 m
圆周运动沿y 轴负方向运动的距离为L1=√2R3=16 m
粒子运动的时间为t3=T
4 =1
4 ×2π m
q B3 =π
50 s
直线运动沿着y 轴正方向的位移为L2=v1t3=4π m
所以粒子从第2 次经过y 轴到第3 次经过y 轴沿y 轴方向位移的大小L=L1-L2
=(16-4π)m。
[答案] (1)(3 m,2√3 m) (2)7 π
12 ×10-2 s
(3)(16-4π) m
15.(16 分)(2025·山西吕梁·三模)如图所示,一倾角θ=37°的传送带与两个
内表面光滑的1
4 圆弧细管道在最高点B 平滑连接,地面上放置一右端固定挡板
的长木板,长木板上表面与光滑平台CD、细管道最低端C 等高相切。传送带
以恒定速度顺时针转动,将滑块P 轻放在传送带A 点上,经过细管道与静止放
置在平台上的滑块Q 发生弹性碰撞,碰后P 恰好能返回到细管道最高点B 处,
Q 滑上长木板后,与长木板的挡板发生弹性碰撞最终停在长木板上。已知管道
半径均为R,传送带的速度v0=2√2gR,滑块P、Q 及长木板质量分别为m、
2m、4m,P 与传送带间的动摩擦因数μ=0.5,Q 与长木板上表面间的动摩擦因
数μ1=0.5,长木板下表面与地面间的动摩擦因数μ2=0.2。设最大静摩擦力等于
滑动摩擦力,重力加速度为g,sin 37°=0.6。求:
(1)滑块P 刚放到传送带上时加速度的大小;
(2)滑块P 碰后返回通过管道最低端C 时对管道的压力大小;
(3)滑块P 在传送带上运动的时间;
(4)木板的最小长度。
[解析] (1)对滑块P 受力分析,由牛顿第二定律得mg sin θ+μmg cos θ=ma
解得a=g。
(2)设P 与Q 碰撞前的速度大小为v1,碰撞后P 的速度大小为v2,Q 的速度大小
为v3, P 从C 到B 过程,根据动能定理可得-mg×2R=0- 1
2 mv2
2
解得v2=2√gR
在C 位置有FN-mg=m v2
2
R
解得FN=5mg
由牛顿第三定律得滑块P 碰后对管道的压力大小为5mg。
(3)P 、Q 发生弹性碰撞,则由动量守恒定律和能量守恒定律有mv1 =
-mv2+2mv3,1
2 mv1
2=1
2 mv2
2+ 1
2 ×2mv3
2
解得v1=6√gR,v3=4√gR
滑块P 从B 点到C 点由机械能守恒得2mgR=1
2 m v1
2-1
2mv′2
解得v′=4√2 gR
P 在传送带上加速达到2√2gR后,继续加速下滑,由牛顿第二定律可得mg sin
θ-μmg cos θ=ma′
解得a′=1
5g
由运动学公式得v0=at1,v′=v0+a′t2
可得滑块P 在传送带上运动的时间t=t1+t2=12√
2 R
g 。
(4)Q 滑上长木板后,Q 对长木板的摩擦力方向向右,大小为Ff=2μ1mg
地面对长木板最大静摩擦力方向向左,大小为Ffm=μ2(2m+4m)g
由于Ff<Ffm
故长木板先不动,Q 做匀减速运动,设长木板的最小长度为L,可得-
μ1×2mgL=1
2 ×2m v4
2 - 1
2 ×2m v3
2
解得v4=√16 gR - gL
Q 与长木板发生弹性碰撞,由动量守恒定律和能量守恒定律有2mv4=
-2m v5+ 4 m v6,1
2 ×2m v4
2=1
2 ×2m v5
2+ 1
2 ×4 m v6
2
解得碰撞后Q 的速度大小为v5=1
3v4,长木板的速度大小为v6=2
3v4
Q 向左减速运动,其加速度a1=μ1g=1
2g
长木板向右减速,其加速度
a2=μ1×2mg+ μ2×6mg
4 m
=11
20g
Q 向左做减速至零后再向右做加速运动直到与长木板达到共同速度,再一起做
减速运动,设达到共速的时间为t3,其v-t 图像如图所示。
v 共=-1
3v4+a1t3=2
3v4-a2t3
解得t3=20 v4
21 g
由图像可知相对位移Δx=1
2(
1
3 v4+ 2
3 v4)t3
即长木板的最小长度为L=Δx
解得长木板最小长度为L=160 R
31 。
[答案] (1)g (2)5mg (3)12√
2 R
g  (4)160 R
31