ARTICLE · 1315321
源码交付!新能源无人机运维平台:覆盖光伏组件与风机叶片的全流程巡检闭环
截至2026年9月底,全国风光装机合计已达20.1亿千瓦。新能源资产规模持续扩大,运维对象也从单一设备变成跨区域、跨场站、跨专业的资产网络。光伏电站要面对数以万计的组件、组串和支架,风电场要管理高空叶片、塔筒、机舱与集电线路。人工巡检受地形、天气和作业安全限制,单纯增加人员难以稳定提升覆盖频次。
无人机可以快速采集可见光、红外和视频数据,但“飞完一圈”不等于完成运维。照片对应哪块组件、哪台风机、哪个叶片部位?机器识别出的异常是否经过人工复核?确认缺陷后由谁处理、何时验收、如何复检?新能源无人机运维平台处理的正是飞行之后的工作:让资产、任务、影像、缺陷、工单和报告形成连续、可追溯的业务链。
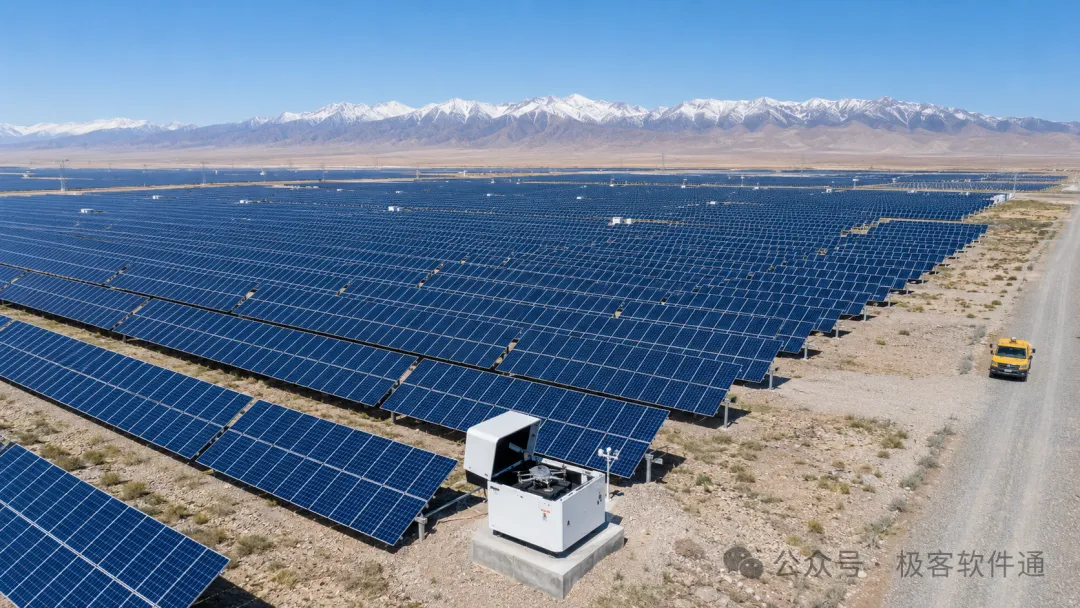
光伏与风电的巡检对象不同。光伏侧以电站地图为入口,沿逆变器、汇流箱、组串、支架和组件逐级下钻,重点检查热异常、破损、污迹、积尘、遮挡、组串开路及二极管相关异常。风电侧以机组为核心,关联塔筒、机舱和叶片部位,重点记录腐蚀或涂层脱落、裂纹、油污、防雨罩脱落等外观异常。
两类场站的底层逻辑一致:先完成场站建档与设备建模,再配置巡检区域和航线,形成计划与任务;无人机执行后回传媒体,AI负责初筛,专业人员复核;确认缺陷进入消缺工单,现场处理完成后复检、验收并归档。平台由此建立“对象有编码、任务有来源、照片有归属、结论有证据、处置有责任、结果有版本”的运维体系。
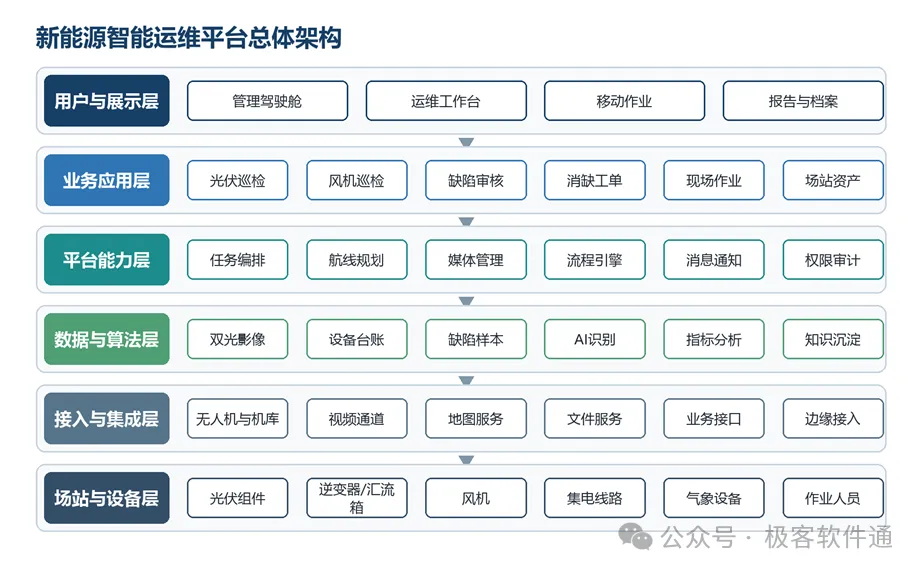
平台采用六层设计。场站与设备层纳管光伏组件、逆变器、汇流箱、风机、集电线路、气象设备和作业人员;接入与集成层连接无人机、机库、视频通道、地图服务、文件服务及外部业务接口;数据与算法层管理双光影像、设备台账、缺陷样本、AI识别和指标分析;平台能力层提供任务编排、航线规划、媒体管理、流程引擎、消息通知和权限审计;业务应用层承载光伏巡检、风机巡检、缺陷审核、消缺工单、现场作业与场站资产;用户可通过管理驾驶舱、运维工作台、移动端和报告档案使用这些能力。
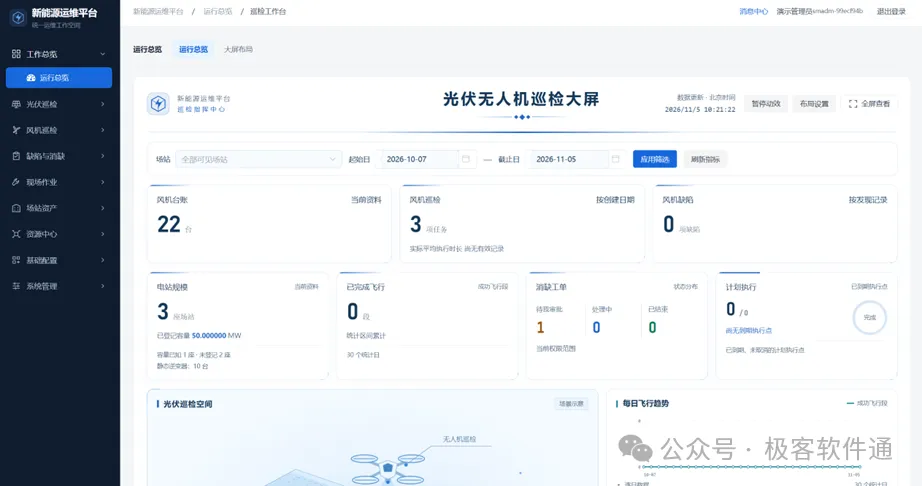
新能源运维总览面向场站负责人和区域管理人员。用户可按场站、日期范围刷新统计口径,在同一页面查看风机台账、风机巡检、风机缺陷、电站规模、已完成飞行、消缺工单、计划执行和每日飞行趋势。每个指标都应能下钻到对应明细,不能只停留在展示层。
总览背后是统一资产关系。平台为场站、设备、线路、地图、区域、航线、任务、媒体、缺陷、工单和报告分配稳定编码,并记录所属场站、空间坐标、数据来源和版本。查看某块组件时,可以连续调阅历次双光影像、识别结果、人工结论与消缺记录;查看某台风机时,可以关联型号、轮毂高度、叶片长度、任务记录和历史缺陷。跨场站统计也因此有了统一口径。
权限按角色与场站范围控制。平台管理员维护组织、用户和基础配置;场站负责人审批与派工;巡检人员执行任务并上传结果;缺陷审核人员复核双光影像;现场人员领取消缺任务并提交证据;管理人员查看统计与报告。关键操作保留人员、时间、状态变化和版本信息,便于审计追踪。
▎电站地图与资产关系
光伏巡检先把空间底座建好。平台可登记正射影像或业务底图,关联所属场站和服务地址,并在投入使用前预览图层范围、清晰度与空间位置。地图图层用于后续区域划分、航线规划和影像定位,但图层能够显示不代表坐标精度满足飞行要求,仍需完成现场与坐标校核。
光伏资产按逆变器、汇流箱、组串、支架和组件建立层级关系。设备编码应与现场标识一致,上级关系调整时要评估历史任务、报告和工单的追溯影响。完成资产建模后,影像才能从“某张照片”变成“某个场站、某条组串、某块组件在某次任务中的巡检证据”。
▎区域、航线与计划
巡检区域用于定义无人机作业边界,可按方阵、地形或作业批次拆分。区域边界需要避开禁飞区、障碍物和非作业区域;区域发生变化后,平台提示检查依赖该区域的航线与计划。
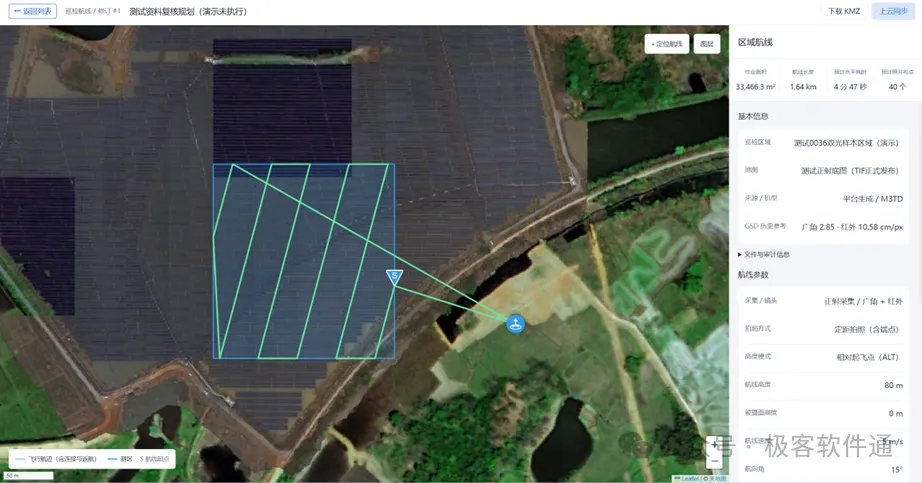
航线页面展示区域边界、覆盖线、起降点和返航关系,并集中显示作业面积、航线长度、预计时间、预计照片数量、采集镜头、拍照方式、飞行高度、速度和航向角。规划人员可以在任务下发前评估覆盖范围、设备续航和照片量,保存版本后再进入周期计划。
巡检计划把区域、航线、执行周期和执行设备组织为可重复任务。平台支持按日、周、月或指定时间范围设置计划,并记录时区、执行设备与历史执行记录。暂停计划不会自动取消已生成任务;下发前还要校验无人机、载荷、机库、天气、通信、电量、返航策略和现场条件。
▎双光采集与缺陷复核
一次任务应同时保留对象、执行方式、飞行过程和媒体结果。可见光影像用于检查破损、积尘、遮挡和结构异常,红外影像用于观察局部温升和热异常。平台按照任务、时间和位置把双光媒体配对,支持放大、缩小、缺陷框选和重新识别。
IEC TS 62446-3对光伏电站户外红外热成像检查提出了设备、环境条件、检查流程、人员资格和报告方面的要求。平台因此不能把一张红外图直接等同于故障结论。辐照条件、阴影、反射、拍摄角度和环境温度都会影响结果。系统保留原图、识别来源、候选类型与人工复核记录,由授权人员结合可见光、红外、设备关系和运行信息确认缺陷。
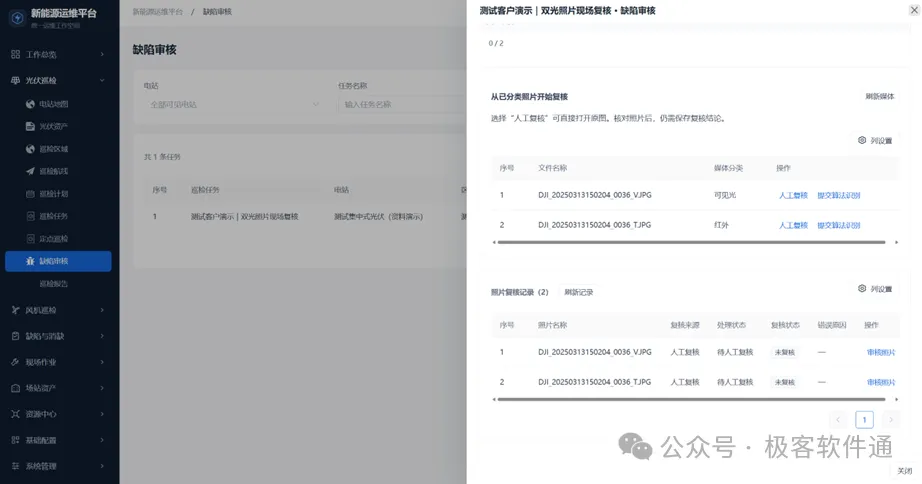
复核完成后,平台按任务生成巡检报告,记录报告版本、来源媒体、审核结论、PDF状态和发布时间。报告中的每条异常都可返回原始媒体与设备对象,修改后形成新版本,不覆盖历史结论。
▎光伏缺陷检测结果样例
测试报告中的双光结果把异常组件所在行列、候选故障类型、GPS坐标、可见光图和红外图集中展示。下图记录了一处局部热异常候选,红外画面标出高温区域,可见光画面用于核对组件外观与周边环境。该结果适合作为复核入口,具体成因仍需结合辐照条件、电气数据和现场检查确认。
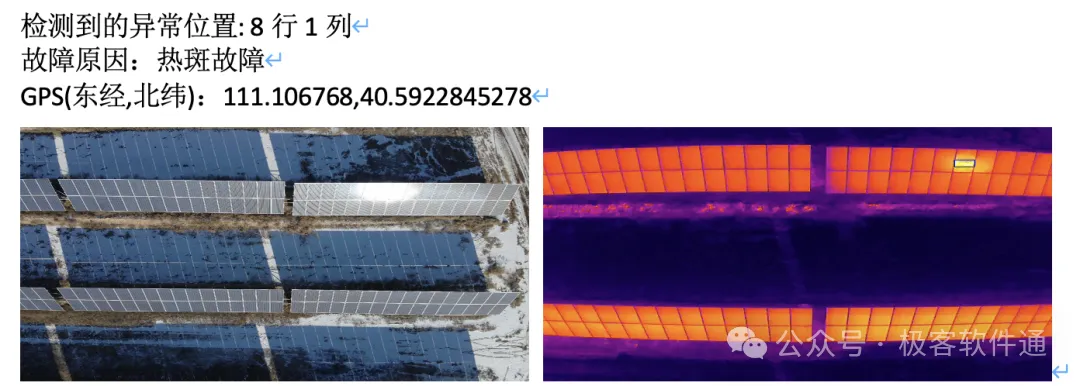
测试报告图例:可见光与红外双光异常对照
报告还提供场站级缺陷位置总览,将候选区域叠加到正射影像上。管理人员可以先从全站分布判断问题是否集中于某个方阵、地形或维护区域,再下钻到双光证据和具体组件。图中点位仅代表报告中的检测结果,不应脱离逐点复核直接计算故障率。
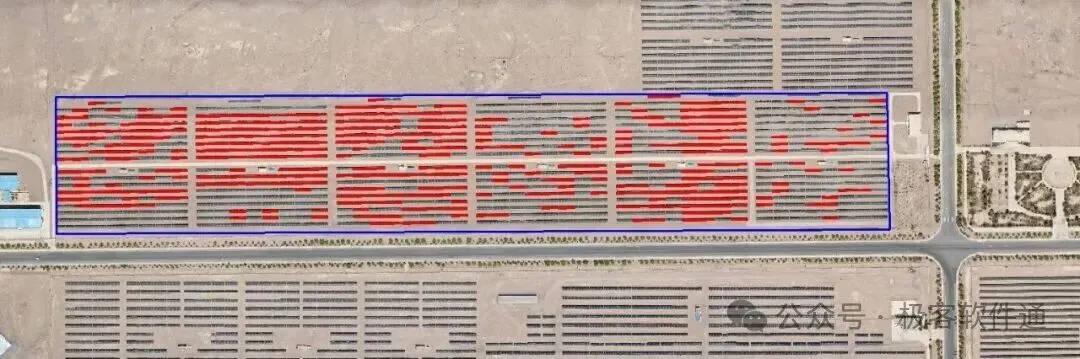
测试报告图例:场站级候选缺陷位置分布
▎风机台账与空间定位
风机管理页面集中维护名称、编码、所属场站、型号、额定功率、轮毂高度、叶片长度和经纬度。机组编码在场站范围内保持唯一,坐标经过校核后再用于航线和任务。设备版本、来源编号与更新时间同时保留,便于批量导入后的质量检查。
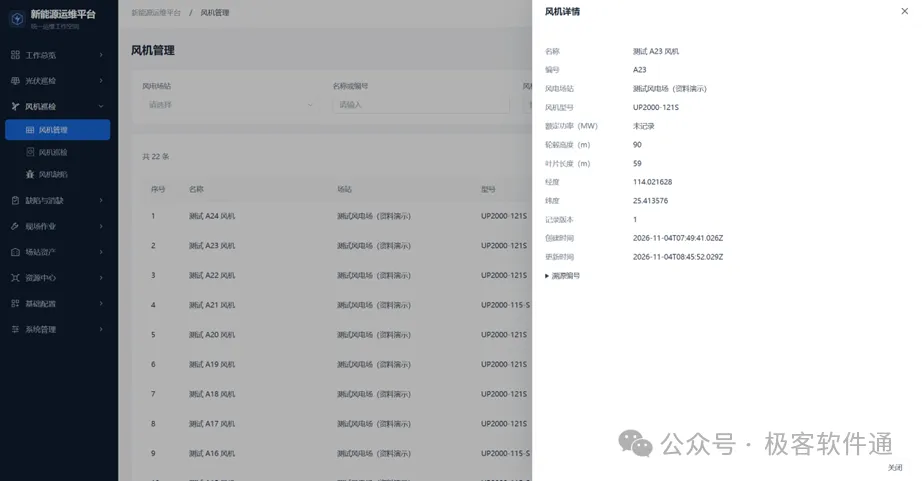
▎风机任务与高空取证
风机巡检任务关联具体机组、航线、无人机、计划和作业人员。执行前核对安全距离、拍摄角度、任务时间和设备状态;执行后记录任务状态、媒体回传与上下游流程。影像需要覆盖叶根、叶中、叶尖、前缘、后缘、迎风面和背风面等部位,具体范围由项目巡检标准确定。
风机巡检更重视多视角与尺度。线状痕迹可能来自裂纹,也可能是污迹、阴影或表面纹理;油污需要结合来源位置和连续影像判断;同一缺陷的多张照片不能重复计数。平台把媒体、机组、叶片部位、拍摄时间和任务关系固定下来,为人工复核提供完整上下文。
▎风机缺陷分类与审核
审核人员从受控字典中选择缺陷类别和等级,填写具体位置、描述、尺寸与判断依据,并关联远景和近景证据。说明书中的分类覆盖污垢、排水孔损坏、前缘侵蚀、雷击、油渍、PU胶带损坏等类型;实际项目可根据机型、巡检标准和维护制度扩展,但新增字典必须经过统一管理。
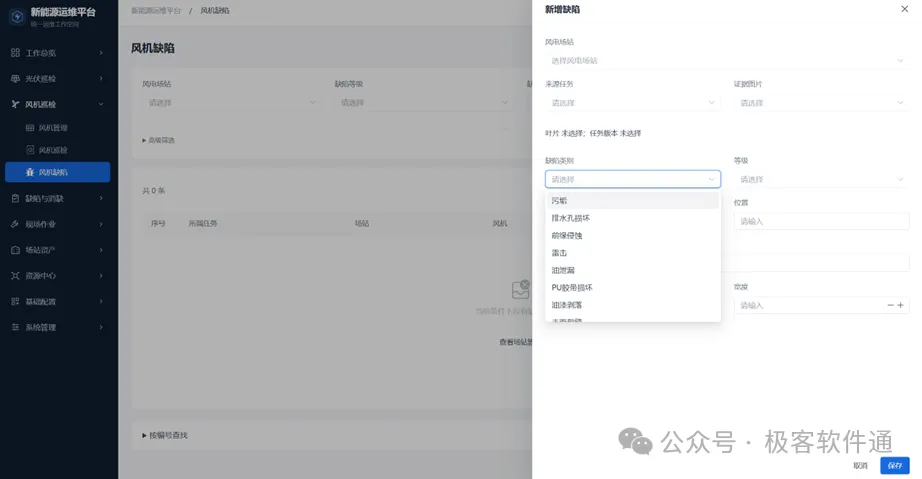
机器识别只产生候选线索。平台区分算法结果、人工复核结果、已确认缺陷和处置结果,避免把“发现疑似异常”直接写成维修结论。被驳回的候选保留错误原因,可用于后续模型评估;已确认缺陷则进入风险排序和工单流程。
▎风机缺陷检测结果样例
风机测试报告保留了带检测框的叶片图例。下图中的红框用于提示叶片表面可能存在腐蚀或涂层脱落,平台应同时保存原图、局部放大图、候选类别和复核状态。缺陷性质、范围和维修等级需要由专业人员结合近景影像与现场标准确认。
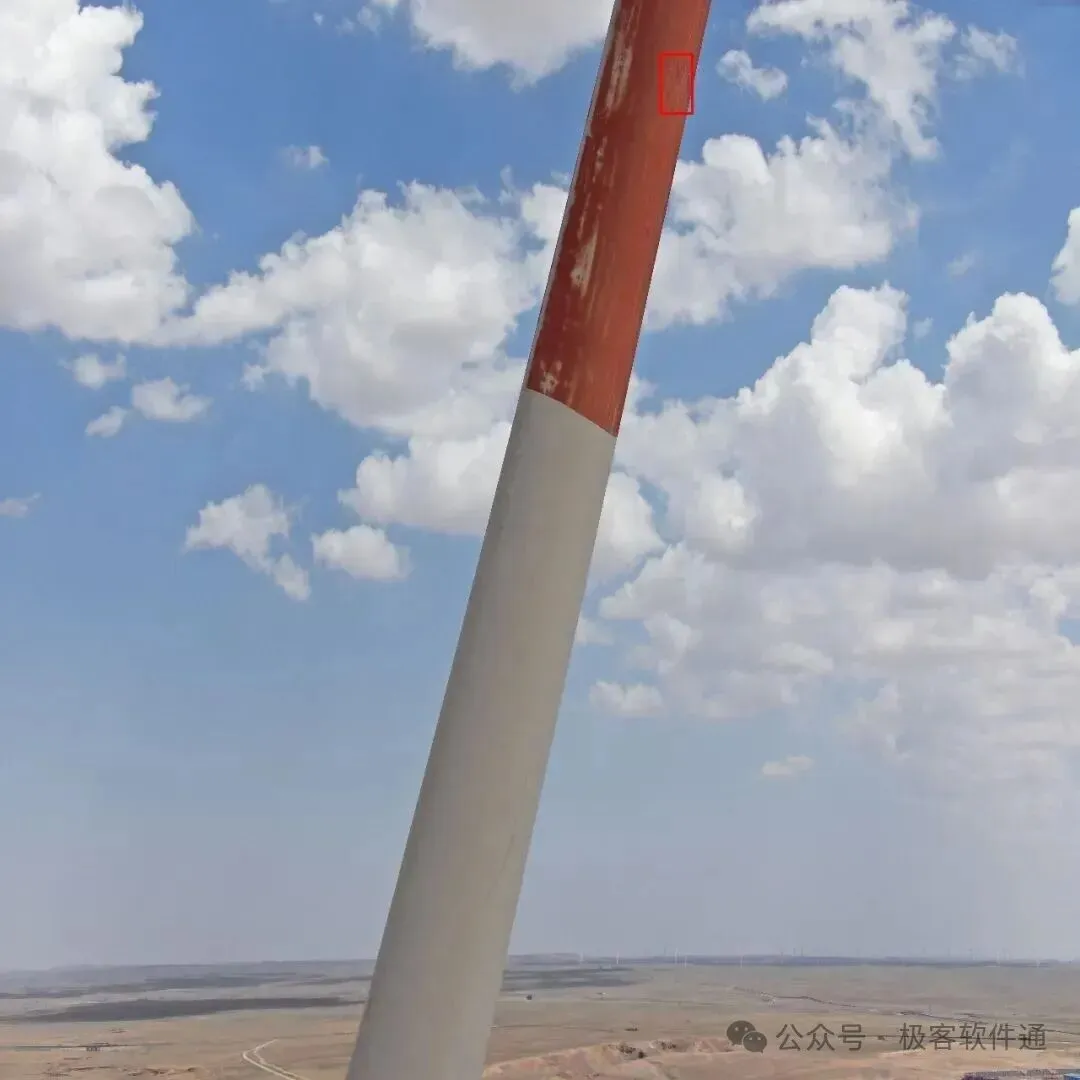
测试报告图例:叶片表面腐蚀或涂层脱落候选
叶根区域的检测图例显示一处防雨罩异常候选。平台将这类结果关联到机组、叶片和具体部位,防止影像只停留在文件层;同一部位的远景和近景照片应合并复核,避免把多张照片重复统计为多个缺陷。
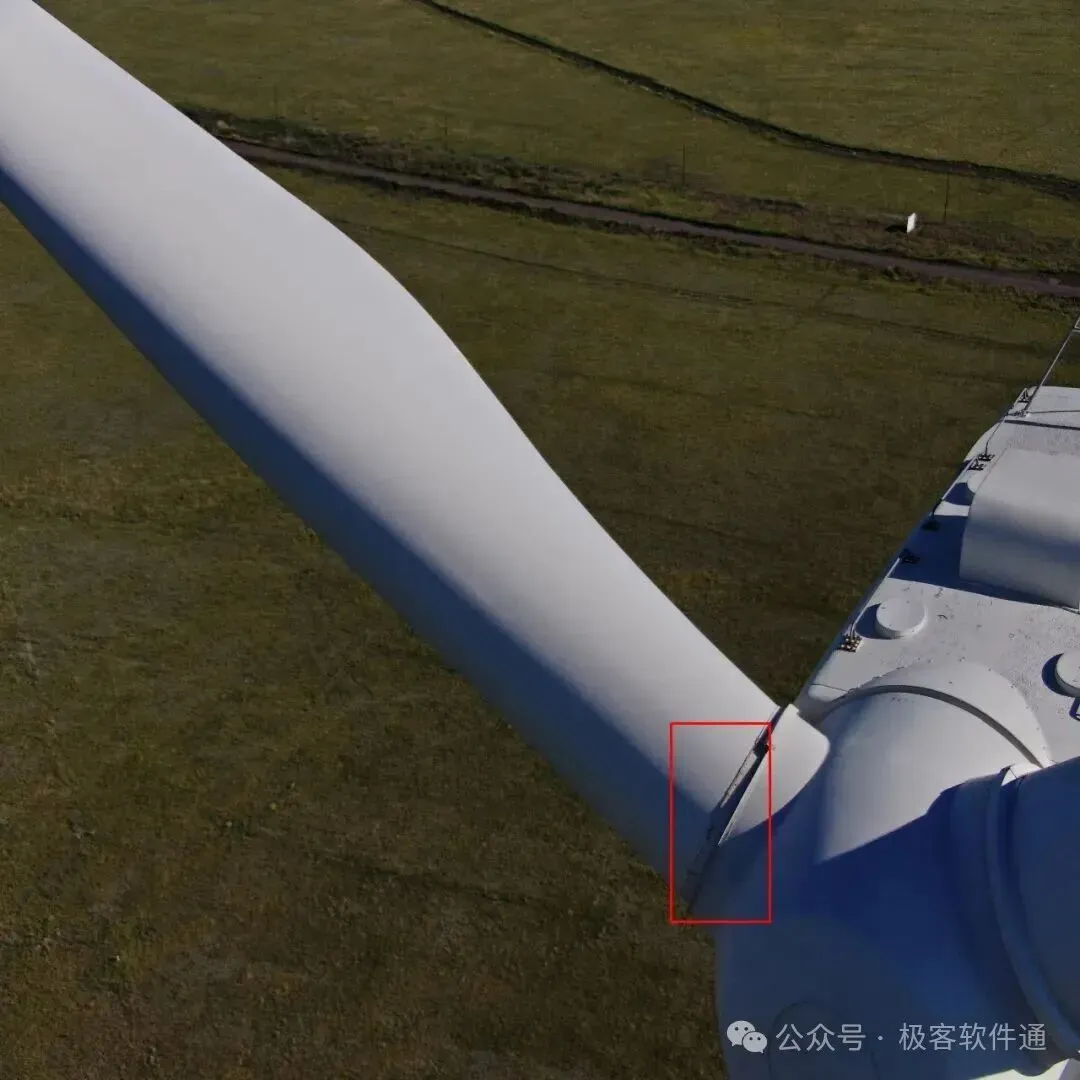
测试报告图例:叶根防雨罩异常候选
确认后的光伏或风机缺陷可形成消缺工单。工单关联来源场站、巡检任务、设备对象、证据照片、缺陷类别和风险等级,并记录负责人、审批人、参与人员、计划时间、安全措施和验收人。状态分为待审批、处理中和已结束,状态转换由流程节点控制。
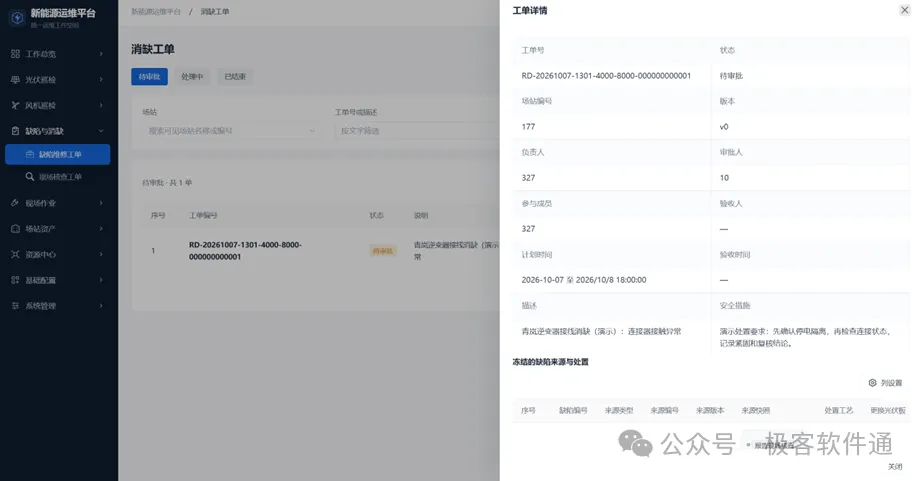
现场处理人员领取任务后,记录到场检查、维修或清洁过程,上传处理照片、说明和使用材料。验收人员核对结果;需要复测时,可按原区域、原设备或相近条件发起无人机复检。若证据不足或风险未消除,任务退回继续处理;验收通过后才进入归档。
平台还支持设备标准巡检和现场消缺两类现场任务。前者按巡检标准组织设备、人员与检查项,后者聚合待复核、已消缺和未修复数量。无人机任务与人工现场作业由此接续起来,形成“空中发现、平台确认、现场处理、复检验收”的协同机制。
平台增加面向光伏缺陷识别的算法训练工作台,将生产巡检中的候选影像、人工复核结果和历史样本转化为可治理的数据集。数据集按照场站、设备类型、采集时间、可见光或红外类型、缺陷类别与审核状态组织,支持样本导入、去重、质量检查、版本冻结和训练集、验证集、测试集划分。未经复核的生产结果不能直接进入正式训练版本,避免错误标签持续放大。
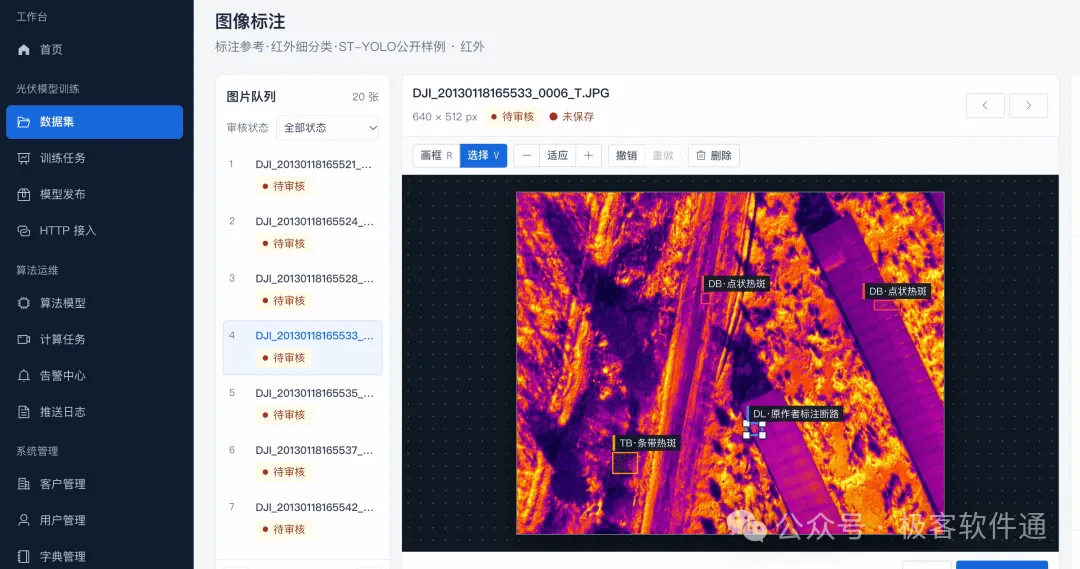
图像标注页面支持矩形框、选择、缩放、撤销、重做和删除操作,并显示图片队列、分辨率、保存状态与审核状态。标注人员可针对点状热斑、条带热斑、原作者标注断路等类别建立检测框;审核人员对边界、类别和漏标情况进行复核。标签字典采用版本管理,类别合并、拆分或改名时保留映射关系,保证历史模型与新数据仍可追溯。
训练任务关联数据集版本、算法类型、基础权重、输入尺寸、批次、学习率、训练轮次和计算资源。任务运行期间记录损失曲线、准确率、召回率、混淆矩阵和样例推理结果,但模型能否进入生产环境仍以项目验收集和人工评审为准。训练完成后形成模型版本,登记适用场景、缺陷类别、阈值、数据来源和限制条件。
模型发布支持测试、灰度和正式环境分级管理,并保留上一版本用于回滚。平台通过HTTP接口或推理任务接收巡检媒体,记录调用模型、阈值、耗时、结果和错误信息;告警中心与推送日志用于跟踪服务状态。生产中的误报、漏报和新型缺陷经人工审核后回流数据集,形成“样本采集—标注审核—模型训练—版本发布—生产监控—样本回流”的迭代闭环。
平台的数据链分为三类。基础数据包括场站、设备、线路和空间对象;过程数据包括计划、任务、执行记录、人员与设备状态;结果数据包括媒体、识别结果、人工复核、缺陷、工单和报告。统一编码负责把对象连起来,时空关联负责回答“何时、何地、哪台设备”,质量校验负责发现坐标、媒体和状态异常。
算法输出应保存模型或规则来源、原始媒体和版本。项目验收不能只看模型是否接入,还要用本地设备、本地环境与真实缺陷样本验证。光伏侧关注双光配对、热异常分级和设备定位;风机侧关注视角完整性、部位识别和重复缺陷合并。系统负责批量筛查和证据组织,专业人员承担最终业务判断。
报告与统计同样需要版本控制。场站、任务、媒体、缺陷和工单的状态变化都应有来源,不允许通过手工修改统计数字绕过流程。下载、删除、审核和状态变更进入操作日志;敏感位置、人员和影像资料按场站与角色隔离,并根据项目要求执行脱敏和下载控制。
《无人驾驶航空器飞行管理暂行条例》自2024年1月1日起施行,明确飞行活动组织者承担安全主体责任,并要求飞行前检查航空器状态、更新电子围栏、掌握飞行动态和落实应急预案。新能源场站的无人机任务不能只依赖软件中的“可执行”状态,还要结合空域、天气、风速、通信、卫星定位、电池、起降点、障碍物和返航策略进行现场确认。
平台可配置任务校验、权限审批、设备状态提示和异常留痕,但不能替代飞行许可、人员资质、现场风险评估和电力安全制度。涉及高空、停送电、海上或复杂山地作业时,还要执行项目规定的专项措施。出现任务中断、链路异常或素材缺失,系统应保留已完成航段和失败原因,为人工接管、补飞和复盘提供依据。
集中式光伏电站 重点建设电站地图、组件资产层级、覆盖式航线、双光批量分析与组件级缺陷定位。面积大、巡检频次高的场站可配置自动机库,但要先验证通信覆盖、供电、防护和设备服务半径。 |
山地或沙戈荒光伏项目 重点处理高程起伏、强反光、风沙、积雪、极端温度和弱网环境。航线需要结合地形与备降点设计,算法样本也要覆盖当地季节和环境,避免直接套用其他场站阈值。 |
陆上与海上风电场 重点建设风机台账、机组与叶片部位模型、多视角采集、缺陷字典和历史对比。海上场景还要考虑盐雾、风速、通信链路、船机协同和窗口期,平台负责组织数据与流程,具体飞行和检修方案仍按现场制度执行。 |
多场站集团可以统一设备类型、缺陷字典、任务状态和报告模板,同时保留场站级权限与数据隔离。区域中心看到跨站点指标,一线人员只处理授权范围内任务,既便于横向比较,也不会打乱现场责任边界。
获取源码与项目资料
关注 极客软件通,获取新能源无人机运维平台源码、私有化部署与项目定制资料。
欢迎点赞关注,如需系统源码、项目交付、软件开发,可直接联系!