序
数学既是人类知识体系中基本的科学语言,也是人类探索和改造
世界的重要科学工具。数学的广泛应用从根本上推动着科技的进步,
深刻地影响着文明的进程。特别是近半个多世纪以来,随着计算机和
信息技术的迅猛发展,数学不仅在工程、技术、自然科学等领域发挥
着越来越重要的作用,而且以空前的广度和深度向着经济、管理、金
融、医学、环境、能源等其他领域渗透交叉,成为当代高新科技的基
础和重要组成部分。
在运用数学方法解决实际问题的过程中,人们在很多时候会利用
基于经验直觉或科学规律的假设,来简化原本的现实问题,使用数
量、公式等形式来表示问题内部的客观联系,从而得出供人们分析、
预报、决策或控制的定量结果,这个过程就是通常所说的数学建模。
数学建模是联系数学世界和现实世界(包括自然世界和人类社会)的
桥梁,有时也是最具挑战性的步骤。建立数学模型的过程中,既需要
将错综复杂的实际问题简化、抽象为合理的数学结构,也需要通过调
查、收集数据资料,研究实际对象的固有特征和内在规律,更需要从
纷纭的关系中抓住问题的主要矛盾,建立起反映问题本质的数量关
系,这样才能利用数学的理论和方法去分析和解决问题。为了实现这
些目标,我们不仅要掌握扎实的数学知识和方法,还要具备对实际问
题的浓厚兴趣、与问题相关的多学科知识与技能,并发挥敏锐的想象
力和深刻的洞察力。
可喜的是,近年来数学建模在科技研发、工程建设、经济社会发
展中的作用越来越受到重视,数学建模能力已经成为现代科技工作者
必备的重要能力之一。数学建模进入各级各类学校课堂已经成为世界
教育的潮流。
数学建模从20世纪六七十年代开始进入部分西方大学,在20世纪
80年代初被引入中国的大学课堂。三十多年来,为了适应科技进步和
培养高质量、复合型人才的需要,数学建模课程和讲座已经进入了绝
大多数本科院校和许多专科学校,并且逐渐向中小学教育延伸。目
前,数学建模作为数学学科核心素养已经进入我国高中课程标准之
中,以便更有针对性地培养学生利用数学方法分析和解决实际问题的能力。实践证明,数学建模是提升学生基本科学素养和综合创新能力
的有效方法,也是科技创新教育的题中应有之义。
数学建模教育需要分阶段、成系统并持之以恒地开展,特别是要
密切联系生产生活和社会发展的实际,采用动态的眼光、灵活的形
式、生动的案例来调动学生的兴趣、开拓他们的思维。这就对数学与
工程等学科的学者提出了更高要求,也给广大中小学数学教师带来了
新的挑战。以我的经验,在这种快速发展的学科领域中,要写出一本
优秀的科普读物乃至教材并不容易,但这项工作却是至关重要、不可
或缺的。
朱浩楠老师的这本书就是一本别开生面的数学建模科普读物,可
以作为国内数学教材的有益补充。从艺廊监控到图片去雾霾,从作为
等宽图形的井盖形状到水面映字的形变分析,书中收录了三十多个与
学生日常生活息息相关的话题,很多话题甚至具备让学生动手操作和
实验的可能,部分话题还配有视频和音频辅助理解,这对增加本书的
阅读趣味很有帮助。不仅如此,朱浩楠老师通过对知识点和文字的精
妙打磨,使得绝大多数章节只需要高中数学水平就可以读懂,部分内
容甚至只需初中数学水平就能很好地理解。虽然本书所使用的数学知
识并不高深,但是话题背后所涉及的领域都具有十分深刻的延展性,
例如三角函数与极小曲面、等宽图形与活动标架法、图片形变与共形
映射等,读者不仅能被这些有趣的素材所吸引,也为将来更加系统、
深入地研究各个数学分支打下了基础。相信这也是这本书可以带给读
者的另一个收获。
这本书适合作为数学水平较高的中学生和低年级本科生的数学补
充读物或训练参考资料。希望未来有越来越多的此类读物面世,不断
推动数学建模知识与技能的普及。
张平文
中国科学院院士
北京大学数学科学学院教授
北京大学副校长
2021年7月16日自序
这不是一本数学教材,而是一本数学体验集。我希望通过这本
书,让仅具有高中知识背景的读者——那些青春洋溢、热爱科学、渴
望思考、憧憬价值的青少年,可以在课内学业的重压之下,重拾对于
数学的喜爱,并建立通过数学来观察、描述、解析和传递世界之美的
信念,激发继续学习数学的渴望——尤其是,以数学建模的方式。
自2000多年前的阿基米德时代,数学建模就已经存在,阿基米德
的杠杆模型是有史可循的第一个数学模型。从那时起,数学建模的过
程就被固定下来:发现问题、提出问题、提出基本假设、建立模型、
求解模型、检验模型和应用模型。在随后的2000多年中,数学建模帮
助数学学科内部发展出丰富的数学结构以刺激生长,为数学应用于其
他基础科学提供沟通桥梁,为基础科学的工程实践提供方法支撑,为
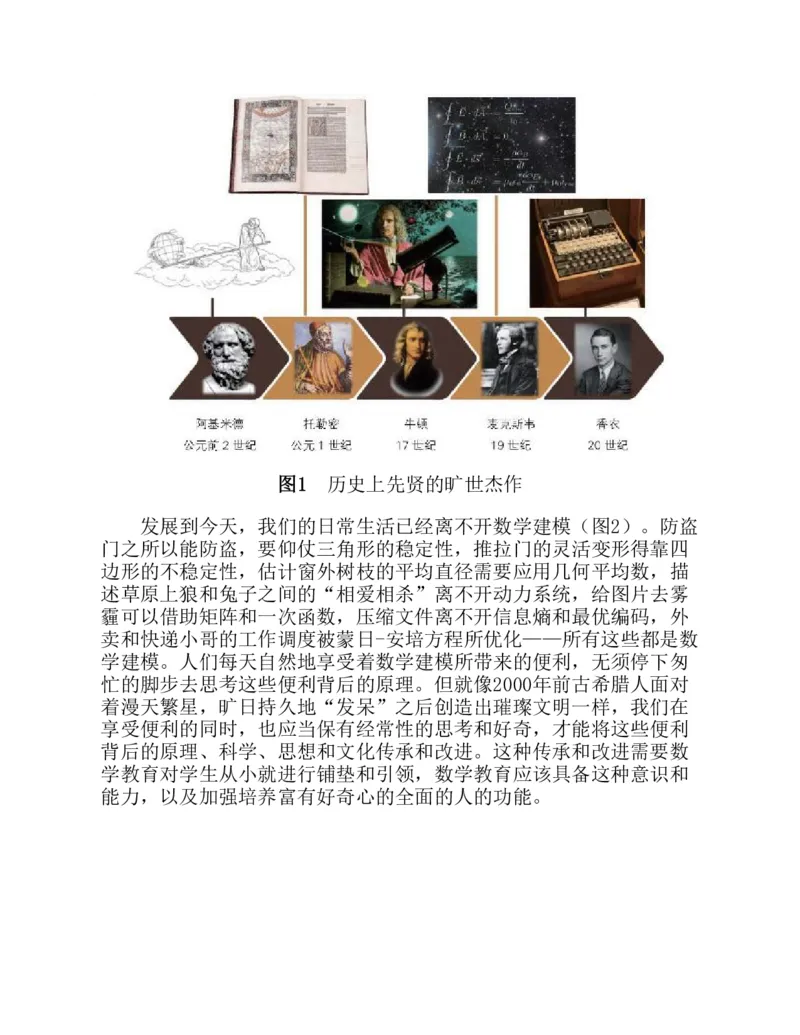
信息时代的数据挖掘提供理论依据。公元1世纪托勒密的《天文学大
成》、17世纪牛顿的万有引力定律、19世纪麦克斯韦的电磁学方程
组、20世纪香农的信息论,这些耳熟能详的先贤大师的旷世杰作都来
自数学建模(图1)。从某种意义上说,人类文明在这2000多年中的发
展,正是数学建模在基础科学、应用科学和社会生产生活三方面发挥
作用并将其逐渐贯通的过程。图1 历史上先贤的旷世杰作
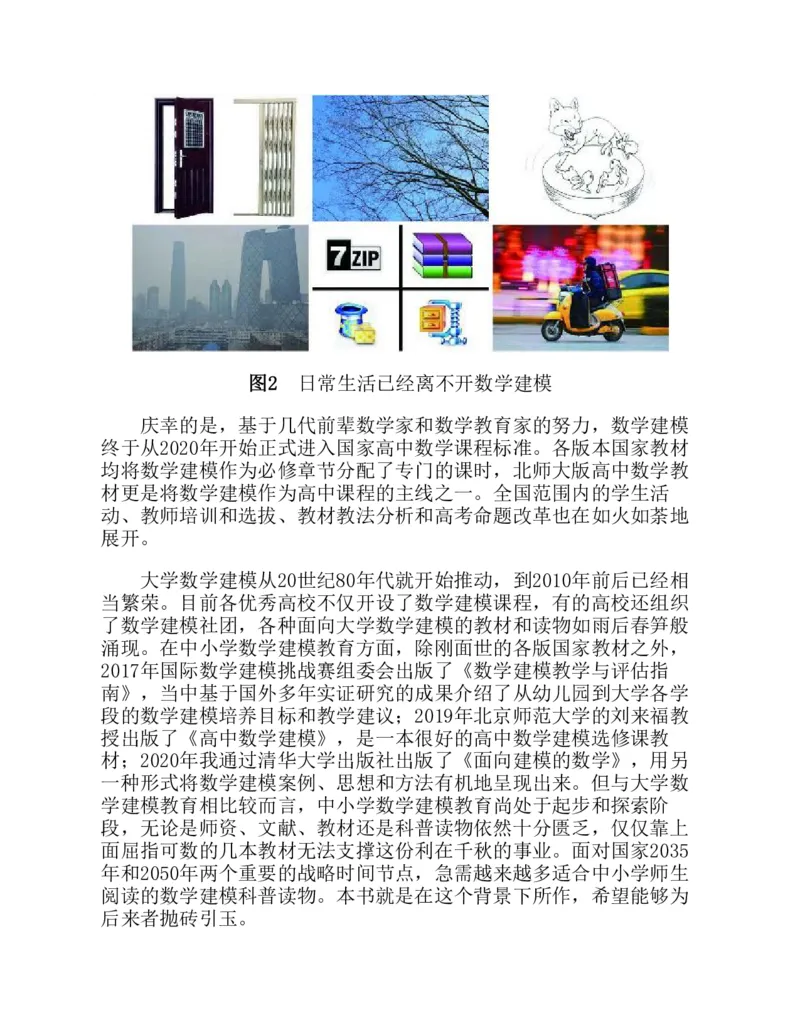
发展到今天,我们的日常生活已经离不开数学建模(图2)。防盗
门之所以能防盗,要仰仗三角形的稳定性,推拉门的灵活变形得靠四
边形的不稳定性,估计窗外树枝的平均直径需要应用几何平均数,描
述草原上狼和兔子之间的“相爱相杀”离不开动力系统,给图片去雾
霾可以借助矩阵和一次函数,压缩文件离不开信息熵和最优编码,外
卖和快递小哥的工作调度被蒙日-安培方程所优化——所有这些都是数
学建模。人们每天自然地享受着数学建模所带来的便利,无须停下匆
忙的脚步去思考这些便利背后的原理。但就像2000年前古希腊人面对
着漫天繁星,旷日持久地“发呆”之后创造出璀璨文明一样,我们在
享受便利的同时,也应当保有经常性的思考和好奇,才能将这些便利
背后的原理、科学、思想和文化传承和改进。这种传承和改进需要数
学教育对学生从小就进行铺垫和引领,数学教育应该具备这种意识和
能力,以及加强培养富有好奇心的全面的人的功能。图2 日常生活已经离不开数学建模
庆幸的是,基于几代前辈数学家和数学教育家的努力,数学建模
终于从2020年开始正式进入国家高中数学课程标准。各版本国家教材
均将数学建模作为必修章节分配了专门的课时,北师大版高中数学教
材更是将数学建模作为高中课程的主线之一。全国范围内的学生活
动、教师培训和选拔、教材教法分析和高考命题改革也在如火如荼地
展开。
大学数学建模从20世纪80年代就开始推动,到2010年前后已经相
当繁荣。目前各优秀高校不仅开设了数学建模课程,有的高校还组织
了数学建模社团,各种面向大学数学建模的教材和读物如雨后春笋般
涌现。在中小学数学建模教育方面,除刚面世的各版国家教材之外,
2017年国际数学建模挑战赛组委会出版了《数学建模教学与评估指
南》,当中基于国外多年实证研究的成果介绍了从幼儿园到大学各学
段的数学建模培养目标和教学建议;2019年北京师范大学的刘来福教
授出版了《高中数学建模》,是一本很好的高中数学建模选修课教
材;2020年我通过清华大学出版社出版了《面向建模的数学》,用另
一种形式将数学建模案例、思想和方法有机地呈现出来。但与大学数
学建模教育相比较而言,中小学数学建模教育尚处于起步和探索阶
段,无论是师资、文献、教材还是科普读物依然十分匮乏,仅仅靠上
面屈指可数的几本教材无法支撑这份利在千秋的事业。面对国家2035
年和2050年两个重要的战略时间节点,急需越来越多适合中小学师生
阅读的数学建模科普读物。本书就是在这个背景下所作,希望能够为
后来者抛砖引玉。本书收录了33个研究话题。这些话题来自众多领域,但都与日常
生活息息相关。在这些话题中,有的是经典方法在新形式下的重新呈
现,有的是根据我在日常生活中的所思所想而提出的原创话题。每个
话题在创作时严格遵循如下四个原则,它们不仅可以被视作本书的特
点,也能为其他面向中小学的数学建模科普工作提供参考。
原则1:真实问题,感性激励
我们都很清楚,并不是一句话有道理,别人就会理解,人们只会
理解他们愿意理解的内容。本书中的所有话题均有十分明显的生活背
景,便于学生接受和理解,让所有的学生都有的可想、愿意去想。一
个经典的例子见于《数学建模教学与评估指南》的附录2,话题为“帮
助男生A在追求女生C的过程中胜过男生B”。这是大学生很熟悉也很感
兴趣的日常话题,学生一开始并不会直接建立数学模型去解决这个问
题,而是会按照生活经验进行讨论和分析,直到发现该问题的本质难
点(不同学生发现的本质难点可能会不同,这十分正常),才想到借
用数学的力量去攻克。这个过程中“为什么要用数学”“在哪里用数
学”“用什么数学”在感性激励之下获得了自然而流畅的解决。但
是,如果我们将这个话题布置为“帮助企业A在并购企业C的过程中胜
过企业B”,学生就会感到十分陌生,不知道怎么思考,找不到切入
点,呈现出一种不知所措的迷茫状态。数学建模作为数学思想方法,
什么时候使用什么样的数学建立什么样的模型,其艺术性大于技术
性,于是,感性激励往往起到引领方向的作用。
原则2:课标为基,适当拓展
作为一本主要面向高中生和低年级本科生的读物,本书在素材和
讲法的选取上尽量贴近高中课程标准,也因此对某些经典方法进行了
初等改写或用初等办法重新解决。但因为部分问题完全用高中知识解
决起来过于烦琐,所以在工具选取上,本书部分内容在高中课标基础
之外略有提升和拓展。当然,提升和拓展的原则是不超过优秀高中生
可以理解和掌握的范围。
原则3:难度递进,培养能力
本书中每一讲内容的展开均遵循从易到难的原则,并且在每讲开
头标注了阅读该讲所需的高中数学知识。读者只要学会了该讲所标注
的高中数学知识,就能无障碍地理解该讲前1/3的内容;但是,读者需要对相关高中知识有较为深刻的理解并达到熟练使用的程度,才能无
障碍地理解中间1/3的内容;而每讲最后1/3的内容则需要读者具有较
高的包括自学和原创能力在内的综合素养才能透彻理解。因为各地各
校的学业进度和授课顺序不同,所以读者不必从头至尾顺序阅读本
书,而应当根据自己的学业进度和学业水平,先选择自己已经学过的
知识板块所对应的话题阅读。如果遇到某些内容暂时无法理解的情
况,建议过一段时间之后再重读,以此观察自己的能力是否有所提
升。从这个角度来说,本书十分适合高中生用来检验所学课内知识的
掌握水平,也适合低年级本科生检验自己的基本数学能力水平。
原则4:任务载体,用以致学
为了便于读者先于正文内容了解话题内容和相关问题,本书在每
讲之前写有导读,内容包括该讲话题介绍、研究目标和成果、所采用
的基本方法、所需要的高中预备知识以及内容梗概等。这样做的最重
要目的是帮助读者带着问题去阅读正文,提升阅读效率,有更多收
获。实际上,本书并不希望读者在阅读完一讲之后牢记相关问题的解
决办法,马上“学以致用”——特别是,对于中学生来说,受限于所
掌握的知识量和能力水平,通常还达不到可以大范围“学以致用”的
程度——而是希望读者通过对各讲话题的思考和解决来提升自己的数
学思想方法,对相关课内知识有更深的理解,以此达到“用以致学”
的目的。
在本书成书的过程中,我要感谢两位伙伴。首先要感谢的是“遇
见数学”资源矩阵及其运营者李想老师。在2019年至2020年的一年
里,李想老师通过“遇见数学”微信公众号以专栏连载的方式刊登了
本书各章的初稿,并通过读者留言为本书提供了不少有益的修订意
见。另外,还要着重感谢我的爱人张玲老师在本书成书过程中给予我
的支持和鼓励。我一向认为数学乃至一切科学的所有意义和最终归宿
都是“爱”——爱自己、爱天地、爱众生。我希望数学带给人们的是
内心的安宁与思想的愉悦,而非互相竞争和追逐功利所带来的焦虑与
恐惧。最后预祝各位读者不忘初心、一生温暖、一心安宁,将自己的
成长和祖国的发展结合起来,做自己人生的操盘手,最大化自己的人
生价值。
朱浩楠
2021年2月23日于北京话题1:日常生活中的等差数列和
等比数列
数列是高中数学的重要组成部分,在生活中随处可见,兔子
繁殖、楼梯攀登乃至汇率计算,都会涉及数列。而作为数列中最
基本的研究对象——等差数列与等比数列,在自然和社会中自然
也有着丰富的投射。本讲就来讨论等差数列和等比数列在城市交
通、商品估价和药物医疗方面的应用。
本讲适合在讲授或学习完高中数学的数列章节、离散随机变
量及其分布列后,作为数学建模材料在日常教学中讲授或学习。
本讲内容包括但不限于:
1. 城市中交通路线的平均长度——等差数列与堆垒求和;
2. 估计商品的价位——等比中项与几何平均;
3. 住院病人给药时间表的设计——等比数列求和与极限控制
法。1. 城市中交通路线的平均长度——等差
数列与堆垒求和
假设我们处在这样一个城市里:它的道路呈现为一个 ( 行
列)的方形网络,网络中的每个节点为一个公交站点,相邻站点的
[1]
间距为 ,如图1-1所示。
图1-1 形如方形网络的城市交通网
现在的问题是:从该城市中的一个站点到另一个站点的平均长度
为多少?这里不允许走回头路,也不允许兜圈子(即只允许向目的地
行进,不能走过了再返回来这样故意浪费行程),这样在方形网络
中,从一个选定站点到另一个选定站点的不同走法有着相同的路程,
于是可以假设两个站点之间的行程中最多转弯一次(图1-2,如果两个
站点在同行和同列,则不转弯)。图1-2 因为假设了不允许兜圈子,所以两个站点间的路程与路线选
取无关,于是可以假设两个站点之间的行程中最多转弯一次
首先考虑方形网络的每一行。每一行有 个站点,每一个都可能
是公交行程的初始站,也可能是行程的终点站。从第 个站点出发向东
走,可能经过 个长度为 的路程,于是从第 个站点出
发向东走的所有可能路程之和为
考虑不同的始发站 ,可得每一行中可能的向东路程
总和为
其中其 , 。这里我们介绍一下 求和公式的推导
方法,注意到类似于等差数列通项公式的证明,将上述方程组中每个方程累加
到一起可得
进而可得
这种方法被称为堆垒求和方法,用这种方法可依次求出 、 、
等和式的公式。
回到(2)式,可得每一行中可能的向东路程总和为
因为可以向东走,也可以向西走,于是每一行中可能的路程总和
为再考虑不同行之间的穿插,一段复杂的行程可能会跨越很多行,
行两两配对共有 种可能。于是 方形网络东西向的所有可能的
路程总和为
南北向的计算是完全类似的,只需要将上式中的 和 对调,得
到 方形网络南北向的所有可能的路程总和为
二者作和,可得 方形网络中可能的路程总和为
因为方形网络中共有 个站点,每个站点到其余 个站点
都可以成为路程,所以任取两站点之间的平均路程为
奇妙的是,这刚好是方形网络最外围周长的 。
感兴趣的读者可以思考:如果是矩形网络,结论是否依然成立?
为什么?2. 估计商品的价位——等比中项与几何
平均
假设现在我要去买一件换季的衣服,为了做出粗略的预算,我需
要事先估计一下此行的目的地——百货商场内男装的“平均”价格。
一般来说,我们不太可能拿到百货商场的进货清单,再对所有男
装价格取平均值,而且为了买一件衣服也不至于这样大动干戈——我
需要的是一个快速、有效、哪怕精度不是很高的、可以应用也符合常
理的推算。百货商场的男装价位极差很大,贵的上万元,便宜的不到
百元,我们关注的其实不是平均价格,而是平均价位,这可以由平均
价格的数量级来反映。
假设百货商场最贵的男装为20000元 / 件,最便宜的男装为100元
/ 件,如何计算平均价格的数量级呢?显然取算术平均数并不合理,
因为在对二者取算术平均数时,100元的价格相对20000元的价格可以
被忽略。实际上,很多商品单价上万元的店铺的赠品价格都不止100
元。
这个时候,几何平均数,或者换个称呼,等比中项,就发挥了它
的作用。20000和100的等比中项为
元,这就是二者的平均数量级。我们完全可以将这个价格近似地看作
百货商场男装的平均价位,这和日常感觉也相吻合。
一般地,给出两个正数 ,它们的几何平均数为 ,也就是二
者的等比中项,这是因为
关于等比中项和算术平均数(等差中项)有不等式
二者之差为所以(5)式中““”成立当且仅当 。
对于百货商场男装售价的这个例子,最高价格和最低价格之间相
差悬殊,所以取算术平均和取几何平均在结果上差距很大。
类似的方法还可以用来估计一座城市的平均收入水平。例如:北
京市内企业职工(不算老板和个别高管)的高收入大约为100000元/
月,低收入大约为4000元 / 月,二者的几何平均数为
元/ 月。北京市内一般工作5~10年的中青年
职工的收入就是这个水平。但是如果取算术平均数,那么就会得到
52000元 / 月的平均收入,这显然不合理。
使用几何平均数的另一个好处在于,即使对于最大值和最小值的
估计,也并非那样准确,例如:在百货商场的例子当中,最贵的男装
可能是30000元,而非20000元,重新计算可得平均价位为
元。最高售价50% 的涨幅只带来了平
均价位22.5% 的涨幅。实际上,如果我们将几何平均数 看作以 为
变量的函数 ,则函数值 的相对变化率 与自变量的相
对变化率 的比值可以反映 的单位浮动对 造成的影响,这里考虑
相对变化率而非绝对变化值是为了消除数量级和单位的影响,计算可
得
对上式取极限对 ,可得近似
将解析式 代入上式可得这意味着当自变量 相对变化 时,函数值 仅会发生 左
右的相对变化。
那什么时候用算数平均数(等差中项),什么时候用几何平均数
(等比中项)来反映平均水平呢?我们借助离散随机变量的期望来分
析这件事。
假设有关于离散型随机变量 的分布列,其中 ,
, 和 为两个相异正数, 为构成随机变量 的可能
取值的集合(表1-1),则 的期望为 。
表1-1 只有两个可能取值的离散随机变量的分布列
如果 ,则有
注意到 ,代入上式可得
由于 ,于是 ,这意味着随机变量 服从均匀分布。
如果 ,则有由于 ,于是可得
即 。
上面的分析说明,如果随机变量 的分布列更接近均匀分布,则
期望 越接近 和 的算数平均数;如果随机变量 的分布列更接
近右偏分布,且取较大值的概率小,取较小值的概率大,则期望
更接近 和 的等比中项(几何平均数)。
例如:在估算窗外柏树树枝的直径时,因为柏树树枝中细幼的树
枝数量明显多于粗壮的树枝数量,一般成年柏树最细的树枝直径约为1
厘米,而最粗的树枝直径约为40厘米,所以根据前面的分析,我们采
用几何平均数来估计其平均直径约为6.3厘米,比较符合直观感受。3. 住院病人给药时间表的设计——等比
数列求和与极限控制法
[2]
以下案例改编自参考文献 :假设病人 在住院期间需要长期规
律性地注射针剂A(假设药物经针剂注射后直接释放到血液中,使血液
中药物浓度,即血药浓度瞬间提升)。俗语说“是药三分毒”,如果
针剂A在人体内的血液浓度超过 ,则会引起中毒;如果血药浓
度低于 ,则不起效果。已知药物每次的注射量为定值,每次
注射使得血药浓度在当前基础上提升 ,根据渗透压原理,血
药浓度越高,人体对药物的吸收速度越快,亦即血药浓度的下降速度
越快。设 时刻(单位:小时)血药浓度为 ,如果不再给
药,根据渗透压原理,经过 小时后将衰减为 ,其中
代表吸收率, 为固定的给药时间间隔,单位为“小时”。
设第 次给药后的瞬间血药浓度为 ,第 次给药前的药物浓
度为 ,则有
于是可得
根据等比数列求和公式,注意到 ,可得
令 ,可得这两个极限可以分别表征住院时间充分长之后,每次给药前的血
药浓度和每次给药后的血药浓度。根据实际情景,病人希望药物有
效、不会中毒且充分发挥血液中药物的治疗功能(即,血药浓度马上
要低于最低有效浓度 时再注射),于是可以利用血药浓度阈值 和
来限制数列 和 的极限
即
解得
(12)式和(13)式实际上给出了合理的给药时间间隔的计算方
法(也可以顺便算出适合的 ),注意这里 的取值和 无关,仅和
吸收速率 以及药物浓度阈值 和 相关。
感兴趣的读者可以思考:如果药物不是通过针剂注射,而是通过
口服,即血液中药物浓度并非瞬间提升,而是缓慢提升,那么应该如
何修正模型得到对应的给药时间间隔 ?话题2:二次和三次函数样条与数
据的插值
在数学建模的过程中,当我们面对若干二维数据点,将其描
绘在平面直角坐标系中并用适合的函数拟合时,往往可以得到对
其趋势的观察和预测。当拟合函数经过每一个数据点时,往往会
造成过拟合的问题。过拟合的函数对于数据整体趋势的预测效果
不好,但是某些特殊的过拟合函数却可用于进行数据插值,即估
算真实采样点之间的数据走势。本讲就来讨论如何利用二次和三
次函数进行数据插值。
本讲适合在讲授或学习完高中数学的基本初等函数章节、三
角函数章节和导数章节后,作为数学建模材料在日常教学中讲授
或学习。本讲内容包括但不限于:
1. 一次函数、二次函数、三次函数的统计和物理意义及三者在
牛顿运动力学中的统一性;
2. 数据拟合(或数据插值)的三阶样条方法,以及解释为什么
用二阶样条无法完成;
3. 例2-1——三阶样条法实际上就是利用数学完成学习函数图像
时所用的“描点作图法”,给出了具体的算例和图例;
4. 例2-2——将例2-1中的结果转化为可播放的曲谱,便于直观
比较,尤其注意不同的插值函数对应的增补采样曲谱和原始
曲谱的听感比较;
5. 解释为什么插值方法不方便做大范围预测。
多项式函数是形如
的函数,其中 , , 。当
时, 为一次函数;当 时, 为二次函数;当 时,
为三次函数。一次函数、二次函数、三次函数是中学阶段最基本的三类函数,
其中一次函数的单调性由其一次项系数唯一决定;二次函数的单调性
由其二次项系数(决定开口方向)和对称轴位置联合决定;三次函数
的单调性比较复杂,需要用到导数作为研究工具,有可能在定义域上
是单调函数(例如: ),也可能先增后减再增(例如:
),或者先减后增再减(例如: )。
[1]
在现行的高中课本中有关于线性回归的介绍 ,线性回归其实就
是找到一条“最恰当”的直线去反映给定数据点集的趋势,如图2-1所
示。
图2-1 回归直线的求取依赖于最小二乘法,实际上是一个无约束最
值问题
二次函数图像又被称为抛物线,在物理课堂上经常被提及。在无
阻力下的平抛、上抛和下抛问题中,被投掷的质点轨迹在投掷平面上
被观察,都是二次函数图像的一部分。所以在很多中小学的数学课堂
上,经常以“弹道计算”这样的问题来说明二次函数的实用性。
在牛顿运动力学中也有一次函数模型和二次函数模型。我们假想
一台在直线道路上单向行驶的汽车,设其行进的路程(单位:m)为关
于时间的函数 ,其中 为常数,则速度函数为一次函数
路程函数为二次函数按照这个思路稍作调整,就可以将一次、二次、三次函数都通过
牛顿运动力学形成统一的模型。实际上,在现实情境中,如果一辆汽
车启动时被瞬间赋予一个很大的恒定加速度——就好像我们坐过山车
时,轨道车从静止开始突然被弹出——坐在车上的我们也将受到一个
很大的推力。这是因为,根据牛顿运动力学,我们所受的力等于质量
和加速度的乘积,即 ,当 突然很大时,我们的后背就必然会
突然被施加一个很大的力。如果我们假设某个成年人的体重为70千
克,瞬间施加的加速度为 ,则他瞬间受到的力就是
牛顿,这个力相当于单手抓起一个70千克的成年男子所
用的力。这就是坐过山车时,一开始的启动会让很多人不舒服的原
因。
在平时开车时,为免起步很突兀,保证司机和乘客的舒适度,一
般会缓慢给油,此时车的加速度是一个缓慢提升的过程。简单起见,
如果假设加速度的加速度(在运动力学中也被称为“急动度”)为
(单位: ),那么加速度就是关于时间的一次函数
进而速度函数就是关于时间的二次函数
进而路程函数就是关于时间的三次函数
上面的讨论也相当于指出:日常生活中的一维运动力学局部上都
可以被至多三次函数表达。
注2-1:对于一维运动力学来说,当整体上看路程函数 不再是
简单的多项式函数,而是更为复杂的函数时(例如可能带有指数项和
对数项,甚至三角函数系数),那么我们想要得到某个局部的日常物
理量,只需要在这一点处做到3次的泰勒展开即可,并不需要做高于3次的泰勒展开,因为展开到3次就足以得到局部的急动度、加速度、速
度这些信息了。
我们在前面指出了一次函数、二次函数和三次函数的物理意义。
下面我们将说明二次和三次函数在数据插值中的强有力作用。所谓插
值,就是在原有数据点之间的“空档”处,添加符合数据规律的“模
拟数据”。这在通信、数字音乐等工程及生活领域有非常重要的应
用。
简单起见,假设现在平面内有3个数据点 、 、
,不妨设 。我们先求取一个由两段“至多二次函
数”拼接而成的函数
其中 , ( ,
),使得
(ⅰ) , ,即 经过每一个数据点;
(ⅱ) 在 处连续;
(ⅲ) 在 处存在一阶导数;
(ⅳ) 在 处存在二阶导数。
其中(ⅰ)在说函数 的图像经过每一个数据点,这自然蕴含
着(ⅱ)。(ⅳ)相当于在说函数 的函数图像不仅连续可导(加
速度连续),而且光滑(可求急动度),这自然蕴含着(ⅲ)。注意
到 为分段函数,要满足(ⅲ)和(ⅳ),就需要 和 在
处的一阶和二阶导数值相等。读者很容易将上面的诸多条件化成下面
的方程组代入数据,根据上面方程组中的6个方程,不难求出 (
)的取值,进而确定函数 的解析式。值得注意的是,此时
求出的 由数据点唯一确定。
然而,类似的操作无法对多于3个数据点实施。假设现在有 个数
据点 ( , ),其中 。如
果用类似的方法去寻找分段函数
其中 , , N-1,使得
(ⅰ) , ;
(ⅳ) 在 处存在直到二阶导数, 。
那么需要解如下方程组:
方程组(1)由 个方程构成,而我们的未知数仅有
个。当 时, ,方程的个数大于未知数的个
数,这意味着这个方程组很大概率上是无解的。为了让之前的方法可以从3个点扩展到 个点,我们必须放入更多
的参数。一个好的想法是将分段函数 的每一段由二次函数替换为
三次函数,即
其中 , ,
。此时的未知数个数为 ,大于方程组(1)的方程数 ,
这意味着该方程组一般会有无穷多组解,亦即函数 有无穷多种可
能。为了固定其解,就需要在方程组(1)中额外再添加两个方程。一
般来说,可以通过控制函数 在第一个数据点与最后一个数据点处
的导数,即,给定 ,使得在满足方程组(1)的要求下,下面
的方程组(2)也成立,它们一般也被称为边界条件。
即 (2)
这样就相当于从 个方程中解 个未知数了,这在一般
情况中会得到唯一解。这样就将刚才3个数据点利用二次函数的拼接完
成的事情,推广到了对 个数据点,利用三次函数的拼接去完成。这
种方法在工程上被称为“三阶样条方法”(cubic spline method)。
当我们得到 ,也就得到了插值的办法,比如我们可以在
的带状区域内添加数据点 。这个数据点不属于原
来的数据集,但是在(ⅰ)~(ⅳ)的意义下符合原数据集的趋势,可
以被“假装”当作数据集中的点。
注2-2:我们对方程组(2)的意义追加解释:正如我们在前文指
出的,我们的目的是寻找数据的插值。方程(2)中的 ,相
当于给出了函数 的“入射角度”;方程 相当于给出了函
数 的“出射角度”。上面的推导说明了,如果想要通过三阶样条
方法对数据进行插值,仅仅依赖数据点的信息是不够的,还需要诸如
入射角度和出射角度这类的附加信息,才能够确定插值函数 。熟
悉微分方程(组)理论的读者也可以将方程组(2)当成微分方程组(1)的第二类边界条件。边界条件的存在使得拟合函数更加符合不同
情景下的现实需求。
例2-1:三阶样条法实际上就是高中时在三角函数章节中描绘三
[2]
角函数图像所用的“五点作图法” 。在用“五点作图法”描绘正弦
函数图像时,首先要描画出一个周期内正弦函数图像上5个典型的点个
,然后用“光滑”曲线顺次连接它们。下面用三阶样
条来模拟这个过程。将数据点代入方程组(1),将 代入方
程组(2)可得插值函数
容易看到,插值函数 在中间两段上解析式相同,于是可将解
析式合并化简为
用计算机在平面直角坐标系中画出5个数据点以及 和
的图像(图2-2),可见拟合效果较好。
图2-2 用三阶样条拟合正弦函数 (两端导数均为1的情形),虚
线为正弦函数图像,实线为拟合函数 的图像如果将边界条件换为 ,则重新求出插值函数(记为
)后绘制的图像如图2-3所示,可以看到拟合效果相较图2-2有所下
降。
图2-3 用三阶样条拟合正弦函数 (两端导数均为0的情形),虚
线为正弦函数图像,实线为拟合函数 的图像
从下面的拟合残差图(图2-4)中,我们也可以看出不同的入射
角度和出射角度对结果的影响。从图2-4纵坐标的数值来看,二者的拟
合效果相差了整整一个数量级。
图2-4 (左)和 (右)的拟合残差图,分别为函
数 和函数 在区间在 上的函数图像
例2-2:为了更加直观地感受例2-1的结果,作者利用例2-1中的
结果编写了4段乐曲,其曲谱分别如下,其中 表示一个音阶为 、音
长为 秒的音符,它们依据“[]”中的顺序依次排列:
(a) ,
(b) ,
(c) ,
(d) 。
这四段曲谱是按照如下方法制作的。首先,对于例2-1中给定的5个数据点
构造5个音符,其音阶依次为这5个数据点的纵坐标乘以2(之所以
乘以2,是为了使音阶区分听起来更明显,下同),且持续时长为数据
点横坐标间隔的一半,即 (之所以时长取间隔的一半,是为了避免音
符拖得太长,难以形成曲目整体乐感,下同)。这样就制作出了曲谱
(a)。
然后,利用目标函数 进行插值,得到带有插值的增补数
据点
类似于曲谱(a),构造9个音符,其音阶依次为这9个数据点的纵
坐标乘以2,且持续时长依次为数据点横坐标间隔的一半,即
最后一个音符的时长依然设定为 ,以保证不同曲谱的播放时长相
等。这就制作出了曲谱(b)。
第三步,利用图2-2中的插值函数 进行插值,得到带有插值的
增补数据点(这里插值点的计算精度取小数点后3位)
类似于曲谱(a),构造9个音符,其音阶依次为这9个数据点的纵
坐标乘以2,且持续时长依次为数据点横坐标间隔的一半,即依次为
这样就制作出了曲谱(c)。最后,利用图2-3中的插值函数 进行插值,得到带有插值的增
补数据点(这里插值点的计算精度取小数点后3位)
类似于曲谱(a),构造9个音符,其音阶依次为这9个数据点的纵
坐标乘以2,且持续时长依次为数据点横坐标间隔的一半,即依次为
这样就制作出了曲谱(d)。
图2-5给出了四段曲谱在计算软件Mathematica程序中的可视化形
式。图2-6附有mp3音频文件的试听二维码,读者可以扫描相应的二维
码来比较不同曲谱的演奏效果。
图2-5 四段音乐的曲谱
图2-6 扫描对应的二维码可试听相应曲谱观察图2-5,配合对mp3文件的听感比较,可以得到:
曲谱(a)因为数据点(即采样点)比较少(只有5个),只能呈
现5个音符,而其他曲谱则因为插入了插值数据点(即增补虚拟采
样),拥有较多的数据点(9个),从而得到了细节更为丰富的曲
谱;
曲谱(b)因为是由正弦函数插值得到的,所以可以被看作“原始
曲谱”,曲谱(a)可被视为原始曲谱的采样结果,而曲谱(c)
和曲谱(d)可以被视为对采样结果(a)的修正;可以看到,不
同的入射角度和出射角度计算出不同的插值函数,而不同的插值
函数的修正结果有差别,但是都比曲谱(a)更加接近原始曲谱
(b),尤其是用插值函数 得到的曲谱(c),从听感上与曲
谱(b)几乎难以分辨。
在本讲的结尾,还需要说明一点,就是三阶样条作为插值方法,
并不适合做大范围预测。这里的预测指的是根据数据点的模式去预测
或 时的现象。这是因为,三阶样条方法虽然考虑了边界
条件,但是边界条件仅仅体现 和 附近的性态,如果要得到距离二
者比较远时的真实世界的性态,就无能为力了。利用现有数据进行数
据范围外的预测,一直是一个困扰人类的问题,例如:股票的预测
[3] [4][5]
、地震的预测等 ,本讲不再赘述。话题3:指数函数与对数函数的普
适价值
指数函数与对数函数是基本初等函数的重要成员,它们出现
在很多场合,反映了事物发展的不同趋势和规律。关于指数函数
与对数函数有很多材料,它们往往关于增长率和天文学,本讲将
从增长的积累效应与主观选择的角度来讨论指数函数和对数函数
在生活中的应用,并介绍双指数型函数的普适意义。
本讲适合在讲授或学习完高中数学的指数函数章节、对数函
数章节、数列章节、导数章节和随机变量及其分布列后,作为数
学建模材料在日常教学中讲授或学习。
本讲内容包括但不限于:
1. 指数爆炸及其出现的原因;
2. 种群数量为什么长期来看不符合指数爆炸规律;
3. 如何利用对“最快增长速度”的观察来估计种群的“极限规
模”;
4. 在一串稀疏随机事件发生的过程中,允许主观选择下的总耗
时,相比强制接受下的总耗时,不仅需要乘以数据规模的差
异系数,还需要乘以一个对数量级;
5. 选读——以《自然》杂志上的一篇论文结果为载体,阐述双
指数型函数的普适性,并呈现其应用在北京市某区部分年级
近期三次考试的数据分析中的效果图。1. 指数函数与累积效应
我们都了解指数增长的可怕之处,在经典的数学故事里,那个运
气不好又无知的国王答应在围棋盘的第一个格子里放一粒稻米,在后
面每一个格子里放前一个格子内两倍数量的稻米,但没等到放完整个
棋盘,国家就破产了。实际上,想要放满围棋盘上共 个
格子,所需要的稻米总粒数为
这个数字在十进制下大约多大呢?可以用以10为底的对数函数来
计算其十进制下的数量级:
所以在十进制下表示 需要98位数,写出来是下面这个数
字:
假设优质稻米大约每粒重1 / 12克,那么 粒稻米的重量约
为
(吨)
[1]
根据统计年鉴 ,2017年中国人均粮食消耗量为130.1千克,按
照2017年中国人口总数139008万人计算,中国粮食消耗总量约为1.80
亿吨,就算将这些消耗的粮食全部当作稻米计算,上面这么多稻米也
至少可以养活 个中国人。
上面的例子很生动地体现了“指数爆炸”这一现象的可怕,但本
讲要讨论的是为什么会出现指数爆炸?或者换句话说,什么情况下会
出现指数爆炸?
在刚才的例子中,有一个非常重要的递推关系这是一个等比数列的递推公式。但是它内涵丰富,对它做一下变
形后可得
这意味着,数列 的增长量与其状态量成正比。
一般地,如果首项非零的数列 满足对于某个实数 有
容易证明,只有当 时,数列 才有界,否则无界。实
际上由递推公式容易得到
当 时, ,于是随着 , ;当
时, , ;当 时, , 。
如果将上述讨论迁移到函数上来呢?假设有某个关于时间 的
函数 (为了研究方便,一般假设它是可导并且导函数连续
的),它可能反映的是某个和时间相关的量的变化情况。类比于前面
数列化 的递推式,这里我们假设
由于连续函数处理的是连续变化的事物,因此我们对下面的递推
式更感兴趣,它可以被看作上式的一个推广,上式即为下式中作
的特殊情况:
由上面由 的情况过渡到上式其实有很强的实际意义:某个
事物的量每经过单位时间1,增加当前状态量的 倍,那么线性地扩张
出去,每经过时间倍 ,增加当前状态量的 倍,就得到上式了。
再经过简单整理,可得如下的差分方程:一般情况下,我们研究连续函数,是希望得到连续变化的模式,
所以希望上面的时间间隔 尽可能小,这样观察到的现象就越接近连
续。于是对差分方程(1)左右两边取极限 ,根据在 处导数的
定义,可得
像(2)式这样带有函数的导数的方程称为微分方程。微分方程的
解是函数而非数字。方程(2)很容易解,实际上由方程(2)可得:
当 时, ,即 ,于是 ,即
,其中 为任意常数,于是 ,其中
为任意正实数;
当 时, ,即 ,于是 ,即
,其中 为任意常数,于是 ,其中
为任意正实数;
一般地,函数 的解析式形如 ,其中 为某个实
数。
要想最终确定函数 的解析式,只需再给定函数图像上某点的
坐标。对于实际问题来说,这个坐标一般是事物最初的样子,即
。将此点代入函数解析式,可得 ,这给出了函数 解
析式中系数 的实际意义。
上面的推导告诉我们:如果一个事物的量的瞬时增量与其瞬
时状态量成正比,那么它一定服从指数函数的变化规律,最多
相差横纵方向上的拉伸量或平移量。
自然界中的很多事物在生长过程中都遵循瞬时增量与其瞬时状态
量成正比,你如果在生物实验室观察过培养皿里菌落的初期生长,就
会非常认同这一点。但是奇怪的是,无论如何都不可能有事物的量随
时间一直呈指数增长,正如种群数量不可能一直呈指数增长,否则用
不了多久,地球就承载不了这么多资源了,别说小小的培养皿,连宽
阔的操场也支撑不了太长时间。
所以问题出在哪里呢?实际上,对于种群数量来说,方程(2)在
每个时刻确实都成立,但是其系数 并非是一成不变的常数,而是随
着时间变化的变量 。而且对于种群生长,我们可以想象:随着时间的推移,有限的资源越来越紧张,种群中的竞争越来越激烈,那么
增长的速度也就会越来越放缓,直到降为0。因此可认为
,其中 为环境中所能容纳的 的上限,
表征了还有多少空间提供给种群生长, 为比例系数。于是可得
根据方程(3)的假设, ,于是有
不难得到
进而可得
当 , , 时, , ,进而
其函数图像如图3-1所示。图3-1 函数 的函数图像
从图像上看,这个函数在一开始增长速度逐渐加快,后面增长速
度逐渐放缓,并且随着时间的增加,越来越接近 这条直线。所
以,中间必有一处是增长速度最快的时刻,实际上,
其中“=”成立当且仅当 ,即 时。这其
实从数学角度证明了生物学中的一个重要定律:种群规模在极限规模
的一半处增长速度最快。
利用这个原理,可以在种群接近极限规模之前,通过观察种群数
量达到最快增长速度时对应的种群数量来预测未来的极限规模。一方
面,确切地说,如果通过观察对 之间的观测点,观察到期间单位
时间平均增长率先增大后减小,且在 处(这里 ,但
)达到增长率的最大值 ,则根据(4)式,种群的极限规模
应为 ;另一方面,根据上文推导,种群的极限规模也可表示为
。一般情况下,由于实验和观察误差,并不一定有 ,于是
可以用二者的均值 作为对极限规模的预测值。2. 对数函数与主观选择
假设有一个袋子,里面有 件食物,小明从袋子里随机拿取食物
进食。假设对每件食物的重量、大小、形状不做区分,小明每隔时间
取一件食物,小明吃掉 件食物后可吃饱, (“ ”表
示“远大于”,下同)。考虑两种情况下小明吃饱所需的时间。
情况1:小明不挑食,拿什么食物,吃什么食物。此时吃饱所需
的时间为 。
情况2:小明比较挑食,必须拿到自己心仪的那 件食物中的某
件,他才肯进食;如果不符合自己的口味,他就将食物放回袋中,并
等待时间 后再次选择。
设小明拿到第 次心仪食物所需的时间为 ,我们来计算,
的概率期望。
显然是一个随机变量,由于小明前面已经拿到了 件心仪食
物,因此袋中还剩下 件心仪食物,以及另外的 件非心仪
食物。于是 的所有可能取值为 ,列出, 的分布列,
如表3-1所示,这是一个无限长度的分布列。
表3-1 的分布列
于是于 的期望为
为了计算上式,设 ,记则
于是
进而
将其代入 表达式,可得
其中用到 (注意到 )。又由于
,于是
于是小明拿到第 件食物所需的总时间,即小明吃饱所需的总时
间为
这个时间长度和对数函数有很密切的关系,这是因为即
于是小明吃饱所需总时间位于区间 内。
特别地,当 , 时,情况1的总时长为 ,情况2
的总时长在区间
之中。二者作商的比值处于区间 之中。
上面的例子给出了一个普适的原则:
当一串稀疏随机事件发生时(所谓稀疏,即希望的结果个数
相比所有可能结果个数 的比例 很小,即 ),允许主
观选择下的总耗时,相比强制接受下的总耗时,不仅需要乘以
数据规模的差异系数 ,还需要乘以一个与 同数量级的
量。3. 双指数型函数与分部递推
双指数型函数是形如 这样的函数,可被看作
对指数型函数( )的一种推广。这类函数在以往的高中教材中
出现得很少,但是2018年末《自然》杂志上一篇名为《集体记忆和注
意力的普遍衰退》(“The Universal Decay of Collective Memory
[2]
and Attention”) 的论文,展现了双指数型函数在描绘人类行为
时的普适作用。
在这篇文字优美的论文中,作者首先将 时刻的集体记忆
(collective memory) 分为文化记忆(cultural memory,用
表示)和交际记忆(communicative memory,用 表示),然后找
到了二者之间的差分方程组(图3-2):
图3-2 《集体记忆和注意力的普遍衰退》中的模型(此图截自该论
文)
之后通过连续化,将其变为微分方程组
上面的微分方程组在初始条件 、 下的解为进而
这就是一个双指数型函数。该论文作者还以12个不同领域的数据
说明了这个原理的普适性。
实际上,凡是可以一分为二的事物,如果被分成的两部分具有类
似于上面的差分方程组的相互递推关系,都将满足双指数型函数的趋
势。大家最熟悉的案例莫过于考试——前一题答对或者答错,对于后
面的问题的对错概率有一定的影响,这个影响其实就满足双指数型函
数。图3-3是笔者分析2019年2月某区高一期末统考数据,以及某学校
在2018年末到2019年初该区高三期中和期末两次考试解答题得分数据
得出的拟合结果。图中纵坐标为“优及比 / 得分率”,横坐标为解答
题序号;“优及比”指“优秀率”与“及格率”的比例,用以衡量看
懂了该题的人中获得优秀的比例;三次考试中优及比与得分率都是解
答题序号的双指数型函数,图中所绘的三条曲线为三次考试所对应的
“优及比函数”与“及格率函数”这两个双指数型函数的商曲线。
图3-3 所绘的三条曲线为三次考试所对应的“优及比函数”与“及
格率函数”这两个双指数型函数的商曲线话题4:三角函数与极小曲面
当我们将浸泡在肥皂水里的铁丝圈拿到空气中,铁丝圈中间
就会形成一层薄薄的肥皂薄膜,这层薄膜的几何形态受铁丝圈的
形状影响,这就是典型的现实生活中的极小曲面的例子。极小曲
面是内蕴能量极小的曲面,它在工业设计中有很重要的应用,例
如:为展览中心设计顶棚、为家庭设计水槽、为残障人士设计人
工假体等。
本讲适合在讲授或学习完高中数学的三角函数章节、平面向
量章节、空间向量章节和导数章节后,作为数学建模材料在日常
教学中讲授或学习。本讲内容包括但不限于:
1. 使用初等方法建立平面情形下的余切公式;
2. 用初等方法将余切公式推广到三维空间中;
3. 平均曲率、极小曲面与日常应用简介。
在平面内任意选定 ,设 、 、 按逆时针方向排布,且
规定逆时针为正方向。根据平面向量基本定理,任取平面内一点 ,
均有
假设 、 、 三点的坐标分别为 、 、
,点 坐标为 ,则由(1)式可得
现在假设点 在平面内连续移动,则 的横、纵坐标分别为关于
时间的连续函数 、 ,其中 。这样一来, 和 也
必然为关于时间 的函数的 、 ,方便起见,假设
、 、 、 均为连续可导函数。对(2)式两边分别取对时间
的导数,可得写成向量的形式为
为了方便起见,记 ,直观让它代表了动点 的
前进方向,则上式可写为
记向量 逆时针旋转 后所成向量为 ,则 逆时针旋转 后
所成向量为 , 逆时针旋转 后所成向量为 ,(4)式两边
分别与 和 作数量积可得
进而可得
由三角恒等变换中的诱导公式
可知(图4-1)于是可得
图4-1
其中 为 的面积。同理,由 可得
代入(5)式,可得
即代回(4)式,可得
将(6)式两边分别与向量 作数量积,可得
注意到
代入(7)式,可得
即
上式对所有的 均成立,由 的任意性,可得注4-1:若规定顺时针为正方向,即 、 、 按顺时针方向排
布,则“ ”表示顺时针旋转 。
(9)式在离散微分几何(discrete differential geometry,一
门研究离散曲面——即多面体——几何形态的学科,在计算机视觉领
域有广泛应用)中非常重要,被称为“余切公式”(cotangent
formula)。
将(9)式用于平面凸多边形 中,设 为这个多边形
内的一点,如图4-2所示。连接 和各个顶点所成的三角形有相互协调
的定向,如图4-3中的箭头所示。则有两图
图4-2 平面凸多边形 , 为这个多边形内的一点
图4-3 两种定向,每个小三角形内的定向要互相协调用上式对 求和,并约定 、 ,可得
注意到注 ,于是可得
将上式中所有的向量 ( )均逆时针旋转 ,这
属于刚体运动,角度 不变,
(11)式的成立与点 的选取无关。
当凸多边形 为平面正 边形,且 为其中心(即所有
对角线的交点)时,由于熟知
于是(12)式给出了平面凸多边形与平面正多边形的差异的所有
信息。
下面我们将(9)式推广到三维的情况中去。因为空间中三个点一
定共面,所以即使 的三个定点为三维空间中的点, 依然
是一个平面图形, 和 依然为 的内角。所以(9)式对于三维
坐标 、 、 依然成立。
我们试图将(9)式用于三维锥体 中,其中 为
定点,多边形 为底面,依然可以推出(10)式,然而不幸
的是,并没有(11)式。这是因为,在三维锥体情形下,(10)式中
的“ ”根据所在剖分三角形内的定向有所不同。例如:平面内在 和 中的结果一样,但因为三维锥体中 和
不共面,所以 在两个三角形中的旋转方向不同。在由
(10)式向(11)式过渡的过程中,含有 的项实际上无法合并同
类项,从而无法得到(11)式。不过因为 依然成立(注意,对于
锥体而言, 不成立),所以下式依然成立,只不过无法再对
合并同类项了。
于是作为平面内(11)式的推论,(12)式在非共面情形下也就
不一定成立了。
实际上,在微分几何中,使得(12)式处处成立的曲面被称为
“极小曲面”(minimal surface)。在离散情形中,当
共面时,容易证明(12)式成立当且仅当 与 共面。但是
当 为空间多边形时,这个结论不再成立。图4-4给出了极
小曲面的例子。计算连续情形下的极小曲面是一个困难的偏微分方程
摄动问题,离散情形下可以通过变分法最小化一个狄利克雷积分
(Dirichlet integral),将其转化为一个基本的非线性规划问题,
这里不再赘述,感兴趣的读者可参阅参考文献Ulrich Pinkall,
[1]
Konrad Polthier (1993) 。
极小曲面的物理意义是给定边界下“内蕴能量最小”的曲面,这
里的“能量最小”可以理解为表面积最小,也可以理解为外力微小扰
动后会恢复原貌。自然界有天然的极小曲面,就是肥皂泡,见图4-4b
与视频4-1。利用极小曲面也可以做出很多杰出的设计,见图4-4c。
图4-4 (a)恩内佩尔曲面(Enneper surface);(b)肥皂泡是生
活中常见的极小曲面;(c)极小曲面亭,来自东京大学两个实验室
Digital Fab Lab和Obuchi Lab的合作项目,于2011年10月15日到10月
23日在东京新宿歌舞伎町农业部街亮相视频4-1 极小曲面(扫描二维码观看视频)话题5:概率的加法与乘法原理、
加权平均的递推
加权平均是日常生活中常见的取平均方式,例如:已知年级
各班的某次数学考试平均分,再求全年级数学平均分时,就不能
简单地将各班平均分加起来除以班的数量,而应该用各班的平均
分分别乘以该班学生数量占全年级学生数量的比例再作和,也就
是用各班的学生数占年级学生数的比例对各班平均分进行加权平
均。概率的加法原理与乘法原理从某种意义上也可以理解为一种
加权平均,它和马尔可夫链以及随机过程息息相关。
本讲适合在讲授或学习完高中数学的概率统计章节、平面向
量章节、数列章节后,作为数学建模材料在日常教学中讲授或学
习。本讲内容包括但不限于:
1. 加法原理和乘法原理的应用——用初等方法讨论极限向量的
存在性及其求法;
2. 加权平均递推数列——三个典型例子及开放问题。
考虑这样一个典型情境:假设小明每天只吃一种水果,要么吃苹
果,要么吃梨,而且如果他前一天吃了苹果,那么第二天就以 的概率
吃梨,以 的概率继续吃苹果;如果他前一天吃了梨,那么第二天就以
的概率吃苹果,以 的概率继续吃梨。这是个带有不确定性的情境,
但不确定性是可以被测量、被观察甚至是被预测的,这也正是苏联数
学家柯尔莫哥洛夫在他那部1933年出版的永载史册的伟大著作《概率
论的基础》中想要传达的精神。
当我们在高中学习计数原理时,最强有力的工具就是分类加法计
数原理和分步乘法计数原理,放到概率的意义下,这两个原理就演变
成了概率的加法与乘法原理。
加法原理:如果事件 、 互斥,则二者的和事件的发生概率等
于二者各自发生概率之和,即乘法原理:如果以 表示事件 发生的情况下事件 发生的
条件概率,那么 、 的积事件的发生概率等于事件 发生的概
率乘以这个条件概率,即
实际上,这也正是条件概率 的定义式。当
,即事件 、 相互独立时,即为
这两条公式之所以被称为“原理”,除了现实意义鲜明以外,更
重要的原因是,用好这两个原理,我们可以计算、理解甚至预测很多
事情。
以刚才的情境为例,首先我们来计算如下的几个问题:
(a)假如小明今天吃苹果,那么两天后的第三天,他吃梨和吃苹
果的可能性分别为多少呢?
(b)假如小明今天吃梨,那么两天后的第三天,他吃梨和吃苹果
的可能性又分别为多少呢?
(c)如果上面两个问题中的“第三天”变为“第 天”(
, ),结论又将如何呢?
问题a和问题b很容易解决。实际上,如果记 为小明第一天吃苹
果,第 天依然吃苹果的概率,记 为小明第一天吃梨,第 天依然吃
梨的概率,则根据本讲一开始的情境可得这是因为第二天小明可能吃苹果,也可能吃梨,而且二者互斥。
对于问题c来说,稍显复杂一些,但是至少根据问题a和问题b的解
答的启发,我们可以写出如下的递推公式
其中 。进而可得
其中 。于是对于 ,将公式
(3)和公式(4)中的对应方程相减,可得
在(5)式中方程左右同时取绝对值,可得
记 , , ,
。则由于 ,可得 。(6)式可以
改写为
进而可得
于是和式 绝对收敛。具体地说,当 时,这意味着数列 的极限 存在,记为 。同理 也存
在,记为 。
因为数列 和 的极限均存在,故可以在(3)式两侧
同时取极限 ,得到
从中解得
当 时, 和 均为 均为常数列,即 、
,此时, 和 当然也存在极限,且极限值即为
、 。由于此时 ,因此也满足(10)式。
综上所述,无论 如何取值,均有 和 的极
限存在,且极限值为
回到现实情景中,我们对(11)式中的结果进行解读,看看用符
号形式推出的数学结论对应着什么样的实际意义。
根据定义, 为第一天吃苹果,第 天依然吃苹果的概率; 为
第一天吃梨,第 天依然吃梨的概率。当 很大时,即观察未来很长一
段时间之后 和 的取值,发现二者分别趋于定值 ,且更
为神奇的是 。
实际上,根据对立事件的概率公式, 为在第一天吃苹果的
前提下,第 天吃梨的概率,由于 收敛于 ,于是概率 随着的增大逐渐趋于 ,这刚好等于 ;同理, 为在第一天吃梨的
前提下,第 天吃苹果的概率,由于 收敛于 ,于是概率 随着
的增大逐渐趋于 ,这刚好等于 。
这说明:无论第一天是吃梨还是吃苹果,当 后,第 天吃
苹果的概率均收敛至 ;无论第一天是吃梨还是吃苹果,当
后,第 天吃梨的概率均收敛至 。这两个概率被称为极限概率。
对于文章开头的情境,代入算式,可以得到
于是问题 解答如下:
当 时,小明在第 天吃苹果的概率约为 ,在第 天吃梨的
概率约为 。
如果将水果种类变为3种或者更多,用上面的方法讨论会更复杂一
些,这时候用线性代数中的矩阵运算来处理就会在形式上简便很多,
经典的“离散马尔可夫链”(discrete Markov chain)就是处理这一
[1]
类问题强有力的工具,感兴趣的读者可以参阅参考文献 ,本讲不再
赘述。
上文的分析对于理解极限概率的收敛和存在性都至关重要,它可
以帮助你脱离矩阵形式运算的困扰,去体会到底发生了什么。
一般地,满足形如 的数列 被称为加权平均递推数列
(weighted average recursive sequences,WARS),其中 、 (
, , )为给定的两个一元函数,且 ,
。WARS在递归论以及机器感知中起到非常重要的作用,经常表
现出某些独特的收敛性。
下面来看例5-1~例5-3。
例5-1:设数列 满足:1. , ,其中 , ;
2. 存在 ,使得 , 。
则对于 , 有
进而可得
由于 ,因此 ,于是
其中 。和前文同理,可证数列 收敛于 。这个结论
和 取值无关。
我们用一个通俗的说法来“翻译”一下上面的结论:
张大妈到菜市场买菜,商贩开出的价格是 元,张大妈说:“你
反正也要收摊了,就把剩下的菜免费给我吧。”二人于是开始讨价还
价。张大妈说:“我出价 元( )。”商贩说:“不行,你
得给我 元( )。”张大妈于是只能让步,给出了
一个位于 中的价格 元(
),商贩也做出了让步,说:“张大妈,你给我 元得了(
)。”二人如此继续讨价还价,无论中间的过程和最
初的定价如何变化,最终都将妥协到 元的价格。这样看来,这种
讨价还价策略实在是浪费时间。
从几何上看这件事更为简单一些,如图5-1所示,下面有一条长度
为 、带有刻度 的线段,设其中点为 ,在其上选定一点 ,并
作出其关于点 的对称点 ,在 和 之间选出另一点
作为 ;再作出 关于点 的对称点 ,在
和 之间选出另一点 作为 ,以此类推。最
终 会越来越接近 这一点。这和每一步选取点的具体位置无关。图5-1 最终的极限位置和取点的具体位置无关
例5-2:对于二维情形,假设有一个点列 ,满足如下条
件:
,其中 , ,
则有
进而可得
记 ,则上式可改写为
于是可得
其中 。进而可得
用完全类似于前文的证明过程,可得极限点 存在,记为
。这里通过对(12)式两边取极限 ,并不能求出极限
点, 的位置(会得到方程 )。但是此时通过对(13)式累
加求和,可得注意到 , ,可得
解得
这个点位于以 和 为端点的线段上,且分线段
成比例 (图5-2)。
图5-2 ,
, ,例5-3:另一种推广的方式如下:假设有一个点列 ,满足
条件
,其中
, , , ,
从图5-3中可以看到,此时点列 然有收敛的趋势,分析如
下:由条件
注意到 ,变形可得,
依然记 ,上式变为
假设存在实数 、 使得
展开后可得图5-3 ,
, , , ,
, 情形下的点列 的图像
将其与(14)式对比,可得方程组
容易分析出方程组(16)在 、 、 适当取值下有实根,但我
们无须解出方程组(16)的解,由(16)式可知进而有 。于是
进而可得
于是当 时,可得
其中 ,满足 ,而且由(17)式可知 绝对
收敛。上式变形可得
迭代可得
进而可得
由此可知 绝对收敛,即极限点 存在。不妨设
。
一旦我们知道了极限点的存在,求取它的位置就不难了。实际
上,将下面的方程累加
即得方程此式中令 可得
解得
注意到 ,代入可得
将图5-3中的数据代入,可得图中的极限点的位置约为中
。
对于更一般的满足 的WARS,收敛性的证明并不初等。实际
上,对于某些给定的 、 和初始值 ,还可能会出现不收
敛(混沌)的情形,图5-4中给出了这样的一个例子,即
在初始值 、 、
、 、 下点列 中前260个点的
散点图。图5-4 非收敛的WARS的例子
对于一般的加权平均递推数列WARS,有如下的开放课题,留给读
者思考:
(1)对于给定的加权项数 ,是否存在WARS,使得 在充分远
处呈现周期性趋势?
(2)是否存在不收敛的WARS,使得 作为集合呈现正态分布?话题6:解析几何与带标签数据的
模糊线性分类
作为数据分类和机器学习的经典方法,近三十年来,支持向
量机为人们所津津乐道。支持向量机旨在基于已有带标签数据计
算最优数据分界线,以便对新到的未贴标签数据进行分类。将支
持向量机与概率相结合,便可形成最基本的专家系统,用于自动
诊断、自动驾驶等领域。本讲使用高中课内的解析几何工具,讨
论线性可分的支持向量机,以及基于它的模糊分类的数学基础。
本讲适合在讲授或学习完高中数学的平面向量、空间向量、
解析几何和概率统计章节后,作为数学建模材料在日常教学中讲
授或学习。本讲内容包括但不限于:
1. 带标签数据及其分类的意义;
2. 在平面内线性可分的情况下,用解析几何的方法寻找分界
线;
3. 利用概率分布构造模糊分类;
4. 面对线性不可分训练集的处理思路简介。
数据是现代社会的重要资源,也是各种智能设备、算法和产品赖
以运行的“原料”。所谓大数据,就是具有“大量性”“即时性”和
“多样性”的数据集。数据来源可以是图片、声音、压强等,它们被
整理成相应的数字格式,被存储、传输和运算。有一些数据本身带有
分类信息,这类数据被称为带标签数据,其分类信息被称为标签。还
有一些数据没有分类信息,这类数据被称为不带标签数据。所有人工
智能的源头和终极目标,都是对不带标签的数据进行分类。例如:面
部识别将图像数据分类到不同的身份,智能汽车将传感器捕捉到的环
境参数对应到不同的操作,语义识别将不同的文字符号翻译为相应的
信息,这些操作本质上都是在做数据分类,只不过有时候类别多一
些,有时候类别少一些。实际上,我们甚至可以将任何函数或者映射
看成一个分类器。例如函数 ,它将不同的实数 分类到对
应的函数值 ,只不过这里的类别有无穷多个,因为区间
中的任意数值均可以作为类别。处理数据分类问题的最基本思路是:利用已有的带标签的采样数
据(也被称作训练集,training set)找到分类据,这样面对新的还
没有标签的数据,就可以利用该据进行分类了。用数学的语言来说,
就是利用已有的带标签的数据来找到一个映射(被称为分类器,
classifier),将这个映射作用在新的未分类数据之上,所得结果即
为分类。这种方法也被称为“有监督学习”(supervised
learning),这里的“监督”来自已有标签的数据对所求映射形成的
约束。
有的读者可能已经有所察觉,这里面会有一个逻辑陷阱——对于
新数据的分类结果会不会影响之前的分类结果呢?即,如果将新分类
完的数据添加到训练集中重新训练分类器,所得结果会不会和之前的
分类器不同?由于添加进去的数据标签并非现实结果,仅仅是预测结
果,因此这样在逻辑上会造成因果律的混淆(预测的结果反过来影响
了预测的据)。
不幸的是,所有的有监督分类方法都面临着这样的困境,这在设
计上无法完全避免。这也正是无监督学习方法在近些年成为热门的原
因之一,另一个原因是无监督学习不需要像有监督学习那样庞大的训
练集,由于训练集目前基本还是靠人工标注,因此无监督学习实际上
也降低了成本。
但在所有的有监督学习方法中,有一种方法无须用到很深的数
学,也可以在很大程度上避免上面的因果律困境(虽然并没有完全走
出因果律困境,但是能在最大程度上减少受到干扰的概率),那就是
支持向量机(support vector machine,SVM)。
假设当前有训练集 ,其中 为欧式平面中
的点, 为训练集中点的类别标签。根据标签,可以将训练
集 进行分划,即
其中 , 。
当集合 与集合 中的点 可以被平面上的某条直线
( )完全分开(即 和 中的点分别位于这条直线的两侧)时,则称训练集 为线性可分的。下面主要来讨论
线性可分的情况。
首先,我们熟知平面上的点 到直线 的距
离为
如果考虑在直线的哪一侧,则有向距离为
其次,我们总希望分界线能尽可能地将两类点区分开,也就是希
望两类点到分界线的距离尽可能大。不妨设 和
分别为分界线 向 、 两侧平移后,与该类的
点首次接触时的位置直线。直线 、 之间的距离即可被看作以 为分
界线时,两类数据点 、 中间的“带状空隙”的宽度。利用平行
线间距离公式,可得这个宽度为
我们的目标是使得上面的这个宽度尽可能大,这样两类点就分得
尽可能开了(图6-1)。图6-1 分类的目的是使得分类带状空隙尽可能宽
有了目标函数,就需要再确定约束条件。根据分类的目标,我们
希望当 时, 位于直线 的一侧,同时当 时, 位于直
线 的另一侧。这等价于不等式组
于是寻找分界直线 的问题被归结为如下的规划问题
规划问题(1)的约束条件是三元一次线性不等式组,但是其目标
函数是非线性的,所以求解起来有一定复杂度,我们看看能不能将其
简化。
回到初衷考虑,分类问题的关键在于分类直线方向的确定,即定
的确定(容易证明这个向量表征了直线 的垂直
方向,称其为法向量),而一旦 确定下来,通过平移即可确定
以及 的位置,进而确定 、 ,即可得到 的值。所以可将规划
问题(1)转化为我们注意到我 的方向和它乘以一个正数所得向量的方向一
样,所以为了求解方便起见,可将规划问题(2)变为如下形式。这种
从“ ”到“ ”的等价变化,也为计算机处理带来了方便——由
于计算机的设计原理,在分辨很接近0的正负数的符号时往往判别不准
确。
下面给出一个具体的算例。
算例6-1:假设数据集 中有六个点,分别为
、 、 、 、 、
其中 、 、 为第一类点,标签为1; 、 、 为第二类
点,标签为 。将这些数据代入规划问题(3)中,得到
将其可行区域 将描绘在平面直角坐标系中,如图6-2所示。图6-2 算例6-1中的数据点及其标签(蓝色为1,红色为 -1)
图6-3中的区域为三维区域,不容易观察和计算最优解。我们注意
到规划问题(4)的目标函数只与 、 相关,于是可以利用同向不等
式可加这一性质,将前三个不等式和后三个不等式两两相加,相当于
将规划问题(4)中约束条件中的 消去,可得仅包含 、 的二元规
划问题如下(去掉重复的条件)。图6-3 算例6-1中的约束区域 ,是一个三维的凸区域
规划问题(5)即为一个二元规划问题,设其可行域为平面区域
,图6-4中描画出了区域 的形状。
图6-4 红色区域为规划问题(5)的可行域从图6-4中不难看到,可行域中距离原点最近的可行解位于 的最
右边顶点处,也就是边界线是 和 的交点处,
易解出此点坐标为的 。于是规划问题(5)的最优解为 、
。此时分类直线的斜率为2。
为了确定分类直线的完整表达式,设分界线为 。将两
类数据点都代入分界线方程算出对应的 值,可得表6-1。
表6-1 算例中将训练集代入待定分类曲线 计算不同的
值
从表6-1可以看出, 为第一类点对应的 值的最小值,
为第二类点对应的 值的最大值,对应的直线 、
分别为 和 ,于是分界线应为
或写为
图6-5中给出了 、 、 相对于数据点的具体位置。
图6-5 算例6-1中的分类直线和分类带状区域若此时面对一个新采集来的数据点 :如果 在
上或其左侧,即满足不等式 ,则可认为 为第一类点;
如果 在 上或其右侧,即满足不等式 ,则可认
为 为第二类点。可以看到,当我们把新分类好的数据 添加进训练
集中重新计算分界线 和 、 时,并不会影响计算结果(参考图6-1
和图6-5)。这也正是前文所说的这种分类方法可以在很大程度上避免
因果律困境的原因。
但是当新采集的未标签数据点位于 和 之间时,问题就变得不
那样乐观了。
首先,在现实应用中,这是完全可能的,因为即使将训练集中已
有的成千上万的数据完好地分布于 和 外侧,也无法判定新采集的
数据点就不能出现在 和 之间!
其次,出现在 和 之间的未标签数据的分类有一定的模糊性
——例如当 位于很接近 ,但是偏向于 的位置时,这个点是否一
定证据确凿地该归为第一类点呢?注意,数据的采集都是有系统误差
的,那么如何判定 略微偏向 到底是因为它本来就应该是第一类
点,还是由系统误差造成的随机扰动引起的呢?
一个聪明的处理办法就是引入概率。我们拿 刚好位于分界线
上的情况举例,这时把 分到哪一类看起来都不合适,但是如果我们
说“ 有50% 的可能性是第一类点,有50% 的可能性为第二类点”,
听起来就非常合理。而且这句话实际上给出了 的很多信息——最起
码我们可以知道 位于分界线 上——当 位于 和 之间,越靠近
、远离 时,我们希望 为第一类点的可能性就越大,为第二类点
的可能性就越小,反之亦然。
上面的思路转化为数学的语言,即,寻找一个二元函数
,使得 满足:
(1) ,当, 位于 之上或其左侧,即
时;
(2) ,当, 位于 之上或其右侧,即
时;(3) ,当, 位于 之上,即 时;
(4)当 位于 和 之间时, 的函数值随着 与
距离的增大而增大,随着随 与 距离的减小而减小;
(5) 关于 和 各自都连续(最好还光滑,即对每个分量
均可导且导函数连续)。
如果这样的函数 被找到了,当代入新的数据点
时, 即为 属于第一类点的概率, 即为 属于第
二类点的概率。
这样的函数其实有无穷多个,下面我们利用三角函数给出一种构
造。
根据(1)和(2)的要求,可得
余下就是构造 的部分。注意到此时 和 间距为
,点 到直线 的有向距离为
其中等式右边最前面的负号是为了让其满足:当点 位于 和
之间时,点 距离 越远, 越大。此时 可以
被视作
其中 为关于 的连续可导递减函数,且由要求(3)(4)和
(5),需满足很容易想到正弦型函数 ,再将 的表达式代入,可
得
图6-6中给出了这个二元函数的图像,图6-7中给出了该图像的色
阶投影图。
图6-6 算例6-1中的分类器 的构造及其图像图6-7 区域中的点的隶属度分布图,其中色阶值代表隶属
于第一类点的概率,图中的三条直线从左到右分别为 、 、
有的读者可能已经想到,万一训练集并非线性可分的呢?如图6-8
所示。
图6-8 根据训练集的不同,分界线也不同,训练集不一定是线性可
分的,分界线也不一定是一条线
对于线性不可分的情形,可以先将训练集通过某种映射提升到更
高维的空间中,变为高维空间中的线性可分训练集,得到分类平面(或超平面)后,再将其通过逆映射投射回低维情形,即可得线性不
可分情形下的分界线。整体思路如图6-9所示。
图6-9 通过升维,可将低维情形的线性不可分问题化为高维情形的
线性可分问题,前者的分界线,就是后者的分界面在映射下的原像
(数学上也叫拉回)
这样做的难点是寻找适合的高维空间及恰当的映射。数学上有一
种讨巧的办法,就是将问题投射到无穷维空间中去,这样就避免了求
取高维空间维数的麻烦。所对应的映射被称为高斯径向基映射。这已
[1]
超出了高中课程的内容,感兴趣的读者可参阅参考文献 。
聪明的读者应该然抱有疑惑:即使对于线性可分的情形,这种方
法也只能解决分类数为2的情形,一般情况下分类数都很多,又该怎么
办呢?
实际上,利用进制转化的观点,可以通过若干二分类器的组合,
来实现多类别的分类( 分类),这也是下一讲将要谈到的话题。话题7:进制观点下的分类、距离
与解析
进制在计算机科学以及数学中起到了非常重要的作用,在研
究数据分类、数论甚至是解析函数时,进制的观点会带来很多惊
人的现象,利用进制还可以将二元映射扩展为任意多元映射,这
在数学建模时非常值得注意。
本讲适合在讲授或学习完高中数学的基本初等函数、数列和
导数章节后,作为数学建模材料在日常教学中讲授或学习,本讲
内容包括但不限于:
1. 用二进制的观点,通过二分类器的组合,解决一般的 分类
问题;
2. 同一个数在不同的进制下的表示;
3. 用进制的观点来看泰勒展开与零点阶数;
4. 一种 进制距离及其蕴含的分形结构。1. 利用二分类的分类器实现多分类
在上一讲中,我们留下了这样的一个问题:如何利用若干二分类
器的组合来实现 分类?其中 , 。如果不考虑解决的效
率,这个问题很平凡。
假设有一个平面内的数据点集 ,它是 个不相交的子集的并,
即
我们可以训练 个二分类器 ,使得给定 ,
可以区分 还是 ,其中 。这样一来,对
于任何数据 ,只要依次用 判断一
遍,由于 ,因此判断结果中有且仅有一个 使
得 。于是向量值函数
的取值唯一确定了 的归类,这就是一个符合要求的 分类
器。
但是如果加入一条要求:构造时所使用的二分类器尽可能少。那
么显然上面的构造方法并不是最优的。
我们以 为例,实际上我们用下面的4个分类器就可以构造
出符合要求的15分类器。
(1)构造分类器 ,使得
(2)构造分类器 ,使得(3)构造分类器 ,使得
(4)构造分类器 ,使得
最终所得的15分类器为向量值函数
我们实验一下:如果我 ,则根据 的构造,可知
;反之给定 ,只有 中的点才满足这
个结果。
而且读者不难发现, ,所以 恰好为
的二进制表示。
这并非偶然,实际上可以验证,按照上面的构造,若
,则
例如: ,
。
这个构造方式其实基于图7-1的二分树形图,其中不同的颜色代表
不同分类器。图7-1 用二分类器构造15分类器的设计图,不同的颜色代表不同分
类器
对于其他的 值( , ),可以类似地构造 分类
器。这样的构造方法使得最终只需 个二分类器,其中 代表对
向上取整。我们不加证明地指出,这是使用分类器最少的分类方
法。
其实类似的问题在计算机科学中屡见不鲜,例如:如何快速计算
?如果每次乘以2,这样算下去,需要做2018次乘法运算;但是如
果像下面这样计算,则只需要做17次乘法运算。
Step 1:计算 。
Step 2:计算 。
Step 3:计算 。
Step 4:计算 。
Step 5:计算 。
Step 6:计算 。
Step 7:计算 。
Step 8:计算 。
Step 9:计算 。
Step 10:计算 。Step 11:计算 ,此处需做7次乘法运算。
由于 ,因此
。
但是这里需要指出,由于计算机的硬件构造,将一个数字乘以2实
际上只需要将这个数字的二进制表达向左移一位即可,因此上面的
“快速算法”虽然只有17步,但是每一步的计算代价其实都比将数字
简单地乘以2要大,所以时间效率上并不是简单地提升了
倍。而且使用这种算法需要存储 这
些中间计算值,占用了更多的存储空间。所以这本质上是一种“用空
间换时间”的方法。
作为计算思维的重要组成部分,我们必须清楚:在考虑一个问题
的解决时,往往需要通盘考虑时间和空间。物理和数学上都已经证明
了时间不可孤立于空间存在,空间也不可孤立于时间而存在。树立正
确的时空观,对我们理解一个问题的复杂程度和解决途径大有裨益。2. 同一个数在不同的进制下的表示——
泰勒展开与零点阶数
在上文中,我们已经见识到了进制的强大作用,这一小节从其他
角度观察一些有趣的现象。
我们说一个实数 的 进制表达( , ),其实是指 的
如下展开形式
其中 ,
, ,且 。此时将序列
称为 的 进制表示,记作 。当不会混淆时,也把它记作
。当 时,称 为 进整数。实
数在 进制下遵照从前到后的字典序可以形成一个序关系。这个序关
系就是实数的大小关系。
关于 进制表示有许多结论,下面列出了一些基本的结论,读者
可以将其作为基础练习。
(1) , , 为 进整数,当且仅当 为 进整
数。这意味着整数性在所有的进制下是统一的。
(2) , ,在 进制下按照字典序 ,
当且仅当在 进制下按照字典序下 。这意味着进制的转换
保持序关系,进而任意进制下的字典序关系和日常所说的实数大小关
系相一致。
(3) , , ,这意味着进而进 、 、 、 四则运算关系在进制转化下不变。
(4) 为有理数,当且仅当 在任意进制下均为有限小数或者无
限循环小数。
(5)进制不等式:以 记正整数 的 进表达的长度,对于进
, 有
进而可得不等式链(称为“进制不等式”)
高等数学里有一个重要的将充分光滑函数 在局部展开为多项
式函数的方法,叫作泰勒展开,也可以被看作 在 进制下的
近似表达:
, 在 附近
其中 , 表示 阶导函数, 为 的
高阶无穷小量,即
一个自然的问题是,类比于正整数 的 进表达的长度 ,
表示什么呢?
为了搞清楚这个问题,我们设
等价变形可得当 ,且 时,有
当 ,且 时,有
一般地,若 , ,则有由上面的推导,根据数学归纳原理,可得结论
其中 表示函数 在 处的“零点阶数”,即使得极限
的最小非负整数 的值。进而可得 的意义为“ 在
处的零点阶数”。具体地说,即这个结论在函数论中具有基础性的作用。由此可见,进制的观点
在数学的不同分支下大有可为。
图7-2给出了一些算例及图像。图7-23. 进制距离
由于一个实数可以表示为进制下的一列有序数列,而序列之间的
距离有多种定义,因此这反过来就得到了实数之间一些“新距离”的
定义。具体来说,对于实数 、 和 , ,假设二者的 进
制表示分别为
可定义 和 的一种 进距离 为
其中 ,需要的话, 或
(即不足 位补零)。
上述定义的 进距离和通常的实数距离不相等,因为并没有
,实际上
而且当 时,不见得有 。
例如: , , ,计算可得
但容易证明 进距离然满足三角不等式,即只是其等号成立条件比较复杂。图7-3和图7-4分别给出了二元函
数 的函数图像及等温图,从中可以看到非常明显的分形(自相
似)结构。
图7-3 二元函数 在不同尺度下的函数图像,呈现出明显的分
形(自相似)结构
图7-4 二元函数 的等温图,其中 , ,精度
为0.05
一系列开放的问题是:
(1)图7-3中的分形结构的分形维数是多少?
(2)不同进制 对应的分形维数相同还是不同?
(3)不同进制 下函数 的等高线的分布规律。对这些问题的处理已超出本讲内容,感兴趣的读者可参阅参考文
[1]
献 。话题8:迭代预测的测不准原理与
熵距
物理学中有“测不准原理”,它告诉我们在熵增原理统治的
这个宇宙中,人们对于数据的采集是不可能在时间和空间维度上
同时精确的。然而,熵增原理在数据拟合当中也会发挥作用,它
指出:基于拟合函数计算出插值或预测数据后,将它们添加到原
始数据里进行再拟合,拟合效果不会优于第一层的拟合结果,即
利用拟合插值对数据的增容只会降低数据拟合性的可靠性。
本讲适合在讲授或学习完高中数学的基本初等函数、数列、
导数和线性回归章节后,作为数学建模材料在日常教学中讲授或
学习,本讲内容包括但不限于:
1. 迭代预测算法及其问题;
2. 迭代预测的测不准原理;
3. 将迭代预测的测不准原理应用于神经网络,解释人工智能在
欧式距离下的瓶颈;
4. 不同于欧式距离的另一种“距离”——熵距;
5. 熵距的典型应用——生成式对抗网络(Generative
Adversarial Networks,GAN)。
机器学习和数据挖掘的初衷就是发现数据背后潜在的规律。简单
起见,假设现在有平面数据集 。常用的方法
是用最小二乘法去寻找其拟合函数。最小二乘法在高中教材中有所体
现,不过针对的函数类型为线性函数 。但是线性回归显然无
法满足所有情况的需要。一般的最小二乘法的步骤如下。
Step 1:通过对数据集分布的观察,选择适当的含参函数型
,其中 为参数的集合。例如线性函数 的参数集即为的
。
Step 2:计算无约束规划问题这是一个二次凸优化问题,所以一定存在最优解。具体计算时可
以通过梯度下降法和牛顿求零点方法来求取。特别地,当
时,可以通过二次函数的函数性质来求取(见人教版高
中数学B版教材)。
一个自然的问题是:如何选取适当的含参函数型 ?除了靠经
验,人们希望有一种更为系统的、方便工程应用的方法。
解决这个问题的办法有很多,算法8-1从现有的函数型出发,去寻
找其新的函数型。
算法8-1:数据的迭代预测算法
训练集 ,拟照如下步骤训练拟合函
数 。
Step 0:设 。
Step 1:用最小二乘法,求出 的拟合函数 。
Step 2:预测 ,其中 。
Step 3:更新 , 。
Step 4:回到Step 1循环,直到函数 收敛,输出收敛函
数 。
说白了,这个算法就是将预测出来的数据添加到训练集中进行新
的预测,然后不断迭代,试图构造出一个收敛的函数列代 。注
意,这里 即使存在极限函数 ,也不见得 和 是同类型
的函数,例如: , (逐点收敛),但是
和 不是同种函数型。所以这种方法的价值在于可以通过一种函数
型的极限去寻找另一种函数型。然而这种策略能否成功,主要取决于函数列 能否真的收
敛,或者至少对于 逐点收敛(即 对于
均存在);这种策略是否有效,要看收敛之后的
是否优于最开始用原始训练集 的拟合函数 ——如
果 的拟合效果弱于 ,那么像这样大费周章就没什么价值了。
当然,因为想要应用于工程,所以我们希望 不必太大就可以令
很好地收敛,如果收敛需要 ,也就没有太大应用意义。
下面我们将指出,在最小二乘法的框架下,算法8-1要么在
时不成功(即 不会较为快速地收敛),要么无效(即收敛函数的
拟合效果还不如 )。
定理8-1(迭代预测的测不准原理):设 为给
定数据集, , 为通过最小二乘方法对这 个数据的拟
合函数。设取定拟合函数 后, 表示对新数据集
的最小二乘拟合函数。若要求对 的拟合效果优
于 ,则无法在较小的 下,观察到 是否存在;反
之,若在较小的 下,能观察到 的形式,则其对
的拟合效果不优于 。
证明:设关于 的表达式 和 如下所示。
观察 可得
由绝对值不等式可得其中 。由柯西不等式有
进而可得
进而可得
整理可得
由于 ,于是有
于是有记 , ,它们表示各自量的均方误差,在此记号
下,上式变为
在 时, ,于是得到
注意右侧的 为非负常数。这个不等式指出:当 时,
和 不可能同时收敛到0。这意味着:要么 不存在,要
么 虽然存在,但是对 的拟合效果还不如一开
始的 。
证毕。
上述定理指出,面对大数据集 来说,想通过不多的有限步
让 收敛找到新的函数型 ,并寄希望于 的拟合效果优于
是不可能的事情。
物理学当中有一个非常著名的“不确定性原理”(uncertainty
principle),说的是“不可能同时测定一个粒子的位置和它的速
度”,由德国物理学家海森堡于1927年提出。这个原理也被称为“测
不准原理”(但需注意,这种命名虽然直观,但是有偏差,因为物理
学中“观察者效应”和“不确定性原理”之间没有直接关联,“测不
准原理”像是二者的杂糅,所以实际上无法反映不确定性原理中的内
容)。对比物理中的这个原理和定理8-1,可以看出,为了防止人类窥
伺自然运行的法则所设立的本质障碍——熵增原理——存在于诸多领
域,是一个普遍规律。
在当前的深度学习和神经网络当中,函数型的选择都是利用阶跃
函数的叠加,即使用
作为适合的函数型。其中 且可以证明,通过这种函数,可以在任意精度上逼近任何闭区间上
的连续函数,或者开区间上的绝对连续函数。图8-1中给出了一个逼近
的例子。
图8-1 用630个阶跃函数的叠加来逼近正弦函数,逼近精度为0.01
遗憾的是,上面的定理指出, 可以很大,上面逼近的精度可以
很高,但是无论如何也不可能通过 的迭代预测拟合方法发现新的
函数型,即,如果我们的知识库中没有正弦函数,除非付出极大的计
算代价(而且就算付出了也有可能失败),否则无法通过算法8-1使用
神经网络发现正弦函数这个“新函数”。
从这个意义上来说,虽然机器学习方法中有很多基于最小二乘法
取得了实际应用的成就,但从函数型的设计来讲,其实这些机器学习
方法是没有“创造力”的,这也正是人工智能和真正的智能之间的本
质区别。由于最小二乘法基于欧式距离,因此这可以被看作人工智能
在欧式度量下的瓶颈。
考虑到现实生活中很多情况基于概率的判断,所以目前的人工智
能和深度学习广泛采用不同于欧式距离的另一种“距离”来观察两个
概率分布之间的差异。
设随机变量 的一个分布列如表8-1所示。表8-1 随机变量 的一个分布列
其中 , ,且 。定义信息熵 为
这个概念是在1948年10月,由时任贝尔实验室数学部研究员的香
农(Claude Elwood Shannon)在他划时代的论文《通信的数学原理》
中提出的,并以此来实现对于随机变量所含“信息量”的度量。
信息熵有很多性质,研究信息熵性质的标准工具是詹森
(Jensen)不等式。
定理8-2(詹森不等式):假设函数 在区间 上二次
导数存在且连续,且 ,则对于 ,
, ,以及 ,均有
其中等号成立当且仅当 。
[1]
证明:参阅参考文献,这里因篇幅限制不再赘述 。
将詹森不等式用于函数 上,并选取 、 、
,可得
于是信息熵的范围为 ,当且仅当 为均匀分布,
即 时取到最大值 。
假如现在有随机变量 的另一个分布列 ,如表8-2所示。表8-2 随机变量 的另一个分布列
其信息熵为 ,我们显然不能用 来表示分布 和
之间的“距离” ,因为距离都是非负的,而且需要
,将其定义为 显然不能满足需求;也不能将
定义为 ,因为这个式子没有意义, 并不构成分布,
因为各概率不仅不一定为正,而且相加也不是1,而是0!
实际上,信息论中是选用如下方式定义 的:
这样定义显然符合 。再次利用詹森不等式,可得
进而 。这个 被称为分布 和 之间的“熵距”。
为什么说熵距不同于欧式距离呢?因为欧式距离 满足三
角不等式
其中 为欧式空间中的三个点。但是对于熵距,并没有
其中 为随机变量 的三个概率分布。
但是熵距有自己的属性,即定理8-3。
定理8-3(平均熵不等式):等号成立当且仅当分布 相同。
证明:首先,根据定义及均值不等式,可得
其次,根据詹森不等式,考虑函数 ,可得
平均熵不等式给出了熵距的实际意义——分布 的熵的平均数
和二者平均分布 的熵之间的大小差别的上界的2倍。
利用熵距可以构造很多非常有价值的神经网络,例如最近几年很
火爆的生成式对抗网络(GAN),其网络设计结构如图8-2所示,主要
的思路就是利用一个生成网络和一个评价网络的互相对抗来实现各自
的增强,最后达到评价网络无法区分生成网络生成的结果的真假,这
样的生成网络就可以用来实现人工智能的“创造力”。在GAN的设计
中,熵距不可或缺。实际上,GAN的训练等价于如下的规划问题
其中 的表达式为
其中 和 如下所示:
经过计算(基本计算,此处因篇幅有限从略,读者可作为练习)
可得
图8-2 GAN的网络设计拓扑图GAN有很多非常有趣的应用,喜欢动漫的读者甚至可以利用GAN在
[2]
线生成自己创作的动漫角色(图8-3) ,对其技术细节感兴趣的读
者可以参阅参考文献。
图8-3 利用GAN在线生成自己创作的动漫角色话题9:数据直径、凸集及荣格定
理
凸分析是数学新课标中新加入的选修内容,不仅在信息技术
中有非常重要的应用,也为很多古典数学问题提供了异常优雅的
解决方式。凸分析的核心课题之一就是获得数据集的凸包,并且
基于凸包挖掘数据集的直径(最远的两个数据点之间的欧式距
离)、包络圆半径、分布密度等特征。本讲的核心结果是著名的
荣格定理,它给出了数据集的包络圆半径和数据集直径之间的不
等式关系。
本讲适合在讲授或学习完高中数学的解三角形章节、平面解
析几何章节和数学归纳法章节后,作为数学建模材料在日常教学
中讲授或学习,本讲内容包括但不限于:
1. 数据直径及包络圆的定义;
2. 二维(平面内)荣格定理(Jung's Theorem)及其证明;
3. 拉东定理(Radon's Theorem)和黑利定理(Helly's
Theorem);
4. 一般维度下的荣格定理。
用数学工具观察数据特性是现代数据科学的需要,这个需要反过
来也促进了数学的发展。假设现在有一个平面数据集
,其中 , ,因为 的有限
性,所以总能够找到一个充分大的几何对象,例如圆盘,将所有的数
据都包含进去。工程上往往需要找到尽可能小的这样的圆,这会带来
很多的便利。那么如何寻找最小的圆,去包含所有的数据点呢?
这个问题的解决和一个重要的概念密切相关,那就是“数据的直
径”。数据集 的直径 被定义为 中任意两点之间的最远距离,用
数学表示即为图9-1中给出了一个拥有1000个点的平面点集 ,如何求取它的直
径呢?最容易想到的自然是计算 中每两个数据点之间的距离,再取
最大值。但是这样做首先需要计算 个距离。1978年,M.
I. 沙莫斯(M. I. Shamos)在其划时代的论文《计算几何》
(“Computational Geometry”)中提出的旋转卡壳算法是一个更快
的算法,但是需要首先构造数据集的凸包。我们还可以退而求其次,
寻找距离较大的点对(称为拟对径点对)作为对径点,将拟对径点之
间的距离近似地看作数据直径(称这个近似值为拟直径)。算法9-1给
出了一种寻找拟直径和拟对径点对的方法。
图9-1 一个拥有1000个点的平面数据集
算法9-1:求取数据拟直径和拟对径点对
已知:数据集 , ,
。
求取:拟直径 ,及其对应的拟对径点 。
过程Step 1:求取数据集 的重心 ,其中
Step 2:遍历 中的点,寻找到点 距离最远的点
。
Step 3:遍历 中的点,寻找到 最远的点
。
Step 4:遍历 中的点,寻找到 最远的点
,比较 和 ;
如果 ,则更新 ,
并返回Step 3;
如果 ,则返回 , ,
,算法停止。
由于 有限,因此上述算法必定在有限步内停止。对于图9-1中的
数据集,实际上迭代两步就可以停止,结果如图9-2所示。其中黑色的
两个点为 ,红色点为 的重心。图9-2 能将图9-1中的数据集 包含进去的圆盘
求取能够覆盖数据集的最小圆盘(下称包络圆)的半径是一个更
为困难的问题。目前还没有穷搜以外的高精度算法。但是定理9-1给出
了包络圆半径 和数据半径 之间的关系。
[1]
定理9-1(荣格定理) :记 为平面点集 的直径,
为其包络圆半径,则有
荣格定理是德国数学家荣格于1901年发现的,那时候荣格刚刚从
柏林大学毕业两年,是一位贯通数学、物理、化学的奇才。荣格定理
看起来像是一个平面几何问题,但是它的证明却强烈赖于凸集的分
析。事实上,荣格定理证明赖于黑利定理,而黑利定理的证明又基于
拉东定理。在引述这两个定理之前,需要先引入凸集与凸包的概念,
这在高中数学新课标中是选修内容。
定义9-1(凸集合):设 为平面内的一个非空点集,如果
, ,线段 作为点集均包含于 ,则称 为一个凸集合(图9-3)。
图9-3
特别地,平面内任意点集中点的坐标的加权平均一定位于该集合
的凸包内。具体地说,如果 ,则任
取 , , ,点 一定位于 的凸包中。
定义9-2(凸包):设 为平面内的一个非空点集,包含 的
所有凸集合的交集被称为 的凸包。
有了凸集和凸包的定义,就可以给出拉东定理和黑利定理的具体
内容了。
[2]
定理9-2(拉东定理) :任取平面内的点集 ,假设 中
含有不少于4个点,则存在 和 , ,使得 ,并
且 和 的凸包相交。
证明:设 ,考虑线性
方程组
这个线性方程组有 个未知数,但仅有3个方程,故必有
非零解 ,选定其中一个非零解。构造集合
、 ,我们注意到点既属于 的凸包,也属于 的凸包,其中 为所有正的
的和。定理得证。
[3]
定理9-3(黑利定理) :设 为平面内的有限
个凸集合,其中 , 。如果对 中每3个集
合的交集均非空,则所有这 个集合的交集一定非空。
证明:对 用数学归纳法。
当 时,结论显然。
假设 ( , )时结论成立,即,对于平面内的
个凸集 ,如果其中每3个集合的交集非空,则所有
这 个集合的交集一定非空。
当 时,如果 中每3个集合的交集均非
空,根据归纳假设, , 。不妨设
, ,否则结论即刻成立。
记 ,由 的构造可知, 中元素两两不
同,根据拉东定理,存在 、 ,使得 、
且 的凸包和 的凸包相交非空。不妨设 ,下证
。
对于 , 。若 ,则 ,由
和 的定义可知 。由于 为凸集,因此 的凸包
,进而 ;若 ,则 ,由 和 的定义可知
。由于 为凸集,因此 的凸包 ,进而 。所以
无论如何,均有 。遍历 ,即可得 。
由数学归纳法可知定理成立。
下面给出荣格定理的证明。定理9-1的证明:第一个不等号是显然成立的,下面对
用数学归纳法证明第二个不等号成立。
当 时, ,当 、 、 三点不共线时,
不妨设 为 、 、 中的最大者,
为 的最长边,于是 ,此时 和 均
为小于60°的锐角。在 靠近 一侧构造等边三角形
,可知 被 内部及边界覆盖。而 的外接圆半径为
。于是 可被半径为 的圆覆盖。
假设 ( , )时结论成立,即,对于平面内直
径为 的 点集 ,存在半径为 的圆盘覆盖 。
当 时,设 ,构造以 为圆心,
以 为半径的圆盘 , 。根据 时的结论可
知,对任意不同的 ,均有 (否则,如果
,这意味着平面上任意点到 、 、 三点的距离
不可能均小于等于 ,这和 时的结论相悖)。
根据黑利定理, 非空。设 ,则以 为圆心,以 为半
径的圆盘覆盖点集 。证毕。
注9-1:上述定理9-1的证明过程,结合算法9-1,实际上给出了
寻找包含数据集 的半径为 的圆盘的方法。
注9-2:利用和上述证明相类似的方法,荣格定理的结论还可以
推广到高维当中去,定理9-4是荣格定理的一般形式。
[1]
定理9-4(荣格定理的一般形式) :设 维欧式空间 内
有点集 ,其直径为 ,则存在半径为
的圆盘(三维情形为球体,更高维为超球体) ,使得
。特别地,当 时, ,即,三维空间中两两距离不大于
的若干点一定能被某个半径为 的球体包含。话题10:欧式几何与离散几何的
桥梁——皮克定理及其应用
在信息时代,图像和信息均以数位方式给出,这与连续情形
下的传统欧式几何有明显的不同,也为分析带来了障碍。平面中
离散点的度量是其个数,而平面区域的度量是其面积,但二者却
有着本质的关系,这就是本讲要讨论的皮克定理,它可以被视为
欧式几何与离散几何之间的一座桥梁,也可以被看作一种一维和
二维度量之间的对偶关系。
本讲适合在讲授或学习完高中数学的数列、函数、平面解析
几何、数学归纳法和定积分章节后,作为数学建模材料在日常教
学中讲授或学习,本讲内容包括但不限于:
1. 皮克定理及其证明;
2. 应用1——估算北京市五环内的面积以及数据直径;
3. 应用2——积分的离散估计定理。
图10-1是由边长为1的正方形搭建而成的网络中的一个多边形(不
一定是凸多边形),多边形的顶点位于方形网络的节点处。计算类似
这样的多边形的面积,在传统欧式几何中是一件不难的事情。定理10-
1指出,该面积只和该多边形边界上的节点个数 、内部节点个数 有
关,和多边形的形状无关。图10-1 方形网络中的多边形
定理10-1(皮克定理):设边长为1的方形网络中有一个多
边形 (不一定是凸多边形,但是要求单连通,即中间没有
“洞”),多边形的所有顶点均为网络节点。设 、 分别表示该
多边形内部和边界上的网络节点个数,则该多边形的面积为
证明:首先证明 为长方形的情形,此时设 的长为 ,宽
为 ,则 , , ,容易验证此
时有 。
然后证明 为直角三角形时的情形。建立以直角顶点为原
点,以两条直角边分别为 、 轴正半轴上的平面直角坐标系,如
图10-2所示。设 轴上的直角边长为 , 轴上的直角边长为 ,
则 。平面内任取一点 ,其位于三角形内部当且仅当满
足于是
其中 表示小于 的最大整数, 表示不大于 的最大整
数。于是有
其中倒数第二个代数式刚好是两个该三角形沿着斜边拼接而
成的长方形的面积。图10-2 为三角形的情形,通过建系来分析
更一般的多边形由若干矩形和三角形拼接而成,设现有两个
多边形 和 ,其中 具有 个内部节点和 个边界节点, 具
有 个内部节点和 个边界节点。两个多边形的拼接要求
(1)原来的节点依然还位于节点处;
(2)两个图形不能有重叠的区域(但是可以有重叠的边)。
这样一来,设两个图形拼接之后的图形记 有 个内点和
个边界点。在拼接时,要么 和 的两个边界点拼接为一个内
点,从而边界点个数减少2而内点个数增加1;要么两个边界点合
成之后依然为一个边界点,此时边界点个数减少1,此时因为要求
拼接后没有洞出现,所以每次拼接只能有两个边界点,于是边界
点总个数减少2。无论如何均有这意味着拼接前后不改变结论形式。任何符合条件的多边形
都可以通过有限步拼接得到,定理得证。
皮克定理是奥地利数学家皮克于1899年提出的,这位颇具传奇色
彩的数学家最后死于纳粹的特瑞辛集中营。皮克定理是平面的本质属
性,无法直接推广到三维。实际上,在三维情形下可以举反例说明,
仅仅用边界上的节点数和内部节点数是无法计算空间体积的。
皮克定理最初的应用是估算地图面积,这只需要在要求的地图上
描出一个比例尺适当的方格网络即可。随着计算机科学,尤其是计算
机图形学的发展,皮克定理的应用越发广泛。
例10-1:估算某市五环内的面积以及数据直径
图10-3是某市五环内的平面地图,其中每个小正方形边长为
2.27km,图中阴影部分为包围五环的多边形区域,红色的点为该多边
形区域的内节点,共有126个;紫色的点为多边形区域的边界节点,共
有27个;根据皮克定理,可得多边形区域的面积为
将这个面积视为五环内区域面积的估计值。根据话题9中的荣格定
理可知,其包络圆的最小半径 和数据直径 之间的关系为
于是有
解得于是可将26.20km作为五环内直径上界的近似值。
图10-3 用多边形将五环内的平面地图包围起来,利用皮克定理和荣
格定理估算其面积及数据直径
例10-2:利用皮克定理估计积分
任取非负二阶可导递增函数 ,设 , 。
当 ,即 单调递减时,构造 为
的凸包,则 边界上的节点个数为
内部节点个数为
由皮克定理可得区域 面积为由于 ,因此区域 一直位于 函数图像下方
(图10-4),进而
即
图10-4 函数 递增且上凸,蓝色区域为
另外,我们注意到 ,以及 单调递
增,可得综合上述结果,可得对积分综 的估计
如果记
则上式可写为
对任意的 ,用 替换上面的 ,均有
进而可得当上式中的 时,右端的极限为
如果将“ 递增”的条件替换为“ 递减”,其余条件不
变,则然有
以及
于是得到如下命题。
命题10-1:任取区间 上的非负二阶可导单调函数 ,
其中 , ,并设如果 ,则 , ,使得当 时,有
利用命题10-1,可证如下的命题10-2。
命题10-2:任取区间 上的非负二阶可导单调函数 ,
其中 , ,并设
如果 ,则 , ,使得当 时,有
证明:当 时, ,且 也单调。于是函
数
满足命题10-1的一切条件,对其使用命题10-1,即可证明命
题10-2的结论,具体计算留给读者作为练习。
综合命题10-1和命题10-2的结论,可得如下定理。
定理10-2(积分的离散估计定理):任取区间 上的非负
二阶可导单调函数 ,其中 , ,并设
如果 在 上不变号,则 , ,使得当
时,有证明:综合命题10-1和命题10-2的叙述即可。
学过定积分的读者都知道,并非所有的积分都能由基本初等函数
及其有限步的加、减、乘、除、复合或这些运算的组合得到。法国数
学家刘维尔(这位数学家、力学家和天文学家还是第一个证明超越数
存在的人)在这方面有过深刻研究。感兴趣的读者可参阅参考文献
[1]
。
定理10-2的作用在于给出了“积不出来”的积分的数值估计,且
将误差限制在了“函数值跨度的一半”之内。奇妙之处在于,当
时,估计值和真实值之间的残差的上界却仅和函数值的跨度
有关,和函数的具体表达式无关。而且对于很多函数,这个估计残差
可以远小于定理10-2中的误差上确界。实际上,当用定理10-2对
估计,取 时,估计值约为20623.2,真实值约为
20623.3,两者之间的相对偏差仅为0.00029%(图10-5)。而且该方法
比使用定积分微元法定义来用直方图面积逼近要容易计算。
图10-5 计算实验:利用定理10-2,对积分 的估计残差
积分的数值估计问题中最经典的例子就是标准正态分布的密度函
数我们都清楚它在 上的积分为1,即
但是给定一个一般的区间 ,求取
则是一个不容易的问题,图10-6中给出了利用定理10-2对
的逼近效果。
图10-6 利用定理10-2对 的估计残差
留给读者一个开放问题:如何得到定理10-2的估计误差更小的上
界?话题11:暗室与艺廊——平面几
何与照明
平面几何可以说是中学生接触到的最基本的几何,利用平面
几何可以解决很多问题,也不乏饶有趣味的结果。照明设计是平
面几何最直接的应用之一,我们将看到万有覆叠的思想和平面几
何相结合之后的奇妙应用。
本讲内容只需要具备初中课内平面几何以及平面直角坐标系
的基本知识即可掌握,其思想方法是更抽象的拓扑学在初等数学
中的映照。本讲内容包括但不限于:
1. 照明及暗室问题;
2. 托卡斯基(Tokarsky)的26边形及24边形暗室;
3. 证明——万有覆叠与镜面反射;
4. 艺廊定理;
5. 三盏台灯光影的重叠区域——平面几何与解析几何的结合。
生活中的照明问题看似简单,实则暗藏玄机。图11-1是托卡斯基
[1]
在1995年撰写的论文 中的一张图片,假设图中是一个四周墙壁上
布满光滑平面镜的、由空间正方体形状拼接成的房间,是否存在从
点出发的光线能到达 点?或者等价地说,站在 点的人能否看到
点?图11-1 在墙壁上布满光滑平面镜的、由空间正方体形状拼接成的房
间里,站在 点的人能否看到 点?(此图源自参考文献 [1])
为了解决这个问题,我们首先使图11-1中的房间等价于其平面
图,并将其放到平面直角坐标系中(图11-2)。
图11-2 将图11-1变为平面图,并放置于平面直角坐标系中
命题11-1在整个问题的解决中起到了至关重要的作用,它的证明
用到了万有覆叠的思想,这个思想是拓扑学的核心思想之一。命题11-1:在正方形 中,不存在从 出发的光线,经
过正方形边界的有限次折射回到点 。这里约定光线一旦到达正
方形某个顶点处即刻中断,即正方形的4个顶点不反射光线。
证明:以 为原点建立平面直角坐标系,如图11-3所示。不
妨设点 的坐标为 ,则 、 的坐标分别为 、 。由
于光线折射服从“入射角等于出射角”的规律,因此任何正方体
内的折射光线都可以被看成由平面上的一条直线折叠而得,如图
11-3所示。我们标记平面上的所有格点(即横、纵坐标均为整数
的点),折叠后将与 、 、 、 重合的格点分别标记上 、
、 、 。容易证明,被标记为 的格点坐标为 (
)。如果从 射出的光线要回到 ,则展开回直线后,光
线一定从坐标原点射到被标记为 的点,即从点 射到点
。不妨设这是光线从原点射出后第一次到达被标记为 的
点,此时 、 为奇数。因此 和 的中点 一定是
被标记为 、 或 的点,这意味着光线在反射回点 之前,先
会射入顶点 、 、 ,进而中断。命题得证。
图11-3 光线的折叠
借助命题11-1和万有覆叠的思想,可以进一步证明下面的定理。
定理11-1:在图11-2中,不存在从 出发的光线,经过边界
有限次反射后经过点 。证明:如果存在从 射出的光线,经过若干次反射后到达
点,则光线经过折叠后,可得到正方形 中从 射出,经
过反射后射回 的光线,但是这和命题11-1矛盾。证毕。
于是我们知道,存在这样的多边形屋子,使得从其中某一点处射
出的光线一定到达不了另一点。图11-2或图11-4给出了用正方形拼接
起来的多边形的一种情况。在参考文献 [1] 中,托卡斯基还给出了用
等腰三角形甚至更一般的三角形所拼接起来的情况(图11-5)。其证
明方法和上面类似,都是利用标号法和万有覆叠思想。
图11-4 对正方形 的折叠覆盖图11-5 托卡斯基给出的其他例子(此图源自参考文献 [1])
一个非常重要的阶段成果也来自托卡斯基,他试图找到边数最少
的多边形,使得在其中任何点都无法完全点亮整个房间。图11-5的
(b)是他构造的26边形的例子,不过很快他又找到了24边形的例子。
截至本书出版前,还没有人给出过边数少于24的多边形的例子,也没
有人证明过最少需要24条边。
另一个与之相关的问题是:如果上述多边形房间的墙壁不是反射
光线的镜面,而是吸收光线的黑色毛毯,那么在房间的转角处安放多
少盏灯才能照亮房间里的所有角落呢?这个问题等价于艺廊问题(art
gallery problem):如果在一个多边形艺廊里放置摄像头,最少需要
多少个摄像头就可以监控整个艺廊?定理11-2部分解决了该问题,被
称为艺廊定理。
定理11-2(瓦茨拉夫·赫瓦塔尔定理,Václav Chvátal
theorem):设 为一个单连通(即中间没有“洞”)的具有 个
顶点的多边形艺廊(不一定是凸多边形),则使用 个摄像头
即可监控到艺廊的每个角落。
这个问题是在1973年由美国数学家维克托·克莱(Victor Klee)
发给赫瓦塔尔的,赫瓦塔尔不久之后就给出了上述定理,但是该定理
的最简短证明归功于另一位数学家史蒂夫·菲斯克(Steve Fisk),
该证明因为过于简洁和优美,被收录在被誉为“上帝手札”的《数学
[2]
天书中的证明》(Proofs from THE BOOK) 中。下面我们就来欣
赏这个证明。
定理11-2的证明:首先我们用数学归纳法证明任何单连通多
边形的顶点均可以三着色。
当 时,结论显然成立。
假设当 时,单连通多边形的顶点可以三着色。下面证明
时顶点也可以三着色。
将多边形进行三角剖分,即用若干位于多边形内部的连接不
同顶点的线段,将多边形分割为若干三角形区域。多边形中必有
一个顶点只位于一个三角形中,即必有一个顶点在选定的三角剖分中只与其余两个顶点相连。为了说明这件事,需要用到对偶图
的观点,即将三角剖分形成的每个三角形看成点,用其重心代替
这些三角形;如果两个三角形有边重合,则将对应三角形的重心
相连;这样形成一个新的图形,这个图形中一定没有“圈”,这
是因为任何圈都会对应原图形当中的“洞”。于是新的图形中一
定有一个重心只与另外一个点相连,这个重心所对应的三角形
中,必有一个顶点只与原多边形的其余两个顶点相连。记这个点
为 ,记对应的三角形为 。
将 连同以它为端点的两条边 、 去掉,可得一
个顶点个数为 的单连通多边形。由归纳假设可知,这个剩余的
多边形可以被三着色,于是只需将 染成不同于 、 两点的
第三种颜色即可。
最后,因为任意单连通多边形可以三着色,假设三种颜色分
别为红、黄、蓝,且红色顶点个数最少,只需要将摄像头放置在
染成红色的顶点的位置即可。根据归纳假设的步骤,可知剖分中
任何三角形的三个顶点的颜色必不同。此时摄像头的数量为
。
注11-1:定理11-2并没有得到最少的摄像头数目,已经有数学家
用非初等方法证明了,如果艺廊的转角只有直角,只需要的 个摄
像头就能实现无死角监控。实际上,即使用计算机算法进行检索,设
计快速地寻找最小摄像头数目的算法也是一个困难的问题。一般来
说,这个问题是NP的,即在顶点数 的多项式时间内是检索不出来
的。2001年伊登贝茨(Eidenbenz)、斯塔姆(Stamm)和维德迈尔
[3]
(Widmayer) 证明了这个问题是APX-hard的,即近似解可以在
的多项式计算复杂度内解决。
定理11-2可以推广到多连通情形或高维情形,但是所需摄像头的
个数不同。
定理11-2告诉我们,监控 边形单连通艺廊只需要边 个摄像
头,而且其证明中已经给出了这些摄像头的选取方法——先将多边形
三角剖分,然后进行三着色,最后选取颜色最少的色类,在染成这种
颜色的顶点处都安放上摄像头。关于光照的另一个著名的定理诞生于1916年。时年毕业于哈佛大
学的数学家强森(Roger Arthur Johnson)发现了一个意外简洁且优
美的平面几何定理,该定理被视作浩瀚平面几何里的沧海遗珠,打破
了人们之前认为对这片疆域已经探索完毕的错误自信。强森定理的证
明方法很多,比较不费脑力的是下面的解析几何证法(定理11-3及其
证明)。
定理11-3(强森定理):设平面内半径同为r的圆 、圆 、
圆 有一个公共点 ,并设圆 和圆 、圆 和圆 、圆 和圆
的另一个公共点分别为 、 、 ,则 的外接圆半径必
也为 。
证明:不妨建立平面直角坐标系(图11-6),使得圆 、圆
、圆 的方程分别为
其中 , , 。此时公共点 的
坐标为 ,圆 和圆 的另一个交点坐标为 。图11-6 强森定理的证明
设 、 互相垂直平分于点 , 、 互相垂直平分
于点 ,于是 为 的中位线,也为 的中位线。于
是 、 、 互相平行,且四边形 为平行四边形。于
是 。设点 为 的外心,由于点 位于线段的
中垂线上,因此其横坐标为 ,不妨设为 。
设圆 方程为 ,这个圆作为 的
外接圆经过点 ,于是有方程
由垂径定理可知, 到直线 的距离 为 , 到
直线 的距离 为 ,又由于 ,因此可得
方程
注意到 ,上式可变形为
联立(1)式和(2)式,并注意到 ,计
算可得 ,证毕。
注11-2:实际上还可以证明 和 全等,这一证明留
给读者作为练习。
注11-3:上述证明也同时得到了圆心 的坐标 。
注11-4:这个定理的结论可以这样理解:三台规格一模一样的台
灯投下的光影是三个全等的光圈,当这三个光圈边界有公共点时,所
有光影有重叠的区域可以被一个半径和光影相同的圆包围。当台灯的
数量增加为4个或更多时,结论是否还成立呢?感兴趣的读者可尝试探
索。话题12:纽结与琼斯多项式
多项式是中学生最为熟悉的代数对象,但是其实多项式当中
蕴含了很多深刻的“秘境”,例如整数分解的法则和流形的局部
照配。1984年,32岁的新西兰裔美国数学家琼斯(Vaughan
Frederick Randal Jones)甚至利用多项式构造了一个纽结的拓
扑不变量,使得判断两个纽结是否不同这项原来要么靠运气要么
靠几何分析的任务变得一个中学生就可以完成。本讲就以中学生
可以理解的角度来介绍这项伟大的工作,该工作令琼斯获得了
1990年的菲尔兹奖。
本讲内容只需要具备初中课内多项式运算的知识即可掌握,
但其思想可以深溯到拓扑不变量。本讲内容包括但不限于:
1. 纽结及其投影图;
2. 拧数与环绕数及其应用;
3. 琼斯多项式的构造和左、右手三叶结的识别;
4. 琼斯多项式与量子信息;
5. 墨菲定律及寻找拓扑不变量的物理方法简介。
生活中有很多绳结,例如鞋带和攀岩结,如图12-1所示。显然图
12-1中的两个绳结在不解开重新系的情况下,靠不粘连、不撕裂的连
续拉扯是无法互相转化的,否则攀岩时一不小心拉了某个绳头,攀岩
结就像鞋带一样解开了,那么攀岩运动员可就惨了。(a)系鞋带
(b)攀岩结图12-1 生活中的绳结
但是图12-2中的绳结能否在不粘连、不撕裂的情况下互相转化
呢?
图12-2 左右两个绳结能否不粘连、不撕裂地相互转化?
实际上,上面的两组绳结都是可以互相转化的,视频12-1a、视频
12-1b是2018年北京市数学建模夏令营中某两位同学的做法,虽然该做
法猛然间不好想到,但是一旦想到后,变换起来非常简单(扫描二维
码即可观看视频)。
视频12-1 图12-2中绳结的变换演示一个非常有趣的现象是,来自北京十所高中的优秀学生在夏令营
现场的40分钟里,仅有不到20人找到了变换的方法,而且都是在后20
分钟才找到。当我采访他们时,他们表示,其实这个问题解决后看起
来并不难,但是一开始他们觉得很难,无从下手。没有解决的同学则
表示,虽然看了成功的变换方法后,自己也能复现成功,但是如果过
几天再让他们变换,自己可能(cid:0)然想不起来。甚至有同学表示,自己
在尝试的时候不知道怎么回事就变换成功了,但是因为只是“瞎猫碰
上了死耗子”,所以难以复现。
这里面就涉及一系列逐步深化的问题:我们觉得一个问题难,它
到底难在哪里?为什么难?有没有通用办法能够解决这个问题?如何
寻找到这些通用办法?
从这个例子中观察问题的解决情况,当面对图12-2中的问题时,
有的人能够现场解决,有的人没法现场解决;即使解决了的人,也存
在着现在能解决,但是将来再遇到这个问题时可能无法解决的困局。
造成这一情况的原因是没有解决此类问题的通用方法,只能(cid:0)靠随机
的尝试。那么如何去寻找通用方法呢?此时数学建模就起到了作用。
将问题抽象为数学问题,再选取恰当的数学工具或创造适切的数学工
具去解决这个数学问题,并将结果翻译回现实世界,就能同时实现解
决困难问题和学科发展的双重目标。整个过程如图12-3所示。陈省身
先生曾说(图12-4):“一个数学家的目的,是要了解数学。历史上
数学的进展不外两途:增加对已知材料的了解和推广范围。”想来可
能包含了我们说的这一层含义。图12-3 困难问题的解决与学科发展之间的关系
图12-4 陈省身先生关于数学发展的名言
那么图12-2中的问题如何被数学化呢?或者更一般地,对于一般
的两个绳结(为了防止解开重新系这种违规操作,一般将绳头系上形
成绳圈),如何去判断二者是否可能在不粘连、不撕裂的情况下相互
转化呢?这首先需要定义什么是绳结(图12-5)。
图12-5 绳结的数学描述在把绳结抽象为三维空间中的简单闭曲线,即纽结的过程中,我
们忽视了很多东西:绳结的材质、粗细、颜色,等等。但是这样的简
化是合理的,因为我们并不是为了研究这些属性,而是为了研究绳结
的几何形态的互化。
在完成了绳结的数学描述后,为了方便在纸面上描画和进行必要
的运算,需要设计一种纽结在平面上的表示方法,即下面投影图的概
念。
定义12-1(纽结的投影图):一个纽结的投影图指的是一个
平面的一维图形,由若干封闭曲线组合而成,且保证这些曲线之
间
(1)只有有限多个重叠点;
(2)每个重叠点都是二重点,即不会出现多于三条曲线交于
一点的情形;
(3)在每个二重点处,上下两线的投影都是互相穿越交叉
的,即不会出现图12-6c中的情形。
注12-1:一般为了清楚地显示投影关系(即谁在上、谁在下),
投影图中位于下方的曲线在交点处稍微断开(但是在逻辑上并非曲线
断开,而仅仅是一种便于直观观察的画法)。图12-2中给出的就是4个
纽结的投影图。
注12-2:定义12-1中的限制是合理的,因为即使在某种投影位置
下某些条件不能被满足,也可以通过改变投影角度(旋转一下空间纽
结即可)得到满足条件的投影图。读者应该体会到,这种在定义中的
限制其实是问题提法合理化的一个体现,也是为了将来处理起来更为
方便。图12-6 纽结的投影图定义中的不合法结构
数学上仅有数学对象是没有意义的,还需要设计一套对这些对象
的操作或者观察的方法才能进一步分析下去。数学上所谓的操作或者
观察,就是运算和函数。当面对实际问题时,这些运算和函数的设计
灵感往往来自现实的操作和观察方式。从这个角度来说,数学建模过
程中现实与数学的交互,充满了设计之美,这种美也给数学建模乃至
数学带来了无穷魅力。
由于绳结在变换时要求不粘连、不撕裂,因此我们对应地归纳和
设计出三种最基本的对投影图的变换,称为基本变换,更为复杂的变
换由如下基本变换拼接组合而成。
基本变换1:添加或消除一个卷结,也被称为 变换(图12-
7)。
图12-7
基本变换2:添加或消除一个叠置的二边形,也被称作 变换
(图12-8)。图12-8
基本变换3:三角形变换,也被称作 变换(图12-9、图12-
10)。
图12-9
或
图12-10
基本变换可以进行组合,实际上具有如下性质。
性质1:组合性。基本变换可以任意先后组合,类似于函数
的复合,如图12-11所示。但需注意的是,不同的组合顺序会造成
不同的结果,具有非交换性(对比 变换和性质2)。
图12-11
性质2:局部性。只能在局部上进行变换,例如图12-12所示
的变换就是被禁止的,因为变换中包含了一条外部的线(对比
变换和性质1)。图12-12
性质3:基础性。禁止跨越、底越或翻滚,如图12-13所示。
图12-13
图12-14中给出了利用基本变换完成的图12-2中的一组变换。
图12-14 利用基本变换完成的图12-2中的一组变换(为了方便观察
移动方式,用数字1~4标记交点)
[1]
现在我们定义了纽结、链环及其投影图 ,也定义了针对投影图
的三种基本变换。于是原本要判断两个绳结是否可以在不粘连、不撕
裂的情况下互相转化的问题,就转化为判断两个投影图是否可以通过
有限次基本变换互相转化的问题。为了方便起见,以下称通过有限次
基本变换可以互相转化的投影图所对应的纽结是互相“同痕”的。而问题解决的关键,就是寻找在同痕意义下不变的某些量,即如
果两个纽结互相同痕就一定相等的量,这些量被称为同痕不变量。只
要找到了某种适切的同痕不变量,那么当两个投影图的不变量相异
时,这两个投影图所对应的纽结就一定不同痕。
同痕不变量的构造是一项艺术,下面首先来构建“环绕数”这个
同痕不变量,将被用来证明图12-15中的两个链环是不同痕的。
图12-15 如何证明左边的链环和右边的链环不同痕?
定义环绕数需要首先为链环(纽结)定向,定向可以是任意的,
但是在同一个封闭曲线上要保持协调(在同一封闭曲线上要么同为顺
时针,要么同为逆时针)。在记号处,若两个链环(或纽结)处处反
向,则将其中一个记为 ,另一个就记作 ,如图12-16所示。
图12-16 链环定向的例子
定义12-2(拧数):对于给定的投影图 ,在其每个二重点
处标记“ ”或“ ”,标记规则如图12-17所示,该标记被称
为二重点的“符号”; 中所有二重点的符号 之和被称为 的拧
数,记为 。图12-17 二重点的符号标记规则
可惜的是,拧数并非同痕不变量。实际上容易验证,虽然拧数在
和 变换下保持不变,但在 变换下,拧数会发生变化(验证留
给读者作为练习)。正因如此,虽然正反三叶结的拧数相同,但是也
无法说明二者是同痕还是不同痕(图12-18)。
图12-18 在 变换下,拧数会发生变化,因此拧数并非同痕不变量
但是如果将拧数稍事修改的话,就可以构造出同痕不变量了。实
际上,对于带两个分支 、 的链环,定义其环绕数 等于
交叉点处(不包含 或 的自我交叉点)的符号总和。图12-19中给
出了一个算例。还可以证明,环绕数有如下性质:图12-19 环绕数的算例
容易验证,和拧数类似,环绕数在 和 变换下不变。但是由
于环绕数定义在不同分支的交点处,单个分支自交点的变化不影响环
绕数大小,因此环绕数天然地在 变换下也不变。于是我们就得到了
一个真正的同痕不变量——环绕数。
利用环绕数就可以轻松解决图12-15中所提出的问题,如图12-20
所示。实际上,左侧的链环无论如何定向,其环绕数只能为侧 +2或
-2,但是右侧链环(两个分开的圆环)无论如何定向,其环绕数均为
0。由于环绕数是同痕不变量,因此二者一定不同痕,证毕。
图12-20 利用环绕数解决图12-15中提出的问题
但是受限于环绕数的定义方式——必须针对具有两个分支的链
环,对于具有单一分支的链环无法使用,图12-21中的问题使用环绕数
无法解决。图12-21 左、右手三叶结是否同痕?这个问题用环绕数无法解决
既然环绕数这个同痕不变量无法解决左、右手三叶结的判定问
题,那么就需要定义新的更为强大的同痕不变量了,这就引出了琼斯
的工作。
琼斯的思路是将不变量的构造交给多项式的计算。正如很多整数
分解也可以利用多项式的分解计算一样(如下所示),同痕不变量的
构造也可以借助多项式。
琼斯多项式的构建需要选取四条形式化假设,这相当于引入了适
当的待定参数,然后在后面(cid:0)据需要对参数进行求取。琼斯多项式构
建的难点就在于如何想到如此引入待定参数,这也正是琼斯获得1990
年菲尔兹奖的原因。在构建真正的琼斯多项式之前,我们首先来看其
主要组成成分——尖括号多项式的构建。
定义12-3(尖括号多项式):称映射
< >:{ 链环 } → { 实系数多项式(允许次数为负)}
为尖括号多项式,如果满足如下条件。
(1)量子化条件:对于二重点有线性分割特性这可以被直观地理解为通道打开后粒子湮灭放射出“符
号”,如下所示。
(2)倍乘性: ,其中“ ”表示在
链环 之外放置一个简单的圆环所形成的新链环。
(3)单位性: ,即简单圆环在该映射下的像为1。
(4)在 变换和 变换下保持不变:如果 和 能通过
变换和 变换互相转化,则二者在该映射下的像相等,即
。
尖括号多项式的定义是合理的,这可归结为对于参数 、 的估
计。
实际上,如果要使得尖括号多项式在 变换下保持不变,通过计
算
可知,需要再通过简单验算,可验证尖括号多项式在 变换下保持不变。
这意味着尖括号多项式的定义是合理的,并且可得系数关系(1)
式。我们自然希望尖括号多项式也能在 变换下保持不变,这样它就
成为一个同痕不变量了。
但是在 变换下,经过计算,注意到 ,可知
同时
结合系数关系(1)式,这意味着除非 且 ,否
则尖括号多项式不符合 变换;而一旦要求 且 ,尖
括号多项式的像集就退化成某个实数集的很小的子集了,这会使得我
们借助多项式来构建同痕不变量的愿景破灭。
这么看来好像遇到了死胡同,但是其实不然。通过观察容易看
出,之所以尖括号多项式不符合 变换,是因为局部“拧动”一次
后,增加了一个系数 或 ,这自然让人回忆起刚才因为同样不符合 变换被我们“雪藏”起来的拧数 ,是否可以借助拧数来抵
消局部拧动所带来的系数呢?
答案是肯定的,实际上只需要乘以因子 即可,其中
。
定义12-4(琼斯多项式):任给定向纽结 ,称多项式
为 的琼斯多项式。
定理12-1:琼斯多项式为同痕不变量。
证明:因为拧数和尖括号多项式均在 变换和 变换下不
变,而当作 变换,拧数增加1时,根据定义,尖括号多项式也
增加一个因式 ;当拧数减少1时,尖括号多项式也减少一个因式
;二者乘积在 变换下保持不变。于是琼斯多项式为同痕不变
量。
利用定义12-3和定义12-4,结合参数之间的关系,,
很容易计算定向左、右手三叶结的琼斯多项式。实际上,计算结
果为
其中 和 为右手三叶结的两种定向, 和 为右手三叶结的
两种定向。分步的计算过程见图12-22中的手写算式。图12-22 左、右手三叶结的琼斯多项式的计算过程
定理12-2:左、右手三叶结不同痕。
证明:由图12-22的计算结果以及定理12-1立即可得。
数学家琼斯于1952年12月31日生于新西兰吉斯伯恩。1970年入读
奥克兰大学,1973年毕业;1974年到瑞士日内瓦进修,先学了两年物
理,后来师从拓扑学家黑富利格尔(A. Haefliger),1979年获博士
学位。1975 ~ 1980年兼任日内瓦大学助教。1980年赴美,1981年在
宾夕法尼亚大学任教,1985年起任加州大学伯克利分校教授。琼斯多
项式的意义不仅在于纽结理论,它与三维拓扑学以及物理领域有密切
关系。
[2]
实际上在1987年,日本数学家福原提出了这样一种设想 :假定
一个纽结是由一条一定长度的柔软的线首尾相接而形成的,这条线上带
有分布均匀的同种静电荷;根据同性电荷相斥的原理,纽结的任何一部
分都会尽量远离其相邻部分,从而使得纽结的总静电势能达到最小(势
能最小原理)。这个最小能量也是纽结的一个不变量。把能量作为纽
结的拓扑不变量,开辟了纽结理论中一个前景无限广阔的研究方向
(图12-23)。图12-23 绚丽多姿的纽结世界(Robert Scharein,图片原名“A
knot 200”)
纽结理论不仅在数学和物理上有广阔前景,而且在生物学中,尤
其是在研究DNA腺体结构时起到了重要的作用,人们有望通过纽结的研
究,厘清细胞基因组成成分的功能,从而找到攻击病毒的新方法。
无独有偶,琼斯多项式理论其实本身还和现在很火的量子信息学
紧密相关。定义12-3中所说的“量子化”,其实就是将纽结投影图中
不同的节点被抹去后的各激发态作加权和。图12-24给出了三个二重点
的投影图被激发成八种不同状态的过程。在这个意义上,在一个纽结
或链环的琼斯多项式中,其实蕴含着该投影图二重点被抹去后的所有
激发态信息。对该纽结或链环进行粘连和撕裂,通过琼斯多项式,就
等于同时对其所有的激发态进行相关的操作。图12-24 纽结投影图中二重点被抹去后的激发态,这些信息都被存
储到了原始投影图的琼斯多项式中
和绳结相关的另一个“发现”是著名的“墨菲定律”——如果事
情可能出错,就一定会出错。这个骇人的定律是1988年数学家萨姆纳
斯(D. W. Sumners)和化学家惠廷顿(D. G. Whittington)合作研
究化学聚合物分子链时发现的。他们原始的发现可能读起来让人昏昏
欲睡:几乎所有够长的自我回避随机路径都会形成绳结。但是用生活
中的一个常见现象去解释的话就会生动很多:随手放在外套口袋里的
耳机线总是会互相缠绕成一团乱麻!因为刚才说过纽结本身具有量子
属性,所以墨菲定律似乎是隐藏在物理世界里的最深刻命题之一,只
不过现在的人类对为什么墨菲定律总是屡试不爽还一筹莫展。话题13:同余、解析几何与随机
数生成器
利用计算机,针对所讨论的问题,借助随机数来进行模拟以
汲取经验,再根据所得经验改进统计方法,这在一些复杂的统计
过程中已经成为一种常用的技巧。这种经验分析的质量直接依赖
于所采用的伪随机数生成器的性能。另外,随着计算机技术的发
展,越来越多的大型物理问题和工程问题需要使用蒙特卡罗方
法,而蒙特卡罗方法的核心问题之一便是如何构造高质量的伪随
机数生成器。高质量的伪随机数生成器在实际应用中的重要性由
此可见。
本讲适合在讲授或学习完高中数学的基本初等函数、解析几
何、概率统计和复数章节后,作为数学建模材料在日常教学中讲
授或学习。如果在学习本讲之前具备一些初等数论的基本知识,
可以更好地理解本讲各项定理的证明。
本讲内容包括但不限于:
1. 伪随机数生成器的历史梳理;
2. 传统的LCG、MRG、MCG生成器的定义、性质及其缺陷;
3. 衡量伪随机数生成质量的指标——谱测试和图测试;
4. 一种改进的伪随机数生成器——指标并行伪随机数生成器。
在假定某些物理过程(如原子衰减的相继时隔、半导体的热噪声
等)随机发生的情况下,通过一些方法把这些随机性转化为相应的离
散随机变量列,(伪)随机数就可由物理过程产生。其主要的缺陷是
难以重复、快速、无偏地产生在指定区域内均匀分布的伪随机数序
列。为此,在多数情况下,人们主要关注可用计算机软件或硬件实现
的、移植性较高的伪随机数生成器。
从计算统计学的角度看,构建随机变量一般分为两步:
(1)产生单位区间上具有独立同分布的均匀随机变量;(2)应用某些变换,把上述随机变量变换为指定分布的随机变
量。其中第(1)步通常被称为伪随机数生成器。
一个好的伪随机数生成器应具有以下几个方面的特点:
(1)生成的伪随机数序列前后数字不相关,整个序列不显示某种
明显特征;
(2)生成的伪随机数序列在指定区间内尽量均匀;
(3)生成的伪随机数序列应具有较长的周期,或者根本不具有周
期;
(4)生成器应具有较高的工作效率。
著名的伪随机数生成器有线性同余生成器(LCG)和基于LCG的MRG
[1] [2] [3]
与MCG 、混沌动力系统生成器 、移位寄存器 以及元胞自动机
[4] [5]
生成器 等。下面对目前伪随机数生成器的研究情况 做简要介
绍。
1940年,冯·诺伊曼(John von Neumann)提出了平方取中法,
原理是将一个给定的 比特的数平方,然后高位补0得到 比特的
数,再截取中间的 位进行下次迭代,并得到一个随机数序列。这种
方法易于用硬件实现,但其周期受初始值的影响很大,且其周期小于
。
斐波那契法(Fibonacci method)也是产生随机数的一种常用方
法,它需要两个初值和一个模数即可,递推公式为:
用此方法产生的随机数序列周期为 ,且由于没有乘法运算,
因此其运行速度极快,但是用它产生的随机数序列有着令人不能容忍
的不居中现象,即用前两个伪随机数得到的第三个伪随机数,不是同
时大于就是同时小于前两个伪随机数,而且永不居中,并且产生的序
列还会显示出明显的相关性。1951年,莱默(Lehmer)提出,线性同余法(LCG method)是用
得较多的随机数产生方法,其迭代公式为
当模数 足够大时,用线性同余法产生的随机数在区间 很密
集,而且接近均匀分布,其随机数序列具有较好的统计特性。虽然序
列的参数,如乘子、增量和模数对随机数的质量和周期影响很大,但
是它们都有自己的选取准则,可使产生的随机数序列性能最优。
在实际应用中,线性反馈移位寄存器也经常用来产生伪随机数,
其实现方式最简单,迭代公式为
其中 为0或1,表示抽头序列, 表示“异或”运算, 表示寄
存器的阶数, 表示第 个随机数。线性反馈移位寄存器产生的伪随
机数序列的最大周期可达 ,且阶数 越大,序列就越长,尽管
这样会增加所需的寄存器数目,从而增加硬件的面积。如果用静态存
储器(SRAM)来代替寄存器,就会使随机数序列的周期更长,但这样
会使得硬件的面积和功耗进一步增加。
1991年,马尔萨利亚(George Marsaglia)与扎曼(Arif
Zaman)提出了一类新随机数生成器,包括进位加(add-with-carry,
AWC)和借位减(subtract-with-borrow,SWB),它们的生成速率比
LCG还快,而且具有更长的周期。
1998年,勒屈耶(L'Ecuyer)提出了线性同余组合随机数生成
器,该方法产生的随机数序列具有线性同余序列的所有特性,而且其
在高维空间的均匀性要比LCG好。
作为近些年新兴的方法,元胞自动机生成器和混沌动力系统生成
器的设计原理是,利用动力系统在某些特殊情况下反映在相平面的混
沌效应来形成近似的随机性。关于这两种方法,具体可参阅参考文献
[3] 和参考文献 [4]。本讲将给出一种新的基于LCG的组合伪随机数生成器,虽然其时间
和空间复杂度都扩张为传统LCG的某个常数倍,却能有效修复传统LCG
的缺陷。
方便起见,记正整数 除以正整数 所得的余数为 。为
了设计新的随机数生成器,首先来分析传统LCG、MRG和MCG的缺陷。它
们的定义分别如下。
定义13-1:称一数列为一个以 (有理整数集)为参
数,以 为种子的线性同余序列,如果这个序列 满足
, , 。记这个序列为
。
定义13-2:称一数列为一个以 为参数,以
为种子的线性同余序列,如果这个序列
满足 , , ,
, ;记这个
序列为 ,其中 ,
。
定义13-3:称一数列为一个以 和 上的 阶方阵 为参
数,以 为种子的线性同余序列,如果这个序列 满
足 , ,其中 ,
;记这个序列为 。
MRG和MCG可以被看作由若干LCG组合而成,定理13-1给出了LCG的
周期性。
定理13-1: , 为模 意义下的周期
序列,设其周期为 ,则当 为素数时,有如下公式
其中, 表示 在模 意义下的指数,即满足
的指数 。证明:首先,由 的定义,若序列中有两个数字
在模 意义下同余,如 , ,则 ,
(正整数集)。而模 的完全剩余系为有限集,故必存在
,使得 ,从而 必存在周期。
其次,当 为素数时,若 , ,则由定义,有
当 时,上式化为
从而在此情况下, 。
当 , 时, ,从而周期
为 。
当 时, ,
周期为1。
当 时, ,周期为1。
综上所述,定理证毕。
定理13-1的结论在 为素数时尤为简洁,但是推论13-1的证明需
要用到费马小定理——对于任何素数 来说,如果正整数 和 互质,
即二者的最大公约数(记为 )为1时,则有 。
推论13-1:当 为素数时, ,“=”取到,
当且仅当 为模 原根,且 时。
证明:由原根定义,当 为素数 的原根时, ,且
。由定理13-1,当 时,
。
[8]
对于 取非 的原根的其他值的情形,由费马小定理 ,当
时, ,此时 ,但由于 非 的
原根,故 ;若 ,则由于 为素数,必有
, ,从而由定理13-1,此时周期为
。证毕。
从推论13-1可以看出,LCG的周期率 比较小,这意味
着为了得到长周期的伪随机数序列,就必须选用大素数及其原根作为
参数。但是在计算上,尚没有寻找大素数原根的有效方法。这也就形
成了LCG的主要缺陷之一。
衡量一个随机数生成器的性能有很多方法,下面介绍比较容易直
观呈现的评价机制——谱测试与图测试。[6]
1. 谱测试
对于大多数伪随机数生成器生成的伪随机数序列,都会表现出高
维网格结构,具体地说,设生成的伪随机数序列为 ,
则其 维( )随机向量序列如下。
形式1:重叠向量
。
形式2:非重叠向量
。
对于大多数类型的伪随机数生成器,由它们所生成的伪随机数序
列组成的 维随机向量在 维空间表现出平行的格状结构。一般认为,
产生的伪随机数序列的质量越高,则相邻平行格面间的距离越小。谱
测试即为通过计算这种相邻平行格面间距来评价伪随机数序列质量的
一种方法。一般地,常用二维谱测试,以便直观反映格面分布状况。
我们以 来说明这一点。按照定义, 生成
的随机数序列的周期为30,生成的前30个伪随机数为
设这个序列为 ,构造点列 ,
并将其描绘在平面直角坐标系中,即得 的谱测结果图,
如图13-1所示。图13-1 的谱测试结果[7]
2. 图测试
若记序列 为生成的伪随机数序列,记
其中i为虚数单位。根据欧拉公式, ,“ ”
表示复数的模长。
根据参考文献 [7] 中的结论,若 的随机性较高,则点列
应近似分布在直线 上。在使用时可用数值
来表征点列 与直线 的偏差。
图13-2中给出了 的图测试结果,可以看到效果并不
理想。图13-2 的图测试结果
表13-1中罗列了LCG、MRG和MCG的主要缺陷。
表13-1 LCG、MRG及MCG的主要缺陷
下面的算法的设计想法是:首先选取性能优良的若干LCG,例如
,每一步中,各LCG独立并联地生成一个伪随机
数,用一个计数数表 来标记在此过程的前 步生成中 算出
的总次数,并将其迭代。当某个第 列被到达的次数充分多,即
的第 列数字之和充分大(阈值为 )时,将这样的列序号 放
入备选集 中。再于 中选取令图测试结果最优的元素作为生成的伪
随机数输出。这样可以保证生成的伪随机数序列在图测试下表现优
良。图13-3给出了IPLCG的算法设计结构图。图13-3 IPLCG的算法设计结构图
为了方便起见,算法13-1进行了归一化处理,使得生成的是单位
区间内的伪随机数。
算法13-1(改进的算法,IPLCG):一个参数为
(其中 为奇素数,
均属于模 的完全剩余系, 、 为正整数,
为 上的某个实数)的IPLCG为按如下规则生成的数值序列
。
Step 1:初始化操作矩阵 ,记转移函数
, ,置计数器 。
Step 2:(记 ,并置 )做递推其中 表示函数 的 次复合函数,并约定 ;直到
存在 使得 第 列元素之和 ,记所有这样
的列的序号 的全体为集合 。
Step 3:依据图测试准则(记为 ),找到如下问题的最优
解 。
置 , 。
Step 4:令 中第 列( )中所有元素归零,释放
集合 ,转Step 2继续迭代。
记在此参数下的IPLCG为 。
命题13-1给出了当 时,上述算法生成的伪随机数序列的周
期估计。
命题13-1:当 时,使算法13-1中集合 重复出现所需要
的最小循环次数为 。
证明:当 时,当且仅当各行对应的LCG均达到其周期的
整数倍时,集合 才能重复出现,故 重复出现所需要的最小循
环次数为 。
根据算法描述, 相当于 个传统的LCG同时生成伪随机数,
每次生成 个,然后选择这 个伪随机数中使得图测试最优的那个,
作为整个算法生成的下一个伪随机数。即相当于将 个LCG并联,只不
过在最后多了一个基于图测试的“筛选器”。可惜的是,这样虽然能
显著地提升生成器的周期,但是产生的结果在谱测试下然具有高维网
络结构,如图13-4所示。图13-4 当 时生成的1000
个 间的伪随机数连线图及其二维谱测试结果图
真正使得IPLCG发挥重大作用的,是当 时的情形,此时生成
序列的周期比起 时只增不减,而且可以有效消除谱测试下的高
维网络结构,如图13-5所示。
图13-5 当 、3时生成的
1000个 间的伪随机数连线图及其二维谱测试结果图
另一个在制作IPLCG时需要注意的问题就是参数的选择,图13-4和
图13-5中的参数选取见表13-2。
表13-2 图13-4和图13-5中所选取的参数值及其说明通过对图13-4和图13-5的分析,可知这组参数下IPLCG在 时
可以很好地解决谱测试下的高维网络结构问题。图13-6给出了
时的图测试结果。其中横坐标代表生成的点列长度,纵坐标
为前文图测试定义中的 。
图13-6 在表13-2的参数选取下的图测试结果,其中 (蓝),
2(红),3(绿)
那么有没有什么选取IPLCG的方法或者标准呢?实际上,根据
IPLCG的构造,参数需要尽可能地满足如下标准:
(1) 为一个较大的素数, 均为模 非负最小既约剩余
系中的元素;
(2) 在模 意义下的指数 ( )尽量大;
(3) 的选取使得IPLCG非退化。即,不存在另一个参数
组 及其对应的 ,但是 (此时的相等指的是
生成的序列相等)。
利用数论中的原根、 群理论及线性代数的一些方法可以有效地
寻找适合的参数集,但这超出了高中生能理解的范畴,感兴趣的读者
可参阅参考文献 [8] 和参考文献 [9]。至于伪随机数在密码学中的应用形式,感兴趣的读者可参阅参考
文献 [10] ~ 参考文献 [14]。话题14:井盖、滚木与等宽图形
很多非常深刻的数学方法根植于问题的解决策略中。日常生
活中常见的井盖、造金字塔时所用的滚木搬运法,不仅蕴含着
“等宽图形”概念,而且其典型的研究方法就是近代几何中非常
重要的活动标架法——陈省身先生曾经用此方法给出了高斯-博内
公式的内蕴证明。本讲将从更初等的角度,以平面上的等宽图形
这一生活中的常用图形为载体,在高中知识范围内解释活动标架
法的奇妙作用。
本讲适合在讲授或学习完高中数学的三角函数、解析几何、
平面向量和导数章节后,作为数学建模材料在日常教学中讲授或
学习。本讲内容包括但不限于:
1. 生活中的等宽图形;
2. 勒洛三角形的构造及其性质;
3. 等宽图形的边界曲线方程及其性质;
4. 等宽图形的面积、勃拉希克-勒贝格定理一半结论的初等证
明;
5. 等宽图形的叠加原理。
我们小时候可能都听过这样的道理:“井盖为什么是圆的呢?因
为圆形的井盖掉不下去,其他形状的井盖则容易掉下去。”这句话对
也不对。圆形的井盖的确是掉不下去的,这是因为圆具有“等宽
性”,不过也不见得其他图形就一定得掉下去(如后文中的“勒洛三
角形”)。具体地说,对于一个图形,如果任取一个方向,分别过图
形上任意两点作与此方向垂直的直线,这两条直线间的最大距离就称
为此方向上图形的宽度。如果一个图形在任意方向上的宽度是一样
的,就称此图形为等宽图形。显然圆是等宽图形,而正方形不是,如
图14-1所示。图14-1 圆是等宽图形,而正方形不是
由于正方形不是等宽图形,因此如果放置得不好,它就可能会掉
下去,如图14-2所示。
图14-2 方形的井盖一经扰动,就有可能掉下去据说,古埃及人造金字塔时搬运巨大石块用的是圆柱形滚木(图
14-3),这是否是事实还有待考证,不过从科学上来讲十分合理,因
为圆柱的截面是圆形,而圆形是等宽图形,这样一来,在平面上滚动
的过程中,圆柱形滚木上面承载的石块没有重力势能的变化,搬运的
过程中就不至于像使用横截面是方形的“立方体滚木”那样上下颠簸
而做多余的功。当然,使用圆柱形滚木的另一个主要原因应该是圆木
比较容易找到,因为自然界的树干天生就是圆柱形的,而削切大量的
长方体滚木在当时需要相当的工艺,并耗费大量的工时。
图14-3 据说古埃及人搬运巨大石块用的是圆柱形滚木,这也是在利
用圆的等宽性
如果不考虑工艺和工时的限制,是否存在也能胜任这项工作的非
圆柱形的滚木呢?按照上面的分析,这需要找到不同于圆形的其他等
宽图形作为滚木的截面。早在19世纪,德国的工程师勒洛(Franz
Reuleaux)就已经找到了不同的方案,并将其应用于他的工业设计
中。勒洛所构造的等宽图形被称为勒洛三角形(Reuleaux
triangle),其构造如图14-4所示。实际上,只需要分别以等边三角
形的三个顶点为圆心,以等边三角形边长为半径作圆,公共区域(含
边界)即为勒洛三角形。勒洛三角形的等宽性从其构造上就可以直观
看出。图14-4 勒洛三角形(图中橙色图形)的构造及其等宽性
数学里有一个非常著名且优美的勃拉希克-勒贝格定理
(Blaschke-Lebesgue theorem),说的是:在所有固定宽度的等宽
图形中,圆形的面积最大,勒洛三角形的面积最小。这个定理的证明
是非平凡的,需要用到曲面和曲线积分,超出了中学知识的范畴,感
[1]
兴趣的读者可以参阅参考文献 。
研究等宽图形的一个直接困难就是如何表示出其边界的一般方
程,但由于需要从任意方向规定宽度为定值,因此这个边界方程其实
并不容易得到。下面我们利用活动标架法来解决这个困难。
为了使用活动标架法,首先需要做一点点技术上的准备。
设 为一个随时间 变化的向量值函数,其中各分量
均为关于 的连续可导函数。当模长 为定值时(不妨设为定值
),则有
对(1)式求导,可得于是可得
记 ,称之为向量值函数 的导数,则(2)式可写
为
另外,容易验证
实际上,如果设 、 ,则有
进而可得
有了如上准备,就可以实施我们的计划了。假设我们所研究的等
宽图形为边界光滑的凸平面图形。首先,在等宽曲线内部取一点作为
原点 ,建立平面直角坐标系 ,用单位向量
表征取宽度的方向,其中 构成平面的一组标准
正交基底。
任取方向 ,均存在等宽图形边界曲线的唯一点,使得此点处
的切线方向与方向 垂直且与 的方向相同,设此点为 ,形成
向量 ,于是存在函数 、 使得于是可记 ,在这个记号下,上式变为
对上式两边求导,可得
注意到 ,于是上式可化为
注意到等宽图形为凸图形,于是 与 同向, ,于
是可得
其中当 时, ,此时边界曲线会出现奇异点
(即不光滑的点)。
(5)式和(6)式可化为
将(8)式两边分别与单位向量 、 作数量积,注意到
,可得
综合(9)式和(11)式,可知 由 唯一决定,反过来
也由 唯一决定,寻找 ,只需要寻找 即可。
因为 为等宽图形的边界曲线,于是 在方向
上的投影长度为正的定值(设为 ),即将(5)式代入可得
注意到 ,可得
(12)式要求对任意的 求导,可得
如上讨论可以总结为定理14-1。
定理14-1:设 为一个凸的平面等宽图形(宽度为 ),
其边界曲线 处处存在切线,且切线方向相对切线位置连续可
导,则存在二阶连续可导函数 ,使得
其中 ,且 满足
(a) , ;
(b) , ;
(c) , 。
反之,任取满足(a)(b)(c)的二阶连续可导函数 ,
被 的像所包围的区域(含边界)均为某个符合要求的等宽图
形。
证明:由刚才的讨论立得(图14-5)。图14-5 利用活动标架法研究等宽曲线
宽度为 的等宽曲线有一个非常有趣的结果:其周长为定值 。
沿用定理14-1的结论,我们来证明这个结果。
首先设边界曲线 的方程为
设 , ,则 的周长 近似等于封闭多边
形 的周长,即有
注意到进而
由(9)式可知
代入可得〔化简时注意使用(12)式〕
定理14-2:设 为一个凸的平面等宽图形(宽度为 ),
其边界曲线 处处存在切线,且切线方向相对切线位置连续可
导,则 周长为定值 。
证明:由刚才的讨论立得。
基于定理14-2,可以实现对勃拉希克-勒贝格定理一半结论的证
明,即:在所有固定宽度的等宽图形中,圆形的面积最大。
根据定理14-2,只需证明如下定理,上述结论就自然得到了。
定理14-3:在所有周长为 的图形中,圆形的面积最大。证明:首先,周长恒定的图形中,凸图形的面积一定大于凹
图形的面积。这是因为假如图形 首周长为 ,且为凹图形,则
通过图14-6所示的局部对称变换,图形 称即可变换为周长一样
但面积更大的凸图形。
图14-6 周长恒定的图形中,凸图形的面积大于凹图形的面积
其次,断言如果图形 其为周长 下面积最大的图形,则 下
的面积一定可被某条直线平分。可以这样证明这个论断:固定
为 上一点,在 上另取一个动点 ,沿着边界曲线的弧长
,当 刚好为 时,记 的位置为 。由于图形 为凸图形, 被
直线 截分成两个周长相等的部分,因此这两部分的面积一定
相等。否则,假设一边的面积大于另一边的面积,将另一边擦
除,再将这一边的部分关于直线 对称,即可得到周长不变、
面积更大的图形 ,这与假设矛盾。于是直线 一定平分图形
的面积。
最后,断言若 和 为一条直线上的两个不同点,直线的一
侧存在连接着 和 的某条长为 的曲线 ,则 和线段 围
成的图形面积当且仅当 为半圆时最大(图14-7)。可以用反
证法来证明这个论断:假设面积最大时图形并非半圆,则曲线
上存在一点 ,使得 。点 将曲线段 分为两个
部分,连接 和 ,弧 和线段 围成的图形不变,弧和线段 围成的图形不变,但是 和 之间的夹角在变化,
此时 的面积在变化,且等于 ,当
时, 的面积比原始状态更大,这与假设矛盾。从而曲线
上不存在点 使得使 ,即 为半圆。
图14-7 若 和 为一条直线上的两个不同点,直线的一侧存在
连接着 和 的某条长为 的曲线 ,则 和线段 围成的图
形面积当且仅当 为半圆时最大
综上所述,图形 一定是由两个以 为直径的半圆拼接而
成,即以 为直径的圆。
勃拉希克-勒贝格定理另一半的证明用上述初等办法是没法完成
的,需要用到边界线的曲率及平面内的高斯-博内定理,感兴趣的读者
可参阅参考文献 [1]。
图14-8中给出了若干等宽图形的例子,从中可以看到,等宽图形
不仅仅有勒洛三角形和圆,还有非常丰富的例子。勒洛三角形对应边
界曲线奇异的例子 。读者可以通过定理14-1尝试构造出更
多的例子。图14-8 等宽图形(宽度为1)的3个例子,从左到右分别对应
, ,
值得注意的是,两个等宽图形的加权平均叠加一定然是等宽图
形。具体地说,如果 和 分别对应等宽图形 和 ,那么
也对应等宽图形。这是因为,如果 和 均满足定
理14-1中的条件(a)(b)(c),则由
可知, 也满足条件(a)(b)(c)。这可以被视作等宽图
形的叠加原理。利用数学归纳法可得更一般的叠加原理:假设 (
)对应等宽图形,则
也对应等宽图形,其中 , ,且 。叠
加原理可以帮助我们构造更丰富的等宽图形,如图14-9所示。图14-9 另一组例子: (橙色)、 (蓝
色)、 (棕色)话题15:自平衡支架的设计与星
形线
高铁需要设计一款“自平衡支架”,使得允许长度内的货物
能够以任何形态放置在支架上而不发生滑动。这种随放随稳定的
支架设计,如果不使用数学是很难完成的,我们从中也可以看到
数学建模在工业设计中的妙用。作为计算出的支架形状——星形
线,在物理当中也有非常重要的应用,而且制备方法并不困难。
本讲适合在讲授或学习完高中数学的基本初等函数、平面向
量、平面解析几何章节和导数章节后,作为数学建模材料在日常
教学中讲授或学习,本讲内容包括但不限于:
1. 自平衡支架的设计;
2. 星形线的发源和构造;
3. 星形线的奇妙性质——伯努利的互反构造、滑动梯子的包络
线;
4. 星形线的相关度量——周长和所围区域面积;
5. 星形线的应用——斯托纳-沃尔法思(Stoner-Wohlfarth)模
型、滚轮离合器、超轻超硬材料。
假设高铁上需要设计一款“自平衡支架”,使得允许长度内的货
物能够以任何形态放置在支架上而不发生滑动。如图15-1所示,简便
起见,将货物简化为一个线密度均匀的木杆,在不考虑摩擦力的情况
下,如何设计支架的形状,使得长度为 的木杆无论以什么角度放置,
都能稳定在支架上呢?图15-1 自平衡支架示意图
这个问题的难点在于:支架的有效性并不赖于摩擦力,而是赖于
其几何形态。那么如何将几何形态与“不发生滑动”这件事联系起来
呢?这就需要将物理和数学综合应用起来了——我们下面用平面曲线
和函数图像去描绘自平衡支架的形状,采用解析几何与导数作为研究
工具,并将物理约束翻译为数学方程,从而解出符合条件的支架形
状。
首先我们将图15-1中的自平衡支架示意图抽象为平面内的几何问
题,建立如图15-2所示的平面直角坐标系。设支架所在的曲线为函数
的图像。如果木杆被放在支架上时发生滑动,根据能量守恒
定律,提供其动能的只能是重力势能,于是木杆的重心一定发生了竖
直分量上的位置变化。因此,想要木杆放上去后不滑动的话,就需要
不同木杆在任意摆放位置的重心一定位于同一水平线上。换句话说,
在图15-2中,木杆的中点 始终位于 轴上。从几何上观察,这只需
要木杆被坐标轴所夹的线段 的长始终为木杆长度的一半( ),即
函数 的切线在第四象限所夹部分的长度始终为 。根据这个观
察,我们就能够建立函数 所满足的数学方程了。图15-2 将图15-1中的情景抽象为平面直角坐标系
函数 在点在 处的切线方程为
切线和 轴交点坐标为 ,和 轴交点坐标为
,于是
由前面的推理可得微分方程
且上式对于任意的 均成立。
这个微分方程的非线性程度比较高,而且带有变化参数,所以求
解起来比较困难。但是当我们将曲线 绕着坐标原点旋转 、和 后,便得到了一个如图15-3所示的封闭图形,并且它具有中心
对称和轴对称的良好性质。
图15-3 将函数 的函数图像旋转 、 和 后,得到一
个平面封闭图形
对于平面封闭图形,我们在高中是学过的,那就是圆。单位圆的
方程为 ,当我们改变方程中 和 右上角的指数“2”的数值
时,图形的形状也就跟着发生变化,但是然呈现平面封闭图形,如图
15-4所示。
图15-4 不同的方程所对应的平面封闭图形于是我们自然地想到,是否会存在 ,使得图15-3中的平
面曲线的方程形如
其中右侧为其 ,因为根据条件,曲线一定经过点 。我们希
望利用方程(4)解出符合需求的 的值,但是方程(4)并非函数。
然而我们可以将其位于第四象限的部分表示为函数
为了将其代入方程(3)中,需要求其导数
将其代入方程(3)并计算,化简可得
根据(7)式的代数形式,如果想要其对于任意 均成立,只
能方程左边第二项的次数为1,于是可得关于 的方程组
解得 ,此时所求平面曲线为
形如(9)式的曲线在数学上被称为星形线。对应的第四象限所夹
部分的函数解析式为现在我们得到了支架的函数解析式和几何形态,但是其应用还需
解决制备问题——如果制备这种形状的支架十分困难,那么无论它有
多么美好的性质,都无法被大规模推广和使用。
幸运的是,星形线可以通过一个和单位圆内切、半径为 的小圆上
某一点的运动轨迹得到,从而很容易制备。如图15-5所示。
图15-5 半径为 的小圆沿着大圆内壁滚动,小圆上一定点的运动轨
迹即为星形线
我们可以利用解析几何和平面向量作为工具来证明这一点。首
先,以图15-5中大圆的圆心为坐标原点,建立如图15-6所示的平面直
角坐标系。图15-6 星形线的轨迹方程推导
按照图15-6中的标记,圆心 的坐标为 ,由于圆弧
的长度等于小圆行进路程,于是有等式 ,即 。又由于
(注意点 绕小圆圆心顺时针旋转),于是有 点坐
标
注意到
并且代入(11)式可得
(12)式可被视为星形线的参数形式,其中 ,即可得到单位圆
内嵌的星形线的参数方程
对于一般的半径为 的圆内嵌的星形线,其方程为
星形线最初是1674年由丹麦天文学家罗默提出的,目的是找出更
高效的齿轮形状。之后伯努利家族(约翰·伯努利和丹尼尔·伯努
利)、莱布尼茨以及法国数学家达朗伯都先后研究过星形线的性质。
其中最有趣的结论之一莫过于丹尼尔·伯努利在1725年发现的“互反
构造”。
丹尼尔·伯努利发现,在图15-6中,如果将小圆换成半径为
的圆(图15-7),依然可得同一条星形线。实际上,当小圆半径由 换
成 ,圆心 的坐标为 ,由于圆弧 的长度等于小圆的行进
路程,因此有等式 ,即 。又由于 (注意点 绕
小圆圆心顺时针旋转),因此有 点坐标
同样代入三倍角公式,化简可得消去参数 ,然可得轨迹方程
图15-7 伯努利的互反构造
其实星形线在生活中也很常见。假设有一个长度为 、质量均匀
的梯子,靠在与地面垂直的墙面上。梯子的两个端点分别不离开墙面
和地面,当梯子滑动时,沿着侧面观察,梯子的运行轨迹的包络线就
满足星形线(为星形线在第一象限的那部分)。这很容易用解析几何
的方法证明。它的推导过程实际上是本讲开头推导星形线过程的反过
程,假设星形线的方程为
其中 。其曲线方程为 ,当 、 时,
可化为此时过曲线上一点 的切线斜率为(注意 )
进而此处的切线方程为
分别令上式中 、 ,可得这条切线和 轴、 轴的交点
、 的坐标分别为 、 ,于是
这意味着无论切点在什么位置,切线被坐标轴所截线段长均为
。这便证明了无论长为 的梯子以什么角度靠在直角墙角处,星形线
均与梯子相切。图15-8展示了此时星形线作为包络线
的直观图。
图15-8 无论长为 的梯子以什么角度靠在直角墙角处,星形线
均与梯子相切星形线令人最为惊奇的性质是它的周长与 无关,我们以方程为
的星形线为例,其位于第一象限的部分的长度 可由曲
线积分给出,即
其中
为其参数方程形式。(17)式的推导需要用到微元法:
将 等分,设 , , ,则
将(18)式代入(17)式,可得进而星形线 的周长为 。这是一个非常奇
妙的结果,因为星形线分明从圆构造而来,而且呈现优美的弯曲和对
称,但是其周长却和圆周率 没有任何关系!
对于星形线所围成的区域的面积 ,可以分成四个象限来计算,
即
将参数方程(18)代入,计算可得
注意到积分公式(证明用到分部积分公式,此处从略)
可得
于是星形线所围区域的面积仅为半径为 的大圆面积的 。
星形线 在物理上也有非常重要的应用。在电磁学
中,星形线被称为斯托纳-沃尔法斯星形线(Stoner-WohlfarthAstroid),它是斯托纳-沃尔法斯电磁模型(这是一种广泛应用于单
畴铁磁体磁化的模型)临界状态的非平凡解,这条曲线将具有两个自
由能密度最小值的区域与只有一个能量最小值的区域分开——当通过
这条边界曲线时,磁化强度会发生不连续的变化,故而具有十分重要
[1]
的意义。感兴趣的读者可参阅参考文献 。
[2]
除此之外,美国国家专利局第4987984号专利 给出了滚轮离合
器的改进设计,如图15-9所示。
图15-9 美国国家专利第4987984号专利,利用星形线设计的滚轮离
合器(图片取自专利文件,“FIG.5”为该图的文件内标识)
如果选用等长的圆弧(图中表示为虚线)来替代星形线,在制作
过程中会浪费更多的材料(被削去的材料更多),并且降低部件厚
度,降低了其硬度。
星形线另一个非常重要的应用在于超轻超硬材料的设计。如图15-
10所示,其中红色的曲线为星形线 及其四个分支关于直线
、 、 、 的对称曲线,黑色曲线为半径为 的圆,以及四个
圆关于直线 、 、 、 的对称弧。如果分别以红色曲线和黑
色曲线为轮廓,利用3D打印(增材制造技术)打印部件,假设图中所
有线的横截面面积均为 ,则红色曲线对应的设计用料体积为 ,
黑色曲线对应的设计用料为 ,前者相对后者节省了的用料,相对地,重量也降低了4.5%,同时生产时也节省了4.5%
的原料。这意味着用原来生产100个部件的原料,现在可以生产104个
部件;同时原来需要购买100台设备,现在只需购买96台设备。
图15-10 利用星形线设计的金属部件
注意红色设计和黑色设计都满足如下五条性质:
(1)外部轮廓处处光滑;
(2)在 、 、 、 四点处,内部曲线和外部曲线互相垂直;
(3)曲线的轨迹具有清晰且简洁的方程表达;
(4)均具有中心对称以及四轴轴对称(分别以直线 、直线
、线段 中垂线、线段 中垂线为对称轴)的性质;
(5)均可放置于大小为以 为直径的圆的空间内。读者可以尝试设计出更好的具有上述五条性质的部件。话题16:连分式、计算的自动修
正和超越数
在学生时代,我们对自己在计算中频频出错而深恶痛绝,这
似乎是不可避免的。实际上对于计算机来说,运算出错也是家常
便饭,因为信号在传过程中偶尔会发生错乱,好在人们在设计计
算机时,就利用软硬件搭建了高效的编码和纠错机制,所以偶尔
的错误可以被及时修正。在实际的工程项目中,光有纠错机制其
实还不够,因为面向自然界的采样一定会带有系统误差,而且系
统误差一般是服从某种随机分布的,如果采样的细微差别会造成
结果的剧烈震荡,这种系统就是没有办法实际应用的。本讲以数
列为载体,介绍一种计算的自我修正办法,在这个办法中,按照
一定概率出错,并不会造成结果的明显变化。本讲可被视为离散
受控系统设计的一个例子。
本讲适合在讲授或学习完高中数学的数列章节、函数章节、
导数章节和数列极限章节(新课标新增)后,作为数学建模材料
在日常教学中讲授或学习,本讲内容包括但不限于:
1. 计算 、 乃至 的连分数方法;
2. 计算 、 乃至 的连分数方法;
3. 代数方程的解与超越数;
4. 一般的数列迭代与离散受控系统的设计。
如果手边没有计算器,但是某些情境(例如恶劣环境下的临时工
作任务)需要你计算 的近似值( 为大于1的正整数),你该如何
去做呢?
一个粗糙的估计是:寻找满足 的正整数 ,那么
。这种方法的估计精度是1,即,我们只能够通过此法
找到 的整数部分 ,而对于非整数的 的小数部分却鞭长莫及。
但是如果我们将“取整数部分”这种操作反复进行下去,就可以
解决这个问题。首先以 的近似值的计算来说明这个思想,计算步骤如下。
首先找到 的整数部分的 ,并分离2的整数部分和小数部
分,的
之后将小数部分 进行分子有理化,
再将 分成整数部分 和小数部分 ,即
将(1)(2)(3)式整合,可得
对(4)式不断地重复“取整数部分”和“分子有理化”的步骤,
可得连分数如下
如果这个过程永远进行下去,那么得到的就是 的精确值。现在
假设我们要得到 的近似值,只需要在进行到某一步时,将原本最后
一层的分母改为1,再将所得的有限层繁分数化简为一般分数,并计算
其小数值即可。如下所示。我们熟知 ,可见当连分数层数达到6层时〔如(5)式
所示〕,近似值的精度已经达到小数点后4位。
那么这个办法的优势在哪里呢?假如我们将(5)式中最后的1改
为2、3、4、5、6、7、8、9,将得到如下结果:这意味着,无论最后替换什么整数值,近似值的精度都不低于小
数点后3位!
实际上,如果假设则数列 满足递推式
下面我们分析这个数列,找到为什么 的取值不影响最终的收敛
极限。
由(6)式,可得
两式相减可得
注意到 对 均成立,于是由(7)式可得
这意味着
由数列收敛的判定定理可得 收敛,设 ,则在递推式
两边同时取极限,可得
解得 ,于是 ,即 。这个极限值和
首项 的取值无关!那么影响最后极限值的是什么呢?其实是连分式中的“2”。假设
数列 的递推式调整为
其中 , , 。则刚才的(7)式变为
于是(8)式变为
进而 然存在。但此时的方程(9)变为
解得
取 为偶数, , 。此时 ,取正整数
,则 的整数部分为 ,于是 。
于是当我们要计算 的近似值时,可以按照如下步骤进行。
算法16-1: 的连分数近似值求法
输入: , ,精度 。
输出: 的近似值。
步骤Step 1:通过寻找 的正整数 ,得到 的整
数部分 。
Step 2:计算 。
Step 3:任取正整数 (不妨取 ),置 。
Step 4:计算 。
Step 5:计算 ,
如果 ,则输出 作为 的近似值;
如果 ,则令 ,返回Step 4迭代。
用这种方式计算 的近似值,可得参数 ,迭代6次后
可得近似值1.7317,精度达到小数点后3位。由于数列的极限和首项取
值无关,因此在这个过程中,即使中间的某步计算发生错误,也能够
在将来趋近于 。这可以被视为离散受控系统设计的一个例子。
一般地,对于有界数列 ,假设 ,且满足递推关系
其中 为 的有理系数有理函数(即分子和分母均为有理系数
多项式的分式函数)。则有
两式相减,并使用微分中值定理可得
其中 为位于 和 之间的某个实数。如果对 恒有
,则有此时数列 收敛,极限 存在,设为 。则对(13)式两边
同时取极限,可得 为如下多项式方程的根
方程(16)的根被称为函数 的不动点,这个点对于研究函数
的迭代行为具有非常重要的意义。从几何上看,不动点相当于函
数图像与直线 交点的横坐标。
下面我们构造合适的 来求 的近似值。
设 ,则 ,于是当 时,总有
于是由递推式(13)构造的数列 总收敛,设 ,则由
(16)式可得
化简可得
容易验证:当 时,等式(17)成立。设
,则
进而可知方程(17)只有一个实数根,所以 为其唯一
解。于是数列 的值趋于 ,和首项取值无关。
读者可以用同样的方法验证:当 时,递推式(13)构
造的数列存在极限且 ,进而数列 的值趋于 ,和首
项取值无关。
但是当我们尝试用这个思路,利用 通过递推式(13)
构造数列 去求取 的近似值时,并不总会成功。实际上,当取时, ,但是迭代若干次后, 将会在4.22和0.71之
间来回震荡。
读者可以思考,如何设计出适合的 ,使得对于任意的
,均可以通过递推式(13)构造数列 求取 的近似值?
实际上可以证明,存在实数 ,使得任取有理多项式函数 ,
均不为 的不动点(即 的零点),这样的 被称作“超越
数”(transcendental number)。超越数的存在性最早由法国数学家
刘维尔(Joseph Liouville)证明,随后法国数学家埃尔米特
(Charles Hermite)和德国数学家林德曼(Lindemann)先后证明了
和 均为超越数。目前人们已经证明了超越数有无穷多个,但是截至
目前找到的超越数却少之又少。一个有趣的例子是: 、 、 均已被
证明是超越数,但是人们还不清楚 是否是超越数。其他的在初等
数学中常见的超越数还有 、 ( )。超越数
看起来很初等,却需要用复变函数才能定义。
下面我们再聊一下一般的受控系统的意义和设计。
在新中国成立初期,百废待兴,国家重工业基础薄弱,尚未完全
摆脱农业经济。为避免受到“核讹诈”,党中央决定排除万难,发展
中国自己的“两弹一星”工程。当时从国外归国、投身“两弹一星”
工程的科学家不在少数,其中最为著名的就是喷气推进实验室的创建
者之一、《工程控制论》的作者钱学森先生。面对无法生产最高质量
零件的窘境,钱先生的解决方案是系统性的,即不追求所有的零件都
达到最高水准,但追求整体性能达到要求。这一故事在电影《钱学
森》中也有所展现。用数学的语言描述,假设一个系统的状态为
,不同零件的状态所带来的系统参数为
, ,整个系统的评价是关于 、 的
多元函数 ,其中不同的零件会造成函数
的不同,所以其实 的选取是主要的可控要素。另外,这个评价函数
一般还附有一些限制条件,这些限制条件有两类:(1)反应系统的初
始状态,(2)反应 和 之间的动力系统。于是完整的评价模型为其中 为关于时间 的连续可导函数, 为其关于时间的导函
数, 为给定实数, , 为关于
的光滑多元函数, 。对于零件的选取和设计需要使得当
某个 和 有微小波动时,不会造成整个系统评价函数的大幅波动,
这样可以使得整个系统在诸多小的随机扰动下是可控和稳定的。下面
我们来看一个简单的例子:假设上面评价模型中的 ,且
、 、 、 ,则评价模
型为
其中 。如果我们希望当参数 相对当前值变化比例微小
时,评价函数 的函数值也只相对于当前状态变化比例微小。即,我
们希望如下代数式的值尽可能小。
变形可知,
这意味着无论如何调整系统参数 的值,系统都一样稳定。这是
非常奇妙的结果,因为解微分方程可得于是 的选取在很大程度上影响着 的变化规律。例如:比较当
和 时的解 和 ,可以看到 。当
然,如果不观察相对变化比例,而是观察绝对变化量,则 的改变对
结果的影响还是很显著的。
关于工程控制理论的深入话题,建议感兴趣的读者阅读钱老先生
[1]
的《工程控制论》 ,作为新中国第一位获得“国家杰出贡献科学
家”称号的伟大科学家,钱老不仅在学术上,也为新中国航天工业的
奠基和领航做出了巨大的贡献。话题17:黑暗森林法则与社会契
约
刘慈欣在《三体》中建立了一条“黑暗森林法则”:“宇宙
就是一座黑暗森林,每个文明都是带枪的猎人,像幽灵般潜行于
林间,轻轻拨开挡路的树枝,竭力不让脚步发出一点儿声音,连
呼吸都必须小心翼翼:他必须小心,因为林中到处都有与他一样
潜行的猎人,如果他发现了别的生命,能做的只有一件事:开枪
消灭之。”黑暗森林法则可以被看作刘慈欣先生通过小说发表的
对费米悖论的一种解释。在本讲中,我们将从数学模型入手,用
形式化方法分析黑暗森林法则,看看能推导出什么或有趣或残酷
的结论。
本讲适合在讲授或学习完高中数学的函数章节、平面向量、
空间向量、解析几何、导数和概率统计章节后,作为数学建模材
料在日常教学中讲授或学习,本讲内容包括但不限于:
1. 费米悖论与黑暗森林法则;
2. 两个文明在黑暗森林中的博弈;
3. 直纹面、鞍点与纳什均衡;
4. 用动态的观点去分析共存的情形;
5. 社会契约与森林伦理。
据说,诺贝尔奖获得者、美籍意大利物理学家费米在1950年和别
人讨论不明飞行物及外星人的问题时突然冒出一句:“他们都在哪儿
呢?”这个不知真假的故事被视为费米悖论发展的起点。这个故事里
费米的疑惑在于:从概率的意义上来看,银河系中一定存在大量先进
的地外文明,但是为什么人们至今为止连飞船或者探测器之类的证据
[1]
都看不到呢?
在随后的岁月里,费米悖论得到了不断的发展,如今被称为“齐
奥尔科夫斯基(K. Tsiolkovsky)-费米-维尤因(D. Viewing)-哈特
(M. Hart)-蒂普勒(F. Tipler)佯谬”——以曾经推动它发展并提
出重大观点的人的名字命名。1960年,美国天文学家、天体物理学家弗兰克·德雷克(Frank
Drake)提出了著名的“德雷克公式”。因为该公式是作者在美国绿岸
镇提出来的,所以又被称为“绿岸公式”,公式如下。
公式1: 。
公式2: 。
[2]
公式里有很多符号,它们分别代表如下含义(表17-1) 。
表17-1 德雷克公式中的符号含义
1975年,英国皇家天文学会季刊刊发了哈特的严肃论文《关于地
[3]
球上地外文明缺席的解释》 ,该文提出了四种对尚未有地外文明与
地球文明接触的解释:
(1)地外文明的活动范围受宇宙膨胀和物理定律的限制达不到地
球;
(2)地外文明没有与人类通信的动机,不打算与人类接触;
(3)地外文明还在发展初期,还没有想过和人类接触;
(4)地外文明已经探访过地球,只是在宇宙时间尺度上,刚好现
在的人类没遇见过。
哈特在文章中提出了上面的四条观点,又逐一进行了驳斥,该文
最终的观点是“不存在地外文明”。中国科幻小说家刘慈欣在他被提名星云奖的名著《三体》中给出
[4]
了被他称为“黑暗森林法则”的基于社会学的另一种解释 :“宇宙
就是一座黑暗森林,每个文明都是带枪的猎人,像幽灵般潜行于林
间,轻轻拨开挡路的树枝,竭力不让脚步发出一点儿声音,连呼吸都
必须小心翼翼:他必须小心,因为林中到处都有与他一样潜行的猎
人,如果他发现了别的生命,能做的只有一件事:开枪消灭之。”这
个解释虽然显得很残酷,但是确实可以有效地解释费米悖论。当然,
即使是作者本人也不认为这个解释无懈可击,所以原著中就存在着几
种改进的理论。
本讲沿用了刘慈欣先生在其著作中给出的两条公理。
公理1(生存公理):生存是文明的第一需要,且面对其他文明
的威胁心存警惕。
公理2(资源守恒):文明不断增长和扩张,但宇宙中的物质总
量基本保持不变。
下面从概率和动态的角度分别建立两个数学模型,从不同角度来
观察这个“黑暗森林”。1. 博弈与均衡
假设当前在可观察的范围内相对地球有且仅有一个地外文明,称
地球文明为文明A,该地外文明为文明B,并设 和 分别为A和B把对方
视为生存威胁的概率,这可被看成对方文明对己方文明威胁的一种评
估。有序概率对 的具体取值可以被视为相应文明对其外文明的交
流策略。假设文明间不同的交流策略会给双方文明带来不同效果,汇
总如表17-2所示,其中 均为待定参数,且假设 ,即
,解释为:在文明B敌视文明A的情形下,文明A是否敌视
文明B所造成的文明A的收益差别,和文明B交好文明A的情形下,文明A
是否敌视文明B所造成的文明A的收益差别,是不同的。下面我们来考
虑文明A(即地球文明)的应对策略。
表17-2 不同的交流策略分别对文明A和文明B带来的影响
则在策略则 下,文明A的收益期望 为
化简可得
文明A自然希望 的值尽可能高;而文明B则希望 的值尽可能
低,以使得文明A对其威胁最小化。
二元函数 的图像(曲面 )其实是一个“直纹面”。
所谓直纹面,就是我们可以将其看成由无数条直线(段)的并集形成
的曲面(带边或不带边)。 是直纹面,是因为无论 取何值,
均为关于 的线性函数,即注意到
换元
可得
这意味着:当 时,沿着 的方向,当
时, 取得最大值;沿着 的方向,当 时, 取得最小
值。当 时,沿着 的方向,当 时, 取得最
小值;沿着 的方向,当 时, 取得最大值。从而同时满足
的点为曲面 的鞍点。容易解得,此时
由于由 满足条件 ,因此上面的这个鞍点是否符合
实际情况需要分类讨论。
分类1:当参数 满足容易解得
或
此时鞍点位于平面区域 之中。我们指
出,此时文明A和文明B都不愿离开鞍点(5),即双方在(5)处达到
均衡。
这是因为,假设文明A离开(5)处,则要么 ,要么
。
当 时,如果 ,则由(2)式,文明B只需要
调低 的值,即可降低 的值;如果 ,则由(2)
式,文明B只需要调高 的值,即可降低 的值。当 时,如果
,则由(2)式,文明B只需要调高 的值,即可降低
的值;如果 ,则由(2)式,文明B只需要调低 的
值,即可降低 的值。这意味着文明A只要离开 ,就有被文
明B调低收益期望的风险。所以文明A不愿离开 的位置。
当 时,如果 ,则由(2)式,文明A只需要
调高 的值,即可调高 的值;如果 ,则由(2)
式,文明A只需要调低 的值,即可调高 的值。当 时,如果
,则由(2)式,文明A只需要调低 的值,即可调高
的值;如果 ,则由(2)式,文明A只需要调高 的
值,即可调高 的值。这意味着文明B只要离开 ,就有被文
明A调高收益期望的风险。所以文明B不愿离开 的位置。
综上所述,鞍点(5)是双方都不愿离开的位置,双方将在这个位
置形成一个均衡。
分类2:当鞍点(5)位于区域 之外
时。此时又分为八种情况,即鞍点(5)位于区域 的左侧、右侧、上
侧、下侧、左上侧、左下侧、右上侧、右下侧。无论是哪种情况,由于曲面 的直纹面特性, 的最值点只可能位于区域 的四个顶点中
的某处。分别计算 在 、 、 、 处的取值,可得
、 、 、
同时注意到
可知 为关于 的线性函
数。
当参数 满足
即
时,无论文明A选择何种策略,文明B一定会选择 ,即交好文
明A。此时有
此时要看 和 之间的大小关系:如果 ,则文明A应选择策略
,即敌对文明B,此时文明B对文明A友好,文明A对文明B敌对;
如果 ,则文明A应选择策略 ,即交好文明B,此时文明A和文
明B处于结盟状态。
当参数 满足
即
时,无论文明A选择何种策略,文明B一定会选择 ,即敌对文
明A。此时有
此时要看 和 之间的大小关系:如果 ,则文明A应选择策略
,即敌对文明B,此时两种文明互相敌对;如果 ,则文明A应选择策略 ,即交好文明B,此时文明B对文明A敌对,文明A对文
明B友好。
综上所述,得出表17-3中的结论。
表17-3 参数 的不同取值对应的双方最优策略(对照表17-
2)
图17-1中给出了表17-3中情形1的一个特例,其中 、
、 、 ,这在文明A的发展程度远高于文明B时可能会发生。
(思考:为什么?)此时的均衡策略为
这意味着先进的一方对落后的一方具有更强的敌意,而落后的一
方往往对先进的一方报之以李。图17-1 表17-3中情形1的一个特例,其中 、 、 、2. 用动态的观点去分析共存的情形
假设目前文明A和文明B处于表17-3中的情形1,二者目前以微妙的
均衡共存,我们利用微分方程组来观察长此以往会发生什么事情。为
方便起见,设
假设 和 分别为文明A和文明B对对方文明的敌对程度,它们
可以用前文中的概率来反映,只不过我们现在将 和 看作关于时
间 的连续可导函数。假设 和 在此刻的状态值会影响它们的变
化趋势,影响的方式如下。
当 越大时, 递增越快;当 越大时, 递增越慢
(因为 越大,文明B耗用资源越多)。
当 越大时, 递增越快;当 越小时, 递增越慢
(因为 越大,文明A耗用资源越多)。
于是有如下微分方程组
其中 为参数。我们在相平面 中分析 的运
动趋势,如表17-4所示。图17-2为 、 、 、 、
时向量场的一个特例。
表17-4 微分方程组(7)的趋势分析图17-2 、 、 、 、 时向量场的特例,
图中黑色点即为时
为了说明 且 时 的行为,设 ,
它在数值上等于点 与点与 距离平方的一半。
这意味着此时点 与点与 的距离越来越小。
根据表17-4的分析,借助图17-2的例子及其后的证明,可以得到
如下结论:
(1)点 为半稳定平衡点,当点 在 处产生微
扰动时,有可能会回到 ,也有可能回不到 ;
(2)当文明B的敌对程度高于 ,但文明A的敌对程度低于 ,或
文明B的敌对程度低于 ,但文明A的敌对程度高于 时, 会
向平衡位置会 靠拢;(3)当文明B的敌对程度高于 且文明A的敌对程度高于 时,
会趋于 ,即两个文明之间最终会发生战争;
(4)当文明B的敌对程度低于 且文明A的敌对程度也低于 时,
会趋于原点,这意味着双方会结成联盟;
(5)一旦双方进入(3)或(4)的趋势,则趋势不可逆。
这意味着,表17-3中的情形1是一种微妙的对峙状态,并非稳定的
平衡。在这个状态下,两个文明稍有不慎就会发生战争,或者相对幸
福地结成同盟。
我们在本讲第1小节和第2小节用期望和动态两种方法对黑暗森林
做出了观察,一个饶有趣味的观察是:这两种方法所得的结论是矛盾
的!事实上,如果第2小节建立模型之前的基本假设之一用第1小节的
语言来描述,即为鞍点存在。这样,根据第1小节的结论,文明A和文
明B就会在鞍点处形成稳定均衡。但是,根据第2小节的结论,鞍点处
是非稳定均衡。这种矛盾来自哪里呢?
我们举两个生活中的例子,帮助读者思考这个问题。
例17-1:现在有两个时髦的词:“内卷”和“躺平”。“内卷”
大约指的是人们期望互相赶超,结果过度努力造成了不正常的竞争状
态;而“躺平”则指的是一种放弃努力的状态。假设在大学校园里,
甲、乙双方处于竞争关系,同时,二人还能看得到对方的状态,那
么,当双方中有一方开始努力时,另一方势必会更加努力,这样就会
趋于“内卷”;当双方都不努力时,因为看到对方不努力,所以另一
方自身也感觉不到什么威胁,状态就会趋于“躺平”。但是,如果
甲、乙双方都无法获知对方是否处于努力状态,例如,假如甲、乙是
分别生活在两座城市且完全没有交集的两个陌生人,那么双方就不再
受外界刺激的驱动,而是更多地按照自己的习惯来安排生活。在这里
有两种状态,趋向“内卷”或“躺平”,或者处于“均衡”,前者可
以类比第2小节的结果,后者可以类比第1小节的结果,造成二者矛盾
结果的关键就在于是否“信息透明”——当双方不清楚对方状态的时
候,他们就会(cid:0)据对对方所有可能行为的概率期望来设计自己的行
为,这时往往会产生稳定均衡;当双方都清楚对方状态的时候,他们
就会据对方的状态动态以及动力学规律,随时调整自己的行为,这时,就有可能破坏均衡的稳定性。所以实际上,“信息的透明化”在
“保持均衡的稳定性”方面还真不一定是好事情。
例17-2:我在学校开设的数学建模课往往人满为患,甚至近一半
的学生没有座位。为了杜绝“提前占座而人又不在”的陋习,我规定
上课10分钟之前不允许任何人进入教室占座。这样一来,希望占据
“好位置”的同学就自发地早早在走廊里排起了长队(有人甚至提前
一小时来排队),以获得优先进入教室的资格。例17-2和例17-1的不
同之处在于,学生们在来排队之前并不清楚其他人的行为,提前在走
廊里排队并不是“内卷”导致的结果,而是“自发”的行为。相反,
“信息不透明”在这里反而造成了“内卷”。看起来,这和例17-1中
的思考又互相矛盾了!这又是为什么呢?实际上,这并不矛盾,因为
在“排队”的例子里,排队的顺序是一旦确定便无法更改的(你总不
能插队吧?),所以,学生们并不会因为能否观察得到对方的行为而
改变自己现有的状态,这就使得均衡点处于相平面上很远的位置,此
时,均衡是否稳定看起来就都像在“内卷”了。3. 社会契约与森林伦理
现代经济学之父、英国的思想巨人亚当·斯密在其1759年的名著
[5]
《道德情操论》 中指出:尽管每个人都心存私心,但他们不会选
择将这种自私的态度表露于众,至少在做事时会盖上一块“遮羞
布”;否则他就无法得到他人的支持,甚至招来敌对的态度。三年之
后的1762年,法国的思想巨匠卢梭出版了他最重要的著作——《社会
[6]
契约论》 。该书将现代社会的运作建立在人与人的契约之上,从某
个角度上来说和《道德情操论》互为注解。
与这两位伟人所描绘的伦理和法则不同,“黑暗森林法则”看起
来就像它的名字一样让人焦躁不安(图17-3)。更何况我们在前文中
已经利用数学模型证明了:
两个宇宙文明相遇后,要么发生战争,要么结盟,要么以不
稳定的平衡互相制衡而共存,但这种共存会以很大的风险促使结
盟或者导致战争。如果将公理2中的有限资源限制在这两个文明所
处的宇宙时空的局部中,那么结盟似乎就是不可能发生的事情,
只能发生战争或者苦苦维持微妙的对峙,直到资源紧张后最终归
于战争——因为它们必须抢夺有限的资源,而不能再联手从第三
方文明中争夺区域外的资源。图17-3 《三体》中的黑暗森林法则让人不寒而栗
这两种看起来截然不同的论调的区别源自哪里呢?我认为主要在
于:亚当·斯密和卢梭所描绘的社会需要人们互相协作,而宇宙文明
不具有相同的历史、文化、科学甚至物理定律,互相协作产生的学习
成本更高,且充斥着对于未知的恐惧和担忧。这份恐惧和担忧会使得
亚当·斯密所认为隐匿在人性深处的“自私”变成己方文明的“法
律”来强化和实施,契约就无法有效地形成——当契约只能靠威慑来
形成,就像前文中的文明A和文明B靠相互威慑来形成不稳定的对峙
时,结果往往不会像我们所希望的那样温馨。
本讲虽然是对宇宙文明而言的,但其实和刘慈欣先生的小说一
样,也意在讨论人类社会。不同的文明和意识形态之间在几个世纪以
来一直存在着激烈的对抗。虽然有合作,但也充斥着猜疑、恐惧和威
慑。在现代社会,浩瀚的科技海洋似乎也变成了各国角逐的“新宇
宙”。以中国为代表的国家期望通过开放和共赢来创造更多的价值,
但是某些国家却觉得这片“新宇宙”中的资源总量是“有限的”,他
们不认为合作和基于学术规范的知识共享可以创造新的能源和新的财
富,从而以提升资源利用率的方式破除“黑暗森林法则”的公理2——
这种狭隘的观念如果继续下去,恐怕会在将来的某一天,真的断送掉
人类本来可以在更高文明面前生存下去的机会。话题18:太空牵引飞船的行驶守
则
如果航天部门设计了一款太空飞行器来牵引回收太空中的垃
圾,那么这种飞行器在飞行的时候需要注意什么?它可以急转弯
吗?必须走直线吗?被牵引的物体相对飞行器位置的变化规律又
是什么呢?这些问题用拍脑门儿的方式是无法得到解答的,必须
要借助学科工具,尤其是数学工具,因为数学对于复杂规律的归
纳、描述、演绎和预测是十分高效的。很多深刻的规律隐藏在表
象的背后,缺少形式化的分析就无从得知。数学的形式语言是人
类的发明,是人类观察自然的显微镜和望远镜。本讲将会利用数
学模型展现,即使飞行器的飞行路线是规则的,也可能会带来被
牵引物体的不规则扰动。本讲还会给出规避这种风险的“行驶守
则”。
本讲适合在讲授或学习完高中数学的函数、三角函数、三角
恒等变换、空间向量和导数章节后,作为数学建模材料在日常教
学中讲授或学习,本讲内容包括但不限于:
1. 用向量方程描述运动规律;
2. 微分方程的叠加原理;
3. 三角函数的奇妙作用;
4. 被牵引物体的不规则运动与规则运动;
5. 得到行驶守则——对可控扰动的分析。
如图18-1所示,假设现在太空中有两个运动对象,一个是带有动
力的飞船A,一个是受其牵引的天体B,将飞船A和天体B都视为质点,
其质量分别为 和 (单位:千克)。A的飞行轨迹为一条空间曲
线,不妨设 时刻A的位置坐标为的 ,其中 、 、
均为关于时间 的二阶连续可导函数(即二阶导函数存在且连
续),其中 ,单位为秒。随着 的变化, 将
在空间中画出一条光滑的曲线。同样,可以设天体B的运行轨迹为光滑
曲线 ,其中 、 、 均为关于时间 的二阶连续可导函数。由于B受到A的牵引,因此B所受牵引力的方向永远指向
A。于是可得
其中 , 为牵引系数,反映牵引力的大小
与质点A、B间距的比例。(1)式反映了天体B的加速度方向及其大
小,所以我们用向量来表达它。
图18-1 太空中有两个运动对象,一个是带有动力的飞船A,一个是
受其牵引的天体B
将向量形式的方程(1)表示为坐标形式,即如下的方程组
(2)。
一般地,我们先来考察关于 的微分方程
其中 为关于时间 的二阶连续可导函数。设 为方程的解,设 为方程(3)的某个解,则容易验证 为方
程(3)的解。反过来,如果 为方程(3)的解,则容易验证
为方程(4)的解。由此可知,为了得到方程(3)的所有
解,只需要得到方程(4)的所有解,以及方程(3)的某一个特殊解
即可。不仅如此,结果不受方程(3)的这个特殊解的选取的影响。实
际上,如果取 和 均为方程(3)的特殊解,容易验证
为方程(4)的解。实际上这样的规律是更一般的“线性
常系数微分方程的叠加原理”的具体例子。
方程(4)的所有解很容易得到。首先,容易看出 和
均为方程(4)的解,这是因为
于是所有形如
的函数 均为方程(4)的解,其中 任取。
其次,我们略去证明地指出,由于方程(4)是一个二阶微分方
程,即其中求导运算的最高阶为二次,于是其解的自由度为2,亦即
为方程(4)的所有解。
但是难点在于寻找方程(3)的一个特殊解。如果读者有傅里叶级
数的基础,那么可以利用它从形式上找到这个特殊解,再验证其适用
[1]
范围 。但是这个方法超出高中课内知识范围太多,所以我们不这样
处理。实际上,由(3)式可得
对两边进行定积分,可得下面的推导需要用到分部积分公式,即,对连续可导函数 、
有
公式(9)可以被看作 、 两个函数乘积 的导数运
算的积分形式,这是因为
对(10)式两边做定积分运算即可得到(9)式。
有了分部积分公式(9)作为工具,我们就可以对(7)(8)两式
进行变形了。对(7)式左侧第一项用两次分部积分公式可得
整理可得
同理,对(8)式进行类似操作,得到
令(12) -(11) ,并注意到计算可得
这就找到了方程(3)的一个特殊解。于是方程(3)的所有的解
形如
或者利用三角恒等变换将其简写为
将这个结论用于方程组(2),可得
其中 为待定常系数。如果设定初始条件
用坐标表示,即代入(16)式,可得 。进而有
或等价地表示为
读者容易计算出
进而可得
可得估计
如果 的轨迹为一条封闭曲线,则 、
、 、 、 、 均有界(注意, 、 、 不一定为周期函数),不妨设六者上界的
最大值为 ,并称之为“离散度”。此时由(22)式可得估计
进而可得
(24)式的左侧含义为质点 和质点 的相对距离在时间的
内的平均增长量,而上式右侧随着时间 的增大将逐渐趋近于
。这意味着如下结论。
结论18-1:质点 和质点 按照方程(1)的规律运动。如果
主动点质点 沿着封闭曲线运动,在运动一段时间后,被牵引的
质点 的运动范围即使逐渐扩大,其运动范围直径增长的平均速
率也会有上界,其上界将逐渐逼近于主动点 运动轨迹的离散度
的 倍,其中 为牵引系数。
图18-2给出了 、 时所对应的质点 、
的轨迹图。图18-2 、 时所对应的质点 、 的轨迹
图,其中红线为质点 轨迹,蓝线为质点 轨迹
如果 的运动轨迹为一条直线,即
,则由(21)式可得
利用分部积分公式,可得将(26)式代入(25)式,并利用三角恒等变换中的辅助角
公式,可得
其中 为辅助角,满足 。
同理可得
( )为辅助角,满足 、 、
。此时质点 和质点 的运动轨迹在每个分量上相差周期
函数,且其振幅和周期随着 的增大而减小。这意味着结论18-
2。
结论18-2:质点 和质点 按照方程(1)的规律运动。如果
主动点质点 沿着直线运动,被牵引的质点 将围绕质点 做周
期性的卫星运动,质点 相对质点 的运动在各个分量上的振幅
和周期均与牵引系数 的算术平方根 成反比。
图18-3给出了 时,不同 所对应的质点 、
的轨迹图。图18-3 时,不同 所对应的质点 、 的轨迹
图,其中红线为质点 的轨迹,蓝线为质点 的轨迹
由结论18-1和结论18-2及其后面的配图,我们可以感觉到,如果
要想避免被牵引的质点 做不规则运动,就需要质点 的运动轨迹的
“弯曲程度”尽可能小。但是这份感觉到底是否正确?对此还需要一
些仔细的分析。
观察如下两个微分方程
其中 为自变量, , 为取定常数。假设
和 分别为方程(29)和方程(29)的解,且满足
则有方程组
两式相减可得
设 , ,则 ,上式变为由(30)式和(31)式可知
由(15)式可知
进而由(35)式可知 ,即
于是可得估计
其中 ,为不超过 的最大整数。于是有
于是可得如下结论。
结论18-3:如果方程(1)中质点 的两种不同行进路线的轨
迹在三个分量上相差均不超过 ,则对应的受牵引的质点 的两
条运动轨迹在三个分量上的差别均不超过 ,其中 为
牵引时间,且这个偏差 的增长速度与 成反比,与 成正
比。综合结论18-1、结论18-2和结论18-3,要想天体 的运动轨迹尽
可能可控,飞行器 需要遵守如下规则:
(1)尽可能沿直线前进;
(2)如需转弯,转弯半径需尽可能大;
(3)牵引系数 应尽可能大。
如果不遵守上面的“守则”,就会使得被牵引物体出现无法预测
的不规则运动,从而引发事故。正所谓“道路千万条,安全第一条,
行车不规范,亲人两行泪”!
但是读者可能已经看出,守则中的(1)和(2)有时候并不相
容:转弯半径越大,路线上弯曲的部分就会越多,从而直线的部分就
会越少,与(1)的要求矛盾;反过来,要想路线上直线的部分尽可能
多,则每次转弯应该越“急”越好,这样一来转弯半径就会很小,又
与(2)的要求矛盾。
下面的开放问题留给读者思考。
开放问题18-1:是否可能同时牵引两个物体而不发生混乱?
这时的守则又应为什么?
开放问题18-2:如果将方程(1) 变为
其中 , 为常数, 。这对应着新的
牵引守则:被牵引天体 与牵引飞行器 的距离越大,牵引加速
度越大;距离越小,牵引加速度越小;但当距离过近时,就会施
加一个反向的“推力”,以使得 和 的相对速度减小。那么是
否存在适合的 ,使得天体 刚好可以在到达牵引飞行器 时相
对速度为0?话题19:弓形面积计算的几何方
法与“弦切定比”曲线
抛物线是数学和物理上常见的曲线,抛物线和某条弦所围成
的弓形面积可以由定积分求取,但是如果借助平面几何与等比数
列,就可以绕过定积分来求取此弓形面积,方法的关键在于发现
一个抛物线中的几何不变量,这个几何不变量预示着抛物线是一
种所谓的“弦切定比”曲线——抛物线任意弦的斜率,等于此弦
端点处的切线斜率的平均数。
本讲适合在讲授或学习完高中数学的函数章节、解析几何章
节、数列章节和导数章节后,作为数学建模材料在日常教学中讲
授或学习,本讲内容包括但不限于:
1. 毕达哥拉斯发现的几何不变量;
2. 利用等比数列绕过定积分来求抛物线弓形面积;
3. 是否有其他具有类似性质的曲线——弦切定比曲线的分类;
4. 用弦切定比曲线证明不存在超过二次的平稳过程(响应函
数)。
斯图尔特·霍林戴尔(Stuart Hollingdale)在《数学的创造
[1]
者》(Makers of Mathematics) 这本书中披露了毕达哥拉斯用来
计算抛物线与直线相交所围弓形面积的方法。具体地说,不失一般性
地设抛物线为 ,与直线 交于两点 和 ,其中
。毕达哥拉斯发现,如果过 和 引抛物线的切线,则这两条
切线的交点 与弦 的中点 将始终处于一条竖直的直线上。当初
毕达哥拉斯是利用抛物线的光学性质进行证明的,因为他没有导数作
为工具。如今,高中生就能熟练使用导数,证明这一点就变得非常基
本了(图19-1)。图19-1 毕达哥拉斯发现的抛物线的一个几何不变量
过 点的切线方程为
由于 ,可得
注意到 ,可得
同理可得
进而可得解得
于是 与 在同一竖直直线 上。
不仅如此,设 与抛物线的交点为 ,则有坐标
注意到
于是 为线段 的中点,即
且根据上面的推导过程,这个比例并不随 和 位置的变化而变
化,是一个几何不变量。
根据这个几何不变量,就可以利用微元法的思想,利用等比数列
求取弓形 的面积了。如图19-2所示,过 作直线 的平行线
分别交 和 于 和 两点,过 和 两点再分别作平行于 轴的直
线,交抛物线于 和 ,分别交 和 于 和 。由于 为线
段 的中点,由平行线分线段成比例,可知 和 分别为线段
和线段 的中点。图19-2
下面我们来寻找 、 和 三者面积之间的关
系。容易看出:
我们注意到,过点 的抛物线的切线的斜率为 ,直线
的斜率为 ,这意味着直线 就是抛物线过点 的切
线。于是类似于前述讨论,可知 为线段 的中点, 为线段
的中点。进而由三角形中位线的比例可知于是可得
即 ,或写为 。
对新产生的 和 重复刚才的操作,并作迭代,随着
计算的持续,生成的三角形将逐渐填满弓形区域 。设
,则有
由于 为以弦 为边的抛物线内接三角形中面积最大者,
于是可得定理19-1。
定理19-1(毕达哥拉斯):抛物线与某条弦所围成的弓形面
积,等于以这条弦为边位于弓形之内的抛物线内接三角形中面积
最大者的面积的 倍。
注19-1:由于上述论述过程中所有涉及导数的环节都可以用二次
函数与直线联立的判别式方法来替换,因此实际上上述论述过程并不
需要用到微积分的知识,即可得到抛物线的弓形面积表达式!
可以看到,定理19-1的论证强烈依赖于几何不变量
。在其论证过程中,关系 的挖掘起到了关键
的作用(但是二者并不等价)。当我们对这个等式变形后,可得
进而可得即
其中 和 分别为切线 和 的斜率。
定义19-1(弦切定比曲线):设函数 为定义域
内的可导函数,若对某个给定的 ,满足对
, 均有
则称函数 为定比为 的弦切定比曲线。
弦切定比曲线的几何意义为:曲线的任意一条弦的斜率,均为该
弦端点处切线斜率的加权平均值,且权重不随弦的选取而发生变化。
由定义19-1可知,抛物线为定比为 的弦切定比曲线。
一个自然的问题是:给定 ,如何找到所有定比为 的弦切
定比曲线?这个问题的解决需要用到微分方程的知识。
不失一般性地假设 经过坐标原点(这可以通过函数的刚
性平移达成),即 ,由定义19-1,令 、 ,可得微
分方程
这个微分方程并不难解,实际上微分方程(*)等价于
左右两边同时乘以 ,可得,其中 和 为任意实数。这意味着给定 ,所有定比为
的弦切定比曲线形如
其中 和 均为待定常数。特别地,当 时,
。
反过来,如果函数形如 ,是否就一定是定比为
的弦切定比曲线呢?
任取曲线上异于原点的两点 和 , ,则
于是若想要 ,必须满足
恒成立。因为 为任意实数,于是必须满足恒成立。对上式等价变形可得
由 的任意性,可得必有 。
综合上面的讨论,可得定理19-2,它描述了所有弦切定比曲线的
模式。
定理19-2:定比为 的弦切定比曲线只能是二次函数、一
次函数或常函数;定比为 的弦切定比曲线只能是一次函数或常
函数。
在工程应用中,有一种所谓的“平稳过程”,说的是任意一段过
程中的响应。具体地讲,它指的是这样的可导响应函数 ,使得对
任意的 ,存在常数 ,使得
其中 为点为 与点与 连线所成弦的斜率。这等
价于对任意的 ,存在常数0,使得
令 ,这刚好是定比为 的弦切定比曲线的定义。于是定理19-
2相当于说:除了线性过程之外,只存在 的平稳过程,对应于定
比为 的弦切定比曲线,即抛物线。话题20:直方图均衡化与图片去
雾霾
在雾霾严重时,照片往往像被蒙上了一层薄纱,如何用高中
数学知识来去掉这层“薄纱”,从而呈现更为清楚的照片,是一
个有趣且有用的问题。本讲所介绍的方法有两种,一种基于图片
灰度的线性变换,另一种基于灰度直方图的均衡化。我们将介绍
这两种方法的数学原理,观察其实现效果,并分析其异同。
本讲适合在讲授或学习完高中数学的函数章节和概率统计相
关章节后,作为数学建模材料在日常教学中讲授或学习。本讲内
容包括但不限于:
1. 从灰度直方图角度解释有雾霾时照片中的“薄纱”到底是什
么?图片去雾霾的任务是什么?
2. 介绍两种图片去雾霾的方法——线性变换及直方图均衡化;
3. 两种图片去雾霾方法的实例展示;
4. 为什么两种图片去雾霾方法的效果不同,其中的数学原理是
什么?
5. 两种方法中涉及的参数及其作用。
在日常生活中,如果遇到雾霾天气,那么在照相时往往会遇到窘
境——拍出来的照片好像被蒙上了一层薄纱,通透感降低了好多。图
20-1中的两张照片分别为同一地点有雾霾和无雾霾时的照片,为简单
起见,我们将原始照片转化为黑白的灰度照片。灰度代表的是相应像
素的“亮度”,范围是 。某个像素上的灰度越高,则该像素上的
颜色越接近于白色,否则越接近于黑色。使用灰度图片的好处在于每
张照片可以被视为一个灰度矩阵(数表) ,其中 和
分别为图片像素尺寸的长和宽, 为处于第 行第 列的像素的
灰度值。图20-1 同一地点有雾霾时(左)和无雾霾时(右)照片的灰度照片
简便起见,不妨设无雾霾时的灰度矩阵为 ,设有雾霾时的
灰度矩阵为 。根据 和 中各数字(灰度值)出现的频率,可
以绘制出二者各自的灰度直方图,如图20-2所示。
图20-2 同一地点有雾霾时( )和无雾霾时( )照片的灰度直方
图
从图20-2中明显看到, 的灰度直方图相较 的灰度直方图更为
“平均”,即直方图中频率的分布更为均匀和分散。这其实解释了为
什么有雾霾的照片看起来灰蒙蒙的——这是因为灰度值过于集中,从
而使得分辨哪里是主体变得比无雾霾时更困难。
了解这一点之后,图片去雾霾的思路就呼之欲出了:要为一张图
片去雾霾,就是要使得其灰度直方图变得更加平均,即构造变换,使
得灰度值的频率分布更加分散和均匀。不妨设去雾霾后的照片所对应的灰度矩阵为 ,下面介绍两
种从 到 的变换思路,它们分别基于线性变换思想和概率
统计思想。
● 去雾霾方法1:带遗忘阈值的线性变换法
这种方法需要首先确定一个“遗忘阈值” ,将 中所有
出现频率小于这个阈值的数字全部去掉。这相当于使用 对 中的数
字进行了一次“过滤”,凡是达不到标准(出现的频率大于等于 )
的都被无视,这就是“遗忘阈值”这个名字的由来。
设经过遗忘阈值过滤后, 中所剩数字(灰度值)的最大值为
,最小值为 。显然一般情况下有 ,当 时,这张照片被
认为是在相应的遗忘阈值 下不可辨识的。
最后通过线性函数 ,对 (过滤前的待去雾霾图片)进
行变换:
得到 ,再通过灰度值恢复出图像,即用方法1去雾霾后的图
片。
作为例子,我们用此方法对图20-1中的左图去雾霾。首先通过图
20-2可以看到,出现频率在0.02以下的灰度较少,设 既不会
在过滤时去掉太多主干像素,又可以达到将灰度直方图拉伸变平均的
效果。
经过 过滤后,图片中的最大灰度值为0.70,最小灰度值
为0.30,于是可得函数
通过公式( )进行变换后,恢复出的图片如图20-3右图所示,
图20-3左图为未去雾霾的对比图。图20-3 使用遗忘阈值为使 的线性变换对图片去雾霾的效果
对比图
从图20-3可以看到,方法1的去雾霾效果还是比较明显的,图片的
对比度明显提升了,而且比未去雾霾时的图片更具有层次感。我们绘
制出图20-3中两幅图的灰度直方图的对比图,如图20-4所示,可以看
到用方法1去雾霾后的灰度直方图分布更加均匀,这也是方法1可以达
到一定去雾霾效果的原因。
图20-4 方法1去雾霾前后灰度直方图对比图
这种方法需要事先确定遗忘阈值,不同的遗忘阈值对应的效果可
能不尽相同。图20-5中给出了若干遗忘阈值下的去雾霾效果对比图。
可以看到当 、 、 和 时的去雾霾效果相
差不大,对比度会逐渐提升,但代价是相应的图像平滑度会有所降
低,其中哪张图的去雾霾效果更好就见仁见智了。但是当 时
的去雾霾效果并不好,因为此时“遗忘”了照片中过多的信息,所以
就无法有效复原主干图像了。● 去雾霾方法2:灰度直方图均衡化方法
方法1的思路是将经过遗忘阈值过滤后的灰度进行无差别线性拉
伸,使得处于的 区间内的灰度值得以伸展到 ,从而达到灰度
直方图“平均化”的效果。但是如果我们想要在保留照片主体内容的
灰度概率分布的意义下进行拉伸,而非方法1中的无差别拉伸,又该如
何处理呢?
图20-5 若干遗忘阈值下的去雾霾效果对比图
假设 是一个随机变量,可能的取值为 ,
其分布列如表20-1所示。表20-1 灰度随机变量的分布列
我们按照表20-2中的规则构造对应关系 。
表20-2 对应关系
这样依然有 且 。显然
作为新的随机变量,其分布列如表20-3所示。
表20-3 随机变量 的分布列
由表20-3可知,对于任意的 ,均有 ,即
这意味着
经过变换 之后所得的新随机变量 的取值的增量,等于 位于
该变化区间内的概率值。
如果读者学习过概率密度函数的相关知识,就知道这意味着什么
了。如果 是连续随机变量,那么(1)式等价于
其中 为随机变量 的概率密度函数,即由 的任意性,可知必有 ,注意到
,于是可得 ,即 , 。这不就是随机变量 的概率
密度函数为常函数的意思嘛!
因此可以得知,经过变换 之后所得的新随机变量 的概率分布
更加均匀。
那么上面的原理如何应用到图片去雾霾当中呢?
首先,我们将灰度区间离散化,这需要设定一个灰度级 ,将灰
度值区间 均分为等长的 个小区间,这些区间的左端点分别为
,如果图片在某个像素位置上的灰度值位于
区间像 ,则将此像素位置上的灰度值替换为此区间左端点的
取值 。这样一来,原灰度矩阵 中的元素(各位置的灰度值)
就都处于集合 中。将 出现在 中的频率视为 出现
的概率,就可以得到如表20-1所示的分布列。进而通过变换
可得去雾霾后的灰度矩阵 ,其中
图20-6中给出了灰度级 时,用方法2去雾霾前后的灰度直
方图对比图。通过对比图20-6与图20-4,可以看到方法2对灰度直方图
的均衡化效果要明显优于方法1。这是因为方法1拉伸直方图时是无差
别拉伸,但是方法2是基于灰度级的频率拉伸,使得频率越高的灰度
区间“摊得更开”。图20-7中给出了灰度级 为512、256、128、64和
32时的图片去雾霾效果对比图。图20-6 方法2去雾霾前后灰度直方图对比图图20-7 灰度级 为512、256、128、64和32时用方法2去雾霾的效果
对比图
从图20-7中可以发现,当灰度级 和 时,去雾霾效
果较好,和方法1的去雾霾效果比较起来,也更加通透和有层次感。但
是当 和 时就显得明显失真。所以和方法1的效果赖于“遗
忘阈值” 的取值类似,方法2的效果也赖于灰度级 的选择。
作为总结,表20-4中给出了方法1和方法2的对比信息。读者可以
思考:本讲中的参数 和 均为人工选取,有没有非人工的基于图片信
息的自动(自适应)参数选取办法呢?
表20-4 方法1和方法2的对比话题21:曲线的受控形变、贝塞
尔曲线与贝塞尔变换
在图像处理和工业设计中,经常需要构造具有复杂构型(带
有不规则弯曲)且满足某些条件(经过某些点或靠近某些点)的
光滑曲线;而且很多时候,这些曲线并不是一蹴而就形成的,而
是需要设计人员通过调整控制点来逐渐发现和更新设计。这个问
题可以通过本讲介绍的贝塞尔曲线来解决。不仅如此,与贝塞尔
曲线相关的贝塞尔变换对于数学建模的理论基础,尤其是连续现
象利用微分方程或向量场来研究的理论合理性,具有非常直接且
有效的解答。我们将在本讲的最后借由贝塞尔变换证明闭区间上
光滑函数类(其元素为无穷阶可导的函数)在连续函数类中的稠
密性。
本讲适合在讲授或学习完高中数学的函数、数列、平面向
量、导数和二项式定理章节后,作为数学建模材料在日常教学中
讲授或学习。本讲内容包括但不限于:
1. 贝塞尔曲线作为动点轨迹的平面几何构造;
2. 贝塞尔曲线的性质及应用——判断一堆点是否共线;
3. 贝塞尔曲线的受控形变;
4. 闭区间上连续函数的贝塞尔变换;
5. 光滑函数类在可导函数类中的“稠密性”。1. 贝塞尔曲线作为动点轨迹的平面几何
构造
假设现在有2个给定的点 ,构造向量
则这个向量的终点 位于线段 上,且分线段 成比例为
。当 在 间运动时,动点 的轨迹就是贝塞尔曲线
(这时实际上为直线段),称为1阶贝塞尔曲线,如图21-1所示。
图21-1 1阶贝塞尔曲线作为动点轨迹的平面几何构造
当给定3个点 ( )时,构造向量
变形可得
这意味着点 可以这样得到:首先在线段 上寻找点 ,
使得 ;然后在线段 上寻找点 ,使得
;最后在线段 上寻找点 ,使得 ,这个
点 即为 。当 在 间运动时,动点 的轨迹称为2阶贝塞
尔曲线,如图21-2所示。图21-2 2阶贝塞尔曲线作为动点轨迹的平面几何构造
当给定4个点 (i=0,1,2,3)时,构造向量
变形可得
这意味着点 可以这样得到:首先在线段 上寻找点 ,
使得 ;在线段 上寻找点 ,使得 ;在
线段 上寻找点 ,使得 ;在线段 上寻找
点 ,使得 ;在线段 上寻找点 ,使
得 ;最后在线段 上寻找点 ,使得
;这个点 即为 。当 在 间运动时,动点
的轨迹称为3阶贝塞尔曲线,如图21-3所示。图21-3 3阶贝塞尔曲线作为动点轨迹的平面几何构造
以此类推,对于给定的点 ( )可类似得到
阶贝塞尔曲线
如果记 ,则上式等价于
注意到,无论 如何变化,由二项式定理,均有 且
恒成立。这意味着点 的坐标为点 ( )
坐标的加权平均。2. 贝塞尔曲线的性质与受控形变
设对于点 ( )的 阶贝塞尔曲线为
则 , 。这意味着贝塞尔曲线必然经过 和 两
点,但如图21-4所示,一般情况下不一定会经过其余的 点。
图21-4 4阶贝塞尔曲线经过 和 ,但不经过 和 的例子
实际上,读者容易证明:贝塞尔曲线为直线段,当且仅当所有的
点 ( )均共线。从这个角度来说,贝塞尔曲线
可以用来判断若干给定点是否共线——如果无论 如何变化,贝塞尔曲
线的瞬时变化方向 处处恒同,则对应的点 (
)一定共线,其中 为动点 在 时刻的坐
标。不仅如此,以图21-4中的4阶贝塞尔曲线为例,通过控制点
( ),将其平移到新的位置 (
),可以使得贝塞尔曲线发生受控的形变,如图21-5所示。
图21-5 4阶贝塞尔曲线的受控形变
贝塞尔曲线目前被广泛用于图像处理和工业设计当中,例如当人
们寻找经过图21-4中 点和 点,且偏向(但不经过) 点和 点的
平滑曲线时,就可以使用图21-4中的4阶贝塞尔曲线。同时,当效果不
是很令人满意时,可以通过挪动各控制点 的坐标实现例如图21-5中
的受控形变,直到调整到符合预期为止。贝塞尔曲线具有光滑、受
控、构造简单的优点,可以借由有限个受控点实现复杂曲线的构型。
不仅如此,随着自动驾驶技术的发展,贝塞尔曲线也被用于自动驾驶
[1]
汽车的行进路线设计,详情参阅书后的参考文献 。3. 贝塞尔变换及光滑函数类在可导函数
类中的“稠密性”
研究这个课题必须引入一致连续函数的定义,但是对准备概念的
大篇幅描述会冲淡本节的主题内容,所以下面不加证明地直接给出定
理21-1,没有铺垫知识的读者可以认为定理21-1的结论给出了一致连
续函数的定义。
定理21-1:若函数 在闭区间 上连续,则 ,
,只要 ,便有 ,即 为
上的一致连续函数。
证明:需要用到有限覆盖定理,此处从略。
定理21-2是本节的关键定理,它的证明需要用到定理21-1和二项
式定理。
定理21-2:设 为定义在区间 上的连续函数,设函数
它称为函数 在区间 上的 阶贝塞尔变换,有结论
证明:(这个证明来自我的一位学生洪嘉阳,他在给出这个
证明时正读高三。)由于 为闭区间 上的连续函数,于是
为区间 上的一致连续函数。即, , ,只要
,便有 。同时由连续函数最值定理,
在闭区间 上存在最大值和最小值,于是存在 ,使得
。
注意到于是可知,取定 时,有
另外,注意到组合恒等式
可得
取 ,有 ,进而综上所述,只需要取 ,便有
又由上式左侧的连续性可知
定理结论得证。
注21-1:组合恒等式(*)的计算过程如下。
注21-2:定理21-2的证明依赖于定理21-1,所以定理21-2条件中
的“闭区间”不能去掉。读者很容易构造出反例,说明开区间上定理
21-2的结论不再成立。
我们注意到 实际上是一个关于 的多项式函数,所以它是无
穷次可导的,于是由定理21-2可以得到推论21-1。
推论21-1:任取闭区间 上的连续函数 ,对于任意给
定的精度 ,一定存在一个 上的光滑函数(即无穷次可导
函数) ,使得 。证明:定理21-2实际上已经完成了 时推论21-1的
证明,当 时,可以利用 轴方向上的图像拉伸,将原本
定义在 区间上的函数拉伸为定义在 上的函数,由于这个
过程中纵坐标没有变化,因为两函数之差的绝对值在 上的最
大值没有变化,故而推论21-1成立。
推论21-1告诉我们:闭区间上的连续函数可以由光滑函数以任意
精度逼近,换句话说,在闭区间上的连续函数任意小的“周围”,一
定存在光滑函数可以模拟它。这个结论对于数学建模有很大用处,因
为自然界的连续现象不见得都是光滑的,但是我们研究连续现象多
用微分方程模型或者向量场分析,这时需要被研究的函数是光滑
的。推论21-1实际上指出这样做的风险可以任意小。
不仅如此,当 在端点0和1处存在导数时,计算函数 的
阶贝塞尔变换 的导函数可得
进而可得
于是根据导数的定义,可得这意味着 的 阶贝塞尔变换 在端点处的瞬时变化率会逐
渐逼近 在端点处的瞬时变化率。这样一来我们就证明了定理21-
3。
定理21-3:设函数 在开区间 上连续,在
和 处可导,设函数 为函数 在区间 上的 阶贝塞
尔变换,显然 的定义域可以扩展到 上,并且有
注21-3:定理21-3对于非端点处并不一定成立,读者可构造反例
说明这一点。
作为直观解释,图21-6中给出了若干常见函数的不同阶数的贝塞
尔变换的对比图例,从中可以明显看出,随着贝塞尔变换阶数的增
加,变换后的函数逐渐向原函数逼近。图21-6 若干常见函数的不同阶数的贝塞尔变换的对比图例话题22:沃罗诺伊图与狄利克雷
自由变形
当我们拍了照片要修图的时候,往往需要对局部拉伸或者压
缩,例如:拉长人像照片中的眼角,将嘴角调整得更加上扬,将
鼻梁拉高或者将脸颊缩窄,等等。这时我们希望变形后的图片依
然比例协调,不会出现夸张、撕裂或者叠影的现象。如何设计这
样的变形算法呢?数学里的沃罗诺伊图(Voronoi diagram)和基
于它的狄利克雷自由变形方法(Dirichlet free-form
deformation)可以解决这个问题——沃罗诺伊图是中学数学中常
见的几何现象,我们在初中时利用尺规作图寻找三角形的外心,
其实就是在作3个点的沃罗诺伊图。
本讲适合在讲授或学习完高中数学的平面向量、直线和圆章
节后,作为数学建模材料在日常教学中讲授或学习。本讲内容包
括但不限于:
1. 寻找三角形的外心与一般沃罗诺伊图的构造;
2. 在已有沃罗诺伊图中添加新点后的变化;
3. 局部Sibson坐标和全局Sibson坐标;
4. 狄利克雷自由变形方法及其性质;
5. 狄利克雷自由变形方法用于人脸表情变换。1. 寻找三角形的外心与一般沃罗诺伊图
的构造
我们初中时都学习过如何寻找三角形的外心(外接圆的圆心)
——通过寻找三角形三边垂直平分线的交点。详细来说,对于给定的
,分别作 、 和 的垂直平分线,可以证明它们一定交
于一点 ,由于线段垂直平分线上的点到线段两个端点的距离相等,
因此作为三边垂直平分线交点的点 到 三个定点的距离相等,
于是点 就是 的外心。
如图22-1所示,从三角形的外心出发,沿着三边垂直平分线得到
三条射线,这三条射线将平面分为三个区域,分别记为区域Ⅰ、区域
Ⅱ和区域Ⅲ。根据垂直平分线的性质,平面上距离点 比距离点 和
点 都要近的点全部位于区域Ⅰ中。同理,区域Ⅱ为平面到点 的距
离小于到点 和点 的距离的点的集合,区域Ⅲ为平面到点 的距离
小于到点 和点 的距离的点的集合。
图22-1 从外心出发沿着三边垂直平分线射出的三条射线将平面分为
三个区域很容易利用距离对图22-1的模式进行推广:假设平面上有 个互
不相同的点 ( ),定义集合
其中 表示平面内点 到点 的欧式距离。
注意:不同的集合 和 ( )可能会有部分公共边界。这些
集合 的边界线的全体形成平面内的一个网络,这个网络被称为由点
( )生成的沃罗诺伊图,简称V图。图22-2中给
出了一个由10个点生成的V图的图示。
图22-2 一个由10个点生成的V图的图示
在这种仿佛显微镜下的细胞组织的网络结构中,如果调整其中一
个点的位置,它周围的网络结构就会随之发生变化,如图22-3所示。图22-3 调整V图中一个生成点的位置,它周围的网络结构会发生变
化,图中蓝色的网络是变化后的新网络
既然每个生成点只影响它周围的局部,那么就可以利用这个局部
性来定义一种平面内点的新局部坐标,即后文所说的Sibson坐标。2. 局部Sibson坐标和全局Sibson坐标
如图22-4所示,我们选取一个由点 生成的局部网络
〔图22-4(1)〕,添加一个新的生成点 后,局部网络结构发生变化
〔图22-4(2)〕,将这两个网络叠加起来,可得图22-4(3)中的叠
加网络。将这个叠加网络中的节点标记为图22-5所示。
记 为图形Graph的面积,显然有关系式
这意味着比例 、 、 和
满足
从几何意义上来看, 可以被看成图22-4(1)中包含 的区域对
图22-4(2)中包含 的区域面积的贡献比例。所谓的局部Sibson坐标
即定义为
显然,这个坐标必然位于四维空间 中的超平面
被第一卦限所截区域中。图22-4 在由点 生成的局部网络中添加新的生成点
图22-5 局部Sibson坐标
现在将局部Sibson坐标扩展到全局,假设现有 个生成点
,将生成的V图 中包含 的区域记作 ,并将加入新的生成点 后生成的新V图 中包含 的区域记作 ,则点 的全局
坐标的 定义为:
其中约定 。从定义中可以看出, 的局部坐标和全局坐标
的维数虽然不一样,但是局部坐标实际上就是将全局坐标的非零坐标
拿出来重新组成的坐标。
特别地, 在给定的平面几何图形 中运动时,就生成了 中每
个点的局部Sibson坐标集合 和全局Sibson坐标集合 ,根据集合
就可以反过来恢复平面几何图形 。3. 狄利克雷自由变形方法及其性质
所谓的狄利克雷自由变形,就是在图形上自由添加控制点,然后
把该图形在由这些控制点生成的V图中的局部Sibson坐标作为权重,再
将控制点的运动通过加权平均作用到图形中的每个点上。
具体地说,假设现在有一个待变形的平面图形 ,狄利克雷自由
变形由如下4个步骤组成。
算法22-1:狄利克雷自由变形
Step 1:在 所在平面内根据需求设置 个互异的控制点
,设由这 个点生成的V图中包含 的区域为
。
Step 2: ,计算 的全局Sibson坐标
,其中
Step 3:根据需求移动若干 的位置到 ,得到移动向量
Step 4:变换后的新图形 为
注22-1:由于每个点的全局坐标中可能有部分分量为0,因此也
可以将全局坐标的表达式改写为
这样只需要局部计算即可,可以大大降低计算的复杂度;由于这
个特性,狄利克雷自由变形可以被看作由若干局部形变“粘贴组合”而成的整体形变。
注22-2:狄利克雷自由变形不一定将直线变为直线,这是因为它
本质上是通过局部Sibson坐标作用的,所以当移动某个控制点 时,
对于离它充分远的点并没有影响;局部作用的性质也是狄利克雷自由
变形的好处之一——局部上设计的变化不会影响全局,且设计结果更
为丰富(能将直线变化为曲线)。
注22-3:需要指出,狄利克雷自由变形不具有路径不变性,即若
移动若干 的位置到 ,再移动 的位置到 ,对图形 的变形效
果不等价于直接将 的位置移动到 所对应的变形效果;这是因为
Sibson局部坐标会随着控制点的位置变化而逐步变化,所以在针对算
法22-1的一般情况下4. 狄利克雷自由变形方法的应用
[1][2]
狄利克雷自由变形的应用十分广泛,参考文献 中给出了其
中一种:利用狄利克雷自由变形对三维人脸进行变形,以变换面部表
情。这首先需要将针对平面图形的算法22-1推广到三维情形,然后采
集人在不同情绪下面部表情特征点的数据,进行统计分析,以得到在
不同表情下特征点位置的一般规律,之后就可以使用三维的狄利克雷
自由变形对这些特征点进行变形,通过对特征点的变形,也就得到了
对人脸的变形,从而完成了表情的转换。利用狄利克雷自由变形来变
换特征点位置的好处在于,变换后的表情比较自然,不会扭曲和撕
裂,且因为控制点可以任意选取,所以变换后的表情在保持特征点位
移下比较丰富、不死板。话题23:动力系统的周期解与生
态循环
我们生活在广袤的大自然中,大自然生态圈最基本的结构是
食物链。在本讲中,我们将利用数学建模指出,“弱肉强食”并
不是一种道德选择,也不是一种偶然结构,而是为了使生态循环
得以进行的唯一构造——只要一个星球上有了生态系统,那么它
就一定会遵循食物链的形态。同时,本讲所讨论的沃尔泰拉原理
(Volterra princ_iple)也是科学畜牧业的理论基础。
本讲适合在讲授或学习完高中数学的基本初等函数、平面向
量、导数和定积分章节后,作为数学建模材料在日常教学中讲授
或学习。本讲内容包括但不限于:
1. 土丘函数与动力系统的周期解;
2. 两个物种之间的捕猎食饵模型;
3. 沃尔泰拉原理与适度捕杀。1. 土丘函数与动力系统的周期解
定义23-1:如果定义在实数区间 上(允许 、
)的函数 满足如下三个条件,则称其为“土丘函数”
(图23-1)。
图23-1 正态分布的概率密度函数是典型的土丘函数
(1) 在 上处处可导,且导函数处处连续;
(2) ;
(3) ,使得:当 时, ,当
时, 。
注23-1:从单调性上可以看出,土丘函数均有唯一的极大值,这
个极大值也是其最大值。
定理23-1:设平面内的动点 的坐标 是时间 (
)的连续可导函数(即导函数存在且连续),且满
足如下微分方程组若方程组(*)再满足如下两个条件:
(1)存在连续可导函数 、 使得 ,向量
(2) 和 分别为关于 和 的土丘函数,
其中 和 分别为 和 的某个原函数(即
且 )。则动点 的轨迹若存在,一定为
单点或简单闭合曲线 (即不自交的光滑闭合曲线)。不仅如
此,若 的运动轨迹为简单闭合曲线 ,则动点 在 上周期运
动。
证明:由于
因此可得
进而由方程组(*),可得
,上式两边同时取 上的定积分,可得
由牛顿-莱布尼茨公式,可得进而
其中 为常数。又由 的任意性,可得在方
程组(*)的前提下, ,即
由于 和 均为土丘函数,不妨设 的最大值为
,且 的最大值为 。
当 时,方程(**)不存在解 。
当 时,方程(**)存在唯一解 。
当 时,根据函数 的单调性,可知当
时,方程(**),即关于 的方程
必有两个不相等的解(因为此时 ),将两个解分别设为
和 ,不妨设 ,如图23-2所示。
若 或 ,则方程(**)无解。这是因为根据
的单调性,此时 ,于是有
若 或 ,则方程(**)有唯一解。这是因为此
时 ,于是有即 ,这意味着必有 。
若 ,则方程(**)有两个解。这是因为此时
,于是有
即 。根据函数 的单调性,存在 和 两个
不等实数,使得 。
综上所述,如图23-2所示, 的轨迹若存在,一定是一个点
或者是一条简单闭曲线。又由于每个时刻 和 的瞬时变化率
仅由 在此时刻的坐标决定,所以当 的轨迹为简单闭合曲线
时,函数 和 均为周期函数,且具有相同周期,即 一定呈
周期运动。
图23-2 当 时,方程 的解的分布
注23-2:根据微积分知识, 和 的选取对定理条件没有
干扰,因为不同的选取最多相差一个常数,从而使得 和 最多
相差一个正系数。
注23-3:定理23-1的逆命题不一定对。
注23-4:定理23-1的作用在于将土丘函数与微分方程组的简单闭
合曲线解联系起来,是一个判定定理。2. 两个物种之间的捕猎食饵模型
举个例子,假设物种A、B分别是生活在同一片草原上的兔子和狼
(图23-3)。假设狼的数量 (单位:十匹)和兔子的数量 (单
位:千只)均为时间 (单位:天)的连续可导函数,即,导函数
、 均存在且连续。我们通过微分方程组来考虑狼和兔子数量的变
化速度 、 受双方数量 、 的影响:物种B以物种A为捕猎
对象,物种A的数目增加时,会提高物种B的繁衍速度;物种B过多时,
又会限制物种A的种群数量;特别地,当物种A很多,物种B足够多时,
则物种B越多,物种A的种群数量下降速度越快。
图23-3 狼适量捕杀兔子对狼和兔子的种群来说都是好事
基于以上思考,得到关于 、 的微分方程组如下:其中 均为正常数。对于一般的参数取值,这个微分方程组
的解析解很难得到,我们使用定理23-1来分析它。
将方程组(1)中的各式对应到定理23-1,可知
当我们设
便有
选择 和 的原函数 和 分别为
则有
其中因 和 代表种群数量,故 。
利用高中学过的导数知识,很容易判定如上的 和 均为土
丘函数。实际上,对函数 求导可得
当 时, ,函数 单调递增;当 时, ,
函数 单调递减(表23-1)。同时 ,于是根据定义23-1可知,函数 为关于 的土丘函数。类似地,可知函数 也
是关于 的土丘函数。
表23-1 随着 变化,函数 单调性的变化规律
于是由物种A、B种群数量构成的坐标 随时间 变化的轨迹
必为点单或简单闭曲线, 将呈现周期运动,不妨设其运动周
期为 。下面我们来推导著名的沃尔泰拉原理。3. 沃尔泰拉原理与适度捕猎
既然微分方程组(1)的解为周期函数,一个自然的问题是,参数
的变化会对一个周期内解的“平均值”产生什么影响?对这个
问题的解答最终会从数学的角度阐释大自然生态的奥妙。
要解答这个问题,首先遇到的问题就是:“如何计算 、 在
一个周期内的平均值?”以往我们都是对离散的数据求均值,但是现
在 、 都是连续函数,这时就不能用简单的“先加和再除以总
数”来定义“平均值”了,而是要用到定积分。
定义函数 、 在一个周期内的均值分别为定积分
在满足微分方程组(1)的情况下,我们来计算这两个数值。
由微分方程组(1),经变形可得
对两式两端分别进行定积分,可得
进而可得注意到 ,化简上式可得
即
这说明,平衡点 具有很明显的实际意义,其横、纵坐标分别
为两个物种在一个周期内的“平均数量”。从这个结果可以清楚地看
到参数的变化对这个“平均数量”的影响。
那么什么样的现实操作能带来微分方程组里这些参数的变化呢?
一个简单的办法就是“捕猎”。
如果按比例适量捕猎兔子(即函数 所对应的物种A),造成兔
子的增长率降低 ,同时狼(即函数 所对应的物种B)因食物减
少,增长率降低 。则微分方程组(1)应修改为
即这相当于在微分方程组(1)中用 替换掉原来的 ,用
替换掉原来的 。
根据前文推导的结论,此时有
如果按比例适量捕猎狼,造成狼的增长率降低 ,同时兔子因
天敌减少,增长率增加 。则微分方程组(1)应修改为
即
这相当于在微分方程组(1)中用 替换掉原来的 ,用
替换掉原来的 。根据前文推导的结论,此时有
综上所述,可得如下的“奇妙”结论。
如果适量捕猎兔子,则狼在周期内的平均数会减少,但兔子在
一个周期内的平均数却会增加。如果适量捕猎狼,则狼在周期内的平均数反而会增加,且兔子
在一个周期内的平均数也会增加。
上面的两条结论被称为洛特卡-沃尔泰拉原理(Lotka-Volterra
Principle),这条原理在20世纪上半叶由洛特卡(Alfred J.
Lotka,1925)和沃尔泰拉(Vito Volterra,1926)提出,从而奠定
了种间竞争理论的基础。后来这套模型被不同的人推广、拓展和完
善。到了20世纪60年代,理查德·古德温(Richard Goodwin,1965,
1967)的工作使得洛特卡-沃尔泰拉原理从生态学范畴走进经济学,用
以描述工业部门或企业间的合作与竞争。现在,随着互联网经济和电
子商务的发展,洛特卡-沃尔泰拉原理及其模型又被引用来分析不同电
子商务平台的发展。读者觉得洛特卡-沃尔泰拉原理还能有哪些可能的
应用呢?话题24:带有地域迁徙的传染病
模型
病毒肆虐会威胁到全社会的生命安全,是全社会面临的一次
重大挑战。假如一个国家幅员辽阔,交通网络发达,又恰逢节假
日,那么人员流动性会更强。为了降低人员流动性,延缓病毒的
进一步扩散,可以采取许多有效的措施。和教科书式的SIR模型不
同,实际的地域迁徙特征是不能不考虑的重要影响因素。本讲在
经典的SIR模型基础上提出基于地域迁徙的改进模型,并利用改进
后的模型分析疫情的发展规律。
本讲内容除了需要高中课内的函数、数列、导数、积分和向
量知识,还需要基本的矩阵运算知识。本讲内容包括但不限于:
1. 经典SIR模型的连续形式与离散形式;
2. 关于SIR模型的若干估计不等式的构建;
3. 带有地域迁徙的SIR模型;
4. 从理论上说明重症地区施行各项措施的意义。1. 经典SIR模型的连续形式与离散形式
经典SIR模型由克马克(Kermack)与麦肯德里克(McKendrick)
在1927年提出,当时的研究背景是伦敦正在流行黑死病。SIR模型将所
有人(在传染性强的病毒面前,假设所有人均可能被感染,但已痊愈
者将免疫)分为三类:还没被感染者,数量为 (单位:千人);正
感染者,数量为 (单位:千人);已痊愈或死亡者,数量为 (单
位:千人)。显然 、 、 均为关于时间 (单位:天)的函数,将
其设为 、 、 ,显然 ,其中 为总人
口数(单位:千人)。SIR模型构建了 、 、 三者之间的动
力学关系。
● 连续情形
由于人数的最小改变单位为1,是系统单位的千分之一,因此可以
假设 、 、 均为随时间 变化的连续函数。又由于可导函数
可以任意精度逼近连续函数(可导函数类在连续函数类中稠密,这是
微分拓扑的一个基本结果),于是可以进一步假设 、 、 均
为随时间 变化的可导函数,即 、 、 均存在,分别表示
“还没被感染人数”“正感染人数”“已痊愈或死亡人数”的变化速
度。
关于病毒传播的两个常识性认知如下。
(1)“还没被感染人数” 逐渐减少。 越大, 下
降越快;“正感染人数” 越大, 下降越快。而且 越
大, 对 下降速度的影响越明显。
(2)“已痊愈或已死亡人数” 的变化速度和 正相
关。
根据(1)和(2), 和乘积 负相关, 和 正相
关,于是有其中 分别为待定的正比例常数。再注意到
如果假设总人口数 不变,对上式两边求导可得
于是得到微分方程组
这便是经典的SIR模型,模型中含有两个系统参数 和 ,它们的
现实意义分别为“病毒在人群中传播的强度”与“正感染者转化为已
痊愈或死亡者的比例”,当病毒未产生变异前,可认为参数 和 均为
正定常数。图24-1中给出了一种参数取值下函数 、 、 解的
示意图像,其中 、 、 。
通过对图24-1的观察,结合严格证明,可以发现性质24-1。
性质24-1: 为单调递减函数, 为单调递增函数。
证明:由方程组(*), , ,立即可得。
注24-1:这个性质为构建反函数 和 做好了理论准备。图24-1 用欧拉近似法得到的估计曲线示意图
性质24-2: 在 时单调递增,在 时单调递减,
在 时取得最大值,其中 表示函数S的反函数。
证明:首先,由性质24-1可知,函数 的对应关系为一一对
应,于是 良定。
其次,由于 可导,于是其极值处必有 ,即
变形可得 ,即 。且由于函数 单调递减,因此当
时, ,即 ;同理,当 时, ,即
。于是 为函数 唯一的极值点,且为极大值点,
所以必为最大值点。
注24-2:这个性质实际上给出了正感染人数最多时尚未感染人数
的估计值。
性质24-3: 。
证明:对方程 两边取定积分,可得进而可得
令 ,可得
注意到 为定值,且 在 时单调递减且非负,于是只
能有
注24-3:这个性质指出,即使不做任何干预,疫情最终也一定会
消失,但是这可能需要经历很长的时间,并且使社会承受巨大的损
失。
性质24-4:设 ,则当 时,有不等式
特别地,此时有
证明:利用方程 可得
由性质24-1、性质24-2可知,乘积 在 上单
调递减,于是可得经过变形可得
注24-4:这个不等式链给出了从 时刻估计 时刻的方法。使用
相似的方法还可以得到任意 的估计值,其中 。
性质24-5:若 ,则 、 为如下方程组的根
证明:对方程
两边求导可得
将方程组(*)代入,可得
于是当 时,有
即 。
另外,将方程组(*)的前两个方程相加可得
对上式两边在 上积分,可得注意到 、 ,可得
将此式与 联立,可得
注意到
代入可得
计算可得
整理可得
注24-5:使得 的 值为一种重要的“拐点”,即还未受到
传染的人数变化速率的变化由快到慢或由慢到快的点。
● 离散情形因为连续的SIR模型可以使用微积分作为处理工具,所以更加便于
推导性质。但是微分方程组(*)难以求出解析解,面对这种情况,常
用的解决办法是离散化模型以便数值模拟。最基本的离散化方法是
“用平均变化率代替斜率”,即用
代替 。鉴于目前基本的采样时间单位为1天,则令天 ,
于是可得
即
这样就得到了从 时刻状态估计 时刻状态的近似递推关系,
这种方法被称为欧拉近似法。
利用欧拉近似法,可以将模型(*)离散化为如下的离散模型
其中 。通过代数变形,可推导出数列。 的递推关
系。实际上,由模型(**)的前两个递推关系式可得
进而可得化简可得
叠加可得
另外,由于
因此
在传染病传播研究中,一般将 记为 。由上式可知,当
时,疫情便可受到有效抑制。于是疫情防控的重中之重,就是
通过行之有效的医疗和行政手段,使得参数 和 尽可能被调整到使得
。由于 和 的实际意义分别为“病毒在人群中传播的强度”与
“正感染者转化为已痊愈或死亡者的比例”,因此一般来说,对 的
调控主要靠社会规章及宣传,对 的调控主要靠医疗技术的攻坚克
难。2. 带有地域迁徙的SIR模型
前面介绍了经典的SIR模型的连续和离散形式,并且建立了一些估
计不等式。但是结合节假日时段人流量大的特点,不考虑人口的地域
迁徙显然是不合理的。下面我们来构建带有地域迁徙的推广的SIR模
型,为方便起见,我们姑且称改进模型为M-SIR模型,其中的M取自英
文单词“migratory”。
为了承载不同省市地区各自不同的、随时间变化的 、 、 ,
不能再采用函数,只能使用向量值函数,为此我们设列向量
、 、
,以及矩阵 、 ,将原离
散SIR模型推广如下。
其中 为每个元素均为1的 维列向量,“ ”被定
义为取矩阵(或向量)中所有元素的和, 为各地区人口总数之和,
为地区数, 。 时即为经典的SIR模型。 和 的含义同前文
所述,然被视为常数。在这个模型中, 和 反映了不同地区之间的
人口迁徙情况。
(1) 表示地区 的未感染者迁徙到地区 的比例,于是的 ,
;
(2) 表示地区 的未感染者和地区 的正感染者接触的概率,
于是的 , ;
(3)假设:正感染者不会发生地域迁徙。
由模型( )可得相减可得
另外,由模型( )可知
注意到 ,可得
注意到注 ,可得
进而可得
设 ,则有
假设 趋于稳定,稳定值为 ,则对上式两边求极
限,可得
化简可得于是只要控制 尽快趋近于0,则可保证 能够尽快趋近于
0。有些措施,如交通管制相当于通过减小矩阵 中的元素值,以降低
的取值。交通枢纽城市尤其更应该加强管控。话题25:相似三角形与城墙长度
估测
人体的各部位长度,例如身高、腿长、手指长和瞳距等,在
成年后即保持稳定,我们姑且称它们为人体常数。当我们置身于
一个没有计算设备、网络设备和测量设备的情景中,却需要估计
某些事物的长度或高度时,利用平面几何中的相似关系来构造数
学模型,将我们所要测量的量通过模型转化为某些身体部位的长
度的代数式,就可以实现粗略的估计了。
本讲适合在讲授或学习完初中数学的相似三角形后,作为数
学建模素材在日常教学中讲授或学习。本讲内容包括但不限于:
1. 建立相似三角形模型来估测故宫的一段围墙的长度;
2. 参数灵敏性与模型估测能力的极限;
3. 改进模型以拓展估测能力。
图25-1是北京故宫的一段城墙,我想要测量图中两条黄色标线中
间的城墙长度。
图25-1 北京故宫的一段城墙这个问题的解决办法很多,最简单的是用尺子量,或者用手机里
自带的测量工具量。但是假如我手边没有尺子,也没有手机等其他测
量设备,那么应该如何去估测这段城墙的长度呢?
有的读者可能会立刻想到“用脚步丈量”的方法。因为我了解自
己的身高 (单位:cm),于是就能通过观察步长和身高的比例(设
为 )估计出一步走过的距离 (单位:cm),记录从一端到另一端
所走过的步数(记为 ,不一定是正整数),即可估计出这段城墙的
长度 (单位:cm)。当然这样做是有很多误差的,因为我们没法
把每一步控制在一个精确相等的水平,忽长忽短的步长会造成步数
的不准确,从而影响估测的精准程度。
改善“用脚步丈量”的精度的方法不止一种,其中最容易想到的
恐怕是“多走几遍取平均”。我可以来来回回多走几趟,比如反复走
次,分别记步数为 , ,则改进后的城墙长度估计值
为
[1]
根据大数定律 ,只要我保证走的时候平均步长稳定在 上下
波动,则走的遍数 越多,结果就越精准。
当然还有那种不需要来回走动的估测方法,但要利用初中所学的
相似三角形的知识。如图25-2所示,我们来构造相似三角形模型。
图25-2 在不走动的情况下,用相似三角形估测城墙长度的模型
首先,将大拇指垂直于地面,放到靠近眼睛的位置,使得拇指的
高度在视线中刚好遮挡住想要测量的那段城墙的初始端的高度。不妨设城墙高度为 ,拇指长度为 ,眼睛与拇指的水平距离为 ,拇指与
城墙初始端的水平距离为 ,单位均为cm。
然后,将拇指水平前移,直到视线中拇指的高度刚好遮挡住想要
测量的那段城墙末端的高度。不妨设这个阶段的手臂伸长量为 ,单
位为cm。
显然并不需要对这些量全都赋值,因为最后城墙长度 的表达式
中有可能只含有其中的一部分,这其实蕴含着数学中“设而不求”的
思想方法。具体地说,根据相似三角形的理论,可以根据两个状态分
别列出如下的比例方程组。
解得
可以看到,最后算出的城墙长度仅和三个量有关:拇指长度 、
城墙高度 和手臂伸长量 。幸运的是,它们恰好是这个模型的所有量
中最容易估计的三个量——以我个人为例,我的拇指长度约为5cm,在
图25-2中,我的手臂伸长量约为30cm,而北京故宫城墙的高度约为我
身高的3.7倍(图25-3),我的身高加上鞋高约为175cm,于是根据公
式(3)计算可得,这段城墙的长度约为38.9m。事后我又用手机里的
测量工具测量了一下这段城墙的长度,约为39.3m。如果将手机测出的
长度看作真实长度的话,那么用上面的相似三角形模型得到的结果和
真实长度的相对误差为
可见,在没有任何工具的情况下,这种利用人体常数的相似三角
形估测方法还是比较实用的。图25-3 城墙的高度在视觉上约为我身高的3.7倍
当然,如果上面这个模型有效,需要符合如下两条基本假设。
基本假设1:地面平直无起伏。
基本假设2:能见度较好,视野清楚。
显而易见,如果上面两条基本假设不成立,那么刚才的模型将不
再成立。
对模型结果的影响还有对 、 和 三个量的估计的准确程度。观
察公式(3),直观的感受好像是因为 在分母上,所以 的变化对结
果的变化影响最大。但是事实是否真的是这样呢?为此我们对三个参
数 、 和 做如下灵敏性分析:其中(5)~(7)式的左边分别在计算“ 、 和 变化1%, 会变
化百分之多少”。“ ”表示将 视为关于 的单变量函数,将其余字
母看作参数的求导结果。
从结果可以看到, 、 和 对结果的影响幅度是一样的。只不过
当 和 增大时, 会增大;而当 增大时, 会减小。
如果读者没有学过导数也没关系,我们也可以通过列表的形式来
观察 、 和 对结果的影响,见表25-1,可以得到“ 、 和 对结果
的影响幅度一样”的结论。
我们为什么要分析参数的取值变化对结果的影响呢?(这种分析
也叫作模型的灵敏性分析。)这是因为各参数的取值都是我们估计出
来的,如果参数的微小波动会造成结果的大范围波动,那么这个模型
就是无法使用的,因为我们无法在缺少工具的情况下准确测量 、 和
。
幸运的是,(5)~(7)式表明上面的相似模型的结果不会因为参
数的微小波动而发生大范围波动,即模型是稳健的。
表25-1 通过表格法分析 、 和 对结果的影响不过可惜的是,上面这个模型虽然有效且稳健,但是也有它的局
限性。实际上,我们的手臂伸长量是有范围的,这个范围就是我们手
臂的总长度。例如我的手臂总长度约为50cm,所以用上述方法最多可
以测量的城墙长度约为
那么对于长度超过64.8m的城墙,对我来说,用上述方法就无法直
接估计了。当然这时候可以将要测长的城墙分为若干不超过64.8m的部
分,分别估计再求和。但是有没有可以直接估测的改进办法呢?
有的读者可能已经想到了,我们有两只手,刚才的模型中仅用了
一只手,可否利用另一只手来改进我们的模型呢?
回答是肯定的,我们可以设计改进模型(图25-4),然使用的是
初中相似三角形的知识。图25-4 改进后的相似三角形估测模型,用到了双手
第1步和原模型相同。首先将左手拇指垂直于地面,放到靠近眼睛
的位置,使得拇指的高度在视线中刚好遮挡住想要测量的那段城墙的
初始端的高度。不妨设城墙高度为 ,拇指长度为 ,眼睛与拇指的水
平距离为 ,拇指与城墙初始端的水平距离为 ,单位均为cm。
第2步和原模型略有不同。将左手拇指水平前移,直到视线中拇指
的最顶端刚好遮挡住想要测量的那段城墙尾部的上顶端。不妨设这个
阶段的左手手臂伸长量为 ,单位为cm。
第3步是新添加的步骤。将右手拇指的上顶端对准左手拇指的根
部,沿着出发方向水平前移,直到视线中右手拇指的最顶端刚好遮挡
住想要测量的那段城墙尾部的下顶点。不妨设这个阶段的右手手臂伸
长量为 ,同时设视线中左右手拇指顶端间距为 ,设 ,单
位为cm。
显然根据上述操作,有 , ,其中 为原模型中的参
数。
根据相似三角形的理论,可以列出比例方程组,如下。
通过消元法可解得
和原模型的结果(3)式相比,在 和 取值相同时,如果设 的
最大值为 ,则(3)所能估测的最大长度为
由于人的手臂长度在新旧模型中相等,即在新模型中, 的最大
取值也为 ,因此新模型所能估测的最大长度为于是新旧模型的最大估计距离之差为
可以看到,新模型的计算结果和五个量 有关,以增加
复杂度的代价换来了对估测距离能力的扩展。下一个自然的问题是:
这种能力到底能扩展到多大?
通过图25-4,显然可以看到
注意到 ,可得
即
且身高越高,则不等式(16)两端的数值越接近;如果身高等于
城墙高度,则不等式(16)中的不等号就可以被替换为等号了——但
这显然是不可能的。
将(16)式代入(10)式,可得
由于 , ,且二者的等号不可能同时取到(受人体结
构限制),因此可得这意味着,新模型最多能将原模型的估测能力扩展为原来的2倍。
回顾前文,原模型最多能够测量大约65m的距离,那么新模型就最多能
将这个距离扩展为130m。
有没有什么方法可以进一步扩展估测的距离范围呢?这个问题留
给读者作为思考练习。话题26:水面映字与半球映射
我们在日常生活中都有体会:当拿起一个装有水的半球形杯
子,并透过杯中水面观察杯子下方纸面上的字迹时,我们发现字
迹会产生一定程度的形变,如图26-1所示。一系列自然的问题
是:纸面上的给定图形映射到水面时到底变为什么图形?这种映
射受哪些参数影响?这些参数影响的效果是什么样的?什么样的
曲线在映射之后不会发生形变?这些问题足以用高中的平面向量
与空间向量知识解决,这也是本讲要讨论的话题。
图26-1 透过装有水的半球形杯子观察纸面字迹
本讲适合在讲授或学习完高中数学的基本初等函数、平面向
量、空间向量和导数章节后,作为数学建模素材在日常教学中讲
授或学习。本讲内容包括但不限于:
1. 半球映射模型的建立;
2. 对半球映射性态的分析;
3. 一些有趣的直观例子(包括半球映射下点密度的变化);
4. 参数变化对映射效果的影响。
我们的目的是建立一个从生活现象中抽象而成的几何模型,为此
我们需要四条基本假设。基本假设1:纸面上的图形通过与水平面垂直的平行光线先
投射到半球面上,再经过光在水面的一次折射射入人眼中。
基本假设2:人眼为空间中的一个点,位于水面正中央的正
上方。
基本假设3:玻璃杯的轮廓为半球形,水面位于大圆截面位
置。
基本假设4:忽略玻璃杯的厚度,即忽略杯壁中的折射过
程。
在如上四个基本假设下,可以将图26-1中的情景抽象为图26-2所
示的几何模型。我们可以在这个几何模型上建立空间直角坐标系,原
点位于球体的球心处,球心竖直向上的方向为 轴正方向, 轴和 轴
方向任意。为不失一般性,设球体的半径为1,人眼位置为 ,
纸面所在平面为 。如图26-2所示,平面 上的图形首先竖
直地投射到半球面上,我们得到半球面上的图形;之后半球面上的图
形又通过赤道平面的折射(从水中入射到空气中)到达人眼。设定光
线从水中到空气中的折射率为 。很显然,球面上的投射图形直接决定
了水面上的折射图形。
图26-2 在基本假设下抽象出来的几何模型为了将这种决定关系定量地呈现出来,我们需要分析球面投射图
形上点 的坐标与水面折射图形上点 的坐标之间的关系。由于三点
确定一个平面,因此光路 一定位于同一平面内。为了简便起
见,我们就可以将这个平面抽出来单独计算,并利用旋转的办法将这
个平面内发生的事情扩展到任意光路所在平面上去。
我们在光路 中建立平面直角坐标系,如图26-3所示,此时
半球被平面截取为半圆,将坐标原点设置在半圆的圆心处(即和原空
间直角坐标系的原点重合),将纵轴设置为垂直向上(即和原空间直
角坐标系的 轴重合),将横轴记为 轴。
图26-3 光路 所在平面
设 、 、 ,则有根据折射定律, ,于是可得
即
两边取倒数可得
有了上述准备,就可以定义如下的半球映射了。
定义26-1(半球映射):设 为单位圆盘
, 为其中一点,设点 坐标的参数形式
为 ,则其半球映射下的像定义为
其中 、 、 , 和 满足方程
其中 、 为参数。
注26-1:已知 ,代入(2)式可求得不止一个 ,但其中
只有一个满足 ,所以定义是良定的。注26-2:半球映射的原像,就是图26-2中底板平面内的点;半球
映射的像,即为图26-2中半球面赤道平面上的映照点。底板平面内的
图形在半球映射下,在半球赤道平面上显映出对应的图形。
注26-3:半球映射可以被看作从单位圆盘到自身的映射,显然它
是单射,同时也是满射〔因为给定 值,也能通过(2)式求出
对应的 〕。所以半球映射为单位圆盘到自身的一一映射。
注26-4:半球映射并不是共形映射,因为它并非将单元圆盘内的
[1]
圆映射为圆 。图26-4中给出了若干图形的映射结果。图26-5中直观
地展现了半球映射对单位圆盘内密度的改变,其中 , 。
图26-4 (从左至右)圆、心形、直线段在半球映射下的像
图26-5 半球映射将单位圆盘内的平行网格映射为单位圆盘内密度向
中央汇聚的弯曲网格
参数 和 对半球映射的效果会有什么影响呢?从图26-6中可以直
观看到,当折射率 保持不变时, 越大,半球映射对原网格的保持越
好;反之, 越小,形变越大。图26-6 当 , 分别取值1、10、100时的半球映射效果
实际上当 时,代入(2)式,可得(2)式左侧趋于无
穷,故右侧也趋于无穷,即
进而 。这一点从半球映射的物理意义很容易看出—— 越
大,折射光线越接近平行光线(图26-7)。
图26-7 半球映射对同心圆的变换效果,其中参数 、
另外,当折射率 时,方程(2)逐渐接近如下方程
解得
,或
显然 ,于是舍掉上面的第二个解,(思考:为什么?)于是当折射率 时,方程(2)逐渐接近如下方程
此时无解。
另外,由方程(2)容易证明,2
进而可得
由(6)式可得,变换前后的差值 的范围如下:
这意味着,折射率越大或观察高度越高,观察到的图形形变幅度
就越小。话题27:复数的几何意义、共形
变换与图片扫描
复数是高中阶段对数域的第一次本质扩充,这个扩充以损失
全序性为代价,获得了更为明晰和简洁的几何形态,使得复数成
为处理方程和几何的标准数域。复数在几何上的方便意义来自两
个方面:一是它作为对象的二维属性,复平面内的点与平面向量
一一对应;二是复数之间运算的几何直观——径向拉伸和旋转。
对这两方面的继续挖掘最终催生了里程碑式的“黎曼映射定理”
的发现,该定理规范了复平面上的所有共形映射,在它们之间建
立起了稳固的联系。从现代数学“关系本体论”的角度来看,该
发现无疑是伟大的。从现实应用角度来看,它也为图片扫描时不
规范区域的规范化提供了理论依据。本讲从复数的几何意义开
始,介绍黎曼映射定理,并利用一个简单的共形映射实现对某类
扫描图片的整形。因本讲面向高中读者,所以不从复分析角度切
入。
本讲适合在讲授或学习完高中数学的基本初等函数(幂、指
数、对数、三角函数)、平面向量、复数和导数章节后,作为数
学建模素材在日常教学中讲授或学习。本讲内容包括但不限于:
1. 复数及其运算的几何意义;
2. 共形映射与调和函数;
3. 黎曼映射定理的介绍;
4. 利用共形映射实现对扫描图片的整形。1. 复数及其运算的几何意义
复数的一般形式形如 ,其中 ,i满足 ,为虚
数单位。这里需要注意,绝对不能想当然地写作 ,否则会产
生如下矛盾:
根据定义,复数 ( )由它的实部 和虚部 唯一
决定,这两个实数 、 可以被看作一个有序实数对 ,进而就对应
了二维欧式平面中的点。不同的复数对应不同的点,反过来,不同的
点也对应了不同的复数,所以复数集 中的复数和欧式平面点集 上
的点通过这种方式一一对应。我们也将与复数集 对应起来的平面称
为复平面,复平面是复一维的几何对象,同时也是实二维的几何对
象。
复数之间存在加、减、乘、除四则运算,其中减法被看作加法的
逆运算,除法被看作乘法的逆运算。复数加法的几何意义等同于平面
向量的平行四边形法则,
其中 , 。从平面向量的角度描述,即为
复数的乘法也具有非常清晰的几何直观,但是首先需要使用著名
的欧拉公式将复数的形式变为指数形式。欧拉公式的形式如下:
它可以通过将两边展开为点点收敛的无穷级数被证明。
利用欧拉公式,任何一个复数都可以表示为指数形式:其中 为复数 的模长, 称为复数 的主辐角,记为
,满足
一般的辐角 为主辐角加上 的某个正数倍,即
显然,辐角中对不同整数 的选取不改变复数的值。
借助指数形式,两个复数的乘法就可以简洁地表示为
即“两复数相乘,模长相乘,辐角相加”。
辐角具有非常明确的几何意义,图27-1中为复平面内任取的一个
复数 。
图27-1 辐角的几何意义辐角的几何意义意味着,复数的乘法可以被看作径向伸缩和旋转
的复合映射。具体地说,设 ,则映射
可以分解为如下两个映射的复合:
如图27-2所示, 表示将复数 沿着它所在方向拉伸至原来模
长的 倍,方向不变; 表示将复数 绕着坐标原点逆时针旋转
,模长不变。因为径向和旋转方向互相垂直,所以复合的先后顺
序并不影响结果(这其实是平面的一个本质属性,三维空间中没有这
种交换不变性)。图27-2 复数乘法的几何意义
特别地,当 时, , ,可得著名的棣莫弗公
式:
利用棣莫弗公式可以很轻松地推导任意倍数的倍角公式:
其中 代表取实部, 代表取虚部。例如,当 时,即
可得到通常的二倍角公式
当 时,即可得到通常的三倍角公式2. 共形映射与调和函数
我们考虑从欧式平面 到其自身的映射
其中 、 均为关于每个分量连续可导的二元函数。
考虑欧式平面上的两条任意光滑曲线
其中 , 和 为关于 的连续可导函数, 。
设这两条曲线交于点 ,且不妨假设
则映射 将这两条曲线映射为如下的两条新曲线:
设 将点 映射为 ,则新曲线 和 交于点 。
经过简单计算可得若曲线 和 在点 垂直,即 ,即
再考察 可得
显然,当 和 满足
时, 。方程组(14)被称为柯西-黎曼方程,不失一般
性地,我们刚才相当于证明了:
命题27-1:对于映射 而言,如果
和 满足柯西-黎曼方程,且 ,则映射 将直角映射为直角。反之,如果映射 将所有直角均映射为直角,则
和 必满足柯西-黎曼方程,且 。
注27-1:命题27-1的必要性证明由方程(13)及曲线 和
的任意性立即可得。
注27-2:之所以要求 ,是因为使得 的点为映射
目标曲线的奇异点,曲线在这样的点处要么自交,要么是尖点,没有
唯一明确的切方向。
于是对于满足柯西-黎曼方程的映射 而言,它保持了映射前后的
直角关系不变。由于圆周角为直角,因此它也保持圆不变性——即如
果映射 的原像是圆,那么它的像也一定是圆(或退化的点,或一条
直线——直线可以被看作包含无穷原点的圆)。
定义27-1(共形映射):将映射 称为
“共形映射”,如果它满足
(1)映射 满足柯西-黎曼方程(14),且 ;
(2)映射 为从定义域到值域的双射。
实际上可以进一步证明,共形映射不仅可以保持直角和圆的不变
性,还可以保持任意夹角的不变性。即命题27-2成立。它的证明可以
从绝大多数复分析的基础文献中查到。
命题27-2:共形映射保持相交曲线在交点处的夹角不变。
共形映射与调和函数有非常直接的联系。实际上,如果映射
为共形映射,则 和 满足柯西-黎曼方程
(14),如果它们二阶连续可导,则有
进而可得同理可得
数学上通常将算子 记为 ,称为拉普拉斯算子。于是(16)
式和(17)式可改
数学上将拉普拉斯算子计算为0的二元函数称为调和函数。调和函
数最重要的性质为路径积分的不变性,即通过曲线积分
定义出的函数 是良定的,和积分路径无关。这是因为对于
任意两个不相交的平面积分路径路 和 ,它们围成一个平面封闭区
域 ,且 的边界即为的 和 。根据格林公式有
于是沿着路径于 和 的积分结果是一样的。
还可以利用复数将柯西-黎曼方程改写为更为简洁的形式。记
则有如果将映射 看成从复平面 到其自身的映射
经过简单计算可得
于是有下列定义和命题。
定义27-2:从复平面 内的区域 到复平面 的映射
为全纯函数,当且仅当
命题27-3:从复平面 内的区域 到复平面 的全纯函数
为共形映射,当且仅当
命题27-4:若从复平面 内的区域 到复平面 的映射
为全纯函数,则有
并且 和 均为调和函数。
在现代几何学中,如果我们想要在一个拓扑流形上积分,往往要
先在这个拓扑流形上赋予度量结构,然后通过霍奇分解将上面的1微分形式分解出调和部分,再利用调和部分的积分路径无关性来定义流形
上从一点到另一点的积分。此法定义出的积分与积分路径无关,更方
便研究。由于柯西-黎曼方程与调和函数之间的紧密关系,因此现代几
何学往往用复几何的语言描述。
例27-1:默比乌斯变换
默比乌斯变换是这样的一个复变函数:
其中 且满足 。默比乌斯变换即为一个全纯
函数,因为
所以默比乌斯变换是共形变换。实际上,如果 ,则默
比乌斯变换将单位圆盘一一映射为单位圆盘。反过来也可以证明,所
有单位圆盘到自身的一一全纯映射都是默比乌斯变换。
默比乌斯变换之所以有这样的性质,是因为它可以分解为
于是默比乌斯变换由平移、拉伸和反演变换复合而成,其中反演
变换即为映射 ,反演变换也是全纯函数,因为而平移、反演、拉伸都是全纯的,并且复导数非零,进而是共形
的,所以它们的复合也是全纯和共形的。3. 黎曼映射定理的介绍
著名的黎曼映射定理描述如下。
定理27-1(黎曼映射定理):设 为复平面上的非空单连通
开区域,且 ,则对于任意的 ,存在唯一一个双全纯映
射 ,使得 , 。其中
为上半复平面。
注27-3:设 ,其中 和 为实二
元函数,i为虚数单位,则其复导数定义如下
注27-4:黎曼映射定理的唯一性由边界条件 和
保证,如果这两个条件缺少一个,那么映射将不
再唯一,那时不同的映射之间相差一个默比乌斯变换。
黎曼映射定理给出了映射的存在唯一性,但是并没有给出构造映
射的方法。一般地,这种映射的构造是非常困难的,但是在特殊情况
下可以直接写出其映射公式。这就是下面的施瓦茨-克里斯托费尔
(Schwarz-Christoffel)公式。
定理27-2:设 为复平面内实轴上的 个不同的
点,且 ,则映射
将上半复平面 映射为复平面的 边多边形
区域 (允许是凹多边形),其中 的顶点逆时针依次为
,且 处多边形 的外角为 ,
和 为两个复参数。4. 利用共形映射实现对扫描图片的整形
在实际的应用中,我们往往可以根据需要构造出所需共形映射。
例27-2中的映射是一个很常用的映射,它可以实现“将复平面内的一
根棍子磨平”的效果。
例27-2:考虑复变函数
或将其等价地写为
其中 为一个正实数,复数开根号“ ”的含义是
,其中 为复数 的辐角,且令其位于辐 之中。
这个函数可以被看作由三个更简单的函数复合而成:
、 、
很容易验证 、 、 均为全纯函数,于是它们的复合 也是全纯
函数。图27-3中给出了映射 、 、 各自的效果,以及复合起来后映
射 的效果。图27-3 例27-2中各映射的效果
直观上看,全纯映射 的效果仿佛是“将原来复平面上高为 的黄
色棍子磨平”,而且在“磨平”的过程中,对除“棍子”周围的图形
共形。图27-4和图27-5展示了不同区域和不同曲线形状的基本图形
(直线和圆)在映射 下的结果。
图27-4 上半复平面的直线被映射 作用的效果
图27-5 上半复平面的圆被映射 作用的效果
那么这和图片的扫描与整形有什么关系呢?图27-6的左图为某张
切角黑白图片的原图,右图为使用某手机拍照扫描软件整形后的图
片。图27-6 某手机拍照扫描软件对切角图片的整形效果
从图27-6中可以看到,原图中某些直角在整形后变为非直角。这
是因为该扫描软件使用的整形方法是简单地将左图中的矩形拉伸为右
图中的四边形,而这种拉伸并非共形映射。如果希望整形后尽可能地
保留直角,又该如何整形呢?我们希望用共形映射可以达到或接近预
期效果。
图27-7中展示了利用映射 的整形效果。可以看到:采用共形映
射变换后,原图中网格线之间的垂直关系被很好地保留下来。也就是
说,共形映射可以更好地保持图形的结构信息。但是需要注意的是,
共形映射虽然可以保持几何结构不变,但是构造适合的映射往往需要
相对复杂的计算。例如图27-7中利用一次映射 整形其实并没有将切
角图片变为矩形,然有一个“弧形”的切片。当然我们可以多步重复
使用映射 ,将弧形的切片逐步变小,同时因为每一步都是共形变
换,所以映射的复合然共形。理论上,经过充分多次重复整形之后,
弧形切片的面积将可达到任意小,但是其计算代价明显大于图27-6中
四角拉伸的办法。所以图27-7中的方法适用于那些对图片中的结构信
息非常重视的应用领域,例如航天工业。图27-7 利用共形映射 对切角图片的整形效果
当然,需要整形的图形可能千奇百怪,不可能人为地逐个构造适
合的共形映射。实际上,在应用中往往使用调和向量场来逐步调整图
片,这个方法就需要用到偏微分方程及其数值解理论,这超出了本讲
[1]
想要介绍的范围。读者可以参阅参考文献了解相关技术 。话题28:再谈艺廊摄像头问题
——二重监控
我们在话题11中讨论了在一个 边形艺廊的拐角处设置摄像
头,以最少的摄像头数量覆盖整个艺廊的监控器分布方法。通过
使用对偶图和图的三着色方法,得到了摄像头数量不会超过
。但是现实中很多极端贵重的艺术品往往会被单独安放在某个房
间的中央,游客会从四面八方去观赏展品。如果仅有一个摄像头
监控该展品,那么万一这个摄像头遭到人为或意外损坏,该展品
就会脱离监控。为了避免这种事件发生的可能,一个有效且简单
的办法是在房间的墙壁上安装两个摄像头,同时监控该展品,确
保两个摄像头的视野都能够覆盖以该展品为中心、半径为 的某
个圆形区域,并且使得这两个摄像头离得尽量远。一个自然的问
题是:是否任意指定房间,都能够安装这样的二重监控摄像头
组?答案是否定的,本讲就来讨论这个问题,并最终给出何时无
法安装的判定定理。
本讲适合在讲授或学习完高中数学的三角函数、三角恒等变
换和解三角形后,作为数学建模素材在日常教学中讲授或学习。
本讲内容包括但不限于:
1. 系统参数空间的确定;
2. 二重监控系统存在的性质定理,即何时不存在的判定定理;
3. 一种简单的安装算法;
4. 多重监控问题简介。
假设展厅平面图为一个单连通的平面凸区域假 ,其内部点 处
安放着一个贵重展品,以点 为圆心,以 为半径作圆 ,圆 的
内部区域称为安全范围。首要的问题是,寻找两个点 (其
中 表示多边形区域 的边界,即房间的墙壁),使得过点 作圆
的两条切线,两条切线所张角度小于等于 , 。角 可以被看作
摄像头视野的最大张角,设 ,并且要求摄像头 的张角区域
和 的张角区域的公共部分为一个凸四边形,而非一个开放区域(图
28-1,这相当于一个分离性条件,避免两个摄像头距离过近,降低两个摄像头同时被恶意损坏的可能)。为了处理这个问题,我们分为两
步进行。
Step 1:首先不考虑条件“ ”,并认为过点 作
圆 的两条切线,两条切线所张角度恰好等于 , ,确定
点 、 的位置(图28-1左图)。
Step 2:挪动圆 和 、 ,使得 、 位于边界 上
(图28-1右图)。
图28-1 先确定点 、 的位置(左图),再将整个监控系统安
置在墙壁的 上(右图)
首先观察图28-1,利用平面几何很容易得到如下观察。
观察1: 。
这是因为这 。
观察2: 。
这是因为,连接 并延长至点 ,如图28-2所示。根据外角定理
可得两式相加可得两 。
图28-2 的证明辅助线
观察3:给定 和 ,不考虑刚性旋转,四边形 完全由
完 决定。
这是因为,由观察1和观察2,如果设四边形 四个内角分别
为四 、 、 、 ,则有如下方程组解得
于是四边形 的形状由的 所决定。又因为圆 为四边形
的内切圆,半径 决定了四边形 在形状相似时的大小。
于是在不考虑刚性旋转的情况下,四边形 由 唯一决定。
注28-1:观察3说明,当给定 和 之后,四边形 的信息完
全含于的 的信息中。又由于点 、 均为四边形 两组对边
延长线的交点,因此点 、 的位置信息也由的 唯一决定。于是
于 是本系统中除 和 之外的第三个重要参数。
观察4:线段长 、 、 ,且
。
这是因为,四边形 外接于圆,于是 ,
,又由于 ,因此 ,于是
、 。同时由于 且 ,可得
,于是 。进而有 ,可
得 。
现固定 ,并设边长 、 ,于是 、
,连接 并设线段长 ,连接 ,并设线段长 。由
观察4可得
为方便起见,设四边形 的四个内角分别为的 、 、
、 。关注 ,根据正弦定理可得
由于 为等腰三角形, ,可得注意到
联立(1)式、(2)式和(3)式,可解得
其中 。注意到。 ,代入(4)式和
(5)式可得
同时在 中,如图28-3所示,设圆 与 相切于点 ,与
相切于点 ,连接 、 ,则有 , ,
,进而可得图28-3 推导 和 、 和 之间关系时所用的辅助线
连接 与 交于点 ,在 与 中,有
将(8)式和(9)式联立方程组,并注意到式 ,可
以解得
将(10)式代入(6)式和(7)式,并使用和差化积公式,可得过点 作 于点 ,易知 、 、 三点共线。设线段
长 ,由(12)式可得
注意到 、 ,可得 ,于
是点 在线段 的垂直平分线上。进而可得性质定理28-1。
定理28-1:设 为一个平面凸区域。若存在 使得
以 和 为顶点、大小为 的张角区域的公共部分 (一个凸四
边形)包含半径为 的圆盘,则下列不等式成立。
其中 , 为四边形 中距离直线
最远的顶点所对应的内角。
注28-2:定理28-1的逆否命题给出了何时不存在二重监控系统的
判定法则。
注28-3:如果区域 是事先确定的,那么由定理28-1, 就需要
满足
由于 ,因此 一定是锐角,于是由不等
式(16)可解得
明确了二重监控系统何时无法安装的判定定理之后,下面的问题
就是在该定理存在时,如何方便地找到适合的安装位置——包括展品
的位置 ,以及摄像头的安装位置 、 。正如本讲开篇所言,为了降低两个摄像头同时被恶意损坏的可能,需要使 和 相隔得尽可能
远。
下面给出了一种比较方便的安装方法(图28-4)。
算法28-1:二重监控系统的安装
输入:安全半径 、监控摄像头的张角 、平面凸区域 。
输出:展品摆放位置 ,摄像头安装位置 、 。
Step 1:找到区域 的最远对径点作为 和 。
Step 2:连接 和 两点,并作出其垂直平分线 。
Step 3:在垂直平分线 上定位点 (不一定在 内部),使
得
Step 4:从点 出发,沿着 h 朝着线段 方向前进如下距
离 ,确定点 位置
Step 5:输出点 、 、 位置。
注28-4:算法28-1的主要计算复杂度集中在Step 1。如果 是平
面凸 边形区域,在算法28-1的Step 1中,只需要使用旋转卡壳算法
逐步观察对角线长度,即可在 时间复杂度内得到对径点。关于旋
[1][2]
转卡壳算法,读者可参阅参考文献 。
注28-5:算法28-1只是一种充分性的安装算法,即并非所有满足
需求的二重监控系统都可以由算法28-1给出。图28-4 二重监控系统安装步骤示意图
二重监控系统的不安全性理论上可以达到零,因为两个摄像头同
时被损坏的概率为零。一旦发生其中一个被损坏的情况,那么就可以
即刻关闭展馆。如果照顾到观众的感受,不允许在展览时关闭展馆,
而是选择在展览结束后再进行维修,那么二重监控系统还是有风险
的。假设一个摄像头在展览期间被损坏的概率为 ,则两个摄像头在
展览期间都被损坏的概率为 ,这就是二重监控系统失效的概率。一
般地, 重监控系统的失效概率为 ,随着监控摄像头增多,这个失
效概率会迅速减小。对于一般 重监控系统的推广和研究留给读者思
考。话题29:Sigmoid函数与万有逼近
定理
在资源受限的生物种群模型中,生物种群数量变化趋势经常
符合S型函数,即先加速增多,直到种群数量达到环境所能容纳的
种群极限数量的一半,之后增速逐渐放缓,直到种群数量渐近于
环境所能容纳的极限数量。S型曲线在数学上可以被看作由
Sigmoid函数经过平移和拉伸得到的。Sigmoid函数不仅仅在生物
学中应用广泛,在信息科学、材料科学甚至心理学中也具有丰富
价值。神经网络中著名的万有逼近定理,就是利用Sigmoid函数逼
近阶跃函数,将阶梯函数分解为若干简单S型函数的线性组合,进
而以任意精度逼近给定的复杂函数。不仅如此,借助Sigmoid函
数,可以用一个光滑函数以任意精度逼近任意有限分支规则。
本讲适合在讲授或学习完高中数学的基本初等函数、数列、
导数和定积分章节后,作为数学建模素材在日常教学中讲授或学
习。本讲内容包括但不限于:
1. Sigmoid函数与阶跃函数;
2. S型函数的线性组合与阶梯函数;
3. 神经网络的万有逼近定理;
4. 用Sigmoid函数逼近分支规则;
5. Sigmoid函数的分段线性变种——ReLU函数。1. Sigmoid 函数与阶跃函数
Sigmoid函数的定义域是全体实数,其解析式为
通过对这个函数求导数及二阶导数
可以得到其图像的形态特征,如表29-1所示。图29-1描绘了其函
数图像。
表29-1 Sigmoid函数的形态特征
图29-1 Sigmoid函数的函数图像Sigmoid函数之所以常见且重要,其中一个重要的原因是,它经过
拉伸和平移的图像变换可以以任意精度逼近阶跃函数。同时,Sigmoid
函数是光滑函数(任意阶导数存在且连续),这就为分析很多具有离
散突变的相应问题带来了方便。
具体地说,阶跃函数的一般形式为
其中 为参数。称 为在 处跳跃的阶跃函数。
阶跃函数并不是连续的,它在 处存在第一类间断点,且是不
可去间断点。但是可以基于Sigmoid函数构造函数序列函 去
逼近它,其中 形如:
命题29-1:设 为Sigmoid函数, 为在 处跳跃的阶跃
函数,函数序列 形如
则 , ,使得只要 ,便有
证明: 取定,记 ,取 ,其中 为高
斯取整函数。则当 时有于是 ,对于任意的 ,只要 ,便有
。再由于
以及极限的保序性,可知以 ,对于任意的 ,只
要 ,便有 ,证毕。
注29-1:(6)式左侧可以被看作衡量函数 和 差别的
一种“距离”。定义29-1及其后的命题29-2表明,如此定义的函数间
的“距离”,符合通常对距离的直观印象。它帮助我们理解“逼近”
这件事到底是在什么水平下发生的。
注29-2: 并不会逐点收敛到 。实际上,如果 ,
则有 ,但是 、 ,于是 。
定义29-1:设定义在实数集 上的函数 和 均为分段
连续函数,且至多存在有限个间断点。定义 和 的 距离为允许 。
命题29-2:设 为定义在实数集 上的所有至多存在有
限个间断点的分段连续函数所构成的集合,则有
(1) , ;
(2) , ;
(3) , ,且 当且仅当存在
某个 的零测度子集 ,使得 , ;
(4) , 。
证明:(1)(2)和(3)由定义29-1立即可得,(4)可由
绝对值不等式
两边求积分得到。
注29-3:命题29-2中的(1)称为反身性,(2)称为对称性,
(3)称为非负性(允许相差一个零测度集),(4)称为三角不等
式。
注29-4:注意 并不构成距离空间,因为如上定义的距离 并
不满足自反性,即,并没有“ ”。实际上,
需要约掉一个等价关系“ ”后才是距离空间,其中“ ”当且仅
当“存在某个 的零测度子集 ,使得 , ”。
用定义29-1的语言书写命题29-1(图29-2),如下。
命题29-1(重写形式):设 为Sigmoid函数, 为在
处跳跃的阶跃函数,函数序列 形如
则 , ,使得只要 ,便有图29-2 用 逼近阶跃函数2. S型函数的线性组合与阶梯函数
一般的阶梯函数由有限个阶跃函数线性组合而成。具体来说,函
数 被称为阶梯函数,若存在 个阶跃函数 , , ,
,以及 个实数 ,使得
由于S型函数 可以逼近 ,且 为一个有限的正整数,
因此
便可以逼近 ,如图29-3所示。这里的逼近指的是 距离下的
逼近,即命题29-3。
命题29-3:设 和 的定义如(7)式和(8)式所示,
则 。
证明:由命题29-2,可知
进而由命题29-1及 的有限性,可知结论成立。图29-3 用S型函数的线性组合逼近阶梯函数3. 神经网络的万有逼近定理
所谓的神经网络,即为函数
我们可以将其描绘成如图29-4所示的计算网络,这里 ,
。一般情况下,各 可以互不相等。
图29-4 采用Sigmoid函数作为激励函数的神经网络即为S型函数的线
性组合
图29-4具有仿生学的解释,参考图29-5中单个神经元的生物学结
构:输入信号 ,通过 条树突传递到 个神经元,每条树突对于信
号有增强或减弱(乘以 倍)和相位延时(平移 )的效果,经过
个神经元的细胞体的激励产生响应(作用Sigmoid函数 )后,再经
过突触汇总输出,其中经过轴突时会对激励后的信号予以加强或削弱
(乘以 倍)。图29-5 单个神经元的生物学结构
图29-4中输入节点的集合被称为“输入层”,输出节点的集合被
称为“输出层”,中间的 个节点的集合被称为“隐含层”。图29-4
实际上是一个输入层和输出层各包含1个节点,隐含层包含 个节点的
神经网络。一般地,输入和输出可以是高维向量,相应的输入层和输
出层可以有多个节点;隐含层也不一定只有一层,不同的隐含层允许
具有不同的节点个数。
神经网络的发明初衷是模仿大脑的学习机制,用S型函数拟合采样
数据点。一般地,假设采样数据集为 ,
其中 为远大于1的正整数。客观现实中一定存在至少一个连续函
数 ,可以在最小二乘法的意义下较好地拟合数据集 。但
是当面对一个新现象对应的数据集时,我们既不知道 的函数
型,也对如何设置参数一无所知,这也是最小二乘法在使用时面临的
一个本质难点。神经网络为这个问题带来了福音。实际上,定理29-1
指出:只要函数 是连续的,就存在神经网络以任意精度逼近
它。
定理29-1(万有逼近定理):设函数 在区间在
上连续。则 ,存在充分大的 , ,及实数
, ,使得函数
满足证明:由于函数 在区间 上连续,于是必在 上
一致连续,于是 , ,使得只要定义域内的 满足
,便有
现选取 ,其中“ ”为高斯取整函数。令
等分区间 ,构造阶梯函数
其中 , , 。于
是根据 的一致连续性,可知连 有
将 按照如下方式延拓到 上
显然有
由命题29-3可知,对于给定的 ,存在 ,使得只要
,便有于是当 时,有
定理证毕。
注29-5:如果条件中假设 在 上可导,且导函数也连续,
那么不仅可以得到存在性证明,还能够定量地给出参数 的具
体设置(见参考文献 [1])。
注29-6:该定理稍经修改,也适用于闭区间上具有有限间断点的
分段连续函数,留作练习。
注29-7:定理29-1只是给出了存在性结论,实际应用时 可能
非常大,导致运算规模异常庞大。这也是1970年人工智能出现第一次
低谷的原因。如何选取有效且尽可能小的 是问题的关键。同时,
( )也不一定是区间也 的等分点,在有的问题里,
非等分取点会使得 更小,从而简化系统的计算复杂度。
注29-8:神经网络相当于解决了最小二乘法拟合数据时“如何选
取函数型”这一本质难点。但是因为参数过多,从神经网络中很难反
映出数据背后的机理,所以不适用于机理建模。
具体地说,在确定了 和 之后,使用神经网络(13)来拟合数
据集 ,等价于求解如下的无约束非线性规划问题(有时会规定参
数空间的范围,那时即为有约束的非线性规划问题)。
这需要求解非线性方程组该方程组因其非线性一般很难求解,所以工程上使用梯度下降法
等数值迭代方法求解其数值。
注29-9:如果数据集 中任何两个数据的横坐标不等,那么就
可以构造拉格朗日多项式(Lagrange polynomial)经过每一个数据
点,但是这样的多项式首先次数过高,其次还有可能在数据端点处产
[1]
生大范围跳跃 ,而使用神经网络则不会出现这个问题。所以神经网
络也可以用作插值方法。4. 利用Sigmoid函数逼近多分支规则
角谷猜想在1937年由德国数学家洛塔尔·科拉茨(Lothar
Collatz)提出,匈牙利大数学家埃尔德什(P. Erdös)认为“数学还
没有成熟到足以解决这样的问题”。目前人类已经验证了小于
的所有正整数,均未发现例外。但是对于首项 和首次到达 之
项数 之间的关系,然一筹莫展。
角谷猜想:任取正整数 ,按照如下规则生成数列
其中 。则经过有限步递推,一定存在某一步 ,使得
。
递推规则(16)为2分支规则,利用三角函数可将其写成一个式
子。设函数 形如
则有
但函数 并非连续函数,所有的正整数均为其间断点。借助S型
函数,我们可以得到一个与 充分接近的光滑函数,定义如下。
其中 。容易证明,对于 ,我们将函数 和 描绘在同一个平面直角坐标系中,如图
29-6所示。
图29-6 函数 、 和直线 被描绘在同一坐标平面内
另一个经典的例子是对于高斯取整函数 ,构造
则如图29-7所示, , ,均有图29-7 利用S型函数的叠加对高斯取整函数的逼近
一般地,假设对 ,分支规则 形如
则可构造
使得使 , ,均有
图29-8中给出了一个5分支结构的逼近例子,其中可以看到,这个构造并不能保持周期性。它能够保持在一个周期
内的逼近效果,但是在周期 外的拟合效果并不好。通过平移,该
方法可以逼近任何一个周期内函数外 除整数点外的行为,这可以
利用高斯函数“ ”将 改造为 来达成。但是如果想要寻
求周期性光滑逼近,还是需要借助傅里叶级数去展开。
图29-8 一个具有5-分支结构的逼近例子5. Sigmoid函数的变种:ReLU函数
Sigmoid函数在数学上具有光滑性质,但是因为其带有指数成分,
所以在训练神经网络的参数时,会因其非线性而造成计算复杂度上的
困难。所以在实际应用时,常用如下的ReLU函数替代Sigmoid函数作为
神经网络的激励响应函数。
ReLU函数全称为rectified linear unit,译为“线性整流函
数”。其解析式为
将神经网络中的激励响应函数从Sigmoid函数替换为ReLU函数,所
得神经网络的输出函数
是一个连续的分段线性函数,所以它的导数在每一段上都是常函
数,这有利于对众多参数的训练。利用ReLU函数构建的神经网络然可
以被证明具有万有逼近性质,其证明和Sigmoid函数的情形类似,但是
不尽相同,留给读者作为练习。
作为例子,我们下面用ReLU函数来逼近正弦函数 在
之间的部分。构造函数序列
其中 , ; ,
。图29-9中展示了不同 值下 的逼近效果,图
29-10展示了 的分段线性性质。图29-9 不同 值下 的逼近效果
图29-10 的分段线性特性
构造的技巧主要集中在如下的“模块”。实际上,对于每个
,函数
是一个类似于S型函数的分段线性函数,这是因为,通过直接计算
可得使用ReLU函数的组合对一般函数的逼近留给读者作为练习。当
然,神经网络中还有很多其他类型的激励响应函数,它们各有各的优
[2][3]
势和劣势 。话题30:流方法、曲线和曲面的
镶嵌
在电影特效制作和工业设计时,经常需要将某种花纹自然地
镶嵌在曲线或曲面上,这个问题可以归结为如下的数学问题:假
设平面直角坐标系中的曲线 为某个一元函数的图像,当弯曲横
轴时,相应的曲线 又会如何变化呢?推广到二维情况,假设空
间直角坐标系中的曲面 为某个二元函数的图像,当弯曲
平面时,相应的曲面 又会如何变化呢?更一般的流形
上也有类似的问题,在黎曼几何中利用曲面法丛上的向量场和偏
微分方程来将曲面“滑动”到目标样式,也被称为“流方法”,
是现代数学的核心思想之一。在初等例子中,流方法体现为高中
阶段向量和导数的综合应用。本讲就通过高中知识,以初等例子
介绍流方法的主要思想。
本讲适合在讲授或学习完高中数学的基本初等函数、导数、
定积分、平面向量与空间向量章节后,作为数学建模素材在日常
教学中讲授或学习。本讲内容包括但不限于:
1. 一些数学工具的准备——曲线论基础、向量的叉积和弧长公
式;
2. 曲线镶嵌问题与平面内的流方法;
3. 曲面镶嵌问题与空间中的流方法;
4. 一些有趣的例子。1. 一些数学工具的准备——曲线论基
础、向量的叉积和弧长公式
由于一般空间中的曲线不见得能够位于某个平面内,也不见得是
某个函数的图像,因此数学上经常用向量值函数,即参数方程来描述
它。具体地说,一条平面光滑曲线形如
或记为
一条空间光滑曲线形如
或记为
其中 均为关于 的连续可导函数(即导函数存在且导
函数连续)。定义向量值导数如下
它依然是一个向量,其大小为向量值函数 在 时刻的瞬时变化
大小,其方向为向量值函数 在 时刻的瞬时变化方向。对于二维情
形,根据一元函数导数的定义,可得对于三维情形,类似地也有
一元函数求导的链式法则也可以自然地推广到向量值函数上。对
于二维情形,设
为两条平面参数曲线,则它们的数量积为
对其两边求导,可得
对于三维情况的推导是类似的,留给读者作为练习。于是可得向
量值函数求导的链式法则:
进而可得命题30-1。
命题30-1:若向量值函数 的模长为定值,则必有
,反之亦然。
证明:设 为定值,则 为关于 的常函
数,两边求导可得即
于是
注30-1:命题30-1对于任意维度的向量值函数均成立,在曲线论
中具有基础、重要的地位,是曲线论中最重要的规律之一。
为简单起见,我们希望研究的曲线是“正则的”,即 , ,
否则存在某个 使得 ,此时曲线 在 处的切方向是“迷向
的”,即没有明确的切方向(因为零向量没有明确方向)。非正则曲
线的奇异点(即使得 的点)可以使用被称为“奇异点解消”的
方法在高一维度的空间里被消除,这超出了本讲的内容,相关内容读
[1]
者可参阅参考文献 。我们下面研究的曲线都是正则曲线。
另一个和向量相关的工具是向量的“叉积”。叉积的用处是在已
知两个不共线非零向量时,求取和它们同时垂直的向量,并且使得三
个向量按出现的顺序形成右手系。于是叉积仅对于空间向量有用,而
对于平面向量无效,因为平面内不存在第三个向量与两条已知的不共
线非零向量垂直。具体地说,设
则 和 的叉积 定义为如下的向量
容易验证容易看出, 。
叉积的几何意义也很明确,实际上利用向量的夹角公式可以证明
(留给读者作为练习)
其中其 表示向量 之间的夹角。公式(9)指出,非零不
共线向量 和 的叉积 的模长 ,等于以向量 和 为邻边所张
成的平行四边形的面积(图30-1)。这也解释了为什么当 和 共线
时,叉积的结果为零向量——因为共线向量 和 张成的“平行四边
形”面积为零。
图30-1 向量的叉积
(8)式可能不太方便记忆,使用行列式的记号可将(8)式改写
为
或利用三元数 写为
读者可以根据自己的已有知识储备,选择适合的形式记忆和使
用。对于不愿意使用叉积的读者来说,也可以用解方程的办法,求解如下的二元一次方程组,解出所需的同时与 和 垂直的向量
方程组(12)有三个未知数 ,但是只有两个方程,于是存
在无穷多组解,这无穷多组解都是共线的,取一组适合的解使用即
可。
但是需要指出的是:利用公式(8)(10)或(11)计算得到的叉
积 ,自然地使得向量组 按顺序形成右手系;但是通过方程
组(12)计算得到的向量 ,不一定使得向量组 按顺序形成右手
系。所以在实际使用时,使用叉积比解方程组(12)要方便,因为后
者往往需要通过对图形进行再判断以选定右手系方向。
第三个工具是曲线积分,它用来求取曲线段(平面或空间中)的
长度。设有曲线参数方程 ,为了求取这条曲线位于 内的长
度,我们使用微元法,利用折线段的长度来逼近它。具体地说,首先
将区间内 进行 等分,设等分点为
在 处采样得到曲线上的采样点 , ,
顺次连接采样点,可得一条折线段
对于闭区间上的光滑曲线来说,可以证明随着 不断增多,这样
构造出来的折线段的长度会趋于要求的曲线段的长度。
逐段利用两点间距离公式,可得折线段 的长度为
其中其 。根据定义式(3)可知,当 时,于是我们用
计算光滑正则曲线 在 上的弧长。(16)式也被称为
“弧长公式”。
有了上面对于曲线论、叉积和弧长公式的准备,就可以描述曲线
和曲面的嵌套问题了。为了简便起见,下面首先讨论曲线的情况。2. 曲线镶嵌问题与平面内的流方法
平面内的曲线镶嵌问题的严格描述如下。
问题1:平面曲线的镶嵌问题
设函数 、 为两个一元函数,其中 的导函数存在
且导函数连续, 。我们希望求取一条平面曲线 ,使得
其中点 为 函数图像上的点, 为 函数
图像上弧 的长度, 的几何意义为从曲线 上的点到函数
图像上的点 的最小距离。
称曲线 为函数 的图像在函数 图像上的镶嵌,称
的函数图像为纹理曲线,称 的函数图像为底曲线。
注30-2:之所以条件中要求满足(17)式,而非简单要求
是因为我们希望在镶嵌过程中,可以使得从变换后镶嵌曲线 上
的点 、 到底曲线 图像上的垂直投影 、 的距离,和从纹理
曲线 上与 、 对应的点到 轴上垂直投影点的距离相等。这样
才符合“镶嵌”的直观意义。
由于直线外一点到直线上点的连线中垂线段最短,因此一个自然
的想法是在 函数图像的每个位置上沿着法方向垂直流动 的
长度,这也是“流方法”这个名称的直观来源。将此想法写成数学算
法,即算法30-1。
算法30-1:平面上曲线镶嵌的流方法
输入:纹理曲线 ,底曲线 。输出:镶嵌曲线 。
Step 1:计算 的函数图像在 处的单位切方向 。
Step 2:计算 的函数图像在 处的单位法方向 。
Step 3:利用公式
计算曲线 上距离 最近的点 的坐标。
Step 4:令 在 的函数图像上滑动,即可得到曲线 的
参数方程
具体计算中, 、 和 可以按如下方法计算:
(1)计算
函数图像为曲线 ,于是
(2)计算
根据命题30-1可知 ,进而可得
(3)计算
由曲线的弧长公式可得注30-3:所得镶嵌曲线 不一定是能构成某个函数的图像,从图
30-2中可以看出,其镶嵌曲线存在两点位于同一竖直方向上,所以不
可能构成任何函数的图像。
注30-4:在算法30-1中,单位切方向 和单位法方向 均有
两个方向可供选择,分别对应着两套不同的定向规则。本讲默认这样
选取 和 的方向: 选取与 轴正方向夹角为锐角的方向,
选择与 轴正方向夹角为锐角或直角的方向。容易检验,在这样
的定向规则下, 和 按顺序形成右手系。注意到 和 为互
相垂直的单位向量,且符合右手系定向,因此 和 也被称为平
面曲线的“活动标架”。
图30-2给出了一条正弦型函数的纹理曲线在半圆形底曲线上的镶
嵌效果。
图30-2 纹理曲线 (左图)镶嵌在底曲线
上(右图)3. 曲面镶嵌问题与空间中的流方法
平面内的曲线镶嵌问题可以自然地推广到的三维空间中。为简单
起见,我们下面仅研究可以用球坐标系参数表示的空间封闭曲面上的
镶嵌问题,一般的镶嵌问题需要使用微分几何上的更多准备(例如测
地线、联络与测地距离等)。感兴趣的读者可以参阅参考文献尝试推
[2]
广 。
问题2:空间封闭曲面的镶嵌问题
设函数 为一个二元函数, 为空间直角坐标系中的
一个曲面 ,且具有球坐标形式
其中 为关于 和 的二元光滑函数,即 对于 和
的偏导数均存在且连续, , 。我们希望求取
一个曲面 ,使得
其中点 为曲面 上的点, 为曲面 上从
到 的最短距离, 为曲面 上从 到 的最短距
离。 的几何意义为曲面 上的点到曲面 上的点 的最
短距离。
称曲面 为函数 的图像在曲面 上的镶嵌,称 的
函数图像为纹理曲面,称曲面 为底曲面。
注30-5:曲面上从一点到另一点的最短距离,也被称为“测地距
离”。对于可以用球坐标参数表示的曲面 而言,从 到 的
测地距离 和从 到 的测地距离 具有如下的方便形
式其中 为将 看作常数,对曲线 求关于 的向量值
导数的结果; 为将 看作常数,对曲线 求关于 的
向量值导数的结果。
将算法30-1推广到曲面上,即算法30-2,它的基本想法和算法30-
1类似,然是在底曲面相应位置上沿着法方向按照纹理曲面的高度流动
一个距离,从而形成目标镶嵌曲面。
算法30-2:空间中曲面镶嵌的流方法
输入:纹理曲面 ,底曲面 : 。
输出:镶嵌曲面 。
Step 1:计算底曲面 在 处沿经线和纬线方向的单位切
方向 和 。
Step 2:计算底曲面 在 处的法方向 。
Step 3:利用公式
计算曲面 上距离 最近的点 的坐标。
Step 4:令 在底曲面 上滑动,即可得到镶嵌曲面 的
参数方程
在具体计算中, 和 按照注30-5中的公式(26)和
(27)计算, 、 和 可以按如下方法计算。
(1)计算 和
记号同注30-5,则有(2)计算
按照公式(8)(10)或(11)计算 和 的叉积并单
位化
注30-6:从算法的出可以看出,用算法30-2所得的镶嵌曲面所
也可以用球坐标参数表示。
注30-7:在算法30-2中,单位切方向 、 和单位法方
向 各有两个方向可供选择,分别对应着两套不同的定向规则。
但是在(30)(31)(32)的计算公式下, 、 和
构成右手系,且 指向曲线不同于坐标原点的外侧。注意到
、 和 为互相垂直的单位向量,且符合右手系定
向,并且 和 沿着测地线方向,因此活动向量组
也被称为曲面 的“测地活动标架”。
图30-3给出了一片纹理曲面在球体表面的镶嵌效果。图30-3 纹理曲面 (左图)镶嵌在底曲面 上的
效果(右图)4. 一些有趣的例子
下面举一些曲线和曲面镶嵌的既有趣又美丽的例子,读者可以自
己构造更多例子。
例30-1:彩虹花环(图30-4)
纹理曲线: 。
底曲线: 。
将底曲线分为 和 两个函数图像,分别镶
嵌纹理曲线后,再将其描绘在同一个平面直角坐标系中,即可得到图
30-4中的镶嵌结果。
颜色空间:ColorFunction →“DarkRa_inbow”,先镶嵌后染
色。
图30-4 “彩虹花环”的纹理曲线(左)及镶嵌曲线(右)
例30-2:藤蔓植物(图30-5)
纹理曲线: 。底曲线: 和 。
颜色搭配:底曲线为棕色,纹理曲线为绿色。
调整纹理曲线及底曲线的各个参数,可以将图30-5左图中“爬满
藤蔓的栅栏”增密或变疏。
图30-5 “藤蔓植物”的纹理曲线(左)及镶嵌曲线(右)
例30-3:波动的鹦鹉螺(图30-6、图30-7)
纹理曲面: 。
底曲面:
其中
颜色搭配:底曲面调色为RGBColor[0.1,0.9,1],纹理曲面调色为
RGBColor[1,0.6,0.1]。图30-6 “波动的鹦鹉螺”的纹理曲面(左)及镶嵌曲面(右)
图30-7 “波动的鹦鹉螺”不同角度的观察话题31:社会发展与二八定律
意大利经济学家帕累托(Pareto)在1897年研究19世纪英国
人的财富和收益情况时,发现社会财富的大部分流到了少数人手
中。经过对大量具体历史数据的观察和分析,帕累托提出了著名
的二八定律(也称为二八法则或帕累托法则):社会上20% 的人
[1]
占有80% 的社会财富 。本讲从微分动力学角度来研究二八定律
对社会财富总量的影响,以及对于不同阶层人民幸福感的影响。
我们将证明:社会财富的再分配比例,与财富总量的绝对增长共
同影响了所有阶层的幸福感。这也为财富再分配的宏观把握给出
了一定的理论依据。同时在本讲,我们还将再次看到双指数型函
数在社会和经济领域的重要应用。
本讲适合在讲授或学习完高中数学的基本初等函数、平面向
量、导数和解析几何章节后,作为数学建模素材在日常教学中讲
授或学习。本讲部分内容需要用到矩阵的知识,但是没有这些知
识也可以读懂其余内容。本讲内容包括但不限于:
1. 产生二八定律的社会学分析;
2. 建立一般情况下的财富分配不均的动力学模型;
3. 分析财富分配比例对社会精英和大众阶层的幸福感的影响;
4. 财富相位曲线的推导及其与内禀增长率的无关性。
二八定律的产生有深刻的社会学原因,有人将其产生原因归纳为
[2]
三点,并认为重要性次递减 :
(1)人要获取资源来满足自身的需求;
(2)资源具有反馈作用与扩张优势;
(3)资源是有限的。
参考文献 [2] 还从S型曲线的角度对二八定律进行了分析。具体
地说,因为某个企业或行业在从零到巅峰的过程中,其财富的积累会
经历三个阶段——初期缓慢增长阶段、中期快速增长阶段和后期缓慢趋顶阶段。这实际上基于一个基本假设——财富的相对增长率(即财
富增长速度与当前财富量之比)递减。设财富随时间变化的对应关系
为函数,则 符合微分方程
其中 为内禀增长率, 为财富总量的最大极限。该微分方程
解得(不会解微分方程的读者可以将下面的函数代入上面的方程验
证)
函数 的图像型如图31-1所示。
图31-1 、 、 参数取值下的 函数图像
除此之外,我们注意到
为开口向下的抛物线,于是当 时, 达到唯一极大值,即
最大值。这意味着,当财富积累到财富总量极限的一半时,是财富增长速度最快的时候。并且大多数时候,财富增长的速度是缓慢而非快
速的,参考文献 [2] 认为这也是造成宏观上二八定律现象的原因。
上面的这些讨论无论是否是严密的,总之可以启发我们如下三
点,它们也是本讲后面所建立的数学模型的基本假设:
基本假设1:财富不会固定在某个阶层,而是会在阶层之间
流动。
基本假设2:流动到某个阶层的社会财富会形成该阶层下一
阶段社会财富增长的基础。
基本假设3:社会财富在再分配时会偏向某个阶层。
我们下面将社会按照财富流动的情况分为两个阶层——相对优势
阶层(简称为对象A)和相对弱势阶层(简称为对象B),它们各自的
财富总量随时间的变化情况分别用函数 和 来表征,并假设
、 ,它们都是关于时间 的连续可导函数。
依照基本假设1~3,假设社会财富会按照图31-2中的比例再分配,
即:
(1)对象A的财富以 的比例自留,以 的比例变为对象B的财
富;
(2)对象B的财富以 的比例自留,以 的比例变为对象A的财
富;
(3)无论是(1)还是(2),财富流向对象A的比例均大于财富
流向对象B的比例。图31-2 财富的流动动力学模型
再考虑到社会资源总量还有一个自然的增长率,则 和 满
足微分方程组
其中 为社会资源总量的内禀增长率; , 为关
联转换率,分别代表对象A和对象B的财富对自身财富发展的支持率。
方程组(1)在相平面内的平衡直线由使得 和 的相平
面内的点的轨迹组成,分别为
它们分别对应两条正比例直线,这两条直线在相平面
的第一象限没有交点,在第一象限内,动点 具有水平方向
向右、竖直方向向上的运动趋势。
取值 、 、 ,用Mathematica对(1)的向量场和
流绘图,可得图31-3。图31-3 计算机描绘微分方程组(1)的向量场和流,其中 ,
一般参数取值情形下,(1)式的矩阵形式为
设矩阵
可计算其行列式为 ,其特征值为1、 ,对
应的特征向量分别为
、
设矩阵则有 ,即
计算可得
进而
即
设 、 ,上式即为
于是可得
解得
进而可得解得
其中 、 为任意实数。由此可知 和 均为双指数型函
数。由(8)式可得
注意到 ,两边取极限可得
同时对(8)式求导,可得 和 的增长速度,
下面我们考虑对象A和B的“幸福指数”。大多数人(包括大多数
富人和穷人,以及大多数不穷也不富的人)的幸福感其实来自与自己
和与他人的对比——即,穷人的幸福感来自与富人的对比,富人的幸
福感来自与穷人的对比,同时双方的幸福感也来自与自己的对比。对
比什么呢?对比各自财富的相对增长速度之差。举一个例子,虽然张
三可能没有李四富有,但是张三的财富的增长速度大于李四的增长速
度,那么张三就会对未来充满希望。同时即使张三的收入增长的绝对
速度很小,但是他本来就很贫穷,那么他的幸福感也不一定会很低。
当然,这里没有考虑财富的人均水平对各阶层购买力的影响,而购买
力对幸福感的影响也显而易见,但是因为我们考虑的是整个阶层的幸
福指数,所以各阶层人均购买力的增减可通过该阶层财富总量的增减
予以展现。这样的幸福观或许有些市侩,但我们仅讨论背后的数学。为了反
映这种“幸福观”,我们定义对象A和B在 时刻的“相对幸福指数”
和 分别为
代入计算可得
从(13)式可以看到,由于 ,因此无论 和1的大
小关系如何,当 充分大时均有
且
于是可得,当 充分大时:
(a)若 , 且 ,此时对象A感觉幸福,但
对象B感觉糟糕;
(b)若 , 且 ,此时对象A感觉糟糕,但
对象B感觉幸福;
(c)若 , ,此时对象A和对象B既不会感
觉幸福,也不会感觉糟糕;(d)无论哪种情况,对象A和对象B的幸福感和不幸感都会在
时趋于零,即双方都会趋于麻木。
这意味着:假如人们在财富角度的幸福感来自社会对比,其产生
的幸福感与社会的整体财富的增值比率和财富的分配比例密切相
关。在社会发展过程中,为了社会稳定,需要照顾到不同类型人群
的感受,于是各国每隔一段时间就需要宏观调节,以促进或改变财
富流动的比例,借此调节各阶层人民的切身感受。
除此之外,我们还能够获得相平面内动点 所满足的轨
迹方程。实际上,由(7)式和(8)式可得
设 ,则(14)式可变为
方程(15)在平面直角坐标系 中反映为一条平面曲
线,这条曲线即为动点 的轨迹,我们称这条曲线为“财富
相位曲线”,它反映了随着 的变化,对象A和对象B的财富变化情况。
从(15)式中可以看到,财富相位曲线和内禀增长率 无关。
例:当 、 时,(15)式可变为
这是相平面内第一象限内的一条射线。
当 、 时,(15)式可变为
这是相平面内第一象限内的一条四次曲线,如图31-4所示。图31-4 , 且 时,动点时 的轨迹
当然,人们的幸福感以及生活质量还包括精神生活以及其他很多
方面。以城市居民为例,城市居民生活的方方面面可以被划分为三个
[3]
维度 :客观的物质生活条件(包括就业收入、居住条件、城市公共
服务、社会保障、健康休闲)、主观的精神生活质量(包括社会安
全、社会治理、社会认可、教育程度、心理预期)、生活水准的阶段
层级(包括贫穷、温饱、小康、富裕四个阶段层级)。感兴趣的读者
可以从这些细分维度分别建立新的数学模型,以对此深入分析。话题32:墨菲定律与行业创新的
推动策略
对于任何行业来说,“创新”都是被关注和讨论的热点词之
一。不仅从业者可能在保守阵营和创新阵营之间互相转移,行业
外的人们也会基于行业的情况选择加入保守阵营或创新阵营。同
时,政策、法规甚至举办的短期社会活动,对于行业创新也会有
明显的推动和促进作用。本讲将同时考虑墨菲定律和宏观调控影
响,来分析行业创新的未来前景。本讲将用数学模型证明:为了
推动某个行业的创新发展,最好的办法是将长期激励政策和短期
激励行动相结合,这样可以用较少的成本和代价达到100% 的转换
率。
本讲适合在讲授或学习完高中数学的函数、数列、导数和定
积分章节后,作为数学建模素材在日常教学中讲授或学习。本讲
内容包括但不限于:
1. 墨菲定律、随机性与趋利避害;
2. 行业期待值子模型;
3. 保守阵营和创新阵营的转移方程;
4. 不同程度的激励行为对行业创新发展的不同影响。
回顾人类文明的发展,展现在我们眼前的是一幅壮丽的历史画
卷,在这幅画卷上的每个角落,都有不计其数的先贤和百姓前仆后继
地推动社会进步和科学、文化、经济、政治发展——这些人的出现自
然有其偶然性,但是主要还是受当时的社会环境所影响。我们经常说
“以史为鉴”,是希望从历史中为继往开来获得一些经验和教训。我
个人对历史中偶然性与必然性之间的关系,以及宏观推动对社会与行
业创新中所起到的作用很感兴趣,本讲就将尝试用数学的方法来讨论
时代迭代进步的必然性规律。本讲的结果符合人们对于历史发展的直
观经验和感受,是在后文中基本假设(即作者观点)下的一种基于数
学的演绎推理。对基本假设的厘定需要基于对社会发展的观察。社会学中著名的
[1]
“墨菲定律” 告诉我们,无论是什么时候面对什么选择,只要有
可能,各种选项都会有人去做,无论做了之后会带来好的还是坏的后
果——这其实是基于庞大的人口基数在时间上的累积所形成的人口红
利和概率理论。根据概率论,因为人数众多,一件事情只要可能发
生,无论发生的概率多小,只要大于零,就一定会在某些人身上应
验;由于“子子孙孙无穷匮”,即使这一代人中没人应验,以后的某
代人中也会有人应验。
所以墨菲定律成立的前提有两个:庞大的人口基数和无限的时
间。这两个前提将作为我们的基本假设中的两条。
另一条基本假设来自人性本身的“趋利避害”——根据达尔文的
进化论,这是人类在千百万年进化中保留下来的性格“基因”。在蛮
荒时代,那些不懂得趋利避害的“人类”都已经消亡了。趋利避害的
体现之一,就是我们在中文语境下常说的“随大流”。无论是在哪
里,“随大流”或许都是一个普遍的现象。虽然我们有的时候会抨击
这种现象,不过有的时候团结一致一条心却是好事情。很多事情都有
两面性,“随大流”这一点也是一样的。
但深入社会生活的某个局部去看,我们又会发现另一种奇妙的现
象——当进入一个领域的人充分多的时候,往往利润会被稀释,所剩
的利润空间也会被加速蚕食,这时候很多人就会选择不去凑这个热闹
——房地产市场的起伏沉降、更广泛的价值与价格理论,以及某种商
品的供需关系,就是这个现象在不同方面的诠释和证据。
也就是说,在某个领域,在初期阶段,进入的人越多,人们对这
个行业的期待值就越高;但是当行业内的人数到达某个水平后,人们
对这个行业的期待值就会降低。
我们总结一下前面提到的三条基本假设。
基本假设1:社会的人口基数庞大。我们可以认为人口数量
是一个连续变化的量,因为单位变化量1人,相较于人口基数的比
值小于小数点后8位,已经小于我们大多数时候研究问题要考虑的
近似精度和误差水平。基本假设2:时间是无限的。我们暂不认为人类会在将来的
某一天灭亡,但是我倒是相信人类的存在形式可能会发生一些改
变。
基本假设3:在某个领域的初期阶段,进入这个行业的人越
多,人们对这个行业的期待值就越高;当行业内人数到达某个水
平后,人们对这个行业的期待值就会降低。
基于上面的基本假设,我们来建立数学模型,以演绎将会发生的
现象。为方便起见,我们设人口数量的单位为人口总数,即人口总数
永远为1,这样就不用考虑人口的增长所带来的影响。考虑某个行业
(或产业、方向、领域,均可等同考虑,下同),根据墨菲定律,无
论风险多大,总会有一批人锐意创新,而其他人选择观望。由于创新
和观望的人数比例是随时间变化的量,因此我们设在这个行业里勇于
创新的人数为关于时间 (单位:月)的连续函数 ,而观望人数为
。显然 。
设人们对于行业创新的期待值为 ,其中 为当前行业内的人
数,根据基本假设3,存在 ,使得:当 时, ;
当 时, 。而且,对行业的期待值的变化,基于当前的期
待程度相对当前期待值升高或减少,于是可得微分方程
其中 为待定的比例系数,用以协调等式两边的单位。
人们对行业创新和观望都有各自的期待值,人们从保守阵营进入
创新阵营的欲望其实并不会与各自阵营的期待值直接相关,而是与期
待值的变化速率相关。举一个例子:股票市值反映了人们对某家公司
或者某个行业的预期,当某家公司的股价攀升最快时,意味着人们对
该公司未来的预期增长速度最快,而非预期最好,大量的股民也会在
此时购入股票,而非在股价即预期达到峰值时买入——如果真在股价
高峰时买入的话,连没有炒过股的人也知道会赔钱。基于这个道理,
可得微分方程其中参数 。该方程中含有参数 是因为墨菲定律——即使
即 ,也会有一定比例的人从保守阵营转投创新阵营去
冒险。当然,有时候 也会来自政策推动和资金支持,这也是后文将
讨论的重点。
将前面的几个方程汇总到一起,就得到了下面的微分方程组
由(2)式很容易解出函数 的解析式。实际上由(2)式可得
进而可得
其中 为积分常数。于是可得
其中 为正常数。通过复合函数的单调性分析,容易得
知: 在 时单调递增,在 时单调递减,在 时取最大
值 。图32-1中给出了不同参数取值下 的函数图像。可
以看到,通过控制参数的取值,函数的最值位置和陡峭程度是可以调
整的。图32-1 不同参数取值下 的函数图像
但是因为其非线性程度较高,且含有隐函数成分,所以从微分方
程组中解出函数 和 的解析式是十分困难的,不过我们可以利用
微分方程本身的特点去分析它们。
由(3)式可得 ,代入(1)式可得
变形可得
进而有
其中 为积分常数,变形可得
其中 为正常数。
注意到 ,可得于是可得
于是可得如下命题。
命题32-1:当 时,微分方程(1)的解 满足
。
证明:在(6)式两边同时取极限 ,由于 ,可
知右端极限为 ,证毕。
这证明了:只要 充分大,即政策倾斜足够大,则在充分长的时
间后,几乎所有的人都会逐步加入创新阵营当中。
所以主要的问题在于当 并不那么大时,即政策倾斜并不大,或
者根本没有政策倾斜,仅靠墨菲定律提供的微弱可能性时,又会发生
什么现象?
继续分析微分方程(1)的解的性质,会遇到繁杂的分类讨论。为
简便起见,我们进一步限制一些参数。
基本假设4:公平起见,认为 ,即认为行业内人数达
到总人数一半时,人们对行业的期待值最大,且最大期待值为1;
同时认为行业内从业人数很少时,人们的期待值 。
这样一来,就可以得到方程组
解得
不仅如此,根据函数 的图像关于直线 的对称性,再由
(3)式,可知 ,即 ,于是可得
。进而微分方程(1)可简化为上面这个微分方程组然无法求出解析解,但是可以通过离散化的
方法来研究其解的性态。
实际上,由导数的定义,可得
于是当于 很小时,有近似关系
代入(11)式可得
设 ,此处““ ”为高斯取整函数。记 ,并设
,则(12)式变为如下的数列 的递推关系
这个数列是一个非线性递推数列,一般来说没有办法求它的通
项,不过我们可以使用“图上演化”的方法来观察这个数列的收敛情
况。
首先,设函数 ,并将其与 描绘
在同一平面直角坐标系中,如图32-2所示。图32-2 数列 的图上演化法分析
在横坐标轴上选取 ,过 作横轴的垂线,交函数 的图像于
点 ,则点 的坐标为 ,即 。再过点 作横轴平行线,
交函数 的图像于点 ,则点 的坐标为 。再过点 作横轴
的垂线,交函数 的图像于点 ,则点 的坐标为 ,即
。再过点 作横轴平行线,交函数 的图像于点 ,则点
的坐标为 。如此继续,可依次得到函数 函数图像上的点列
、 、 ……,这些点的横坐标依次为 、 、 ……,即为数列
。从图32-2中容易看到,当函数 与 在区域 中
相交于两点 和 (不妨设 在 左侧)时,无论 在 中的任何
位置,数列 的极限均为点 的横坐标。
然而不幸的是,不见得在所有参数取值情况下均有图32-2的形
式。实际上,函数 与 的图像在区域的 内的交
点个数可能为1、2或3,这要取决于参数 、 、 之间的大小关系。
为了分类讨论这些情况,我们需要将函数 与 联立解
方程消元后,可知 和 的横坐标为如下方程的根
显然方程(15)有一根必为 ,其他根必满足
所以 之外的根是否存在,取决于导函数 在区间
上的最小值与上 之间的大小关系。实际上,设
,则由于基本假设4( ),可得
其中 。进而对其求导,可得
注意到 ,于是 的根 、 均位于区间 中,可
得函数 在 上的单调性如表32-1所示。
表32-1 函数 在 上的单调性
再注意到 , ,于是可知情形1:当 即 时,函数 在区间在 上
有且仅有一个变号零点 (图32-3),此时数列 的图上演
化对应图32-2,从图中可以看出,此时 。
情形2:当 即 时,方程(16)在区间 上有
且仅有两个变号零点 (图32-4),此时数列) 的图上
演化对应图32-5。
图32-3 当 时,函数 在区间在 上有且仅有一个变号
零点
图32-4 当 时,函数 在区间在 上有且仅有两个变
号零点图32-5 当 时,数列时 在不同初始值下的图上演化示
意图
由图32-5容易看出,在这种情况下,若 ,则
;若 ,则 ;若 ,则 为常数列。其中又由
收敛方向可知, 和1为稳定平衡点, 为不稳定平衡点——这意味
着, 在 (或1)周围发生小的扰动时,会重新回到 (或1),但
是如果在 周围发生小的扰动,则 会越来越远离 。
情形3:当 时,方程(16)在区间 上有且仅有一个非变
号零点 (图32-6),此时数列 的图上演化对应图32-7的
情况。图32-6 当 时,函数 在区间在 上有且仅有一个非变号
零点
图32-7 当 时,数列时 在不同初始值下的图上演化示意图
由图32-7容易看出,在这种情况下,若 ,则
;若 ,则 ;若 ,则 为常数列。其中又由收敛方向可知, 为半稳定平衡点——这意味着,当 小于 时,
将逐渐靠近 ;一旦 大于 ,则会远离 并逐步收敛到1。
情形4:当 时,方程(16)在区间 上没有零点(图32-
8),此时数列 的图上演化对应图32-9的情况。
图32-8 当 时,函数 在区间在 上没有零点
图32-9 当 时,数列时 在不同初始值下的图上演化示意图由图32-9容易看出,在这种情况下,对所有的 ,均有
。
我们将上面各情况的讨论结果汇总到表32-2中。
表32-2 参数 、 、 不同取值下模型解的极限状态分类汇总
注意到,参数 、 及 均为常数,反映了人们对于某个行业所
持心态的客观规律,换句话说,这三个参数反映了“人性”。我们经
常说:“人性是不可改变的。”意思是,如果要推动一项社会改革或
行业改革,仅靠改变人们固有的心理特点是无力的。但是参数 则不
同:在没有干预的情况下,参数 是墨菲定律的体现;而当存在宏观
推动行业发展的因素的时候,参数 就主要反映了这种推动的力度。
表32-2的结果具有定性的现实意义:当没有宏观推动力或很少推
动某行业的创新时,人们也会逐渐从该行业的保守阵营转移到创新
阵营,但是转移率无法达到100%,对应情形1;当存在宏观推动该行
业创新的推动力,但是推动力度尚不足时,转移率也无法达到
100%,但是当某些突发性因素(如线上教学)使得转移率强行突破
后,保持原来的推动力度,转移率就会自动上升到100%;当宏观
极力推动时,转移率达到100%,对应情形3。
也就是说,为了宏观上推动某个行业的创新发展,实现新旧产业
的更迭,最好的办法是将长期激励政策和短期激励活动相结合,这样
可以用相对较少的成本和代价推动达到100% 的转换率。
当然上述模型尚有不明确之处,下列若干问题留给读者作为思
考。
(1)比较不同情形下达到接近稳定转化率所用的时间长短。(2)本讲中的模型仅考虑一个行业,如果考虑不同行业之间的相
互影响又会怎样?
(3)基本假设4是一个强假设,如果去掉这个假设,分类情况将
骤然增多,这又会引出哪些可能的情形?话题33:概率对决策的影响——
确定性的丧失与均衡的建立
在通常情况下,人们凭经验认为随机性带来了确定性的丧
失,势必会引发混乱,但是这并非放之四海而皆准。随机性并非
洪水猛兽,它也有善良的一面:首先,随机性的引入可以通过
“破坏”确定系统的陈腐结构诱发新的可能;其次,引入随机性
不见得一定导致随机的后果,也可能使得原来无法确定的事情变
得更加确定,仿佛一只“看不见的手”在左右决策;最后,若随
机性作为确定系统中各个对象之间博弈行为的内在关联而被引
入,则往往可以发现本来在确定系统中无法发现的结构,在当代
“关系本体论”的研究范式下,这些结构往往反映了整个系统作
为一个整体更本质的属性。本讲就将以生活中的简单例子为载体
来说明上述各观点。
本讲适合在讲授或学习完高中数学的基本初等函数、概率统
计以及解析几何章节后,作为数学建模素材在日常教学中讲授或
学习。本讲内容包括但不限于:
1. 从混乱的无序到均衡的产生——以投球手击球手模型为例;
2. 确定性的丧失和重构——以夫妻刷碗模型为例;
3. 旧秩序的破坏和新结构的诞生——再谈夫妻刷碗模型;
4. 确定性和随机性杂谈。1. 从混乱的无序到均衡的产生——以投
球手击球手模型为例
在下面的例子中,我们将看到:在一个问题中引入随机性,有可
能会从原来无序的混乱局面中孵化出一个稳定的均衡。
在棒球比赛中,击球手和投球手是对立的双方。投球手可能投出
快球和弧线球,击球手也会做出预判,判断投球手是要投快球还是弧
线球。投球手的投球策略与击球手的预判策略会影响双方的得分。
现在学校要举办运动会,其中 同学要参加一场棒球比赛,在比
赛中,他的角色是击球手,他的对手 同学为投球手。根据双方之前
的比赛历史跟踪记录,我们提供如表33-1所示的数据。
表33-1 根据历史跟踪数据得到的各种情况下击球手的平均得分规
律
一个直接的问题是:我们能否为投球手和击球手各自设计出最优
的预判策略?这个最优策略又是否是稳定的?
首先我们不引入随机性来分析这个问题,此时需要的就是经典的
“表上趋势分析”技术。注意到投球手希望击球手的平均得分尽可能
低,而击球手希望自己的平均得分尽可能高,我们用空心箭头方向代
表投球手的意愿转移方向,用实心箭头方向代表击球手的意愿转移方
向,便可得到表33-2中所示的趋势图。
表33-2 投球手和击球手各自的意愿转移趋势从表33-2中的箭头方向可以看到,用这种方法分析出的结果当中
不会出现均衡,而是会出现循环。更特别的是,双方都不会选择停留
在当前的决定超过两球,这是因为这种停留行为会为对方占优提供机
会——假设本球投球手投出快球,如果下一球投球手然投出快球,那
么击球手就能够打出0.4分的平均得分,而非投球手希望的0.1分;同
理,假设击球手本球预判为快球,那么如果下一球持续预判快球,就
会给投球手以可乘之机,使得击球手的得分从平均0.4分滑落到平均
0.1分,而这显然是击球手所不愿看到的。
也就是说,按照表33-2的方法来分析,二者状态的切换难以避
免,这样就会产生一个有趣的现象——二者对战的各球得分情况被第1
球中二者的选择所确定了,例如:如果第1球投球手选择投出快球,而
击球手预判为弧线球,那么击球手本球的平均得分为0.1分;下一球投
球手和击球手都不愿再停留在这个位置,就会转移自己的状态,从而
第2球投球手将选择投出弧线球,而击球手将预判为快球,即第2球击
球手平均得分为0.2分;如此往复,可得以后各球击球手的平均得分为
0.1分、0.2分、0.1分、0.2分循环。如果第1球中投球手和击球手都选
择快球,那么同理可得,各球中击球手的平均得分为0.4分、0.3分、
0.4分、0.3分循环。于是二者对战的各球得分情况就被第1球中二者的
选择无情地确定了。但是,这显然并非是现实中发生的情况,因为如
果真的是这样的话,棒球比赛只需要打一球就可以了,这种宿命论的
比赛肯定无法承载体育精神,更没有观众愿意看。
之所以会出现如上的分析结果,其实是基于一条隐含的假设,那
就是投球手和击球手双方持有的都是确定无疑的“制度化”的策略
——我的下一球要么一直和当前球的选择不同,要么与之相同,但是
只要确定“不同”或“相同”,以后各球的选择就都不允许更改。
但是现实中往往并非这样。《孙子兵法·始计篇》里讲“兵者,
诡道也”,说的就是“用兵之道在于千变万化、出其不意”。所以下一球双方到底如何选择,并非是按照一个指定的时间序列而展开的,
而是具有一定的随机性。当然,引入了随机性之后,每一球双方的选
择就不再是一个确定的变量了,而成为一个随机变量。此时选手的决
策就变为随机变量的分布列。那么一个自然的问题就诞生了:投球手
和击球手是否都具有作为最优策略的分布列?这个最优策略分布列是
否是稳定的?
解决这两个问题需要三个标准工具:随机变量的期望、平面线性
规划和空间解析几何。我们对平面线性规划和空间解析几何的使用会
尽可能直观且简单,以方便缺少相关知识的读者理解这个例子想要传
达的核心思想。
先来为击球手设计预判策略,设击球手以概率 ( )预
判为快球,而以概率 预判为弧线球。此时投球手只可能选择两种
策略:投出快球或投出弧线球。
当投球手投出快球时,击球手以概率 获得0.4分,以概率 获
得0.1分;当投球手投出弧线球时,击球手以概率 获得0.2分,以概
率 获得0.3分;击球手预判快球和预判弧线球为互斥事件,如图
33-1a所示。
假设击球手保有保守策略(认为自己有可能发挥失常,但不会发
挥超常),无论在何种情况下,击球手得分 不会超过各自情形中击
球手平均得分的期望值,于是有
既然我们希望找到满足上述条件的适当的 ,以使得 尽可能
大,问题就转化为如下线性规划。以 为横轴,以 为纵轴,将约束区域描绘出来,如图33-1b所
示。
图33-1 击球手预判策略的选择是一个线性规划问题
从图33-1b很容易看出,当 时, 可能取得最大值0.25分。
即,无论投球手选择投出快球还是弧线球,击球手只要以0.5的概率随
机地预判为快球,以0.5的概率随机地预判为弧线球,则可以保证拿到
最高0.25分的平均击球得分。
上述分析是从两种“极限情况”着手讨论的,投球手要么每次都
投出快球,要么每次都投出弧线球。有的读者可能会觉得,要是投球
手不这么“傻”,而是以概率 ( )投出快球,以概率
投出弧线球,那么最后的平均得分还能维持0.25分吗?
答案是肯定的。实际上,假设投球手投何种球和击球手预判为何
种球为相互独立事件,则根据乘法原理,可知:击球手拿到0.4分(即
投球手投出快球,且击球手也预判为快球)的概率为 ,击球手拿
到0.1分(即投球手投出快球,而击球手预判为弧线球)的概率为
,击球手拿到0.2分(即投球手投出弧线球,而击球手预判为快球)的
概率为 ,击球手拿到0.3分(即投球手投出弧线球,且击球
手预判为弧线球)的概率为 。此时击球手得分 的期望为
分为与 无关的定值。
这意味着,无论投球手以何种概率投出快球或弧线球,击球手只
要维持 的策略,就都可以得到最多0.25的平均击球得分。你
瞧,这就是保守策略的好处!后面我们将会看到,这其实是一种称为
“鞍点”的几何结构的功劳!
再来为投球手设计预判策略,设投球手选择以概率 (
)投出快球,而以 投出弧线球。此时击球手只可能有两种预判:
快球或弧线球。
当击球手预判为快球时,则投球手的决策会使得击球手以概率
获得0.4分,以概率 获得0.2分;当击球手预判为弧线球时,投球
手的决策会使得击球手以概率 获得0.1分,以概率 获得0.3分;
投手投出快球和投出弧线球为互斥事件,如图33-2a所示。
这回站在投球手的角度采取保守策略,投球手会认为,击球手不
会失误,但是有可能超常发挥。所以投球手会觉得击球手的得分 不
会低于各情形中击球手平均得分的期望值,于是有
投球手自然希望找到使得 尽可能小的 的取值,问题转化为如下
线性规划。
同样以 为横轴,以 为纵轴,将约束区域描绘出来,如图33-2b
所示。图33-2 投球手投球策略的选择仍是一个线性规划问题
从图33-2b很容易看出,当 时, 可能取得最小值0.25
分。即,无论击球手预判为快球还是弧线球,投球手只要以0.25的概
率随机地投出快球,以0.75的概率随机地投出弧线球,则可以使得一
个稳定发挥的击球手拿到最低的平均得分0.25分。
假设投球手投何种球和击球手预判为何种球为相互独立事件,如
果击球手选择混合策略,以概率 预判为快球,以概率 预判为弧
线球,则击球手拿到0.4分(即投球手投出快球,且击球手也预判为快
球)的概率为 ,击球手拿到0.2分(即投球手投出快球,而击球
手预判为弧线球)的概率为 ,击球手拿到0.1分(即投球手投出
弧线球,而击球手预判为快球)的概率为 ,击球手拿到0.3
分(即投球手投出弧线球,且击球手预判为弧线球)的概率为
。此时击球手得分 的期望仍为
分
这是与 无关的定值。
这意味着,无论击球手以何种比例预判快球或弧线球,投球手只
要维持 的策略,就都可以使得击球手的得分尽可能低。
如果同时考虑投球手和击球手的策略,并假设击球手的得分 就
等于其平均得分的期望,则将 看作 、 的二元函数,可以在空间直角坐标系 中画
出其函数图像,如图33-3所示。
图33-3 二元函数 不同角度的图像
如果观察二元函数 的函数图像,
我们将会看到,这个曲面其实由无数条直线“拼装”而成——每确定
一个 值,比如 ,则
可以被看成关于 的一次函数,它的图像是一条直线,不妨记为
。不同的 的取值会得到不同的直线,而所有这些直线的并集就是
曲面 。像这样可以被看成无数条直线的并集所形成的曲面(或
平面),被称为直纹面。
曲面 作为直纹面还有其他特点,我们从图33-4b中可以看
到,这个曲面的形状特别像马鞍:两角翘起来,另两角折下去。一般
地,曲面
也会有这样的性质。我们从数学上分析这到底是怎么一回事。记
则 。于是这个曲面可以被看成将曲面
沿着 轴和 轴负方向分别平移 和 个单位,再沿着 轴
正半轴平移 个单位得到的。
若再做换元 , ,则有这样曲面 就变为空间直角坐标系 中的曲面
,它被平面 所截得的曲线为一条抛物线
,此时,当 时, 有最小值;被平面 所截得的
曲线为开口方向相反的另一条抛物线 ,此时,当
时, 有最大值。这样一来,点来 在平面 内,是曲面
在此平面内截线的最低点;同时点 在平面
内,又是曲面 在此平面内截线的最高点。像这样在不
同截面内,有时为最高点,有时也为最低点的点被称为曲面的“鞍
点”。通过前面的讨论可知,曲面 ( )
存在鞍点,且其鞍点的坐标为
于是曲面 的鞍点坐标为
。细心的读者可能已经发现,这个点的横、纵坐标的数值
不正分别对应着之前所求的击球手、投球手的最优策略吗?这种现象
并非偶然。下面我们将会看到,在类似的问题中,鞍点往往对应着一
种“均衡”。
表33-3是曲面 上不同的 、 值所
对应的 值。从中可以看到,若击球手不采取 的策略,则
投球手完全可以通过调整其策略 的取值,使得击球手得分的期望值
低于0.25,而只要维持 ,则击球平均得分的期望值就不受 值
变化的影响;无独有偶,若投球手不采用 的策略,则击球手也
可以通过调整策略 的取值,使得击球平均得分的期望值高于0.25,
只要维持 ,则击球平均得分的期望值也不受 值变化的影响。
于是在这场博弈中,无论是击球手,还是投球手,只要双方都持有保
守策略,则会不约而同地一直保持着 。
表33-3 曲面 上不同 值对应
的 值(局部)相较于这个问题一开始的“表上趋势分析”的方法,刚才引入随
机性的方法显然更贴近现实,也更具有指导意义。我们从它们的对比
中看到:随机性的引入非但没有增加系统的混乱程度,反而带来了稳
定的均衡。这本质上是因为随机性在上面的分析中充当了击球手和投
球手影响对方的“介质”——双方的行为靠概率相互影响制约,且
“随机性”本身使得这种“介质”并非与行为绑定——即使前后两球
对应的决策概率值不变,双方的行为也不见得保持不变——这正是随
机性带来的好处。我们可以想象一堆撒在某个凹凸不平的盘子表面的
沙子,如果我们随机地晃动盘子,这些沙子最终就会以统计意义趋向
稳定的状态,如果我们再摇晃盘子,单粒沙子的位置会发生变化,但
是沙子的总体分布会保持稳定。2. 确定性的丧失和重构——以夫妻刷碗
模型为例
下面这个例子会带给我们反直觉的感受——有时候随机性不仅不
会使得确定性丧失,反而会为某些混乱状况带来饶有据的确定性。
这个例子源自我自己的真实家庭生活场景。我和我的爱人(下称
张老师)对待刷碗的态度截然不同:张老师很希望和我一起刷碗,从
这种合作中,她会获得家庭生活的巨大幸福感;但是我比较喜欢自己
刷碗,因为我觉得张老师在我身边走来走去降低了刷碗的效率,而且
我有个“怪癖”,就是特别享受作为曲面的抹布在水流的冲击下滑过
陶瓷碗的半球面内壁时的感觉;我作为处女座男生,无法忍受无人刷
碗后的碗筷堆积,但是张老师则可以忍受短时间的这种小小不言的杂
乱。没错!我们家就是这样奇妙的组合。
将上面的情景用表格呈现,即为表33-4,其中数字代表心情指
数:数字越大越开心,数字越小越不开心。在表33-4的有序数中,第
一个数代表我(朱老师)的心情指数,第二个数代表张老师的心情指
数。
表33-4 在家庭刷碗活动中面对各种情况时,我和张老师的心情指
数
首先我们然使用“表上趋势分析”的方法,得到表33-5所示的趋
势图。其中空心箭头方向代表张老师的意愿转移方向,实心箭头方向
则代表我的意愿转移方向。
表33-5 我和张老师各自的意愿转移趋势从趋势图中可以很明确地看到,按照这种情况下去,谁去刷碗这
件事会变成一件很混乱的事情,并不会趋向某个稳定的状态。但是现
实中,只要我没有特别的事情要忙,基本上都是我来刷碗,所以上面
的分析结果并不符合实际。
如果我们引入随机性来分析,结果就会大相径庭。设我的心情指
数为 ,张老师的心情指数为 ,设我选择刷碗的概率为 ,张老师选
择刷碗的概率为 ,则我和张老师选择不刷碗的概率分别为 和
。
和之前的投球手击球手模型一样,为了得到我的最优策略,需要
考虑张老师刷碗和不刷碗两种情况:如果张老师刷碗,那么我的心情
指数的期望值即为 ;如果张老师不刷碗,那么我的心情指
数的期望值即为 。假设我持有保守策略,即不认为心情指
数会凭空高于期望值,即可得到如下的线性规划模型
容易解得最优解为 。这意味着对于我来说,最优策略是自
由选择刷碗或不刷碗!
为了得到张老师的最优策略,需要考虑我刷碗和不刷碗两种情
况:如果我刷碗,那么张老师的心情指数的期望值即为 ;
如果我不刷碗,那么张老师的心情指数的期望值即为 。假
设张老师也持有保守策略,即可得到如下的线性规划模型容易解得最优解为 。这意味着对于张老师来说,最优策略就
是不刷碗!
如果同时考虑 、 的变化,可得我的收益和张老师的收益期望分
别为
可惜的是,上面的两个期望所对应的曲面并非都在 范
围内存在鞍点(图33-4)。实际上曲面 存在鞍点,而曲面 不
存在鞍点。这意味着,曲面 和 不可能具有共同的鞍点,也就
是说,并不存在像投球手击球手模型中鞍点所对应的稳定均衡状态。
图33-4 曲面 (红)和 (绿)并非具有相同的鞍点,所以
不会出现稳定均衡
所以这个问题中不会出现像投球手击球手模型一样“谁都不愿离
开的稳定策略”。实际上,因为张老师的最优策略是“不刷碗”,且
张老师对没人刷碗的忍耐力较高,所以对于张老师来说,这个结果是
没什么问题的,但是对于我来说,则不可能选择“不刷碗”,因为首先,我的策略中对于是否刷碗这件事的最优策略为 ,并没有偏
向哪一方;其次,我对没人刷碗这件事的忍耐力很低,所以最后我一
定会选择“刷碗”,这样就会皆大欢喜——这也正是我们家面对刷碗
问题的一般处理办法。
你看,在“家庭刷碗活动”这个问题中,随机性的引入不仅能消
除原来决策的混乱局面,而且还指向了唯一确定的结果。不仅如此,
这个结果还能使得双方的心情指数之和达到全局最优( )!
所以谁又能说随机性的引入只能带来确定性的丧失呢?!3. 旧秩序的破坏和新结构的诞生——再
谈夫妻刷碗模型
如果我和张老师对刷碗的态度不像刚才那样,而是如表33-6所示
(显然在这种情形下张老师更勤快,而我更懒),又会发生什么呢?
表33-6 换一种面对刷碗活动的心情指数配置
首先使用“表上趋势分析”的方法,得到表33-7所示的趋势图。
其中空心箭头方向代表我的意愿转移方向,实心箭头方向代表张老师
的意愿转移方向。
表33-7 我和张老师各自的意愿转移趋势
从趋势图中可以很明确地看到,最终会出现两种情况,都对应有
且只有一人刷碗。
如果我们引入随机性来分析,又会出现什么结果呢?然设我的心
情指数为 、张老师的心情指数为 ,设我选择刷碗的概率为 ,张老
师选择刷碗的概率为 ,则我和张老师选择不刷碗的概率分别为
和 。如果张老师刷碗,那么我的心情指数的期望值即为 ;
如果张老师不刷碗,那么我的心情指数的期望值即为 。假
设我持有保守策略,即不认为心情指数会凭空高于期望值,即可得到
如下的线性规划模型。
容易解得最优解为 。这意味着对于我来说,最优策略是以
的概率选择刷碗!
为了得到张老师的最优策略,需要考虑我刷碗和不刷碗两种情
况:如果我刷碗,那么张老师的心情指数的期望值即为 ;
如果我不刷碗,那么张老师的心情指数的期望值即为 。假
设张老师也持有保守策略,即可得到如下的线性规划模型
容易解得最优解为 。这意味着对于张老师来说,最优策略是以
的概率选择刷碗!
如果同时考虑 、 的变化,可得我的收益和张老师的收益期望分
别为
曲面 和曲面 的图像如图33-5所示。可以看到,两个曲面
依然不存在公共鞍点,所以也不会出现稳定均衡。图33-5 曲面 (红)和 (绿)并非具有相同的鞍点,所以
也不会出现稳定均衡
但是我们从这个结果中可以看到,当天没有人刷碗的概率为但
,有人刷碗的概率为 。如果我们设“直到第 天才有人
刷碗”,那么随机变量 的分布列如表33-8所示。
表33-8 “直到第 天才有人刷碗”的随机变量 的分布列
的期望值为
利用数列求和方法配合数列极限,容易求得 。结合前面的表
上趋势分析的结果,这意味着在此情况下,我和张老师平均每1.2天就
会有人刷碗,且刷碗时只有一人刷碗。
从这个例子中我们可以看到,随机性的引入再一次改变了确定性
分析方法的结论——按照表上趋势分析的结果,不可能出现某天没人
刷碗的情况,只可能是有且只有一人刷碗,但是按照引入随机性后的
分析结果,可能出现某一天没人刷碗的情况。这意味着,随机性的引入还可能改变原有的确定性思维演绎出的结果,以新的几何与代数结
构反映出系统内信息的交互作用,从而诱发新的可能性。4. 确定性和随机性杂谈
数学中有三对矛盾:几何与代数、连续与离散、统计与因果。这
三对矛盾既贯穿于数学发展的全过程,也贯穿于个人的数学学习生涯
的始终。矛盾并不意味着对立,矛盾意味着选择——有的问题适合用
几何方法处理,有的适合用代数方法处理;有的问题在局部上适合用
连续方法解决,但是在整体上是使用代数方法将局部的连续结构“粘
连”起来;还有的问题无法经分析得到因果关系,只能得到统计关
联,而如何从统计关联跨越到因果关系一直是哲学和科学所关注的核
心。明确三对矛盾,并在学习和研究过程中有意识地选用不同的方
面,甚至交叉融合出新的方法,是大有裨益的。
有的读者可能会觉得这三对矛盾概括不全面,因为本讲讨论的就
是确定性和随机性之间的矛盾,为何不把这对矛盾也添加进来呢?但
是仔细想来,确定性和随机性之间的矛盾,不正是通过上述的三对矛
盾所展现的吗?
例如,当我们把一个粒子当作动点,对其行进轨迹进行离散采样
时,自然可以得到若干离散的点,但是注意,测量是有误差的,如果
没有系统误差的存在,且周围环境的影响包括读数误差都是按照正态
分布产生的(所谓的白噪声),那么根据大数定律,当观测的次数足
够多时,观测结果的平均位置就会以任意给定的精度逼近真实位置。
但是如果我们反过来预测,那么这个真实位置不见得一定是粒子的真
实位置,因为粒子在运动时势必会受到环境的随机干扰,所以正如图
33-6所示,粒子可能出现的位置会以类似于正态分布的概率密度分布
在平均位置周围,这样一来,离散的预测点序列也就变为若干具有面
积的区域,如果这些区域有所重叠,那么就连成了一个连续的“通
带”。从这个角度来理解,随机性是跨越离散与连续的一座桥梁。图33-6 随机性是联系离散与连续的一座桥梁
再比如,当我们用表上趋势分析的方法去分析博弈情形时,决策
的转移趋势可以通过对称群对所有可能的结构分类,每一类结构只相
差一个几何上的对称结构。这样一来,我们的分析就可以简化到每一
类的代表元上,工作量得以大大减少,甚至可以编写算法去实现整个
分析过程。但是,如果我们引入了随机性,这种群作用就将变得扑朔
迷离。包括波利亚计数定理在内,很多确定性的分析方法使用群作用
作为工具,是因为群作用下被研究的对象确定地分布于若干“轨道”
上;而且分析得以成功的重要仰仗是,这些轨道只能在极为特殊的地
方(如单位元处)才能交会。但是随机性的引入会使得原本牢不可破
的仰仗变为空中楼阁,因为每个群操作都可能会使得输出结果位于任
何轨道上,其运行模式为概率的线性结构所左右。在这种时候,纯代
数的分类办法将变得失去意义,所以就需要使用几何的方式去研究,
例如研究由各个轨道借由概率分布所扩张形成的流形上的测地线和联
络——人们总是喜欢以最小代价从一个结果转移到另一个结果,即使
在概率的世界里也一样。在这种分析中,流形的光滑程度将取决于随
机行为的熵。除此之外,确定的函数关系一直以来都是数学使用演绎法的前
提,也是各种定理、定律得以有效使用的基础。但是随机性的出现打
乱了原本确定的因果关系。设想一个运动速度极快的钟锤,它敲击钟
面使其发声,但是因为我们在观测时无法避免随机性,所以观测到的
数据可能会由于必然存在的那些细微偏差,以仿佛很有说服力的方式
告诉我们:钟是先响的,在钟响之前,钟锤并没有被观测到抵达钟
面。这个例子看起来很荒诞,但是,其实现代科学中的很多结论建立
在类似的混沌的生活经验的基础上。所以想要充分分析和理解因果关
系与统计关联的矛盾现象,试图避开随机性也是行不通的。
所以,与其说想要在数学的三对矛盾中增加一对确定性和随机性
之间的矛盾,倒不如说整个数学都处于这两片乌云之下,乌云之中电
闪雷鸣。但是正如亿万年前地球上曾经发生过的事情一样,雷雨交加
并不一定会带来毁灭,也可能会创造生命。参考文献及延伸阅读
话题1
[1] John A. Adam,张慧增等译 . 城市生活中的数学建模 [M].
机械工业出版社 .
[2] William P.,Giordano,Frank R. A First Course in
Mathematical Modeling[M]. Thomson,2013.2.
话题2
[1] 人民教育出版社课程教材研究所中学数学教材研究组 . 普通
高中教科书_数学_必修第三册 . 北京:人民教育出版社,2020.7,105-
123页 .
[2] 人民教育出版社课程教材研究所中学数学教材研究组 . 普通
高中教科书_数学_必修第三册 . 北京:人民教育出版社,2020.7,40-
41页 .
[3] 乔鑫 . 股票的交易数据拟合与聚类研究 [D]. 哈尔滨工业大
学,2012.
[4] 赵银刚,刘庆杰,王晨,庞晶源 . 基于线性回归分析的主余震
相关关系 [J]. 地震地磁观测与研究,2017,38(02):71-76.
[5] 吴果 . 基于自适应空间光滑模型和三维断层模型的概率地震
危险性分析方法研究[D]. 中国地震局地质研究所,2018.
话题3
[1] 中华人民共和国统计局,中国统计年鉴2017年,中国统计出版
社 .
[2] Cristian Candia,C. Jara Figueroa,et al. The Universal
Decay of Collective Memory and Attention[J],Nature,HumanBehaviour.
话题4
[1] Ulrich Pinkall,Konrad Polthier,Computing Discrete
Minimal Surfaces and Their Conjugates[J],Experimental
Mathematics,1993.
话题5
[1] Karl Sigman,Discrete-time Markov Chains[A],Columbia
University,2009.
话题6
[1] Max Welling,Support Vector Machines,University of
Toronto,welling@cs.toronto.edu.
话题7
[1] Li Ba_i-Lian,Fractal Dimensions,Encyclopedia of
Environ Metrics,John Wiley & Sons,Ltd,Chichester,2002,Volume
2: 821-825.
话题8
[1] 詹生不等式的证明,参见Wikipedia英文版。
[2] Jin Yanghua,Zhang Jiaka_i,etc. Create Anime
Characters with A.I.,2017.
话题9
[1] Arseniy V. Akopyan,Comb_inatorial Generalizations of
Jung's Theorem[J],Discrete Computational Geometry (2013)
49:478-484.
[2] Radon's theorem,Wikipedia,2019.3.29,13:36.[3] Helly's theorem,Wikipedia ,2019.3.29,13:36.
话题10
[1] R.C. Churchill,Liouville's Theorem on Integration in
Terms of Elementary Functions,Kolchin Seminar on Differential
Algebra,2006.
话题11
[1] George W. Tokarsky,Polygonal Rooms Not Illuminable
from Every Point[J],The American Mathematical Monthly,Vol.
102,No. 10 (Dec.,1995): 867-879.
[2] Martin Aigner ,Günter M. Ziegler. Proofs from THE
BOOK[M]. Springer,2009. 10. 13.
[3] Eidenbenz,S.,Stamm,C.,and
Widmayer,P.,Inapproximability Results for Guarding Polygons
and Terrains. Algorithmica,Vol. 31 (2001): 79-113.
话题12
[1] 姜伯驹,绳圈的数学 [M]. 大连理工大学出版社,2011年5月 .
[2] [ 美 ] 克利福德·皮寇弗著,陈以礼译 . 数学之书 [M]. 重
庆大学出版社,2015年9月 .
话题13
[1] Lih-Yuan Deng,Dennis K. J. Lin. Random number
generation for the new century[J]. The American
Statistic_ian,2000,50(2): 145-150.
[2] 廖晓峰,肖迪等 . 混沌密码学原理 [M]. 北京:科学出版
社,2009,第1版:92-106.
[3] 张宝荣 . 线性伪随机序列的综合与产生 [J]. 微电子技
术,2005(18):94-95.[4] 赵学龙,王庆梅等. 基于一维扩展元胞自动机的伪随机数发生
器研究 [J]. 计算机科学,2005,32(4):1371139.
[5] 胡海朋 . 一种新的伪随机数产生方法及其统计性能分析
[D]. 博士:国防科学技术大学,2007.
[6] 王莱 . 高质量伪随机数发生器及其谱测试 [J]. 核电子学与
探测技术,1998,18(5):336-390.
[7] Zhu L. P.,Lin L. N. Evaluating the Randomness Based
on Spectral Density[J]. Chinese Journal of Applied
Probab_ility and Statistics,2009,25(2): 185-191.
[8] 潘承洞 . 潘承彪,初等数论 [M]. 北京:北京大学出版
社,1992,第1版:232-269.
[9] 游宏,刘文德 . 代数学 [M]. 北京:科学出版社,2009:32-
41.
[10] Sergey Brin,Rajeev Rastogi. Mining Optimized Ga_in
Rules for Numeric Attributes[J]. IEEE Transitions on
Knowledge and Data Engineering,2003,15(2): 324-338.
[11] 祝跃飞,张亚娟 . 椭圆曲线公钥密码导引 [M]. 北京:科学
出版社,2006,第1版,129-132.
[12] Don Johnson,Alfred Menezes,The Elliptic Curve
Digital Signature Algorithm[Z],1999.
[13] Horster P,Michels M. Petersen H. Meta-ElGamel
signature schemes based on the discrete logarithm problem[J].
Technical Report TR-94-6,Theoretical Computer Sc_ience and
Information Security,TU Chemnitz-Zwichau,June,1994.
[14] Jian Zhao,Eckhard Koch. Embedding robust labels into
images for copyright protection[J]. In: Proc. of the Int.
Congress on Intellectual Property Rights for Spec_ializedInformation,Knowledge and New Technologies,Vienna,August
1995.
延伸阅读
FIPS.FIPS140-142: Security requirements for Cryptographic
Modules.
A statistical test suite for random and pseudorandom
number generators for cryptographic applications. NIST
Spec_ial Publication 800-822,2001.
杨自强,魏公毅 . 常见随机数发生器的缺陷及组合随机数发生器
的理论与实践 [J]. 数理统计与管理,2001,20(1):45-51.
话题14
[1] Evans M. Harrell,A direct proof of a theorem of
Blaschke and Lebesgue,arXiv:math/0009137 [math.MG],Thu,14 Sep
2000.
延伸阅读
Lucie Paciotti,Curves Of Constant Width And Their
Shadows,May 14,2010.
话题15
[1] André Thiaville,Extensions of the geometric solution
of the two dimensional coherent magnetization rotation
model[J],Journal of Magnetism and Magnetic Materials,Volume
182,Issues 1-2,1 February 1998: 5-18.
[2] 美国专利局关于4987984号专利 .Charles H. McCreary,U.S.
Patent 4987984,Jan. 29,1991.
话题16
[1] 钱学森 . 工程控制论 [M]. 科学出版社,2018.7.话题17
[1] Jacob D. Haqq-Misra,Seth D. Baum,The Sustainability
Solution to The Fermi Paradox,JBIS,Vol. 62: 47-51,2009.
[2] Claudio Maccone,The Statistical Drake Equation,Acta
Astronautica,Acta Astronautica,Volume 67,Issues 11-
12,December 2010: 1366-1383.
[3] Hart,Michael H. Explanation for the Absence of
Extraterrestrials on Earth. Quarterly Journal of the Royal
Astronomical Soc_iety,Vol. 16: 128.
[4] 刘慈欣 . 三体2: 黑暗森林 . 中国:重庆出版社,2008:
200.
[5] 亚当·斯密 . 道德情操论 . 商务印书馆,1997-12.
[6] 让-雅克·卢梭 . 社会契约论 . 译林出版社,2014-3.
话题18
[1] 网页:Fourier Transform Applied to Differential
Equations.
延伸阅读
Lecture: A“Brief”Introduction to the Fourier Transform.
Lecture: PHYS 7221-The Three-Body Problem,Spec_ial
Lecture: Wednesday October 11,2006,Juhan Frank,LSU.
话题19
[1] Stuart Hollingdale,Makers of Mathematics[M],Dover
Publications,2014.6.
话题20延伸阅读
范晓鹏,朱枫 . 人眼灰度感知建模及其在图像增强中的应用 [J].
计算机工程与应用杂志,2018(13).(这篇论文在本讲方法的基础上增
添了对人眼灰度感知的考虑。)
赵立龙,方志良,顾泽苍 . 基于人眼视觉的对不良照明图像的二值
化方法 [J]. 光子学报,2009,38(5).(这篇论文利用人眼的灰度识别
特性,将图片分割为不同的区域,用不同的方法处理。)
话题21
[1] 高嵩,张金炜,戎辉,王文扬,郭蓬,何佳 . 基于贝塞尔曲线的
无人车局部避障应用 [J]. 现代电子技术,2019,42(09):163-166.
延伸阅读
陈鸣芳,陈哲,何炎平,孟龙 . 贝塞尔曲线在浮式风力机模型试验
中的应用 [J]. 中国设备工程,2018(21):1142115.
张明,丁华,刘建成 . 贝塞尔曲线插值下的聚焦形貌恢复 [J]. 机
械设计与制造,2018(09):175-177-181.
话题22
[1] 曹佳 . 运用DFFD与刚体运动的三维人脸造型及动画技术研究
[D]. 中山大学:计算数学,2005.
[2] 钟华超 . 基于Dirichlet自由变形算法的人脸情感模拟的研
究 [D]. 武汉理工大学,2018.
延伸阅读
杨璞,易法令,刘王飞,杨远发 . 使用Dirichlet自由变形算法实现
三维人脸及其变形 [J]. 计算机技术与发展,2006(11):131-133.
王洵,董兰芳,万寿红 . 基于MPEG-4的真实感人脸技术 [J]. 计算
机工程与应用,2003(22):65-67.话题23
延伸阅读
William P.,Giordano,Frank R. A First Course in
Mathematical Modeling[M]. Thomson,2013.2.
郭治华,曹华荣 . 具有年龄结构的Lotka-Volterra竞争系统行波
解的稳定性 [J]. 应用数学和力学,2018,39(09):1051-1067.
杨静,陆征一 . Lotka-Volterra系统与Kolmogorov系统极限环的
存在性与中心焦点的算法化判定 [J]. 应用数学,2016,29(04):731-
737.
话题24
延伸阅读
Lenka Bubniaková,“The Mathematics of Infectious
Diseases”,Faculty of Mathematics,Physics and
Informatics,Comenius University,Bratislava,2007.
Asmaidi,Paian Sianturi,Endar Hasafah Nugrahani.“A SIR
Mathematical Model of Dengue Transmission and Its
Simulation”,IOSR Journal of Mathematics (IOSR-JM),Volume
10,Issue 5 Ver. II (Sep Oct. 2014): 56-65.
Biao Tang,Xia Wang,etc.“Estimation of the Transmission
Risk of 2019-nCov and Its Implication for Public Health
Interventions”,Posted: 27 Jan 2020.
话题25
[1] 李贤平 . 概率论基础 [M]. 北京:高等教育出版社,2010.4.
话题26
[1] 顾险峰,丘成桐 . 计算共形几何 [M]. 北京:高等教育出版
社,2020年5月第1版 .话题27
[1] 顾险峰,丘成桐 . 计算共形几何 [M]. 北京:高等教育出版
社,2020年5月第1版 .
延伸阅读
方企勤 . 复变函数教程 [M]. 北京大学出版社,1996.12.01.
话题28
[1] 曲吉林,寇纪淞,李敏强,et al. 一种确定点集最远点对的最
优算法 [J]. 模式识别与人工智能,2006,19(1):27-30.
[2] 金文华,何涛 . 基于有序简单多边形的平面点集凸包快速求
取算法 [J]. 计算机学报,1998(6).
话题29
[1] 朱浩楠 . 面向建模的数学 [M]. 清华大学出版社,2020年9月
第1版 .
[2] 麦应潮,陈云华,张灵 . 具有生物真实性的强抗噪性神经元激
活函数 [J]. 计算机科学,2019,46(07):206-210.
[3] 牟晋娟 . 深度神经网络中激活函数的研究 [J]. 电脑编程技
巧与维护,2019(12):59-61.
话题30
[1] P. 格列菲斯 . 代数曲线 [M]. 北京大学出版社,2000.6.
[2] 陈维桓 . 微分几何 [M]. 北京大学出版社,2006.6.
延伸阅读
王风涛 . 基于高级几何学复杂建筑形体的生成及建造研究 [D].
清华大学,2012.话题31
[1] [ 美 ] 克里斯·安德森,乔江涛译 . 长尾理论 [M]. 中信出
版社,2006年12月 .
[2] 谈二八定律,知乎专栏 .
[3] 向宁 . 城市居民生活品质评价模型构建初探 [J]. 科技中
国,2020(04):39-44.
话题32
[1] 公隋 . 世界上最神奇的社会学定律 [M]. 新世界出版
社,2011.5.适合高中生的建模题目
题目1:(本题共5分)在日常生活中,如果遇到雾霾天气,那么
在照相时往往会遇到窘境——拍出来的照片好像被蒙上了一层薄纱,
通透感降低了好多。图1中的两张照片分别为同一地点有雾霾和无雾霾
时的照片,为简单起见我们将原始照片转化为黑白的灰度照片。灰度
代表的是相应像素的“亮度”,范围是 。某个像素上的灰度越
高,则该像素上的颜色越接近于白色,否则越接近于黑色。
图1 同一地点有雾霾时(左)和无雾霾时(右)照片的灰度照片
(1)(2分)图2将图1中两张图片像素灰度的直方图描绘在一张
图中,其中________(填写“蓝色”或“黄色”)对应有雾霾图片的
灰度直方图。
图2 灰度直方图(2)(3分)当按照某个一次函数 对图片中每个像素位
置的灰度逐个作变换后,可以为图片“去雾霾”,其中 x 为相应像素
位置的原灰度值,y 为该像素位置的新灰度值。在统计中,出现概率
小于5% 的灰度被称为“小概率灰度”。将频率视为概率,不考虑小概
率灰度,为达到最好“去雾霾”效果,根据图2中的灰度直方图,应有
________, ________(填写具体数字)。
【参考答案】
(1)黄色;(2)2.5,-0.75〔第(2)问,对1空给1分,都答对
给3分〕。
【解析】
(1)带雾霾图片之所以“灰蒙蒙”,是因为灰度比较集中(方差
小),所以黄色为有雾霾图片的灰度直方图。
(2)关注图2中的黄色直方图,去掉小于5% 的小矩形之后的黄色
直方图横坐标范围为 。根据第一问,灰度直方图的方差越
大,图片越清楚。所以希望通过函数 将区间 变为
,即
或
解得(注意到原图片浅色部分对应新图片浅色部分,所以 )
或 (舍)
题目2:(本题共5分)使用下面阅读材料,完成后续问题。
材料1:
定理(詹森不等式):设 为实数区间 上的二阶可导函数,
即导函数 又可导,则
(1)若 , ,则 ,且
,及 ,有(2)若 , ,则 ,且
,及 ,有
材料2:
香农在1948年发表了划时代的论文《通信的数学原理》,给出了
信息熵的定义。具体地讲,若离散随机变量 的分布列如下表所示
(其中 ; , )。
则 的信息熵 定义为
香农用信息熵 来表示描述随机变量 所需的比特数的期望
值。 越大,就认为随机变量 的不确定性“越高”。
回答下列问题:
(1)(2分)比较大小: ________ (填“ ”“ ”
“ ”或“ ”);
(2)(3分)下面是随机变量 的分布列,其中 、 为待定未知
数, 。
为使 的不确定性最高,需要 ________,此时
________。
【参考答案】
(1) ;(2)0.25, 〔第(2)问,对1空给1分,都答对给3
分〕。【解析】
(1)在材料1中,选取 、 、 (
),则利用詹森不等式可得
(2)由材料2,计算 的信息熵 为关于 的函数
对其求导可得
进而 时,函数 取得最大值,此时 , 。
题目3:(本题共5分)声音靠空气振动传播,靠耳膜震动被人感
知。声音可以通过类似于图①和图②的波形曲线来描述,图①和图②
是一位未成年女性和一位老年男性分别在说“我爱中国”四个字时的
声波图,其中纵坐标表示音量(单位:50分贝),横坐标代表时间
(单位: 秒)。声音的音调由其频率所决定,未成年女性的发声频率大约为老年
男性发声频率的2倍。下面的图③和图④依次为上面图①和图②中相同
读音处的截取的局部波形曲线,为了简便起见,在截取时局部音量和
相位做了调整,使得二者音量相当,且横坐标从0开始。已知点
位于图④中波形曲线上。
(1)(2分)描述未成年女性声音的声波图是________(填写①
或②);
(2)(3分)请你选择适当的函数模型 来模
仿图④中的波形曲线:
________________(函数模型中的参数取值保留小数点后2
位)。
【参考答案】
(1)②;(2) (答案不唯一)。
【解析】(1)结合题中“未成年女性的发声频率大约为老年男性发声频率
的2倍”,可知未成年女性的声音波长周期更短,所以②、④为未成年
女性的声音波形。
(2)从波形上来看,可以使用正弦型函数进行拟合,由已知这个
图像过 和 ,且从图像上观察到最大值和最小值分别为 、
,且在 跨过了 个周期。于是可得正弦型函数约为
。
题目4:(本题共5分)设 为多面体 的一个顶点,定义多面体
在点 处的离散曲率为
其中 ( , , )为多面体 的所有与点
相邻的顶点,且平面 、平面 、……、平面 和
平面 遍历多面体 的所有以 为公共点的面。
(1)(2分)任取正四面体的一个顶点,该点处的离散曲率为
________。
(2)(2分)如图1,点 为长方体 的上底面
内的动点,其中 , ,则四棱锥
在点 处的离散曲率的最小值为________。
(3)(1分)图2为对某个女孩面部识别过程中的三角剖分结果,
所谓三角剖分,就是先在面部取若干采样点,然后用短小的直线段连
接相邻三个采样点形成三角形网格。区域 和区域 中点的离散曲率的
平均值更大的是________(填写“区域 ”或“区域 ”)。图1
图2【参考答案】
(1) ;(2) ;(3)区域 (填写 也得全分)。
【解析】
(1)根据定义,该点处的离散曲率为 。
(2)由直观,点 处的离散曲率表示这一点处几何体的“陡峭程
度”,越陡峭,离散曲率越大,所以当 位于上底面中心时,四棱锥
在点 处的离散曲率最小,为 (见图3)。
图3
(3)由离散曲率的几何意义可得。
题目5:(本题共5分)在工程实践和科学研究中,经常需要对采
样所得的数据点进行函数拟合。定义数据点集为平面点集
( ),寻找函数 去拟合数据点集
,就是寻找适合的函数,使得其函数图像尽可能反映数据点集中元
素位置的趋势。
(1)(1分)下列说法正确的是________(写出所有正确说法对
应的序号)。A. 对于任意的数据点集 ,一定存在某个函数,其函数图像可以
经过每一个数据点。
B. 存在数据点集 ,不存在函数使其函数图像经过每一个数据
点。
C. 对于任意的数据点集 ,一定存在某个函数,使得这些数据点
均位于这个函数图像的一侧。
D. 拟合函数的图像所经过的数据点集 中元素个数越多,拟合的
效果越好。
(2)(2分)衡量拟合函数是否恰当有很多判断指标,其中有一
个指标叫作“偏置度 ”,用以衡量数据点集在拟合函数图像周围的
分布情况。如图1所示,对于数据点集 ,在如下的两种“偏
置度 ”的定义中,使得直线 的偏置度大于直线 的偏置度的序号为
________(其中 代表向量 的模长)。
图1①
②
(3)(2分)对于数据集 ,如果用形
如 的函数去拟合,则此时使得(2)中你所选择的“偏置
度 ”达到最优的拟合函数 的图像必过________点(填点
的坐标)。
【出题意图】
【参考答案】
(1)B、C;(2)①;(3) 。
【解析】
(1)如果在数据点集中,某两个数据点的纵坐标不同,但横坐标
一样,则根据函数的定义,不可能存在函数,使得其图像经过这两个
数据点,故A错,B对;由于数据点集 为有限集,则一定存在某个常
函数 满足条件,故C对;D错,例如如下数据点集
拟合函数
过每一个数据点,但是难以反映趋势,反而函数 更能反映趋
势(图2)。图2
(2)如果用①,则 的偏置度为
的偏置度为
此时 ,符合题意。
如果用②,则 的偏置度为
的偏置度为
此时 ,不符合题意。
(3) (图3)图3
“ ”等号成立当且仅当 ,代入函数可得
该函数必过点 。
题目6:(本题共5分)当我们面对一种初发的流行疾病时,如果
能够基于目前掌握的数据预测它未来的传播规律,将有助于对疫情的
控制。设 表示疫情出现后的时间(单位:天),在经典的SIR传
染病模型中:
将“易感染但未感染者”随时间 变化的函数记为 (单位:百
人);
将“正感染者”随时间 变化的函数记为 (单位:百人);
将“已痊愈或已死亡者”随时间 变化的函数记为 (单位:百
人)。假设这种疾病在痊愈之后不会再度感染,且不考虑病毒的变异。
因为人口基数较大,所以假设时间 连续变化,且函数 、 、
均为关于 的可导函数。
经典的SIR传染病模型如下所示,其中常量 为人口总数, 、
为模型参数:
(1)(1分)依据现实情境,参数 和 的乘积 的符号为:
________(填“ ”或“ ”)。
(2)(2分)用函数 、 、 、 表示
________________。
(3)(2分)根据模型,在“易感染但未感染者”人数达到
________时,正感染人数最多(填关于 和 的代数式)?
【参考答案】
(1) ;
(2) (写“ ”得1
分);
(3) (写“ ”或“ ”不给分)。
【解析】(预期此题平均得分:2~3分)
(1)根据实际情境中各量的含义:
越大, 下降速度 越大,于是 ;
越大, 的上升速度 越大,于是 ;
综上所述, 。(2)由于 ,于是 ,于
是可得
(3)根据情境可知,即求 最大值,令 ,可得
即 。依据实际背景和模型,可知 有且只有一个极大值且
无极小值,所以此时 取到最大值。
【命题意图】
题目7:(本题13分)为了估计某市五环内的面积,小明在地图
上打上了正方形网格,如图1所示,其中每个小正方形的边长为
2.27km。小明希望通过数出绿色区域所包含的正方形的个数,及其边
界处的三角形的个数,分别乘以比例尺的平方后,再相加,从而得到
该市五环内的面积的估计值。图1
但是当小明就这个问题请教他认识的一位数学家时,数学家告诉
小明,其实不用数正方形和三角形个数,只需要数一下绿色区域内的
节点个数和边界上的节点个数,就可以得到绿色区域的面积了。
请回答如下问题:
(1)(3分)设区域内的节点个数为 ,边界上的节点个数为 ,
区域的面积为 ,请你通过下面的三个简单例子(图2),猜想出 、
和 之间的等量关系。
图2(2)(7分)请证明你的猜想。
(3)(3分)应用你的猜想估计某市五环内的面积(结果保留小
数点后两位)。
【参考答案】
(1) ;(2)证明过程见“解析”(注意需要限定区域为
单连通区域,即没有洞);(3) 。
【解析】
(1)略。
(2)证明:首先证明 为长方形的情形,此时设 的长为 ,宽
为 ,则 , , ,容易验证此时有
。
然后证明 为直角三角形时的情形。建立以直角顶点为原点,以
两条直角边分别为 轴正半轴上的平面直角坐标系,如图3所示。设
x轴上的直角边长为 , 轴上的直角边长为 ,则 。平面内任取
一点 位于三角形内部当且仅当满足
于是
其中 表示小于x的最大整数, 表示不大于x的最大整数。于是
有其中倒数第二个代数式刚好是两个该三角形沿着斜边拼接而成的
长方形的面积。
图3 为三角形的情形,通过建系来分析
更一般的多边形由若干矩形和三角形拼接而成,设现有两个多边
形 和 ,其中 具有 个内部节点和 个边界节点, 具有 个内
部节点和 个边界节点。两个多边形的拼接要求
①原来的节点依然还位于节点处。②两个图形不能有重叠的区域(但是可以有重叠的边)。
这样一来,设两个图形拼接之后的图形记 有 个内点和 个边
界点。在拼接时,要么 和 的两个边界点拼接为一个内点,从而边
界点个数减少2而内点个数增加1;要么两个边界点合成之后依然为一
个边界点,此时边界点个数减少1,此时因为要求拼接后没有洞出现,
所以每次拼接只能有两个边界点,于是边界点总个数减少2。无论如何
均有
这意味着拼接前后不改变结论形式。任何符合条件的多边形都可
以通过有限步拼接得到,定理得证。
(3)略。看完了
如果您对本书内容有疑问,可发邮件至
contact@turingbook.com,会有编辑或作译者协助答疑。也可访问图
灵社区,参与本书讨论。
如果是有关电子书的建议或问题,请联系专用客服邮箱:
ebook@turingbook.com。
在这里可以找到我们:
微博 @图灵教育:好书、活动每日播报
微博 @图灵社区:电子书和好文章的消息
微博 @图灵新知:图灵教育的科普小组
微信 图灵访谈:ituring_interview,讲述码农精彩人生
微信 图灵教育: turingbooks
091507240605ToBeReplacedWithUserId