ARTICLE · 1053276
边缘AI时事:从头部公司的芯片方案认识IMU的能力边界
IMU(惯性测量单元)是绝大多数智能设备感知运动的起点,它在内部集成加速度计和陀螺仪,负责检测设备的倾斜、旋转、震动与位移。市面主流IMU通常是6轴——3轴加速度计检测前后、左右、上下三个方向的线性运动,3轴陀螺仪检测俯仰、偏航、翻滚三个方向的旋转运动,3+3正好覆盖物体在三维空间的所有运动状态。比如手机抬手亮屏、手表计步、VR头显追踪头部转动,都要依赖它提供的原始数据。没有IMU,很多运动感知功能都无法实现。
但长期以来,IMU只做两件事——采集和转发:把加速度和角速度数据传给主控芯片,由主控来判断这代表什么动作。这个分工导致两个麻烦:一是系统功耗被频繁唤醒拉高,二是动作到画面的响应延迟难以压低。终端厂商总是要在智能和续航之间反复取舍。
对此,意法半导体的一颗芯片(LSM6DSV16X,一颗6轴IMU)给出的解法是:让传感器本地完成判断,同时让一条数据流并行服务三个用途。
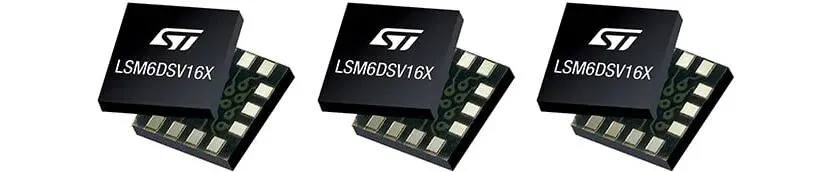
这个解法为什么值得一说?因为它在2.5×3×0.83mm 的封装尺寸里做到了三件事,目前依然是IMU圈少有的组合。
第一,三通道并行供给。
上一代IMU的数据链路是单通道,防抖和手势如果同时启用,轻则抢占带宽,重则外挂传感器。而LSM6DSV16X内置三条独立处理链路:1)UI通道:负责抬手亮屏、屏幕旋转、双击唤醒等交互。2)EIS通道:为视频电子防抖提供专用滤波数据。3)OIS通道:经独立Aux SPI接口向摄像头模组输出光学防抖数据。
这意味着现在可以用一颗IMU替代以往两到三颗传感器的功能组合,三条链路配置互不干扰。
第二,把分类推理下沉到传感器端。
LSM6DSV16X内置的机器学习核心(MLC)支持决策树特征导出,可在本地完成步态识别、活动分类、头部姿态判断等任务,全程不占用主控算力,不额外唤醒系统。搭配有限状态机(FSM)与自适应自配置(ASC)功能,传感器在检测到特定运动模式后能自行重配置内部链路——这一闭环让主机从逐帧参与降级为按需响应。
第三,续航层面的结构性优化。
可穿戴设备最矛盾的需求在于智能功能越丰富,系统被唤醒的频率越高,电池消耗越大。LSM6DSV16X的解法是把判断和响应拆开——判断由MLC在传感器本地完成,响应才触发主机。以抬腕唤醒场景为例,传统方案中主控需持续轮询加速度数据并计算手腕角度,功耗常在毫安级;而V16X在本地完成姿态识别,仅在确认抬腕时通过中断引脚唤醒主机,其余时间主机保持休眠。
这种架构带来的功耗(芯片自身高性能模式)仅0.65mA,而主控一次唤醒的功耗通常是其数十倍。在电池容量本就受限的穿戴设备上,这个差距足以决定产品是一天一充还是两天一充。同时,ASC功能让传感器可根据当前运动状态自动切换量程与采样率,静止时降频、运动时升频,无需主机介入调度,使功耗不是静态的低,而是动态的省。
三组真实场景的验证
可穿戴设备:0.65mA内完成步态分类与手势唤醒。健身手表既要全天候计步与睡眠监测,又要手势控制(抬腕唤醒),功耗预算极其紧张。V16X的MLC在本地完成活动分类,Qvar处理双击唤醒,主机几乎全程休眠——常开体验与长续航同时保住。
XR与VR:三通道消除追踪与防抖的数据冲突。头显的6DoF追踪和摄像头防抖过去共用链路,极易互相抢占,导致运动到画面的延迟拉高。V16X的OIS通道经Aux SPI独立供数、EIS通道在主接口独立滤波,两条通道与UI交互并行,直接降低MTP(运动到光子)延迟。
旗舰手机:一颗IMU包揽防抖、手势与屏幕方向。过去需要多颗传感器分工的任务——光学防抖、电子防抖、抬手亮屏、屏幕旋转——由一条三通道链路统一承载。配合Android兼容与MIPI I3C v1.1接口,为主控SoC卸载持续算力负担,为主板释放宝贵空间。
不过IMU赛道正在快速演进,行业在量程上发力,想要捕捉更加剧烈的运动:
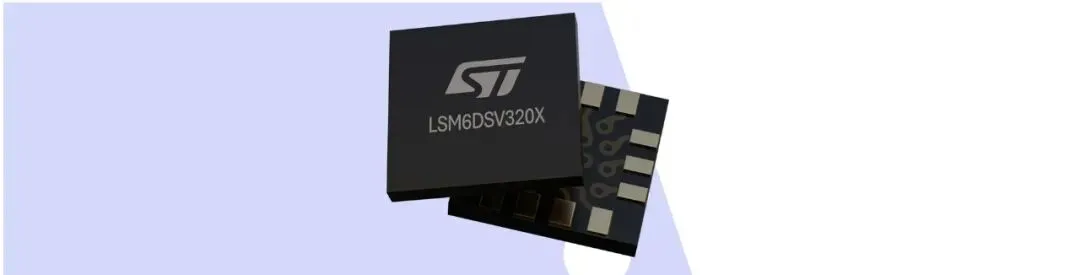
意法半导体在LSM6DSV16X的基础上推出更前沿的LSM6DSV320X等型号,在同一封装内集成两套物理上独立的加速度计结构:一颗专注高精度(如±16g),负责日常姿态感知;另一颗专注超高量程(如±320g),用于捕捉剧烈冲击。这种一低一高组合实现了对细微动作和极端冲击的同步感知。
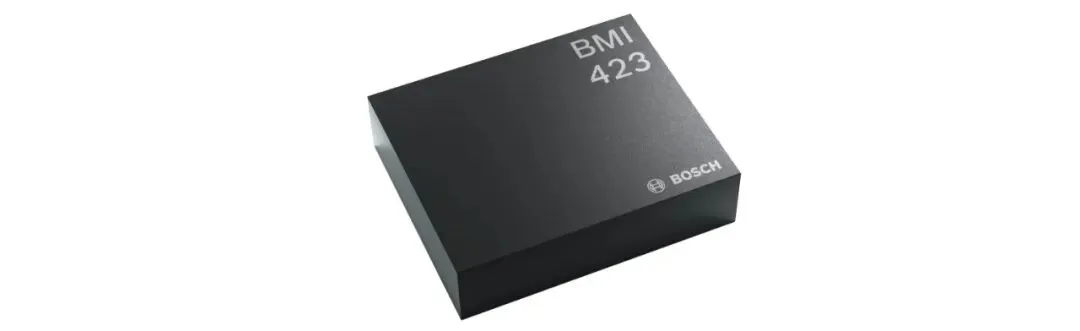
博世在2026年CES上发布IMU BMI423,将前代产品的测量范围直接提升两倍:加速度计满量程达到 ±32g,陀螺仪达到 ±4000dps。这种暴力提升使其能覆盖前代产品无法企及的剧烈运动场景,例如捕捉健身动作和无人机翻滚。此外,BMI423还集成了基于骨传导传感的语音活动检测(VAD)功能,可在不唤醒主处理器的情况下检测用户是否在说话,兼顾节能与隐私保护——博世官方在宣传中也特别强调了这一功能对隐私性的增强。
意法半导体和博世都是全球消费级惯性传感器霸主,两家公司的产品推进标志着IMU在从被动采集数据转向主动理解意图。IMU不再只是把原始数据丢给主控,而是在本地完成情境识别和事件检测,仅将处理后的元数据发送给系统。这个转变使边缘AI传感从概念落地为可交付的元器件级方案,也让终端厂商在功耗与功能之间的取舍有了新选择。
说明:1.本文参考公开报道并借助AI工具进行整理和分析,如有不妥之处欢迎指正。2.部分市场数据基于行业估算、发布以及官方报道,具体精确数据请以权威机构为准。3.欢迎长期追踪边缘AI的朋友一起探讨。