ARTICLE · 1045273
打印模具,再把薄壁结构吹出来:从可编程折叠到0.7克人工肌肉
打印模具,再把薄壁结构吹出来:从可编程折叠到0.7克人工肌肉
Additive manufacturing–facilitated blow molding for functional thin-walled polymeric structures
薄壁软体结构有一项制造上的矛盾:壳壁越薄,越容易弯曲,也越难在制造和反复运动中保持完整。直接3D打印可以改变形状,却会受到喷嘴宽度、打印分辨率、层间结合和支撑结构的影响;把薄片裁开再卷成管,粘接处又会出现双层厚度,改变局部刚度。
苏黎世联邦理工学院的研究者把打印的对象换成了模具。他们先用耐热树脂打印复杂模腔,再把加热变软的热塑性管坯放进去,充气、冷却、脱模。这套增材制造辅助吹塑方法,简称AM-BM,将可定制的几何形状转移到连续成形的薄壁塑料上。论文研究的对象是毫米至分米尺度、壁厚低于500微米的中空管状结构,同一种材料可以借助厚薄与折痕安排,同时承担支撑和大幅变形。
模具怎样把壳面和铰链一起做出来
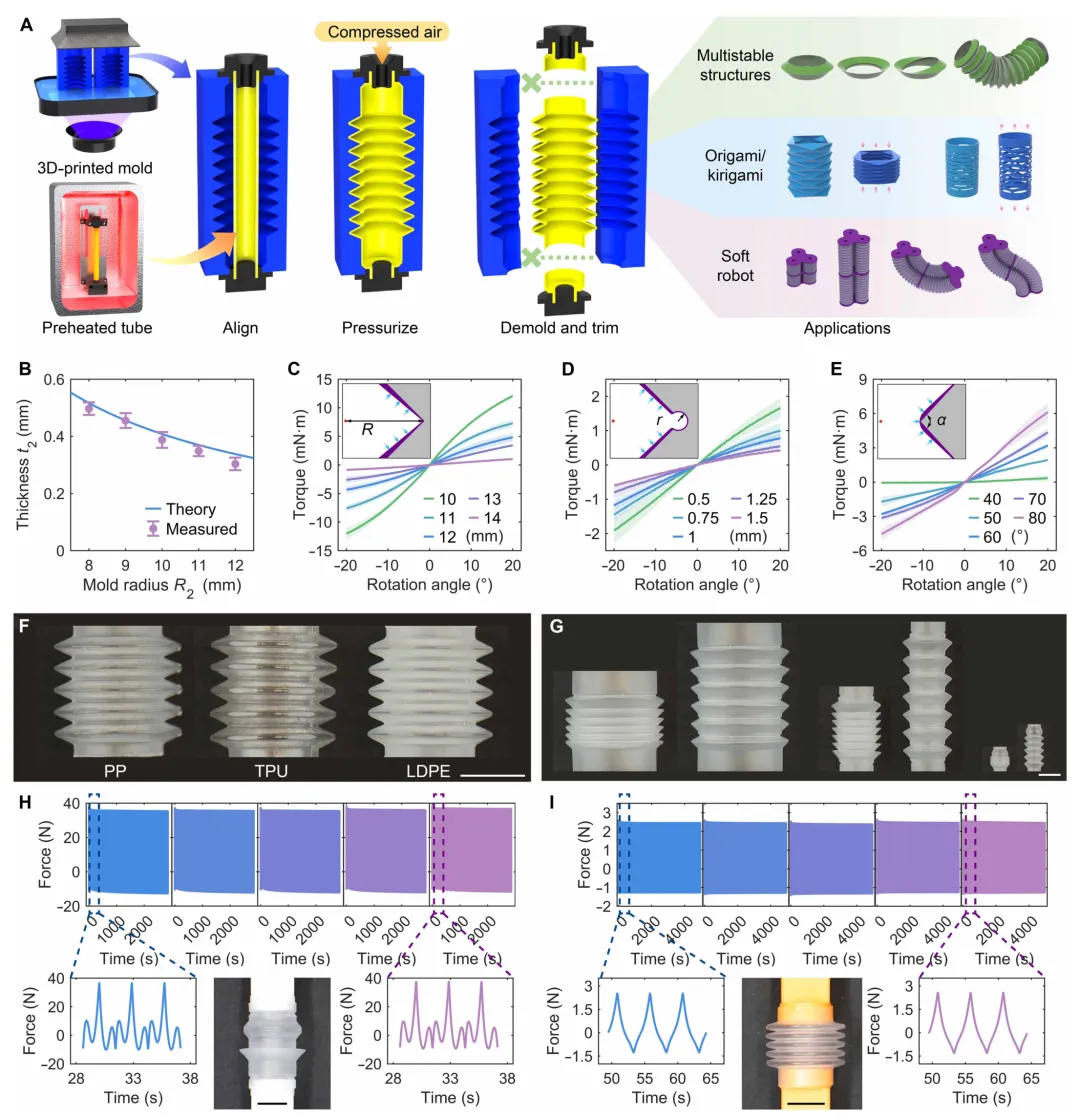
吹塑本身已经用于瓶子和工业容器制造。实验室原型的困难在模具:金属模具需要专门加工,改变设计后还要重新制模。AM-BM使用光固化打印耐热树脂模具,把造型修改交给数字设计与打印;吹塑时,压缩空气从管坯内部将软化的材料推向模腔,最后修去边缘余料。论文方法中,管坯预热烘箱设为240℃,成形使用100 kPa表压。
要把薄壳变成运动部件,首先需要知道哪里会变薄。研究者用圆柱模腔做了一个可计算的基准:保持管坯的初始尺寸不变,膨胀后的周长越大,分布到单位周长上的材料越少。以体积和密度不变为前提,就能从管坯半径、初始壁厚和模腔半径估计成品壁厚。外半径4.5毫米、壁厚1毫米的管坯,被吹入半径8至12毫米的五种模腔;测得壁厚随模腔增大而降低,与几何关系一致。
铰链设计利用了这种材料重新分布。在向外凸起的折痕处,增加局部半径可以让壳壁更薄,转动所需的力矩随之下降。折痕半径不够大时,研究者再加入一段小圆弧,增加局部展开周长,使材料进一步摊薄。转动力矩实验显示,小圆弧变大后铰链更容易转动;在这组几何条件下,圆弧半径超过1毫米,还会出现预定转动之外的变形,铰链设计因而需要同时考虑柔顺性和运动方向。
内凹折痕的变薄方式不同。吹塑压力把软化材料推向两侧表面,尖角处留下较薄的连接区。实验中,内凹角越尖,转动阻力越低;角度小于40°时,局部过度变薄会损害耐久性。这些转矩测量把模具形状与实际运动连接起来,使设计者能在同一壳体上安排相对刚硬的面和柔顺的折痕。
研究还用聚丙烯、热塑性聚氨酯、低密度聚乙烯制作波纹管,并做出了直径9至50毫米的多稳态单元。聚丙烯多稳态单元与单稳态波纹管接受了五组、每组1000次轴向拉压循环,组间约休息一天。每组内部可见黏弹性引起的响应变化,休息后的下一组又表现出相近的力学行为;两类结构完成总计5000次循环后没有明显性能衰退。
五个折叠单元,怎样用轴向拉压排出不同状态
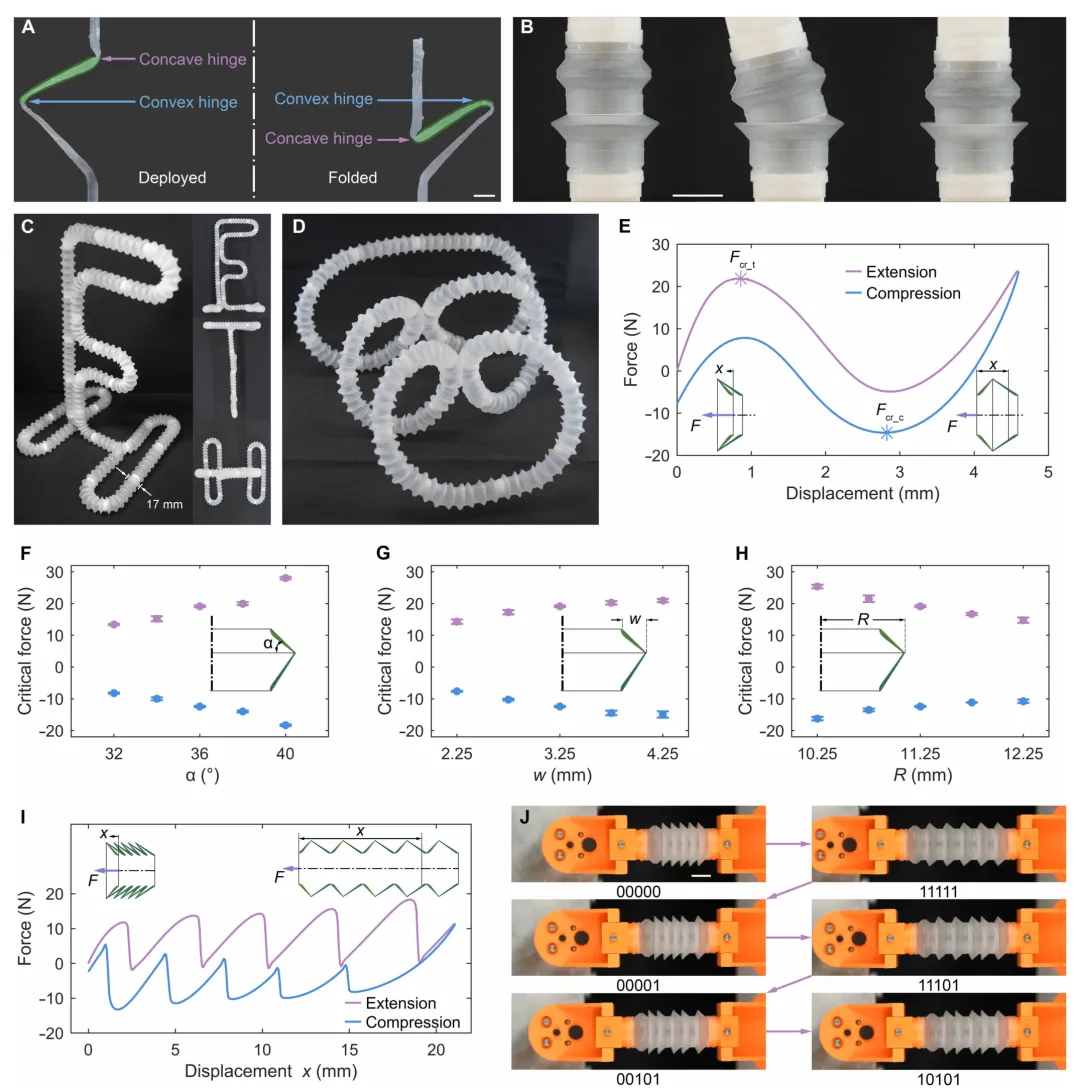
可弯吸管提供了另一种薄壳功能:压下或拉开后,形状可以保持。这里的单元由相连的截锥壳组成,可变形的上部截锥,通过上下两处柔性折痕与邻近壳面连接。它可以完全展开、完全折叠,也可以一侧展开而另一侧折叠,形成弯曲状态。沿管轴串联这些单元,局部状态就能组合成复杂空间形状。约200个单元组成的长管,可以摆成从不同方向分别看到E、T、H的结构,也能重新排列成双螺旋。
这些状态之间的切换,需要跨过一个力学阈值。研究者对单个单元施加位移控制的拉伸和压缩,记录力与位移曲线,分别识别展开和折叠的临界屈曲力。拉伸与压缩曲线形成滞回环,反映材料黏弹性与状态转换过程;它也说明,沿同一条位移路径返回时,结构所经历的力并不简单重合。
定制模具让研究者可以逐项改变几何参数。增大可变形截锥的倾角,拉伸和压缩临界力的绝对值都增大;固定外半径和倾角时,增大截锥宽度也使切换更费力;固定倾角和宽度时,增大外半径则降低临界力。于是,单元的切换顺序可以在制造前由尺寸安排。
他们把五个倾角从32°逐步增至36°的单元串联,使临界力沿长度递增。缓慢轴向加载时,各单元承受近似相同的力,阈值较低的单元先切换。将展开记为1、折叠记为0,五个单元对应32种展开与折叠组合。实验从00000出发,先拉到11111,再依次压到00001、拉到11101、压到00101,最后拉到10101。不同幅度的拉压配合阈值顺序,实现了用一个执行器重排多个单元的状态。
折纸的运动由折痕决定,剪纸的均匀性来自无接缝壳体
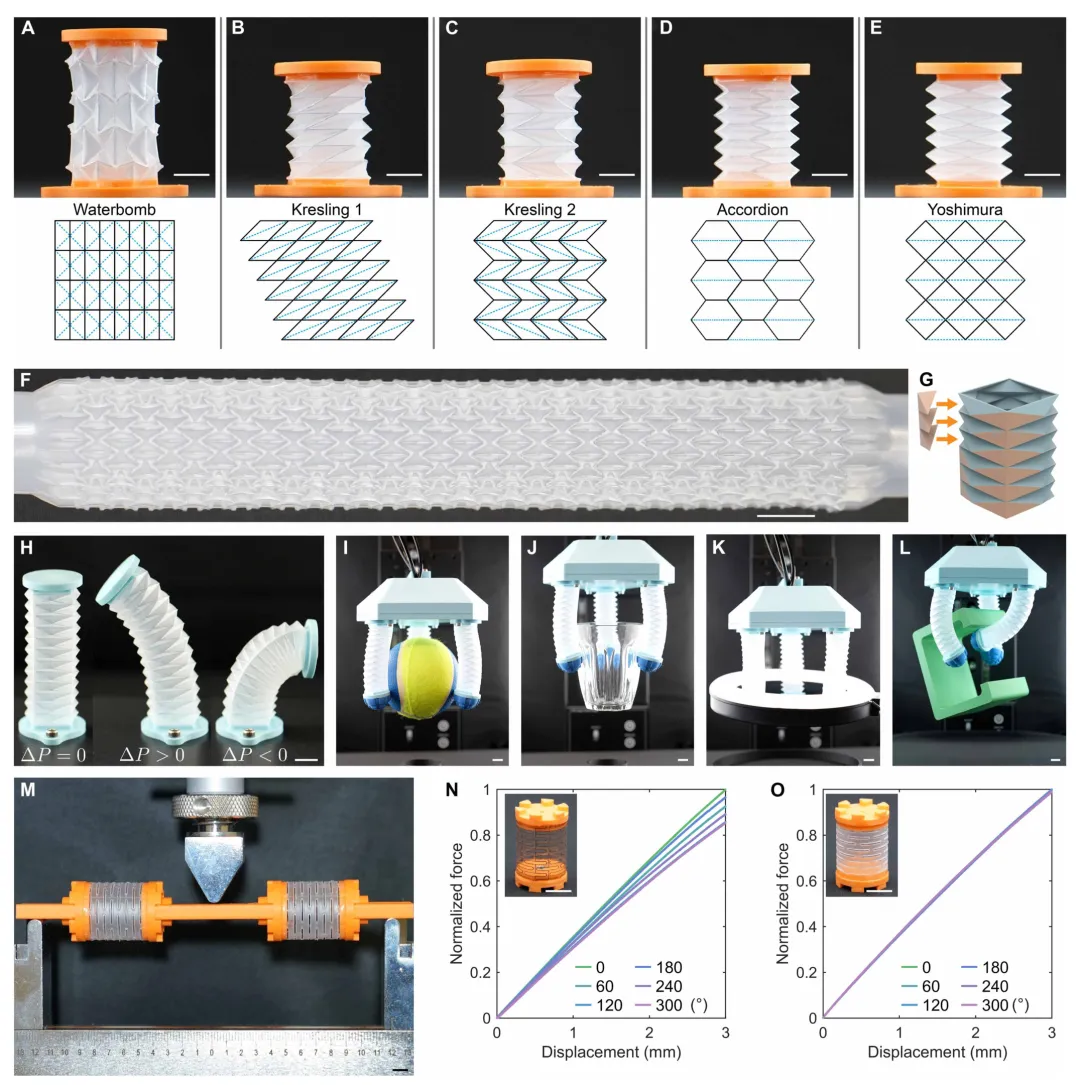
在管状折纸中,模具较平的区域形成面板,向外与向内的铰链分别形成山折和谷折。研究者制作了Waterbomb、两类Kresling、Accordion和Yoshimura结构。它们的材料成形方式相同,运动却由折痕排列决定:Waterbomb受轴向压缩时,中段也横向收缩;同向排列的Kresling单元会累积旋转,交替排列则抵消旋转;Accordion和Yoshimura提供较大的轴向柔顺性,并可向多个方向弯曲。
折痕数量增加,并不要求逐条手工折叠。论文将Waterbomb从24个单元扩展到496个单元,用模具一次成形。研究者还改动Yoshimura图案,在一侧加入两列四面体单元。这些单元约束该侧的轴向伸长,对侧仍可变形,充气和抽气便驱动结构在固定平面内向不同方向弯曲。
将这种定向弯曲结构组合成抓手,可以用正负表压调整手指开合。抓球和玻璃杯时,手指先向外弯曲打开,再向内弯曲包住物体;抓环形物体时,则让手指伸入后向外张开,从内侧支撑。面对C形物体,研究者分别控制不同手指,先调整接近方向和物体姿态,再完成夹持。这里的可变形几何直接决定了抓手怎样接触物体。
管状剪纸还检验了制造接缝的影响。传统做法先在薄片上激光切缝,再将两边粘成管,重叠区的双层厚度会让某些方向更硬。AM-BM先在模具中设置细槽,吹塑时形成凸起,脱模后磨去凸起便留下狭缝,管身无需沿长度粘接。
为比较两种工艺,研究者制作几何参数相同、具有六重对称性的管状剪纸,分别在0°到300°、每隔60°的六个方向做三点弯曲。激光切割后粘接的样品,弯曲刚度随方向变化超过14%;吹塑样品的最大偏差为1.2%。这个对照把接缝造成的局部厚度变化,与整根管的方向性力学差异联系起来,也解释了连续壳体为何有利于保持对称设计原本希望得到的均匀响应。
连续薄壳怎样成为人工肌肉、机械臂和手指
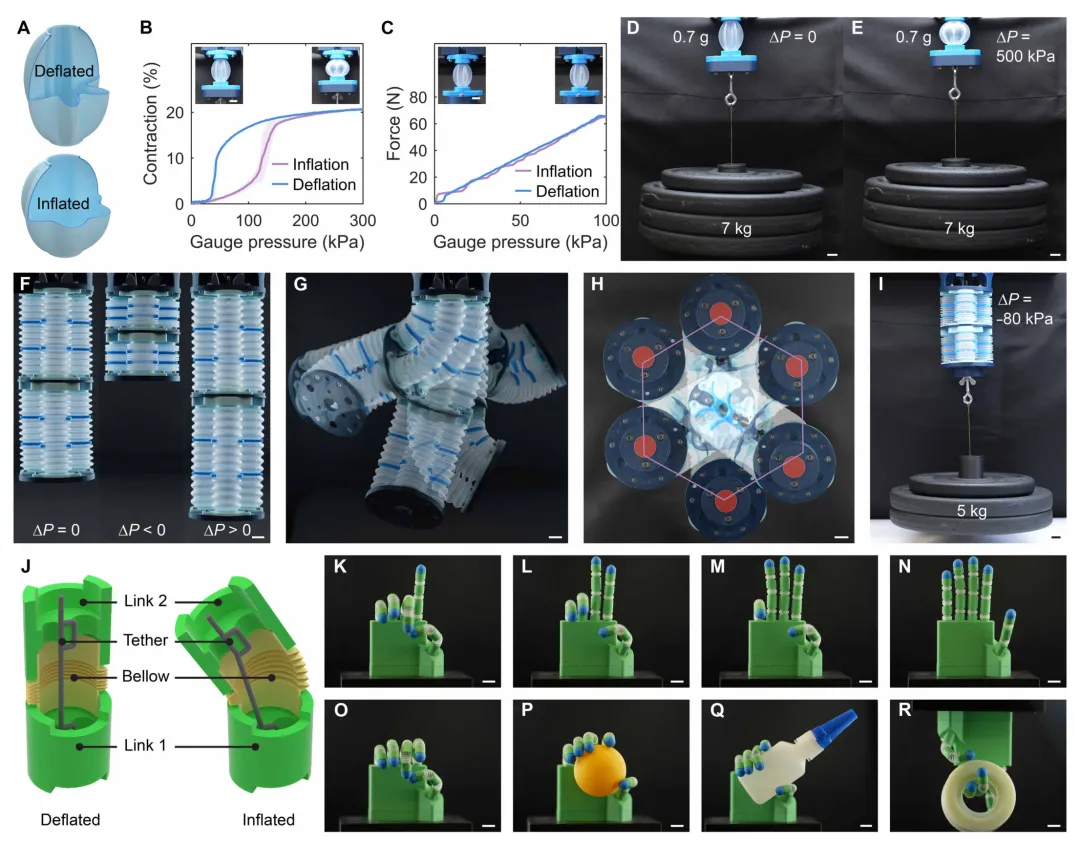
气动人工肌肉使用一圈椭圆弧组成的褶皱截面。通气后,壳壁径向展开,同时沿长度方向收缩,因而可以提起负载。这种形变依靠薄壳几何展开完成;吹塑则让承压壳体连续成形,减少直接逐层打印所带来的层间结构不连续。
论文区分了三种测试。顶部固定、悬挂1公斤负载时,人工肌肉在300 kPa表压下收缩23%。两端固定的堵转力测试中,研究者进行了五次加压循环,100 kPa最大表压下测到60牛峰值收缩力。另一次带载实验使用质量0.7克的执行器,在500 kPa表压下提起7公斤,收缩行程18.7%,负载质量约为执行器质量的一万倍。带载位移和两端固定时的力分别回答了能移动多少、受限时能输出多大力。
波纹管也被组装成两段软体机械臂,每段含三根独立驱动的波纹管,并通过中间板支撑。三根管同步伸缩可以改变段长,不同程度的伸缩则产生弯曲;两段组合后得到更丰富的姿态。论文展示了开环循环驱动的六边形轨迹,正文还报告连续圆周运动频率为5 Hz。载荷测试中,约150克的机械臂在−80 kPa表压下提起5公斤。独立模块的结构,也允许替换单根波纹管。
五指仿生手进一步采用直径8毫米的微型波纹管作为关节,刚性指节和手掌则由熔融沉积打印制作。手指需要关节弯曲,研究者先将波纹管固定在完全压缩状态,短时加热并冷却,使其保留压缩的初始形状;加压后,波纹管仍可伸长。偏心布置的一根约束绳限制一侧长度,将伸长转成特定平面内的弯曲。每根手指由两到三个波纹管关节连接,五根手指独立气动控制,完成数字手势、张掌、握拳,以及对球、瓶子和胶带卷的抓取演示。
总结
AM-BM把薄壁结构的制造拆成相互配合的两步:打印模具提供复杂形状,吹塑将热塑性材料形成连续中空壳体。模具又通过局部半径、尖角与折痕排列,安排哪些部位负责支撑、哪些部位容易转动。由此得到的功能既包括按阈值顺序切换的多稳态结构,也包括方向响应更均匀的管状剪纸和可承载的气动执行器。
这套方法对应的设计对象是可以从内部充气成形的薄壁腔体。圆柱实验给出了壁厚随模腔半径变化的基准,复杂结构则还受到材料流动、温度、接触和拉伸过程的共同影响。把几何设计与成形过程一起考虑,才能将需要的折叠、弯曲和承载动作落实到同一件薄壳上。
论文信息
题名 Additive manufacturing–facilitated blow molding for functional thin-walled polymeric structures 作者 Junyu Chen, Dotan Ilssar, Dennis M. Kochmann 来源 Science Advances, 2026 DOI 10.1126/sciadv.aeg3937 链接 https://doi.org/10.1126/sciadv.aeg3937