ARTICLE · 1227346
倍福控制器里的AI
读懂德国工业AI的地基 · 10
德国工业AI观察 | 第三单元:从规划到执行
宝马的虚拟工厂把一部分验证提前到投产之前。回到真实机器,另一个问题随之出现:模型已经训练好,怎样让它在生产需要的时候,对正确的工件给出有效判断?
01|从一个环形毛坯的裂纹开始
德国设备企业本青格(Carl Benzinger)的mySaw设备,用于钟表与首饰行业的环形毛坯加工。材料经过切割、扩径等工序,可能出现不同形态的裂纹,金属屑和冷却液残留又增加了识别难度。倍福2025年的案例介绍了这台设备的AI视觉质检。[1 原文]
方案把视觉与AI放在C6025工业计算机上运行,通过数据通信与CX5240机器主控制器协作。[1 原文]这说明‘AI进入控制系统’可以由多个计算节点共同完成,不能只看模型安装在哪一台设备上。
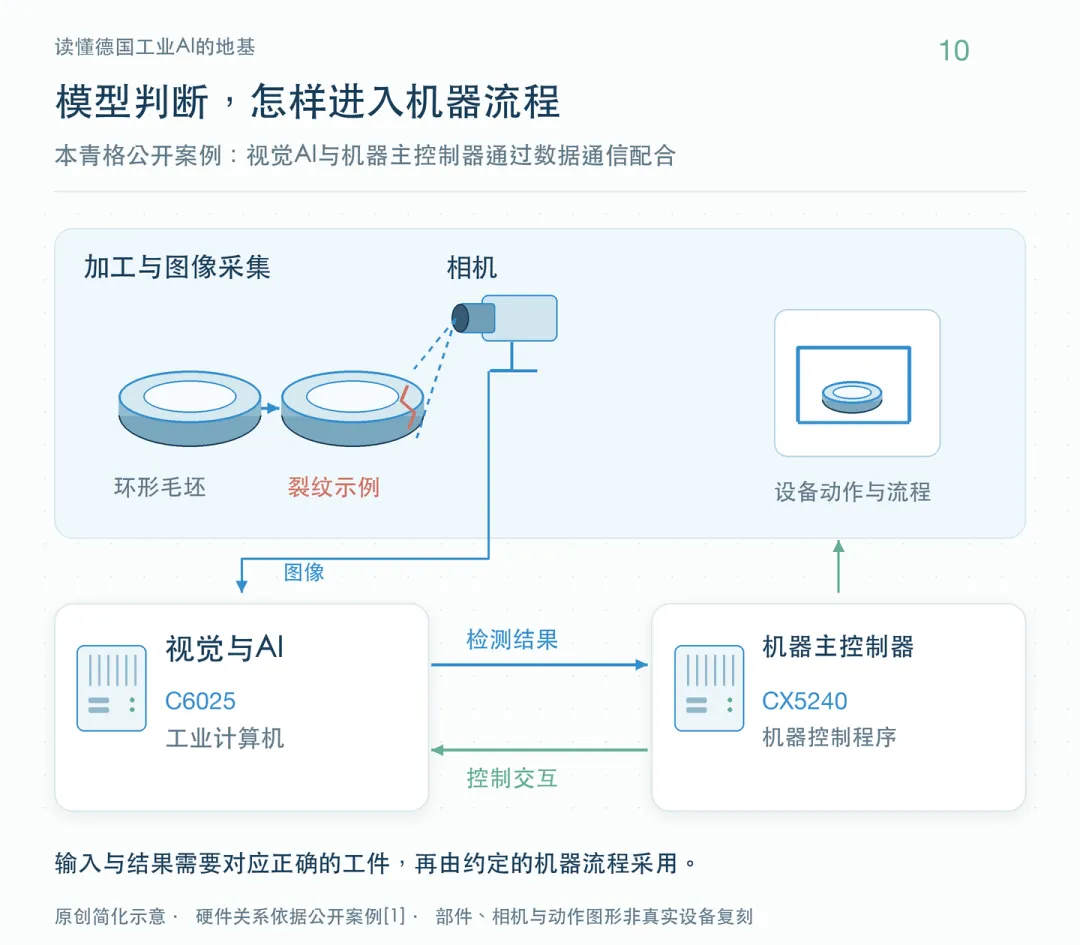
图1|依据公开案例简化绘制,非厂商原图或完整设备架构。[1 原文]
真正需要衔接的是:图像来自哪个工件,模型输出是否有效,以及机器在什么状态下采用结果。识别出裂纹之后,质量判断还要进入已经定义好的生产流程。
02|从训练模型到现场推理
训练利用样本调整模型;推理是把新输入交给训练后的模型,得到分类或预测结果。模型部署到现场,不意味着机器在每个控制周期都重新训练。[2 原文]
倍福的一条模型部署路线,是通过开放神经网络交换格式(ONNX)导入已训练模型,再由相应运行组件执行。[2 原文][3 原文]实际部署要核查模型运算是否受支持、输入尺寸和数据排列是否正确,以及软件版本是否兼容。[4 原文]
还要把预处理一起带到现场。例如,训练时怎样裁剪、缩放图像,或对输入数值做归一化,推理时也应保持一致。[5 原文]只替换模型文件,却改变了输入含义,容易让原本有效的模型失效。
03|实时运行有不同路线
实时关注的是在规定时限内完成,而不只是某一次算得很快。控制系统按周期和优先级执行任务,加入模型后,需要核对整个任务是否仍能满足时间要求。[6 原文]
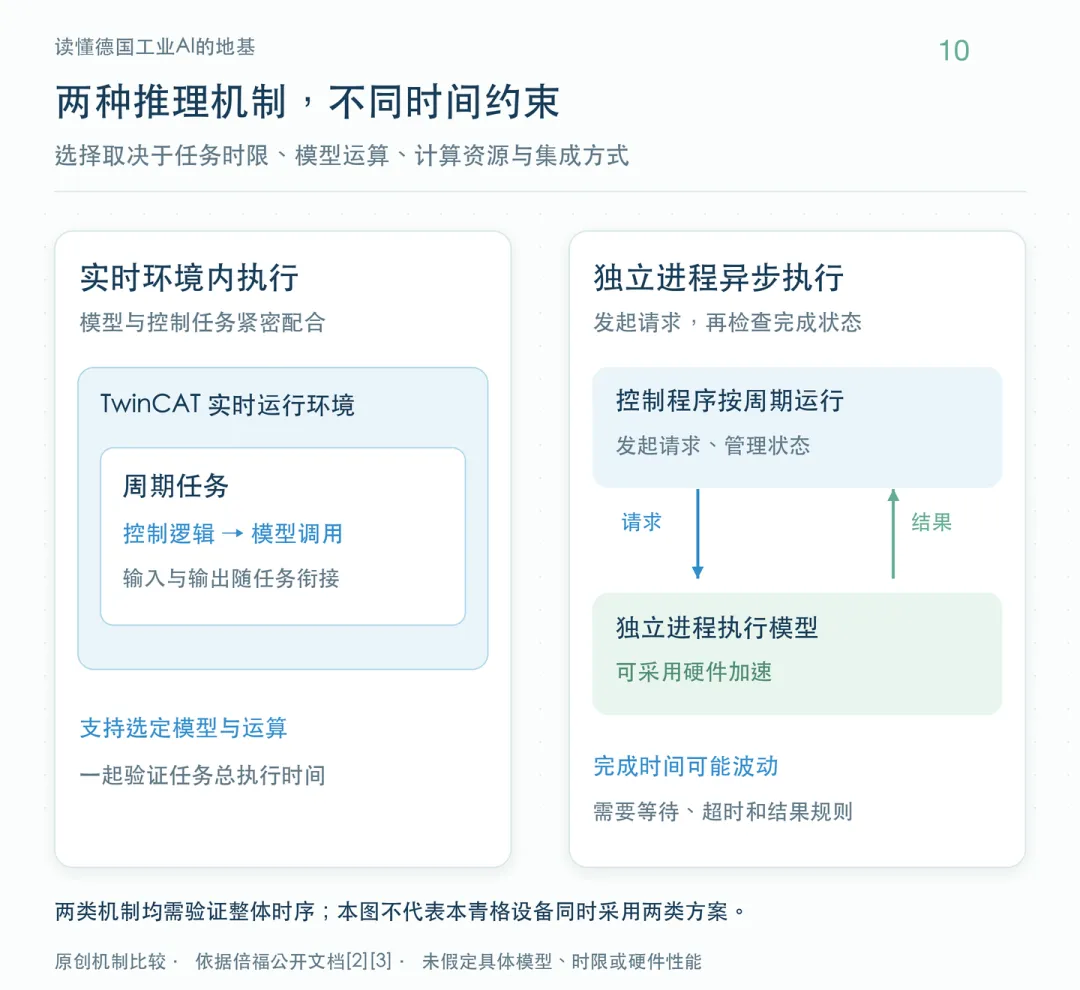
图2|两类运行机制[2 原文][3 原文]
一条路线是在TwinCAT实时运行环境中执行受支持的模型,让推理与控制任务紧密配合。倍福的机器学习、神经网络推理引擎支持这类集成。[2 原文]模型复杂度、计算资源和任务周期仍要一起验证。
另一条路线是使用机器学习服务器,在独立进程中异步计算,也可使用图形处理器(GPU)加速。控制程序发起请求后,按约定检查结果是否完成。倍福明确将其列为类实时路线,执行时间可能波动。[3 原文]
选择依据是任务允许等待多久、输入数据有多大、模型需要什么运算。并非所有视觉判断都必须塞进运动控制的同一个周期;异步任务也要为生产流程安排明确的等待、超时和结果处理规则。
04|算得快,还要及时用上
机器等待的是可用结果,不只是模型计算结束。倍福服务器文档把时延分成通信、服务器处理和模型推理,并指出控制程序等待下一周期也会增加延迟。[7 原文]视觉任务还要把曝光、图像传输和预处理等纳入整体时间预算。
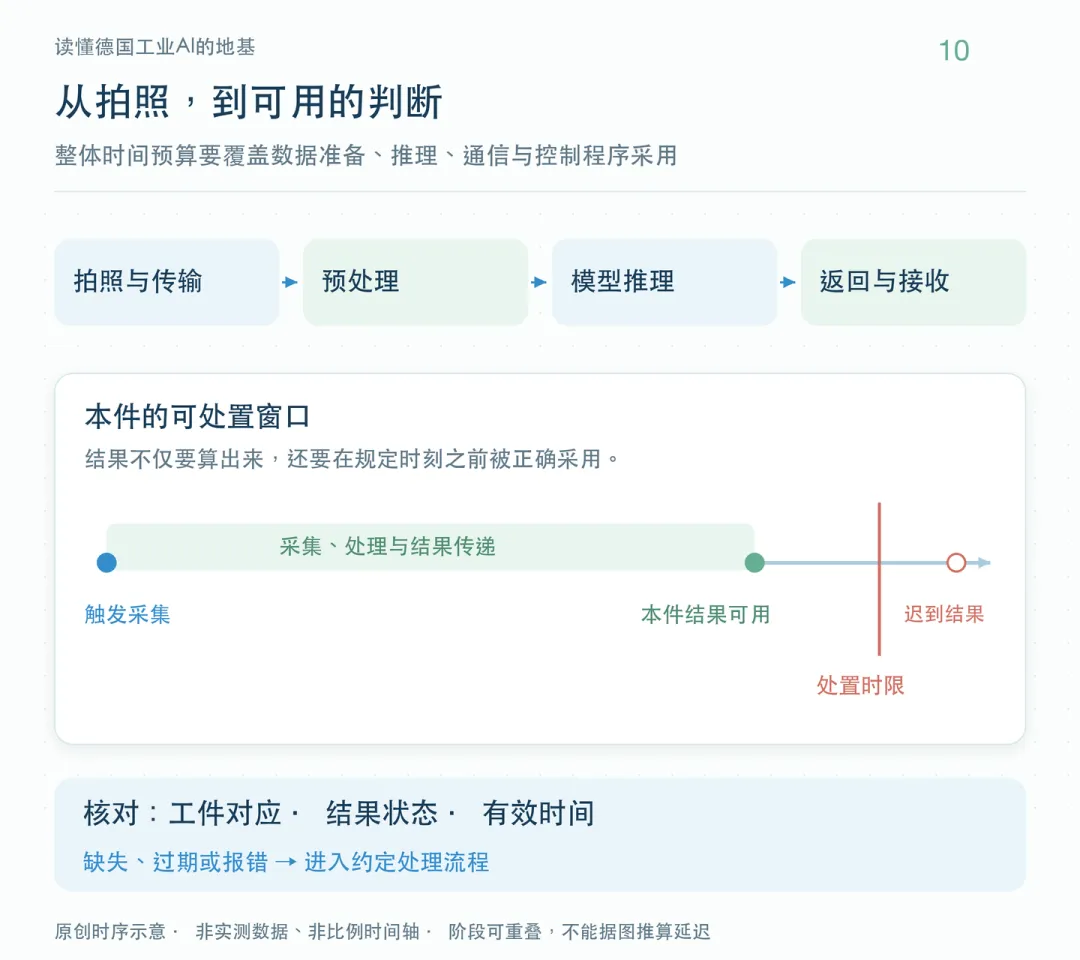
图3|原创时序示意,非实测数据;各阶段可按系统设计重叠执行。
如果结果到了,工件却已进入下一步,判断即使正确也可能无法用于原定处置。因此,系统应把工件或拍照序号与结果对应,检查有效期和完成状态;结果缺失、过期或报错时,进入约定的待判、复检等流程,避免沿用上一件的合格结果。
测试也应覆盖实际输入、并发任务和设备负载,关注最大观察时延、波动与周期超限,而不只比较空闲状态的平均推理时间。
05|上线以后,还要维护什么
模型、预处理、阈值和调用接口需要共同记录版本。更换相机、光源、材料或工装后,要检查原有数据与模型是否仍适用;更新模型时,也应重新验证时间表现、漏检误报和异常处置,并保留回退安排。
这些工作需要设备商、自动化团队和工厂质量人员配合:既理解模型输入输出,也理解触发、工件跟踪与控制程序。投入包括数据整理、现场集成和长期维护,收益则要落实到减少复检、报废或后续无效加工。
倍福案例展示的基础能力,是把模型纳入可管理的机器运行流程:输入有对应,结果有时限,异常有处理。下一篇再向业务层推进,讨论判断怎样衔接工单、物料和排程。
资料与阅读线索
[1] 倍福:本青格设备的AI视觉质检(2025)
[2] 倍福:机器学习推理引擎与部署流程
[3] 倍福:机器学习服务器及运行机制比较
[4] 倍福:神经网络模型兼容性检查
[5] 倍福:训练与使用中的预处理一致性
[6] 倍福:实时任务与周期执行机制
[7] 倍福:推理服务器的时延组成与测量
资料核对:2026年10月18日。案例依据公开材料,实施时间与层次见正文;方案比较与验证建议为本文技术分析。三幅配图均为原创示意。