ARTICLE · 1238392
物理 AI 是什么?和大模型的区别,一杯水就能讲明白
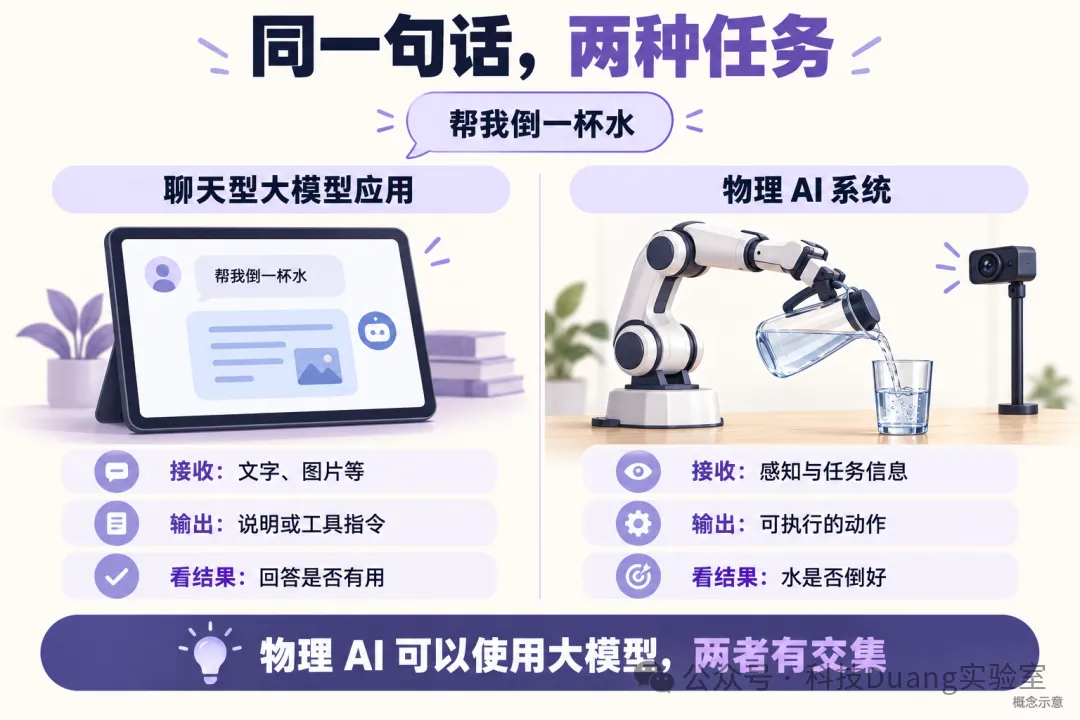
你对 AI 说:“帮我倒一杯水。”
聊天助手可以立刻告诉你:拿杯子、提起水壶、缓缓倒水,注意别烫到手。
但如果真让一台机器去做,问题就来了:杯子在哪儿?水壶有多重?该抓哪里?倒到什么程度停?有人突然碰了一下桌子怎么办?
写出正确步骤,与在现实里完成这件事,中间隔着一整套本事。
“物理 AI”,讲的就是让机器逐步具备这些本事。
01|物理 AI,到底是什么?
Physical AI,通常译为“物理 AI”。
这里的“物理”,指的是有重量、摩擦、空间和运动的现实世界。
按照微软研究院的介绍,这类系统通过感官输入和动作,与物理世界互动,并从中学习。通俗地说,就是让机器能感知环境、判断怎么做,再通过身体或设备采取行动。来源:微软研究院
比如,机械臂识别桌上的杯子并抓起来;仓储机器人遇到障碍后调整路线;自动驾驶系统结合道路信息规划并控制车辆。
它不一定长成人形。机械臂、移动小车,都可以成为载体。英伟达对物理 AI 的介绍,也把机器人、自动驾驶和工业系统列为相关应用方向。来源:NVIDIA
02|它和大模型,究竟有什么区别?
先厘清一个容易混淆的地方:
“大模型”描述的是模型的规模与技术形态;“物理 AI”强调的是系统要在什么环境里完成什么任务。
两者有交集。一套物理 AI 系统,完全可以使用大模型。
为了方便理解,我们把常见的聊天型大模型应用,与能操作物体的物理 AI 系统放在一起看。
第一,接收的信息不同。
聊天型应用主要接收文字、图片、语音等数字信息。机器人还可能需要距离、关节位置、接触力等传感器数据,才能知道“手伸到了哪儿”“有没有抓住”。
第二,交付的结果不同。
聊天助手可以交付一份倒水说明;机器人要让杯子里真的有水,还得把判断转化成机器能执行的动作。
现在的大模型也能调用工具、操作软件,所以不能简单说它们“只会聊天”。但处理一个网页,与控制机械臂抓住玻璃杯,需要应对的约束仍然不同。
第三,判断成功的标准不同。
动作写得再合理,杯子没拿起来,任务就没有完成。机器要面对距离误差、摩擦变化、物体变形,以及动作是否及时等问题。
这就像你读懂了一本游泳教材,和身体真正学会游泳,是两种不同的能力。
03|给大模型接上机械臂,就能干活了吗?
还需要把“听懂”与“做到”之间的环节打通。
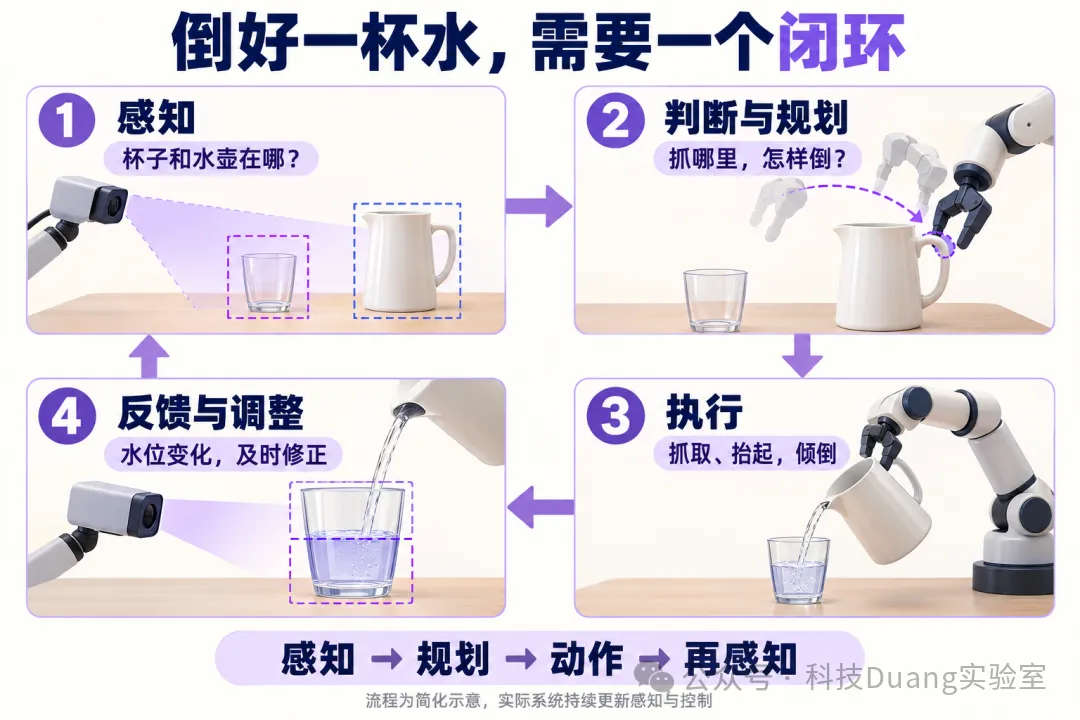
以倒水为例,可以把过程理解为一个不断循环的闭环:
感知 → 判断与规划 → 执行动作 → 观察结果 → 调整。
机器先找到杯子和水壶,再判断抓取位置,控制夹爪抓住水壶,调整姿态倒水,并持续观察杯子里的变化。
如果水壶滑了一点,动作就要跟着修正;如果有人移走杯子,就需要重新判断。
其中,大模型可以帮助理解“倒半杯”“放到我右手边”这样的要求,也可以参与任务规划。但具体动作,还需要动作模型、控制系统、传感器和硬件配合。
一个有代表性的技术方向叫 VLA:视觉—语言—动作模型。
你可以把它理解为:把“看到了什么”“用户要求什么”和“接下来怎么动”联系起来。Google DeepMind 在介绍 Gemini Robotics 时,就把物理动作加入模型的输出能力,用于控制机器人。来源:Google DeepMind
VLA 是一种技术路线,物理 AI 则是更宽的概念,系统也可以采用多种模型协作的方式。
04|为什么 AI 会写代码,却还要苦练叠衣服?
衣服没有固定形状,拉一下就变了;布料可能互相遮挡,摩擦也会影响动作。人很自然就能完成的事情,机器需要学习大量细节。
这背后,有两道难关。
一道是数据。
互联网上有海量文字和图片,但“机械臂在某个位置用了多大力,物体随后怎样变化”这样的数据,需要额外采集。Physical Intelligence 在介绍机器人基础模型 π₀ 时,也强调了机器人交互数据的稀缺,以及结合视觉语言预训练与机器人数据的思路。来源:Physical Intelligence
另一道是环境变化。
实验室里的杯子位置固定,家里的桌面却可能堆着杂物。换个杯子、换种光线、换个抓手,都会带来新的挑战。
因此,研发团队会使用仿真环境和合成数据,增加练习与测试场景。但仿真中的表现,还需要通过真实环境测试来验证。来源:NVIDIA
看到机器人成功完成一次任务,我们还应该继续看:换个场景能否成功?连续做很多次表现如何?失败后能不能恢复?需要多少人工介入?
这些问题,比一段流畅的演示视频,更能说明它离实际使用有多远。
05|物理 AI,会取代现在的大模型吗?
更合理的理解,是它们会结合起来。
语言和多模态模型提供理解、知识与推理能力,机器人系统把这些能力连接到传感器、动作和真实环境。与此同时,机器人领域已有的控制、规划与工程经验,依然不可缺少。
如果你还听过“具身智能”,可以把它理解为一个高度相关的概念:强调智能体通过身体与环境互动来形成和运用能力。两者在机器人领域经常交叉使用,但不同研究和产业语境的范围并不完全一致。
对普通人来说,理解物理 AI,无须先记住一串缩写。
记住那杯水就够了:AI 能解释怎样倒水,已经很有用;让机器在不同环境里反复把水倒好,还需要解决感知、动作与反馈的问题。
物理 AI 所追求的进步,就藏在这杯真正倒好的水里。
如果有一台能稳定干活的机器人,你最想交给它的第一件事是什么?欢迎在评论区聊聊。
资料说明:本文依据微软研究院、NVIDIA、Google DeepMind 与 Physical Intelligence 的公开资料撰写。倒水场景用于解释原理,配图为概念示意,不代表某款产品的实际能力。