文档文本内容
专题二 相互作用
基础篇
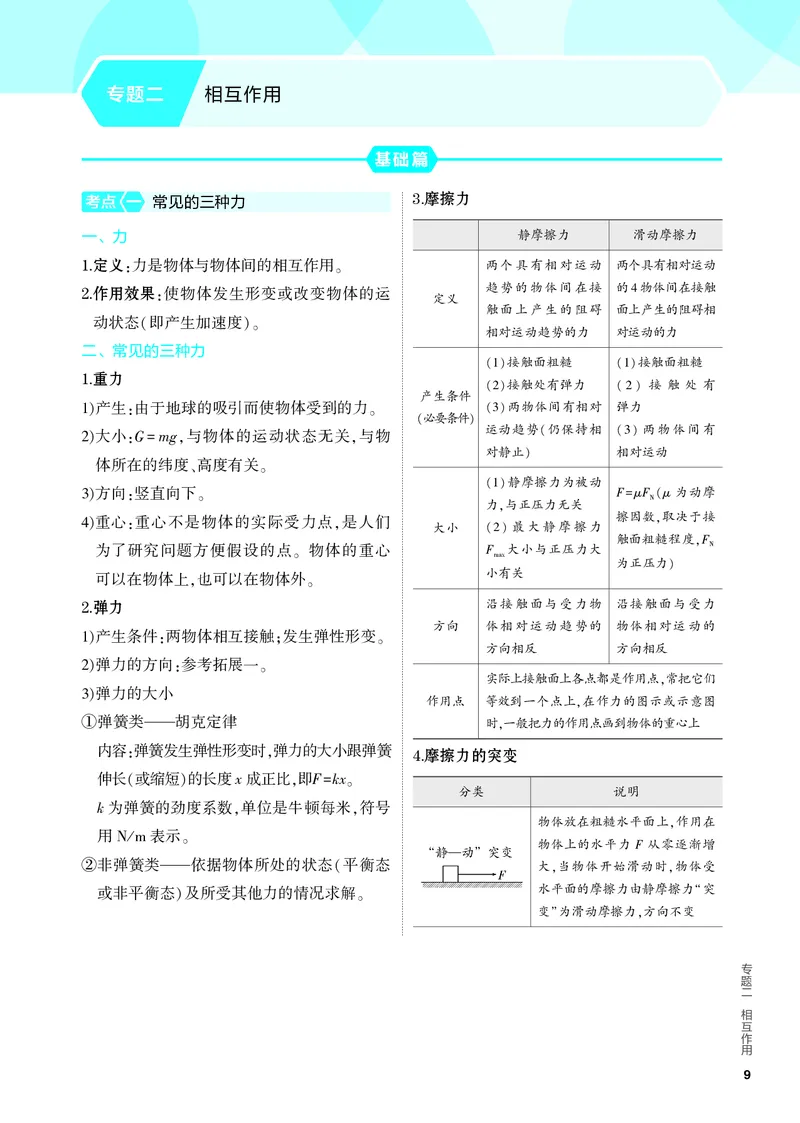
3. 考点 一 常见的三种力 摩擦力
一、力 静摩擦力 滑动摩擦力
1.
定义 力是物体与物体间的相互作用 两个具有相对运动 两个具有相对运动
: 。
2. 趋势的物体间在接 的 物体间在接触
作用效果 使物体发生形变或改变物体的运
定义 4
:
触面上产生的阻碍 面上产生的阻碍相
动状态 即产生加速度
( )。 相对运动趋势的力 对运动的力
二、常见的三种力
( )接触面粗糙 ( )接触面粗糙
1. 1 1
重力
( )接触处有弹力 ( ) 接 触 处 有
产生条件 2 2
产生 由于地球的吸引而使物体受到的力 ( )两物体间有相对 弹力
1) : 。 (必要条件) 3
运动趋势(仍保持相 ( )两物体间有
大小 G mg 与物体的运动状态无关 与物 3
2) : = , ,
对静止) 相对运动
体所在的纬度 高度有关
、 。
( )静摩擦力为被动
方向 竖直向下 1 F μF (μ 为动摩
3) : 。 力,与正压力无关 = N
擦因数,取决于接
重心 重心不是物体的实际受力点 是人们
大小 ( ) 最大静摩擦力
4) : , 2 触面粗糙程度,F
为了研究问题方便假设的点 物体的重心 F 大小与正压力大 N
。 max 为正压力)
小有关
可以在物体上 也可以在物体外
, 。
2. 弹力 沿接触面与受力物 沿接触面与受力
方向 体相对运动趋势的 物体相对运动的
产生条件 两物体相互接触 发生弹性形变
1) : ; 。 方向相反 方向相反
弹力的方向 参考拓展一
2) : 。 实际上接触面上各点都是作用点,常把它们
弹力的大小
3) 作用点 等效到一个点上,在作力的图示或示意图
弹簧类 胡克定律 时,一般把力的作用点画到物体的重心上
① ———
内容 弹簧发生弹性形变时 弹力的大小跟弹簧 4.
摩擦力的突变
: ,
伸长 或缩短 的长度x成正比 即F kx
( ) , = 。 分类 说明
k 为弹簧的劲度系数 单位是牛顿每米 符号
, , 物体放在粗糙水平面上,作用在
用 表示
N/m 。 物体上的水平力 F 从零逐渐增
非弹簧类 依据物体所处的状态 平衡态 大,当物体开始滑动时,物体受
② ——— (
或非平衡态 及所受其他力的情况求解
水平面的摩擦力由静摩擦力“突
) 。
变”为滑动摩擦力,方向不变
专
题
二
相
互
作
用
9
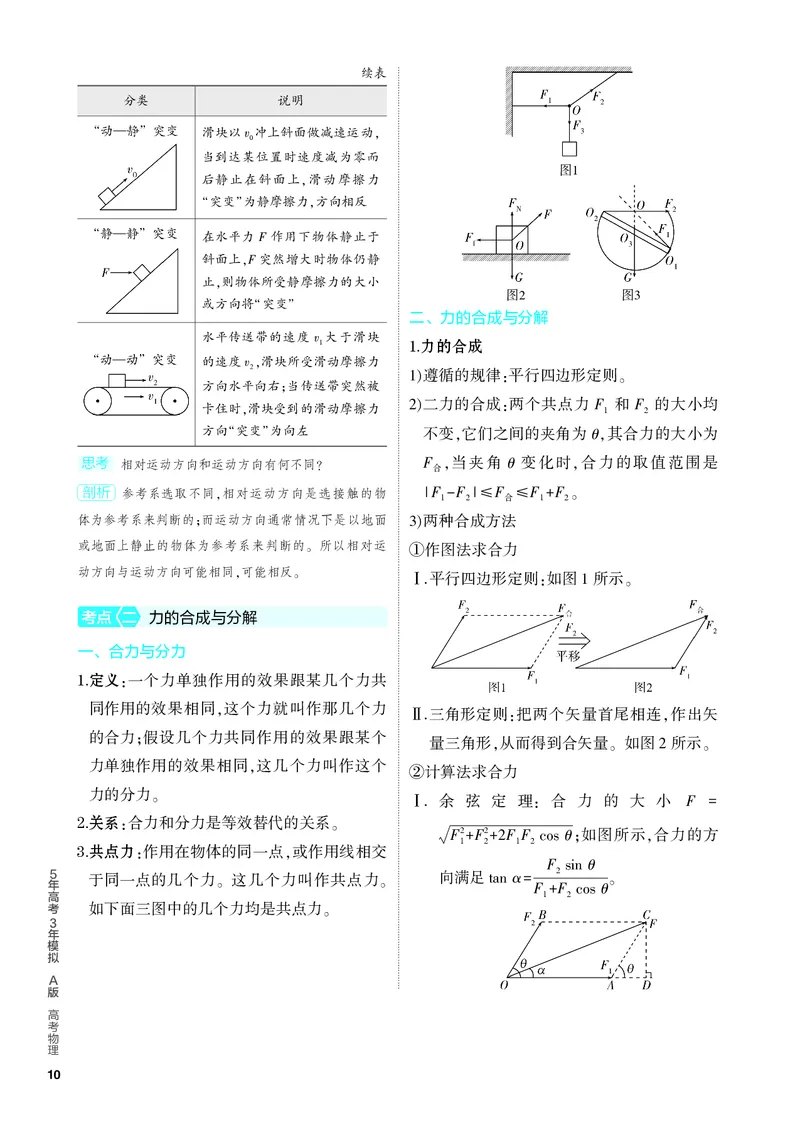
续表
分类 说明
滑块以v 冲上斜面做减速运动,
0
当到达某位置时速度减为零而
图
后静止在斜面上,滑动摩擦力 1
“突变”为静摩擦力,方向相反
在水平力 F 作用下物体静止于
斜面上,F突然增大时物体仍静
止,则物体所受静摩擦力的大小
图 图
或方向将“突变” 2 3
二、力的合成与分解
水平传送带的速度 v 大于滑块 1.
力的合成
1
的速度v ,滑块所受滑动摩擦力
2 遵循的规律 平行四边形定则
方向水平向右;当传送带突然被 1) : 。
卡住时,滑块受到的滑动摩擦力 二力的合成 两个共点力 F 和 F 的大小均
2) : 1 2
方向“突变”为向左 不变 它们之间的夹角为 θ 其合力的大小为
, ,
思考 相对运动方向和运动方向有何不同? F 当夹角 θ 变化时 合力的取值范围是
合, ,
剖析 参考系选取不同,相对运动方向是选接触的物 F F F F F
| 1 - 2|≤ 合≤ 1 + 2。
体为参考系来判断的;而运动方向通常情况下是以地面 两种合成方法
3)
或地面上静止的物体为参考系来判断的。 所以相对运 作图法求合力
①
动方向与运动方向可能相同,可能相反。
.平行四边形定则 如图 所示
Ⅰ : 1 。
考点 二 力的合成与分解
一、合力与分力
1.
定义 一个力单独作用的效果跟某几个力共
:
同作用的效果相同 这个力就叫作那几个力
.三角形定则 把两个矢量首尾相连 作出矢
,
Ⅱ : ,
的合力 假设几个力共同作用的效果跟某个
量三角形 从而得到合矢量 如图 所示
;
, 。 2 。
力单独作用的效果相同 这几个力叫作这个
计算法求合力
,
②
力的分力
. 余 弦 定 理 合 力 的 大 小 F
。
Ⅰ : =
2.
关系 合力和分力是等效替代的关系
: 。 F2 F2 F F θ 如图所示 合力的方
3. 共点力 作用在物体的同一点 或作用线相交 1 + 2 +2 1 2 cos ; ,
: , F θ
5 于同一点的几个力 这几个力叫作共点力 向满足 α 2 sin
年 。 。 tan =F F θ。
高 1 + 2 cos
考 如下面三图中的几个力均是共点力
3 。
年
模
拟
A
版
高
考
物
理
10
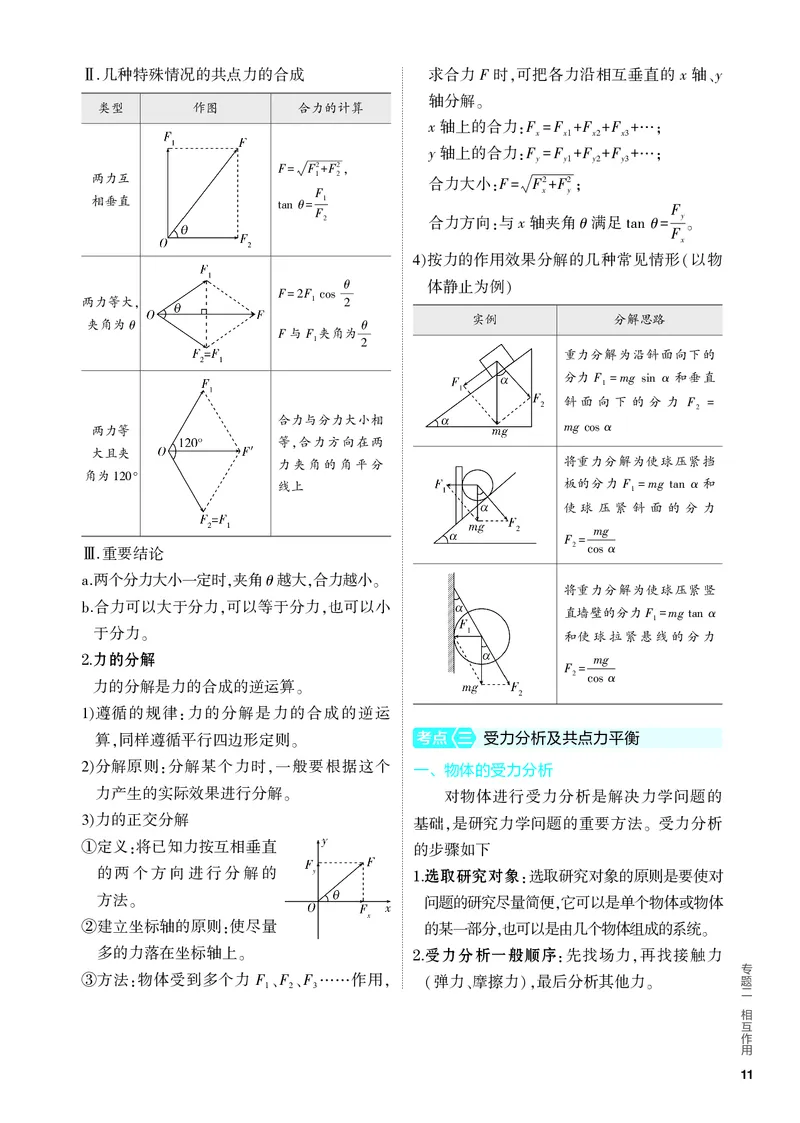
.几种特殊情况的共点力的合成 求合力 F 时 可把各力沿相互垂直的 x 轴 y
Ⅱ , 、
轴分解
类型 作图 合力的计算 。
x 轴上的合力 F F F F
: x= x 1 + x 2 + x 3 +…;
y 轴上的合力 F F F F
F F2 F2, : y= y 1 + y 2 + y 3 +…;
两力互 = 1+ 2 合力大小 F F2 F2
F : = x+ y;
相垂直
θ 1
tan =F F y
2 合力方向 与 x 轴夹角 θ 满足 θ
: tan =F 。
x
按力的作用效果分解的几种常见情形 以物
4) (
θ 体静止为例
F F )
两力等大, =2 1 cos
2
实例 分解思路
夹角为θ θ
F与F 夹角为
1
2 重力分解为沿斜面向下的
分力 F mg α 和垂直
1 = sin
斜面 向 下 的 分 力 F
2 =
合力与分力大小相
两力等 mg α
cos
等,合力方向在两
大且夹
力夹角的角平分 将重力分解为使球压紧挡
角为 °
120 线上 板的分力 F mg α 和
1= tan
使球 压 紧 斜 面 的 分 力
mg
F
.重要结论 2= α
cos
Ⅲ
两个分力大小一定时 夹角θ越大 合力越小
a. , , 。 将重力分解为使球压紧竖
合力可以大于分力 可以等于分力 也可以小
直墙壁的分力F mg α
b. , ,
1= tan
于分力 和使球拉紧悬线的分力
。
2.
力的分解 mg
F
2= α
力的分解是力的合成的逆运算 cos
。
遵循的规律 力的分解是力的合成的逆运
1) :
算 同样遵循平行四边形定则 考点 三 受力分析及共点力平衡
, 。
分解原则 分解某个力时 一般要根据这个 一、物体的受力分析
2) : ,
力产生的实际效果进行分解 对物体进行受力分析是解决力学问题的
。
力的正交分解 基础 是研究力学问题的重要方法 受力分析
3) , 。
定义 将已知力按互相垂直 的步骤如下
① :
的两个方向进行分解的 1. 选取研究对象 选取研究对象的原则是要使对
:
方法 问题的研究尽量简便 它可以是单个物体或物体
。 ,
建立坐标轴的原则 使尽量 的某一部分 也可以是由几个物体组成的系统
② : , 。
多的力落在坐标轴上 2. 受力分析一般顺序 先找场力 再找接触力
。 : , 专
方法 物体受到多个力 F F F 作用 弹力 摩擦力 最后分析其他力 题
③ : 1、 2、 3…… , ( 、 ), 。 二
相
互
作
用
11
3. 检验 对分析情况进行检验 既不能多力也不 封闭三角形
: , 。
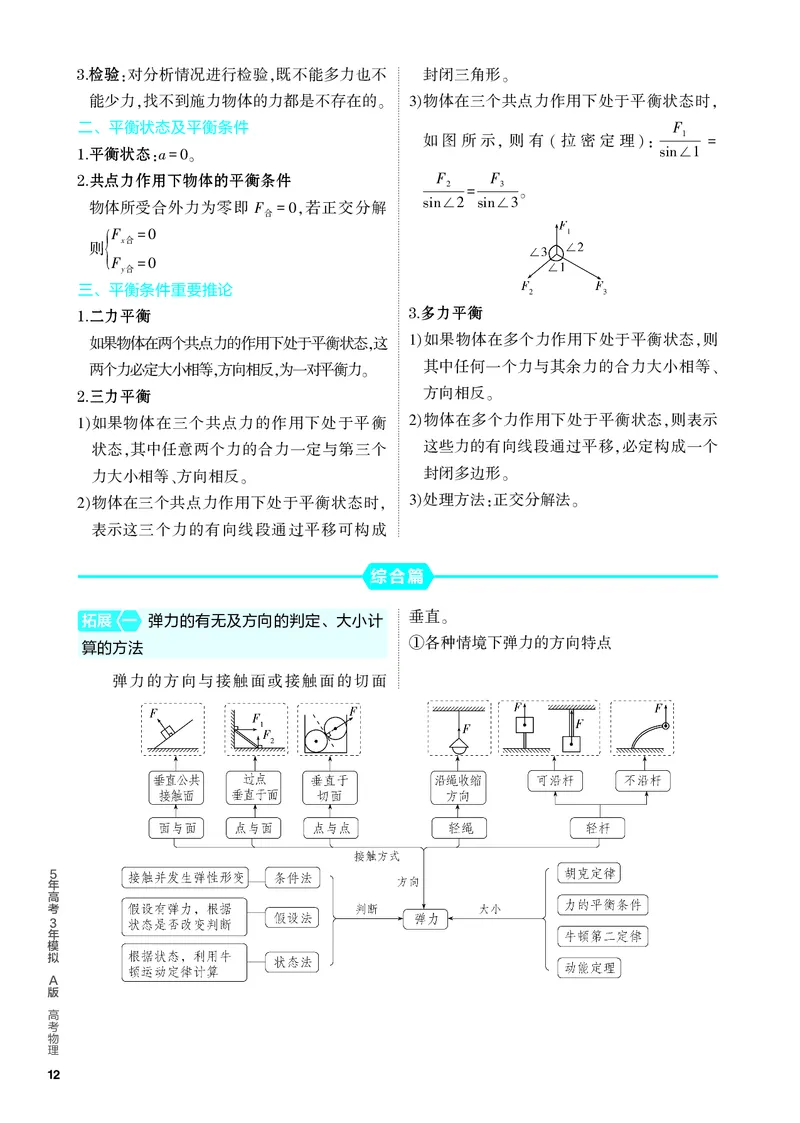
能少力 找不到施力物体的力都是不存在的 物体在三个共点力作用下处于平衡状态时
, 。 3) ,
二、平衡状态及平衡条件 F
如图 所 示 则 有 拉 密 定 理 1
1. 平衡状态 a , ( ): =
: =0。 sin∠1
2. 共点力作用下物体的平衡条件 F F
2 3
= 。
物体所受合外力为零即 F 若正交分解
合 =0, sin∠2 sin∠3
{F
则
x合=0
F
y合=0
三、平衡条件重要推论
1. 二力平衡 3. 多力平衡
如果物体在两个共点力的作用下处于平衡状态 这 如果物体在多个力作用下处于平衡状态 则
, 1) ,
两个力必定大小相等 方向相反 为一对平衡力 其中任何一个力与其余力的合力大小相等
, , 。 、
2. 三力平衡 方向相反
。
如果物体在三个共点力的作用下处于平衡 物体在多个力作用下处于平衡状态 则表示
1) 2) ,
状态 其中任意两个力的合力一定与第三个 这些力的有向线段通过平移 必定构成一个
, ,
力大小相等 方向相反 封闭多边形
、 。 。
物体在三个共点力作用下处于平衡状态时 处理方法 正交分解法
2) , 3) : 。
表示这三个力的有向线段通过平移可构成
5
年
高
考
3
年
模
拟
A
版
高
考
物
理
12
综合篇
垂直
拓展 一 弹力的有无及方向的判定、大小计
。
各种情境下弹力的方向特点
算的方法
①
弹力的方向与接触面或接触面的切面
注意 带铰链杆的弹力见模型二 擦力方向与运动方向可能相同,也可能相反,还可能成
根据共点力的平衡条件或牛顿第二定律确 一定的夹角。
②
定弹力的方向
.分析摩擦力的方向时,要注意静摩擦力方向的“被动
2
。
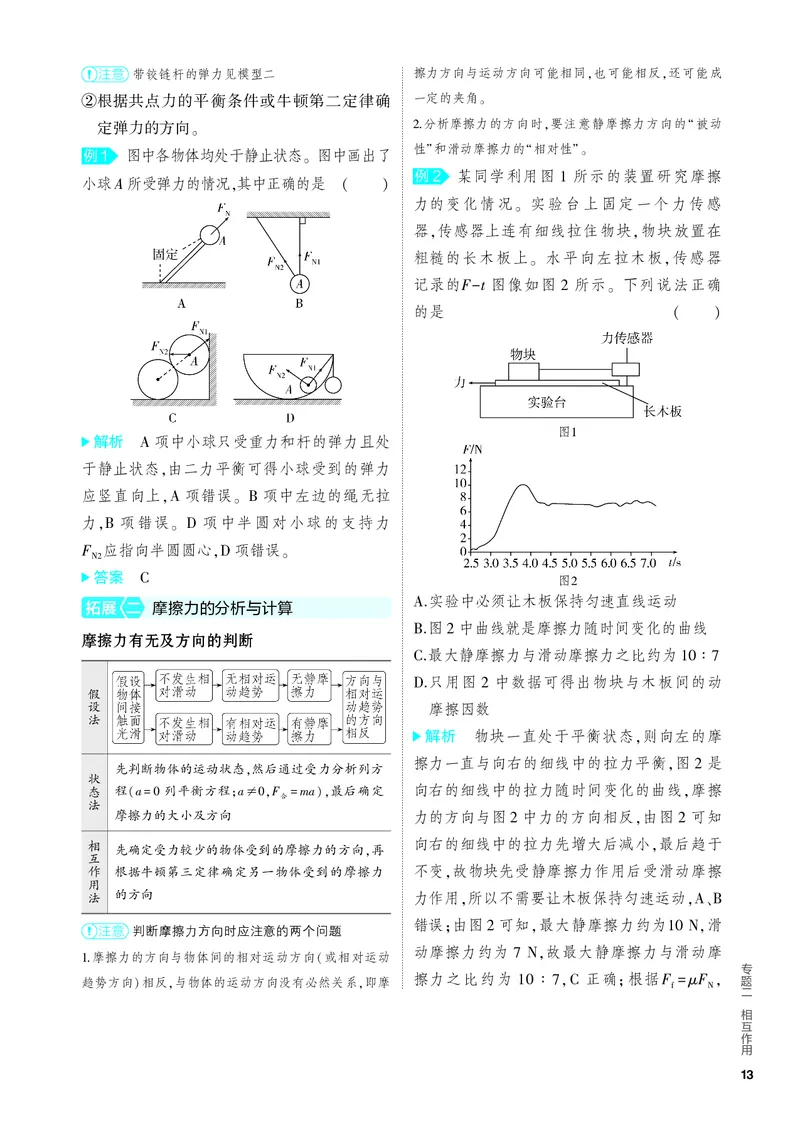
例1 图中各物体均处于静止状态。 图中画出了 性”和滑动摩擦力的“相对性”。
例2 某同学利用图 所示的装置研究摩擦
小球A所受弹力的情况,其中正确的是 ( ) 1
力的变化情况。 实验台上固定一个力传感
器,传感器上连有细线拉住物块,物块放置在
粗糙的长木板上。 水平向左拉木板,传感器
记录的F t 图像如图 所示。 下列说法正确
- 2
的是 ( )
图
解析 项中小球只受重力和杆的弹力且处 1
A
于静止状态,由二力平衡可得小球受到的弹力
应竖直向上, 项错误。 项中左边的绳无拉
A B
力, 项错误。 项中半圆对小球的支持力
B D
F 应指向半圆圆心, 项错误。
N2 D
答案
图
C 2
实验中必须让木板保持匀速直线运动
拓展 二 摩擦力的分析与计算
A.
图 中曲线就是摩擦力随时间变化的曲线
摩擦力有无及方向的判断 B. 2
最大静摩擦力与滑动摩擦力之比约为
C. 10 ∶ 7
只用图 中数据可得出物块与木板间的动
假 D. 2
设 摩擦因数
法
解析 物块一直处于平衡状态,则向左的摩
擦力一直与向右的细线中的拉力平衡,图 是
先判断物体的运动状态,然后通过受力分析列方
2
状
态 程(a 列平衡方程;a ,F ma),最后确定 向右的细线中的拉力随时间变化的曲线,摩擦
法 =0 ≠0 合=
摩擦力的大小及方向 力的方向与图 中力的方向相反,由图 可知
2 2
相 先确定受力较少的物体受到的摩擦力的方向,再 向右的细线中的拉力先增大后减小,最后趋于
互
作 根据牛顿第三定律确定另一物体受到的摩擦力 不变,故物块先受静摩擦力作用后受滑动摩擦
用
法 的方向 力作用,所以不需要让木板保持匀速运动, 、
A B
错误;由图 可知,最大静摩擦力约为 ,滑
注意 判断摩擦力方向时应注意的两个问题
2 10 N
动摩擦力约为 ,故最大静摩擦力与滑动摩
.摩擦力的方向与物体间的相对运动方向(或相对运动
7 N
1 专
趋势方向)相反,与物体的运动方向没有必然关系,即摩 擦力之比约为 , 正确;根据F μF , 题
10 ∶ 7 C f = N 二
相
互
作
用
13
F mg 可知,不知道物块的重力,就无法求出 二、受力分析的注意事项
=
N
1.
物块与木板间的动摩擦因数, 错误。 只分析研究对象所受的力 不分析研究对象
D ,
答案 对其他物体所施加的力
C 。
例3 如图所示,倾角为 θ 的斜面体 C 置于水 2. 只分析性质力 不分析效果力
, 。
3.
平地面上,小物块 B 置于斜面上,通过细绳跨 每分析一个力 都应找出施力物体
, 。
4.
过光滑的定滑轮与物体 A 相连接,连接 B 的一 合力和分力不能同时作为物体所受的力
。
段细绳与斜面平行,已知 A、B、C 都处于静止状 三、解决平衡问题的基本思路
态,则 ( )
B 受 C 的摩擦力一定不为零
A.
C 受地面的摩擦力一定为零
B.
C 有沿地面向右滑的趋势,一定受到地面向
C.
左的摩擦力
例4 如图所示,一个重力为G 的小球连
=12 N
将细绳剪断,若 B 依然静止在斜面上,此时
D. 着一水平轻杆、轻弹簧及一条细线。 弹簧另一
地面对 C 的摩擦力水平向左
端与固定在竖直杆上的力传感器 相连,细线
1
解析 若 m g θ m g,则 B 受 C 的摩擦
B sin = A 的另一端与固定在竖直墙上的力传感器 相
2
力为零, 项错误;以 B、C 两物体组成的整体
A
连,轻杆的另一端固定在竖直墙上。 已知小球
为研究对象,整体受细绳的拉力,故 C 有沿地
平衡时,细线与竖直方向的夹角 θ °,轻弹簧
=37
面向右滑动的趋势,C 一定受到地面向左的
处于水平状态,且力传感器 的示数 F ,
1 1 =9 N
摩擦力, 项错误, 项正确;将细绳剪断,若
力传感器 的示数 F 。 ° . ,
B C
2 2 = 10 N sin 37 = 06
B 依然静止在斜面上,以 B、C 组成的整体为
° . ,求轻杆对小球的作用力F 的大小。
cos 37 =08
研究对象,则知此时地面对 C 无摩擦力, 项
D
错误。
答案
C
拓展 三 解决平衡问题的基本思路
一、受力分析的一般步骤
解析 若弹簧对小球有向左的拉力 F ,设轻
1
5 杆的作用力 F 与水平方向的夹角为 α 。 小球
年 1
高 受力如图甲所示。 以小球为坐标原点,水平向
考 注意 受力分析时,有些力的大小和方向不能确定,
3 右为 x 轴正方向、竖直向上为 y 轴正方向建立
年 必须根据物体受到的能够确定的几个力的情况和物体
模
如图甲所示的坐标系,由平衡条件有
拟 的运动状态进行判断,总之,要确保受力分析时不漏力、
A 不添力、不错力。 F α F θ F
版 cos 1 + 2 sin = 1
高
考
物
理
14
F α F θ G 题思路和方法。
sin 1 + 2 cos =
代入数据解得 F 例5 如图所示,一根粗糙的水平横杆上套有
=5 N
即此时杆对小球的作用力大小为 。 A、B 两个轻环,系在两环上的等长细绳拴住的
5 N
书本处于静止状态,现将两环距离变小后书本
仍处于静止状态,则 ( )
若弹簧对小球有向右的推力 F 时,设轻杆的
1
作用力 F 与水平方向的夹角为 α 。 小球受力
2
如图乙所示。 由平衡条件有 杆对 A 环的支持力变大
A.
F α F θ F B 环对杆的摩擦力变小
cos 2 = 2 sin + 1 B.
F α F θ G 杆对 A 环的力不变
sin 2 + 2 cos = C.
与 B 环相连的细绳对书本的拉力变大
代入数据解得 F D.
= 241 N
解析 对两轻环、细绳和书本组成的系统进
答案 或
5 N 241 N 行受力分析,竖直方向有 N mg,可知将两环
2 =
拓展 四 平衡问题中的隔离法与整体法 距离变小后杆对 A 环的支持力不变,选项 错
A
误。 设细绳与杆之间夹角为 θ,细绳上的弹力
1.
隔离法
大小为 T,对环 B 受力分析可知,f T θ;对
为了弄清系统 连接体 内某个物体的受力 = cos
( )
mg
和运动情况 一般可采用隔离法 书本受力分析有 T θ mg,解得 f ,
, 。 2 sin = = θ
明确研究对象及其运动过程 状态 2 tan
1) 、 ; 则当两环距离变小后,θ 变大,则 f 减小,与 B
将某个研究对象 某段运动过程 某个状态
2) 、 、 环相连的细绳对书本的拉力变小,选项 正
B
从全过程中隔离出来
; 确, 错误。 同理,杆对 A 环的摩擦力减小,杆
D
画出某状态下物体的受力图或运动过程示
3) 对 A 环的支持力不变,这两个力互相垂直,则
意图
; 杆对 A 环的力减小,选项 错误。
C
选用适当的物理规律列方程求解
4) 。 答案
2. 整体法 B
当只涉及研究系统整体而不涉及系统内部物 拓展 五 平衡中的极值与临界问题
体间的相互作用或相对运动时 一般可采用 1.
, 问题特点
整体法
。 当某物理量变化时,会引起其他物理量的
明确研究的系统或运动的全过程
1) ; 变化,从而使物体所处的平衡状态能够
临界问题
画出系统整体的受力图或运动全过程的示
“恰好出现”或“恰好不出现”。 在问题描
2)
意图 述中常有“刚好”“恰能”“恰好”等
;
选用适当的物理规律列方程求解 一般是指在力的变化过程中出现最大值
3) 。 极值问题
专
和最小值问题
注意 隔离法和整体法常常需交叉运用,从而优化解 题
二
相
互
作
用
15
2. 常见的临界状态 例6 所受重力都为 G 的两个小球 A 和 B 用
两接触物体脱离与不脱离的临界条件是相 三段轻绳按图中方式连接后悬挂在 O 点,O、B
1)
互作用力为 主要体现为两物体间的弹力 间的绳子长度是 A、B 间绳子长度的 倍,将一
0( 2
为 个拉力 F 作用到小球 B 上,使三段轻绳都伸直
0)。
绳子断与不断的临界条件为绳中张力达到 且 O、A 间和 A、B 间的两段绳子分别处于竖直
2)
最大值 绳子绷紧与松弛的临界条件为绳中 和水平方向上,则拉力 F 的最小值为 ( )
,
张力为
0。
存在摩擦力作用的两物体间发生相对滑动
3)
或相对静止的临界条件为静摩擦力达到
最大
。
3.
分析方法
根据平衡条件列方程,用二次函数、三角 1G 3G
解析法 A. B.
函数以及几何关系等求极值 2 3
若只受三个力,则这三个力构成封闭的矢 G 2 3G
C. D.
图解法 量三角形,然后根据矢量三角形进行动态 3
解析 对球 A 进行受力分析可知,因 O、A 间
分析
绳子竖直,则 A、B 间绳子上的拉力为 ;对球 B
选取某个变化的物理量将问题推向极端 0
进行受力分析如图所示,则可知当 F 垂直于
极限法 (“极大”“极小”等),从而把比较隐蔽的
临界现象暴露出来 O、B 间绳子时 F 最小,F G θ,其中
min = sin
4. l
解题步骤 θ 1,则 F 1G,选项 正确。
sin = l= min = A
解决共点力平衡中的临界 极值问题的 四字 2 2 2
、 “
诀
”
答案
A
5
年
高
考
3
年
模
拟
A
版
高
考
物
理
16
应用篇
模型 一 动态平衡模型 状态均可视为平衡状态 运动描述中常用
。
缓慢 慢慢 匀速
1. 模型特点 动态平衡是指处于平衡状态的物 “ ”“ ”“ ”。
:
体所受的力一部分是变化的 即力的大小或
,
方向发生变化 但变化过程中物体的每一个
,
2. 分析动态平衡问题的常用方法 小球的拉力 F 减小,小球对柱体的压力 F ′增
T N
方法 步骤 大, 、 两项错误;以柱体为研究对象,设柱体
A B
质量为 M,柱体受力分析如图乙,竖直方向有
( )列平衡方程求出未知量与已知量
1
解析法(或 的关系表达式; F
地=
Mg
+
F
N
′
sin
θ
=
Mg
+
mg
sin
2θ,水平方向有
正交分解法) ( )根据已知量的变化情况来确定未
2
知量的变化情况 F F ′ θ mg θ θ 1mg θ,θ
墙= N cos = sin cos = sin 2
2
( )根据已知量的变化情况,作出平行
1 增大,柱体受到水平地面的支持力 F 逐渐增
地
四边形,分析边、角的变化,或者作出矢
大,竖直墙面对柱体的弹力先增大后减小,当
图解法 量三角形;
( )确定哪些是定量,哪些未知量大 θ °时,竖直墙面对柱体的弹力最大,由牛顿
2 =45
小、方向发生变化
第三定律可知,此时柱体对竖直墙面的压力最
( )根据已知条件画出不同情况对应的
1 大, 项错误, 项正确。
相似三 力的三角形和空间几何三角形,确定对 C D
角形法 应边,利用三角形相似知识列出比例式;
( )确定未知量大小的变化情况
2
例1 如图所示,垂直墙角有一个截面为半圆
的光滑柱体,用细线拉住的小球静止靠在接近
半圆底端的 A 点。 通过细线将小球从 A 点缓 答案
D
慢向上拉至半圆最高点的过程中,细线始终保
持在小球处与半圆相切。 下列说法正确的是 模型 二 生活中的绳、杆、弹簧模型
( ) 模型特点
“活结”:跨过光滑滑轮(或杆、钉子)的轻绳,
其两端张力大小相等
轻绳
细线对小球的拉力先增大后减小 模型
“死结”:如果几段轻绳系在一个结点上,那么
A.
小球对柱体的压力先减小后增大 这几段轻绳的张力大小不一定相等
B.
柱体受到水平地面的支持力逐渐减小
“动杆”:一端由铰链相连的轻质活动杆,它的
C.
柱体对竖直墙面的压力先增大后减小 弹力方向一定沿杆的方向
D. 轻杆
解析 以小球为研究对象,设小球质量为 m,
模型
“定杆”:轻质固定杆,它的弹力方向不一定沿
小球受重力 mg、细线拉力 F 、柱体支持力 F 杆的方向,需要结合平衡条件或牛顿第二定律
T N
求得
而处于动态平衡状态,F F ,设小球所在位
T⊥ N
( )轻弹簧既可伸长提供拉力,也可压缩提供
置切线方向与竖直方向夹角为 θ,如图甲所示,
1
推力,形变量确定后各处弹力大小相等
轻弹簧
沿切线方向有 F mg θ,沿半径方向有
T = cos 模型
F mg θ,通过细线将小球从A 点缓慢向上 ( )轻弹簧的弹力不能发生突变(突然消失除
2
N = sin 外),而轻绳、轻杆的弹力可以发生突变 专
拉至半圆最高点的过程中 θ 增大,所以细线对 题
二
相
互
作
用
17
例2 如图甲所示,轻绳 AD 跨过固定在水平 F
中 F ° m g,得 F m g,则 AC
横梁 BC 右端的光滑定滑轮挂住一个质量为 EG sin 30 = 2 EG = 2 2 F EG =
m
m 的物体, ACB °;图乙所示的轻杆 HG
1 ∠ =30 1 ,故 错误, 正确。
m C D
一端用铰链固定在竖直墙上,另一端 G 通过细 2 2
答案
绳 EG 拉住,EG 与水平方向夹角为 °,轻杆的 D
30
例3 如图,一根质量为 m 的匀质绳子,两端分
G 点用细绳 GF 拉住一个质量为 m 的物体,重
2 别固定在同一高度的两个钉子上,中点悬挂一质
力加速度为 g,则下列说法正确的是 ( )
量为M的物体,系统平衡时,绳子中点两侧的切
线与竖直方向的夹角为α,钉子处绳子的切线方
向与竖直方向的夹角为β,则 ( )
m g
图甲中 BC 对滑轮的作用力为 1
A.
2
图乙中 HG 杆受到绳的作用力为 m g
B. 2
细绳 AC 段的拉力 F 与细绳 EG 段的拉力 α m M α m M
C. AC tan + tan +
A. β= m B. β= M
F 之比为 tan tan
EG 1 ∶ 1
α M α m
细绳 AC 段的拉力 F 与细绳 EG 段的拉力 cos cos
D. AC C. β=m M D. β=m M
cos + cos +
F 之比为 m m
EG 1 ∶ 2 2 解析 设绳子中点处的拉力大小为 T ,则对
解析 图甲中是一根绳跨过光滑定滑轮,绳 1
中间结点分析可知 T α Mg;设钉子处绳
中的弹力大小相等,都是 m g,两段绳互成 2 1 cos =
1 子拉力大小为 T ,对绳子和物体组成的系统受
°角,则这两段绳合力的大小是 m g,方向与 2
120 1 力分析可知 T β mg Mg;再对钉子至中
竖直方向成 °角斜向左下方,故BC 对滑轮的 2 2 cos = +
60 点的半条绳子分析,水平方向受力平衡,则
作用力大小也是 m g,方向与竖直方向成 °
1 60 α m M
T α T β,解得tan + , 项正确。
角斜向右上方,故 错误;图乙中 EG、GF 上的
A 1 sin = 2 sin β= M B
tan
力不同,HG 杆受到的绳的作用力沿 HG 杆的方 答案
B
向,解得作用力大小为 m g,故 错误;图乙
3 2 B
5
年
高
考
3
年
模
拟
A
版
高
考
物
理
18