文档文本内容
1
mg
N
F
f
f
N
F
sin
mg
f
cos
mg
FN
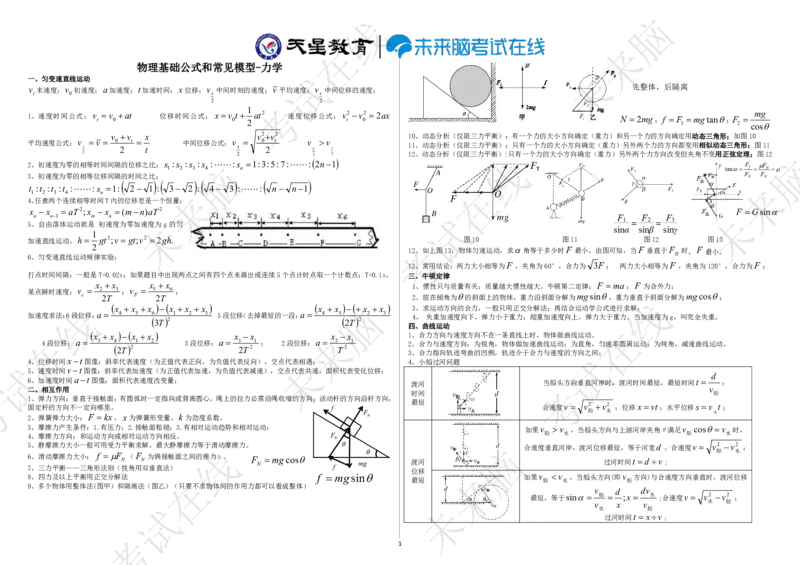
物理基础公式和常见模型-力学
一、匀变速直线运动
tv 末速度;
0v 初速度;a 加速度;t 加速时间;x 位移;
2
tv 中间时刻的速度;v 平均速度;
2
sv 中间位移的速度;
1、速度时间公式:
at
v
vt
0
位移时间公式:
2
0
2
1 at
t
v
x
速度位移公式:
ax
v
vt
2
2
0
2
平均速度公式:
t
x
v
v
v
v
t
t
2
0
2
中间位移公式:
2
2
2
0
2
t
s
v
v
v
2
2
t
S
v
v
2、初速度为零的相等时间间隔的位移之比:
1
2
:
:
7
:
5
:
3
:
1
:
:
:
:
:
4
3
2
1
n
s
s
s
s
s
n
3、初速度为零的相等位移间隔的时间之比:
1
:
:
3
4
:
2
3
:
1
2
:
1
:
:
:
:
:
4
3
2
1
n
n
s
t
t
t
t
n
4、任意两个连续相等时间T 内的位移差是一个恒量:
2
2
1
)
(
;
aT
n
m
x
x
aT
x
x
n
m
n
n
5、自由落体运动就是初速度为零加速度为g 的匀
加速直线运动。
.
2
;
;
2
1
2
2
gh
v
gt
v
gt
h
6、匀变速直线运动规律实验:
打点时间间隔:一般是T=0.02s;如果题目中出现两点之间有四个点未画出或连续5 个点计时点取一个计数点:T=0.1s。
某点瞬时速度:
T
x
x
vc
2
3
2
;
T
x
x
vF
2
6
5
;
加速度求法:6 段位移:
2
3
2
1
6
5
4
3T
x
x
x
x
x
x
a
5 段位移(去掉最短的一段:
2
3
2
5
4
2T
x
x
x
x
a
4 段位移:
2
2
1
4
3
2T
x
x
x
x
a
3 段位移:
2
1
3
2T
x
x
a
;
2 段位移:
2
1
2
T
x
x
a
4、位移时间
t
x
图像:斜率代表速度(为正值代表正向,为负值代表反向),交点代表相遇;
5、速度时间
t
v
图像:斜率代表加速度(为正值代表加速,为负值代表减速),交点代表共速,面积代表变化位移;
6、加速度时间
t
a
图像:面积代表速度改变量;
二、相互作用
1、弹力方向:垂直于接触面;有圆弧时一定指向或背离圆心。绳上的拉力必需沿绳收缩的方向;活动杆的方向沿杆方向,
固定杆的方向不一定向哪里。
2、弹簧弹力大小:
kx
F
,x 为弹簧形变量。k 为劲度系数。
3、摩擦力产生条件:1.有压力;2.接触面粗糙;3.有相对运动趋势和相对运动;
4、摩擦力方向:和运动方向或相对运动方向相反。
5、静摩擦力大小一般可用受力平衡求解。最大静摩擦力等于滑动摩擦力。
6、滑动摩擦力大小:
N
F
f
(
N
F
为俩接触面之间的弹力)。
7、三力平衡——三角形法则(找角用双垂直法)
8、四力及以上平衡用正交分解法
9、多个物体用整体法(图甲)和隔离法(图乙)(只要不求物体间的作用力都可以看成整体)
mg
N
2
;
tan
1
mg
F
f
;
cos
2
mg
F
10、动态分析(仅限三力平衡):有一个力的大小方向确定(重力)和另一个力的方向确定用动态三角形;如图10
11、动态分析(仅限三力平衡):只有一个力的大小方向确定(重力)另外两个力的方向都变用相似动态三角形;图11
12、动态分析(仅限三力平衡):只有一个力的大小方向确定(重力)另外两个力方向改变但夹角不变用正弦定理;图12
F1
sinα=F2
sinβ=F3
sinγ
图10
图11
图12
图13
12、如上图13:物体匀速运动,求角等于多少时F 最小。由图可知,当F 垂直于
合
F
时,F 最小。
13、常用结论:两力大小相等为F ,夹角为60°,合力为
F
3
;
两力大小相等为F ,夹角为120°,合力为F ;
三、牛顿定律
1、惯性只与质量有关;质量越大惯性越大。牛顿第二定律:
ma
F
;F 为合外力;
2、放在倾角为的斜面上的物体,重力沿斜面分解为
sin
mg
,重力垂直于斜面分解为
cos
mg
;
3、求运动方向的合力,一般只用正交分解法;再结合运动学公式进行求解;
4、失重加速度向下,弹力小于重力;超重加速度向上,弹力大于重力。当加速度为g,叫完全失重。
四、曲线运动
1、合力方向与速度方向不在一条直线上时,物体做曲线运动。
2、合力与速度方向:为锐角,物体做加速曲线运动;为直角,匀速率圆周运动;为钝角,减速曲线运动。
3、合力指向轨迹弯曲的凹侧,轨迹介于合力与速度的方向之间;
4、小船过河问题
渡河
时间
最短
当船头方向垂直河岸时,渡河时间最短,最短时间
船
v
d
t
;
合速度
2
2
水
船
v
v
v
;位移
vt
x
;水平位移
t
v
s
水
;
渡河
位移
最短
如果
水
船
v
v
,当船头方向与上游河岸夹角θ满足
水
船
v
v
cos
时,
合速度垂直河岸,渡河位移最短,等于河宽d ,合速度
2
2
水
船
v
v
v
;
过河时间
v
d
t
;
如果
水
船
v
v
,当船头方向(即
船
v
方向)与合速度方向垂直时,渡河位移
最短,等于
船
水
水
船
v
dv
x
x
d
v
v
;
sin
;合速度
2
2
船
水
v
v
v
;
过河时间
v
x
t
;
先整体,后隔离
sin
G
F
N
N
N
f
F
F
F
F
tan
未来脑·考试在线
·考试在线
考试在线
未来脑·考试在线
未来脑·考试在线
未来脑·
未来脑·考
2
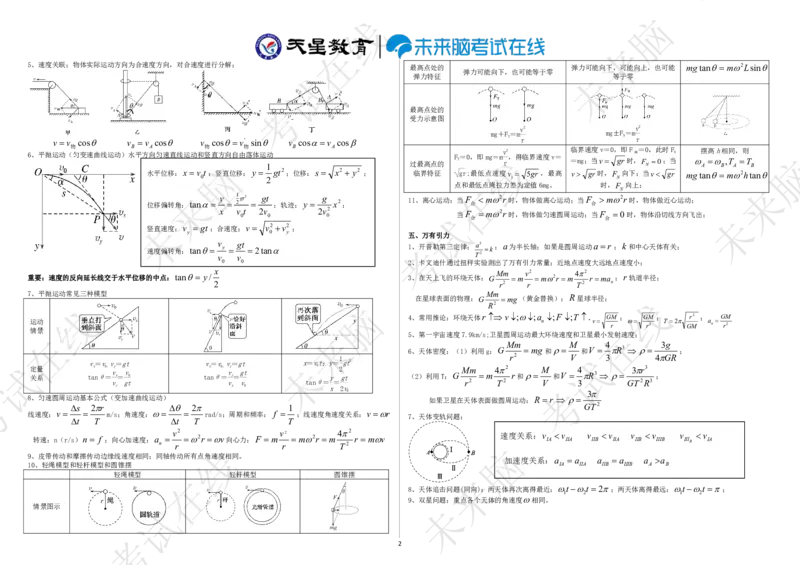
5、速度关联;物体实际运动方向为合速度方向,对合速度进行分解;
cos
物
v
v
cos
A
B
v
v
sin
cos
'
物
物
v
v
cos
cos
A
B
v
v
6、平抛运动(匀变速曲线运动)水平方向匀速直线运动和竖直方向自由落体运动
重要:速度的反向延长线交于水平位移的中点:
2
/
tan
x
y
7、平抛运动常见三种模型
运动
情景
定量
关系
vx=v0;vy=gt
tanθ=vx
vy
=v0
gt
vx=v0;vy=gt
tanθ=vy
vx
=gt
v0
x=v0t;y=1
2
gt
2
tanθ=y
x
=gt
2v0
8、匀速圆周运动基本公式(变加速曲线运动)
线速度:
T
r
t
s
v
2
m/s;角速度:
T
t
2
rad/s;周期和频率:
T
f
1
;线速度角速度关系:
r
v
转速:n(r/s)
f
n
;向心加速度:
v
r
r
v
an
2
2
向心力:
v
m
r
T
m
r
m
r
v
m
F
2
2
2
4
2
9、皮带传动和摩擦传动边缘线速度相同;同轴传动所有点角速度相同。
10、轻绳模型和轻杆模型和圆锥摆
轻绳模型
轻杆模型
圆锥摆
情景图示
最高点处的
弹力特征
弹力可能向下,也可能等于零
弹力可能向下,可能向上,也可能
等于零
sin
tan
2L
m
mg
最高点处的
受力示意图
mg+FT=mv
2
r
mg±FN=mv
2
r
过最高点的
临界特征
FT=0,即mg=mv
2
r
,得临界速度v=
gr;最低点速度
gr
v
5
1
,最高
点和最低点绳拉力差为定值6mg。
临界速度v=0,即F 向=0,此时FN
=mg;当
gr
v
时,
0
N
F
;当
gr
v
时,
N
F 向下;当
gr
v
时,
N
F 向上;
摆高h 相同,则
B
A
B
A
T
T
,
tan
tan
2h
m
mg
11、离心运动:当
r
m
F
2
合
时,物体做离心运动;当
r
m
F
2
合
时,物体做近心运动;
当
r
m
F
2
合
时,物体做匀速圆周运动;当
0
合
F
时,物体沿切线方向飞出;
五、万有引力
1、开普勒第三定律:
k
T
a
2
3
;a 为半长轴;如果是圆周运动
r
a
;k 和中心天体有关;
2、卡文迪什通过扭秤实验测出了万有引力常量;近地点速度大远地点速度小;
3、在天上飞的环绕天体:
n
ma
r
T
m
r
m
r
v
m
r
Mm
G
2
2
2
2
2
4
;r 轨道半径;
在星球表面的物理:
mg
R
Mm
G
2
(黄金替换);R 星球半径;
4、常用推论:环绕天体
.
;
;
;
;
T
F
a
v
r
n
r
GM
v
;
3r
GM
;
GM
r
T
3
2
;
2r
GM
an
5、第一宇宙速度7.9km/s;卫星圆周运动最大环绕速度和卫星最小发射速度;
6、天体密度:(1)利用g:
mg
r
Mm
G
2
和
V
M
和
3
3
4 R
V
GR
g
4
3
;
(2)利用T:
r
T
m
r
Mm
G
2
2
2
4
和
V
M
和
3
3
4 R
V
3
2
3
3
R
GT
r
;
如果卫星在天体表面做圆周运动:
r
R
2
3
GT
7、天体变轨问题:
8、天体追击问题(同向):两天体再次离得最近:
2
2
1
t
t
;两天体离得最远:
t
t
2
1
;
9、双星问题:重点各个天体的角速度相同。
水平位移:
t
v
x
0
;竖直位移:
2
2
1 gt
y
;位移:
2
2
y
x
s
;
位移偏转角:
0
0
2
1
2
tan
2
v
gt
t
v
x
y
gt
;轨迹:
2
2
0
2
x
v
g
y
;
竖直速度:
gt
vy
;合速度:
2
2
0
yv
v
v
;
速度偏转角:
tan
2
tan
0
0
v
gt
v
vy
速度关系:
IIA
IA
v
v
IIA
IIB
v
v
IIIB
IIB
v
v
IA
III
v
v
B
加速度关系:
IIA
IA
a
a
IIIB
IIB
a
a
B
A
a
a
未来脑·考试在线
·考试在线
考试在线
未来脑·考试在线
未来脑·考试在线
未来脑·
未来脑·考
3
(甲图)
R
m
R
m
G
R
m
G
2
2
2
2
2
4
)
(
3
3
3
2
2
2
乙图
R
m
R
m
G
10、三星问题:重点各个天体的角速度和质量m 相同。
六、机械能
1、功:
FS
W
,力与力方向的位移的乘积。
2、力与位移方向相同做正功;力与位移方向相反做负功;力与位移方向垂直不做功。
3、功率:平均功率
t
W
P
;瞬时功率:
Fv
P
;
4、机车启动-恒功率启动
恒加速度启动
5、变力做功:力和位移成直线关系:
2
末
初
F
F
F
;
6、力与位移
x
F
图像:面积表示该力做的功;
7、重力势能:
mgh
Ep
,零势能面是人为规定;重力做正功,重力势能减少;
8、弹性势能:
2
2
1 kx
E p
;x 代表弹簧的形变量;弹力做正功,弹性势能减少;
9、动能:
2
2
1 mv
Ek
;
x
Ek
图像,斜率表示合力F ;
10、动能定理:合外力做功(各个力做功之和)等于动能改变量;
2
1
2
2
3
2
1
2
1
2
1
)
(
mv
mv
s
F
s
F
s
F
Fs
11、机械能=重力势能+弹性势能+动能;
k
p
E
E
E
12、机械能守恒:对单个物理只有重力做功:初状态机械能等于末状态机械能:
2
2
2
2
1
1
2
1
2
1
mv
mgh
mv
mgh
也可以能动能定理:
2
1
2
2
2
1
2
1
mv
mv
mgh
;
13、对于含有弹簧的系统,整体机械能守恒。但单个物体机械能不守恒;
14、能量守恒:变化前的总能量等于变化后的总能量或某些物体减少的能量等于某些物体增加的能量。
15、功能关系:功是能量转化的唯一量度。
改变重力势能的是重力做功,重力做正功,重力势能减少,
p
G
E
W
;
改变弹性势能的是弹力做功,弹力做正功,弹性势能减少,
p
E
W
弹
;
改变电势能的是电场力做功,电场力做正功,电势能减少,
p
E
W
电
;
改变动能的是合外力F 做功或各个力做功之和,合外力F 做正功,动能增加,
k
F
E
W
;
改变机械能的是除重力或弹力之外的力
外
F 做功,
外
F 做正功,机械能增加,
E
WF
外
。
改变内能或摩擦生热为摩擦力乘以相对位移,
相对
内
s
F
E
f
;
七、动量守恒定律
1、动量:
mv
p
矢量
2、冲量:
Ft
I
矢量
3、动量定理:运动方向合力的冲量等于该方向动量该变量:
1
2
mv
mv
t
F
合
;
4、流体冲击模型:
5、动能和动量的关系:
m
P
Ek
2
2
6、动量守恒定律:
'
2
2
'
1
1
2
2
1
1
v
m
v
m
v
m
v
m
7、动量守恒条件:系统不受外力:一般模型:碰撞、子弹打木块、爆炸、板块模型(地面光滑)
8、完全弹性碰撞(能量不损失)
动量守恒:
'
2
2
'
1
1
2
2
1
1
v
m
v
m
v
m
v
m
机械能守恒:
2'
2
2
2'
1
1
2
2
2
2
1
1
2
1
2
1
2
1
2
1
v
m
v
m
v
m
v
m
辅助解答公式:
'
1
'
2
2
1
v
v
v
v
碰撞前后相对速度互为相反数
如果碰撞两物体质量相等两物体交换速度;
9、完全非弹性碰撞(粘在一起,损失能量最多)
动量守恒:
v
m
m
v
m
v
m
)
(
2
1
2
2
1
1
损失能量:
2
2
1
2
2
2
2
1
1
)
(
2
1
2
1
2
1
v
m
m
v
m
v
m
E
10、常见模型-人船模型
1
2
1
2
2
1
r
m
L
m
m
G
;
2
2
2
2
2
1
r
m
L
m
m
G
;
L
r
r
2
1
;两式相等:
2
2
1
1
r
m
r
m
;
L
m
m
m
r
2
1
2
1
;
L
m
m
m
r
2
1
1
2
;两式相加:
G
L
m
m
3
2
2
1
线速度:
L
v
v
r
r
v
v
r
v
r
v
2
1
2
1
2
1
2
2
1
1
;
;
;
(1)在极短时间t
内,取一小柱体作为研究对象.
(2)求小柱体的体积
ts
v
V
(3)求小柱体质量Δm=ρΔV=ρvSΔt.
(4)求小柱体的动量变化Δp=vΔm=ρv
2SΔt.
(5)应用动量定理FΔt=Δp.
船长L;人质量m;船质量:M
动量守恒:
2
1
0
v
M
v
m
;
)
(;
2
1
2
1
L
l
l
Ml
ml
m
M
由
图
可
得
N
Ff
3
10
2
s
m
Vm
/
30
a 不变时的牵
引
力
为
:
N
F
3
10
6
未来脑·考试在线
·考试在线
考试在线
未来脑·考试在线
未来脑·考试在线
未来脑·
未来脑·考
4
11、常见模型-滑块弹簧
桌面光滑弹簧原长-初速度
0v
12、常见模型-滑块斜面
桌面斜面光滑,初速度
0v
物块m,斜面M。
获取更多高中资料请添加老师微信
弹性势能最大时,两物体共速:(类似于完全非弹性碰撞)
动量守恒:
v
m
m
v
m
)
(
2
1
0
1
弹性势能最大:
2
2
1
2
0
1
)
(
2
1
2
1
v
m
m
v
m
E p
弹簧被压缩然后又恢复原长,相当于完全弹性碰撞;
物块上升最高时,两物体共速:(类似于完全非弹性碰撞)
动量守恒:
v
M
m
mv
)
(
0
物块最大高度h :
2
2
0
)
(
2
1
2
1
v
M
m
mv
mgh
物块上去后又滑下来离开斜面,相当于完全弹性碰撞;
未来脑·考试在线
·考试在线
考试在线
未来脑·考试在线
未来脑·考试在线
未来脑·
未来脑·考