ARTICLE · 1095310
【文献分享】AI与植入式神经调控:从一篇综述理解临床价值与研究路径
AI与植入式神经调控:从一篇综述理解临床价值与研究路径
本期主文献 · Nature Reviews Bioengineering
神经精神疾病的脑机接口
Brain–computer interfaces for neuropsychiatric disorders
Lucine L. Oganesian · Maryam M. Shanechi|2024
以这篇综述的状态解码与刺激设计框架为起点,结合其他原始研究理解技术进展与实验方法。
植入式神经调控通过植入电极等装置,对特定神经组织施加刺激,部分系统还能同步记录神经活动。AI在其中主要承担状态识别、运动意图解码和参数优化等任务。[1]
植入刺激本身已有临床价值。2009年一项纳入255例晚期帕金森病患者的随机试验显示,与最佳药物治疗相比,脑深部电刺激(DBS)在6个月时使每天无困扰性异动症的良好活动时间多改善约4.5小时,同时严重不良事件更多。它证明了特定患者可以从植入治疗获益,也提示治疗选择需要权衡收益与手术、装置相关负担。[2]
固定参数是否适合患者一整天的活动和症状变化?2024年的一项4例患者盲法随机交叉可行性研究发现,根据个体神经状态调整输出的自适应DBS(aDBS),可在优化后的常规DBS基础上进一步改善残余运动症状。让神经信息参与治疗决策,是这一领域的研究重点和难点。[3]
AI提供了处理这些信息的方法。单一阈值难以描述的状态,可以尝试由多种信号共同估计;个体的运动意图,可以从神经活动中解码;参数选择,也可以利用数据逐步优化。“根据反馈调整输出”的控制方式,实现预设的规则。评价研究时,需要分别判断植入刺激、反馈控制和学习模型各自增加了什么价值。[4]
目前,帕金森病、难治性局灶性癫痫及部分慢性背腿痛已有较强的植入刺激或反馈治疗证据;脊髓损伤的运动重建则出现了引人关注的人体系统验证。2025年,特定DBS系统的自适应功能获得美国FDA批准。不同方向的成熟度并不相同,这些进展也不意味着AI已成为所有植入治疗的标准配置。[5,6,7,8]
基础研究同样发生了变化。长期神经记录使真实生活中的状态波动成为可研究对象,动物平台已经能够在设备内识别脑状态后执行干预。研究者因而可以继续追问:相同刺激为什么在不同状态下产生不同反应,怎样的时机有利于功能改善,哪些变化能够保持到停止治疗之后?[9,10]
这个交叉领域的研究正在增加。目前已经有可用的长期数据、解码工具和控制平台,从“观察神经活动”走向“检验利用这些信息是否有用”,相关研究仍待完善。[11,12]
本文通过一篇脑机接口综述开始,再沿发展脉络、系统原理和代表研究展开,最后讨论动物实验与四个针灸假说。
文献信息
文献:Brain–computer interfaces for neuropsychiatric disorders
中文译题:神经精神疾病的脑机接口
作者:Lucine L. Oganesian¹;Maryam M. Shanechi¹²³⁴
期刊:Nature Reviews Bioengineering,2024,2:653–670
影响因子:42.7(2025年JIF)
JCR分区:Q1
发表日期:2024年6月3日在线发表;
DOI:10.1038/s44222-024-00177-2
作者单位:以下单位均位于美国洛杉矶南加州大学。¹ Viterbi工程学院Ming Hsieh电气与计算机工程系;² 神经科学研究生项目;³ Alfred E. Mann生物医学工程系;⁴ Thomas Lord计算机科学系。
一、怎样把症状状态变成治疗依据
作者把哪几个问题连在一起
Oganesian与Shanechi的综述聚焦抑郁、强迫等神经精神疾病,讨论症状状态的解码、刺激靶点选择和闭环策略。其价值在于把“测什么、刺激哪里、怎样调整”放进同一设计框架。[1]
重点区分两个方面
解码模型描述神经活动与状态的关系;刺激响应模型描述干预怎样改变神经活动。前者帮助判断当前情况,后者为选择输出提供依据。综述讨论了从阈值触发走向基于模型的控制这一研究方向。[1]
这一区分也能用于阅读具体实验:模型准确识别症状,回答的是测量问题;怎样利用这个判断改善功能,还需要策略比较。下文将用原始研究逐一检查这两个环节。
怎样理解这篇综述的贡献
它提供的是设计思路及研究路线,不能视作某个统一系统已获临床验证。综述提出的难题包括个体差异,以及稀疏、含噪的症状评估如何与神经记录对应。[1]
阅读重点:先识别状态,再设计干预,最后检验功能收益。 本文据此组织技术案例;疾病、硬件与算法的选择,需要回到各项研究的具体证据。
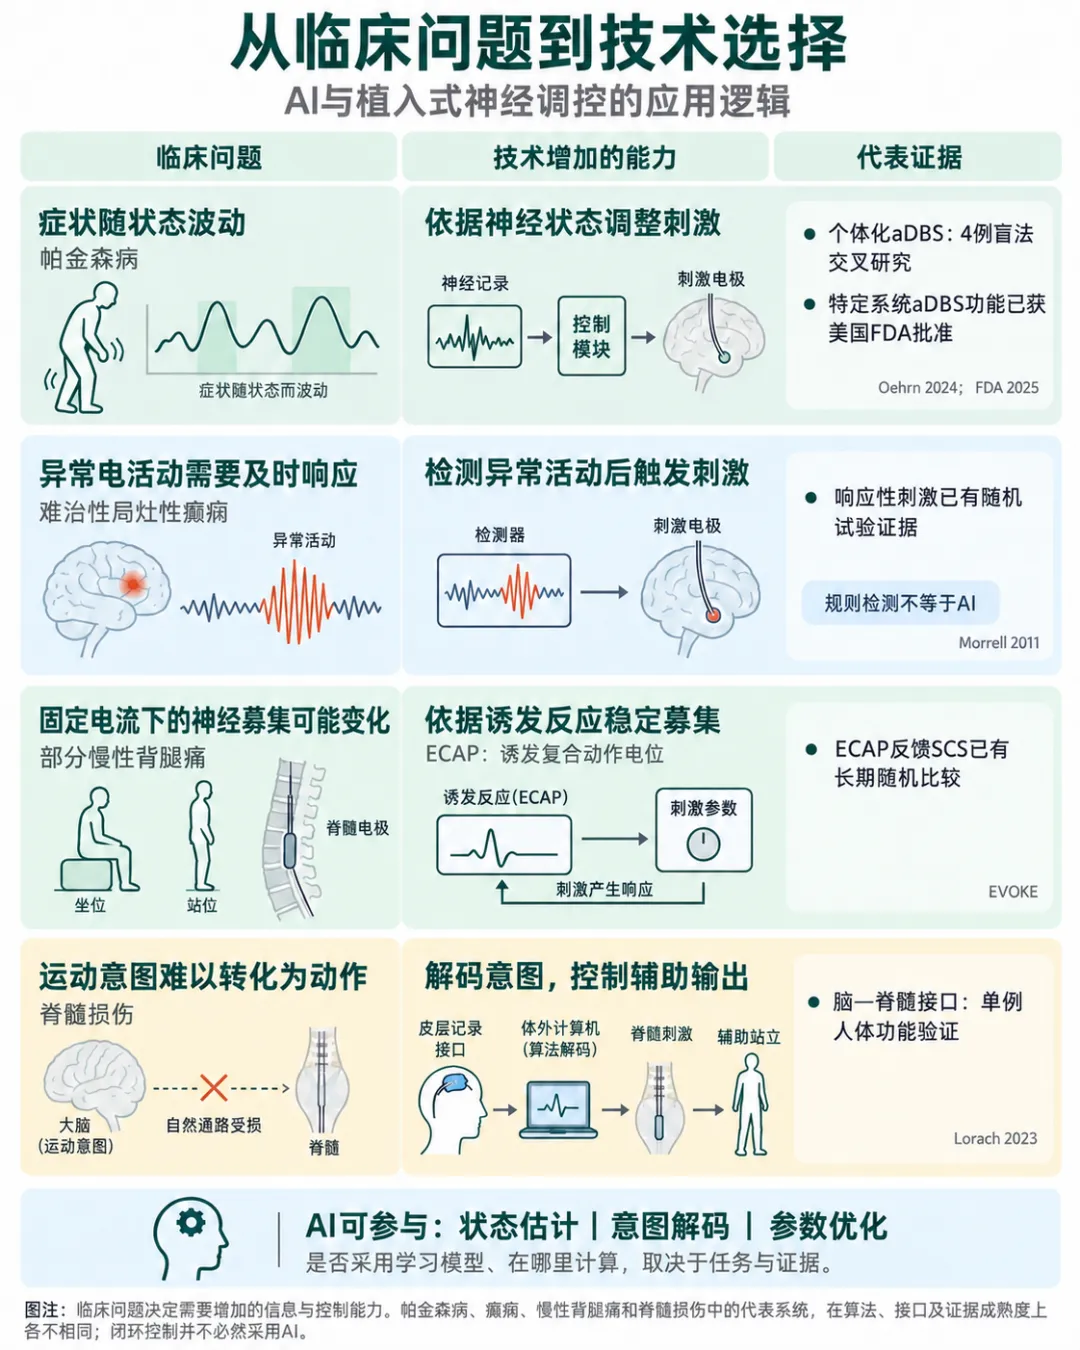
图1|不同临床问题需要不同的信息和控制能力。图中并列展示状态波动、异常事件响应、神经募集稳定性及意图驱动输出;相应证据的成熟度不同,闭环控制也不必然采用AI。ECAP为诱发复合动作电位,SCS为脊髓刺激。[3,5,6,7,8]
二、发展与现状:从可调刺激到依据状态行动
先有有效干预,再追问何时、怎样干预
现代DBS的发展首先建立了可调整的神经刺激手段。1987年Benabid等的丘脑刺激研究是其中一个代表节点。后来,临床试验逐步回答了哪些患者能够获益、刺激哪些部位,以及如何兼顾疗效与不良反应。这个阶段的中心是建立治疗本身的有效性。[2,13]
当刺激有效、但疗效仍随状态变化时,神经记录开始具有新的用途。研究者不只观察治疗前后的差异,还尝试把测得的活动用于决定刺激时机。2011年的响应性皮层刺激试验在191例难治性局灶性癫痫患者中,报告盲法期发作频率下降37.9%,未开启治疗性刺激的对照组下降17.3%。[6]
这项研究支持异常电活动检测与刺激结合的治疗方案。2013年Little等又在8例帕金森病患者中,以局部场电位反馈控制刺激,开展短时自适应DBS验证。研究问题由“刺激是否起效”扩展到“使用当前状态,能否更合适地安排刺激”。两类系统都不必依赖深度学习。[14]
长期记录改变了研究能够看见的东西
短时实验可以验证原理,却难以覆盖睡眠、服药、活动与症状交替出现的日常情境。Gilron等在5例帕金森病患者中获得最长15个月、累计超过2600小时的居家记录,并结合可穿戴数据研究症状相关神经活动。这里的进步首先是长期、自然环境下的可观测性。[9]
有了纵向数据,研究者可以检验标志物是否稳定,区分个体之间的差异,并观察同一个人在不同状态下的变化。随之而来的问题是:今天训练的模型,过几天还能否使用?服药和行为改变后,它识别的是否仍是原来的状态?这也是离线分类与长期治疗系统之间需要跨越的一步。自然情境的信号研究有助于检验这些条件,却不能替代干预效果验证。[15]
解码与器件集成沿着不同路线推进
数据模型可以放在体外计算机中运行,也可以部署在植入设备处理器或专用芯片上。NeuralTree把神经记录、学习分类器与刺激接口集成到系统芯片;Ouyang等则在动物平台中展示设备内推理与自主干预。前者突出芯片资源和集成能力,后者进一步提供实际生物干预实验。[10,16]
选择计算位置取决于任务。体外计算方便调整模型、分析较多通道;设备内处理可以减少对持续数据传输的依赖,却要面对功耗、存储和散热约束。模型也通常可以在体外训练后部署。把计算搬入体内,是一种系统选择,不能单独代表临床价值更高。
进入实际使用后,评价重点是功能收益
2024年的个体化aDBS比较、2025年的ADAPT-PD长期居家研究,以及特定系统自适应功能获批,使研究更接近日常治疗。ADAPT-PD的常规DBS与aDBS主要比较并非随机优效性比较;它提供的长期可用性信息,应与小样本盲法比较互相补充。[3,5,17]
因此,发展史需要同时看三条线:接口能否长期工作,信号能否支持可靠判断,以及根据判断行动是否改善功能。一个系统可能在芯片集成上先进,却尚无治疗证据;另一个系统采用体外计算,已经完成了重要的人体功能验证。
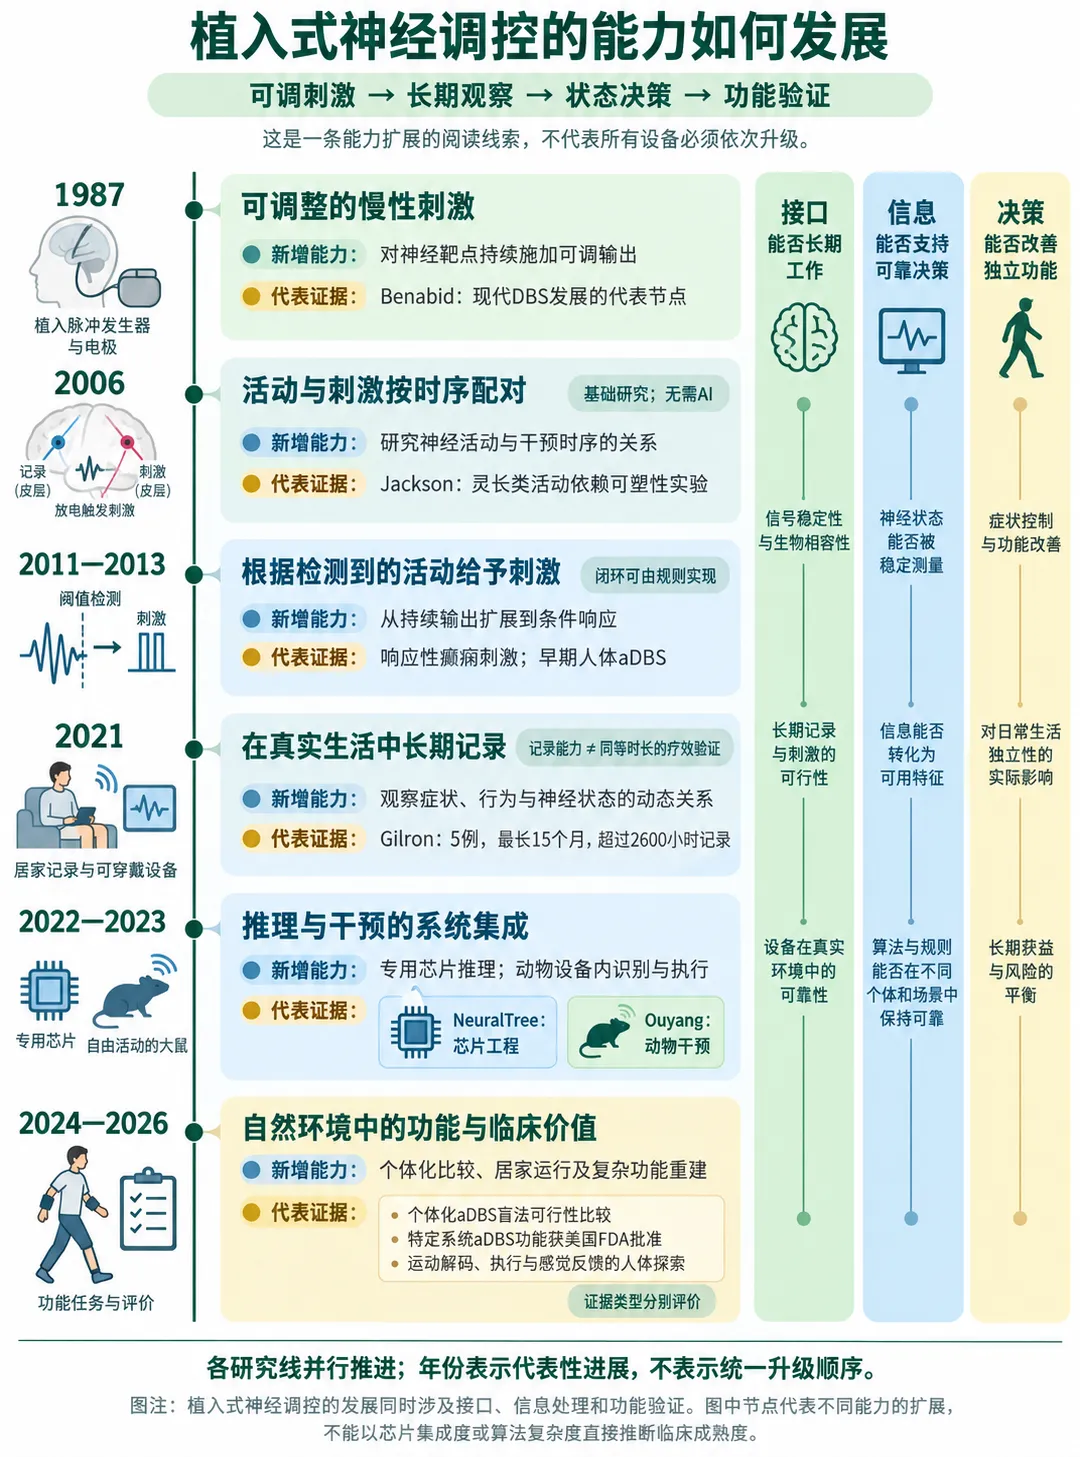
图2|记录、控制和功能验证的代表进展。各研究线并行推进,年份不表示统一升级顺序;活动依赖可塑性、低功耗推理与人体功能比较回答不同层次的问题。[3,9,13,14,16,18]
当前最值得关注的是哪几类问题
帕金森病的代表问题是状态波动:患者在活动休息或不同药效阶段可能需要不同输出。癫痫突出事件响应:检测到异常电活动后及时干预。两者对有效信号和响应时限的要求并不相同。[4,6]
部分慢性背腿痛研究关注实际神经募集的稳定性。EVOKE使用诱发复合动作电位(ECAP)反馈调整脊髓刺激。36个月时,闭环与开环组疼痛减轻至少50%的比例分别为77.6%和49.3%。这里得到支持的是生理反馈控制,不能将结果归因于机器学习。[7]
脊髓损伤的功能重建关注意图与动作之间的连接;抑郁等方向则尝试识别个体症状相关状态。后者已有个体化闭环治疗的单例探索,但尚不能据此认为同一标志物或策略适用于广泛患者。[8,19]
适合反馈干预的问题,通常需要同时具备可测得的状态、可改变的作用环节和可评价的功能结果。疾病名称提示应用场景,具体问题决定实验怎样设计。
三、系统如何工作:神经信号怎样参与干预
记录到波形,还需要知道它代表什么
系统可以记录单个或多个神经元放电、局部场电位(LFP),或皮层表面的皮层电图(ECoG)。研究者从中提取功率、时间结构和跨区域关系等特征,再与运动、症状或其他状态建立联系。长期记录和解码研究已经提供了多种实现方式。[9,12]
对初学者而言,首先要问标签从哪里来。模型被训练去识别运动、药效状态还是症状严重度,这些是不同任务。一个随运动变化的信号,可能主要反映动作或肌电污染;与症状相关,也不意味着它对治疗反应有预测价值。标签和混杂因素决定模型究竟学到了什么。
真实系统还必须处理刺激伪迹。刺激开始后,记录可能饱和,部分时间窗不可用;模型若把刺激本身留下的痕迹当作病理状态,离线准确率再高也难以指导治疗。因此,应在实际刺激条件下验证信号可用性,而不只在干净的静息数据上训练。
状态估计与控制决策是两个步骤
状态估计回答“现在是什么情况”,输出可以是类别、概率或连续分数。控制决策回答“此时做什么”,需要规定启动条件、允许的强度范围、停止条件和再次干预的间隔。把分数接到一个刺激开关上,并不自动得到合适的治疗策略。
例如,同一个状态分数可对应不同方案:达到条件后启动固定刺激,或在允许范围内逐步调整强度。启动与停止采用不同阈值,可以减少分数在边界附近波动造成的反复切换。这些控制选择需要根据目标过程验证,不能由分类准确率直接决定。
三种方法可以针对同一任务比较:预先给定的阈值规则;由数据学习的线性模型;处理更复杂关系的非线性模型。后两者都属于机器学习。模型选择应结合误报、漏报、决策延迟和资源消耗,并检验这些差异是否影响功能结果。
需要分别回答两道实验问题:按当前状态干预,是否比合理的固定方案更好?在相同控制目标下,学习模型是否比已有规则增加价值?
控制改变的是输出,生物作用还需要解释
刺激如何起效,涉及局部神经元和轴突募集、网络活动传播,以及更长时间尺度上的适应与可塑性。算法决定输出的时机或参数;生物效应则取决于组织、靶点和刺激方式。用一张系统流程图,无法替代对这些作用过程的实验验证。
Jackson等的研究提供了时序干预的基础范例:把一处皮层的放电与另一处刺激持续配对,可以改变后者所关联的运动输出表征。它说明活动依赖的刺激关系值得研究,却不能据此推断任意闭环治疗都依赖同一种可塑性机制。[18]
功能结局应独立于系统的触发信号
如果系统以某种脑电分数决定刺激,仅证明该分数下降,容易形成循环论证。治疗效果还应由独立的行为任务、症状评估或器官功能支持。运动系统可以观察行走和操作任务,动物研究则应结合模型选择与功能问题相符的终点。
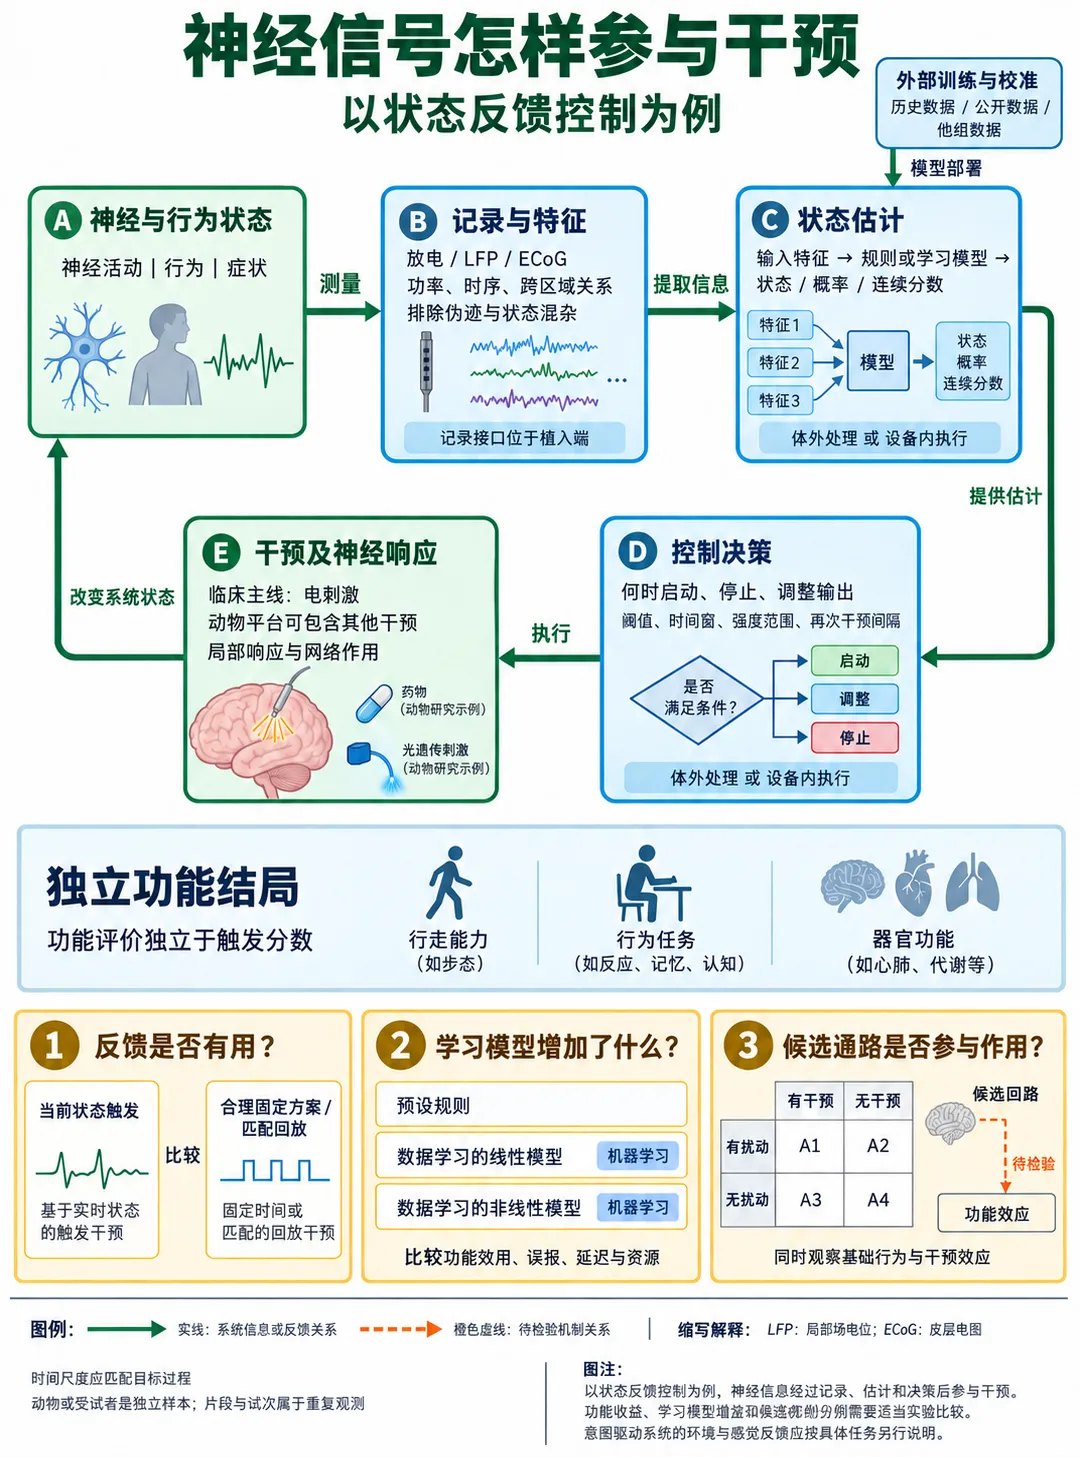
图3|以状态反馈控制为例,记录、估计、决策与干预构成系统链条。独立功能结局用于评价策略价值;候选通路是否参与作用,需要额外的因果实验。意图驱动的脑机接口还应说明环境、感觉或行为反馈如何返回使用者,不能直接套用同一回路。
四、四组代表研究:新增能力怎样变成实际结果
个体化与运动响应DBS:利用状态改善已有治疗
Oehrn等首先识别个体症状相关神经活动,再以此调整刺激,在居家条件下与优化后的常规DBS比较。研究的可取之处是把比较对象设为已有的有效治疗,而不是简单的关闭刺激。4例患者的结果支持进一步研究个体化控制,也留下跨个体推广的问题。[3]
研究者在实际刺激背景下筛选个体化γ频段活动等控制信号,设备随后按既定阈值调节输出。这使信号发现与在线控制各司其职。刺激本身也会改变被记录的活动,所以标志物必须在系统运行时仍能反映目标状态,不能只在关闭刺激时有效。[3]
Dixon等进一步把运动解码用于控制:在运动期间有针对性地增加刺激。单例研究报告,相较常规DBS,部分打字表现改善、异动症减少,并展示了居家远程优化参数的机器学习流程。论文于2025年在线发表、编入2026年卷期。[4]
这组研究适合学习两个设计选择。其一,标志物要服务于具体治疗任务,静息时容易测得的信号未必适合运动控制。其二,应分别记录行为收益与刺激副作用;改善一个指标,却加重另一个问题,未必构成更好的方案。算法的独立贡献还需要与简单可行策略直接比较。
Lorach脑—脊髓接口:把意图连接到动作
Lorach等在一例慢性不完全脊髓损伤参与者中,利用植入皮层接口获取运动相关信息,由体外计算系统解码,再控制脊髓硬膜外刺激,支持站立和行走。它增加的能力是让使用者的运动意图参与输出控制,而非只按预设程序刺激。[8]
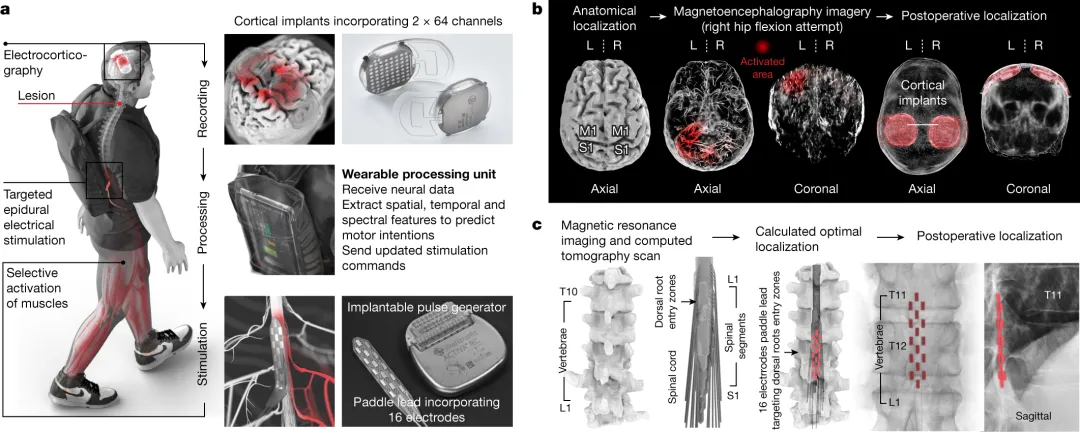
图4|脑—脊髓接口的系统组成。转载自Lorach等,Nature,2023,Figure 1,DOI:10.1038/s41586-023-06094-5;依据CC BY 4.0许可(https://creativecommons.org/licenses/by/4.0/)使用,原图未修改。
读这类研究,应区分设备开启时的辅助作用和训练后关闭设备时的功能变化。后者更接近恢复或可塑性问题,需要考虑既往干预与训练。单例结果展示了可实现的能力,还不能确定不同损伤程度、不同参与者都能得到相同收益。
Ouyang与NeuralTree:从计算能力走向动物干预
NeuralTree集成256通道记录前端、树结构学习分类器和16通道刺激器,报告单次分类能耗0.227 μJ。作者用既有人体信号评价分类,并在大鼠中展示急性记录与特征提取。这是一项芯片集成研究,能耗指标对应特定计算任务,不能直接换算为完整植入系统的续航或疗效。[16]
Ouyang等的无线无电池平台进一步连接了识别与执行:模型在体外训练,压缩后的卷积神经网络在设备中推理;癫痫实验包括5只大鼠的自主给药验证。平台仍需外部无线供能,“无电池”不意味着没有能量供给。[10]
这套系统的数据处理、推理和下达命令约需58.7毫秒,但事件判定还参考近30秒的分数,并受给药间隔约束。计算时延、判定窗口和药物起效时间属于不同环节。这一细节说明,选用更快芯片并不能独自解决整个干预过程的时序问题。[10]
这两项研究回答的问题不同。前者使小型器件内的计算更可行;后者展示自由行为条件下的完整实验路径。开展动物研究时,可以借鉴这种分层验证:先确认实际记录质量和在线识别,再确认执行可靠,最后以独立功能结果评价干预。
2026年手部运动与感觉重建:组合系统怎样评价
Chandrasekaran等在一例完全性四肢瘫痪参与者中,将皮层植入接口、运动解码、神经肌肉刺激、矫形辅助以及皮层感觉反馈结合,支持抓握和自助进食等任务。系统还使用经皮脊髓刺激,因此不能概括为全植入式脑—脊髓装置。[20]
其运动解码使用循环神经网络,精细抓握控制结合强化学习;力传感器获得的信息又通过皮层微刺激反馈给参与者。由此,系统不仅输出动作指令,也加入了抓握过程中需要的感觉信息,体现出不同信息通道之间的协作。[20]
这类研究把解码、执行和感觉反馈放到同一功能任务中,接近患者真正需要完成的活动。它也带来新的评价难题:最终表现来自多个组件、训练和参与者适应,不能将全部改善归于某个模型。下一步需要拆分组件、比较信息通道,并验证不同使用者和日常环境中的表现。
阅读系统研究,可以沿同一条线检查:信息从哪里来,模型输出什么,干预怎样改变,比较对象是什么,独立功能结果又是什么。这样才能分清论文贡献的是新接口、新解码方法,还是新的治疗收益。
五、开展动物研究:先确定要回答哪一层问题
状态发现:信号是否提供了额外信息
首项研究可以只关注状态识别。例如,在同一疾病模型中,连续记录候选回路活动、行为和生理指标,观察症状加重前后是否存在可重复模式。这里的目标是描述变化及其时序,不必一开始就让模型控制刺激。
建模时,应把动物和日期当作数据结构的一部分。若把同一动物相邻片段随机分入训练与测试集,模型可能利用个体特征或时间相关性得到过于乐观的结果。按新动物、新日期和新条件验证,才能更接近之后的真实用途。
还要比较可及的信息来源。若行为视频或肌电已经足以识别目标状态,植入信号应证明它能提前预测、减少误报,或在关键条件下提供额外信息。Merk等的跨队列方法研究说明,共享特征提取和解码工具已有基础;其73例患者数据不等同于73例闭环治疗验证。[12]
策略比较:利用信息是否比不利用更好
状态可以稳定识别之后,才适合比较如何行动。一个基本设计包括:依据当前状态触发的方案、经优化的固定方案,以及在条件允许时采用刺激安排匹配的回放。回放复制另一阶段或另一对象的输出时序,用来检验“与当前状态对齐”是否有贡献。
回放并非自动公平。不同动物的病程、基础状态和可刺激时段可能不同,因此需说明匹配方式,并报告实际次数、强度、时长和触发时的状态分布。研究策略收益时,也应区分等负担比较与允许负担改变的临床实用比较,两者回答的问题不同。
首要终点应是预先定义的功能结果。分类准确率、刺激次数和能耗可解释系统怎样运行,但不能独立替代治疗或行为收益。
机制研究:候选回路是否参与作用
如果某个神经特征同时预测状态和疗效,它仍可能只是伴随指标。检验候选机制,可以把有效干预与特定回路扰动组合,并保留“仅扰动、不实施治疗”的比较,观察扰动是否改变干预的额外效应。
这类实验还需检查扰动本身是否损害运动、觉醒或感觉。若动物因为运动受限而不再完成行为任务,就不能直接解释为治疗机制被阻断。必要时加入另一类功能指标,并检验结果能否被其他干预方式复现。
长期实验:模型和装置能否持续工作
慢性研究需要同时观察信号、组织和行为。电极界面变化、动物成长或疾病进展,都可能改变特征分布。模型如何重新校准、何种变化触发检查、失联后输出如何处理,应在实验方案中写清楚,不能只依赖研究者临场判断。
时间尺度也要匹配。神经放电、运动动作、药物效应和疗程保持可能对应毫秒、秒、分钟乃至数天。计算快不意味着治疗响应同样快;选择触发窗口和评估时点,应依据目标生理过程。
独立样本以动物或受试者计,神经元、电极和片段属于重复或嵌套观测。主要终点、效应量和检验精度需要事先考虑,并尽可能盲法评价。一次没有显著差异的比较,不足以证明两种方案等效。
六、针灸研究:把状态、输入与时间关系变成具体假说
针灸研究中,相同部位和参数为什么产生不同反应,单次效应怎样积累,训练与治疗如何安排,都是可以进一步拆解的问题。植入记录适合研究某些难以通过体表测量获得的动态信息;AI可帮助描述复杂状态或辅助选择参数。采用它们的理由,应来自明确的信息需求。
已有动物研究表明,电针的部位、强度与被募集的感觉神经成分会影响自主神经作用;特定感觉神经元参与低强度电针驱动迷走—肾上腺轴。这为研究“实际输入是什么、经过何种通路”提供了基础。以下四题是由此及其他神经调控研究提出的假说,组合方案的效果仍需实验检验。[21,22]
手针、电针和经皮刺激的输入方式不同。以下实验以电针举例;若采用手针,需要把机械操作及其重复性作为独立变量,不能直接沿用电流参数的解释。
假说一:治疗前神经状态会改变电针的相对效应
同样的刺激到达一个神经网络时,网络原有状态可能影响其反应。值得检验的是:在同一种疾病模型内,治疗前状态是否改变电针相对于对照的功能效应。已有动物研究观察到疼痛与无痛状态下电针相关情感行为反应不同,为状态依赖提供了线索,但不能替代这一比较。[23]
以慢性疼痛模型为例,可连续记录候选皮层—边缘回路活动,同时测量负重、一般活动和觉醒。发现队列用于定义候选状态及时间窗,随后在独立动物中按既定状态分层,随机给予电针或适当假刺激,检验治疗与状态的交互。
决定这项假说能否成立的,是电针相对于对照的效应是否随状态改变。一个只预测基线严重度的信号,还不足以支持“根据它选择治疗时机”。若交互能够复现,再比较状态触发、固定时程与安排匹配的回放。
进一步的机制实验可以针对候选回路实施扰动,检验它是否参与状态依赖,同时保留扰动单独对照。若只能预测症状、不能重复地修饰治疗效应,就应调整该假说;若效应修饰存在却未提高触发策略收益,则需继续检查时窗、识别误差与控制规则。
假说二:实际神经输入比名义电流更能解释反应差异
相同电流在不同组织条件和电极位置下,未必募集相同的神经成分。新的问题是:能否用实测的针刺相关感觉传入,解释电流参数之外的功能差异,并辅助个体化参数选择?这一思路来自电针部位、强度和感觉神经通路研究,但神经特征的控制价值需要另行验证。[21,22]
以胃动力异常模型为例,先固定电针部位、记录位置和分析时窗,确认诱发神经反应可重复,并排除电刺激伪迹。对迷走等混合神经记录,还需要区分传入与传出成分;下游自主反应与初级感觉输入不能合称为一种“神经剂量”。
首项策略比较可设为固定电流与基于实测特征的参数校准,采用简单规则或学习的线性模型作为起点,设置相同的允许参数范围和安全约束。主要终点采用独立胃功能指标;如胃排空检测是终末测量,则用于独立结局队列,不充当实时反馈。
关键比较是:实测信息能否在现有参数之外,帮助选择出功能更好的方案。若神经反应可重复,却未改善参数选择,它仍可用于解释个体差异,但不足以支持治疗控制。只有获得策略收益后,才有理由继续检验相应通路的因果作用。
假说三:治疗间隔影响停治后的效应保持
重复电针的累积镇痛和停治后保持已有动物研究。尚可进一步检验:在治疗次数与单次参数相当时,间隔是否影响最后一次治疗后的持久效应;治疗间的神经恢复轨迹能否解释这种差异。[24]
设计上可比较预先确定的短间隔、较长间隔与相应对照,匹配治疗次数、单次参数和处理时长。纵向记录神经和行为变化,主要终点固定在末次治疗后的预定时点,并观察后续保持过程。
间隔改变会同时改变疗程日历。因而需要明确模型起点、病程阶段、首末次治疗日期及停治后随访,设置相应的同期对照,避免把自然恢复或病程加重解释成间隔效应。不同时间参照可以回答不同问题,应在方案中预先固定。
首项实验先比较固定间隔,确认疗程时序是否产生可重复差异。若恢复轨迹确有预测价值,再研究根据状态安排下一次治疗,并与可执行的固定日程比较。AI在这里可能用于估计慢变化和辅助排程,未必需要毫秒级片上推理。
假说四:电针与训练的配对时机影响技能保持
刺激与训练配对已有其他神经调控领域的临床依据。VNS-REHAB在108例慢性缺血性卒中患者中比较迷走神经刺激配对康复与对照,支持继续研究干预与训练的时间关系。这项结果不能证明电针具有相同作用,但能帮助提出一个明确问题:电针安排在不同训练阶段,是否改变停治后的技能保持?[25]
在有运动学习缺损的动物中,可比较成功训练区块后配对电针、延迟到另一预定时间窗的方案,以及训练单独组。匹配可完成任务的机会、训练次数、奖励、处理时长和电针总量;必要时再设电针单独组,区分各组成部分的作用。
主要终点应是停止干预后的延迟保持,预先指定未训练任务的迁移作为另一项结局。训练当时变快,可能与觉醒、疲劳或即时运动能力有关,不能直接解释为学习巩固增强。
首项实验可以按行为事件触发,无需先植入解码。若时机效应成立,再考察同一行为阶段内的神经状态是否提供额外解释或决策信息。植入记录和AI的价值,需要通过与行为、肌电等可及信号的比较体现。
七、怎样把阅读转化为一个值得做的课题
选择课题时,可以先把目标写成一个能够被比较实验回答的问题:某种状态能否预测治疗反应?依据状态安排干预是否改善功能?同样次数的治疗,间隔是否影响保持?这些问题分别指向状态发现、控制策略或可塑性研究,需要不同的证据。
接着明确新增工具的作用。植入记录是否获得了体表方法难以提供的信息,学习模型是否优于简单可行的基线,设备内计算是否满足了自由活动或响应时间的实际要求。只要这些作用明确,研究可以从有限通道、体外计算和可解释模型起步。
一项课题需要说清四件事:现有方案缺少什么信息;新方法增加什么;什么比较能够识别它的作用;什么结果会支持或削弱原先的假说。
AI与植入式神经调控正在扩大连续观察和条件干预的能力。对临床前研究而言,值得利用的是这种能力带来的具体实验机会:在变化的神经状态中研究治疗反应,用功能结局评价决策,再通过独立干预解释候选机制。针灸研究也可以沿着这样的顺序,逐步判断哪些信息值得测量,哪些信息值得用于行动。
参考文献
[1] Lucine L. Oganesian, Maryam M. Shanechi. Brain–computer interfaces for neuropsychiatric disorders. Nature Reviews Bioengineering. 2024;2(8):653-670. DOI: 10.1038/s44222-024-00177-2.
[2] Weaver FM, Follett K, Stern M, et al. Bilateral deep brain stimulation vs best medical therapy for patients with advanced Parkinson disease: a randomized controlled trial. JAMA. 2009;301(1):63-73. DOI: 10.1001/jama.2008.929.
[3] Carina R. Oehrn, Stephanie Cernera, Lauren H. Hammer, et al. Chronic adaptive deep brain stimulation versus conventional stimulation in Parkinson’s disease: a blinded randomized feasibility trial. Nature Medicine. 2024;30(11):3345-3356. DOI: 10.1038/s41591-024-03196-z.
[4] Dixon TC, Strandquist G, Zeng A, et al. Movement-responsive deep brain stimulation for Parkinson's disease using a remotely optimized neural decoder. Nature biomedical engineering. 2026;10(1):110-124. DOI: 10.1038/s41551-025-01438-0. 在线发表:2025-06-27;2026年卷期。
[5] U.S. Food and Drug Administration. P960009/S478: Approval of adaptive deep brain stimulation capability. 2025-02-20. 批准文件:https://www.accessdata.fda.gov/cdrh_docs/pdf/P960009S478A.pdf.
[6] Martha J. Morrell. Responsive cortical stimulation for the treatment of medically intractable partial epilepsy. Neurology. 2011;77(13):1295-1304. DOI: 10.1212/wnl.0b013e3182302056.
[7] Mekhail NA, Levy RM, Deer TR, et al. ECAP-controlled closed-loop versus open-loop SCS for the treatment of chronic pain: 36-month results of the EVOKE blinded randomized clinical trial. Regional anesthesia and pain medicine. 2024;49(5):346-354. DOI: 10.1136/rapm-2023-104751.
[8] Henri Lorach, Andrea Galvez, Valeria Spagnolo, et al. Walking naturally after spinal cord injury using a brain–spine interface. Nature. 2023;618(7963):126-133. DOI: 10.1038/s41586-023-06094-5.
[9] Gilron R, Little S, Perrone R, et al. Long-term wireless streaming of neural recordings for circuit discovery and adaptive stimulation in individuals with Parkinson's disease. Nature biotechnology. 2021;39(9):1078-1085. DOI: 10.1038/s41587-021-00897-5.
[10] Wei Ouyang, Wei Lu, Yamin Zhang, et al. A wireless and battery-less implant for multimodal closed-loop neuromodulation in small animals. Nature Biomedical Engineering. 2023;7(10):1252-1269. DOI: 10.1038/s41551-023-01029-x.
[11] Europe PMC. DBS与机器学习交叉研究题录统计. 限MED来源题名/摘要,按FIRST_PDATE年度范围检索;检索式:SRC:MED AND TITLE_ABS:"deep brain stimulation" AND (TITLE_ABS:"machine learning" OR TITLE_ABS:"deep learning" OR TITLE_ABS:"artificial intelligence")。包含综述等类型,未作质量筛选;检索日期:2026-09-29。检索入口。
[12] Merk T, Köhler RM, Brotons TM, et al. Invasive neurophysiology and whole brain connectomics for neural decoding in patients with brain implants. Nature biomedical engineering. 2026;10(5):852-869. DOI: 10.1038/s41551-025-01467-9. 在线发表:2025-09-24;2026年卷期。
[13] A.L. Benabid, P. Pollak, A. Louveau, et al. Combined (Thalamotomy and Stimulation) Stereotactic Surgery of the VIM Thalamic Nucleus for Bilateral Parkinson Disease. Applied Neurophysiology. 1987;50(1-6):344-346. DOI: 10.1159/000100803.
[14] Simon Little, Alex Pogosyan, Spencer Neal, et al. Adaptive deep brain stimulation in advanced Parkinson disease. Annals of Neurology. 2013;74(3):449-457. DOI: 10.1002/ana.23951.
[15] Rithvik Ramesh, Hamid Fekri Azgomi, Kenneth H. Louie, et al. At-home movement state classification using totally implantable cortical-basal ganglia neural interface. Science Advances. 2026;12(7):eadz4733. DOI: 10.1126/sciadv.adz4733.
[16] Uisub Shin, Cong Ding, Bingzhao Zhu, et al. NeuralTree: A 256-Channel 0.227-μJ/Class Versatile Neural Activity Classification and Closed-Loop Neuromodulation SoC. IEEE Journal of Solid-State Circuits. 2022;57(11):3243-3257. DOI: 10.1109/jssc.2022.3204508.
[17] Helen M. Bronte-Stewart, Martijn Beudel, Jill L. Ostrem, et al. Long-Term Personalized Adaptive Deep Brain Stimulation in Parkinson Disease: A Nonrandomized Clinical Trial. JAMA Neurology. 2025;82(11):1171–1180. DOI: 10.1001/jamaneurol.2025.2781.
[18] Jackson A, Mavoori J, Fetz EE. Long-term motor cortex plasticity induced by an electronic neural implant. Nature. 2006;444(7115):56-60. DOI: 10.1038/nature05226.
[19] Katherine W. Scangos, Ankit N. Khambhati, Patrick M. Daly, et al. Closed-loop neuromodulation in an individual with treatment-resistant depression. Nature Medicine. 2021;27(10):1696-1700. DOI: 10.1038/s41591-021-01480-w.
[20] Chandrasekaran S, Wandelt SK, Jangam A, et al. A neuroprosthesis for restoring hand movement and sensation in a person with complete tetraplegia. Nature medicine. 2026;32(7):2591-2601. DOI: 10.1038/s41591-026-04498-0.
[21] Shenbin Liu, Zhi-Fu Wang, Yang-Shuai Su, et al. Somatotopic Organization and Intensity Dependence in Driving Distinct NPY-Expressing Sympathetic Pathways by Electroacupuncture. Neuron. 2020;108(3):436-450.e7. DOI: 10.1016/j.neuron.2020.07.015.
[22] Shenbin Liu, Zhifu Wang, Yangshuai Su, et al. A neuroanatomical basis for electroacupuncture to drive the vagal–adrenal axis. Nature. 2021;598(7882):641-645. DOI: 10.1038/s41586-021-04001-4.
[23] Hui Liu, Xin Jia, Zouqin Huang, et al. A top–down neural circuit for affective-motivational responses of pain relief induced by electroacupuncture. Chinese Medicine. 2026;21(1):73. DOI: 10.1186/s13020-026-01349-5.
[24] Yong-Hui Gao, Cheng-Wen Li, Jun-Ying Wang, et al. Activation of hippocampal MEK1 contributes to the cumulative antinociceptive effect of electroacupuncture in neuropathic pain rats. BMC Complementary and Alternative Medicine. 2016;16(1):517. DOI: 10.1186/s12906-016-1508-z.
[25] Jesse Dawson, Charles Y Liu, Gerard E Francisco, et al. Vagus nerve stimulation paired with rehabilitation for upper limb motor function after ischaemic stroke (VNS-REHAB): a randomised, blinded, pivotal, device trial. The Lancet. 2021;397(10284):1545-1553. DOI: 10.1016/s0140-6736(21)00475-x.
说明:本文基于公开发表文献整理分析,使用AI工具辅助资料梳理、语言整理、图示方案设计与排版。内容仅供科研学习与学术交流。