ARTICLE · 1105090
海每康“瞬感”:从AI步态到全身姿态
海每康“瞬感”:从AI步态到全身姿态治疗室里,治疗师陪患者完成一段步行,观察起步、直行与转身,再把步态表现和完成时间记录下来。大部分动作,当场就能看清。但有些变化只持续几秒——患者起步时迟疑了一下,转身时脚步突然变碎,随后又继续前行。下一次评估时,治疗师最想确认的,正是这个瞬间发生在哪里、持续了多久,与上一次相比有没有变化。 海每康以“EMG-IMU传感器”为数据入口,开发了步态检测APP。从左右双足的运动信号,到步态参数与冻结风险预警,那些短暂的动作变化,从此进入一条可定位、可回看的数据时间轴。 当传感器从双足延伸到全身,更多动作也开始拥有自己的数据轨迹。 
常规步态评估,离不开治疗师的现场观察、计时与记录。这些信息帮助专业人员判断患者的整体表现。 但一段步行包含大量连续动作。仅凭结束后的描述,很难逐秒还原:左脚是从哪一步开始变慢的?转身前后节律如何变化?两次训练中的异常,是否总出现在同一阶段? 这正是“EMG-IMU传感器”能够补充的部分。传感器随身体运动持续采集数据,把起步、行走与转身放进同一条时间轴。治疗师既能现场观察,也能回到任意片段查看运动曲线,让训练前后的比较有了更清晰的依据。 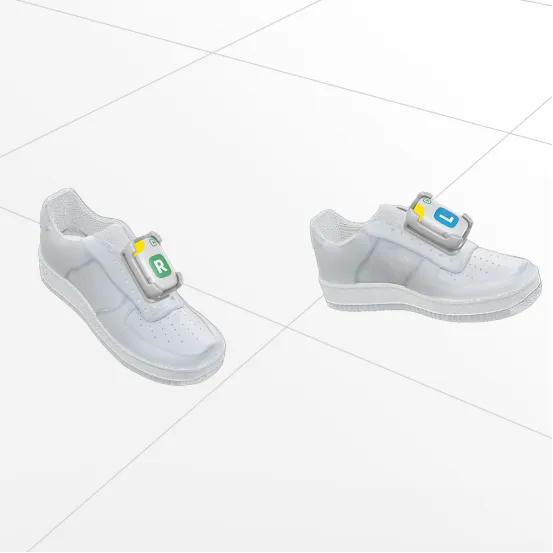
冻结步态分析,关注的从来不只是走了多远、用了多久,而是异常何时发生、持续多久、前后动作如何衔接。 佩戴在左右足部的“传感器”,记录加速度、角速度与姿态信息;步态检测APP进一步分析步频、步幅、支撑与摆动阶段,并把冻结风险预警、相关片段与运动曲线对应到同一条时间轴。 双足数据采集 → 步态特征分析 → 片段定位 → 曲线回看 → 专业复核。 起步或转身时的一次短暂变化,由此成为可以找到、可以回看、可以结合现场表现分析的一条运动记录。 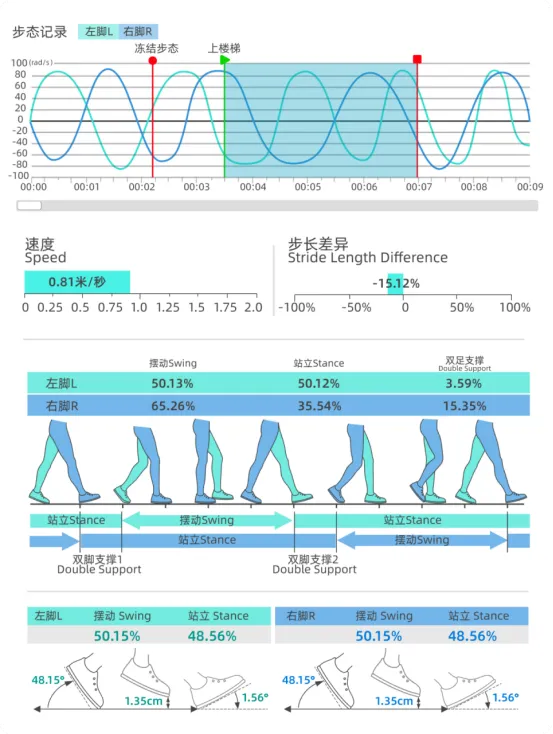
观察步态,重点在双足;分析“坐下后起立”,则需要同时看到躯干、髋部与下肢怎样配合。 海每康基于“EMG-IMU传感器”开发的多通道运动分析系统,可以将各节点运动数据进入统一时间轴,经姿态解算与人体模型关联,形成三维姿态、关节角度曲线、动作分段与过程回放。 以“坐下后起立”为例:躯干何时前倾,髋膝何时开始伸展,左右侧是否同步,都能沿动作时间轴逐段查看;多次重复动作还可放在一起比较,观察轨迹与节奏的变化。 一个传感器记录局部变化,多个传感器共同还原动作过程。 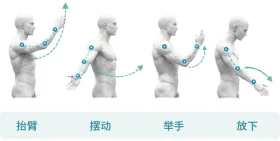
多节点动作捕捉,把实验室里的一次测试,转化为一套完整的运动记录。 研究人员设置步行、转身、坐下后起立或抬臂任务,同步查看三维姿态、关节角度与动作阶段;动作可以定格在某一时刻,也可以从起点连续回放——哪个部位先启动,哪一阶段发生变化,重复测试之间有何差异,都能回到具体数据中分析。 从康复研究到运动科学,这套记录方式为动作分析和算法开发,提供了持续积累的数据基础。 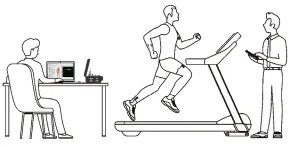
人形机器人要行走、转身、抬臂,也需要持续感知身体各部位的姿态与运动变化。 “EMG-IMU传感器”在人体动作捕捉中积累的多节点采集能力,为仿人动作数据构建提供了入口;姿态、关节变化与动作阶段数据,也为机器人的运动状态感知、动作研究与后续人机协作功能开发打下基础。 围绕动作捕捉与应用拓展,相关合作已经展开。海每康正把康复场景中沉淀出的运动感知能力,进一步带入实验室研究与机器人开发。 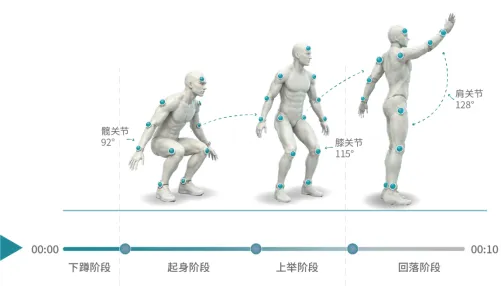
01 康复科里,如何留住那“几秒”?
02 锁定“停住的那一秒”
03多节点协同:从局部信号到全身动作
04 面向实验室:建立可计算、可回放的运动记录
05 走向人形机器人:让运动感知连接未来开发
从一步路,延伸到每一个动作;从足部到全身,从康复评估到实验室与机器人研发。我们的产品即将登陆京东旗舰店,敬请期待。