文档文本内容
专题20  力学实验
目录
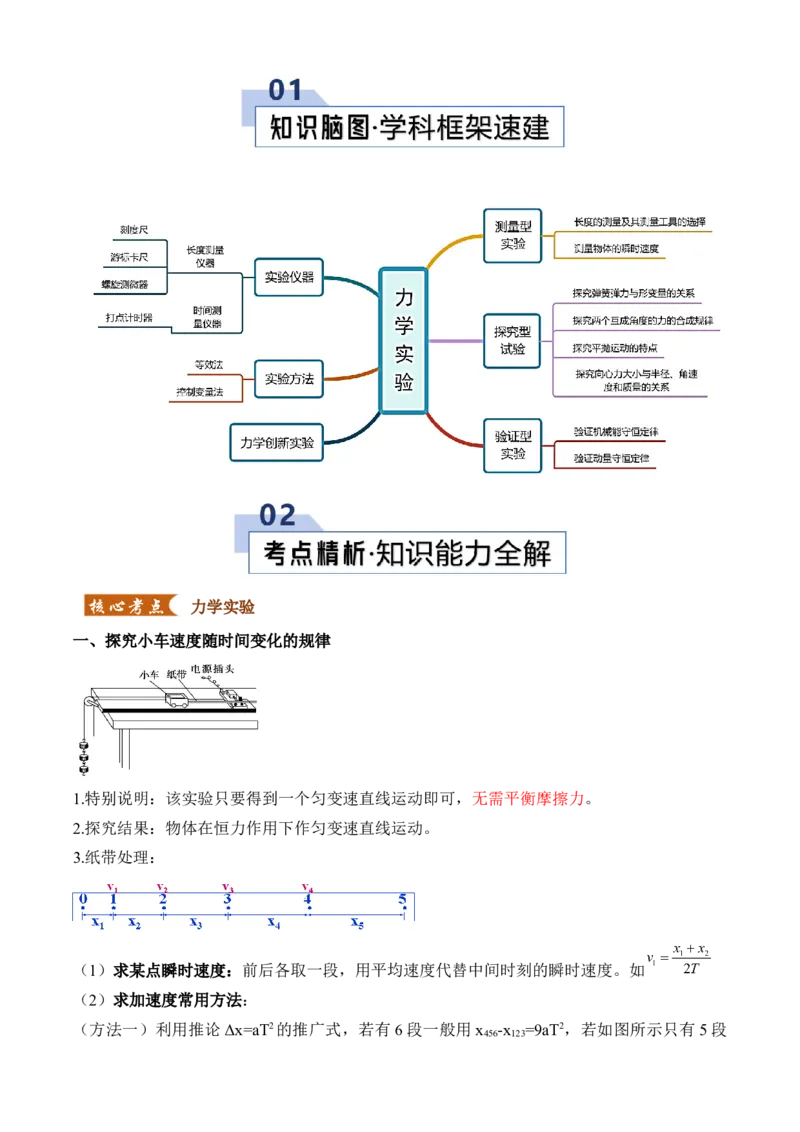
01 知识脑图·学科框架速建
02 考点精析·知识能力全解
【核心考点】力学实验
一、探究小车速度随时间变化的规律
二、探究弹簧弹力与形变量的关系
三、验证力的平行四边形定则
四、探究加速度与力、质量的关系
五、探究平抛运动的特点
六、探究向心力大小与半径、角速度、质量的关系
七、验证机械能守恒定律
八、验证动量守恒定律
九、单摆测重力加速度
03 攻坚指南·高频考点突破
【重难点突破01】纸带在力学实验中的应用分析
【重难点突破02】创新实验验证动量守恒
04 避坑锦囊·易混易错诊疗
【易混易错01】创新实验解决相关误差——质量关系
【易混易错02】有效数字与小数位数的保留
05 通法提炼·高频思维拆解
【方法技巧01】逐差法的理解与应用
【方法技巧02】图像法在处理实验数据方面的应用

 力学实验
一、探究小车速度随时间变化的规律
1.特别说明:该实验只要得到一个匀变速直线运动即可,无需平衡摩擦力。
2.探究结果:物体在恒力作用下作匀变速直线运动。
3.纸带处理:
(1)求某点瞬时速度:前后各取一段,用平均速度代替中间时刻的瞬时速度。如
(2)求加速度常用方法:
(方法一)利用推论Δx=aT2的推广式,若有6 段一般用x456-x123=9aT2,若如图所示只有5 段
情况,则用x45-x12=6aT2
(方法二)作v-t 图,通过斜率求a 。
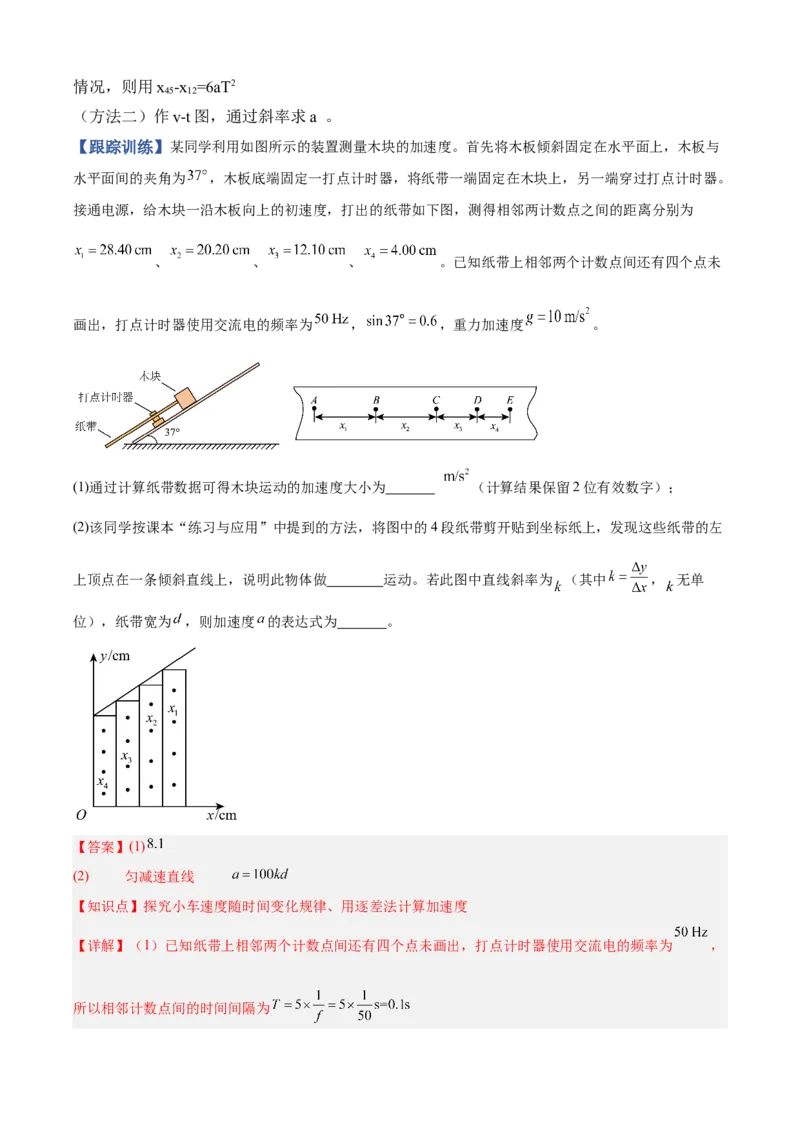
【跟踪训练】某同学利用如图所示的装置测量木块的加速度。首先将木板倾斜固定在水平面上,木板与
水平面间的夹角为
,木板底端固定一打点计时器,将纸带一端固定在木块上,另一端穿过打点计时器。
接通电源,给木块一沿木板向上的初速度,打出的纸带如下图,测得相邻两计数点之间的距离分别为
、
、
、
。已知纸带上相邻两个计数点间还有四个点未
画出,打点计时器使用交流电的频率为
,
,重力加速度
。
(1)通过计算纸带数据可得木块运动的加速度大小为
(计算结果保留2 位有效数字);
(2)该同学按课本“练习与应用”中提到的方法,将图中的4 段纸带剪开贴到坐标纸上,发现这些纸带的左
上顶点在一条倾斜直线上,说明此物体做        运动。若此图中直线斜率为
(其中
,
无单
位),纸带宽为
,则加速度
的表达式为       。
【答案】(1)
(2)     匀减速直线
【知识点】探究小车速度随时间变化规律、用逐差法计算加速度
【详解】(1)已知纸带上相邻两个计数点间还有四个点未画出,打点计时器使用交流电的频率为
,
所以相邻计数点间的时间间隔为
根据逐差公式可得木块运动的加速度大小为
(2)[1] 将纸带剪开贴到坐标纸上,纸带上相邻两点间的时间间隔相同,纸带上的点到横坐标的距离表示
相邻相等时间内的位移,若左上顶点在一条倾斜直线上,说明相邻相等时间内的位移差相等,根据匀变速
直线运动的特点,说明此物体做匀变速直线运动,由于速度在减小,所以此物体做的是匀减速直线运动。
[2] 已知纸带的宽度为d,所以有
由直线斜率
可得
因为
表示相邻相等时间内的位移差,所以在匀变速直线运动中有
联立解得
代入数据解得加速度
的表达式为
二、探究弹簧弹力与形变量的关系
1.不要超过弹性限度 2.测弹簧原长时要保持自由悬挂。
3.数据处理:作F-x 图,斜率即劲度系数k。
4.探究结果:胡克定律
(x 为形变量)
(弹簧劲度系数的算法:
)
图1:x 表示弹簧形变量。
图2:x 为弹簧长度,其中x0为弹簧原长。
(无论图1 图2,斜率都表示劲度系数。)
图3:后端发生弯曲原因是超过弹性限度。
图4:x 轴小截距原因可能是测弹簧原长时未悬挂,悬挂后弹簧自身重力导致误差。
【跟踪训练】某实验小组要测量弹簧的劲度系数,他们利用智能手机中自带的定位传感器设计了如图甲
所示的实验,手机软件中的“定位”功能可以测量手机竖直方向的位移(以打开定位传感器时手机的位置
为初位置)。
钩码个数n
1
2
3
4
5
6
手机位移x/cm
0.98
2.02
3.01
3.98
5.01
5.99
(1)实验小组进行了如下主要的实验步骤,正确的顺序是        。
A.按图甲安装实验器材,弹簧上端固定在横杆上,下端与手机连接,手机重心和弹簧在同一竖直线上
B.在坐标纸图中描点作出n-x 图像,如图乙所示
C.在手机下方悬挂一个钩码,缓慢释放,当手机和钩码静止时记录下手机下降的位移x
D.手托着手机缓慢下移,手离开手机,手机静止时,打开手机中的定位传感器
E.改变钩码个数n,重复上述操作,记录相应的位移x,数据如表格所示
(2)已知每个钩码的质量为50g,重力加速度取g=10m/s2,由图像乙可以求得弹簧的劲度系数为
N/m。
(3)实验中未考虑手机所受重力使弹簧伸长,这对弹簧劲度系数的测量结果        (选填“有”或
“无”)影响。
【答案】(1)ADCEB
(2)50
(3)无
【知识点】探究弹簧弹力与形变量的关系
【详解】(1)由题意可知,本实验通过改变钩码的个数改变弹簧弹力大小,通过手机定位传感器确定弹
簧的形变量,通过作图法处理实验数据,则应先安装实验器材,打开手机的定位传感器,通过改变钩码个
数进行实验,根据实验数据作出图像然后进行实验数据处理,故合理的实验步骤是ADCEB。
(2)根据胡克定律F=kx
可得nmg=kx
整理得
由图像可知,图像的斜率为1,则有
解得k=50N/m
(3)由上述分析可知,弹簧的劲度系数是通过图线的斜率与每个钩码所受重力的乘积得到的,则未考虑
手机所受重力使弹簧伸长,这对弹簧劲度系数的测量结果无影响。
三、验证力的平行四边形定则
1.实验方法:等效替换
2.探究结果:平行四边形定则
3.重点步骤:
(1)第一次拉:两把称、细绳、橡皮条,记录两分力的大小与方向及橡皮筋节点的位置O。
(2)第二次拉:一把称,通过细绳把橡皮条的结点拉到与前面相同的位置O,记录合力大小与
方向。(说明:力的方向即细绳方向,细绳下点一点即可。)
 (3)作力的图示,再用平行四边形定则将两分力合成得到合力F,实际拉的合力记作F′看
它们在实验误差允许的范围内是否相等.
4.注意事项:(1)弹簧秤拉力应适当大些,但不能超出量程。(2)两力夹角不宜过大过小,原
因是作图不方便。(3)拉力方向要与弹簧秤细绳在同一轴线上,细绳适当长一些。(4)作分力
合力的图示时必须统一标度。(5)同一次实验,两次拉橡皮筋后的结点位置要相同。(6)
上图乙中F/为实际拉的力,必沿A0 方向(即沿橡皮筋方向)。
【跟踪训练】某实验小组做“验证力的平行四边形定则”的实验,如图甲所示,
为固定橡皮条的图钉,
为橡皮条与细绳的结点,
和
为细绳。
(1)在实验操作中,有利于减小误差的是(  )
A.两根细绳应适当长一些
B.橡皮条应在两细绳夹角的角平分线上
C.在用两个弹簧秤同时拉细绳时要注意使两个弹簧秤的夹角为
D.实验中弹簧秤、橡皮条、细绳应贴近木板且与木板平面平行
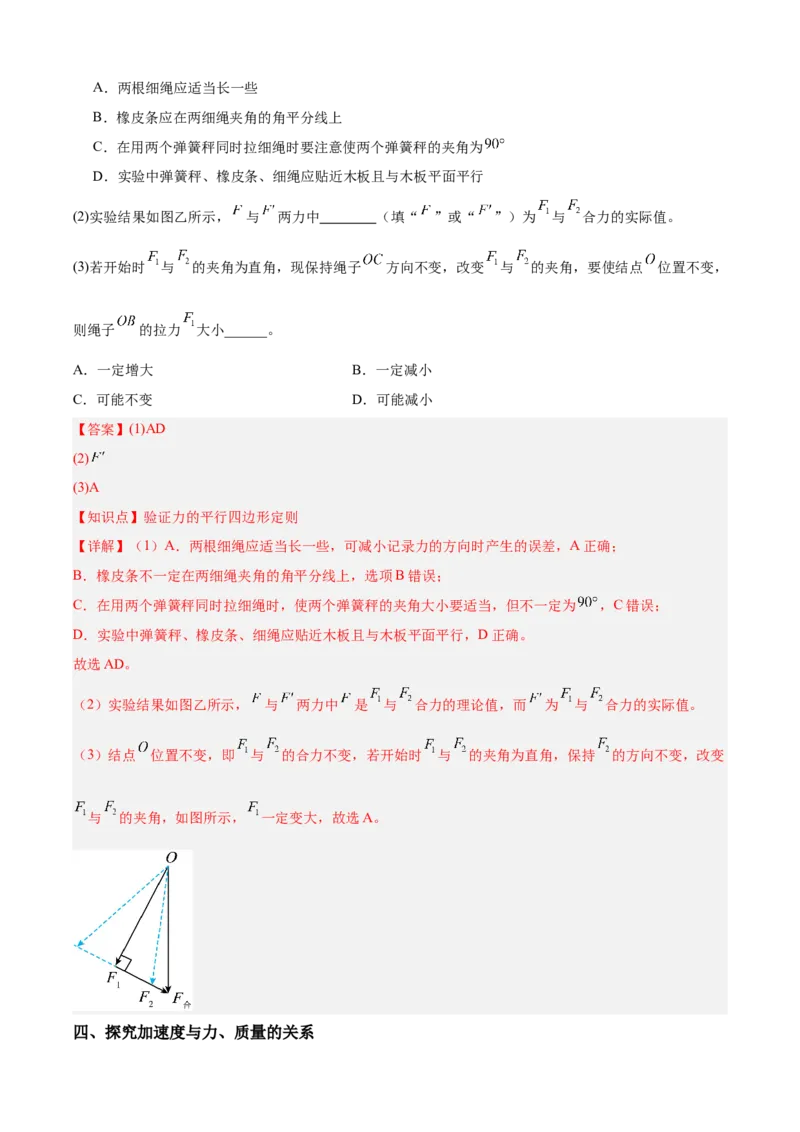
(2)实验结果如图乙所示,
与
两力中        (填“
”或“
”)为
与
合力的实际值。
(3)若开始时
与
的夹角为直角,现保持绳子
方向不变,改变
与
的夹角,要使结点
位置不变,
则绳子
的拉力
大小______。
A.一定增大
B.一定减小
C.可能不变
D.可能减小
【答案】(1)AD
(2)
(3)A
【知识点】验证力的平行四边形定则
【详解】(1)A.两根细绳应适当长一些,可减小记录力的方向时产生的误差,A 正确;
B.橡皮条不一定在两细绳夹角的角平分线上,选项B 错误;
C.在用两个弹簧秤同时拉细绳时,使两个弹簧秤的夹角大小要适当,但不一定为
,C 错误;
D.实验中弹簧秤、橡皮条、细绳应贴近木板且与木板平面平行,D 正确。
故选AD。
(2)实验结果如图乙所示,
与
两力中
是
与
合力的理论值,而
为
与
合力的实际值。
(3)结点
位置不变,即
与
的合力不变,若开始时
与
的夹角为直角,保持
的方向不变,改变
与
的夹角,如图所示,
一定变大,故选A。
四、探究加速度与力、质量的关系
1.需要平衡摩擦力(为了使绳子拉力即合力)
平衡摩擦力操作:将长木板一端垫高。
(1)穿上纸带,不挂重物。
(2)通过轻推小车,小车能匀速下滑则刚好平衡。
(要通过纸带打点,点迹是否均匀来判断是否匀速。)
2.实验方法:控制变量法 (保持M 不变探究a 与F 关系,保持F 不变探究a 与M 关系。)
(实验中通过钩码改变小车质量,提供拉力的悬挂物常用沙子带桶或砝码加盘。)
3.探究结果:a 与F(即合力)成正比,与M 成反比。
4.误差分析:
(1)系统误差(因为悬挂物也有向下的加速度,因此绳子拉力必然小于悬挂物重力,而实验
中用悬挂物的重力代替绳子拉力偏大。)  减小系统误差的方法:实验条件满足M 小车≫m 重
物.
【拓展】消除系统误差的改进实验方案举例:用拉力传感器直接测量绳子的拉力。若采用该
方案,则实验条件无需满足M 小车≫m 重物.
(2)偶然误差:未能刚好平衡摩擦力,测量读数、作图等
偶然误差
图1:平衡摩擦力时长木板倾斜角太大。
图2:未平衡摩擦力或平衡摩擦力时长木板倾斜角太小
5.数据处理中坐标变换的处理技巧:图3 中无法具体观
察出a 与M 的关系,猜测a 与M 成反比,作a-1/M 图,
如图4 若成正比图像,则猜测成立。
【跟踪训练】某实验小组利用图1 所示装置完成“探究加速度与力、质量的关系”实验。
(1)
图2 所示是实验中打下的一条纸带,在其上取连续的0~6 七个计数点(相邻两计数点间均有4 个点未标
出),已知交流电的频率为50Hz,则计数点3 对应的读数为         cm;小车的加速度大小为

m/s2(保留两位有效数字)。
(2)下列说法正确的是___________。
A.实验中打点计时器应该选用8V 直流电源
B.连接槽码和小车的细线与轨道必须平行
C.实验前平衡摩擦力时小车需要连上槽码和纸带
(3)利用如图3 所示装置改进实验,关于改进后的方案,下列说法正确的是___________。
A.不用再平衡摩擦力
B.槽码质量不必远小于小车质量
C.可用槽码总重力代替小车牵引力
D.不断增加槽码质量,小车加速度可能大于重力加速度
【答案】(1)     7.45/7.46/7.47/7.47/7.48/7.49/7.50/7.51/7.52     0.48/0.49/0.50/0.51
(2)B
(3)BD
【知识点】验证加速度与质量成反比的实验、验证牛顿第二定律实验方法的改进
【详解】(1)[1]由图2 可知,刻度尺的分度值为1mm,计数点对应的读数为7.50cm。
[2]相邻两计数点间的时间间隔
由图2 可得
,
,
,
,
,
根据逐差法
代入数据可得
(2)A.打点计时器需要使用交流电源,不能用直流电源,故A 错误;
B.连接槽码和小车的细线与轨道必须平行,这样才能保证小车受到的拉力等于细线的拉力,故B 正确;
C.实验前平衡摩擦力时,小车不需要连槽码,只需要连纸带,故C 错误。
故选B。
(3)A.改进后,仍需平衡摩擦力,这样小车所受到的拉力才等于小车所受合外力,故A 错误;
B.因为有力传感器可以直接测出拉力,所以槽码质量不必远小于小车质量,故B 正确;
C.此时小车的牵引力由力传感器测出,不是槽码总重力,故C 错误;
D.根据动滑轮的性质,同一时间段内小车的位移大小是槽码的两倍,两者初速度都为零,根据
可知,小车的加速度大小是槽码的两倍,所以档不断增加槽码质量,小车加速度可能大于重力加速度,故
D 正确。
故选BD。
五、探究平抛运动的特点
1.实验描迹法:一次抛动记录一个点,重复抛动。
2.注意事项:(1)斜槽末端水平(保证为平抛运动。)(2)每次小球都从同一位置释放。
(保证平抛初速度相同,也即轨迹完全相同)(3)木板竖直(重锤线)
(4)坐标原点位置:若实验过程记录的是球心位置,则坐标原点在斜槽末端正上方R 处。
(5)计算平抛初速度的方法:
方案一:有起抛点,如图乙,任一组(x,y)坐标即可算v0,

方案二:无起抛点,如图丙,设T,
,
【跟踪训练】学习小组利用距离传感器研究平抛运动的规律,实验装置如图甲所示。某次实验中计算机
记录了不同时刻物体A 的位置坐标,并得到小球从
开始的每个位置在水平和竖直方向上的投影位置,
如图乙所示,已知相邻点的时间间隔均为
。把各点用平滑的曲线连接起来就是平抛运动的轨迹。
(1)下列有关实验的说法正确的是______
A.该实验要测得平抛运动的初速度,必须记录小球抛出瞬间的位置
B.安装实验器材时,必须保证轨道末端切线水平
C.图乙中小球水平方向上相邻点间距离相等,说明水平方向为匀速直线运动
(2)在上述实验中,学习小组已将实验器材的轨道末端调至水平,则下列方法中,能证明小球在竖直方向做
自由落体运动的是_____
A.根据竖直方向上的投影得到相邻点间的距离
、…,然后在误差允许的范围内,验证
是否成立
B.根据竖直方向上的投影得到相邻点间的距离
…,然后在误差允许的范围内,验证
(g 为当地重力加速度)是否成立
C.根据竖直方向上的投影任取某点的竖直方向上的坐标y,然后算出坐标原点处的点到该点的时间t,最
后在误差允许的范围内,验证
(g 为当地重力加速度)是否成立
(3)若测出重力加速度
,描点连线画出
图线为过原点的一条直线,如图丙所示,则说明平
抛运动的轨迹为      (选填“双曲线”或“抛物线”),可求出平抛运动的初速度为        m/s(结
果保留2 位有效数字)。
【答案】(1)BC
(2)B
(3)     抛物线     0.70
【知识点】验证平抛运动在竖直及水平方向的运动规律
【详解】(1)A.要测得平抛运动的初速度,无需记录小球抛出瞬间的位置,故A 错误;
B.安装实验器材时,必须保证轨道末端切线水平,使得物体A 做平抛运动,故B 正确;
C.图乙中小球水平方向上相邻点间距离相等,且相邻点间的时间相同,故为匀速直线运动,C 正确。
故选BC。
(2)A.只能验证其竖直方向做匀加速直线运动,并不能证明是自由落体运动,故A 错误;
B.可以验证物体在竖直方向做自由落体运动,故B 正确;
C.只选取其中一个点验证可能存在偶然性,故不能说明其竖直方向为自由落体运动,故C 错误。
故选B。
(3)[1]由图丙可知,
图线为过原点的一条直线,则有
其中k 为定值,说明平抛运动的轨迹为抛物线。根据平抛运动的规律,在水平方向有
在竖直方向有
联立可得
即平抛运动的轨迹为抛物线。
[2]根据上述分析可知
斜率为
由图丙可得
联立解得
六、探究向心力大小与半径、角速度、质量的关系
1.实验目的:
探究向心力与半径、角速度、质量的关系。
2.实验结论
角速度、质量相同时,向心力与半径成正比;
半径、角速度相同时,向心力与质量成正比;
半径、质量相同时,向心力与角速度的平方成正比。由以上可推知:Fn=mω2r。
3.实验误差
(1)污渍、生锈等使小球质量半径变化,带来的误差。
(2)仪器不水平带来的误差。
(3)标尺读数不准带来的误差。
(4)皮带打滑带来的误差。
4.注意事项
(1)实验前要做好横臂支架安全检查,检查螺钉是否有松动,保持仪器水平。
(2)实验时转速应从慢到快,且转速不宜过快,以免损坏测力计弹簧。
(3)注意防止皮带打滑,尽可能保证ω 比值不变。
(4)注意仪器的保养,延长仪器使用寿命,并提高实验可信度。
【跟踪训练】如图是研究向心力大小与半径、角速度、质量的关系的实验装置。将小物块放置在水平圆
盘的光滑轨道槽中,用轻绳连接小物块,另一端通过光滑小滑轮连接拉力传感器。
(1)本实验采用的实验方法为 。
A.等效替代法
B.控制变量法
C.微小量放大法
(2)让圆盘绕竖直轴转动,保持物块质量m 和其做圆周运动的半径r 不变,增大圆盘转动的角速度,拉力传
感器的示数会            (选填“增大”“减小”或“不变”)。
(3)保持圆盘转动的角速度不变,当物块第一次到达位置A 开始计时,并记为第1 次,记录物块第n 次到达
A 点的总时间为t,则物块做圆周运动的角速度ω=         ;若拉力传感器的示数为F,当满足F=

时(用r、m、n、t、π 表示),则向心力公式得到验证。
【答案】(1)B
(2)增大
(3)

【知识点】利用传感器探究向心力大小与半径、角速度、质量的关系
【详解】(1)研究向心力大小与半径、角速度、质量的关系,先探究向心力与其中一个物理量的关系,
控制另外两个物理量不变,采用的实验方法为控制变量法。
故选B。
(2)保持物块质量m 和其做圆周运动的半径r 不变,增大圆盘转动的角速度,根据
可知,拉力
传感器的示数会增大。
(3)[1]当物块第一次到达位置A 开始计时,并记为第1 次,记录物块第n 次到达A 点的总时间为t,则周
期为
物块做圆周运动的角速度为
[2]若拉力传感器的示数为F,根据
,知当满足
则向心力公式得到验证。
七、验证机械能守恒定律
1.重物的选择:质量大,体积小。(以有保护软垫的重锤为佳,不能用钩码,砝码。)
2.实验方法:比较减小的重力势能与增加的动能是否相同。
3.系统误差:空气阻力,摩擦阻力做功使机械能损失,减小的重力势能要略大于增加的动
能。
4.探究结果:误差允许范围内,自由落体运动机械能守恒。
5.数据处理:
方案一:利用起始点和第n 点计算,若mghn=mv,则机械能守恒。
(为了保证起点初速度为零,我们可以选择前两个点间距为2mm 的纸带。)
方案二:任取两点A、B 计算,若mghAB=mv-mv,则机械能守恒。
方案三:根据多组实验数据作出v2-h 图线,若图线是一条过原点且斜率为g 的直线,则机械
能守恒。
(该方案通常用作由自由落体运动测定重力加速度实验。作出v2-h 图后,斜率即加速度
值。)
6.特别注意:实验中算速度时,只能用纸带瞬时速度的算法去算(
),不能用
或vn=gt 来计算。
【拓展】光电门测速法;弹簧弹射法。
【跟踪训练】在“验证机械能守恒定律”实验中,某同学用如图甲所示的装置,让重物从静止开始下落,
打出一条清晰的纸带,其中的一部分如图乙所示。O 点是打下的第一个点,A、B、C 和D 为另外4 个连续
打下的点。
(1)对于体积和形状相同的重物,实验时选择密度大的重物的理由是______。
A.减小偶然误差
B.减小空气阻力和重力之比
C.减小空气阻力
(2)已知交流电频率为50Hz,重物质量为200g,当地重力加速度g 取
,则从O 点到C 点,重物的重
力势能变化量的绝对值
=      J、C 点的动能
=      J(计算结果均保留2 位有效数字)。比
较
与
的大小,出现这一结果的原因可能是      。
A.工作电压偏高
B.存在空气阻力和摩擦力
C.接通电源前释放了纸带
【答案】(1)B
(2)     0.55     0.59     C
【知识点】验证机械能守恒定律
【详解】(1)在验证机械能守恒定律实验中,阻力越小越好,而密度大的重物所受阻力与重力之比更小。
故选B。
(2)[1][2]由题图乙可知OC 之间的距离为
=27.90cm,因此重力势能的减少量为
匀变速运动时间中点的速度等于这段时间的平均速度,因此
动能的增加量为
[3]工作电压偏高不会影响实验的误差;存在摩擦力会使重力势能的减少量大于动能的增加量,只有提前释
放了纸带,纸带的初速度不为零,才会导致算出的动能的增加量大于重力势能的减少量。
故选C。
八、验证动量守恒定律
1.小球碰撞平抛实验法步骤:
(1)天平测两小球质量,选质量大的小球为入射小球。(为了碰后不会反弹。)
(2)安装实验装置,使斜槽底端水平;白纸、复写纸、重垂线(记下所指的位置O)
(3) 不放被撞小球,让入射小球从斜槽上某固定高度处自由滚下,重复10 次.用圆规画尽量
小的圆把小球所有的落点都圈在里面,圆心P 就是小球落点的平均位置。
(4) 被撞小球放在斜槽末端,让入射小球从斜槽同一高度自由滚下,碰撞,重复实验10 次.
用步骤(4)的方法,标出碰后入射小球落点的平均位置M 和被撞小球落点的平均位置N,如
图。
(5) 连接ON,测量线段OP、OM、ON 的长度.将测量数据填入表中.最后代入m1=m1+
m2,看在误差允许的范围内是否成立。
(6)实验过程中实验桌、斜槽、记录的白纸的位置要始终保持不变。
2.拓展:气垫导轨光电门测速实验法
(可以灵活进行动碰静、动碰动、静静弹开、碰后合一等各种过程。)
【跟踪训练】“验证碰撞中动量守恒实验”的装置的简化示意图如图甲所示,入射小球的质量为
,被
碰小球的质量为
。
(1)不放小球
,多次在同一位置由静止释放入射小球
,小球在纸上留下很多个痕迹,如图乙所示,为
了确定平均落点,最合理的是取 。
A.a 圆的圆心
B.b 圆的圆心
C.c 圆的圆心
(2)甲同学在实验中记录了小球落点的平均位置M、P、N,发现M 和N 偏离了OP 方向,即点O、M、P、
N 不共线,如图丙所示,若要验证两小球碰撞前后在OP 方向上是否动量守恒,则下列操作正确的是 。
A.
B.
C.
D.
(3)按照正确的操作步骤,乙同学在实验中,完成实验记录数据如下表所示
m1/
g
m2/
g
OM/
cm
ON/
cm
OP/
cm
20.
0
10.
0
10.10
40.02
30.15
为了达到“验证动量守恒”的实验目的,需要验证的表达式为        (用表格中的物理量符号表示),
代入数据即可验证小球碰撞中动量守恒。
【答案】(1)C
(2)B
(3)
【知识点】平抛后落在水平面验证动量守恒定律
【详解】(1)是用最小的圆把落点包围在内部,圆心即平均落点时,其中一点偏差太大了,是操作存在
问题,应舍去,三个圆中最合理的是c。
故选C。
(2)小球均做平抛运动,竖直方向下落的高度一定,则下落时间相等,水平方向的速度之比等于位移之
比,P 点是小球不碰撞时下落的位置,要验证小球碰撞前后在OP 方向动量守恒,所以需要测量OP 及
OM、ON 在OP 方向的投影长度OM0、ON0,故B 项操作正确。
故选B。
(3)设入射小球做平抛运动的初速度为v0,碰撞后入射小球的速度为v1,被碰小球的速度为v2,根据动量
守恒定律可知,若满足
则可得到碰撞前后的总动量不变,本实验中碰撞前后小球做平抛运动,竖直方向做自由落体运动,竖直位
移相同,则时间相同,水平方向做匀速直线运动,根据动量守恒定律可得
可知测量的物理量满足关系式
九、单摆测重力加速度
1.实验原理:
(
)
2.摆球的选择:质量大、体积小。绳子:细、长、无弹性
3.悬点的绳子挂法:用夹不用绕。
4.摆角:约
  (还要注意不要形成圆锥摆。)
5.测摆长:摆线长度(毫米刻度尺)+小球半径(游标卡尺)
6.测周期:测N 次(约50 次)全振动的总时间,
。
注意:选小球经过平衡位置的瞬间作为计时起点。
7.数据处理:作
图,为一条直线。(通过直线的斜率
,可求g 值。)
8.实验结论:周期的平方与摆长成正比。
9.在g 值测量实验中的各种误差分析:比如摆动过程中悬点松动、测量摆长时绳子拉得过
紧,测量摆长时未悬挂小球,测量周期时N 数多了等引起的g 值测量误差。
方法:利用
,根据
、
的误差来判断
的误差。
【跟踪训练】A 同学用手机phyphox 软件测当地重力加速度,如图是他的实验装置,B 同学则用秒表计
时和测摆线长度的方法来验证测量值与手机测量结果是否一致。忽略线的质量和伸缩,以下问题中,取
,结果保留三位有效数字。
(1)如图甲所示,用两根竖直平行线固定手机,线上端固定在铁架台铁杆下端,手机应该在
(选填“垂直、平行”)于纸面的平面内摆动,手机静止在平衡位置时手机保持水平,摆长应该是铁杆下
端到手机的           (选填“重心”“上表面”或“下表面”)的距离。
(2)B 同学不能确定手机的重心在哪里,就只测了手机上表面到铁杆下端的距离L,然后每次减小这个距离
,他记录了两次周期的平方分别为
,
,则可得出当地重力加速度为

。A 同学手机测出的重力加速度值与B 同学测量值相同,某次手机显示单摆振动图像如图乙,则这次
测量对应的摆长为           m。
(3)若B 同学测出多组手机上表面到铁杆下端距离L 与周期T 的数据,图           (选填“丙”或
“丁”)是B 同学画出的
图,根据正确的图算出重力加速度值为
,考虑他不知道
手机重心的位置导致他测得的重力加速度g           (选填“大于”“等于”或“小于”)真实值。
【答案】(1)     垂直     重心
(2)     9.76     0.368
(3)     丙     9.76     等于
【知识点】用单摆测量重力加速度的大小
【详解】(1)[1]只有垂直于纸面摆动,手机才做恒定的简谐运动;
[2]摆长为悬点到重心的距离。
(2)[1]设手机的重心到手机上表面的距离为
,由单摆周期公式可得
,
联立解得
,
解得
[2]由乙图可知单摆的周期为1.22s,据单摆周期公式
可得摆长为
(3)[1]根据上述分析可知,单摆的周期
解得
因此
图像为丙图。
[2]根据
图像的物理意义可知
解得
[3]无论图像是否经过坐标原点,图像的斜率都不变,所以g 不变,没有系统误差,则他求得的加速度g 等
于真实值。
01 纸带在力学实验中的应用分析
纸带类实验
实验
装置图
实验操作
数据处理
探究小
车速度
随时间
变化的
规律
1.细绳与长木板平行
2.释放前小车应靠近打
点计时器
3.先接通电源,再释放
小车,打点结束先切断
电源,再取下纸带
4.钩码质量适当
1.判断物体是否做匀变速
直线运动
2.利用一段时间内的平均
速度求中间时刻的瞬时
速度
3.利用逐差法求平均加速
度
4.作速度—时间图像,通
过图像的斜率求加速度
探究加
速度与
物体受
力、物
体质量
的关系
1.补偿阻力,垫高长木
板一端使小车能匀速下
滑
2.在补偿阻力时,不要
把悬挂槽码的细绳系在
小车上,实验过程中不
用重复补偿阻力
3.实验必须保证的条
件:小车质量m≫槽码
质量m′
4.释放前小车要靠近打
点计时器,应先接通电
源,后释放小车
1.利用逐差法或v-t 图像
法求a
2.作出a-F 图像和a-
图像,确定a 与F、m 的
关系
验证机
械能守
恒定律
1.竖直安装打点计时
器,以减小摩擦阻力
2.选用质量大、体积
小、密度大的材料
3.选取第1、2 两点间距
离接近2 mm 的纸带,
用mgh=mv2进行验证
1.应用vn=计算某时刻的
瞬时速度
2.判断mghAB与mvB
2-
mvA
2是否在误差允许的范
围内相等
3.作出v2-h 图像,求g
的大小
注意:探究物体加速度与物体受力、物体质量关系的实验中,补偿阻力的方法是垫高有打点
计时器的一端,接通电源,给小车一个初速度,使小车能匀速下滑。另外,钩码(砂和砂
桶)的质量m 远小于小车的质量M 时,细线的拉力近似等于钩码(砂和砂桶)的总重力.
当细线拉力可以直接测量时,如细线与拉力传感器连接(如图甲)或者细线绕过滑轮和弹簧
测力计相连(如图乙),不需要满足m 远小于M.
【跟踪训练】为探究质量一定时加速度与力的关系,某同学设计了如图甲所示的实验装置,其中力传感
器可实时测出细线上的张力。
(1)平衡小车受到的阻力时      挂砂桶,实验过程中      满足砂和砂桶的总质量远小于小车的质量。
(均选填“需要”或“不需要”)
(2)正确操作后,得到如图乙所示的纸带,A、B、C、D、E 点为纸带上选取的相邻五个计数点,且相邻两
个计数点之间还有四个计时点未画出。已知打点计时器的打点周期为0.02s,则纸带上打出C 点时小车的速
度大小
      m/s,小车的加速度大小

(计算结果均保留两位有效数字)
【答案】(1)     不需要     不需要
(2)     0.43     1.0
【知识点】计算某点的瞬时速度、用逐差法计算加速度、验证加速度与力成正比的实验
【详解】(1)[1] [2]平衡小车受到的阻力时不需要挂砂桶,由于有力传感器,实验过程中不需要满足砂和
砂桶的总质量远小于小车的质量。
(2)[1]相邻两个计数点之间还有四个计时点未画出,则周期为
纸带上打出C 点时小车的速度大小
[2]根据逐差法可知加速度为
02 创新实验验证动量守恒
一、创新型实验的特点
1.以基本的力学模型为载体,依托运动学规律和力学定律设计实验。
2.将实验的基本方法(控制变量法)和处理数据的基本方法(图象法、逐差法),融入到实验的
综合分析之中。
二.创新型实验的解法
1.根据题目情景,抽象出相应的力学模型、运动过程,根据相应规律列出关系式从而明确实
验的理论依据。
2.应用原理公式或图象法处理实验数据,结合物体实际受力情况和理论受力情况对结果进行
分析。
三、创新型实验类型
角度1 实验器材的等效与替换
1.用气垫导轨代替长木板:应调整导轨水平,不必补偿阻力。
2.用光电门、频闪相机代替打点计时器。
3.用力传感器或已知质量的钩码等代替弹簧测力计。
角度2 实验结论的拓展与延伸
1.由测定加速度延伸为测定动摩擦因数。
通过研究纸带、频闪照片或光电装置得出物体的加速度,再利用牛顿第二定律求出物体所受
的阻力或小车与木板间的动摩擦因数。
2.由测定加速度延伸为测定交流电的频率。
【跟踪训练】了验证碰撞中的动量守恒,某同学利用如图所示的装置进行实验。将轨道固定在实验桌上,
使轨道的末端B 点的切线水平。将一开口向上的抛物线轨道固定在实验桌右侧,使其端点O 位于B 点正下
方,以O 点为坐标原点、水平向右为x 轴正方向、竖直向上为y 轴正方向建立平面直角坐标系,抛物线轨
道的位置满足关系式
。整个装置位于同一竖直平面内。
该同学选取了两个体积相同、质量不等的小球1、2,实验主要步骤如下:
①用天平测出小球1、2 的质量,分别记为
和
;
②先不放小球2,让小球1 从轨道A 处由静止开始滚下,落到抛物线轨道上,记录落点位置,多次重复上
述操作;
③将小球2 放在轨道末端B 点,让小球1 从轨道A 处由静止开始滚下,使它们发生碰撞,记录两小球分别
在抛物线轨道上各自的落点位置,多次重复上述操作;
④在记录纸上确定三个落点的平均位置M、N、P,其中N 点为不放小球2 时小球1 落点的位置,用毫米刻
度尺测出各个落点位置的横坐标分别为
。
(1)两个小球的质量需要满足
        (选填“大于”“小于”或“等于”)
。
(2)小球1 与小球2 发生碰撞后,小球1 的落点是图中的        点,小球2 的落点是图中的        点。
(3)实验中测得
,若满足关系式        ,则说明碰撞过程两小球动量是守恒的;若满足表达式

,则还可验证该碰撞是弹性碰撞。(用
、
、
、
、
、表示)
【答案】(1)大于
(2)     P     M
(3)

【知识点】平抛后落在圆轨道上验证动量守恒定律
【详解】(1)要保证碰撞后小球1 不被反弹,
应大于
。
(2)[1][2]小球1 与小球2 发生碰撞后,小球1 的速率小于小球2 的速率,故小球2 的落点高为M,小球1
的落点低为P。
(3)[1][2]小球从B 点抛出后做平抛运动,有
,
联立解得
结合动量守恒有
化简得
再结合弹性碰撞机械能守恒有
化简得
01 创新实验解决相关误差——质量关系
实验装置使用位移传感器,力传感器,弹簧测力计,气垫导轨,光电门等,这是从实验器材
角度进行创新,如下图所示。
【注意】:利用弹簧测量计或者力传感器直接测量合外力的大小,加速度可由纸带上的点计
算得出,合外力由弹簧测力计测出来。
【跟踪训练】某实验小组用如图所示的装置做“探究加速度与力、质量的关系”实验,在轨道上固定两
个光电门A、B,力传感器可以实时测量绳子拉力的大小。
①探究小车加速度与力的关系时,需保持小车(含配重)质量不变,这种研究方法是      。
②实验时,先不挂重物和力传感器,垫高轨道左侧,轻推小车,使小车通过光电门A 和B 的时间相等。
③挂上力传感器和重物,调节定滑轮高度,使连接小车的细绳与轨道平面保持平行,其目的是      。
④本实验中重物质量(含配重)      (填“需要”或“不需要”)远小于小车(含配重)质量。
【答案】     控制变量法     使力传感器示数等于小车受到的合力大小     不需要
【知识点】验证加速度与力成正比的实验、测平行玻璃砖的折射率
【详解】①[1]探究多个物理量间的关系时,需保持其他量不变,只改变研究量,此方法为控制变量法。
[2]
③
平衡摩擦力后,调节细绳与轨道平行,可保证拉力沿小车运动方向,此时力传感器测量的拉力即为小
车所受合力。
[3]
④
传统实验中“重物质量远小于小车质量”是为了近似认为拉力等于重物重力;本实验通过力传感器直
接测量拉力,无须此条件。
02 有效数字与小数位数的保留
1. 有效数字:有效数字是指一个数中从第一个非零数字开始,到最后一位精确的数字(包括
估读位) 为止的所有数字。它不仅表示数值的大小,更反映了测量的精确程度。
【注意】:核心判定规则:
(1)所有非零数字(1-9)都是有效数字。 例如:123.4 有4 位有效数字。
(2)数字之间的零是有效数字。 例如:100.5 有4 位有效数字。
(3)数字前(开头)的零不是有效数字,它们仅作定位用。 例如:0.0023 仅有2 位有效数
字(2 和3)。
(4)数字后、小数点前的零是模糊地带,需要根据上下文判断。例如:1200,若为精确计
数,则有4 位有效数字;若为测量估算,可能只有2 位(1 和2 是准确的)。此时,使用科学
计数法是最佳解决方案,能明确表达有效位数,如 1.2×10³(2 位)、1.20×10³(3 位)。
2. 小数:小数是实数的一种表现形式,由整数部分、小数点和小数部分组成。它基于十进
制,小数点后的每一位代表不同的分数单位(十分位、百分位、千分位等)。
【跟踪训练】某学习小组用图甲所示装置做“探究加速度与力、质量的关系”实验,打点计时器的打点
时间间隔T=0.02s,实验中,需将槽码受到的重力视为小车所受的拉力。
(1)下列对实验的要求中,正确的是___________。(填正确答案标号)
A.补偿小车受到的阻力时不需要拖动纸带
B.补偿小车受到的阻力时不需要挂上槽码
C.槽码的质量应远小于小车的质量
D.槽码的质量应远大于小车的质量
(2)正确操作后,实验中获取的一条纸带如图乙所示。按打点先后顺序每隔4 个点依次选取一个计数点,标
示A、B、C、D、E。各计数点之间的距离均已经标在纸带上,则打D 点时小车的速度大小为
m/s,小车运动的加速度大小为           m/s²。(结果均保留两位有效数字)
【答案】(1)BC
(2)

【知识点】计算某点的瞬时速度、用逐差法计算加速度、验证加速度与力成正比的实验
【详解】(1)AB.补偿摩擦力时应不挂槽码,将纸带通过打点计时器与小车连接,小车能在板上匀速运
动,故A 错误,B 正确;
CD.对槽码,根据牛顿第二定律则有
对小车则有
联立解得
只有当
时,才可把槽码所受重力作为小车受到的外力,因此槽码的质量应远小于小车的质量,故C
正确,D 错误。
故选BC。
(2)[1]相邻计数点间的时间间隔
打D 点时小车的速度大小为
[2]根据逐差法可得小车的加速度
01 逐差法的理解与应用
1. 逐差法原理
如图为实验中所得到的一条纸带,相邻两点间的距离如图所示,打点周期为T
由匀变速直线运动规律
可得
,
,
解得
,
,
求三个加速度的平均值即为
2. “逐差法”的实际应用及小技巧
当题所给纸带中有偶数段数据(n 段)且小于6 段,可直接将n 段平均分成两大段,即前
段
和后
段,加速度表达式中分子为后
段之和减去前
段之和,分母为总段数除以2 再平方
与时间间隔的平方的乘积,即为
如纸带为6 段则用逐差法求加速度的表达式为
当纸带中为偶数段且大于6 段,处理数据时可直接去除第6 段以后的而选用前6 段数据处
理,因为纸带太长实际实验中所打点已成弧形,即纸带已不再做直线运动,再选用这此数据
处理将造成的误差很大
当纸带中的奇数段时,由逐差法原理可知,应去除某一段再求解,由于第一段距离较小,测
量误差较大,可去除第一段则将奇数段变成偶数段进行处理
【跟踪训练】某同学设计了一个可以测量圆盘转动角速度的实验,装置如图甲所示,铁架台上安装一个
有一定厚度的圆盘,圆盘可以绕通过中心且垂直于盘面的水平轴转动,圆盘上缠绕着纸带。把打点计时器
固定在铁架台上靠近圆盘下方的位置,使其两限位孔位于同一竖直线上, 将圆盘上纸带的自由端穿过打
点计时器的限位孔,通过铁夹把一重物悬挂在纸带的自由端,重物靠近打点计时器,当释放重物使其向下
加速运动时,可以带动纸带使圆盘绕轴转动。实验前先用游标卡尺测得圆盘的直径如图乙所示,实验时,
将打点计时器接在频率为50Hz 的交流电源上,接通电源,打点计时器开始打点,由静止释放重物使其拖
着纸带向下运动,并且带动圆盘加速转动,得到一条纸带,取A、B、C、D、E 五个计数点,相邻两计数
点间有四个点未画出,用米尺测量各计数点之间的距离如图丙所示。已知圆盘与纸带间没有相对滑动,纸
带厚度不计。
(1)圆盘的直径为     cm。
(2)重物运动的加速度大小为     m/s2;打下计数点D 时,圆盘转动的角速度为     rad/s(结果均保留两
位有效数字)
【答案】(1)6.000
(2)     0.79     18
【知识点】用逐差法计算加速度、游标卡尺的使用与读数、线速度与角速度的关系
【详解】(1)游标卡尺主尺部分读数为60mm,精度为0.05mm,故读数为
(2)[1]由题可知,相邻计数点之间的时间间隔为
根据逐差法可知,重物的加速度大小为
[2]根据匀变速直线运动规律可知,打D 点时的瞬时速度为
则此时圆盘转动的角速度
02 图像法在处理实验数据方面的应用
在力学实验中,图像法主要用于研究运动学和动力学规律。
探究匀变速直线运动规律
v-t 图像:
斜率:代表加速度a。图线为直线,则加速度恒定。
截距:纵轴截距代表初速度 v0。
面积:图线与横轴围成的面积代表位移s。
s-t 图像:图线是抛物线。但通过绘制 s−t2图像,若能得出一条过原点的直线,其斜率即为
a/2,可间接求出加速度。
验证牛顿第二定律
a-F 图像(质量m 一定):得到一条过原点的直线,其斜率等于 1/m,可以验证加速度与合
外力成正比,并求出质量。
a-1/m 图像(合外力F 一定):得到一条过原点的直线,其斜率等于F,可以验证加速度与
质量成反比,并求出合外力。
验证机械能守恒定律
绘制 v2−h 图像(v 是速度,h 是下落高度)。如果得到一条直线,其斜率接近重力加速度
gg,则验证了机械能守恒。
探究弹簧弹力与形变量的关系(胡克定律)
F-Δx 图像:得到一条过原点的直线,其斜率即为弹簧的劲度系数k。
【跟踪训练】如图1 所示,用质量为
的重物通过滑轮牵引小车,使它在长木板上运动,打点计时器在
纸带上记录小车的运动情况。利用该装置可以完成“探究动能定理”的实验。
(1)打点计时器使用的电源是__________(选填选项前的字母)。
A.直流电源
B.交流电源
(2)实验中,需要平衡摩擦力和其他阻力,正确操作方法是          (选填选项前的字母)。
A.把长木板右端垫高        B.改变小车的质量
在不挂重物且          (选填选项前的字母)的情况下,轻推一下小车。若小车拖着纸带做匀速运动,
表明已经消除了摩擦力和其他阻力的影响。
A.计时器不打点        B.计时器打点
(3)接通电源,释放小车,打点计时器在纸带上打下一系列点,将打下的第一个点标为
。在纸带上依次取
若干个计数点,已知相邻计数点间的时间间隔为
,测得
各点到
点的距离为
如图2 所示。
实验中,重物质量远小于小车质量,可认为小车所受的拉力大小为
,从打
点到打
点的过程中,拉
力对小车做的功
          ,打
点时小车的速度
          。
(4)以
为纵坐标,
为横坐标,利用实验数据做出如图3 所示的
图像。由此图像可得
随
变化
的表达式为          。根据功与能的关系,动能的表达式中可能包含
这个因子,分析实验结果的单位
关系,与图线斜率有关的物理量应是          。
(5)假设已经完全消除了摩擦力和其他阻力的影响,若重物质量不满足远小于小车质量的条件,则从理论上
分析,图中正确反映
关系的是          。
【答案】(1)B
(2)     A     B
(3)     mgx2
(4)
     质量
(5)A
【知识点】探究功与物体速度变化的关系
【详解】(1)打点计时器应使用交流电源。
故选B。
(2)[1]平衡摩擦力时,需要把长木板的右端垫高。
故选A。
[2]轻推小车,使打点计时器打出的点迹间距相对均匀,说明小车做匀速直线运动,平衡摩擦力适当。
故选B
(3)[1] 重物质量远小于小车质量,可认为小车所受的拉力大小为mg,则从打O 点到打B 点的过程中,
拉力对小车做的功
[2]根据匀变速直线运动规律可知,打B 点时小车的速度
(4)[1]由图像可知
[2]根据动能定理可知
解得
因此在
图像中,其斜率有关的物理量应是物体的质量(m)。
(5)将重物和小车看作一个系统,则有
解得
由于M、m 不变,因此图像为过原点直线。
故选A。