ARTICLE · 1087219
AI Coding时代重学SLAM基础①|重识IMU预积分

尤其是IMU预积分,作为VINS、ORB-SLAM3、VI-Odom所有视觉惯性系统的底层核心模块,在传统的古法学习年代(尚无人工智能辅助),传统学习链路极其繁琐。但在AI Coding赋能开发的新时代,我们的学习重心、工程分工、能力边界已经彻底重构。
这也是我们打算开设《AI Coding时代重学SLAM基础知识系列》的核心原因:淘汰低效的机械式学习,聚焦AI无法替代的底层核心,用最少的精力,掌握SLAM算法的核心竞争力。
本期作为系列开篇,我们打破传统讲解顺序,先做时代能力分层对比,再阐述落地原理与实战:
✅ 古法SLAM时代:预积分必须硬啃的四大核心推导模块
✅ AI Coding介入后:机器替代劳动 & 人类核心护城河精准划分
✅ 新时代工程师:针对性、高效率的预积分专属学习路径
最后给出无跳跃、全细节、可复现的完整预积分公式推导与工业级工程链路。
在没有AI辅助的传统SLAM学习体系中,预积分是公认的“劝退难点”。若想要真正落地视觉惯性里程计,你不能只会调参,必须从零手推全套数学体系。整套知识被拆分为四大高门槛模块,每一块都需要密集公式推导。
1.1 模块一:IMU测量模型与坐标系约定
预积分所有误差、积分、变换的源头,都是IMU原始测量方程。古法学习第一步,必须手写、理解、区分两套传感器模型。
陀螺仪角速度观测模型:
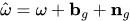
加速度计比力观测模型:
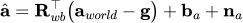
这一部分的古法难点不在公式,而在坐标系严谨性:SLAM领域存在 Hamilton / JPL 两套四元数约定,左右乘导数、旋转矩阵变换方向完全不同。古法学习者必须手动推一遍两套规范的求导规则,否则后续所有积分都会出现隐性方向错误。
1.2 模块二:预积分动机与公式完整重构
很多新手学预积分只“背公式”,但古法SLAM要求你必须懂:为什么非要做预积分?
在SLAM后端优化中,位姿、速度、IMU零偏都是优化变量,每一轮迭代都会小幅更新。如果使用传统绝对积分,当前帧 j 的状态完全由初始帧 i 的绝对状态积分而来:
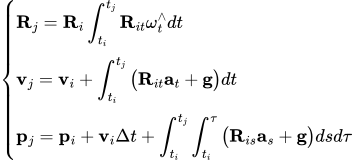
只要 Ri, vi, bg, ba 任意一个变量被优化更新,整段积分结果全部作废,需要重新遍历所有IMU高频数据,算力完全无法承受实时优化。而预积分的核心思想:就是要解耦初始绝对状态通过左乘 RTi,将“世界系绝对积分”转换为“i帧局部机体坐标系的相对增量”,最终得到只和区间内IMU数据、零偏相关的三个预积分量:
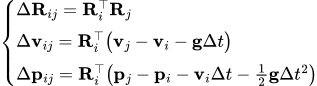
从而实现:一次积分,多次迭代复用,彻底解决算力爆炸问题。古法学习要求开发者独立推导连续形式与离散中值积分形式两套完整公式,不能跳过任何一步变换。
1.3 模块三:噪声传播与协方差递推
预积分量不是真值,是带噪声的观测。后端优化需要根据噪声大小分配权重,因此必须推导误差状态传播方程与协方差递推公式。古法学习中这是最耗时、最枯燥的模块:需要先推导连续时间误差微分方程,再离散化为迭代形式。
离散协方差递推核心公式:
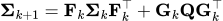
古法学习者需要手动填充 F、G 矩阵每一项,理解误差如何一步步累积。工程关键结论:协方差的逆,就是后端优化中IMU约束的信息矩阵,直接决定视觉与IMU谁主导优化。
1.4 模块四:零偏雅可比与一阶泰勒近似修正
IMU零偏是动态优化量,迭代中会不断变化。如果零偏一变就重积分,预积分的意义彻底消失。
解决方案:提前推导预积分量对零偏的雅可比,用一阶泰勒展开快速修正结果,代替重积分。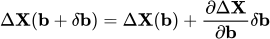 需要手推三组核心雅可比:
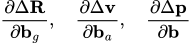
通过这组雅可比同时服务两件事:1) 零偏更新后快速修正预积分量;2) 后端优化残差对零偏求导,支撑梯度下降。
通过以上简要介绍,不难发现:过去的SLAM学习者,80%时间都耗在机械推导、反复验算、手写矩阵代码,真正的工程思维和问题调优能力被严重挤压。
我个人倾向于,在大模型 + AI Coding 时代,人类学习范式应当是:有标准答案、纯代数、固定流程的工作全部被替代;依赖物理直觉、时序逻辑、工程折中、数值稳定性的工作,依然是人核心壁垒。
2.1 无需人类死磕、可完全交给AI的工作
第一点,符号推导与公式离散化。连续方程转离散中值积分、误差方程逐项展开、四元数求导代入、复杂积分化简,全部是确定性代数运算,AI推导准确率高于人工。第二点,数值雅可比实现与校验。所有雅可比矩阵的Eigen代码实现、数值微分校验、零运动/常旋转/常加速度测试用例,AI可以一键生成并自测。第三点,工程模板代码填充。Preintegrated类结构、积分循环框架、协方差累加模板、残差函数基础结构,标准化代码完全不需要人类手写造轮子。
2.2 AI无法替代、工程师必须掌握的核心护城河
这里澄清最大的认知矛盾:既然AI负责公式推导,为什么人还要能校验对错?
本系列的核心观点从来不是「不用学公式」,而是:不用手动做机械、重复、繁琐的公式推导,但必须吃透公式的物理定义、符号规则、时序逻辑、约束边界,这也是第一节古法四大模块留给我们的核心价值,是校验AI的唯一基础。
简单说:古法推导的“过程”可以交给AI,古法推导沉淀的“规则与逻辑”,人必须吃透,否则完全没有甄别AI错误的能力。基于这套底层认知,人类的四大核心护城河,逻辑才能完全闭环:
第一点,坐标系与符号方向的一致性把控。第一节古法模块中,我们明确了IMU测量方程、旋转矩阵、四元数(Hamilton/JPL)的严格符号与变换规则。AI可以推导公式、写代码,但极易混淆 R 与 R转置、左右乘逻辑、坐标系归属。只有人类吃透了第一节的基础公式定义,才能靠物理直觉判别符号对错、修正系统性偏差。第二点,离散积分严格的顺序依赖。基于第一节预积分离散化推导的完整过程,我们清楚核心时序规则:位置增量Δp的更新,必须使用更新前的速度,而非迭代后的新速度。AI只懂公式代数运算,不懂积分时序的物理约束,极易写出顺序错误的代码。人类依托古法推导积累的时序认知,才能规避这类隐蔽BUG,避免优化收敛异常、轨迹漂移。第三点,零偏更新的工程折中决策。依托第一节零偏雅可比与一阶泰勒近似的推导逻辑,人类清楚核心边界:泰勒展开仅适用于零偏小幅漂移,偏差过大会彻底失效。而「重积分触发阈值、雅可比更新频率」这类无标准答案的工程决策,需要结合公式误差特性、传感器参数做折中,AI无法自主判断,只能依靠人类的底层数理认知支撑决策。第四点,协方差数值稳定性保障。基于第一节噪声传播、协方差递推的完整推导,人类清楚噪声累积的规律与矩阵特性。AI只会机械实现递推公式,无法识别长时间积分带来的矩阵非正定、数值发散问题。只有理解协方差的物理意义与误差传递逻辑,才能手动添加对称化、正定修复逻辑,保障后端优化稳定收敛。
综上所述,不难得出结论:AI适于替代人类做“枯燥的公式推导、代码拼写、数值验算”,人类依托古法沉淀的底层数理逻辑,做“规则校验、边界把控、工程折中、系统稳优”,二者相辅相成,完全不存在逻辑矛盾。
既然分工已经改变,学习方式必须彻底换代。不要再无脑刷题推公式,不如试试遵循下面四步路径,直接建立「算法判断力」。
第一步:物理直觉优先,用简单场景验证公式。不要从公式学物理,要从物理场景理解公式。自主跑通三个场景: 1) IMU静止:所有预积分增量应该趋近0; 2) 匀速旋转:ΔR角度严格匹配时间与角速度; 3) 匀加速运动:Δv、Δp严格符合运动学规律。 令AI帮你算数值,但物理因果必须自己吃透。第二步:以残差为基点,反向串联全链路知识。预积分所有推导,最终都是为了IMU残差服务:
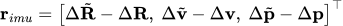
从残差反向倒推: ①为什么要协方差?残差需要加权; ② 为什么要雅可比?残差对bias求导用于优化; ③为什么要预积分?避免迭代重积分、保证实时性。 这种学习方式,让每一个公式都有工程意义,不再孤立晦涩。第三步:精读开源源码,只抓“人类判断语句”。读VINS、ORB-SLAM3、LIO-SAM预积分模块,跳过所有矩阵运算代码,重点看: ①重积分的触发条件; ②协方差如何防止发散;③积分时序如何保证;④滑动窗口如何复用预积分数据。 这些带取舍、带策略的逻辑,是你的核心竞争力。第四步:刻意训练「找AI的错」的能力。新时代SLAM工程师的能力标准不再是“我能推公式”,而是“我能判断AI推导和代码是否正确”。多让AI生成预积分代码、雅可比、离散公式,你用物理场景、时序逻辑、符号规范去纠错,快速补齐工程细节敏感度。
下期我们进入AI Coding实战环节:基于AI Coding手写极简预积分代码,对照VINS-Mono源码逐行拆解雅可比更新、协方差传递、残差构建。关注我们,AI时代不丢底层,重学SLAM,夯实算法根基。