ARTICLE · 1147823
GNSS 基础篇3: 接收机软件基础
如果说硬件是接收机的"躯体",那软件就是它的"灵魂"——硬件决定了"能不能做",软件决定了"做得好不好"。
在正式开始前,请大家思考几个问题:
接收机里的软件,到底在干什么?是像手机 App 那样跑操作系统,还是像单片机那样跑裸机?为什么不能统一一种模式? 为什么有的接收机用 C 语言写,有的用 C++,还有的用 Python?编程语言对定位性能影响大吗? 接收机软件动辄几万行甚至几十万行代码,是怎么组织起来的?为什么不能一个 main 函数写到底? 都说"软件定义一切",那 GNSS 接收机能不能纯靠软件实现?硬件是不是越来越不重要了?
接下来我们一层层剥开接收机软件的"洋葱",看看里面的世界。
GNSS接收机的软件运行在什么操作系统上、用什么语言开发,直接决定了开发效率、运行性能和维护成本。下图对比了三种操作系统和四种编程语言的选型策略:
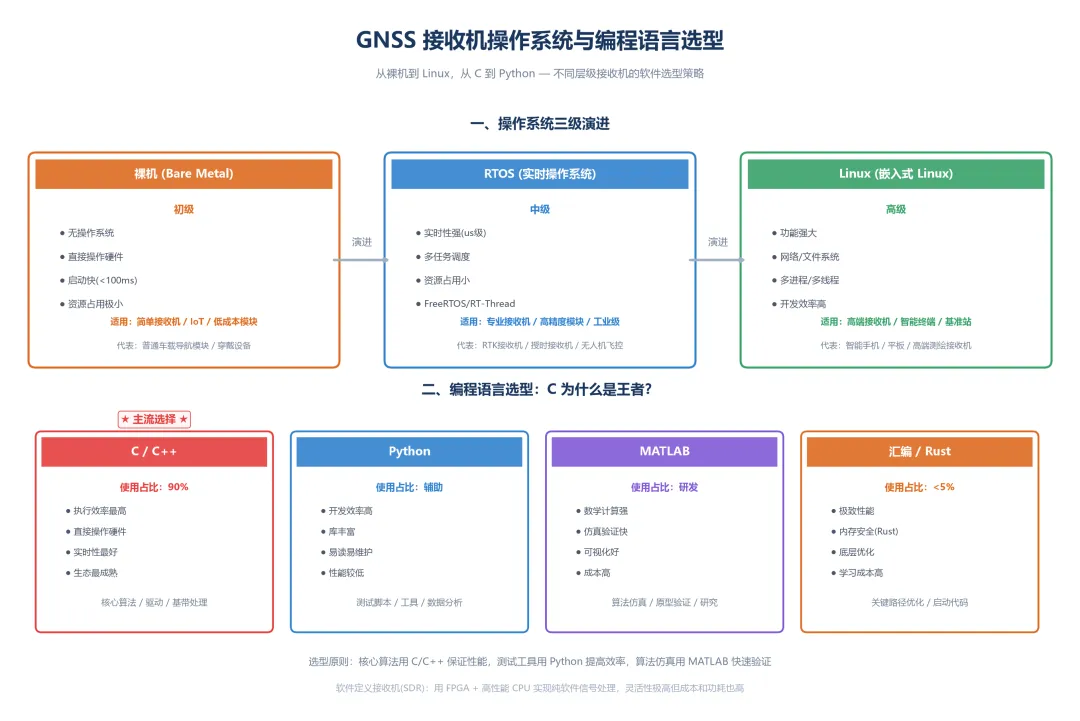
GNSS 接收机的软件运行环境,大致经历了三个阶段,对应三种不同的操作系统选型:
第一阶段:裸机(Bare Metal)—— 没有操作系统
程序直接跑在处理器上,没有操作系统,没有任务调度,没有内存管理。一个 main 函数 + 几个中断,就是全部。
第二阶段:RTOS(实时操作系统)—— 轻量级多任务
跑一个小型实时操作系统,比如 FreeRTOS、uC/OS、VxWorks 等。有任务调度、信号量、消息队列,但内核很小,通常只有几十 KB。
第三阶段:嵌入式 Linux —— 全功能操作系统
跑完整的 Linux 系统(通常是裁剪过的嵌入式 Linux)。有完整的进程管理、文件系统、网络协议栈、驱动框架。
为什么会有这样的演进?因为接收机的功能越来越复杂——从单纯的定位,到 RTK、INS 融合、多传感器融合、网络通信、图形界面……功能简单的时候,裸机够用;功能复杂了,就需要 RTOS 来管理多任务;功能再复杂,RTOS 也扛不住了,就得上 Linux。
三种方案的对比:
这里有个反直觉的点:不是越高级的系统就越好。对于一个只需要输出 NMEA 语句的简单接收机,跑 Linux 是杀鸡用牛刀——增加了成本、功耗、复杂度,却没有带来任何好处。而对于一个要跑 RTK、要接网络、要跑 Python 脚本的智能接收机,裸机根本做不了。选型的核心原则是:够用就好,按需选择。
消费级模块(手机/穿戴/IoT):
通常是裸机或轻量 RTOS 处理器是集成在 SoC 里的小核 MCU 资源极其有限(Flash 几百 KB,RAM 几十 KB) 追求极致的低功耗和低成本
专业级板卡(车载/测绘/无人机):
通常是 RTOS(FreeRTOS 居多) 处理器是独立的 MCU 或 ARM Cortex-M/R 系列 资源中等(Flash 几 MB,RAM 几百 KB~几 MB) 追求实时性和可靠性
高端接收机整机(基准站/高精度):
通常是嵌入式 Linux 处理器是 ARM Cortex-A 系列(类似手机处理器,但性能低一些) 资源充裕(Flash MB~GB) 追求功能丰富和可扩展性
这跟硬件的分层是对应的——越高端的硬件,配越复杂的软件。就像汽车:代步小车配手动挡就够了,跑车要配双离合,重型卡车要配 AMT。
GNSS 接收机的软件,用什么语言写?答案是:核心算法几乎全是 C,外围工具什么都有。
为什么 C 语言在 GNSS 领域是绝对王者?
原因一:性能可控
GNSS 信号处理是计算密集型任务——捕获、跟踪、相关运算,每一个都要消耗大量 CPU 周期。C 语言可以精确控制每一条指令的执行时间,可以精确控制内存布局,可以手动优化热点代码。在资源有限的嵌入式平台上,每一毫秒、每一字节都要精打细算——这是 Python、Java 这类语言做不到的。
原因二:确定性
GNSS信号的捕获、跟踪、PVT解算甚至RTK,实时性要求非常高,实时系统要求"必须在规定时间内完成"。C 语言没有垃圾回收,没有 JIT 编译,没有隐藏的运行时开销——执行时间是确定的。你可以精确地算出一段代码要跑多少个时钟周期,这对于实时系统至关重要。
原因三:生态成熟
嵌入式领域的 C 语言生态是最成熟的——所有 MCU 都有 C 的编译器和库,所有芯片厂商都提供 C 的 SDK。从 8 位 51 单片机到 64 位 ARM,C 语言通吃。
原因四:历史惯性
GNSS 接收机的代码库,很多都是从几十年前传下来的。老代码是 C 写的,新代码继续用 C 写——重写的成本太高,而且没必要。
那 C++ 呢?C++ 在部分高端接收机里也有使用,主要是 RTK 算法、多传感器融合这些比较复杂的模块——因为这些模块逻辑复杂,用面向对象的方式组织代码更清晰。但 C++ 在嵌入式领域有个问题:它的"特性"太多了,一不小心就会引入额外开销(虚函数、异常、RTTI 等)。所以通常是"C with classes"——只用 C++ 的一小部分特性,把它当"更好的 C"来用。
Python 和 MATLAB 呢?它们几乎不会跑在接收机本体上,而是用在 PC 端的测试、验证、分析工具上。Python 写脚本快,MATLAB 做仿真方便——但它们跑在接收机上,性能不够。
说到软件,不得不提一个概念:软件定义接收机(Software Defined Radio,SDR)。传统接收机是"射频 + 基带硬件 + 软件",很多信号处理工作由硬件完成;SDR 的思路是:ADC 尽量靠近天线,把信号尽早数字化,然后所有的处理(下变频、滤波、解调、相关运算)都用软件来做。
SDR 的好处:
极度灵活:支持什么频段、什么信号,全靠软件改 升级方便:新的信号体制,不用换硬件,升个级就行 研发快:算法迭代速度快,不用等芯片流片
SDR 的问题:
功耗大:通用 CPU 做信号处理,功耗是专用硬件的几十上百倍 成本高:高性能 ADC + 高性能处理器,价格不菲 体积大:没法做到消费级那么小
所以目前 SDR 主要用在:
科研院所、或者企业内研发和验证阶段 军用、航天等不计较功耗成本的领域 业余爱好者的玩票
消费级和专业级接收机,主流还是"硬件加速 + 软件控制"的方案——关键的计算密集型任务(相关运算、FFT 等)用硬件做,灵活的控制和算法用软件做。这是性能、功耗、成本、灵活性的最佳平衡点。
纯软件定义的 GNSS 接收机,未来会不会普及?大概率不会完全替代传统方案——因为物理规律在那里,专用硬件的效率优势是通用处理器永远追不上的。但 SDR 会在特定领域继续发展,作为传统方案的补充。
几万行甚至几十万行的接收机代码,不是随便堆起来的——它有清晰的层次和结构。好的软件架构,就像一栋设计精良的大楼:地基稳固、分层清晰、功能分区合理、人在里面走动顺畅。
下图展示了GNSS接收机的分层软件架构与数据流向:
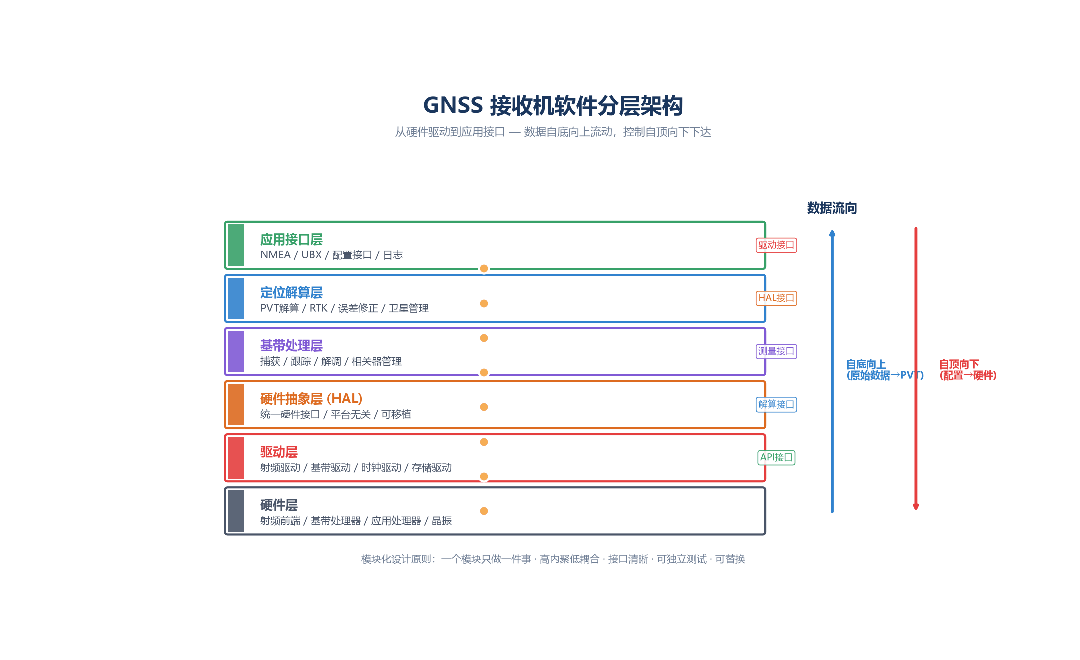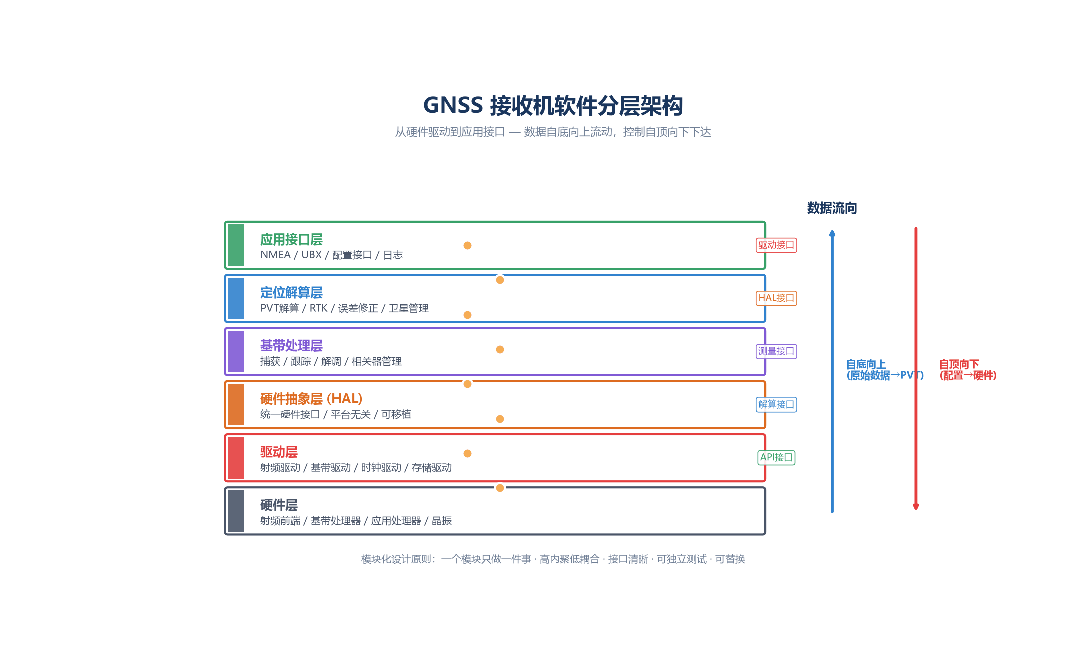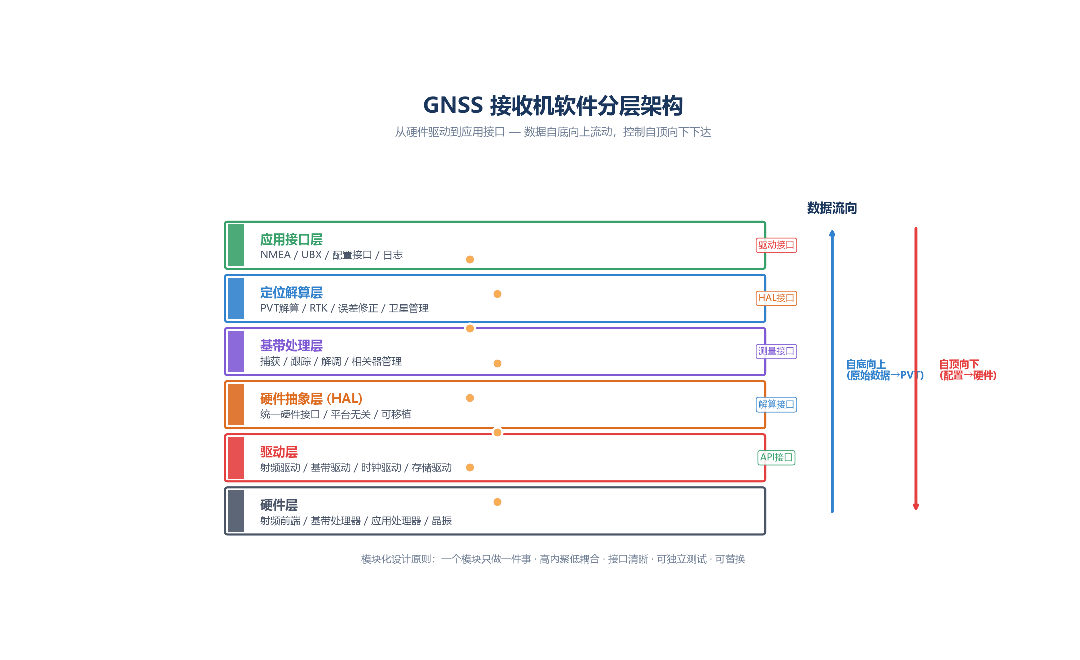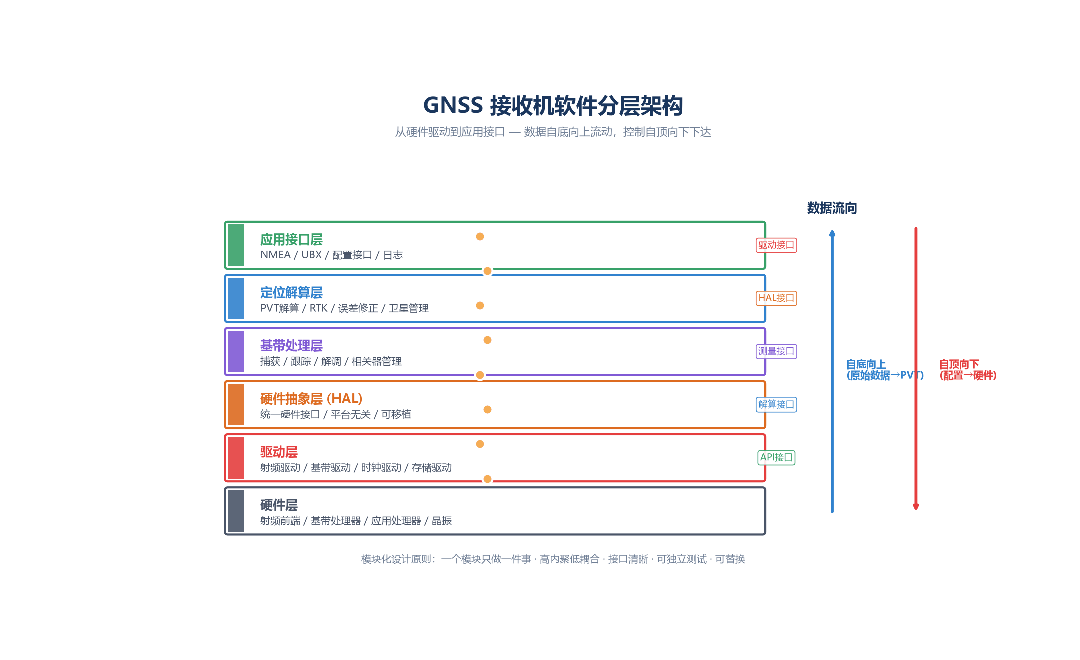
典型的 GNSS 接收机软件,采用分层架构。从下往上,通常分为 7 层:
第 1 层:硬件驱动层(Driver Layer)
最底层,直接操作硬件寄存器。包括:UART 驱动、SPI 驱动、I2C 驱动、GPIO 驱动、定时器驱动、中断管理等。这一层的代码,跟具体的芯片型号强相关——换个 MCU,这层几乎要重写。
第 2 层:板级支持包(BSP Layer)
在驱动之上,封装了板级的硬件差异。包括:板级初始化、时钟配置、电源管理、外设映射等。比如,同样是 SPI 接口,在这块板子上接的是基带芯片,在那块板子上接的是 Flash——BSP 层把这些差异封装起来,上层不用关心。
第 3 层:基带接口层(Baseband Interface Layer)
跟基带芯片/IP 打交道的一层。包括:基带配置、通道控制、相关器操作、中断处理、数据读取等。这一层是"软件和硬件的桥梁"——上层软件通过这一层来控制基带硬件,读取基带输出的数据。如果换了基带芯片,这一层要重写,但上面各层基本不用动。
第 4 层:信号处理层(Signal Processing Layer)
核心信号处理算法所在。包括:捕获算法、跟踪算法、位同步、帧同步、电文解调等。这一层的输入是基带输出的原始数据(相关结果、IQ 采样等),输出是伪距、载波相位、星历等"测量值"。这一层是接收机技术含量最高的部分之一——算法的好坏,直接决定了灵敏度、精度、抗干扰能力。
第 5 层:PVT 解算层(PVT Layer)
定位解算算法所在。包括:伪距定位、最小二乘、卡尔曼滤波、误差模型(电离层、对流层、相对论等)、卫星选择、完好性监测等。这一层的输入是各颗卫星的伪距、载波相位、星历,输出是位置、速度、时间(PVT)。
第 6 层:应用服务层(Application Service Layer)
各种应用功能和协议。包括:NMEA 输出、RTCM 编码/解码、配置管理、日志记录、网络通信、文件系统、AGNSS 辅助等。这一层是"面向用户的功能"——用户能看到、能用到的功能,大多在这一层。
第 7 层:用户接口层(User Interface Layer)
最上层,跟用户交互的部分。包括:命令行接口(CLI)、配置文件解析、Web 界面(如果有)、显示屏驱动(如果有)等。用户通过这一层来配置接收机、查看状态、获取数据。
为什么要分这么多层?核心原则是:高内聚,低耦合。
每一层只关心自己的事情,不关心其他层的内部实现 层与层之间通过定义好的接口交互 换某一层的实现,不影响其他层
比如:
换 MCU → 只改驱动层和 BSP 层,上面全不动 换基带芯片 → 只改基带接口层,上面全不动 升级跟踪算法 → 只改信号处理层,下面全不动 加新功能(比如 RTK)→ 在应用服务层加,下面全不动
这就是分层架构的价值——它让复杂的软件变得可管理、可维护、可扩展。
分层是"纵向"的划分,模块化是"横向"的划分。每一层里面,又分成多个模块——每个模块负责一个独立的功能。
信号处理层的典型模块:
PVT 层的典型模块:
模块化设计的好处:
可理解:每个模块功能单一,容易理解和维护 可测试:每个模块可以独立测试,容易定位问题 可复用:好的模块可以在不同项目中复用 可并行:不同模块可以由不同的人并行开发
模块化的反面是"大泥球"(Big Ball of Mud)——所有代码搅在一起,你中有我、我中有你,改一处动全身。这种代码,短期看写得快,长期看是灾难——每加一个新功能,都要冒着把旧功能搞坏的风险。
理解了分层和模块,再来看"数据是怎么流动的"。
GNSS 接收机的数据流,大致是这样的:
天线 → 射频 → ADC → 捕获模块 → 跟踪通道 → 测量值提取(伪距、载波相位等) → PVT解算 → 输出接口
这是一条"主数据通路"——数据从左往右流,每经过一个环节就被加工一次,最终变成定位结果。
除了数据流,还有控制流:
配置命令 → 命令解析 → 模块配置 → 生效 状态查询 → 状态收集 → 响应输出 错误处理 → 错误检测 → 错误恢复
控制流是"从上往下"的——用户的命令、系统的控制,从上层往下传,控制底层的行为。
数据流和控制流,是软件架构的两条主线。好的架构,两条线都清晰、顺畅、没有交叉混乱。
接收机不是一直处于"定位中"的状态——它有很多种状态,不同状态下做不同的事情。
下图展示了接收机的状态机流转与数据处理流程:
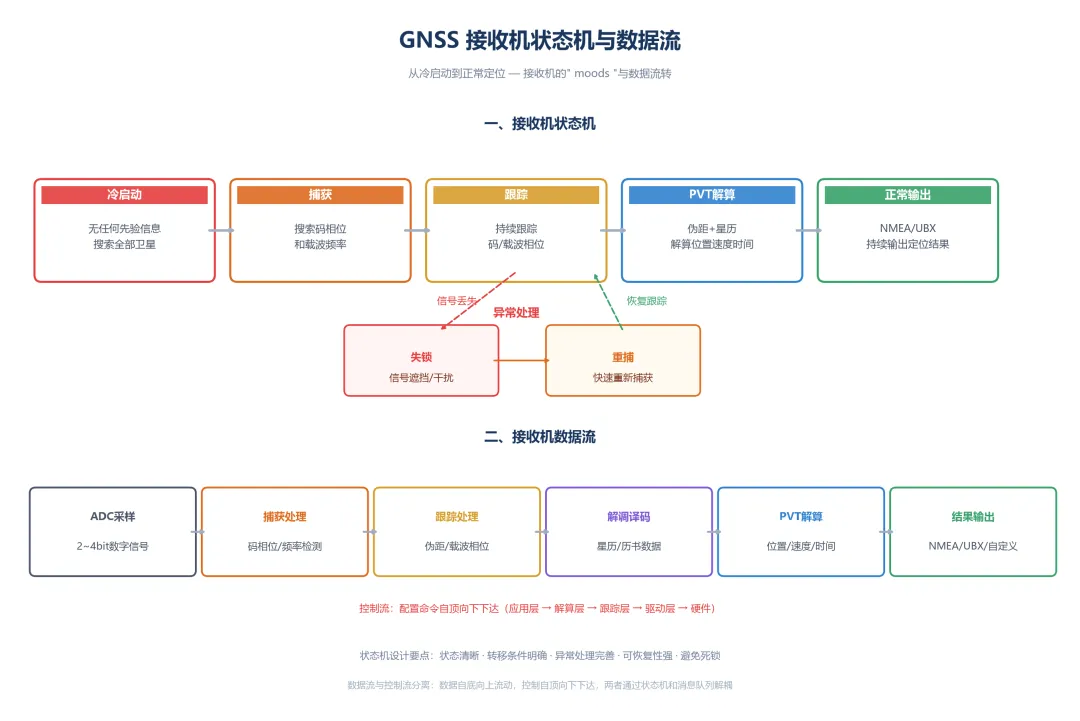
典型的接收机状态机:
状态机设计的好坏,直接影响接收机的用户体验。比如:
冷启动时间长不长? 信号短暂遮挡后,恢复快不快? 遇到干扰,会不会直接崩掉?
这些用户能感知到的"好不好用",很大程度上取决于状态机设计得好不好。
好的状态机,应该是:
状态定义清晰,没有重叠和遗漏 状态转移条件明确,没有模糊地带 异常状态有处理,不会卡死 能从错误中恢复,而不是一错到底
讲完了架构,我们再来看"怎么开发"。接收机软件开发,跟普通的嵌入式软件开发有什么不同?有哪些特殊的坑?
下图展示了GNSS接收机软件开发的完整流程:
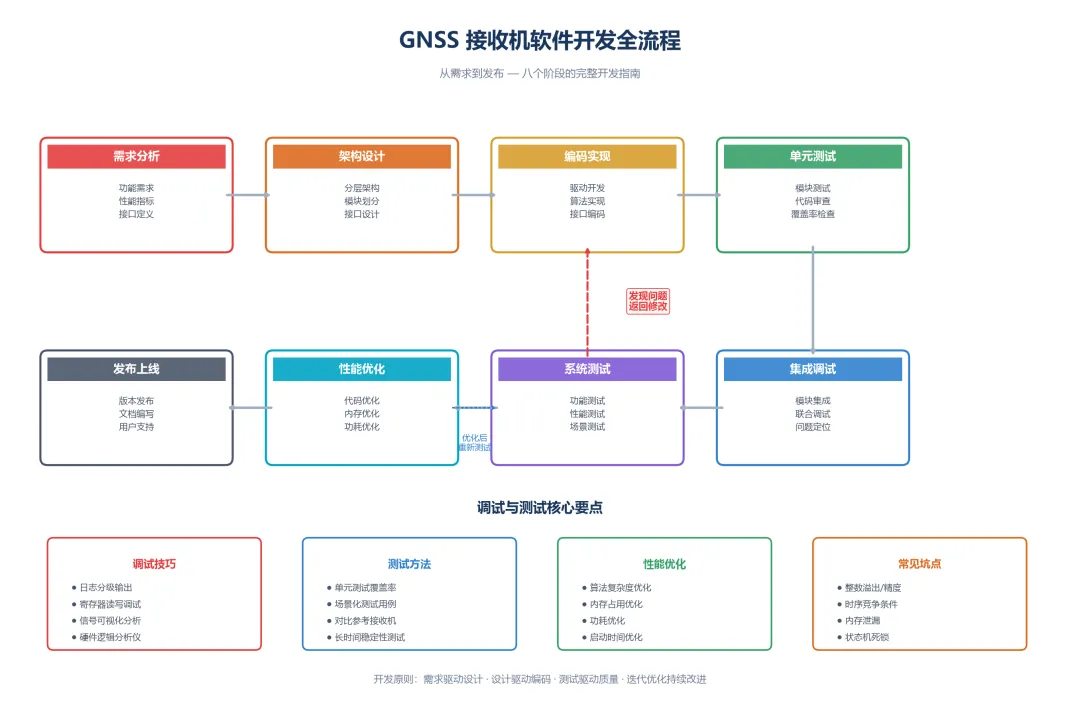
一个典型的接收机软件开发项目,流程大致是这样的:
第 1 步:需求分析
明确功能需求:支持哪些系统?哪些频点?精度要求?功耗要求? 明确性能指标:捕获时间?跟踪灵敏度?定位精度? 明确接口要求:什么接口?什么协议?输出格式?
第 2 步:架构设计
确定分层架构 划分模块 定义模块间接口 设计状态机
第 3 步:算法设计与仿真
在 MATLAB/Python 中设计和验证算法 用仿真数据测试算法的性能 优化算法参数 这一步非常关键——算法在仿真中跑不通,别指望在板子上能跑通
第 4 步:编码实现
按模块分工编码 遵循编码规范 写单元测试
第 5 步:单元测试
每个模块独立测试 测试正常功能和异常情况 覆盖率尽量高
第 6 步:集成测试
把模块拼起来,测试整体功能 测试模块间的接口和交互 测试状态转移
第 7 步:系统测试
在真实硬件上测试 用信号源、模拟器测试性能指标 外场实测
第 8 步:性能优化
找出性能瓶颈 优化热点代码 优化内存使用 优化功耗
第 9 步:发布与维护
版本发布 Bug 修复 功能迭代
这个流程跟普通软件开发差不多,但有几个 GNSS 特有的难点:
难点一:算法验证难
GNSS 算法的输入是"信号",输出是"位置"——你怎么知道算法对不对?需要信号源、模拟器、参考接收机等专业设备。而且很多边界情况(弱信号、强干扰、多径)很难复现。
难点二:调试难
信号处理的中间过程是看不见摸不着的——你不能像调试 UI 那样"看到"信号长什么样。需要各种专业工具:数据采集回放、频谱仪、逻辑分析仪、示波器、调试接口……很多时候,你只能通过"输出结果对不对"来反推"中间过程对不对"。
难点三:性能优化难
接收机是实时系统——必须在规定时间内完成计算,否则数据就丢了。而且资源通常很紧张:CPU 算力有限、RAM 有限、Flash 有限、功耗有限。在各种约束下把性能做到最优,是个技术活。
接收机软件开发中最头疼的事情之一就是调试——很多问题,你既看不到现象,也很难复现。
常见的调试手段:
手段一:日志(Logging)
在关键位置打日志,输出中间变量和状态。这是最基本、也是最常用的方法。但要注意:
日志不能打太多——太多会影响性能,还可能改变时序("海森堡效应":你一观测,现象就消失了) 日志不能打太少——太少定位不了问题 日志要有分级:ERROR、WARNING、INFO、DEBUG,方便过滤
手段二:数据导出(Data Export)
把原始数据(IQ 采样、相关结果、测量值)导出到文件,然后在 PC 上用 MATLAB/Python 分析。这是信号处理调试的"神器"——你可以把问题场景的数据录下来,慢慢分析。很多时候,问题在板子上百思不得其解,数据导出来一看图,马上就明白了。
手段三:仿真对比(Simulation Comparison)
同样的输入数据,在 MATLAB 仿真里跑一遍,在目标板上跑一遍,对比结果。如果不一样,说明实现有 bug;如果一样但结果不对,说明算法本身有问题。这是定位"算法 bug"和"实现 bug"的有效方法。
手段四:JTAG/SWD 调试
用调试器连接芯片,单步执行、设置断点、查看寄存器和内存。这是底层驱动、硬件相关问题的调试利器。但对于信号处理算法,单步调试的意义不大——因为数据量太大,单步看到天荒地老也看不完。
手段五:性能剖析(Profiling)
找出哪些函数耗时最多,哪些是性能瓶颈。工具有:
简单的:GPIO 翻转 + 示波器测量 专业的:性能分析工具(如 perf、SystemView)性能优化的第一步,永远是"先找到瓶颈在哪里"——不要凭感觉优化,要用数据说话。
调试的"心法":
先复现,再分析——不能稳定复现的问题,很难解决 缩小范围——用二分法逐步缩小问题范围 对比法——好的和坏的对比,找出差异 假设验证——先假设原因,再设计实验验证
"我的接收机定位准不准?"——这是一个看似简单、其实很难回答的问题。因为你需要一个"真值"来对比,而真值本身就很难获得。
GNSS 接收机的测试,通常分为几个层次:
第一层:实验室测试(信号源/模拟器)
用 GNSS 信号模拟器生成标准信号,测试接收机的各项指标。
信号模拟器的好处是:
场景可重复,每次测试条件一样 可以精确控制信号强度、卫星数量、动态参数 可以模拟各种极端场景(弱信号、高动态、干扰)
第二层:基准对比测试(跟参考接收机比)
找一台高精度的参考接收机(比如 Trimble、Leica、Septentrio 的高端机型),跟你的接收机放在一起,同时观测,对比结果。
静态对比:固定位置,长时间观测,看偏差和稳定性 动态对比:车载、机载,看动态跟踪性能 环境对比:城市峡谷、树荫、室内边缘等不同环境
第三层:外场测试(真实环境)
到真实环境中去测试,看实际表现。
开阔场:最好的环境,测试基准性能 城市环境:测试多径、遮挡、重捕能力 室内/半室内:测试弱信号性能 干扰环境:测试抗干扰能力
外场测试最接近真实使用场景,但也最难复现——每次测试的卫星分布、环境条件都不一样,很难做精确的 A/B 对比。
第四层:长期稳定性测试
长时间连续运行,看会不会出问题:
会不会死机? 会不会漂移? 会不会有偶发的 bug? 温度变化会不会影响?
长期测试通常要跑几天、几周甚至几个月——很多问题,只有长时间运行才会暴露出来。
接收机软件的性能优化,主要围绕三个目标:
更快(计算速度) 更小(内存占用) 更省(功耗)
a. 计算速度优化
常见的优化手段:
算法级优化(最有效):
换更好的算法——O(n²) 换成 O(n log n),效果立竿见影 减少计算量——能提前算的提前算,能复用的复用 近似计算——精度允许的情况下,用近似代替精确计算
代码级优化:
循环展开(Loop Unrolling)——减少循环开销 函数内联(Inline)——减少函数调用开销 查表代替计算——用空间换时间 定点化——把浮点运算换成定点运算(在没有 FPU 的 MCU 上效果显著)
编译器优化:
开 O2/O3 优化 LTO(链接时优化) PGO(剖面引导优化)
硬件加速:
DSP 指令(ARM NEON 等) FPGA 加速 专用硬件模块
优化的原则:
先测量,再优化——不要凭感觉优化,先用 profiling 工具找到瓶颈 20/80 法则——20% 的代码消耗了 80% 的时间,优化那 20% 就行 不要过度优化——为了 1% 的性能提升,把代码搞得面目全非,不值得
b. 内存优化
嵌入式系统的 RAM 通常很紧张——几 MB 甚至几百 KB 的 RAM,要装下所有数据。
内存优化手段:
减少全局变量——能用局部变量就不用全局 动态分配按需使用——用完就释放 数据结构优化——用更小的类型,合理对齐 缓冲区复用——不同时使用的缓冲区共用一块内存 Flash 存常量——常量数据放在 Flash 里,不占 RAM 压缩——数据量大的话,可以压缩存储
c. 功耗优化
对于电池供电的设备(手表、追踪器等),功耗是关键指标。
功耗优化手段:
降低主频——能跑慢点就跑慢点 低功耗模式——空闲时进入睡眠/深度睡眠 按需唤醒——有数据才唤醒处理,处理完继续睡 关闭不用的外设——不用的模块关掉时钟和电源 算法优化——减少计算量 = 减少 CPU 工作时间 = 省电
功耗优化是个系统工程——从硬件到软件,从底层到上层,每一层都要抠。
最后,分享一些接收机软件开发中常见的"坑"——都是前人踩过的血泪教训。
坑一:时序问题
现象:偶尔出问题,大部分时候正常,很难复现。原因:多任务/中断之间的时序竞争、数据竞争。避坑:
共享数据加保护(信号量、互斥锁、关中断) 不要在中断里做太多事情 任务之间用消息队列通信,不要直接共享变量
坑二:溢出问题
现象:偶尔结果不对,或者突然跳变。原因:整数溢出、缓冲区溢出、数组越界。避坑:
仔细考虑数值范围,选择合适的数据类型 所有数组访问都检查边界 缓冲区用环形缓冲区(Ring Buffer),管理读写指针
坑三:精度问题
现象:计算结果跟仿真差一点,积累起来误差很大。原因:浮点精度不够、定点化误差、近似计算的误差。避坑:
关键计算用 double,不要全用 float 定点化 carefully,注意量化误差 注意误差累积——迭代算法尤其要注意
坑四:初始化问题
现象:第一次启动正常,重启后不正常;或者冷启动正常,热启动不正常。原因:全局变量没正确初始化、状态没正确复位。避坑:
所有全局变量显式初始化 状态切换时,确保所有相关变量都复位 不要假设"上电时 RAM 是 0"——不一定
坑五:边界条件
现象:大部分情况正常,极端情况出问题。原因:没考虑边界情况(0 颗卫星、全部失锁、数据全 0 等)。避坑:
每个函数都考虑输入的边界情况 单元测试要覆盖边界条件 防御式编程——对所有输入做校验
坑六:硬件相关的"玄学"问题
现象:这块板子正常,那块板子不正常;或者温度一变就不正常。原因:硬件差异、时序裕量不够、电源噪声、温度漂移。避坑:
不要假设硬件是"理想"的 留出足够的设计裕量 遇到"玄学"问题,先怀疑硬件,再怀疑软件
小结一下:
接收机软件,是 GNSS 技术的"灵魂"——硬件搭好了舞台,软件才是台上唱戏的主角。从操作系统选型到编程语言选择,从分层架构到模块化设计,从开发流程到性能优化,每一个环节都有它的门道。
"硬件决定上限,软件决定下限"——这句话的另一面是:好的软件,能把硬件的潜力充分发挥出来;差的软件,再好的硬件也白搭。一个优秀的接收机,一定是硬件和软件协同优化的结果。
基础篇到这里就告一段落了——我们从天上的卫星系统,讲到了地上的接收机硬件,又讲到了接收机里的软件。接下来的高级篇,我们将深入 GNSS 的核心技术:信号体制、捕获算法、跟踪算法、PVT 解算、RTK……那些听起来很"黑科技"的东西,我们一层层拆开来看。