ARTICLE · 1154369
AMD 发布 Ross AI 助手,支持 FPGA 设计、HLS 优化与在线调试
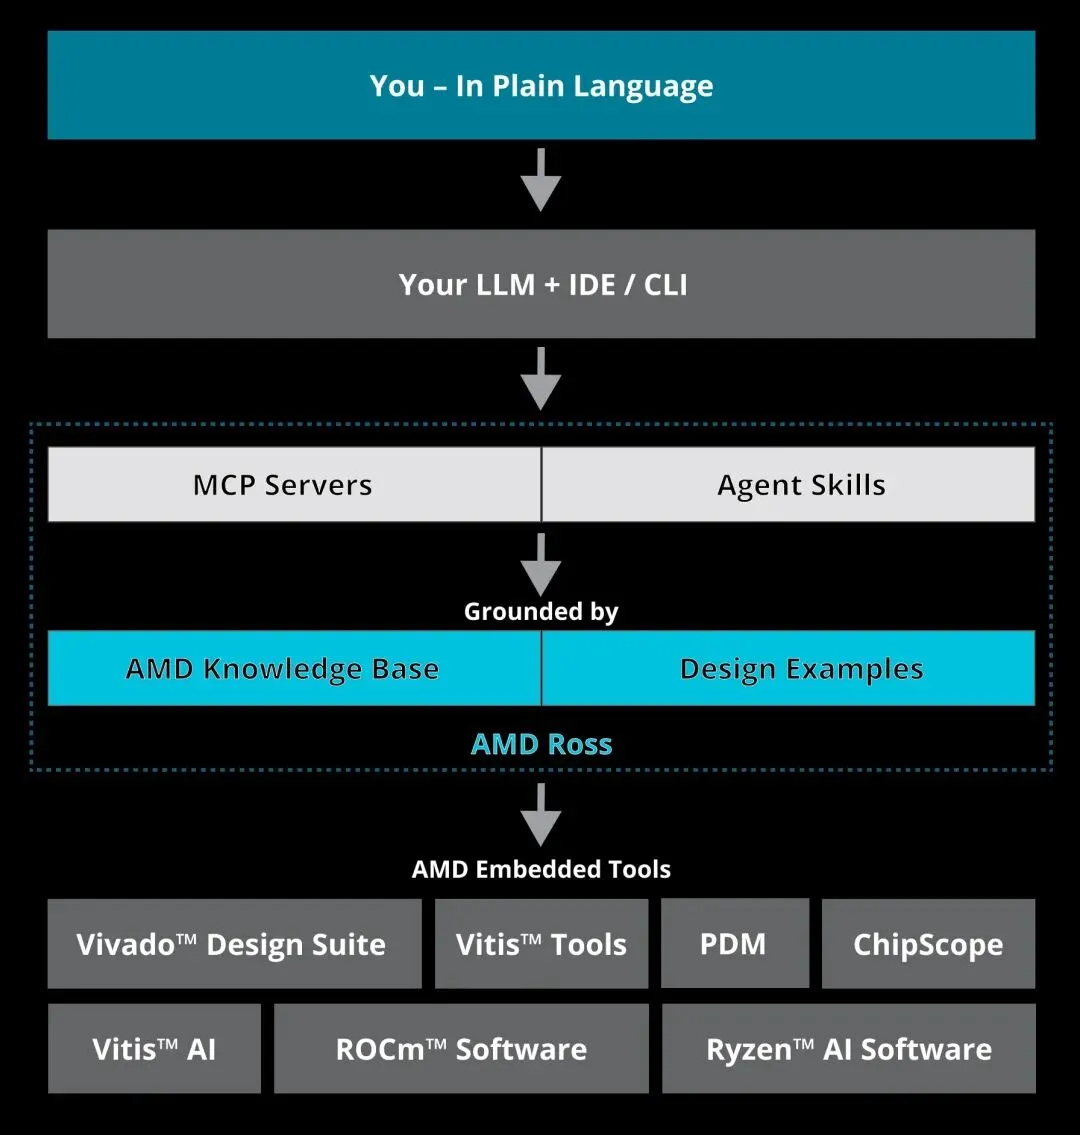
Ross 采用开放的客户端接入方式。开发者可以继续使用支持 MCP 的 IDE 或命令行客户端,例如 VS Code、Cursor、Claude Code 和 Codex CLI,并自行选择大模型。AMD 提供连接开发工具的接口、知识库及工作流,让 AI 能够在具体工程环境中执行任务。[2]
其核心由四部分组成:MCP Server 负责连接工具;AMD 知识库提供可检索的官方资料;Agent Skills 记录专家的操作步骤、分析方法和修复建议;参考设计则展示这些方法如何应用到实际工程。团队也可以扩展已有 Skill,把常用流程保存下来并重复使用。
对 FPGA 开发者来说,已经公开的功能覆盖多个日常环节。官方仓库列出了 RTL 仿真、Lint、时序方法学检查、IP 配置和工程版本控制等工作流,可用于模块检查、工程维护和实现阶段的问题分析。
在线调试是其中较受硬件工程师关注的一项。Ross 提供 ILA 触发、波形采集与导出,以及 VIO 输入读取和输出控制工作流,通过 Vivado Hardware Manager Tcl 与真实硬件交互。仓库同时给出了 AXI 协议抓取和寄存器读写示例。[3]
HLS 方面,公开能力包括将 MATLAB 代码转换为可综合 C++、构建多阶段 Dataflow 架构,以及根据性能和资源目标优化内核。对于图像处理、DSP 等算法硬件化任务,这些工作流提供了从高层代码到工具验证的执行路径。[3]
官方的 hls-optimize 工作流进一步展示了其执行方式:先记录现有设计的延迟、时钟周期和资源用量,再调整代码或 pragma,运行仿真与综合,读取报告并比较结果。工作流强调每次只验证一个优化思路,避免同时修改多个因素后无法判断收益来源;协同仿真和实现用于后续确认。
AMD 公布了一项图像传感器去马赛克流水线案例。在同样达到 300 Mpixel/s 吞吐率的条件下,Ross 工作流实现使用 1,177 个 LUT,专家编写的 HLS 实现使用 1,801 个 LUT,减少约 35%;AMD 报告的开发时间则由 2 天缩短至 2 小时。
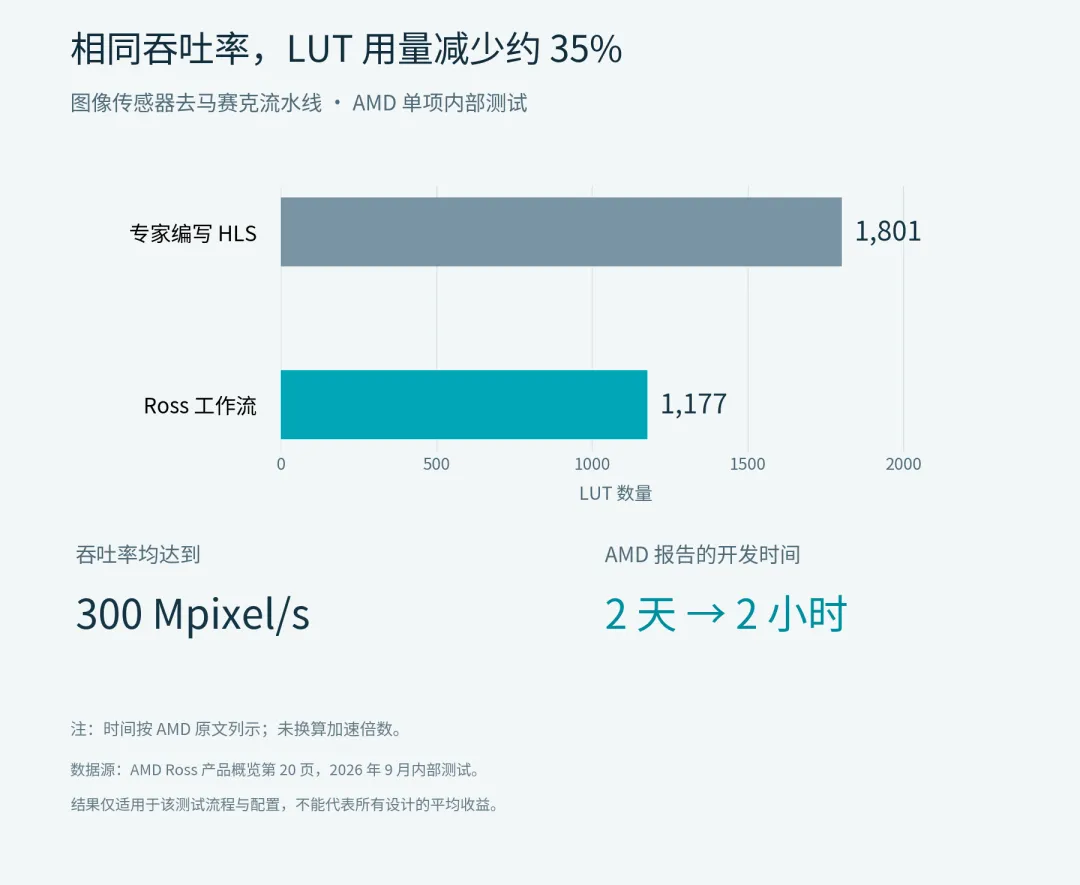
这一结果来自 AMD 截至 2026 年 9 月的内部测试,仅对应所用流程和配置。其参考价值在于展示了基于工具反馈迭代优化的实际案例,不能据此推定所有项目都会获得相同比例的时间或资源收益。
面向边缘 AI,官方仓库还提供 ONNX 模型量化、编译参数调优以及自定义 AIE 算子开发等工作流,用于支持的 AMD NPU 平台。实际选用时,需要结合目标器件、编译器和相应 Skill 的要求。
针对企业内网环境,AMD 提供本地知识库部署方案。文档检索可以在本地完成;若要实现端到端离线运行,还需配置本地回答模型。使用本地知识库配合云端大模型时,问题及检索片段仍会发送给云端模型。
目前,AMD 下载页提供 Windows 和 Linux 版 Vivado MCP Server,以及集成式 VS Code 扩展,所列版本为 2026.9.1。[7] 官网 FAQ 标注 Vivado 支持所有版本,Vitis HLS 要求 2025.2 及以后;HLS Skills 可直接调用 v++、vitis-run,不依赖 MCP。Ross 本身无需额外许可证,底层 AMD 工具仍需相应许可。
AMD 同时说明,AI 工作流的结果会随模型和输入方式变化,生成的建议与操作仍需工程师审查。 开发者可从官方 GitHub 仓库获取 Skills 和参考设计,结合现有工程开展验证。