ARTICLE · 1234222
从预测到行动:逆矩阵亮相2026物理AI与世界模型大会
作为国内首个聚焦物理AI与世界模型领域的高规格综合性行业大会,2026物理AI与世界模型大会于10月19日至22日在南京举行。逆矩阵创始人陈博远作为青年学者代表,与图灵奖得主、两院院士及行业领军人物同台,共同探讨物理智能的前沿技术与产业发展。
以上内容转载自央视新闻客户端
会上,陈博远分享了逆矩阵围绕物理AI基座模型的两项关键成果:一是首个通用世界基座模型悟界·Physis-v0.1,通过统一物理状态学习探索跨场景的能力复用,已在具身灵巧操作、物理仿真、真实物理预测等场景中展开广泛应用;
二是Physical AI Infra系统PhysisServe,作为行业首个兼顾智能与高频输出的推理引擎系统,支持百亿级参数模型以不足10毫秒的稳定态chunk间隔持续输出,并支持多路任务共享同一组GPU。在相应测试配置下,生成吞吐达到千FPS量级,较对比方案提升1-2个数量级。
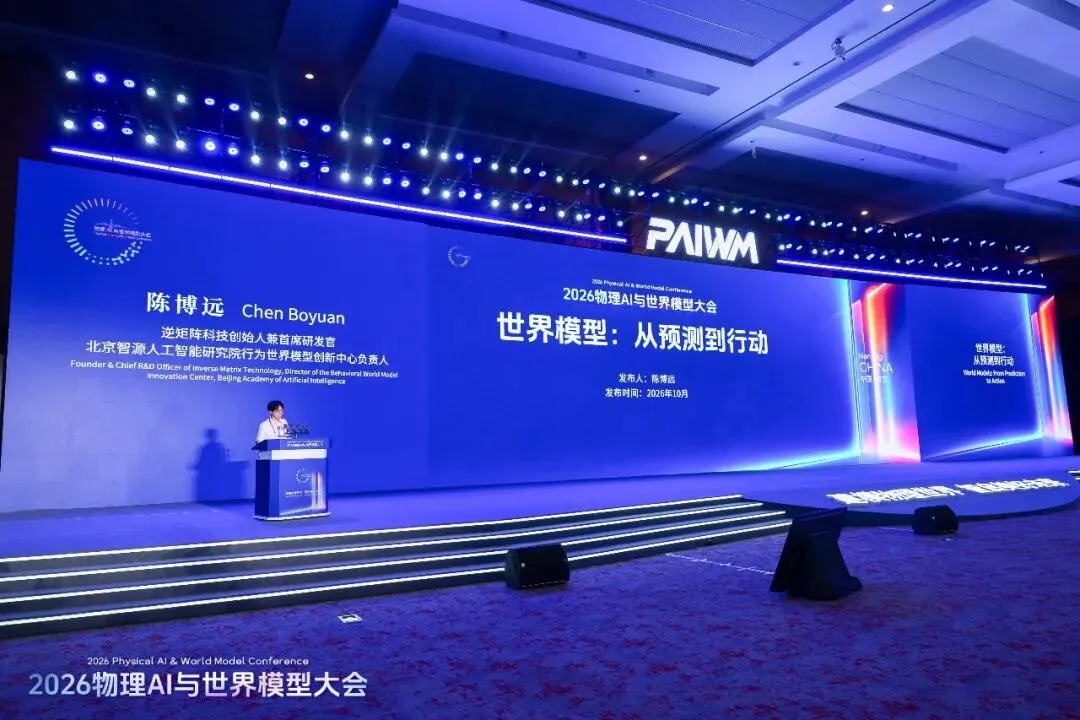
以下为本次演讲的主要内容:
物理AI仍在100公里马拉松的起跑阶段
智能的使命是把人还给人
演讲开篇,陈博远从人的真实需求谈起。物理智能面向具身交互、严肃工业仿真、工业生产与科学探索等广泛场景:分担照护中的重体力劳动,让护理者把时间留给陪伴与关怀;承担高危作业,让人退到安全线之后;通过预测与仿真支持设计、验证与决策,降低现实试错的成本,让人将精力留给判断与创造。
将时间还给关怀,将安全还给生命,将价值还给创造。真实物理世界的真需求,构成了物理智能值得被长期投入的理由。但从需求走向现实,仍有很长的路要走。
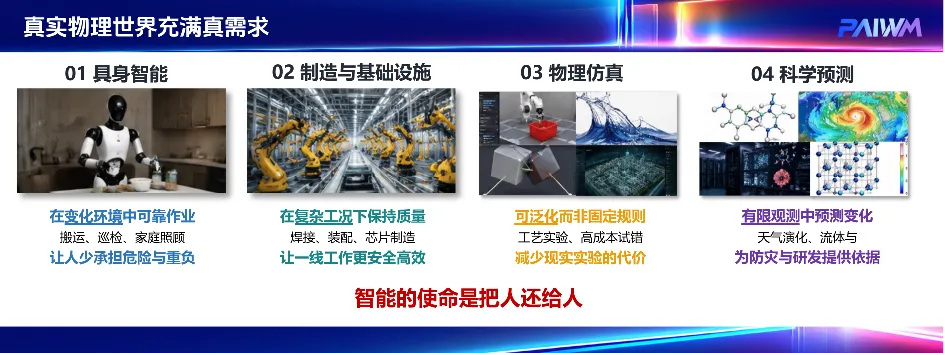
物理AI目前在100公里马拉松的起跑阶段
陈博远在分享中指出:“今天,物理AI已经能够在设定好的环境中完成一些任务。但要进入真实产业,在不断变化的条件下持续、可靠地工作,仍有很长的路要走。”
真实世界很难始终保持训练时的条件。物体的形态与位置、环境状态、任务要求都可能变化,并形成新的组合。当物理AI面对成千上万种任务时,我们无法指望训练数据提前覆盖每一种情况,也很难为每一次变化都重新采集数据、训练模型和调试系统。
要应对这些变化,世界模型需要从“像素连贯”走向“物理正确”。今年六月,逆矩阵联合北京智源研究院提出世界模型W0-W5发展阶段,将物理理解与精准预测视为关键进阶,并进一步指向跨场景的经验复用与新规律发现。
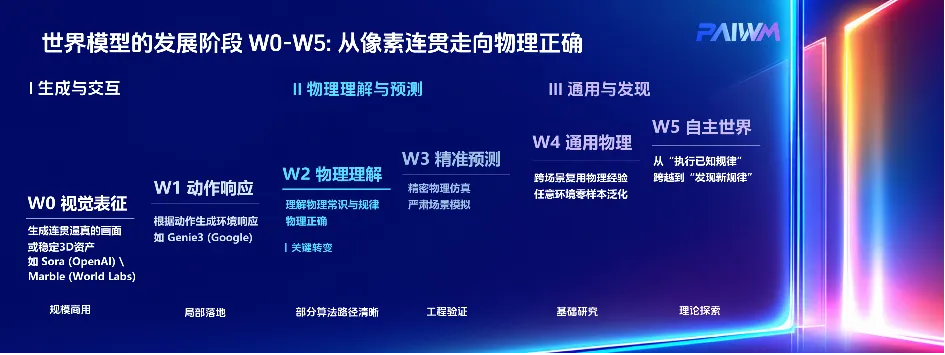
边缘情况不是长尾,是常态
世界模型的能力要在不断变化的真实场景中接受检验。在工业生产中,材料、设备与工况的变化,可能让同一项操作产生不同的结果;在具身交互中,更换机器人本体或末端工具,也意味着动作的力度、幅度与执行方式需要随之调整。任务目标没有变,完成任务的条件却在不断变化。
要在这些条件下持续、可靠地工作,系统需要理解当前环境,预测不同动作可能产生的后果,并根据实际执行的反馈修正判断。应对变化所获得的经验,还需要被积累下来,帮助模型适应新的任务与场景。
真实世界很难始终保持训练时的条件,物体的形态与位置、环境状态、任务要求都可能发生变化。当物理 AI 面对成千上万种任务、进入千家万户时,这些条件组合而成的新需求,被训练数据完整覆盖的概率几乎为零。这正是物理 AI 需要走向基座模型的关键原因。由此,陈博远提出了通用物理智能需要解决的基础问题:
「如何构建能够跨场景积累与复用经验的物理智能基座,并且使其以实际任务要求的速度与精度理解、预测和影响真实世界?」
从Physis-v0.1到PhysisServe
围绕这一问题,逆矩阵沿着“物理隐空间状态压缩—原生动作因果—强化学习验证”的技术路径,推进通用世界基座模型研发,并进一步建设支撑模型运行的物理AI基础设施。
今年6月,逆矩阵与北京智源研究院联合发布全球首个通用世界基座模型悟界·Physis-v0.1,展示了团队在具身操作、物理理解与严肃仿真等方向的进展。通过动作执行、视频预测和运动状态预测等不同输出形式,Physis-v0.1探索将模型中积累的物理经验复用于多种任务。
统一物理状态学习,One for All跨场景复用
这概括了团队对通用基座能力的追求:物理智能进入陌生场景、面对新物体和任务时,能够复用已有知识,通过更少的适应完成任务。
模型能力的提升,也对推理系统提出了新的要求。陈博远分享道:
「物理智能体要在一个不停变化的世界里行动。对LLM而言,变慢通常只是为同一个回答多等一会儿;对物理智能体而言,延迟可能使动作在执行前就已过时。」
物理智能体对模型的要求是双重的:“既要足够大的模型来准确理解与预测物理世界,又要足够快的输出以跟上物理过程与执行器的节拍。”
如何让更大、更强的模型,
以实际任务所需的输出频率运行
这是逆矩阵近期推出的PhysisServe所要解决的问题。
PhysisServe是首个让30B级参数的自回归扩散模型以不足10毫秒的相邻数据块(chunk)间隔持续输出,并支持多路任务共享同一组GPU的推理系统。通过细粒度流水编排、计算资源复用与多路联合调度,PhysisServe探索模型规模与高频输出协同提升的系统路径。
在各stage独占一张GPU、模型权重未经剪枝、压缩或量化的测试配置下,33B MiniMax H3的单路相邻chunk输出间隔实测为4.1毫秒,即每秒输出约245个chunk,用于ACWM时约合每秒1000帧,用于WAM时动作输出频率最高可达3900Hz。
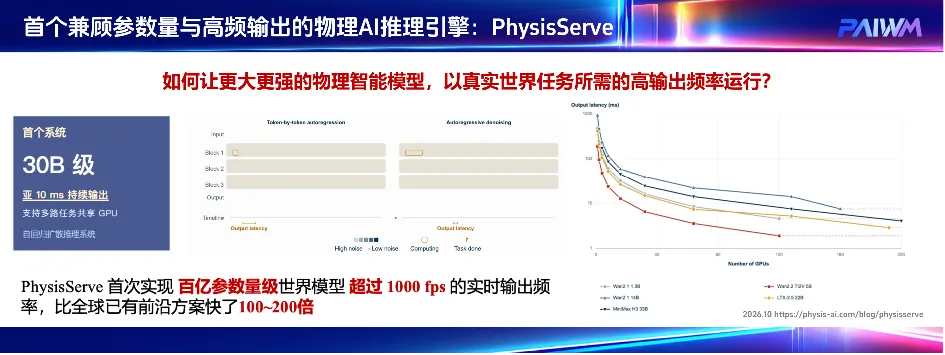
技术博客: //physis-ai.com/blog/physisserve
开源地址: https://github.com/Physis-AI/PhysisServe
从Physis-v0.1到PhysisServe,逆矩阵同时推进模型能力与推理基础设施的建设。模型如何理解和预测真实世界,以及这些能力如何以任务所需的效率持续运行,需要在研发过程中共同解决。
基座模型的进步,兑现在下一次部署中
物理经验能否跨越任务和身体而积累,将决定基座模型的价值。在真实部署中,任务数据与执行反馈持续提升场景模型的专才能力,不同场景积累的经验再回到通用基座,成为下一次部署的基础。
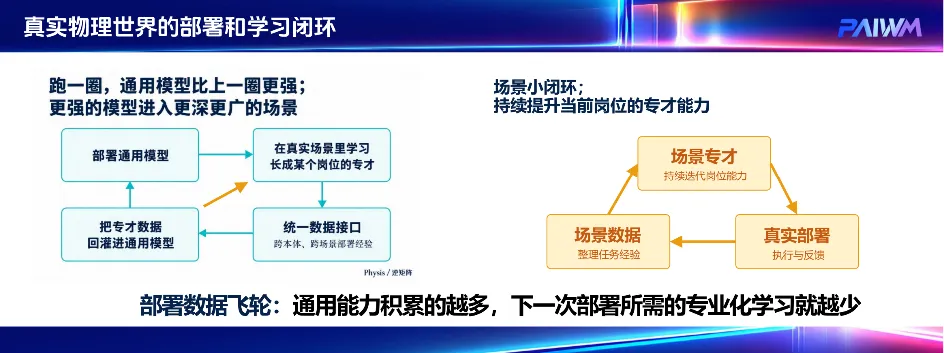
正如陈博远所分享:
「通才学到的越多,下一次部署所需的专业化学习就越少。每一次部署,既把当前任务做得更好,也让模型更容易学会下一个任务。」
展望未来,陈博远判断,物理智能将推动计算位置与芯片架构共同演进,通过端边云协同与更高效的机载计算,支撑模型在真实任务中发挥能力;预测与实验的闭环,也将让更多想法获得现实验证。
「而物理智能最终需要建设的,是一套让真实行动产生知识、让知识帮助下一次行动的技术—部署—产业闭环体系。它的进步,应当体现为:基座模型能够更快地学习新技能,并以更低的成本、更短的时间适应新的场景。」