ARTICLE · 1392869
推荐一款高速交通无人机巡检平台,源码交付!飞控调度与AI事件识别一体化
高速公路巡检的难点集中在三件事:路段长、事件快、现场复杂。固定摄像机受点位和视角限制,车巡又会受到距离、拥堵、天气和人员排班影响。山区高边坡、桥下空间、隧道口、互通立交及施工控制区,往往需要更灵活的观察手段。
低空无人机补上了“移动视角”。它可以沿预设航线巡航,也能在事故、拥堵、落石、水毁等事件发生后快速抵达,回传视频、照片、位置和飞行遥测。平台再通过交通AI算法完成初筛,把疑似事件推给值班人员复核,形成从发现、研判到派单、复飞、归档的完整链路。
高速公路无人机巡检实景封面(Codex生成)
交通运输部已发布低空无人机应用公路桥梁巡检技术指南,公开的公路自动化巡检方法也把障碍物、遗撒物、行人闯入、违规占道及沿线设施异常纳入巡检内容。各地高速场景中,无人机已用于大流量路段观察、高边坡巡查、突发事件侦测和应急保通。
真正投入日常运行时,只配备无人机并不足够。任务由谁创建、飞哪一段、航线是否合规、天气能否起飞、视频如何回传、算法怎样配置、告警交给谁、整改后是否复核,都需要在同一平台留下记录。
高速交通无人机巡检平台由飞控调度、设备与机巢、GIS路网、实时图传、AI算法、告警工单和统计分析构成。道路桩号、桥隧设施、航迹遥测、原始影像、算法事件与处置记录使用统一任务编号关联,避免“图片存在电脑里、事件留在微信群、任务没有正式档案”的割裂状态。
飞控中心围绕任务运行组织页面。调度人员选择路段、桩号范围、巡检类型、时间窗口和载荷配置,系统调用已经审核的航线版本,生成航点、飞行高度、速度、云台角度和拍摄动作。涉及桥梁、高边坡和隧道口时,可按对象配置悬停、环绕、侧向拍摄或往返扫描。
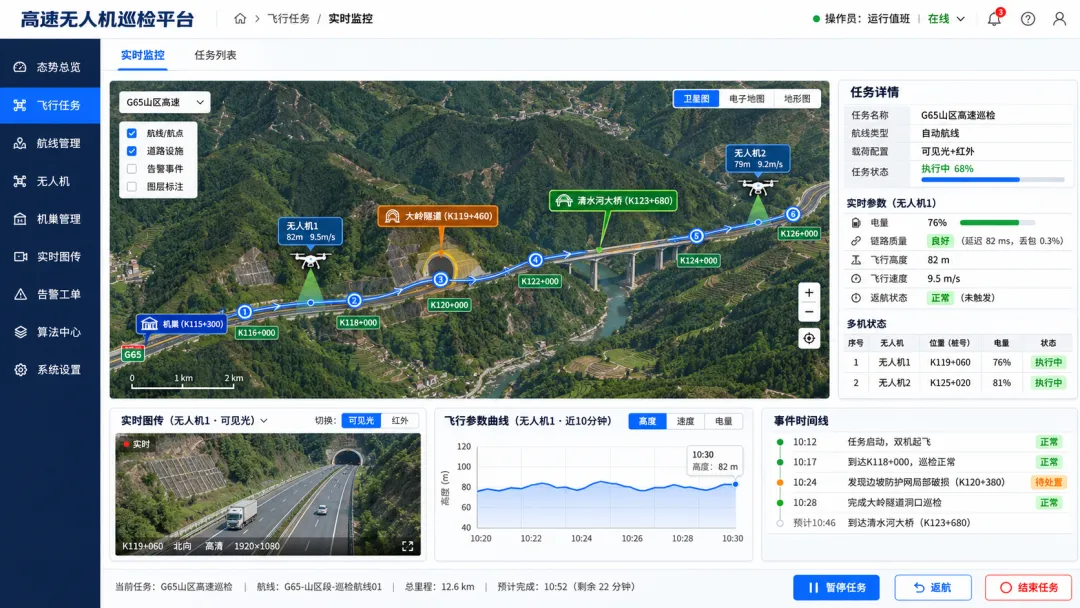
飞控任务实时监控界面(示意)
任务执行中,地图同步展示无人机位置、航迹、剩余里程和关键设施。控制台读取电量、卫星定位、链路质量、飞行高度、速度和返航状态,实时视频可在可见光与红外载荷之间切换。断链、电量不足、偏离航线或气象条件变化时,平台按设备能力和预案提示悬停、返航或人工接管。
自动机巢负责充电、环境监测、远程开关舱和任务排队。多机巢场景下,平台按覆盖半径、设备状态、载荷类型和剩余电量选择可用资源。机巢接口、无人机SDK、通信链路和空域审批方式因设备与地区而异,项目实施需要逐项适配和验收。
飞行安全管理不能被软件页面替代。任务启动前仍需检查人员资质、实名登记、空域、气象、设备、起降区和应急预案;禁飞区、限高区、桥隧周边及大流量路段应配置电子围栏和操作权限。夜间或恶劣天气巡检,应满足载荷、避障、照明和现场安全要求。
无人机视频存在视角变化快、目标尺寸小、车辆密集和背景复杂等特点。单帧目标检测只能找到车辆、人员或烟火,交通事件识别还需要目标跟踪、区域规则和持续时间共同判定。
平台可采用YOLO系列目标检测模型识别车辆、人员、障碍物和烟火,结合ByteTrack、DeepSORT等多目标跟踪算法保持目标身份,再利用车道ROI、应急车道区域、桩号范围、速度变化和持续时长生成事件。模型名称属于技术路线示例,正式项目应根据部署算力、数据集和验收指标选择版本。
交通拥堵通过车辆密度、平均速度、排队长度和持续时间组合判断;车辆事故关注异常停驶、车辆碰撞形态、人员下车和锥桶布设等线索;违法停车与应急车道占用使用车道区域、目标速度和停留时长判定;逆行、异常慢行和行人闯入则依赖轨迹方向与道路区域约束。
道路抛洒物、障碍物、落石和积水需要定位目标所在车道、面积范围与持续状态。小目标容易受到阴影、路面标线和施工物料干扰,实际配置中应设置最小目标尺寸、置信度阈值、持续帧数和重复告警抑制时间。
烟火检测用于边坡、服务区、施工区域和道路沿线的风险提示;边坡落石、坡面冲刷、截排水设施异常可采用目标检测、变化检测或分割模型处理;护栏、标志牌、隔离栅和路面病害适合在低速、定距、稳定航线下采集,再通过专项模型离线分析。
算法中心不能只提供“开启/关闭”两个选项。不同路段、时段和机位的视角差异明显,同一套阈值直接复制,容易产生误报或漏报。平台应允许按路段、摄像源、无人机任务和事件类型配置规则。
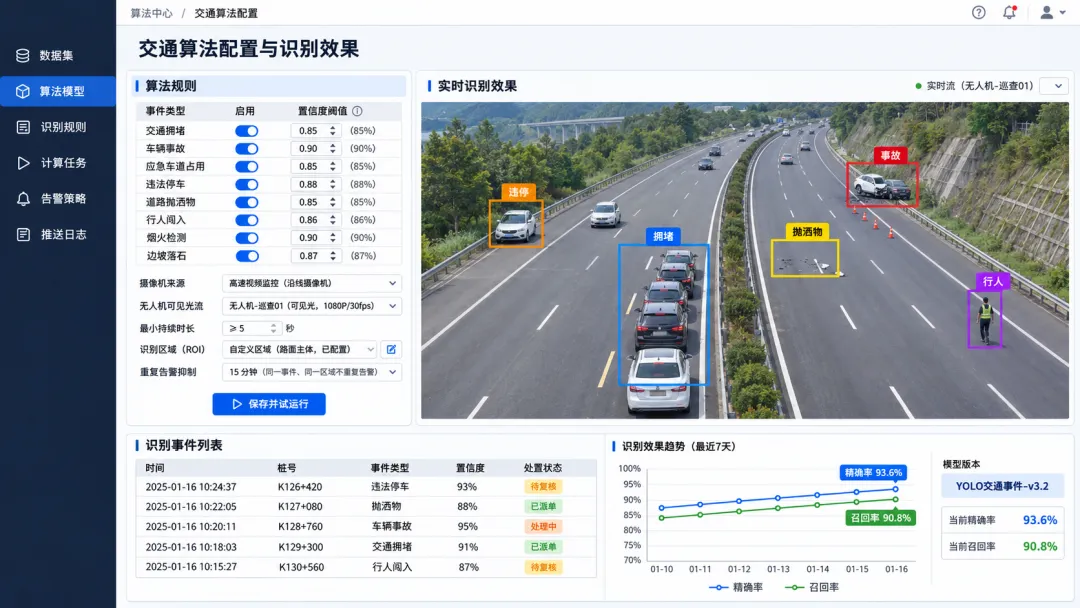
交通算法配置与识别效果(示意,指标以项目验证为准)
配置项包括算法版本、启用状态、置信度阈值、最小持续时长、识别区域ROI、目标尺寸、告警级别和重复告警抑制。交通拥堵可设置车辆数量和速度条件;违停设置车道区域与停留时间;抛洒物设置最小面积;烟火设置连续帧确认;行人闯入可排除施工封闭区和养护作业时段。
识别结果同时保留原始视频片段、事件截图、检测框、置信度、坐标、道路桩号、模型版本和规则版本。值班人员在同一页面查看算法效果,确认真实事件、标记误报或调整级别。经复核的数据可进入样本回流,支持后续数据清洗、标注、训练、评估和模型发布。
算法评估要分场景进行。晴天、逆光、夜间、雨雾、山区阴影和车流密集路段应分别建立测试集,查看准确率、召回率、误报率和漏报样本。界面中的阈值与指标用于功能展示,不代表任一路段的固定验收值,实际效果取决于飞行高度、镜头、码率、训练数据和现场条件。
算法输出的是疑似事件。平台先按同一目标、相邻桩号和时间窗口去重,再把证据推送给值班人员。复核时可回看前后视频、查看无人机航迹和地图位置,并结合固定摄像机、路网运行数据及现场反馈确认事件。
确认后的工单按类型转交路管、养护、清障救援或交管协同。工单记录事件等级、道路方向、桩号、责任人、处置时限、车辆与人员反馈。涉及拥堵或事故时,可联动可变情报板、广播或导航信息发布,但联动动作必须经过权限校验并遵循现有业务制度。
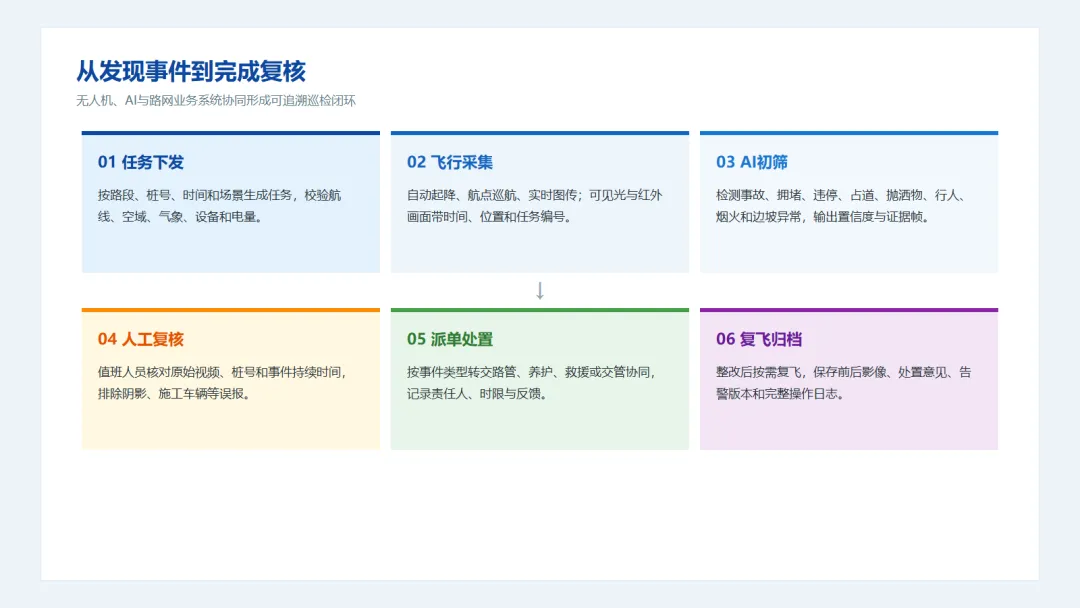
高速无人机巡检业务闭环
事件处理完成后,平台可下发复飞任务,对同一桩号重新采集影像。前后照片、工单意见、操作日志和规则版本一并归档。这样,巡检成果不再以“飞了多少公里”衡量,而以发现了什么、谁完成复核、处置是否关闭来核查。
交通事件识别解决路网运行中的即时问题,基础设施巡检关注道路长期状态。无人机可针对高边坡、桥梁外观、隧道洞口、排水设施、护栏、标志牌、隔离栅和施工控制区制定专项航线。
高边坡任务需要稳定的拍摄距离、重叠率和云台角度,便于对坡面、落石、裂缝、截排水设施和防护网进行对比。桥梁任务应依据结构类型和巡检方案规划墩台、梁底、支座等拍摄位置,并充分考虑GNSS遮挡、磁场干扰、桥下风场和水域环境。路面与交安设施巡检则需要把识别结果关联到桩号参照体系,输出类型、位置、数量和影像证据。
对于裂缝、剥落等小尺度病害,无人机影像质量和拍摄距离直接影响结果。平台可以提供智能识别和位置标注,但不能替代有资质人员的专业检测与技术评定。疑似缺陷需要人工复核,必要时安排近距离检查或专项检测。
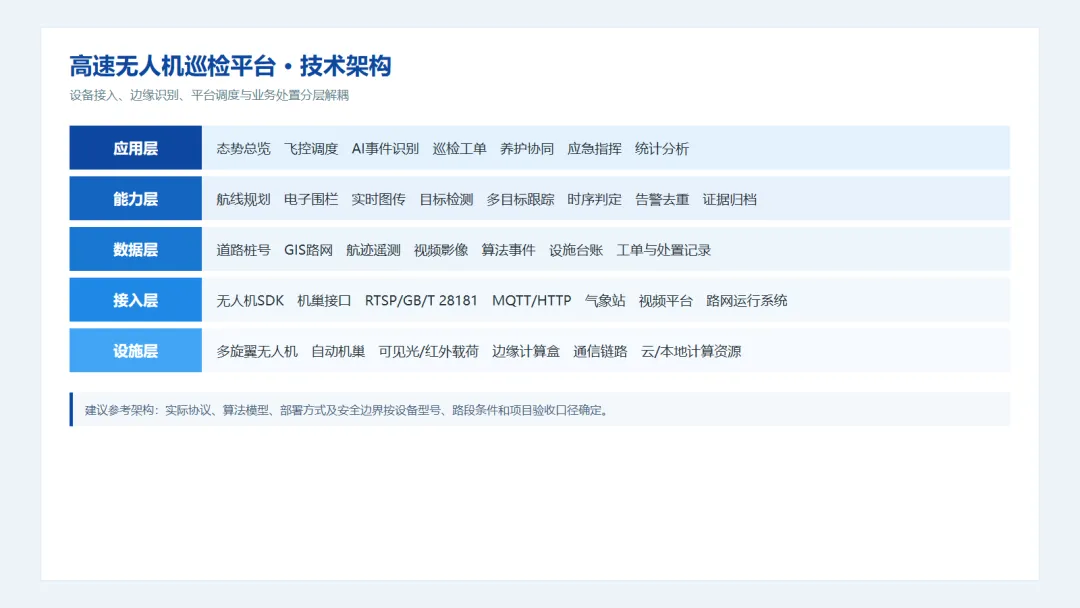
建议参考架构采用设施层、接入层、数据层、能力层和应用层。设施层包含无人机、自动机巢、可见光与红外载荷、边缘计算盒及通信网络;接入层通过设备SDK、RTSP、GB/T 28181、MQTT和HTTP连接飞控、视频、气象与路网系统。
高速无人机巡检平台技术架构
数据层统一管理路网GIS、道路桩号、航线、遥测、视频、算法事件、设施台账和工单。能力层提供航线规划、电子围栏、实时图传、目标检测、多目标跟踪、时序判定、告警去重和证据归档。应用层面向调度员、值班员、养护人员和管理人员提供不同操作入口。
推理任务可以部署在无人机载荷、机巢边缘节点或中心服务器。实时事件适合边缘初筛,复杂模型与批量巡检成果可在中心侧处理。平台应保存模型版本、规则版本和数据来源,避免模型升级后无法解释历史告警差异。
安全设计覆盖身份认证、角色权限、设备证书、链路加密、操作审计和数据留存。视频、车辆和人员信息的采集使用应符合项目授权及数据安全要求,敏感画面按职责分级查看,不把飞行平台扩展为无边界采集工具。
首期可选择事故多发、拥堵频繁或人工巡查困难的典型路段,配置一处机巢、若干标准航线和少量高价值算法。先打通任务下发、飞行采集、AI初筛、人工复核和工单关闭,再逐步增加桥梁、高边坡、服务区和施工监管场景。
验收应同时检查飞行和业务:航线是否可执行,链路中断能否发现,图像是否满足识别要求,事件是否准确关联桩号,告警能否去重,人工能否复核,工单是否留痕,复飞证据是否完整。算法指标按场景和测试集核验,不能只看一次演示结果。
高速无人机巡检的核心产出是一条可信的事件链。无人机负责到达现场,AI负责缩小人工筛查范围,值班人员负责确认,业务部门负责处置。飞控、算法和工单在同一平台协同,低空能力才能真正进入高速公路日常运营。