文档文本内容
大题03 力学三大观点的综合应用(黑吉辽蒙专用)
【命题解码·定方向】
【解题建模·通技法】
热点题型1 动量、能量、动力学的综合应用
通技法 动量、能量、动力学应用的选择
热点题型2 碰撞问题拓展
通技法 曲面、弹簧、子弹打木块注意事项
【实战刷题·冲高分】
刷模拟
刷真题
命题
· 趋势
· 定位
2026 年高考物理
力学三大观点的综合应用
将作为
“
”
大题的核心考查形式,命题继续强化
多过程
“
建模、规律联动、素养立意 的导向。此类题目不再孤立考查单一规律,而是要求考生在复杂运动情境中
”
,
灵活调
用动力学观点、动量观点与能量观点,完成系统性分析与科学表达,是区分高分段考生的关键题型。其中
碰撞的拓展模型将是考试的常态。
热点题型1 动量、能量、动力学的综合应用
析典例
· 建模型
目录
例1.(2026•天河区模拟)有自动清扫功能的环卫车在城市中逐渐普及。空载质量为M 的环卫车在水平公
路上匀速直线行驶。已知环卫车行驶过程中受到的阻力大小是环卫车与地面间弹力大小的k 倍,重力加
速度为g。
(1)若环卫车保持恒定功率P0行驶,求:
①环卫车空载时的速度vm的大小;
②环卫车扫起前方质量为m 的垃圾,扫起垃圾的时间以及垃圾的高度变化均忽略不计,请通过计算判
断环卫车扫起垃圾后的运动状态;(运动状态是以下状态之一:匀速直线运动、加速度减小的加速运动
加速度减小的减速运动);
(2)现假设空载的环卫车前方的垃圾均匀分布,单位长度上垃圾质量为m0,从t=0 开始环卫车保持速
度v0匀速直线行驶清理前方垃圾,不考虑是否超出额定功率以及满载情况。求:
①环卫车的动能Ek与时间t 的关系;
②环卫车的实际功率P 与时间t 的关系。
【答案】(1)①环卫车空载时的速度vm的大小为P0
kMg ;
②环卫车扫起垃圾后的运动状态为匀速直线运动;
(2)①环卫车的动能Ek与时间t 的关系为Ek =1
2 ( M +m0v0t )v0
2;
②环卫车的实际功率P 与时间t 的关系为P=m0v0
3+kMgv0+km0gv0
2t。
【解题建模】
(1)平衡建模:环卫车匀速行驶,处于平衡状态。
(2)对环卫车进行动量守恒定律建模:作用时间极短满中动量守恒定律。
(3)对环卫车进行功能建模。
(4)对环卫车进行动量定理建模。求出P-t 的关系。
【解析】(1)①当环卫车匀速行驶时,牵引力F 与阻力f 平衡,即F=f
根据P=Fv,可得:P0=Fvm=kMgvm
解得:vm= P0
kMg
②扫起垃圾的时间极短,满足动量守恒,则有:Mvm=(M+m)v
功率仍为P0保持恒定,则有:P0=F′v
解得牵引力为:F′=P0( M +m)
M vm
=k(M+m)g
阻力变为f′=k(M+m)g
可见F′=f′,所以环卫车扫起垃圾后,做匀速直线运动。
(2)①环卫车以速度v0匀速行驶,垃圾均匀分布,单位长度质量为m0,环卫车行驶时间为t,行驶距
离为s=v0t。
t 时刻扫起的垃圾质量为:m=m0s=m0v0t
t 时刻环卫车总质量为为:M+m=M+m0v0t
可得环卫车的动能Ek与时间t 的关系为:
Ek =1
2 ( M +m0v0t )v0
2
②环卫车阻力为为:f=k(M+m0v0t)g
经过很小的一段时间Δt,扫起的垃圾质量为:Δm=m0v0Δt
根据动量定理得:FΔt﹣fΔt=Δmv0
环卫车的实际功率P 与时间t 的关系为:
P=Fv0=m0v0
3+kMgv0+km0gv0
2t
答:(1)①环卫车空载时的速度vm的大小为P0
kMg ;
②环卫车扫起垃圾后的运动状态为匀速直线运动;
(2)①环卫车的动能Ek与时间t 的关系为Ek =1
2 ( M +m0v0t )v0
2;
②环卫车的实际功率P 与时间t 的关系为P=m0v0
3+kMgv0+km0gv0
2t。
研考点
· 通技法
力学三大观点分析的选择
1.多过程问题
涉及物体在不同阶段的运动转换,如斜面下滑
水平面滑行
弹簧压缩
圆周运动等。每个阶段可能适用
→
→
→
不同规律:
(1)有加速度且关注运动细节时用动力学观点(牛顿定律+运动学公式);
(2)涉及做功、位移或能量转化时优先用能量观点(动能定理、机械能守恒);
(3)若过程短暂或只关心初末速度,用动量观点(动量定理或守恒)。
2.板
块模型及传送带模型问题
—
常见于滑块在木板上滑动或传送带上物体的相对运动。重点在于:
(1)分析摩擦力引起的共速过程;
(2)利用能量观点计算因相对位移产生的热量
(3)多阶段运动中结合动量守恒判断系统整体动量变化。
3.碰撞、爆炸、反冲类问题
这类问题作用时间极短,外力可忽略:
(1)必用动量守恒定律;
(2)若为弹性碰撞,同时满足机械能守恒;
(3)非弹性碰撞则用能量守恒分析损失的能量。
破类题
· 提能力
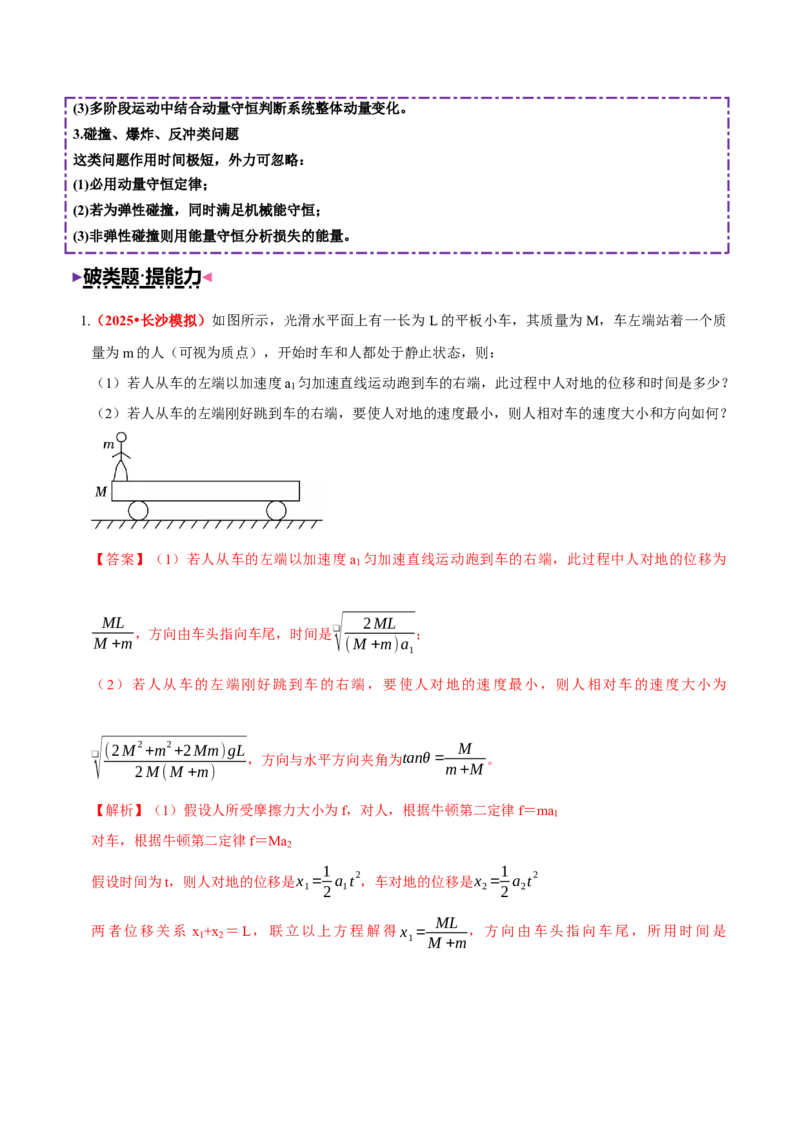
1.(2025•长沙模拟)如图所示,光滑水平面上有一长为L 的平板小车,其质量为M,车左端站着一个质
量为m 的人(可视为质点),开始时车和人都处于静止状态,则:
(1)若人从车的左端以加速度a1匀加速直线运动跑到车的右端,此过程中人对地的位移和时间是多少?
(2)若人从车的左端刚好跳到车的右端,要使人对地的速度最小,则人相对车的速度大小和方向如何?
【答案】(1)若人从车的左端以加速度a1 匀加速直线运动跑到车的右端,此过程中人对地的位移为
ML
M +m,方向由车头指向车尾,时间是❑√
2 ML
( M +m)a1
;
(2)若人从车的左端刚好跳到车的右端,要使人对地的速度最小,则人相对车的速度大小为
❑√
(2 M
2+m
2+2 Mm)gL
2 M ( M +m)
,方向与水平方向夹角为tanθ = M
m+M 。
【解析】(1)假设人所受摩擦力大小为f,对人,根据牛顿第二定律f=ma1
对车,根据牛顿第二定律f=Ma2
假设时间为t,则人对地的位移是x1=1
2 a1t
2,车对地的位移是x2=1
2 a2t
2
两者位移关系x1+x2=L ,联立以上方程解得x1= ML
M +m
,方向由车头指向车尾,所用时间是
t =❑√
2 ML
( M +m)a1
(2)设人起跳时对地的速度大小为v0,方向与水平面的夹角为α
则人的水平位移x =v0cosα ⋅2v0 sinα
g
=v0
2sin 2α
g
以水平向右为正方向,水平方向动量守恒:﹣Mv+mv0cosα=0,解得车的速度v =m v0cosα
M
人落到车的右端条件是v0
2sin 2α
g
+m v0cosα
M
⋅2v0 sinα
g
=L
解得起跳的速度大小v0=❑√
MLg
( M +m)sin 2α
当α=45°时,v0最小,起跳的最小速度v0=❑√
MLg
M +m
设人起跳时相对车的速度为u,则水平方向分速度ux=v+v0cosα
竖直方向分速度uy=v0sinα
相对速度大小是u=
❑√ux
2+u y
2 =
❑√
(2 M
2+m
2+2 Mm)gL
2 M ( M +m)
方向与水平方向夹角为θ,满足tanθ=u y
ux
= M
m+M
答:(1)若人从车的左端以加速度a1匀加速直线运动跑到车的右端,此过程中人对地的位移为ML
M +m,
方向由车头指向车尾,时间是❑√
2 ML
( M +m)a1
;
(2)若人从车的左端刚好跳到车的右端,要使人对地的速度最小,则人相对车的速度大小为
❑√
(2 M
2+m
2+2 Mm)gL
2 M ( M +m)
,方向与水平方向夹角为tanθ = M
m+M 。
热点题型2 碰撞模型拓展(曲面、弹簧、子弹打木块)
析典例
· 建模型
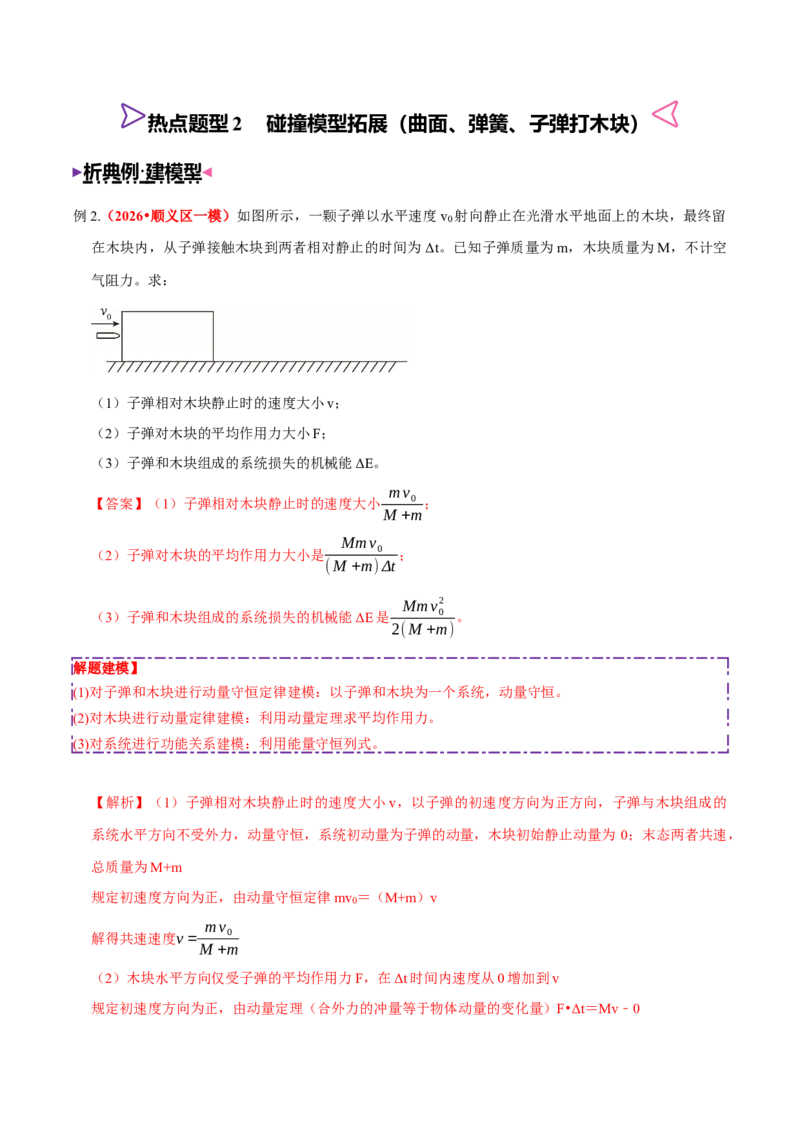
例2.(2026•顺义区一模)如图所示,一颗子弹以水平速度v0射向静止在光滑水平地面上的木块,最终留
在木块内,从子弹接触木块到两者相对静止的时间为Δt。已知子弹质量为m,木块质量为M,不计空
气阻力。求:
(1)子弹相对木块静止时的速度大小v;
(2)子弹对木块的平均作用力大小F;
(3)子弹和木块组成的系统损失的机械能ΔE。
【答案】(1)子弹相对木块静止时的速度大小mv0
M +m
;
(2)子弹对木块的平均作用力大小是
Mm v0
( M +m) Δt ;
(3)子弹和木块组成的系统损失的机械能ΔE 是
Mm v0
2
2( M +m)
。
解题建模】
(1)对子弹和木块进行动量守恒定律建模:以子弹和木块为一个系统,动量守恒。
(2)对木块进行动量定律建模:利用动量定理求平均作用力。
(3)对系统进行功能关系建模:利用能量守恒列式。
【解析】(1)子弹相对木块静止时的速度大小v,以子弹的初速度方向为正方向,子弹与木块组成的
系统水平方向不受外力,动量守恒,系统初动量为子弹的动量,木块初始静止动量为0;末态两者共速,
总质量为M+m
规定初速度方向为正,由动量守恒定律mv0=(M+m)v
解得共速速度v = mv0
M +m
(2)木块水平方向仅受子弹的平均作用力F,在Δt 时间内速度从0 增加到v
规定初速度方向为正,由动量定理(合外力的冲量等于物体动量的变化量)F•Δt=Mv﹣0
代入数据得F=
Mm v0
( M +m) Δt
(3)初动能Ek 初=1
2 m v0
2
末动能Ek 末=1
2 ( M +m)v
2
则损失的机械能:ΔE=Ek 初﹣Ek 末
代入数据得ΔE= Mm v0
2
2( M +m)
答:(1)子弹相对木块静止时的速度大小m v0
M +m
;
(2)子弹对木块的平均作用力大小是
Mm v0
( M +m) Δt ;
(3)子弹和木块组成的系统损失的机械能ΔE 是
Mm v0
2
2( M +m)
。
研考点
· 通技法
曲面、弹簧、子弹打木块注意事项
一、子弹打木块/板块模型
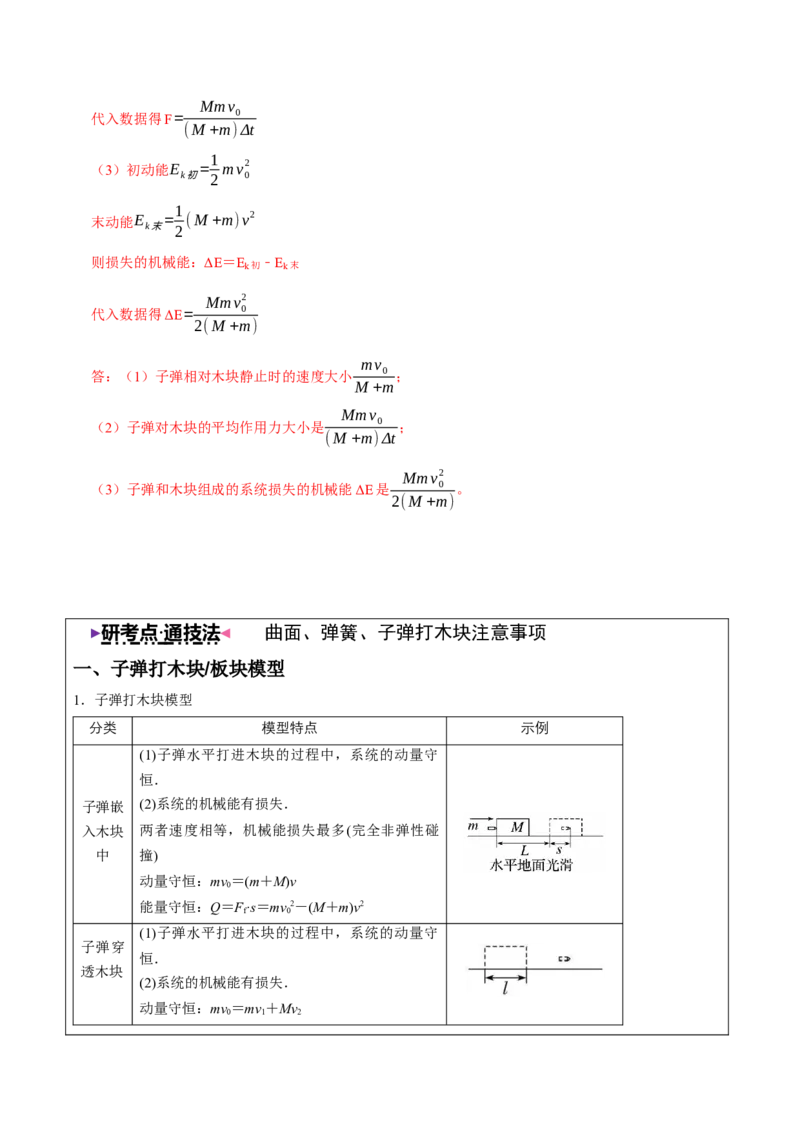
1.子弹打木块模型
分类
模型特点
示例
子弹嵌
入木块
中
(1)子弹水平打进木块的过程中,系统的动量守
恒.
(2)系统的机械能有损失.
两者速度相等,机械能损失最多(完全非弹性碰
撞)
动量守恒:mv0=(m+M)v
能量守恒:Q=Ff·s=mv0
2-(M+m)v2
子弹穿
透木块
(1)子弹水平打进木块的过程中,系统的动量守
恒.
(2)系统的机械能有损失.
动量守恒:mv0=mv1+Mv2
能量守恒:Q=Ff·d=mv0
2-(Mv2
2+mv1
2)
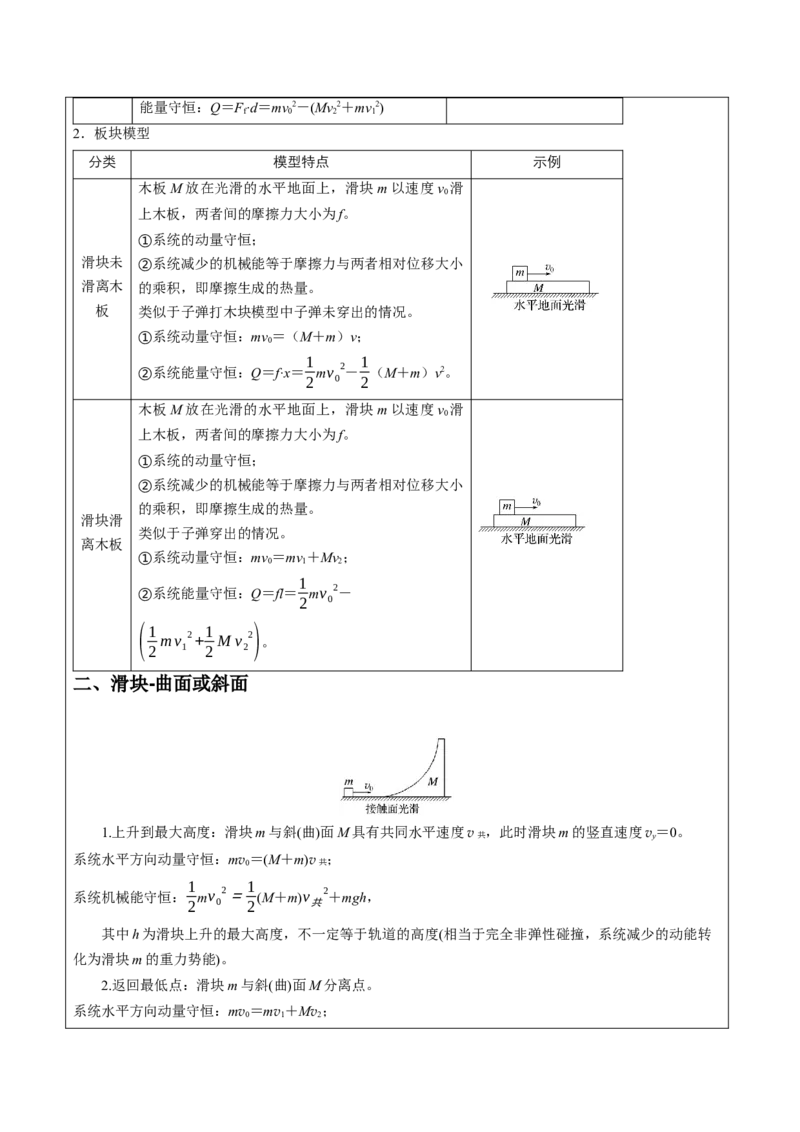
2.板块模型
分类
模型特点
示例
滑块未
滑离木
板
木板M 放在光滑的水平地面上,滑块m 以速度v0滑
上木板,两者间的摩擦力大小为f。
系统的动量守恒;
①
系统减少的机械能等于摩擦力与两者相对位移大小
②
的乘积,即摩擦生成的热量。
类似于子弹打木块模型中子弹未穿出的情况。
系统动量守恒:
①
mv0=(M+m)v;
系统能量守恒:
②
Q=f·x=1
2mv0
2-1
2(M+m)v2。
滑块滑
离木板
木板M 放在光滑的水平地面上,滑块m 以速度v0滑
上木板,两者间的摩擦力大小为f。
系统的动量守恒;
①
系统减少的机械能等于摩擦力与两者相对位移大小
②
的乘积,即摩擦生成的热量。
类似于子弹穿出的情况。
系统动量守恒:
①
mv0=mv1+Mv2;
系统能量守恒:
②
Q=fl=1
2mv0
2-
(
1
2 m v1
2+1
2 M v2
2)。
二、滑块-曲面或斜面
1.上升到最大高度:滑块m 与斜(曲)面M 具有共同水平速度v 共,此时滑块m 的竖直速度vy=0。
系统水平方向动量守恒:mv0=(M+m)v 共;
系统机械能守恒:1
2mv0
2=1
2(M+m)v共
2+mgh,
其中h 为滑块上升的最大高度,不一定等于轨道的高度(相当于完全非弹性碰撞,系统减少的动能转
化为滑块m 的重力势能)。
2.返回最低点:滑块m 与斜(曲)面M 分离点。
系统水平方向动量守恒:mv0=mv1+Mv2;
系统机械能守恒:1
2mv0
2=1
2mv1
2+1
2Mv2
2(相当于弹性碰撞)
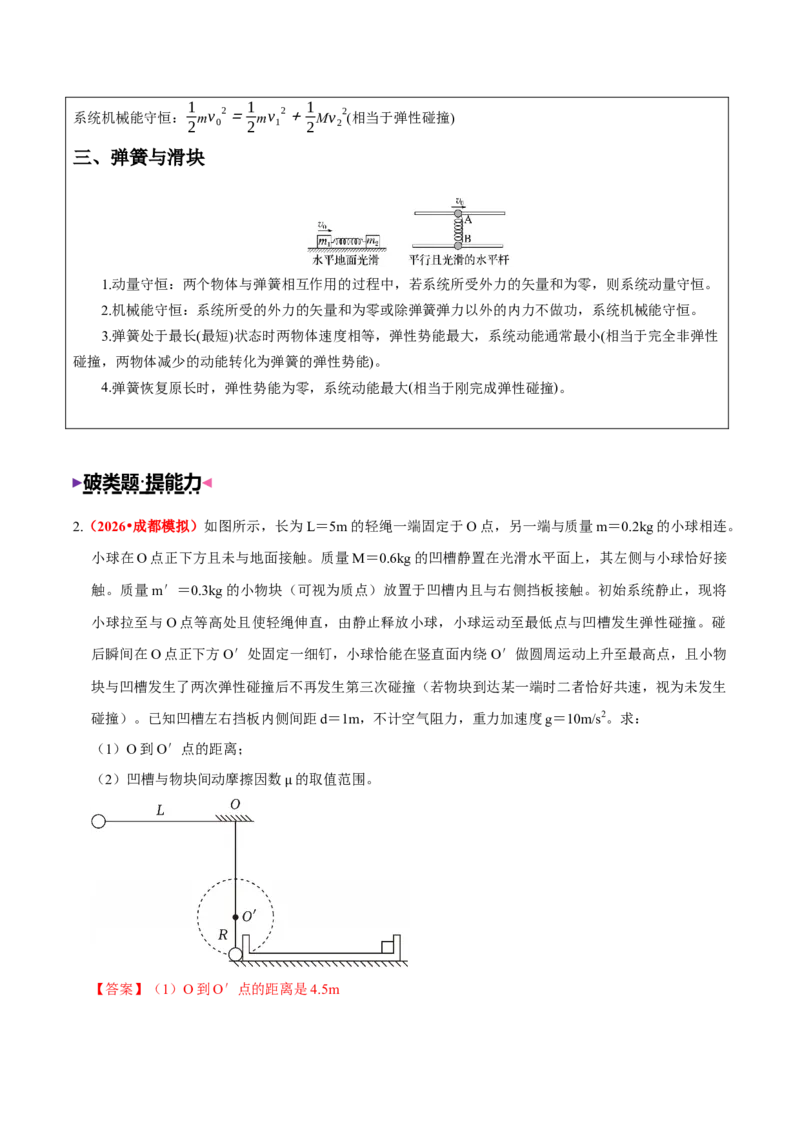
三、弹簧与滑块
1.动量守恒:两个物体与弹簧相互作用的过程中,若系统所受外力的矢量和为零,则系统动量守恒。
2.机械能守恒:系统所受的外力的矢量和为零或除弹簧弹力以外的内力不做功,系统机械能守恒。
3.弹簧处于最长(最短)状态时两物体速度相等,弹性势能最大,系统动能通常最小(相当于完全非弹性
碰撞,两物体减少的动能转化为弹簧的弹性势能)。
4.弹簧恢复原长时,弹性势能为零,系统动能最大(相当于刚完成弹性碰撞)。
破类题
· 提能力
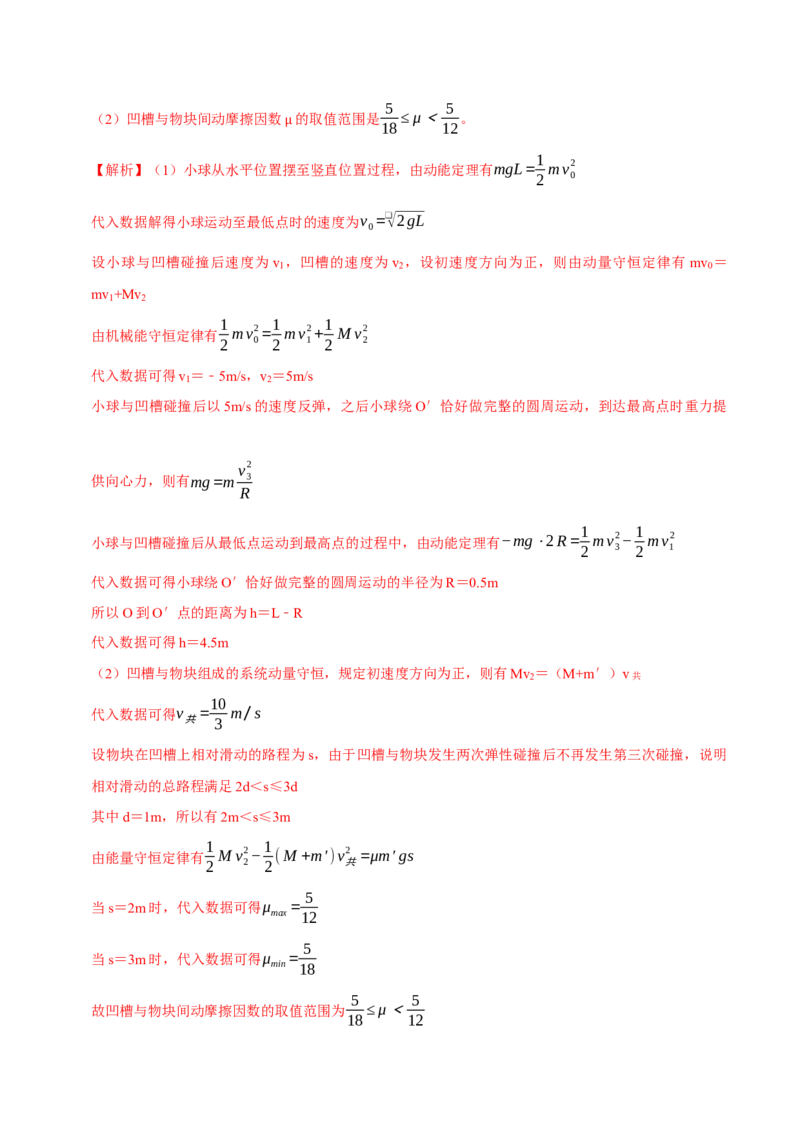
2.(2026•成都模拟)如图所示,长为L=5m 的轻绳一端固定于O 点,另一端与质量m=0.2kg 的小球相连。
小球在O 点正下方且未与地面接触。质量M=0.6kg 的凹槽静置在光滑水平面上,其左侧与小球恰好接
触。质量m′=0.3kg 的小物块(可视为质点)放置于凹槽内且与右侧挡板接触。初始系统静止,现将
小球拉至与O 点等高处且使轻绳伸直,由静止释放小球,小球运动至最低点与凹槽发生弹性碰撞。碰
后瞬间在O 点正下方O′处固定一细钉,小球恰能在竖直面内绕O′做圆周运动上升至最高点,且小物
块与凹槽发生了两次弹性碰撞后不再发生第三次碰撞(若物块到达某一端时二者恰好共速,视为未发生
碰撞)。已知凹槽左右挡板内侧间距d=1m,不计空气阻力,重力加速度g=10m/s2。求:
(1)O 到O′点的距离;
(2)凹槽与物块间动摩擦因数μ 的取值范围。
【答案】(1)O 到O′点的距离是4.5m
(2)凹槽与物块间动摩擦因数μ 的取值范围是5
18 ≤μ<5
12。
【解析】(1)小球从水平位置摆至竖直位置过程,由动能定理有mgL=1
2 mv0
2
代入数据解得小球运动至最低点时的速度为v0=❑√2 gL
设小球与凹槽碰撞后速度为v1,凹槽的速度为v2,设初速度方向为正,则由动量守恒定律有mv0=
mv1+Mv2
由机械能守恒定律有1
2 m v0
2=1
2 m v1
2+1
2 M v2
2
代入数据可得v1=﹣5m/s,v2=5m/s
小球与凹槽碰撞后以5m/s 的速度反弹,之后小球绕O′恰好做完整的圆周运动,到达最高点时重力提
供向心力,则有mg=m v3
2
R
小球与凹槽碰撞后从最低点运动到最高点的过程中,由动能定理有−mg⋅2 R =1
2 mv3
2−1
2 mv1
2
代入数据可得小球绕O′恰好做完整的圆周运动的半径为R=0.5m
所以O 到O′点的距离为h=L﹣R
代入数据可得h=4.5m
(2)凹槽与物块组成的系统动量守恒,规定初速度方向为正,则有Mv2=(M+m′)v 共
代入数据可得v共=10
3 m/ s
设物块在凹槽上相对滑动的路程为s,由于凹槽与物块发生两次弹性碰撞后不再发生第三次碰撞,说明
相对滑动的总路程满足2d<s≤3d
其中d=1m,所以有2m<s≤3m
由能量守恒定律有1
2 M v2
2−1
2 ( M +m′ )v共
2 =μm′ gs
当s=2m 时,代入数据可得μmax = 5
12
当s=3m 时,代入数据可得μmin= 5
18
故凹槽与物块间动摩擦因数的取值范围为5
18 ≤μ<5
12
答:(1)O 到O′点的距离是4.5m
(2)凹槽与物块间动摩擦因数μ 的取值范围是5
18 ≤μ<5
12。
刷模拟
1.(2026•广安模拟)如图,水平传送带逆时针转动的速度v=2m/s,两个物块A、B 用一根轻弹簧连接,
mA=1kg,mB=2kg,A 与传送带间的动摩擦因数为μ1=0.4,B 与传送带间的动摩擦因数为μ2=0.2。t
=0 时,两物块轻放在传送带上,弹簧自然伸长,给A 一个水平向左的瞬时冲量I0=4N•s,在t=t0时,
A 与传送带第一次共速。弹簧的劲度系数为k=2N/m,重力加速度g=10m/s2,最大静摩擦力等于滑动
摩擦力,传送带足够长,弹簧始终在弹性限度内,求:
(1)A、B 刚开始滑动时各自受到的摩擦力fA、fB的大小和方向;
(2)t=t0时,B 的速度大小vB;
(3)t0后弹簧的最大伸长量Δxm。
【答案】(1)A 受到的滑动摩擦力为4N,方向水平向右,B 受到的摩擦力4N,方向水平向左;
(2)t=t0时,B 的速度大小是1m/s;
(3)t0后弹簧的最大伸长量Δxm是(❑√10−2)m。
【解析】(1)对物块A 分析,规定末速度方向为正,由动量定理得I=mv0﹣0
代入数据得v0=4m/s 大于传送带速度。
fA=μ1mAg=4N 方向水平向右
fB=μ2mBg=4N 方向水平向左
(2)A、B 所组成的系统合外力为0,由动量守恒得mAv0=mAv+mBvB
代入数据得vB=1m/s
(3)选A、B 和弹簧组成的系统为研究对象,设t0时弹簧伸长量为Δx1,弹簧伸长过程中皮带与A、B
摩擦产生的热量为Q1。在t0之前,由fA=fB=f,传送带所受摩擦力合力为零,传送带对系统做功为0,
由能量守恒1
2 mA v0
2=1
2 mA v
2+1
2 mB vB
2 +1
2 kΔ x1
2+Q1
皮带与A、B 物块摩擦产生的热量Q1=fΔx1
代入数据得Q1=4J,Δx1=1mt0时刻,对物块A 分析F 弹1=kΔx1
代入数据得F 弹1=2N<fmax此后物块A 与传送带保持相对静止,从t0到物块B 物块速度首次与传送带共
速过程中,设弹簧最大伸长量Δxm,弹簧再次伸长过程中皮带与A、B 摩擦产生的热量为Q2。
以传送带为参考系,物块A 静止,物块B 具有向右的速度v3 =1m/s ,由能量守恒定律
1
2 mB v3
2+1
2 kΔ x1
2=1
2 kΔ xm
2 +Q2
皮带与A、B 滑块摩擦产生的热量Q2=f(Δxm﹣Δx1)
代入数据得Δ xm=(❑√10−2)m,F 弹2=kΔxm<fmax
则最终A、B 物块相对传送带都静止,和传送带一起以2m/s 向左匀速运动
代入数据得弹簧最大伸长量Δ xm=(❑√10−2)m
答:(1)A 受到的滑动摩擦力为4N,方向水平向右,B 受到的摩擦力4N,方向水平向左;
(2)t=t0时,B 的速度大小是1m/s;
(3)t0后弹簧的最大伸长量Δxm是(❑√10−2)m。
2.(2026•天津模拟)如图所示,足够大的光滑水平地面上静置着一小车,小车左端安装有四分之一圆弧光
滑轨道AB,半径R=0.6m,右端BC 段是动摩擦因数μ=0.6 的水平粗糙轨道,两段轨道相切于B 点,
轨道与小车总质量M=6kg。一质量为m=2kg 的小滑块(可视为质点)从轨道上A 点由静止开始沿AB
轨道滑下,然后滑入BC 轨道,未滑离小车,已知小滑块与轨道BC 间的动摩擦因数μ=0.6,重力加速
度大小g=10m/s2。
(1)求小滑块运动过程中的最大速度大小vm;
(2)求轨道BC 的最小长度L;
(3)当小车相对地面有最大位移时,求小滑块水平方向相对地面位移的大小x。
【答案】(1)小滑块运动过程中的最大速度大小3m/s;
(2)轨道BC 的最小长度L 是1m;
(3)当小车相对地面有最大位移时,小滑块水平方向相对地面位移的大小x 是1.2m。
【解析】(1)小滑块在长滑板上运动的过程中,长滑板先加速后减速,最后静止。小滑块刚滑到B 点
时速度最大,取水平向右为正方向,由动量守恒定律得0=mvm﹣Mv
由机械能守恒律得mgR =1
2 mvm
2 +1
2 M v
2
代入数据得小滑块运动过程中的最大速度大小vm=3m/s
(2)对整个运动过程,由水平方向动量守恒定律得0=(m+M)v
代入数据得v=0
由能量守恒定律得mgR=μmgL
代入数据得轨道BC 间的最小长度L=1m。
(3)设长滑板相对地面的最大位移大小为s,小滑块水平方向相对地面的位移为x 取水平向右为正方向,
由水平方向动量守恒得m x
t =M S
I =0
又s+x=1.6m
代入数据得小滑块水平方向相对地面的位移的大小x=1.2m
答:(1)小滑块运动过程中的最大速度大小3m/s;
(2)轨道BC 的最小长度L 是1m;
(3)当小车相对地面有最大位移时,小滑块水平方向相对地面位移的大小x 是1.2m。
3.(2026•运城模拟)如图甲所示,曲面为四分之一圆弧、质量M=4kg 的滑块静止在光滑水平地面上,一
光滑小球以某一速度水平冲上滑块的圆弧面,且没有从滑块上端冲出,若测得在水平方向上小球与滑块
的速度大小分别为v1、v2,作出图像如图乙所示,取重力加速度大小g=10m/s2,不考虑任何阻力,求:
(1)小球的初速度大小v0及质量m;
(2)小球运动到最高点时的速度大小v 共;
(3)小球能够上升的最大高度h。
【答案】(1)小球的初速度大小是4m/s,质量m 是5kg;
(2)小球运动到最高点时的速度大小是20
9 m/s;
(3)小球能够上升的最大高度h 是16
45m。
【解析】(1)规定初速度方向为正,在水平方向上由动量守恒定律得mv0=mv1+Mv2
代入数据得v2=mv0
M −m
M v1
结合题图乙可得m
M =5
4 ,mv0
M =5m/ s
代入数据得v0=4m/s,m=5kg。
(2)小球运动到最高点时,在竖直方向上的速度为零,在水平方向上与滑块具有相同的速度v 其,在水
平方向上由动量守恒定律得mv0=(m+M)v 共
代入数据得v 其=20
9 m/ s。
(3)小球从开始运动至到达最高点的过程中,由机械能守恒定律得1
2 m v0
2=1
2 (m+M )v共
2 +mgh
代入数据得h=16
45 m。
答:(1)小球的初速度大小是4m/s,质量m 是5kg;
(2)小球运动到最高点时的速度大小是20
9 m/s;
(3)小球能够上升的最大高度h 是16
45m。
4.(2026•清原县校级模拟)如图所示,在水平面上放置L 形木板B、木板C 和滑块D,其中B、C 间锁定,
上表面高度相同且平滑连接,轻弹簧一端固定在木板B 上,滑块D 上表面为半径为1m 的四分之一圆弧,
圆弧左端切线水平且与B、C 的上表面在同一高度。滑块A 与轻弹簧接触但不拴接,将弹簧压缩0.4m
后锁定,此时A 到B、C 连接处的距离为0.5m。弹簧解除锁定,当A 滑过B、C 连接处时B、C 间锁定
解除,当A 滑到C 的右端时A、C 刚好共速,此时C 刚好与D 碰撞,碰后瞬间粘在一起。已知A、B、
C、D 的质量分别为0.2kg、0.6kg、0.2kg、0.2kg,A 与C 上表面之间的动摩擦因数为0.5,不计其他摩
擦,弹簧的劲度系数为100N/m,取g=10m/s2。求:
(1)弹簧弹开过程中滑块A 的最大加速度大小;
(2)从弹簧解除锁定到B、C 分离,木板B 发生的位移大小;
(3)初始时木板C 的右端到D 的左端的距离和木板C 的长度;
(4)滑块A 沿D 的圆弧轨道上升的最大高度。
【答案】(1)弹簧弹开过程中滑块A 的最大加速度大小是200m/s2;
(2)从弹簧解除锁定到B、C 分离,木板B 发生的位移大小是0.1m;
(3)初始时木板C 的右端到D 的左端的距离是0.4m,木板C 的长度是0.5m;
(4)滑块A 沿D 的圆弧轨道上升的最大高度是0.075m。
【解析】(1)弹簧刚解除锁定时滑块A 的加速度最大,此时对滑块A 受力分析并结合牛顿第二定律有
kx0=mAamax
代入数据得amax=200m/ s
2
(2)取水平向右为正方向,从弹簧解除锁定到B、C 分离的过程中,由动量守恒有mAxA=(mB+mC)
xBC
由几何关系有xA+xBC=0.5m
代入数据得xBC=0.1m
(3)弹簧压缩时储存的弹性势能EP=k x0+0
2
× x0
代入数据得Ep=8J
当B、C 分离时由动量守恒有mAvA+(mB+mC)vBC=0
根据能量守恒有EP=1
2 mA v A
2 +1
2 (mB+mC)vBC
2
代入数据得vA=8m/s,vBC=﹣2m/s
滑块A 在木板C 上运动过程中由动量守恒有mAvA+mCvBC=(mA+mC)vAC
由能量守恒有μmA g LC =1
2 mA v A
2 +1
2 mC vBC
2 −1
2 (mA+mC)v AC
2
代入数据得LC=5m,滑块A 在木板C 上运动过程中对木板C 分析,由动量定理有μmAgt=mCvAC﹣
mCvBC
所以木板C 发生的位移xC =v AC +vBC
2
t
代入数据得xC=0.5m
所以初始时木板C 的右端到D 的左端的距离d=xC﹣xBC
代入数据得d=0.4m
(4)C、D 碰撞过程有mCvAC=(mC+mD)vCD
当A 沿圆弧轨道上升到最高点时有mAvAC+(mC+mD)vCD=(mA+mC+mD)vACD
由能量守恒有mA gh=1
2 mA v AC
2 +1
2 (mC +mD)vCD
2 −1
2 (mA+mC +mD)v ACD
2
代入数据得h=0.075m
答:(1)弹簧弹开过程中滑块A 的最大加速度大小是200m/s2;
(2)从弹簧解除锁定到B、C 分离,木板B 发生的位移大小是0.1m;
(3)初始时木板C 的右端到D 的左端的距离是0.4m,木板C 的长度是0.5m;
(4)滑块A 沿D 的圆弧轨道上升的最大高度是0.075m。
5.(2026•毕节市模拟)测试汽车追尾碰撞时,可以检测两车的尾部、前部溃缩、燃油系统密封性、座椅头
枕对颈椎的保护效果等。某次汽车碰撞安全性测试安排在极端水平路面进行,质量m=1000kg 的甲车
以速度v0=20m/s 匀速行驶,某时刻紧急刹车(车轮抱死),运动距离x=51m 时与静止的乙车发生正
碰。利用甲车传感器测得碰撞时间Δt=0.15s,碰后甲车的速度v10=6m/s,甲乙两车完全相同,轮胎与
路面间的动摩擦因数μ=0.2,重力加速度g=10m/s2。
(1)求碰撞前瞬间甲车的速度大小v1;
(2)根据安全标准,驾驶员头部承受的平均加速度不大于6g(g 为重力加速度),通过计算说明该碰
撞过程是否符合安全标准;
(3)某学习小组利用上述数据来判断两车碰撞过程动量是否守恒,查阅资料得知相对误差绝对值δ=|
碰撞前后的总动量之差
碰撞前的总动量
|×100%,若δ≤5%,则认为系统动量守恒。请判断两车组成的系统动量是否
守恒,说明理由。
【答案】(1)碰撞前瞬间甲车的速度大小v1为14m/s;
(2)因a<6g,故测试符合安全标准;
(3)两车组成的系统动量守恒,理由是:
碰撞前甲车的运动方向为正方向,对甲车,由动量定理有
﹣μmgΔt﹣IF=mv10﹣mv1
对乙车,由动量定理有
IF﹣μmgΔt=mv2﹣0
联立解得v2=7.4m/s
碰前系统的总动量为p=mv1=1000×14kg•m/s=1.4×104kg•m/s
碰后系统的总动量为p′=mv10+mv2
解得p′=1.34×10⁴kg•m/s
根据题目所给的信息可得
δ=| p−p′
p
|×100%
解得δ≈4.3%<5%
故两车组成的系统动量守恒。
【解析】(1)对甲车刹车过程,由动能定理得
−μmgx =1
2 m v1
2−1
2 m v0
2
解得v1=14m/s
(2)对碰撞过程,甲车的速度变化量为Δv=v10﹣v1=6m/s﹣14m/s=﹣8m/s
则该碰撞过程甲车的平均加速度为
a=Δv
Δt = −8
0.15m/s2≈﹣53.3m/s2
其大小约为5.3g<6g
可见,人在安全气囊的缓冲之下,加速度小于6g,测试符合安全标准。
(3)取碰撞前甲车的运动方向为正方向,对甲车,由动量定理有
﹣μmgΔt﹣IF=mv10﹣mv1
对乙车,由动量定理有
IF﹣μmgΔt=mv2﹣0
联立解得v2=7.4m/s
碰前系统的总动量为p=mv1=1000×14kg•m/s=1.4×104kg•m/s
碰后系统的总动量为p′=mv10+mv2
解得p′=1.34×10⁴kg•m/s
根据题目所给的信息可得
δ=| p−p′
p
|×100%
解得δ≈4.3%<5%
故两车组成的系统动量守恒。
答:(1)碰撞前瞬间甲车的速度大小v1为14m/s;
(2)因a<6g,故测试符合安全标准;
(3)两车组成的系统动量守恒,理由是:
碰撞前甲车的运动方向为正方向,对甲车,由动量定理有
﹣μmgΔt﹣IF=mv10﹣mv1
对乙车,由动量定理有
IF﹣μmgΔt=mv2﹣0
联立解得v2=7.4m/s
碰前系统的总动量为p=mv1=1000×14kg•m/s=1.4×104kg•m/s
碰后系统的总动量为p′=mv10+mv2
解得p′=1.34×10⁴kg•m/s
根据题目所给的信息可得
δ=| p−p′
p
|×100%
解得δ≈4.3%<5%
故两车组成的系统动量守恒。
答:(1)碰撞前瞬间甲车的速度大小v1为14m/s;
(2)因a<6g,故测试符合安全标准;
(3)两车组成的系统动量守恒,理由是:
碰撞前甲车的运动方向为正方向,对甲车,由动量定理有
﹣μmgΔt﹣IF=mv10﹣mv1
对乙车,由动量定理有
IF﹣μmgΔt=mv2﹣0
联立解得v2=7.4m/s
碰前系统的总动量为p=mv1=1000×14kg•m/s=1.4×104kg•m/s
碰后系统的总动量为p′=mv10+mv2
解得p′=1.34×10⁴kg•m/s
根据题目所给的信息可得
δ=| p−p′
p
|×100%
解得δ≈4.3%<5%
故两车组成的系统动量守恒。
刷真题
1.(2024•甘肃)如图,质量为2kg 的小球A(视为质点)在细绳O′P 和OP 作用下处于平衡状态,细绳
O'P=OP=1.6m,与竖直方向的夹角均为60°。质量为6kg 的木板B 静止在光滑水平面上,质量为2kg
的物块C 静止在B 的左端。剪断细绳O′P,小球A 开始运动。(重力加速度g 取10m/s2)
(1)求A 运动到最低点时细绳OP 所受的拉力。
(2)A 在最低点时,细绳OP 断裂。A 飞出后恰好与C 左侧碰撞(时间极短),碰后A 竖直下落,C 水
平向右运动。求碰后C 的速度大小。
(3)A、C 碰后,C 相对B 滑行4m 后与B 共速。求C 和B 之间的动摩擦因数。
【答案】(1)A 运动到最低点时细绳OP 所受的拉力为40N。
(2)碰后C 的速度大小为4m/s。
(3)C 和B 之间的动摩擦因数为0.15。
【解析】(1)细绳OP 的长度为L=1.6m,从小球A 开始做圆周运动到最低点的过程,根据动能定理
得:
mAg(L﹣Lcos60°)=1
2 mA v0
2−0
解得:v0=4m/s
设小球A 运动到最低点时细绳OP 对小球A 的拉力为T,根据牛顿第二定律得:
T﹣mAg=mA
v0
2
L
解得:T=40N
根据牛顿第三定律可知A 运动到最低点时细绳OP 所受的拉力为40N。
(2)A 飞出后与C 碰撞前做平抛运动,A 与C 碰撞前瞬间A 的水平分速度等于v0=4m/s,由题意可知
碰撞后A 的水平分速度为零。A 与C 碰撞过程水平方向上动量守恒,以向右为正方向,则有:
mAv0=mCvC
解得碰后C 的速度大小为:vC=4m/s
(3)A、C 碰后,C 相对B 滑行Δx=4m 后与B 共速(设共速的速度为v)。以向右为正方向,对C 相
对B 滑行过程,根据动量守恒定律与能量守恒定律得:
mCvC=(mC+mB)v
μmCgΔx=1
2 mC vC
2 −1
2 (mC +mB)v
2
解得C 和B 之间的动摩擦因数为:μ=0.15
答:(1)A 运动到最低点时细绳OP 所受的拉力为40N。
(2)碰后C 的速度大小为4m/s。
(3)C 和B 之间的动摩擦因数为0.15。
2.(2025•浙江)某兴趣小组设计了一传送装置,其竖直截面如图所示。AB 是倾角为30°的斜轨道,BC 是
以恒定速率v0顺时针转动的水平传送带,紧靠C 端有半径为R、质量为M 置于光滑水平面上的可动半
圆弧轨道,水平面和传送带BC 处于同一高度,各连接处平滑过渡。现有一质量为m 的物块,从轨道
AB 上与B 相距L 的P 点由静止下滑,经传送带末端C 点滑入圆弧轨道。物块与传送带间的动摩擦因数
为μ,其余接触面均光滑。已知R=0.36m,L=1.6m,v0=5m/s,m=0.2kg,M=1.8kg,μ=0.25。不计
空气阻力,物块可视为质点,传送带足够长。重力加速度g=10m/s2,求物块:
(1)滑到B 点处的速度大小;
(2)从B 点运动到C 点过程中摩擦力对其做的功;
(3)在传送带上滑动过程中产生的滑痕长度;
(4)即将离开圆弧轨道最高点的瞬间,受到轨道的压力大小。
【答案】(1)滑到B 点处的速度大小为4m/s;
(2)从B 点运动到C 点过程中摩擦力对其做的功为0.9J;
(3)在传送带上滑动过程中产生的滑痕长度为0.2m;
(4)即将离开圆弧轨道最高点的瞬间,受到轨道的压力大小为3N。
【解析】(1)物体在斜面上下滑,根据动能定理有:mgLsin30°=1
2 m vB
2 −0
解得:vB=4m/s
(2)由于vB<v0,物块滑上传送带将加速,根据牛顿第二定律:a=μmg
m
解得:a=2.5m/s2
加速到和传送带共速,根据匀加速直线运动公式:v0=vB+at
解得:t=0.4s
这一阶段物块位移x1=vBt+1
2 at
2
解得:x1=1.8m
传送带位移x2=v0t
解得:x2=2m
之后传送带与物块一起匀速,不会受到摩擦力,因此所求W=μmg•x1
解得:W=0.9J
(3)在传送带上滑动过程中产生的滑动长度
Δx=x2﹣x1=2m﹣1.8m=0.2m
(4)物块和半圆轨道作用过程,水平方向不受外力,水平方向上动量守恒
假设物块能运动到最高点,以水平向右为正方向,则有
mv0=mv1+Mv2
根据能量守恒,则有:
1
2 m v0
2=1
2 m v1
2+1
2 M v2
2+mg•2R
联立解得:v1=﹣2.2m/s,v2=0.8m/s
或v1=3.2m/s,v2=0.2m/s(该组解轨道速度比物块速度小,不符合实际,舍去)
在最高点,相对速度大小为:v=|v1﹣v2|
解得:v=3m/s>❑√gR =❑√10×0.36m/s=❑√3.6m/s
故假设成立,在最高点:mg+N=mv
2
R
解得物块受到轨道的压力:N=3N
答:(1)滑到B 点处的速度大小为4m/s;
(2)从B 点运动到C 点过程中摩擦力对其做的功为0.9J;
(3)在传送带上滑动过程中产生的滑痕长度为0.2m;
(4)即将离开圆弧轨道最高点的瞬间,受到轨道的压力大小为3N。
3.(2025•天津)如图所示,半径为R=0.45m 的四分之一圆轨道AB 竖直固定放置,与水平桌面在B 点平
滑连接。质量为m=0.12kg 的玩具小车从A 点由静止释放,运动到桌面上C 点时与质量为M=0.18kg
的静置物块发生碰撞并粘在一起,形成的组合体匀减速滑行x=0.20m 至D 点停止。A 点至C 点光滑,
小车和物块碰撞时间极短,小车、物块及组合体均视为质点,g 取10m/s2,不计空气阻力。求:
(1)小车运动至圆轨道B 点时所受支持力FN的大小;
(2)小车与物块碰撞后瞬间组合体速度v 的大小;
(3)组合体与水平桌面CD 间的动摩擦因数μ 的值。
【答案】(1)小车运动至圆轨道B 点时所受支持力FN的大小为3.6N;
(2)小车与物块碰撞后瞬间组合体速度v 的大小为1.2m/s;
(3)组合体与水平桌面CD 间的动摩擦因数μ 的值为0.36。
【解析】(1)设小车运动至圆轨道B 点时的速度大小为v1,由机械能守恒定律,有mgR =1
2 mv0
2
由牛顿第二定律,有F N −mg=m v0
2
R
联立解得FB=3.6N
(2)小车与物块在C 点碰撞,在水平方向由动量守恒守恒,以水平向右为正方向,有mv0=(M+m)
v
联立解得v=1.2m/s
(3 )组合体水平方向受动摩擦力作用,从C 点匀减速运动至D 点静止,由动能定理,有
−μ( M +m)gx =0−1
2 ( M +m)v
2
联立解得μ=0.36
答:(1)小车运动至圆轨道B 点时所受支持力FN的大小为3.6N;
(2)小车与物块碰撞后瞬间组合体速度v 的大小为1.2m/s;
(3)组合体与水平桌面CD 间的动摩擦因数μ 的值为0.36。
4.(2025•北京)某物体以一定初速度从地面竖直向上抛出,经过时间t 到达最高点。在最高点该物体炸裂
成A、B 两部分,质量分别为2m 和m,其中A 以速度v 沿水平方向飞出。重力加速度为g,不计空气
阻力。求:
(1)该物体抛出时的初速度大小v0;
(2)炸裂后瞬间B 的速度大小vB;
(3)A、B 落地点之间的距离d。
【答案】(1)该物体抛出时的初速度大小v0为gt;
(2)炸裂后瞬间B 的速度大小vB为2v;
(3)A、B 落地点之间的距离d 为3vt。
【解析】(1)物体竖直上抛至最高点时速度为零,由运动学公式得:
0=v0﹣gt
解得:v0=gt
(2)爆炸瞬间水平方向动量守恒,爆炸前总动量为零,以炸裂后瞬间B 的速度方向为正方向,由动量
守恒定律得:
0=﹣2mv+mvB
解得:vB=2v
(3)爆炸后A、B 两部分均做平抛运动,竖直方向上做自由落体运动。根据竖直上抛运动的对称性可
知平抛运动的时间与上升时间相等为t,可得:
A 的水平位移大小为:xA=vt
B 的水平位移大小为:xB=vBt=2vt
可得A、B 落地点之间的距离为:d=xA+xB=vt+2vt=3vt
答:(1)该物体抛出时的初速度大小v0为gt;
(2)炸裂后瞬间B 的速度大小vB为2v;
(3)A、B 落地点之间的距离d 为3vt。
5.(2025•贵州)杵臼是我国古代加工谷物的重要工具,在《诗经•大雅》中有明确记载。使用杵臼的示意
图如图(a)所示,舂捣臼中谷物时,手紧握质量为m 的石杵(石杵与谷物接触但未陷入),对其施加
一竖直向上的恒力F1使其上升,作用一段时间t1后松手,松手后不考虑手与石杵的作用力。当石杵上
升到最高点时,手再次紧握石杵并对其施加一竖直向下的作用力F2,其大小随下降距离x 的变化关系如
图(b)所示,图中Fm为F2的最大值。石杵接触谷物时松手,松手后不考虑手与石杵的作用力,再经
过Δt 时间石杵静止,完成一次舂捣。已知m=2.5kg,F1=200
7 N,Fm=50N,t1=0.7s,Δt=0.025s,取
重力加速度大小g=10m/s2。求:
(1)石杵上升的最大高度h0及上升过程所用的时间;
(2)Δt 时间内石杵对谷物的平均作用力大小。
【答案】(1)石杵上升的最大高度为0.40m,上升过程所用的时间为0.8s;
(2)Δt 时间内石杵对谷物的平均作用力大小为425N。
【解析】(1)加速上升阶段(0~t1),由牛顿第二定律:F1﹣mg=ma1
代入数据F1=200
7 N,m=2.5kg,g=10m/s2
解得:a1=10
7 m/s2
t1=0.7s 末速度:v1=a1t1=10
7 ×0.7m/s=1m/s
此阶段位移:h1=1
2 a1t1
2,解得h1=0.35m
竖直上抛阶段(t1~t 总),松手后仅受重力,加速度a2=−g=−10m/ s
2
到最高点速度为0,则有:0=v1﹣gt2
解得:t2=0.1s
此阶段位移:h2= v1
2
2g
,解得h2=0.05m
总高度与总时间最大高度:h0=h1+h2=0.35m+0.05m=0.40m
上升总时间:t 总=t1+t2=0.7s+0.1s=0.8s
(2)下降阶段(从最高点到接触谷物)自由下落h0,由机械能守恒:mgh0+W F2=1
2 m v
2
力F2随x 线性变化,做功为图线与x 轴围成的面积:W F2=1
2 Fmh0=1
2 ×50×0.40J=10J
联立解得v=4m/s
碰撞阶段(Δt=0.025s),取向上为正方向,对石杵应用动量定理:( F −mg) Δt =0−(−mv)
解得:F =425N
由牛顿第三定律,石杵对谷物的平均作用力大小为425N。
答:(1)石杵上升的最大高度为0.40m,上升过程所用的时间为0.8s;
(2)Δt 时间内石杵对谷物的平均作用力大小为425N。