ARTICLE · 1073013
《Adv. Mater.》双光子微打印,可编程微型软体致动器
《Adv. Mater.》双光子微打印,可编程微型软体致动器核心速览 
通讯作者:Jason M. Delente、Larisa Florea 单位:爱尔兰都柏林圣三一学院,先进材料与生物工程研究中心 AMBER;机械与制造工程系。 本研究利用双光子聚合直写(2PP)微加工技术,开发阴离子、阳离子系列电响应水凝胶微型致动器。微米尺度器件把离子扩散路径大幅缩短,实现约 200 ms 的超快驱动响应,80 × 10 × 20 μm³ 微悬臂梁在 6 V・mm⁻¹ 电场下最大弯曲角度可达 44.9 ± 7.8°(n=1032)。可实现单向弯曲、扭转、360° 圆周转向;通过多材料打印,单器件内不同结构单元可依据 pH 环境选择性启停驱动。该微致动器无需高电压,在微流控、微型软体机器人、微传感器领域具备应用潜力。 研究背景 电响应水凝胶依靠离子迁移产生渗透压差实现形变,类似 “通电之后凝胶内部离子重新分布,一侧吸水膨胀、一侧收缩,进而发生弯曲摆动”。传统毫米‑厘米级电驱动水凝胶致动器离子扩散路径长,驱动平衡往往需要数分钟甚至数小时,响应速度慢,极大限制微型机器人、微流控器件应用。 双光子聚合直写微纳加工可以实现亚微米精度复杂 3D 微结构。本工作以此工艺开发系列阴阳离子型水凝胶微致动器,通过缩小器件尺寸压缩离子扩散距离,实现百毫秒级快速电驱动,同时探索多材料复合、多自由度可编程形变。 技术实验 电驱动水凝胶微致动器制备、性能表征与多模式运动验证 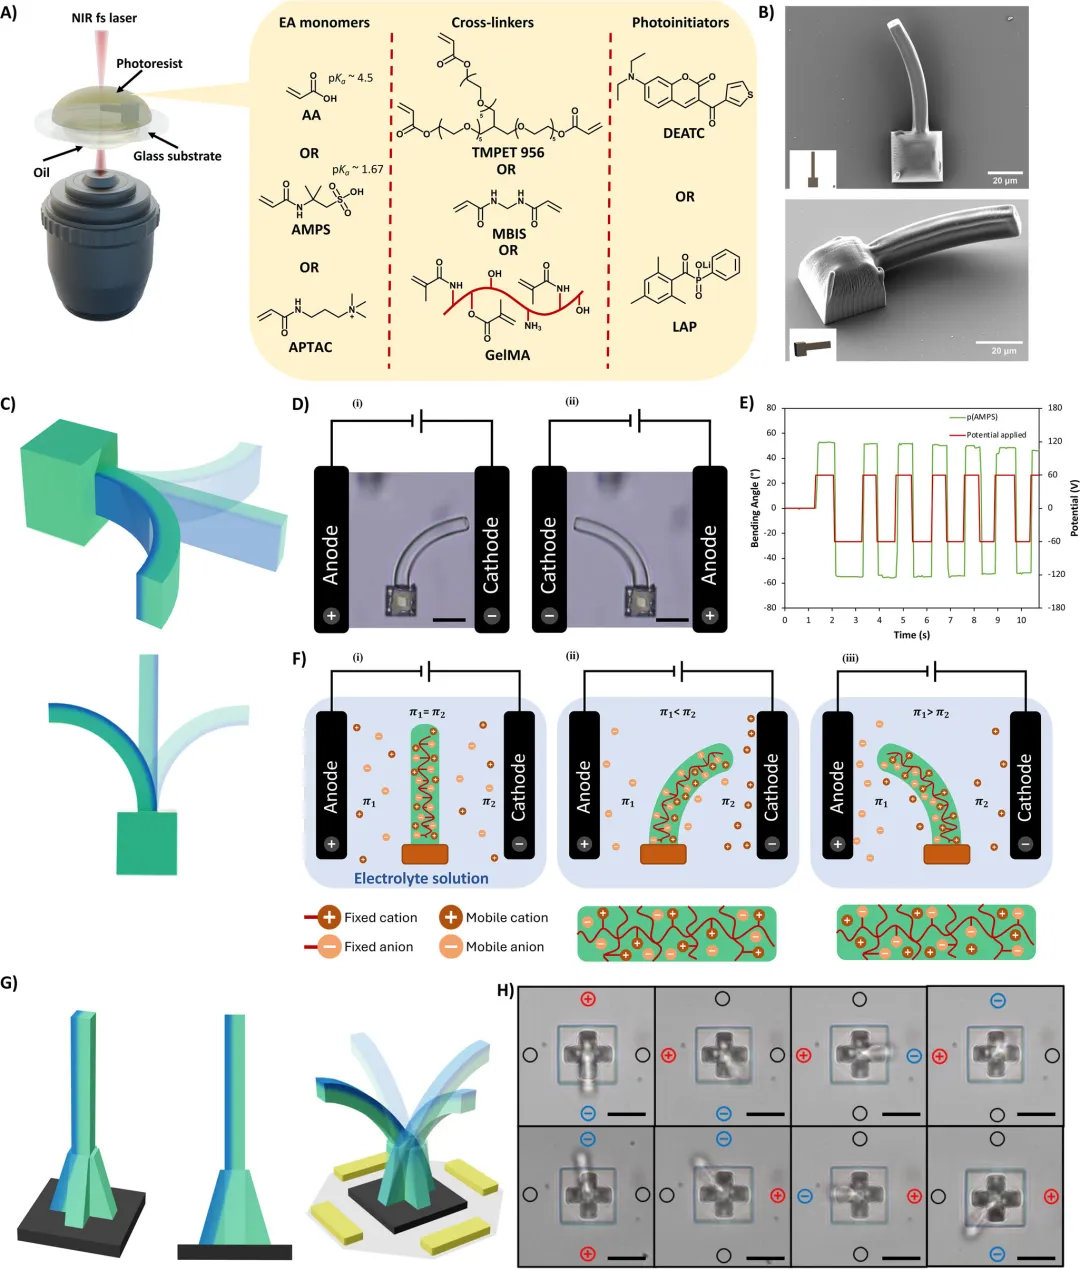
图 1 为双光子聚合制备电响应水凝胶微致动器的整体原理示意图。展示油浸式双光子直写加工流程、三类光固化光刻胶单体组分;扫描电镜下微悬臂梁实物;微悬臂梁致动原理;阴阳离子水凝胶在电场下离子再分布与弯曲机理;多电极系统驱动微柱实现 360° 圆周运动的模型与显微实拍。 研究开发三类光刻胶配方:丙烯酸基阴离子体系、AMPS 强阴离子体系、APTAC 永久阳离子体系,部分配方引入甲基丙烯酰明胶 GelMA,改善打印性与吸水形变能力。微米级悬臂梁把离子扩散距离压缩,相比宏观器件,驱动速度提升 200 倍以上。阴离子凝胶向阴极弯曲,阳离子凝胶向阳极弯曲。 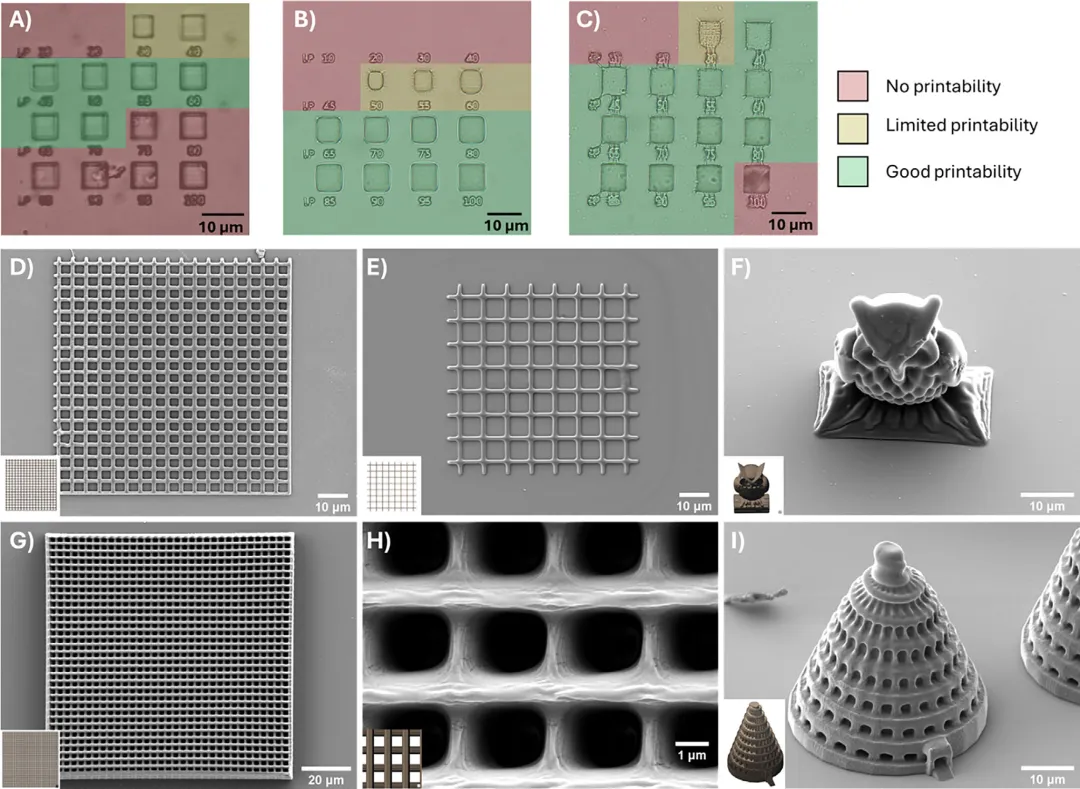
图 2 展示不同光刻胶的打印工艺窗口与复杂微结构打印结果。不同激光功率、扫描参数下方块微结构的打印效果分级;网格、木堆、猫头鹰、巴比伦塔等高保真复杂微结构扫描电镜图像。 通过优化激光功率、扫描速度、切片与 Hatch 间距,实现最低约 0.8 μm 特征尺寸的水凝胶微结构打印;不同光刻胶具备各自适配加工区间,功率过低无法聚合,功率过高会造成微爆炸破坏结构。 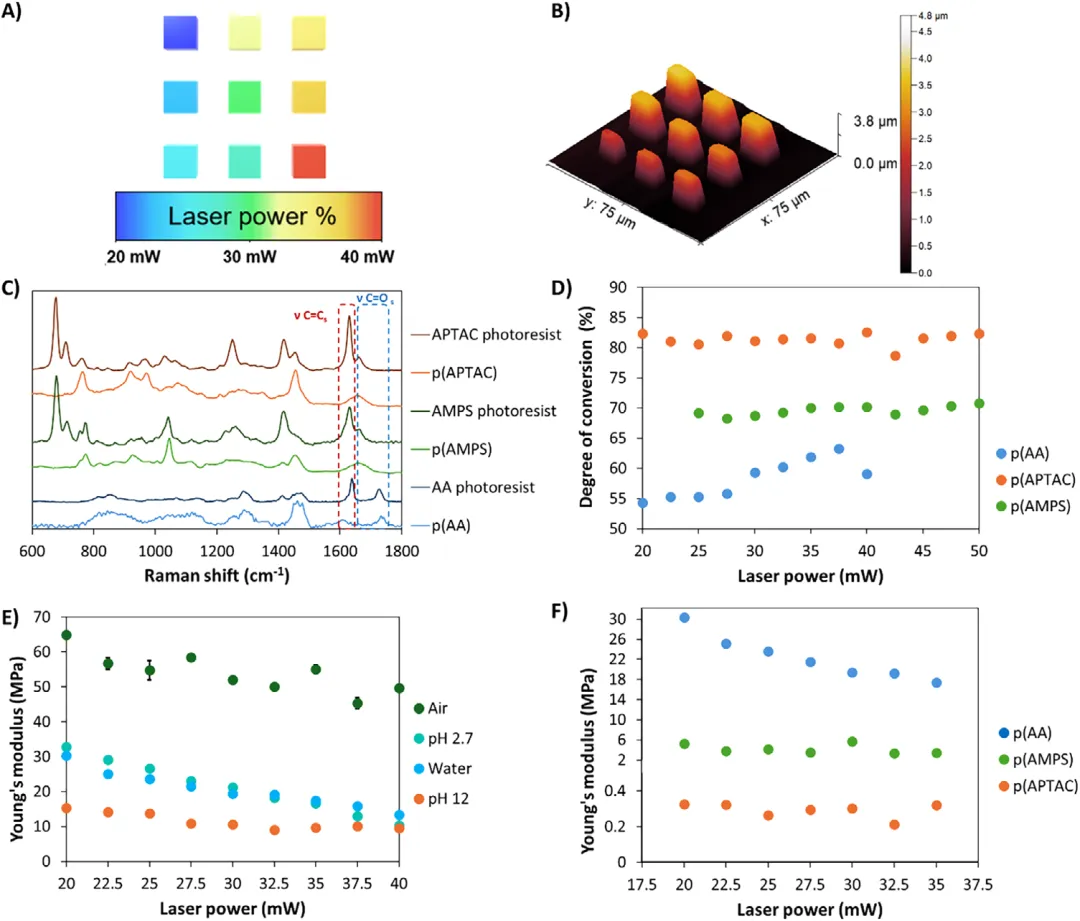
图 3 展示微水凝胶方块的拉曼光谱、溶胀行为以及不同 pH 环境下杨氏模量测试。不同激光功率制备样品的形貌;拉曼光谱表征单体‑聚合物转化程度;不同 pH 浸泡条件下的模量变化。 AA 体系聚合转化率 54%‑63%,AMPS 体系 68%‑70%,APTAC 体系可达 80%‑85%;pH 改变会改变网络电离状态,直接影响溶胀程度与杨氏模量,AA 体系模量区间约 9‑33 MPa,APTAC 体系模量低至百 kPa 级别。 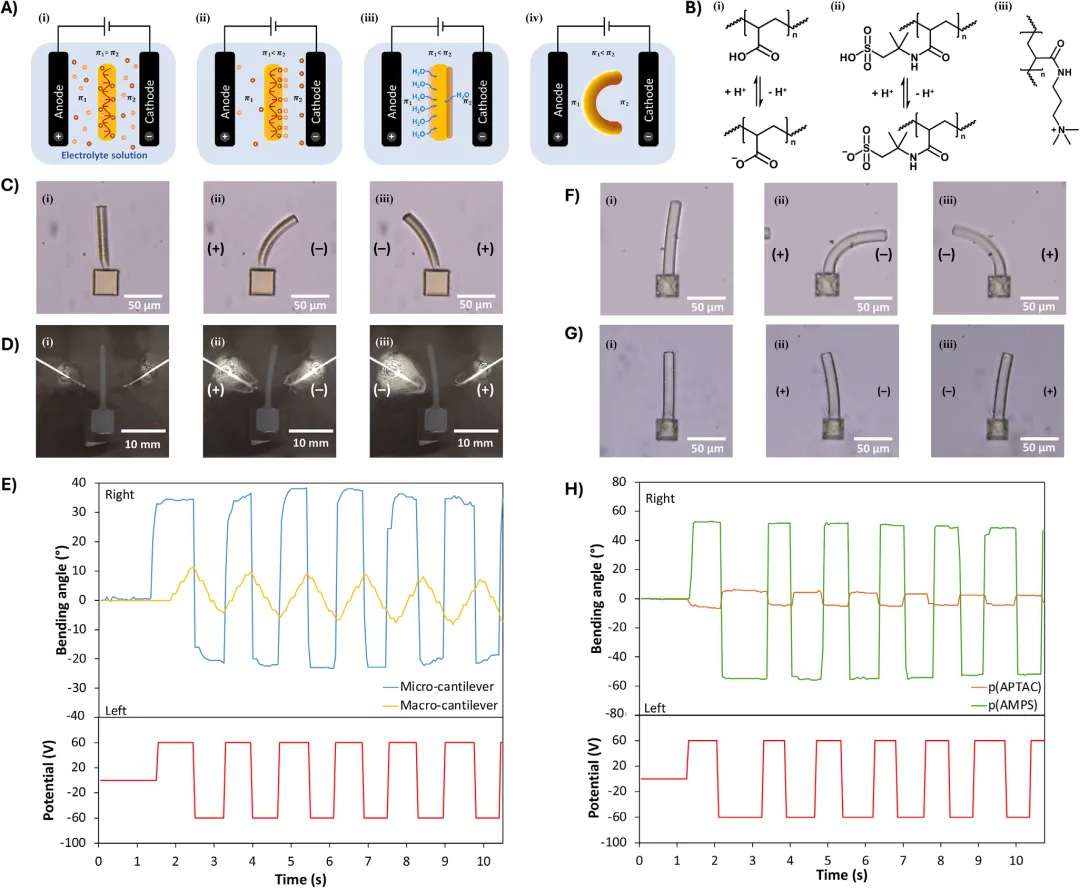
图 4 对比微米级与毫米级悬臂梁电驱动行为。阴离子水凝胶微悬臂、宏观悬臂在电场下弯曲实拍;微米与宏观器件弯曲角度‑时间曲线对比;AMPS、APTAC 微悬臂电驱动响应曲线。 同等电场条件下,毫米尺寸样品需要 41.3 ± 3.3 s(n=8)才达到最大弯曲;微米样品仅需 100‑200 ms 即可达到形变稳态。p (AMPS) 微悬臂在 5 V・mm⁻¹ 条件下弯曲角度 46.7 ± 4.8°(n=1032),性能最优;阳离子 APTAC 微悬臂向阳极弯曲,响应时间 200 ± 100 ms(n=21)。致动机制为凝胶两侧渗透压差,而非电解产生 pH 梯度,与实测动力学时间尺度吻合。 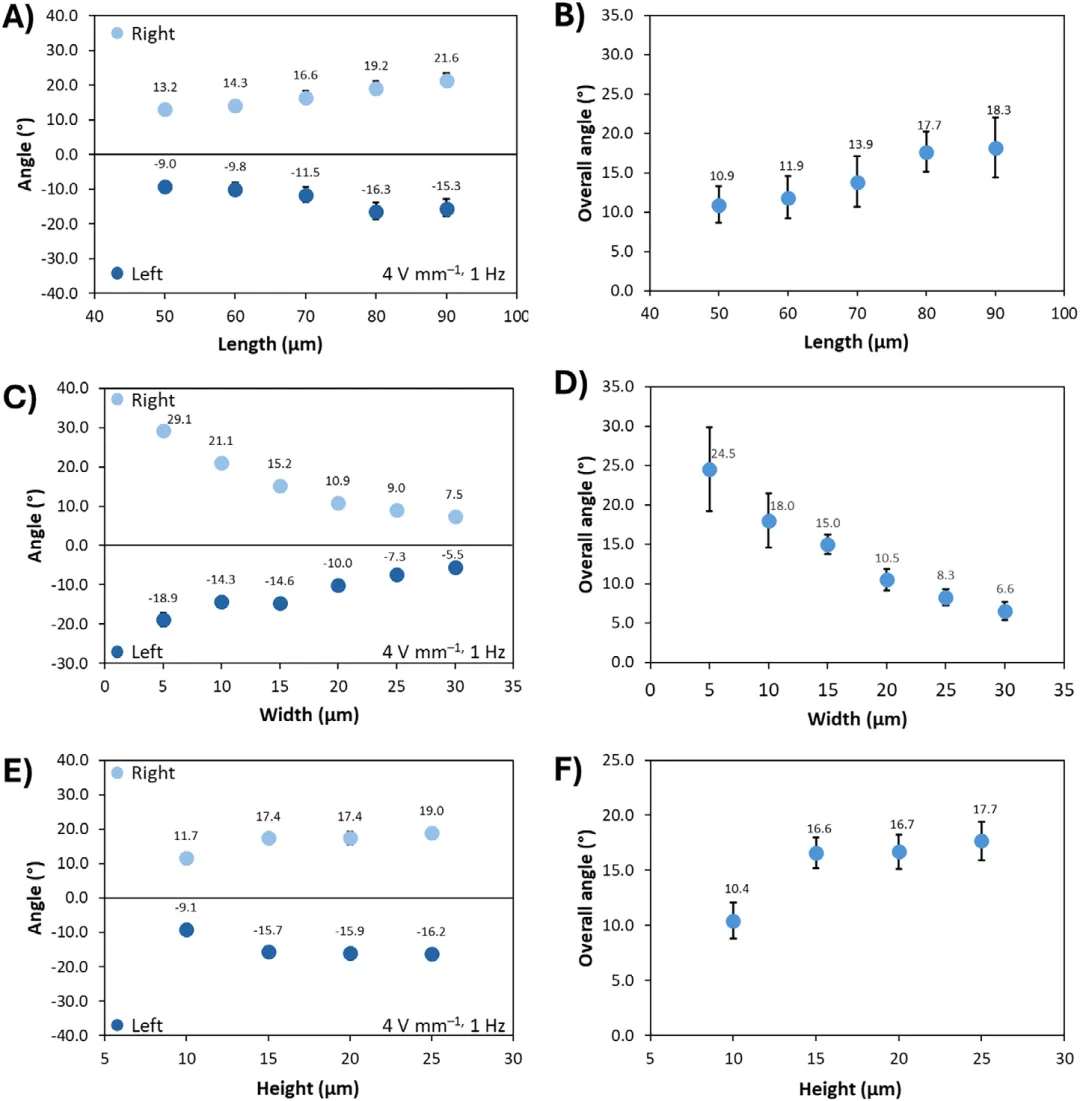
图 5 探究微悬臂几何尺寸对致动性能的影响。系统改变悬臂梁长度、宽度、高度,统计对应的弯曲角度。 综合形变幅度与结构抗断裂能力,确定最优几何尺寸:长 80 μm、宽 10 μm、高 20 μm。悬臂长、高度增大,弯曲角度提升;宽度增大,弯曲角度下降;宽度过小样品极易断裂。 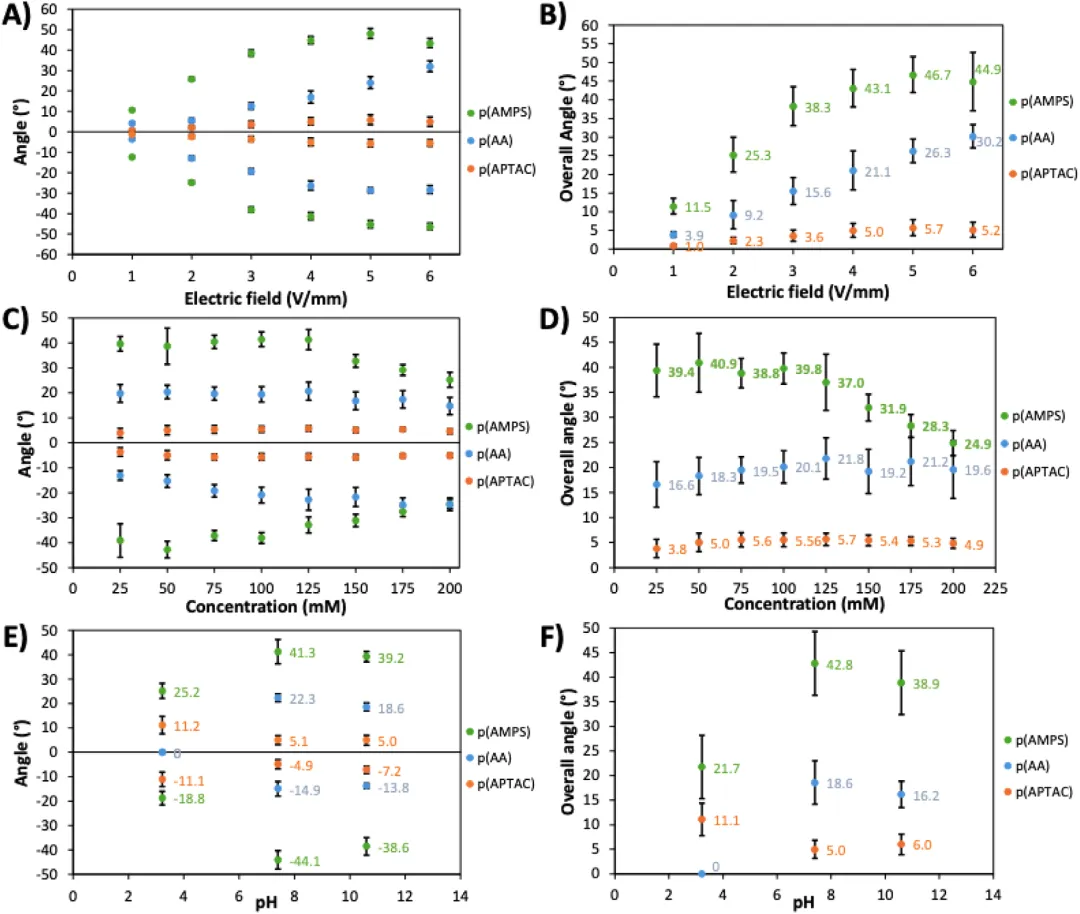
图 6 考察电场强度、电解液离子浓度、pH 对三类微悬臂致动表现。不同电场、电解液浓度、pH 条件下弯曲角度统计。 弯曲角度随电场强度近似线性上升,超过 4‑5 V・mm⁻¹ 后水电解析出气泡干扰实验;AMPS 对电解液盐浓度更加敏感;pH 会调控单体电离状态,p (AA) 在 pH 低于 4.5 时几乎丧失电驱动能力;AMPS、APTAC 可在宽 pH 区间维持驱动。 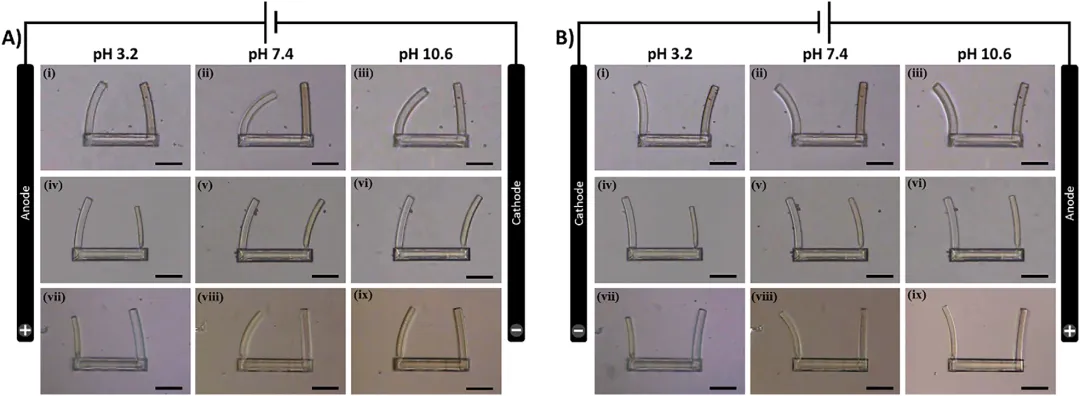
图 7 展示多材料复合微致动器的电‑pH 双重响应。AMPS/APTAC、AMPS/AA、AA/APTAC 组合的微型夹持结构,在不同 pH 电解液、电场极性切换下的显微图像。 同一器件上集成阴阳离子不同水凝胶,在同一电场下可向相反方向弯曲;AA‑AMPS 组合可实现 pH 开关:低 pH 下 AA 单元关闭驱动,只有 AMPS 单元发生形变;pH 升高后双单元同时响应,实现 “条件式开关” 致动。 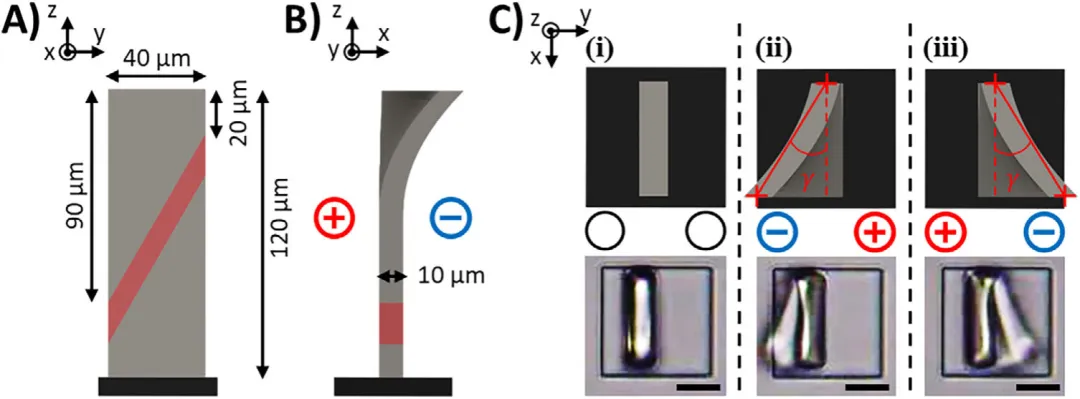
图 8 展示带斜向高刚度约束的微柱扭转致动。微柱三维模型、电场作用下扭转形变示意;施加电场与切换极性后的显微实拍。 利用双光子直写可空间调控局部交联密度,在微柱内部制造斜向高刚度约束区域,电场驱动下产生 22 ± 1°(n=25)扭转运动。 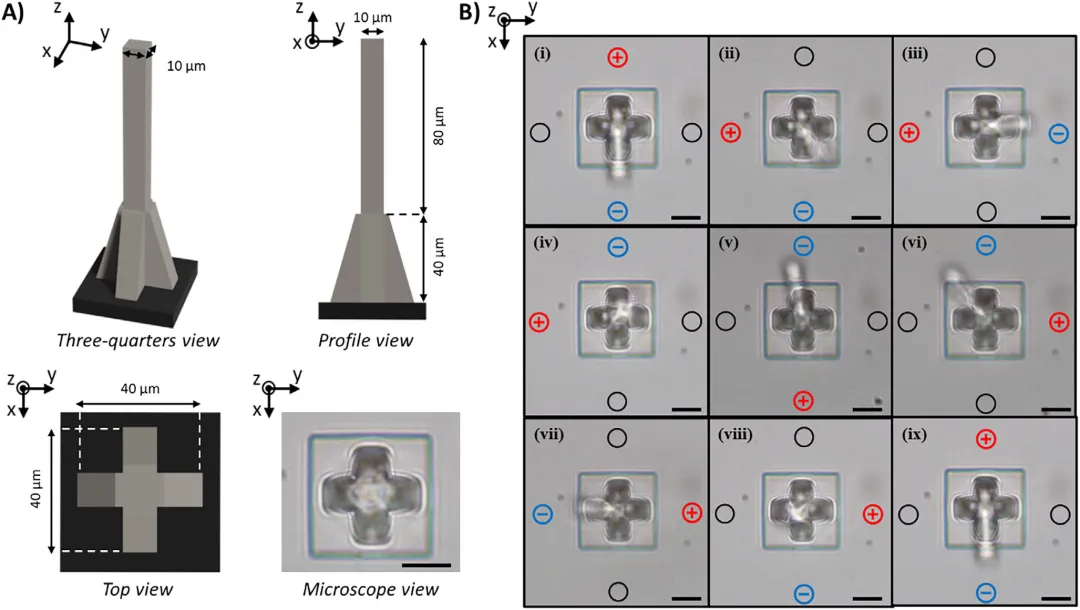
图 9 展示四电极系统驱动微柱实现 360° 圆周转向。方形十字基座微柱三维模型;四电极分时切换极性,微柱逆时针做圆周偏转的序列显微图像。 借助外围四组铂电极,空间调制电场方向,微柱可以沿半径 35 ± 5 μm(n=20)轨迹完成 360° 圆周运动,响应时间约 100 ms,实现二自由度运动。 结论与展望 核心结论 未来展望 原文信息 英文标题:Fast Hydrogel Micro‑Actuators Driven by Electric Fields 期刊:Advanced Materials DOI:10.1002/adma.74787
01
02
03
04
基于双光子聚合直写工艺,构建阴离子、阳离子系列电响应水凝胶微致动器。依靠缩小器件尺寸缩短离子扩散路径,实现百毫秒级超快电驱动;最优微悬臂梁在 6 V・mm⁻¹ 电场下弯曲角度最高 44.9 ± 7.8°。 系统阐明几何尺寸、电场强度、电解液离子浓度、pH 对致动性能的影响;实现弯曲、扭转、360° 圆周转向多种运动模式。 实现多材料一体化微打印,单器件内部不同单元可具备 pH 条件选择性致动,构建具备逻辑响应的微型致动单元,为微流控、微型软体机器人提供新方案。
进一步降低水凝胶交联度,获得模量更低的微凝胶,进一步降低驱动所需电场强度。 集成片上微型电极,替代外部大尺寸铂电极,缩小整套系统体积。 复合细胞、生物活性组分,拓展面向生物微操作、细胞操控的应用。 开发更多多材料组合,实现更加复杂的可编程 4D 微形变。
05