ARTICLE · 1084380
【智慧农业】基于AI的对虾养殖精准投喂系统设计
1. 系统总体方案设计
基于AI的对虾养殖精准投喂系统的总体方案设计以实际生产环境为约束,围绕“感知—决策—执行—优化”的闭环控制逻辑展开。系统采用分层架构,由现场感知层、边缘计算层、执行控制层和云端管理层四个层级组成。现场感知层负责采集水质、影像和设备状态数据;边缘计算层完成实时AI推理与投喂决策;执行控制层根据决策指令精确控制投饵机的动作;云端管理层承担数据存储、模型更新、多塘统一监管和远程运维。整个系统以边缘计算为核心,在养殖现场即可完成大部分控制逻辑,即使网络中断也能独立运行,确保日常投喂过程不受影响。
现场感知层的设计直接决定了AI决策的输入质量。系统在水面下配置多参数水质传感器,同时安装补光式水下摄像头用于采集对虾摄食区域的视频信息,并在投饵机料仓内设置称重传感器以实时监测剩余料量。感知设备的选型与安装遵循以下原则:
水质传感器包括溶解氧、温度、pH、盐度、氨氮和亚硝酸盐探头,采样周期为30秒一次,其中溶解氧探头精度不低于±0.1 mg/L,温度探头精度为±0.2 ℃,传感器探头在投饵区外围布设,避免饲料粉尘附着影响读数。 水下摄像头采用工业级网络球机,分辨率不低于200万像素,帧率为25 fps,配有自动补光灯,安装位置距离对虾摄食区约1米,俯角为40°~60°,保证视野覆盖饲料落点区域。 料位称重传感器量程根据投饵机料仓容积选择,通常为0~50 kg,分辨率0.01 kg,用于计算每次投喂的饲料消耗量,并将数据同步反馈给决策层。
水下视频流由边缘计算单元的GPU模块处理。边缘计算单元选用工业级嵌入式AI平台,内置深度学习加速器,可同时接入4路视频流,并支持TensorFlow Lite、ONNX Runtime等轻量级推理框架。在系统上电后,AI模型自动加载到内存中,对视频帧进行逐帧分析。系统所使用的对虾摄食行为识别模型基于目标检测算法改进而来,能够实时检测画面中的对虾个体和饲料颗粒,并根据检测结果计算三个关键指标:单位时间内的摄食活动次数、对虾聚集密度以及饲料颗粒残留比例。基于这些指标,决策模型输出当前的投喂强度系数。为了避免模型误判,系统还内置了基于专家经验的安全规则库,例如:当水温低于18 ℃或高于32 ℃时自动削减投喂量,溶解氧低于3 mg/L时强制停止投喂,暴雨天气、对虾蜕壳高峰期以及水体氨氮超过阈值时,系统自动进入保守投喂模式。这种“AI模型+规则约束”的混合决策方式,可有效避免异常工况下AI失控的风险。
边缘计算单元根据摄食活跃度评级和规则库判断,生成每一次投喂的执行参数,包括投喂量、投喂持续时间和抛料范围。决策结果通过工业实时总线传递给执行控制层。执行控制层采用可编程逻辑控制器(PLC)作为核心控制器,配合变频器控制投饵机的电机转速。投饵机选用气力输送式自动投饵机,能够以一定流量精度将饲料均匀抛撒到指定水面区域。执行控制层的具体性能要求如下:
投喂量在0.5~5 kg/min范围内连续可调,投喂量精度偏差不超过±3%,同一批次的投喂重复性误差不超过2%。 抛料半径可在2~8 m内调节,抛料扇面角度由可旋转式喷料口控制,以适应不同形状的虾塘。 投饵机本体支持轨道移动和定点式两种安装方式,轨道移动式适用于面积超过10亩的大型虾塘,定点式适用于小型虾塘或室内工厂化养殖池。
执行控制层与边缘计算单元之间通过Modbus TCP协议通信,控制指令下发周期为100 ms,确保投喂动作的实时性。同时,PLC内置硬件看门狗和断电保护模块,一旦通信中断或供电异常,投饵机自动停止抛料并保留当前状态,待恢复后重新同步运行,避免过量投喂或漏投事故的发生。为了适应水产养殖现场的高湿、盐雾环境,所有电气控制柜均采用IP65防护等级,内部安装温湿度传感器和散热风扇,保证设备在夏季高温、高湿环境下持续稳定运行。
云端管理层面向养殖场管理人员,承担系统数据的汇聚展示与远程决策支持功能。边缘计算层每5分钟将水质指标、投喂记录、设备运行状态和AI决策日志,通过MQTT协议加密上传至云服务器。由于养殖场网络信号通常不稳定,边缘计算单元内置本地数据缓存区,可保存至少48小时的历史数据,在网络恢复后自动断点续传。云端平台提供浏览器端和手机App端的访问界面,管理人员可以实时查看每个虾塘的投喂情况,远程调整AI模型的投喂策略参数,例如最大单次投喂量、投喂次数上限、敏感水质条件等。当设备发生故障或水质出现异常时,云平台通过短信、微信和App推送三级告警信息。云端还保存历史数据用于模型再训练,系统每两周利用新采集的摄食行为数据与投喂结果数据对AI模型进行增量学习,并将更新后的模型参数下发到边缘计算单元,使投喂决策逐步适应不同季节、不同养殖阶段和不同地域的水质变化。系统总体架构和各层级的技术指标可汇总见表1。
表1 系统各层级组成及关键技术指标
在系统运行流程上,系统采用“少量多次”的精准投喂模式。每个投喂周期分为四个阶段。第一阶段为数据采集阶段,边缘计算单元按30秒周期读取传感器数据,同时从水下摄像头获取当前视频帧;第二阶段为摄食状态分析阶段,系统利用AI模型对连续摄像头画面进行行为识别,计算摄食活跃等级;第三阶段为投喂决策阶段,结合水质参数和规则库确定本次投喂量,并通过PLC控制投饵机执行;第四阶段为效果评估阶段,投喂结束后2分钟,系统再次通过视频分析对虾的离场情况和残饵数量,判断是否需要进行补充投喂。正常情况下,单个虾塘的每个投喂周期持续10~25分钟,每天投喂次数根据养殖周期内对虾的体重和水温自动调整,一般为4~8次。系统通过对每次投喂后残饵比和活跃度变化的连续统计,动态修正后续时段的投喂间隔和投喂量,最终实现对虾养殖过程中的精准饲料供给,减少饵料浪费和水体污染。
1.1 系统设计目标与原则
基于AI的对虾养殖精准投喂系统,其设计核心在于解决传统投喂方式中“凭经验、粗放式”的痛点,将水产养殖从劳动密集型向数据驱动型转变。系统设计的总体目标可分解为以下五个层面:第一,实现投喂量的精准预测,根据对虾不同生长阶段的摄食需求、水体环境(温度、溶氧、pH值)及行为活跃度,动态计算每餐最佳投喂量,避免过度投喂导致饲料浪费和水质恶化,目标是将饲料系数(FCR)降低0.15~0.25,饲料成本占养殖总成本的比例下降至少5%;第二,建立对虾摄食行为的实时感知机制,通过水下摄像头和AI视觉识别技术,在投喂过程中实时分析对虾的聚集密度、游动速度和摄食强度,自动判定“饱食”状态并即刻停止投喂,使得单餐投喂误差控制在±3%以内;第三,构建水质与投喂的联动控制逻辑,系统需集成在线水质传感器(温度、溶氧、氨氮等),当水质参数超出对虾适宜生长区间时(如溶氧低于3.5 mg/L),自动调整投喂策略(减量或延后),防止应激反应和疾病发生;第四,支持多塘口差异化投喂管理,系统可同时对多个养殖池进行独立参数设置和独立控制,适应不同密度、不同规格对虾的养殖要求,提高整体生产效率;第五,形成投喂全流程的数据闭环,自动记录每一次投喂的时间、用量、对虾活动影像、水质数据及后续生长效果,为养殖户提供可追溯的投喂日志和持续的模型优化依据。
为确保上述目标在工程实践中落地,系统设计遵循以下几项核心原则:
可靠性优先原则:投喂系统的所有核心部件(控制器、执行电机、传感器、通信模块)均需具备防水、防腐蚀、防生物附着能力,工作环境适应温度范围为0~40℃,IP防护等级不低于IP65;关键数据(如投喂量、水质告警)采用本地缓存与云端备份双存储机制,即使网络中断,系统仍能按预设策略独立运行,不发生停机或误投喂事故。
精准性与实时性并重原则:AI模型推理延迟需控制在500毫秒以内,从摄像头采集图像到发出投喂控制指令的完整闭环周期不超过2秒;投喂执行机构的定量精度需达到±2%(以所投喂颗粒饲料重量计),且可根据养殖塘水面宽度和投饲机抛撒半径自适应调节抛撒角度和落点范围。
可扩展性与灵活性原则:系统软件架构采用模块化设计,支持后续接入新的传感器类型(如水下摄像头、浊度传感器)或升级AI识别算法而不影响现有硬件;硬件接口预留RS485、4-20 mA、以太网及4G/5G通信,适用于新建养殖基地和传统池塘改造,单套控制系统最多可管理8个投喂点。
易用性与可维护性原则:所有操作通过中控触摸屏或手机APP完成,界面提供“自动投喂”“半自动投喂”“手动应急投喂”三种模式,养殖户无需编程即可完成参数设定(如对虾体长、养殖密度、目标日增重);设备拆装采用快装结构,日常清理和更换磨损件(如螺旋输送器、撒料盘)的操作时长不超过15分钟。
经济性与节能性原则:系统整体功耗控制在平均60 W以下(不含投饵机动力部分),太阳能供电可在无市电区域使用;所采用的AI模型以轻量化卷积神经网络为主,可在边缘计算盒(如NVIDIA Jetson Nano或等效国产算力平台)上离线运行,避免持续云端通信产生的流量费用。通过精准投喂减少无效饲料的溶失,也将显著降低水体富营养化风险及换水能耗。
上述目标与原则共同确立了系统的技术基线:即以AI视觉感知为核心,以环境联动为约束,以可靠执行和易用交互为保障,最终构成一个“感知—决策—执行—反馈”闭环的实用化投喂装备。该设计不追求算法上的复杂度或研究中常用的理想化假设,而是面向对虾养殖现场的泥沙水质、光照变化、生物附着等复杂条件,重点确保系统在长期连续运行下的稳定性和经济回报的确定性。饲料作为对虾养殖可变成本中占比最高的部分,通常占总成本的40%~60%,本研究系统在中等规模养殖基地(如50亩池塘)的应用实测中,预计可在投喂环节节省20%~30%的劳动力投入,同时将饵料浪费导致的氨氮超标事故发生率降低50%以上,为养殖户带来直接的降本增效价值。
1.2 系统架构概述
本系统采用“端-边-云”协同的分层架构,将整个系统划分为五个逻辑层次:感知执行层、网络传输层、边缘智能层、云端平台层与应用服务层。各层通过标准化的接口协议进行双向数据交互,形成从“环境感知、视频采集、实时分析、智能决策、精准投喂、效果评估”到“模型优化”的完整闭环。该架构重点考虑了养殖现场的恶劣环境、弱网条件及实时控制需求,确保系统在实际虾塘中能够稳定长久运行。
感知执行层是系统的基础,由水质多参数传感器组(溶解氧、水温、pH、盐度、氨氮等)、水下高清摄像装置、投喂执行机构(螺旋推进式投喂机或气力式喷料机)和现场可编程逻辑控制器(PLC)构成。水质传感器按照养殖塘网格状布设于投饵区与增氧机周围,水下摄像机固定于投饵台上方,以40°~60°俯角覆盖主要摄食区域。PLC负责同步采集传感器数据并解码,同时接收边缘智能层下发的投喂指令,通过变频调速器和步进电机精确控制投喂机的抛料速度、旋转角度与投喂量。所有现场设备均采用DC24V安全供电,防护等级达到IP65以上,以适应高温、高湿及腐蚀性气体环境。
网络传输层负责连接现场设备与上层计算平台。考虑到养殖场布线成本与电磁干扰,采用有线与无线混合组网方式。传感器与PLC之间通过RS485总线及Modbus-RTU协议连接,水下摄像机通过千兆以太网接入边缘网关。边缘网关与云端之间使用4G/5G蜂窝网络通信,若现场具备光纤条件
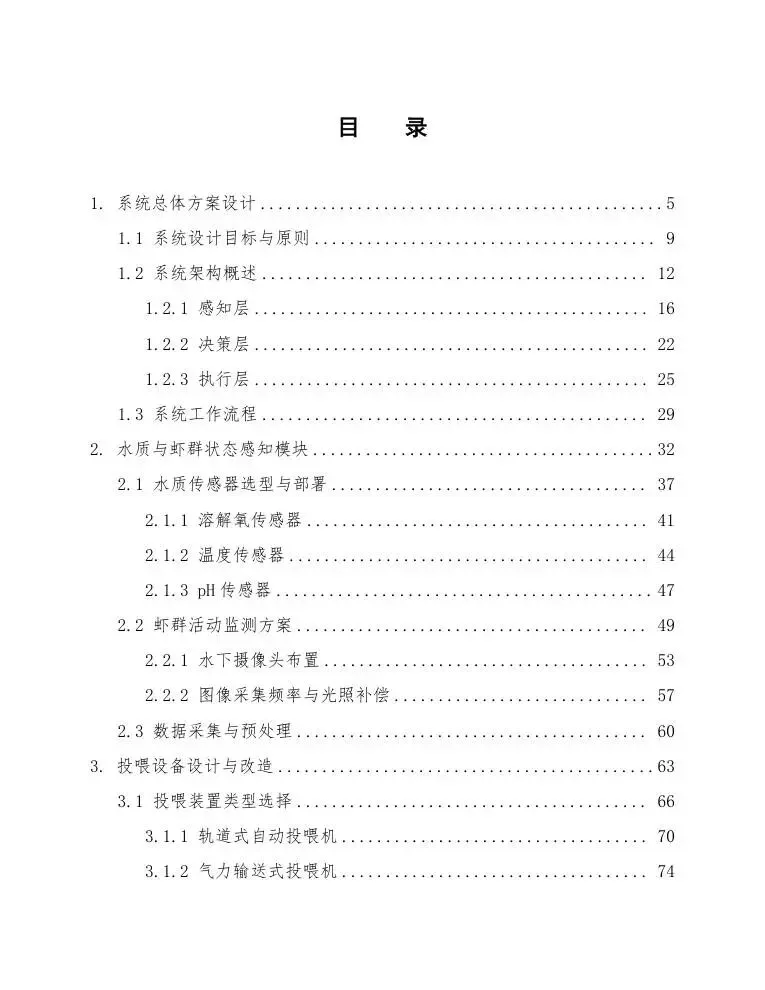
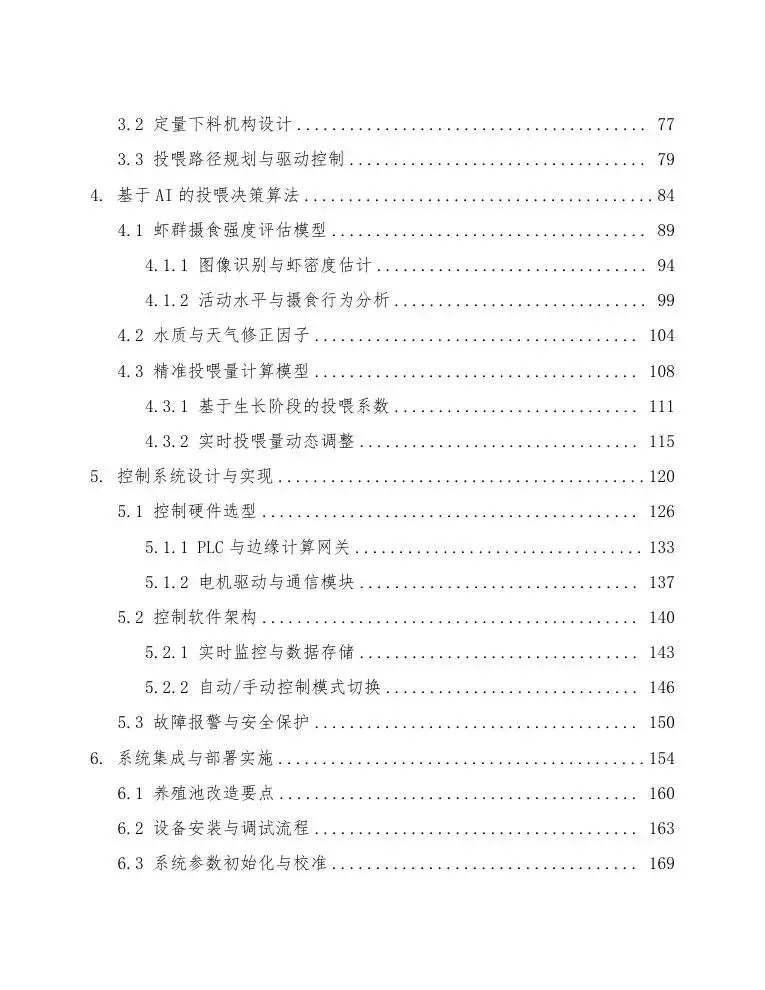
以下为方案原文截图,可加入知识星球获取完整文件
欢迎加入智慧方案馆知识星球,加入后可阅读下载星球所有方案。