文档文本内容
第24 讲 三大观点解决力学问题
目
录
01 考情解码· 命题预警.........................................................................................................................................2
02 体系构建 ·思维可视.........................................................................................................................................3
03 核心突破· 靶向攻坚.........................................................................................................................................4
考点一 应用力学三大观点解决多过程问题 ..............................................................................................4
知识点 力学三大观点................................................................................................................................4
考向 应用力学三大观点解决多过程问题..................................................................................................4
考点二 应用力学三大观点解决板—块模型及传送带模型问题 ..........................................................10
知识点 模型示例与特点..........................................................................................................................10
考向1 板—块模型问题.............................................................................................................................10
考向2 传送带模型问题.............................................................................................................................15
04 真题溯源 ·考向感知......................................................................................................................................21
考点要求
考察形式
2025 年
2024 年
2023 年
应用力学三大观
点解决多过程问
题
选择题
非选择题
安徽卷T8,4 分
应用力学三大观
点解决板—块模
型及传送带模型
问题+滑块”模
型
选择题
非选择题
考情分析:
“三大观点解决力学问题”是动量守恒应用的延伸,考查形式以压轴计算形式出现较多,有时会以单选压
轴题或多选压轴题出现。有时也会综合电磁场知识进行综合考查,此类问题特点为研究对象较多或研究的
过程中较为复杂,所涉及知识点有运动学、牛顿运动定律、曲线运动,功能关系、能量守恒、动量守恒等
知,需要考生在多物体或多过程中找出运动过程中的相关物理量间关系,再列方程求解。
复习目标:
目
一:
标
掌握利用
力学、能量和
量三大
点
合分析多物体或多
程
动
动
观
综
过
问题。
目
二:
标
掌握利用
力学、能量和
量三大
点分析
动
动
观
板—块模型及传送带模型问题+滑块。
考点一 应用力学三大观点解决多过程问题
知识点 力学三大观点
力学三大观点对比
力学三大观点
对应规律
表达式
选用原则
动力学观点
牛顿第二定律
F 合=ma
物体做匀变速直线运
动,涉及到运动细节.
匀变速直线运动规律
v=v0+at
x=v0t+at2
v2-v0
2=2ax 等
能量观点
动能定理
W 合=ΔEk
涉及到做功与能量转换
机械能守恒定律
Ek1+Ep1=Ek2+Ep2
功能关系
WG=-ΔEp等
能量守恒定律
E1=E2
动量观点
动量定理
I 合=p′-p
只涉及初末速度、力、
时间而不涉及位移、功
动量守恒定律
p1+p2=p1′+p2′
只涉及初末速度而不涉
及力、时间
考向 应用力学三大观点解决多过程问题
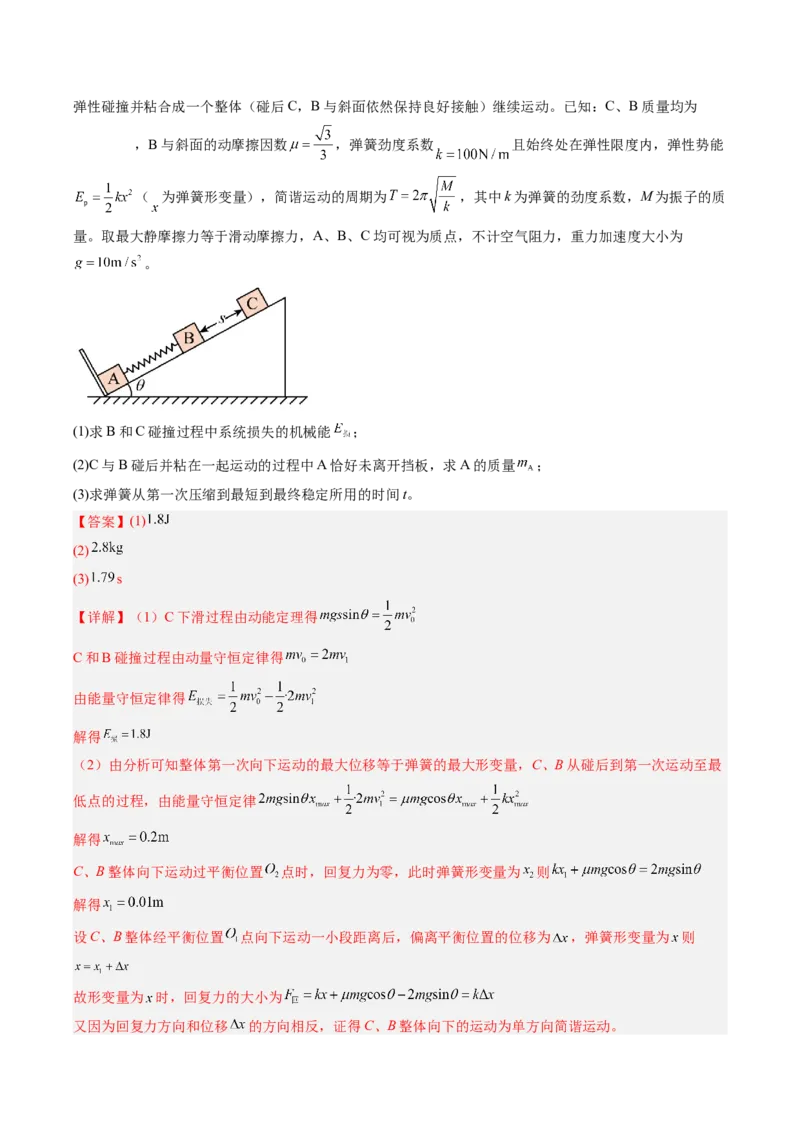
例(2025·安徽蚌埠·三模)如图所示,在倾角
的足够长固定斜面的下端垂直斜面固定着一挡板,底
部光滑的物块A 与物块B 用足够长的轻弹簧拴接并静止在斜面上,物块A 与挡板接触。初始时弹簧处于原
长状态,现在将底部光滑而侧面有粘性的物块C 从距离B 物块
处由静止释放,C 与B 发生完全非
弹性碰撞并粘合成一个整体(碰后C,B 与斜面依然保持良好接触)继续运动。已知:C、B 质量均为
,B 与斜面的动摩擦因数
,弹簧劲度系数
且始终处在弹性限度内,弹性势能
(
为弹簧形变量),简谐运动的周期为
,其中k 为弹簧的劲度系数,M 为振子的质
量。取最大静摩擦力等于滑动摩擦力,A、B、C 均可视为质点,不计空气阻力,重力加速度大小为
。
(1)求B 和C 碰撞过程中系统损失的机械能
;
(2)C 与B 碰后并粘在一起运动的过程中A 恰好未离开挡板,求A 的质量
;
(3)求弹簧从第一次压缩到最短到最终稳定所用的时间t。
【答案】(1)
(2)
(3)
s
【详解】(1)C 下滑过程由动能定理得
C 和B 碰撞过程由动量守恒定律得
由能量守恒定律得
解得
(2)由分析可知整体第一次向下运动的最大位移等于弹簧的最大形变量,C、B 从碰后到第一次运动至最
低点的过程,由能量守恒定律
解得
C、B 整体向下运动过平衡位置
点时,回复力为零,此时弹簧形变量为
则
解得
设C、B 整体经平衡位置
点向下运动一小段距离后,偏离平衡位置的位移为
,弹簧形变量为
则
故形变量为
时,回复力的大小为
又因为回复力方向和位移
的方向相反,证得C、B 整体向下的运动为单方向简谐运动。
则C、B 整体向下运动的振幅
在最低点时,整体所受弹簧弹力为
此后将向上运动。同理可证整体向上的运动也是单方向简谐振动,平衡位置为
点,此时弹簧形变量设为
,平衡位置回复力为零,则
解得
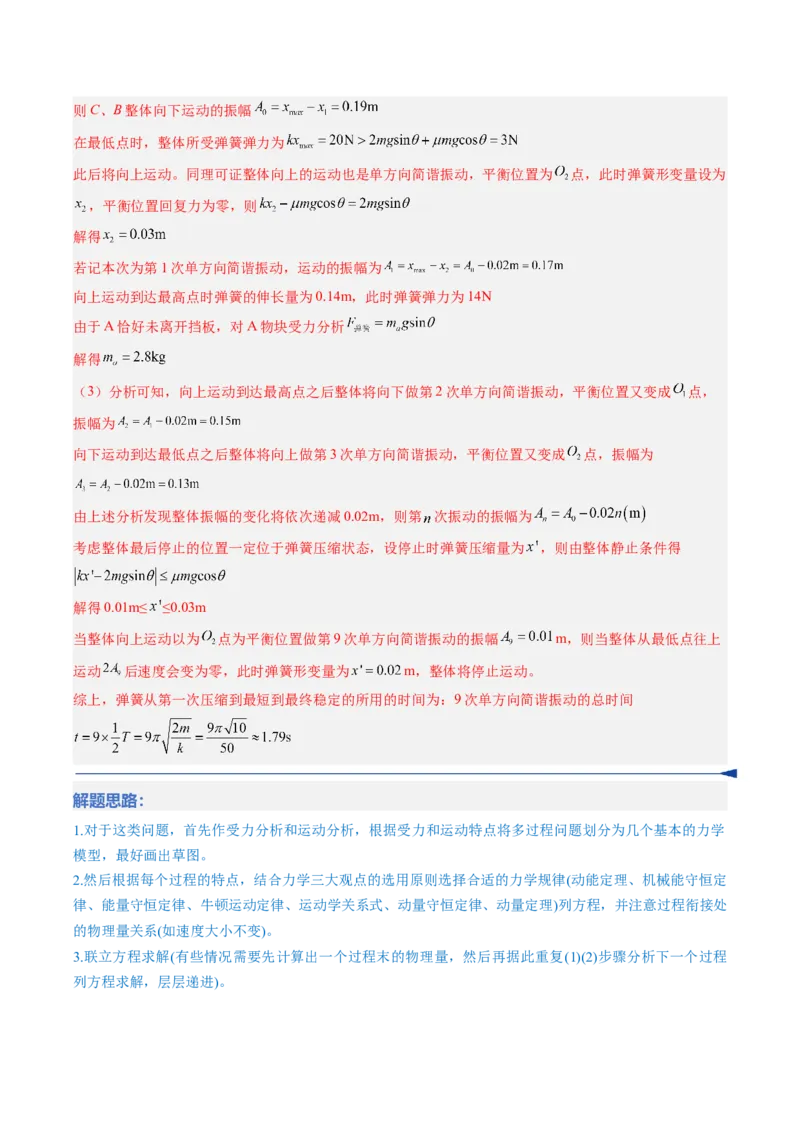
若记本次为第1 次单方向简谐振动,运动的振幅为
向上运动到达最高点时弹簧的伸长量为0.14m,此时弹簧弹力为14N
由于A 恰好未离开挡板,对A 物块受力分析
解得
(3)分析可知,向上运动到达最高点之后整体将向下做第2 次单方向简谐振动,平衡位置又变成
点,
振幅为
向下运动到达最低点之后整体将向上做第3 次单方向简谐振动,平衡位置又变成
点,振幅为
由上述分析发现整体振幅的变化将依次递减0.02m,则第
次振动的振幅为
考虑整体最后停止的位置一定位于弹簧压缩状态,设停止时弹簧压缩量为
,则由整体静止条件得
解得0.01m≤
≤0.03m
当整体向上运动以为
点为平衡位置做第9 次单方向简谐振动的振幅
m,则当整体从最低点往上
运动
后速度会变为零,此时弹簧形变量为
m,整体将停止运动。
综上,弹簧从第一次压缩到最短到最终稳定的所用的时间为:9 次单方向简谐振动的总时间
解题思路:
1.对于这类问题,首先作受力分析和运动分析,根据受力和运动特点将多过程问题划分为几个基本的力学
模型,最好画出草图。
2.然后根据每个过程的特点,结合力学三大观点的选用原则选择合适的力学规律(动能定理、机械能守恒定
律、能量守恒定律、牛顿运动定律、运动学关系式、动量守恒定律、动量定理)列方程,并注意过程衔接处
的物理量关系(如速度大小不变)。
3.联立方程求解(有些情况需要先计算出一个过程末的物理量,然后再据此重复(1)(2)步骤分析下一个过程
列方程求解,层层递进)。
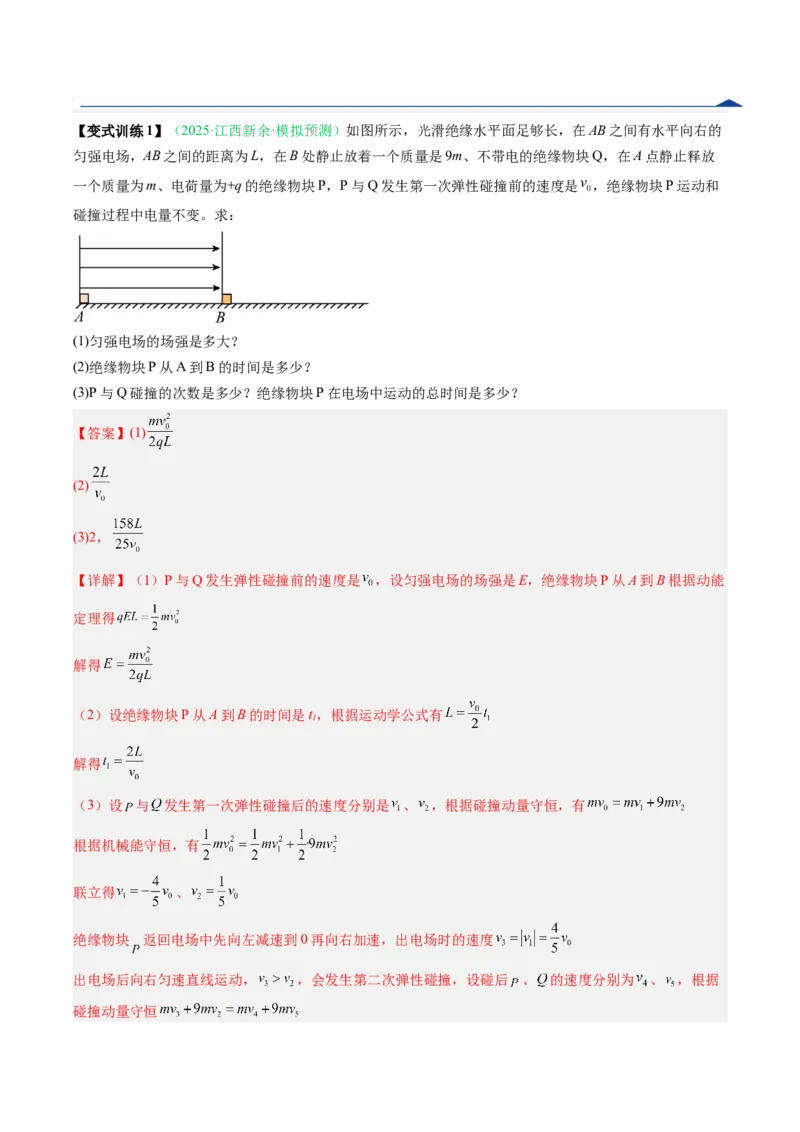
【变式训练1】(2025·江西新余·模拟预测)如图所示,光滑绝缘水平面足够长,在AB 之间有水平向右的
匀强电场,AB 之间的距离为L,在B 处静止放着一个质量是9m、不带电的绝缘物块Q,在A 点静止释放
一个质量为m、电荷量为+q 的绝缘物块P,P 与Q 发生第一次弹性碰撞前的速度是
,绝缘物块P 运动和
碰撞过程中电量不变。求:
(1)匀强电场的场强是多大?
(2)绝缘物块P 从A 到B 的时间是多少?
(3)P 与Q 碰撞的次数是多少?绝缘物块P 在电场中运动的总时间是多少?
【答案】(1)
(2)
(3)2,
【详解】(1)P 与Q 发生弹性碰撞前的速度是
,设匀强电场的场强是E,绝缘物块P 从A 到B 根据动能
定理得
解得
(2)设绝缘物块P 从A 到B 的时间是t1,根据运动学公式有
解得
(3)设
与
发生第一次弹性碰撞后的速度分别是
、
,根据碰撞动量守恒,有
根据机械能守恒,有
联立得
、
绝缘物块
返回电场中先向左减速到0 再向右加速,出电场时的速度
出电场后向右匀速直线运动,
,会发生第二次弹性碰撞,设碰后
、
的速度分别为
、
,根据
碰撞动量守恒
根据机械能守恒得
联立解得
,
绝缘物块
返回电场中先向左减速到0 再向右加速,出电场时的速度
出电场后向右匀速直线运动,
,
追不上
,不会发生第三次弹性碰撞,
与
碰撞的次数是2。
设绝缘物块
第一次与
碰后在电场中运动的时间是
,在电场中运动的加速度是
,根据牛顿第二定律
得
代入解得
根据速度时间公式,有
代入解得
同理绝缘物块
第二次与
碰后在电场中运动的时间
代入解得
绝缘物块
在电场中运动的总时间
代入可得
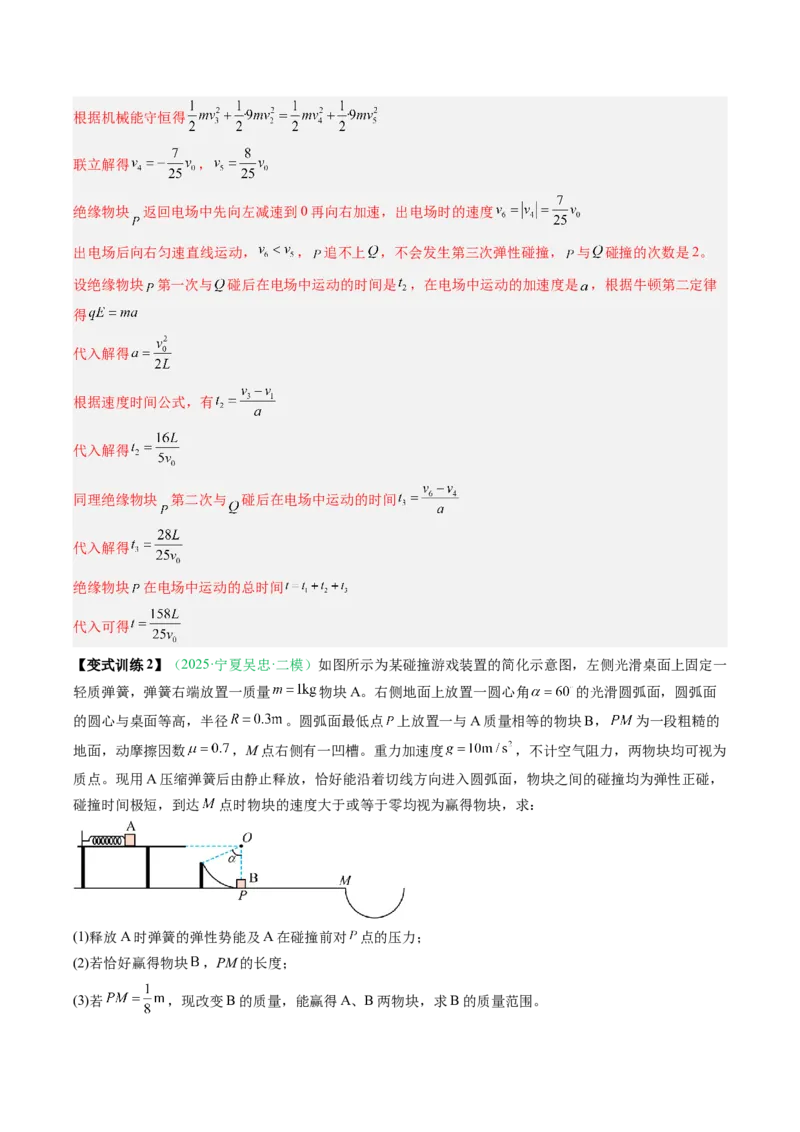
【变式训练2】(2025·宁夏吴忠·二模)如图所示为某碰撞游戏装置的简化示意图,左侧光滑桌面上固定一
轻质弹簧,弹簧右端放置一质量
物块A。右侧地面上放置一圆心角
的光滑圆弧面,圆弧面
的圆心与桌面等高,半径
。圆弧面最低点
上放置一与A 质量相等的物块B,
为一段粗糙的
地面,动摩擦因数
,M 点右侧有一凹槽。重力加速度
,不计空气阻力,两物块均可视为
质点。现用A 压缩弹簧后由静止释放,恰好能沿着切线方向进入圆弧面,物块之间的碰撞均为弹性正碰,
碰撞时间极短,到达
点时物块的速度大于或等于零均视为赢得物块,求:
(1)释放A 时弹簧的弹性势能及A 在碰撞前对
点的压力;
(2)若恰好赢得物块
,PM 的长度;
(3)若
,现改变B 的质量,能赢得A、B 两物块,求B 的质量范围。
【答案】(1)
,
,方向竖直向下
(2)
(3)
或
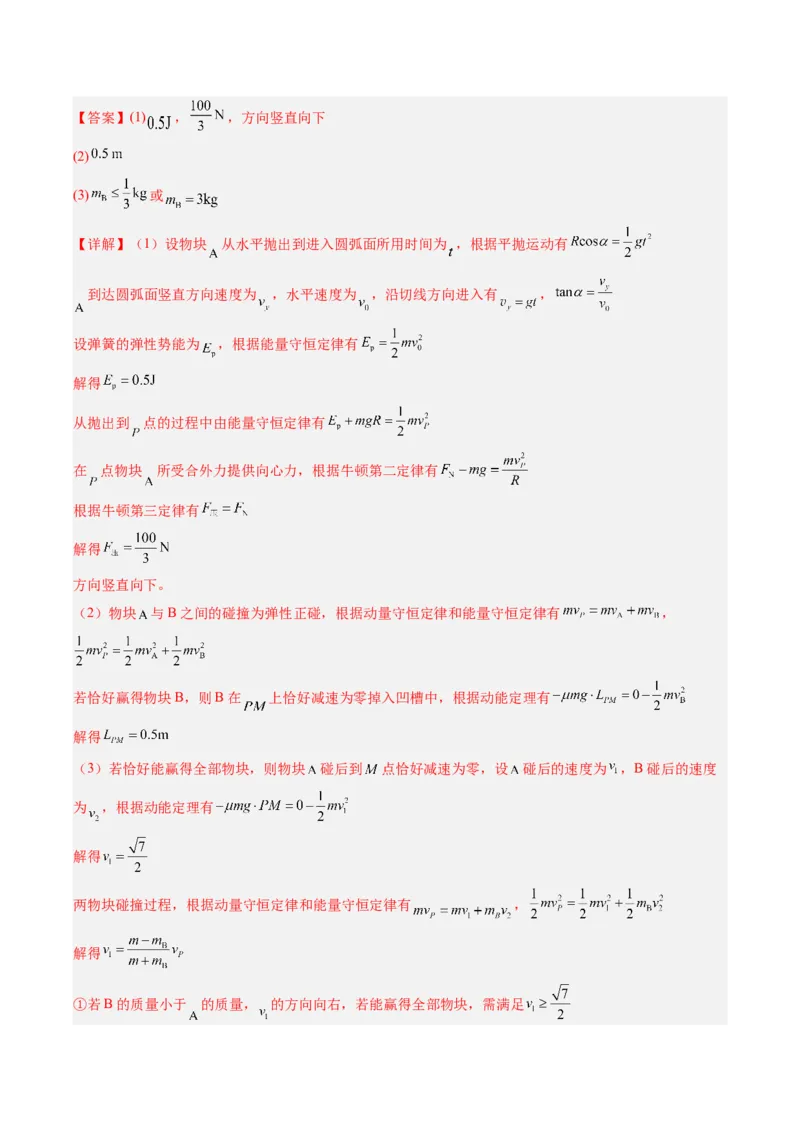
【详解】(1)设物块
从水平抛出到进入圆弧面所用时间为,根据平抛运动有
到达圆弧面竖直方向速度为
,水平速度为
,沿切线方向进入有
,
设弹簧的弹性势能为
,根据能量守恒定律有
解得
从抛出到
点的过程中由能量守恒定律有
在
点物块
所受合外力提供向心力,根据牛顿第二定律有
根据牛顿第三定律有
解得
方向竖直向下。
(2)物块
与B 之间的碰撞为弹性正碰,根据动量守恒定律和能量守恒定律有
,
若恰好赢得物块B,则B 在
上恰好减速为零掉入凹槽中,根据动能定理有
解得
(3)若恰好能赢得全部物块,则物块
碰后到
点恰好减速为零,设
碰后的速度为
,B 碰后的速度
为
,根据动能定理有
解得
两物块碰撞过程,根据动量守恒定律和能量守恒定律有
,
解得
①若B 的质量小于
的质量,
的方向向右,若能赢得全部物块,需满足
即有
解得
②若B 的质量大于
的质量,
的方向向左。
不能从光滑圆弧面上上斜抛出去,则有
解得
由①可知
滑上圆弧面后返回的速度
所以碰后的速度范围为
则有
解得
所以物块B 的质量范围为
或
当B 的质量
时,B 的速度
B 不能到达
点,即使
返回以最大速度撞击B,A 仍会反弹,减速后无法再到达
点,故只有
时,A、B 才能恰好都到达
点。所以物块B 的质量范围为
或
考点二 应用力学三大观点解决板—块模型及传送带模型问
题
知识点 模型示例与特点
1.滑块和木板组成的系统所受的合外力为零时,优先选用动量守恒定律解题;若地面不光滑或受其他外
力时,需选用动力学观点解题.
2.滑块与木板达到相同速度时应注意摩擦力的大小和方向是否发生变化.
3.应注意区分滑块、木板各自的相对地面的位移和它们的相对位移.用运动学公式或动能定理列式时位
移指相对地面的位移;求系统摩擦生热时用相对位移(或相对路程).
考向1 板—块模型问题
例1 (2025·安徽·模拟预测)(多选)在未来的智能物流运输系统中,有一个在光滑轨道上可自由滑动的
大型运输平板,其长度为
,初始时处于静止状态。工作人员将包裹
和包裹
放置在运输平板上,包
裹
位于平板的左端,包裹
则在平板的正中间。为了使包裹
移动起来,智能推送装置瞬间给包裹
一个向右的初速度
,之后与包裹
发生了弹性正碰,碰撞时间极短,最终包裹
刚好到达运输平板的
右端,已知包裹
、
的质量均为
,运输平板的质量为
,且包裹
、
与运输平板c 表面之间动摩
擦因数均为
,重力加速度为
。下列关于包裹和运输平板运动情况的说法,正确的是( )
A.
与
碰撞前,
与保持相对静止
B.
与
碰撞后,
与
都相对滑动
C.
的初速度
D.若物块
初始位置离木板右端近一些,重复上述过程,
将滑离木板
【答案】AC
【详解】A.包裹
滑上后相对滑动过程中,假设
相对静止,由牛顿第二定律,对
、整体有
对
有
解得
即
与间的静摩擦力小于最大静摩擦力,则
相对保持静止,
、一起加速运动,故A 正确;
B.设
、
碰撞前瞬间的速度分别为
、
,
、
发生弹性碰撞,碰撞过程系统动量守恒、机械能守恒,
以向右为正方向,由动量守恒定律得
由机械能守恒定律得
解得
,
即碰撞后
、
两者交换速度,
相对滑动,由A 可知,
、相对静止一起运动,故B 错误;
C.
刚好滑到的右端与相对静止,
、
、共速,设共同速度为
、
、组成的系统动量守恒,以向右为正方向,由动量守恒定律得
由能量守恒定律得
其中
解得
,故C 正确;
D.若包裹
初始位置离平板右端近一些,重复上述过程,全程动量守恒的表达式和能量守恒的表达式不
变,故
仍刚好到的右端,故D 错误。
故选AC。
【变式训练1】(2025·甘肃白银·模拟预测)如图所示,水平桌面上
点左侧固定有一弹簧,
点右侧
处
静置一质量为
的滑块
长度
。现用此弹簧来弹射一质量为
的滑块D,弹簧储存的弹性势
能
,滑块D 从
点释放,获得弹簧储存的全部弹性势能后向右运动,到达
点与滑块C 发生
弹性碰撞,碰撞后滑块C 向右运动,到达桌面边缘
点。
长度
,滑块C、D 与桌面间的动摩擦
因数均为
。滑块C 运动到
点后做平抛运动,通过固定在光滑水平地面上的光滑圆弧装置
无机
械能损失地滑上静止在地面上的长木板,经过一段时间,长木板右端与固定挡板
(宽度忽略不计)碰撞
并粘连。长木板质量
,板长
,板右端到挡板
的水平距离为
(其中
)。滑块
C 与长木板间的动摩擦因数也为
,挡板
和长木板等高,桌面右端
点距长木板上表面的高度
,不计空气阻力,滑块都可看作质点,重力加速度大小为
。
(1)求滑块D 与滑块C 碰撞前瞬间的速度大小
;
(2)求滑块C 到达
点时的动能
;
(3)讨论滑块C 从滑上长木板到离开长木板右端的过程中,克服摩擦力做的功
与
的关系。
【答案】(1)
(2)
(3)见解析
【详解】(1)滑块
碰撞前瞬间,根据动能定理有
由功能关系有
解得
;
(2)滑块
与
发生弹性碰撞,设碰后瞬间
的速度为
,
的速度为
,以水平向右为正方向,根据
动量守恒定律和能量守恒定律有
,
解得
对滑块
从
到
的运动过程,由动能定理有
解得
;
(3)设滑块
到达
时的速度为
,对滑块
从
到
的运动过程,以水平地面为重力势能的零参考面,
由机械能守恒定律有
得
设长木板与滑块
达到共同速度
时,位移分别为、
由动量守恒定律有
得
由动能定理对长木板有
对滑块
有
联立解得
滑块
相对长木板的位移
,即滑块
与长木板达到共同速度时,滑块
未离开长木板
①若
,则当长木板与挡板碰撞时,滑块
尚未与长木板达到共速,之后滑块
速度要减为零,
要滑行
有
得
则有
,即滑块
从长木板滑离时速度不为零
有
解得
②若
,由前面分析知,长木板与挡板碰撞之前,滑块
与长木板已经达到共同速度,当长木板
与挡板碰撞时,长木板速度减为零,滑块
继续向前滑行,因
,滑块
从长木板滑离时速度不为
零,有
解得
【变式训练2】(2025·重庆·模拟预测)如图所示(俯视图),一底部水平且足够长的“⨆”形槽固定在地
面上,其底部光滑,两侧粗糙,质量为mB=1kg 的足够长的木板B 放在槽的正中间,一个质量为mA=4kg 的
滑块A 在木板B 上且置于B 的左端,A 与B 间的动摩擦因数为μ=0.05。一质量mC=1kg 的滑块C 卡在槽之
间,C 与槽两侧面间的滑动摩擦力均为f =1N。开始时A、B、C 均静止,B 距C 足够远。现使滑块A 瞬间
获得水平向右的初速度v0=5m/s,A、B 宽度较窄,与槽的侧面始终无接触,B、C 间的碰撞为弹性碰撞,
每次碰撞时间极短,重力加速度大小g=10m/s2。
(1)求木板B 与滑块C 第1 次碰撞前,A 与B 组成的系统产生的热量Q;
(2)求木板B 与滑块C 第1 次碰撞到第2 次碰撞之间的时间t;
(3)经过足够长的时间,求C 沿槽滑动的距离以及A 相对B 滑动的距离。
【答案】(1)
(2)
(3)11.1m,13.9m
【详解】(1)将木板B 与滑块A 视为一个系统,因为水平轨道光滑,木板B 与滑块A 所受合力为零,因
此木板B 与滑块A 组成的系统动量守恒。设木板B 与滑块A 第一次共速时的速度为
,设向右为速度的正
方向,则有
可得
由能量守恒定律可知,木板B 与滑块A 减少的机械能转化为系统产生的热量Q,即
(2)木板B 与滑块C 发生弹性碰撞时,将木板B 与滑块C 视为一个系统,由于碰撞时间极短,碰撞时内
力远大于外力,因此木板B 与滑块C 组成的系统动量守恒,设向右为速度的正方向,碰后BC 速度分别为
,则有
,
解得
、
碰后C 减速,假设C 停止后,B 与C 相碰,C 的加速度大小为
减速到零的位移为
减速的时间为
B 先加速再匀速,B 加速时的加速度为
设木板B 与滑块A 第二次共速时的速度为
,由动量守恒定律有
解得
共速前所用的时间为
木板B 位移为
木板B 与滑块A 匀速运动时间为
由于
所以假设成立,因此,B、C 第1 次碰撞到第2 次碰撞的时间为
(3)碰后C 减速到零的位移为
同理可得,木板B 与滑块A 第二次共速时的速度为
B、C 第二次碰撞后C 的速度即为
即每一次碰后C 获得的速度都为上一次的
C 第二次减速到零的位移为
C 第三次减速到零的位移为
以此类推,C 第n 次减速到零的位移为
总位移
对整个过程根据能量守恒定律有
解得
考向2 传送带模型问题
例2 (2025·河北·模拟预测)如图所示,长
的水平传送带的左、右两侧为光滑的水平台面,传送
带与左、右两侧台面等高且平滑连接,左台面上有五个挨一起质量均为
的刚性小球,右台面上放
了一曲面光滑,半径为
的
圆弧(圆弧的最高点的切线竖直,最低点切线刚好在水平台面上)物
体Q,其质量为
。一质量为
的小物块P 从圆弧的最高点由静止释放。已知物块P 与传送
带间的动摩擦因数
,传送带始终以
速度逆时针转动,物块和小球的碰撞为弹性碰撞,
。
(1)求物块P 第一次运动到圆弧的最低点时对圆弧的压力大小;
(2)通过计算说明物块P 与小球a 第一次碰撞后能否再次运动到
光滑圆弧曲面上;
(3)求物块P 在传送带上运动的总时间。
【答案】(1)
(2)不能,具体计算见解析
(3)
【详解】(1)物块P 在圆弧面上运动时,物块P 和Q 组成的系统在水平方向上动量守恒,有
物块P 从圆弧的最高点到第一次运动至圆弧的最低点过程,根据动能定理
联立解得
,
对物块P,根据牛顿第二定律
解得圆弧对物块P 的支持力
根据牛顿第三定律可得,物块P 对圆弧的压力大小
(2)设物块P 在传送带上滑动过程中因受摩擦力所产生的加速度大小为a,有
设物块P 通过传送带后运动速度大小为
,有
联立解得
设物块P 与小球a 第一次碰撞后的速度分别为
和
,取向左为正方向,根据动量守恒和机械能守恒可得
,
解得
碰撞后,物块P 向右滑上传送带,根据动能定理有
解得
故物块P 与小球a 第一次碰撞后不能再次运动到
光滑圆弧曲面上。
(3)物块P 第一次与小球a 碰撞后,五个挨在一起的小球依次连续碰撞,最终小球e 以速度
向左运动,
物块P 向右运动至传送带上,然后以速度
离开传送带向左运动,物块P 在传送带上运动的时间
设物块P 与小球a 第二次碰撞后的速度分别为
和
,根据动量守恒和机械能守恒可得
,
解得
物块P 第二次与小球a 碰撞后,五个挨在一起的小球依次连续碰撞,最终小球d 以速度
向左运动,物块
P 向右运动至传送带上,然后以速度
离开传送带向左运动,物块P 在传送带上运动的时间
以此类推,可知物块P 第n 次与小球a 碰撞后,物块P 在传送带上运动的时间
物块P 一共和小球a 碰撞五次,则物块P 在传送带上运动的总时间
【变式训练1】(2025·福建泉州·模拟预测)如图甲所示,在光滑水平地面上有质量分别为
、
的两小物块
、B,用细线连接并使中间的轻弹簧处于压缩状态(弹簧与两物块未拴接),弹簧
的弹性势能为
。轴间距为
的水平传送带左端与水平地面平滑连接,传送带以
的速度顺时针匀速转动。传送带右侧放置一个倾角为
的足够长的固定斜面,小物块
静置于距斜面
顶端
处。现将
、
间的细线烧断,
与弹簧分离后冲上传送带,在传送带上运动后,从传送
带右端水平飞出,恰好无碰撞地由斜面顶端滑入斜面,一段时间后
与
发生碰撞。
时
恰完成
第一次碰撞,
时刚要发生第二次碰撞,在
内
运动的
图像如图乙所示(以沿斜面向下
为正方向)。B、C 每次碰撞均为弹性碰撞且碰撞时间极短,不计空气阻力,
与传送带间的动摩擦因数
,物块
均可看作质点,重力加速度
,求:
(1)B 刚滑上传送带时的速度大小
;
(2)
的质量
以及
与斜面间的动摩擦因数
;
(3)C 沿斜面下滑的最大距离
。
【答案】(1)1m/s
(2)7kg,
(3)
【详解】(1)对A、B 及弹簧系统由动量及能量守恒定律得
①,
由①②得
(2)若
在传送带上一直加速,由
得
由
得
不合题意,故
在传送带上先做匀加速直线运动再做匀速直线运动
B 在斜面顶端有
③
由
图像可知
每次在斜面上向上减速过程和向下加速过程的加速度大小分别为
,
在斜面上由顶端向下匀加速滑动过程中有
④
由③④式得
对
、
第一次碰撞过程有
⑤
⑥
由⑤⑥得
,
由
图像得
,
若
在经
过程后速度恰减为0,则由
得
故
与
再次碰撞时
早已停止运动
与
第一次碰后对
有
⑦,
则由⑦⑧得
(3)设
第
次与
碰前的速度为
,由⑤⑥相同的规律可知碰后
、
的速度大小分别为
⑨
第
次碰后
上升过程有
⑩
减速过程有
⑪
与
第
次碰撞前的速度应满足
⑫
由⑨~⑫式得
由⑨(11)式可知第
次碰撞后
的位移为
第
次碰撞后
的位移为
又第一次碰后
的位移为
则每次碰后
的位移为
沿斜面下滑的最大距离为
【变式训练2】(2025·陕西延安·模拟预测)如图所示,长度
的传送带以恒定的速率
顺
时针转动,传送带右侧有一质量
的小车,紧靠传送带静止在光滑的水平地面上,小车的上表面与
传送带上表面等高,距小车右端
的位置处有一竖直固定挡板。现将质量
的物块轻放在传送
带的左端,使其由静止开始运动。已知物块与传送带之间、物块与小车上表面之间的动摩擦因数均为
,最大静摩擦力等于滑动摩擦力,物块从传送带滑上小车过程速度不变,小车与竖直挡板的碰撞为
弹性碰撞,且碰撞时间极短,物块可看作质点且始终未滑离小车,g 取
,求:
(1)物块在传送带上运动的时间;
(2)整个过程小车运动的路程;
(3)整个过程中因摩擦产生的热量。
【答案】(1)1.4s
(2)5.8m
(3)180J
【详解】(1)根据牛顿第二定律可得滑块在传送带上滑行的加速度大小
物块与传送带共速滑行的距离
物块会跟传送带共速,再匀速运动离开传送带,加速过程所用时间
匀速运动过程用时
物块在传送带上运动的总时间
(2)物块滑上小车的速度大小为
,假设小车第一次与挡板碰撞前,滑块已经跟小车共速,由动
量守恒定律可知
解得
该过程中由动能定理可知小车有
解得
假设成立,物块与小车共速后再与挡板碰撞,小车与挡板碰撞后到物块与木板第2 次共速,动量守恒有
解得
小车与挡板第1 次碰撞后到速度减到0 的过程中,由动能定理可知
解得
小车与挡板第2 次碰撞到物块与木板第3 次共速,由动量守恒有
解得
小车与挡板第2 次碰撞后到速度减到0 的过程中,由动能定理可知
解得
小车与挡板第3 次碰撞到物块与木板第4 次共速,由动量守恒有
解得
1 小车与挡板第3 次碰撞后到速度减到0 的过程中,由动能定理可知
解得
……
同理可知
故整个过程中小车运动的路程
解得
(3)物块放上传送带到共速的过程,传送带运动的距离
该过程中物块与传送带因摩擦产生的热量
物块滑上小车时的动能在后续运动过程中都是由于摩擦损失的,故
所以整个过程中因摩擦产生的热量
1.(2024·河北·高考真题)如图,三块厚度相同、质量相等的木板A、B、C(上表面均粗糙)并排静止
在光滑水平面上,尺寸不计的智能机器人静止于A 木板左端。已知三块木板质量均为
A 木板长度为
,机器人质量为
,重力加速度g 取
,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离。
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳到B 木板左端,求起跳
过程机器人做的功,及跳离瞬间的速度方向与水平方向夹角的正切值。
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即相对B 木板连续不停地
3 次等间距跳到B 木板右端,此时B 木板恰好追上A 木板。求该时刻A、C 两木板间距与B 木板长度的关
系。
【答案】(1)
;(2)90J,2;(3)
【详解】(1)机器人从A 木板左端走到A 木板右端,机器人与A 木板组成的系统动量守恒,设机器人质
量为M,三个木板质量为m,取向右为正方向,则
机器人从A 木板左端走到A 木板右端时,机器人、木板A 运动位移分别为为
、
,则有
同时有
解得A、B 木板间的水平距离
(2)设机器人起跳的速度大小为,方向与水平方向的夹角为
,从A 木板右端跳到B 木板左端时间为
t,根据斜抛运动规律得
联立解得
机器人跳离A 的过程,系统水平方向动量守恒
根据能量守恒可得机器人做的功为
联立得
根据数学知识可得当
时,即
时,W 取最小值,代入数值得此时
(3)根据
可得
,根据
得
分析可知A 木板以该速度向左匀速运动,机器人跳离A 木板到与B 木板相对静止的过程中,机器人与BC
木板组成的系统在水平方向动量守恒,得
解得
该过程A 木板向左运动的距离为
机器人连续3 次等间距跳到B 木板右端,整个过程机器人和B 木板组成的系统水平方向动量守恒,设每次
起跳机器人的水平速度大小为
,B 木板的速度大小为
,机器人每次跳跃的时间为
,取向右为正方向,
得
①
每次跳跃时机器人和B 木板的相对位移为
,可得
②
机器人到B 木板右端时,B 木板恰好追上A 木板,从机器人跳到B 左端到跳到B 右端的过程中,AB 木板
的位移差为
可得
③
联立①②③解得
故A、C 两木板间距为
解得
2.(2024·湖南·高考真题)如图,半径为R 的圆环水平放置并固定,圆环内有质量为mA和mB的小球A 和
B(mA>mB)。初始时小球A 以初速度v0沿圆环切线方向运动,与静止的小球B 发生碰撞。不计小球与圆
环之间的摩擦,两小球始终在圆环内运动。
(1)若小球A 与B 碰撞后结合在一起,求碰撞后小球组合体的速度大小及做圆周运动所需向心力的大小;
(2)若小球A 与B 之间为弹性碰撞,且所有的碰撞位置刚好位于等边三角形的三个顶点,求小球的质量
比
。
(3)若小球A 与B 之间为非弹性碰撞,每次碰撞后的相对速度大小为碰撞前的相对速度大小的e 倍
(0<e<1) ,求第1 次碰撞到第2n+1 次碰撞之间小球B 通过的路程。
【答案】(1)
,
;(2)
或
;
(3)
【详解】(1)有题意可知A、B 系统碰撞前后动量守恒,设碰撞后两小球的速度大小为v,则根据动量守恒
有
可得
碰撞后根据牛顿第二定律有
可得
(2)若两球发生弹性碰撞,设碰后速度分别为vA,vB,则碰后动量和能量守恒有
联立解得
,
因为所有的碰撞位置刚好位于等边三角形的三个顶点,如图
①若第二次碰撞发生在图中的b 点,则从第一次碰撞到第二次碰撞之间,A、B 通过的路程之比为
,则有
联立解得
由于两质量均为正数,故k1=0,即
对第二次碰撞,设A、B 碰撞后的速度大小分别为
,
,则同样有
联立解得
,
,故第三次碰撞发生在b 点、第四次碰撞发生在c 点,以此类推,满足题意。
②若第二次碰撞发生在图中的c 点,则从第一次碰撞到第二次碰撞之间,A、B 通过的路程之比为
;所以
联立可得
因为两质量均为正数,故k2=0,即
根据①的分析可证
,
,满足题意。
综上可知
或
。
(3)第一次碰前相对速度大小为v0,第一次碰后的相对速度大小为
,第一次碰后与第二次相碰前
B 球比A 球多运动一圈,即B 球相对A 球运动一圈,有
第一次碰撞动量守恒有
且
联立解得
B 球运动的路程
第二次碰撞的相对速度大小为
第二次碰撞有
且
联立可得
所以B 球运动的路程
一共碰了2n 次,有
3.(2023·全国乙卷·高考真题)如图,一竖直固定的长直圆管内有一质量为M 的静止薄圆盘,圆盘与管
的上端口距离为l,圆管长度为
。一质量为
的小球从管的上端口由静止下落,并撞在圆盘中心,
圆盘向下滑动,所受滑动摩擦力与其所受重力大小相等。小球在管内运动时与管壁不接触,圆盘始终水平,
小球与圆盘发生的碰撞均为弹性碰撞且碰撞时间极短。不计空气阻力,重力加速度大小为g。求
(1)第一次碰撞后瞬间小球和圆盘的速度大小;
(2)在第一次碰撞到第二次碰撞之间,小球与圆盘间的最远距离;
(3)圆盘在管内运动过程中,小球与圆盘碰撞的次数。
【答案】(1)小球速度大小
,圆盘速度大小
;(2)l;(3)4
【详解】(1)过程1:小球释放后自由下落,下降,根据机械能守恒定律
解得
过程2:小球以
与静止圆盘发生弹性碰撞,根据能量守恒定律和动量守恒定律分别有
解得
即小球碰后速度大小
,方向竖直向上,圆盘速度大小为
,方向竖直向下;
(2)第一次碰后,小球做竖直上抛运动,圆盘摩擦力与重力平衡,匀速下滑,所以只要圆盘下降速度比
小球快,二者间距就不断增大,当二者速度相同时,间距最大,即
解得
根据运动学公式得最大距离为
(3)第一次碰撞后到第二次碰撞时,两者位移相等,则有
即
解得
此时小球的速度
圆盘的速度仍为
,这段时间内圆盘下降的位移
之后第二次发生弹性碰撞,根据动量守恒
根据能量守恒
联立解得
同理可得当位移相等时
解得
圆盘向下运动
此时圆盘距下端管口13l,之后二者第三次发生碰撞,碰前小球的速度
有动量守恒
机械能守恒
得碰后小球速度为
圆盘速度
当二者即将四次碰撞时
x 盘3= x 球3
即
得
在这段时间内,圆盘向下移动
此时圆盘距离下端管口长度为
20l-1l-2l-4l-6l = 7l
此时可得出圆盘每次碰后到下一次碰前,下降距离逐次增加2l,故若发生下一次碰撞,圆盘将向下移动
x 盘4= 8l
则第四次碰撞后落出管口外,因此圆盘在管内运动的过程中,小球与圆盘的碰撞次数为4 次。
4.(2023·山东·高考真题)如图所示,物块A 和木板B 置于水平地面上,固定光滑弧形轨道末端与B 的
上表面所在平面相切,竖直挡板P 固定在地面上。作用在A 上的水平外力,使A 与B 以相同速度
向右做
匀速直线运动。当B 的左端经过轨道末端时,从弧形轨道某处无初速度下滑的滑块C 恰好到达最低点,并
以水平速度v 滑上B 的上表面,同时撤掉外力,此时B 右端与P 板的距离为s。已知
,
,
,
,A 与地面间无摩擦,B 与地面间动摩擦因数
,C 与B 间动摩擦因数
,B 足够长,使得C 不会从B 上滑下。B 与P、A 的碰撞均为弹性碰撞,不计碰撞时间,取重力加
速度大小
。
(1)求C 下滑的高度H;
(2)与P 碰撞前,若B 与C 能达到共速,且A、B 未发生碰撞,求s 的范围;
(3)若
,求B 与P 碰撞前,摩擦力对C 做的功W;
(4)若
,自C 滑上B 开始至A、B、C 三个物体都达到平衡状态,求这三个物体总动量的变化量
的大小。
【答案】(1)
;(2)
;(3)
;(4)
【详解】(1)由题意可知滑块C 静止滑下过程根据动能定理有
代入数据解得
(2)滑块C 刚滑上B 时可知C 受到水平向左的摩擦力,为
木板B 受到C 的摩擦力水平向右,为
B 受到地面的摩擦力水平向左,为
所以滑块C 的加速度为
木板B 的加速度为
设经过时间t1,B 和C 共速,有
代入数据解得
木板B 的位移
共同的速度
此后B 和C 共同减速,加速度大小为
设再经过t2时间,物块A 恰好撞上木板B,有
整理得
解得
,
(舍去)
此时B 的位移
共同的速度
综上可知满足条件的s 范围为
(3)由于
所以可知滑块C 与木板B 没有共速,对于木板B,根据运动学公式有
整理后有
解得
,
(舍去)
滑块C 在这段时间的位移
所以摩擦力对C 做的功
(4)因为木板B 足够长,最后的状态一定会是C 与B 静止,物块A 向左匀速运动。木板B 向右运动
0.48m 时,有
此时A、B 之间的距离为
由于B 与挡板发生碰撞不损失能量,故将原速率反弹。接着B 向左做匀减速运动,可得加速度大小
物块A 和木板B 相向运动,设经过t3时间恰好相遇,则有
整理得
解得
,
(舍去)
此时有
方向向左;
方向向右。
接着A、B 发生弹性碰撞,碰前A 的速度为v0=1m/s,方向向右,以水平向右为正方向,则有
代入数据解得
而此时
物块A 向左的速度大于木板B 和C 向右的速度,由于摩擦力的作用,最后B 和C 静止,A 向左匀速运动,
系统的初动量
末动量
则整个过程动量的变化量
即大小为9.02kg m/s
⋅
。