文档文本内容
题型08 动能定理的准确理解与实际应用
动能定理是黑吉辽蒙高考物理力学能量的核心工具,近5 年(2021-2025)稳定高频,集中在
选择中档题(4-6 分)+力学综合大题(6-12 分),常与传送带、板块、圆周、弹簧、电场/电磁感
应结合,以下为结构化考情分析。核心逻辑:合外力做功=动能变化(W 合=ΔEk=½mv 末²−½mv
初²),适用单物体/质点,多过程问题优先用,规避复杂受力与加速度分析。 模型占比:传送
带/板块约40%、圆周/斜面约30%、弹簧/变力(F-x 图像)约20%、电磁感应综合约10%。传送
带/板块(摩擦生热+多过程)、圆周/斜面(重力/弹力做功)、弹簧/F-x 图像(变力做功);核心
目录
第一部分 题型解码 高屋建瓴,掌握全局
第二部分 考向破译 微观解剖,精细教学
总方法透视
典例引领
变式演练
考向01 运用动能定理求变力做的功
考向02 牛顿定律与动能定理相结合解决问题
考向03 运用动能定理分析各力做功的数量关系
考向04 动能定理综合问题
第三部分 综合巩固 整合应用,模拟实战
是多过程分段、变力做功用图像/能量转化。
1. 动能
(1)定义:物体由于运动而具有的能。(2)公式:Ek=mv2。
(3)标矢性:动能是标量,只有正值,动能与速度方向无关。
(4)状态量:动能是状态量,因为v 是瞬时速度。(5)相对性:由于速度具有相对性,所以动能也具有相对性。
(6)动能的变化:物体末动能与初动能之差,即ΔEk=mv-mv。动能的变化是过程量。
2.动能定理
(1)内容:力在一个过程中对物体做的功,等于物体在这个过程中动能的变化。
(2)表达式W=ΔEk;   W=Ek2-Ek1;   W=mv-mv。
3.物理意义:合力的功是物体动能变化的量度。
4.适用范围广泛
(1)既适用于直线运动,也适用于曲线运动。(2)既适用于恒力做功,也适用于变力做功。
(3)力可以是各种性质的力,既可以同时作用,也可以不同时作用。
5. 动能定理的理解和应用
(1)做功的过程就是能量转化的过程,动能定理表达式中的“=”的意义是一种因果关系在数值上相等的符
号。
因果关系:合力做功是引起物体动能变化的原因。
数量关系:合力做功与动能变化具有等量代换的关系。
单位关系:国际单位制中功和能的单位都是焦耳。
(2)动能定理叙述中所说的“力”,既可以是重力、弹力、摩擦力,也可以是静电力、磁场力或其他力;既
可以是恒力,也可以是变力。
(3)动能定理中涉及的物理量有F、l、α、m、v、W、Ek,在处理含有上述物理量的问题时,优先考虑使用
动能定理。
6.应用动能定理的注意事项
(1)应用动能定理解题应抓好“两状态,一过程”。“两状态”即明确研究对象的始、末状态的速度或动能
情况,“一过程”即明确研究过程,确定这一过程研究对象的受力情况和位置变化或位移信息。
(2)动能定理中的位移和速度必须是相对于同一个参考系的,一般以地面或相对地面静止的物体为参考系。
(3)应用动能定理的关键在于对研究对象进行准确的受力分析及运动过程分析,并画出运动过程的草图,借
助草图理解物理过程之间的关系。
(4)当物体的运动包含多个不同过程时,可分段应用动能定理求解;当所求解的问题不涉及中间的速度时,
也可以全过程应用动能定理求解,这样更简便。
(5)当选择全部子过程作为研究过程,涉及重力、大小恒定的阻力或摩擦力做功时,要注意运用它们的做功
特点:①重力做的功取决于物体的初、末位置,与路径无关;②大小恒定的阻力或摩擦力做的功等于力与
路程的乘积。
(6)列动能定理方程时,必须明确各力做功的正、负,确实难以判断的先假定为正功,最后根据结果加以检
验。
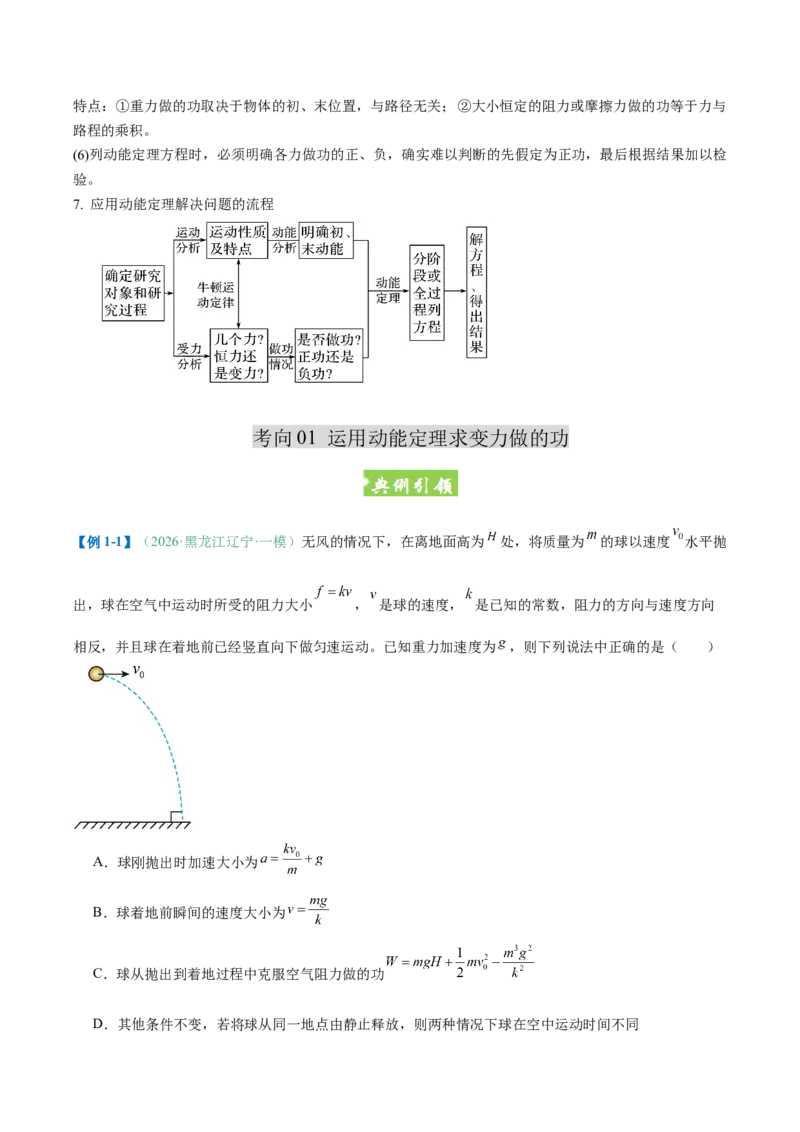
7. 应用动能定理解决问题的流程
考向01 运用动能定理求变力做的功
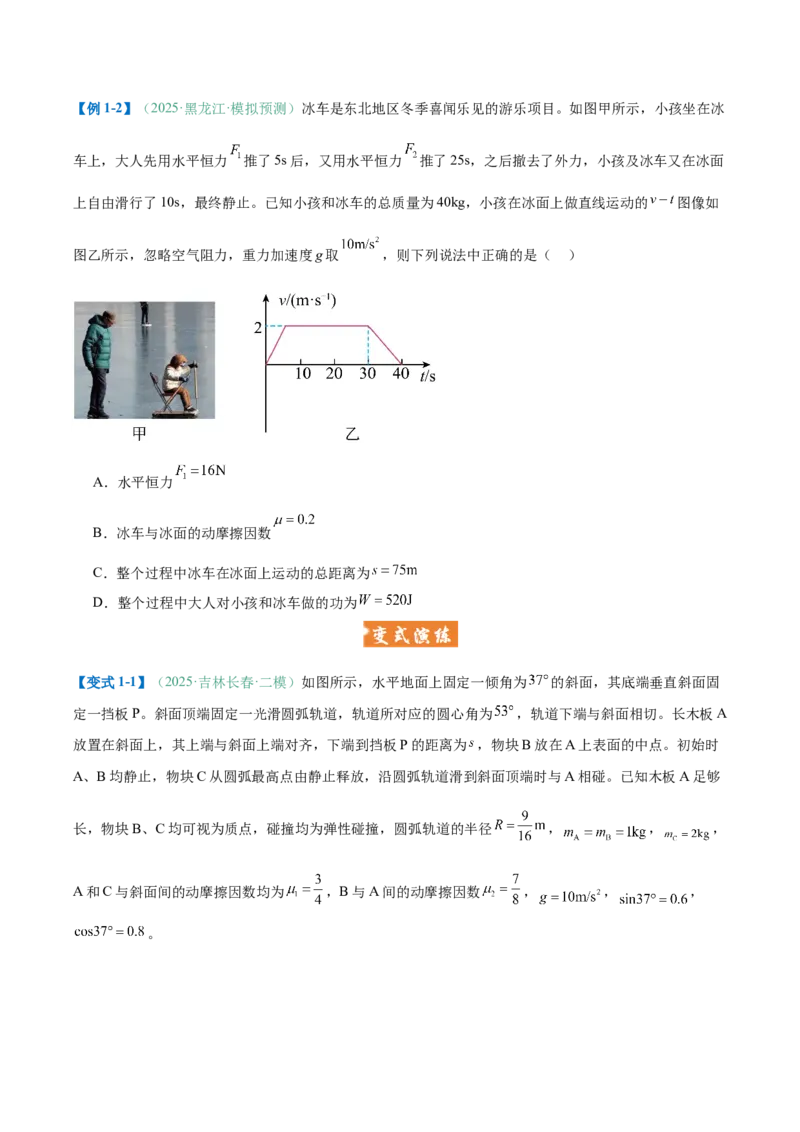
【例1-1】(2026·黑龙江辽宁·一模)无风的情况下,在离地面高为
处,将质量为
的球以速度
水平抛
出,球在空气中运动时所受的阻力大小
,是球的速度,
是已知的常数,阻力的方向与速度方向
相反,并且球在着地前已经竖直向下做匀速运动。已知重力加速度为
,则下列说法中正确的是(  )
A.球刚抛出时加速大小为
B.球着地前瞬间的速度大小为
C.球从抛出到着地过程中克服空气阻力做的功
D.其他条件不变,若将球从同一地点由静止释放,则两种情况下球在空中运动时间不同
【例1-2】(2025·黑龙江·模拟预测)冰车是东北地区冬季喜闻乐见的游乐项目。如图甲所示,小孩坐在冰
车上,大人先用水平恒力
推了5s 后,又用水平恒力
推了25s,之后撤去了外力,小孩及冰车又在冰面
上自由滑行了10s,最终静止。已知小孩和冰车的总质量为40kg,小孩在冰面上做直线运动的
图像如
图乙所示,忽略空气阻力,重力加速度g 取
,则下列说法中正确的是(    )
A.水平恒力
B.冰车与冰面的动摩擦因数
C.整个过程中冰车在冰面上运动的总距离为
D.整个过程中大人对小孩和冰车做的功为
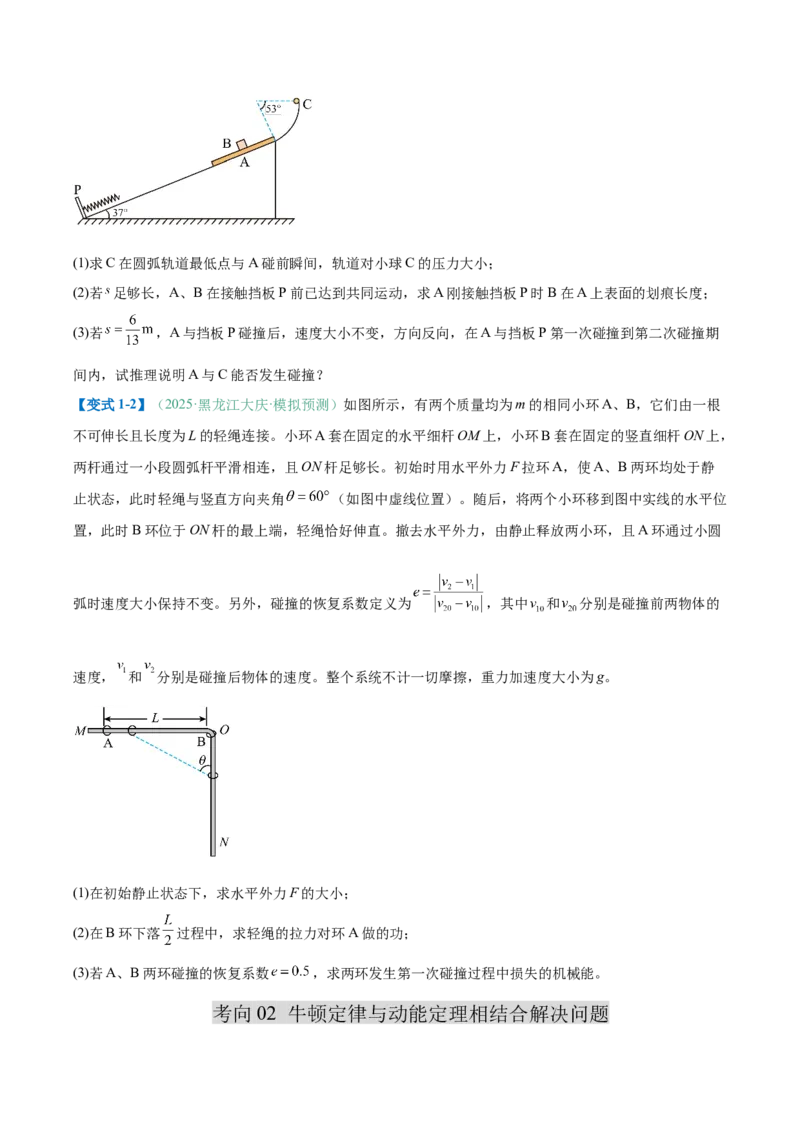
【变式1-1】(2025·吉林长春·二模)如图所示,水平地面上固定一倾角为
的斜面,其底端垂直斜面固
定一挡板P。斜面顶端固定一光滑圆弧轨道,轨道所对应的圆心角为
,轨道下端与斜面相切。长木板A
放置在斜面上,其上端与斜面上端对齐,下端到挡板P 的距离为,物块B 放在A 上表面的中点。初始时
A、B 均静止,物块C 从圆弧最高点由静止释放,沿圆弧轨道滑到斜面顶端时与A 相碰。已知木板A 足够
长,物块B、C 均可视为质点,碰撞均为弹性碰撞,圆弧轨道的半径
,
,
,
A 和C 与斜面间的动摩擦因数均为
,B 与A 间的动摩擦因数
,
,
,
。
(1)求C 在圆弧轨道最低点与A 碰前瞬间,轨道对小球C 的压力大小;
(2)若足够长,A、B 在接触挡板P 前已达到共同运动,求A 刚接触挡板P 时B 在A 上表面的划痕长度;
(3)若
,A 与挡板P 碰撞后,速度大小不变,方向反向,在A 与挡板P 第一次碰撞到第二次碰撞期
间内,试推理说明A 与C 能否发生碰撞?
【变式1-2】(2025·黑龙江大庆·模拟预测)如图所示,有两个质量均为m 的相同小环A、B,它们由一根
不可伸长且长度为L 的轻绳连接。小环A 套在固定的水平细杆OM 上,小环B 套在固定的竖直细杆ON 上,
两杆通过一小段圆弧杆平滑相连,且ON 杆足够长。初始时用水平外力F 拉环A,使A、B 两环均处于静
止状态,此时轻绳与竖直方向夹角
(如图中虚线位置)。随后,将两个小环移到图中实线的水平位
置,此时B 环位于ON 杆的最上端,轻绳恰好伸直。撤去水平外力,由静止释放两小环,且A 环通过小圆
弧时速度大小保持不变。另外,碰撞的恢复系数定义为
,其中
和
分别是碰撞前两物体的
速度,
和
分别是碰撞后物体的速度。整个系统不计一切摩擦,重力加速度大小为g。
(1)在初始静止状态下,求水平外力F 的大小;
(2)在B 环下落
过程中,求轻绳的拉力对环A 做的功;
(3)若A、B 两环碰撞的恢复系数
,求两环发生第一次碰撞过程中损失的机械能。
考向02 牛顿定律与动能定理相结合解决问题
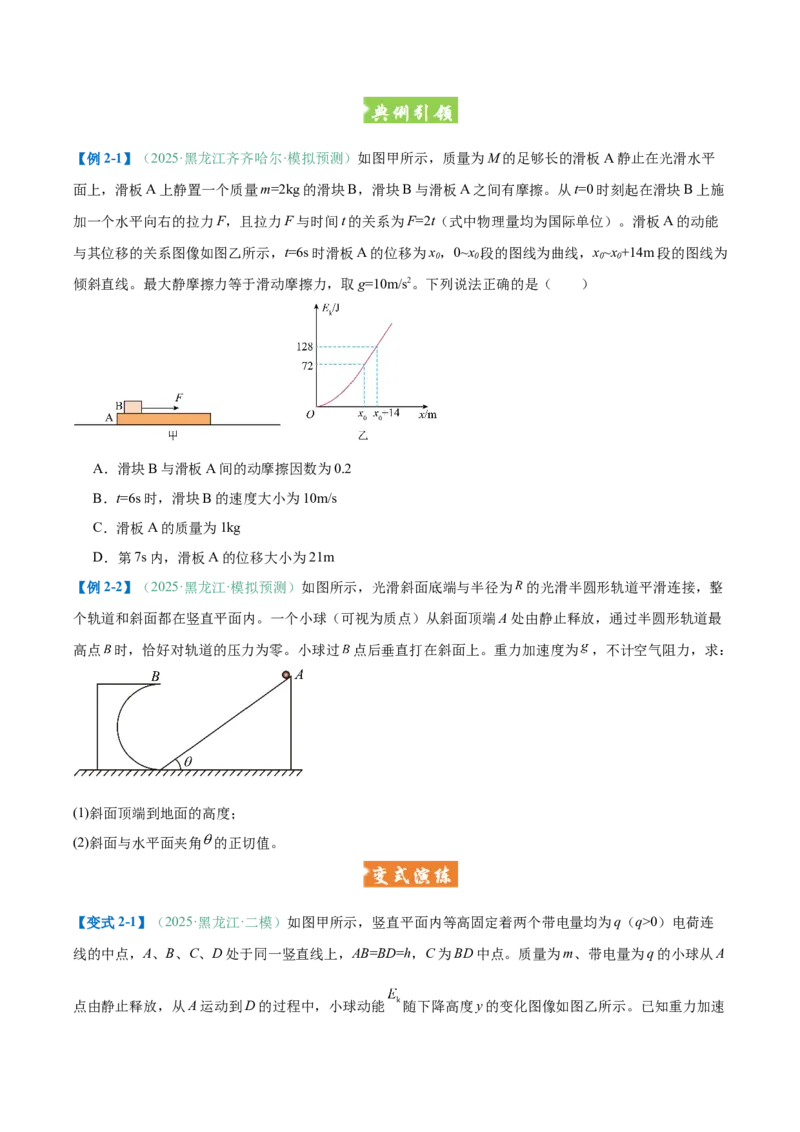
【例2-1】(2025·黑龙江齐齐哈尔·模拟预测)如图甲所示,质量为M 的足够长的滑板A 静止在光滑水平
面上,滑板A 上静置一个质量m=2kg 的滑块B,滑块B 与滑板A 之间有摩擦。从t=0 时刻起在滑块B 上施
加一个水平向右的拉力F,且拉力F 与时间t 的关系为F=2t(式中物理量均为国际单位)。滑板A 的动能
与其位移的关系图像如图乙所示,t=6s 时滑板A 的位移为x0,0~x0段的图线为曲线,x0~x0+14m 段的图线为
倾斜直线。最大静摩擦力等于滑动摩擦力,取g=10m/s2。下列说法正确的是(  )
A.滑块B 与滑板A 间的动摩擦因数为0.2
B.t=6s 时,滑块B 的速度大小为10m/s
C.滑板A 的质量为1kg
D.第7s 内,滑板A 的位移大小为21m
【例2-2】(2025·黑龙江·模拟预测)如图所示,光滑斜面底端与半径为
的光滑半圆形轨道平滑连接,整
个轨道和斜面都在竖直平面内。一个小球(可视为质点)从斜面顶端A 处由静止释放,通过半圆形轨道最
高点
时,恰好对轨道的压力为零。小球过
点后垂直打在斜面上。重力加速度为
,不计空气阻力,求:
(1)斜面顶端到地面的高度;
(2)斜面与水平面夹角
的正切值。
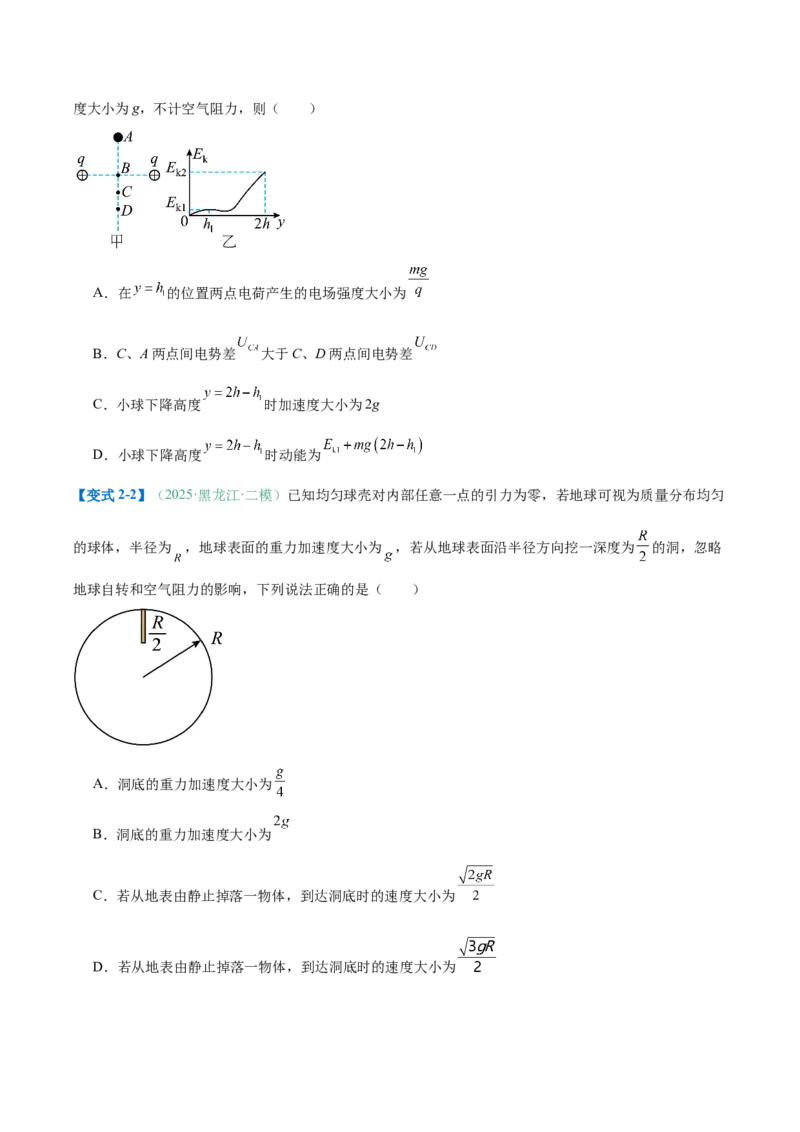
【变式2-1】(2025·黑龙江·二模)如图甲所示,竖直平面内等高固定着两个带电量均为q(q>0)电荷连
线的中点,A、B、C、D 处于同一竖直线上,AB=BD=h,C 为BD 中点。质量为m、带电量为q 的小球从A
点由静止释放,从A 运动到D 的过程中,小球动能
随下降高度y 的变化图像如图乙所示。已知重力加速
度大小为g,不计空气阻力,则(  )
A.在
的位置两点电荷产生的电场强度大小为
B.C、A 两点间电势差
大于C、D 两点间电势差
C.小球下降高度
时加速度大小为2g
D.小球下降高度
时动能为
【变式2-2】(2025·黑龙江·二模)已知均匀球壳对内部任意一点的引力为零,若地球可视为质量分布均匀
的球体,半径为
,地球表面的重力加速度大小为
,若从地球表面沿半径方向挖一深度为
的洞,忽略
地球自转和空气阻力的影响,下列说法正确的是(  )
A.洞底的重力加速度大小为
B.洞底的重力加速度大小为
C.若从地表由静止掉落一物体,到达洞底时的速度大小为
D.若从地表由静止掉落一物体,到达洞底时的速度大小为
考向03 运用动能定理分析各力做功的数量关系
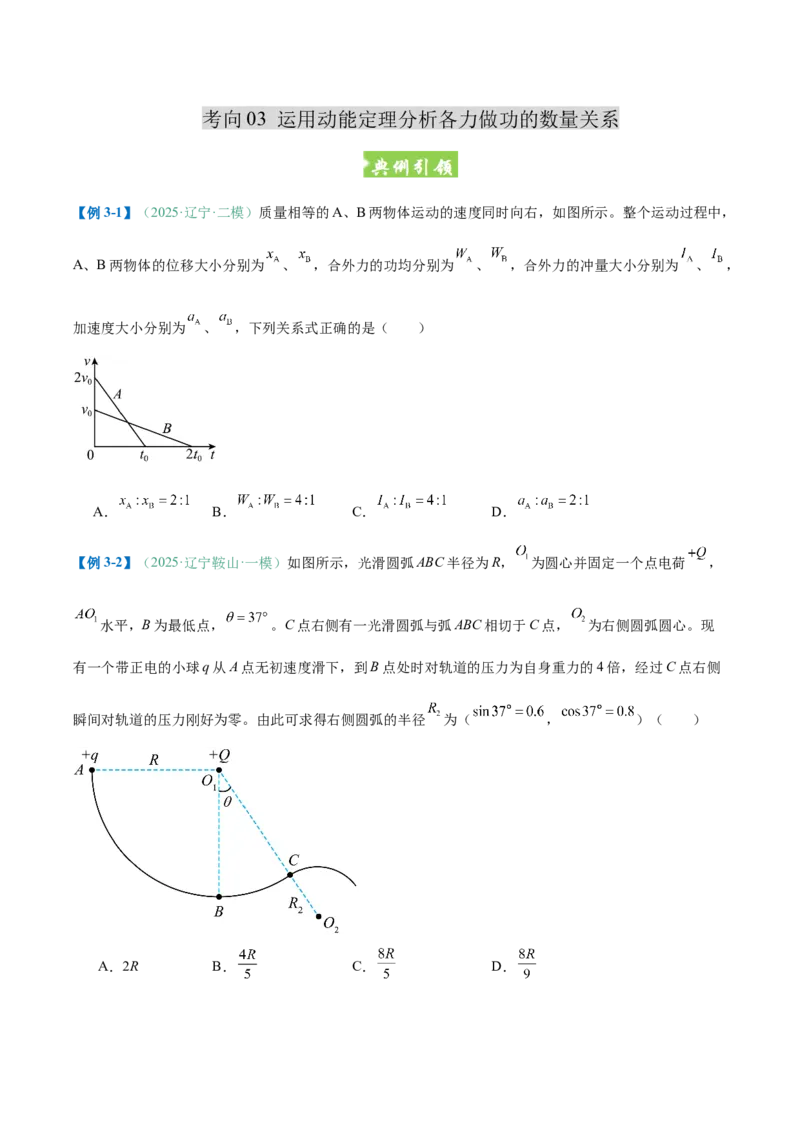
【例3-1】(2025·辽宁·二模)质量相等的A、B 两物体运动的速度同时向右,如图所示。整个运动过程中,
A、B 两物体的位移大小分别为
、
,合外力的功均分别为
、
,合外力的冲量大小分别为
、
,
加速度大小分别为
、
,下列关系式正确的是(  )
A.
B.
C.
D.
【例3-2】(2025·辽宁鞍山·一模)如图所示,光滑圆弧ABC 半径为R,
为圆心并固定一个点电荷
,
水平,B 为最低点,
。C 点右侧有一光滑圆弧与弧ABC 相切于C 点,
为右侧圆弧圆心。现
有一个带正电的小球q 从A 点无初速度滑下,到B 点处时对轨道的压力为自身重力的4 倍,经过C 点右侧
瞬间对轨道的压力刚好为零。由此可求得右侧圆弧的半径
为(
,
)(  )
A.2R
B.
C.
D.
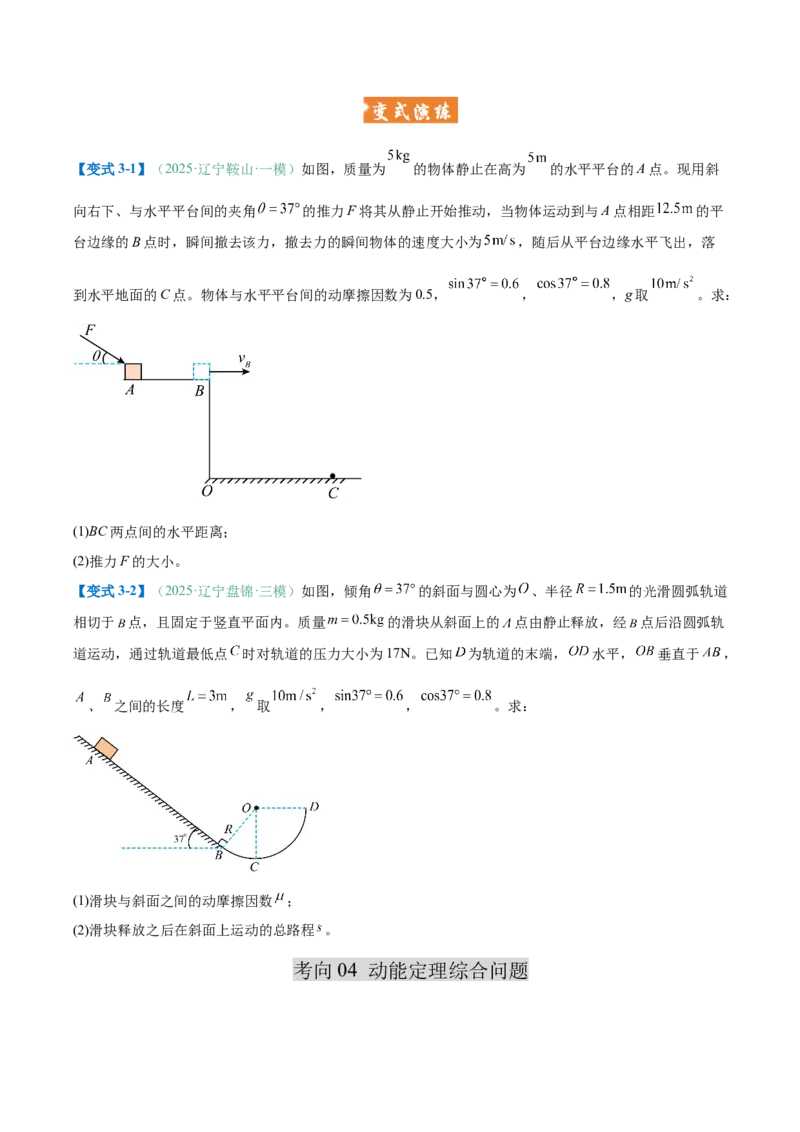
【变式3-1】(2025·辽宁鞍山·一模)如图,质量为
的物体静止在高为
的水平平台的A 点。现用斜
向右下、与水平平台间的夹角
的推力F 将其从静止开始推动,当物体运动到与A 点相距
的平
台边缘的B 点时,瞬间撤去该力,撤去力的瞬间物体的速度大小为
,随后从平台边缘水平飞出,落
到水平地面的C 点。物体与水平平台间的动摩擦因数为0.5,
,
,g 取
。求:
(1)BC 两点间的水平距离;
(2)推力F 的大小。
【变式3-2】(2025·辽宁盘锦·三模)如图,倾角
的斜面与圆心为
、半径
的光滑圆弧轨道
相切于
点,且固定于竖直平面内。质量
的滑块从斜面上的
点由静止释放,经
点后沿圆弧轨
道运动,通过轨道最低点
时对轨道的压力大小为17N。已知
为轨道的末端,
水平,
垂直于
,
、
之间的长度
,
取
,
,
。求:
(1)滑块与斜面之间的动摩擦因数
;
(2)滑块释放之后在斜面上运动的总路程。
考向04 动能定理综合问题
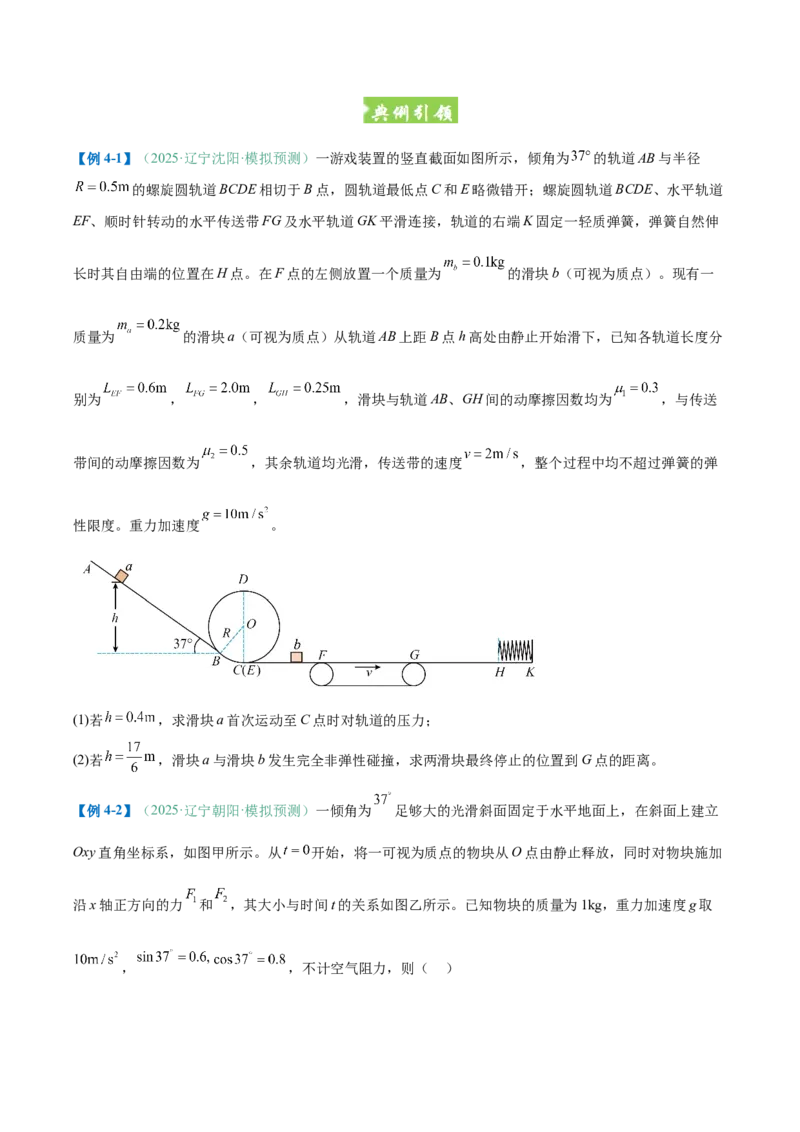
【例4-1】(2025·辽宁沈阳·模拟预测)一游戏装置的竖直截面如图所示,倾角为
的轨道AB 与半径
的螺旋圆轨道BCDE 相切于B 点,圆轨道最低点C 和E 略微错开;螺旋圆轨道BCDE、水平轨道
EF、顺时针转动的水平传送带FG 及水平轨道GK 平滑连接,轨道的右端K 固定一轻质弹簧,弹簧自然伸
长时其自由端的位置在H 点。在F 点的左侧放置一个质量为
的滑块b(可视为质点)。现有一
质量为
的滑块a(可视为质点)从轨道AB 上距B 点h 高处由静止开始滑下,已知各轨道长度分
别为
,
,
,滑块与轨道AB、GH 间的动摩擦因数均为
,与传送
带间的动摩擦因数为
,其余轨道均光滑,传送带的速度
,整个过程中均不超过弹簧的弹
性限度。重力加速度
。
(1)若
,求滑块a 首次运动至C 点时对轨道的压力;
(2)若
,滑块a 与滑块b 发生完全非弹性碰撞,求两滑块最终停止的位置到G 点的距离。
【例4-2】(2025·辽宁朝阳·模拟预测)一倾角为
足够大的光滑斜面固定于水平地面上,在斜面上建立
Oxy 直角坐标系,如图甲所示。从
开始,将一可视为质点的物块从O 点由静止释放,同时对物块施加
沿x 轴正方向的力
和
,其大小与时间t 的关系如图乙所示。已知物块的质量为1kg,重力加速度g 取
,
,不计空气阻力,则(    )
A.物块始终做匀变速曲线运动
B.
时,物块的加速度为
C.
时,物块速度大小为
D.
到
时间内,
和
对物块做的总功72J
【变式4-1】(2025·辽宁沈阳·模拟预测)如图,将一物块A 用水平推力F 压在足够高的竖直墙上,F 随t
的变化关系为F=kt(其中常数k>0)。A 从t=0 由静止开始运动,此后A 的动能Ek、机械能E 随物体位移
x 变化的图象可能正确的是(  )
A.
B.
C.
D.
【变式4-2】(2025·辽宁·模拟预测)如图所示,固定斜面AC 的倾角为37°,顶端C 到地面的竖直高度为
2m,轻质弹簧一端固定在斜面底端的挡板上,另一端连接质量为0.2kg 的物块P,质量为0.4kg 的物块Q
叠放在物块P 的上方。现用外力作用在物块Q 上使其向下缓慢压缩弹簧,当物块Q 到斜面顶端的距离为
2.5m 时,撤去外力并将两物块由静止释放,物块Q 从斜面顶端C 飞出后,落地点到C 点的水平距离为
4m,物块P 始终未离开斜面。已知两物块可视为质点,两物块与斜面间的动摩擦因数均为0.5,最大静摩
擦力等于滑动摩擦力,弹簧的原长小于3m,重力加速度 g 取
,
,
,下列
说法正确的是(  )
A.撤去外力时,弹簧的弹性势能为22.5J
B.物块Q 落地时的速度大小为
C.物块Q 从C 飞出时的速度大小为
D.物块Q 从C 点飞出到落地的时间为1s
1.(2025·内蒙古乌兰察布·模拟预测)某新能源汽车的生产厂家为了测试汽车的性能,将汽车停在足够长
的平直公路上,t=0 时使汽车由静止开始启动,通过传感器描绘了汽车的加速度关于速度倒数的变化规律,
如图所示。已知汽车在t1=4s 时达到额定功率,汽车在t2=29s 时速度达到最大,汽车的总质量m=2000kg,
汽车受到的阻力恒为其重力的0.2 倍,重力加速度g 取10m/s2,不计空气阻力。求:
(1)坐标系中x、y 的值;
(2)汽车从启动到速度达到最大时通过的距离。
2.(2025·内蒙古乌兰察布·模拟预测)如图所示,一可视为质点的小物块,从平台左端以初速度
滑上平台,小物块从平台右端离开后做平抛运动,小物块击中平台右下侧挡板上的P 点时动
能为平抛初始动能的17 倍。以平台右端为坐标原点O,在竖直面内建立平面直角坐标系,x 轴和y 轴分别
沿水平方向和竖直方向,挡板形状满足方程
(单位:m)。已知小物块与平台间的动摩擦因数
,重力加速度g 取10m/s2。求:
(1)P 点的坐标;
(2)小物块离开平台时的速度大小及小物块沿平台运动的时间。
3.(2025·内蒙古乌兰察布·模拟预测)某游乐场的滑梯可以简化为如图所示的竖直面内半径为R 的四分之
一固定圆弧轨道,一质量为m 的小孩沿轨道滑行,由于小孩与轨道之间的动摩擦因数是变化的,使小孩从
最高点A 以某一初速度滑行到最低点B 的过程中速率不变,不计空气阻力,重力加速度为g,则此过程中
(  )
A.小孩所受摩擦力做功为mgR
B.小孩所受合力始终不做功
C.小孩所受摩擦力做功的功率逐渐减小
D.小孩所受重力做功功率先增大后减小
4.(2025·内蒙古·模拟预测)图甲为一小朋友在水泥管道内踢球视频截图,可简化为图乙所示,固定的竖
直圆形轨道圆心为O 点,半径R 为1m,球质量m 为400g,球在最低A 点获得
向左的速度,沿着
内壁顺时针运动,通过轨道最高点B 后,再次到达C 点处刚好脱离轨道,球可视为质点,OC 与水平方向
的夹角
,重力加速度
,不计空气阻力。
(1)求小朋友踢球对球的冲量;
(2)球从A 运动到脱离C 的过程中,摩擦阻力做的功。
5.(2025·内蒙古·模拟预测)一列复兴号列车长200 米,在平直轨道上以360km/h 的速度匀速前进,此时
功率为8000 千瓦,某时刻开始进入一长度为2000 米的平直隧道,假设列车在隧道中受到的新增阻力与列
车在隧道中的长度成正比,原有阻力不变,列车始终匀速前进,完全进入隧道后功率变为10400 千瓦,则
下列说法正确的是(  )
A.列车在未到达隧道前,所受的阻力为
B.列车在隧道中所受阻力与车长度的比例系数为
C.列车在通过隧道的整个过程中牵引力所做的功为
D.列车因过隧道多消耗的电能为
6.(2025·内蒙古呼和浩特·二模)响沙湾是国家5A 级旅游景区,滑沙是深受人们喜爱的旅游项目之一。
如图所示,沙道高h=60m,坡度θ=37°,游客和滑沙板的总质量为m=70kg,滑沙板与沙子之间的动摩擦因
数μ=0.5,游客坐在滑沙板上在倾斜沙道最高点由静止开始匀加速下滑,滑行至水平沙道后做匀减速运动
直至停止(倾斜沙道与水平沙道转折处速度大小不变,取
)。求游客
和滑沙板:
(1)在倾斜沙道上滑行时加速度
;
(2)滑行过程中的最大动能
;
(3)从开始滑行至停止用时t。
7.(2025·内蒙古呼和浩特·二模)天花板下悬挂的轻质光滑小圆环P 可绕过悬挂点的竖直轴无摩擦地旋转。
一根轻绳穿过P,两端分别连接质量为m1和
的小球A、B。两球同时做如图所示的圆锥摆运动,
且两球始终在同一水平面内,则(  )
A.两球的向心加速度大小相等
B.两球运动的角速度大小相等
C.A、B 两球的质量之比为
D.A、B 两球的动能之比为
8.(2025·内蒙古通辽·三模)如图所示,内壁光滑、半径为R 的圆弧轨道AB 竖直固定在光滑的水平面上,
竖直半径OA 与倾斜半径OB 的夹角为
,质量为4m 的小球放置在A 点的左侧,现让质量为m 的子弹以
水平向右的速度射入小球并停留在小球内部(射入过程时间极短),然后小球与子弹构成的整体(以下简
称为“整体”)从A 点运动到B 点。已知整体在B 点时仍处于圆周运动的状态,且轨道对整体的弹力刚好
为0,子弹与小球均视为质点,重力加速度大小为g,取
求:
(1)整体在A、B 两点的速度大小;
(2)子弹射入小球之前的速度大小;
(3)子弹射入小球的过程中,子弹克服小球的作用力做的功。
9.(2025·内蒙古通辽·三模)如图所示,工人利用轻质、光滑的滑轮组将质量为m 的重物提起,重力加速
度大小为g,若工人竖直向下匀速拉轻绳,则在重物升高的高度为h 的过程中,下列说法正确的是(    )
A.工人对绳子的拉力逐渐增大
B.工人的拉力做的功为mgh
C.重物的重力势能增加了mgh
D.重物的机械能增加了mgh
10.(2025·内蒙古乌兰察布·二模)如图,水平传送带以v=5.0m/s 的速率沿顺时针方向匀速转动,左、右
两端各与一水平光滑轨道平滑对接,两对接处PQ 间距L=1.6m。一轻质弹簧左端固定,右端在P 点左侧,
弹簧被滑块A(可看作质点,不与弹簧栓接)压缩至弹性势能
。已知A 的质量
,A 与
传送带之间的动摩擦因数μ=0.5,质量
的滑块B 静止在传送带右侧的轨道上,A、B 间的碰撞为
弹性碰撞,重力加速度大小g 取
。释放A 弹簧弹性势能全部转化为A 的动能,求:
(1)滑块A 第1 次运动至Q 点时的速度;
(2)滑块A 第2 次在传送带上滑动的过程中,带动传送带的电机多消耗的能量。
11.(2025·内蒙古乌兰察布·二模)如图所示,以过P 点的竖直线为界,空间中存在水平向左的匀强电场
和垂直于纸面向外、磁感应强度为B 的匀强磁场,一质量为m,电荷量为q 的带正电小球以一定初速度从
A 点水平向右射出,恰好由P 点沿切线无能量损失地进入半径为R 的竖直光滑固定圆管轨道(小球直径与
圆管内径相同且两者忽略不计),轨道圆心为O 点,最低点和最高点分别为M、N,小球从P 点进入轨道
时的动能等于从A 点射出时动能的
,小球恰好能到达圆管轨道最高点N 点,∠POM=60°,重力加速度为
g,不计空气及摩擦阻力,求
(1)小球经过M 点时,轨道下表面对小球的支持力;
(2)匀强电场的场强大小。
12.(2025·辽宁朝阳·模拟预测)传送带以v=3m/s 顺时针转动,质量m=1kg 的煤块无初速放上传送带,与
带共速后与竖直悬挂的质量M=3kg 的小球碰撞并粘合(碰撞为正碰)。小球位置刚好不接触传送带,已知
煤块与传送带摩擦因数
,传送带长L=4m,悬挂小球的轻绳长度为s=1m 求:
(1)煤块与小球碰撞前运动的时间;
(2)碰撞后煤块速度大小;
(3)煤块最终离传送带左端的最大水平距离。
13.(2025·辽宁·模拟预测)如图所示,足够长的木板Q 静置在水平地面上,滑块P 以水平速度
从左端滑上Q。已知P、Q 的质量分别为
,
,P、Q 之间的动摩擦因数
,Q 与地面
之间的动摩擦因数
,最大静摩擦力等于滑动摩擦力,重力加速度g 取
。
、
分别表示
P、Q 的速度,
、
分别表示P、Q 的动能,
、
分别表示P、Q 的位移,下列图像正确的是(
)
A.
B.
C.
D.
14.(2025·辽宁沈阳·三模)如图所示,在足够长的光滑水平面上静止着两个物块P 和Q,物块P 与轻弹
簧右端连接。一个小球被一根不可伸长的轻质细线悬挂于
点正下方,轻靠在物块Q 的左侧。现将细线拉
直到与竖直方向夹角
位置时,由静止释放小球,小球运动到最低点时与物块Q 发生碰撞(碰后将
小球撤离),碰撞的恢复系数为e=0.5(定义式为
,其中
和
分别是碰前两物体的速度,
和
分别是碰撞后两物体的速度),已知细线长L=0.9m,小球和物块P 的质量为
,物块Q 的质量为
,
球、物块均可视为质点,弹簧始终处于弹性限度内,不计空气阻力,重力加速度
取
。求:
(1)碰撞后物块Q 的速度大小;
(2)物块P 最大速度;
(3)小球与物块Q 碰撞后,试求物块Q 最小速度。
15.(2025·辽宁沈阳·三模)京东亚洲一号无人仓采用全球领先的智能物流技术,其中包裹分拣系统由智
能分拣机器人和多段传送带协同工作组成。该系统包含:倾角
、长度
的倾斜滑道AB:长度
、以
水平向右匀速运行的传送带BC,包裹与AB、BC 间的动摩擦因数分别为
,
;智能分拣区CD 由半径R=1.5m 且角速度可调的水平匀速旋转平台组成,分拣机器人在C 点识别
包裹后,会在合适位置施加水平推力调整包裹运动方向(不改变速度大小),使包裹从出库段输出(离开
分拣区之前,包裹已与转台保持相对静止),如图所示,传送带DE 是其中一个出库段;某包裹质量
m=1kg,从A 点静止释放,经BC 段、圆弧CD 段后从E 点离开系统。各轨道间由光滑圆弧相连,包裹可以
看成质点,忽略空气阻力,重力加速度
。下列说法正确的是(  )
A.包裹刚到水平传送带B 点时所受摩擦力方向水平向左
B.包裹在水平轨道BC 段先向右做减速运动再做匀速运动
C.由B 到C 的过程中,因传送带运送包裹节省电能
J
D.若分拣区水平转台角速度为
,则由C 到D 过程中,包裹动能变化量为0.875J