文档文本内容
小综合练(四)
[分值:60 分]
 [1~4 题,每题4 分,5、6 题,每题6 分]
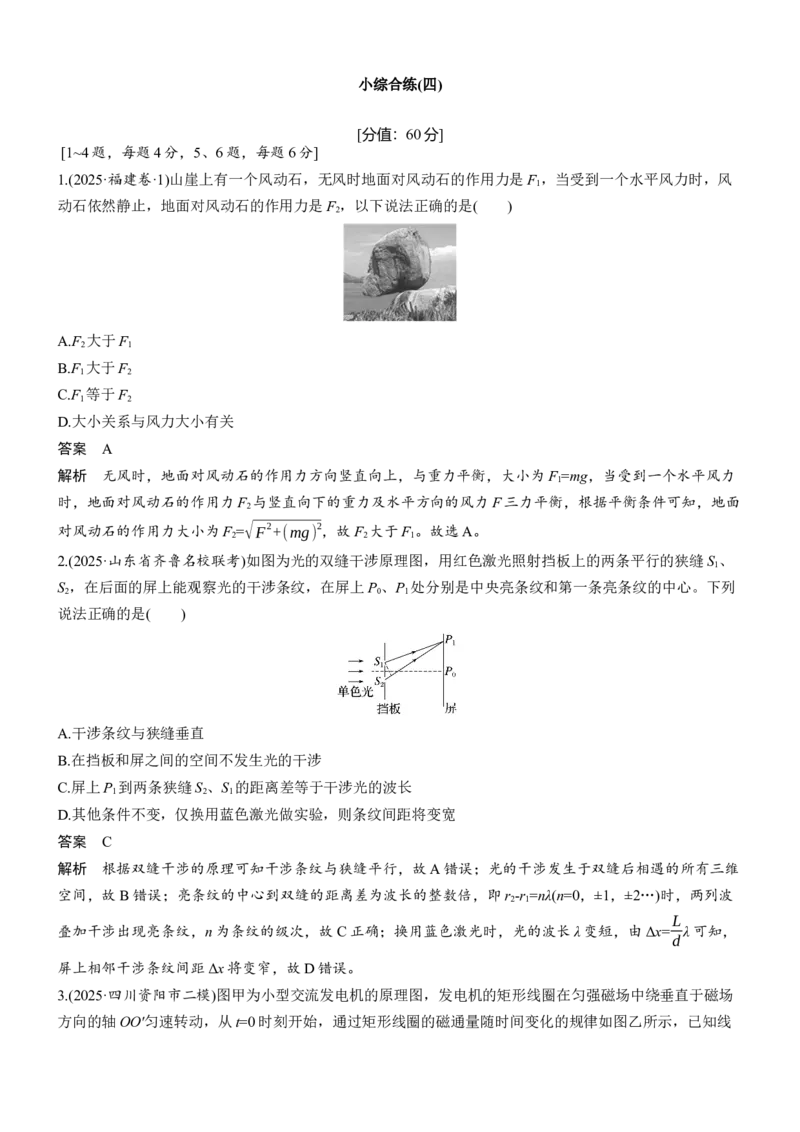
1.(2025·福建卷·1)山崖上有一个风动石,无风时地面对风动石的作用力是F1,当受到一个水平风力时,风
动石依然静止,地面对风动石的作用力是F2,以下说法正确的是(  )
A.F2大于F1
B.F1大于F2
C.F1等于F2
D.大小关系与风力大小有关
答案 A
解析 无风时,地面对风动石的作用力方向竖直向上,与重力平衡,大小为F1=mg,当受到一个水平风力
时,地面对风动石的作用力F2与竖直向下的重力及水平方向的风力F 三力平衡,根据平衡条件可知,地面
对风动石的作用力大小为F2=√F
2+(mg)
2,故F2大于F1。故选A。
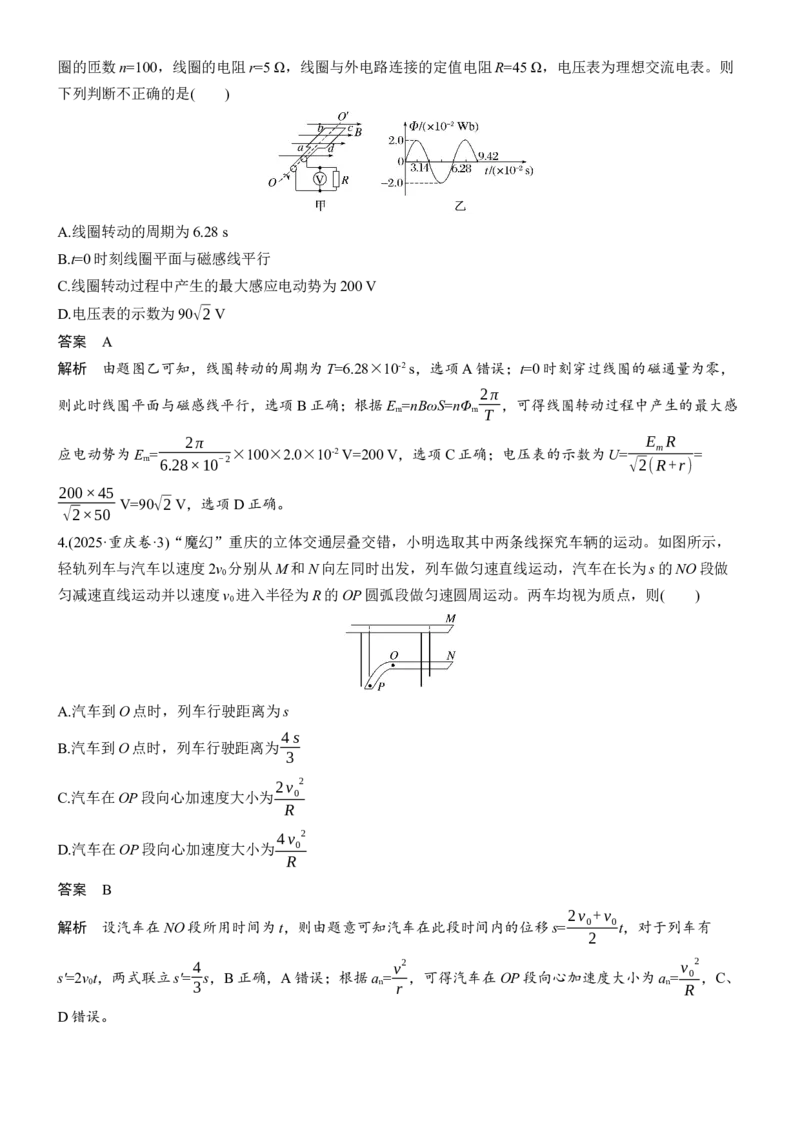
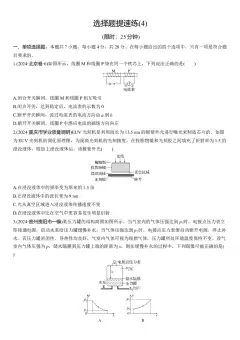
2.(2025·山东省齐鲁名校联考)如图为光的双缝干涉原理图,用红色激光照射挡板上的两条平行的狭缝S1、
S2,在后面的屏上能观察光的干涉条纹,在屏上P0、P1处分别是中央亮条纹和第一条亮条纹的中心。下列
说法正确的是(  )
A.干涉条纹与狭缝垂直
B.在挡板和屏之间的空间不发生光的干涉
C.屏上P1到两条狭缝S2、S1的距离差等于干涉光的波长
D.其他条件不变,仅换用蓝色激光做实验,则条纹间距将变宽
答案 C
解析 根据双缝干涉的原理可知干涉条纹与狭缝平行,故A 错误;光的干涉发生于双缝后相遇的所有三维
空间,故B 错误;亮条纹的中心到双缝的距离差为波长的整数倍,即r2-r1=nλ(n=0,±1,±2…)时,两列波
叠加干涉出现亮条纹,n 为条纹的级次,故C 正确;换用蓝色激光时,光的波长λ 变短,由Δx= L
d λ 可知,
屏上相邻干涉条纹间距Δx 将变窄,故D 错误。
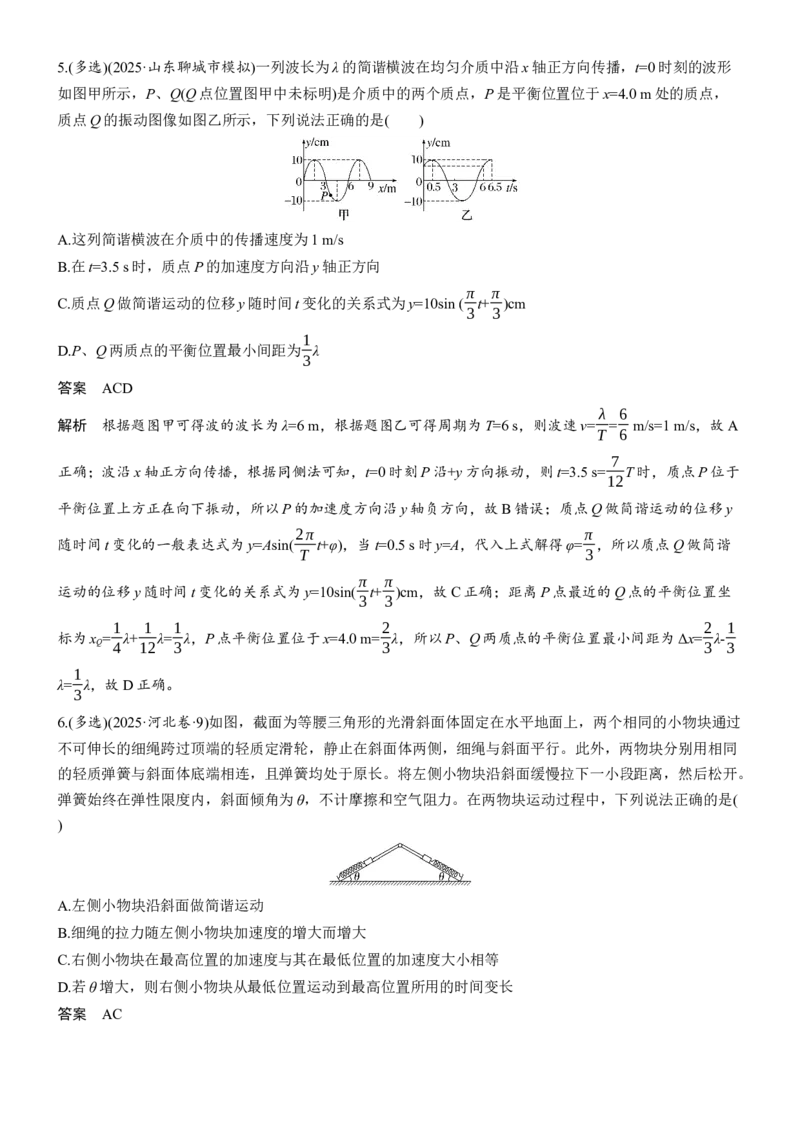
3.(2025·四川资阳市二模)图甲为小型交流发电机的原理图,发电机的矩形线圈在匀强磁场中绕垂直于磁场
方向的轴OO'匀速转动,从t=0 时刻开始,通过矩形线圈的磁通量随时间变化的规律如图乙所示,已知线
圈的匝数n=100,线圈的电阻r=5 Ω,线圈与外电路连接的定值电阻R=45 Ω,电压表为理想交流电表。则
下列判断不正确的是(  )
A.线圈转动的周期为6.28 s
B.t=0 时刻线圈平面与磁感线平行
C.线圈转动过程中产生的最大感应电动势为200 V
D.电压表的示数为90√2 V
答案 A
解析 由题图乙可知,线圈转动的周期为T=6.28×10⁻² s,选项A 错误;t=0 时刻穿过线圈的磁通量为零,
则此时线圈平面与磁感线平行,选项B 正确;根据Em=nBωS=nΦm2π
T ,可得线圈转动过程中产生的最大感
应电动势为Em=
2π
6.28×10
-2×100×2.0×10-2 V=200 V,选项C 正确;电压表的示数为U=
Em R
√2( R+r )=
200×45
√2×50 V=90√2 V,选项D 正确。
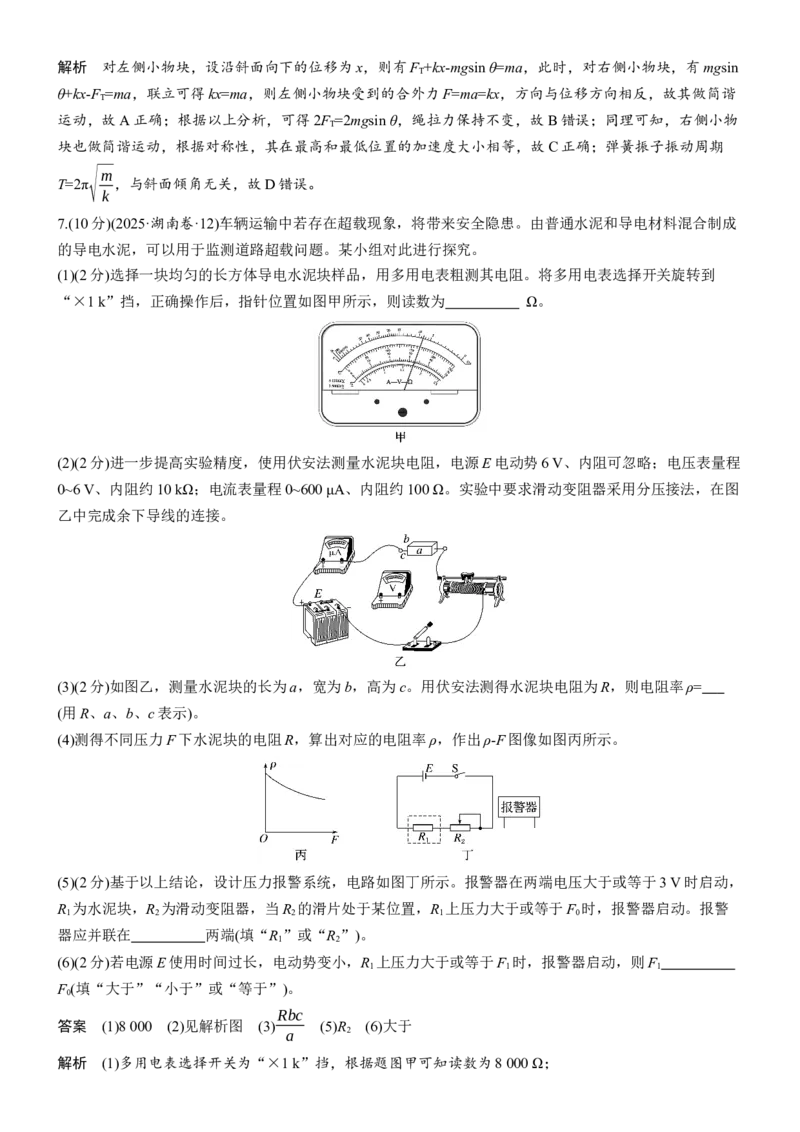
4.(2025·重庆卷·3)“魔幻”重庆的立体交通层叠交错,小明选取其中两条线探究车辆的运动。如图所示,
轻轨列车与汽车以速度2v0分别从M 和N 向左同时出发,列车做匀速直线运动,汽车在长为s 的NO 段做
匀减速直线运动并以速度v0进入半径为R 的OP 圆弧段做匀速圆周运动。两车均视为质点,则(  )
A.汽车到O 点时,列车行驶距离为s
B.汽车到O 点时,列车行驶距离为4 s
3
C.汽车在OP 段向心加速度大小为2v0
2
R
D.汽车在OP 段向心加速度大小为4 v0
2
R
答案 B
解析 设汽车在NO 段所用时间为t,则由题意可知汽车在此段时间内的位移s=2v0+ v0
2
t,对于列车有
s'=2v0t,两式联立s'=4
3 s,B 正确,A 错误;根据an=v
2
r ,可得汽车在OP 段向心加速度大小为an=v0
2
R
,C、
D 错误。
5.(多选)(2025·山东聊城市模拟)一列波长为λ 的简谐横波在均匀介质中沿x 轴正方向传播,t=0 时刻的波形
如图甲所示,P、Q(Q 点位置图甲中未标明)是介质中的两个质点,P 是平衡位置位于x=4.0 m 处的质点,
质点Q 的振动图像如图乙所示,下列说法正确的是(  )
A.这列简谐横波在介质中的传播速度为1 m/s
B.在t=3.5 s 时,质点P 的加速度方向沿y 轴正方向
C.质点Q 做简谐运动的位移y 随时间t 变化的关系式为y=10sin (π
3 t+π
3 )cm
D.P、Q 两质点的平衡位置最小间距为1
3λ
答案 ACD
解析 根据题图甲可得波的波长为λ=6 m,根据题图乙可得周期为T=6 s,则波速v= λ
T =6
6 m/s=1 m/s,故A
正确;波沿x 轴正方向传播,根据同侧法可知,t=0 时刻P 沿+y 方向振动,则t=3.5 s= 7
12T 时,质点P 位于
平衡位置上方正在向下振动,所以P 的加速度方向沿y 轴负方向,故B 错误;质点Q 做简谐运动的位移y
随时间t 变化的一般表达式为y=Asin(2π
T t+φ),当t=0.5 s 时y=A,代入上式解得φ=π
3 ,所以质点Q 做简谐
运动的位移y 随时间t 变化的关系式为y=10sin(π
3 t+π
3 )cm,故C 正确;距离P 点最近的Q 点的平衡位置坐
标为xQ=1
4 λ+ 1
12λ=1
3λ,P 点平衡位置位于x=4.0 m=2
3λ,所以P、Q 两质点的平衡位置最小间距为Δx=2
3λ-1
3
λ=1
3λ,故D 正确。
6.(多选)(2025·河北卷·9)如图,截面为等腰三角形的光滑斜面体固定在水平地面上,两个相同的小物块通过
不可伸长的细绳跨过顶端的轻质定滑轮,静止在斜面体两侧,细绳与斜面平行。此外,两物块分别用相同
的轻质弹簧与斜面体底端相连,且弹簧均处于原长。将左侧小物块沿斜面缓慢拉下一小段距离,然后松开。
弹簧始终在弹性限度内,斜面倾角为θ,不计摩擦和空气阻力。在两物块运动过程中,下列说法正确的是(
)
A.左侧小物块沿斜面做简谐运动
B.细绳的拉力随左侧小物块加速度的增大而增大
C.右侧小物块在最高位置的加速度与其在最低位置的加速度大小相等
D.若θ 增大,则右侧小物块从最低位置运动到最高位置所用的时间变长
答案 AC
解析 对左侧小物块,设沿斜面向下的位移为x,则有FT+kx-mgsin θ=ma,此时,对右侧小物块,有mgsin
θ+kx-FT=ma,联立可得kx=ma,则左侧小物块受到的合外力F=ma=kx,方向与位移方向相反,故其做简谐
运动,故A 正确;根据以上分析,可得2FT=2mgsin θ,绳拉力保持不变,故B 错误;同理可知,右侧小物
块也做简谐运动,根据对称性,其在最高和最低位置的加速度大小相等,故C 正确;弹簧振子振动周期
T=2π√
m
k
,与斜面倾角无关,故D 错误。
7.(10 分)(2025·湖南卷·12)车辆运输中若存在超载现象,将带来安全隐患。由普通水泥和导电材料混合制成
的导电水泥,可以用于监测道路超载问题。某小组对此进行探究。
(1)(2 分)选择一块均匀的长方体导电水泥块样品,用多用电表粗测其电阻。将多用电表选择开关旋转到
“×1 k”挡,正确操作后,指针位置如图甲所示,则读数为      Ω。
(2)(2 分)进一步提高实验精度,使用伏安法测量水泥块电阻,电源E 电动势6 V、内阻可忽略;电压表量程
0~6 V、内阻约10 kΩ;电流表量程0~600 μA、内阻约100 Ω。实验中要求滑动变阻器采用分压接法,在图
乙中完成余下导线的连接。
(3)(2 分)如图乙,测量水泥块的长为a,宽为b,高为c。用伏安法测得水泥块电阻为R,则电阻率ρ=
(用R、a、b、c 表示)。
(4)测得不同压力F 下水泥块的电阻R,算出对应的电阻率ρ,作出ρ-F 图像如图丙所示。
(5)(2 分)基于以上结论,设计压力报警系统,电路如图丁所示。报警器在两端电压大于或等于3 V 时启动,
R1为水泥块,R2为滑动变阻器,当R2的滑片处于某位置,R1上压力大于或等于F0时,报警器启动。报警
器应并联在     两端(填“R1”或“R2”)。
(6)(2 分)若电源E 使用时间过长,电动势变小,R1上压力大于或等于F1时,报警器启动,则F1
F0(填“大于”“小于”或“等于”)。
答案 (1)8 000 (2)见解析图 (3) Rbc
a  (5)R2 (6)大于
解析 (1)多用电表选择开关为“×1 k”挡,根据题图甲可知读数为8 000 Ω;
(2)长方体导电水泥块样品的电阻R>√R A RV,故采用电流表内接法;实验中要求滑动变阻器采用分压接法,
故连接实物图如图
(3)根据电阻定律R= ρL
S ,可知ρ= RS
L = Rbc
a ;
(5)根据题图丙可知压力越大电阻率越小,即电阻越小;回路中电流增大,R2两端电压增大,R1两端电压减
小,而报警器在两端电压大于或等于3 V 时启动,故应将报警器并联在R2两端;
(6)电源电动势E 减小,要使报警器启动,R2两端电压要大于或等于3 V,根据串联分压有U2=
R2
R1+ R2
E=
1
R1
R2
+1E,可知E 减小要使U2不变,则需要R1更小,又因为F 越大R1越小,故F1需要大于F0。
8.(8 分)(2025·云南卷·13)用光学显微镜观察样品时,显微镜部分结构示意图如图甲所示。盖玻片底部中心
位置O 点的样品等效为点光源,为避免O 点发出的光在盖玻片上方界面发生全反射,可将盖玻片与物镜的
间隙用一滴油填充,如图乙所示。已知盖玻片材料和油的折射率均为1.5,盖玻片厚度d=2.0 mm,盖玻片
与物镜的间距h=0.20 mm,不考虑光在盖玻片中的多次反射,取真空中光速c=3.0×10⁸ m/s,π=3.14。
(1)(3 分)求未滴油时,O 点发出的光在盖玻片的上表面的透光面积(结果保留2 位有效数字);
(2)(5 分)滴油前后,光从O 点传播到物镜的最短时间分别为t1、t2,求t2-t1(结果保留2 位有效数字)。
答案 (1)1.0×10⁻⁵ m2 (2)3.3×10⁻¹³ s
解析 (1)全反射的临界角满足sin C=1
n=2
3
设未滴油时,O 点发出的光在盖玻片的上表面的透光圆的半径为r,由几何关系知sin C=
r
√r
2+d
2,代入数
据解得r=4√5
5
 mm
未滴油时,O 点发出的光在盖玻片的上表面的透光面积为S=πr2≈1.0×10⁻⁵ m2。
(2)当光从O 点垂直于盖玻片的上表面入射时,传播的时间最短,则未滴油时,光从O 点传播到物镜的最
短时间为t1=d
v +h
c =
d
c
n
+h
c =nd +h
c
滴油后,光从O 点传播到物镜的最短时间为t2=d
v +h
v =
d
c
n
+
h
c
n
=n(d +h)
c
故t2-t1=(n-1)h
c
=0.5×0.2×10
-3
3.0×10
8
 s≈3.3×10⁻¹³ s。
9.(14 分)(2025·湖南卷·15)某地为发展旅游经济,因地制宜利用山体举办了机器人杂技表演。表演中,需要
将质量为m 的机器人抛至悬崖上的A 点,图为山体截面与表演装置示意图。a、b 为同一水平面上两条光滑
平行轨道,轨道中有质量为M 的滑杆。滑杆用长度为L 的轻绳与机器人相连。初始时刻,轻绳绷紧且与轨
道平行,机器人从B 点以初速度v 竖直向下运动,B 点位于轨道平面上,且在A 点正下方,AB=1.2L。滑杆
始终与轨道垂直,机器人可视为质点且始终在同一竖直平面内运动,不计空气阻力,轻绳不可伸长,sin
37°=0.6,重力加速度大小为g。
(1)(3 分)若滑杆固定,v=√gL,当机器人运动到滑杆正下方时,求轻绳拉力的大小;
(2)(4 分)若滑杆固定,当机器人运动到滑杆左上方且轻绳与水平方向夹角为37°时,机器人松开轻绳后被抛
至A 点,求v 的大小;
(3)(7 分)若滑杆能沿轨道自由滑动,M=km,且k≥1,当机器人运动到滑杆左上方且轻绳与水平方向夹角为
37°时,机器人松开轻绳后被抛至A 点,求v 与k 的关系式及v 的最小值。
答案 (1)4mg (2)√
37 gL
10

(3)v=√
9kgL
10(k +1) + 14
5 gL √13 gL
2
解析 (1)设机器人运动到滑杆正下方时的速度大小为v',轻绳拉力大小为F,则由动能定理有mgL=1
2mv'2-
1
2mv2
机器人运动到滑杆正下方时,对机器人由牛顿第二定律可得F-mg=mv '
2
L
又v=√gL,联立解得F=4mg。
(2)设机器人松开轻绳时的速度大小为v″,根据题意机器人松开轻绳时的位置及速度如图甲所示
对机器人从B 点运动到松开轻绳时的位置,由动能定理有-mgLsin 37°=1
2mv″2-1
2mv2
机器人松开轻绳后做斜上抛运动,设机器人从松开轻绳到抛至A 点所用时间为t,则在水平方向上有
L+Lcos 37°=v″sin 37°·t
在竖直方向上有1.2L-Lsin 37°=v″cos 37°·t-1
2gt2
联立可得v=√
37 gL
10
(3)由于轨道是光滑的,则机器人绕滑杆与轻绳的连接点运动的过程中,机器人和滑杆组成的系统水平方向
动量守恒,则机器人从B 点运动到滑杆正左方的过程中,机器人在水平方向上向左运动,滑杆沿水平光滑
轨道向右运动,此过程机器人相对滑杆的水平位移大小为2L,设此过程机器人向左运动的位移大小为x1,
滑杆向右运动的位移大小为x2,则由人船模型有mx1=Mx2
又x 相对=x1+x2=2L,M=km
联立可得x1= 2kL
k +1,x2= 2 L
k +1
机器人从滑杆正左方运动到松开轻绳的位置的过程中,机器人在水平方向上向右运动,滑杆沿水平光滑轨
道向左运动,此过程机器人相对滑杆的水平位移大小为Δx=L-Lcos 37°,设此过程机器人向右运动的位移大
小为x1',滑杆向左运动的位移大小为x2',同理,由人船模型有mx1'=Mx2'
又Δx=x1'+x2',M=km
联立可得x1'=
kL
5(k +1),x2'=
L
5(k +1)
则机器人松开轻绳时,滑杆距B 点的距离为
xB=L-x2+x2'=5k - 4
5k +5 L
设机器人松开轻绳时机器人相对轻绳的速度为v 相对,滑杆的速度为vM,作出此时两速度的示意图如图乙所
示
则机器人松开轻绳时水平分速度大小为vx=v 相对sin 37°-vM
机器人松开轻绳时竖直分速度大小为vy=v 相对cos 37°
由于机器人和滑杆组成的系统水平方向动量守恒,则有mvx=MvM
机器人从B 点运动到松开轻绳的位置,系统机械能守恒,有1
2mv2=1
2m(v x
2+v y
2)+1
2Mv M
2+mgLsin 37°
机器人松开轻绳后做斜上抛运动到A 点,设该过程的运动时间为t',则水平方向有xB+Lcos 37°=vxt'
1.2L-Lsin 37°=vyt'-1
2gt'2
联立可得v=√
9kgL
10(k +1) + 14
5 gL(k≥1)
则当k=1 时,v 取最小值,有vmin=√13 gL
2
。