文档文本内容
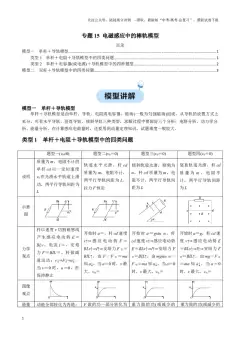
专题15 电磁感应中的棒轨模型
目录
模型一 单杆+导轨模型............................................................................................................................................1
类型1 单杆+电阻+导轨模型中的四类问题.................................................................................................1
类型2 单杆+电容器(或电源)+导轨模型中的四种题型..............................................................................2
模型二 双杆+导轨模型中的四类问题....................................................................................................................3
模型一 单杆+导轨模型
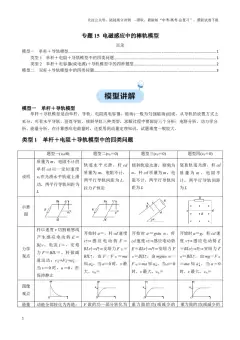
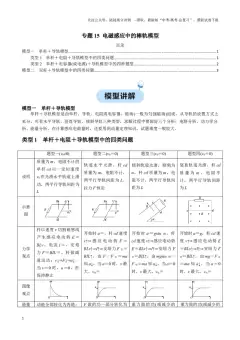
单杆+导轨模型是由单杆、导轨、电阻或电容器、磁场一般为匀强磁场组成,从导轨的放置方式上
来分,可有水平导轨、竖直导轨、倾斜导轨三种类型,求解过程中要做好三个分析:电路分析、动力学分
析、能量分析,在计算感应电荷量时,还要用到动量定理知识,试题难度一般较大。
类型1 单杆+电阻+导轨模型中的四类问题
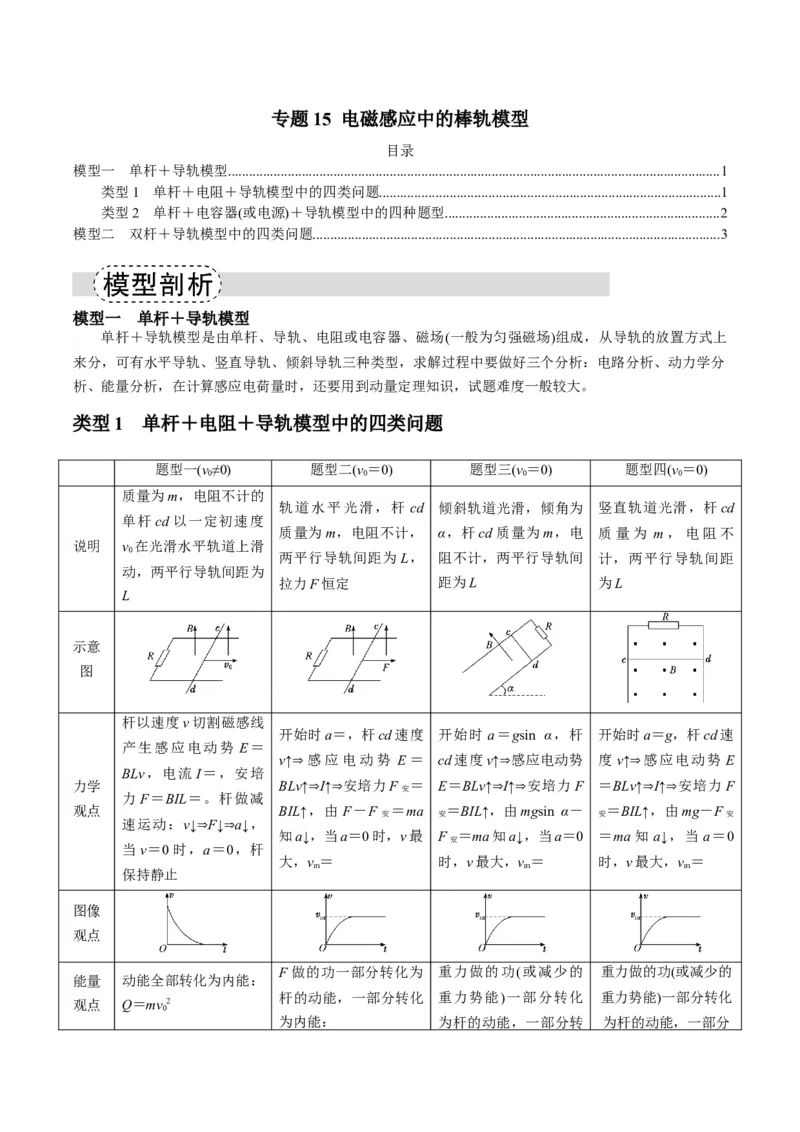
题型一(v0≠0)
题型二(v0=0)
题型三(v0=0)
题型四(v0=0)
说明
质量为m,电阻不计的
单杆cd 以一定初速度
v0在光滑水平轨道上滑
动,两平行导轨间距为
L
轨道水平光滑,杆cd
质量为m,电阻不计,
两平行导轨间距为L,
拉力F 恒定
倾斜轨道光滑,倾角为
α,杆cd 质量为m,电
阻不计,两平行导轨间
距为L
竖直轨道光滑,杆cd
质量为m ,电阻不
计,两平行导轨间距
为L
示意
图
力学
观点
杆以速度v 切割磁感线
产生感应电动势E =
BLv,电流I=,安培
力F=BIL=。杆做减
速运动:v↓⇒F↓⇒a↓,
当v=0 时,a=0,杆
保持静止
开始时a=,杆cd 速度
v↑⇒感应电动势E =
BLv↑⇒I↑⇒安培力F 安=
BIL↑,由F-F 安=ma
知a↓,当a=0 时,v 最
大,vm=
开始时a=gsin α,杆
cd 速度v↑⇒感应电动势
E=BLv↑⇒I↑⇒安培力F
安=BIL↑,由mgsin α-
F 安=ma 知a↓,当a=0
时,v 最大,vm=
开始时a=g,杆cd 速
度v↑⇒感应电动势E
=BLv↑⇒I↑⇒安培力F
安=BIL↑,由mg-F 安
=ma 知a↓,当a=0
时,v 最大,vm=
图像
观点
能量
观点
动能全部转化为内能:
Q=mv0
2
F 做的功一部分转化为
杆的动能,一部分转化
为内能:
重力做的功(或减少的
重力势能)一部分转化
为杆的动能,一部分转
重力做的功(或减少的
重力势能)一部分转化
为杆的动能,一部分
WF=Q+mvm
2
化为内能:
WG=Q+mvm
2
转化为内能:WG=Q
+mvm
2
类型2 单杆+电容器(或电源)+导轨模型中的四种题型
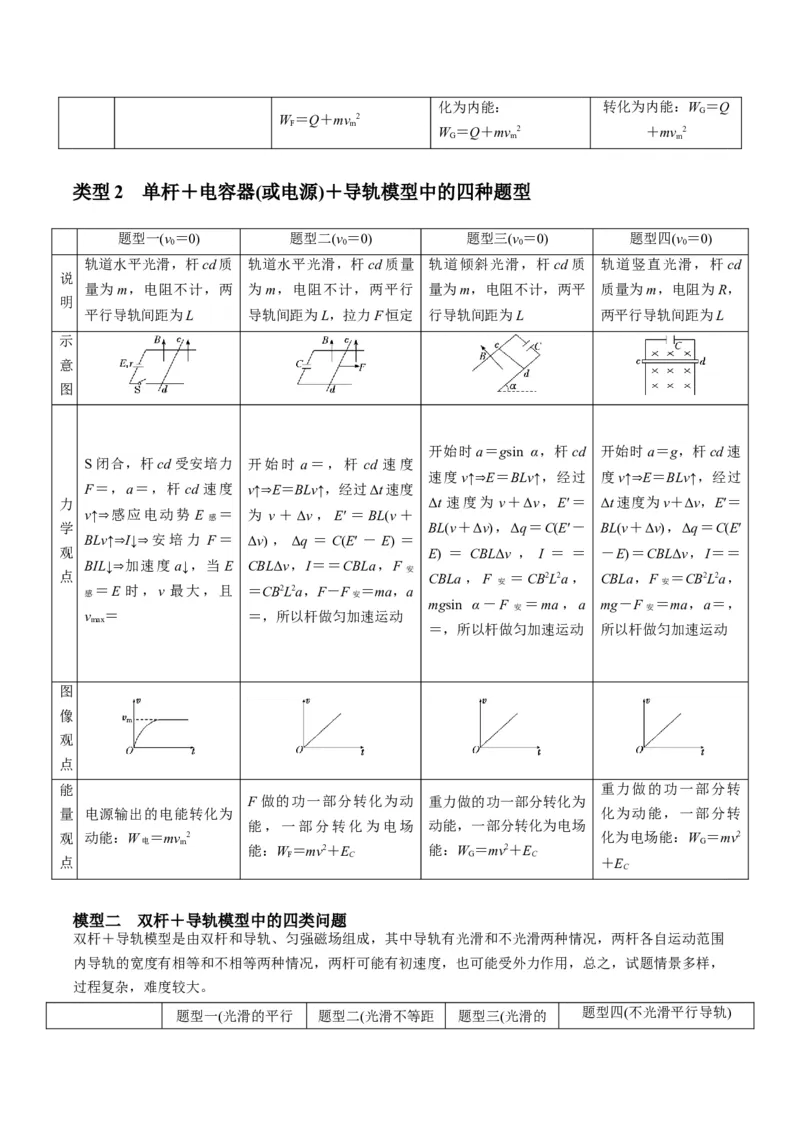
题型一(v0=0)
题型二(v0=0)
题型三(v0=0)
题型四(v0=0)
说
明
轨道水平光滑,杆cd 质
量为m,电阻不计,两
平行导轨间距为L
轨道水平光滑,杆cd 质量
为m,电阻不计,两平行
导轨间距为L,拉力F 恒定
轨道倾斜光滑,杆cd 质
量为m,电阻不计,两平
行导轨间距为L
轨道竖直光滑,杆cd
质量为m,电阻为R,
两平行导轨间距为L
示
意
图
力
学
观
点
S 闭合,杆cd 受安培力
F=,a=,杆cd 速度
v↑⇒感应电动势E 感=
BLv↑⇒I↓⇒安培力F =
BIL↓⇒加速度a↓,当E
感=E 时,v 最大,且
vmax=
开始时a =,杆cd 速度
v↑⇒E=BLv↑,经过Δt 速度
为v +Δv ,E′ =BL(v +
Δv) ,Δq =C(E′ -E) =
CBLΔv,I==CBLa,F 安
=CB2L2a,F-F 安=ma,a
=,所以杆做匀加速运动
开始时a=gsin α,杆cd
速度v↑⇒E=BLv↑,经过
Δt 速度为v +Δv ,E′ =
BL(v+Δv),Δq=C(E′-
E) =CBLΔv ,I ==
CBLa ,F 安=CB2L2a ,
mgsin α -F 安=ma ,a
=,所以杆做匀加速运动
开始时a=g,杆cd 速
度v↑⇒E=BLv↑,经过
Δt 速度为v+Δv,E′=
BL(v+Δv),Δq=C(E′
-E)=CBLΔv,I==
CBLa,F 安=CB2L2a,
mg-F 安=ma,a=,
所以杆做匀加速运动
图
像
观
点
能
量
观
点
电源输出的电能转化为
动能:W 电=mvm
2
F 做的功一部分转化为动
能,一部分转化为电场
能:WF=mv2+EC
重力做的功一部分转化为
动能,一部分转化为电场
能:WG=mv2+EC
重力做的功一部分转
化为动能,一部分转
化为电场能:WG=mv2
+EC
模型二 双杆+导轨模型中的四类问题
双杆+导轨模型是由双杆和导轨、匀强磁场组成,其中导轨有光滑和不光滑两种情况,两杆各自运动范围
内导轨的宽度有相等和不相等两种情况,两杆可能有初速度,也可能受外力作用,总之,试题情景多样,
过程复杂,难度较大。
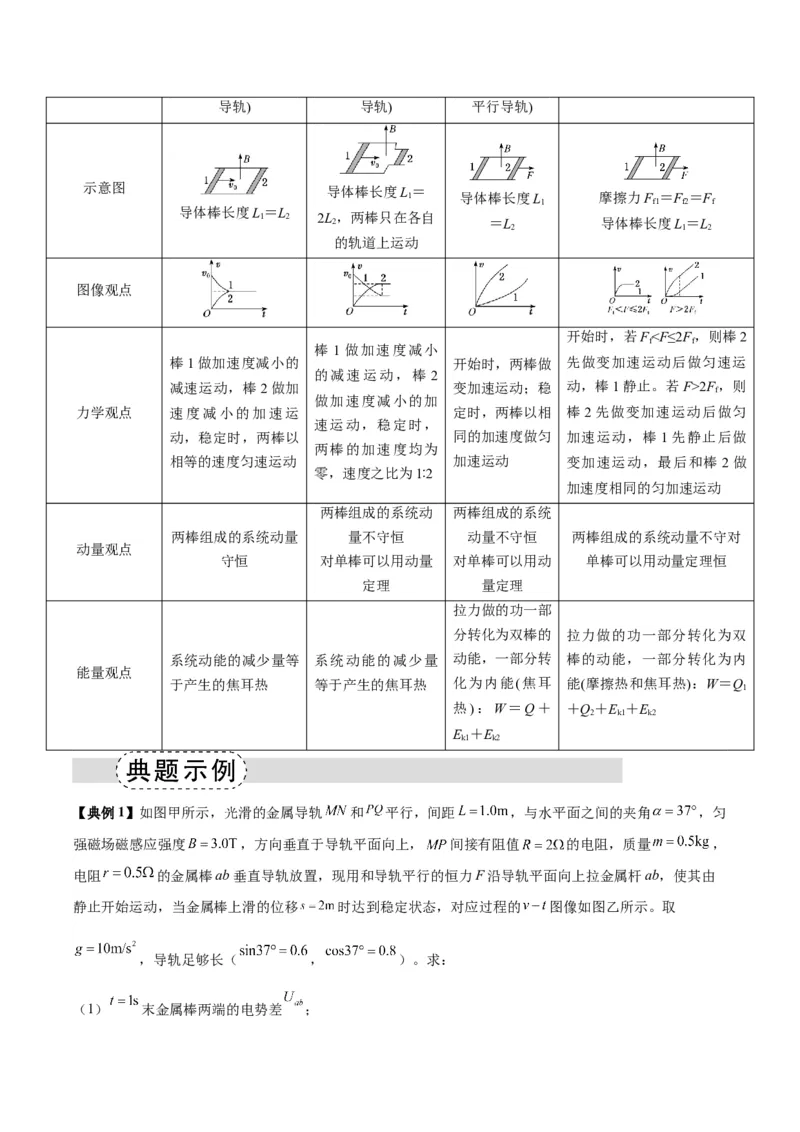
题型一(光滑的平行
题型二(光滑不等距
题型三(光滑的
题型四(不光滑平行导轨)
导轨)
导轨)
平行导轨)
示意图
导体棒长度L1=L2
导体棒长度L1=
2L2,两棒只在各自
的轨道上运动
导体棒长度L1
=L2
摩擦力Ff1=Ff2=Ff
导体棒长度L1=L2
图像观点
力学观点
棒1 做加速度减小的
减速运动,棒2 做加
速度减小的加速运
动,稳定时,两棒以
相等的速度匀速运动
棒1 做加速度减小
的减速运动,棒2
做加速度减小的加
速运动,稳定时,
两棒的加速度均为
零,速度之比为1 2∶
开始时,两棒做
变加速运动;稳
定时,两棒以相
同的加速度做匀
加速运动
开始时,若Ff<F≤2Ff,则棒2
先做变加速运动后做匀速运
动,棒1 静止。若F>2Ff,则
棒2 先做变加速运动后做匀
加速运动,棒1 先静止后做
变加速运动,最后和棒2 做
加速度相同的匀加速运动
动量观点
两棒组成的系统动量
守恒
两棒组成的系统动
量不守恒
对单棒可以用动量
定理
两棒组成的系统
动量不守恒
对单棒可以用动
量定理
两棒组成的系统动量不守对
单棒可以用动量定理恒
能量观点
系统动能的减少量等
于产生的焦耳热
系统动能的减少量
等于产生的焦耳热
拉力做的功一部
分转化为双棒的
动能,一部分转
化为内能(焦耳
热) :W =Q +
Ek1+Ek2
拉力做的功一部分转化为双
棒的动能,一部分转化为内
能(摩擦热和焦耳热):W=Q1
+Q2+Ek1+Ek2
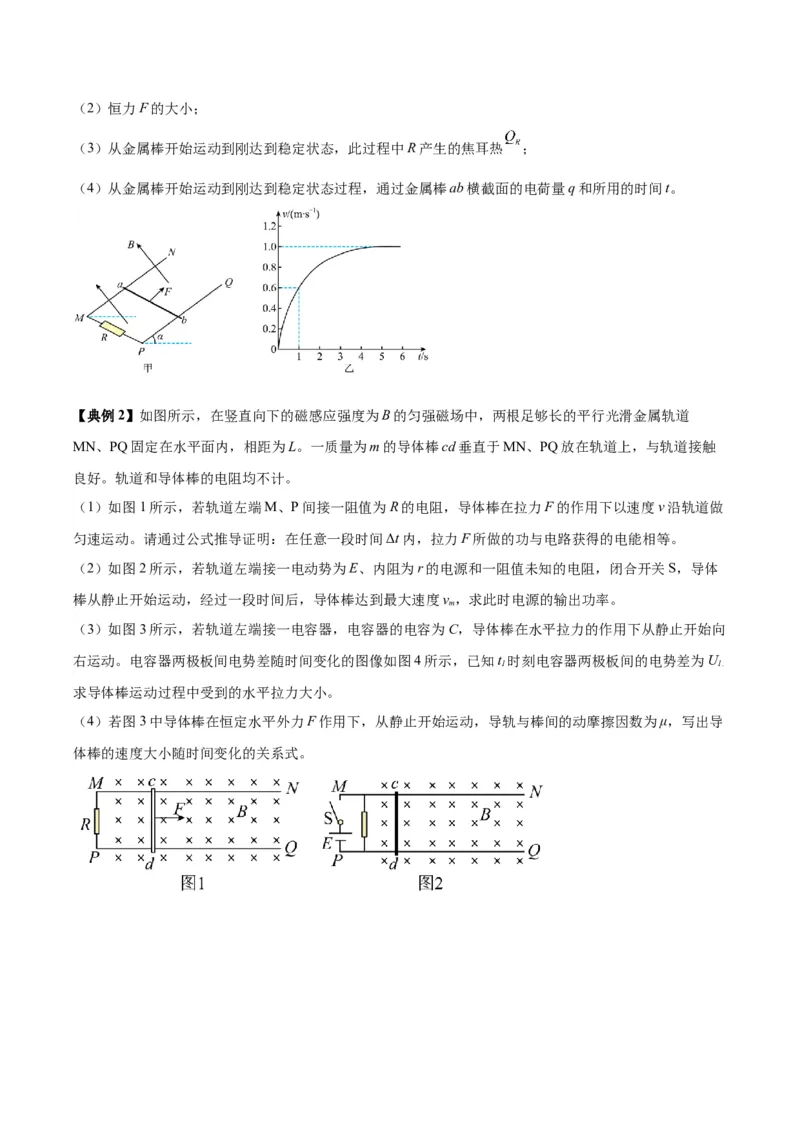
【典例1】如图甲所示,光滑的金属导轨
和
平行,间距
,与水平面之间的夹角
,匀
强磁场磁感应强度
,方向垂直于导轨平面向上,
间接有阻值
的电阻,质量
,
电阻
的金属棒ab 垂直导轨放置,现用和导轨平行的恒力F 沿导轨平面向上拉金属杆ab,使其由
静止开始运动,当金属棒上滑的位移
时达到稳定状态,对应过程的
图像如图乙所示。取
,导轨足够长(
,
)。求:
(1)
末金属棒两端的电势差
;
(2)恒力F 的大小;
(3)从金属棒开始运动到刚达到稳定状态,此过程中R 产生的焦耳热
;
(4)从金属棒开始运动到刚达到稳定状态过程,通过金属棒ab 横截面的电荷量q 和所用的时间t。
【典例2】如图所示,在竖直向下的磁感应强度为B 的匀强磁场中,两根足够长的平行光滑金属轨道
MN、PQ 固定在水平面内,相距为L。一质量为m 的导体棒cd 垂直于MN、PQ 放在轨道上,与轨道接触
良好。轨道和导体棒的电阻均不计。
(1)如图1 所示,若轨道左端M、P 间接一阻值为R 的电阻,导体棒在拉力F 的作用下以速度v 沿轨道做
匀速运动。请通过公式推导证明:在任意一段时间Δt 内,拉力F 所做的功与电路获得的电能相等。
(2)如图2 所示,若轨道左端接一电动势为E、内阻为r 的电源和一阻值未知的电阻,闭合开关S,导体
棒从静止开始运动,经过一段时间后,导体棒达到最大速度vm,求此时电源的输出功率。
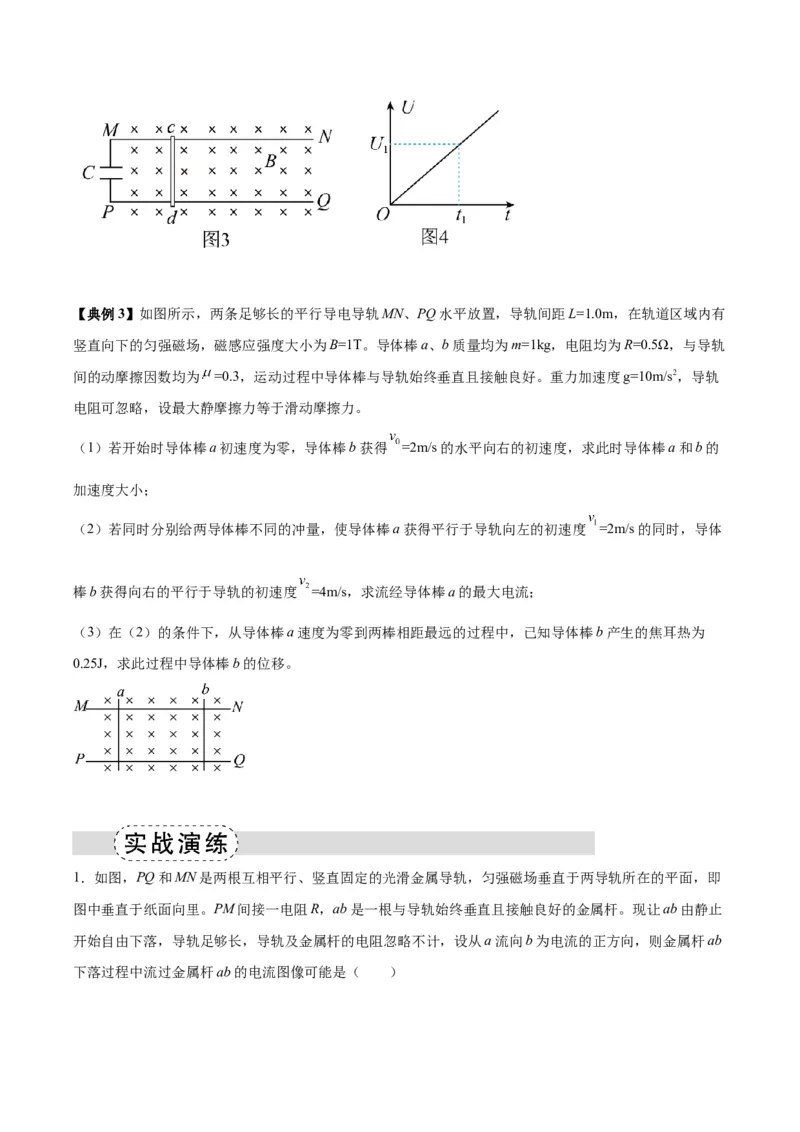
(3)如图3 所示,若轨道左端接一电容器,电容器的电容为C,导体棒在水平拉力的作用下从静止开始向
右运动。电容器两极板间电势差随时间变化的图像如图4 所示,已知t1时刻电容器两极板间的电势差为U1.
求导体棒运动过程中受到的水平拉力大小。
(4)若图3 中导体棒在恒定水平外力F 作用下,从静止开始运动,导轨与棒间的动摩擦因数为μ,写出导
体棒的速度大小随时间变化的关系式。
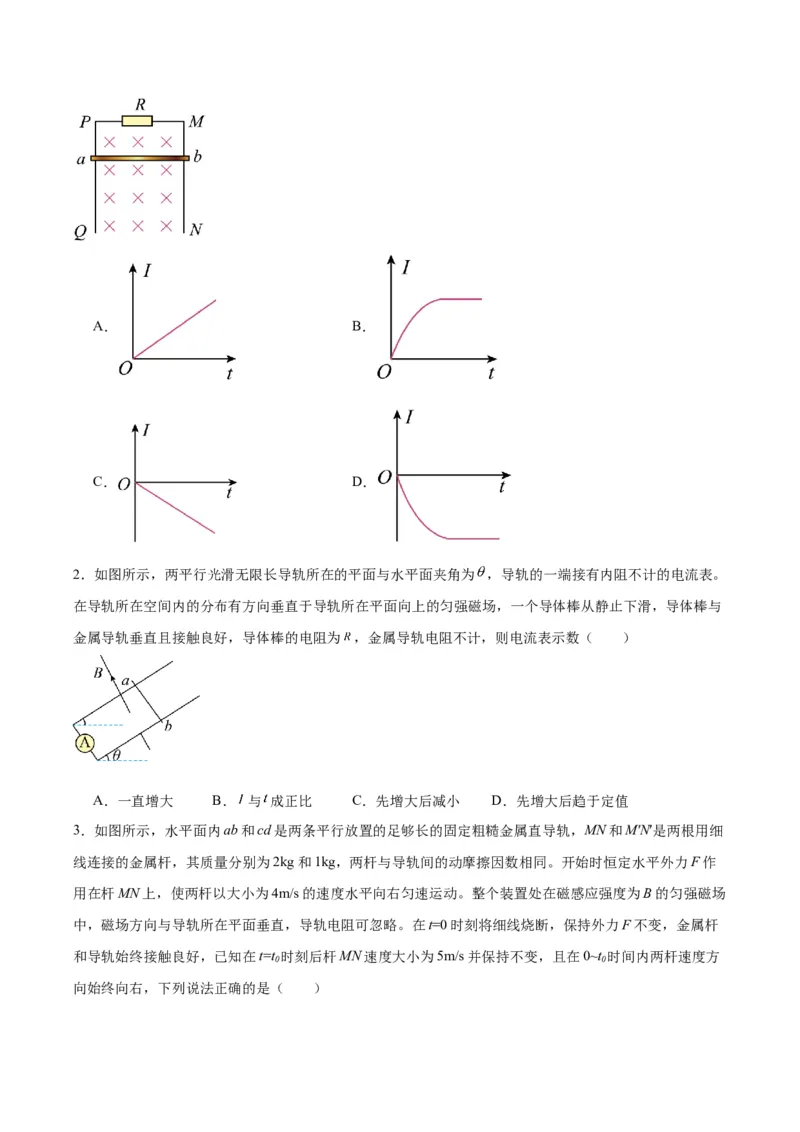
【典例3】如图所示,两条足够长的平行导电导轨MN、PQ 水平放置,导轨间距L=1.0m,在轨道区域内有
竖直向下的匀强磁场,磁感应强度大小为B=1T。导体棒a、b 质量均为m=1kg,电阻均为R=0.5Ω,与导轨
间的动摩擦因数均为
=0.3,运动过程中导体棒与导轨始终垂直且接触良好。重力加速度g=10m/s2,导轨
电阻可忽略,设最大静摩擦力等于滑动摩擦力。
(1)若开始时导体棒a 初速度为零,导体棒b 获得
=2m/s 的水平向右的初速度,求此时导体棒a 和b 的
加速度大小;
(2)若同时分别给两导体棒不同的冲量,使导体棒a 获得平行于导轨向左的初速度
=2m/s 的同时,导体
棒b 获得向右的平行于导轨的初速度
=4m/s,求流经导体棒a 的最大电流;
(3)在(2)的条件下,从导体棒a 速度为零到两棒相距最远的过程中,已知导体棒b 产生的焦耳热为
0.25J,求此过程中导体棒b 的位移。
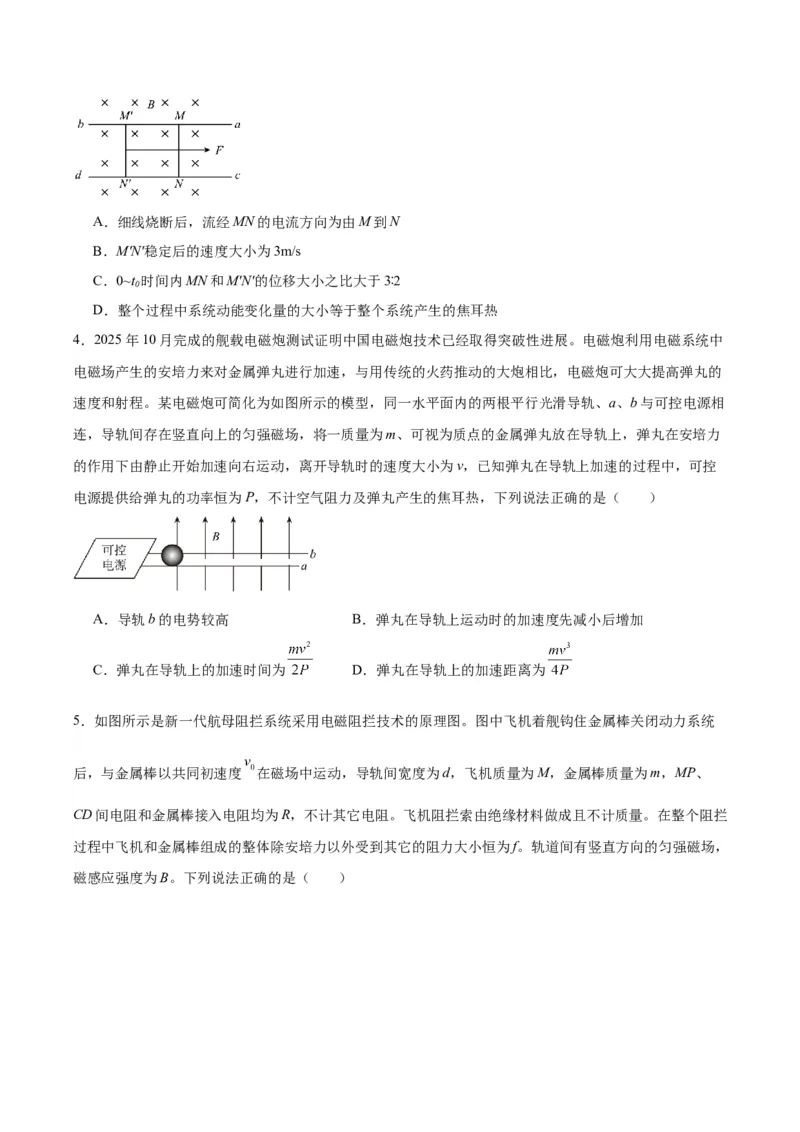
1.如图,PQ 和MN 是两根互相平行、竖直固定的光滑金属导轨,匀强磁场垂直于两导轨所在的平面,即
图中垂直于纸面向里。PM 间接一电阻R,ab 是一根与导轨始终垂直且接触良好的金属杆。现让ab 由静止
开始自由下落,导轨足够长,导轨及金属杆的电阻忽略不计,设从a 流向b 为电流的正方向,则金属杆ab
下落过程中流过金属杆ab 的电流图像可能是( )
A.
B.
C.
D.
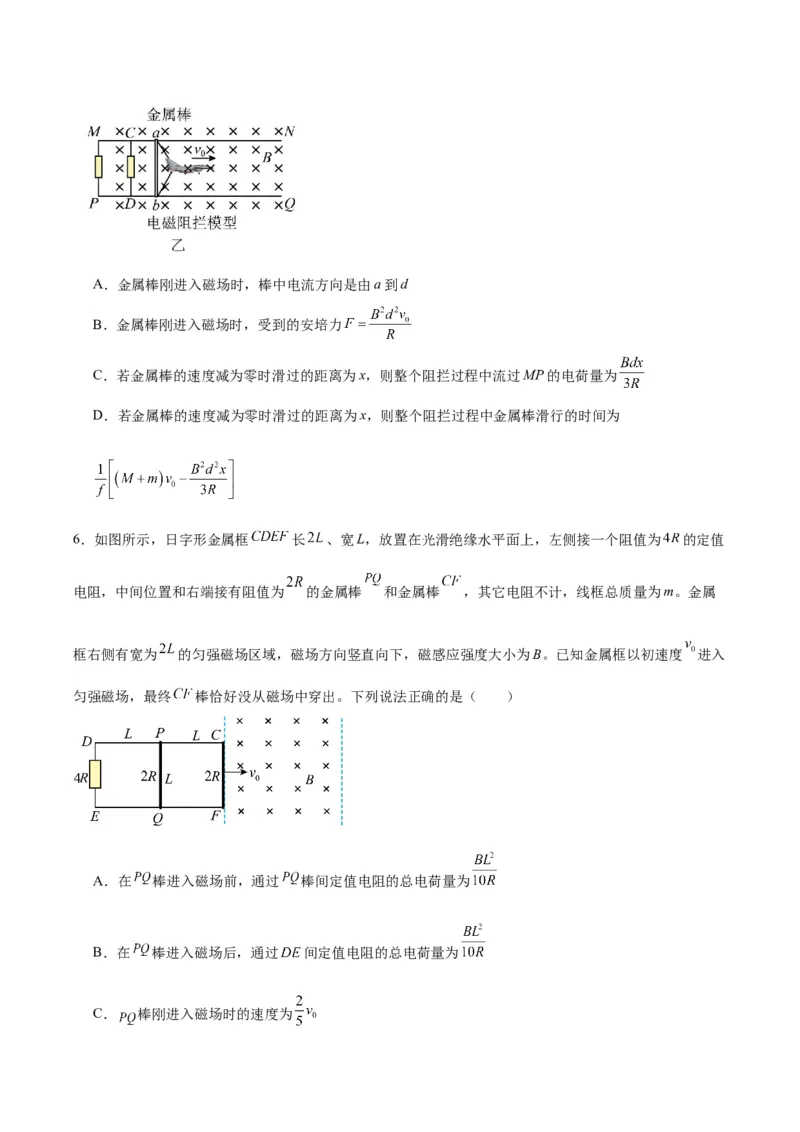
2.如图所示,两平行光滑无限长导轨所在的平面与水平面夹角为
,导轨的一端接有内阻不计的电流表。
在导轨所在空间内的分布有方向垂直于导轨所在平面向上的匀强磁场,一个导体棒从静止下滑,导体棒与
金属导轨垂直且接触良好,导体棒的电阻为
,金属导轨电阻不计,则电流表示数( )
A.一直增大
B.
与成正比
C.先增大后减小
D.先增大后趋于定值
3.如图所示,水平面内ab 和cd 是两条平行放置的足够长的固定粗糙金属直导轨,MN 和M′N′是两根用细
线连接的金属杆,其质量分别为2kg 和1kg,两杆与导轨间的动摩擦因数相同。开始时恒定水平外力F 作
用在杆MN 上,使两杆以大小为4m/s 的速度水平向右匀速运动。整个装置处在磁感应强度为B 的匀强磁场
中,磁场方向与导轨所在平面垂直,导轨电阻可忽略。在t=0 时刻将细线烧断,保持外力F 不变,金属杆
和导轨始终接触良好,已知在t=t0时刻后杆MN 速度大小为5m/s 并保持不变,且在0~t0时间内两杆速度方
向始终向右,下列说法正确的是( )
A.细线烧断后,流经MN 的电流方向为由M 到N
B.M′N′稳定后的速度大小为3m/s
C.0~t0时间内MN 和M′N′的位移大小之比大于3 2∶
D.整个过程中系统动能变化量的大小等于整个系统产生的焦耳热
4.2025 年10 月完成的舰载电磁炮测试证明中国电磁炮技术已经取得突破性进展。电磁炮利用电磁系统中
电磁场产生的安培力来对金属弹丸进行加速,与用传统的火药推动的大炮相比,电磁炮可大大提高弹丸的
速度和射程。某电磁炮可简化为如图所示的模型,同一水平面内的两根平行光滑导轨、a、b 与可控电源相
连,导轨间存在竖直向上的匀强磁场,将一质量为m、可视为质点的金属弹丸放在导轨上,弹丸在安培力
的作用下由静止开始加速向右运动,离开导轨时的速度大小为v,已知弹丸在导轨上加速的过程中,可控
电源提供给弹丸的功率恒为P,不计空气阻力及弹丸产生的焦耳热,下列说法正确的是( )
A.导轨b 的电势较高
B.弹丸在导轨上运动时的加速度先减小后增加
C.弹丸在导轨上的加速时间为
D.弹丸在导轨上的加速距离为
5.如图所示是新一代航母阻拦系统采用电磁阻拦技术的原理图。图中飞机着舰钩住金属棒关闭动力系统
后,与金属棒以共同初速度
在磁场中运动,导轨间宽度为d,飞机质量为M,金属棒质量为m,MP、
CD 间电阻和金属棒接入电阻均为R,不计其它电阻。飞机阻拦索由绝缘材料做成且不计质量。在整个阻拦
过程中飞机和金属棒组成的整体除安培力以外受到其它的阻力大小恒为f。轨道间有竖直方向的匀强磁场,
磁感应强度为B。下列说法正确的是( )
A.金属棒刚进入磁场时,棒中电流方向是由a 到d
B.金属棒刚进入磁场时,受到的安培力
C.若金属棒的速度减为零时滑过的距离为x,则整个阻拦过程中流过MP 的电荷量为
D.若金属棒的速度减为零时滑过的距离为x,则整个阻拦过程中金属棒滑行的时间为
6.如图所示,日字形金属框
长
、宽L,放置在光滑绝缘水平面上,左侧接一个阻值为
的定值
电阻,中间位置和右端接有阻值为
的金属棒
和金属棒
,其它电阻不计,线框总质量为m。金属
框右侧有宽为
的匀强磁场区域,磁场方向竖直向下,磁感应强度大小为B。已知金属框以初速度
进入
匀强磁场,最终
棒恰好没从磁场中穿出。下列说法正确的是( )
A.在
棒进入磁场前,通过
棒间定值电阻的总电荷量为
B.在
棒进入磁场后,通过
间定值电阻的总电荷量为
C.
棒刚进入磁场时的速度为
D.整个过程中
间定值电阻产生的焦耳热为
7.(多选)如图所示是我国自主研究设计的舰载机返回航母甲板时电磁减速的简化原理图。固定在绝缘
水平面上足够长的平行光滑金属导轨,左端接有定值电阻
,整个装置处在竖直向下的匀强磁场中,导轨
的电阻不计。舰载机等效为电阻不计的导体棒
,当导体棒
以一定初速度水平向右运动过程中,其速
度、加速度
、所受安培力
、流过的电量
与运动时间变化关系图像可能正确的是( )
A.
B.
C.
D.
8.(多选)如图所示,两平行金属导轨由水平部分和倾斜部分平滑连接而成,倾角为
的导轨处于
方向竖直向上的匀强磁场中,水平导轨处于方向竖直向下的匀强磁场中,两平行金属导轨间距为,两部
分磁场的磁感应大小均为
。两根长为的相同金属杆
、
分别垂直导轨放置于导轨的倾斜部分和水平
部分,每根金属杆的质量为
,每根金属杆接入导轨之间的电阻均为
。现由静止释放金属杆
后,两金
属杆开始运动,经足够长时间后,两金属杆达到稳定运动状态。两金属杆在运动过程中始终与导轨垂直并
接触良好,导轨足够长,不计摩擦阻力和导轨电阻,重力加速度为
,忽略磁场边界效应。两金属杆达到
稳定运动状态后,下列说法正确的是( )
A.金属杆
中电流方向为
B.两金属杆均做匀变速直线运动,加速度的大小相同
C.金属杆
做匀加速直线运动,加速度为
D.金属杆
中电流大小为
9.(多选)如图甲所示,绝缘水平面上固定有两条足够长的平行光滑金属导轨,导轨电阻不计,间距为
。金属棒
、
垂直导轨放置,电阻均为
,质量分别为
和
。虚线
右侧存在磁感应强度大小为
、方向竖直向上的匀强磁场。两金属棒
、
分别以初速度
和
同时沿导轨向右运动,先后进入磁场
区域。从
棒进入磁场区域开始,其电流随时间变化的图像如图乙所示,则( )
A.
、
棒的初速度满足
B.
棒即将进入磁场时,
棒在磁场中移动的距离为
C.两棒最终的间隔距离为
D.两棒最终的间隔距离为
10.(多选)如图所示,在一磁感应强度B=0.5T 的匀强磁场中,垂直于磁场方向水平放置着两根相距
L=0.1m 的平行光滑金属导轨MN 和PQ,导轨电阻忽略不计,在两根导轨的端点N、Q 之间连接一阻值
R=0.3Ω 的电阻。导轨上垂直放置着金属棒ab,其接入电路的电阻r=0.2Ω。当金属棒在水平拉力作用下以
速度v=4.0m/s 向左做匀速运动时( )
A.ab 棒所受安培力大小为0.02N
B.N、Q 间电压为0.12V
C.a 端电势比b 端电势低
D.回路中感应电流大小为1A
11.(多选)如图所示,两根倾斜平行放置的光滑导电轨道,轨道间接有电阻R,处于垂直轨道平面的匀
强磁场中,一根放置在轨道上的导体棒在拉力F 作用下,沿轨道匀速上滑,在上滑的过程中( )
A.作用在ab 杆上所有力做功的代数和为正
B.拉力F 和安培力做功的代数和等于ab 杆机械能的增加量
C.拉力F 做功等于回路内能的增加量
D.拉力F 所做的功等于ab 杆机械能与回路内能增加量之和
12.如图所示,两足够长的光滑平行金属导轨倾斜放置,倾角
,两导轨间距
,导轨电阻不计。
导轨所在空间存在垂直导轨平面向上的匀强磁场,磁感应强度大小
。两金属杆
、
垂直置于导
轨上并与导轨良好接触,质量分别为
、
,电阻均为
。初始
时刻两金属杆相
距
,金属杆
沿导轨向上运动的初速度大小为
,金属杆
初速度为0 且始终受到沿导
轨向上的恒力
作用。已知当
时两杆相距最近,重力加速度为
。
(1)求两金属杆相距最近时共同的速度大小
;
(2)求
内通过
杆的电荷量
;
(3)求
内
杆上产生的焦耳热
。
13.如图所示为某电磁发射装置,由两平行等高金属导轨、恒定电源、金属棒a、金属棒b 组成。水平粗
糙导轨间距.L=0.5m,其间存在磁感应强度,B=1T 的匀强磁场,左端连接一电动势.E=10V 的恒定电源;倾
斜导轨光滑,且与水平导轨平滑连接,连接处上方一光滑卡口可让金属棒无速度损失地从水平段进入倾斜
段;开始时金属棒a 静止于水平导轨某处,金属棒b 锁定在距离斜轨道端.L=0.5m 处,其中点处焊有一绝缘
轻质杆,杆长也为L。已知金属棒a 和b 质量均为m=1kg,电阻均为
,棒a 与水平导轨间动摩擦因
数
,倾斜导轨倾角
,在运动过程中金属棒始终与导轨接触良好,忽略导轨电阻和电源内阻。
(1)闭合开关,金属棒a 开始向右运动,运动距离
后达到最大速度,仍在水平导轨上,求:
①开关刚闭合瞬间,金属棒a 受到的安培力大小;
②金属棒a 的最大速度 vm;
③该过程中,回路产生的总焦耳热Q。
(2)若在金属棒a 与杆碰前瞬间-解锁棒b 并断开图中开关,碰后a 与杆粘在一起,碰撞时间极短。以顶端为
原点,沿导轨向下建立x 轴,从a 与杆刚碰后开始计时,碰后立即施加垂直倾斜导轨向上的磁场,磁感应
强度大小.
(其中
,
),求a 棒最终位置到原点的距离s。
14.如图所示,水平面上有两根足够长的光滑平行金属导轨MN 和PQ,两导轨间距为
,电阻不计。
在MQ 之间接有一阻值
的电阻。导体杆ab 质量为
,电阻
,并与导轨接触良好,整
个装置处于方向竖直向上、磁感应强度为
的匀强磁场中。现给ab 杆一个初速度
,使杆向
右运动。求:
(1)ab 杆速度减为2m/s 时,ab 杆加速度大小a;
(2)整个过程电阻R 上产生的热量
;
(3)整个过程通过电阻R 的电荷量q 及导体杆ab 移动的距离x。
15.如图甲所示,两根相距L=2.5m 的平行金属导轨固定在水平面内,左右两端各接一个R=4Ω 的定值电阻,
质量m=0.5kg 的导体棒a 垂直导轨放置,与导轨良好接触,导轨间有两个足够大的匀强磁场区,磁感应强
度大小均为B=0.8T,方向垂直导轨平面竖直向下;P、Q 两虚线间为无磁场区域,导体棒在水平向右的外
力F 作用下,从O 位置由静止开始运动,经5s 从P 点离开磁场,其电流随时间变化的图像如图乙所示,
随后导体棒在无磁场区域继续运动,刚进入右侧磁场时撤去外力F(撤去外力F 前,F 随时间变化规律保
持不变),再运动3.1m 后恰好停下,已知导体棒电阻r=2Ω,导轨电阻不计,求:
(1)0 至5s 内通过导体棒的电量及OP 间的距离;
(2)写出水平力F 随时间变化的表达式;
(3)导体棒a 在无磁场区域内运动的时间t1;
(4)已知0 至5s 内外力F 做功为1.92J,求整个过程中导体棒a 产生的焦耳热。
16.如图所示,两根足够长的平行光滑金属导轨MN、PQ 固定在水平面上,导轨间距为L=1m,垂直导轨
平面向下的匀强磁场,磁感应强度大小为B=2T。两根长度都为1m 的由同种材料制成的金属棒a、b 垂直
导轨放置,质量分别为
,金属棒a 的电阻为
。初始时刻两金属棒相距足够远,
现给两金属棒方向相反、大小分别为
的水平初速度,两金属棒运动过程中始终与导轨
垂直且接触良好,不计导轨电阻。求:
(1)金属棒b 加速度的最大值;
(2)整个运动过程中金属棒b 上产生的焦耳热;
(3)如果初始时刻金属棒a、b 相距
,经过一段时间后两棒发生弹性碰撞,求碰撞结束时金属棒
a、b 速度大小。
17.如图所示,倾角为
,间距为
的两根足够长的平行金属导轨MN、PQ 固定在绝缘斜面上,
上端接有一阻值
的定值电阻。整个斜面有垂直斜面向上,磁感应强度
的匀强磁场。有一质量
,电阻
的金属棒ab,从导轨上某点静止开始下滑。电路中其余电阻不计。不计其他一切阻
力的影响。已知金属棒ab 与导轨间动摩擦因数
,求:(取
)
(1)当金属棒ab 沿导轨向下运动的速度
时,ab 的加速度大小;
(2)金属棒ab 沿导轨向下运动过程中,ab 的最大速度大小;
(3)若金属棒ab 下滑距离
时,达到最大速度,求此过程通过电阻R 的电荷量。
18.如图所示,宽为
的水平光滑金属轨道上放置一根质量为
的导体棒MN,轨道左端通过一
个单刀双掷开关与一个电容
的电容器和一个阻值为
的电阻连接,匀强磁场的方向垂直于
轨道平面向里,磁感应强度大小为
,设金属轨道足够长,不计导体棒及导轨电阻。
(1)开关S 拨向“2”,导体棒MN 在水平向右的恒力
作用下由静止开始运动,求导体棒运动过程中
速度的最大值
;
(2)开关S 拨向“1”,导体棒MN 在水平向右的恒力
作用下由静止开始运动,求导体棒发生
位移过程中所用的时间
;
(3)在第(2)问中的
时刻,将开关S 再次拨向“2”。并对导体棒施加水平向右的力
,使导体棒MN 的
速度随位移均匀增加,其变化率
,从
时刻开始计时,求MN 运动
的过程中,电阻R 上产
生的热量Q。
19.如图所示,一间距
、电阻不计的足够长粗糙矩形导轨
,与水平面的夹角
,两端接
有阻值分别为
的定值电阻,矩形区域Ⅰ、Ⅱ内均有垂直于导轨平面向下的匀强磁场,磁感应
强度大小
,两区域边界之间的距离
。质量
,电阻
的导体棒
垂直放在导
轨上,其长度也为
,在
沿导轨平面向上的恒力作用下导体棒
由静止开始运动,进入区域Ⅱ
后立即做匀速运动。导体棒
与导轨间的动摩擦因数
,运动过程中始终保持与导轨垂直且接触良
好,重力加速度
取10m/s²,空气阻力不计。(
,
)
(1)求导体棒
在区域Ⅱ中运动时流过
的电流的大小;
(2)若导体棒
到达区域Ⅱ的边界时立即将恒力
撤去,它能继续向上滑行的最大距离
。求:
①导体
在区域Ⅱ上滑的时间
②该过程中
产生的焦耳热
。
20.如图甲所示,两根足够长的平行光滑直导轨
、
水平固定,其间距为
,阻值
的电阻接在导轨
、
端,质量
的导体棒
静止在导轨上,
棒接入电路的电阻为
,
初始时
棒离
距离为
。从0 时刻开始,
棒被锁定保持静止,在空间施加方向竖直向下的
磁场,磁感应强度随时间变化的规律如图乙所示;
时,
棒在水平外力作用下从静止开始向左做
匀加速直线运动,
,经过位移
后撤去外力,
棒最终停止在导轨上。
棒始终保持
与导轨垂直且接触良好,导轨电阻不计。求:
(1)
内整个回路产生的热量
;
(2)当
棒的速度
时,
两点的电势差
;
(3)整个过程流过定值电阻
的电荷量
。
21.如图所示,上方的平行金属导轨
与
间距为
,下方的金属导轨由圆弧导轨
、
与水平导轨
、
平滑连接而成,上方导轨和下方导轨没有连接在一起,圆弧导轨
与
的圆心角为
、半径为
,
与
的间距
,
与
的间距
,
与
的高度差为
。导轨
、
左端接有
的电阻,导轨
与
间的圆弧区域内没有磁
场,平直部分存在宽度为
、磁感应强度
方向竖直向上的匀强磁场;圆弧导轨
与
的区域内
没有磁场,平直部分
右侧存在磁感应强度
方向竖直向上的匀强磁场图中没有画出,导体棒
质量为
,棒
接在电路中的电阻
;导体棒
质量为
,棒
接在电路中的电阻
。导体棒
从距离导轨
、
平直部分
处静止释放,恰好沿圆弧轨道
与
的
上端切线方向落在圆弧轨道上端,接着沿圆弧轨道下滑;导体棒
最初静止在水平导轨
与
上。重
力加速度:
,不计导轨电阻、一切摩擦及空气阻力。求:
(1)导体棒
刚进入磁场
时电阻
的电流大小和方向;
(2)
的大小;
(3)导体棒
从静止开始到匀速运动的过程中,导体棒
上产生的焦耳热。导轨
与
、
与
均
足够长,导体棒
只在导轨
与
上运动
22.在未来的城市轨道交通系统中,一种基于电磁感应原理的新型无接触牵引装置正在被广泛测试。某次
实验利用如图所示装置模拟列车启动时的电磁驱动与能量管理过程,水平面内有两根电阻不计、间距为
L=0.5m 足够长的光滑平行导轨,一质量为m=0.2kg、电阻不计的导体棒置于导轨上,轻绳一端连接导体棒,
另一端绕过定滑轮与一质量为M=0.2kg 的物块连接,导体棒相当于“虚拟车厢”,通过轻绳连接配重物块,
利用重力势能转化为系统的动能与电能。系统可通过单刀双掷开关选择接入电阻回路或电容器回路,从而
实现不同的运行模式。电容器的电容C=0.6F,电阻R=2Ω。空间中存在竖直向上的匀强磁场,磁场磁感应
强度大小为B=2T。由静止释放,物块下落从而牵引导体棒向左运动,同时开关S 接1 或2,导体棒运动过
程中电容器未被击穿,导体棒始终与导轨接触良好并保持垂直,忽略绳与定滑轮间的摩擦。重力加速度为
g,求:
(1)开关S 接1
①物块速度v=2m/s 时,导体棒上电流方向及轻绳对物块的拉力大小;
②物块达到最大速度时,物块下落高度h=3m,求这段时间电阻上产生的焦耳热 。
(2)开关S 接2,求物块下落高度h=1m 时,物块的速度大小。