文档文本内容
易错05 功和能
易错点1  功的核心易错点
易错典题
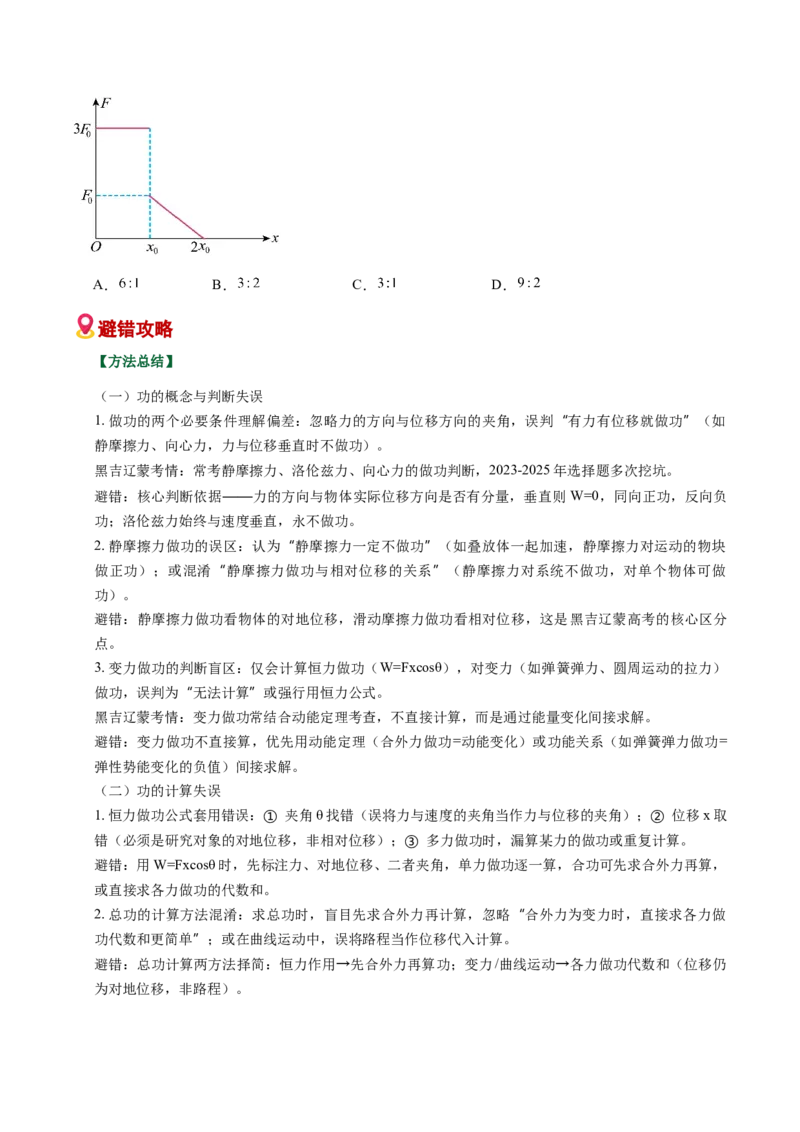
【例1】(2025·辽宁丹东·模拟预测)一物块在水平外力作用下做直线运动,它受到的合外力F 随物块位
置坐标x 变化的F-x 图像如图所示,设在
和
过程中合外力的做功分别是
和
,则
与
之比为(  )
目录
第一部分 易错点剖析
易错典题
避错攻略
举一反三
易错点1  功的核心易错点
易错点2  动能定理核心易错点
易错点3  势能与功能关系易错点
易错点4  机械能守恒定律核心易错点
易错点5  动量与能量综合易错点
第二部分 易错题闯关
A.
B.
C.
D.
避错攻略
【方法总结】
(一)功的概念与判断失误
1. 做功的两个必要条件理解偏差:忽略力的方向与位移方向的夹角,误判
有力有位移就做功
(如
“
”
静摩擦力、向心力,力与位移垂直时不做功)。
黑吉辽蒙考情:常考静摩擦力、洛伦兹力、向心力的做功判断,2023-2025 年选择题多次挖坑。
避错:核心判断依据
力的方向与物体实际位移方向是否有分量,垂直则
——
W=0,同向正功,反向负
功;洛伦兹力始终与速度垂直,永不做功。
2. 静摩擦力做功的误区:认为
静摩擦力一定不做功
(如叠放体一起加速,静摩擦力对运动的物块
“
”
做正功);或混淆
静摩擦力做功与相对位移的关系
(静摩擦力对系统不做功,对单个物体可做
“
”
功)。
避错:静摩擦力做功看物体的对地位移,滑动摩擦力做功看相对位移,这是黑吉辽蒙高考的核心区分
点。
3. 变力做功的判断盲区:仅会计算恒力做功(W=Fxcosθ),对变力(如弹簧弹力、圆周运动的拉力)
做功,误判为
无法计算
或强行用恒力公式。
“
”
黑吉辽蒙考情:变力做功常结合动能定理考查,不直接计算,而是通过能量变化间接求解。
避错:变力做功不直接算,优先用动能定理(合外力做功=动能变化)或功能关系(如弹簧弹力做功=
弹性势能变化的负值)间接求解。
(二)功的计算失误
1. 恒力做功公式套用错误:
 夹角
①
θ 找错(误将力与速度的夹角当作力与位移的夹角);
 位移
②
x 取
错(必须是研究对象的对地位移,非相对位移);
 多力做功时,漏算某力的做功或重复计算。
③
避错:用W=Fxcosθ 时,先标注力、对地位移、二者夹角,单力做功逐一算,合功可先求合外力再算,
或直接求各力做功的代数和。
2. 总功的计算方法混淆:求总功时,盲目先求合外力再计算,忽略
合外力为变力时,直接求各力做
“
功代数和更简单
;或在曲线运动中,误将路程当作位移代入计算。
”
避错:总功计算两方法择简:恒力作用
先合外力再算功;变力
→
/曲线运动
各力做功代数和(位移仍
→
为对地位移,非路程)。
3. 功率与功的混淆:误将功率直接当作功计算,忽略功率的定义(P=W/t=Fvcosθ),且混淆平均功率
与瞬时功率的公式。
黑吉辽蒙考情:功率计算是选择常考题,常考机车启动、斜面拉物块的瞬时/平均功率。
避错:平均功率→P=W/t 或P=Fvcosθ(v 为平均速度);瞬时功率→P=Fvcosθ(v 为瞬时速度,θ 为力
与瞬时速度的夹角);机车启动中,额定功率P_额=F_牵v,牵引力为变力。
举一反三
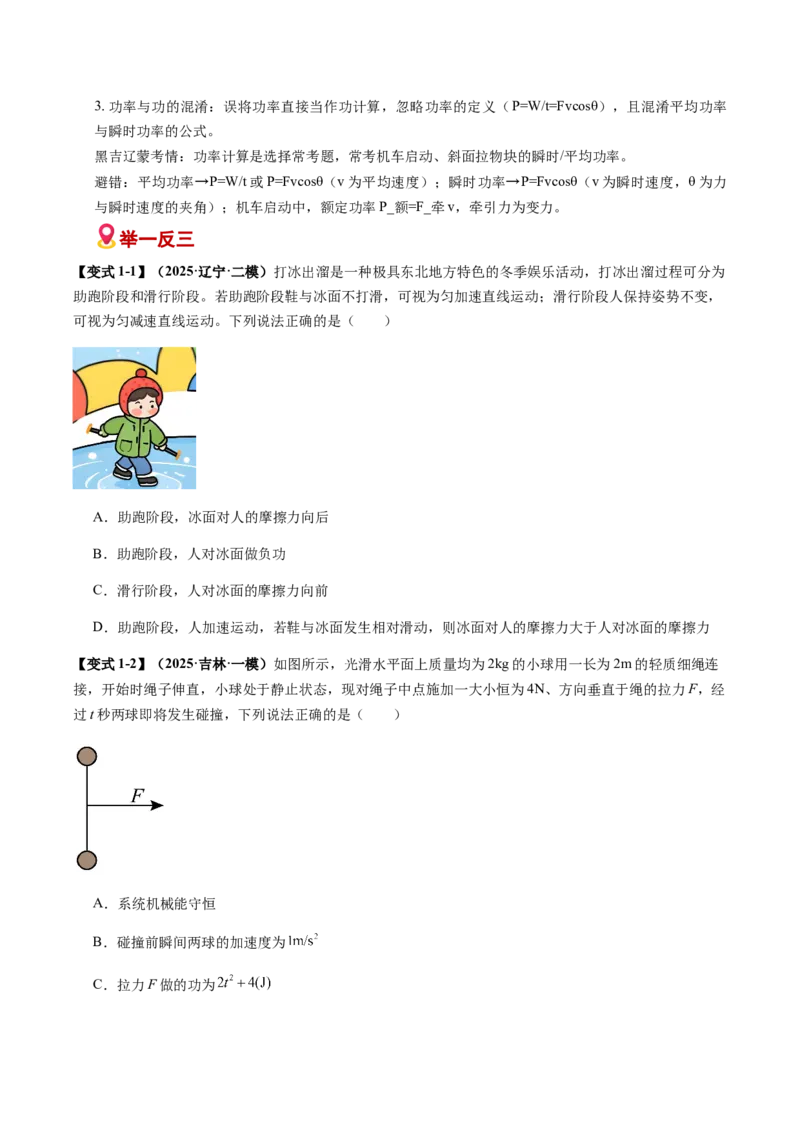
【变式1-1】(2025·辽宁·二模)打冰出溜是一种极具东北地方特色的冬季娱乐活动,打冰出溜过程可分为
助跑阶段和滑行阶段。若助跑阶段鞋与冰面不打滑,可视为匀加速直线运动;滑行阶段人保持姿势不变,
可视为匀减速直线运动。下列说法正确的是(  )
A.助跑阶段,冰面对人的摩擦力向后
B.助跑阶段,人对冰面做负功
C.滑行阶段,人对冰面的摩擦力向前
D.助跑阶段,人加速运动,若鞋与冰面发生相对滑动,则冰面对人的摩擦力大于人对冰面的摩擦力
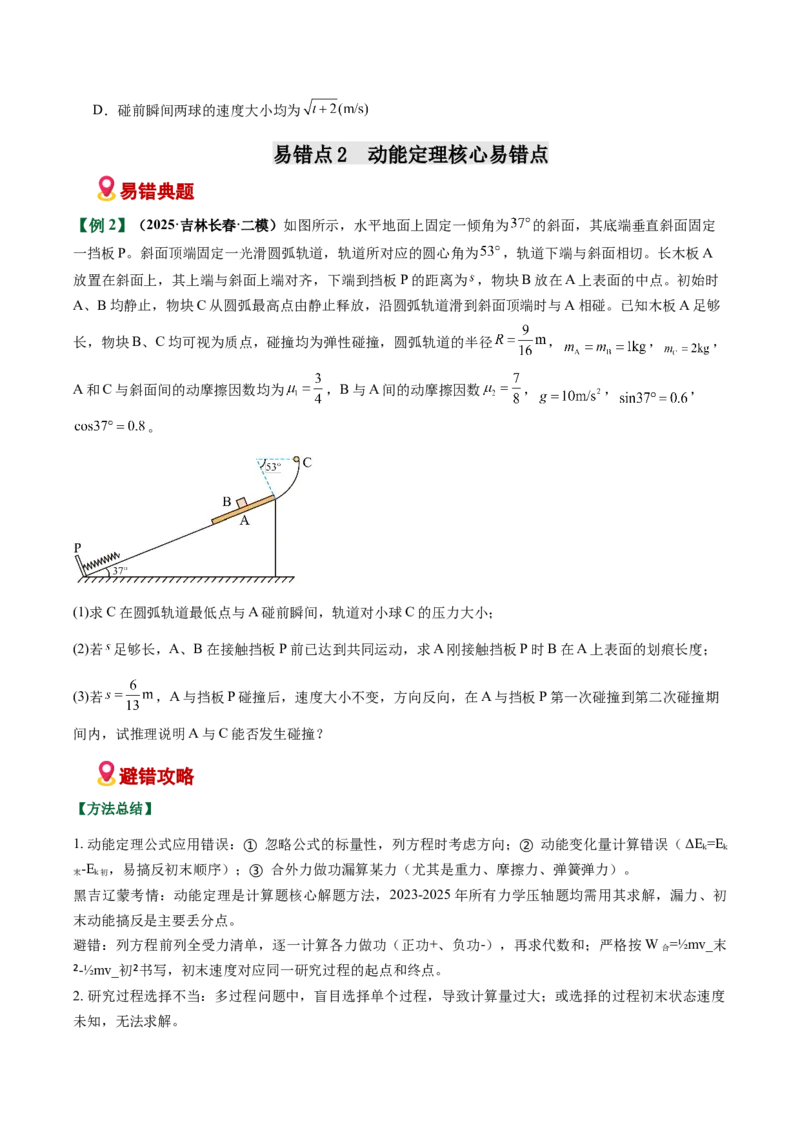
【变式1-2】(2025·吉林·一模)如图所示,光滑水平面上质量均为2kg 的小球用一长为2m 的轻质细绳连
接,开始时绳子伸直,小球处于静止状态,现对绳子中点施加一大小恒为4N、方向垂直于绳的拉力F,经
过t 秒两球即将发生碰撞,下列说法正确的是(  )
A.系统机械能守恒
B.碰撞前瞬间两球的加速度为
C.拉力F 做的功为
D.碰前瞬间两球的速度大小均为
易错点2  动能定理核心易错点
易错典题
【例2】(2025·吉林长春·二模)如图所示,水平地面上固定一倾角为
的斜面,其底端垂直斜面固定
一挡板P。斜面顶端固定一光滑圆弧轨道,轨道所对应的圆心角为
,轨道下端与斜面相切。长木板A
放置在斜面上,其上端与斜面上端对齐,下端到挡板P 的距离为,物块B 放在A 上表面的中点。初始时
A、B 均静止,物块C 从圆弧最高点由静止释放,沿圆弧轨道滑到斜面顶端时与A 相碰。已知木板A 足够
长,物块B、C 均可视为质点,碰撞均为弹性碰撞,圆弧轨道的半径
,
,
,
A 和C 与斜面间的动摩擦因数均为
,B 与A 间的动摩擦因数
,
,
,
。
(1)求C 在圆弧轨道最低点与A 碰前瞬间,轨道对小球C 的压力大小;
(2)若足够长,A、B 在接触挡板P 前已达到共同运动,求A 刚接触挡板P 时B 在A 上表面的划痕长度;
(3)若
,A 与挡板P 碰撞后,速度大小不变,方向反向,在A 与挡板P 第一次碰撞到第二次碰撞期
间内,试推理说明A 与C 能否发生碰撞?
避错攻略
【方法总结】
1. 动能定理公式应用错误:
 忽略公式的标量性,列方程时考虑方向;
 动能变化量计算错误(
①
②
ΔEk=Ek
末-Ek 初,易搞反初末顺序);
 合外力做功漏算某力(尤其是重力、摩擦力、弹簧弹力)。
③
黑吉辽蒙考情:动能定理是计算题核心解题方法,2023-2025 年所有力学压轴题均需用其求解,漏力、初
末动能搞反是主要丢分点。
避错:列方程前列全受力清单,逐一计算各力做功(正功+、负功-),再求代数和;严格按W 合=½mv_末
²-½mv_初书写,初末速度对应同一研究过程的起点和终点。
²
2. 研究过程选择不当:多过程问题中,盲目选择单个过程,导致计算量过大;或选择的过程初末状态速度
未知,无法求解。
避错:多过程问题优先选整过程用动能定理(如
滑块从释放到停止
),忽略中间复杂的受力变化,只
“
”
需算初末动能和整过程各力做功,大幅简化计算;整过程无法解时,再选分过程。
3. 与牛顿运动定律的混用误区:在变加速、曲线运动中,强行用牛顿定律+运动学公式求解,忽略这类问
题动能定理更适用(无需考虑加速度变化)。
避错:看到变加速、曲线运动、多过程、求位移/速度,优先用动能定理,这是高考的快速解题技巧。
4. 忽略重力、弹力的做功特点:计算做功时,额外考虑重力势能、弹性势能的变化,导致重复计算(动能
定理中重力、弹簧弹力已作为力参与做功,无需再单独算势能变化)。
举一反三
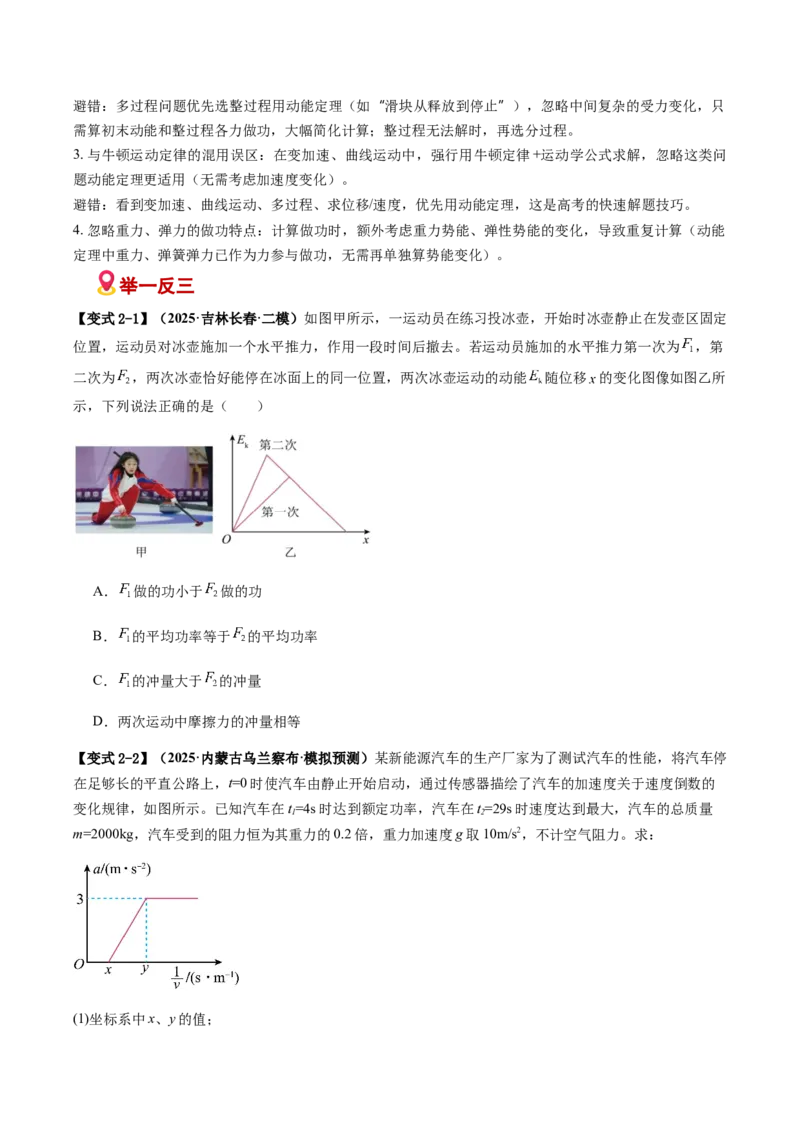
【变式2-1】(2025·吉林长春·二模)如图甲所示,一运动员在练习投冰壶,开始时冰壶静止在发壶区固定
位置,运动员对冰壶施加一个水平推力,作用一段时间后撤去。若运动员施加的水平推力第一次为
,第
二次为
,两次冰壶恰好能停在冰面上的同一位置,两次冰壶运动的动能
随位移
的变化图像如图乙所
示,下列说法正确的是(  )
A.
做的功小于
做的功
B.
的平均功率等于
的平均功率
C.
的冲量大于
的冲量
D.两次运动中摩擦力的冲量相等
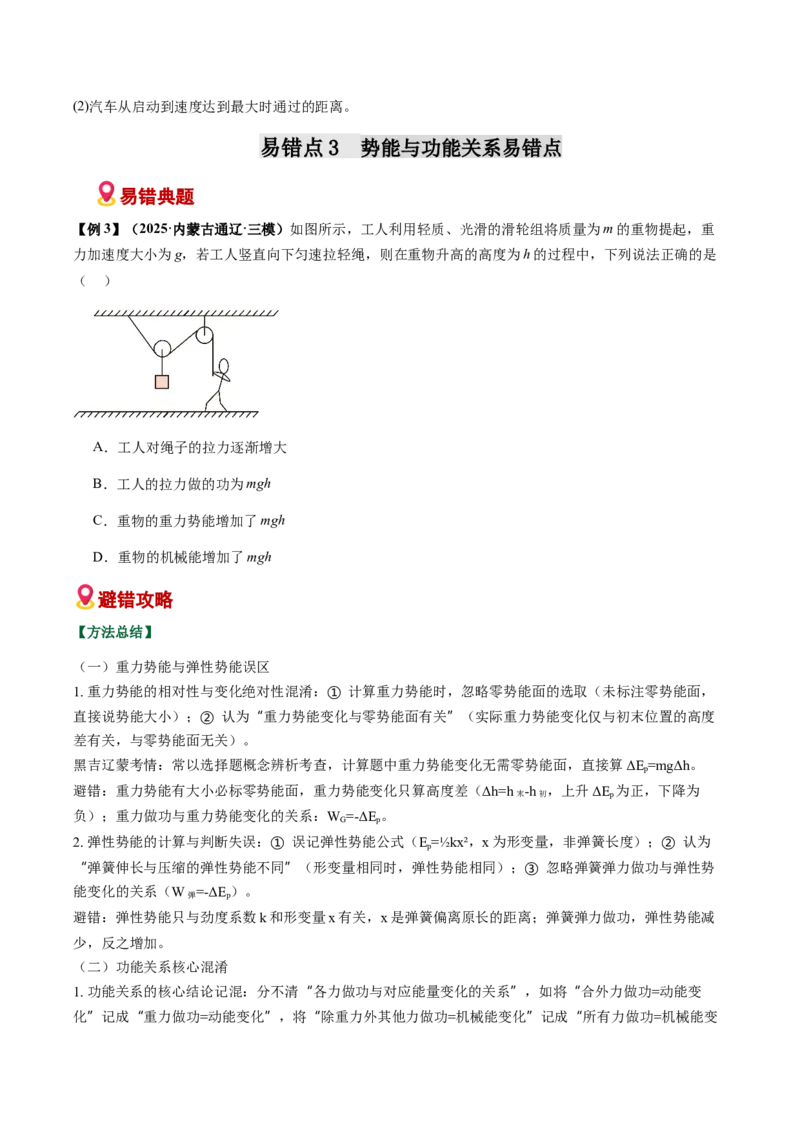
【变式2-2】(2025·内蒙古乌兰察布·模拟预测)某新能源汽车的生产厂家为了测试汽车的性能,将汽车停
在足够长的平直公路上,t=0 时使汽车由静止开始启动,通过传感器描绘了汽车的加速度关于速度倒数的
变化规律,如图所示。已知汽车在t1=4s 时达到额定功率,汽车在t2=29s 时速度达到最大,汽车的总质量
m=2000kg,汽车受到的阻力恒为其重力的0.2 倍,重力加速度g 取10m/s2,不计空气阻力。求:
(1)坐标系中x、y 的值;
(2)汽车从启动到速度达到最大时通过的距离。
易错点3  势能与功能关系易错点
易错典题
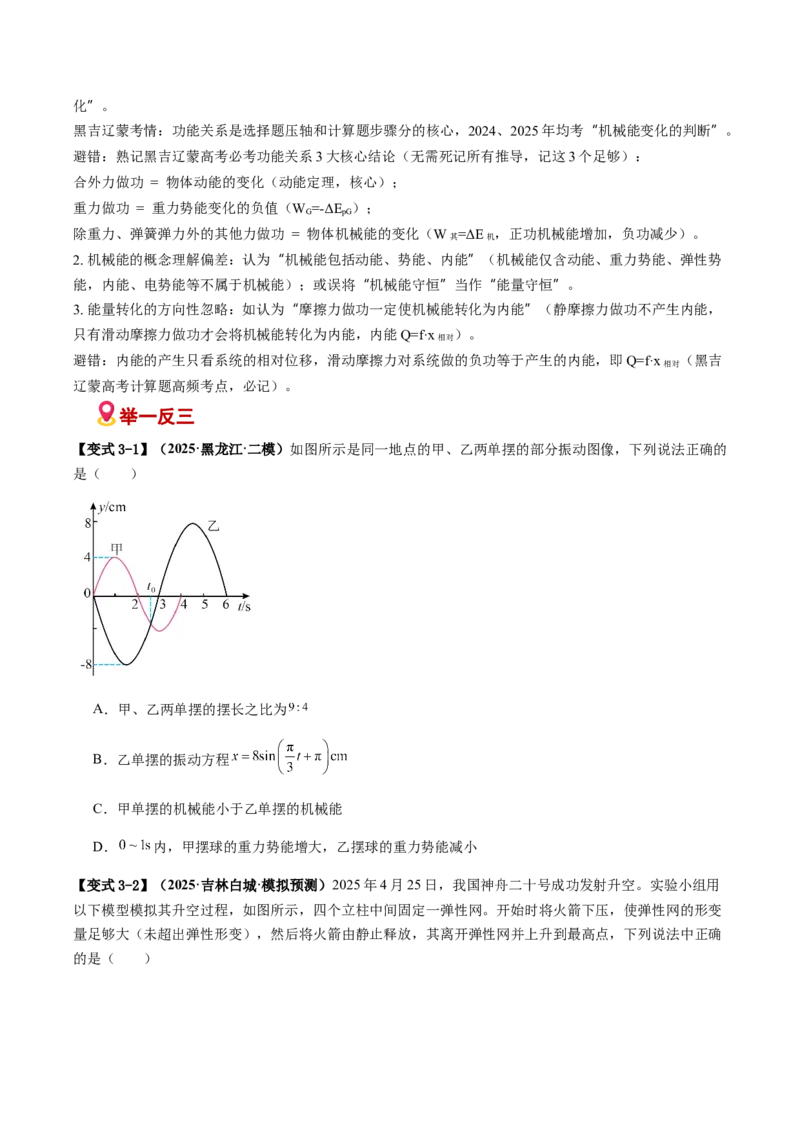
【例3】(2025·内蒙古通辽·三模)如图所示,工人利用轻质、光滑的滑轮组将质量为m 的重物提起,重
力加速度大小为g,若工人竖直向下匀速拉轻绳,则在重物升高的高度为h 的过程中,下列说法正确的是
(    )
A.工人对绳子的拉力逐渐增大
B.工人的拉力做的功为mgh
C.重物的重力势能增加了mgh
D.重物的机械能增加了mgh
避错攻略
【方法总结】
(一)重力势能与弹性势能误区
1. 重力势能的相对性与变化绝对性混淆:
 计算重力势能时,忽略零势能面的选取(未标注零势能面,
①
直接说势能大小);
 认为
重力势能变化与零势能面有关
(实际重力势能变化仅与初末位置的高度
②
“
”
差有关,与零势能面无关)。
黑吉辽蒙考情:常以选择题概念辨析考查,计算题中重力势能变化无需零势能面,直接算ΔEp=mgΔh。
避错:重力势能有大小必标零势能面,重力势能变化只算高度差(Δh=h 末-h 初,上升ΔEp为正,下降为
负);重力做功与重力势能变化的关系:WG=-ΔEp。
2. 弹性势能的计算与判断失误:
 误记弹性势能公式(
①
Ep=½kx²,x 为形变量,非弹簧长度);
 认为
②
弹簧伸长与压缩的弹性势能不同
(形变量相同时,弹性势能相同);
 忽略弹簧弹力做功与弹性势
“
”
③
能变化的关系(W 弹=-ΔEp)。
避错:弹性势能只与劲度系数k 和形变量x 有关,x 是弹簧偏离原长的距离;弹簧弹力做功,弹性势能减
少,反之增加。
(二)功能关系核心混淆
1. 功能关系的核心结论记混:分不清
各力做功与对应能量变化的关系
,如将
合外力做功
“
”
“
=动能变
化
记成
重力做功
”
“
=动能变化
,将
除重力外其他力做功
”
“
=机械能变化
记成
所有力做功
”
“
=机械能变
化
。
”
黑吉辽蒙考情:功能关系是选择题压轴和计算题步骤分的核心,2024、2025 年均考
机械能变化的判断
“
”。
避错:熟记黑吉辽蒙高考必考功能关系3 大核心结论(无需死记所有推导,记这3 个足够):
合外力做功 = 物体动能的变化(动能定理,核心);
重力做功 = 重力势能变化的负值(WG=-ΔEpG);
除重力、弹簧弹力外的其他力做功 = 物体机械能的变化(W 其=ΔE 机,正功机械能增加,负功减少)。
2. 机械能的概念理解偏差:认为
机械能包括动能、势能、内能
(机械能仅含动能、重力势能、弹性势
“
”
能,内能、电势能等不属于机械能);或误将
机械能守恒
当作
能量守恒
。
“
”
“
”
3. 能量转化的方向性忽略:如认为
摩擦力做功一定使机械能转化为内能
(静摩擦力做功不产生内能,
“
”
只有滑动摩擦力做功才会将机械能转化为内能,内能Q=f·x 相对)。
避错:内能的产生只看系统的相对位移,滑动摩擦力对系统做的负功等于产生的内能,即Q=f·x 相对(黑吉
辽蒙高考计算题高频考点,必记)。
举一反三
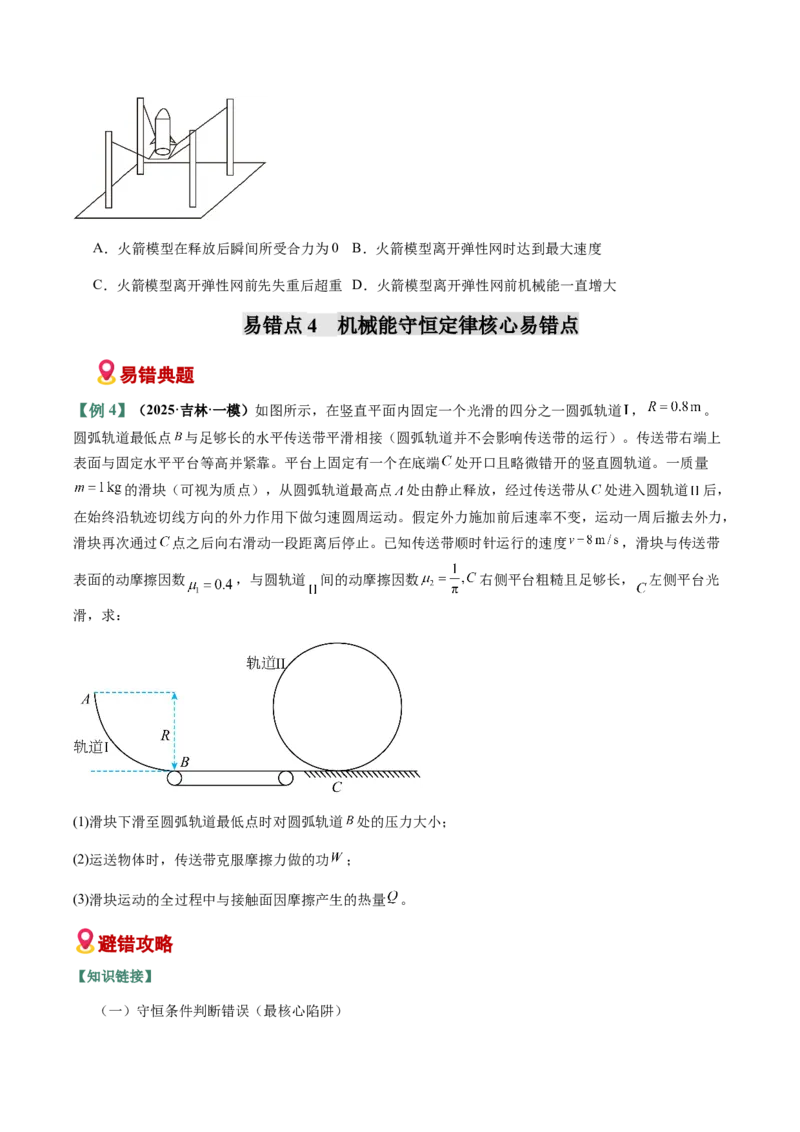
【变式3-1】(2025·黑龙江·二模)如图所示是同一地点的甲、乙两单摆的部分振动图像,下列说法正确的
是(  )
A.甲、乙两单摆的摆长之比为
B.乙单摆的振动方程
C.甲单摆的机械能小于乙单摆的机械能
D.
内,甲摆球的重力势能增大,乙摆球的重力势能减小
【变式3-2】(2025·吉林白城·模拟预测)2025 年4 月25 日,我国神舟二十号成功发射升空。实验小组用
以下模型模拟其升空过程,如图所示,四个立柱中间固定一弹性网。开始时将火箭下压,使弹性网的形变
量足够大(未超出弹性形变),然后将火箭由静止释放,其离开弹性网并上升到最高点,下列说法中正确
的是(  )
A.火箭模型在释放后瞬间所受合力为0
B.火箭模型离开弹性网时达到最大速度
C.火箭模型离开弹性网前先失重后超重D.火箭模型离开弹性网前机械能一直增大
易错点4  机械能守恒定律核心易错点
易错典题
【例4】(2025·吉林·一模)如图所示,在竖直平面内固定一个光滑的四分之一圆弧轨道,
。
圆弧轨道最低点
与足够长的水平传送带平滑相接(圆弧轨道并不会影响传送带的运行)。传送带右端上
表面与固定水平平台等高并紧靠。平台上固定有一个在底端
处开口且略微错开的竖直圆轨道。一质量
的滑块(可视为质点),从圆弧轨道最高点
处由静止释放,经过传送带从
处进入圆轨道
后,
在始终沿轨迹切线方向的外力作用下做匀速圆周运动。假定外力施加前后速率不变,运动一周后撤去外力,
滑块再次通过
点之后向右滑动一段距离后停止。已知传送带顺时针运行的速度
,滑块与传送带
表面的动摩擦因数
,与圆轨道
间的动摩擦因数
右侧平台粗糙且足够长,
左侧平台光
滑,求:
(1)滑块下滑至圆弧轨道最低点时对圆弧轨道
处的压力大小;
(2)运送物体时,传送带克服摩擦力做的功
;
(3)滑块运动的全过程中与接触面因摩擦产生的热量
。
避错攻略
【知识链接】
(一)守恒条件判断错误(最核心陷阱)
1. 混淆机械能守恒与能量守恒的条件:认为
只有重力做功
是
只受重力
(物体可受其他力,只
“
”
“
”
要其他力不做功,机械能仍守恒,如轻绳拉着物体做圆周运动,绳的拉力不做功,机械能守恒)。
2. 忽略弹簧弹力的做功特点:系统含弹簧时,认为
有弹簧弹力做功就机械能不守恒
(重力
“
”
+弹簧弹
力做功时,系统的机械能守恒,单独物体的机械能不守恒)。
3. 误将
匀速运动
当作机械能守恒的条件:如匀速上升的物体,动能不变,重力势能增加,机械能
“
”
增加,不守恒。
黑吉辽蒙考情:守恒条件的判断是选择题高频挖坑点,常结合圆周运动、平抛运动、弹簧模型考查。
避错:机械能守恒唯一判断依据:
单个物体:只有重力做功(其他力不做功,受不受无所谓);
系统(含弹簧/多个物体):只有重力和弹簧弹力做功(其他力不做功)。
(二)公式套用与研究对象失误
1. 研究对象选择错误:系统含弹簧/多个物体时,对单个物体用机械能守恒(如物块+弹簧,单独物块机
械能不守恒,物块+弹簧系统守恒)。
避错:先判断研究对象,含弹簧必选系统,多物体相互作用(无摩擦)必选系统,单个物体仅在只有
重力做功时守恒。
2. 机械能守恒公式书写错误:
 忽略标量性,列方程时考虑方向;
 公式形式混淆(优先用初态机
①
②
械能=末态机械能,Ek1}+Ep1=Ek2+Ep2,或势能变化=动能变化的负值,ΔEp=-ΔEk)。
避错:列方程前确定零势能面(优先选初/末位置、最低点为零势能面,简化计算),再代入初末动能
和势能,避免计算错误。
3. 漏算系统的机械能:多物体系统中,只算一个物体的动能和势能,忽略其他物体的(如两个物块通
过轻绳连接,下落的物块重力势能减少,上升的物块重力势能增加,需同时计算)。
(三)与动能定理的混用误区
在机械能守恒的问题中,强行用动能定理并重复计算势能变化;或在非机械能守恒的问题中,盲目用
机械能守恒公式。
避错:解题第一步判断机械能是否守恒,守恒用机械能守恒公式(更简单),不守恒用动能定理或功能关
系,二者不可混用。
举一反三
【变式4-1】(2025·吉林·一模)如图所示,在光滑的水平地面上有一辆足够长的上表面粗糙的平板小车,
已知小车的质量为m,正以
的速度向右匀速运动。
时刻在离小车右端高为h 处有一个质
量也为m 的弹性小球由静止下落,小球与小车碰撞后在竖直方向上以原速率反弹,在相互接触的过程中它
们之间的弹力远大于小球的重力,小球与小车间的动摩擦因数为
,不计空气阻力,重力加速度为g,小
球可视为质点。求:
(1)小球与小车每次碰撞时弹力的冲量约为多少;
(2)小球与小车第一次碰撞后在水平方向上获得的速度约为多少;
(3)系统最终产生的热量是多少;
(4)不计小球和小车碰撞时间内的相对位移,从
时刻开始小球相对于小车在水平方向上的最大位移约为
多少。
【变式4-2】(2025·黑龙江吉林·模拟预测)如图所示,质量为m 的均匀圆环B 静止平放在粗糙的水平桌
面上,另一质量为2m 的光滑弹珠A 以水平初速度
正对环心穿过圆环上的小孔射入环内,与圆环内壁发
生多次弹性正碰后,弹珠与圆环均处于静止状态。已知弹珠与圆环内壁从发生第一次碰撞到弹珠恰好处于
静止状态的时间为
,桌面足够长且粗糙程度处处相同,下列说法正确的是(  )
A.整个过程中系统动量守恒,机械能守恒
B.第一次碰撞后瞬间弹珠速度大小为
C.圆环从开始运动到最终处于静止状态的过程中通过的总位移的大小为
D.若忽略碰撞时间,从发生第一次碰撞到弹珠恰好处于静止状态的过程中,圆环运动的时间为
易错点5  动量与能量综合易错点
易错典题
【例5】(2025·吉林长春·二模)如图甲所示,
、
两物块(均视为质点)用轻质弹簧连接并放置在光滑
的水平面上,
的质量为
。
时刻,使
获得水平向右、大小为
的初速度,
、
运动的速度
时
—
间图像如图乙所示。已知弹簧的劲度系数为
,弹簧的弹性势能
,其中
为弹簧的形变量,弹簧
始终处于弹性限度内。下列说法不正确的是(  )
A.
的质量为
B.
时刻,
、
间的距离最大
C.
时间内,
所受冲量的大小为
D.图乙中阴影部分的面积为
避错攻略
【方法总结】
1. 碰撞过程的规律混淆:
 忽略碰撞的瞬时性(碰撞时间极短,外力冲量可忽略,动量守恒);
①
②
混淆
弹性碰撞
与
非弹性碰撞
的能量特点(弹性碰撞机械能守恒,非弹性碰撞机械能有损失,
“
”
“
”
完全非弹性碰撞机械能损失最大,共速)。
黑吉辽蒙考情:碰撞+能量是计算题压轴必考形式,2023-2025 年连续考查,易在能量损失计算上丢分。
避错:碰撞问题先动量守恒(m1v1+m2v2=m1v1'+m2v2'),再判断碰撞类型算能量:
弹性碰撞:再列机械能守恒;
非弹性碰撞:能量损失ΔE=½m1v1²+½m2v2²-(½m1v1'²+½m2v2'²);
完全非弹性碰撞:v1'=v2'=v,先求共速v,再算能量损失。
2. “板块模型
能量分析疏漏:叠放体(物块
”
+木板)相对滑动时,忽略滑动摩擦力产生的内能,只算
动能变化;或误将对地位移当作相对位移计算内能。
黑吉辽蒙考情:板块模型是黑吉辽蒙高考最核心的能量综合模型,2024、2025 年均作为压轴题考查,
内能计算是必考点。
避错:板块模型核心能量关系:合外力对系统做功=系统动能变化+产生的内能,内能Q=f·x 相对(x 相对
为物块与木板的相对位移,必记)。
3. 多过程能量转化分析混乱:如
平抛
“
+碰撞+圆周
滑块
”“
+弹簧+斜面
综合问题,未分阶段分析能
”
量转化,漏算某一阶段的机械能损失或势能变化。
避错:用流程图梳理能量转化(如:重力势能
动能
内能
弹性势能),分阶段标注能量形式、守
→
→
→
恒条件、损失原因(如摩擦生热、非弹性碰撞损失),逐一列能量方程。
举一反三
【变式5-1】(2025·黑龙江齐齐哈尔·模拟预测)一光滑圆弧轨道与粗糙水平面相切,一质量为
的物块
静止在圆弧轨道底端,另一质量为
的物块
从圆弧轨道上距水平地面高为处由静止释放,
与
发生
非弹性碰撞后,两者均向前运动最终均停在水平面上,且
在水平面上的运动时间是
在水平面上运动时
间的2 倍,
、
与水平面间的动摩擦因数相同,重力加速度为
,碰撞时间不计,求:
(1)
、
在水平面上运动的加速度大小之比;
(2)碰撞结束瞬间
、
的速率之比;
(3)碰撞结束瞬间物块
的速率。
【变式5-2】(2025·内蒙古·模拟预测)图甲为一小朋友在水泥管道内踢球视频截图,可简化为图乙所示,
固定的竖直圆形轨道圆心为O 点,半径R 为1m,球质量m 为400g,球在最低A 点获得
向左的速
度,沿着内壁顺时针运动,通过轨道最高点B 后,再次到达C 点处刚好脱离轨道,球可视为质点,OC 与
水平方向的夹角
,重力加速度
,不计空气阻力。
(1)求小朋友踢球对球的冲量;
(2)球从A 运动到脱离C 的过程中,摩擦阻力做的功。
1.(2025·内蒙古乌兰察布·模拟预测)如图所示,一可视为质点的小物块,从平台左端以初速度
滑上平台,小物块从平台右端离开后做平抛运动,小物块击中平台右下侧挡板上的P 点时动
能为平抛初始动能的17 倍。以平台右端为坐标原点O,在竖直面内建立平面直角坐标系,x 轴和y 轴分别
沿水平方向和竖直方向,挡板形状满足方程
(单位:m)。已知小物块与平台间的动摩擦因数
,重力加速度g 取10m/s2。求:
(1)P 点的坐标;
(2)小物块离开平台时的速度大小及小物块沿平台运动的时间。
2.(2025·内蒙古乌兰察布·模拟预测)某游乐场的滑梯可以简化为如图所示的竖直面内半径为R 的四分之
一固定圆弧轨道,一质量为m 的小孩沿轨道滑行,由于小孩与轨道之间的动摩擦因数是变化的,使小孩从
最高点A 以某一初速度滑行到最低点B 的过程中速率不变,不计空气阻力,重力加速度为g,则此过程中
(  )
A.小孩所受摩擦力做功为mgR
B.小孩所受合力始终不做功
C.小孩所受摩擦力做功的功率逐渐减小
D.小孩所受重力做功功率先增大后减小
3.(2025·内蒙古·模拟预测)一列复兴号列车长200 米,在平直轨道上以360km/h 的速度匀速前进,此时
功率为8000 千瓦,某时刻开始进入一长度为2000 米的平直隧道,假设列车在隧道中受到的新增阻力与列
车在隧道中的长度成正比,原有阻力不变,列车始终匀速前进,完全进入隧道后功率变为10400 千瓦,则
下列说法正确的是(  )
A.列车在未到达隧道前,所受的阻力为
B.列车在隧道中所受阻力与车长度的比例系数为
C.列车在通过隧道的整个过程中牵引力所做的功为
D.列车因过隧道多消耗的电能为
4.(2025·内蒙古包头·三模)如图所示,一弹性轻绳(绳的弹力与其伸长量成正比)左端固定在A 点,自
然长度等于AB。弹性绳跨过由固定轻杆OB 固定的定滑轮连接一个质量为m 的小球,小球穿过竖直固定的
杆,初始时弹性绳ABC 在一条水平线上,小球从C 点由静止释放,当滑到E 点时速度恰好为零,已知C、
E 两点间距离为h,D 为CE 的中点,小球在C 点时弹性绳的拉力为
,小球与杆之间的动摩擦因数为
0.4,弹性绳始终处在弹性限度内,重力加速度为g。已知质点做简谐振动周期公式
(m 为质点质
量,k 为振动系数),下列说法正确的是(    )
A.对于由弹性绳和小球组成的系统,在CD 阶段损失的机械能等于在DE 阶段损失的机械能
B.小球从C 到E 克服弹性绳弹力做功
C.在E 点给小球一个竖直向上的速度
小球恰好能回到C 点
D.从C 到E 的过程中,弹性轻绳对小球的冲量为
5.(2025·内蒙古呼和浩特·二模)响沙湾是国家5A 级旅游景区,滑沙是深受人们喜爱的旅游项目之一。
如图所示,沙道高h=60m,坡度θ=37°,游客和滑沙板的总质量为m=70kg,滑沙板与沙子之间的动摩擦因
数μ=0.5,游客坐在滑沙板上在倾斜沙道最高点由静止开始匀加速下滑,滑行至水平沙道后做匀减速运动
直至停止(倾斜沙道与水平沙道转折处速度大小不变,取
)。求游客
和滑沙板:
(1)在倾斜沙道上滑行时加速度
;
(2)滑行过程中的最大动能
;
(3)从开始滑行至停止用时t。
6.(2025·内蒙古呼和浩特·二模)天花板下悬挂的轻质光滑小圆环P 可绕过悬挂点的竖直轴无摩擦地旋转。
一根轻绳穿过P,两端分别连接质量为m1和
的小球A、B。两球同时做如图所示的圆锥摆运动,
且两球始终在同一水平面内,则(  )
A.两球的向心加速度大小相等
B.两球运动的角速度大小相等
C.A、B 两球的质量之比为
D.A、B 两球的动能之比为
7.(2026·黑龙江辽宁·一模)如图甲所示,
点为单摆的固定悬点,将力传感器固定在
点。现将摆球拉
到
点,释放摆球,摆球将在竖直面内的
、
之间来回摆动,其中
点为运动中的最低位置。图乙表示
摆球从
点运动开始计时细线对摆球的拉力大小
随时间变化的图像,重力加速度
取
。求:
(1)单摆的有效摆长;
(2)求摆球的质量m 和运动过程中的最大速度v 的大小。
8.(2026·黑龙江辽宁·一模)无风的情况下,在离地面高为
处,将质量为
的球以速度
水平抛出,球
在空气中运动时所受的阻力大小
,是球的速度,
是已知的常数,阻力的方向与速度方向相反,
并且球在着地前已经竖直向下做匀速运动。已知重力加速度为
,则下列说法中正确的是(  )
A.球刚抛出时加速大小为
B.球着地前瞬间的速度大小为
C.球从抛出到着地过程中克服空气阻力做的功
D.其他条件不变,若将球从同一地点由静止释放,则两种情况下球在空中运动时间不同
9.(2025·辽宁丹东·模拟预测)体育课上,体育老师组织同学们开展摸篮板高度的比赛。如图所示,一质
量
的同学弯曲两腿向下蹲,然后用力蹬地起跳。该同学离开地面跳起的过程中,他的重心沿竖直
方向上升的最大高度
,重力加速度
,不计空气阻力。
(1)求该同学跳起瞬间重力的瞬时功率大小;
(2)若该同学起跳蹬地过程中,地面对该同学的冲量为
,求蹬地时间t。
10.(2025·辽宁丹东·模拟预测)快递分拣流水线中,常用弹簧缓冲装置防止包裹下落时损坏。该装置核
心是四根竖直放置的相同轻弹簧,包裹接触弹簧后压缩弹簧,起到缓冲作用(假设压缩时四根弹簧的压缩
量相同)。为优化装置参数,需探究一根弹簧的弹力与形变量的关系。实验器材有:轻弹簧、规格相同的
钩码(每个质量为m)、毫米刻度尺、铁架台、细线、坐标纸。实验时将铁架台固定在水平桌面上,用细
线将弹簧上端固定在铁架台横杆上,让弹簧自然竖直下垂,用刻度尺测量弹簧原长
,记录数据。在弹簧
下端挂钩码,待弹簧静止后,测量弹簧的总长度L,多次实验记录钩码个数和对应的弹簧长度。
(1)若钩码个数为N 时,对应的弹簧长度为
,则弹簧的劲度系数
        (用重力加速度g 和题中所
给字母表示)。
(2)某同学发现,即使未挂钩码,用弹簧自然下垂时的
原长
测量值也比水平放置时的弹簧原长略大,用
“
”
弹簧自然下垂时的
原长
计算出的劲度系数与劲度系数的真实值相比
“
”
________
A.偏大
B.偏小
C.相等
(3)若快递包裹的质量为2kg,从缓冲装置正上方20cm 处自由下落(不计空气阻力,不计碰撞中的能量损
失和装置中其他零件的质量,
),结合实验测得的劲度系数
,估算包裹接触缓冲
装置后能将弹簧压缩的最大形变量
        cm。(弹性势能
)
11.(2025·黑龙江·模拟预测)如图所示,
点固定一个光滑水平转轴,在
点等高处和正下方距离为
的位置分别固定光电门1 和光电门2,轻杆一端固定在水平转轴上,另一端固定一个质量为
的小球,球
心到转轴的距离为
。某同学用如图甲所示的装置测量重力加速度,操作如下:
(1)用螺旋测微器测量小球的直径如图乙所示,
     mm。
(2)将小球转动到
点右上方由静止释放,记录小球通过光电门1、2 的时间分别为
和
,则重力加速度的
值
     (用
、
、
、
表示)。
(3)改变小球的释放位置,测得多组
的值,作出
图像如图丙所示,纵轴截距为
,则

(用
、
、
表示)。
12.(2025·黑龙江·模拟预测)竖直的轻弹簧下端固定在水平地面上,处于原长时上端在
点。小球在
点正上方的A 点由静止释放后落在弹簧上,运动到
点速度为零。以
点为坐标原点,竖直向下为正方向
建立
轴,小球向下运动过程的速度
、加速度
、动能
及其机械能
随位置坐标
的变化规律可能正
确的是(不计空气阻力,重力加速度为
)(   )
A.
B.
C.
D.