文档文本内容
正文讲义参考答案与精析
大单元一 力与运动
微专题1 直线运动
题点通·突破高频考点
例1 B [已知v0=120 m/s,x=14 400 m,根据速度位移关系0-v0
2=-
2ax,代入数据可得减速运动中其加速度的大小a=0.5 m/s2。故选B。]
针对训练1 C [由题知,电动公交车做匀减速直线运动,且设RS 间的距离为
x,则根据题意有v RS=x
t1
=v R+ vS
2
,vST =2 x
t2
=vS+ vT
2
,联立解得t2= 4t1,vT
=vR-10 m/s,再根据匀变速直线运动速度与时间的关系有vT=vR-a·5t1,则
at1= 2 m/s,其中还有v t1
2
=v RS=vR-a·t1
2 ,解得vR=11 m/s,联立解得vT=1
m/s。故选C。]
针对训练2 C [末速度为0 的匀减速直线运动,可逆向为初速度为0 的匀加速
直线运动,第TBC内、第TAB内运动的位移比例为1∶3, 可知在AB、BC 段运
动时间相同,即TAB=TBC=T,AB 段平均速度vAB=x AB
T =9 m/s,则BC 段平均
速度 vBC=xBC
T =3 m/s。故选C。]
例2 A [由题图可知v⁃t 图像的斜率表示加速度,0~t1时间内加速度为负且恒
定,速度为正,加速度方向与速度方向相反,故0~t1内,汽车做匀减速直线运
动,故A 正确;t1~t2内,汽车做匀速直线运动,故B 错误;0~t1内加速度为负,
t2~t3内加速度为正,故0~t1和t2~t3内,汽车加速度方向相反,故C 错误;0~t1
和t2~t3内,汽车速度方向相同,均为正,故D 错误。故选A。]
变式训练 0~t1内,物体向负方向做匀速直线运动; t1~t2内,物体静止;t2~t3
内,物体向正方向做匀速直线运动。
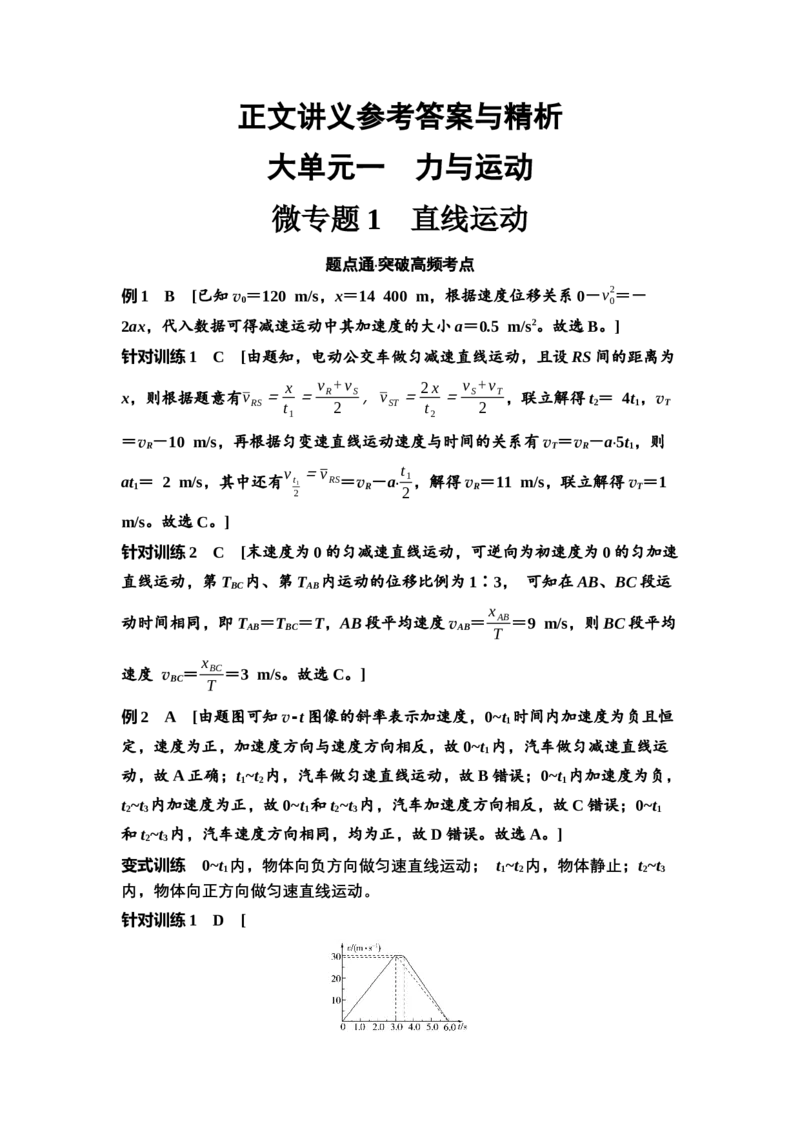
针对训练1 D [
v⁃t 图像中,图线与横坐标轴围成的面积表示位移大小,则在0~3.0 s 时间内,
汽车的位移大小为x=1
2×30×3 m=45 m,0~3.0 s 的平均速度大小为v =x
t =15
m/s,A 错误;在3.0~6.0 s 内的v⁃t 图线不是一条倾斜的直线,则3.0~6.0 s 内
汽车不做匀减速直线运动,B 错误;连接图线上3.0 s 和6.0 s 对应的点,如答
图所示,由对称性可知,0~3.0 s 内的位移比3.0~6.0 s 内的小,C 错误;v⁃t 图
像中,图线的切线斜率的绝对值表示加速度大小,由对称性结合答图可知0~3.0
s 图线的斜率小于3.5~6.0 s 图线的斜率的绝对值,即0~3.0 s 内汽车的加速度大
小比3.5~6.0 s 内的小,D 正确。]
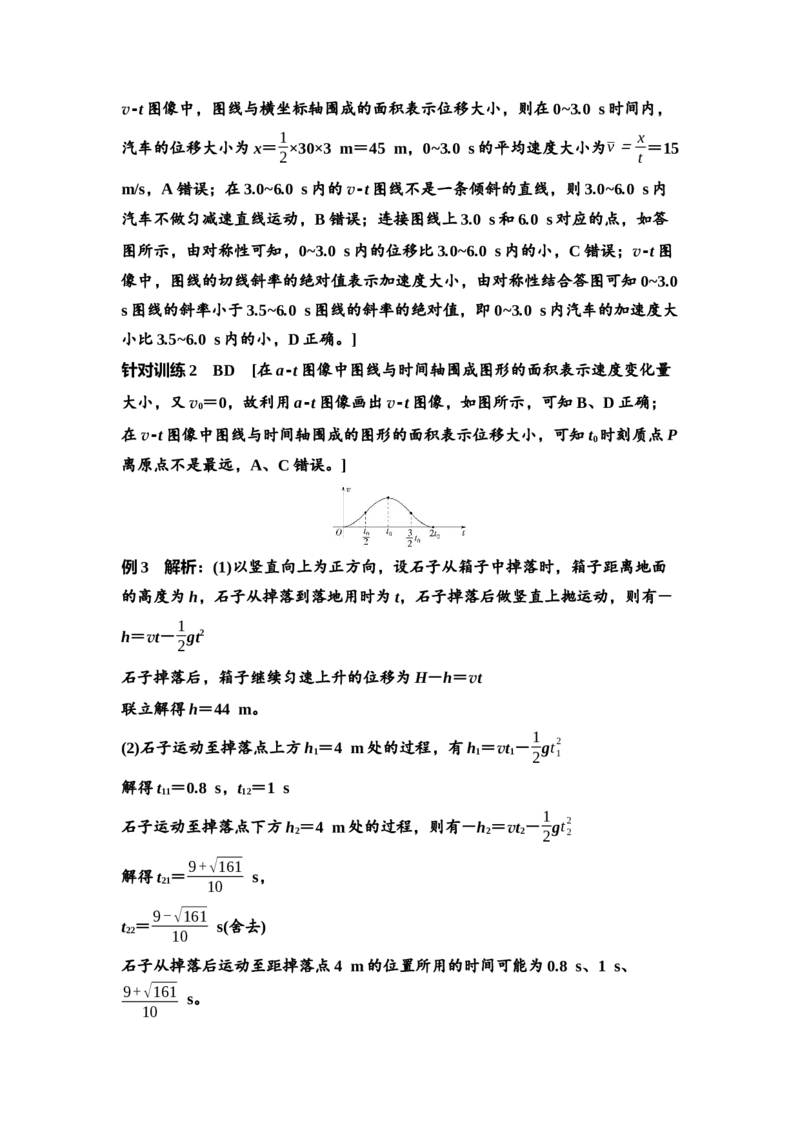
针对训练2 BD [在a⁃t 图像中图线与时间轴围成图形的面积表示速度变化量
大小,又v0=0,故利用a⁃t 图像画出v⁃t 图像,如图所示,可知B、D 正确;
在v⁃t 图像中图线与时间轴围成的图形的面积表示位移大小,可知t0时刻质点P
离原点不是最远,A、C 错误。]
例3 解析:(1)以竖直向上为正方向,设石子从箱子中掉落时,箱子距离地面
的高度为h,石子从掉落到落地用时为t,石子掉落后做竖直上抛运动,则有-
h=vt-1
2gt2
石子掉落后,箱子继续匀速上升的位移为H-h=vt
联立解得h=44 m。
(2)石子运动至掉落点上方h1=4 m 处的过程,有h1=vt1-1
2gt1
2
解得t11=0.8 s,t12=1 s
石子运动至掉落点下方h2=4 m 处的过程,则有-h2=vt2-1
2gt2
2
解得t21=9+√161
10
 s,
t22=9-√161
10
 s(舍去)
石子从掉落后运动至距掉落点4 m 的位置所用的时间可能为0.8 s、1 s、
9+√161
10
 s。
答案:(1)44 m (2)见解析
针对训练 BC [解法一:基本公式法 竖直上抛运动是往返运动,拍得小球
的照片只能确定小球位置,不知该位置小球的运动方向。可列出通式,再逐一
判断。取向下为正方向,设第一次拍摄时小球速度为v1,第二次拍摄时小球速
度为v2,此过程位移为x1,第二次到第三次拍摄过程小球的位移为x2。这些矢
量,方向与正方向一致的取正值,与正方向相反的取负值。由运动学公式有x1
=v1T+1
2gT2,v2=v1+gT,x2=v2T+1
2gT2,可得x2-x1=gT2=90 cm。由题图可
知,ab 长15 cm,bc 长60 cm,三幅照片拍摄顺序若为cba,可得x2-x1=(-
15 cm)-(-60 cm)=45 cm。若为cab,可得x2-x1=15 cm-(-75 cm)=90
cm。若为bac,可得x2-x1=75 cm-(-15 cm)=90 cm。若为abc,可得x2-
x1=60 cm-15 cm=45 cm。可知拍摄顺序可能为cab 或bac,B、C 正确。
解法二:推论Δx=aT2 选向下为正方向,有Δx=aT2=90 cm,同方法一,依
次代入计算可得B、C 正确。]
例4 BC [A 项中,甲、乙在t0时刻之前位移没有相等的时刻,即两人在t0时
刻之前不能相遇,选项A 错误;B 项中,甲、乙在t0时刻之前图像有交点,即
此时位移相等,即两人在t0时刻之前能再次相遇,选项B 正确;C 项中,因v⁃t
图像中图线与时间轴围成的面积等于位移,则甲、乙在t0时刻之前位移有相等
的时刻,即两人能再次相遇,选项C 正确;D 项中,因v⁃t 图像中图线与时间
轴围成的面积等于位移,由图像可知甲、乙在t0时刻之前,甲的位移始终大于
乙的位移,则两人不能相遇,选项D 错误。故选BC。]
针对训练 C [在反应时间内,汽车做匀速运动,行驶距离为x1=v0t1=10
m,故A 错误;停止时,末速度为0,则车停下来用时t2=v0
a =5 s,故B 错误;
刹车后行驶的距离x2=v0
2 ·t2=50 m,汽车的总位移为x1+x2=60 m,若障碍物
距离汽车45 m,则会发生碰撞,故C 正确,D 错误。故选C。]
微专题2 力与物体的平衡
题点通·突破高频考点
例1 B [细绳穿过带有光滑孔的小球,小球受到细绳的拉力关于竖直线对称
相等。经分析可知当凹槽底部对小球支持力为零时,此时拉力F 最大,根据平
衡条件有2Fmcos 45°=G,解得Fm=√2
2 G,故选B。]
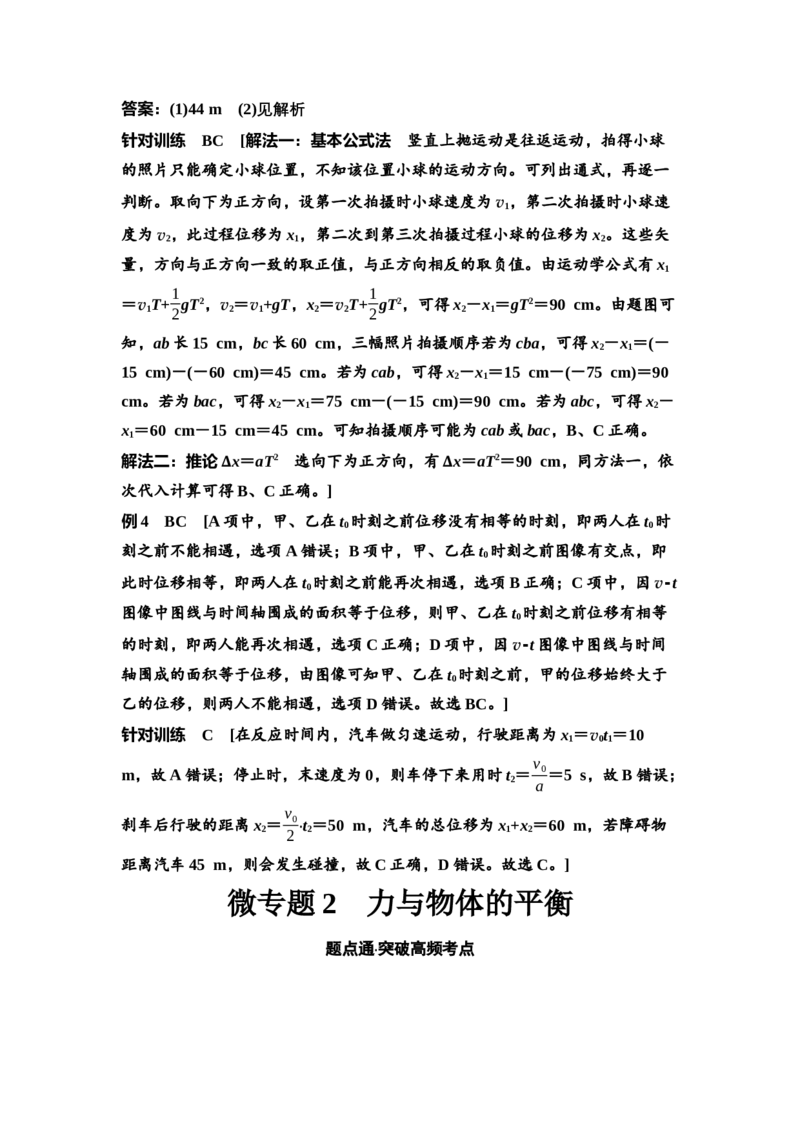
针对训练 A [根据题意,对铲子进行受力分析,受重力、桶底的支持力和摩
擦力、筒壁的支持力,如答图所示。由平衡条件有N1cos θ=f,N1sin θ+N2=
mg,又有f=μN2,联立解得f=
μmgcos θ
μsin θ+cos θ。故选A。]
例2 B [设绳子的拉力为F,两绳的夹角为2α。对小球进行受力分析,根据
平衡条件可得2Fcos α=mg,解得F=
mg
2cos α ,当B 点缓慢上移到D 点时,
A、C 等高,B、D 关于C 点对称,在这个过程中,两绳的夹角始终为2α,保持
不变。故选B。]
针对训练1 A [对小球a 受力分析,如答图所示。由几何关系可知,力的矢
量三角形与△aOb 相似,则有mg
Ob =N
Oa,在小球b 缓慢上移过程中,Ob 逐渐
减小,Oa 保持不变,则半圆环对小球a 的弹力一直增大。故选A。]
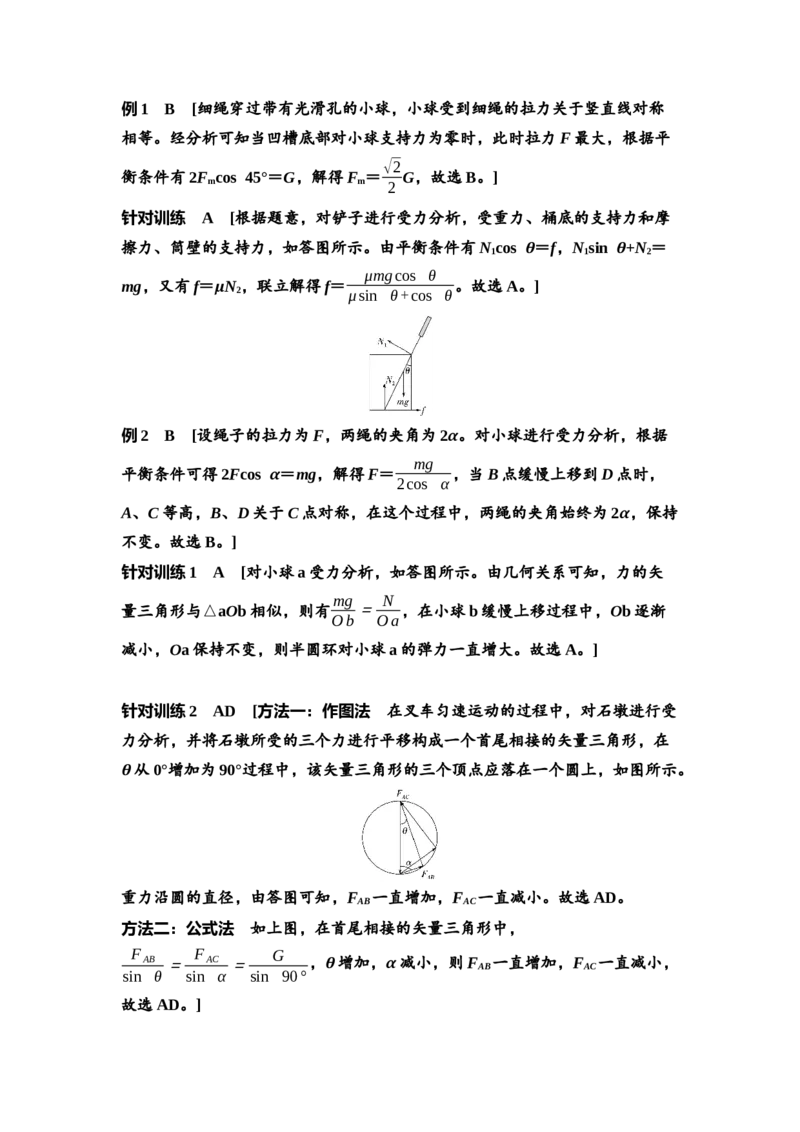
针对训练2 AD [方法一:作图法 在叉车匀速运动的过程中,对石墩进行受
力分析,并将石墩所受的三个力进行平移构成一个首尾相接的矢量三角形,在
θ 从0°增加为90°过程中,该矢量三角形的三个顶点应落在一个圆上,如图所示。
重力沿圆的直径,由答图可知,FAB一直增加,FAC一直减小。故选AD。
方法二:公式法 如上图,在首尾相接的矢量三角形中,
F AB
sin θ =F AC
sin α =
G
sin 90°
,θ 增加,α 减小,则FAB一直增加,FAC一直减小,
故选AD。]
例3 D [由题意可知细线c 对A 的拉力和细线d 对B 的拉力大小相等、方向
相反,对A、B 整体分析可知细线a 的拉力大小为Ta=(mA+mB)g=1 N,设细线
b 与水平方向夹角为α,对A、B 分析分别有Tbsin α+Tcsin θ=mAg,Tbcos α
=Tdcos θ,解得Tb=0.5 N,故选D。]
针对训练 B [
]
微专题3 牛顿运动定律
题点通·突破高频考点
例1 A [细线剪断前,对B、C、D 整体受力分析,由力的平衡条件有A、B
间轻弹簧的弹力FAB=6mg,对D 受力分析,由力的平衡条件有C、D 间轻弹簧
的弹力FCD=mg,细线剪断瞬间,对B 由牛顿第二定律有3mg-FAB=3maB,
对C 由牛顿第二定律有2mg+FCD=2maC,联立解得aB=-g,aC=1.5g,A 正
确。]
变式训练 解析:剪断细线,C、D 一起下落,把C、D 作为整体分析,只受重
力,加速度为重力加速度g,故C 的加速度也为重力加速度g,C、D 之间细线
的作用力为0。
答案:aC=g,方向竖直向下 0
针对训练 A [将小球缓慢拉至P 点,保持静止,由平衡条件可知此时拉力F
与重力和两弹簧的拉力合力为零。此时两弹簧的合力大小为mg。当撤去拉力,
则小球从P 点运动到O 点的过程中两弹簧的拉力与重力的合力始终向下,小球
一直做加速运动,A 正确,B 错误;小球从P 点运动到O 点的过程中,弹簧形
变量变小,弹簧在竖直方向的合力不断变小,故小球受到的合外力一直变小,
加速度的最大值为刚撤去拉力时的加速度,由牛顿第二定律可知2mg=ma,加
速度的最大值为2g,C、D 错误。]
例2 D [设物块P 的质量为M,物块P 与桌面间的动摩擦因数为μ,轻绳上
的拉力大小为T,对砝码和轻盘组成的整体有mg-T=ma,对物块P 有T-
μMg=Ma,可得a=g-( μ+1)Mg
m+ M
,结合图像可知D 正确。]
针对训练 D [由题意结合题图2 可知,t4时刻弹簧刚好恢复原长,A、B 刚要
分离,故A 错误;改变水平恒力F 大小,则弹簧压缩量变化,弹性势能改变,
两物体分开时B 的动能改变,则t4~t5的时间改变,故B 错误; 0~t2时间内整体
受外力、弹力、摩擦力做功,t2~t4时间内受弹力与摩擦力做功,根据功能关系
可知动能变化不相同,则0~t4时间内图像不满足同一正弦函数规律,故C 错误;
t4时刻弹簧刚好恢复原长,根据图像与坐标轴围成的面积代表位移可知,0~t2和
t2~t4时间内题图2 中阴影面积相等,故D 正确。故选D。]
例3 解析:(1)小包裹的速度v2大于传送带的速度v1,所以小包裹受到传送带
的摩擦力沿传送带向上,根据牛顿第二定律可知μmgcos θ-mgsin θ=ma
解得a=0.4 m/s2。
(2)根据(1)可知小包裹先在传送带上做匀减速直线运动,用时t1=
v2- v1
a
=1.6-0.6
0.4
 s=2.5 s
在传送带上滑动的距离为x1=v1+ v2
2
t1=1.6+0.6
2
×2.5 m=2.75 m
因为小包裹所受滑动摩擦力大于重力沿传送带方向上的分力,即μmgcos
θ>mgsin θ,所以小包裹与传送带共速后做匀速直线运动至传送带底端,匀速
运动的时间为t2=
L- x1
v1
=3.95-2.75
0.6
 s=2 s
所以小包裹通过传送带的时间为t=t1+t2=4.5 s。
答案:(1)0.4 m/s2 (2)4.5 s
针对训练 C [0~t0时间内:物块轻放在传送带上,做加速运动。受力分析可
知,物块受重力、支持力、滑动摩擦力,滑动摩擦力大于重力的下滑分力,合
力不变,故物块做匀加速直线运动。t0之后:当物块速度与传送带相同时,静
摩擦力与重力的下滑分力相等,加速度突变为零,物块做匀速直线运动。C 正
确,A、B、D 错误。]
例4 ABD [由题图可知,t=3t0时木板的速度开始减小,说明小物块在t=3t0
时滑上木板,A 正确;v⁃t 图像斜率的绝对值表示加速度大小,则0~3t0时间内,
木板的加速度大小为a1=
1
2 μgt0
t0
=1
2
μg,t=3t0时木板的速度大小为v1=a1·3t0=
3
2μgt0,结合题意可知,t=3t0时小物块以3
2μgt0的速度水平向左滑上木板,t=
4t0时小物块与木板共速,大小为1
2μgt0,方向水平向右,则与木板共速前,小物
块的加速度大小a'=
1
2 μgt0-(- 3
2 μgt0)
t0
=2μg,设小物块的质量为m,小物块与
木板间的动摩擦因数为μ',对小物块由牛顿第二定律得μ'mg=ma',联立解得
μ'=2μ,B 正确;设木板的质量为M,0~3t0时间内,对木板由牛顿第二定律有
F-μMg=Ma1,解得F=3
2μMg,3t0~4t0时间内,木板的加速度大小a2=
3
2 μgt0- 1
2 μgt0
t0
=μg,由牛顿第二定律可得F-μ'mg-μ(M+m)g=-Ma2,解得
m∶M=1∶2,C 错误;t=4t0时,小物块与木板速度相同,假设t=4t0后小物
块与木板不相对滑动,则小物块和木板整体受到F 和地面的摩擦力f 作用,由
于f=μ(M+m)g=3
2μMg=F,则整体受力平衡,小物块与木板之间无摩擦力,
假设成立,所以t=4t0之后小物块和木板一起做匀速运动,D 正确。]
针对训练 BCD [分析可知,t1时刻长木板和物块刚要一起滑动,此时有F1=
μ1(m1+m2)g,A 错误;t1~t2时间内,长木板向右加速滑动,一定有μ2m2g-
μ1(m1+m2)g>0,故μ2>
m1+m2
m2
μ1,C 正确;0~t1时间内长木板和物块均静止,
t1~t2时间内长木板和物块一起加速,一起加速的最大加速度满足μ2m2g-
μ1(m1+m2)g=m1am,F2-μ1(m1+m2)g=(m1+m2)am,解得F2=
m2(m1+m2)
m1
(μ2-
μ1)g,B、D 正确。]
微专题4 力与曲线运动
题点通·突破高频考点
例1 BD [根据图像可得F1=4-t(N),F2=3t(N),故两力的合力为F=
4+2t(N),物块在y 轴方向受到的力不变为mgsin 30°,x 轴方向的力在改变,合
力在改变,故物块做的不是匀变速曲线运动,故A 错误;在y 轴方向的加速度
为ay=mgsin 30°
m
=gsin 30°=5 m/s2,故t=1 s 时,物块的y 坐标值为y=1
2
ayt2=2.5 m,故B 正确;t=1 s 时,F=6 N,故此时加速度大小为a=
√ax
2+a y
2 =√(
6
1.2)
2+5
2 m/s2=5√2 m/s2,故C 错误;在x 轴正方向上,对物块
根据动量定理Ft=mvx-0,由于F 与时间t 成线性关系,结合题图(2)可得vx=
10 m/s,此时y 轴方向速度为vy=gsin 30°·t=5×2 m/s=10 m/s,故此时物块的
速度大小为v=√v x
2+ v y
2=10√2 m/s,故D 正确。]
针对训练1 B [设当乙球距离起点3 m 时,轻杆与竖直方向的夹角为θ,则
v1在沿杆方向的分量为v1 杆=v1cos θ,v2在沿杆方向的分量为v2 杆=v2sin θ,
而v1 杆=v2 杆,由题意有cos θ=√7
4 ,sin θ=3
4,解得
v1
v2
=3√7
7 ,选项A 错误,
B 正确;甲球即将落地时,有θ=90°,此时甲球的速度达到最大,而乙球的速
度为零,选项C、D 错误。]
针对训练2 B [A 点运动为A 点绕O'的圆周运动和O'相对于O 的圆周运动的
合运动,故轨迹不是圆周,故不做匀速圆周运动,故A 错误;根据题意O'固定
在底盘上,故可知O'围绕O 点做匀速圆周运动,故B 正确;杯上A 点与O、
O'恰好在同一条直线上时且A 在OO'延长线上,A 点和O'点运动方向相同,又
A 点相对O'点沿顺时针做圆周运动,故此时A 的速度大于O'的速度,故C、D
错误。故选B。]
例2 BD [对重物从P 运动到Q 的过程,水平方向上有x=v0tcos 30°,竖直方
向上有y=-v0tsin 30°+1
2gt2,由几何关系有y
x =tan 30°,联立解得重物的运动
时间t=4 s,A 错误;结合A 项分析可知,重物落地时的水平分速度vx=v0cos
30°,竖直分速度vy=-v0sin 30°+gt,则tan θ=
v y
v x
=√3,所以重物的落地速
度与水平方向夹角为60°,B 正确;对重物从P 运动到Q 的过程,垂直于PQ 连
线方向有2ghm cos 30°=(v0 sin 60°)2,解得重物离PQ 连线的最远距离hm=10
√3 m,C 错误;结合B 项分析,竖直方向上有2gym=v y
2,联立解得重物轨迹最
高点与落点的高度差ym=45 m,D 正确。]
针对训练1 D
针对训练2 C [网球两次运动过程沿水平方向都有L=v0cos θ·t,设球网最高
处离地高度为H,斜向上将球击出后,沿竖直方向有H-L
2 =v0sin θ·t-1
2gt2,
斜向下将球击出后,沿竖直方向有L-H=v0sin θ·t+1
2gt2,解得tan θ=1
4,C
正确。]
例3 AC [对小球受力分析如图所示由牛顿第二定律可得F 合=mgtan 45°=
mω2R=mv
2
R =man,FN=
mg
cos 45° =√2 N,D 错误;由上述分析可得该小球的
向心加速度大小an=mg tan 45°
m
=10 m/s2,C 正确;角速度ω=√
an
R =5
rad/s,A 正确;线速度大小v=2 m/s,B 错误。]
针对训练1 C [根据题意可知,小球经过最低点的速率约为v=R
5t ,则在最
低点对小球由牛顿第二定律有F-mg=mv
2
R ,解得小球在最低点时细线的拉力
大小为F=7 N,C 正确。]
针对训练2 D [小球从最高点滑下,由于轨道光滑,机械能守恒;当小球滑
到最低点时,重力势能完全转化为动能,再从最低点上升时,动能逐渐转化为
重力势能。由机械能守恒可知,若小球能回到最高点则速度减为零;但是小球
在左侧单层轨道上运动时,会在中途脱离轨道导致无法回到最高点,故A 错误;
小球在最低点时速度最大,对轨道的压力也最大。根据机械能守恒,从最高点
到最低点的过程满足mg(2R)=1
2mv2,解得v=√4 gR,在最低点,小球受到的
向心力由轨道的支持力N 和重力mg 提供,N-mg=mv
2
R ,解得N=5mg,由牛
顿第三定律可知小球对轨道的最大压力为5mg,故B 错误;小球在左侧单层轨
道上运动时,当重力不足以提供向心力时,小球会脱离轨道。设小球脱离轨道
时和圆心连线与竖直方向的夹角为θ,此时小球的速度为v,满足mgcos θ=m
v
2
R ,从最高点到脱离点,根据机械能守恒mgR(1-cos θ)=1
2mv2,解得v=
√
2 gR
3
,故C 错误;小球脱离轨道时,和圆心连线与竖直方向的夹角θ 满足cos
θ=2
3,此时小球离地面的高度为h=R(1+cos θ)=5
3R,故D 正确。故选D。]
微专题5 万有引力与宇宙航行
题点通·突破高频考点
例1 C [假设哈雷彗星以近日点到太阳中心的距离为半径绕太阳做匀速圆周
运动,根据GMm
r
2
=mv
2
r ,解得v=√
GM
r ,根据题意可知r 近=0.6r 地,则哈雷彗
星在假设轨道上的速度大于地球的速度,要使哈雷彗星绕题图所示的轨道运动,
在假设轨道的基础上哈雷彗星需要在近日点加速,可知哈雷彗星在近日点的速
度大于地球的速度;根据GMm
r
2
=ma,可得a=GM
r
2 ,则在近日点地球的加速度
为哈雷彗星加速度的0.36 倍,A、D 错误。根据开普勒第二定律可知哈雷彗星
与太阳的连线在相同时间内扫过的面积相等,可知从b 运行到c 的过程中,哈
雷彗星的运行速度逐渐减小,其动能逐渐减小,B 错误。由题意可知S1>S2,说
明哈雷彗星从a 运行到b 的时间大于从c 运行到d 的时间,C 正确。]
针对训练 D [由题意可知该小行星轨道的半长轴为地球到太阳距离的6 倍,
由开普勒第三定律可知
a小行星
3
T 小行星
2
=r地
3
T 地
2 ,其中a 小行星为小行星轨道的半长轴,可得
T 小行星=√
a小行星
3
r地
3
T 地≈14.7 年,A 错误;从远日点到近日点,该小行星到太阳的
距离逐渐减小,由万有引力定律F 引=GMm
r
2
可知从远日点到近日点,该小行星
所受太阳引力大小逐渐增大,B 错误;从远日点到近日点,该小行星到太阳的
距离逐渐减小,由开普勒第二定律可知当行星离太阳较近的时候,运行的速度
较大,而离太阳较远的时候速度较小,因此从远日点到近日点,该小行星的线
速度大小逐渐增大,C 错误;由万有引力定律F 引=GMm
r
2
和牛顿第二定律F 引
=ma 可得a=GM
r
2 ,由于该小行星的轨道近日点到太阳的距离约为地球到太阳
距离的5 倍,则该小行星在近日点的加速度大小约为地球公转加速度的1
25,D
正确。]
例2 解析:(1)根据G Mm
R
2 =mv
2
R
解得第一宇宙速度为v=√
GM
R 。
(2)对于绕地球做圆周运动的卫星,根据万有引力提供向心力有G Mm
r
2 =mv
2
r
得v=√
GM
r
故r 越大,v 越小,即vb>vc
a 与c 角速度相等,但c 半径较大,根据v=ωr 可知,vc>va
故vb>vc>va,故A 错误;
对于绕地球做圆周运动的卫星,根据万有引力提供向心力有G Mm
r
2 =m4 π
2
T
2 r
得T=2π√
r
3
GM
故r 越大,T 越大,即Tc>Tb
又Ta=Tc
故Ta=Tc>Tb,故B 正确;
对于绕地球做圆周运动的卫星,根据万有引力提供向心力有G Mm
r
2 =ma
得a=GM
r
2
故r 越大,a 越小,即ab>ac
a 与c 角速度相等,但c 半径较大,根据a=ω2r 可知,ac>aa
故ab>ac>aa,故C 错误;
近地卫星的发射速度等于第一宇宙速度,卫星的轨道越高发射速度越大,故同
步卫星c 的发射速度要大于第一宇宙速度,故D 正确。故选BD。
(3)卫星从低轨道变轨到高轨道,需要在变轨处点火加速,则飞船在轨道1 上经
过P 点的速度小于在轨道2 上经过P 点的速度,故A 正确;
根据牛顿第二定律可得GMm
r
2
=ma
可得a=GM
r
2
可知飞船在轨道3 上经过Q 点的加速度等于在轨道2 上经过Q 点的加速度,故
B 错误;
飞船在轨道2 上从P 点到Q 点运动过程中,只有万有引力做功,机械能不变,
故C 错误;
飞船在轨道2 上从P 点到Q 点运动过程中,万有引力做负功,引力势能增加,
则飞船经过P 点引力势能小于Q 点引力势能,故D 错误。故选A。
(4)设两次的时间间隔为t,则有
2π
T 1
-2π
T 2
t=2π
解得t=
T 1T 2
T 2-T 1
。
答案:(1)√
GM
R  (2)BD  (3)A (4)
T 1T 2
T 2-T 1
针对训练1 A [由T=√
4 π
2r
3
GM 可知,行星的轨道半径越大,周期越长,A 正
确;由v=√
GM
r 可知,轨道半径越大,线速度越小,B 错误;根据ω=√
GM
r
3 可
知,行星的轨道半径越大,角速度越小,C 错误;根据a=GM
r
2 可知,行星的向
心加速度与轨道半径r 的二次方成反比,轨道半径越大,向心加速度越小,D
错误。]
针对训练2 A [根据题意,由万有引力提供向心力有GMm
R
2 =mv
2
R ,解得v=
√
GM
R ,可知,若v=√
GM
R ,小星球做匀速圆周运动,故A 正确;结合A 分析
可知,若√
GM
R <v<√
2GM
R
,万有引力不足以提供小星球做匀速圆周运动所需要
的向心力,小星球做离心运动,但又不能脱离恒星的引力范围,所以小星球做
椭圆运动,而不是抛物线运动,故B 错误;√
2GM
R
是小星球脱离恒星引力束缚
的临界速度,若v≥√
2GM
R
,小星球将脱离恒星引力束缚,必然不会做椭圆运
动,更不可能与恒星相撞,故C、D 错误。故选A。]
例3 解析:(1)由图像可知, 图示中a、b 的中心和O 点间距离从零到最远所
用时间为四分之一个周期, 可知该双星系统的周期为2t0, a 与轨迹中心间的
距离为4x0, b 与轨迹中心间的距离为3x0,可得ra∶rb=4∶3
由线速度v=ωr
可知a、b 的线速度之比为va∶vb=4∶3。
(2)由题意可知maω2ra=mbω2rb
联立解得ma∶mb=3∶4
对b 由万有引力提供向心力可知
mb4 π
2
T
2 rb=
Gmamb
L
2
,其中L=ra+rb
解得ma=
147 π
2 x0
3
Gt0
2
,mb=
196 π
2 x0
3
Gt0
2
。
答案:(1)4∶3 (2)
147 π
2 x0
3
Gt0
2
,196 π
2 x0
3
Gt0
2
变式训练 解析:根据v=ωr
则有两恒星运动的线速度大小之比为
va
vb
=ra
rb
=mb
ma
解得mava=mbvb
即两恒星的动量大小相等,动量之比为1∶1
根据Ek=1
2mv2,p=mv
解得Ek=p
2
2m
可知两恒星的动能与质量成反比,Eka∶Ekb=4∶3。
答案:1∶1 4∶3
针对训练 A [a、b、c 三个天体角速度相同,由于m≪M,则对a 天体有G
MM
(2r )
2=Mω2r,解得ω=√
GM
4 r
3 ,故D 错误;设c 与a、b 的连线与a、b 连线中
垂线的夹角为α,对c 天体有2G
Mm
(
r
sin α )
2cos α=mω2
r
tan α ,解得α =
30°,则c 的轨道半径为rc=
r
tan 30° =√3r,由v=ωr,可知c 的线速度大小为
a 的√3倍,故A 正确;由a=ω2r,可知c 的向心加速度大小是b 的√3倍,故B
错误;c 在一个周期内运动的路程为s=2√3πr,故C 错误。故选A。]
大单元二 能量与动量
微专题6 功和能
题点通·突破高频考点
例1 解析:(1)①对小车,由牛顿第二定律有P
v -f=ma
可知P 不变,v 增加,a 减小,所以小车做的是加速度减小的变加速运动。
②小车最大速度vm=P
f
可知汽车行驶过程中所受到的阻力大小f=P
vm
根据动能定理有Pt-fx=1
2mvm
2 -1
2mv0
2
联立以上解得时间t 内的行驶距离为x=(Pt + 1
2 m v0
2- 1
2 m vm
2)
vm
P 。
(2)由于汽车先做匀加速直线运动,由题意可知阻力f=kv(k 为比例系数)
由牛顿第二定律有F-f=ma
整理得F=ma+f
可知牵引力F 随f 的增大而均匀增大,图像是一条倾斜的直线,功率达到最大
值后,牵引力F=P
v
联立以上解得F=Pk
f
可知牵引力与阻力成反比,A 选项符合题意。
故选A。
(3)设汽车牵引力为F,加速度为a1,速度为v,质量为m,则有P=Fv,a1=
F - f
m
由于汽车的输出功率恒定,随着速度v 的增大,牵引力F 逐渐减小,则汽车的
加速度也逐渐减小;当牵引力减小到与阻力等大反向时,汽车不再加速,此时
的最大速度为 vmax=P1
F =P1
f
当输出功率增大到固定值P2时,汽车又开始做加速度逐渐减小的加速运动,当
牵引力再次减小到与阻力等大反向时,汽车不再加速,此时的最大速度为 v'max
= P2
F = P2
f 。
故选B。
(4)①为防止货车在避险车道上停下后发生溜滑现象,则货车在车道上沿车道向
上的最大静摩擦力大于等于沿车道向下的重力的分力,即 μmgcos θ≥mgsin θ
解得tan θ≤0.4。
②设货车在避险车道减速至零,距离为s,受力分析如图
由动能定理可知
-μmgcos θ×s-
mgsin θ×s=0-1
2mv0
2
联立解得s≈49 m。
答案:(1)加速度减小的变加速 P
vm
 (Pt + 1
2 m v0
2- 1
2 m vm
2)
vm
P  (2)A
(3)B (4) tan θ≤0.4 49 m
针对训练1 解析:(1)雪块在屋顶上运动过程中,由动能定理mgxsin θ-
μmgcos θ·x=1
2mv0
2-0
代入数据解得雪块到A 点速度大小为v0=5 m/s。
(2)雪块离开屋顶后,做斜向下抛运动,由动能定理mgh=1
2mv1
2-1
2mv0
2
代入数据解得雪块到地面速度大小v1=8 m/s
速度与水平方向夹角α,
满足cos α=
v0cos θ
v1
=5×0.8
8
=1
2
解得α=60°。
答案:(1)5 m/s (2)8 m/s 60°
针对训练2 解析:(1)木塞做匀加速直线运动,由速度位移公式有
v2=2ah
解得木塞离开瓶口瞬间的速度为v=√2ah
则齿轮外侧的线速度也为v=√2ah
所以齿轮的角速度ω=v
r =√2ah
r
。
(2)由木塞所受摩擦力随位移大小的变化关系可知,拔塞的全过程摩擦力对木塞
做的功为Wf=-f 0
2 h
拔塞的全过程,对木塞由动能定理有
W+Wf-mgh-Δp·Sh=1
2mv2
联立解得W=f 0h
2 +mgh+mah+ShΔp。
(3)拔塞过程中,对木塞由牛顿第二定律有
F-f-mg-Δp·S=ma
由位移时间公式有x=1
2at2
拔塞钻对木塞作用力的瞬时功率P=Fv
又v=at
联立可得P=mgat+ma2t+SatΔp+f0at 1-a
2ht2 ,其中t≤√
2h
a 。
答案:(1)√2ah
r
 (2)f 0h
2 +mgh+mah+ShΔp (3)P=mgat+ma2t+SatΔp+f0at 1-
a
2ht2 ,其中t≤√
2h
a
例2 解析:(1)竖直方向6L+6Lsin 30°=1
2gt2,解得t=√
18 L
g
水平方向12√3L=vAt,解得vA=2√6 gL
根据角速度公式ω=v A
6 L =vB
L ,解得vB=1
3 √6 gL。
(2)根据机械能守恒定律可知,系统重力势能的减少量等于系统动能的增加量(即
形式间转化),得Mg(L+Lsin 30°)-mg(6L+6Lsin 30°)=1
2mv A
2 +1
2MvB
2,
解得M=18m。
(3)对A 有F1+mg=m v A
2
6 L,解得F1=3mg,方向向下,根据牛顿第三定律可得,
A 对杆的作用力F'1 =3mg,方向向上
对B 有F2-Mg=MvB
2
L ,解得F2=30mg,方向向上,根据牛顿第三定律可得,
B 对杆的作用力F'2 =30mg,方向向下
杆对转轴O 的作用力F'= F'2 -F'1 =27mg,方向向下。
答案:(1)2√6 gL 1
3 √6 gL
(2)18m (3)27mg
针对训练1 C [设物体恰好到达C 点的速度大小为v,则在C 点重力完全提
供向心力,有mg=mv
2
r =ma 向,解得v=√gr,向心加速度a 向=g,A、B 错,
C 对;物体从A 点到C 点的过程,由机械能守恒定律可知,弹簧的弹性势能转
化为物体在C 点的重力势能和动能,D 错。]
针对训练2 AD [
小球从B 点到C 点的过程中,对小球进行受力分析,如图所示,根据牛顿第二
定律有mgcos α-FN=mv
2
R ,得FN=mgcos α-mv
2
R ,α 减小,v 减小,FN增大,
根据牛顿第三定律可知,小球对轨道的压力逐渐增大,A 正确;小球从A 点到
B 点的过程中,重力功率PG=mgsin θ·v,v 减小,PG减小,B 错误;因为小球
从A 点运动到C 点的过程中,只有重力做功,所以小球的机械能守恒,有
mg·2R=1
2mv0
2,v0=√4 gR,C 错误;若小球初速度v0增大,过B 点时,若
mgcos θ<mvB
2
R ,则小球会从B 点脱离轨道,D 正确。]
例3 C [下降h 高度过程,减少的重力势能为mgh,根据题意可知,增加的
动能为ΔEk=8
9mgh,根据动能定理可知,合外力对运动员做的功为W=ΔEk=
8
9mgh,故B 错误;根据动能定理,有mah=8
9mgh,解得a=8
9g,运动员机械
能的变化量为ΔE=-mgh+8
9mgh=-1
9mgh,即运动员的机械能减少量为1
9
mgh,故A 错误,C 正确;根据功能关系,运动员机械能的减少量等于克服空
气阻力做的功,即空气阻力对运动员做的功为-1
9mgh,故D 错误。故选C。]
例4 ACD [工件放到传送带底端时先做匀加速直线运动,设加速度为a,根
据牛顿第二定律,得μmgcos θ-mgsin θ=ma,解得a=μgcos θ-gsin θ=
0.4 m/s2,则工件匀加速至v=4 m/s 时所用时间t1=v
a=10 s,通过的位移为
x1,则v2=2ax1,得x1=v
2
2a=20 m<L=
h
sin θ=30 m,共速时,由于μmgcos
θ>mgsin θ,所以之后工件随传送带匀速上升,则到达顶端还需时间t2=
L- x1
v
=30-20
4
 s=2.5 s,则共需时间t=t1+t2=12.5 s,故A 正确;工件到达顶
端时的动能Ek=1
2mv2=72 J,重力势能Ep=mgh=1 620 J,机械能E=Ek+Ep
=1 692 J,故B 错误;工件匀加速运动的时间内传送带的位移x 带=vt1=40
m,t1时间内工件与传送带间的相对位移大小Δx=x 带-x1=20 m,因摩擦产生
的热量Q=μmgcos θΔx,代入数据解得Q=1 152 J,故C 正确;电动机由于
传送工件而多消耗的电能E 电=E+Q=2 844 J,故D 正确。故选ACD。]
针对训练1 B [当甲所坐木板刚要离开原位置时,对甲及其所坐木板整体有
kx0=μmg,解得弹性绳的伸长量x0=μmg
k
,则此时弹性绳的弹性势能为E0=1
2k
x0
2=μ
2m
2 g
2
2k
,从开始拉动乙所坐木板到甲所坐木板刚要离开原位置的过程,乙
所坐木板的位移为x1=x0+l-d,则由功能关系可知该过程F 所做的功W=
E0+μmgx1=3( μmg)
2
2k
+μmg(l-d),故选B。]
针对训练2 解析:(1)重物在CD 段运动过程中,由牛顿第二定律得mgsin
θ+μmgcos θ=ma
由运动学公式0-v2=-2ax
联立解得x=
v
2
2 g(sin θ+ μcos θ)。
(2)重物在BC 段匀速运动,得电动机的牵引力为F=mgsin θ+μmgcos θ
由P=Fv 得P=mgv(sin θ+μcos θ)。
(3)全过程重物增加的机械能为E1=mgLsin θ
整个过程由能量守恒定律得电动机消耗的总电能转化为重物增加的机械能和摩
擦产生的内能,故可知E2=E1+μmgcos θ·L
故可得
E1
E2
=
mgLsin θ
mgLsin θ+ μmgLcos θ
=
sin θ
sin θ+ μcos θ。
答案:(1)
v
2
2 g(sin θ+ μcos θ)
(2)mgv(sin θ+μcos θ)
(3)
sin θ
sin θ+ μcos θ
微专题7 动量定理与动量
守恒定律
题点通·突破高频考点
例1 解析:(1)由题图2 可知F 随时间线性变化,根据数学知识可知F=√3mg
4
t(N)
所以当t=6 s 时,F=3√3mg
2
0~6 s 内F 的冲量为F⁃t 图线与横轴围成的面积,即I=1
2×3√3
2 mg×6(N·s)=
9√3
2 mg(N·s)。
(2)由于初始时刻。物块刚好能静止在细杆上,则有mgsin 30°=μmgcos 30°
即μ=tan 30°=√3
3
在垂直杆方向,当Fsin θ=mgcos θ 时,t=4 s
则0~4 s,垂直杆方向Fsin θ+N=mgcos θ
摩擦力f=μN=√3
3
√3
2 mg-√3
8 mgt =(
1
2 - 1
8 t)mg(N)(0≤t≤4 s)
在4~6 s 内,垂直杆方向Fsin θ=mgcos θ+N
摩擦力f=μN=√3
3
√3
8 mgt-√3
2 mg =(
1
8 t - 1
2)mg(N)(4 s≤t≤6 s)
相应的f⁃t 图像如图。
(3)在0~6 s 内沿杆方向根据动量定理有IFcos θ-If+mgsin θ×t=mv
在0~6 s 内摩擦力的冲量为f⁃t 图线与横轴围成的面积,则If=1
2×1
2mg×4 (N·s)+
1
2×1
4mg×2(N·s)=5
4mg(N·s)
联立有9√3
2 mg·cos 30°+3mg-5
4mg=mv
可得v=17
2 g(m/s)。
答案:(1)3√3mg
2
 9√3mg
2
(N·s) (2)见解析 (3)17
2 g(m/s)
针对训练1 AC [1.9~2.5 s 时间段内,运动员在空中做竖直上抛运动,初速度
v0=gt2
2 =3 m/s,故A 正确;由题图像可知,0~1.0 s 时间内运动员静止在传感
器上,故mg=F=800 N,所以m=80 kg,1.0~1.9 s 时间段内是起跳过程,由
动量定理有I-mgt1=mv0,代入数据可得I=960 N·s,故B 错误;以竖直向上
为正方向,对运动员在2.5~3.1 s 时间段内列动量定理方程Ft3-mgt3=0-m(-
v0),代入数据可得F=1 200 N,故C 正确;在1.0~1.9 s 与2.5~3.1 s 两段时间
内,运动员的动量变化量相同,由I 合=Δp 可知运动员所受合力的冲量相同,
故D 错误。故选AC。]
针对训练2 解析:(1)根据动能定理W-fx=1
2mv2
可得牵引力对飞机做的功W=1
2mv2+fx。
(2)在无风的情况下,飞机以速率u 水平飞行时,相对飞机的气流速率也为u。
建立如下的物理模型:飞机机翼的倾斜角度(与水平方向的夹角)为θ,气流掠过
飞机机翼,只是方向改变,而速度大小不变,飞机机翼在竖直方向的投影面积
为S。
掠过飞机机翼的气流在竖直方向上获得了动量,机翼对气流有竖直向下的作用
力,气流对机翼产生竖直向上的升力。设Δt 时间内掠过飞机机翼的空气质量为
m,掠过飞机机翼的气流竖直向下的分速度大小为v,空气密度为ρ,则有m=
ρV=ρSuΔt
在竖直方向上,以竖直向下为正方向,对掠过飞机机翼的气流,根据动量定理
得F'·Δt=mv-0
又有v=usin θ
联立可得F'=ρSu2sin θ
根据牛顿第三定律可知气流对机翼竖直向上的作用力大小F=F'= ρSu2sin θ
可见F 与u 的关系满足F∝u2,可得α=2。
答案:(1)1
2mv2+fx (2)论证见解析,α=2
例2 CD [在投球过程中,人、车和球组成的系统所受的合外力不为零,虽然
系统动量不守恒,但水平方向不受外力,系统水平动量守恒,篮球有水平向左
的动量,则人和车系统获得水平向右的动量,所以人和车组成系统所受的合外
力不为零,车在人的作用力作用下右移,故A、B 错误;设一个球的质量为
m,人、车和剩余球的质量为M,人扔球时到左边筐的水平距离为L,根据水
平方向动量守恒有mv 球=Mv 车,则mx 球=Mx 车,又x 球+x 车=L,解得x 车=
m
m+ M L,故C 正确;当球全部投入左边的筐中时,根据系统水平方向动量守
恒知,系统总动量为零,则小车的速度为零,故D 正确。故选CD。]
针对训练 CD [
系统所受合外力不等于0,可知,A、B 组成的系统动量不守恒,故A 错误;
A、B 组成的系统在水平方向所受外力的合力为0,即系统在水平方向分动量守
恒,最高点时系统有共同速度v 共,A 物块初始状态的动量、末状态的动量分别
为p1=mv0、p2=mv 共,根据矢量合成规律,作出动量变化方向图如图所示可知,
A 的动量变化量方向并没有水平向左,故B 错误;上升过程中A 的动能不断被
转化为自身的重力势能及B 的动能,则上升过程中A 的动能在最高点最小,故
C 正确;上升过程中,B 对A 的支持力一直对A 做负功,A 的机械能一直减小,
则在最高点时A 的机械能最小,故D 正确。故选CD。]
例3 解析:(1)球1 第一次经过P 点后瞬间速度变为2v0,
所以Fn=m(2v0)
2
R
=4mv0
2
R 。
(2)球1 与球2 发生弹性碰撞,且碰后速度大小相等,说明球1 碰后反弹,则
m·2v0=-mv+m'v
1
2m(2v0)2=1
2mv2+1
2m'v2
联立解得v=v0,m'=3m。
(3)设两球从第一次碰撞到第二次碰撞所用时间为Δt,则球1 回到P 点之前t1=
π R
2v0
球1 经过P 点之后v0t2+2v0t2=πR
所以Δt=t1+t2=5 π R
6 v0 。
答案:(1)4mv0
2
R  (2)3m (3)5 π R
6 v0
针对训练1 CD [若e=0,则碰撞后二者相对速度为零,即碰撞后两物体速
度相同,但不一定均静止,故A 错误;设A、B 的质量分别为m1、m2,碰前物
体A 的速度为v1,碰后物体A、B 的速度分别为v'1和v'2,若e=
v '2- v '1
v1
=1,
则v1+v'1=v'2,根据动量守恒定律,有m1v1=m1v'1+m2v'2,即m1(v1-v'1)=
m2v'2,两式相乘可得1
2m1v1
2=1
2m1v'1
2+1
2m1v'2
2,即碰撞前后系统动能相等,两物
体发生弹性碰撞,若m1=m2,则可解得v'2=v1,v'1=0,此时两物体发生速度
交换,若m1≠m2,则两物体不发生速度交换,故B 错误,C 正确;若e=
v '2- v '1
v1
=0.5,即0.5v1=v'2-v'1,根据动量守恒定律,有m1v1=m1v'1+m2v'2,
因m1=m2,所以上式变为v1=v'1+v'2,两式联立得v'1=1
4v1,v'2=3
4v1,即
A、B 碰后速度大小之比为1∶3,故D 正确。故选CD。]
针对训练2 ABD [两滑块在光滑斜坡上加速度相同,同时由静止开始下滑,
则相对速度为0,故A 正确;两滑块滑到水平面后均做匀减速运动,由于两滑
块质量相同,且发生弹性碰撞,可知碰后两滑块交换速度,即碰撞后瞬间甲的
速度等于碰撞前瞬间乙的速度,故B 正确;设斜面倾角为θ,乙下滑过程有
H 乙
sin θ =1
2
gsin θ·t1
2,在水平面运动一段时间t2后与甲相碰,碰后以甲的碰前速
度为初速度做匀减速运动的时间为t3,乙运动的时间为t=t1+t2+t3,由于t1与H
乙有关,则总时间与H 乙有关,故C 错误;乙下滑过程有mgH 乙=1
2mv乙
2 ,由于
甲和乙发生弹性碰撞,交换速度,则可知甲最终停止位置与不发生碰撞时乙最
终停止的位置相同;则如果不发生碰撞,乙在水平面运动到停止有v乙
2 =2μgx,
联立可得x=H 乙
μ ,即发生碰撞后甲最终停止位置与O 处相距H 乙
μ ,故D 正确。
故选ABD。]
例4 解析:(1)小球从落入圆弧轨道至离开圆弧轨道,重力对其做的功为WG=
mgR。
(2)设小球与弹簧刚接触时速度的大小为v0,B、A 两点间的距离为h,由机械能
守恒可知1
2mv0
2=2mgR+1
2m(
v0
3 )
2
同时有mg(h+R)=1
2mv0
2
联立解得v0=3√2 gR
2
,h=5
4R。
(3)弹簧达到最大弹性势能时,小球与Q 共速,设Q 的质量为M,根据动量守恒
和机械能守恒有m·1
3v0=(m+M)v 共,1
2mv0
2=2.2mgR+1
2(m+M)v共
2
联立解得M=4m。
(4)对Q 和小球整体根据机械能守恒可知,要使Q 的最终动能最大,需满足小球
的速度刚好为零时,此时弹簧刚好恢复原长;设Q 的质量为M',Q 的最大速度
为vm,根据动量守恒和机械能守恒有m·1
3v0=M'vm,1
2mv0
2=1
2M'vm
2
解得M'=1
9m。
答案:(1)mgR (2)3√2gR
2
 5
4R
(3)4m (4)1
9m
针对训练 解析:(1)小物块到达长木板右端时,根据动量守恒有mv0=
mv1+3mv2
根据能量守恒有μmgL=1
2mv0
2-
1
2mv1
2+1
2×3mv2
2
解得v1=2 m/s,v2=1 m/s。
(2)由于是1
4圆弧槽,物块A 不管有没有冲出圆弧槽,定会落回圆弧槽,当返回
圆弧槽最低点时,物块C 达到最大速度,根据动量守恒有mv1+2mv2=
mv3+2mvm
根据能量守恒有1
2mv1
2+1
2×2mv2
2=1
2mv3
2+1
2×2mvm
2
联立解得vm=5
3 m/s。
答案:(1)2 m/s (2)5
3 m/s
微专题8 解决动力学问题的三大观点
题点通·突破高频考点
例1 解析:(1)由平抛运动规律可知,小石片在A 点速度大小v1=
v0
cos α
小石片在D 点速度大小v2x=v2cos β
由机械能守恒定律有1
2mv2
2=mgh1+1
2mv2 x
2
从A 点运动到B 点W=1
2mv2
2-1
2mv1
2
解得W=-0.92 J。
(2)从P 点运动到A 点,时间t1=v0 tan α
g

从A 点运动到B 点,水平方向有L=v2 x+ v0
2
t2
从B 点运动到D 点,逆向思维法可知h1=1
2gt3
2
根据对称性可知t=t1+t2+2t3=1.2 s.
答案:(1)-0.92 J (2)1.2 s
针对训练1 AC [由题图甲可知,水平牵引力F 随时间变化的关系为F=
3t(N),由题图乙可知t=1 s 时,机器人开始有加速度,则有F1=μmg=3 N,t
=4 s 时,根据牛顿第二定律可得a4=F4- μmg
m
=12 N - μmg
m
=6 m/s2,联立
解得μ=0.2,m=1.5 kg,故A 正确;a⁃t 图线与横轴围成的面积表示速度变化
量,又因为初速度为0,故面积即表示末速度,所以3 s 时机器人的速度大小为
v3=1
2×4×2 m/s=4 m/s,故B 错误;由a⁃t 图线可知4 s 时机器人的速度大小
为v4=1
2×6×3 m/s=9 m/s,根据动量定理可知,在0~4 s 时间内,合外力的冲
量大小为I 合=mv4-0=1.5×9 N·s=13.5 N·s,故C 正确;根据动能定理可知,
在0~4 s 时间内,合外力做的功为W=1
2mv4
2-0=1
2×1.5×92 J=60.75 J,故D
错误。故选AC。]
针对训练2 解析:(1)碰后B 能在竖直面内做圆周运动,轨迹半径为10a,设B
碰后瞬间速度大小最小为v0,最高点速度大小为v,在最高点时由牛顿第二定
律有mg=m v
2
10a
B 从最低点到最高点由动能定理可得-mg×2×10a=1
2mv2-1
2mv0
2
解得v0=5√2 ga。
(2)A 和B 碰撞过程中动量守恒,设碰前A 的速度大小为v1,碰后A 的速度大小
为v2,碰后B 的速度大小为v3,则有2mv1 = 2mv2+mv3
1
2×2mv1
2=1
2×2mv2
2+1
2mv3
2
碰后A 减速到0,有μ×2mgL=1
2×2mv2
2
碰后B 做两周圆周运动,绳子在M、N 间缠绕2 圈,缩短4a,在M 正下方时,
离M 的距离为6a,离地面的距离为4a,此时速度大小为v4,由功能关系得
mg×4a=1
2mv3
2-1
2mv4
2
B 随后做平抛运动,有4a=1
2gt2
L=v4t
解得v3=4√5 ga。
(3)设M、N 间距离为h,B 转n 圈后到达M 正下方时的速度大小为v5,绳缩短
2nh,绳断开时,以M 为圆心,由牛顿第二定律得12mg-mg≤m
v5
2
10a-2nh(n
= 1,2,3,…)
以N 为圆心,由牛顿第二定律得12mg-mg≥m
v5
2
10a-2(n- 1
2 )h(n = 1,2,
3,…)
从碰后到B 转n 圈后到达M 正下方,由功能关系得mg×2nh=1
2mv3
2-1
2mv5
2(n
= 1,2,3,…)
解得5a
3n≤h≤
30a
18n-11(n = 1,2,3,…)
答案:(1)5√2 ga (2)4√5 ga
(3)5a
3n≤h≤
30a
18n-11(n = 1,2,3,…)
针对训练3 解析:(1)施加恒力前的过程,两粒子组成的系统所受合外力为零,
动量守恒,则有
mv0=(m+4m)v1
解得v1=v0
5 ,方向水平向右。
(2)设B 到达P 点(A、B 共速)时,系统的电势能为Ep2,则由能量守恒得
1
2mv0
2+Ep1=1
2(m+4m)v1
2+Ep2
代入Ep1=1
25mv0
2
解得Ep2=11
25mv0
2
设A 与B 共速时A、B 间距离为r,因电势能与距离成反比,则有
E p1
E p2
=r
l0
解得r=l0
11
在t1时间内,由动量守恒有mv0=mvA+4mvB,可得mv0Δt=mvA·Δt+4mvB·Δt
两边对时间累加求和,有mv0t1=mxA+4mxB
由位移关系得l0+xB=xA+r
联立解得xB=v0t1
5 -2l0
11 ,方向水平向右。
(3)在恒力作用的t2时间内,对A、B 系统,由功能关系得
Fl0+1
2(m+4m)v1
2+11
25mv0
2=1
2×4mv0
2+ 1
25mv0
2
解得F=3m v0
2
2l0
由动量定理得Ft2=0+4mv0-5mv1
解得t2=
2l0
v0
。
答案:(1)1
5v0,方向水平向右
(2)v0t1
5 -2l0
11 ,方向水平向右 (3)2l0
v0
例2 解析:(1)甲从A 到C,由动能定理m1gh-Wf=1
2m1v0
2-0
得Wf=8 J。
(2)甲、乙碰撞,由动量守恒定律有m1v0=m1v1+m2v2
解得m2=2 kg
则损失的机械能
ΔE 机=
1
2m1v0
2-
1
2m1v1
2+
1
2m2v2
2
解得ΔE 机=2.5 J。
(3)甲冲上传送带先做匀加速直线运动,根据牛顿第二定律μm1g=m1a1
可得a1=5 m/s2
甲加速到与传送带共速的时间Δt1=
v - v1
a1
=0.5 s
此过程传送带发生的位移x1=vΔt1=2 m
传送带克服小件甲摩擦力做功Wf1=μm1gx1=40 J
乙冲上传送带先做匀减速直线运动,根据牛顿第二定律μm2g=m2a2
可得a2=5 m/s2
乙减速到与传送带共速的时间Δt2=
v - v2
-a2
=0.2 s
此过程传送带发生的位移x2=vΔt2=0.8 m
小件乙对传送带的摩擦力做了正功Wf2=μm2gx2=8 J
电动机需额外消耗的电能ΔE 电=Wf1-Wf2=32 J。
答案:(1)8 J (2)2 kg 2.5 J (3)32 J
针对训练 解析:(1)设子弹击中木块后二者共同速度大小为v 共,取沿传送带
向上为正方向,有mv0=(M+m)v 共
解得v 共=10 m/s
由能量守恒有Q=1
2mv0
2-1
2(M+m)v共
2
解得Q=4 950 J。
(2)由题意可知木块(含子弹)先沿传送带向上做匀减速直线运动,加速度大小a1
=mgsin θ+ μmgcos θ
m
=10 m/s2
向上运动时间t1=
v0
a1
=1 s
位移大小x1=v0
2 t1=5 m
木块(含子弹)再沿传送带向下加速运动至与传送带共速,加速度大小也为a1,
加速时间t2=v
a1
=1
4 s
位移大小x2=v
2t2=5
16 m
因动摩擦因数小于倾角的正切值,所以木块(含子弹)与传送带速度相同后的加
速度大小a2=mgsin θ - μmgcos θ
m
=2 m/s2
设加速时间为t3,有x1-x2 =vt3 +1
2a2 t3
2
解得t3=5
4 s
则总的运动时间t=t1+t2+t3
解得t=2.5 s。
(3)设第n 颗子弹击中木块后瞬间,木块的速度大小为vn,有mv0=(M+nm)vn
此后木块(含所有打入木块中的子弹)做匀减速运动的时间tn=
vn
a1
可得tn=100
99+n s。
答案:(1)4 950 J (2)2.5 s
(3) 100
99+n s
例3 解析:(1)由静止释放长木板之后,设长木板的加速度为a1,由牛顿第二
定律有m1gsin θ-μ1m1gcos θ=m1a1
解得a1=gsin θ-μ1gcos θ=0.4 m/s2,
放上物块瞬间,同理由牛顿第二定律,长木板的加速度为
a'1=
m1gsin θ - μ2m2 gcos θ - μ1(m2+m1)gcos θ
m1
=-1.6 m/s2
长木板的加速度大小为1.6 m/s2,方向沿斜面向上。
(2)刚放上物块时,设物块的加速度为a2,由牛顿第二定律有m2gsin θ+μ2m2gcos
θ=m2a2
解得a2=gsin θ+μ2gcos θ=8.4 m/s2
此时长木板的速度为v1=a1Δt=1.0 m/s
设经过Δt1时间二者共速,则v1+a'1Δt1=a2Δt1
解得Δt1=0.1 s,v 共=0.84 m/s。
这段时间里长木板比物块多走的距离为Δx1=v1Δt1+1
2a'1Δt1
2-1
2a2Δt1
2=0.05 m
经过判断,物块会继续相对长木板加速下滑,长木板的加速度
a″1=
m1gsin θ+ μ2m2 gcos θ - μ1(m1+m2)gcos θ
m1
=-0.4 m/s2
物块的加速度为a'2=gsin θ-μ2gcos θ=3.6 m/s2,
设又经过Δt2时间长木板停下,0-v 共=a″1Δt2
解得Δt2=2.1 s
Δt2时间内物块比长木板多走Δx2=1
2(a'2-a″1)Δt2
2=8.82 m
此时物块的速度为v2=v 共+a'2Δt2=8.4 m/s
距离长木板底端Δx3=L+Δx1-Δx2=0.858 m
设再经Δt3时间,物块从长木板上滑落,则Δx3=v2Δt3+1
2a'2Δt3
2
解得Δt3=0.1 s
所以物块在长木板上滑行的时间为t=Δt1+Δt2+Δt3=2.3 s。
(3)整个过程中,物块和长木板之间产生的热量为Q=μ2m2gcos θ×(Δx1+Δx2+Δx3)
=23.347 2 J。
答案:(1)1.6 m/s2 (2)2.3 s
(3)23.347 2 J
针对训练 解析:(1)设两木板碰撞前瞬间长木板A 的速度为v1,碰撞后的速度
为v2,碰前A 的加速度为a,对长木板A,由牛顿第二定律得μ·2mg=ma
两木板碰撞前A 做初速度为零的匀加速直线运动,对A 根据运动学公式v1
2=2a·
L
9
A、B 碰撞过程系统动量守恒,以向右为正方向,由动量守恒定律得mv1=2mv2
联立解得v2=√μgL
3
。
(2)A、B 碰撞过程,对系统,由能量守恒定律得1
2mv1
2=1
2·2mv2
2+Q1
解得Q1=1
9μmgL
设物块C 滑上平板时的初速度大小为v,最终C 与两板相对静止时的速度为
v3,整个过程A、B、C 组成的系统动量守恒,以向右为正方向,由动量守恒定
律得2mv=(2m+m+m)v3
由能量守恒定律得
1
2·2mv2=
1
2(2m+m+m)v3
2+Q1+μ·2mg 2L-
L
18
解得v=2√2 μgL。
(3)若初始间距为x,设两木板碰撞前瞬间长木板A 碰撞前的速度为v4,碰撞后
A 的速度为v5,因碰撞损失的能量为Q2,则A 碰前加速过程v4
2=2ax
A 与B 碰撞过程系统动量守恒,以向右为正方向,由动量守恒定律得mv4=
2mv5
由能量守恒定律得1
2mv4
2=1
2·2mv5
2+Q2
从C 滑上长木板A 到与长木板相对静止,由能量守恒得1
2·2mv2=1
2(2m+m+m)v3
2
+Q2+μ·2mg(2L-s)
解得s=0.5x
设碰撞时物块C 的速度为v6,物块C 相对于长木板A 的位移为Δx,A 碰前A
与C 动量守恒,以向右为正方向,由动量守恒定律得2mv=mv4+2mv6
由能量守恒定律得1
2·2mv2=1
2mv4
2+1
2·2mv6
2+μ·2mgΔx
且Δx≤L
解得0<x≤2 L
9
故s 与x 的关系为s=0.5x 0<x≤2 L
9
。
答案:(1)√μgL
3
 (2)2√2 μgL (3)s=0.5x 0<x≤2 L
9
大单元三 电场与磁场
微专题9 电场的性质及带电粒子在电场中
的运动
题点通·突破高频考点
例1 AD [
分别作出五个点电荷在O 点的电场强度如图所示,则O 点的电场强度大小沿y
轴正方向的分量大小为Ey=kq
R
2sin 54°-2kq
R
2 sin 18°-3kq
R
2 -4 kq
R
2 sin 18°+5kq
R
2
sin 54°=6 kq
R
2 ·(sin 54°-sin 18°-0.5)=0,沿x 轴正方向的分量大小为Ex=kq
R
2
cos 54°+2kq
R
2 cos 18°-4 kq
R
2 cos 18°-5kq
R
2 cos 54°=-2kq
R
2 (2cos 54°+cos 18°),
所以O 点的电场强度方向沿x 轴负方向,大小为2kq
R
2 (2cos 54°+cos 18°),A、D
正确,B、C 错误。]
例2 AD [根据题意结合电势能公式有Ep=qφO=-qφA=2qφB,解得φO=
E p
q ,φA=-E p
q ,φB=E p
2q,则OA 中点的电势φ1=φO+φ A
2
=0,A 正确;在OA
线段上找出一与B 点等势的点M,可知xOM=1
4d,BM 连线为等势线,与BM
连线垂直的线为电场线,如图所示,则根据几何关系可知,电场线与x 轴正方
向夹角的正切值tan θ=3
4 d÷
3
4d =1,即θ=45°,根据电场强度与电势差的
关系可知,E=
φB-φ A
3
4 d cos 45°
=2√2 E p
qd
,B、C 错误,D 正确。]
针对训练1 C [结合电场强度叠加原理和点电荷的电场强度公式E=kQ
r
2可知
P、Q 两点电场强度大小相等、方向相同,A 错;由于两等量异种点电荷产生的
电场中,电场线从正点电荷出发,指向负点电荷,又沿电场线方向电势降低,
则φP>φQ,B 错;P 点电场强度大小为EP=k
Q
xMP
2 +k
Q
xNP
2 ,若两点电荷的电荷量
均变为原来的2 倍,则P 点电场强度大小也变为原来的2 倍,C 对;若两点电
荷的电荷量均变为原来的2 倍,则P、Q 之间的电场强度均变大,又P、Q 两点
间的距离不变,则根据U=Ed 定性分析可知P、Q 之间的电势差变大,D 错。]
针对训练2 D [由点电荷的电场强度公式和电场强度叠加原理可知,两点电
荷在M 点产生的电场强度大小为E=
2kq
( √3
3 a)
2cos 60°=3kq
a
2 ,方向沿MA 方向,
又M 点的电场强度为0,所以细杆在M 处产生的电场强度大小也为E=3kq
a
2 ,
方向沿AM 方向,由对称性可知细杆在A 处产生的电场强度大小也为E=3kq
a
2
,方向沿MA 方向,两点电荷在A 处产生的电场强度大小为E'=2kq
a
2 cos 30°=
√3kq
a
2
,方向沿MA 方向,所以A 处的电场强度大小为EA=E+E'=kq
a
2 (3+√3),
D 正确。]
例3 C [由题意可知相邻两等势线间的电势差相等,则题图中的等势线为等
差等势线,由题图可知a 点的电场强度最大,c 点的电场强度最小,A、B 错误;
一个电子从b 点移动到c 点的过程,静电力做功为Wbc=qUbc,又q=-e、Ubc=
φb-φc,代入数据解得Wbc=2 eV,C 正确;同理,一个电子从a 点移动到d 点
的过程,静电力做功为Wad=qUad,又Uad=φa-φd,代入数据解得Wad=4
eV,该过程电子的电势能减少了4 eV,D 错误。]
例4 BD [粒子从O 点运动至B 点过程中,根据动能定理有0=qUOB,解得
UOB=0,又UOB=UOA+UAB,所以UOA=-UAB,故A 错误;在E⁃x 图像中,图
线与横轴所围面积大小表示两点间电势差大小,UOA=-UAB,结合图像有1
2
E0xA=1
2× E0
2 ×(xB-xA),解得xB=3xA,故C 错误;粒子在OB 间先做加速运动,
过A 点后电场反向,粒子开始做减速运动,所以粒子在A 点动能最大,粒子从
O 运动至A,利用动能定理,有Ekm-0=qUOA=1
2qE0xA,故B 正确;若将粒子
从B 点由静止释放,粒子先在BA 间加速,再在AO 间减速,因为UOA=-
UAB,粒子到O 点速度减为零,而后反向加速,在BO 间做往复运动,故D 正
确。]
针对训练1 D [M、N 两点电势相等,电场线由上到下,NP 在同一电场线上,
沿电场线电势逐渐降低,可知N 点电势高于P 点,可知M 点电势高于P 点,选
项A 错误;M 点电场线分布比N 点密集,可知M 点电场强度比N 点大,选项B
错误;负电荷从M 点运动到P 点,电势能增加,则静电力做负功,动能减小,
速度减小,选项C 错误,D 正确。故选D。]
针对训练2 B [带负电的试探电荷在x2处动能为1.5 eV,电势能为-1 eV,
总能量为0.5 eV,且试探电荷速度沿x 轴正方向,在x2 ~ x3区域试探电荷受到
沿x 轴正方向的静电力,做加速运动,在x3处速度最大,试探电荷继续运动到
x3右侧,做减速运动,当速度为零时,电势能为0.5 eV,即运动到电势为-0.5
V 处减速到零,开始向x 轴负方向运动,后反向回到x2处动能仍为1.5 eV,继
续向左运动,在电势为-0.5 V 处减速到零又反向,不会运动到x0、x1处,即试
探电荷在x3点两侧往复运动。故选B。]
例5 解析:(1)根据平行板电容器公式C=αS
d ,电容的定义式C=Q
U
设按压前电容为C=αS
d ,电压为U,电荷量为Q,则U=Q
C =Qd
αS
按压后极板间距离变为按压前的η 倍,此时电容C'=α S
ηd
因为按压不改变电荷量Q,所以按压后电压U'=Q
C =Qηd
αS
所以有U '
U =η
即按压后极板间的电压变为按压前的η 倍。
(2)对于平行板电容器,极板间的电场强度E=U
d ;
设按压前电压为U,极板间距离为d,则电场强度E=U
d
按压后极板间距离变为ηd,且电压不变仍为U,此时电场强度E'=U
ηd
所以有E'
E =1
η
按压后极板间的电场强度大小变为按压前的1
η倍。
答案:(1)η 倍 (2)1
η倍
针对训练 A [根据题意可知,电容器与电源保持连接,电容器两端电压不变,
现将电容器两极板间距增大至原来的两倍,由公式E=U
d 可知,极板间电场强
度变为原来的1
2,则由W=Eqd 可知,再把电荷由a 移至b,静电力做功变为原
来的1
2,即静电力做功为W
2 。故选A。]
例6 解析:(1)由题意分析可知电场强度大小E=φ0
d
粒子在电场中的加速度大小a=qE
m
解得a=q φ0
md 。
(2)粒子第二次经过MN 时到达N 处,由类平抛运动有1
3d=vt,1
2d=1
2at2
故v=1
3√
q φ0
m 。
(3)该粒子运动过程中距离O 点最远时速度为零,粒子在距离O 点x 处的电势能
Epx=-qφx=Z
解得φx=-Z
q
根据匀强电场电场强度与电势差的关系可得E=φ0
d =φ0-φx
x

解得x=(1+ Z
q φ0)d。
答案:(1)q φ0
md  (2)1
3√
q φ0
m
(3)(1+ Z
q φ0)d
针对训练1 ABD [设轨道倾角为θ,则对甲小球由力的平衡条件有F1=
mgtan θ,对乙小球由力的平衡条件有F2=2mgtan θ,故F1=1
2F2,A 正确;
甲小球受到的静电力的合力大小F1=2k q
2
L
2 -qE,乙小球受到的静电力的合力
大小F2=2k q
2
L
2 +2qE,结合A 项分析可得E=kq
2 L
2,B 正确;若将甲、乙互换位
置,对甲受力分析,甲所受静电力的合力大小F1'=k2q
2
L
2 +Eq>mgtan θ,受力
不平衡;对乙受力分析,乙所受静电力的合力大小F2'=k2q
2
L
2 -2Eq<2mgtan
θ,受力不平衡,C 错误;若撤去甲,对乙小球的下滑过程,由动能定理有
2mg· L
2 tan θ-2qE· L
2 =1
2×2mv2,结合AB 项分析可得v=√
k q
2
mL ,D 正确。]
针对训练2 B [离子在加速电场中被加速时有U1q=1
2mv0
2,在偏转电场中做
类平抛运动,则l=v0t,d
2 =1
2·U mq
dm t2,解得Um=2d
2
l
2 U1,选项A 错误;当U2
=±Um时离子从板的边缘射出,恰能打到样品边缘时,则
d
2
a
2
=
l
2
l
2 + L
,解得L=
(a-d)l
2d
,选项B 正确;根据y=1
2·U mq
dm t2=U ml
2
4 d U 1
,若其他条件不变,要增加样
品的辐照范围,则需减小U1,选项C 错误;由题图可知,t1时刻所加的电场电
压小于t2时刻所加的电场电压,则t1时刻射入的离子打到样品时的竖直位移大
小应小于t2时刻射入的离子打到样品时的竖直位移大小,选项D 错误。故选
B。]
微专题10 磁场的性质及带电粒子在磁场
中的运动
题点通·突破高频考点
例1 A [根据右手螺旋定则可知线圈在M、N 两点产生的磁感应强度大小相
等、方向相同,由于M 点的总磁感应强度大小为零,则匀强磁场的磁感应强度
与线圈在M 点产生的磁感应强度大小相等、方向相反,则线圈在N 点产生的磁
感应强度与匀强磁场的磁感应强度大小相等、方向相反,即N 点的总磁感应强
度大小为0,A 正确。]
例2 C [根据右手螺旋定则可知导线框所在磁场方向向里,由于I1>I2,可知
左侧的磁感应强度大,同一竖直方向上的磁感应强度相等,故导线框水平方向
导线所受的安培力相互抵消,根据左手定则结合F=BIL 可知左半边竖直方向
的导线所受的水平向左的安培力大于右半边竖直方向的导线所受的水平向右的
安培力,故导线框所受安培力的合力方向水平向左。故选C。]
针对训练1 A [对棒分析可知tan θ=F
mg =BIL
mg ,则要使θ 变大,可以使棒
中的电流I 变大,减小棒的质量m,增大磁感应强度B;两悬线等长变短不影
响θ 大小。故选A。]
针对训练2 解析:(1)弹体在导轨上恰好匀速运动时射出,此时对导体棒ab 进
行受力分析得mgsin θ=BIL
解得I=mgsin θ
BL
根据欧姆定律I=E
R -BLv
R
两式联立,解得v=E
BL -mgR sin θ
B
2 L
2
。
(2)弹体飞出后做斜抛运动vy=vsin θ
能上升的最大高度
Δh=v y
2
2g =
( E
BL - mgR sin θ
B
2 L
2
)
2
(sin θ)
2
2g
则弹体离地面的最大高度H=h+Δh=h+( EBL-mgRsin θ)
2(sin θ)
2
2g B
4 L
4
。
答案:(1) E
BL -mgR sin θ
B
2 L
2
(2)h+( EBL-mgRsin θ)
2(sin θ)
2
2g B
4 L
4
例3 AD [由图结合几何知识可知在Ⅰ区的轨迹圆心不在O 点,故A 正确;
由洛伦兹力提供向心力qvB=mv
2
r ,可得r=mv
qB ,故在Ⅰ区和Ⅱ区的轨迹半径
之比为
r1
r2
=B2
B1
=1
4,故B 错误;设粒子在磁场Ⅱ区偏转的圆心角为α,由几何
关系cos α=
r2
r1+r2
=4
5 ,可得α=37°,故粒子在Ⅰ区运动的时间为t1=
360° -2(90° -37°)
360°
T=254°
360° ×2π m
q B1
,粒子在Ⅱ区运动的时间为t2=2×37°
360° T=
74°
360°×2π m
q B2 ,联立可得在Ⅰ区和Ⅱ区的运动时间之比为
t1
t2
=127
148,故D 正确;
粒子在Ⅰ区和Ⅱ区的轨迹长度分别为l1=360° -2(90° -37°)
360°
×2πr1=254°
360°
×2πr1,l2=2×37°
360° ×2πr2=74°
360°×2πr2,故在Ⅰ区和Ⅱ区的轨迹长度之比为
l1
l2
=127
148,故C 错误。故选AD。]
针对训练 解析:(1)由题意粒子水平发射后做匀速圆周运动,要在O 点产生光
点,其运动半径r=3h
2
运动过程中由洛伦兹力提供的向心力有qvB=m v
2
r
联立解得v=qBr
m =3qBh
2m 。
(2)若K 从水平方向逆时针旋转60°,其两端同时发射的正、负粒子恰都能在N
点产生光点,则两端粒子的轨迹正好构成一个完整的圆,且在N 点相切,如图
甲
由于K 从水平方向逆时针旋转60°,则θ=30°,根据几何关系可知此时粒子做
匀速圆周运动的半径为r1=2h
根据洛伦兹力提供向心力可知qv1B=mv1
2
r1
解得v1=qBr1
m
=2qBh
m
。
(3)由题意带正电粒子恰好在M 点产生光点,则关闭磁场时粒子速度恰好指向
M,过M 点作正电粒子轨迹的切线,切点为P,如图乙
根据前面解析可知ON=√3h,所以NM=2√3h
由于O'N=r1=2h,且O'N⊥NM
根据几何关系可知∠NO'M=∠PO'M=60°,而∠KO'N=120°
所以α=120°
粒子在磁场中运动的周期T=2π m
qB ,对应的圆心角α=120°
所以t=1
3T=1
3·2π m
qB =2π m
3qB 。
答案:(1)3qBh
2m  (2)2qBh
m
 (3)2π m
3qB
例4 AD [根据qvB=mv
2
r 可得粒子在磁场中运动轨迹半径r=d,如图甲所示,
当初速度方向与Oa 夹角为30°,粒子恰好经过a 点,当初速度方向与Oa 夹角
满足30°≤α≤90°,粒子到达ab 边,所以从ab 边射出磁场的粒子数为总数的1
6,
故A 正确;
如图乙所示,初速度方向与Oa 夹角满足90°≤α≤270°时,粒子从bc 边射出磁
场,占粒子总数的1
2,故B 错误;
如图丙所示,当射入点O 与bc 边上的射出点的连线与bc 边垂直时,此粒子在
磁场中运动时间最短,运动时间t=T
6 =π m
3qB,故C 错误;
如图丁所示,当转过圆心角为270°时路径最长,转过圆心角为60°时路径最短,
所以能够打在ab 和bc 边上的所有粒子在磁场中运动最长路径与最短路径之比
为9∶2,故D 正确。
故选AD。]
针对训练1 A [由于带电粒子在磁场中做匀速圆周运动,则电子在磁场中运
动的时间为t=s
v0,设正方形abcd 的边长为l,则s1=π· l
4,s2=π· l
2,s3=π
2 ·l,
则有t1 < t2 = t3,故选A。]
针对训练2 BC [能够从ab 边射出的电子,半径最小为从b 点射出,如图甲
所示
由几何关系可知r1=
L
cos 30° =2√3
3 L
半径最大为从a 点射出,如图乙所示
由几何关系可知r2=√3L,由牛顿第二定律有qvB=mv
2
r ,解得r=mv
qB =v
kB,
则有2√3
3 L≤v
kB≤√3L,为使粒子从ab 边射出磁场区域,粒子的速度范围为
2√3kBL
3
≤v≤√3kBL,故选BC。]
针对训练3 解析:(1)粒子垂直于y 轴进入圆形磁场,在坐标原点O 汇聚,满
足磁聚焦的条件,即粒子在磁场中运动的半径等于圆形磁场的半径r1,粒子在
磁场中运动,洛伦兹力提供向心力,有qvB1=mv
2
r1
解得B1=mv
qr1。
(2)粒子从O 点进入下方虚线区域,然后平行x 轴飞出,为磁发散的过程,即粒
子在下方圆形磁场运动的轨迹半径等于磁场半径,粒子轨迹最大的边界如图所
示,图中圆形磁场即为最小的匀强磁场区域
磁场半径为r2,根据qvB=mv
2
r 可知磁感应强度为B2=mv
qr2
根据左手定则可知磁场的方向为垂直纸面向里,圆形磁场的面积为S2=πr2
2。
答案:(1) mv
qr1 (2) mv
qr2 垂直于纸面向里 πr2
2
微专题11 带电粒子在复合场中的运动1
题点通·突破高频考点
例1 解析:(1)设粒子经过N 时的速度大小为vN,则对粒子从M 到N 的运动
过程,根据动能定理有qU=1
2mv N
2
解得vN=√
2qU
m 。
(2)粒子在C2中做类平抛运动,设粒子经过P 时沿y 轴方向的速度大小为vy,速
度方向与y 轴正方向的夹角为θ,粒子在C2中的运动时间为t,则根据牛顿第二
定律有qU
d =ma
根据匀变速直线运动规律,在沿y 轴方向有d=1
2at2,vy=at
又tan θ=
v N
v y
联立解得θ=45°。
(3)粒子在P 处时的速度大小为
vP=√v N
2 + v y
2
粒子在磁场中做匀速圆周运动,根据牛顿第二定律有qvPB=mvP
2
R
由几何关系可知R=√2d
联立解得B=1
d √
2mU
q
。
答案:(1)√
2qU
m  (2)45°
(3)1
d √
2mU
q
针对训练1 解析:(1)因粒子发射方向与OP 夹角为60°时恰能垂直穿过M 板Q
点的小孔,则由几何关系cos 60°=3 L-r
r
解得r=2L
根据T=2π r
v
得T=4 π L
v
由于同一条弦可能对应两个圆弧,则t1=T
3 =4 π L
3 v ,t2=2T
3 =8 π L
3 v 。
(2)随着粒子不断打到N 极板上,N 极板带电量不断增加,向下的电场强度增加,
粒子做减速运动,当粒子恰能到达N 极板时满足v2=2ad,a=qE
m
解得E=m v
2
2qd 。
(3)因为r=2L
可得OP=rsin 60°=√3L
可得粒子从磁场上方直接打到M 板上表面的位置与O 点的最大距离为xm1=
√(2r )
2-(OP)
2=√13L
当N 极板吸收一定量的粒子后,粒子再从Q 点射入极板后会返回,从Q 点射出
后继续做圆周运动,这时打在M 板上表面的位置与O 点的距离xm2=OQ+2r=
7L>xm1
则粒子打在M 板上表面的位置与O 点的最大距离为7L。
(4)因金属板厚度不计,当粒子在磁场中运动轨迹的弦长仍为PQ 长度时,粒子
仍可从Q 点进入两板之间,由几何关系可知此时粒子从P 点沿正上方运动,进
入两板间时的速度方向与M 板夹角为α=30°,则在两板间运动时间t=
2v sin α
a
其中a=v
2
2d
打到M 板下表面距离Q 点的最小距离s=vcos α·t
解得s=2dsin 2α=√3d。
答案:(1)4 π L
3 v  8 π L
3 v  (2)m v
2
2qd
(3)7L (4)√3d
针对训练2 解析:(1)根据题意,作出甲、乙两粒子在Ⅰ区和Ⅱ区中的运动轨
迹,如图所示。
乙经过Ⅰ区的速度偏转角为30°,则乙在Ⅰ区运动轨迹所对的圆心角为30°
根据几何关系有r 乙sin 30°=L
对乙在Ⅰ区运动的过程,由洛伦兹力提供向心力有qv0B=m v0
2
r乙
联立解得B=mv0
2qL。
(2)乙从进入Ⅰ区到运动至P 点的过程,运动时间t1=30°+30°
360°
T
又T=
2π r乙
v0
=4 π L
v0
解得t1=2π L
3 v0
分析可知,甲、乙都沿x 轴正方向从P 点射入Ⅲ区,在t1时间内,甲从P 点运
动到O 点,根据运动学规律有
d=3
2v0t1+1
2at1
2
根据牛顿第二定律有qE0=ma
联立解得d=3
2πL。
(3)甲从P 点运动到O 点的过程,根据运动学规律有v 甲O=3
2v0+at1
解得v 甲O=3v0
由于甲在Ⅳ区做匀速直线运动,则甲所在位置的电场强度为
E 甲=ωt-kx=ωt-kv 甲Ot=0
解得k=ω
3 v0
当甲运动t0时间至x=x0处时,乙在Ⅳ区x=(x0-Δx)处
在x=x0处有E 甲=ωt0-kx0=0
在x=(x0-Δx)处有E 乙=ωt0-k(x0-Δx)
又F=qE 乙
联立解得F=qω
3 v0Δx。
答案:(1)m v0
2qL (2)3
2πL (3)F=qω
3 v0Δx
针对训练3 解析:(1)根据带电粒子在右侧磁场中的运动轨迹结合左手定则可
知,粒子带正电;粒子在磁场中运动的周期为T=2t0
根据T=2π m
qB
则粒子所带的电荷量q=π m
Bt0。
(2)若金属板的板间距离为D,则板长为π D
3 ,粒子在板间运动时π D
3 =vt0
出电场时竖直速度为零,则竖直方向
y=2×1
2× U 0q
Dm (0.5t0)2
在磁场中时qvB=mv
2
r
其中的y=2r=2mv
qB
联立解得v=π√
π U 0
24 Bt0
D=√
3 π t0U 0
8 B
。
(3)带电粒子在电场和磁场中的运动轨迹如图。
由(2)的计算可知金属板的板间距离
D=3r
粒子在3t0时刻再次进入中间的偏转电场,在4t0时刻进入左侧的电场做减速运
动,速度为零后反向加速,在6t0时刻再次进入中间的偏转电场,6.5t0时刻碰到
上极板,因粒子在偏转电场中运动时,在时间t0内静电力做功为零,在左侧电
场中运动时,往返一次静电力做功也为零,可知整个过程中只有从开始到进入
左侧电场时静电力做功和最后0.5t0时间内静电力做功,则W=1
2mv2+U 0q
D ×
D
3 =π
3mU 0
48 Bt0
+π mU 0
3 Bt0
=π mU 0(π
2+16)
48 Bt0
。
答案:(1)正电 π m
Bt0 (2)√
3 π t0U 0
8 B
π√
π U 0
24 Bt0
 (3)π mU 0(π
2+16)
48 Bt0
例2 D [带电液滴在重力场、匀强电场、匀强磁场的复合场中做匀速圆周运
动,可知液滴所受重力与静电力平衡,即静电力方向竖直向上,液滴带负电,
有qE=mg,根据左手定则可判断带电液滴沿顺时针方向运动,对液滴有qvB=
mv
2
R ,联立解得v=BRg
E ,故A、B 错误;若仅撤去匀强磁场,带电液滴仅在重
力和静电力作用下,受力平衡,将做匀速直线运动,故C 错误;若仅撤去匀强
电场,带电液滴运动过程中,只有重力做功,机械能一定不变,故D 正确。故
选D。]
变式训练 解析:
带电体在复合场中能沿着MN 做匀速直线运动,可知液滴受力情况如图所示。
可知,液滴带正电。由受力平衡可知qvB=√2qE
解得速度为v=√2 E
B 。
答案:正电 √2 E
B
针对训练 解析:(1) 带电小球进入复合场后,恰能做匀速圆周运动,重力与
静电力平衡,重力竖直向下,静电力竖直向上,即小球带正电。
由qE=mg。
解得E=mg
q 。
(2) 带电小球在进入磁场前做自由落体运动,根据机械能守恒有 mgh=1
2mv2
带电小球在磁场中做匀速圆周运动,设半径为R,由牛顿第二定律有 qvB=m
v
2
R
由于带电小球在Ⅰ、Ⅱ两个区域运动过程中q、v、B、m 的大小不变,故三段
圆周运动的半径相同,以三个圆心为顶点的△O1O2O3为等边三角形,边长为
2R,内角为60°,如图甲所示。由几何关系知R=
d
sin 60°
解得h=2q
2B
2d
2
3m
2 g 。
(3)当带电小球在Ⅰ区域做圆周运动的圆弧与PQ 相切时,运动轨迹如图乙所示,
有半径R=d
解得h0=q
2B
2d
2
2m
2 g
分类讨论:
①当h<h0时,带电小球进入磁场Ⅰ区域的速度较小,半径较小,不能进入Ⅱ区
域,由磁场上边界MN 第一次穿出磁场Ⅰ区域,此过程静电力做功W=0
②当h>h0时,带电小球进入磁场Ⅰ区域后由下边界PQ 第一次穿出磁场Ⅰ区域
进入Ⅱ区域,此过程静电力做功 W=-qEd=-mgd。
答案:(1) 带正电 mg
q  (2) 2q
2B
2d
2
3m
2 g  (3)见解析
例3 AC [由左手定则可知,带正电粒子在磁场中受到向上的洛伦兹力,带负
电粒子在磁场中受到向下的洛伦兹力,则等离子体从左侧喷入磁场时,带正电
粒子向上偏转,带负电粒子向下偏转,所以极板MN 带正电,为发电机的正极,
A 正确;极板间的电压稳定后,对在极板间运动的某个带电粒子,有qE=
qvB,又U=Ed,可得U=vBd,所以仅增大两极板间的距离d,极板间的电压
增大,B 错误;结合B 项分析可知,仅增大等离子体的喷入速率v,极板间的
电压增大,C 正确;结合B 项分析可知,仅增大等离子体的正、负带电粒子数
密度,极板间的电压不变,D 错误。]
针对训练 D [设样品每平方米载流子(电子)数为n,电子定向移动的速率为
v,则时间t 内通过样品的电荷量q=nevtb,根据电流的定义式得I=q
t =
nevb,当电子稳定通过样品时,其所受静电力与洛伦兹力平衡,则有eU
b =
evB,联立解得U=I
neB,结合题图(b)可知k=I
ne =88×10
-3
320×10
-3 V/T,解得
n≈2.3×10¹⁶,D 正确。]
微专题12 带电粒子在复合场中的运动2
题点通·突破高频考点
例1 解析:(1)将电子的初速度分解为沿x 轴方向的速度v0、y 轴方向的速度
vy0,则电子做沿x 轴正方向的匀速运动和投影到yOz 平面内的圆周运动,又电
子做匀速圆周运动的周期为T=2π m
eB ,电子均能经过O 进入电场,则L
v0=nT(n
=1,2,3,…)
联立解得B=2n π mv0
eL
(n=1,2,3,…)
当n=1 时,Bmin=2π m v0
eL
。
(2)由于电子始终未与筒壁碰撞,则电子投影到yOz 平面内的圆周运动的最大半
径为r,由洛伦兹力提供向心力有evy0maxBmin=mv y 0max
2
r
则|tan θ|=|
v y 0max
v0 |=2π r
L 。
(3)电子在电场中做类斜抛运动,当电子运动到O 点时沿y 轴正方向的分速度大
小为vy0max时,电子在电场中运动时在y 轴正方向的位移最大,由牛顿第二定律
有
eE=ma
由速度位移公式有2aym=v y 0max
2
联立解得ym=2m π
2r
2v0
2
eE L
2
。
答案:(1)2π m v0
eL
 (2)2π r
L  (3)2m π
2r
2v0
2
eE L
2
针对训练 BD [带电粒子沿x 轴进入,磁场B 沿z 轴,故粒子在xOy 平面将做
匀速圆周运动,由洛伦兹力提供向心力,则有qvB=mv
2
r 、T=2π r
v ,其角速度
ω=2π
T =qB
m ,同时,电场E 也沿z 轴,使粒子在z 轴方向做匀加速运动,加速
度为a=qE
m ,分析xOy 平面运动,设粒子从O(0,0)出发,初速度沿x 轴正方
向,则半径r=mv
qB ,角速度ω=qB
m ,粒子只有在ωt = 2nπ(n 为正整数)时才再
次回到xOy 平面的原点(0,0)。其最小正周期对应n=1,时间为T0=2π
ω ,z 方
向运动方程为z(t)=1
2
qE
m
t2,要求粒子同时满足在xOy 平面回到原点且到达z
= h,即t=nT0=n·2π
ω (n=1,2,3,…),则h=1
2
qE
m
n·2π
ω
2(n=1,2,
3,…),又 ω=qB
m ,代入可解得q
m =2n
2π
2 E
h B
2
(n=1,2,3,…),由上式可见,
当n = 1 时,q
m =2π
2 E
h B
2 ,当n= 2 时,q
m =8 π
2 E
h B
2 ,故选BD。]
例2 B [分析可知,开始一段较短时间内,粒子具有沿y 轴正方向的速度,由
左手定则可知,粒子应向左侧偏转,A、C 项错误;由于粒子所受静电力沿y 轴
正方向,且粒子初速度为零、初始位置在坐标原点,故粒子运动轨迹的最低点
在x 轴上,D 项错误,B 项正确。]
例3 解析:(1)由题知,入射速度为v0时,电子沿x 轴做直线运动,则有Ee=
ev0B
解得E=v0B。
(2)电子在竖直向下的匀强电场和垂直坐标平面向里的匀强磁场的复合场中,由
于洛伦兹力不做功,且由于电子入射速度为v0
4 ,则电子受到的静电力大于洛伦
兹力,则电子向上偏转,根据动能定理有eEy1=1
2m
1
2v0
2-1
2m
1
4v0
2
解得y1=3m v0
32eB 。
答案:(1)v0B (2)3mv0
32eB
拓展训练 解析:
(1)在O 点把粒子的速度v0
4 分解为v1=3
4v0和v2=v0两个分速度,v1对应的洛伦
兹力为ev1B,v2对应的洛伦兹力等于静电力,粒子的运动分解为线速度大小为
v1的匀速圆周运动和速度大小为v2的匀速直线运动,粒子在最高点的速度v'
v'=v1+v2=7
4v0。
(2)粒子做匀速圆周运动的向心力为ev1B
ev1B=mv1
2
r
r=m v1
eB =3m v0
4 eB
则y=2r=3mv0
2eB 。
(3)粒子做匀速圆周运动的周期等于粒子做该曲线运动的周期,ev1B=m v1
2
r
T=2π r
v1
=2π m
eB 。
答案:(1)7
4v0 (2)3m v0
2eB  (3)2π m
eB
例4 解析:(1)闭合开关S,当滑片处于滑动变阻器中点时,由串并联电路规
律可得电容器两极板间的电压为
U=
R
2
R+r0
E0=
r0
2r0+r0
E0=1
3E0
粒子从a 点进入电容器后,在电容器中受到静电力的作用,做类平抛运动,从
b 点离开电容器,设粒子从a 点运动到b 点的时间为t,则在水平方向由运动学
公式有√3d=v0t
在竖直方向由牛顿第二定律有
U
d q=ma
由运动学公式有1
2d=1
2at2
联立可得q=m v0
2
E0
。
(2)设粒子经过b 点时的速度大小为v,速度方向与水平方向的夹角为θ,则由平
抛运动的推论可知tan θ=2×
d
2
√3d =√3
3
则θ=30°
由几何关系可知v=
v0
cos θ =2√3 v0
3
粒子进入磁场后在磁场中做匀速圆周运动,从c 点进入电容器,设粒子在磁场
中的运动半径为r,作出粒子从a 点运动到c 点的运动轨迹如图甲所示
由几何关系可知r=
d
2
sin 60° =√3
3
d
在磁场中由洛伦兹力提供向心力有
qvB=mv
2
r
联立可得B=
2 E0
d v0
。
(3)在平行板电容器的右侧再加一个方向水平向右的匀强电场,则粒子在平行板
电容器的右侧不仅受到洛伦兹力的作用,还受到水平向右的静电力的作用,则
可将粒子在b 点的速度分解,使竖直向上的分速度v1产生的洛伦兹力刚好平衡
静电力的作用,如图乙所示,则有qv1B=Eq
可得v1=E
B =2√3
3 v0
由于v1和v 的大小相等,则由几何关系可知粒子在b 点的另一分速度v2=2vcos
30°=2v0,方向与竖直方向的夹角为30°,则粒子在平行板电容器右侧的运动可
分解为速度为v1的竖直向上的匀速直线运动和速率为v2的匀速圆周运动,设粒
子做匀速圆周分运动的半径为r',则由洛伦兹力提供向心力有
qv2B=mv2
2
r '
可得r'=d
作出粒子圆周分运动的大致轨迹如图丙所示
由几何关系可知xm=r'cos 30°+r'=2+√3
2
d。
答案:(1)m v0
2
E0
 (2)
2 E0
d v0
 (3)2+√3
2
d
例5 解析:(1)由题意可知,粒子在左侧的电场中运动时沿AD 方向的位移为L
2 ,
沿AE 方向的位移为L,设运动时间为t1,加速度为a1,有L=v0t1,L
2 = 1
2a1
t1
2
又根据牛顿第二定律qE1=ma1
解得E1 = m v0
2
qL 。
(2)设粒子经过EH 的中点时的速度为v,此时沿EH 方向的分速度为vy,有v y
2
= 2a1 × L
2
又因为v0
2 + v y
2 = v2
解得v=√2v0
设粒子进入磁场后的运动轨迹半径为R,有qvB=m v
2
R
解得R=√2
2 L
由几何关系可知,粒子在磁场中的运动轨迹对应的圆心角为90°,故粒子在磁场
中运动的时间t=1
4×2π m
qB =π L
4 v0。
(3)设IL 的中点为Q,IM 的中点为T,则粒子离开磁场时速度方向沿QT,设粒
子在右边的电场中运动的时间为t2,加速度为a2,有√2
2 L=vt2,L = 1
2a2 t2
2
又qE2=ma2
解得E2 = 8m v0
2
qL
。
答案:(1)mv0
2
qL  (2) π L
4 v0 (3)8mv0
2
qL
针对训练 解析:(1)离子甲从A 点射入电场,由O 点沿z 轴正方向射出,只受
沿y 轴负方向静电力的作用,所以在z 轴正方向上,离子甲做匀速直线运动,
在从A 到O 的运动过程中,在z 轴正方向上有L=v0tcos β
在y 轴正方向上有0=v0sin β-at
由牛顿第二定律有Eq=ma
解得E=mv0
2sin β cos β
qL
。
(2)离子甲进入磁场Ⅰ中,当离子甲运动轨迹与磁场Ⅰ上边界相切时,由洛伦兹
力充当向心力有
qv1B=m v1
2
R1
,其轨迹半径R1=d
经半个圆周由(0,2d,0)进入磁场Ⅱ,然后在垂直匀强磁场Ⅱ的平面内运动,
由洛伦兹力充当向心力有qv1·√2
2 B=m v1
2
R2
,解得R2=√2d
轨迹恰与xOz 平面相切,则此时离子甲速度最大,即vm=v1=Bqd
m 。
(3)离子甲以v2=Bq d
2m 射入磁场Ⅰ,则离子甲在磁场Ⅰ中的轨迹半径R1'=d
2,离
子甲在磁场Ⅰ中转半个圆周,由y 轴上(0,d,0)处第二次穿过xOy 面进入磁场
Ⅱ,在磁场Ⅱ中的轨迹半径为R2'=√2
2 d,离子甲在磁场Ⅱ中偏转半个圆周,由
x 轴上(d,0,0)处第三次穿过xOy 面进入磁场Ⅰ,速度方向平行于z 轴正方向,
再在磁场Ⅰ中偏转半个圆周第四次穿过xOy 面,轨迹如图1 所示,所以离子第
四次穿过xOy 平面的位置坐标为(d,d,0)。
图1
(4)设离子乙的速度为v2',根据离子甲、乙动能相同可得1
2mv2=1
2×4mv'2
2
解得v2'=1
2v2
由(3)问可知离子甲在磁场Ⅰ、Ⅱ中运动的轨迹半径分别为R1'=d
2,R2'=√2
2 d
则离子乙在磁场Ⅰ、Ⅱ中的轨迹半径分别为R1″=d,R2″=√2d
根据几何关系可知离子甲、乙运动轨迹第一个交点如图2 所示
图2
从O 点进入磁场到第一个交点过程,有
t 甲=T 甲1+T 甲2=2π m
qB +
2π m
q· √2
2 B
=2(√2+1)π m
qB
t 乙=T 乙1
2 +T 乙2
2
=2π ·4 m
2qB
+
2π ·4 m
2q· √2
2 B
=4(√2+1)π m
qB
可得离子甲、乙到达它们运动轨迹第一个交点时间差为Δt=t 乙-t 甲=
2(√2+1)π m
qB
。
答案:(1)m v0
2sin β cos β
qL
 (2)Bqd
m
(3)(d,d,0) (4)2(√2+1)π m
qB
大单元四 电路与电磁感应
微专题13 直流电路与交流电路
题点通·突破高频考点
例1 D [t=0 时感应电动势最大,则线框处于与中性面垂直的位置,选项A
错误;t=0.5×10⁻² s 时感应电动势为零,则此时线框的磁通量变化率为零,选
项B 错误;线框的电动势有效值为E=220√2
√2
 V=220 V,选项C 错误;交流
电的周期为0.02 s,一个周期内电流方向改变2 次,可知线框中的电流方向每
秒变化100 次,选项D 正确。]
针对训练1 BC [由右手定则可知,通过电阻的电流方向为 e→R→f,A 错误;
由法拉第电磁感应定律可知,平均感应电动势E=ΔΦ
Δt =BLr
Δt ,平均感应电流
I =E
2 R =BLr
2 R Δt ,通过电阻R 的电荷量q=IΔt=BLr
2 R ,B 正确;回路产生正弦
式感应电流,感应电动势的最大值Em=BLv0,感应电动势的有效值 E 有效=
BLv0
√2 ,通过R 的电流有效值I 有效=E有效
2 R =BLv0
2√2 R ,金属棒从cd 到ab 过程R
上产生的热量Q=I 有效
2
R· π r
2v0
=π r B
2 L
2v0
16 R
,C 正确;由功能关系可知 W=
mgr+2Q=mgr+π r B
2 L
2v0
8 R
,D 错误。故选BC。]
针对训练2 B [结合Q=U
2
R t 可知Q1=
U 0
√3
2 1
R1
·T
2 +(U0)2 1
R1
·T
2 =2U 0
2T
3 R1
,Q2
=
U 0
√2
2 1
R2
·T=U 0
2T
2 R2
,又R1=R2,所以
Q1
Q2
=4
3,B 正确。]
例2 D [由题意知R1=R2=R,且电功率相等,即P1=P2,由P=I2R 可知I1
=I2,即原、副线圈中的电流相等,由理想变压器的电流与线圈匝数关系
I 1
I 2
=n2
n1
,得原、副线圈匝数之比n1∶n2=1∶1,故A 错误;设原线圈两端电压
为U1,副线圈两端电压为U2,由
n1
n2
=U 1
U 2
知副线圈两端电压为U2=U1,即R2两
端的电压也为U1,由P=UI 可知R1两端电压也为U1,则电源的输出电压为U
=2U1,则原线圈两端电压U1=U
2 ,故B 错误;由欧姆定律可得通过R2的电流
为U
2 R,故C 错误;由P1=P2=U
2
4 R,根据能量守恒定律知,电源的输出功率为
P=P1+P2=U
2
2 R,故D 正确。故选D。]
针对训练1 B [根据原、副线圈的电压与匝数关系,可得
U 1
U 2
=n1
n2
,代入数据
解得
n1
n2
=1
25,A 错误;R 造成的电压损失ΔU=I2R,又I2=P
U 2
=1 000 kW
10 kV
=100 A,联立得ΔU=500 V,B 正确;变压器原线圈中的电流I1=
P
U 1
=1 000 kW
400 V
=2 500 A,C 错误;变压器原、副线圈中的电流频率一定相
同,D 错误。]
针对训练2 AC [由理想变压器的工作原理可知
U 1
U 2
=n1
n2
,U 1
U 3
=n1
n3
,代入数
据得
n1
n2
=5
1 ,n1
n3
=5
1,A 正确,B 错误;理想变压器的输入功率等于输出功率,
则P1=P2+P3=10.5 kW,C 正确;变压器输出交变电压,两副线圈输出电压的
最大值不是220 V,D 错误。]
例3 B [电阻R1上无电流,增大R1的阻值,对电路没有影响,电容器两极板
间电压不变,电场强度不变,尘埃所受静电力大小不变,静电力仍然等于重力,
尘埃颗粒仍然处于静止状态,A 错误;减小R2的阻值,根据串反并同,R3两端
电压增大,电容器两极板间电压增大,电容器内部电场强度增大,尘埃所受静
电力增大,静电力大于重力,尘埃向上运动,B 正确;减小R3的阻值,闭合回
路的总电阻减小,闭合回路的总电流增大,电阻R2和电源内阻的总电阻两端的
总电压增大,R3两端的电压减小,电容器两极板间电压减小,电容器内部电场
强度减小,尘埃所受静电力减小,静电力小于重力,尘埃向下运动,C 错误;
增大M、N 间距,两极板间电压不变,电容器内部电场强度减小,尘埃所受静
电力减小,静电力小于重力,尘埃向下运动,D 错误。]
针对训练1 B [
将理想变压器与副线圈电路等效为一个电阻R',则有R'=
U 1
I 1
,根据理想变压
器的工作原理可知,
U 1
U 2
=n1
n2
=k,
I 1
I 2
=n2
n1
=1
k ,又R=
U 2
I 2
,联立解得R'=
k2R,等效电路如图所示,又R'的电功率等于灯泡的电功率,S 与c 相连时回路
中电流最大,R'的电功率最大,灯泡的电功率最大,A 错误;当S 与a 相连时,
根据串联分压规律可知,R'两端的电压U1=
k
2 R
3 R+k
2 RU=k
2
3+k
2U,则灯泡两端
的电压U2=
U 1
k =kU
3+k
2,B 正确;当S 与b 相连时,等效电路中的电流I1=
U
(2+ k
2)R,则流过灯泡的电流I2=kI1=
kU
(2+k
2)R,C 错误;当S 与c 相连时,等
效电路中的电流I1=
U
(1+k
2)R,则R'的电功率P1=I 1
2R'=
k
2U
2
(1+k
2)
2 R,即灯泡的
电功率为P2=
k
2U
2
(1+ k
2)
2 R,D 错误。]
针对训练2 B [设交变电源电压的有效值为U0,在原线圈回路中有U0=
U+IR0,变形得U=U0-IR0,结合题图乙可知,U⁃I 图像斜率的绝对值表示R0
=24
5-2 Ω=8 Ω,将I=2 A,U=24 V,代入U0=U+IR0,解得U0=40 V,故
A 错误;将理想变压器与滑动变阻器整体等效为一个电阻,等效电阻Rx=
U 1
I 1
=
n1
n2
U 2
n2
n1
I 2
=(
n1
n2)
2
R,变压器的输出功率等于滑动变阻器消耗的功率,则有P
=(
U 0
R0+ Rx)
2
Rx=
U 0
2
R0
2
Rx
+ Rx+2 R0
,当Rx=R0时,滑动变阻器消耗的功率最大,最
大功率为Pm=U 0
2
4 R0
=50 W,此时滑动变阻器接入电路的阻值为4R0,则有Rx=
(
n1
n2)
2
4R0=R0,解得n1∶n2=1∶2,故B 正确,D 错误;当滑动变阻器的阻值调
到最大Rm时,则等效电阻Rx=(
n1
n2)
2
Rm也最大,可知原线圈的电流最小,由题
图乙可知最小电流为I=2 A,对应的电压表示数为U=24 V,则等效电阻Rx=
U
I =(
n1
n2)
2
Rm,解得Rm=48 Ω,故C 错误。]
微专题14 电磁感应规律及其综合应用
题点通·突破高频考点
例1 C [根据右手定则可知,图示位置直金属棒Oa 部分充当电源,电源内部
电流方向为O→a,则在外电路电流方向为b→O,则杆O 点电势低于b 点电势,
故A 错误;由法拉第电磁感应定律可知,感应电动势E 感=Bdv=Bd·
ωd
2 =Bωd
2
2
,根据等效电路可知,圆环部分电阻为R 环=
1
1
R + 1
R
=R
2 ,整个电
路的总电阻为R 总=R 环+R=3 R
2 ,干路电流为I=
E感
R总
=Bωd
2
3 R ,a、b 两点的电
势差大小Uab=IR 环=Bωd
2
6
,故B 错误;转动过程中金属棒与圆环上消耗的电
功率分别为P 棒=I2R,P 环=I2R 环=I
2 R
2 ,故转动过程中金属棒与圆环上消耗的
电功率之比为P 棒∶P 环=2∶1,故C 正确;棒转动一圈时段内通过金属棒的电
荷量为q=IΔt=ΔΦ
R总Δt Δt=
ΔΦ
R+ R
2
=0,故D 错误。]
变式训练1 解析:q=I·Δt=Bωd
2
3 R ×2π
ω ·1
4 =B π d
2
6 R 。
答案:B π d
2
6 R
变式训练2 解析:棒转动一圈时金属棒上产生的热量Q=I2Rt=
Bωd
2
3 R
2·R·
2π
ω =2π B
2ωd
4
9 R
。
答案:2π B
2ωd
4
9 R
针对训练 解析:(1)①根据题意可知,飞轮逆时针转动,根据电路特点可知,
三根辐条中的电流均沿辐条指向圆心,如图所示,根据左手定则可知,磁场方
向垂直纸面向外
由于电压表示数U=8 V,则电源内阻与限流电阻的总分压为
U 总=E-U=4 V
根据欧姆定律得I=
U 总
r + R1
=10 A。
②根据能量守恒定律有UIt=I2·R
3 t+mgvt
代入数据解得v=5 m/s。
(2)①根据题意可知,物块匀速下降的速度v'=v=5 m/s,且稳定时每根辐条中
的电流与(1)中的相同,则根据能量守恒定律有
mgv't=I2· R
3 t+I2R2t
代入数据解得R2=0.2 Ω。
②稳定时,重物重力的功率等于三根辐条克服安培力做功的总功率,则有
mgv'=3B· I
3a·v '
2
代入数据解得B=2.5 T。
答案:(1)①磁场方向垂直纸面向外 10 A ②5 m/s (2)①0.2 Ω ②2.5 T
例2 C [由于E=BLv,E=IR,FA=BIL,联立得FA=B
2 L
2v
R
,再结合楞次
定律,可知金属棒刚开始向右做匀减速直线运动,后向左做匀加速直线运动,
且加速度一直为a=
F0 R
B
2 L
2t0
,方向向左,综上当v=0 时,即t=t0时,F≠0,且
向左,故选C。]
针对训练 A [根据题意,设导体棒的电阻为R,导轨间距为L,磁感应强度
为B,导体棒速度为v 时,受到的安培力为F=BIL=B
2 L
2v
R
,可知F∝v,由
牛顿第二定律可得,导体棒的加速度为a=mgsin θ - F
m
=gsin θ-B
2 L
2v
mR ,可
知,随着速度的增大,导体棒的加速度逐渐减小,当加速度为零时,导体棒开
始做匀速直线运动,则v⁃t 图像的斜率逐渐减小直至为零时,速度保持不变,
由于安培力F 与速度v 成正比,则F⁃t 图像的斜率逐渐减小直至为零时,F 保
持不变,故A 正确,B、C 错误;根据题意,由公式可得,感应电流为I=BLv
R
,由数学知识可得Δ I
Δt =BL
R · Δv
Δt =BLa
R ,由于加速度逐渐减小,则I⁃t 图像的斜
率逐渐减小,故D 错误。]
例3 解析:(1)当OA 棒切割磁感线的有效长度为l1=√2L 时,该棒产生的感应
电动势最大,有
Emax=Bl1
2ω
2
=BL2ω
此时CD 棒所受的安培力最大,结合I=E
R和安培力公式有
FAmax=ImaxBL=B
2 L
3ω
R
当OA 棒切割磁感线的有效长度为l2=L 时,该棒产生的感应电动势最小,有
Emin=Bl2
2ω
2
=B L
2ω
2
此时CD 棒所受的安培力最小,有
FAmin=IminBL=B
2 L
3ω
2 R
。
(2)设CD 棒的质量为m,CD 棒与平行导轨间的最大静摩擦力为f
OA 棒在转动过程中,CD 棒在所受安培力达到最大和最小时均恰好静止,则有
FAmax=mgsin θ+f
FAmin+f=mgsin θ
结合(1)问分析有FAmax=4
3 mgsin θ
则撤去推力瞬间,CD 棒的加速度方向沿平行导轨向上,对CD 棒由牛顿第二定
律有
FAmax+μmgcos θ-mgsin θ=ma
联立解得CD 棒与导轨间的动摩擦因数为μ=3a- gsin θ
3 gcos θ 。
答案:(1)B
2 L
3ω
R
 B
2 L
3ω
2 R
 (2)3a- gsin θ
3 gcos θ
针对训练 解析:(1)线框以v=2 m/s 的速度匀速通过磁场,ab 边在磁场中运
动时产生的电动势为E=BLv=0.3 V
另两条边并联,总电流I=
E
3
2 R =2 A
ab 两点间电势差为外电路电压,故Uab=I×1
2R=0.1 V。
(2)线框通过磁场,任何一条边切割磁感线产生的电动势都为E=BLv
切割的那一条边相当于电源,另两条边并联,总电流I=
E
3
2 R
=2BLv
3 R
在磁场中运动的那条边受到的安培力F 安=BIL=2B
2 L
2v
3 R
对线框任意时刻根据牛顿第二定律F-F 安-μmg-FT=ma,FT-mg=ma
联立得F=2B
2 L
2v
3 R
+μmg+mg+2ma
线框从静止出发做匀加速直线运动,则有v=at
可知μmg+mg+2ma=3.8 N,得a=2 m/s2
代入得F=(0.3t+3.8) N。
(3)ab 边穿过磁场时受到的安培力F 安=BIL=2B
2 L
2v
3 R
根据图像得v=kx
联立解得F 安=2B
2 L
2v
3 R
=2B
2 L
2kx
3 R
作F 安⁃x 图像如下
可知图线下方的“面积”表示ab 边克服安培力做的功W 克=1
2×0.6×0.3 J=0.09 J
由功能关系可知Q 总=W 克
又Q=I2Rt,可知Qab=4Qcd=4Qef
所以Qab=2
3Q 总=0.06 J。
答案:(1)0.1 V (2)F=(0.3t+3.8) N (3)0.06 J
例4 解析:(1)设ab 边进入磁场时的速度大小为v,有v2=2gh
ab 边进入磁场时感应电动势E=BLv 得E=BL√2 gh。
(2)ab 边则进入磁场时,线框的加速度最大
根据闭合电路欧姆定律,线框中感应电流的大小I=BLv
R
ab 边受到安培力的大小F=BIL
根据牛顿第二定律有F-mg=ma,得a=B
2 L
2
mR √2 gh-g。
(3)线框穿过磁场的过程中,根据能量守恒定律有Q=mg×2L+1
2mv2-1
2m(
v
2)
2
=
2mgL+3
4mgh。
答案:(1)BL√2 gh
(2)B
2 L
2
mR √2gh-g (3)2mgL+3
4mgh
变式训练 解析:设经过时间t,线框穿过磁场,根据动量定理,得mgt-BILt
=mv
2-mv
根据法拉第电磁感应定律E=ΔΦ
Δt =2B L
2
t
I =E
R =2B L
2
tR

联立得mgt-BL·2B L
2
tR
·t=mv
2-mv
求得t=2B
2 L
3
mgR -√2gh
2g 。
答案:2B
2 L
3
mgR -√2 gh
2 g
针对训练1 解析:(1)由法拉第电磁感应定律可知,初始时刻机械臂1 的感应
电动势大小为E=BLv0
由右手定则可知感应电流方向沿机械臂1 向上。
(2)机械臂1 所受的安培力大小F1=BI1L
机械臂2 所受的安培力F2=BI2L
设此时机械臂1 和2 的速度大小分别为v1、v2,则对机械臂1,由动量定理:
-BI 1LΔt=mv1-mv0
对机械臂2,由动量定理:BI 2LΔt=mv2-0
电容器所带的电荷量Q=I 1Δt-I 2Δt
电容器两端的电压U=BLv1-I1R=BLv2+I2R
又Q=CU
联立知,U=
m(BLv0- I 1 R+ I 2 R)
2m+ B
2 L
2C
,
Q=
mC(BLv0- I 1 R+ I 2 R)
2m+ B
2 L
2C
。
(3)达到稳定时,两机械臂的速度相同,产生的感应电动势与电容器的电压相等,
回路中没有电流,结合(2)问的分析可知此时I1=I2=0,U=
BLmv0
2m+ B
2 L
2C
同时U=BLv
可得两机械臂的速度为v=
m v0
2m+ B
2 L
2C
方向向右
结合(2)问分析,在任意时刻有U=BLv1-I1R=BLv2+I2R
即BL(v1-v2)=I2R+I1R
对该式两边取全过程时间的累计有
BL(v1-v2)Δt=I2RΔt+I1RΔt
其中(v1-v2)Δt=x1-x2=dmin,I1Δt=Q'1,I2Δt=Q'2
即BLdmin=(Q'1+Q'2)R
从开始到最终稳定的过程中,对机械臂1 和机械臂2 分别根据动量定理有-BI
'1L·Δt=mv-mv0,BI'2L·Δt=mv
即BLQ'1=mv0-mv,BLQ'2=mv
可得BL(Q'1+Q'2)=mv0
联立解得两机械臂间初始距离的最小值为dmin=
m v0 R
B
2 L
2 。
答案:(1)BLv0,沿机械臂1 向上
(2)BI1L BI2L
mC(BLv0- I 1 R+ I 2 R)
2m+ B
2 L
2C

(3)
mv0
C B
2 L
2+2m,方向向右 mv0 R
B
2 L
2
针对训练2 解析:(1)设ab 棒刚越过MP 时速度大小为v1,产生的电动势大小
为E1,对ab 在圆弧导轨上运动的过程,由机械能守恒定律有mgL=1
2mv1
2
ab 刚越过MP 时,由法拉第电磁感应定律得E1=BLv1
联立解得E1=BL√2 gL。
(2)经分析知金属环在导轨外的两段电阻被短路,由几何关系可知导轨之间两段
金属环的电阻均为R,它们在电路中并联后的总电阻Rc=R
2
设电路中初始的干路电流为I1,由闭合电路欧姆定律有I1=
E1
R+ Rc
经分析知整个金属环在运动过程中可视为长度为L、电阻为Rc的金属棒,设金
属环刚开始运动时所受的安培力大小为F1、加速度大小为a,则F1=I1LB
由牛顿第二定律得F1=2ma
联立解得a=B
2 L
2√2 gL
3mR
。
(3)经分析,ab 进入磁场后,ab 和金属环组成的系统动量守恒,设两者共速时的
速度大小为v2,由动量守恒定律得mv1=(m+2m)v2
设在极短时间Δt 内,ab 与金属环圆心的距离减少量为Δx,金属环所受安培力
大小为F,流过ab 的电流为I,整个电路的电动势为E,对金属环,由动量定
理得
∑FΔt=2mv2-0
F=ILB
由闭合电路欧姆定律得I=
E
R+ Rc
设金属环圆心初始位置到MP 的最小距离为s,若ab 与金属环共速时,两者恰
好接触,金属环圆心初始位置到MP 的距离最小,对ab 进入磁场到两者共速的
过程,由法拉第电磁感应定律有E=BL Δ x
Δt
s=L+∑Δx
联立解得s=mR√2gL
B
2 L
2
+L。
答案:(1)BL√2 gL (2)B
2 L
2√2gL
3mR
(3)mR√2gL
B
2 L
2
+L
大单元五 机械振动与机械波 光学 热
学 原子物理
微专题15 机械振动与机械波
题点通·突破高频考点
例1 D [由题图乙可知,t=0 时,手机加速度为0,则此时手机所受合力为
0,可知此时弹簧弹力大小F=mg,A 错误;由题图乙可知,t=0.2 s 时,手机
加速度向上,则此时弹簧弹力向上且大于重力,由胡克定律可知,此时弹簧伸
长量大于平衡位置弹簧的伸长量,故此时手机处于平衡位置下方,B 错误;从t
=0 至t=0.2 s,手机由平衡位置向下运动,又合力方向向上,则合力对手机做
负功,由动能定理可知,该过程手机的动能减小,C 错误;由题图乙可知ω=
2π
T =2π
0.8 rad/s=2.5π rad/s,则a 随t 变化的关系式为a=4sin(2.5πt) m/s2,D
正确。]
例2 A [斜面上的单摆的重力沿斜面向下的分力与竖直悬挂的单摆的重力等
效,故斜面上的单摆的等效重力加速度为g'=gsin θ,根据单摆的周期公式有
T=2π√
l
g' ,解得g=
4 π
2l
T
2sin θ,故选A。]
拓展训练 解析:在情境中,等效重力加速度g″=gsin θ+qE
m =2gsin θ
可得T1=2π√
l
2 gsin θ。
答案:2π√
l
2 gsin θ
例3 B [由题图乙可知,t=0 时刻Q 经平衡位置向上振动,根据“同侧法”可知
波沿x 轴正方向传播,故A 错误;由题图甲、乙可得振幅A=4 cm,周期T=4
s,波长λ=8 m,则波速为v=λ
T =8
4 m/s=2 m/s,故C 错误;根据以上可得
波的表达式为y=Asin2π
λ x=0.04sinπ
4 x(m),由题图甲可知,t=0 时刻质点P 位
移y=2√2 cm,故B 正确;根据“同侧法”可知t=0 时刻质点P 向下振动,在
0~5 s 内,质点P 运动的路程大于5A=20 cm,故D 错误。故选B。]
拓展训练1 解析:方法一 振动方程法
根据P 点向下振动,T=4 s,可得P 点振动方程为y=4cos
π
2 t+π
4
 cm
把t2=1 s 代入方程得y2=-2√2 cm
得路程s=4√2 cm。
方法二 波形推移法
在Δt 时间内,波形推移距离Δx=v·Δt=2 m。即横坐标为-1 m 处的波形推移
至P 点,根据波的表达式y=0.04sin π
4 x(m),得y2=-2√2 cm
得路程s=4√2 cm。
答案:4√2 cm
拓展训练2 解析:由题图乙可知,t=2 s 时刻Q 经平衡位置向下振动,根据
“同侧法”“上下坡法”或者“微平移法”都可知波沿x 轴负方向传播。
答案:见解析
例4 CD [A 选项中波长小于1 m,A 错误;t=0 时刻,b 应位于负向最大位
移处,B 错误;C、D 选项图满足波长λ>1 m,以及t=0 时刻a 在平衡位置、b
在负向最大位移处,C、D 正确。]
拓展训练 解析:由题图可知λ=2 m,经Δt=0.5 s 波传播距离Δx=nλ+ λ
4=
(2n+0.5)m(n=0,1,2,…)
v=Δ x
Δt =(4n+1)m/s(n=0,1,2,…)。
答案:(4n+1)m/s(n=0,1,2,…)
例5 C [由于P 点位于其最大正位移处,所以P 点位于波峰与波峰的交点,
故B、D 错误;由选项图可知,两列波分别向左、向上传播,沿左上方将减弱
点连线,则连线上的点均为振动减弱点,故A 错误,C 正确。]
针对训练1 C [机械波在同一介质中波速相同,由题意知波长λ=4 m,由题
图(b)知周期T=4 s,则v=λ
T =1 m/s,A 错误;C 波源发出的波最先传到质点
D,tCD=DC
v =3 s,B 错误;当t=3 s 时,质点D 开始振动,然后重复波源的
运动,A、B 两列波经5 s 才能传到质点D,t=4.5 s 时质点D 的振动情况与C
波源1.5 s 时的相同,则t=4.5 s 时,质点D 向y 轴负方向运动,C 正确;t=6
s 时三列波都已传到质点D,但A、C 两波源引起的振动完全抵消,相当于只有
B 波源引起的振动,t=6 s 时质点D 的振动情况与B 波源1 s 时的相同,则t=
6 s 时,质点D 到平衡位置的距离是2 cm,D 错误。]
针对训练2 C [系统的固有频率与驱动力频率无关,A 错误;当驱动力的频
率等于系统的固有频率时,系统受迫振动的振幅最大,共振发生,所以共振能
否发生取决于驱动力的频率是否等于系统的固有频率,与驱动力的大小无关,
B 错误;多普勒效应是指波源与观察者相互靠近或者相互远离时,接收到的波
的频率发生变化的现象,在生活中可以用来测量车辆的速度,C 正确;观察者
与波源相互远离时,观察者接收到的波的频率比波源的频率小,观察者与波源
相互靠近时,观察者接收到的波的频率比波源的频率大,D 错误。]
微专题16 光学、电磁波
题点通·突破高频考点
例1 CD [因为1.4<√2,故当选用折射率为1.4 的光学玻璃时,根据sin C=1
n
,可知sin C>√2
2 ,即C>45°,根据几何知识可知光线第一次发生全反射时的入
射角为θ<45°<C,故选用折射率为1.4 的光学玻璃时不会发生全反射,故A 错
误;当θ=30°时,此时入射角为30°,选用折射率为1.6 的光学玻璃时,此时的
临界角为sin C=1
1.6=0.625>0.5=sin 30°,故C>30°,故此时不会发生全反射,
故B 错误;若选用折射率为2 的光学玻璃,此时临界角为sin C=1
2,即C=
30°,此时光线第一次要发生全反射,入射角一定大于等于30°,即第一次发生
全反射时的入射光线和反射光线的夹角一定大于等于60°,根据几何关系可知第
一次发生全反射时的入射光线和反射光线的夹角等于第二次全反射入射角,故
可能为70°,故C 正确;若入射光线向左移动,可知第一次全反射时的反射光
线向左移动,第二次全反射时的反射光线向左移动,同理,第三次全反射时的
反射光线向左移动,即出射光线向左移动,故D 正确。故选CD。]
针对训练 解析:(1)画光路图如图1 所示
由几何关系可得:α=45°,β=30°
则n=sin α
sin β =sin 45°
sin 30° =√2。
(2)激光能射到圆心O 上,说明入射光线一定沿半径方向射入玻璃砖,画光路图
如图2 所示。
由sin C=1
n可得C=45°,由图2 可知:
θ1=45°,θ2=135°
设入射光线与x 轴之间夹角为θ 时可以在O 点发生全反射,则
0°<θ≤θ1或θ2≤θ<180°
即0°<θ≤45°或135°≤θ<180°。
答案:(1)√2 (2)0°<θ≤45°或135°≤θ<180°
例2 BC [发生干涉的条件是频率相同,蓝光与红光的波长不同,由ν=c
λ可
知蓝光与红光的频率不同,所以蓝光与红光之间不能发生干涉,A 错误;由双
缝干涉条纹间距公式Δx=l
d λ,解得蓝光的条纹间距为Δx 蓝=0.44 mm,红光
的条纹间距为Δx 红=0.66 mm,Δx 红>Δx 蓝,B 正确;结合B 项分析,由于
1.32 mm
Δ x蓝
=3,1.32 mm
Δ x红
=2,距中央亮条纹中心1.32 mm 处蓝光和红光亮条
纹中心重叠,C 正确;与C 项分析同理,由于1.98 mm
Δ x蓝
=4.5,1.98 mm
Δ x红
=3,
所以距中央亮条纹中心1.98 mm 处蓝光暗条纹中心和红光亮条纹中心重叠,D
错误。]
针对训练 AD [根据光的反射对称性可知光源S 与平面镜中的虚像距离为
2a,根据条纹间距公式可知Δx=l
d λ=l
2aλ,故A 正确,B 错误;若将整套装置
完全浸入折射率为n 的蔗糖溶液中,光的频率不变,根据λf=c,v=λ1f=c
n,
其中c 为真空中的光速,则λ1=λ
n,故C 错误;若将整套装置完全浸入某种透
明溶液中,光屏上相邻两条亮条纹的中心间距为Δx,根据条纹间距公式有Δx
=l
2aλ2,可得λ2=2a Δ x
l
,结合C 选项的分析可知λ2=2a Δ x
l
=λ
n' ,所以n'=
l
2a Δ x λ,故D 正确。]
例3 C [单色平行光垂直照射平板玻璃,空气薄膜上、下表面的反射光在上
玻璃上表面发生干涉,形成干涉条纹,光程差为两块玻璃距离的两倍,根据光
的干涉知识可知,同一条干涉条纹位置处光的光程差相等,即滚珠a 的直径与
滚珠b 的相等,即滚珠b 合格,不同的干涉条纹位置处光的光程差不同,则滚
珠a 的直径与滚珠c 的不相等,即滚珠c 不合格,C 正确。]
针对训练 A [P 处位于亮环上,P 处干涉加强,根据薄膜干涉原理有2d=
mλ(m=1,2,3,…),仅更换形状相同、折射率更大的凸透镜,上述表达式仍
然成立,可知,P 处仍然为干涉加强位置,即P 处仍位于亮环上,故A 正确;
对凸透镜施加向下的压力,凸透镜与水平玻璃板间的薄膜厚度减小,结合上述
可知,同一厚度对应的亮条纹对应的位置将外移,可知,同一级亮环的半径将
变大,故B 错误;根据薄膜干涉原理可知,仅将入射光的波长调整为λ
4,则P
处位于亮环上,故C 错误;空气膜厚度为d=k
4λ(k=1,2,3,…),根据薄膜
干涉原理有2d=k λ
2(k=1,2,3,…),k 为奇数时的位置均位于暗环上,k 为偶
数时的位置均位于亮环上,故D 错误。故选A。]
例4 D [根据C=εr S
4 π kd ,f=1
T =
1
2π √LC ,若两极板之间的距离增大,则电
容C 减小,LC 振荡电路的频率增大,若减小线圈的匝数,则线圈的自感系数L
减小,LC 振荡电路的频率增大,故A、B 错误;由题图乙可知,0~T
4 的时间内,
电流逐渐增大,则线圈的磁场能逐渐增大,电容器的电场能逐渐减小,电容器
所带电荷量逐渐减小,电容器两极板之间的电压减小,故C 错误;由题图乙可
知,T
4 ~T
2 的时间内,电流逐渐减小,则线圈的磁场能逐渐减小,电容器的电场
能逐渐增大,故D 正确。故选D。]
针对训练 C [该时刻电感线圈内的磁场方向向上,说明回路中的电流方向为
顺时针,电容器充电,两极板之间的电压在增大,电容器带的电荷量在增加,
电感线圈内的电流在变小,电感线圈内的磁场在减弱。故选C。]
微专题17 热学
题点通·突破高频考点
例1 解析:(1)(2)假设温度降低到T2时,差压阀没有打开,A、B 两个汽缸导
热良好,B 内气体做等容变化
初态:pB1=p0,T1=300 K
末态:T2=270 K
根据
pB1
T 1
=pB2
T 2
代入数据可得pB2=9×10⁴ Pa
A 内气体做等压变化,压强保持不变
初态:VA1=4.0×10² m3,T1=300 K
末态:T2=270 K
根据
V A 1
T 1
=V A 2
T 2
代入数据可得VA2=3.6×10² m3
由于p0-pB2<Δp
假设成立,即pB2=9×10⁴ Pa。
(3)恰好稳定时,A 内气体压强为
p'A=p0+mg
S
B 内气体压强p'B=p0
此时差压阀恰好关闭,所以有
p'A-p'B=Δp
代入数据联立解得m=1.1×10² kg。
答案:(1)9×10⁴ Pa (2)3.6×10² m3 (3)1.1×10² kg
针对训练1 AD [根据理想气体的状态方程有pV=CT,变形有V=C
p T,则
V⁃T 图线上的点与坐标原点连线的斜率代表C
p ,则由题图可知pc > pb = pa,
故选AD。]
针对训练2 解析:(1)在缓慢将汲液器竖直提出液面的过程,封闭气体发生等
温变化,根据玻意耳定律有
p1(H-x)S1=p2HS1
根据题意可知p1=p0,p2+ρgh=p0
联立解得x=2 cm。
(2)对新进入的气体和原有的气体整体分析,由玻意耳定律有p0V+p2HS1=
p3(HS1+h
2S2)
又p3+ρg·h
2=p0
联立解得V=8.92×10⁻⁴ m3。
答案:(1)2 cm (2)8.92×10⁻⁴ m3
例2 D [解法1 克拉伯龙方程法
根据pV
T =C=nR,可得气体的摩尔数可表示为n=pV
TR ,由题意可知壶中气体
压强、体积保持不变,则在温度最高与最低时壶中气体质量之比为
m1
m2
=n1
n2
=T 2
T 1
=273+12
273+32 =57
61,故选D。
解法2 转换研究对象——将“变质量”变为“定质量”
因为温度变低,有气体进入壶中,质量增加,以后来的气体为研究对象,初状
态为V1,根据
V 1
T 1
=V
T 2
,V1=
V T 1
T 2
=273+32
273+12V=61
57V,温度最高与最低时壶中
气体质量之比为V 和V1 的比值,即V
V 1
=57
61,故选D。
解法3 分态方程法
以后来的气体为研究对象,初状态为两部分:壶中的气体和壶外体积为V'的气
体,根据方程V
T 1+V '
T 1
=V
T 2,即原来的总体积为V1=V+V'=61
57V,温度最高与
最低时壶中气体质量之比为V 和V1 的比值,即V
V 1
=57
61,故选D。]
针对训练 解析:(1)由查理定律可得
p1
T 1
=p2
T 2
,其中p1=2.7×10⁵ Pa,T1=273
-3(K)=270 K,T2=273-23(K)=250 K
代入数据解得,在哈尔滨时,充气前该轮胎气体压强的大小为p2=2.5×10⁵
Pa。
(2)由玻意耳定律可得p2V0+p0V=p1V0,代入数据解得,充进该轮胎的空气体积
为V=6 L。
答案:(1)2.5×10⁵ Pa (2)6 L
例3 D [橡胶塞跳出后,瓶内的气体体积迅速膨胀,气体对外做功,W<0,
由于该过程的时间比较短,可知气体来不及吸收热量,Q=0,为绝热过程,根
据热力学第一定律ΔU=Q+W 可知,ΔU<0,气体的内能减小,则温度降低,由
理想气体状态方程pV
T =C 可知,气体压强减小。故选D。]
针对训练1 AC [由于bc 过程气体体积减小,则外界对气体做功,A 正确;
根据pV=CT(C 为常量)可得V=C
p T,根据题图可知,ca 过程,图线上的点与
坐标原点连线的斜率增大,则p 减小,B 错误;ab 过程气体温度不变,内能不
变,即ΔU=0,体积减小,外界对气体做功,即W>0,结合热力学第一定律
ΔU=Q+W 可知,Q<0,即气体放出热量,C 正确;ca 过程,气体温度升高,内
能增大,D 错误。]
针对训练2 解析:(1)从状态2 到状态3,温度保持不变,气体分子的内能保持
不变,则气体分子平均速率不变,由于气体对外做功,体积增大,则气体压强
减小,故单位时间撞击单位面积瓶壁的分子数减小。
(2)气体从状态1 到状态2 的过程,由盖⁃吕萨克定律得
V 1
T 1
=V 2
T 2
其中V1=1×103 cm3,T1=300 K,T2=303 K
解得V2=1.01×103 cm3
此时气体压强为p2=p1=p0+ρgh=1.01×10⁵ Pa
气体从状态2 到状态3 的过程,由玻意耳定律得p2V2=p3V3
其中p3=p0
代入数据解得,气体在状态3 的体积为V3=1.0201×103 cm3。
(3)气体从状态1 到状态2 的过程中,气体对外做功为W1=p1(V2-V1)=1.01 J
由热力学第一定律得ΔU=Q-(W1+W2)
其中Q=4.56 J,W2=1.02 J
代入解得,从状态1 到状态3 气体内能的改变量为ΔU=2.53 J。
答案:(1)不变 减小 (2)1.0201×103 cm3 (3)2.53 J
微专题18 近代物理初步
题点通·突破高频考点
例1 D [当开关S 接1 时,由爱因斯坦光电效应方程得eU1=hν1-W0,故其
他条件不变时,增大光强,电压表的示数不变,故A 错误;若改用比ν1更大频
率的光照射时,调整电流表的示数为零,而金属的逸出功不变,故遏止电压变
大,即此时电压表示数大于U1,故B 错误;其他条件不变时,使开关S 接2,
此时hν1>W0,可发生光电效应,且加正向电压,故电流表示数不为零,故C 错
误;根据爱因斯坦光电效应方程eU1=hν1-W0,其中W0=hνc,联立解得,光
电管阴极材料的截止频率为νc=ν1-eU 1
h ,故D 正确。故选D。]
针对训练1 C [光子能量公式为 E=hc
λ ,解得波长 λ=hc
E ,故A 错误;原子
吸收光子后,能量增加 E,根据质能方程得质量应增加而非减少,故B 错误;
德布罗意波长公式为 λ=h
p,题目明确吸收后原子动量为p,因此波长为 h
p,故
C 正确;吸收光子跃迁需光子能量严格等于能级差,波长更长的光子能量更低
E'=hc
λ' <E ,无法满足跃迁条件,故D 错误。故选C。]
针对训练2 C [根据光电效应特点可知,BC 段对应正向电压,即滑片P 在
Ob 之间的数据,CD 段对应滑片P 在Oa 之间的数据,故A、B 错误;电压为一
定值时,增大光照强度,单位时间内产生的光电子增多,光电流一定增大,故
C 正确;BC 段光照强度为一定值时,增大电压,光电流可能增大,若已经达到
饱和电流,则增大电压,光电流不再增大,故D 错误。故选C。]
例2 D [Hα是氢原子巴耳末系中波长最长的谱线,根据ν=c
λ,可知Hα是氢
原子巴耳末系中频率最小的谱线,根据氢原子的能级图,利用玻尔理论中的频
率条件hν=En-E2,可见能级差越小,频率越低,波长越长。故Hα对应的能
级跃迁过程为从n=3 跃迁到n=2。故选D。]
针对训练1 B [大量处于n=3 能级的氢原子向低能级跃迁时,能够辐射出不
同频率的光子种类为C3
2=3 种,辐射出光子的能量分别为ΔE1=E3-E1=-1.51
eV-(-13.6 eV)=12.09 eV,ΔE2=E3-E2=-1.51 eV-(-3.4 eV)=1.89
eV,ΔE3=E2-E1=-3.4 eV-(-13.6 eV)=10.2 eV,其中ΔE1>3.11 eV,
ΔE2<3.11 eV,ΔE3>3.11 eV,所以辐射不同频率的紫外光有2 种。故选B。]
针对训练2 D [一群处于第4 能级的氢原子向低能级跃迁,只能测得3 条电流
随电压变化的图像,即只有三种光子发生了光电效应现象,即4→1、3→1 和
2→1 跃迁的光子,由题图乙可知a 光的遏止电压最高,c 光的遏止电压最低,
可知a 光的能量最高,c 光能量最低,故c 光是氢原子由第2 能级向基态跃迁发
出的,故B 错误;由B 中分析可知,b 光是3→1 跃迁产生的,其能量为12.09
eV,故A 错误;动能为1 eV 的电子能量大于第4 能级的氢原子电离所需的最
小能量0.85 eV,故能使处于第4 能级的氢原子电离,故C 错误;由玻尔理论
知,由第4 能级跃迁的光子能量分别为12.75 eV、12.09 eV、10.2 eV、2.55
eV、1.89 eV、0.66 eV,由于只有三种光子发生光电效应,则金属的逸出功必
然大于2.55 eV 小于10.2 eV,故逸出功可能为W0=6.75 eV,故D 正确。故选
D。]
例3 BD [衰变是原子核层次的反应,与外界物理环境无关,故A 错误;γ 射
线是由于衰变后新核处于高能级,当新核由高能级向低能级跃迁时,对外放出,
故B 正确;该衰变是α 衰变,故C 错误;核反应方程释放的能量=生成物的结
合能(E2+E3)-反应物的结合能(E1),故D 正确。故选BD。]
针对训练1 B
[
]
针对训练2 D
[质量数守恒、电荷数守恒{
 38
90 Sr →39
90Y +-1
0 e ⇒β
衰变,A 错误
 94
238 Pu→92
234U +2
4 He ⇒α
衰变,B错误
T 38
90 Sr<T 94
238 Pu
N 38
90 Sr<N 94
238 Pu,C 错误,D 正确。]
大单元六 实验技能与创新
微专题19 力学实验与创新
题点通·突破高频考点
例1 解析:(1)实验步骤中,首先调整滑轮位置使细线与木板平行,确保力的
方向正确;接着接通打点计时器电源,让计时器先正常工作;最后释放小车。
故顺序为CBA。
(2)小车做匀加速直线运动,速度越来越大,纸带上点间距逐渐增大。题图2 中
纸带左端间距小,右端间距大,说明纸带左端与小车相连。
(3)根据匀变速直线运动中,中间时刻的瞬时速度等于该段时间内的平均速度。
B 点为A、C 的中间时刻,AC 间位移为x2,时间间隔为2T,则
v=x2
2T 。
(4)根据逐差法可知a=
xCE- x AC
4T
2
=0.192 4 -0.080 0×2
4×0.1
2
 m/s2=0.81 m/s2。
B 点是A、C 的中间时刻点,则有vB=x AC
2T =0.080 0
2×0.1 m/s=0.4 m/s,此时向心
加速度大小an=vB
2
R =0.4
2
0.1 m/s2=1.6 m/s2。
答案:(1)CBA (2)左端 (3) x2
2T
(4)0.81 1.6
例2 解析:(1)由游标卡尺的读数规则可知遮光片的宽度d=0.5 cm+3×0.1
20 cm
=0.515 cm。
(2)重锤1 通过光电门时的速度大小为v=d
t 。对两个重锤分别列牛顿第二定律关
系式并联立可得(M-m)g=(M+m)a,对重锤1 由速度位移公式有v2=2aH,联
立可得g=
d
2( M +m)
2 H t
2( M -m)。
(3)由a=(β-γ)g 可得Δa=gΔβ,所以由逐差法有g=a3+a4-a1-a2
4 Δ β
=0.477+0.673-0.084 -0.281
4×0.02
 m/s2
≈9.81 m/s2。
答案:(1)0.515 (2)d
t
d
2( M +m)
2 H t
2( M -m) (3)9.81
例3 解析:(1)由螺旋测微器的读数规则可知小球的直径D=2 mm+0.01×20.5
mm=2.205 mm。
(3)由于小球在A、E 两点间近似做匀速运动,则有v=
x AE
t AE
,由题图2 可知xAE=
7.02 cm-5.00 cm=2.02 cm=2.02×10⁻² m,A、E 两点间有4 个时间间隔,
则tAE=4Δt=4×0.5 s=2.0 s,代入可求得v≈1.0×10⁻² m/s。
(4)由于小球在A、E 两点间近似做匀速运动,则小球在A、E 两点间运动时受
力平衡,对在A、E 两点间运动的小球受力分析可知,小球受竖直向下的重力、
竖直向上的浮力和竖直向上的黏滞阻力,则由力的平衡条件可知m 球g=F 浮
+f,其中m 球=ρV 球=ρ·4
3 π(
D
2 )
3
,F 浮=ρ0gV 排=ρ0gV 球=ρ0g·4
3π(
D
2 )
3
,f=
kDv,联立可得k=π( ρ- ρ0)g D
2
6 v
。
(5)由于k 为与液体有关的常量,所以换成直径更小的同种材质小球进行实验时
k 不变,又换成直径更小的同种材质小球进行实验时ρ、ρ0、g 不变,D 减小,
则由k=π( ρ- ρ0)g D
2
6 v
可知匀速运动时的速度v 减小。
答案:(1)2.205 (3)1.0×10⁻²
(4)π( ρ- ρ0)g D
2
6 v
 (5)减小
例4 解析:(1)根据题图(a)可知悬挂的钩码质量分别为200 g 和300 g 时,橡
皮筋底端位置间的距离为1.90 cm。
(2)根据题图(a)可知钩码每增加相同的质量橡皮筋增加大约相同的长度,故在所
测范围内橡皮筋长度的增加量与所挂钩码的质量的增加量成正比。根据胡克定
律得F=kx;其中F=mg,x 为橡皮筋的伸长量。设悬挂质量为m1、m2的钩码
时,橡皮筋的伸长量分别为x1、x2,则m1g=kx1,m2g=kx2
两式相减得(m2-m1)g=k(x2-x1)
取m1=200 g=0.2 kg,m2=300 g=0.3 kg,Δx=x2-x1=1.9 cm=1.9×10⁻²
m
根据(m2-m1)g=k(x2-x1),可得k=
(m2-m1)g
x2- x1
=(0.3-0.2)×9.8
1.9×10
-2
 N/m≈52
N/m。
(3)根据题图(b)可知F=1.00 N;设橡皮筋与竖直方向夹角为θ,对橡皮筋下端
点进行受力分析有tan θ=F
mg;从题图(b)中可知tan θ≈12
37,结合F=1.00 N
可得m≈0.31 kg,所以取m=300 g。
答案:(1)1.90 (2)质量的增加量 52 (3)1.00 300
例5 解析:(1)本实验中两个拉力的作用效果和一个拉力的作用效果相同,采
用的科学方法是等效替代法。故选B。
(2)由题图丙可知弹簧测力计最小分度值为0.1 N,故读数为5.80 N。
(3)该实验中F'是由平行四边形定则得出的合力,即F'是平行四边形的对角线,
而F 是通过实际实验得出的,与F'有一定的偏差,且F 与橡皮筋应在同一直线
上,故D 符合题意。故选D。
答案:(1)B (2)5.80 (3)D
例6 解析:(1)由题图1 读出刻度尺读数为13.15 cm。
(4)设小桶质量为m,当小桶中水的体积为V 时,由平衡条件可知kx=
mg+ρVg,可得x=ρg
k V+mg
k ,以桶中水的体积V 为横坐标,弹簧伸长量x 为纵
坐标,则图线的斜率k'=ρg
k ,代入数据解得k=49 N/m。
(5)由x=ρg
k V+mg
k 可知题图3 中直线的截距b=mg
k ,代入数据解得m=0.028
kg。
答案:(1)13.15(13.13~13.17 均可) (4)49 (5)0.028
例7 解析:(1)根据刻度尺的读数规则可知D=7.54 cm。
(2)结合单摆的运动分析可知,积木左端与O 点等高后,向下(向上)运动后再次
与O 点等高,之后向上(向下)运动后又一次与O 点等高,此过程为一个周期,
则题述过程中积木摆动了10 个周期。
(3)根据题图(d)有ln T=kln D+b,其中k=-0.50-(-1.00)
2.80-1.80
=1
2,则有ln T=1
2
ln D+b=ln √D+b,根据数学知识可得T 与D 的近似关系为T∝√D,A 正确。
(4)可以多次测量同一颜色的积木的周期求平均值,从而减小实验误差。
答案:(1)7.54(7.53~7.55 均可) (2)10 (3)A (4)多次测量同一颜色的积木的周
期求平均值(合理即可)
微专题20 电学实验与创新
题点通·突破高频考点
例1 解析:(1)若将电流表内接,电流表与元件串联,电流表的示数为流过元
件的真实电流,而电压表测量的是电流表和元件两端的总电压,所以U 大于元
件两端的电压。根据R=U
I 可知,此时U 偏大,I 为真实值,所以U
I 大于元件
的电阻。
将电流表外接,电压表与元件并联,电压表的示数为元件两端的真实电压,而
电流表测量的是通过电压表和元件的总电流,所以I 大于流过元件的电流。根
据R=U
I 可知,此时U 为真实值,I 偏大,所以U
I 小于元件的电阻。
(2)根据线性元件与非线性元件的定义并结合题图(a)可知,所测元件的伏安特性
曲线不是直线,所以所测元件是非线性电阻元件。
根据R=U
I ,在伏安特性曲线上某点与原点连线的斜率的倒数表示电阻,随着
电流的增加,曲线上的点与原点连线的斜率逐渐增大,其倒数逐渐减小,所以
元件的电阻减小。
(3)将电流表A1与Rx并联,再与电流表A2、定值电阻R0串联接入电路。电路图
如图所示。
根据并联电路电压相等有I1r1=(I2-I1)Rx
可得Rx=
I 1r1
I 2- I 1
。
答案:(1)大于 大于 大于 小于
(2)非线性 减小 (3)见解析图 I 1r1
I 2- I 1
例2 解析:(1)实物连接图如图甲所示。
闭合S1前,根据滑动变阻器的限流式接法,滑片P 应置于b 端,连入电路中的
阻值最大,保护电路的安全。
闭合S1后,将S2分别接c 和d 端,观察到这两种情况下电压表的示数有变化、
电流表的示数基本不变,说明电流表分压明显,为减小实验误差,应采用电流
表外接法,因此测量电阻时S2应该接c 端。
(2)实物连接图如图乙所示。
根据电路分析,当闭合S1,将S2接c 端时,电压表、电流表的读数分别为Uc、
Ic,则
U c
I c
=Rx+RA+R 滑
将S2接d 端时,电压表、电流表的读数分别为Ud、Id,则
U d
I d
=RA+R 滑
联立解得待测电阻阻值Rx=
U c
I c
-U d
I d
。
答案:(1)见解析图 b c (2)见解析图
U c
I c
-U d
I d
例3 解析:(1)①根据题图2 可知,电压表示数为0.60 V,电流表示数为0.58
A,根据欧姆定律得RA=0.60
0.58 Ω≈1.0 Ω。
②根据闭合电路欧姆定律得E=U+I(RA+r)。
③由②可知U=E-I(RA+r),结合题图4 可知干电池的电动势E=1.40 V,图线
斜率的绝对值表示电流表内阻与干电池内阻之和,则RA+r=|
1.00-1.40
0.20
|Ω,解
得r=1.0 Ω。
(2)由于电压表内阻很大,且串联接入电路,则回路中的电流会非常小,电流表
示数会非常小,无论怎么移动滑动变阻器的滑片,电流表都无法正常读数,D
正确。
答案:(1)①1.0 ②I(RA+r)
③1.40(1.41 也可) 1.0(1.1 也可)
(2)D
例4 解析:(1)①为了保护电路,开关闭合前应将金属夹置于电阻丝接入电路
电阻最大处,即A 端。
(2)(3)设金属丝的总电阻为R,总长度为x,对题图(a)根据闭合电路欧姆定律有
E=U+
U
(
RL
x )
r,可得1
U =1
E+ xr
ER· 1
L,对题图(b)有E=U+
U
(
RL
x )
(r+R0),可得
1
U =1
E+ x(r + R0)
ER
· 1
L,结合题图(c)可知b=1
E,k1=xr
ER ,k2=x(r + R0)
ER
,又
k2
k1
=
n,解得E=1
b,r=R0
n-1。
答案:(1)①A (2)1
b (3) R0
n-1
例5 解析:(1)定值电阻R1=
I grg
I - I g
=2×100
10-2 Ω=25 Ω。
(2)若所选挡位为直流电压2.5 V 挡,则示数为1.45 V。
(3)进行欧姆调零时,红、黑表笔短接,调节欧姆调零旋钮,使指针指到表盘右
侧“0”刻度线处,故A 错误;题图甲中B 与内部电源正极连接,则为黑表笔,若
用该多用电表的电阻挡对题图丙中二极管的正向电阻进行粗略测量,多用电表
的B 表笔应与二极管的C 端相连,故B 错误;若采用“×10”倍率测量时,发现指
针偏转角过大,说明倍率挡选择过高,应换“×1”倍率,并且更换倍率后需要重
新进行欧姆调零,故C 正确;实验时,双手触碰表笔的金属杆,人体与电阻并
联,则会使测量值偏小,故D 错误。故选C。
(4)由闭合电路的欧姆定律得
Ig=250 μA=E
r内,160 μA=
E
r内+ Rx
解得E=3.2 V
只将纽扣电池换成电动势为1.2 V 的电池,Ig=250 μA=E'
r '内
则k=
r '内
r内
=3
8。
答案:(1)25 (2)1.45 (3)C
(4)3.2  3
8
例6 解析:(1)根据“红进黑出”的原则,电流从多用电表内部电源正极流出,所
以B 是黑表笔。
(2)电压表是通过表头串联电阻改装而成的,串联电阻越小,量程越小,所以
2.5 V 挡对应5。
(3)将题图甲中S 接触点3。已知电源电动势E1=1.5 V,此时干路满偏电流为
10 mA,则内阻R'=E1
I
解得R'=150 Ω
所以,电阻挡为×10 挡,读数为70 Ω。
(4)将题图甲中S 接触点4,使其挡位是S 接触点3 时倍率的10 倍,则R″=
10R'=10×150 Ω=1 500 Ω
根据R″=E2
I
解得E2=15 V。
(5)电阻挡无法进行欧姆调零的原因可能是电源内阻太大。
答案:(1)黑 (2)5 (3)70 (4)15 V
(5)电源内阻太大
例7 解析:(1)①当滑动变阻器连入电路的阻值最小时,电路中的电流最大,
则由闭合电路欧姆定律可知电路中的最大电流为Im=
E
R0+ R线≈0.58 A。
②根据电路图连接实物图如图所示。
(2)①滑动变阻器的滑片置于b 端,滑动变阻器连入电路的阻值最大,目的是使
电路中的电流最小,保护电路安全。
②由于电流表的量程选择0.6 A 挡,则由题图乙可知其分度值为0.02 A,所以
题图乙电流表的读数为I=0.4 A+4×0.02 A=0.48 A。
④根据题图丙中图线可知,其斜率k=17.2-5.2
0.56-0.16 mT/A=30 mT/A。
答案:(1)①0.58 ②见解析图
(2)①最小 ②0.48 ④30
例8 解析:(1)由多用电表电阻挡的读数规则和题图1 可知水泥块样品的粗测
电阻为R 粗=8 000 Ω。
(2)由于R 粗>√R A RV,则由“大内小外”可知电流表应采用内接法,电压表测水泥
块样品和电流表两端的总电压,又实验中要求滑动变阻器采用分压接法,故导
线的连接如图所示。
(3)由R=ρ l
S,代入数据可得ρ=bcR
a 。
(5)由于报警器在两端电压大于或等于3 V 时启动,R1上压力大于或等于F0时
报警器启动,又由题图3 可知,F 越大ρ 越小,结合(3)问分析可知F 越大水泥
块的电阻越小,由题图4 和串联分压规律可知F 越大水泥块两端的电压越小,
滑动变阻器两端的电压越大,故报警器应并联在滑动变阻器R2两端。
(6)若电源E 使用时间过长,电动势变小,则当R1上压力等于F0时,滑动变阻
器两端的电压小于3 V,为了使滑动变阻器两端的电压等于3 V,则滑动变阻
器R2应分得更多的电压,水泥块R1应分得更少的电压,由串联分压规律可知水
泥块R1的电阻应更小,结合(5)问分析可知水泥块R1上的压力应更大,故F1大
于F0。
答案:(1)8 000 (2)见解析图
(3)bcR
a  (5)R2 (6)大于
微专题21 热学和光学实验
题点通·突破高频考点
例1 解析:(1)把油酸分子视为球形,是理想化模型,故A 正确;油酸在水面
上充分散开形成单分子油膜,是理想化模型,故B 正确;油酸分子是紧挨着的
没有空隙,是理想化模型,故C 正确;油酸不溶于水,不是理想化模型,故D
错误。故选ABC。
(2)不足半格,则舍去,由题图可知油膜约占70 个小格,则面积为S=
70×25×25×10-6 m2≈4.4×10⁻² m2
一滴油酸酒精溶液含有纯油酸的体积为V=1
50×
0.6
1 000×10-6 m3=1.2×10⁻¹¹
m3
则油酸分子的直径为d=V
S =1.2×10
-11
4.4×10
-2 m≈2.7×10⁻¹⁰ m。
(3)某同学将实验中最终得到的计算结果和大多数同学进行比较,数据偏大,根
据d=V
S 可知:水面上爽身粉撒得较多,油膜没有充分展开,则油膜的面积测
量值偏小,使得油酸分子的直径计算结果偏大,故A 正确;计算油膜面积时,
错将不完整的方格作为完整方格处理,则油膜的面积测量值偏大,使得油酸分
子的直径计算结果偏小,故B 错误;在向量筒中滴入1 mL 油酸酒精溶液时,
滴数多记了几滴,则一滴油酸酒精溶液含有纯油酸的体积测量值偏小,使得油
酸分子的直径计算结果偏小,故C 错误;错误地将油酸酒精溶液的体积直接作
为油酸的体积进行计算,则一滴油酸酒精溶液含有纯油酸的体积测量值偏大,
使得油酸分子的直径计算结果偏大,故D 正确。故选AD。
答案:(1)ABC (2)4.4×10⁻²
2.7×10⁻¹⁰ (3)AD
例2 解析:(1)在注射器活塞上涂抹润滑油的目的是防止封闭气体泄漏,保证
封闭气体的质量不变,A 正确;推拉活塞时为了保证气体的温度不变,手不能
握在注射器筒的空气柱部分,推拉活塞改变气体体积时应缓慢进行,且实验过
程中要保证周围环境温度不变,B 错误,C 正确;多测几组p、V 数据,记录并
作出p⁃V 图像,若图像呈现双曲线特征,说明p、V 成反比关系,D 错误。故选
AC。
(2)若胶管内含有一定质量的气体,设胶管的体积为ΔV,则有p(V+ΔV)=C
解得V=C 1
p-ΔV
则V⁃ 1
p图像为一次函数,纵轴截距为负值。故选C。
(3)由pV
T =C
可知p=CT 1
V
可知温度越高,p⁃ 1
V 图像的斜率越大,所以TA>TB。
答案:(1)AC (2)C (3)>
例3 解析:(1)光在AB 界面,设法线为HG,如图甲所示
则折射率为n=sin ∠HD P1
sin ∠EDG =sin ∠FDG
sin ∠EDG
其中sin∠FDG=FI
DF ,sin∠EDG=EG
DE ,EG=FI
解得n=DE
DF
故选C。
(2)减小入射角,则折射角减小,由几何关系可知,在BC 界面的入射角∠DEG
增大,折射角也增大,所以出射光线与BC 的夹角减小,故A 错误,B 正确;
因为减小入射角,出射光线与BC 的夹角减小,当出射光线与BC 的夹角减小到
零时,光在BC 界面发生全反射,则观察不到P1、P2的像,故C 错误,D 正确。
故选BD。
(3)将玻璃砖向右平移了少许,光路图如图乙所示,其中实线为测量时的光路;
虚线为实际的光路
由图乙可知,入射角不变,测量的折射角偏小,根据折射定律定义式可知,测
量值大于真实值。
答案:(1)C (2)BD (3)大于
例4 解析:(1)滤光片应置于单缝的前面,故A 错误;根据Δx=l
d λ 可知,保
持双缝位置不变,减小单缝到双缝的距离,干涉条纹间距不变,保持双缝位置
不变,减小双缝到屏的距离,干涉条纹间距变小,故B 正确,C 错误。故选
B。
(2)分划板中心刻线与第6 条亮条纹中心对齐时,示数为13.5 mm+37.0×0.01
mm=13.870 mm
双缝干涉图样中,相邻亮条纹间距为Δx=13.870-5.770
6-1
 mm=1.62 mm
根据Δx=l
d λ
代入数据解得λ=540 nm。
答案:(1)B (2)13.870(13.869~13.871 均可) 540