ARTICLE · 1237840
高中物理机械能二级结论,有推导,记住便会用
高中物理『二级结论专题系列』(7)“机械能”中的二级结论
★VI01(总051)「一把尺子测动摩擦因数」
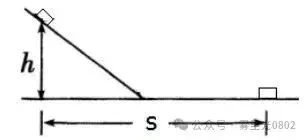
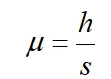
证明:全过程由动能定理,有
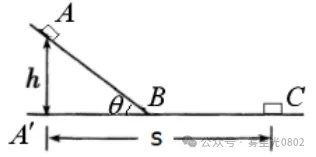
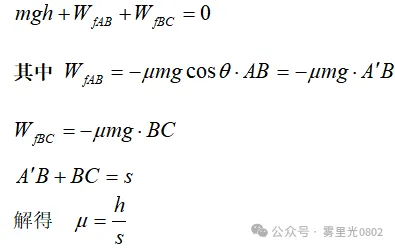
可见,只要用刻度尺测出物体下滑的高度h和全过程水平位移s就可以计算出动摩擦因数。
在以上证明过程中
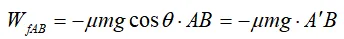
即结论:物体在斜面上滑动,摩擦力做的功等于它在对应的水平面上滑动时摩擦力做的功
典例1(2025·河南模拟)(多选)某一斜面固定在水平地面上,顶端到正下方水平面O点的高度为h,斜面与水平面平滑连接,斜面的倾角为θ.一质量为m的小木块从斜面的顶端由静止开始下滑,滑到水平面上的A点停下,已知木块与斜面、水平面间的动摩擦因数均为μ,A点到O点的距离为x,重力加速度为g,则下列说法正确的是( )
A.整个过程摩擦力对小木块的功为μmgx
B.只增加小木块的质量,其他条件不变,小木块停在A点的右侧
C.只增加斜面的倾角,其他条件不变,小木块仍停在A点
D.在A点小木块获得2mgh大小的动能,小木块刚好滑到斜面顶端
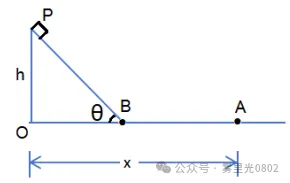
解析:根据结论,木块在斜面上滑动,摩擦力做的功等于在水平面上从O点到B点摩擦力做的功,因此整个过程摩擦力对小木块的功为
Wf=-μmgx,答案A错误;
全过程根据动能定理,有
mgh+Wf=0
解得
x=h/μ,可见木块停下的位置与质量无关,B错误;
x=h/μ式还说明木块停下的位置也与斜面倾角无关,C正确;
设木块在A点获得动能EkA可恰好返回到斜面最高点P,由动能定理得
-μmgx-mgh=0-EkA
解得EkA=2mgh故答案D正确。
答案:CD
易错提醒:结论的适用条件(1)物体在斜面上滑动(若将斜面换成曲面,如粗糙圆弧面则结论不成立!见下一条结论)
★VI02(总052)「物体在粗糙弧面上滑动克服摩擦力做的功,不同于在对应水平面上滑动克服摩擦力做的功;物体在粗糙弧面上滑动,往返过程克服摩擦力做功不同」
结论:
(1)在凹面上:Wf凹>Wf平,在凸面上Wf凸<Wf平
(2)物体沿竖直平面内粗糙弧面往返滑动,克服摩擦力做的功,
在凹面上Wf上>Wf下,,在凸面上Wf上<Wf下
证明:采用微元法
(1)结论VI01(总051)成立的核心是,物体在斜面上滑动过程中物体垂直斜面方向受力平衡,压力大小等于重力垂直斜面分力,而物体速度是个无关量。但当把斜面改成弧面后,物体垂直弧面方向受力不再平衡,压力和重力垂直斜面分力不相等,因而原结论不再成立。
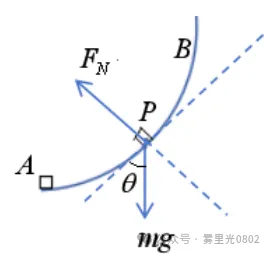
当弧面为凹面时,支持力与重力垂直弧面分力的合力提供斜向上的向心力,有
FN>mgcosθ
在一段长Δs(Δs很短)弧面(视为斜面)上,克服摩擦力做功
μFNΔs>μmgΔscosθ=μmgΔx
其中Δx为弧长Δs对应的水平面上的长度。
所以,全过程中克服摩擦力做的功大于在对应水平面上克服摩擦力做的功,即Wf凹>Wf平
同理,当弧面为凸面时,因向心力斜向下,FN<mgcosθ,结果是
Wf凸<Wf平
(2)弧面为凹面
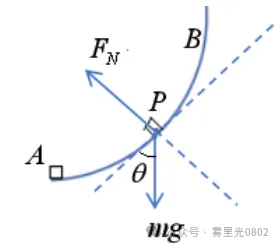
物体在AB之间往返滑动,P是轨迹上除A、B以外的任一点,往返经过P点时速率分别为v和v/,物体受到支持力分别为FN和F/N,摩擦力大小分别为f和f/.
因摩擦物体的机械能不断减少,v/<v
上滑过P点,沿圆弧半径方向,由牛顿第二定律得
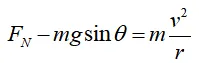
下滑过P点,沿圆弧半径方向
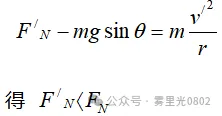
因物体往返过程在任一点受到的摩擦力都有
f=μFN>μF/N=f/
所以,克服摩擦力做的功满足
Wf上>Wf下,
弧面为凸面
同理得Wf上<Wf下
典例2(高考题改编)(多选)如图,一半径为R、粗糙程度处处相同的半圆形轨道竖直固定放置,直径POQ水平.一质量为m的质点自P点上方高度R处由静止开始下落,恰好从P点进入轨道.质点滑到轨道最低点N时,对轨道的压力为4mg,g为重力加速度的大小.用W表示质点从P点运动到N点的过程中克服摩擦力所做的功.则( )
A.W=mgR/2,质点到达Q点后,继续上升一段距离
B.W=mgR/2,质点恰好能到达Q点
C.质点再次经过N点时,对N点压力大于2mg
D.要使质点能到达Q点上方R处,应在P点上方2R处释放质点
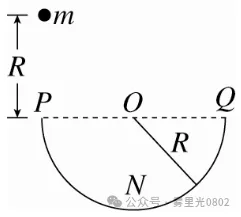
解析:设质点到达N点的速度为vN,在N点质点受到轨道的弹力为FN,则
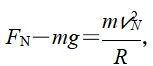
已知FN=4mg,则质点到达N点的动能为
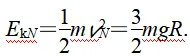
质点由开始至N点的过程,由动能定理得
mg·2R+Wf=EkN,
解得摩擦力做的功为
Wf=-mgR/2,
即克服摩擦力做的功为W=mgR/2.
设从N到Q的过程中克服摩擦力做功为W1,根据结论有W1<W.从N到Q的过程,由动能定理得
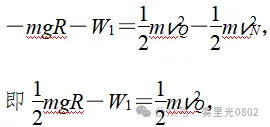
故质点到Q点后速度不为0,质点继续上升一段距离,故A项正确,B项错误;
质点从Q到N根据结论克服摩擦力做的功
W2<W1<W;
所以,质点从静止到再次经过N点,克服摩擦力做功为:
W+W1+W2<3W=mgR/2,
故由动能定理可得:
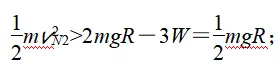
所以,由牛顿第二定律,得支持力为:
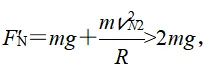
故C项正确;
不同高度释放,到轨道相同位置时对轨道压力不同,滑动摩擦力大小及做功情况无法确定,所以无法计算在P点上方何处释放质点,故D项错误.
易错提醒:物体在粗糙曲面上滑动过程摩擦力做的功不等于在对应水平面上滑动过程摩擦力做的功!物体在粗糙弧面上滑动,往返过程克服摩擦力做功不同。具体大小关系还需考虑画面的凹凸。
★VI03(总053)「一对平衡力的功总等值反号且总功为零;一对相互作用力的功不一定等值反号而是有各种可能关系」
证明:一对平衡力的合力为零,它们对物体做功的总功为零,又总功等于各个力功之和,故这两个力的功总是等值反号;
一对相互作用力虽然大小相等,方向相反,作用在一条直线上,但它们的作用对象不同,这两个受力对象的位移之间没有必然关系,所以这一对力的功没有必然关系,当然也不一定等值反号。
★VI04(总054)「一对滑动摩擦力的总功,其绝对值等于摩擦生热」 Q=|Wf1+Wf2|=f•s相对
其中f 为滑动摩擦力的大小,s相对为两物体之间的相对路程大小。
证明:设光滑水平面上,质量为m1 的物块以速度 v1在质量为m2、速度为v2的木板上同向运动,且v1>v2,二者间滑动摩擦力大小为f。经过一段时间,物块位移为s1,木板位移为s2,二者达到共同速度v。
对物块由动能定理:
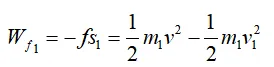
对木板由动能定理:
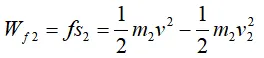
两式相加:
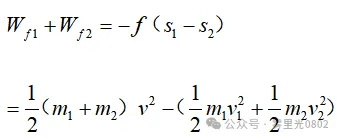
由能量守恒可知,系统损失的机械能转化为内能(摩擦生热)
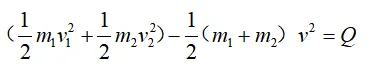
得
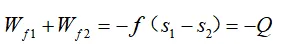
其中s1−s2=s相即为相对位路程。有
Q=|Wf1+Wf2|=f•s相对
关键理解:摩擦力对单个物体做的功与参考系有关,但两摩擦力做功之代数和−f⋅Δs与参考系无关,其绝对值即为摩擦生热。
典例3(板块模型)质量M=2 kg 的长木板静止在光滑水平面上,质量 m=1 kg 的滑块以 v0=6 m/s 的初速度从木板左端滑上。滑块与木板间的动摩擦因数 μ=0.3,木板足够长,g=10 m/s2。求:(1)系统达到共同速度所需时间及共同速度大小;(2)摩擦生热 Q;(3)滑块相对木板滑行的距离。
解析:(1)对滑块:a1=−μg=−3 m/s2;
对木板:a2=μmg/M=1.5 m/s2。
设经t 达到共速 v
v=v0−a1t=a2t
t=4/3s,v=2 m/s
(2)由能量守恒:
Q=mv20/2−(m+M)v2/2=12 J
(3)滑块位移:s1=(v0+v)t/2=(16/3) m;
易错提醒:注意Q 不等于某个摩擦力单独做的功,因为做功与参考系选取有关,而摩擦生热与参考系无关。
★VI05(总055)「F-x图像中的“面积”等于力做的功」
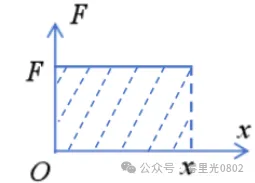
证明:恒力F作用下物体沿力方向位移为x时,恒力做的功W=Fx,可见F-x图像中的“面积”等于力恒力做的功
若力为变力,但方向与位移方向相同,如图。
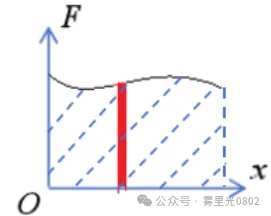
在一段很小位移上力的变化可以不计视为恒力,对应的“面积”为这段位移上变力做的功,因而全过程变力的总功等于其图像与横轴围成图形的面积。
易错提醒:F-x图像中的“面积”对应的是力与位移的乘积,若力与物体位移不共线,求功时还要把“面积”乘上夹角的余弦。
★VI06(总056)「随位移线性变化的力做的功,等于平均力与位移的乘积」
证明:根据结论VI05(总055),用面积求功
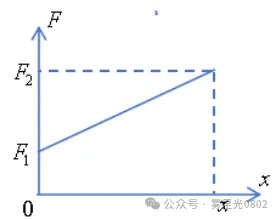
W=(F1+F2)x/2
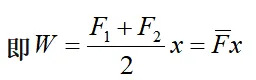
★VI07(总057)「拉力对轻绳做的功等于轻绳对物体做的功」
证明:功是能量转换的量度。由于轻绳不储存能量,拉力对轻绳做功时轻绳获得的能量通过做功全部传递给物体。即拉力对轻绳做的功等于轻绳对物体做的功。
典例4一木块前端有一滑轮,轻绳的一端系在右方固定处,水平穿过滑轮,另一端用恒力F拉住,保持两股绳之间的夹角θ不变,如图所示。当用力F拉绳使木块前进位移x时,力F做的功(不计滑轮摩擦)是( )
A.Fxcos θ B.Fx(1+cos θ)
C.2Fxcos θ D.2Fx
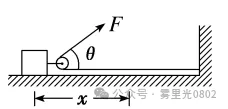
解析:法一:如图所示,力F作用点的对地位移
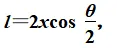
故拉力F所做的功
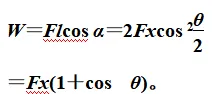
法二:根据结论力F做的功等于两股绳对木块做功之和,则
W=Fx+Fxcos θ=Fx(1+cos θ),
选项B正确。
显然使用结论运算简单。
易错提醒:结论的本质是等效转换,将拉力对绳做的功转换为绳对物体做的功,转换后求功要用到的是物体的位移。
★VI08(总058)「保守力做的功等于对应势能的减少量」
W保=−ΔEp
保守力:力对质点做的功只取决于质点的始末位置,而与具体运动路径无关,这样的力称为保守力
重力(万有引力)、弹簧的的弹力、电场力、分子力等都是保守力
证明:以重力为例。设质量为m 的物体从高 h1 沿任意路径运动到高 h2(h1>h2)。重力做功:
WG=mgh1−mgh2=−(mgh2−mgh1)=−ΔEp
典例5质量m=3 kg的物体从高h1=10 m处沿光滑曲面滑到高h2=2 m 处,g=10 m/s2。求重力做功及重力势能变化量。
解析:WG=mg(h1−h2)=240 J(正功)。ΔEp=−WG=−240 JΔ,即重力势能减少240 J。
易错提醒:保守力做的功与对应势能的变化量数值上相等,功和势能变化量等值反号。
★VI09(总059)「机车发电机功率一定时,机车不论是加速运动还是减速运动,加速度都要减小」
证明:P=Fv
加速时F-f=ma,即P/v-f-ma
可知速度增大时,加速度减小。
减速时f-F=ma即f-P/v=ma
可知速度减小时,加速度减小。
典例6一汽车在平直公路上行驶.从某时刻开始计时,发动机的功率P随时间t的变化如图所示.假定汽车所受阻力的大小f恒定不变.下列描述该汽车的速度v随时间t变化的图线中,可能正确的是( )
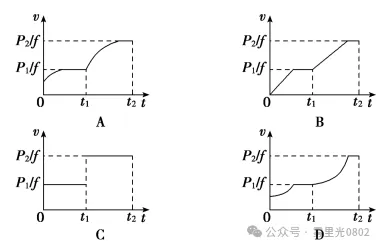
解析:选A.由结论“机车发电机功率一定时,机车不论是加速运动还是减速运动,加速度都是要减小”可知B、D错误;由于汽车的速度不会发生跳跃式增大,C错误。
答案:A
易错提醒:不可记为,加减速过程加速度有相反的变化趋势。
★VI10(总060)「速率与连线长成正比」
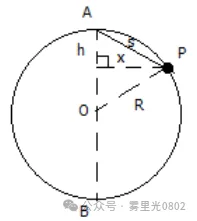
一光滑圆环固定在竖直平面内,一小球套在圆环上从圆环最高点由静止自由下滑,则小球下滑过程中速率与小球和圆环最高点连线长成正比。
证明:设P为小球下滑过程中的任一位置,此时它到圆环最高点A距离为s,到竖直直径AB距离为x,小球速率为v,圆环半径为R。
根据机械能守恒,有
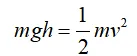
由几何关系得
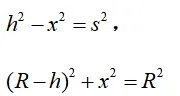
联立以上三式,得
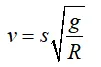
所以v和s成正比。
典例7(2022全国II卷)固定于竖直平面内的光滑大圆环上套有一个小圆环,小圆环从大圆环顶端P点由静止开始自由下滑,在下滑过程中,小环的速率正比于( )
A. 它滑过的弧长B. 它下降的高度
C. 它到P点的距离 D. 它与P点的连线扫过的面积
解析:由结论直接得,答案为C。
易错提醒:结论成立条件是连线的一端在圆环最高点且环光滑,物体从最高点由静止开始下滑。
★VI11(总061)「动能和重力势能相等的位置“上升在上,下落在下”」
竖直上抛一物体,规定过抛出点的水平面为零势能面,因空气阻力物体动能和重力势能相等的位置有两个,它们分别出现在物体上升和下落途中,这两点分别高于和低于上升位移的中点。简称“上升在上,下落在下”。
证明:(1)设物体上升的高度为H,上升过程中物体动能和重力势能相等时高度h1,有
Ek1=mgh1,
因空气阻力,物体的机械能减小,得
Ek1+mgh1,>mgH,
由以上两式得
h1>H/2
(2)设物体下落过程中物体动能和重力势能相等时高度h2,有
Ek2=mgh2,
因空气阻力,物体的机械能减小,得
mgH>Ek2+mgh2,
由以上两式得
h2<H/2
记忆方法(推导法):设出动能和重力势能相等时的高度,利用在该位置机械能与在最高点机械能的大小关系列不等式。
2mgh1>mgH>2mgh2,
得h1>H/2>h2
★VI12(总062)「曲、折线运动可按直线运动求速度」
物体从A点运动到B点只有重力做功,若下降高度h,则有
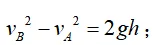
若上升高度h,则有
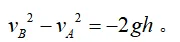
此结论与物体是否做直线运动,是否受到其他力无关。计算速度大小可按物体在竖直方向只受重力做直线运动情景处理。
证明:论证:从A点运动到B点,只有重力做功,物体下降高度h,由动能定理得
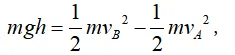
得
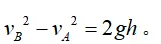
物体上升高度h,由动能定理得
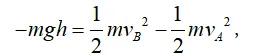
得
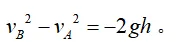
易错提醒:只有重力做功,或重力以外其他力的总功为零时,此结论才成立。
★VI13(总063)「绳拉物体在竖直平面内做圆周运动,物体在最低点和最高点受到拉力大小之差为重力的6倍」
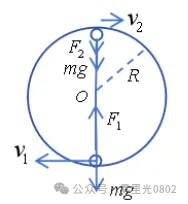
证明:在最低点
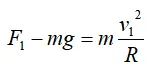
在最高点
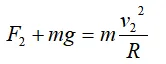
从最低点到最高点,据动能定理,有
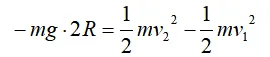
解得:
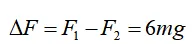
此结论与圆周的半径及物体在最低点的具体速度大小无关。
典例8【2016·海南卷】如图,光滑圆轨道固定在竖直面内,一质量为m的小球沿轨道做完整的圆周运动。已知小球在最低点时对轨道的压力大小为N1,在高点时对轨道的压力大小为N2。重力加速度大小为g,则N1–N2的值为
A.3mg B.4mg
C.5mg D.6mg
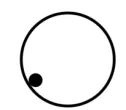
解析:由结论得答案D正确。
易错提醒:结论不仅适用于绳模型,还适用环模型;适用的条件是物体仅受重力和绳子拉力(圆环弹力)情况
★VI14(总064)「除重力和系统内弹力外其他力做的功等于系统机械能变化量」
W其他=ΔE
这是功能关系中最核心的一条二级结论,也是判断机械能是否守恒的直接依据。
证明:
由动能定理得:
WG+W弹+W其他=ΔEk
其中重力做功WG=−ΔEp(重力势能减少),弹簧弹力做功W弹=−ΔEp弹,(弹性势能减少)。代入上式:
−ΔEp−ΔEp弹+W其他=ΔEk
整理得:
W其他=ΔEk+ΔEp+ΔEp弹=ΔE
典例9(定性判断)下列关于机械能的说法中正确的是( )
A. 物体做匀速直线运动,机械能一定守恒
B. 物体所受合外力为零,机械能一定守恒
C. 物体所受合外力做功为零,机械能一定守恒
D. 除重力外还有其他力对物体做功,机械能可能守恒
解析:匀速直线运动(如在空气中匀速下落)机械能不守恒,A错;
合外力为零机械能不一定守恒(如上述匀速下落),B错;
根据结论,若其他力做功但总和为零,机械能守恒,D对。
合外力做功为零不能保证其他力做的功为零,机械能可能变,C错;
答案:D
易错提醒:结论不仅提供了一条功能关系,还为判断机械能是否守恒提供了方法。但要明白“其他力”的意义,对单体是重力以外的其他力,对几个物体组成的系统是重力和系统内弹力以外的其他力。
★VI15(总065)「因传送带传送物体使电动机多消耗的电能等于传送带克服摩擦力做的功」
证明:传送带模型中传送带轻质不储存能量,电动机多消耗的能量给了传送带,传送带通过克服工件摩擦力做功传递出去。所以因传送带传送物体使电动机多消耗的电能等于传送带克服摩擦力做的功
典例10如图所示,绷紧的传送带与水平面的夹角θ=30°,皮带在电动机的带动下,始终保持v0=2m/s的速率运行。现把一质量为m=l0kg的工件(可看作质点)轻轻放在皮带的底端,经时间1.9s,工件被传送到h=1.5m的高处,取g=10m/s2。求电动机由于传送工件多消耗的电能。
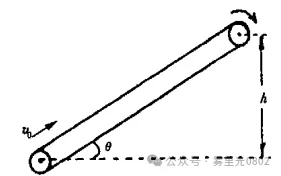
解析:需先求出动摩擦因数
两轮间传送带长度
L=h/sinθ=3m
工件加速
μmgcosθ-mgsinθ=ma
设工件能加速到v0=2m/s
x1=v02/2a
t1=v0/a
匀速
L-x1=v0(t-t1)
解得
t1=0.8s<1.9s(假设正确)
求电动机多消耗的电能,给出以下两种方法
方法一:使用结论
电动机多消耗的电能等于传送带克服摩擦力做的功
W=μmgcosθ∙v0t1+mgsinθ∙v0(t-t1)
W=230J
方法二利用能量守恒
电动机多消耗的电能等工件增加的机械能与摩擦生热之和
工件增加的机械能
ΔE=mgh+mv02/2=170J
工件相对传送带滑动距离
Δx=v0t1-x1=0.8m
摩擦生热
Q=μmgcosθ∙Δx=60J
电动机多消耗的电能
W=ΔE+Q=230J
可见,使用结论时求解过程简捷。
发现新结论啦!
在曲线运动部分新发现一个可化繁为简的二级结论如下(同学们整理时可放在曲线运动二级结论的后边)
★IV14(总066)「高台上斜抛最大水平射程」
结论:最大水平射程xm=v0v/g
有最大水平射程时抛射角θ
tanθ=v0/v
其中落地速度v和初速度v0关系为
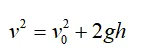
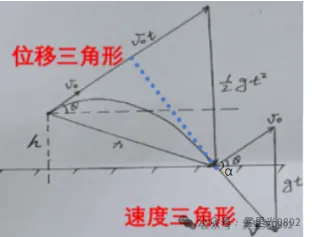
水平射程x=v0tcosθ①
速度三角形面积
S=v0v(sinα)/2=gt∙(v0cosθ)/2 ②
由①②得x=v0v(sinα)/g
α=900时
xm=v0v/g
根据结论IV13(总040)「斜抛双中点结论」,末速度反向延长线过匀速分运动位移中点,结合几何关系得
tanθ=v0/v
由动能定理得
mgh=mv2/2-mv02/2
得v2=v02+2gh
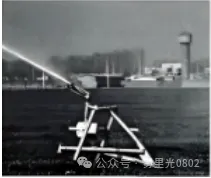
典例11如图,某田间安装有一种自动浇水装置,由于出水口的自动调节,水柱可以从水平到竖直方向间的任一夹角射出,已知出水口离水平面的高度为h,水柱从出水口
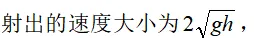
不计空气阻力,重力加速度为g,则自动浇水过程中水柱的水平射程的最大值为( )
解析:由动能定理得
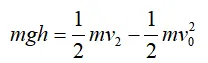
得落地速度,
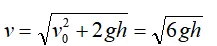
根据结论水平射程的最大值为
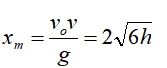
答案:A
易错提醒:在高台上斜抛最大水平射程对应的抛射角并不是450,而是小于450.