文档文本内容
微专题2 动力学三大观点的综合运用
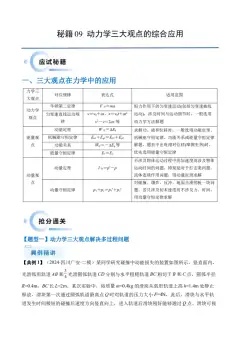
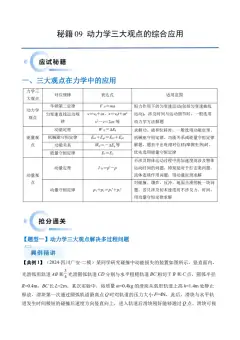
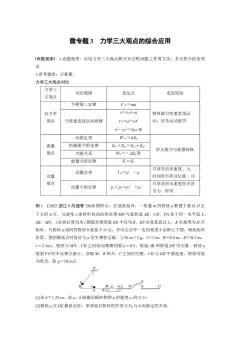
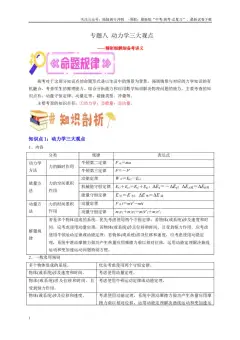
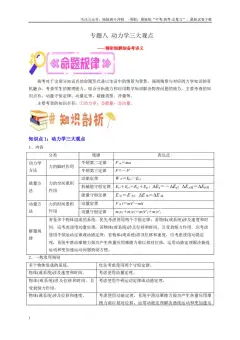
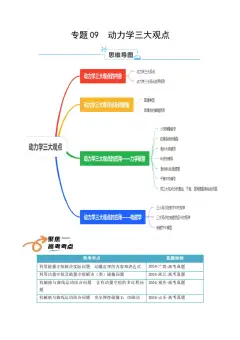
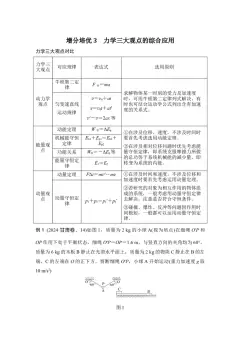
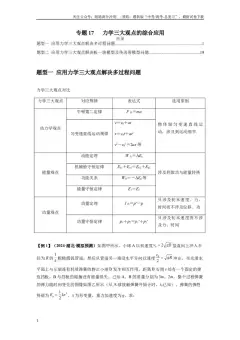
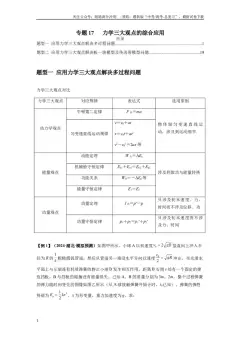
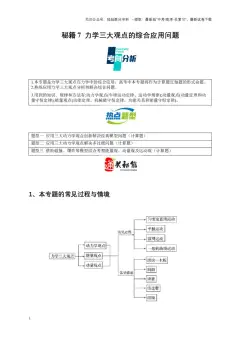
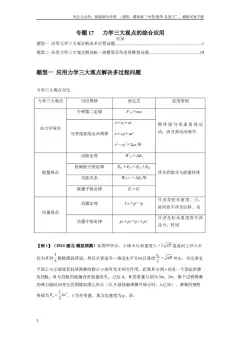
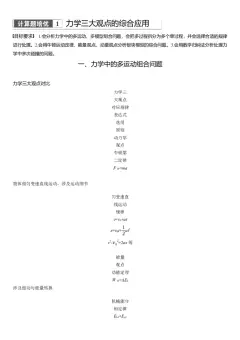
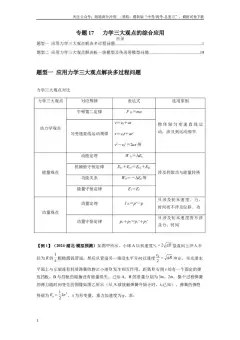
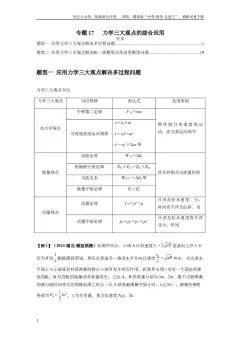
力学三大观点对比
力学三大观点
对应规律
表达式
选用原则
动力学观点
牛顿第二定律
F 合=ma
物体做匀变速直线运
动,涉及运动细节
匀变速直线运动
规律
v=v0+at
x=v0t+at2
v2-v=2ax 等
能量观点
动能定理
W 合=ΔEk
涉及做功与能量转换
机械能守恒定律
Ek1+Ep1=Ek2+Ep2
功能关系
WG=-ΔEp等
能量守恒定律
E1=E2
动量
观点
动量定理
I 合=p′-p
只涉及初末速度、力、
时间而不涉及位移、功
动量守恒定律
p1+p2=p1′+p2′
只涉及初末速度而不涉
及力、时间
题型1 力学中的多运动组合问题
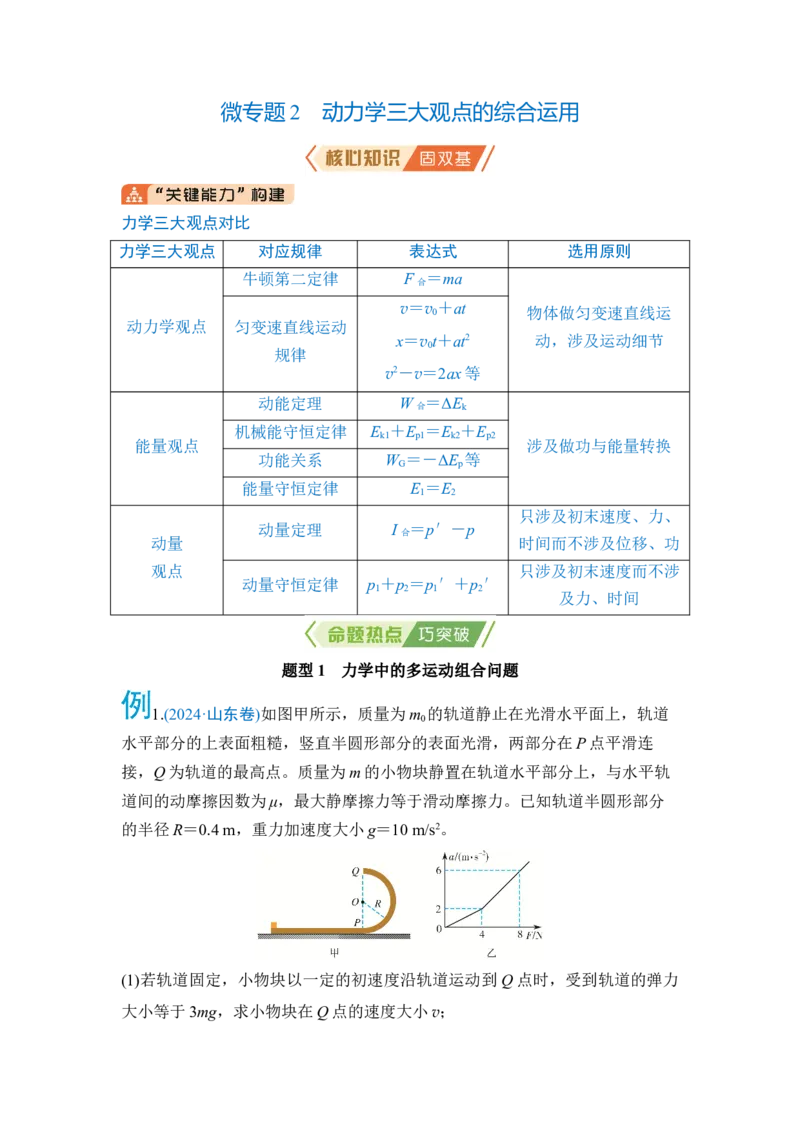
1.(2024·山东卷)如图甲所示,质量为m0的轨道静止在光滑水平面上,轨道
水平部分的上表面粗糙,竖直半圆形部分的表面光滑,两部分在P 点平滑连
接,Q 为轨道的最高点。质量为m 的小物块静置在轨道水平部分上,与水平轨
道间的动摩擦因数为μ,最大静摩擦力等于滑动摩擦力。已知轨道半圆形部分
的半径R=0.4 m,重力加速度大小g=10 m/s2。
(1)若轨道固定,小物块以一定的初速度沿轨道运动到Q 点时,受到轨道的弹力
大小等于3mg,求小物块在Q 点的速度大小v;
(2)若轨道不固定,给轨道施加水平向左的推力F,小物块处在轨道水平部分
时,轨道加速度a 与F 对应关系如图乙所示。
①求μ 和m;
②初始时,小物块静置在轨道最左端,给轨道施加水平向左的推力F=8 N,当
小物块到P 点时撤去F,小物块从Q 点离开轨道时相对水平面的速度大小为7
m/s。求轨道水平部分的长度L。
【易错提醒】 (1)不能根据图像找出运动信息而做出错误判断;(2)不能判断出
小物块与轨道在哪一过程动量守恒;(3)不能根据物理情境排除不合理的解。
题型2 板块模型的综合分析
1.用动力学观点解决板块模型问题的思路
2.滑块和木板组成的系统所受的合外力为零时,优先选用动量守恒定律解题;
若地面不光滑或受其他外力时,需选用动力学观点解题。
3.应注意区分滑块、木板各自相对地面的位移和它们的相对位移。用运动学公
式或动能定理列式时位移指相对地面的位移,求系统摩擦生热时用相对位移(或
相对路程)。
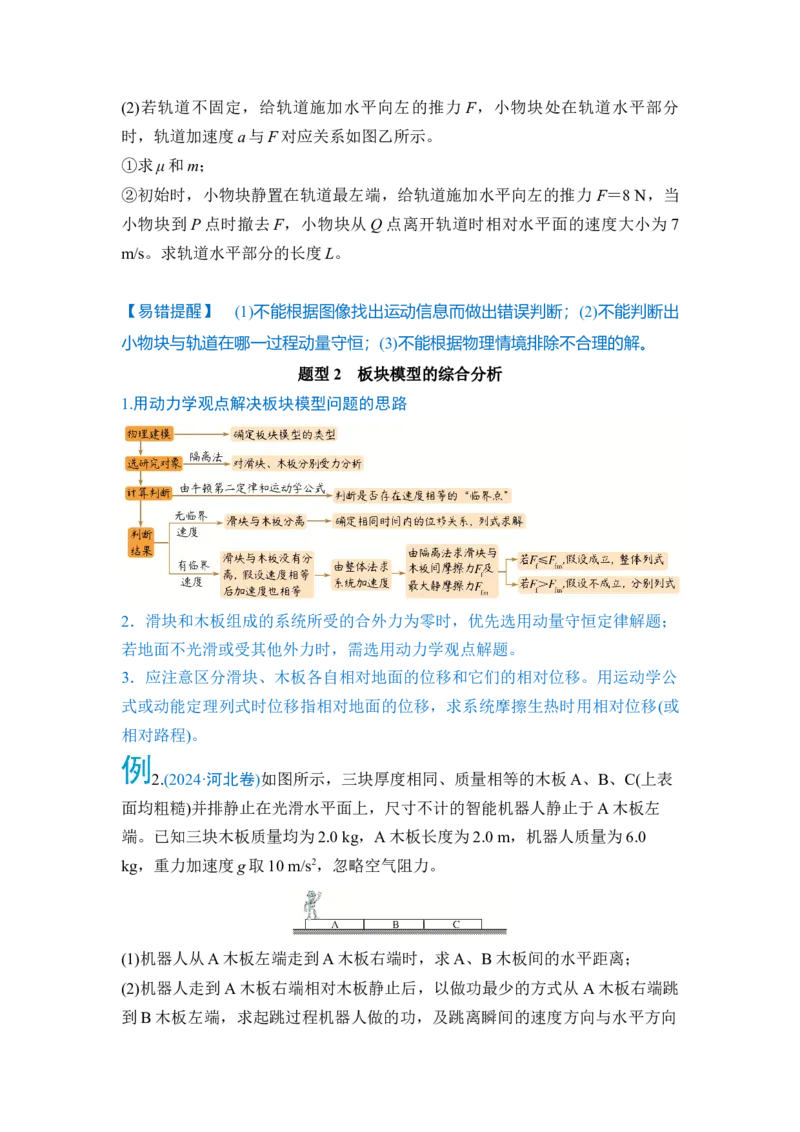
2.(2024·河北卷)如图所示,三块厚度相同、质量相等的木板A、B、C(上表
面均粗糙)并排静止在光滑水平面上,尺寸不计的智能机器人静止于A 木板左
端。已知三块木板质量均为2.0 kg,A 木板长度为2.0 m,机器人质量为6.0
kg,重力加速度g 取10 m/s2,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离;
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳
到B 木板左端,求起跳过程机器人做的功,及跳离瞬间的速度方向与水平方向
夹角的正切值;
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即
相对B 木板连续不停地3 次等间距跳到B 木板右端,此时B 木板恰好追上A 木
板。求该时刻A、C 两木板间距与B 木板长度的关系。
题型3 特殊方法解决多次碰撞问题
当两个物体之间或物体与挡板之间发生多次碰撞时,因碰撞次数较多,过程复
杂,在求解多次碰撞问题时,通常可用到以下两种方法:
数学
归纳法
先利用所学知识把前几次碰撞过程理顺,分析透彻,根据前几次数据,
利用数学归纳法,可写出以后碰撞过程中对应规律或结果,通常会出现
等差、等比数列,然后可以利用数学数列求和公式计算全程的路程等数
据
图像法
通过分析前几次碰撞情况,画出物体对应的v-t 图像,通过图像可使运
动过程清晰明了,并且可通过图像与t 轴所围面积求出物体的位移
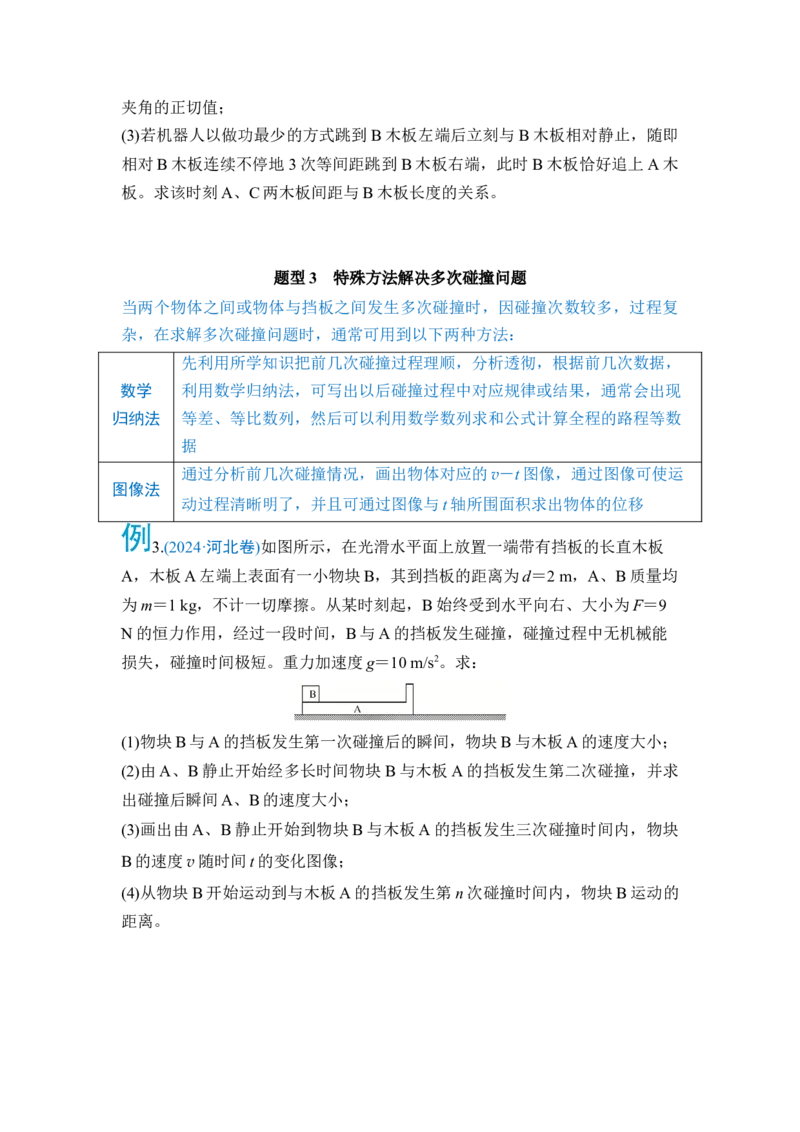
3.(2024·河北卷)如图所示,在光滑水平面上放置一端带有挡板的长直木板
A,木板A 左端上表面有一小物块B,其到挡板的距离为d=2 m,A、B 质量均
为m=1 kg,不计一切摩擦。从某时刻起,B 始终受到水平向右、大小为F=9
N 的恒力作用,经过一段时间,B 与A 的挡板发生碰撞,碰撞过程中无机械能
损失,碰撞时间极短。重力加速度g=10 m/s2。求:
(1)物块B 与A 的挡板发生第一次碰撞后的瞬间,物块B 与木板A 的速度大小;
(2)由A、B 静止开始经多长时间物块B 与木板A 的挡板发生第二次碰撞,并求
出碰撞后瞬间A、B 的速度大小;
(3)画出由A、B 静止开始到物块B 与木板A 的挡板发生三次碰撞时间内,物块
B 的速度v 随时间t 的变化图像;
(4)从物块B 开始运动到与木板A 的挡板发生第n 次碰撞时间内,物块B 运动的
距离。
【基础必刷题】
1.(2024·甘肃卷)如图,质量为2 kg 的小球A(视为质点)在细绳O′P 和OP 作
用下处于平衡状态,细绳O′P=OP=1.6 m,与竖直方向的夹角均为60°。质
量为6 kg 的木板B 静止在光滑水平面上,质量为2 kg 的物块C 静止在B 的左
端。剪断细绳O′P,小球A 开始运动。(重力加速度g 取10 m/s2)
(1)求A 运动到最低点时细绳OP 所受的拉力;
(2)A 在最低点时,细绳OP 断裂。A 飞出后恰好与C 左侧碰撞(时间极短)、碰后
A 竖直下落,C 水平向右运动。求碰后C 的速度大小;
(3)A、C 碰后,C 相对B 滑行4 m 后与B 共速。求C 和B 之间的动摩擦因数。
2.(2025·河南卷)如图,在一段水平光滑直道上每间隔l1=3 m 铺设有宽度为l2
=2.4 m 的防滑带。在最左端防滑带的左边缘静止有质量为m1=2 kg 的小物块
P,另一质量为m2=4 kg 的小物块Q 以v0=7 m/s 的速度向右运动并与P 发生正
碰,且碰撞时间极短。已知碰撞后瞬间P 的速度大小为v=7 m/s,P、Q 与防滑
带间的动摩擦因数均为μ=0.5,重力加速度大小g=10 m/s2。求:
(1)该碰撞过程中损失的机械能;
(2)P 从开始运动到静止经历的时间。
3.(2025·山东卷)如图所示,内有弯曲光滑轨道的方形物体置于光滑水平面上,
P、Q 分别为轨道的两个端点且位于同一高度,P 处轨道的切线沿水平方向,Q
处轨道的切线沿竖直方向。小物块a、b 用轻弹簧连接置于光滑水平面上,b 被
锁定。一质量m= kg 的小球自Q 点正上方h=2 m 处自由下落,无能量损失地
滑入轨道,并从P 点水平抛出,恰好击中a,与a 粘在一起且不弹起。当弹簧拉
力达到F=15 N 时,b 解除锁定开始运动。已知a 的质量ma=1 kg,b 的质量mb
= kg,方形物体的质量M= kg,重力加速度大小g=10 m/s2,弹簧的劲度系
数k=50 N/m,整个过程弹簧均在弹性限度内,弹性势能表达式Ep=kx2(x 为弹
簧的形变量),所有过程不计空气阻力。求:
(1)小球到达P 点时,小球及方形物体相对于地面的速度大小v1、v2;
(2)弹簧弹性势能最大时,b 的速度大小vb及弹性势能的最大值Epm。
4.(2025·海南卷)足够长的传送带固定在竖直平面内,半径R=0.5 m,圆心角θ
=53°的圆弧轨道与平台平滑连接,平台与顺时针匀速转动的水平传送带平滑连
接,工件A 从圆弧顶点无初速度下滑,在平台与B 碰成一整体,B 随后滑上传
送带,已知mA=4 kg,mB=1 kg,A、B 可视为质点,A、B 与传送带间的动摩
擦因数恒定,在传送带上运动的过程中,因摩擦生热Q=2.5 J,忽略轨道及平
台的摩擦,g=10 m/s2。
(1)A 滑到圆弧最低点时受的支持力;
(2)A 与B 整个碰撞过程中损失的机械能;
(3)传送带的速度大小。
大题增分指导  能量与动量
 如图甲所示,一质量为m 的物块A 与轻质弹簧连接,静止在光滑水平面
上;物块B 向A 运动,t=0 时与弹簧接触,到t=2t0时与弹簧分离,第一次碰
撞结束,A、B 的v-t 图像如图乙所示。已知从t=0 到t=t0时间内,物块A 运
动的距离为0.36v0t0。A、B 分离后,A 滑上粗糙斜面,然后滑下,与一直在水
平面上运动的B 再次碰撞,之后A 再次滑上斜面,达到的最高点与前一次相
同。斜面倾角为θ(sin θ=0.6),与水平面光滑连接。碰撞过程中弹簧始终处于
弹性限度内。求:
(1)第一次碰撞过程中,弹簧弹性势能的最大值;
(2)第一次碰撞过程中,弹簧压缩量的最大值;
(3)物块A 与斜面间的动摩擦因数。