文档文本内容
微专题2 动力学三大观点的综合运用
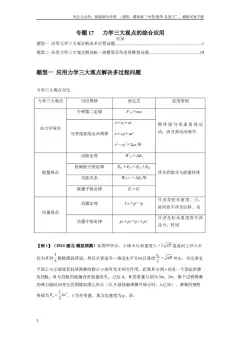
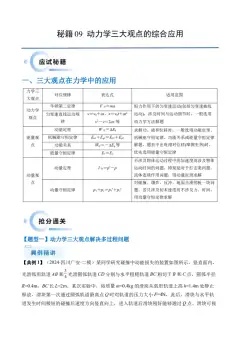
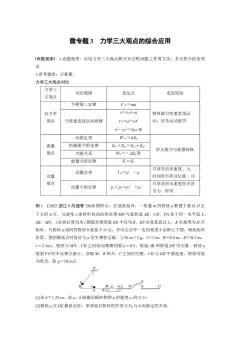
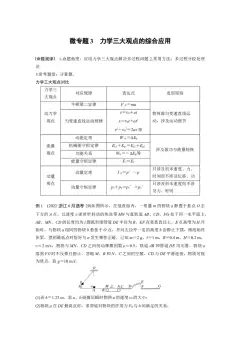
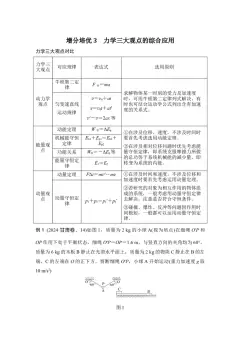
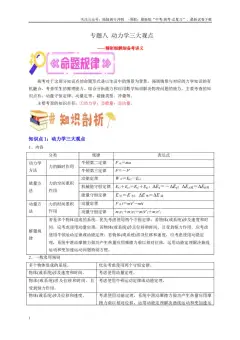
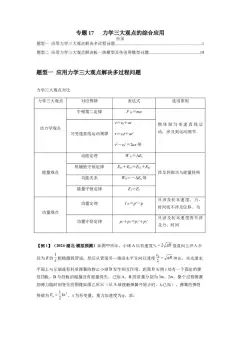
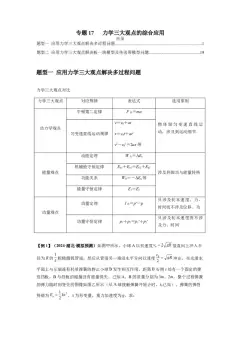
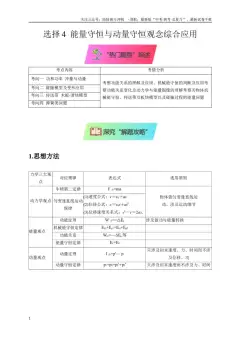
力学三大观点对比
力学三大观点
对应规律
表达式
选用原则
动力学观点
牛顿第二定律
F 合=ma
物体做匀变速直线运
动,涉及运动细节
匀变速直线运动
规律
v=v0+at
x=v0t+at2
v2-v=2ax 等
能量观点
动能定理
W 合=ΔEk
涉及做功与能量转换
机械能守恒定律
Ek1+Ep1=Ek2+Ep2
功能关系
WG=-ΔEp等
能量守恒定律
E1=E2
动量
观点
动量定理
I 合=p′-p
只涉及初末速度、力、
时间而不涉及位移、功
动量守恒定律
p1+p2=p1′+p2′
只涉及初末速度而不涉
及力、时间
题型1 力学中的多运动组合问题
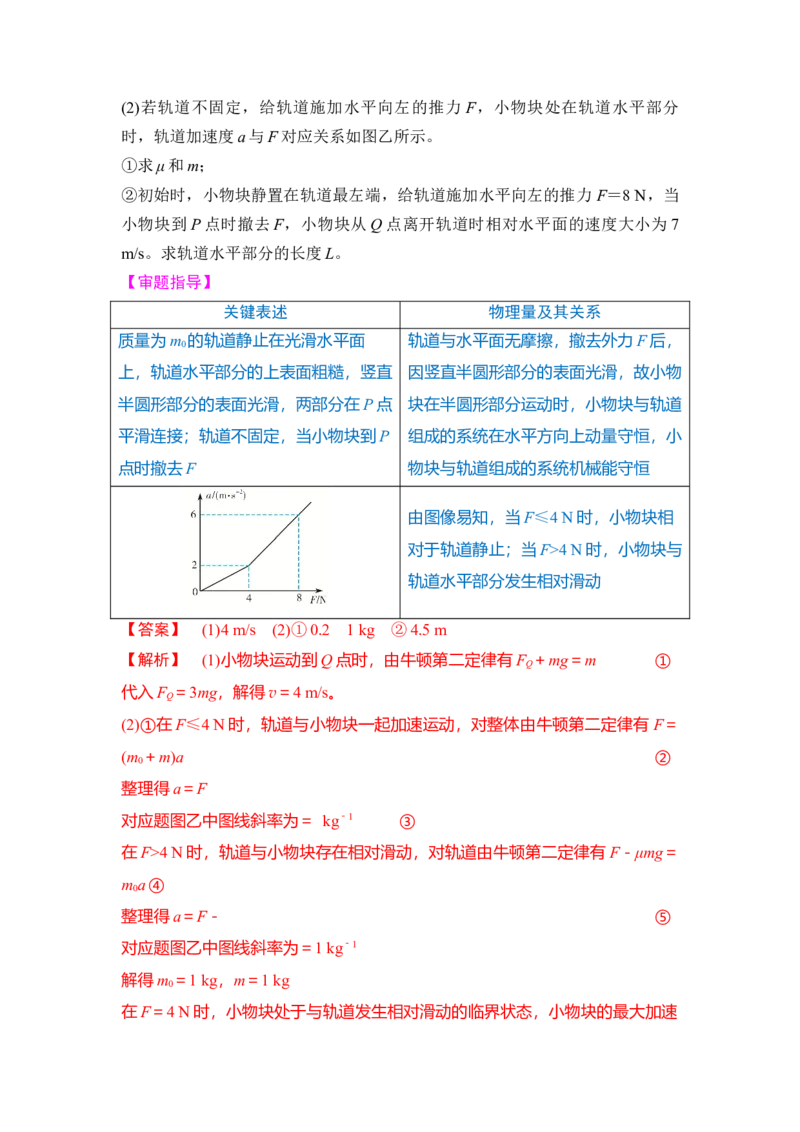
1.(2024·山东卷)如图甲所示,质量为m0的轨道静止在光滑水平面上,轨道
水平部分的上表面粗糙,竖直半圆形部分的表面光滑,两部分在P 点平滑连
接,Q 为轨道的最高点。质量为m 的小物块静置在轨道水平部分上,与水平轨
道间的动摩擦因数为μ,最大静摩擦力等于滑动摩擦力。已知轨道半圆形部分
的半径R=0.4 m,重力加速度大小g=10 m/s2。
(1)若轨道固定,小物块以一定的初速度沿轨道运动到Q 点时,受到轨道的弹力
大小等于3mg,求小物块在Q 点的速度大小v;
(2)若轨道不固定,给轨道施加水平向左的推力F,小物块处在轨道水平部分
时,轨道加速度a 与F 对应关系如图乙所示。
①求μ 和m;
②初始时,小物块静置在轨道最左端,给轨道施加水平向左的推力F=8 N,当
小物块到P 点时撤去F,小物块从Q 点离开轨道时相对水平面的速度大小为7
m/s。求轨道水平部分的长度L。
【审题指导】
关键表述
物理量及其关系
质量为m0的轨道静止在光滑水平面
上,轨道水平部分的上表面粗糙,竖直
半圆形部分的表面光滑,两部分在P 点
平滑连接;轨道不固定,当小物块到P
点时撤去F
轨道与水平面无摩擦,撤去外力F 后,
因竖直半圆形部分的表面光滑,故小物
块在半圆形部分运动时,小物块与轨道
组成的系统在水平方向上动量守恒,小
物块与轨道组成的系统机械能守恒
由图像易知,当F≤4 N 时,小物块相
对于轨道静止;当F>4 N 时,小物块与
轨道水平部分发生相对滑动
【答案】 (1)4 m/s (2)①0.2 1 kg ②4.5 m
【解析】 (1)小物块运动到Q 点时,由牛顿第二定律有FQ+mg=m
①
代入FQ=3mg,解得v=4 m/s。
(2)①在F≤4 N 时,轨道与小物块一起加速运动,对整体由牛顿第二定律有F=
(m0+m)a
②
整理得a=F
对应题图乙中图线斜率为= kg-1
③
在F>4 N 时,轨道与小物块存在相对滑动,对轨道由牛顿第二定律有F-μmg=
m0a ④
整理得a=F-
⑤
对应题图乙中图线斜率为=1 kg-1
解得m0=1 kg,m=1 kg
在F=4 N 时,小物块处于与轨道发生相对滑动的临界状态,小物块的最大加速
度大小为am=2 m/s2
⑥
有μg=am,解得μ=0.2。
⑦
②根据题图乙可知,当F=8 N 时轨道的加速度a1=6 m/s2,小物块的加速度a2
=μg=2 m/s2,方向均水平向左
设小物块到达轨道上P 点时轨道速度大小为v1,小物块速度大小为v2,运动时
间为t,有v1=a1t,v2=a2t,则有=,即v1=3v2
⑧
小物块在半圆轨道部分运动时,小物块与轨道组成的系统机械能守恒,水平方
向上动量守恒,小物块到达轨道上Q 点时,设轨道速度为v1′,小物块速度为
v2′,有
m0v1+mv2=m0v1′+mv2′
⑨
m0v+mv=m0v1′2+mv2′2+2mgR
⑩
代入v2′=7 m/s,解得v2=3 m/s 或v2= m/s
⑪
当v2=3 m/s 时,解得v1=9 m/s,v1′=5 m/s,
设小物块在半圆轨道最高点时轨道对小物块弹力为FN,有FN+mg=
⑫
解得FN=0,小物块恰好经过最高点
当v2= m/s 时,解得v1′= m/s,v1′>v2′,轨道速度比小物块速度大,此种
情况不会发生,因此v2= m/s 不符合题意,舍去
由运动学公式可知轨道水平部分长度L=-
⑬
解得L=4.5 m。
【易错提醒】 (1)不能根据图像找出运动信息而做出错误判断;(2)不能判断出
小物块与轨道在哪一过程动量守恒;(3)不能根据物理情境排除不合理的解。
题型2 板块模型的综合分析
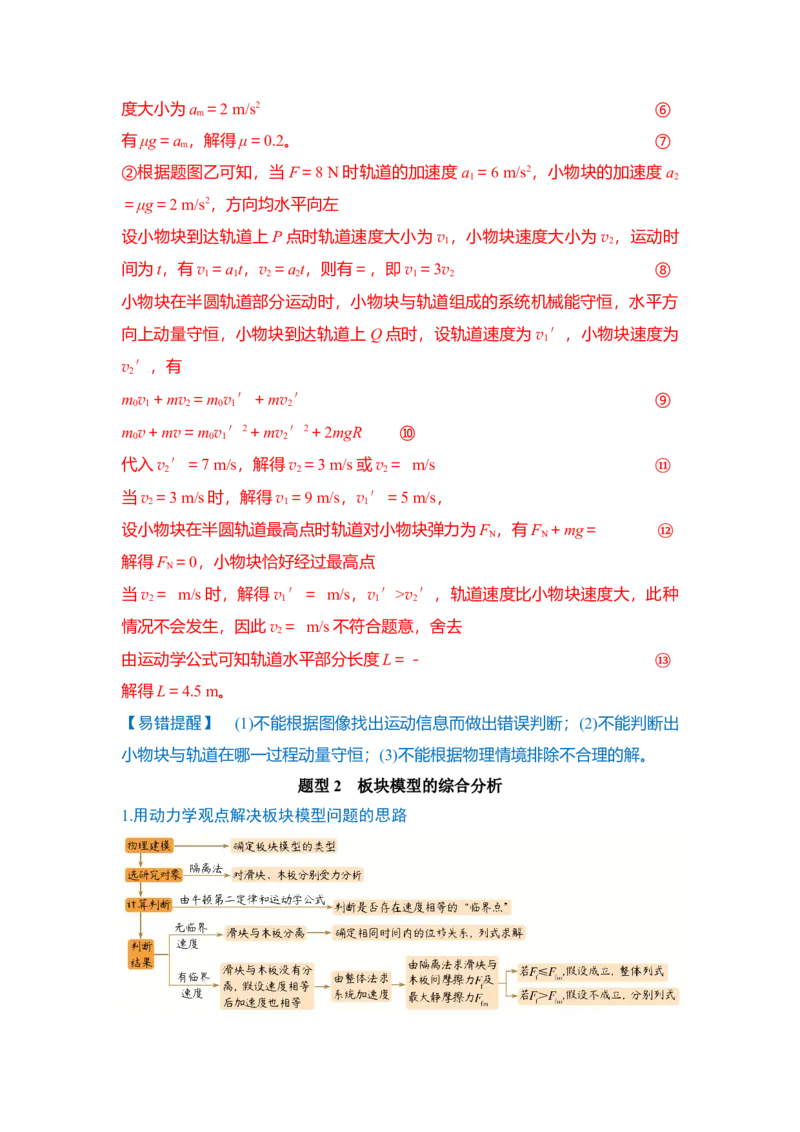
1.用动力学观点解决板块模型问题的思路
2.滑块和木板组成的系统所受的合外力为零时,优先选用动量守恒定律解题;
若地面不光滑或受其他外力时,需选用动力学观点解题。
3.应注意区分滑块、木板各自相对地面的位移和它们的相对位移。用运动学公
式或动能定理列式时位移指相对地面的位移,求系统摩擦生热时用相对位移(或
相对路程)。
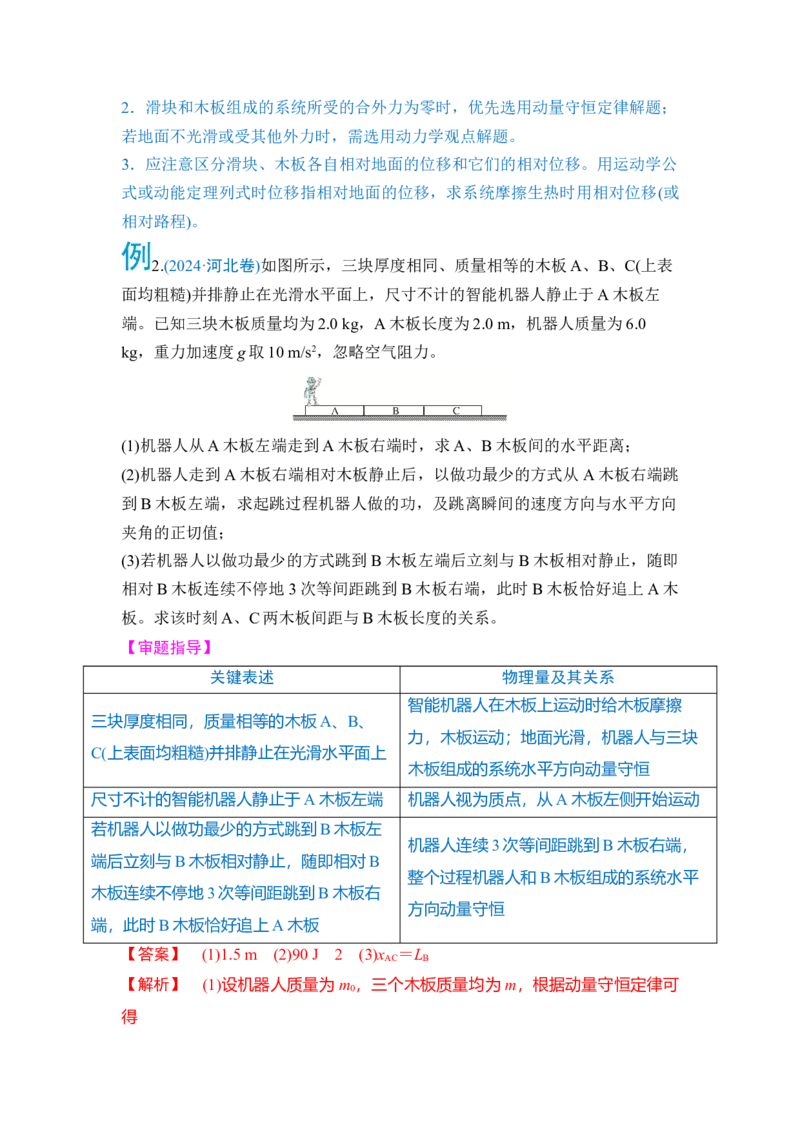
2.(2024·河北卷)如图所示,三块厚度相同、质量相等的木板A、B、C(上表
面均粗糙)并排静止在光滑水平面上,尺寸不计的智能机器人静止于A 木板左
端。已知三块木板质量均为2.0 kg,A 木板长度为2.0 m,机器人质量为6.0
kg,重力加速度g 取10 m/s2,忽略空气阻力。
(1)机器人从A 木板左端走到A 木板右端时,求A、B 木板间的水平距离;
(2)机器人走到A 木板右端相对木板静止后,以做功最少的方式从A 木板右端跳
到B 木板左端,求起跳过程机器人做的功,及跳离瞬间的速度方向与水平方向
夹角的正切值;
(3)若机器人以做功最少的方式跳到B 木板左端后立刻与B 木板相对静止,随即
相对B 木板连续不停地3 次等间距跳到B 木板右端,此时B 木板恰好追上A 木
板。求该时刻A、C 两木板间距与B 木板长度的关系。
【审题指导】
关键表述
物理量及其关系
三块厚度相同,质量相等的木板A、B、
C(上表面均粗糙)并排静止在光滑水平面上
智能机器人在木板上运动时给木板摩擦
力,木板运动;地面光滑,机器人与三块
木板组成的系统水平方向动量守恒
尺寸不计的智能机器人静止于A 木板左端
机器人视为质点,从A 木板左侧开始运动
若机器人以做功最少的方式跳到B 木板左
端后立刻与B 木板相对静止,随即相对B
木板连续不停地3 次等间距跳到B 木板右
端,此时B 木板恰好追上A 木板
机器人连续3 次等间距跳到B 木板右端,
整个过程机器人和B 木板组成的系统水平
方向动量守恒
【答案】 (1)1.5 m (2)90 J 2 (3)xAC=LB
【解析】 (1)设机器人质量为m0,三个木板质量均为m,根据动量守恒定律可
得
m0v′=mv1
①
两边同时乘以t0,则m0x=mx1
②
且x+x1=LA
联立解得x1=1.5 m。
③
(2)设机器人起跳时相对地面的速度大小为v,方向与水平方向的夹角为θ,从A
木板右端跳到B 木板左端时间为t,根据斜抛运动的特点可得vcos θ·t=x1,=
④
联立解得v= m/s
⑤
机器人跳离A 的过程,机器人与A 组成的系统水平方向动量守恒,则m0vcos θ
=mvA
⑥
根据能量守恒定律可得机器人做的功为W=m0v2+mv
⑦
联立可得W=45×J
⑧
当tan θ=,即tan θ=2 时,W 取最小值,此时Wmin=90 J。
⑨
(3)根据tan θ=2 可得vcos θ= m/s,t= s
根据m0vcos θ=mvA,可得vA= m/s
分析可知A 木板以vA向左匀速运动,机器人跳离A 木板到与B 木板相对静止的
过程中,机器人与B、C 木板组成的系统在水平方向上动量守恒,则
m0vcos θ=(m0+2m)v 共
⑩
解得v 共= m/s
该过程A 木板向左运动的距离为xA=vAt=× m=4.5 m
⑪
机器人连续3 次等间距跳到B 木板右端,整个过程机器人和B 木板组成的系统
水平方向动量守恒,设每次起跳机器人的水平速度大小为v0,B 木板的速度大
小为vB,机器人每次跳跃的时间为Δt,选择向右的方向为正方向,得(m0+m)v
共=m0v0-mvB
⑫
每次跳跃时机器人和B 木板的相对位移为,可得=(v0+vB)Δt
⑬
机器人到B 木板右端时,B 木板恰好追上A 木板,从机器人跳到B 左端到跳到
B 右端的过程中,AB 木板的位移差为Δx=x1+xA
可得(vB-vA)·3Δt=Δx ⑭
联立解得Δt=-
故此时A、C 两木板间距为xAC=(vA+vC)·3Δt+Δx+LB⑮
vC=v 共
联立解得xAC=LB。
题型3 特殊方法解决多次碰撞问题
当两个物体之间或物体与挡板之间发生多次碰撞时,因碰撞次数较多,过程复
杂,在求解多次碰撞问题时,通常可用到以下两种方法:
数学
归纳法
先利用所学知识把前几次碰撞过程理顺,分析透彻,根据前几次数据,
利用数学归纳法,可写出以后碰撞过程中对应规律或结果,通常会出现
等差、等比数列,然后可以利用数学数列求和公式计算全程的路程等数
据
图像法
通过分析前几次碰撞情况,画出物体对应的v-t 图像,通过图像可使运
动过程清晰明了,并且可通过图像与t 轴所围面积求出物体的位移
3.(2024·河北卷)如图所示,在光滑水平面上放置一端带有挡板的长直木板
A,木板A 左端上表面有一小物块B,其到挡板的距离为d=2 m,A、B 质量均
为m=1 kg,不计一切摩擦。从某时刻起,B 始终受到水平向右、大小为F=9
N 的恒力作用,经过一段时间,B 与A 的挡板发生碰撞,碰撞过程中无机械能
损失,碰撞时间极短。重力加速度g=10 m/s2。求:
(1)物块B 与A 的挡板发生第一次碰撞后的瞬间,物块B 与木板A 的速度大小;
(2)由A、B 静止开始经多长时间物块B 与木板A 的挡板发生第二次碰撞,并求
出碰撞后瞬间A、B 的速度大小;
(3)画出由A、B 静止开始到物块B 与木板A 的挡板发生三次碰撞时间内,物块
B 的速度v 随时间t 的变化图像;
(4)从物块B 开始运动到与木板A 的挡板发生第n 次碰撞时间内,物块B 运动的
距离。
【答案】 (1)0 6 m/s (2) s 12 m/s 6 m/s (3)见解析图 (4)[2+4n(n-
1)]m(n=1,2,3,4,…)
【解析】 (1)B 从A 的左端开始运动到右端的过程,由动能定理有Fd=mv
解得v0=6 m/s
B 与A 碰撞过程,由动量守恒定律和机械能守恒定律有mv0=mvB+mvA
mv=mv+mv
解得vB=0,vA=6 m/s。
(2)第一次碰撞后A 向右以速度vA=6 m/s 做匀速直线运动,B 做初速度为0、加
速度为a==9 m/s2的匀加速直线运动
则第二次碰撞时有vAt=at2
解得t= s
此时B 的速度为vB1=at=12 m/s,A 的速度为vA1=vA=6 m/s,第二次碰撞时,
同样由动量守恒定律和机械能守恒定律有mvA1+mvB1=mvA2+mvB2
mv+mv=mv+mv
解得vA2=12 m/s,vB2=6 m/s。
(3)同理第三次碰撞时有vB2t′+at′2=vA2t′
解得t′= s
此时B 的速度为vB3=vB2+at′=18 m/s
从开始运动到第一次碰撞的时间t0== s
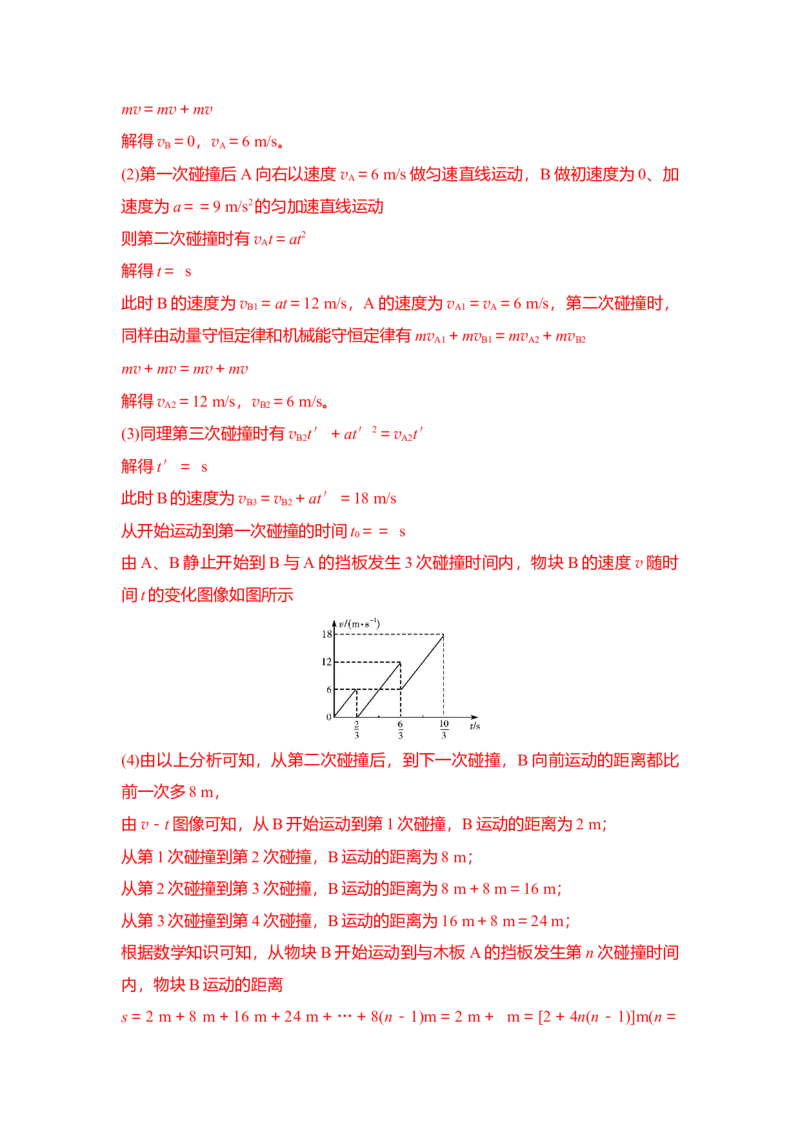
由A、B 静止开始到B 与A 的挡板发生3 次碰撞时间内,物块B 的速度v 随时
间t 的变化图像如图所示
(4)由以上分析可知,从第二次碰撞后,到下一次碰撞,B 向前运动的距离都比
前一次多8 m,
由v-t 图像可知,从B 开始运动到第1 次碰撞,B 运动的距离为2 m;
从第1 次碰撞到第2 次碰撞,B 运动的距离为8 m;
从第2 次碰撞到第3 次碰撞,B 运动的距离为8 m+8 m=16 m;
从第3 次碰撞到第4 次碰撞,B 运动的距离为16 m+8 m=24 m;
根据数学知识可知,从物块B 开始运动到与木板A 的挡板发生第n 次碰撞时间
内,物块B 运动的距离
s=2 m+8 m+16 m+24 m+…+8(n-1)m=2 m+ m=[2+4n(n-1)]m(n=
1,2,3,4,…)。
【基础必刷题】
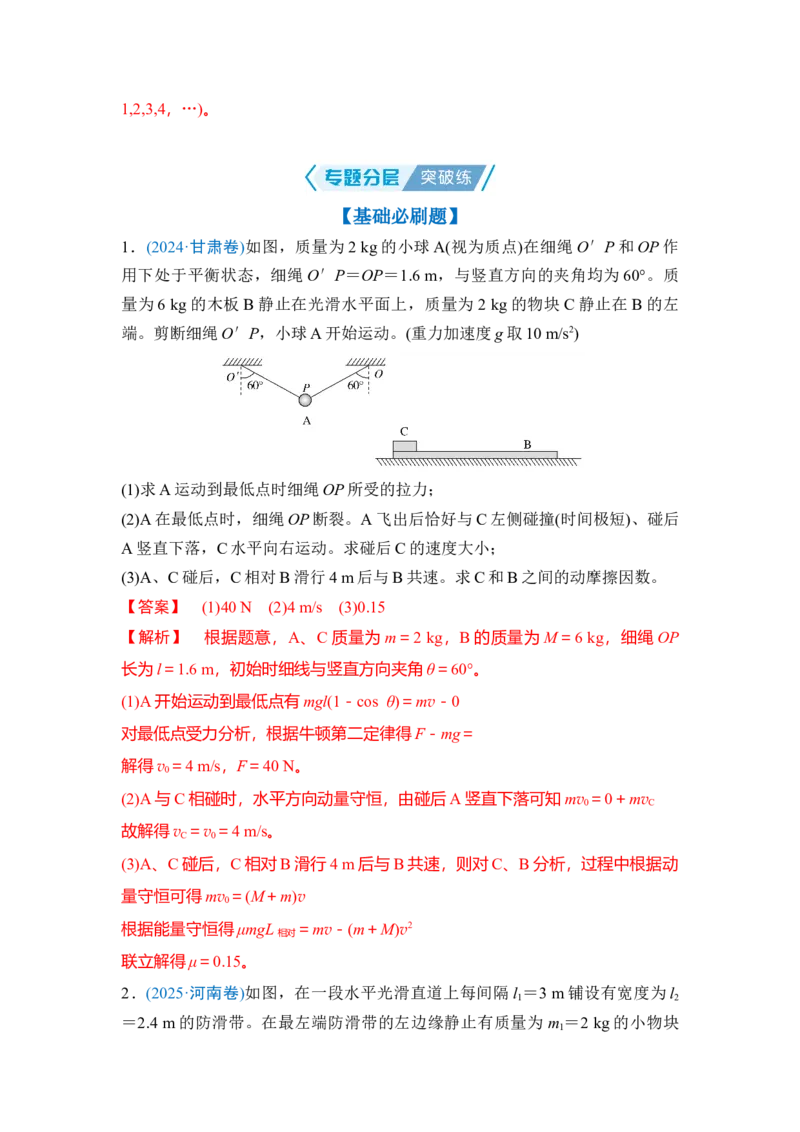
1.(2024·甘肃卷)如图,质量为2 kg 的小球A(视为质点)在细绳O′P 和OP 作
用下处于平衡状态,细绳O′P=OP=1.6 m,与竖直方向的夹角均为60°。质
量为6 kg 的木板B 静止在光滑水平面上,质量为2 kg 的物块C 静止在B 的左
端。剪断细绳O′P,小球A 开始运动。(重力加速度g 取10 m/s2)
(1)求A 运动到最低点时细绳OP 所受的拉力;
(2)A 在最低点时,细绳OP 断裂。A 飞出后恰好与C 左侧碰撞(时间极短)、碰后
A 竖直下落,C 水平向右运动。求碰后C 的速度大小;
(3)A、C 碰后,C 相对B 滑行4 m 后与B 共速。求C 和B 之间的动摩擦因数。
【答案】 (1)40 N (2)4 m/s (3)0.15
【解析】 根据题意,A、C 质量为m=2 kg,B 的质量为M=6 kg,细绳OP
长为l=1.6 m,初始时细线与竖直方向夹角θ=60°。
(1)A 开始运动到最低点有mgl(1-cos θ)=mv-0
对最低点受力分析,根据牛顿第二定律得F-mg=
解得v0=4 m/s,F=40 N。
(2)A 与C 相碰时,水平方向动量守恒,由碰后A 竖直下落可知mv0=0+mvC
故解得vC=v0=4 m/s。
(3)A、C 碰后,C 相对B 滑行4 m 后与B 共速,则对C、B 分析,过程中根据动
量守恒可得mv0=(M+m)v
根据能量守恒得μmgL 相对=mv-(m+M)v2
联立解得μ=0.15。
2.(2025·河南卷)如图,在一段水平光滑直道上每间隔l1=3 m 铺设有宽度为l2
=2.4 m 的防滑带。在最左端防滑带的左边缘静止有质量为m1=2 kg 的小物块
P,另一质量为m2=4 kg 的小物块Q 以v0=7 m/s 的速度向右运动并与P 发生正
碰,且碰撞时间极短。已知碰撞后瞬间P 的速度大小为v=7 m/s,P、Q 与防滑
带间的动摩擦因数均为μ=0.5,重力加速度大小g=10 m/s2。求:
(1)该碰撞过程中损失的机械能;
(2)P 从开始运动到静止经历的时间。
【答案】 (1)24.5 J (2)5 s
【解析】 (1)P、Q 与发生正碰,由动量守恒定律m2v0=m2vQ+m1v
由能量守恒定律m2v=m2v+m1v2+ΔE
联立可得vQ=3.5 m/s,ΔE=24.5 J。
(2)对物块P 受力分析由牛顿第二定律μm1g=m1a
物块P 在第一个防滑带上运动时,
由运动学公式v2-v=2al2,vP1=v-at1
解得vP1=5 m/s
则物块P 在第一个防滑带上运动的时间为t1=0.4 s
物块P 在光滑的直道上做匀速直线运动,则l1=vP1t2
解得t2=0.6 s
物块P 在第二个防滑带上运动时,由运动学公式v-v=2al2,vP2=vP1-at3
解得vP2=1 m/s
则物块P 在第二个防滑带上运动的时间为t3=0.8 s
物块P 在光滑的直道上做匀速直线运动,则l1=vP2t4
解得t4=3 s
由以上条件可知,物块P 最终停在第三个防滑带上,由运动学公式0=vP2-at5
可得物块P 在第三个防滑带上运动的时间为t5=0.5 s
故物块P 从开始运动到静止经历的时间为t=t1+t2+t3+t4+t5=5 s。
3.(2025·山东卷)如图所示,内有弯曲光滑轨道的方形物体置于光滑水平面上,
P、Q 分别为轨道的两个端点且位于同一高度,P 处轨道的切线沿水平方向,Q
处轨道的切线沿竖直方向。小物块a、b 用轻弹簧连接置于光滑水平面上,b 被
锁定。一质量m= kg 的小球自Q 点正上方h=2 m 处自由下落,无能量损失地
滑入轨道,并从P 点水平抛出,恰好击中a,与a 粘在一起且不弹起。当弹簧拉
力达到F=15 N 时,b 解除锁定开始运动。已知a 的质量ma=1 kg,b 的质量mb
= kg,方形物体的质量M= kg,重力加速度大小g=10 m/s2,弹簧的劲度系
数k=50 N/m,整个过程弹簧均在弹性限度内,弹性势能表达式Ep=kx2(x 为弹
簧的形变量),所有过程不计空气阻力。求:
(1)小球到达P 点时,小球及方形物体相对于地面的速度大小v1、v2;
(2)弹簧弹性势能最大时,b 的速度大小vb及弹性势能的最大值Epm。
【答案】 (1)6 m/s,水平向左, m/s,水平向右
(2) m/s,水平向左,Epm= J
【解析】 (1)根据题意可知,小球从开始下落到P 处过程中,水平方向上动量
守恒,则有mv1=Mv2
由能量守恒定律有mgh=mv+Mv
联立解得v1=6 m/s,v2= m/s
即小球速度为6 m/s,方向水平向左,方形物块速度为 m/s,方向水平向右。
(2)由于小球落在物块a 正上方,并与其粘连,小球竖直方向速度变为0,小球
和物块a 水平方向上动量守恒,则有mv1=(m+ma)v3
解得v3=2 m/s
设当弹簧形变量为x1时物块b 的固定解除,此时小球和物块a 的速度为v4,根
据胡克定律F=kx1
系统机械能守恒(m+ma)v=(m+ma)v+kx
联立解得v4=1 m/s,x1=0.3 m
固定解除之后,小球、物块a 和物块b 组成的系统动量守恒,当三者共速时,
弹簧的弹性势能最大,由动量守恒定律有(m+ma)v4=(m+ma+mb)vb
解得vb= m/s,方向水平向左。
由能量守恒定律可得,最大弹性势能为Epm=(m+ma)v+kx-(m+ma+mb)v=
J。
4.(2025·海南卷)足够长的传送带固定在竖直平面内,半径R=0.5 m,圆心角θ
=53°的圆弧轨道与平台平滑连接,平台与顺时针匀速转动的水平传送带平滑连
接,工件A 从圆弧顶点无初速度下滑,在平台与B 碰成一整体,B 随后滑上传
送带,已知mA=4 kg,mB=1 kg,A、B 可视为质点,A、B 与传送带间的动摩
擦因数恒定,在传送带上运动的过程中,因摩擦生热Q=2.5 J,忽略轨道及平
台的摩擦,g=10 m/s2。
(1)A 滑到圆弧最低点时受的支持力;
(2)A 与B 整个碰撞过程中损失的机械能;
(3)传送带的速度大小。
【答案】 (1)72 N,方向竖直向上 (2)1.6 J (3)0.6 m/s 或2.6 m/s
【解析】 (1)A 从开始到滑到圆弧最低点间,根据机械能守恒mAg(R-Rcos
53°)=mAv
解得v0=2 m/s
在最低点根据牛顿第二定律FN-mAg=mA
解得FN=72 N,方向竖直向上。
(2)根据题意A、B 碰后成一整体,根据动量守恒mAv0=(mA+mB)v 共
解得v 共=1.6 m/s
故A 与B 整个碰撞过程中损失的机械能为ΔE=mAv-(mA+mB)v=1.6 J。
(3)第一种情况,当传送带速度v 小于v 共时,AB 滑上传送带后先减速后匀速运
动,设AB 与传送带间的动摩擦因数为μ,对AB 根据牛顿第二定律μ(mA+mB)g
=(mA+mB)a
设经过时间t1后AB 与传送带共速,可得v=v 共-at1
该段时间内AB 运动的位移为x1=t1
传送带运动的位移为x2=vt1
故可得Q=μ(mA+mB)g·(x1-x2)
联立解得v=0.6 m/s,另一解大于v 共舍去;
第二种情况,当传送带速度v 大于v 共时,AB 滑上传送带后先加速后匀速运
动,设经过时间t2后AB 与传送带共速,同理可得v=v 共+at2
该段时间内AB 运动的位移为x1′=t2
传送带运动的位移为x2′=vt2
故可得Q=μ(mA+mB)g·(x2′-x1′)
解得v=2.6 m/s,另一解小于v 共舍去。
大题增分指导  能量与动量
 如图甲所示,一质量为m 的物块A 与轻质弹簧连接,静止在光滑水平面
上;物块B 向A 运动,t=0 时与弹簧接触,到t=2t0时与弹簧分离,第一次碰
撞结束,A、B 的v-t 图像如图乙所示。已知从t=0 到t=t0时间内,物块A 运
动的距离为0.36v0t0。A、B 分离后,A 滑上粗糙斜面,然后滑下,与一直在水
平面上运动的B 再次碰撞,之后A 再次滑上斜面,达到的最高点与前一次相
同。斜面倾角为θ(sin θ=0.6),与水平面光滑连接。碰撞过程中弹簧始终处于
弹性限度内。求:
(1)第一次碰撞过程中,弹簧弹性势能的最大值;
(2)第一次碰撞过程中,弹簧压缩量的最大值;
(3)物块A 与斜面间的动摩擦因数。
【解题指导】
(1)对题意的理解
序号
关键表述
物理量及其关系
①
光滑水平面
0~2t0时间段内,A、B 和弹簧
组成的系统动量守恒
②
A、B 分离后,A 滑上粗糙斜
面,然后滑下
存在机械能损失,A 返回时速
度变小
③
与一直在水平面上运动的B 再
第二次碰后,A 的速度与第一
次碰撞,之后A 再次滑上斜
面,达到的最高点与前一次相
同
次碰后相同
(2)对图像的理解
序号
图像信息
物理量及其关系
①
t=0 时的速度
A、B 碰前的速度
②
t=t0之前,vB>vA
相同时间内B 向前运动的位移大于A 向前
运动的位移,B 与A 之间的距离逐渐减小
③
t=t0时,两图线相
交
此时A、B 共速,A、B 之间距离最近,弹
簧压缩至最短,弹性势能最大
④
2t0后的速度
A、B 碰后的速度
  (3)模型建构能力
序号
物理过程
破题关键
物理模型
①
A、B 碰撞过程
分清物理过程及其
特点
碰撞模型,动量守
恒、能量守恒
②
A 滑上粗糙斜面,
然后滑下
分清物理过程及其
特点
物块在粗糙斜面上运
动,匀变速直线运动
(4)推理论证能力
第(1)问,A、B 共速时弹性势能最大。从碰撞前到共速的过程,对A、B 与轻质
弹簧构成的系统应用动量守恒定律和能量守恒定律求解弹簧弹性势能的最大值
以及B 的质量。
第(2)问,系统动量守恒,根据动量守恒定律确定A、B 速度满足定量关系,进
而转化成A、B 位移满足定量关系,以此求解弹簧压缩量的最大值。
第(3)问,A、B 第二次碰后A 的速度仍为2v0,利用弹性碰撞求出碰撞前A 的速
度,碰撞前A 的速度即为A 第一次滑下斜面的速度,对A 在斜面上上滑和下滑
的过程分别利用动能定理求解动摩擦因数。
【答案】 (1)0.6mv (2)0.768v0t0 (3)0.45
【解析】 (1)当弹簧被压缩至最短时,弹簧弹性势能最大,此时A、B 速度相
等,即t=t0时刻,根据动量守恒定律有mB·1.2v0=(mB+m)v0
根据能量守恒定律有Epmax=mB(1.2v0)2-(mB+m)v
联立解得mB=5m,Epmax=0.6mv。
(2)B 接触弹簧后,压缩弹簧的过程中,根据动量守恒定律有mB·1.2v0=mBvB+
mvA
解得vB=1.2v0-0.2vA
将B 的运动分解为同一直线上的两个运动,有vB1=1.2v0,vB2=-0.2vA
则sB1=1.2v0t,sB2=-0.2sA
sB=1.2v0t-0.2sA
将t=t0,sA=0.36v0t0代入可得sB=1.128v0t0
则第一次碰撞过程中,弹簧压缩量的最大值
Δs=sB-sA=0.768v0t0。
(3)物块A 第二次达到斜面的最高点与第一次相同,说明物块A 第二次与B 分离
后速度大小仍为2v0,方向水平向右,设物块A 第一次滑下斜面的速度大小为
vA′,取向左为正方向,根据动量守恒定律有mvA′-5m·0.8v0=m·(-2v0)+
5mvB′
根据能量守恒定律有mvA′2+·5m·(0.8v0)2=m·(-2v0)2+·5mvB′2
联立解得vA′=v0
方法一:设在斜面上滑行的长度为L,上滑过程,根据动能定理有
-mgLsin θ-μmgLcos θ=0-m(2v0)2
下滑过程中,根据动能定理有mgLsin θ-μmgLcos θ=mvA′2-0
联立解得μ=0.45。
方法二:根据牛顿第二定律有
mgsin θ+μmgcos θ=ma 上
mgsin θ-μmgcos θ=ma 下
上滑时末速度为0,下滑时初速度为0,由匀变速直线运动的位移—速度关系有
2a 上x=(2v0)2-0,2a 下x=vA′2-0
联立可解得μ=0.45。