文档文本内容
教材图像扫盲(必修2)
一、抛体运动
【以图说法】
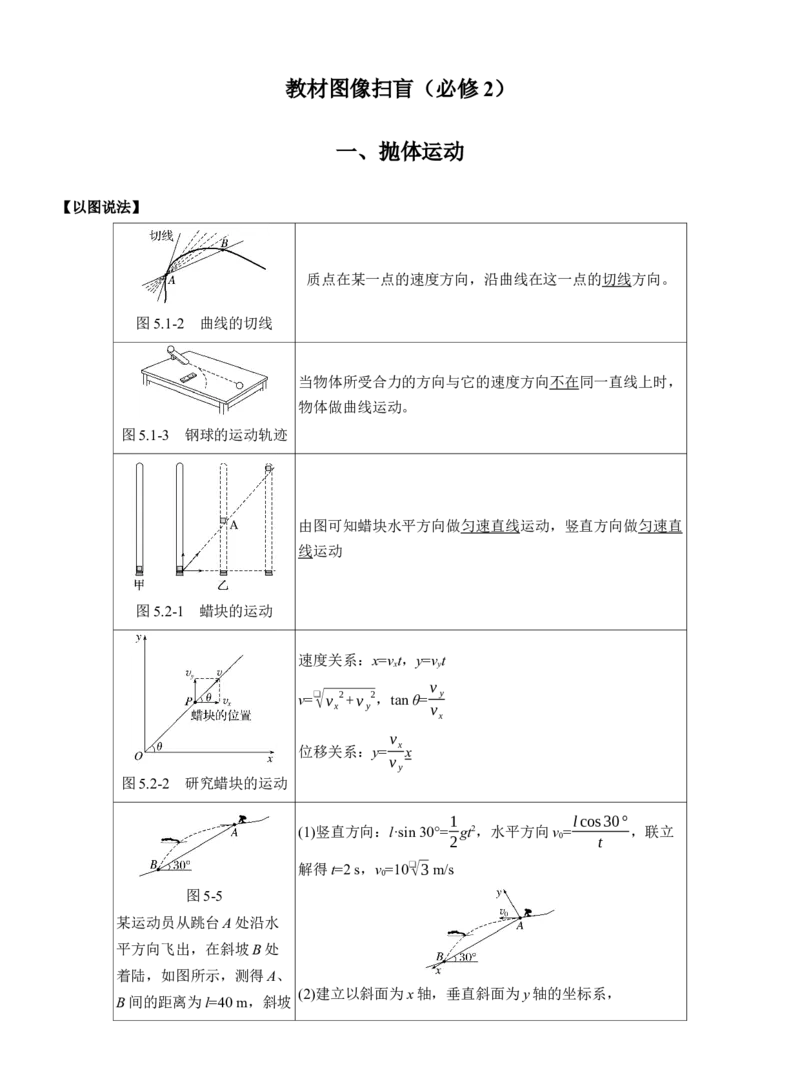
图5.1-2 曲线的切线
质点在某一点的速度方向,沿曲线在这一点的切线方向。
图5.1-3 钢球的运动轨迹
当物体所受合力的方向与它的速度方向不在同一直线上时,
物体做曲线运动。
图5.2-1 蜡块的运动
由图可知蜡块水平方向做匀速直线运动,竖直方向做匀速直
线运动
图5.2-2 研究蜡块的运动
速度关系:x=vxt,y=vyt
v=❑√v x
2+ v y
2,tan θ=v y
v x
位移关系:y= v x
v y
x
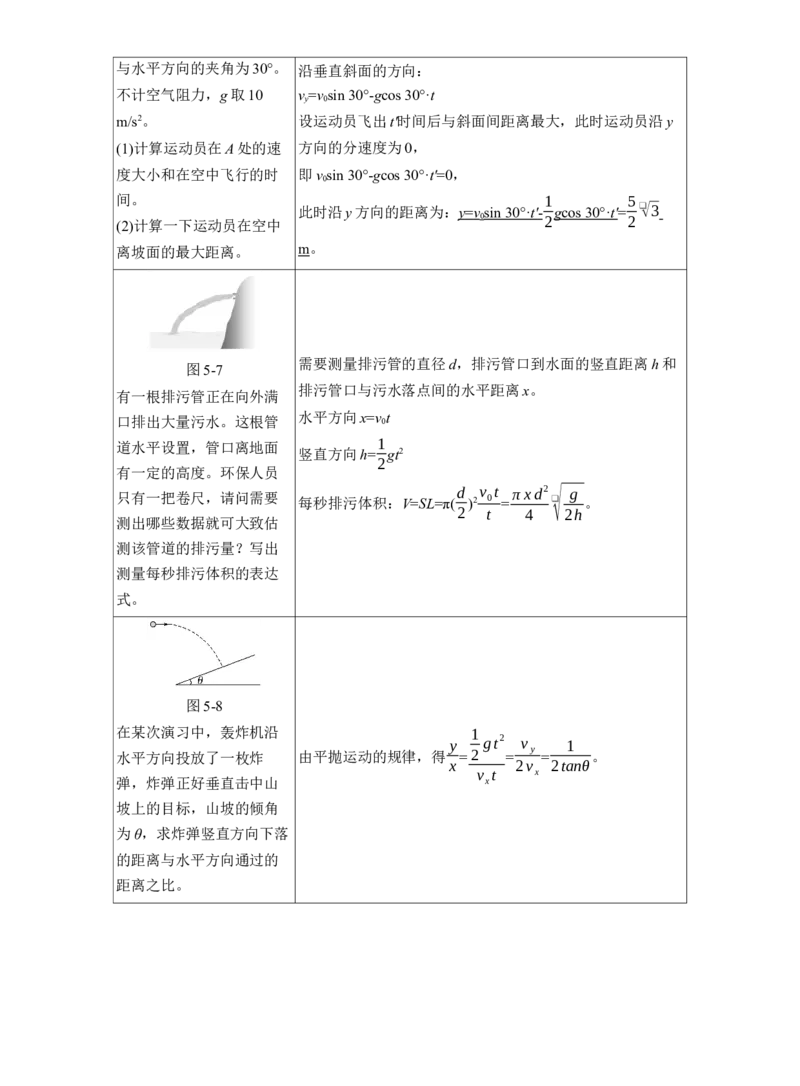
图5-5
某运动员从跳台A 处沿水
平方向飞出,在斜坡B 处
着陆,如图所示,测得A、
B 间的距离为l=40 m,斜坡
(1)竖直方向:l·sin 30°=1
2gt2,水平方向v0=lcos30°
t
,联立
解得t=2 s,v0=10❑√3 m/s
(2)建立以斜面为x 轴,垂直斜面为y 轴的坐标系,
与水平方向的夹角为30°。
不计空气阻力,g 取10
m/s2。
(1)计算运动员在A 处的速
度大小和在空中飞行的时
间。
(2)计算一下运动员在空中
离坡面的最大距离。
沿垂直斜面的方向:
vy=v0sin 30°-gcos 30°·t
设运动员飞出t'时间后与斜面间距离最大,此时运动员沿y
方向的分速度为0,
即v0sin 30°-gcos 30°·t'=0,
此时沿y 方向的距离为:y  =  v  0sin 30°·

 t'  - 1
2g  cos 30°·

 t'  =5
2
❑√3
m。
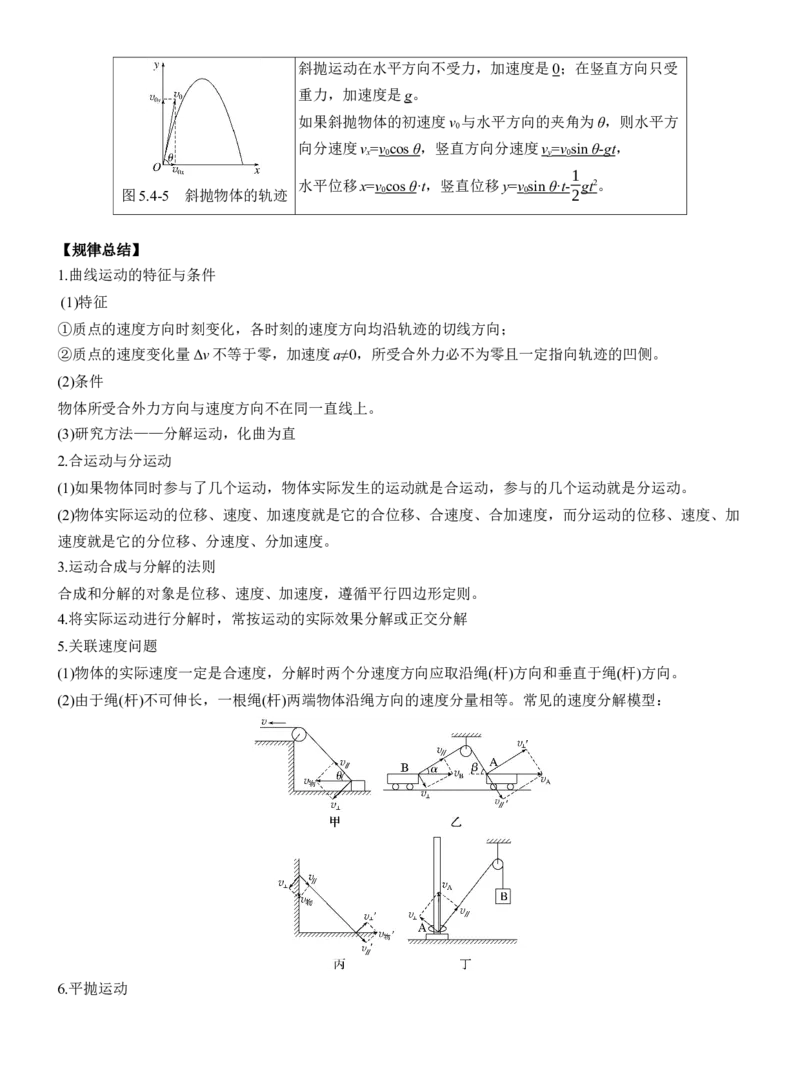
图5-7
有一根排污管正在向外满
口排出大量污水。这根管
道水平设置,管口离地面
有一定的高度。环保人员
只有一把卷尺,请问需要
测出哪些数据就可大致估
测该管道的排污量?写出
测量每秒排污体积的表达
式。
需要测量排污管的直径d,排污管口到水面的竖直距离h 和
排污管口与污水落点间的水平距离x。
水平方向x=v0t
竖直方向h=1
2gt2
每秒排污体积:V=SL=π(d
2 )2v0t
t =π x d
2
4
❑√
g
2h。
图5-8
在某次演习中,轰炸机沿
水平方向投放了一枚炸
弹,炸弹正好垂直击中山
坡上的目标,山坡的倾角
为θ,求炸弹竖直方向下落
的距离与水平方向通过的
距离之比。
由平抛运动的规律,得y
x =
1
2 gt
2
v xt
=
v y
2v x
=
1
2tanθ。
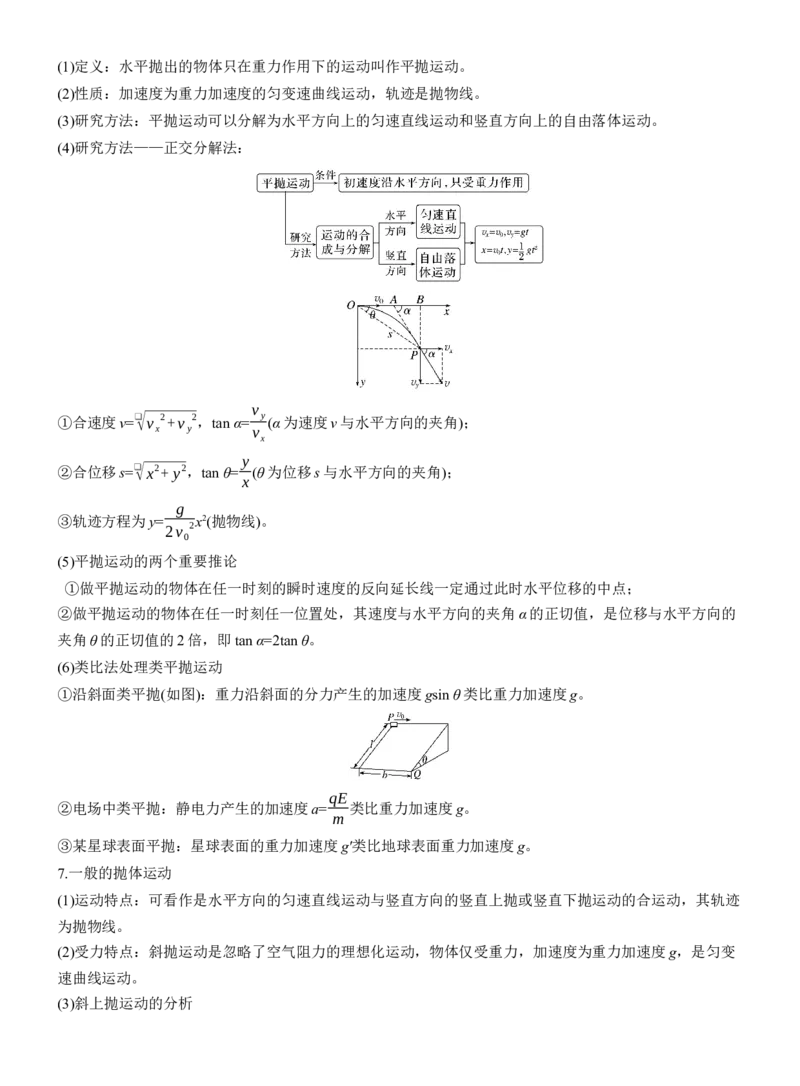
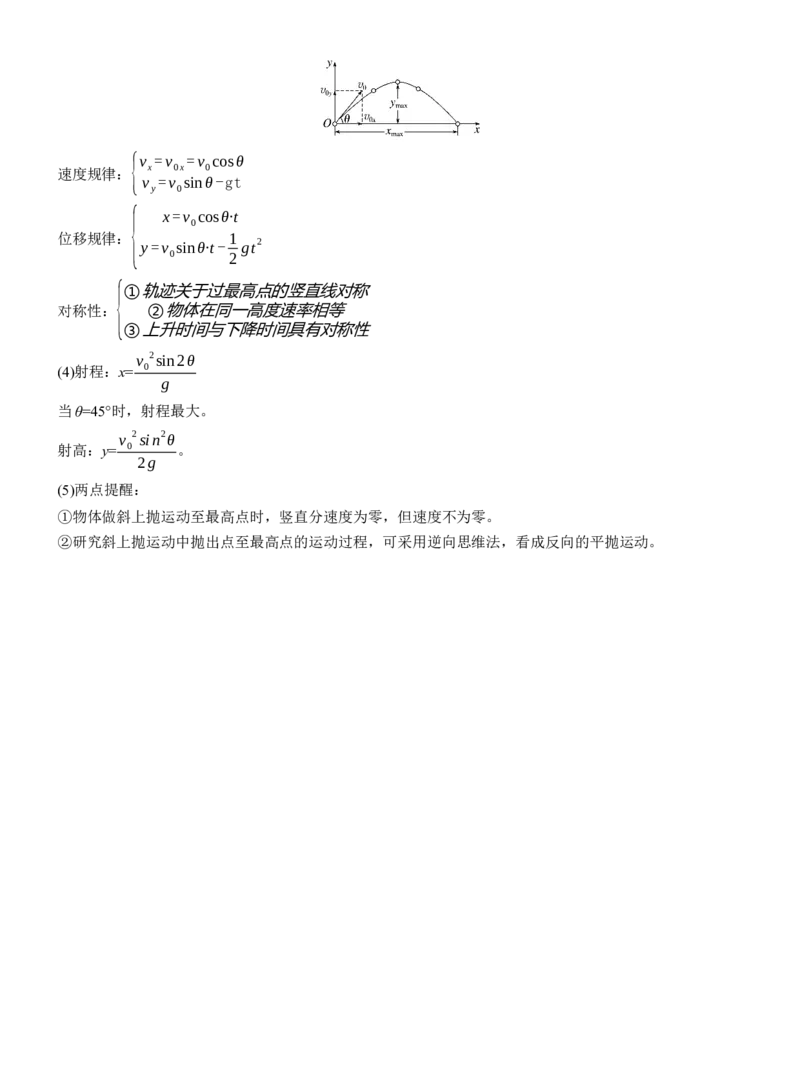
图5.4-5 斜抛物体的轨迹
斜抛运动在水平方向不受力,加速度是0;在竖直方向只受
重力,加速度是g。
如果斜抛物体的初速度v0与水平方向的夹角为θ,则水平方
向分速度vx=v0cos

 θ  ,竖直方向分速度vy=  v  0sin

 θ  - gt  ,
水平位移x=v0cos

 θ  ·t,竖直位移y=v0sin

 θ  · t - 1
2gt  2 。
【规律总结】
1.曲线运动的特征与条件
 (1)特征
①质点的速度方向时刻变化,各时刻的速度方向均沿轨迹的切线方向;
②质点的速度变化量Δv 不等于零,加速度a≠0,所受合外力必不为零且一定指向轨迹的凹侧。
(2)条件
物体所受合外力方向与速度方向不在同一直线上。
(3)研究方法——分解运动,化曲为直
2.合运动与分运动
(1)如果物体同时参与了几个运动,物体实际发生的运动就是合运动,参与的几个运动就是分运动。
(2)物体实际运动的位移、速度、加速度就是它的合位移、合速度、合加速度,而分运动的位移、速度、加
速度就是它的分位移、分速度、分加速度。
3.运动合成与分解的法则
合成和分解的对象是位移、速度、加速度,遵循平行四边形定则。
4.将实际运动进行分解时,常按运动的实际效果分解或正交分解
5.关联速度问题
(1)物体的实际速度一定是合速度,分解时两个分速度方向应取沿绳(杆)方向和垂直于绳(杆)方向。
(2)由于绳(杆)不可伸长,一根绳(杆)两端物体沿绳方向的速度分量相等。常见的速度分解模型:
6.平抛运动
(1)定义:水平抛出的物体只在重力作用下的运动叫作平抛运动。
(2)性质:加速度为重力加速度的匀变速曲线运动,轨迹是抛物线。
(3)研究方法:平抛运动可以分解为水平方向上的匀速直线运动和竖直方向上的自由落体运动。
(4)研究方法——正交分解法:
①合速度v=❑√v x
2+ v y
2,tan α=v y
v x
(α 为速度v 与水平方向的夹角);
②合位移s=❑√x
2+ y
2,tan θ= y
x (θ 为位移s 与水平方向的夹角);
③轨迹方程为y= g
2v0
2x2(抛物线)。
(5)平抛运动的两个重要推论
 ①做平抛运动的物体在任一时刻的瞬时速度的反向延长线一定通过此时水平位移的中点;
②做平抛运动的物体在任一时刻任一位置处,其速度与水平方向的夹角α 的正切值,是位移与水平方向的
夹角θ 的正切值的2 倍,即tan α=2tan θ。
(6)类比法处理类平抛运动
①沿斜面类平抛(如图):重力沿斜面的分力产生的加速度gsin θ 类比重力加速度g。
②电场中类平抛:静电力产生的加速度a=qE
m 类比重力加速度g。
③某星球表面平抛:星球表面的重力加速度g'类比地球表面重力加速度g。
7.一般的抛体运动
(1)运动特点:可看作是水平方向的匀速直线运动与竖直方向的竖直上抛或竖直下抛运动的合运动,其轨迹
为抛物线。
(2)受力特点:斜抛运动是忽略了空气阻力的理想化运动,物体仅受重力,加速度为重力加速度g,是匀变
速曲线运动。
(3)斜上抛运动的分析
速度规律:{
v x = v0 x = v0cosθ
v y = v0sinθ -gt
位移规律:{
x = v0cosθ·t
y = v0sinθ·t - 1
2 gt
2
对称性:{
①轨迹关于过最高点的竖直线对称
②物体在同一高度速率相等
③上升时间与下降时间具有对称性
(4)射程:x=v0
2sin2θ
g
当θ=45°时,射程最大。
射高:y=v0
2sin
2θ
2g
。
(5)两点提醒:
①物体做斜上抛运动至最高点时,竖直分速度为零,但速度不为零。
②研究斜上抛运动中抛出点至最高点的运动过程,可采用逆向思维法,看成反向的平抛运动。
二、圆周运动
【以图说法】
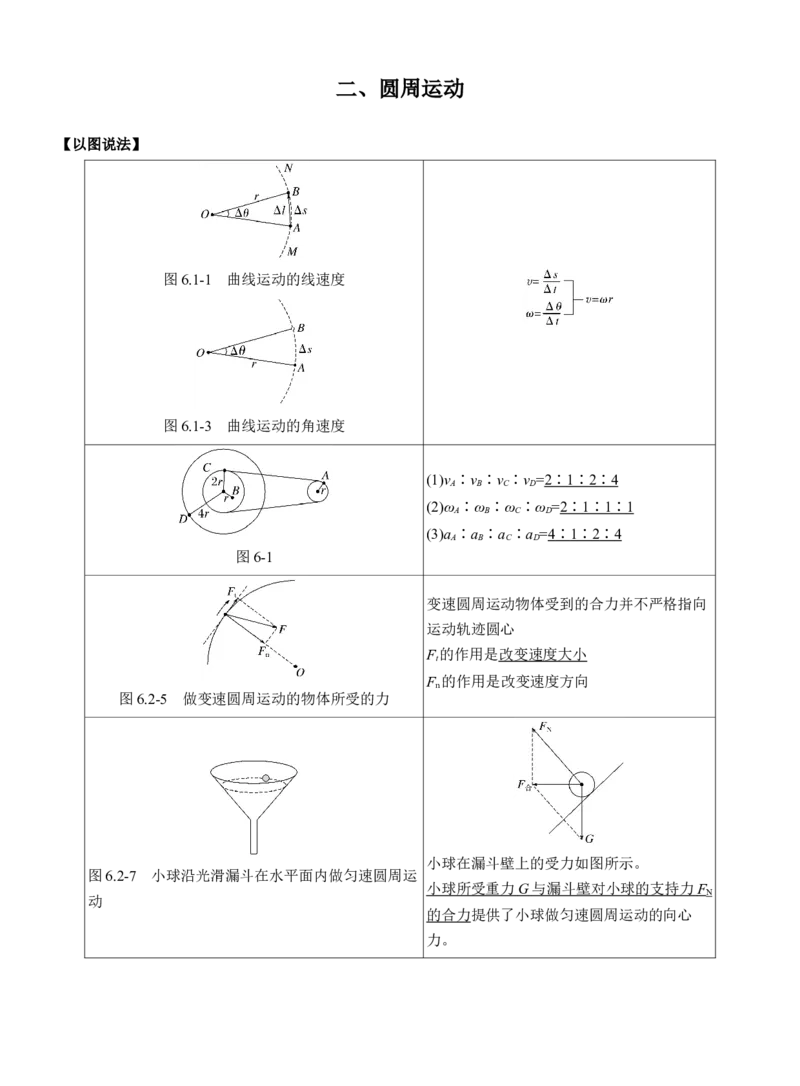
图6.1-1 曲线运动的线速度
图6.1-3 曲线运动的角速度
图6-1
(1)vA∶vB∶vC∶vD=2  ∶
  1  ∶
  2  ∶
  4
(2)ωA∶ωB∶ωC∶ωD=2  ∶
  1  ∶
  1  ∶
  1
(3)aA∶aB∶aC∶aD=4  ∶
  1  ∶
  2  ∶
  4
图6.2-5 做变速圆周运动的物体所受的力
变速圆周运动物体受到的合力并不严格指向
运动轨迹圆心
Ft的作用是改变速度大小
Fn的作用是改变速度方向
图6.2-7 小球沿光滑漏斗在水平面内做匀速圆周运
动
小球在漏斗壁上的受力如图所示。
小球所受重力

 G   与漏斗壁对小球的支持力

  F  N
的合力提供了小球做匀速圆周运动的向心
力。
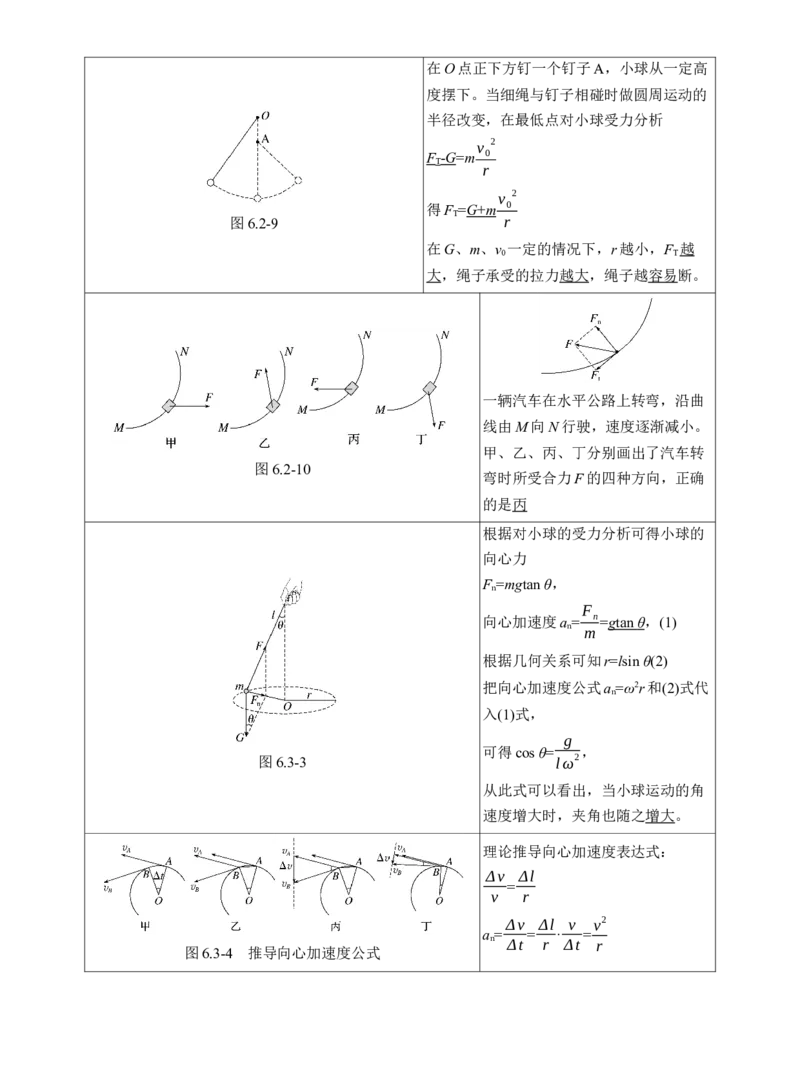
图6.2-9
在O 点正下方钉一个钉子A,小球从一定高
度摆下。当细绳与钉子相碰时做圆周运动的
半径改变,在最低点对小球受力分析
FT- G  =mv0
2
r
得FT=G  +  m  v0
2
r
在G、m、v0一定的情况下,r 越小,FT越
大,绳子承受的拉力越大,绳子越容易断。
图6.2-10
一辆汽车在水平公路上转弯,沿曲
线由M 向N 行驶,速度逐渐减小。
甲、乙、丙、丁分别画出了汽车转
弯时所受合力F 的四种方向,正确
的是丙
图6.3-3
根据对小球的受力分析可得小球的
向心力
Fn=mgtan θ,
向心加速度an= Fn
m =g  tan

 θ  ,(1)
根据几何关系可知r=lsin θ(2)
把向心加速度公式an=ω2r 和(2)式代
入(1)式,
可得cos θ= g
l ω
2,
从此式可以看出,当小球运动的角
速度增大时,夹角也随之增大。
图6.3-4 推导向心加速度公式
理论推导向心加速度表达式:
Δv
v = Δl
r
an= Δv
Δt = Δl
r · v
Δt =v
2
r
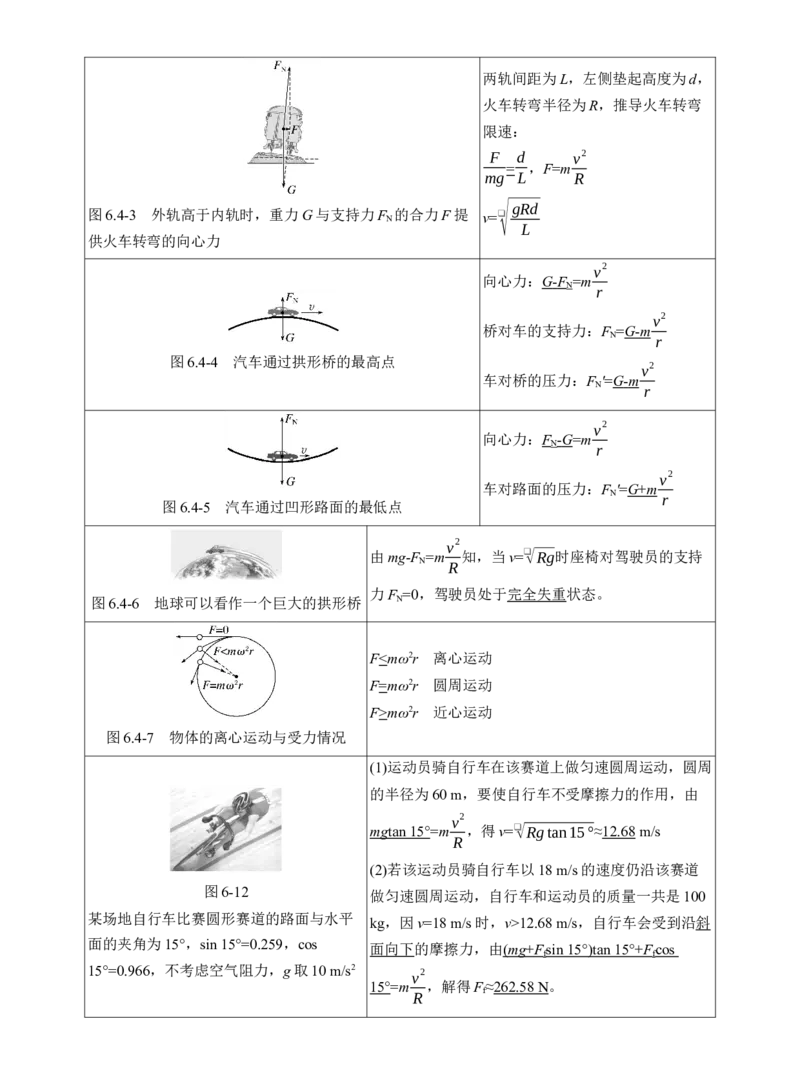
图6.4-3 外轨高于内轨时,重力G 与支持力FN的合力F 提
供火车转弯的向心力
两轨间距为L,左侧垫起高度为d,
火车转弯半径为R,推导火车转弯
限速:
F
mg=d
L,F=mv
2
R
v=❑√
gRd
L
图6.4-4 汽车通过拱形桥的最高点
向心力:G  - F  N=mv
2
r
桥对车的支持力:FN=G  - m  v
2
r
车对桥的压力:FN'=G  - m  v
2
r
图6.4-5 汽车通过凹形路面的最低点
向心力:FN- G  =mv
2
r
车对路面的压力:FN'=G  +  m  v
2
r
图6.4-6 地球可以看作一个巨大的拱形桥
由mg-FN=mv
2
R 知,当v=❑√Rg时座椅对驾驶员的支持
力FN=0,驾驶员处于完全失重状态。
图6.4-7 物体的离心运动与受力情况
F<mω2r 离心运动
F=mω2r 圆周运动
F>mω2r 近心运动
图6-12
某场地自行车比赛圆形赛道的路面与水平
面的夹角为15°,sin 15°=0.259,cos
15°=0.966,不考虑空气阻力,g 取10 m/s2
(1)运动员骑自行车在该赛道上做匀速圆周运动,圆周
的半径为60 m,要使自行车不受摩擦力的作用,由
mg
  tan 15°

 =mv
2
R ,得v=❑√Rg tan15°≈12.68 m/s
(2)若该运动员骑自行车以18 m/s 的速度仍沿该赛道
做匀速圆周运动,自行车和运动员的质量一共是100
kg,因v=18 m/s 时,v>12.68 m/s,自行车会受到沿斜
面向下的摩擦力,由( mg
  +  F  fsin 15°)tan 15°+

 F  fcos
15°=mv
2
R ,解得Ff≈262.58 N。
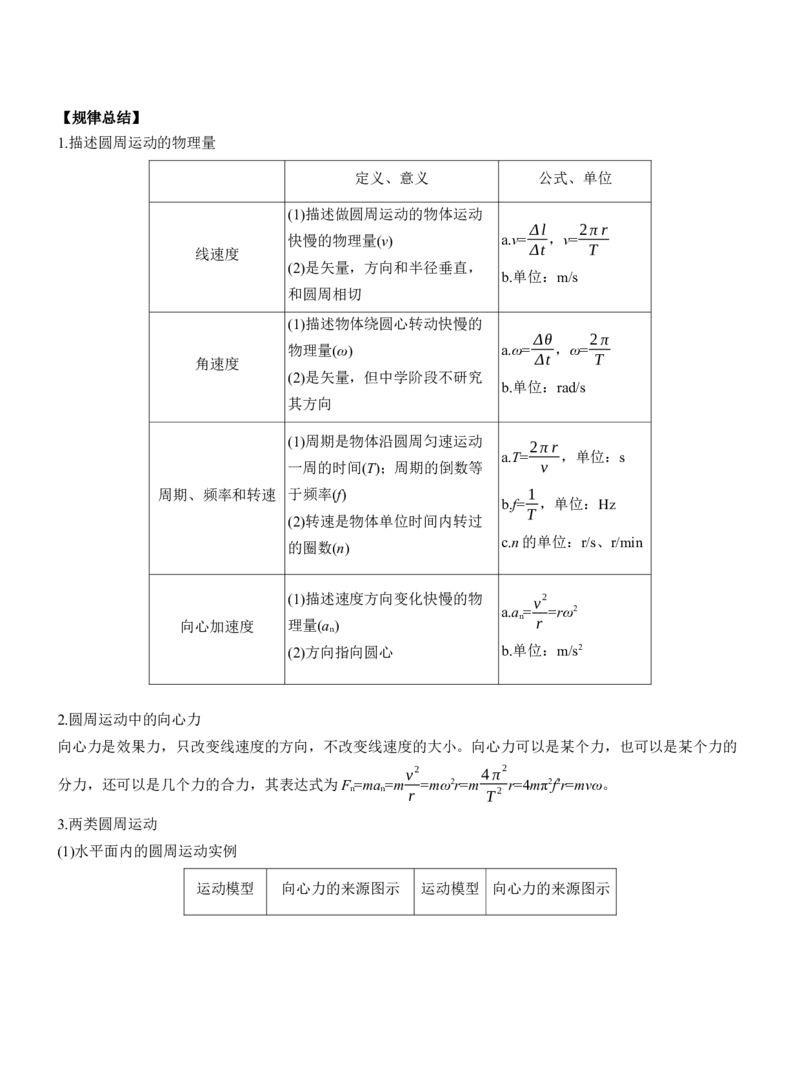
【规律总结】
1.描述圆周运动的物理量
定义、意义
公式、单位
线速度
(1)描述做圆周运动的物体运动
快慢的物理量(v)
(2)是矢量,方向和半径垂直,
和圆周相切
a.v= Δl
Δt ,v=2π r
T
b.单位:m/s
角速度
(1)描述物体绕圆心转动快慢的
物理量(ω)
(2)是矢量,但中学阶段不研究
其方向
a.ω= Δθ
Δt ,ω=2π
T
b.单位:rad/s
周期、频率和转速
(1)周期是物体沿圆周匀速运动
一周的时间(T);周期的倒数等
于频率(f)
(2)转速是物体单位时间内转过
的圈数(n)
a.T=2π r
v
,单位:s
b.f= 1
T ,单位:Hz
c.n 的单位:r/s、r/min
向心加速度
(1)描述速度方向变化快慢的物
理量(an)
(2)方向指向圆心
a.an=v
2
r =rω2
b.单位:m/s2
2.圆周运动中的向心力
向心力是效果力,只改变线速度的方向,不改变线速度的大小。向心力可以是某个力,也可以是某个力的
分力,还可以是几个力的合力,其表达式为Fn=man=mv
2
r =mω2r=m4 π
2
T
2 r=4mπ2f2r=mvω。
3.两类圆周运动
(1)水平面内的圆周运动实例
运动模型
向心力的来源图示
运动模型
向心力的来源图示
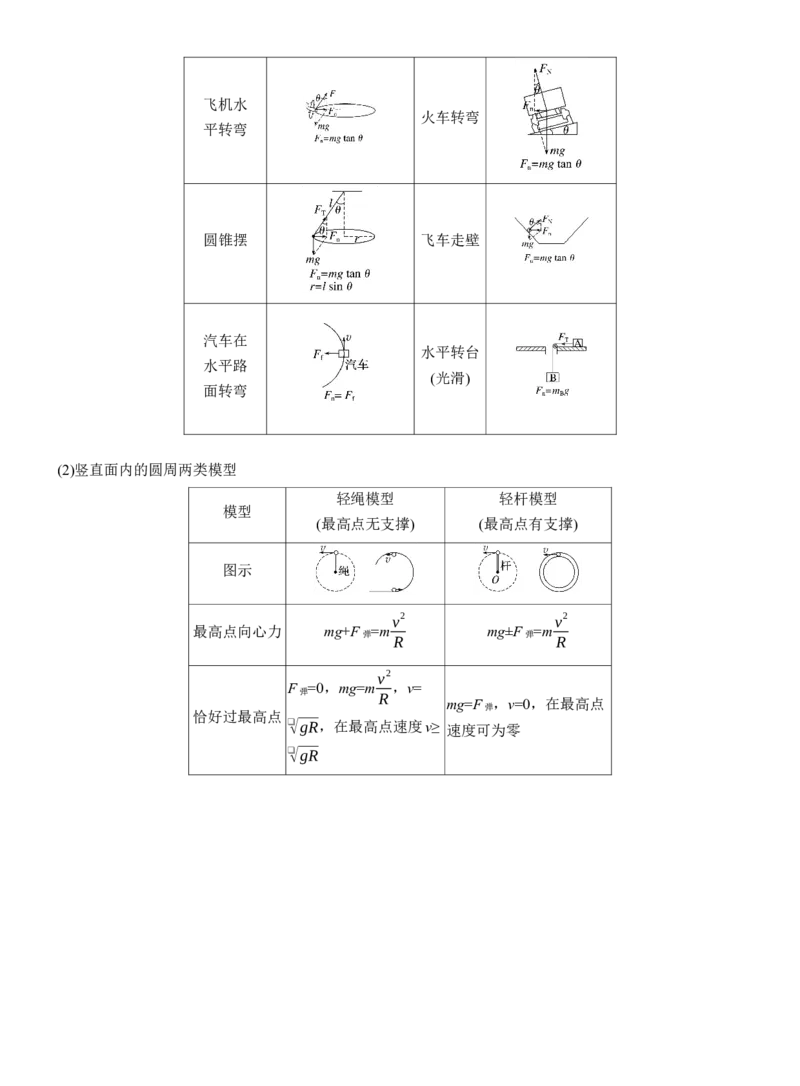
飞机水
平转弯
火车转弯
圆锥摆
飞车走壁
汽车在
水平路
面转弯
水平转台
(光滑)
(2)竖直面内的圆周两类模型
模型
轻绳模型
(最高点无支撑)
轻杆模型
(最高点有支撑)
图示
最高点向心力
mg+F 弹=mv
2
R
mg±F 弹=mv
2
R
恰好过最高点
F 弹=0,mg=mv
2
R ,v=
❑√gR,在最高点速度v≥
❑√gR
mg=F 弹,v=0,在最高点
速度可为零
三、万有引力与宇宙航行
【以图说法】
图7.1-2 行星与太阳的连线在
相等时间内扫过相等的面积
开普勒第一定律 所有行星绕太阳运动的轨道都是椭圆,
太阳处在椭圆的一个焦点上。
开普勒第二定律 对任意一个行星来说,它与太阳的连线
在相等的时间内扫过的面积相等。
开普勒第二定律告诉我们:当行星离太阳较近的时候,运
行的速度较大,而离太阳较远的时候速度较小。
开普勒第三定律 所有行星轨道的半长轴的三次方跟它的
公转周期的二次方的比都相等,即a
3
T
2=  k  。
图7.2-3 卡文迪什实验示意图
牛顿虽然发现了万有引力定律,却没能给出引力常量G 的
值。
1798 年,卡文迪什巧妙地利用扭秤装置,第一次在实验室
里比较准确地测出了引力常量G 的值。
图7.4-1 三个宇宙速度
1.物体在地球附近绕地球做匀速圆周运动的速度,叫作第一
宇宙速度。此速度既是卫星的最小发射速度,也是卫星环
绕地球运行的最大速度,即近地卫星的速度。
v=❑√gR=❑√G m地
R
=7.9 km/s
2.如果速度大于7.9 km/s,又小于11.2 km/s,它绕地球运行
的轨迹就不是圆,而是椭圆。当飞行器的速度等于或大于
11.2 km/s 时,它就会克服地球的引力,永远离开地球。我
们把11.2 km/s 叫作第二宇宙速度。
3.在地面附近发射飞行器,如果要使其挣脱太阳引力的束
缚,飞到太阳系外,必须使它的速度等于或大于16.7
km/s,这个速度叫作第三宇宙速度。
图7-1
一质量为m、半径为R、密度均匀的球体,在距离球心O 为
2R 的地方有一质量为m'的质点。现从m 中挖去半径为1
2R
的球体,剩余部分对m'的万有引力F=F1-F2=Gmm
'
4 R
2 -Gmm
'
18 R
2
=G7mm
'
36 R
2 。
地球
火星
木星
土星
天王星
海王星
轨道半径R/AU
1.0
1.5
5.2
9.5
19
30
太阳系各行星几乎在同一平面内沿同一方向绕太阳做圆周运动。当地球恰好运行到某地外行
星和太阳之间,且三者几乎成一条直线的现象称为“行星冲日”。
(1) R地
3
T 地
2= R行
3
T 行
2,得T 行=❑√
R行
3
R地
3T 地。
(2)由(ω 地-ω 行)t=2π 得t=
T 地
1- T 地
T 行
,
行星相邻两次冲日的时间间隔t= T 地T 行
T 行-T 地
,可知,行星的轨道半径R 越大,其周期T 越大,
相邻两次行星冲日的时间间隔t 越短,所以海王星相邻两次行星冲日的时间间隔最短。
【规律总结】
1.天体运动中的两大规律
(1)开普勒行星运动定律:开普勒第一定律(轨道定律)、开普勒第二定律(面积定律)、开普勒第三定律(周期
定律)
(2)万有引力定律
①公式:F=Gm1m2
r
2
。
引力常量G=6.67×10⁻¹¹ N·m2/kg2,最先由英国物理学家卡文迪什在实验室通过扭秤装置测出。
②适用条件:真空中两质点。
2.万有引力定律的理解及应用
(1)万有引力与重力的关系
①在赤道:mg=G Mm
R
2 -mRω2;
在两极:mg=G Mm
R
2 。
②不考虑地球自转时:在地面mg=G Mm
R
2 ,g=GM
R
2 。
③在地球上空h 高度,mgh=G
Mm
( R+h)
2,gh=
GM
( R+h)
2。
(2)中心天体质量和密度的估算
①利用运行天体:已知运行天体的轨道半径r 和运行周期T,利用GMm
r
2
=m4 π
2
T
2 r 得M=4 π
2r
3
GT
2 ,天体的密
度ρ=
M
4
3 π R
3= 3 π r
3
GT
2 R
3。
②利用天体表面的重力加速度g:已知天体的半径R 和g,利用GMm
R
2
=mg 得M=g R
2
G ,天体的密度ρ=
M
4
3 π R
3=
3 g
4 π GR 。
3.人造卫星
(卫星)天体运行参量与环绕半径的关系
由G Mm
r
2 =mrω2=m4 π
2
T
2 r=mv
2
r =ma,可得a=GM
r
2 ∝1
r
2、v=❑√
GM
r
∝1
❑√r 、ω=❑√
GM
r
3 ∝1
❑√r
3、T=2π❑√
r
3
GM
∝
❑√r
3,可记为“越高越慢”。
注意:地球(星球)上的物体、双星系统不适用以上公式。
4.变轨问题及飞船对接问题
(1)变轨问题
①升高轨道需要点火加速(向后喷气),降低轨道需要点火减速(向前喷气)。
②速度比较(如图)
a.轨道交点处外轨道上速度大,即有vⅢB>vⅡB,vⅡA>vⅠA。
b.椭圆轨道上近地点速度大,即有vⅡA>vⅡB。
c.两个不同圆轨道,r 越大速度越小,即有vⅠ>vⅢ。
③加速度比较:由G Mm
r
2 =ma,知a=G M
r
2 ,只取决于卫星距地心的距离,故aⅢ=aⅡB,aⅡA=aⅠ,aⅠ>aⅢ。
④周期比较:由开普勒第三定律r
3
T
2=k(椭圆轨道r 为半长轴),可知TⅠ<TⅡ<TⅢ。
⑤机械能比较:轨道半径(或半长轴)越大,机械能越大,EⅠ<EⅡ<EⅢ。
(2)飞船对接问题
①“突变”模型:
卫星由一个圆轨道变轨到另一个圆轨道,需要经过椭圆轨道过渡,变轨必须在椭圆轨道的近地点或远地点
进行。
a.低轨道飞船与高轨道空间站对接如图甲所示,低轨道飞船通过合理地加速,沿椭圆轨道(做离心运动)追上
高轨道空间站,与其完成对接。
b.同一轨道飞船与空间站对接:如图乙所示,后面的飞船先减速降低高度,再加速提升高度,通过适当控
制,使飞船追上空间站时恰好具有相同的速度。
②“缓变”模型:空气阻力作用使卫星速度减小,G Mm
r
2 >mv
2
r →近心运动→引力做正功→卫星动能增大→
较低圆轨道运行时v'=❑√
GM
r
' 。
5.双星问题及多星系统
(1)双星问题
①定义:两个离得比较近的天体,在彼此间的引力作用下绕两者连线上的一点做圆周运动,这样的两颗星
组成的系统称为双星。
②特点:
a.两星的运动周期、角速度相同。
b.两星的轨道半径之和等于两星之间的距离,即r1+r2=L。
③双星系统的处理方法
由Gm1m2
L
2
=m1ω2r1=m2ω2r2,得出
a.轨道半径与双星质量成反比,r1
r2
=m2
m1
。
b.线速度与双星质量成反比,v1
v2
=m2
m1
。
c.由于ω=2π
T ,r1+r2=L,所以两恒星的质量之和m1+m2=4 π
2 L
3
GT
2 。
(2)多星系统
研究星体所受的万有引力的合力提供其做圆周运动的向心力。除中央星体外,各星体的角速度相等、周期
相等。下列是几种三星和四星系统的存在形式。
6.天体的“追及”问题
同向运动的卫星从相距最近到再次相距最近(或最远)的时间。
(1)同向运动的卫星从相距最近到再次相距最近,如图甲所示,卫星A 的周期是T1,卫星B 的周期是
T2(T1>T2),B 应比A 多转一圈,可由ω2t-ω1t=2π(或t
T 2
- t
T 1
=1)求得t= T 1T 2
T 1-T 2
。
(2)二者开始相距最近,到第一次相距最远,如图乙所示,B 应比A 多转半圈,可由ω2t-ω1t=π(或t
T 2
- t
T 1
=1
2)
求得t=
T 1T 2
2(T 1-T 2)。
四、机械能守恒定律
【以图说法】
图8.1-1 物体在力F 的作用下发生位移l
W=Fl
  cos

 α
图8.1-2 力做功的几种情况
(1)α=π
2 ,力不做功,W=0
(2)0≤α<π
2 ,力做正功,W>0
(3)π
2 <α≤π,力做负功,W<0
图8.1-4 汽车上坡时必须使用低速挡
根据P=Fv,汽车上坡要使用低速挡提高牵引
力。
图8.2-7
重力所做的功为WG=mgl1cos(π
2 - θ  1)=mgl1sin
θ1=mgh。
同理可证,在倾角为θ2、θ3的斜面上,重力所
做的功都等于mgh,故重力做的功与斜面倾角
无关。
图8.2-4 研究物体沿曲线运动时重力做的功
WG=mgΔh1+mgΔh2+mgΔh3+…
=mg(Δh1+Δh2+Δh3+…)
=mgΔh
=mgh1-mgh2
即物体通过整个路径时重力做的功,等于重力
在每小段上做的功的代数和。
对选定的参考平面而言,上方物体的高度是正
值,重力势能也是正值;下方物体的高度是负
值,重力势能也是负值。负值的重力势能,表
示物体在这个位置具有的重力势能要比在参考
平面上具有的重力势能小。
说明:选择不同的参考平面对重力势能变化量
图8.2-5 重力势能与参考平面的选取有关
没有影响。
图8.3-1 物体在恒力作用下运动
质量为m 的某物体在光滑水平面上运动,在与运
动方向相同的恒力F 的作用下发生一段位移l,速
度由v1增加到v2。
恒力F 做的功W=Fl,根据牛顿第二定律,有
F=ma
结合l=v2
2- v1
2
2a
可得F 做的功W=1
2mv2
2-1
2mv1
2
W=Ek2-Ek1
力在一个过程中对物体做的功,等于物体在这
个过程中动能的变化。这个结论叫作动能定
理。
说明:动能定理也适用于变力做功和曲线运动
的情况
图8.4-3 物体沿光滑曲面滑下
由动能定理知W=1
2mv2
2-1
2mv1
2
另一方面,W=mgh1-mgh2
联立可得mgh1-mgh2=1
2mv2
2-1
2mv1
2
移项后得到1
2mv2
2+mgh2=1
2mv1
2+mgh1
在只有重力或弹力做功的系统内,动能与势能
可以互相转化,而总的机械能保持不变。这叫
作机械能守恒定律。
图8.4-8
A 球质量为3m,B 球质量为m,用手托住B
球,轻绳刚好被拉紧时,B 离地面高度为h,
从释放B 球到B 球刚好落地,系统减小的重力
势能为ΔEp=3mgh-mgh=2mgh
A、B 两球速度相等,系统增加的动能为
ΔEk=1
2(m+3m)v2=2mv2
由机械能守恒ΔEp=ΔEk,得2mgh=2mv2
解得v=❑√gh。
图8.4-9
小球由位置A 至位置B(此时弹簧正好处于自由
状态)过程中,在到达最大速度之前弹簧的弹
性势能转化为小球的动能和重力势能,当弹簧
对小球向上的弹力大小与重力大小相等时,小
球的动能最大。之后,弹性势能和小球的动能
转化为小球的重力势能,当弹簧恢复到自然长
度时,弹性势能为0。小球由位置B 至位置C
时,弹簧的弹性势能为0,小球与弹簧没有能
量转化。
图8-4
(1)单位时间内冲击风力发电机叶片圆面的气流
的体积:
V=πr2vt
(2)单位时间内冲击风力发电机叶片圆面的气流
的动能
Ek=1
2mv2=1
2ρVv2
(3)风力发电机能把10%空气动能转化为电能
此风力发电机发电的功率P=10 % Ek
t
。
图8-5
斜面的高度为h。一小木块从斜面的顶端由静止
开始滑下,滑到水平面上的A 点停下。已知小木
块与斜面、水平面间的动摩擦因数为μ。
设斜面底端到A 点的距离为s,s=x- h
tanθ
则根据动能定理,有WG+Wf=0
即mgh-(μmgs+μmgcos θ h
sinθ )=0
两式联立,解得x=h
μ,所以x 与斜面倾角θ 的
大小无关。
图8-7
轻质动滑轮下方悬挂重物A、轻质定滑轮下方悬
挂重物B,悬挂滑轮的轻质细线竖直。开始时,
重物A、B 处于静止状态,释放后A、B 开始运
根据滑轮的特点,B 的速度是A 的速度的2
倍,当A 上升h 时,B 下降2h,设这时A 的速
度为v,设A、B 的质量都是m。
在这个过程中,系统减小的重力势能为
ΔEp=mgh,
系统增加的动能为ΔEk=1
2mv
  2 +  1
2m  (2
  v  ) 2 =5
2mv
  2
由机械能守恒ΔEp=ΔEk,得mgh

 =  5
2mv
  2
动。已知A、B 的质量相等,阻力均忽略不计。
所以A 的速度为v=❑√
2 gh
5 。
【规律总结】
1.功的计算
(1)功的定义式:W=Flcos α 适用于求恒力做功。
(2)变力做功的计算
①用动能定理W=1
2mv2
2-1
2mv1
2求功。
②用F-l 图像中图线与横轴所围的面积求功。
③用平均力求功(力与位移成线性关系,如弹簧的弹力)。
④利用W=Pt 求功。
⑤用转换法求功:将变力做功转变为恒力做功。
2.功率的计算
(1)P=W
t ,适用于计算平均功率。
(2)P=Fvcos α,若v 为瞬时速度,则P 为瞬时功率;若v 为平均速度,则P 为平均功率。
3.机车启动问题
(1)两种机车启动方式比较
两种方式
以恒定功率启动
以恒定加速度启动
P-t 图像和v-t 图像
OA 段
过程分析
v↑⇒F= P额
v ↓⇒a=
F - F阻
m
↓
F-F 阻=ma⇒v=at
运动性质
加速度减小的加速直线
运动
匀加速直线运动,维持
时间t0=v1
a
AB 段
过程分析
F=F 阻⇒a=0⇒vm= P
F阻
v↑⇒F= P额
v ↓⇒a=
F - F阻
m
↓
运动性质以vm做匀速直线运动
加速度减小的加速运动
BC 段
无
F=F 阻⇒a=0⇒以vm=
P额
F阻
匀速运动
(2)机车启动类问题中的“临界点”
①全程最大速度的临界点为:F 阻= P额
vm
。
②在匀加速启动过程中的某点有:
P1
v1
-F 阻=ma1。
③匀加速运动的最后临界点
P1
v1m
-F 阻=ma1;此时瞬时功率P1等于额定功率P 额。
④在变加速运动过程中的某点有:
P额
v2
-F 阻=ma2。
4.功能关系及应用
(1)常见的功能关系
能量
功能关系及表达式
势能
(1)重力做功等于重力势能减少量
(2)弹力做功等于弹性势能减少量
(3)静电力做功等于电势能减少量
(4)分子力做功等于分子势能减少量
W=Ep1-Ep2=-ΔEp
动能
合外力做功等于物体动能变化量
W=Ek2-Ek1=1
2mv2-1
2mv0
2
机械能
除重力和弹力之外的其他力做功等于机械能
变化量
W 其他=E2-E1=ΔE
摩擦产生的内能
一对相互作用的滑动摩擦力做功之和的绝对
值等于产生的内能
Q=Ff·s 相对
电能
克服安培力做功等于电能增加量
W 克安=E2-E1=ΔE
(2)功能关系与图像的结合
功能关系常涉及的几种图像
①F-x 图像:F-x 图线与横轴围成的面积表示力F 做的功。
②Ek-x 图像:Ek-x 图线的斜率表示合外力。
③E 机-x 图像:E 机-x 图线的斜率表示重力和弹力以外的其他力。
④P-t 图像:P-t 图线与横轴围成的面积表示功。
5.动能和动能定理
(1)动能:Ek=1
2mv2。
(2)动能定理:W=1
2mv2
2-1
2mv1
2。
6.重力势能和弹性势能
(1)重力势能:Ep=mgh。
(2)重力做功与重力势能变化的关系:WG=Ep1-Ep2=-ΔEp。
(3)弹性势能:发生弹性形变的物体的各部分之间,由于有弹力的相互作用而具有的势能。
(4)弹性势能与弹力做功的关系:W 弹=-ΔEp。
①弹力做负功,弹性势能增大,其他形式的能转化为弹性势能。
②弹力做正功,弹性势能减小,弹性势能转化为其他形式的能。
7.机械能守恒定律
(1)机械能守恒定律的条件及表达式
①研究对象:单个物体或系统。
②守恒条件:a.只有重力或者弹力做功;b.物体(或系统)只有动能和势能的相互转化。
(2)判断机械能守恒的两种方法
①若只有物体重力和弹簧弹力做功,则物体和弹簧组成的系统机械能守恒。
②若系统内部只有动能和势能的相互转化,没有其他形式的能(如内能)与机械能相互转化,且系统与外部
也没有能量的转移或转化,则系统机械能守恒。
(3)系统机械能守恒的三种表达式
8.能量守恒定律及应用
(1)含摩擦生热、焦耳热、电势能等多种形式能量转化的系统,优先选用能量守恒定律。
(2)应用能量守恒定律的基本思路
①系统初状态的总能量等于系统末状态的总能量E 总初=E 总末。
②系统能量的减少量等于系统能量的增加量,表达式ΔE 减=ΔE 增,不必区分物体或能量形式。