文档文本内容
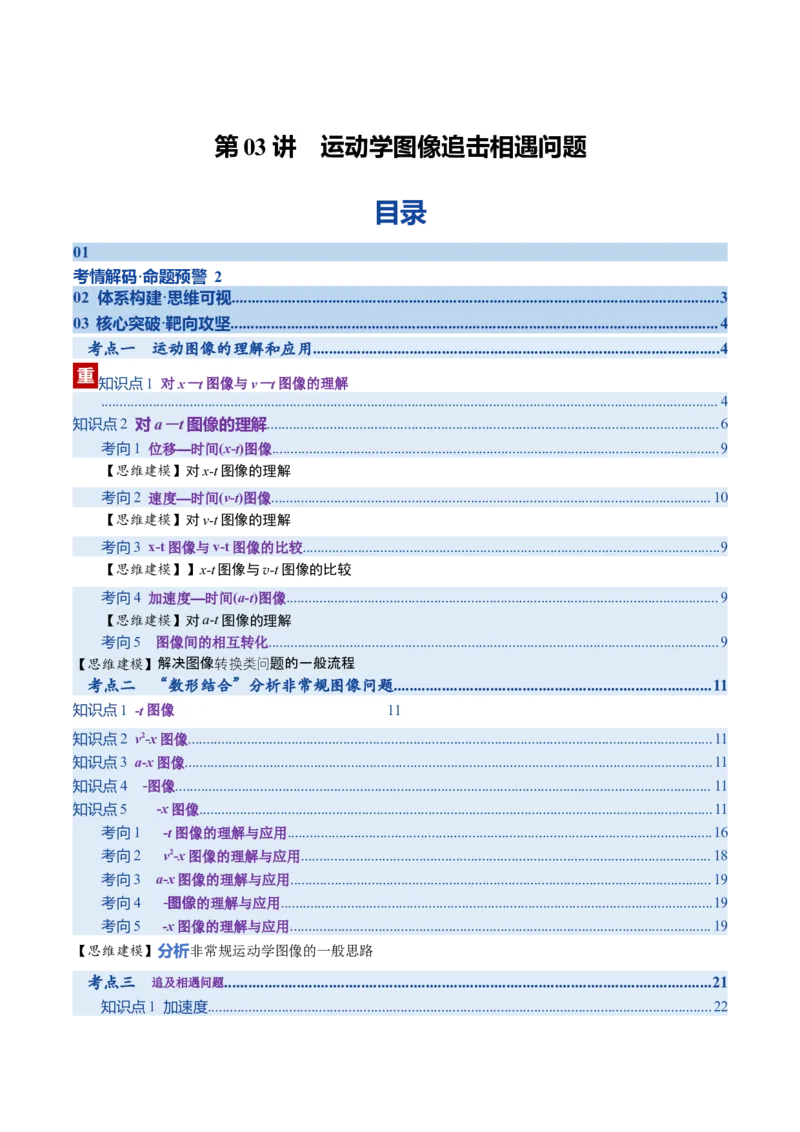
第03 讲 运动学图像追击相遇问题
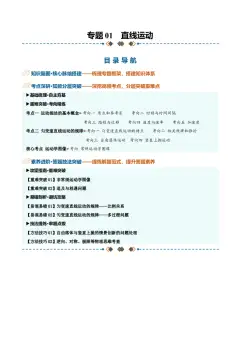
目录
01
考情解码·命题预警2
02 体系构建·思维可视.........................................................................................................................3
03 核心突破·靶向攻坚.........................................................................................................................4
考点一 运动图像的理解和应用.....................................................................................................4
知识点1 对x-t 图像与v-t 图像的理解
....................................................................................................................................................................... 4
知识点2 对a-t 图像的理解..........................................................................................................................6
考向1 位移
时间
—
(x-t)图像.........................................................................................................................9
【思维建模】对x-t 图像的理解
考向2 速度
时间
—
(v-t)图像....................................................................................................................... 10
【思维建模】对v-t 图像的理解
考向3 x-t 图像与v-t 图像的比较.................................................................................................................9
【思维建模】】x-t 图像与v-t 图像的比较
考向4 加速度
时间
—
(a-t)图像..................................................................................................................... 9
【思维建模】对a-t 图像的理解
考向5 图像间的相互转化..........................................................................................................................9
【思维建模】解决
像
的一般流程
图
题
转换类问
考点二 “数形结合”分析非常规图像问题...............................................................................11
知识点1 -t 图像
11
知识点2 v2-x 图像..............................................................................................................................................11
知识点3 a-x 图像...............................................................................................................................................11
知识点4 -图像................................................................................................................................................. 11
知识点5 -x 图像...........................................................................................................................................11
考向1 -t 图像的理解与应用...................................................................................................................16
考向2 v2-x 图像的理解与应用............................................................................................................... 18
考向3 a-x 图像的理解与应用..................................................................................................................19
考向4 -图像的理解与应用.....................................................................................................................19
考向5 -x 图像的理解与应用.................................................................................................................. 19
【思维建模】分析非常规运动学图像的一般思路
考点三 追及相遇问题.........................................................................................................................21
知识点1 加速度........................................................................................................................................22
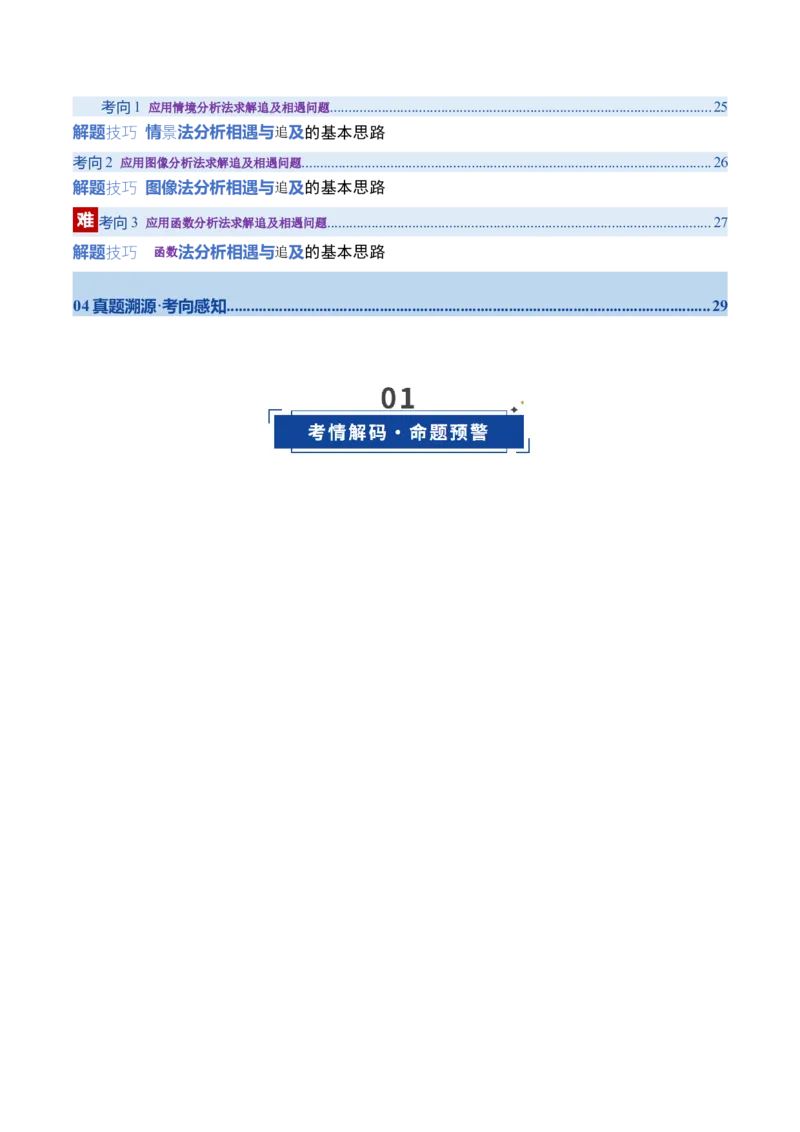
考向1 应用情境分析法求解追及相遇问题.......................................................................................................25
解题
情
法分析相遇与
技巧
景
追及的基本思路
考向2 应用图像分析法求解追及相遇问题...............................................................................................................26
解题
图像法分析相遇与
技巧
追及的基本思路
考向3 应用函数分析法求解追及相遇问题........................................................................................................27
解题
技巧
函数法分析相遇与追及的基本思路
04 真题溯源·考向感知........................................................................................................................29
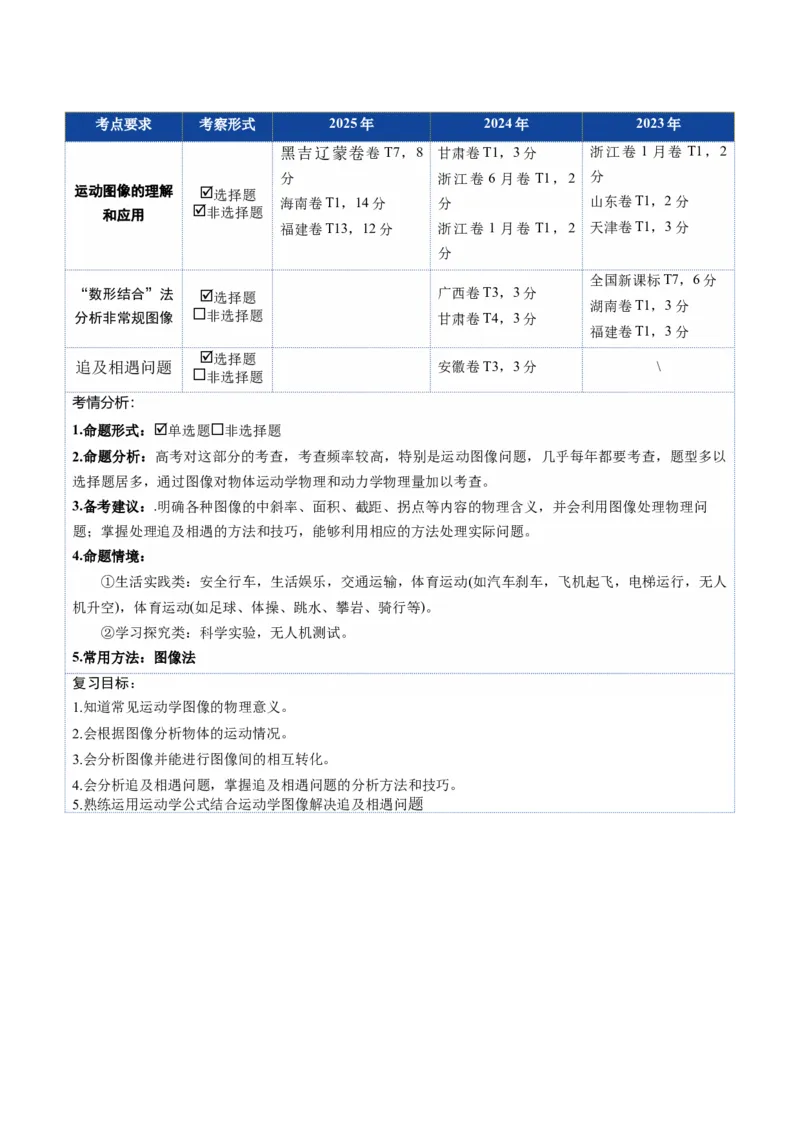
考点要求
考察形式
2025 年
2024 年
2023 年
运动图像的理解
和应用
选择题
非选择题
黑吉辽蒙卷卷T7,8
分
海南卷T1,14 分
福建卷T13,12 分
甘肃卷T1,3 分
浙江卷6 月卷T1,2
分
浙江卷1 月卷T1,2
分
浙江卷1 月卷T1,2
分
山东卷T1,2 分
天津卷T1,3 分
“数形结合”法
分析非常规图像
选择题
非选择题
广西卷T3,3 分
甘肃卷T4,3 分
全国新课标T7,6 分
湖南卷T1,3 分
福建卷T1,3 分
追及相遇问题
选择题
非选择题
安徽卷T3,3 分
\
考情分析:
1.命题形式:单选题非选择题
2.命题分析:高考对这部分的考查,考查频率较高,特别是运动图像问题,几乎每年都要考查,题型多以
选择题居多,通过图像对物体运动学物理和动力学物理量加以考查。
3.备考建议:.明确各种图像的中斜率、面积、截距、拐点等内容的物理含义,并会利用图像处理物理问
题;掌握处理追及相遇的方法和技巧,能够利用相应的方法处理实际问题。
4.命题情境:
①生活实践类:安全行车,生活娱乐,交通运输,体育运动(如汽车刹车,飞机起飞,电梯运行,无人
机升空),体育运动(如足球、体操、跳水、攀岩、骑行等)。
②学习探究类:科学实验,无人机测试。
5.常用方法:图像法
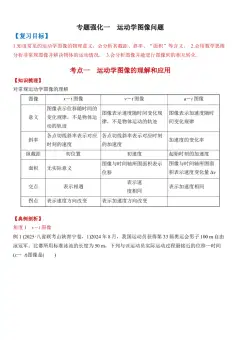
复习目标:
1.知道常见运动学图像的物理意义。
2.会根据图像分析物体的运动情况。
3.会分析图像并能进行图像间的相互转化。
4.会分析追及相遇问题,掌握追及相遇问题的分析方法和技巧。
5.熟练运用运动学公式结合运动学图像解决追及相遇问题
考点
一
运动图像的理解
应用
和
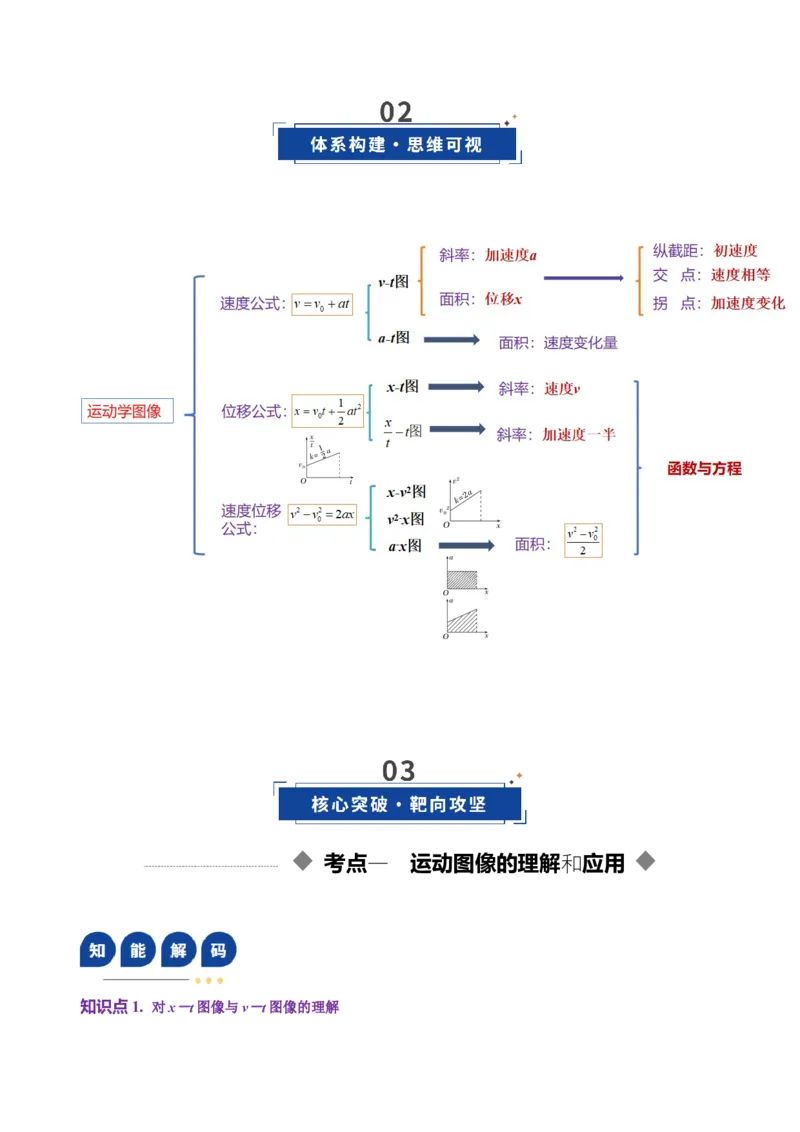
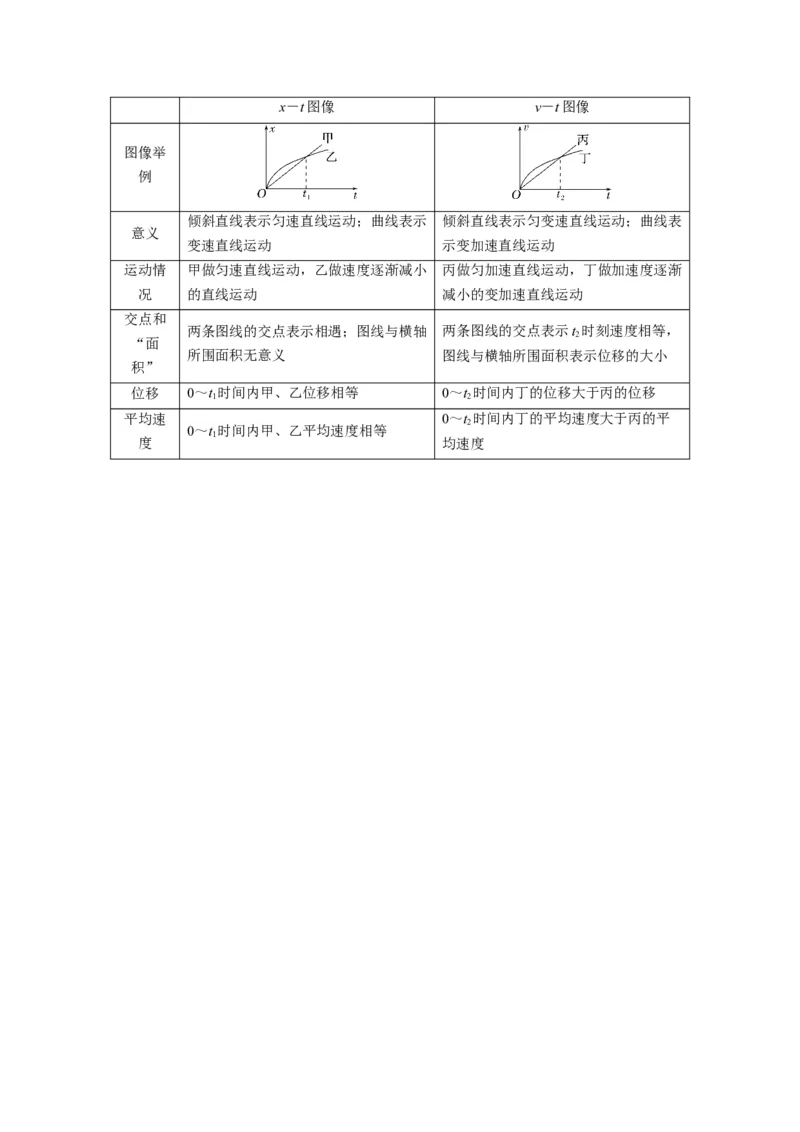
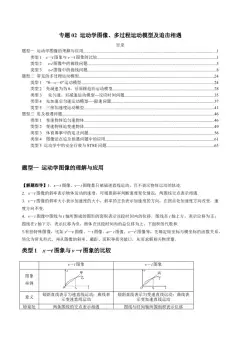
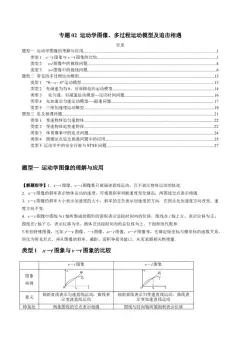
知识点1. 对x-t 图像与v-t 图像的理解
x-t 图像
v-t 图像
图像举
例
意义
倾斜直线表示匀速直线运动;曲线表示
变速直线运动
倾斜直线表示匀变速直线运动;曲线表
示变加速直线运动
运动情
况
甲做匀速直线运动,乙做速度逐渐减小
的直线运动
丙做匀加速直线运动,丁做加速度逐渐
减小的变加速直线运动
交点和
“面
积”
两条图线的交点表示相遇;图线与横轴
所围面积无意义
两条图线的交点表示t2时刻速度相等,
图线与横轴所围面积表示位移的大小
位移
0~t1时间内甲、乙位移相等
0~t2时间内丁的位移大于丙的位移
平均速
度
0~t1时间内甲、乙平均速度相等
0~t2时间内丁的平均速度大于丙的平
均速度
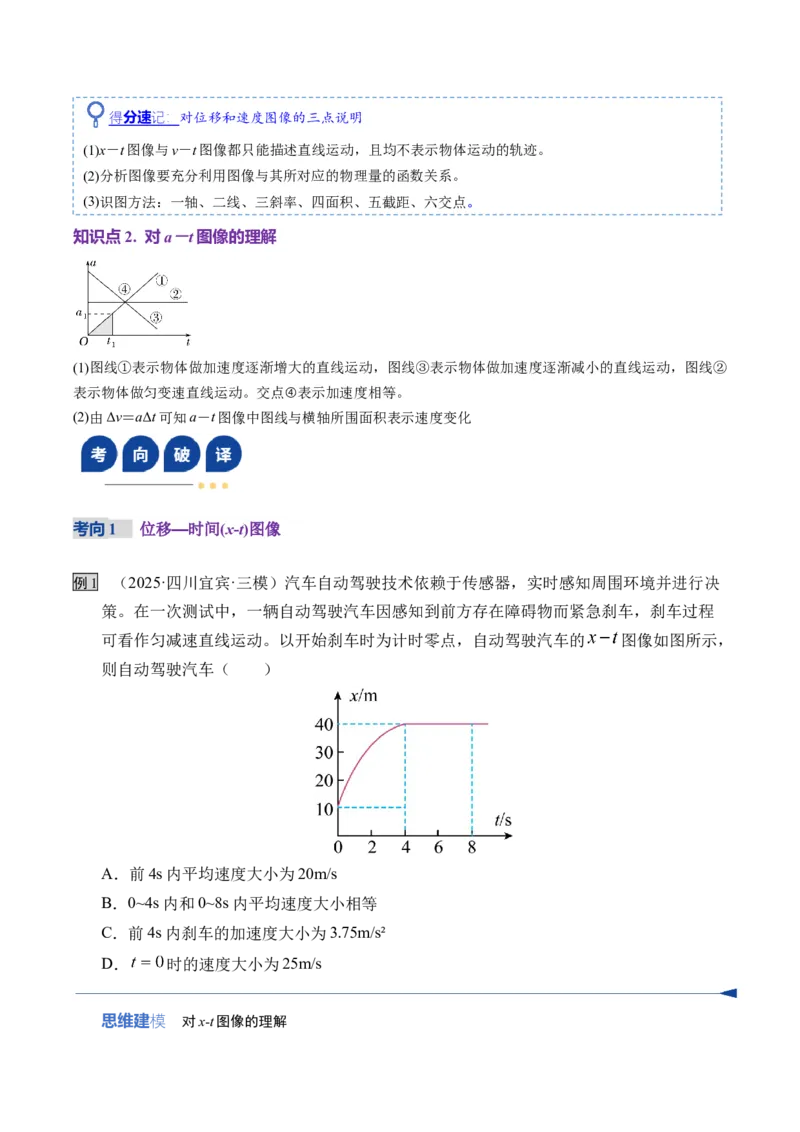
知识点2. 对a-t 图像的理解
(1)图线①表示物体做加速度逐渐增大的直线运动,图线③表示物体做加速度逐渐减小的直线运动,图线②
表示物体做匀变速直线运动。交点
表示加速度相等。
④
(2)由Δv=aΔt 可知a-t 图像中图线与横轴所围面积表示速度变化
考向1 位移
时间
—
(x-t)图像
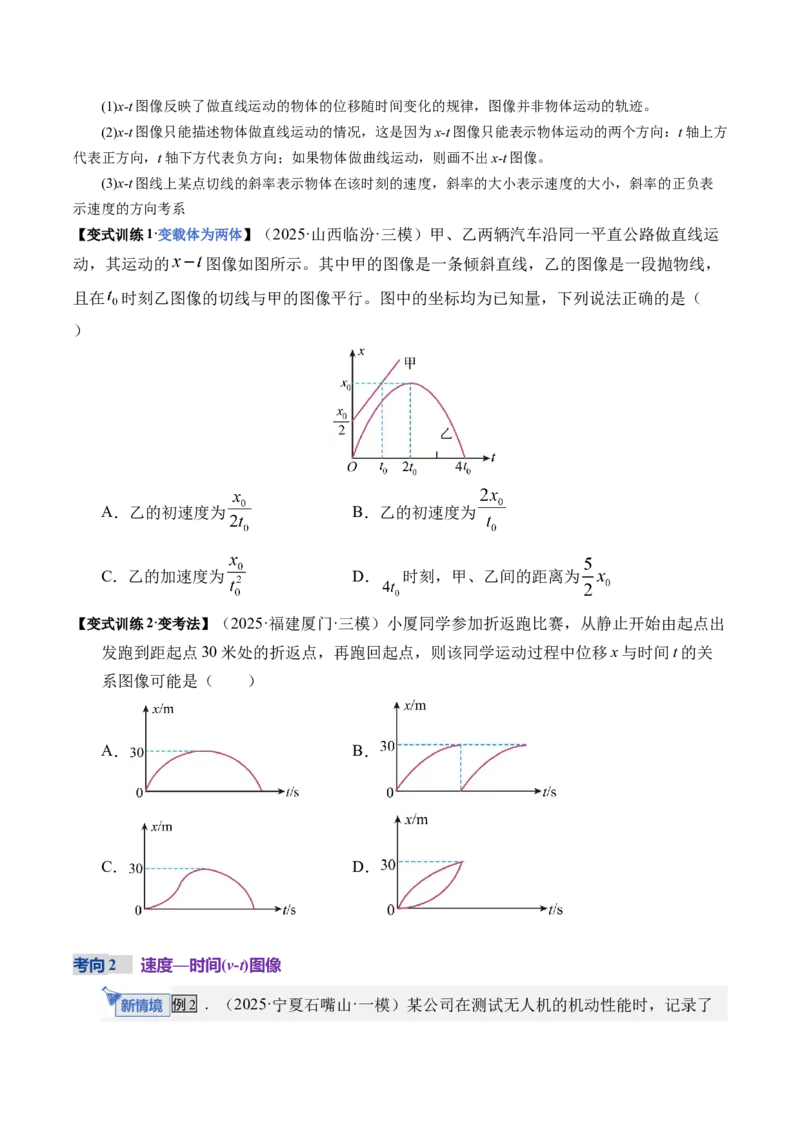
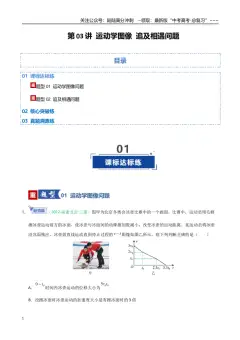
例1 (2025·四川宜宾·三模)汽车自动驾驶技术依赖于传感器,实时感知周围环境并进行决
策。在一次测试中,一辆自动驾驶汽车因感知到前方存在障碍物而紧急刹车,刹车过程
可看作匀减速直线运动。以开始刹车时为计时零点,自动驾驶汽车的
图像如图所示,
则自动驾驶汽车( )
A.前4s 内平均速度大小为20m/s
B.0~4s 内和0~8s 内平均速度大小相等
C.前4s 内刹车的加速度大小为3.75m/s²
D.
时的速度大小为25m/s
思维建
模
对x-t 图像的理解
分速
得
记
:
对位移和速度图像的三点说明
(1)x-t 图像与v-t 图像都只能描述直线运动,且均不表示物体运动的轨迹。
(2)分析图像要充分利用图像与其所对应的物理量的函数关系。
(3)识图方法:一轴、二线、三斜率、四面积、五截距、六交点。
(1)x-t 图像反映了做直线运动的物体的位移随时间变化的规律,图像并非物体运动的轨迹。
(2)x-t 图像只能描述物体做直线运动的情况,这是因为x-t 图像只能表示物体运动的两个方向:t 轴上方
代表正方向,t 轴下方代表负方向;如果物体做曲线运动,则画不出x-t 图像。
(3)x-t 图线上某点切线的斜率表示物体在该时刻的速度,斜率的大小表示速度的大小,斜率的正负表
示速度的方向考系
【变式训练1·变载体为两体】(2025·山西临汾·三模)甲、乙两辆汽车沿同一平直公路做直线运
动,其运动的
图像如图所示。其中甲的图像是一条倾斜直线,乙的图像是一段抛物线,
且在
时刻乙图像的切线与甲的图像平行。图中的坐标均为已知量,下列说法正确的是(
)
A.乙的初速度为
B.乙的初速度为
C.乙的加速度为
D.
时刻,甲、乙间的距离为
【变式训练2·变考法】(2025·福建厦门·三模)小厦同学参加折返跑比赛,从静止开始由起点出
发跑到距起点30 米处的折返点,再跑回起点,则该同学运动过程中位移x 与时间t 的关
系图像可能是( )
A.
B.
C.
D.
考向2 速度
时间
—
(v-t)图像
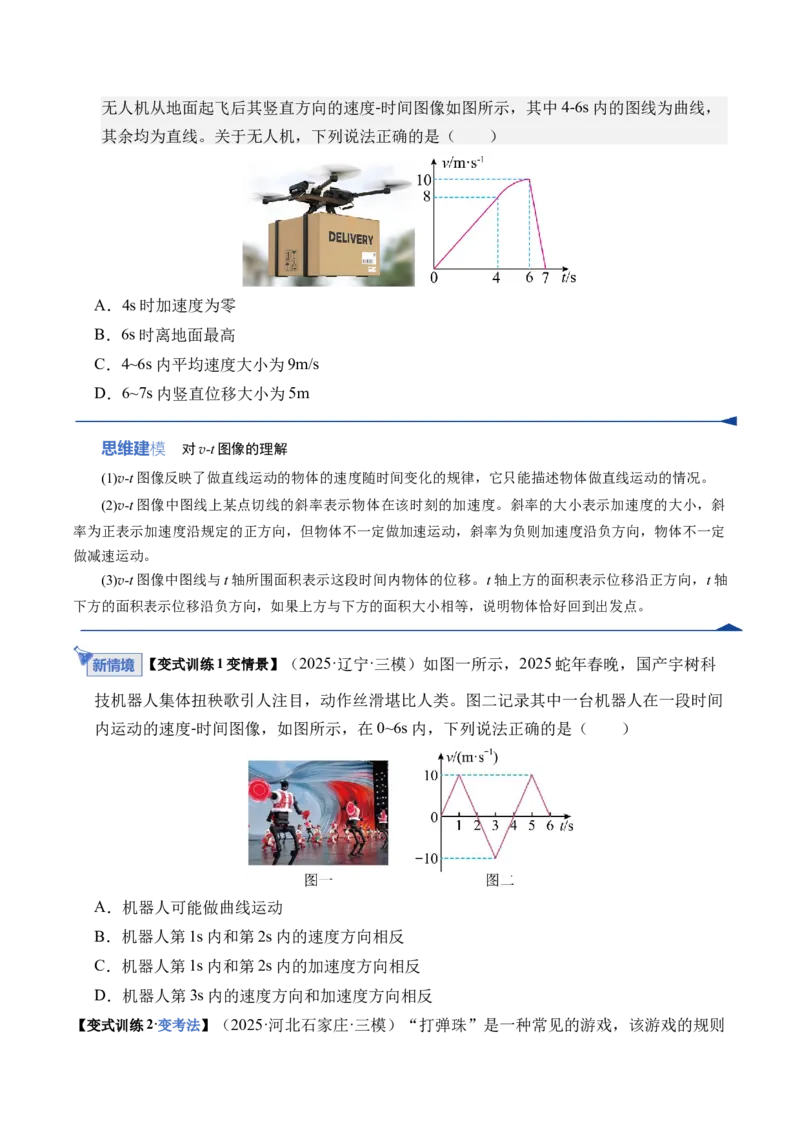
例2 .(2025·宁夏石嘴山·一模)某公司在测试无人机的机动性能时,记录了
无人机从地面起飞后其竖直方向的速度-时间图像如图所示,其中4-6s 内的图线为曲线,
其余均为直线。关于无人机,下列说法正确的是( )
A.4s 时加速度为零
B.6s 时离地面最高
C.4~6s 内平均速度大小为9m/s
D.6~7s 内竖直位移大小为5m
思维建
模
对v-t 图像的理解
(1)v-t 图像反映了做直线运动的物体的速度随时间变化的规律,它只能描述物体做直线运动的情况。
(2)v-t 图像中图线上某点切线的斜率表示物体在该时刻的加速度。斜率的大小表示加速度的大小,斜
率为正表示加速度沿规定的正方向,但物体不一定做加速运动,斜率为负则加速度沿负方向,物体不一定
做减速运动。
(3)v-t 图像中图线与t 轴所围面积表示这段时间内物体的位移。t 轴上方的面积表示位移沿正方向,t 轴
下方的面积表示位移沿负方向,如果上方与下方的面积大小相等,说明物体恰好回到出发点。
【变式训练1 变情景】(2025·辽宁·三模)如图一所示,2025 蛇年春晚,国产宇树科
技机器人集体扭秧歌引人注目,动作丝滑堪比人类。图二记录其中一台机器人在一段时间
内运动的速度-时间图像,如图所示,在0~6s 内,下列说法正确的是( )
A.机器人可能做曲线运动
B.机器人第1s 内和第2s 内的速度方向相反
C.机器人第1s 内和第2s 内的加速度方向相反
D.机器人第3s 内的速度方向和加速度方向相反
【变式训练2·变考法】(2025·河北石家庄·三模)“打弹珠”是一种常见的游戏,该游戏的规则
为:将手中一弹珠以一定的初速度瞬间弹出,并与另一静止的弹珠发生碰撞,被碰弹珠
若能进入小坑中即为胜出。某次游戏时的示意图如图甲所示,弹珠A 和弹珠B 与坑在同
一直线上,两弹珠间距x1=28cm,弹珠B 与坑的间距x2=9cm。现用手指将A 以某一初速
度弹出,在坐标纸中作出A、B 运动的v-t 图像如图乙所示(实线代表A,虚线代表
B)、忽略弹珠A、B 碰撞的时间,g 取10m/s2。则下列说法中正确的是( )
A.碰撞后瞬间弹珠A 的速度大小为0.8m/s B.碰撞前弹珠A 运动时间为0.4s
C.弹珠B 会落入坑中
D.弹珠A 会落入坑中
考向3 x-t 图像与v-t 图像的比较
例3 (2025·宁夏银川·一模)如图所示,甲图是x-t 图像,乙图是v-t 图像,图中给出的四条
曲线1、2、3、4,分别代表四个不同物体的运动情况,关于它们的物理意义,下列描述
正确的是( )
A.x-t 图像中0 至t1时间内物体1 和物体2 的平均速度相等
B.v-t 图像中0 至t3时间内物体3 和物体4 的平均速度相等
C.两图像中,t2、t4时刻分别表示物体2、物体4 已经向负方向运动
D.两图像中,物体1 和物体2 在t1时刻相遇,物体3 和物体4 在t3时刻相遇
思维建
模x-t 图像与v-t 图像的比较
x-t 图像
v-t 图像
轴
横轴为时间t,纵轴为位移x
横轴为时间t,纵轴为速度v
线
倾斜直线表示做匀速直线运动
倾斜直线表示做匀变速直线运动
斜率
表示速度
表示加速度
面积
无实际意义
图线与时间轴围成的面积表示位移大小
纵截距
表示初位置
表示初速度
特殊点
拐点表示速度变化,交点表示相遇
拐点表示加速度变化,交点表示速度相等
【变式训练1·】.如图所示的位移(x)—时间(t)图像和速度(v)—时间(t)图像中给出四条图线,甲
乙、丙、丁代表四辆车由同一地点向同一方向运动的情况,则下列说法正确的是( )
A.甲车做直线运动,乙车做曲线运动
B.0~t1时间内,甲车通过的路程大于乙车通过的路程
C.0~t2时间内,丙、丁两车在t2时刻相距最远
D.0~t2时间内,丙、丁两车的平均速度相等
【变式训练2·】.(2025·山东省烟台市质检) 如图所示,图(a)为甲、乙两物体的
图像,图(b)为
丙、丁两物体的
图像,下列说法正确的是( )
A. 甲、乙两物体在
内做匀速直线运动
B. 丙、丁两物体在
时相遇
C.
内,甲、乙两物体速度越来越小
D.
内,丙、丁两物体的加速度均越来越大
考向4 加速度
时间
—
(a-t)图像
例4 (2025·重庆·三模)某同学把手机固定在身上蹦极,蹦极开始的瞬间打开手机中的加速
度传感器。运动过程中,加速度传感器记录了该同学的加速度a 随时间t 变化的部分关系
图像如图所示。忽略空气阻力,则该同学处在最低点的时刻是( )
A.
B.
C.
D.
思维建
模对a-t 图像的理解
(1)a-t 图像反映了做直线运动的物体的加速度随时间变化的规律,也是只能描述物体做直线运动的情
况。
(2)由Δv=aΔt 可知a-t 图像中图线与横轴所围面积表示这段时间内物体的速度变化量。
【变式训练1·】(2025·山西·二模)如图所示,甲图为质点A 运动的速度随时间变化的图像,乙图为质点
B 运动的加速度随时间变化的图像,B 的初速度为零,两质点在0~
内,下列说法错误的是( )
A.质点A 的加速度先增大后减小
B.质点B 的速度先增大后减小
C.质点B 的位移为零
D.质点A、B 有一个时刻共速
【变式训练2·变设问】((2025·福建莆田·三模)一物体由静止开始运动,先做加速直线运动后
做减速直线运动,运动
后又静止,其运动的加速度-位移(a-x)图像如图所示。求:
(1)物体做加速运动的末速度大小;
(2)物体做减速运动的最大加速度的大小。
考向5 图像间的相互转化
例5 (2025·内蒙古赤峰·二模)如图甲,高速公路收费站设有“ETC”通道(即不停车收费通
道),某汽车通过笔直的“ETC”通道时先减速至某一限定速度,然后匀速通过收费区,再加速驶离,
其速度时间图像如图乙所示。则汽车位移时间图像可能正确的是( )
A.
B.
C.
D.
思维建
模
1.解决
像
的一般流程:
图
题
转换类问
2.要注意
用解析法和排除法,两者
合提高
像
型的解
准确率和速度。
应
结
题图
题
题
选择
类
考点
二
“数
分析
图像
形结合”
非常规
知识点1.-t 图像
由x=v0t+at2→=v0+at,可知:
(1)-t 图像中图线的斜率k=a。
(2)图线与纵轴的交点表示物体的初速度。
知识点2.v2-x 图像
由v2-v0
2=2ax→v2=v0
2+2ax,可知:
(1)v2-x 图像中图线的斜率k=2a。
(2)图线与v2轴的交点表示物体初速度的平方,即v0
2。
知识点3.-图像
由x=v0t+at2→=v0·+a,可知:
(1)-图像中图线的斜率k=v0。
(2)图线与纵轴的交点表示物体的加速度的一半,即。
知识点4.-x 图像
由t=可知,-x 图像与横轴所围面积表示运动时间t。
考向1 -t 图像的理解与应用
例1 (2025·江西·一模)一辆汽车刹车过程中可看成匀减速直线运动,刹车t 时间内的位移为
x,其刹车过程的
图像如图所示(图中横轴截距b 和纵轴截距c 均已知),则整个刹
车过程的( )
A.平均速度大小为
B.平均速度大小为c
C.加速度大小为
D.加速度大小为
【思维建模】 求解速度的基本思路和公式
1.求解平均速度必须明确是哪一段位移或哪一段时间内的平均速度。
2.v=是平均速度的定义式,适用于所有的运动。
3.匀变速直线运动中,平均速度等于中间时刻的瞬时速度,即v=v。
考向2 v2-x 图像的理解与应用
例2.(2025·内蒙古呼和浩特·一模)避免碰撞是智能扫地机器人的重要功能,如
图a 所示。机场某大型扫地机器人在水平面匀速直线前行,通过激光雷达和传感器检测
到前方有旅客,系统立即自动控制,使之做加速度大小为a1的匀减速直线运动,并向旅
客发出提醒,若旅客未避让,机器人前行至某处时自动触发“紧急制动”,做加速度大
小为a2的匀减速直线运动,最终没有与旅客发生碰撞,机器人运动的v2-x 图像如图b 所
示,求:
(1)机器人在两个阶段的加速度a1、a2;
(2)机器人从检测到有旅客至停止运动所用的总时间t。
考向3 a-x 图像的理解与应用
例3.放在水平面上的物体,在水平力F 作用下开始运动,以物体静止时的位置为坐标原点,力F 的方向为
正方向建立x 轴,物体的加速度随位移的变化图像如图所示。下列说法中正确的是( )
A.
过程中物体做匀加速直线运动,
过程中物体做减速直线运动
B.位移为x1时,物体的速度大小为
C.位移为x2时,物体的速度达到最大
D.物体的最大速度为
考向4 -图像的理解与应用
例4.(2025·湖南郴州·三模)国产新能源汽车近年来取得了显著进步。在某次安全测试中,
某款新能源汽车在平直公路上行驶,突然发现前方有障碍物,智能系统识别后紧急恒力
制动。从制动开始计时,该汽车的位移和时间平方的比值
与
之间的关系图像如图所
示,则下列说法正确的是( )
A.1s 末汽车的速度为10m/s
B.2s 内汽车的平均速度为14m/s
C.第2s 内汽车的位移为24m
D.经过3s 汽车的位移为25m
考向5 -x 图像的理解与应用
例5..图像法、微元累积法是常用的物理研究方法。如图所示某质点沿直线运动,运动速率的倒数
与位移
的关系(
与
距离相等),关于质点的运动,下列说法正确的是( )
A.质点做匀变速直线运动
B.
图线斜率等于质点运动的加速度
C.
图线与轴围成的面积没有实际的物理意义
D.质点从
运动到
所用的运动时间是从
运动到
所用时间的3 倍
解题技巧 分析非常规运动学图像的一般思路
对于非常规运动学图像,一般解题思路为:先根据运动学公式推导出图像中纵坐标与横坐标两个物理
量间的函数关系,再结合图像进一步分析图像的斜率、截距、面积的含义,求出物体运动的初速度、加速
度、运动时间等物理量
图像种类
示例
分析思路
-t 图像
由x=v0t+at2得
=v0+at
图像的斜率k 为a,
截距为初速度v0
v2-x 图像
由v2-v=2ax 得v2=2ax+v
图像的斜率k 为2a,截距为
v
-图像
由x=v0t+at2得=v0·+a,图
像的斜率k 为v0,截距为a
a-x 图像
由v2-v=2ax 得ax=
面积表示速度平方变化量的
一半
-x 图像
由x=vt 得t=
面积表示运动时间t
考点
三
追及相遇问题
追及相遇问题的实质就是分析两物体在相同时间内能否到达相同的空间位置。追及相遇问题的基本物理模
型:以甲追乙为例。
知识点1.二者距离变化与速度大小的关系
(1)无论v 甲增大、减小或不变,只要v 甲<v 乙,甲、乙间的距离就不断增大。
(2)若v 甲=v 乙,甲、乙间的距离保持不变。
(3)无论v 甲增大、减小或不变,只要v 甲>v 乙,甲追上乙前,甲、乙间的距离就不断减小。
知识点2.追击相遇问题的分析思路
可概括为“一个临界条件”“两个等量关系”。
(1)一个临界条件:速度相等。它往往是物体间能否追上或两者距离最大、最小的临界条件,也是分析、判
断问题的切入点;
(2)两个等量关系:时间等量关系和位移等量关系。通过画草图找出两物体的位移关系是解题的突破口。
知识点3.常见追及情景
(1)初速度小者追初速度大者:当二者速度相等时,二者距离最大。
(2)初速度大者追初速度小者(避碰问题):二者速度相等是判断是否追上的临界条件,若此时追不上,二者
之间有最小值。
物体B 追赶物体A:开始时,两个物体相距x0,当vB=vA时,若xB>xA+x0,则能追上;若xB=xA+x0,则
恰好追上;若xB<xA+x0,则不能追上。
特别提醒:若被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已经停止运动。
知识点4.追及相遇问题的三种分析方法
分析法
抓住“两物体能否同时到达空间同一位置”这一关键,认真审题,挖掘题目中的
隐含条件,建立物体运动关系的情境图,对临界状态分析求解
函数法
设运动时间为t,根据条件列方程,得到关于二者之间的距离Δx 与时间t 的二次
函数关系,Δx=0 时,表示两者相遇。
①若Δ>0,即有两个解,说明可以相遇两次;
②若Δ=0,一个解,说明刚好追上或相遇;
③若Δ<0,无解,说明追不上或不能相遇。
当t=-
,函数有极
,代表两者距离的最大或最小
时
值
值
图像法
在同一坐标系中画出两物体的运动图像。位移
时间图像的交点表示相遇,分析
—
速度
时间图像时,应抓住速度相等时的
—
“面积”关系找位移关系
追及相遇问题的实质就是分析两物体在相同时间内能否到达相同的空间位置。追及相遇问题的基本物理模
型:以甲追乙为例。
知识点1.二者距离变化与速度大小的关系
(1)无论v 甲增大、减小或不变,只要v 甲<v 乙,甲、乙间的距离就不断增大。
(2)若v 甲=v 乙,甲、乙间的距离保持不变。
(3)无论v 甲增大、减小或不变,只要v 甲>v 乙,甲追上乙前,甲、乙间的距离就不断减小。
知识点2.追击相遇问题的分析思路
可概括为“一个临界条件”“两个等量关系”。
(1)一个临界条件:速度相等。它往往是物体间能否追上或两者距离最大、最小的临界条件,也是分析、判
断问题的切入点;
(2)两个等量关系:时间等量关系和位移等量关系。通过画草图找出两物体的位移关系是解题的突破口。
知识点3.常见追及情景
(1)初速度小者追初速度大者:当二者速度相等时,二者距离最大。
(2)初速度大者追初速度小者(避碰问题):二者速度相等是判断是否追上的临界条件,若此时追不上,二者
之间有最小值。
物体B 追赶物体A:开始时,两个物体相距x0,当vB=vA时,若xB>xA+x0,则能追上;若xB=xA+x0,则
恰好追上;若xB<xA+x0,则不能追上。
特别提醒:若被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已经停止运动。
知识点4.追及相遇问题的三种分析方法
分析法
抓住“两物体能否同时到达空间同一位置”这一关键,认真审题,挖掘题目中的
隐含条件,建立物体运动关系的情境图,对临界状态分析求解
函数法
设运动时间为t,根据条件列方程,得到关于二者之间的距离Δx 与时间t 的二次
函数关系,Δx=0 时,表示两者相遇。
①若Δ>0,即有两个解,说明可以相遇两次;
②若Δ=0,一个解,说明刚好追上或相遇;
③若Δ<0,无解,说明追不上或不能相遇。
当t=-
,函数有极
,代表两者距离的最大或最小
时
值
值
图像法
在同一坐标系中画出两物体的运动图像。位移
时间图像的交点表示相遇,分析
—
速度
时间图像时,应抓住速度相等时的
—
“面积”关系找位移关系
。
考向1 应用情境分析法求解追及相遇问题
例1 1. A、B 两车沿同一直线向同一方向运动,A 车的速度vA=4 m/s,B 车的速度vB=10 m/s。当B 车运
动至A 车前方L=7 m 处时,B 车刹车并以a=-2 m/s2的加速度开始做匀减速直线运动。求:
(1)从该时刻开始计时,A 车追上B 车需要的时间;
(2)在A 车追上B 车之前,二者之间的最大距离。
解题技巧 .情境分析法的基本思路
2.特别提醒
若被追赶的物体做匀减速直线运动,一定要注意判断被追上前该物体是否已经停止运动。
考向2 应用图像分析法求解追及相遇问题
例2 (2025·山东潍坊·三模)甲、乙两车在一平直公路上同向行驶,从t=0 时刻开始计时,
它们的速度v 随时间t 变化的图像如图所示。t=1s 时甲、乙两车并排行驶。在整个运动过
程中,下列说法正确的是( )
A.t=2s 时,两车再次相遇
B.2~3s 内,甲、乙两车的距离越来越大
C.t=0s 时,乙车在甲车前1.5m 处
D.0~4s 内,甲、乙两车相遇一次
解题技巧 图像法分析相遇与追及的基本思路
【变式训练1,变情景】中国高铁向世界展示了中国速度和谐号和复兴号高铁相继从沈阳站点
由静止出发,沿同一方向做匀加速直线运动。两车运动的速度一时间图像如图所示,下列说法正确的是(
)
A.复兴号高铁追上和谐号动车前,
时两车相距最远
B.复兴号高铁经过95s 加速达到最大速度
C.
时,复兴号高铁追上和谐号动车
D.复兴号高铁追上和谐号动车前,两车最远相距4900m
考向3 应用函数分析法求解追及相遇问题
例3(2025·辽宁·三模)某辆汽车以6m/s 的初速度从匝道进入某一条笔直的高速,又以4m/s2
方法
基本思路
数理
转换
定量画图时,需根据物体在不同阶段的运动情况,通过定量计算分阶
段、分区间作出x-t 图像或v-t 图像等;或根据已知的运动图像分析物
体的运动情况
用图
利用图像中斜率、面积、截距、交点等的含义进行定性分析或定量计
算,进而解决相关问题
的加速度匀加速到30m/s 并开启定速巡航模式(开启后汽车会自动保持30m/s 的速度匀速
行驶,驾驶员无需再踩油门,若驾驶员踩刹车制动,则定速巡航会自动关闭)。(车辆均
可视为质点)
(1)求汽车加速阶段行驶的距离。
(2)驾驶员在行驶一段时间后发现定速巡航系统无法关闭,于是立即报警,在紧张行驶一段
时间后到达距离下一个匝道40m 处。此时一辆警车以10m/s 的速度从此匝道汇入高速后与
失控车保持在同一条车道上,然后进行拦截,要求警车汇入高速后匀加速到与失控车共速
时两车刚好相遇,然后对失控车进行紧急逼停,求警车加速度的大小。
解题技巧 .函数法分析法分析相遇与追及的基本思路
1.函数分析法的解题技巧
在匀变速运动的位移表达式中有时间的二次方,可列出位移方程,利用二次
——
函数求极值的方法求解。
2.函数分析法讨论相遇问题的思路
设运动时间为t,根据条件列方程,得到关于二者之间的距离Δx 与时间t 的二次函数关系,Δx=0 时,表
示两者相遇。若Δ>0,即有两个解,说明可以相遇两次;若Δ=0,即有一个解,说明刚好追上或相遇;若
Δ<0,无解,说明追不上或不能相遇。当t=-时,函数有极值,代表两者距离的最大值或最小值。
1.(2025·海南·高考真题)如图所示是某汽车通过
过程的
图像,下面说法正确的是
( )
A.
内,汽车做匀减速直线运动
B.
内,汽车静止
C.
和
内,汽车加速度方向相同
D.
和
内,汽车速度方向相反
2.(2025·黑吉辽蒙卷·高考真题)如图(a),倾角为
的足够长斜面放置在粗糙水平面上。
质量相等的小物块甲、乙同时以初速度
沿斜面下滑,甲、乙与斜面的动摩擦因数分别为
、
,整个过程中斜面相对地面静止。甲和乙的位置x 与时间t 的关系曲线如图(b)
所示,两条曲线均为抛物线,乙的
曲线在
时切线斜率为0,则( )
A.
B.
时,甲的速度大小为
C.
之前,地面对斜面的摩擦力方向向左
D.
之后,地面对斜面的摩擦力方向向左
3.(2025·福建·高考真题)某运动员训练为直线运动,其
图如图所示,各阶段图像均为
直线。
(1)
内的平均速度;
(2)
内的加速度;
(3)
内的位移。
4.(2024·全国·高考真题)一质点做直线运动,下列描述其位移x 或速度v 随时间t 变化的图像中,可能
正确的是( )
A.
B.
C.
D.
5.(2024·河北·高考真题)篮球比赛前,常通过观察篮球从一定高度由静止下落后的反弹情况判断篮球的
弹性。某同学拍摄了该过程,并得出了篮球运动的
图像,如图所示。图像中a、b、c、d 四点中对应篮
球位置最高的是( )
A.a 点
B.b 点
C.c 点
D.d 点
3.(2024·甘肃·高考真题)小明测得兰州地铁一号线列车从“东方红广场”到“兰州大学”站的
图像
如图所示,此两站间的距离约为( )
A.980m
B.1230m
C.1430m
D.1880m
4.(2024·福建·高考真题)某直线运动的
图像如图所示,其中
为直线,
为曲线,
为直线,则以下说法正确的是( )
A.
的平均速度为
B.
做匀减速直线运动
C.
的加速度比
的大
D.
的位移比
的小
5.(2023·广东·高考真题)铯原子喷泉钟是定标“秒”的装置。在喷泉钟的真空系统中,可视为质点的铯
原子团在激光的推动下,获得一定的初速度。随后激光关闭,铯原子团仅在重力的作用下做竖直上抛运动,
到达最高点后再做一段自由落体运动。取竖直向上为正方向。下列可能表示激光关闭后铯原子团速度或
加速度
随时间变化的图像是( )
A.
B.
C.
D.
6.(2023·全国·高考真题)一小车沿直线运动,从t = 0 开始由静止匀加速至t = t1时刻,此后做匀减速
运动,到t = t2时刻速度降为零。在下列小车位移x 与时间t 的关系曲线中,可能正确的是( )
A.
B.
C.
D.
7.(2023·江苏·高考真题)电梯上升过程中,某同学用智能手机记录了电梯速度随时间变化的关系,如图
所示。电梯加速上升的时段是( )
A.从20.0s 到30.0s
B.从30.0s 到40.0s
C.从40.0s 到50.0s
D.从50.0s 到60.0s
8.(2023·福建·高考真题)甲、乙两辆完全相同的小车均由静止沿同一方向出发做直线运动。以出发时刻
为计时零点,甲车的速度
时间图像如图(
—
a)所示,乙车所受合外力
时间图像如图(
—
b)所示。则(
)
A.0 ~ 2s 内,甲车的加速度大小逐渐增大
B.乙车在t = 2s 和t = 6s 时的速度相同
C.2 ~ 6s 内,甲、乙两车的位移不同
D.t = 8s 时,甲、乙两车的动能不同
9.(2023·重庆·高考真题)某实验小组测得在竖直方向飞行的无人机飞行高度y 随时间t 的变化曲线如图
所示,E、F、M、N 为曲线上的点,EF、MN 段可视为两段直线,其方程分别为
和
。
无人机及其载物的总质量为2kg,取竖直向上为正方向。则( )
A.EF 段无人机的速度大小为4m/s
B.FM 段无人机的货物处于失重状态
C.FN 段无人机和装载物总动量变化量大小为4kg∙m/s
D.MN 段无人机机械能守恒
【答案】BC
【详解】A.由题知甲车的速度一时间图像如图(a)所示,则根据图(a)可知0 ~ 2s 内,甲车做匀加速
直线运动,加速度大小不变,故A 错误;
B.由题知乙车所受合外力一时间图像如图(b)所示,则乙车在0 ~ 2s 内根据动量定理有
I2 = mv2,I2 = S0 ~ 2 = 2N·s
乙车在0 ~ 6s 内根据动量定理有
I6 = mv6,I6 = S0 ~ 6 = 2N·s
则可知乙车在t = 2s 和t = 6s 时的速度相同,故B 正确;
C.根据图(a)可知,2 ~ 6s 内甲车的位移为0;根据图(b)可知,2 ~ 6s 内乙车一直向正方向运动,则2
~ 6s 内,甲、乙两车的位移不同,故C 正确;
D.根据图(a)可知,t = 8s 时甲车的速度为0,则t = 8s 时,甲车的动能为0;乙车在0 ~ 8s 内根据动
量定理有
I8 = mv8,I8 = S0 ~ 8 = 0
可知t = 8s 时乙车的速度为0,则t = 8s 时,乙车的动能为0,故D 错误。
故选BC。
10.(2023·湖北·高考真题)
时刻,质点P 从原点由静止开始做直线运动,其加速度a 随时间t 按图示
的正弦曲线变化,周期为
。在
时间内,下列说法正确的是( )
A.
时,P 回到原点
B.
时,P 的运动速度最小
C.
时,P 到原点的距离最远
D.
时,P 的运动速度与
时相同
11.(2022·湖南·高考真题)神舟十三号返回舱进入大气层一段时间后,逐一打开引导伞、减速伞、主伞,
最后启动反冲装置,实现软着陆。某兴趣小组研究了减速伞打开后返回舱的运动情况,将其运动简化为竖
直方向的直线运动,其
图像如图所示。设该过程中,重力加速度不变,返回舱质量不变,下列说法正
确的是( )
A.在
时间内,返回舱重力的功率随时间减小
B.在
时间内,返回舱的加速度不变
C.在
时间内,返回舱的动量随时间减小
D.在
时间内,返回舱的机械能不变
12.(2022·河北·高考真题)科学训练可以提升运动成绩,某短跑运动员科学训练前后百米全程测试中,速
度v 与时间t 的关系图像如图所示。由图像可知( )
A.
时间内,训练后运动员的平均加速度大
B.
时间内,训练前、后运动员跑过的距离相等
C.
时间内,训练后运动员的平均速度小
D.
时刻后,运动员训练前做减速运动,训练后做加速运动