微专题13 力学三大观点的综合应用 跟踪练习
基础过关
一.计算题:
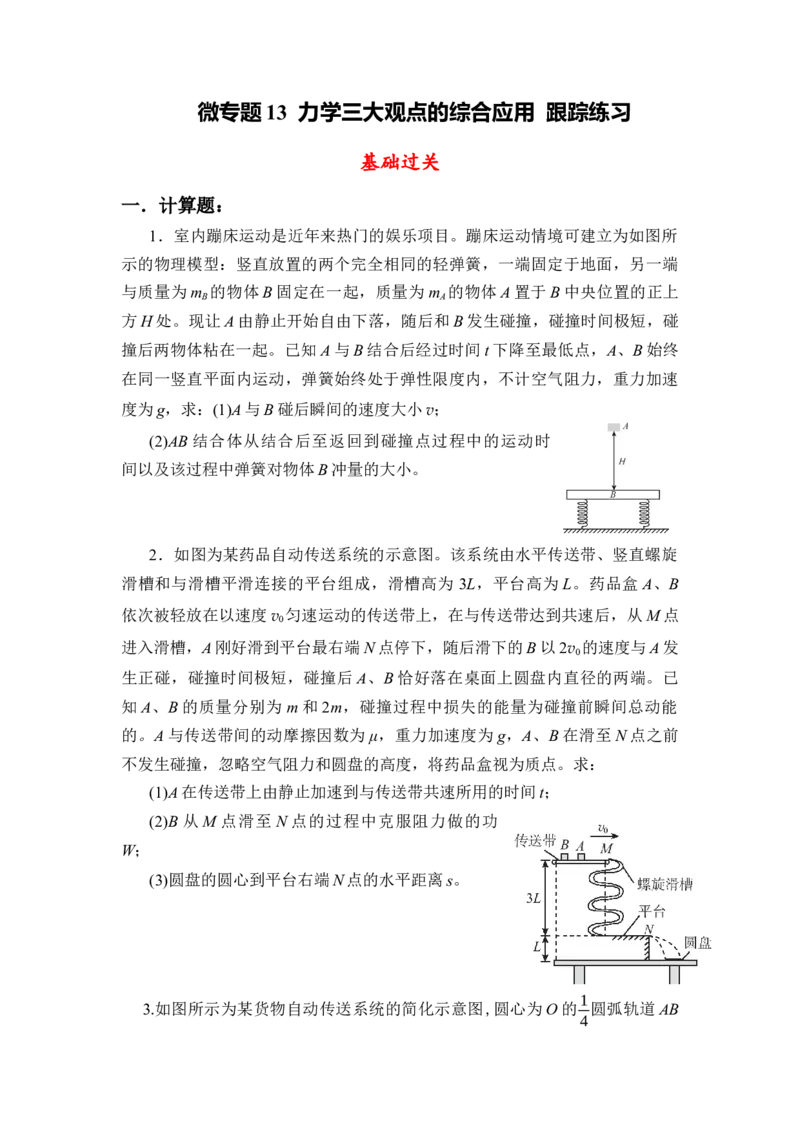
1.室内蹦床运动是近年来热门的娱乐项目。蹦床运动情境可建立为如图所
示的物理模型:竖直放置的两个完全相同的轻弹簧,一端固定于地面,另一端
与质量为mB的物体B 固定在一起,质量为mA的物体A 置于B 中央位置的正上
方H 处。现让A 由静止开始自由下落,随后和B 发生碰撞,碰撞时间极短,碰
撞后两物体粘在一起。已知A 与B 结合后经过时间t 下降至最低点,A、B 始终
在同一竖直平面内运动,弹簧始终处于弹性限度内,不计空气阻力,重力加速
度为g,求:(1)A 与B 碰后瞬间的速度大小v;
(2)AB 结合体从结合后至返回到碰撞点过程中的运动时
间以及该过程中弹簧对物体B 冲量的大小。
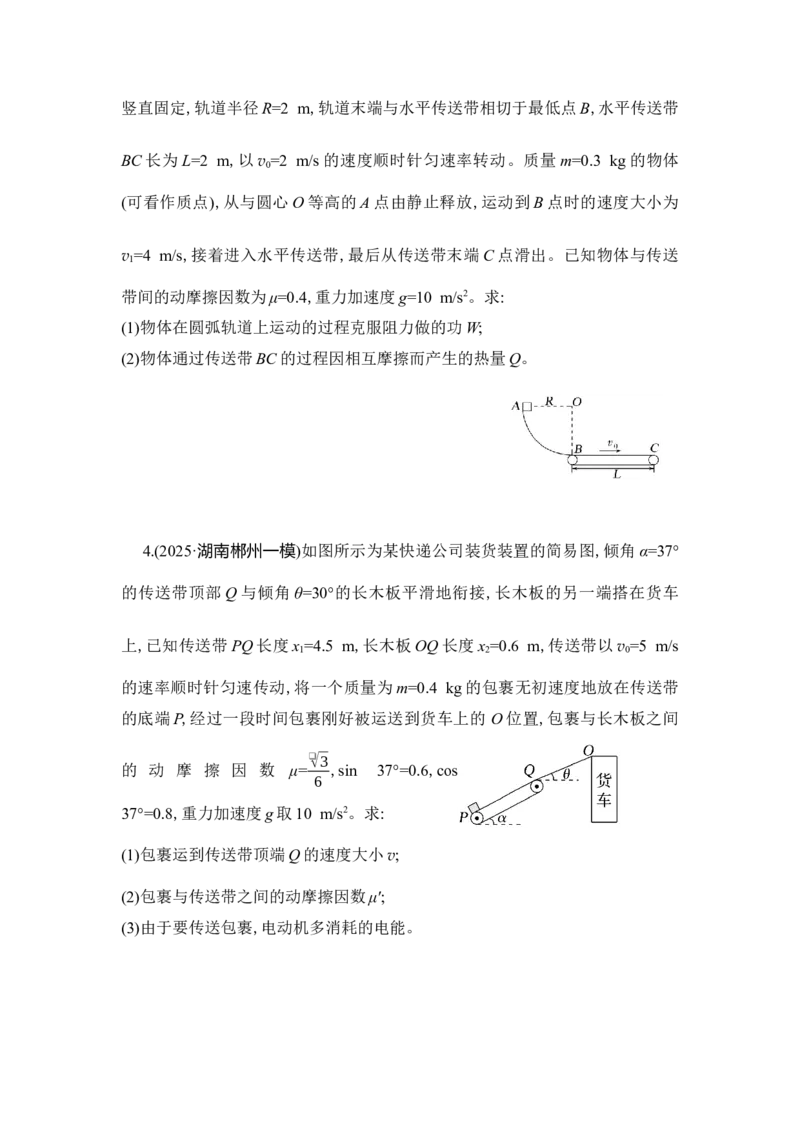
2.如图为某药品自动传送系统的示意图。该系统由水平传送带、竖直螺旋
滑槽和与滑槽平滑连接的平台组成,滑槽高为3L,平台高为L。药品盒A、B
依次被轻放在以速度v0匀速运动的传送带上,在与传送带达到共速后,从M 点
进入滑槽,A 刚好滑到平台最右端N 点停下,随后滑下的B 以2v0的速度与A 发
生正碰,碰撞时间极短,碰撞后A、B 恰好落在桌面上圆盘内直径的两端。已
知A、B 的质量分别为m 和2m,碰撞过程中损失的能量为碰撞前瞬间总动能
的。A 与传送带间的动摩擦因数为μ,重力加速度为g,A、B 在滑至N 点之前
不发生碰撞,忽略空气阻力和圆盘的高度,将药品盒视为质点。求:
(1)A 在传送带上由静止加速到与传送带共速所用的时间t;
(2)B 从M 点滑至N 点的过程中克服阻力做的功
W;
(3)圆盘的圆心到平台右端N 点的水平距离s。
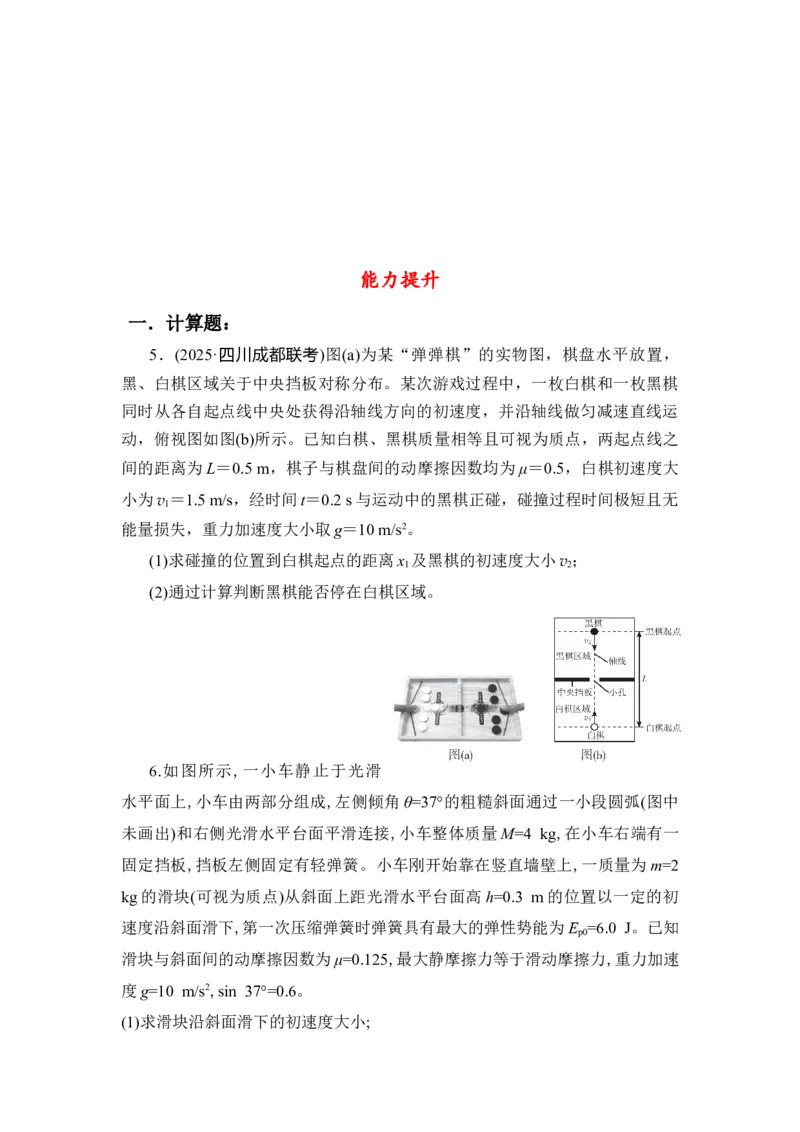
3.如图所示为某货物自动传送系统的简化示意图,圆心为O 的1
4圆弧轨道AB
竖直固定,轨道半径R=2 m,轨道末端与水平传送带相切于最低点B,水平传送带
BC 长为L=2 m,以v0=2 m/s 的速度顺时针匀速率转动。质量m=0.3 kg 的物体
(可看作质点),从与圆心O 等高的A 点由静止释放,运动到B 点时的速度大小为
v1=4 m/s,接着进入水平传送带,最后从传送带末端C 点滑出。已知物体与传送
带间的动摩擦因数为μ=0.4,重力加速度g=10 m/s2。求:
(1)物体在圆弧轨道上运动的过程克服阻力做的功W;
(2)物体通过传送带BC 的过程因相互摩擦而产生的热量Q。
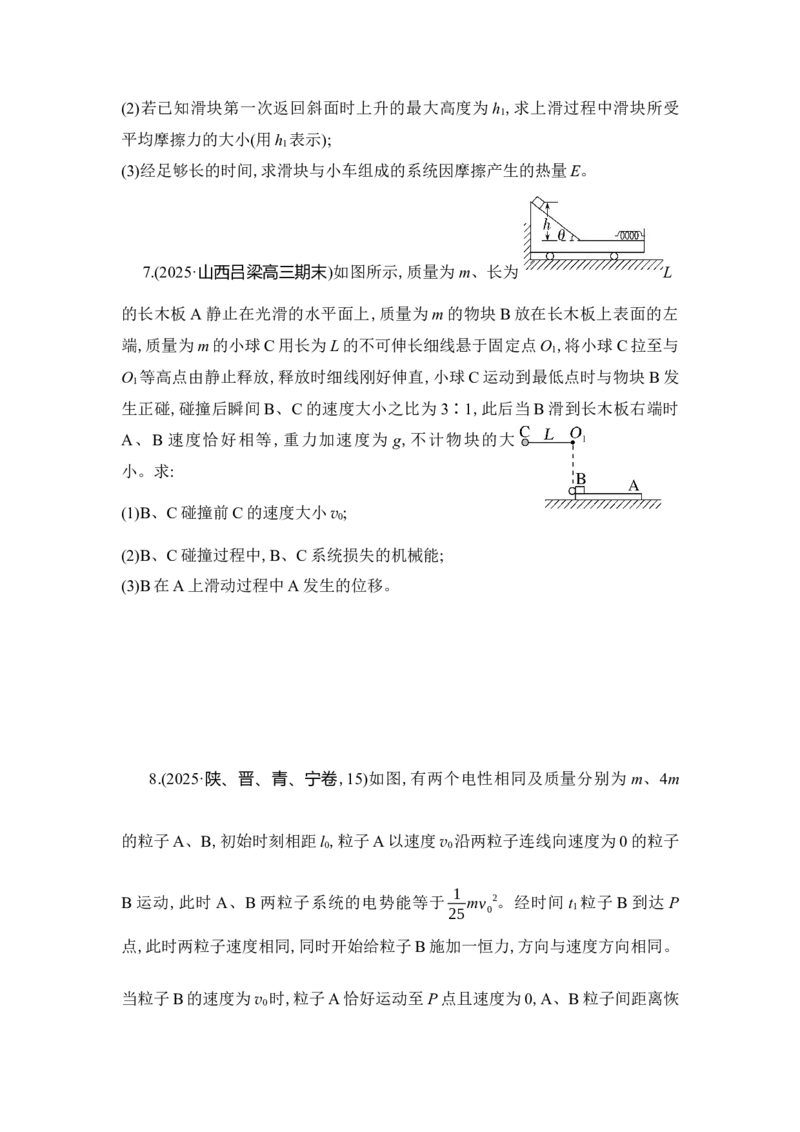
4.(2025·湖南郴州一模)如图所示为某快递公司装货装置的简易图,倾角α=37°
的传送带顶部Q 与倾角θ=30°的长木板平滑地衔接,长木板的另一端搭在货车
上,已知传送带PQ 长度x1=4.5 m,长木板OQ 长度x2=0.6 m,传送带以v0=5 m/s
的速率顺时针匀速传动,将一个质量为m=0.4 kg 的包裹无初速度地放在传送带
的底端P,经过一段时间包裹刚好被运送到货车上的O 位置,包裹与长木板之间
的动摩擦因数
μ=
❑√3
6 ,sin 37°=0.6,cos
37°=0.8,重力加速度g 取10 m/s2。求:
(1)包裹运到传送带顶端Q 的速度大小v;
(2)包裹与传送带之间的动摩擦因数μ';
(3)由于要传送包裹,电动机多消耗的电能。
能力提升
一.计算题:
5.(2025·四川成都联考)图(a)为某“弹弹棋”的实物图,棋盘水平放置,
黑、白棋区域关于中央挡板对称分布。某次游戏过程中,一枚白棋和一枚黑棋
同时从各自起点线中央处获得沿轴线方向的初速度,并沿轴线做匀减速直线运
动,俯视图如图(b)所示。已知白棋、黑棋质量相等且可视为质点,两起点线之
间的距离为L=0.5 m,棋子与棋盘间的动摩擦因数均为μ=0.5,白棋初速度大
小为v1=1.5 m/s,经时间t=0.2 s 与运动中的黑棋正碰,碰撞过程时间极短且无
能量损失,重力加速度大小取g=10 m/s2。
(1)求碰撞的位置到白棋起点的距离x1及黑棋的初速度大小v2;
(2)通过计算判断黑棋能否停在白棋区域。
6.如图所示,一小车静止于光滑
水平面上,小车由两部分组成,左侧倾角θ=37°的粗糙斜面通过一小段圆弧(图中
未画出)和右侧光滑水平台面平滑连接,小车整体质量M=4 kg,在小车右端有一
固定挡板,挡板左侧固定有轻弹簧。小车刚开始靠在竖直墙壁上,一质量为m=2
kg 的滑块(可视为质点)从斜面上距光滑水平台面高h=0.3 m 的位置以一定的初
速度沿斜面滑下,第一次压缩弹簧时弹簧具有最大的弹性势能为Ep0=6.0 J。已知
滑块与斜面间的动摩擦因数为μ=0.125,最大静摩擦力等于滑动摩擦力,重力加速
度g=10 m/s2,sin 37°=0.6。
(1)求滑块沿斜面滑下的初速度大小;
(2)若已知滑块第一次返回斜面时上升的最大高度为h1,求上滑过程中滑块所受
平均摩擦力的大小(用h1表示);
(3)经足够长的时间,求滑块与小车组成的系统因摩擦产生的热量E。
7.(2025·山西吕梁高三期末)如图所示,质量为m、长为
L
的长木板A 静止在光滑的水平面上,质量为m 的物块B 放在长木板上表面的左
端,质量为m 的小球C 用长为L 的不可伸长细线悬于固定点O1,将小球C 拉至与
O1等高点由静止释放,释放时细线刚好伸直,小球C 运动到最低点时与物块B 发
生正碰,碰撞后瞬间B、C 的速度大小之比为3∶1,此后当B 滑到长木板右端时
A、B 速度恰好相等,重力加速度为g,不计物块的大
小。求:
(1)B、C 碰撞前C 的速度大小v0;
(2)B、C 碰撞过程中,B、C 系统损失的机械能;
(3)B 在A 上滑动过程中A 发生的位移。
8.(2025·陕、晋、青、宁卷,15)如图,有两个电性相同及质量分别为m、4m
的粒子A、B,初始时刻相距l0,粒子A 以速度v0沿两粒子连线向速度为0 的粒子
B 运动,此时A、B 两粒子系统的电势能等于1
25mv0
2。经时间t1 粒子B 到达P
点,此时两粒子速度相同,同时开始给粒子B 施加一恒力,方向与速度方向相同。
当粒子B 的速度为v0时,粒子A 恰好运动至P 点且速度为0,A、B 粒子间距离恢
复为l0,这时撤去恒力。任意两带电粒子系统的电势能与其距离成反比,忽略两
粒子所受重力。求:(m、l0、v0、t1均为已知量)
(1)粒子B 到达P 点时的速度v1;
(2)t1时间内粒子B 的位移xB;
(3)恒力作用的时间t2。
培优训练
9.(2025·吉林白山调研)智能机器人自动分拣快递包裹系统被赋予“惊艳世
界的中国黑科技”称号。分拣机器人工作效率高,落袋准确率达99.9%。在供
包台工作人员将包裹放在机器人的水平托盘上,智能扫码读取包裹目的地信
息,经过大数据分析后生成最优路线,包裹自动送至方形分拣口。当机器人抵
达分拣口时,速度恰好减速为零,翻转托盘使托盘倾角缓慢增大,直至包裹滑
下,将包裹投入分拣口中(最大静摩擦力近似等于滑动摩擦力,重力加速度g 大
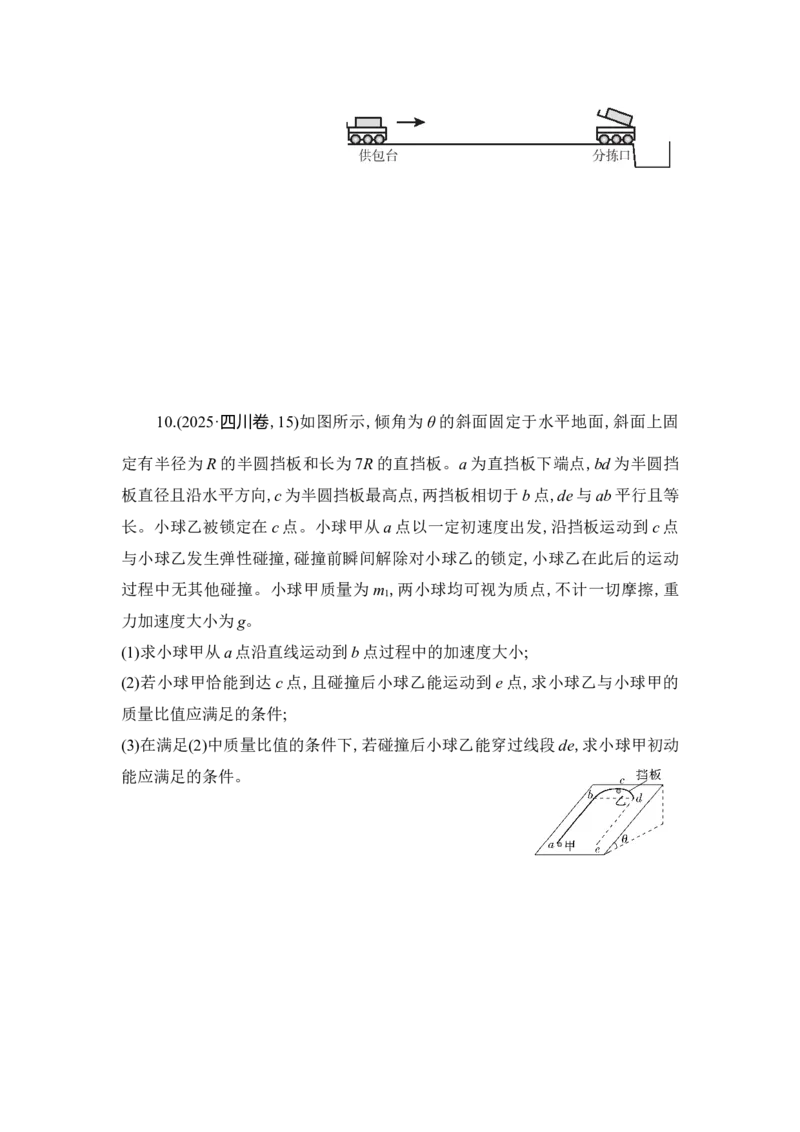
小取10 m/s2)。如图所示,机器人A 把质量m=1 kg 的包裹从供包台沿直线运至
相距L=45 m 的分拣口处,在运行过程中包裹与水平托盘保持相对静止。已知
机器人A 运行最大加速度a=3 m/s2,运行最大速度v0=3 m/s,机器人运送包裹
途中,可看作质点。
(1)求机器人A 从供包台运行至分拣口所需的最短时间t;
(2)若包裹与水平托盘间的动摩擦因数为μ=,则在机器人A 到达分拣口处
时,要使得包裹刚开始下滑,托盘的最小倾角θ 应该是多少?
(3)机器人A 投递完包裹后返回供包台途中发生故障,机器人A 立刻制动,
制动时速度为3 m/s,由于惯性,机器人A 在地面滑行4.5 m 后停下来,此时刚
好有另一机器人B,以最大速度3 m/s 与机器人A 发生弹性正碰,碰撞后机器人
A 滑行了2 m 停下来(其加速度与制动后滑行加速度大小相等,机器人A、B 均
看作质点)。则机器人B 的总质量是机器人A 的多少倍?
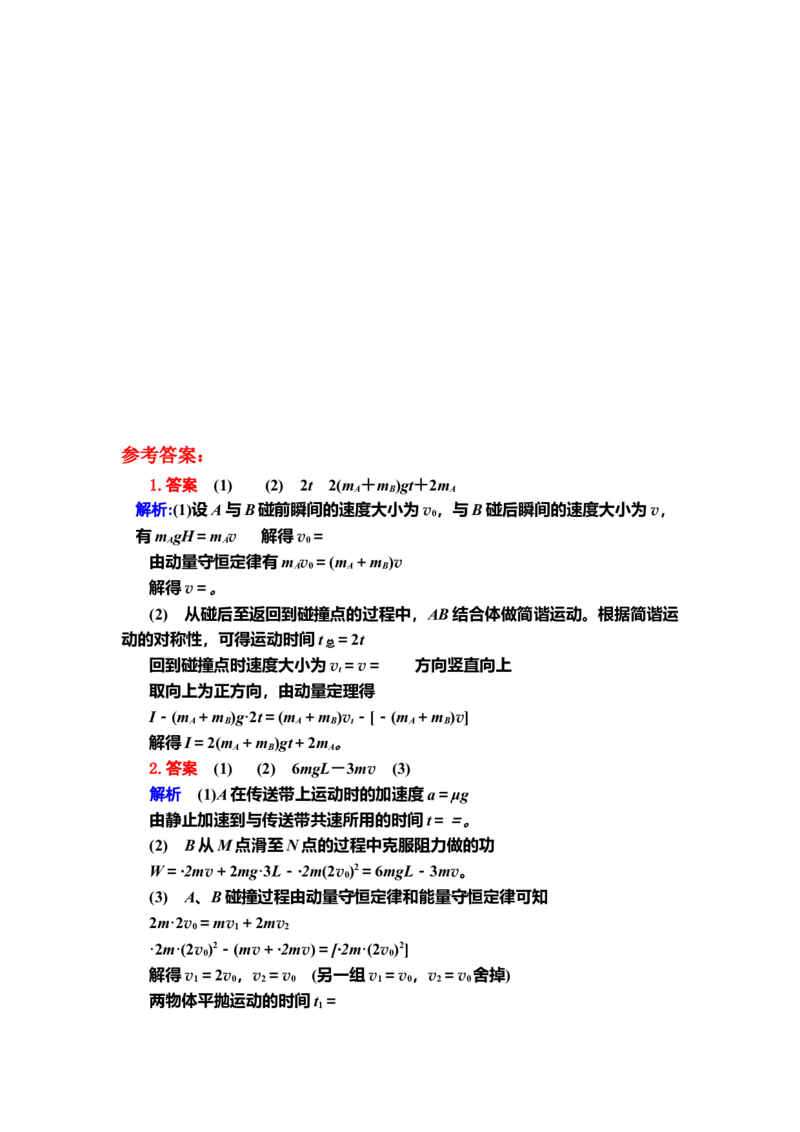
10.(2025·四川卷,15)如图所示,倾角为θ 的斜面固定于水平地面,斜面上固
定有半径为R 的半圆挡板和长为7R 的直挡板。a 为直挡板下端点,bd 为半圆挡
板直径且沿水平方向,c 为半圆挡板最高点,两挡板相切于b 点,de 与ab 平行且等
长。小球乙被锁定在c 点。小球甲从a 点以一定初速度出发,沿挡板运动到c 点
与小球乙发生弹性碰撞,碰撞前瞬间解除对小球乙的锁定,小球乙在此后的运动
过程中无其他碰撞。小球甲质量为m1,两小球均可视为质点,不计一切摩擦,重
力加速度大小为g。
(1)求小球甲从a 点沿直线运动到b 点过程中的加速度大小;
(2)若小球甲恰能到达c 点,且碰撞后小球乙能运动到e 点,求小球乙与小球甲的
质量比值应满足的条件;
(3)在满足(2)中质量比值的条件下,若碰撞后小球乙能穿过线段de,求小球甲初动
能应满足的条件。
参考答案:
1.答案 (1)    (2) 2t 2(mA+mB)gt+2mA
解析:(1)设A 与B 碰前瞬间的速度大小为v0,与B 碰后瞬间的速度大小为v,
有mAgH=mAv   解得v0=
由动量守恒定律有mAv0=(mA+mB)v
解得v=。
(2) 从碰后至返回到碰撞点的过程中,AB 结合体做简谐运动。根据简谐运
动的对称性,可得运动时间t 总=2t
回到碰撞点时速度大小为vt=v=    方向竖直向上
取向上为正方向,由动量定理得
I-(mA+mB)g·2t=(mA+mB)vt-[-(mA+mB)v]
解得I=2(mA+mB)gt+2mA。
2.答案 (1)   (2) 6mgL-3mv  (3)
解析 (1)A 在传送带上运动时的加速度a=μg
由静止加速到与传送带共速所用的时间t==。
(2) B 从M 点滑至N 点的过程中克服阻力做的功
W=·2mv+2mg·3L-·2m(2v0)2=6mgL-3mv。
(3) A、B 碰撞过程由动量守恒定律和能量守恒定律可知
2m·2v0=mv1+2mv2
·2m·(2v0)2-(mv+·2mv)=[·2m·(2v0)2]
解得v1=2v0,v2=v0 (另一组v1=v0,v2=v0舍掉)
两物体平抛运动的时间t1=
则s-r=v2t1,s+r=v1t1
解得s=。
3.答案 (1)3.6 J (2)0.6 J
解析 (1)物体在圆弧轨道上运动的过程,由动能定理得mgR-W=1
2mv1
2
解得W=3.6 J。
(2)假设物体在传送带上运动能与传送带共速,则设物体从滑上传送带至与传送
带共速时运动的距离为L',由匀变速直线规律得v0
2-v1
2=-2μgL'
可得L'=1.5 m<2 m,假设成立,可知物体在传送带上运动1.5 m 时与传送带共
速,之后与传送带一起向右运动,最终从传送带末端滑出,则物体相对传送带滑过
的路程为L 相对=L'-v0·v1−v0
μg
=0.5 m
则Q=μmgL 相对=0.6 J。4.答案 (1)3 m/s (2)0.875 (3)42 J
解析 (1)在QO 段,根据动能定理有
-μmgcos θ·x2-mgx2sin θ=0-1
2mv2
解得包裹运到传送带顶端Q 的速度为v=3 m/s。
(2)因为v<v0,所以包裹在传送带上一直做匀加速直线运动,则在传送带运动阶段,
根据动能定理有μ'mgcos α·x1-mgx1sin α=1
2mv2
解得包裹与传送带之间的动摩擦因数为μ'=7
8=0.875。
(3)电动机多消耗的电能等于包裹重力势能增加量、动能增加量与摩擦生热的总
和,即E=Ep+Ek+Q
重力势能增加量为Ep=mgx1sin α  动能增加量为Ek=1
2mv2
包裹运动的加速度阶段,根据牛顿第二定律有μ'mgcos α-mgsin α=ma
加速运动时间为t=v
a
包裹与传送带的相对位移为Δx=v0t-x1
摩擦生热为Q=μ'mgcos α·Δx
联立解得E=42 J。
5.答案 (1)0.2 m 2 m/s (2) 黑棋能停在白棋区域,原因见解析
解析 (1)根据匀变速直线运动规律可知碰撞的位置到白棋起点的距离
x1=v1t-at2
设黑、白棋的质量均为m,根据牛顿第二定律可知白棋在运动过程中的加
速度大小 a==μg=5 m/s2
解得x1=0.2 m
通过题意可知,黑棋起点与碰撞位置之间的距离为x2=L-x1=0.3 m
则有x2=v2t-at2
解得黑棋的初速度大小v2=2 m/s。
(2) 根据匀变速直线运动规律可知,白棋碰撞前的速度大小为
v1′=v1-at=0.5 m/s
黑棋碰撞前的速度大小为v2′=v2-at=1 m/s
取白棋运动方向为正方向,碰撞过程时间极短且无能量损失,则有
mv1′-mv2′=mv1″+mv2″
mv1′2+mv2′2=mv1″2+mv2″2
解得v1″=-1 m/s2,v2″=0.5 m/s
碰撞位置与小孔的距离x=-x1=0.05 m
碰撞后到黑棋停下来,黑棋的位移x2′==0.025 m<x
故黑棋能停在白棋区域。
6.答案 (1)2 m/s (2)(
18
5h1
−12)
 N (3)7 J
解析 (1)经受力分析可知,滑块刚开始从斜面上滑下时小车不动,当滑块滑到斜
面底端时,设其速度为v1,滑块在光滑水平台面上的运动过程中滑块和小车组成
的系统在水平方向上动量守恒,设弹簧第一次压缩最短时滑块和小车的共同速度
为v2,
有mv1=(M+m)v2
根据机械能守恒定律得Ep0=1
2mv1
2-1
2(m+M)v2
2
解得v1=3 m/s,v2=1 m/s
滑块在斜面上的运动过程,由动能定理得
(mgsin θ-μmgcos θ) h
sinθ=1
2mv1
2-1
2mv0
2
解得v0=2 m/s。
(2)从滑块滑到斜面底端开始到滑块第一次返回斜面到达最高点的过程中,滑块
和小车组成的系统在水平方向上动量守恒,则有mv1=(M+m)v3
根据能量守恒定律可得Ff· h1
sinθ+mgh1=1
2mv1
2-1
2(m+M)v3
2
解得Ff=(
18
5h1
−12)
 N。
(3)因μ<tan θ,则经足够长的时间,滑块最终会在水平台面上相对小车静止,由动
量守恒定律及能量守恒定律可知mv1=(M+m)v4
1
2mv0
2+mgh=1
2(m+M)v4
2+E
解得E=7 J。
7.答案 (1)❑√2gL (2)3
8mgL (3)1
2L
解析 (1)设C 与B 碰撞前一瞬间,C 的速度大小为v0,
根据动能定理有mgL=1
2mv0
2    解得v0=❑√2gL。
(2)设碰撞后B 的速度大小为v1,则C 的速度大小为1
3v1,规定向右为正方向,
根据动量守恒定律有mv0=mv1+m·1
3v1
解得v1=3
4 v0
碰撞过程损失的机械能ΔE 损=1
2
mv0
2-1
2
m(
1
4 v0)
2-1
2
m(
3
4 v0)
2
解得ΔE 损=3
8mgL。
(3)设B 与A 间的动摩擦因数为μ,B 与A 共速时的速度为v2,根据动量守恒定律
有mv1=2mv2
根据能量守恒定律有μmgL=1
2mv1
2-1
2×2mv2
2
联立解得μ= 9
32
对长木板A 研究,设B 在A 上滑动过程中A 发生的位移为x,
根据动能定理有μmgx=1
2mv2
2   解得x=1
2L。
8.答案 (1)v0
5
 (2)v0t1
5
- 2
11
l0 (3)2l0
v0
解析 (1)施加恒力前的过程,两粒子组成的系统所受合外力为零,动量守恒,
则有mv0=(m+4m)v1
解得v1=v0
5 。
(2)设粒子B 到达P 点(A、B 共速)时,系统的电势能为Ep2,
根据能量守恒定律有1
2mv0
2+Ep1=1
2(m+4m)v1
2+Ep2
其中Ep1= 1
25mv0
2
代入解得Ep2=11
25mv0
2
设A、B 共速时,A、B 间距离为r,电势能与距离成反比,则有E p1
E p2
= r
l0
解得r= 1
11l0
t1时间内,两粒子组成的系统时刻动量守恒,则有mv0=mvA+4mvB
两边同乘以Δt 累加得
∑mv0Δt=∑mvAΔt+∑4mvBΔt
即mv0t1=mxA+4mxB
由位移关系得l0+xB=xA+r
联立解得xB=v0t1
5 - 2
11l0,方向水平向右。
(3)对A、B 整体,从开始运动到撤去外力的整个过程,由动量定理有
Ft2=4mv0-mv0
该过程,初末位置系统电势能相等,则由能量守恒定律有FxB'=1
2×4mv0
2-1
2mv0
2
根据位移关系可知xB'=l0
联立解得t2=
2l0
v0
。
9.答案 (1)16 s   (2) 30°   (3) 0.5 倍
解析 (1)当机器人A 先做匀加速直线运动加速至3 m/s,然后做匀速直线运
动,最后做匀减速直线运动至速度为零时,机器人A 从供包台运行至分拣口所
需时间最短。匀加速直线运动阶段根据运动学公式可得
t1==1 sx1=at=1.5 m
匀减速直线运动阶段根据运动学公式得 t2==1 s
x2=at=1.5 m
匀速直线运动阶段根据运动学公式得t3==14 s
运行总时间t=t1+t2+t3=16 s。
(2) 当包裹刚开始下滑时,托盘的倾角最小,对包裹受力分析得
FN=mg cos θ     Ff=mg sin θ
其中Ff=μFN,解得托盘的最小倾角θ=30°。
(3) 设机器人A 制动后滑行过程中的加速度大小为a1,机器人A 制动后滑
行4.5 m 后停下来,则有0-v=-2a1x3
设机器人A 被碰后瞬间的速度为vA,滑行2 m 后停下来,则有0-v=-
2a1x4
联立可得vA=v0=2 m/s
A、B 发生弹性碰撞,A 和B 组成的系统根据动量守恒定律和能量守恒定律
有
MBv0=MBvB+MAvA      MBv=MBv+MAv
解得vA=v0
由于vA=2 m/s,v0=3 m/s   可得=2
故机器人B 的总质量是机器人A 的0.5 倍。
10.答案 (1)gsin θ (2)m2
m1
≤1 或m2
m1
=7  (3)17
2
m1gRsin θ<Ek0<12m1gRsin θ
解析 (1)小球甲从a 点沿直线运动到b 点过程中,根据牛顿第二定律有
m1gsin θ=m1a1
解得甲在ab 段运动的加速度大小a1=gsin θ。
(2)甲恰能到c 点,设到达c 点时的速度为v1,
根据牛顿第二定律有m1gsin θ=m1v1
2
R
    解得v1=❑√gR sinθ
根据题意知,甲、乙在c 点发生弹性碰撞,设小球乙的质量为m2,
根据动量守恒定律和能量守恒定律有m1v1=m1v1'+m2v2
1
2m1v1
2=1
2m1v1'2+1
2m2v2
2
解得碰后乙的速度为v2= 2m1v1
m1+m2
= 2m1
m1+m2
❑√gR sinθ
碰后乙能运动至e 点,有两种情况:
第一种情况,碰撞后乙顺着挡板做圆周运动后沿着斜面到达e 点,
需满足m2gsin θ≤m2v2
2
R
即v2≥❑√gR sinθ    联立解得m2
m1
≤1;
第二种情况,碰撞后乙在斜面上做类平抛运动到达e 点,
此时有7R+R=1
2gsin θ·t2,R=v2t
解得v2=1
4
❑√gR sinθ    联立解得m2
m1
=7
综上,小球乙与小球甲的质量比值应满足m2
m1
≤1 或m2
m1
=7。
(3)根据前面分析可知,当质量比满足第一种情况时,碰后乙做圆周运动,不可能
越过线段de,故碰后乙做类平抛运动,且能越过线段de,则碰后乙的速度必然满
足v2'<❑√gR sinθ,同时根据类平抛运动规律可知7R+R=1
2gsin θ·(Δt)2,v2'Δt>R
同时需保证小球不能撞击到圆弧cd 上,
则有R=1
2gsin θ(Δt')2,v2'Δt'<R
联立解得1
4
❑√gR sinθ<v2'<
❑√2
2
❑√gR sinθ
小球甲、乙在c 点的碰撞仍为弹性碰撞,满足v2'= 2m1
m1+m2
v 甲'
将m2
m1
=7 代入可得❑√gR sinθ<v 甲'<2❑√2 gR sinθ
对甲球从a 以一定初动能Ek0出发,由a 到c 过程中,根据动能定理有
-m1g·8Rsin θ=1
2m1v 甲'2-Ek0
联立解得17
2 m1gRsin θ<Ek0<12m1gRsin θ。