文档文本内容
专题10  “动量中人船模型和类人船模型”系统性答题模板
与思维建模
核心思想与原则
一个核心条件:系统在某一方向(通常水平)所受合外力为零,因此该方向动量守恒。且系
统初始总动量为零。
两个关键关系:
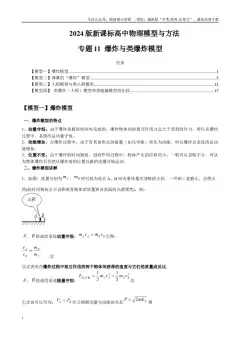
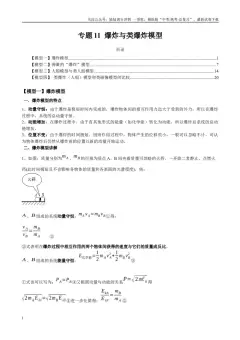
动量守恒关系:m 船v 船-m 人v 人=0(任意时刻),即m 船v 船=m 人v 人,表明两者速度方向
相反,大小与质量成反比。
位移关系:由于运动时间相同,对上述速度关系两边乘以时间t,得m 船v 船t=m 人v 人t,
即:m 船x 船=m 人x 人,其中x 船、x 人是两者对地位移(注意方向)。
一个几何约束:人相对于船的位移(相对位移)与两者对地位移之间的关系:x 船+x 人=L。结
合动量守恒,可解出各自对地位移
;
。
类人船模型特征:系统由两个或多个物体组成,初始静止,通过内部作用(如人行走、物体
滑动、气体喷射等)发生相对运动,且水平方向(或某方向)动量守恒。
标准化答题步骤模板(五步法)
第一步:审题建模,明确系统与过程
确定研究对象:由人和船(或类似物体)组成的系统。
判断动量守恒条件:水平方向是否不受外力?如水面光滑、空气阻力忽略等。
明确运动过程:人从一端走到另一端,或人在船上行走一段距离,最终停止在船上某
处。
建立坐标系:取水平向右(或任意方向)为正方向,便于确定位移的正负。
第二步:写出动量守恒关系
系统初始总动量为0,任意时刻有:m 船v 船-m 人v 人=0,
即m 船v 船=m 人v 人,两者速度方向相反。
第三步:建立位移关系
由于运动时间相同,将速度关系乘以时间t,得:
m 船v 船t=m 人v 人t
即m 船x 船=m 人x 人,其中x 船、x 人是两者对地位移。
同时,人相对于船的位移(即人实际走的距离)L 满足:x 船+x 人=L
注意:L 是相对位移的大小,方向由题目决定。若人从船头走到船尾,则L 为船长。
第四步:联立求解
由m 船x 船=m 人x 人和x 船+x 人=L 解得:
;
第五步:检验与讨论
检查结果是否合理:质量越大,位移越小。
若有多段运动(如人先走一段,再走回),需分段处理,但注意每段结束时速度不一定
为零,需用动量守恒连续计算,或者利用相对运动关系累积。
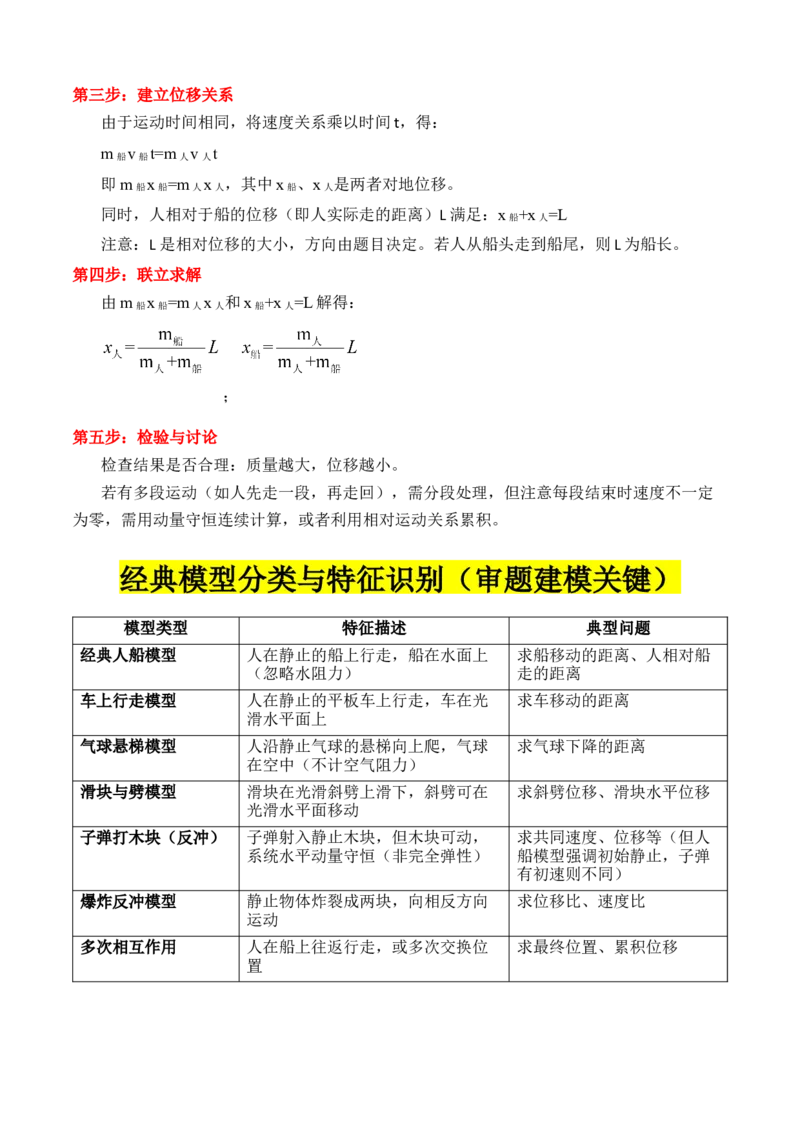
经典模型分类与特征识别(审题建模关键)
模型类型
特征描述
典型问题
经典人船模型
人在静止的船上行走,船在水面上
(忽略水阻力)
求船移动的距离、人相对船
走的距离
车上行走模型
人在静止的平板车上行走,车在光
滑水平面上
求车移动的距离
气球悬梯模型
人沿静止气球的悬梯向上爬,气球
在空中(不计空气阻力)
求气球下降的距离
滑块与劈模型
滑块在光滑斜劈上滑下,斜劈可在
光滑水平面移动
求斜劈位移、滑块水平位移
子弹打木块(反冲)
子弹射入静止木块,但木块可动,
系统水平动量守恒(非完全弹性)
求共同速度、位移等(但人
船模型强调初始静止,子弹
有初速则不同)
爆炸反冲模型
静止物体炸裂成两块,向相反方向
运动
求位移比、速度比
多次相互作用
人在船上往返行走,或多次交换位
置
求最终位置、累积位移
注意:人船模型通常指系统初始静止,通过内部相互作用,两者对地位移与质量成反比。若
系统初始有动量,则需用动量守恒的一般形式。
思维升华:人船模型的“三大核心”与“一个注意”
核心公式:
;
(对地位移大小),其中L 是相对位
移。
核心思想:利用动量守恒的积分形式(位移关系)直接求解,避免复杂的瞬时速度分
析。
核心条件:系统初始静止,且在某方向合外力为零。
一个注意:相对位移L 必须是物体之间的相对位移,方向要明确。在多次相互作用中,要
区分每次的相对位移,并注意累积。
真题体验
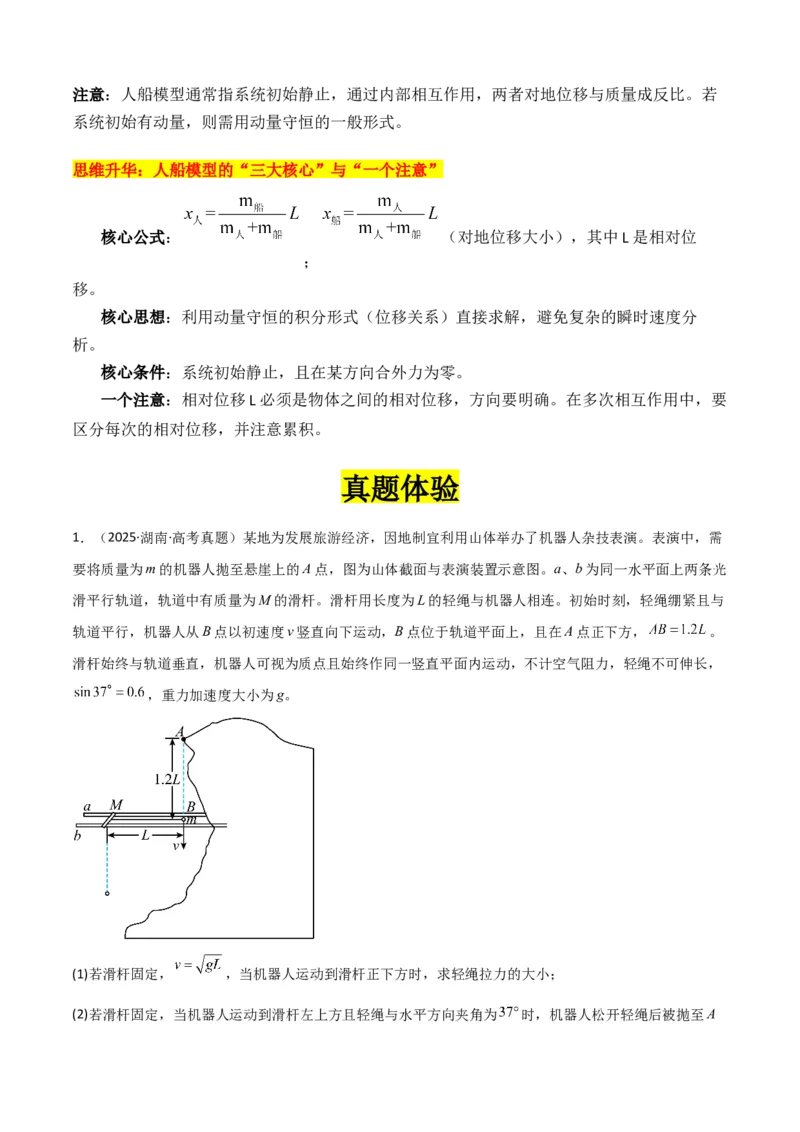
1.(2025·湖南·高考真题)某地为发展旅游经济,因地制宜利用山体举办了机器人杂技表演。表演中,需
要将质量为m 的机器人抛至悬崖上的A 点,图为山体截面与表演装置示意图。a、b 为同一水平面上两条光
滑平行轨道,轨道中有质量为M 的滑杆。滑杆用长度为L 的轻绳与机器人相连。初始时刻,轻绳绷紧且与
轨道平行,机器人从B 点以初速度v 竖直向下运动,B 点位于轨道平面上,且在A 点正下方,
。
滑杆始终与轨道垂直,机器人可视为质点且始终作同一竖直平面内运动,不计空气阻力,轻绳不可伸长,
,重力加速度大小为g。
(1)若滑杆固定,
,当机器人运动到滑杆正下方时,求轻绳拉力的大小;
(2)若滑杆固定,当机器人运动到滑杆左上方且轻绳与水平方向夹角为
时,机器人松开轻绳后被抛至A
点,求v 的大小;
(3)若滑杆能沿轨道自由滑动,
,且
,当机器人运动到滑杆左上方且轻绳与水平方向夹角为
时,机器人松开轻绳后被抛至A 点,求v 与k 的关系式及v 的最小值。
【答案】(1)
(2)
(3)
,
【详解】(1)由B 点到最低点过程动能定理有
最低点牛顿第二定律可得
联立可得
(2)轻绳运动到左上方与水平方向夹角为
时由能量守恒可得
水平方向
竖直方向取向上为正可得
联立可得
(3)当机器人运动到滑杆左上方且与水平方向夹角为
时计为点C,由能量守恒可得
设
的水平速度和竖直速度分别为
,则有
则水平方向动量守恒可得
水平方向满足人船模型可得
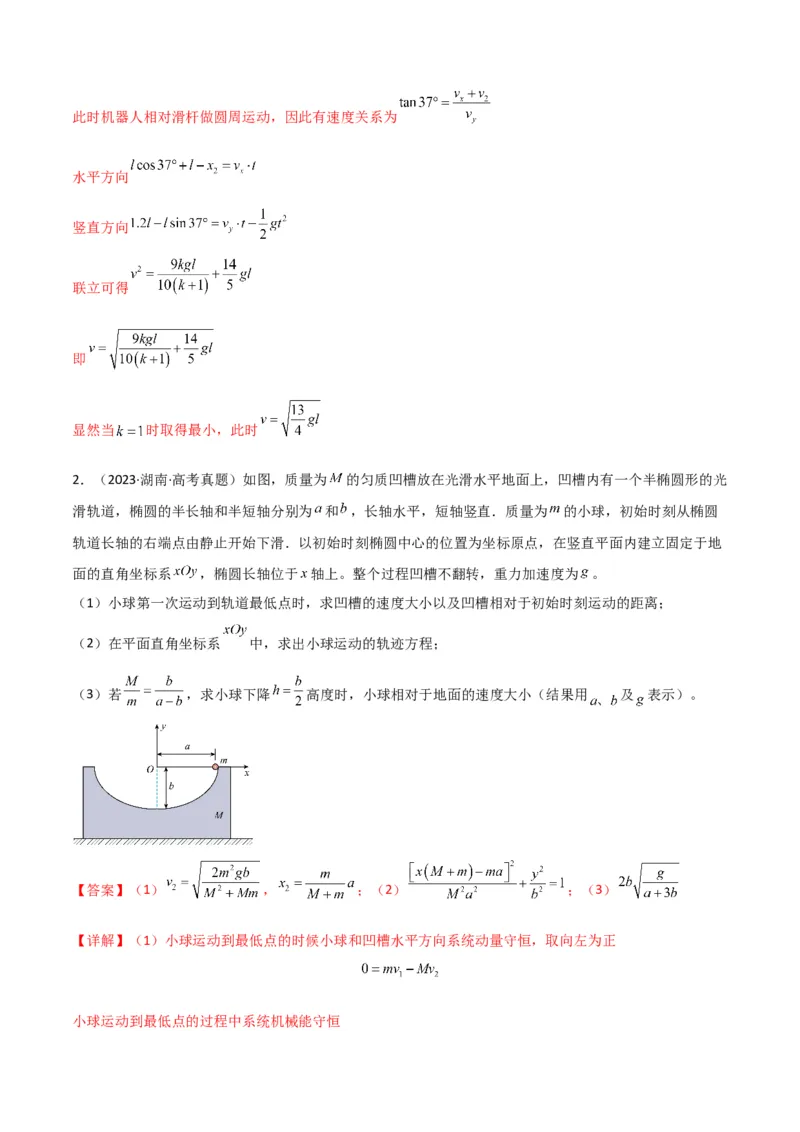
此时机器人相对滑杆做圆周运动,因此有速度关系为
水平方向
竖直方向
联立可得
即
显然当
时取得最小,此时
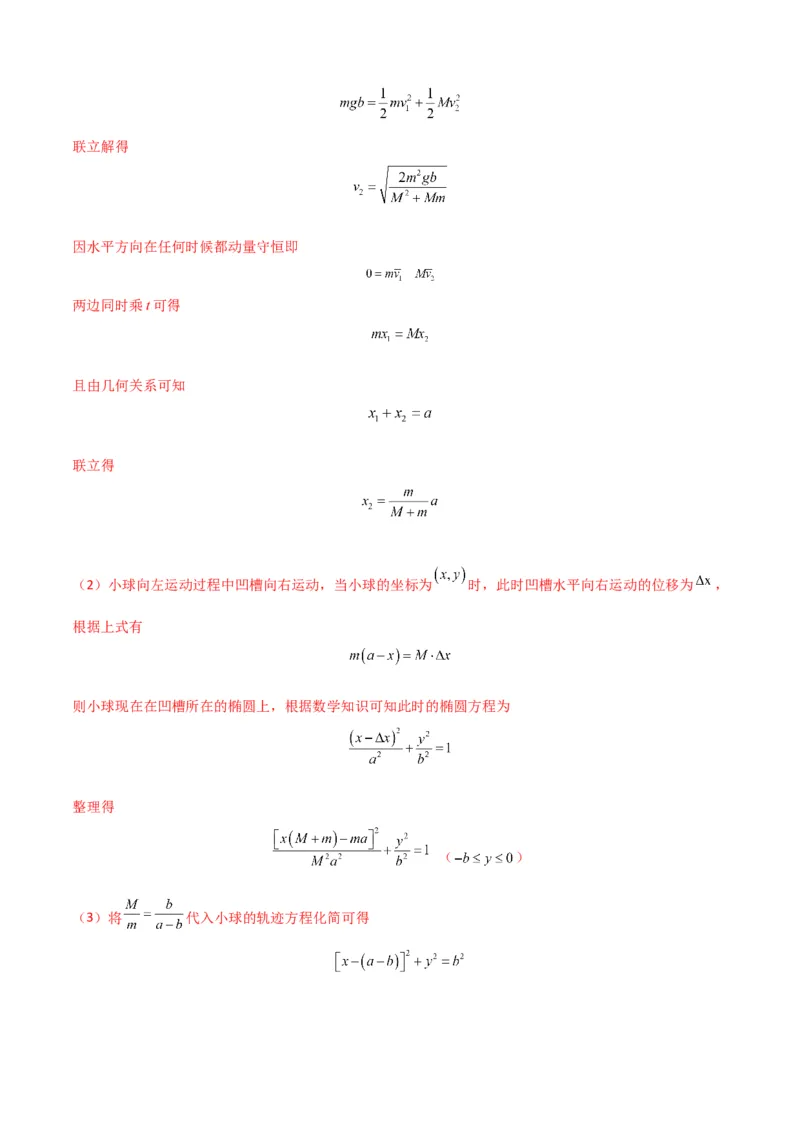
2.(2023·湖南·高考真题)如图,质量为
的匀质凹槽放在光滑水平地面上,凹槽内有一个半椭圆形的光
滑轨道,椭圆的半长轴和半短轴分别为
和
,长轴水平,短轴竖直.质量为
的小球,初始时刻从椭圆
轨道长轴的右端点由静止开始下滑.以初始时刻椭圆中心的位置为坐标原点,在竖直平面内建立固定于地
面的直角坐标系
,椭圆长轴位于
轴上。整个过程凹槽不翻转,重力加速度为
。
(1)小球第一次运动到轨道最低点时,求凹槽的速度大小以及凹槽相对于初始时刻运动的距离;
(2)在平面直角坐标系
中,求出小球运动的轨迹方程;
(3)若
,求小球下降
高度时,小球相对于地面的速度大小(结果用
及
表示)。
【答案】(1)
,
;(2)
;(3)
【详解】(1)小球运动到最低点的时候小球和凹槽水平方向系统动量守恒,取向左为正
小球运动到最低点的过程中系统机械能守恒
联立解得
因水平方向在任何时候都动量守恒即
两边同时乘t 可得
且由几何关系可知
联立得
(2)小球向左运动过程中凹槽向右运动,当小球的坐标为
时,此时凹槽水平向右运动的位移为
,
根据上式有
则小球现在在凹槽所在的椭圆上,根据数学知识可知此时的椭圆方程为
整理得
 (
)
(3)将
代入小球的轨迹方程化简可得
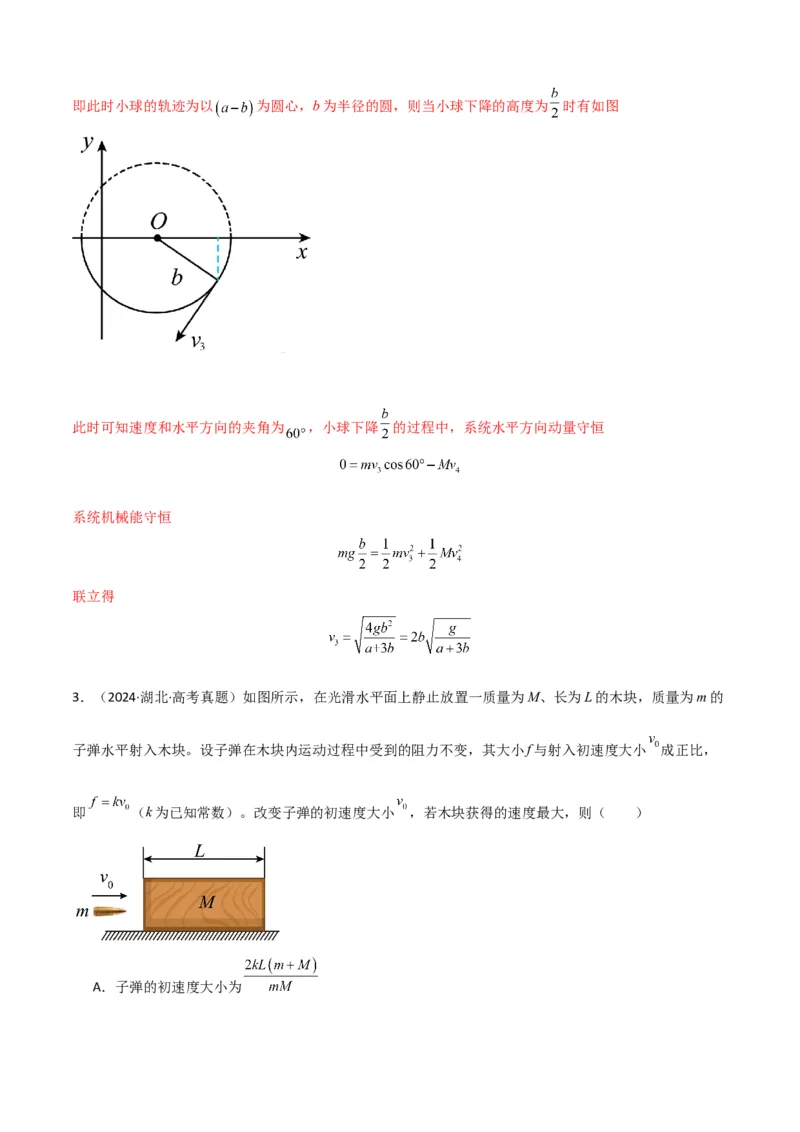
即此时小球的轨迹为以
为圆心,b 为半径的圆,则当小球下降的高度为
时有如图


此时可知速度和水平方向的夹角为
,小球下降
的过程中,系统水平方向动量守恒
系统机械能守恒
联立得
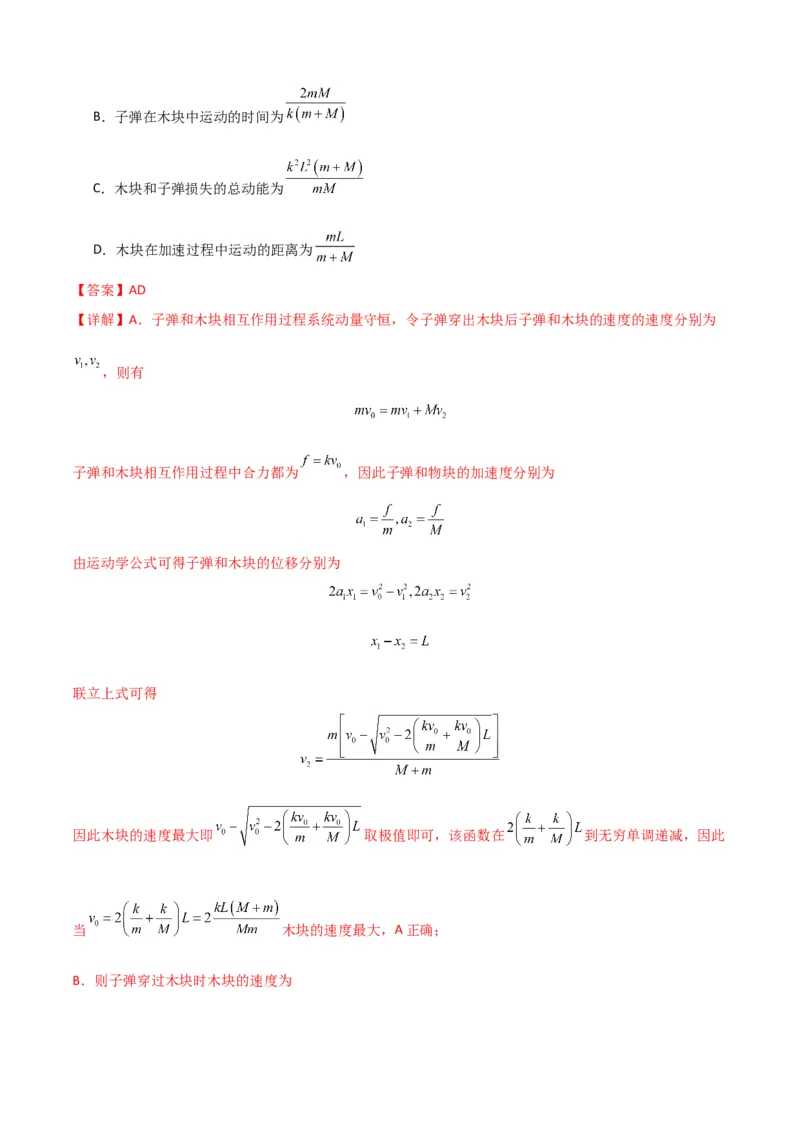
3.(2024·湖北·高考真题)如图所示,在光滑水平面上静止放置一质量为M、长为L 的木块,质量为m 的
子弹水平射入木块。设子弹在木块内运动过程中受到的阻力不变,其大小f 与射入初速度大小
成正比,
即
(k 为已知常数)。改变子弹的初速度大小
,若木块获得的速度最大,则(  )
A.子弹的初速度大小为
B.子弹在木块中运动的时间为
C.木块和子弹损失的总动能为
D.木块在加速过程中运动的距离为
【答案】AD
【详解】A.子弹和木块相互作用过程系统动量守恒,令子弹穿出木块后子弹和木块的速度的速度分别为
,则有
子弹和木块相互作用过程中合力都为
,因此子弹和物块的加速度分别为
由运动学公式可得子弹和木块的位移分别为
联立上式可得
因此木块的速度最大即
取极值即可,该函数在
到无穷单调递减,因此
当
木块的速度最大,A 正确;
B.则子弹穿过木块时木块的速度为
由运动学公式
可得
故B 错误;
C.由能量守恒可得子弹和木块损失的能量转化为系统摩擦生热,即
故C 错误;
D.木块加速过程运动的距离为
故D 正确。
故选AD。
4.(2021·山东·高考真题)如图所示,载有物资的热气球静止于距水平地面H 的高处,现将质量为m 的物
资以相对地面的速度
水平投出,落地时物资与热气球的距离为d。已知投出物资后热气球的总质量为
M,所受浮力不变,重力加速度为g,不计阻力,以下判断正确的是(  )
A.投出物资后热气球做匀加速直线运动
B.投出物资后热气球所受合力大小为
C.
D.
【答案】BC
【详解】AB.热气球开始携带物资时处于静止状态,所受合外力为0,初动量为0,水平投出重力为
的
物资瞬间,满足动量守恒定律
则热气球和物资的动量等大反向,热气球获得水平向左的速度,热气球所受合外力恒为
,竖直向上,
所以热气球做匀加速曲线运动,故A 错误,B 正确;
CD.热气球和物资的运动示意图如图所示
热气球和物资所受合力大小均为
,所以热气球在竖直方向上加速度大小为
物资落地
过程所用的时间内,根据
解得落地时间为
热气球在竖直方向上运动的位移为
热气球和物资在水平方向均做匀速直线运动,水平位移为
根据勾股定理可知热气球和物资的实际位移为
故C 正确,D 错误。
故选BC。
5.(2018·全国I 卷·高考真题)一质量为m 的烟花弹获得动能E 后,从地面竖直升空,当烟花弹上升的速
度为零时,弹中火药爆炸将烟花弹炸为质量相等的两部分,两部分获得的动能之和也为E,且均沿竖直方
向运动。爆炸时间极短,重力加速度大小为g,不计空气阻力和火药的质量,求:
(1)烟花弹从地面开始上升到弹中火药爆炸所经过的时间;
(2)爆炸后烟花弹向上运动的部分距地面的最大高度。
【答案】(1)
 ;(2)
【详解】(1)设烟花弹上升的初速度为
,由题给条件有
                                    ①
设烟花弹从地面开始上升到火药爆炸所用的时间为,由运动学公式有
                                    ②
联立
式得
①②
                                    ③
(2)设爆炸时烟花弹距地面的高度为
,由机械能守恒定律有
                                        ④
火药爆炸后,烟花弹上、下两部分均沿竖直方向运动,设炸后瞬间其速度分别为
和
。由题给条件和动
量守恒定律有
                                 ⑤
                                ⑥
由
式知,烟花弹两部分的速度方向相反,向上运动部分做竖直上抛运动。设爆炸后烟花弹上部分继续上
⑥
升的高度为
,由机械能守恒定律有
                                ⑦
联立
式得,烟花弹上部分距地面的最大高度为
④⑤⑥⑦
                                ⑧
巩固训练
6.(2025·安徽淮北·一模)如图所示,质量为M、半径为R 的内壁光滑半圆槽静置在光滑水平地面上,现
将可视为质点、质量为m 的小球从半圆槽左侧圆心等高处由静止释放。已知
,不计空气阻力,小
球从释放到最低点的过程中,下列说法正确的是(  )
A.球和槽组成系统的动量守恒
B.球的位移大小为
C.球在最低点时速度大小为
D.槽受到的合外力冲量大小为
【答案】D
【详解】A.因为小球在竖直方向有加速度,则球和槽组成系统竖直方向合外力不为0,只有水平方向合外
力为0,则球和槽组成系统水平方向的动量守恒,整个系统动量不守恒,故A 错误;
B.水平方向动量守恒,则有
对时间积累可得
即
且有
联立解得
则球的位移大小
,故B 错误;
C.整个系统机械能守恒,可得
联立解得
,
,故C 错误;
D.对槽由动量定理可得
代入可得
,故D 正确。
故选D。
7.(2026·江西九江·一模)如图,a、b、c 三个小球质量分别为3m、2m、m,杆长均为L,地面光滑。甲
图中a、c 两个小球与轻杆固定连接,乙图中a、b 两球与轻杆的一端固定,轻杆另一端通过铰链与c 球固
定,现c 受到扰动。
(1)甲图中,当c 球着地时,求a、c 两球的位移大小和速度大小;
(2)乙图中,a、b 分别向左右两侧移动,当c 球着地时,求a、b、c 三球的位移大小和速度大小。
【答案】(1)
(2)
【详解】(1)由杆长约束和水平方向动量守恒,有
解得
,
a 球位移大小
c 球位移大小
由机械能守恒
水平方向动量守恒
由约束关系
解得
(2)由杆长约束和水平方向动量守恒,有
,
解得
,
,
a 球位移大小
b 球位移大小
c 球位移大小
由机械能守恒
水平方向动量守恒
由约束关系
解得
8.(2025·河北·模拟预测)如图所示,将一个内外侧均光滑的半圆形槽P 置于光滑的水平面上,半圆形槽
的半径为R、质量为m。在槽的右侧有一个质量为m 的物块Q(不与槽粘连),现让一质量为4m 的小球自
右侧槽口的正上方高0.5R 处由静止开始下落,小球从A 点与半圆形槽相切进入槽内,已知重力加速度大小
为g,则下列说法正确的是(  )
A.小球第一次运动到半圆槽的最低点时,小球与槽的速度大小相等
B.小球第一次运动到半圆槽的最低点时,物块Q 向右运动的距离为
C.整个过程半圆槽P 对物块Q 的冲量大小为
D.小球在半圆槽内第一次到最低点的运动过程中,小球对槽的冲量大小为
【答案】BC
【详解】A.由小球、半圆槽和物块组成的系统在水平方向不受外力,故小球、半圆槽和物块在水平方向
动量守恒,取向左为正方向,则有
解得
,故A 错误;
B.小球在半圆槽内第一次运动到最低点的过程中,小球、半圆槽和物块组成的系统在水平方向动量守恒,
在任意时刻小球和物块的瞬时速率之比为
,所以全程的平均速度之比为
,进而小球和物块的位移之
比
且
代入数据可得物块Q 向右运动的距离
,故B 正确;
C.小球在半圆槽内第一次到最低点的运动过程中,水平方向动量守恒有
系统机械能守恒有
联立解得
,
小球在半圆槽内第一次到最低点之后半圆槽P 与物块Q 分离,整个过程半圆槽P 对物块Q 的冲量大小为
,故C 正确;
D.小球在半圆槽内第一次到最低点的运动过程中,以小球为研究对象,水平方向根据动量定理有
则小球对槽的水平方向的冲量大小为
,由于小球对槽的竖直方向也有冲量,因此小球对槽的冲量
大小不等于
,故D 错误。
故选BC。
9.(25-26 高三上·安徽·期中)如图所示,质量为
、半径为
的四分之一光滑圆弧轨道
静置在光滑水平地面上,
为其水平半径,
为其竖直半径,右侧固定一竖直弹性挡板。将质量为
的小球从轨道最高点
由静止释放,小球与弹性挡板碰撞后以原速率反弹。小球可视为质点,不
计空气阻力,重力加速度
取
。下列说法正确的是(    )
A.小球与圆弧轨道组成的系统,机械能和动量都守恒
B.小球第一次运动到圆弧轨道最低点时的速度大小为
C.小球从释放到第一次运动到圆弧轨道最低点的过程中,圆弧轨道向左运动0.3m
D.小球第三次运动到圆弧轨道最低点时,受到圆弧轨道的支持力大小为
【答案】BC
【详解】A.小球和圆弧轨道组成的系统水平方向动量守恒,机械能守恒,故A 错误;
B.根据动量守恒和能量守恒有
,
解得
,
,故B 正确;
C.小球和圆弧轨道组成的系统水平方向动量守恒,则有
又
解得
,
,故C 正确;
D.小球与弹性挡板碰撞后以原速率反弹,因
,小球能第二次滑上到圆弧轨道。当小球再次离开圆弧
轨道时,根据动量守恒和能量守恒有
;
解得
,
小球第三次运动到圆弧轨道最低点时,根据牛顿第二定律有
解得
,故D 错误。
故选BC。
10.(2025·山东·模拟预测)如图所示,
为一光滑水平横杆,杆上套一质量为
的圆环,环上系一长
为
的轻绳,绳的另一端拴一质量为
的小球,现将绳拉直,且与
平行,由静止释放小球,其中
求:
(1)轻绳与
第一次成
时,小球向左移动的距离;
(2)小球摆到最低点时圆环的速度大小。
【答案】(1)
(2)
【详解】(1)设小球向左移动的距离为
,此时圆环向右移动的距离为
,
由题可知,此时
又因水平方向动量守恒

可得
(2)从小球静止释放到摆到最低点的过程中,由系统机械能守恒和水平方向动量守恒得
解得
11.(2025·重庆南岸·模拟预测)如图所示,木块A、B 并排静止在光滑水平面上,A 上固定一竖直轻杆,
轻杆上端O 点系一长为L 的细线,细线另一端系一小球C,A、B、C 质量均为m。现将C 拉起至细线水平
且自然伸直后由静止释放,不计空气阻力,下列说法正确的是(  )
A.C 能向左摆到与释放点等高的位置
B.C 球由静止释放到第一次经过最低点的过程中,木块A 的位移大小为
C.C 第一次运动到最低点时,绳中张力大小为mg
D.从C 球经过最低点到恰好第一次到达轻杆左侧最高处的过程中,木块A 一直做减速运动
【答案】B
【详解】A.在C 球向下摆动过程中,水平方向动量守恒,C 球获得水平向左的速度,A 和B 获得水平向右
的速度。在C 球向上摆动过程中,由于A 受到细线的拉力,A 和B 分离,B 具有一定的动能,A 和C 的总能
量减少了,C 不能摆到与释放点等高的位置,故A 错误;
B.C 球由静止释放到第一次经过最低点的过程中,A、B、C 组成的系统水平方向上动量守恒
所以
解得
,B 正确;
C.C 第一次运动到最低点时
,由于C 有速度,
,故绳中张力大于mg,C 错误;
D.C 球经过最低点到恰好第一次到达轻杆左侧最高处的过程中,绳对A 的作用力有水平向左的分力,这个
分力使A 向右减速运动,当A 速度减为零后向左加速,恰好第一次到达轻杆左侧最高处时,C 和A 在水平
方向上具有相同的速度,故D 错误。
故选B。
12.(25-26 高三上·湖南长沙·月考)观察发现青蛙竖直向上起跳,跳起的最大高度为h。一长木板静止放
置在光滑水平地面上,木板质量为M,一质量为m 的青蛙静止蹲在长木板的左端。青蛙向右上方第一次跳
起,恰好落至长木板右端且立刻相对木板静止,青蛙继续向右上方第二次跳起,落到地面。青蛙第三次从
地面向右上方起跳并落地。三次向右上方跳跃过程都恰能使青蛙相对地面水平位移最大,木板的厚度不计。
已知每次起跳青蛙做功相同,且等于竖直向上起跳做的功,起跳与着陆过程时间极短,青蛙可看作质点,
忽略空气阻力,重力加速度为g。下列说法正确的是(    )
A.每次青蛙起跳做的功为
B.青蛙第三次向右上方跳跃的水平距离为h
C.若长木板的长度为L,青蛙第二次向右上方起跳的水平位移大小为
D.长木板的长度L 与h 的关系满足
【答案】AD
【详解】A.对青蛙竖直起跳过程列动能定理
,解得每次青蛙起跳做的功
,故A 正确;
B.青蛙第二次跳起后落地,水平地面光滑,故第三次青蛙起跳过程,跳起的水平距离为0,故B 错误;
C.青蛙第一、二次向右上方起跳前均在木板上,且均相对地面水平位移最大,故两次相对地面位移相同。
对青蛙第一次在木板向右上方起跳过程,水平方向动量守恒有
,由几何关系
联立解得
,故C 错误;
D.对青蛙第一次向右上方起跳,设青蛙起跳的竖直初速度为
,水平初速度为
,木板后退速度为v。则
对青蛙,竖直方向
,水平方向
对青蛙和木板系统
青蛙相对地面位移
对青蛙第一次起跳
联立解得
又由于
可知当
时,青蛙跳的最远,则
,故D 正确。
故选AD。
13.(2025·湖北黄冈·模拟预测)如图所示,质量为
的滑块
被固定在光滑水平面上,它上表面为半径
为
的四分之一圆弧
,质量为
的木板
上表面与圆弧面最低点水平相切,
、
之间用装置锁定。
质量为
的小滑块
(可视为质点)从某高度处由静止下落,刚好在
点沿圆弧切线方向进入滑块
的圆
弧面,
经过圆弧面最低点
时对圆弧面的压力大小为
。现解除对
的固定,让
仍然从原来高度自
由下落。已知
,重力加速度为
,小滑块
与木板
上表面的动摩擦因数为0.6,不计空气阻力和
其他摩擦。
(1)求
下落的位置离
点的高度。
(2)解除对
的固定,求
运动到
点过程中小滑块
的水平位移的大小。
(3)解除对
的固定,当
滑上
后立即将
、
解锁,若
未脱离木板
,求木板
的最小长度。
【答案】(1)3R
(2)
(3)3R
【详解】(1)
经过圆弧面最低点
时对圆弧面的压力大小为
,根据牛顿第三定律,圆弧面对滑块
的支持力大小为
,根据牛顿第二定律可得
从开始下落到
点,根据机械能守恒可得
解得
下落的位置离
点的高度为3R
(2)解除对
的固定,求
运动到
点的过程中,
和
、
整体水平方向动量守恒,可得
取一段时间微元,可得
求和可得
可得
根据几何关系可得
联立可得小滑块
的水平位移的大小
(3)解除对
的固定,当
滑上
时的速度大小为
,
、
的速度大小为
根据动量守恒可得
根据机械能守恒可得
联立解得
,
、
解锁,若
未脱离木板
,根据
、
水平方向动量守恒可得
根据能量守恒可得
解得木板
的最小长度
14.(2025·江苏徐州·模拟预测)如图所示,一质量为
的正方形装置固定在光滑水平面,其竖直面内有
一半径为
的光滑环形管道,
远大于管道的横截面直径,管道内有一质量为
小球,直径略小于管道横
截面直径。
,重力加速度为
。
(1)小球在最高点
受轻微扰动无初速度下滑,求小球到达管道最低点
时对装置的压力大小
;
(2)若装置解除固定,小球仍从最高点
无初速度下滑,求装置偏离原位置的最大距离
;
(3)若装置解除固定,小球在最低点
获得水平向右速度
,小球到达最高点时刚好与装置无相互作用力,
求
的大小。
【答案】(1)
(2)
(3)
【详解】(1)小球由最高点运动到最低点的过程中,由机械能守恒定律可得
在最低点,对小球由牛顿第二定律可得
解得
根据牛顿第三定律得小球对装置的压力大小
。
(2)小球运动到球心等高处时,装置有最大位移,设小球和装置的水平位移分别为
、
则
由水平方向动量守恒得:
可得
(3)在最高点,小球相对装置做圆周运动,重力恰好提供向心力
小球从最低点运动到最高点,由系统机械能守恒定律得
由水平方向动量守恒定律得
联立解得
15.(2025·重庆·三模)如图所示,一个质量为m 的玩具蛙,蹲在质量为4m 的小车的固定轻质细杆上,小
车静置于光滑的水平桌面上,若车长为L,细杆高为h,且位于小车的中点。玩具蛙以水平速度跳离细杆,
并落在小车上。已知重力加速度为g,不计空气阻力。求:
(1)玩具蛙水平位移大小的范围;
(2)起跳过程,玩具蛙做功的最大值。
【答案】(1)
(2)
【详解】(1)根据人船模型可得
,
所以
(2)设起跳时玩具蛙和小车的最大速度分别为v1和v2,由于玩具蛙做平抛运动,则玩具蛙速度最大满足
,
起跳过程中,玩具蛙和小车组成的系统水平方向动量守恒,则
玩具蛙做功的最大值为