文档文本内容
第08 讲 动量守恒定律模型
—————————————
目录
—————————————
⏩
⏪
模型一 流体模型
模型二 碰撞模型
类型1 弹性碰撞模型
类型2 非弹性碰撞模型
模型三 子弹打木块模型
模型四 滑块木板模型
模型五 滑块斜(曲)面模型
模型六 滑块弹簧模型
模型七 人船模型
模型八 爆炸模型
———————————
模型建构
————————————
⏩
⏪
✡模型一 流体模型
模型剖析
▶
研究
对象
流体类:液体流、气体流等,通常已知密度ρ
微粒类:电子流、光子流、尘埃等,通常给出单位体积内粒子数n
分析
步骤
①构建“柱状”模型:沿流速v 的方向选取一小段柱体,其横截面积为S
②微元
研究
小段柱体的体积ΔV=vSΔt
小段柱体质量m=ρΔV=ρvSΔt
小段柱体粒子数N=nvSΔt
小段柱体动量p=mv=ρv2SΔt
③列出方程,应用动量定理FΔt=Δp 研究
模型特训
▶
【典例1】(2026·陕西西安·三模)如图所示,某地有一风力发电机,三个叶片转动时可形成面积为S
的圆面。某时间内该地的风速为v,风向恰好跟叶片转动的圆面垂直,已知空气的密度为ρ,空气遇到叶
片旋转形成的圆面后,其中1
3
减速为零(该部分气体动能转化为电能的效率为η),2
3
原速穿过。下列说
法正确的是(     )
A.发电机的电功率为1
6 ηρS v
2
B.发电机的电功率为1
6 ρS v
2
C.所有叶片受到空气的作用力1
3 ηρS v
2
D.所有叶片受到空气的作用力1
3 ρS v
2
【变式1-1】(2026·河北沧州·二模)2026 年3 月,长江1000 A发动机正式进入适航取证冲刺阶段,该
发动机是国产大飞机C919 的配套动力。某次测试时,将该发动机固定在测试台上进行静态实验,发动机向
后喷射燃气的速度约为550 m /s,产生的推力约为1.32×10
5 N,则它在1s 时间内喷射的燃气质量约为(
)
A.60kg
B.240kg
C.600kg
D.2400kg
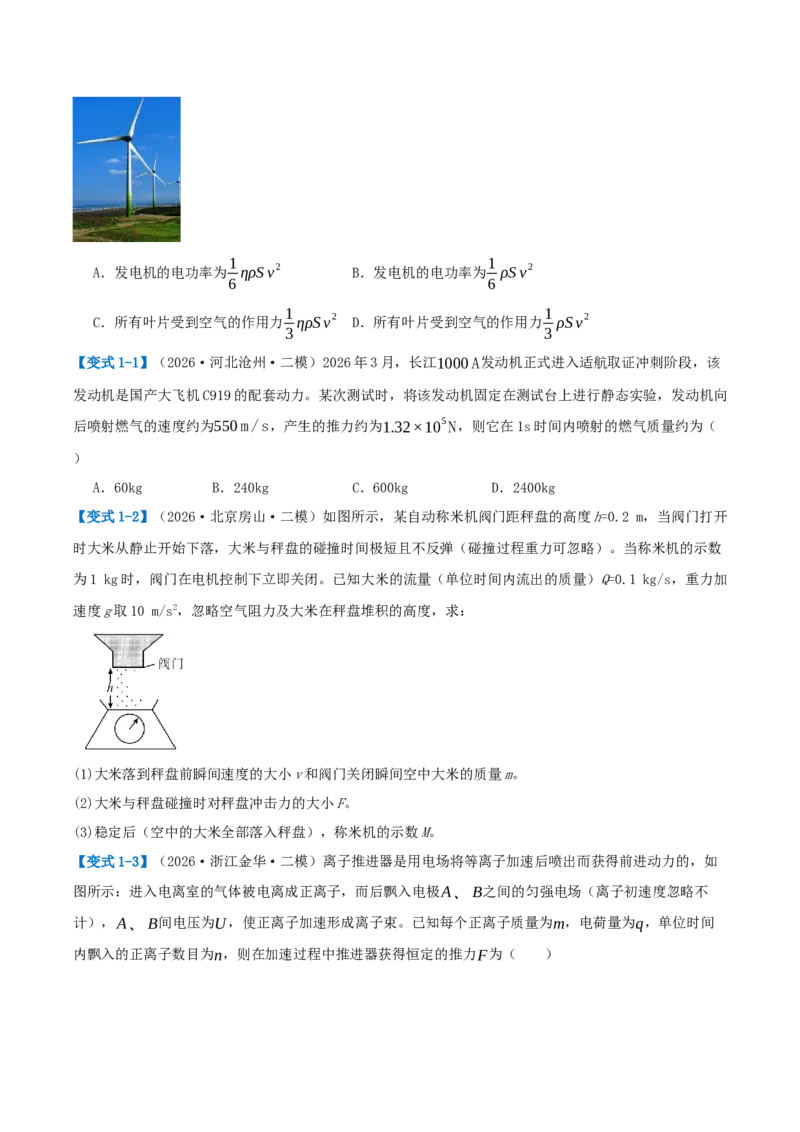
【变式1-2】(2026·北京房山·二模)如图所示,某自动称米机阀门距秤盘的高度h=0.2 m,当阀门打开
时大米从静止开始下落,大米与秤盘的碰撞时间极短且不反弹(碰撞过程重力可忽略)。当称米机的示数
为1 kg 时,阀门在电机控制下立即关闭。已知大米的流量(单位时间内流出的质量)Q=0.1 kg/s,重力加
速度g 取10 m/s2,忽略空气阻力及大米在秤盘堆积的高度,求:
(1)大米落到秤盘前瞬间速度的大小v 和阀门关闭瞬间空中大米的质量m。
(2)大米与秤盘碰撞时对秤盘冲击力的大小F。
(3)稳定后(空中的大米全部落入秤盘),称米机的示数M。
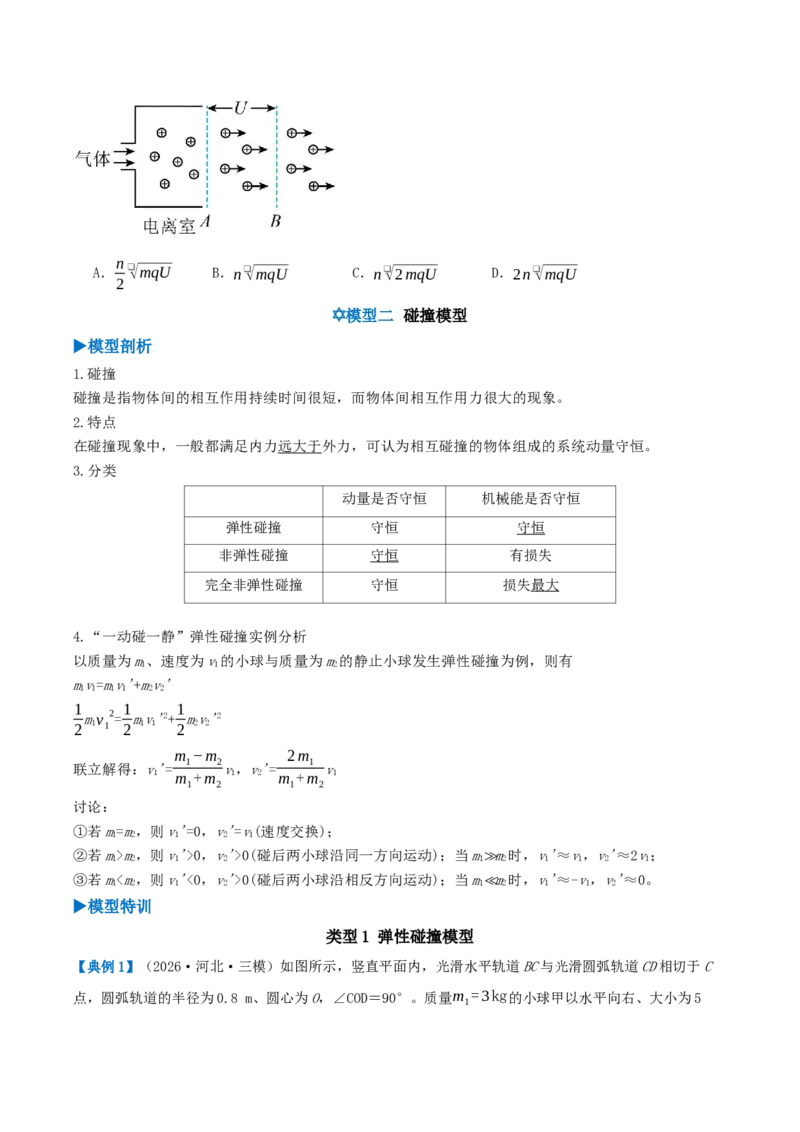
【变式1-3】(2026·浙江金华·二模)离子推进器是用电场将等离子加速后喷出而获得前进动力的,如
图所示:进入电离室的气体被电离成正离子,而后飘入电极A 、B之间的匀强电场(离子初速度忽略不
计),A 、B间电压为U,使正离子加速形成离子束。已知每个正离子质量为m,电荷量为q,单位时间
内飘入的正离子数目为n,则在加速过程中推进器获得恒定的推力F为(  )
A.n
2
❑√mqU
B.n ❑√mqU
C.n ❑√2mqU
D.2n ❑√mqU
✡模型二 碰撞模型
模型剖析
▶
1.碰撞
碰撞是指物体间的相互作用持续时间很短,而物体间相互作用力很大的现象。
2.特点
在碰撞现象中,一般都满足内力远大于外力,可认为相互碰撞的物体组成的系统动量守恒。
3.分类
动量是否守恒
机械能是否守恒
弹性碰撞
守恒
守恒
非弹性碰撞
守恒
有损失
完全非弹性碰撞
守恒
损失最大
4.“一动碰一静”弹性碰撞实例分析
以质量为m1、速度为v1的小球与质量为m2的静止小球发生弹性碰撞为例,则有
m1v1=m1v1'+m2v2'
1
2m1v1
2=1
2m1v1'2+1
2m2v2'2
联立解得:v1'=
m1−m2
m1+m2
v1,v2'=
2m1
m1+m2
v1
讨论:
①若m1=m2,则v1'=0,v2'=v1(速度交换);
②若m1>m2,则v1'>0,v2'>0(碰后两小球沿同一方向运动);当m1≫m2时,v1'≈v1,v2'≈2v1;
③若m1<m2,则v1'<0,v2'>0(碰后两小球沿相反方向运动);当m1≪m2时,v1'≈-v1,v2'≈0。
模型特训
▶
类型1 弹性碰撞模型
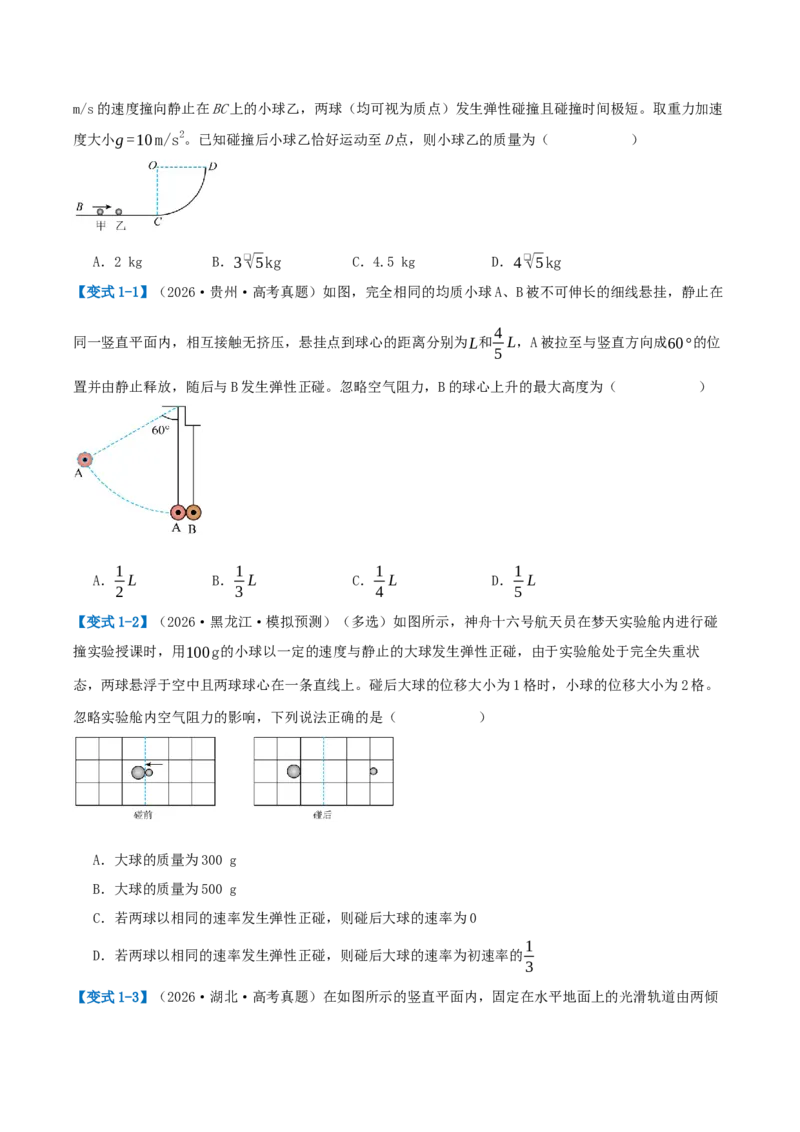
【典例1】(2026·河北·三模)如图所示,竖直平面内,光滑水平轨道BC 与光滑圆弧轨道CD 相切于C
点,圆弧轨道的半径为0.8 m、圆心为O,∠COD=90°。质量m1=3kg的小球甲以水平向右、大小为5
m/s 的速度撞向静止在BC 上的小球乙,两球(均可视为质点)发生弹性碰撞且碰撞时间极短。取重力加速
度大小g=10 m/s
2。已知碰撞后小球乙恰好运动至D 点,则小球乙的质量为(     )
A.2 kg
B.3 ❑√5kg
C.4.5 kg
D.4 ❑√5kg
【变式1-1】(2026·贵州·高考真题)如图,完全相同的均质小球A、B 被不可伸长的细线悬挂,静止在
同一竖直平面内,相互接触无挤压,悬挂点到球心的距离分别为L和4
5 L,A 被拉至与竖直方向成60°的位
置并由静止释放,随后与B 发生弹性正碰。忽略空气阻力,B 的球心上升的最大高度为(     )
A.1
2 L
B.1
3 L
C.1
4 L
D.1
5 L
【变式1-2】(2026·黑龙江·模拟预测)(多选)如图所示,神舟十六号航天员在梦天实验舱内进行碰
撞实验授课时,用100g的小球以一定的速度与静止的大球发生弹性正碰,由于实验舱处于完全失重状
态,两球悬浮于空中且两球球心在一条直线上。碰后大球的位移大小为1 格时,小球的位移大小为2 格。
忽略实验舱内空气阻力的影响,下列说法正确的是(     )
A.大球的质量为300 g
B.大球的质量为500 g
C.若两球以相同的速率发生弹性正碰,则碰后大球的速率为0
D.若两球以相同的速率发生弹性正碰,则碰后大球的速率为初速率的1
3
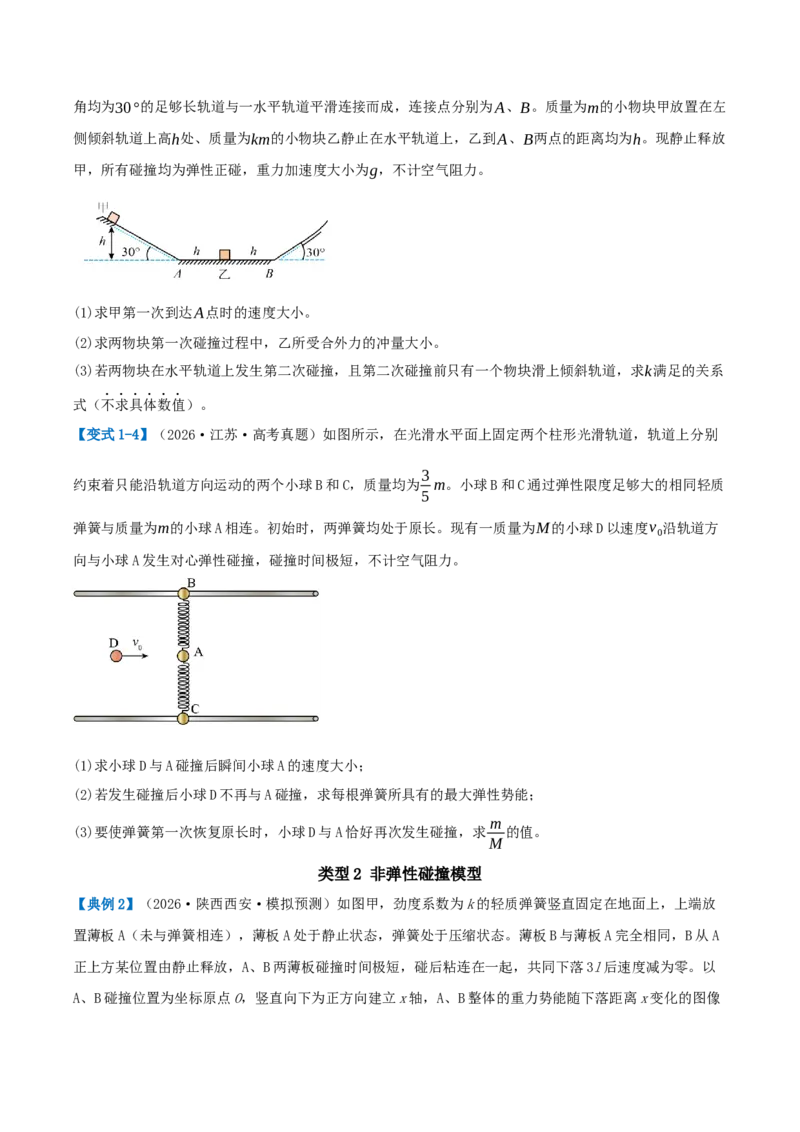
【变式1-3】(2026·湖北·高考真题)在如图所示的竖直平面内,固定在水平地面上的光滑轨道由两倾
角均为30°的足够长轨道与一水平轨道平滑连接而成,连接点分别为A、B。质量为m的小物块甲放置在左
侧倾斜轨道上高h处、质量为km的小物块乙静止在水平轨道上,乙到A、B两点的距离均为h。现静止释放
甲,所有碰撞均为弹性正碰,重力加速度大小为g,不计空气阻力。
(1)求甲第一次到达A点时的速度大小。
(2)求两物块第一次碰撞过程中,乙所受合外力的冲量大小。
(3)若两物块在水平轨道上发生第二次碰撞,且第二次碰撞前只有一个物块滑上倾斜轨道,求k满足的关系
式(不求具体数值)。
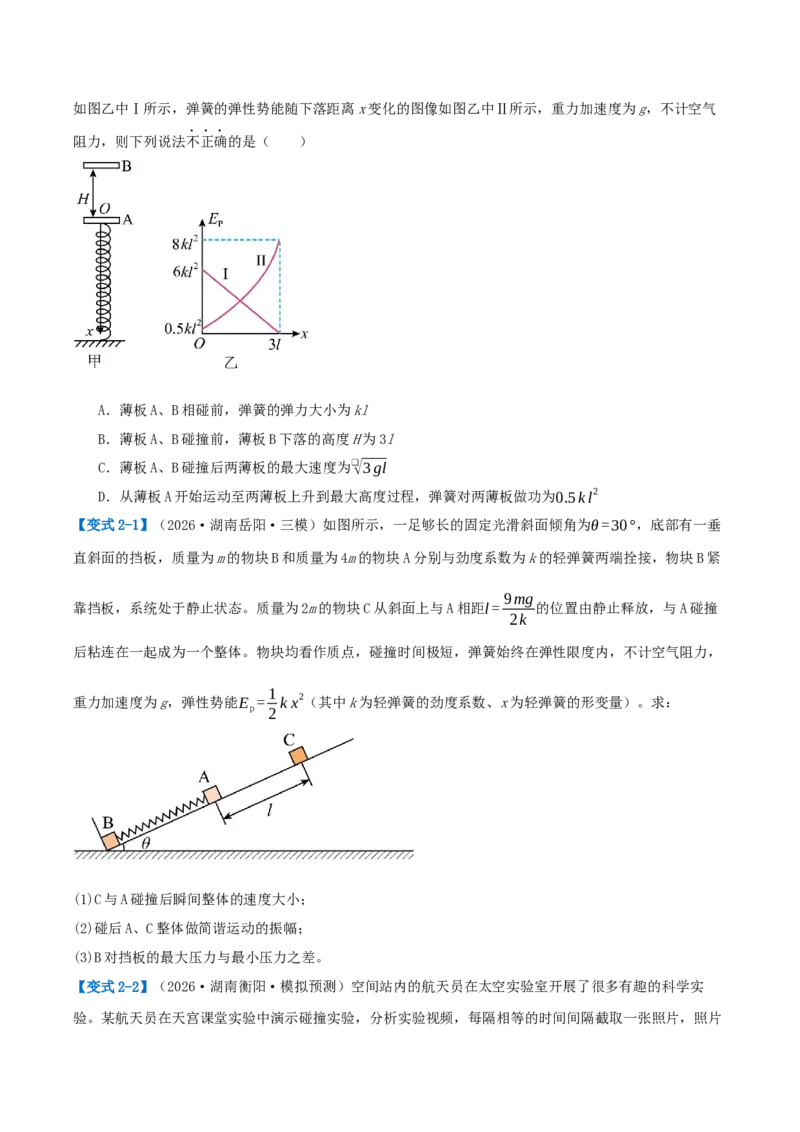
【变式1-4】(2026·江苏·高考真题)如图所示,在光滑水平面上固定两个柱形光滑轨道,轨道上分别
约束着只能沿轨道方向运动的两个小球B 和C,质量均为3
5 m。小球B 和C 通过弹性限度足够大的相同轻质
弹簧与质量为m的小球A 相连。初始时,两弹簧均处于原长。现有一质量为M的小球D 以速度v0沿轨道方
向与小球A 发生对心弹性碰撞,碰撞时间极短,不计空气阻力。
(1)求小球D 与A 碰撞后瞬间小球A 的速度大小;
(2)若发生碰撞后小球D 不再与A 碰撞,求每根弹簧所具有的最大弹性势能;
(3)要使弹簧第一次恢复原长时,小球D 与A 恰好再次发生碰撞,求m
M
的值。
类型2 非弹性碰撞模型
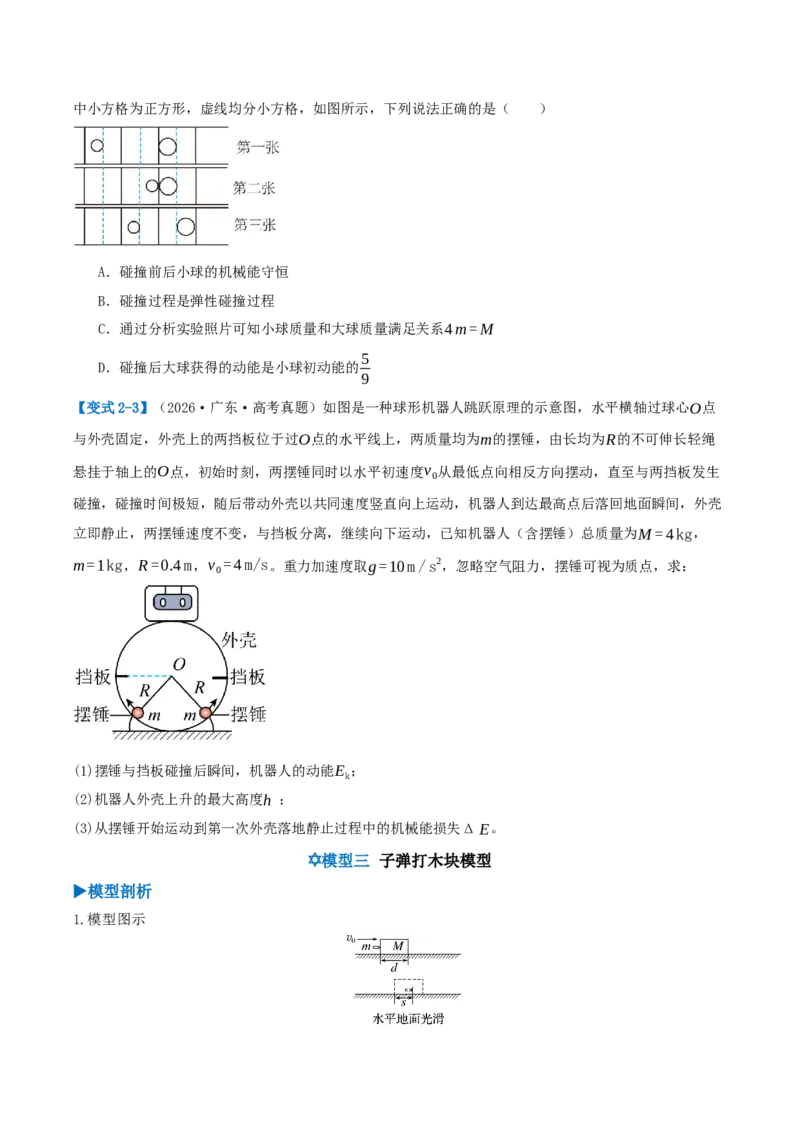
【典例2】(2026·陕西西安·模拟预测)如图甲,劲度系数为k 的轻质弹簧竖直固定在地面上,上端放
置薄板A(未与弹簧相连),薄板A 处于静止状态,弹簧处于压缩状态。薄板B 与薄板A 完全相同,B 从A
正上方某位置由静止释放,A、B 两薄板碰撞时间极短,碰后粘连在一起,共同下落3l 后速度减为零。以
A、B 碰撞位置为坐标原点O,竖直向下为正方向建立x 轴,A、B 整体的重力势能随下落距离x 变化的图像
如图乙中Ⅰ所示,弹簧的弹性势能随下落距离x 变化的图像如图乙中Ⅱ所示,重力加速度为g,不计空气
阻力,则下列说法不正确的是(  )
A.薄板A、B 相碰前,弹簧的弹力大小为kl
B.薄板A、B 碰撞前,薄板B 下落的高度H 为3l
C.薄板A、B 碰撞后两薄板的最大速度为❑√3 gl
D.从薄板A 开始运动至两薄板上升到最大高度过程,弹簧对两薄板做功为0.5k l
2
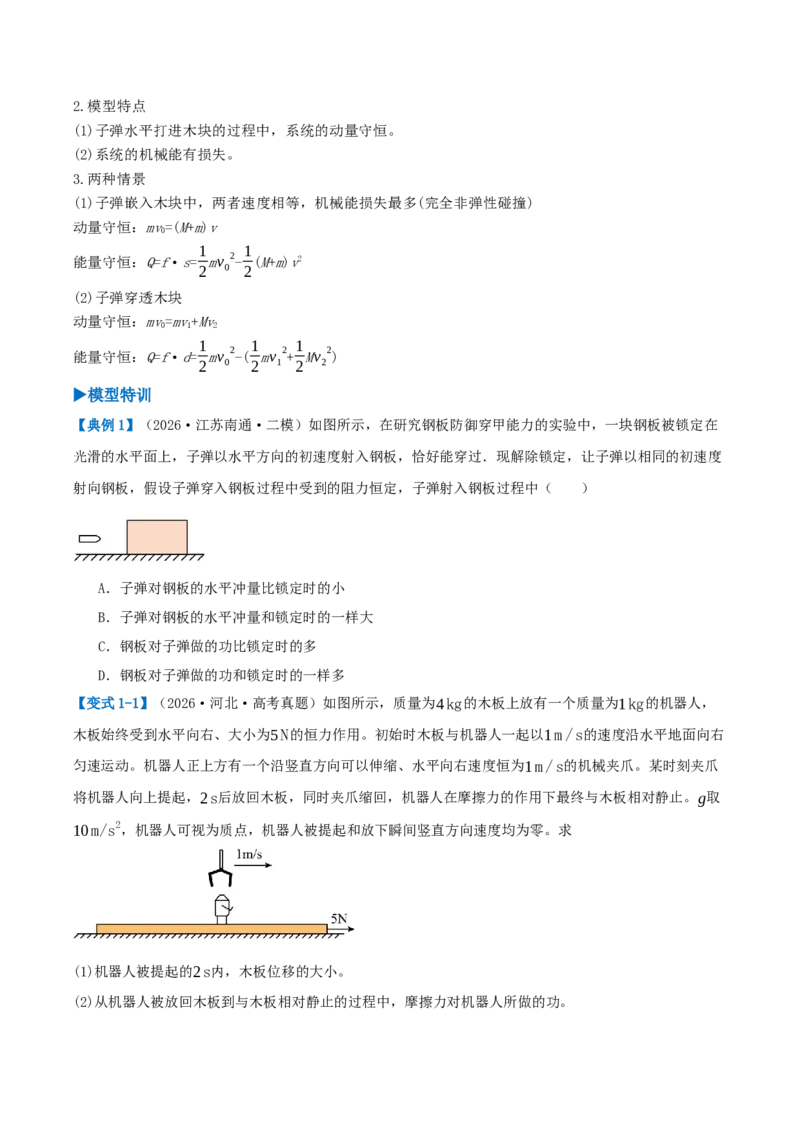
【变式2-1】(2026·湖南岳阳·三模)如图所示,一足够长的固定光滑斜面倾角为θ =30°,底部有一垂
直斜面的挡板,质量为m 的物块B 和质量为4m 的物块A 分别与劲度系数为k 的轻弹簧两端拴接,物块B 紧
靠挡板,系统处于静止状态。质量为2m 的物块C 从斜面上与A 相距l = 9mg
2k
的位置由静止释放,与A 碰撞
后粘连在一起成为一个整体。物块均看作质点,碰撞时间极短,弹簧始终在弹性限度内,不计空气阻力,
重力加速度为g,弹性势能Ep= 1
2 k x
2(其中k 为轻弹簧的劲度系数、x 为轻弹簧的形变量)。求:
(1)C 与A 碰撞后瞬间整体的速度大小;
(2)碰后A、C 整体做简谐运动的振幅;
(3)B 对挡板的最大压力与最小压力之差。
【变式2-2】(2026·湖南衡阳·模拟预测)空间站内的航天员在太空实验室开展了很多有趣的科学实
验。某航天员在天宫课堂实验中演示碰撞实验,分析实验视频,每隔相等的时间间隔截取一张照片,照片
中小方格为正方形,虚线均分小方格,如图所示,下列说法正确的是(  )
A.碰撞前后小球的机械能守恒
B.碰撞过程是弹性碰撞过程
C.通过分析实验照片可知小球质量和大球质量满足关系4 m= M
D.碰撞后大球获得的动能是小球初动能的5
9
【变式2-3】(2026·广东·高考真题)如图是一种球形机器人跳跃原理的示意图,水平横轴过球心O点
与外壳固定,外壳上的两挡板位于过O点的水平线上,两质量均为m的摆锤,由长均为R的不可伸长轻绳
悬挂于轴上的O点,初始时刻,两摆锤同时以水平初速度v0从最低点向相反方向摆动,直至与两挡板发生
碰撞,碰撞时间极短,随后带动外壳以共同速度竖直向上运动,机器人到达最高点后落回地面瞬间,外壳
立即静止,两摆锤速度不变,与挡板分离,继续向下运动,已知机器人(含摆锤)总质量为M = 4 kg,
m=1kg,R =0.4 m,v0= 4 m/s。重力加速度取g=10 m /s
2,忽略空气阻力,摆锤可视为质点,求:
(1)摆锤与挡板碰撞后瞬间,机器人的动能Ek;
(2)机器人外壳上升的最大高度h ;
(3)从摆锤开始运动到第一次外壳落地静止过程中的机械能损失Δ E。
✡模型三 子弹打木块模型
模型剖析
▶
1.模型图示
2.模型特点
(1)子弹水平打进木块的过程中,系统的动量守恒。
(2)系统的机械能有损失。
3.两种情景
(1)子弹嵌入木块中,两者速度相等,机械能损失最多(完全非弹性碰撞)
动量守恒:mv0=(M+m)v
能量守恒:Q=f·s=1
2mv0
2-1
2(M+m)v2
(2)子弹穿透木块
动量守恒:mv0=mv1+Mv2
能量守恒:Q=f·d=1
2mv0
2-(1
2mv1
2+1
2Mv2
2)
模型特训
▶
【典例1】(2026·江苏南通·二模)如图所示,在研究钢板防御穿甲能力的实验中,一块钢板被锁定在
光滑的水平面上,子弹以水平方向的初速度射入钢板,恰好能穿过.现解除锁定,让子弹以相同的初速度
射向钢板,假设子弹穿入钢板过程中受到的阻力恒定,子弹射入钢板过程中(  )
A.子弹对钢板的水平冲量比锁定时的小
B.子弹对钢板的水平冲量和锁定时的一样大
C.钢板对子弹做的功比锁定时的多
D.钢板对子弹做的功和锁定时的一样多
【变式1-1】(2026·河北·高考真题)如图所示,质量为4 kg的木板上放有一个质量为1kg的机器人,
木板始终受到水平向右、大小为5 N的恒力作用。初始时木板与机器人一起以1m /s的速度沿水平地面向右
匀速运动。机器人正上方有一个沿竖直方向可以伸缩、水平向右速度恒为1m /s的机械夹爪。某时刻夹爪
将机器人向上提起,2s后放回木板,同时夹爪缩回,机器人在摩擦力的作用下最终与木板相对静止。g取
10 m/s
2,机器人可视为质点,机器人被提起和放下瞬间竖直方向速度均为零。求
(1)机器人被提起的2s内,木板位移的大小。
(2)从机器人被放回木板到与木板相对静止的过程中,摩擦力对机器人所做的功。
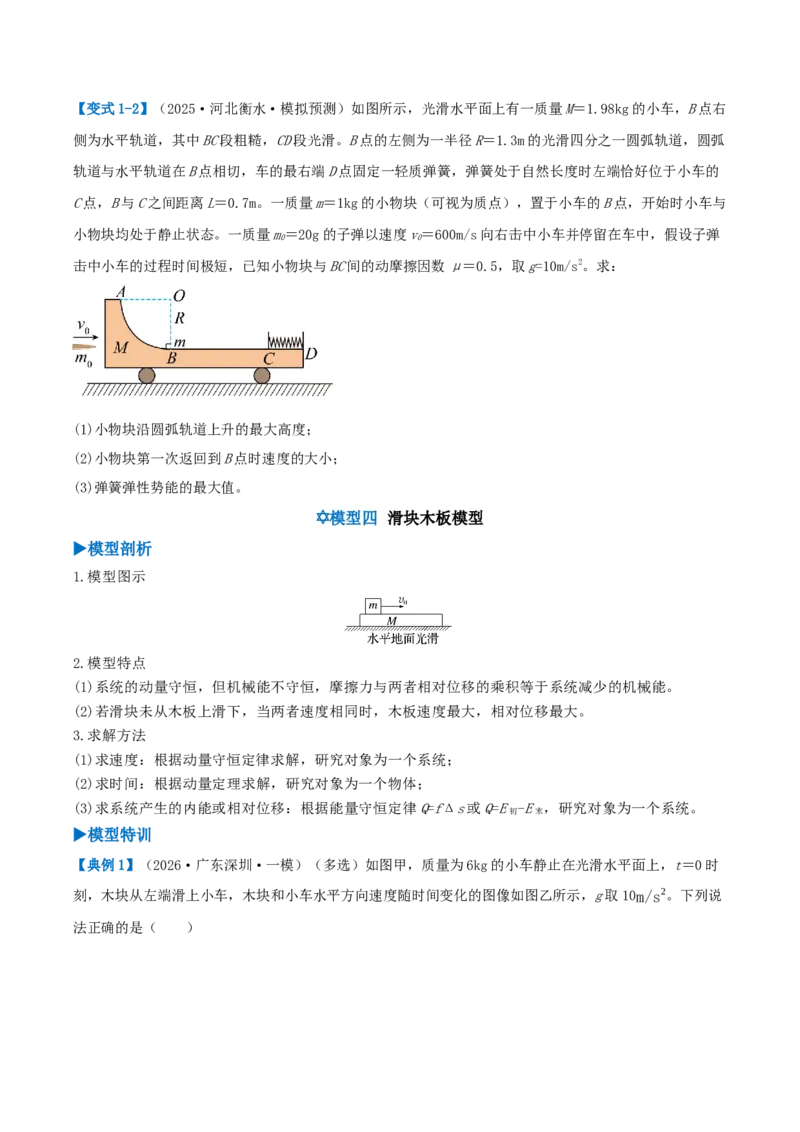
【变式1-2】(2025·河北衡水·模拟预测)如图所示,光滑水平面上有一质量M=1.98kg 的小车,B 点右
侧为水平轨道,其中BC 段粗糙,CD 段光滑。B 点的左侧为一半径R=1.3m 的光滑四分之一圆弧轨道,圆弧
轨道与水平轨道在B 点相切,车的最右端D 点固定一轻质弹簧,弹簧处于自然长度时左端恰好位于小车的
C 点,B 与C 之间距离L=0.7m。一质量m=1kg 的小物块(可视为质点),置于小车的B 点,开始时小车与
小物块均处于静止状态。一质量m0=20g 的子弹以速度v0=600m/s 向右击中小车并停留在车中,假设子弹
击中小车的过程时间极短,已知小物块与BC 间的动摩擦因数μ=0.5,取g=10m/s2。求:
(1)小物块沿圆弧轨道上升的最大高度;
(2)小物块第一次返回到B 点时速度的大小;
(3)弹簧弹性势能的最大值。
✡模型四 滑块木板模型
模型剖析
▶
1.模型图示
2.模型特点
(1)系统的动量守恒,但机械能不守恒,摩擦力与两者相对位移的乘积等于系统减少的机械能。
(2)若滑块未从木板上滑下,当两者速度相同时,木板速度最大,相对位移最大。
3.求解方法
(1)求速度:根据动量守恒定律求解,研究对象为一个系统;
(2)求时间:根据动量定理求解,研究对象为一个物体;
(3)求系统产生的内能或相对位移:根据能量守恒定律Q=fΔs 或Q=E 初-E 末,研究对象为一个系统。
模型特训
▶
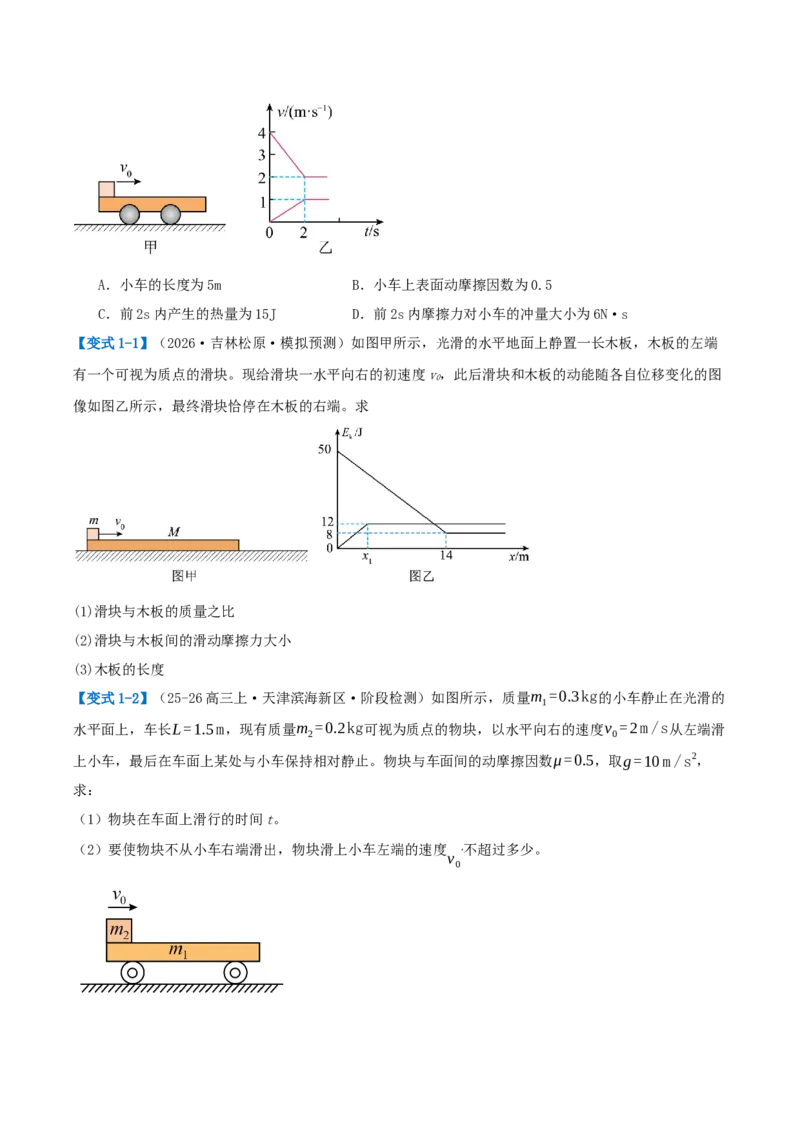
【典例1】(2026·广东深圳·一模)(多选)如图甲,质量为6kg 的小车静止在光滑水平面上,t=0 时
刻,木块从左端滑上小车,木块和小车水平方向速度随时间变化的图像如图乙所示,g 取10m/s
2。下列说
法正确的是(  )
A.小车的长度为5m
B.小车上表面动摩擦因数为0.5
C.前2s 内产生的热量为15J
D.前2s 内摩擦力对小车的冲量大小为6N·s
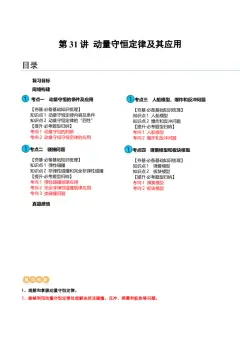
【变式1-1】(2026·吉林松原·模拟预测)如图甲所示,光滑的水平地面上静置一长木板,木板的左端
有一个可视为质点的滑块。现给滑块一水平向右的初速度v0,此后滑块和木板的动能随各自位移变化的图
像如图乙所示,最终滑块恰停在木板的右端。求
(1)滑块与木板的质量之比
(2)滑块与木板间的滑动摩擦力大小
(3)木板的长度
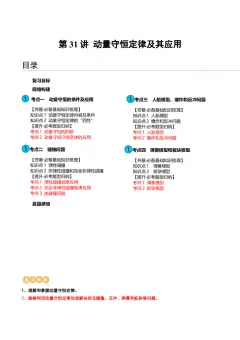
【变式1-2】(25-26 高三上·天津滨海新区·阶段检测)如图所示,质量m1=0.3kg的小车静止在光滑的
水平面上,车长L=1.5 m,现有质量m2=0.2kg可视为质点的物块,以水平向右的速度v0=2m /s从左端滑
上小车,最后在车面上某处与小车保持相对静止。物块与车面间的动摩擦因数μ=0.5,取g=10 m /s
2,
求:
(1)物块在车面上滑行的时间t。
(2)要使物块不从小车右端滑出,物块滑上小车左端的速度v0
′不超过多少。
【变式1-3】(2024·甘肃·高考真题)如图,质量为2kg 的小球A(视为质点)在细绳O
′ P和OP 作用下
处于平衡状态,细绳O
′ P =OP =1.6 m,与竖直方向的夹角均为60°。质量为6kg 的木板B 静止在光滑水
平面上,质量为2kg 的物块C 静止在B 的左端。剪断细绳O
′ P,小球A 开始运动。(重力加速度g 取
10 m/s
2)
(1)求A 运动到最低点时细绳OP 所受的拉力。
(2)A 在最低点时,细绳OP 断裂。A 飞出后恰好与C 左侧碰撞(时间极短)、碰后A 竖直下落,C 水平向
右运动。求碰后C 的速度大小。
(3)A、C 碰后,C 相对B 滑行4m 后与B 共速。求C 和B 之间的动摩擦因数。
✡模型五 滑块斜(曲)面模型
模型剖析
▶
模型特点
(1)上升到最大高度:滑块m 与斜(曲)面M 具有共同水平速度v 共,此时滑块m 的竖直速度vy=0。系统水
平方向动量守恒,mv0=(M+m)v 共;系统机械能守恒,1
2mv0
2=1
2(M+m)v共
2+mgh,其中h 为滑块上升的最大
高度,不一定等于轨道的高度(相当于完全非弹性碰撞,系统减少的动能转化为滑块m 的重力势能)。
(2)返回最低点:滑块m 与斜(曲)面M 分离点。系统水平方向动量守恒,mv0=mv1+Mv2;系统机械能守
恒,1
2mv0
2=1
2mv1
2+1
2Mv2
2(相当于弹性碰撞)。
模型特训
▶
【典例1】(2025·湖北黄冈·模拟预测)(多选)如图所示,质量为M的带有四分之一光滑圆弧轨道的
小车静止置于光滑水平面上,圆弧的半径为R(未知),一质量为m 的小球以速度v0水平冲上小车,恰好
达到圆弧的顶端,此时M 向前走了0.25 R,接着小球又返回小车的左端。若M =3m,重力加速度为g,则
(     )
A.整个过程小车和小球组成系统动量和机械能都守恒
B.圆弧的半径为R=3 v0
2
8 g
C.小球在弧形槽上上升到最大高度所用的时间为3 v0
4 g
D.整个过程小球对小车做的功为3mv0
2
8
【变式1-1】(2026·河南信阳·模拟预测)如图所示,质量为3m的L 形长木板静止在光滑水平面上,长
木板上表面AB段水平,BC段为半径为R的四分之一光滑圆弧,圆弧面的最低点切线水平。质量为m的物
块以一定的初速度沿水平方向从长木板的左端A 点滑上长木板,物块刚好能滑到圆弧面的最高点C,最后
恰好滑到A 点与长木板相对静止。已知物块与AB间的动摩擦因数为0.5,重力加速度为g,不计物块的大
小。求:
(1)物块刚滑上长木板时,物块与长木板的加速度大小;
(2)长木板上表面AB 部分的长度和物块刚滑上长木板时的初速度大小。
【变式1-2】(2026·山西太原·一模)如图甲所示,曲面为四分之一圆弧、质量M = 4kg 的滑块静止在
光滑水平地面上,一光滑小球以某一速度水平冲上滑块的圆弧面,且没有从滑块上端冲出,若测得在水平
方向上小球与滑块的速度大小分别为v1、v2,作出图像如图乙所示,取重力加速度大小g=10 m/s
2,不考
虑任何阻力,求:
(1)小球的初速度大小v0及质量m;
(2)小球运动到最高点时的速度大小v共;
(3)小球能够上升的最大高度h。
【变式1-3】(2026·陕西咸阳·二模)(多选)如图所示,带1
4
圆弧轨道的滑块置于粗糙水平面上,圆
弧光滑,一质量为m 的小球从顶端A 点静止释放沿圆弧运动到C 点,C 点切线水平,滑块由于受到地面的摩
擦力始终保持静止状态,O 为圆心,C 为圆弧的最低点,圆弧半径为R,重力加速度为g,关于该过程,下
列说法正确的是(  )
A.滑块对地面的压力不变
B.小球所受重力的最大功率为2
3 mg ❑√
❑√3 gR
C.地面摩擦力的最大值为1.5mg
D.若地面光滑,滑块的质量也为m,则小球与滑块分离时的速度大小为
❑√gR
2
✡模型六 滑块弹簧模型
模型剖析
▶
模型特点
(1)两物体和弹簧组成的系统所受外力矢量和为零,动量守恒。
(2)系统内只有弹簧弹力做功,只发生弹性势能与动能的相互转化,机械能守恒。
(3)弹簧处于最长(最短)状态时两物体速度相等,弹性势能最大,系统动能通常最小(相当于完全非弹
性碰撞,两物体减少的动能转化为弹簧的弹性势能)。
(4)弹簧恢复原长时,弹性势能为零,系统动能最大(相当于刚完成弹性碰撞)。
模型特训
▶
【典例1】(2025·福建·高考真题)(多选)如图,物块A、B 用轻弹簧连接并放置于水平传送带上,传
送带以1m/s 的恒定速率顺时针转动。t=0 时,A 的速度大小为2m/s,方向水平向右,B 的速度为0,弹簧处
于原长,t=t1时(t1为未知量),A 第一次与传送带共速,弹簧弹性势能0.75J。已知A、B 可视为质点,
质量分别为1kg、2kg,与传送带的动摩擦因数为0.5、0.25;A 与传送带相对滑动时会留下痕迹,重力加
速度大小取g=10m/ s
2,A、B 始终在传送带上,弹簧始终在弹性限度内,则(  )
A.在t=t1
2
时,A 的加速度大小比B 的小
B.t=t1时,B 的速度大小为0.5m/s
C.t=t1时,弹簧的压缩量为0.2m
D.0﹣t1过程中,A 在传送带上留下的划痕长度小于0.05m
【变式1-1】(2026·黑吉辽蒙卷·高考真题)如图,光滑水平面上一质量mA=0.4 kg的木板,其右端通
过轻弹簧连接质量mB=0.1kg的物块,此时弹簧伸长量x0=0.1m,物块和木板均静止。质量mC=0.1kg的
小球(可视为质点)通过长L=0.9 m的轻绳悬于O点。小球从绳与竖直方向成θ =60°处由静止释放,摆至
最低点时与木板右端发生弹性碰撞,时间极短。取重力加速度g=10 m /s
2。
(1)求碰撞后瞬间木板的速度大小vA。
(2)弹簧的压缩量第一次为x0时,物块速度大小为vB=0.8 m /s,方向向左。求木板与物块间的动摩擦因数
μ。
【变式1-2】(2026·安徽·模拟预测)(多选)如图所示,光滑水平地面上停放着一辆质量M=2 kg 的小
车,车上的水平轨道与半径R=0.5 m 的四分之一光滑圆弧轨道在M 点相切。在水平轨道的右端固定一轻质
弹簧,弹簧处于自然长度时左端位于水平轨道的N 点正上方,N 点右侧轨道光滑,M、N 间距离L=0.9 m。
一个质量m=1 kg 的物块(可视为质点)从圆弧轨道最高点由静止滑下,已知重力加速度g=10 m/s2,物块
与水平轨道MN 段的动摩擦因数μ=0.2,弹簧始终在弹性限度内,空气阻力不计。在后续运动过程中(
   )
A.物块最终停在小车上的位置距离M 点0.7 m
B.弹簧的最大弹性势能为3.2 J
C.物块运动过程中弹簧共被压缩2 次
D.整个过程物块的总位移大小为0.8 m
【变式1-3】(2026·宁夏石嘴山·模拟预测)质量为m1=2kg的滑块a 和质量m2=1kg可视为质点的小
滑块b 放置在光滑水平面上,中间连接有被压缩的弹簧,弹簧和b 不栓接。现由静止同时释放两滑块,b
被弹开后沿光滑水平面滑行速度v = 4 m/s;b 离开水平面后以平行于滑板c 的速度恰好从上端滑上其上表
面,滑板c 足够长,其质量m3= 4 kg。斜面的倾角θ =37°,c 与斜面之间的动摩擦因数μ1=0.76,b 与c 之
间的动摩擦因数μ2=0.8,最大静摩擦力等于滑动摩擦力,sin37° =0.6,重力加速度g=10 m/s
2。
(1)求b 刚滑入c 的速度大小v1;
(2)求弹簧存储弹性势能Ep;
(3)求b、c 间摩擦产生的热量Q。
【变式1-4】(2026·陕晋青宁卷·高考真题)(多选)如图,物块N、P、Q的质量分别为m、m、2m
,Q通过不可伸长的轻绳绕过两个固定轻质光滑定滑轮与P连接,P与位于正下方的N用劲度系数为k的轻弹
簧相连。初始时托住N和Q,使弹簧处于原长,三个物块均静止。现同时无初速度释放N和Q,运动中,物
块均视为质点且不与滑轮相碰,不计空气阻力,弹簧始终在弹性限度内,弹性势能Ep= 1
2 k x
2(x为形变
量),重力加速度大小为g。则(     )
A.释放后瞬间Q的加速度大小为g
3
B.释放后瞬间轻绳上的拉力大小为mg
C.释放后N下降的最大距离为3mg
4 k
D.释放后N的速度最大值为g
2
❑√
3m
k
✡模型七 人船模型
模型剖析
▶
(1)模型图示
(2)模型特点
①两者满足动量守恒定律:mv 人-Mv 船=0
②两者的位移大小满足:ms人
t -Ms船
t =0,
s 人+s 船=L,得s 人=
M
M +mL,s 船=
m
M +mL
(3)运动特点
①人动则船动,人静则船静,人快船快,人慢船慢,人左船右;
②人船位移比等于二者质量的反比;人船平均速度(瞬时速度)比等于二者质量的反比,即
s人
s船
=
v人
v 船
= M
m 。
(4)“人船模型”的拓展(某一方向动量守恒)。
模型特训
▶
【典例1】(2026·陕西咸阳·模拟预测)如图所示,质量均为m的木块A 和B,并排放在光滑水平面上,
A 上固定一竖直轻杆,轻杆上端的O点系一长为l的细线,细线另一端系一质量为2m的小球C。现将小球C
拉起使细线水平伸直,由静止释放小球C,小球C 始终都与A、B 在同一竖直平面内运动,小球C 运动过程
中不会与竖直杆碰撞。已知重力加速度为g,下列说法正确的是(  )
A.小球C 由图示位置下摆的过程中,A、B、C 组成的系统动量守恒
B.小球C 由图示位置下摆到最低点时的水平位移为l
2
C.A、B 两木块分离时,B 的速度为❑√2 gl
D.A、B 分离后,A、C 的速率始终与二者的质量成反比
【变式1-1】(2025·安徽淮北·一模)如图所示,质量为M、半径为R 的内壁光滑半圆槽静置在光滑水平
地面上,现将可视为质点、质量为m 的小球从半圆槽左侧圆心等高处由静止释放。已知M =2m,不计空
气阻力,小球从释放到最低点的过程中,下列说法正确的是(  )
A.球和槽组成系统的动量守恒
B.球的位移大小为2
3 R
C.球在最低点时速度大小为❑√
gR
3
D.槽受到的合外力冲量大小为M ❑√
gR
3
【变式1-2】(2026·陕西·模拟预测)(多选)如图所示,将一个内外侧均光滑的半圆形槽P 置于光滑
的水平面上,半圆形槽的半径为R、质量为m。在槽的右侧有一个质量为m 的物块Q(不与槽粘连),现让
一质量为4m 的小球自右侧槽口的正上方高0.5R 处由静止开始下落,小球从A 点与半圆形槽相切进入槽
内,则下列说法正确的是(  )
A.小球第一次运动到半圆槽的最低点时,小球、半圆槽和物块在水平方向动量守恒
B.小球第一次运动到半圆槽的最低点时,小球与槽的速度大小相等
C.小球第一次运动到半圆槽的最低点时,物块Q 向右运动的距离为R
D.整个过程半圆槽P 对物块Q 的冲量大小为2m ❑√gR
【变式1-3】(2026·广东汕头·三模)如图,长度为L=2m、质量为M=2kg 的长薄板静止放置在光滑水平
地面上。一质量为m=0.5kg 的青蛙(可视为质点)静止在木板的左端。观察发现,青蛙竖直向上跳起时,
能上升的最大高度为h=1m。青蛙跳起与着陆过程时间极短,忽略空气阻力,重力加速度大小取10m/ s
2。
(1)青蛙竖直向上跳起时,求青蛙做的功W;
(2)若青蛙从板的左端爬至右端,求此过程中青蛙对地的位移大小;
(3)青蛙在板的右端停留一段时间后,继续向右上方跳起,测得腾空时间t=0.4s,若青蛙此次跳起做的功
与(1)问中相等,求青蛙落地时到板右端的距离。
✡模型八 爆炸模型
模型剖析
▶
爆炸现象的三个规律
动量守恒
爆炸物体系统内部的相互作用力远远大于受到的外力,所以在爆炸过程中,系统
的总动量守恒
机械能增加
在爆炸过程中,有其他形式的能量(如化学能)转化为机械能,所以系统的机械能
增加
位置不变
爆炸的时间极短,因而作用过程中物体产生的位移很小,可以认为爆炸后各部分
从爆炸前的位置以新的动量开始运动
模型特训
▶
【典例1】(2026·山东临沂·二模)2026 年某次区域联合演训中,我国东风系列战术导弹从山地发射阵
地(海拔高度为H)以初速度v0、抛射角θ 斜向上发射,打击敌方位于低洼山谷的目标(目标阵地比发射
阵地海拔低h)。导弹飞行过程中忽略空气阻力,重力加速度为g,导弹质量为m,下列说法正确的是(
)
A.导弹飞行总时间t = 2v0sinθ
g
B.当θ 角为45°时导弹水平射程一定最大
C.导弹击中目标时的动能为1
2 m v0
2+mgH,飞行全过程机械能守恒
D.若导弹在最高点受干扰炸裂为质量相等的两块,炸裂后瞬间一块竖直自由下落,则另一块的速度大
小为2v0cosθ
【变式1-1】(2026·山东青岛·二模)(多选)“双响炮”在节假日期间营造了欢快的气氛,深受人们
喜爱。某型号双响炮从地面竖直向上发射,到达距地面1.8 m的最高点P时瞬间炸裂成A、B两块。A块的
质量为10g,以1m/s的速度水平向东平抛后落在泥土中不再反弹;B块的质量为2.5g,B块与水平地面碰
撞后反弹的最大高度为0.45 m(A、B块最终落地点在同一水平面上)。已知B块第一次与地面接触的时间
为0.1s,B块与水平地面间的动摩擦因数为0.2,重力加速度g取10 m/s
2,不考虑空气阻力。下列说法正确
的是(  )
A.B在最高点P的速度大小为4 m/s
B.A、B两块第一次落地点间的距离为3 m
C.B块与地面第一次接触时,受到的弹力的冲量大小为0.06 N·s
D.B块第一次反弹至最高点时的速度大小为0
【变式1-2】(2026·广东惠州·一模)如图(a)所示,一科研小组计划研究某小型无人机的发射性能,
将质量为m=2kg的小型无人机装载到质量为4 m的母机上,系统在竖直向上的恒定升力F作用下,从地面
静止起飞,经时间T = 4s后系统速度为v0=8 m /s,此时母机发射筒内的少量火药在极短时间内释放化学
能,使无人机瞬间以2v0的速度与母机竖直向上分离,之后将作用在母机上的恒定升力调整为1
3 F,同
时,风洞装置对母机施加如图(b)所示的水平风力F x(以系统静止起飞时为计时起点),k为常量,忽略
空气阻力和系统质量的变化,重力加速度g=10 m /s
2,求:
(1)恒定升力F的大小;
(2)分离后,母机还需多长时间落地;
(3)母机落地时的水平距离x与k的关系。
【变式1-3】(2026·四川内江·模拟预测)如图所示,有一右侧带挡板的长木板静止在光滑水平地面
上,可视为质点的物块A、B 中间夹有微量炸药静置在木板上,物块B 离挡板的距离L=7.5 m。炸药具有的
化学能E0=18J,引爆炸药将两物块沿木板分开,炸药化学能的50%转化为两物块的动能,在以后的运动
过程中两物块的碰撞以及物块与挡板间的碰撞均为弹性碰撞,碰撞时间和爆炸时间均不计,两物块均未从
木板上滑下。已知两物块质量均为m=1kg,长木板的质量M =2m,物块A 与长木板间的动摩擦因数
μ=0.2,物块B 与长木板间无摩擦,重力加速度g=10 m /s
2,求:
(1)爆炸后瞬间,物块A 的速度大小;
(2)物块B 从爆炸后瞬间到第一次与挡板相碰所经历的时间、碰后木板的速度大小。