文档文本内容
 重难04 传送带与板块考点大总结
内容导航
速度提升
技巧掌握
手感养成
 重难考向聚焦
锁定目标 精准打击:快速指明将要攻克的核心靶点,明确主攻方向
 重难技巧突破
授予利器 瓦解难点:总结瓦解此重难点的核心方法论与实战技巧
 重难保分练
稳扎稳打 必拿分数:聚焦可稳拿分数题目,确保重难点基础分值
 重难抢分练
突破瓶颈 争夺高分: 聚焦于中高难度题目,争夺关键分数
 重难冲刺练
模拟实战 挑战顶尖:挑战高考压轴题,养成稳定攻克难题的“题感”
秒杀技巧一:

 水平传送带模型


技巧总结
考纲:求算时间问题. 求算划痕问题. 求算电动机消耗的电能. 判断物块是否滑出(反向传送带).确定水
平传送带中的能量关系.
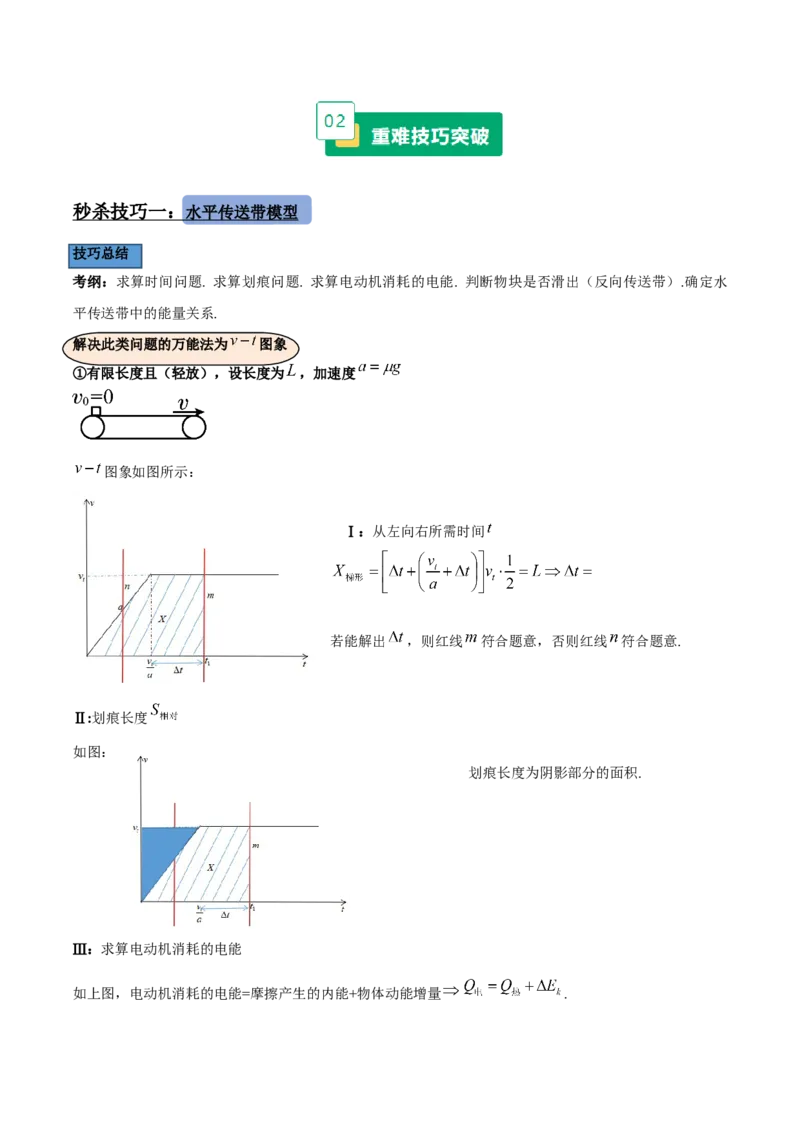
解决此类问题的万能法为
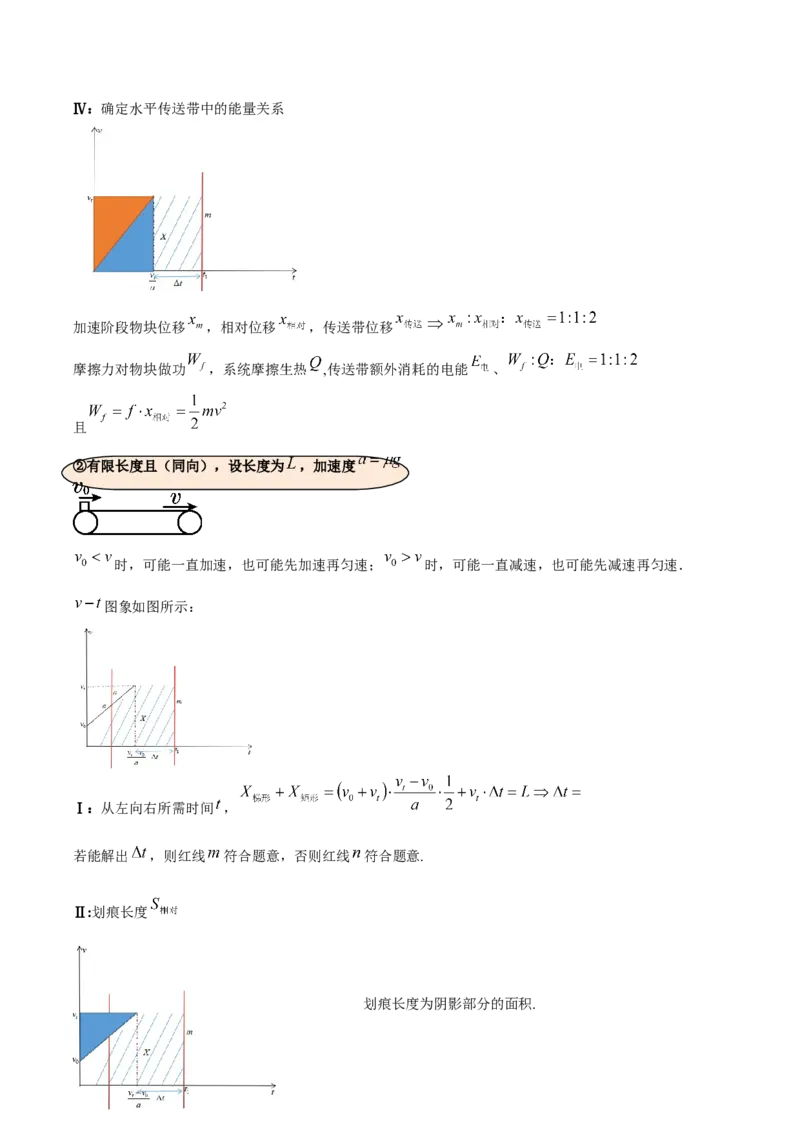
图象
①有限长度且(轻放),设长度为
,加速度
图象如图所示:
Ⅰ:从左向右所需时间
若能解出
,则红线
符合题意,否则红线
符合题意.
Ⅱ:划痕长度
如图:


划痕长度为阴影部分的面积.
Ⅲ:求算电动机消耗的电能
如上图,电动机消耗的电能=摩擦产生的内能+物体动能增量
.
Ⅳ:确定水平传送带中的能量关系
加速阶段物块位移
,相对位移
,传送带位移
摩擦力对物块做功
,系统摩擦生热
,传送带额外消耗的电能
、
且
②有限长度且(同向),设长度为
,加速度
时,可能一直加速,也可能先加速再匀速;
时,可能一直减速,也可能先减速再匀速.
图象如图所示:
Ⅰ:从左向右所需时间,
若能解出
,则红线
符合题意,否则红线
符合题意.
Ⅱ:划痕长度
划痕长度为阴影部分的面积.
Ⅲ:求算电动机消耗的电能
如上图,电动机消耗的电能=摩擦产生的内能+物体动能增量
.
这种情况也类似
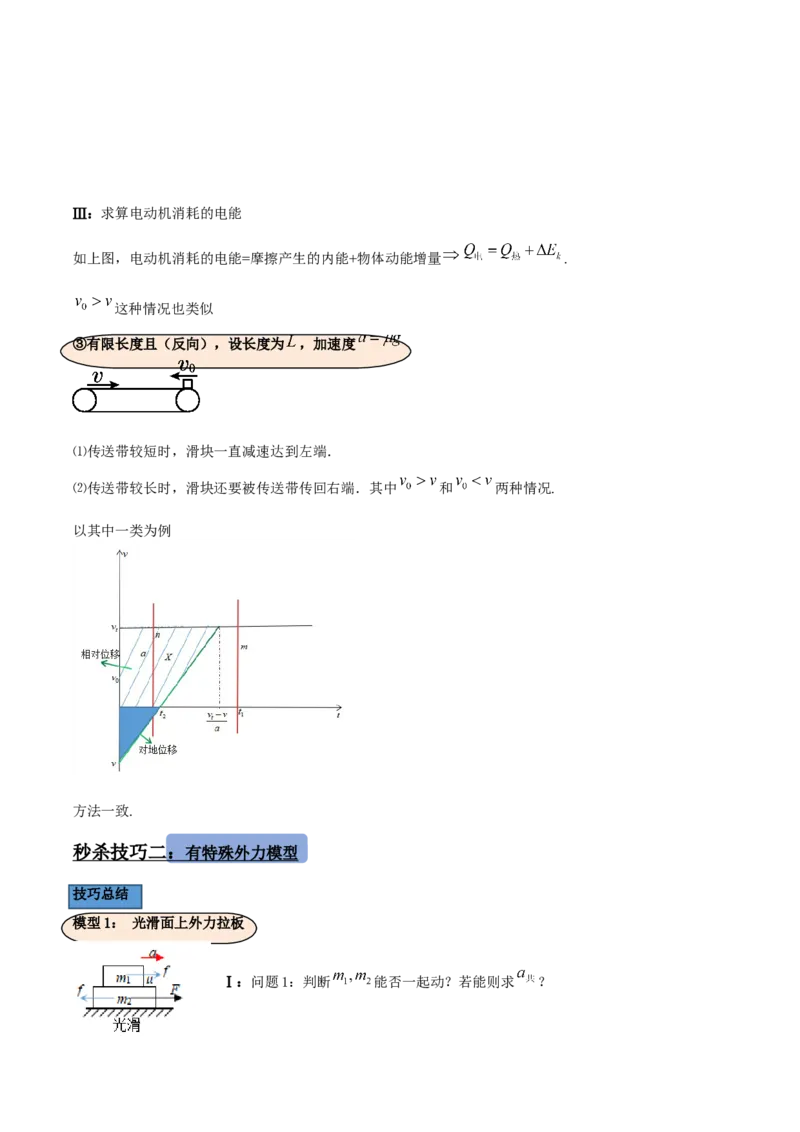
③有限长度且(反向),设长度为
,加速度
⑴传送带较短时,滑块一直减速达到左端.
⑵传送带较长时,滑块还要被传送带传回右端.其中
和
两种情况.
以其中一类为例
方法一致.
秒杀技巧

 二
  :
  有特殊外力模型


技巧总结
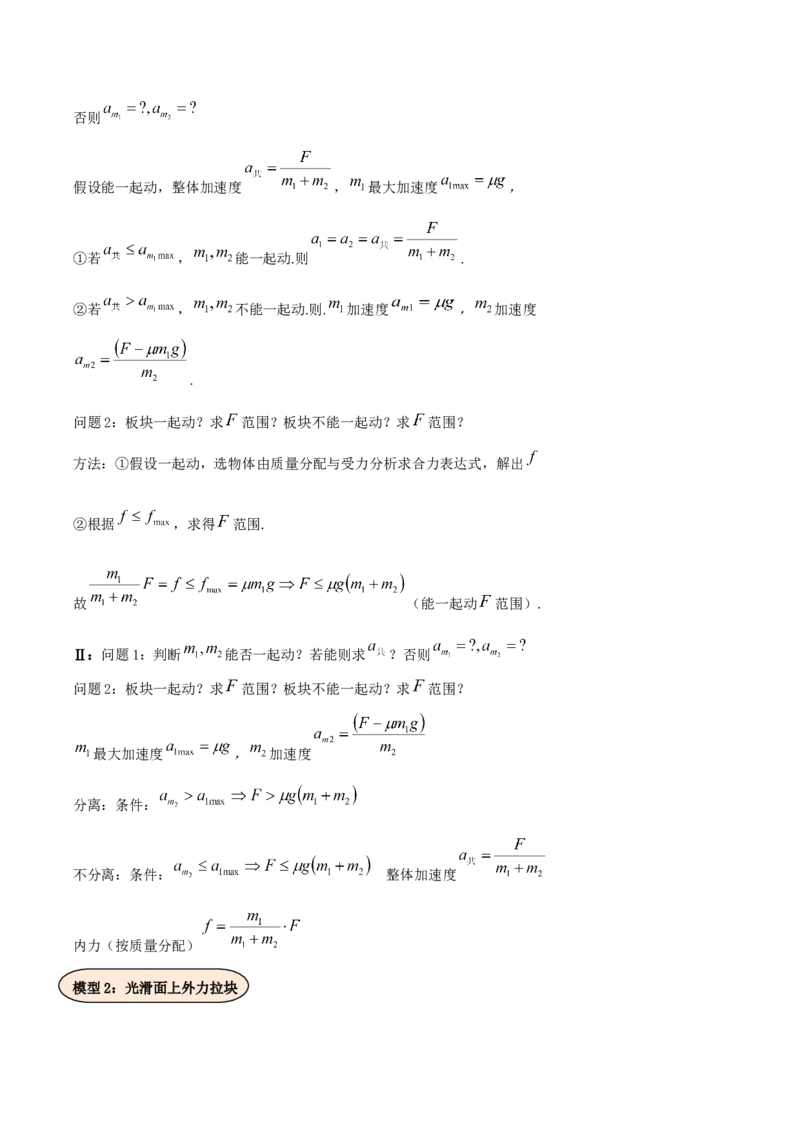
模型1: 光滑面上外力拉板
Ⅰ:问题1:判断
能否一起动?若能则求
?
否则
假设能一起动,整体加速度
,
最大加速度
,
①若
,
能一起动.则
.
②若
,
不能一起动.则.
加速度
,
加速度
.
问题2:板块一起动?求
范围?板块不能一起动?求
范围?
方法:①假设一起动,选物体由质量分配与受力分析求合力表达式,解出
②根据
,求得
范围.
故
(能一起动
范围).
Ⅱ:问题1:判断
能否一起动?若能则求
?否则
问题2:板块一起动?求
范围?板块不能一起动?求
范围?
最大加速度
,
加速度
分离:条件:
不分离:条件:
  整体加速度
内力(按质量分配)
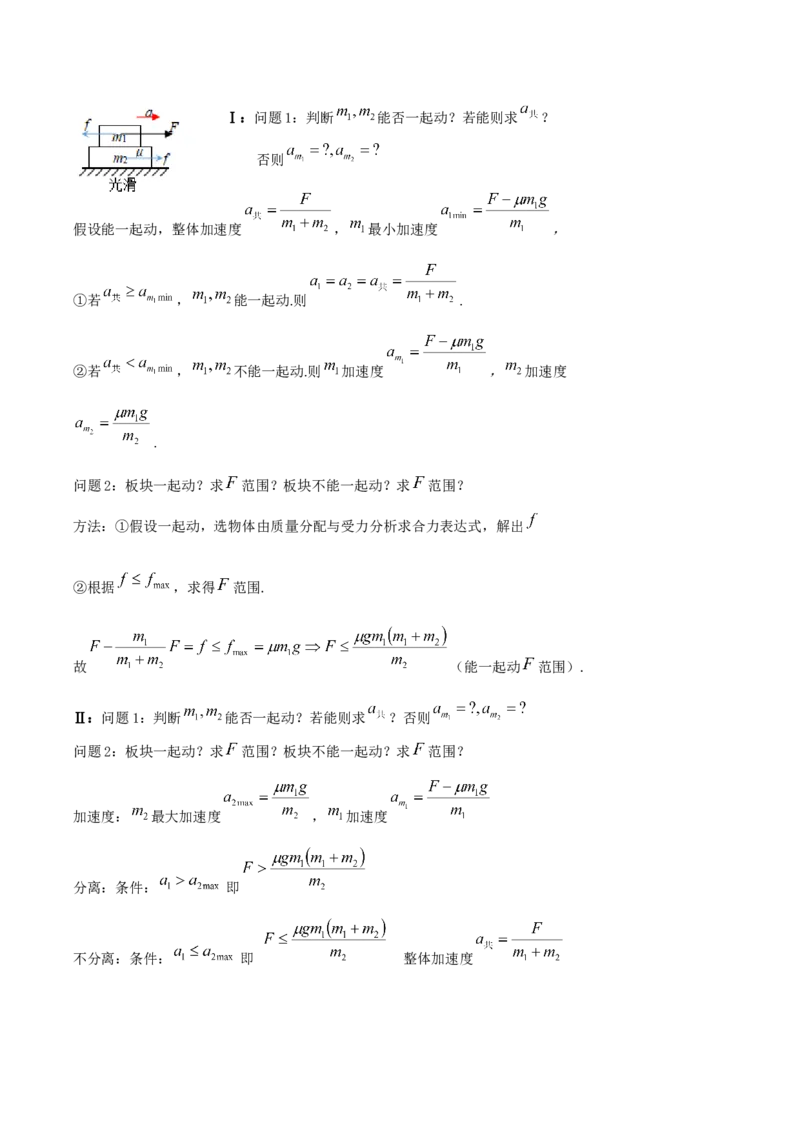
模型2:光滑面上外力拉块
Ⅰ:问题1:判断
能否一起动?若能则求
?
否则
假设能一起动,整体加速度
,
最小加速度
,
①若
,
能一起动.则
.
②若
,
不能一起动.则
加速度
,
加速度
.
问题2:板块一起动?求
范围?板块不能一起动?求
范围?
方法:①假设一起动,选物体由质量分配与受力分析求合力表达式,解出
②根据
,求得
范围.
故
(能一起动
范围).
Ⅱ:问题1:判断
能否一起动?若能则求
?否则
问题2:板块一起动?求
范围?板块不能一起动?求
范围?
加速度:
最大加速度
,
加速度
分离:条件:
 即
不分离:条件:
 即
  整体加速度
内力(质量分配)
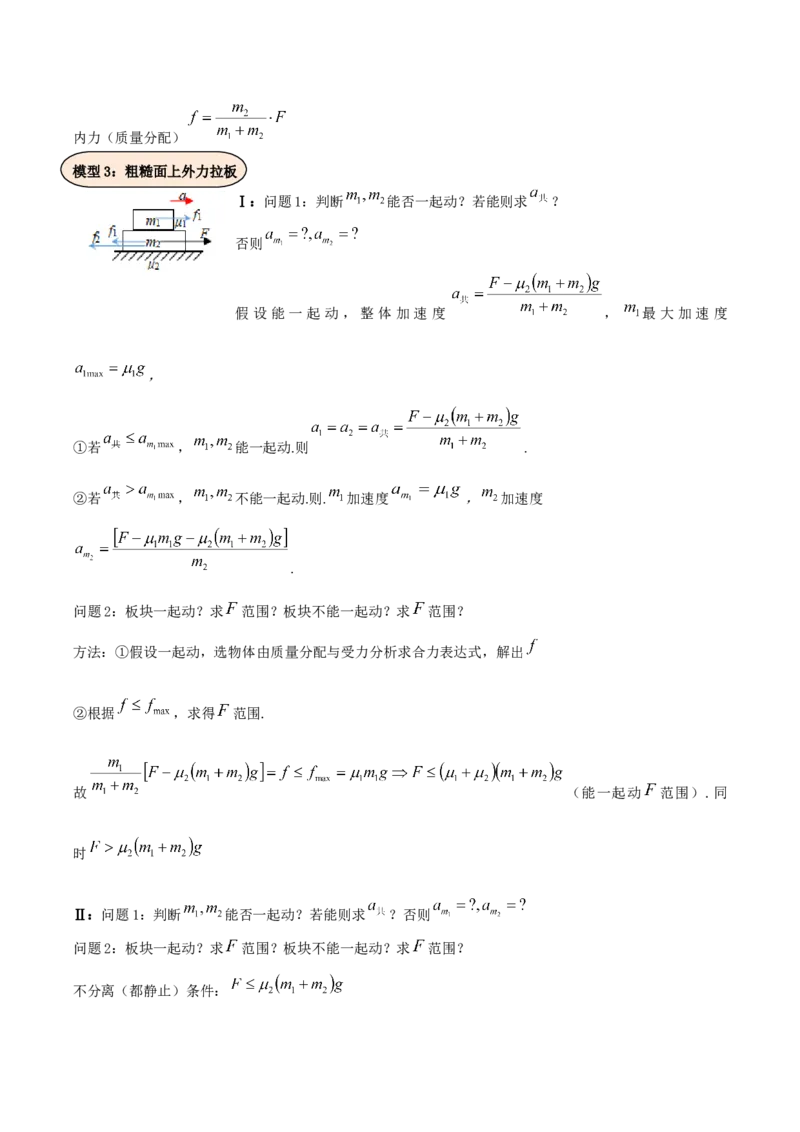
模型3:粗糙面上外力拉板
Ⅰ:问题1:判断
能否一起动?若能则求
?
否则
假设能一起动,整体加速度
,
最大加速度
,
①若
,
能一起动.则
.
②若
,
不能一起动.则.
加速度
,
加速度
.
问题2:板块一起动?求
范围?板块不能一起动?求
范围?
方法:①假设一起动,选物体由质量分配与受力分析求合力表达式,解出
②根据
,求得
范围.
故
(能一起动
范围).同
时
Ⅱ:问题1:判断
能否一起动?若能则求
?否则
问题2:板块一起动?求
范围?板块不能一起动?求
范围?
不分离(都静止)条件:
不分离(一起加速)条件:
即
整体加速度
   内力
分离条件:
a 即
外力区间范围
(建议用时:20 分钟)
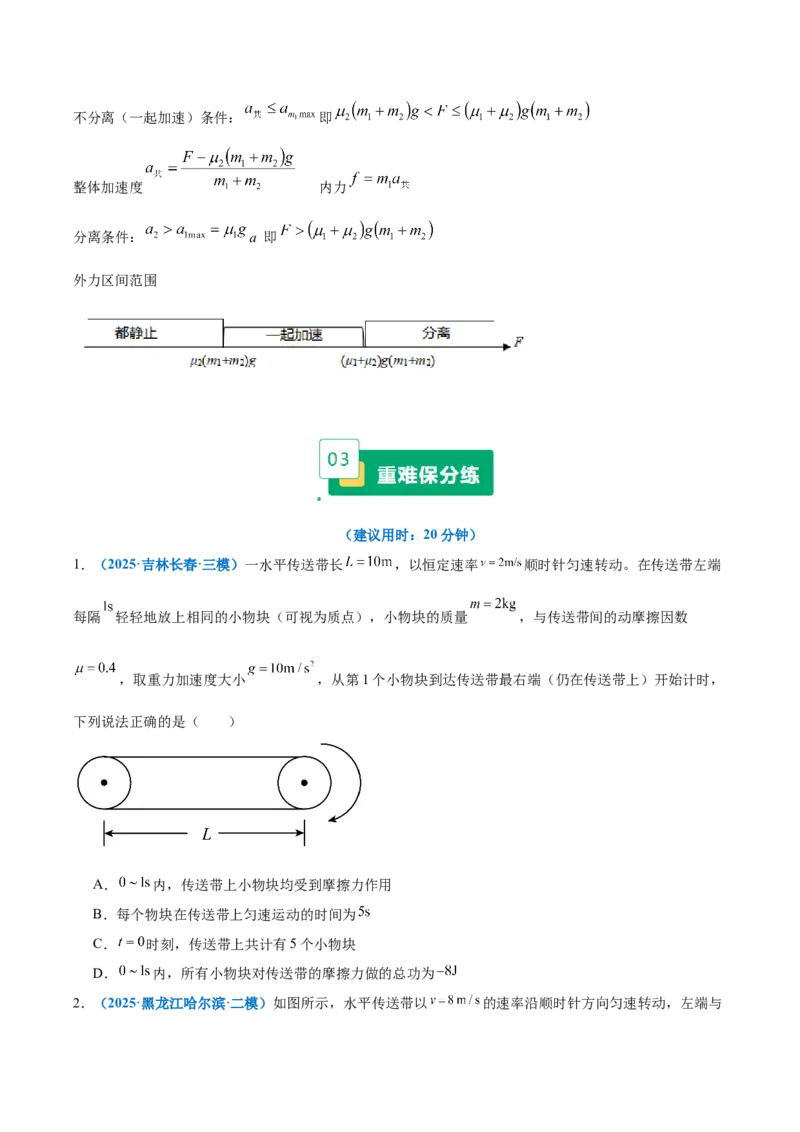
1.(2025·吉林长春·三模)一水平传送带长
,以恒定速率
顺时针匀速转动。在传送带左端
每隔
轻轻地放上相同的小物块(可视为质点),小物块的质量
,与传送带间的动摩擦因数
,取重力加速度大小
,从第1 个小物块到达传送带最右端(仍在传送带上)开始计时,
下列说法正确的是(  )
A.
内,传送带上小物块均受到摩擦力作用
B.每个物块在传送带上匀速运动的时间为
C.
时刻,传送带上共计有5 个小物块
D.
内,所有小物块对传送带的摩擦力做的总功为
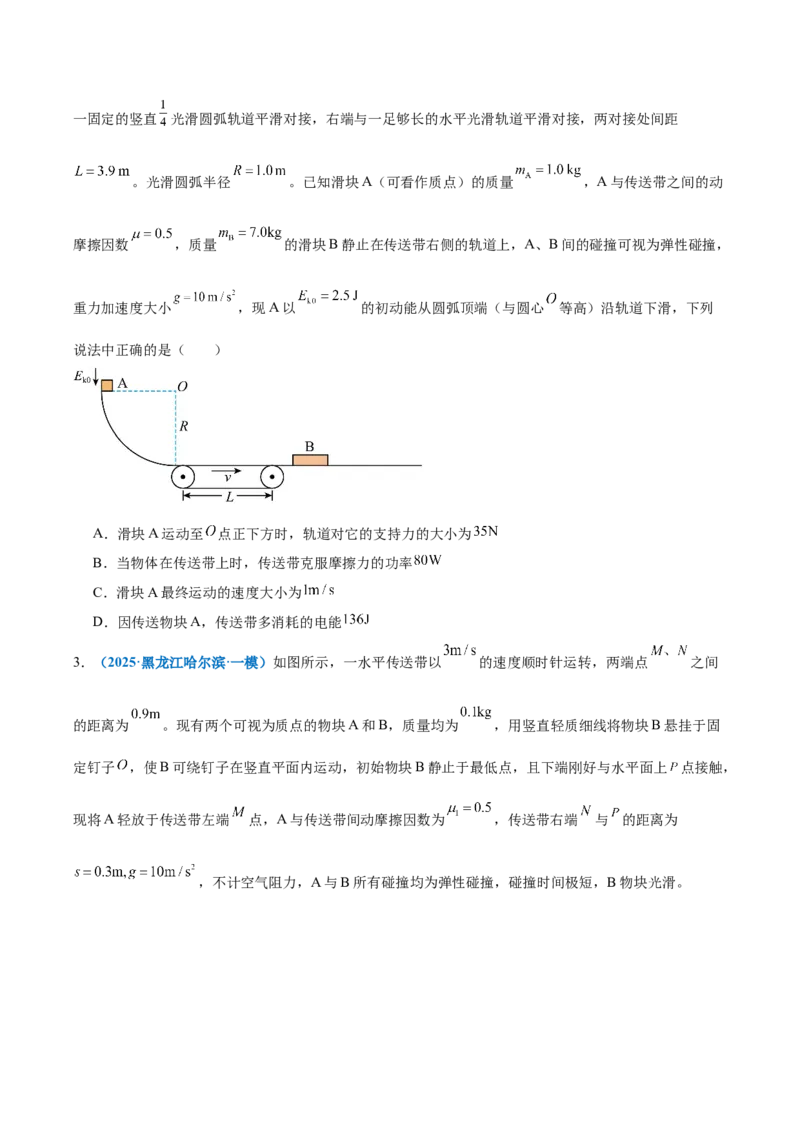
2.(2025·黑龙江哈尔滨·二模)如图所示,水平传送带以
的速率沿顺时针方向匀速转动,左端与
一固定的竖直
光滑圆弧轨道平滑对接,右端与一足够长的水平光滑轨道平滑对接,两对接处间距
。光滑圆弧半径
。已知滑块A(可看作质点)的质量
,A 与传送带之间的动
摩擦因数
,质量
的滑块B 静止在传送带右侧的轨道上,A、B 间的碰撞可视为弹性碰撞,
重力加速度大小
,现A 以
的初动能从圆弧顶端(与圆心
等高)沿轨道下滑,下列
说法中正确的是(  )
A.滑块A 运动至
点正下方时,轨道对它的支持力的大小为
B.当物体在传送带上时,传送带克服摩擦力的功率
C.滑块A 最终运动的速度大小为
D.因传送物块A,传送带多消耗的电能
3.(2025·黑龙江哈尔滨·一模)如图所示,一水平传送带以
的速度顺时针运转,两端点
之间
的距离为
。现有两个可视为质点的物块A 和B,质量均为
,用竖直轻质细线将物块B 悬挂于固
定钉子
,使B 可绕钉子在竖直平面内运动,初始物块B 静止于最低点,且下端刚好与水平面上
点接触,
现将A 轻放于传送带左端
点,A 与传送带间动摩擦因数为
,传送带右端
与
的距离为
,不计空气阻力,A 与B 所有碰撞均为弹性碰撞,碰撞时间极短,B 物块光滑。
(1)求物块A 离开传送带时的速度;
(2)若传送带右侧的水平面光滑,为使碰撞结束后,B 做完整的圆周运动,悬线长度
应满足什么条件?
(3)若悬线长度
,且传送带右侧的水平面粗糙,物块A 与水平面之间的动摩擦因数
,仍将
物块A 轻放于传送带左端,求物块A 与B 能碰撞多少次,及整个过程中,物块A 运动的总路程。
4.(2025·黑龙江·二模)如图所示,长
的水平传送带以恒定的速度
向左传动,其左端与
长
的水平面平滑地衔接,紧靠水平面的左端放置长
,质量
的长木板C,长
木板C 的上表面与右侧的水平面等高。质量
的滑块A 轻轻地放到传送带的最右端,经过一段时
间与放在水平面右端、质量
的滑块B 发生弹性碰撞,已知滑块A 与传送带间的动摩擦因数
,两滑块与水平面以及与长木板C 上表面间的动摩擦因数均为
,长木板的下表面光滑,重
力加速度g 取
,两滑块均可视为质点,求:
(1)两滑块碰后瞬间,滑块A 的速度;
(2)两滑块能否发生第二次碰撞?若能,两次碰撞的时间间隔;若不能,请说明理由;
(3)若传送带的长度可调,则滑块B 恰好不能从长木板C 左端滑出时的传送带长度。
5.(2024·黑龙江哈尔滨·模拟预测)利用下图光电计时器测量物体A、B 的速度。光滑水平导轨MN 上放
两个相同物块A 和B,MN 左端有一挡板P。MN 右端N 处与水平传送带平滑连接,现将宽度为
的两黑色遮光条分别贴在物块A 和B 上,且高出物块,并使高出物块部分在通过光电门时
挡光。传送带水平部分的长度L=8m,沿逆时针方向以恒定速度
匀速传动。物块B 与传送带间的
动摩擦因数
,质量
。开始时在A 和B 之间压缩一轻弹簧,锁定其处于静止状态。现
解除锁定,弹开物块A 和B,迅速移去轻弹簧,之后两物块第一次通过光电门,计时器显示读数均为
。g 取
,所有碰撞均为弹性碰撞。下列说法中正确的是(  )
A.弹簧储存的弹性势能为16J
B.物块B 沿传送带向右滑动的最远距离为9m
C.物块B 滑回水平面MN 的速度大小为4m/s
D.若物体B 仅在返回水平面MN 后,才会与物块A 发生碰撞,则从开始运动到即将碰撞第15 次的过
程中,物块B 与传送带之间的摩擦生热为720J
6.(2025·黑龙江吉林·模拟预测)如图所示,生产车间有两个完全相同的水平传送带甲和乙,它们相互垂
直且等高,正常工作时都匀速运动,速度大小分别为2m/s、3m/s,将工件(视为质点)轻放到传送带甲上,
工件离开传送带甲前已经与传送带甲的速度相同,并平稳地传送到传送带乙上,且不会从传送带乙的右侧
掉落,工件与传送带的摩擦因数为0.5,g=10m/s2,两传送带正常工作时,对其中一个工件A 在传送带乙上
留下的痕迹,痕迹的长度为(  )
A.1.3m
B.1.6m
C.0.9m
D.0.4m
7.(2025·吉林长春·模拟预测)如图所示,与水平地面成37°角的传送带长为10m,以恒定速率2m/s 顺时
针转动。现将一质量为5kg 的货物(可视为质点)无初速度放在传送带的底端M 处,货物最终从顶端N 处
掉落传送带,已知货物与传动带之间的摩擦因数为
,
,
,
,求:
(1)货物从M 运动到N 所需要的时间;
(2)货物与传送带之间因摩擦而产生的热量;
(3)传送带因运送货物需要多消耗的电能。
8.(2025·辽宁锦州·模拟预测)气压式缓冲机是一种利用压缩空气来减缓冲击力或振动的机械装置。气压
式缓冲机主要由气缸和活塞组成。气缸是一个封闭的空间,内部充有一定量的空气。当缓冲机受到外部冲
击时,活塞在气缸内移动,压缩气缸内的空气吸收和分散冲击能量,达到减缓或消除冲击和振动的目的。
某生产线上一个工件质量为
(工件可视为质点),从长度为
的水平传送带左端静止释放,
传送带始终以
匀速运行,传送带与工件间的动摩擦因数为
,重力加速度
,为
防止工件损坏,工件到传送带右端后与固定在传送带右端平台上的气压式缓冲机活塞碰撞(工件与气缸壁
不碰撞),并与活塞结合为一个整体。工件和气压式缓冲机活塞与气缸内壁间均无摩擦且不漏气,活塞与
气缸均绝热良好,活塞质量为
,当活塞速度减为零时立即锁定活塞,压缩气体转化的内能都被
气体获得。气缸中为理想气体。求:
(1)工件运动到传送带右端需要多长时间;
(2)锁定活塞时气体的内能比最初增加多少;
(3)若活塞刚被锁定时气体的压强为外界大气压的2 倍,活塞锁定后通过缸壁上的阀门释放气体,经过足够
长时间,测定有原有气体的
释放到周围环境,且缸内气体温度下降到环境温度300K,则活塞刚被锁定
时气体的温度为多少。
(建议用时:30 分钟)
9.(2025·辽宁沈阳·模拟预测)一游戏装置的竖直截面如图所示,倾角为
的轨道AB 与半径
的螺旋圆轨道BCDE 相切于B 点,圆轨道最低点C 和E 略微错开;螺旋圆轨道BCDE、水平轨道EF、顺时
针转动的水平传送带FG 及水平轨道GK 平滑连接,轨道的右端K 固定一轻质弹簧,弹簧自然伸长时其自
由端的位置在H 点。在F 点的左侧放置一个质量为
的滑块b(可视为质点)。现有一质量为
的滑块a(可视为质点)从轨道AB 上距B 点h 高处由静止开始滑下,已知各轨道长度分别为
,
,
,滑块与轨道AB、GH 间的动摩擦因数均为
,与传送带间
的动摩擦因数为
,其余轨道均光滑,传送带的速度
,整个过程中均不超过弹簧的弹性限
度。重力加速度
。
(1)若
,求滑块a 首次运动至C 点时对轨道的压力;
(2)若
,滑块a 与滑块b 发生完全非弹性碰撞,求两滑块最终停止的位置到G 点的距离。
10.(2025·辽宁朝阳·模拟预测)传送带以v=3m/s 顺时针转动,质量m=1kg 的煤块无初速放上传送带,与
带共速后与竖直悬挂的质量M=3kg 的小球碰撞并粘合(碰撞为正碰)。小球位置刚好不接触传送带,已知
煤块与传送带摩擦因数
,传送带长L=4m,悬挂小球的轻绳长度为s=1m 求:
(1)煤块与小球碰撞前运动的时间;
(2)碰撞后煤块速度大小;
(3)煤块最终离传送带左端的最大水平距离。
11.(2025·辽宁·模拟预测)如图(a)所示,长度为
的水平传送带以恒定的速率
顺时
针转动,传送带右侧平台上紧靠传送带静置有一长度为
质量为
的“L”形木板,木板的上表
面与传送带上表面等高。现将质量为
的铁块无初速度放置在传送带左端,铁块在传送带上运动一
段时间后滑上木板,铁块在传送带上运动的过程中,速度ν 随时间t 变化关系如图(b)所示,铁块从传送
带滑上木板的速度不变。已知铁块与木板之间的动摩擦因数为
木板与平台之间的动摩擦因数为
最大静摩擦力等于滑动摩擦力,铁块与木板右端挡板的碰撞为弹性正碰,碰撞时间极短,重力加
速度g 取
求:
(1)铁块与传送带之间的动摩擦因数;
(2)木板运动的最大速度;
(3)铁块在木板上滑动的总路程。
12.(2025·辽宁沈阳·二模)如图所示,水平传送带以
的速度顺时针匀速转动,质量均为
的两个可视为质点的滑块A、B 与传送带间的动摩擦因数均为
。现让A、B 分别从传送
带的两端同时滑上传送带,滑上时速度的大小均为
,两滑块在传送带上恰好相遇未相碰,重力加
速度
,下列说法正确的是(  )
A.两滑块从滑上传送带到相遇所用的时间为0.8s
B.A、B 相遇时与传送带左端的距离为2.4m
C.传送带的长度为6m
D.滑块从滑上传送带到相遇,两滑块与传送带之间因摩擦产生的热量为10J
13.(2025·辽宁·三模)如图所示,以
的速度顺时针匀速转动的水平传送带,右侧连接一光滑水
平面,上有一静止小球,小球质量
。质量
的物体由左侧开始运动,滑到传送带上的A
点时速度大小
;物体和传送带之间的动摩擦因数
,传送带AB 之间的距离
,小
球距B 点间距为0.2m。物体与小球、发生弹性正碰,重力加速度取
。下列说法正确的是
(  )
A.物体第一次与小球碰撞后,在传送带上向左滑行的最大距离为0.4m
B.整个运动过程中,物块与传送带摩擦生热3.2J
C.经过足够长的时间之后,物块与小球间的距离为2m
D.若调整物块质量,使其在第一次碰撞后能追上小球,则其质量取值范围为
14.(2025·辽宁·三模)如图,与水平面夹角为
的倾斜传送带以恒定速率顺时针转动,传送带右端上方
的挡板上固定着一个与传送带平行的轻弹簧,质量为
的小物块P 随传送带一起向下匀速运动,P 接触弹
簧后弹簧的最大压缩量为
,设P 与传送带之间的最大静摩擦力等于滑动摩擦力,重力加速度为
。从
接触弹簧开始,到第一次弹簧压缩到最短的过程中(  )
A.P 一直做减速运动最终静止不动
B.P 先做匀速运动后做减速运动
C.传送带对P 做功的功率先减小后变大再变小
D.弹簧的最大弹性势能等于
15.(2025·辽宁沈阳·三模)京东亚洲一号无人仓采用全球领先的智能物流技术,其中包裹分拣系统由智
能分拣机器人和多段传送带协同工作组成。该系统包含:倾角
、长度
的倾斜滑道AB:长度
、以
水平向右匀速运行的传送带BC,包裹与AB、BC 间的动摩擦因数分别为
,
;智能分拣区CD 由半径R=1.5m 且角速度可调的水平匀速旋转平台组成,分拣机器人在C 点识别
包裹后,会在合适位置施加水平推力调整包裹运动方向(不改变速度大小),使包裹从出库段输出(离开
分拣区之前,包裹已与转台保持相对静止),如图所示,传送带DE 是其中一个出库段;某包裹质量
m=1kg,从A 点静止释放,经BC 段、圆弧CD 段后从E 点离开系统。各轨道间由光滑圆弧相连,包裹可以
看成质点,忽略空气阻力,重力加速度
。下列说法正确的是(  )
A.包裹刚到水平传送带B 点时所受摩擦力方向水平向左
B.包裹在水平轨道BC 段先向右做减速运动再做匀速运动
C.由B 到C 的过程中,因传送带运送包裹节省电能
J
D.若分拣区水平转台角速度为
,则由C 到D 过程中,包裹动能变化量为0.875J
16.(2025·辽宁沈阳·二模)一水平传送带长
m,以恒定速率
m/s 沿顺时针方向匀速转动。在传
送带左端每隔1s 轻放一个相同的小物块,小物块的质量
kg,与传送带间的动摩擦因数
,忽略
小物块的尺寸,
取
m/s2,从第1 个小物块到达传送带最右端开始计时,下列说法正确的是(  )
A.每个小物块在传送带上运动的时间为10s
B.计时开始时刻,第8 个小物块刚放上传送带
C.计时后1s 内,传送带对所有小物块摩擦力的总冲量大小为
N·s
D.计时后1s 内,所有小物块对传送带的摩擦力做的总功为
J
17.(2025·辽宁丹东·模拟预测)如图所示,粗糙地面上有一长木板C,滑块A、B 位于C 上表面,滑块A
位于C 的最右端,滑块A、B 相距3m,三者的质量分别为
,
,C 与A、B、地面之
间的动摩擦因数分别为0.1、0.35、0.1。初始时,三者均处于静止状态。现给C 一个水平向右、大小等于
16N 的力F,作用了一段时间之后,A 和B 发生碰撞且碰撞时间极短,碰撞之后滑块A、B 粘连在一起。
从此刻开始,力F 方向不变,大小变为5N,在接下来的运动过程中,A、B 始终没有离开C。(滑块A、
B 可以视为质点,最大静摩擦力可认为等于滑动摩擦力,重力加速度
)则下列说法中正确的是
(  )
A.在滑块A、B 碰撞之前,滑块B 与木板C 保持相对静止
B.从初始时刻到滑块A、B 发生碰撞的过程所用时间是
C.在滑块A、B 碰撞瞬间,滑块A 的动量变为
D.长木板C 的长度至少为3.075m
18.(2025·辽宁·二模)如图甲所示,一木板静止在粗糙水平面上,可视为质点的物块放在木板右端。
时,给木板一初速度
,木板和物块运动的
图像如图乙所示,整个过程物块未离开木板,图乙中
所标物理量均已知,长木板和物块的质量均为m。下列说法正确的是(  )
A.物块在
前后瞬间加速度大小不相同
B.木板长度至少为
C.全过程,物块与木板间摩擦产生的热量为
D.木板与地面间的动摩擦因数为
(建议用时:40 分钟)
19.(2025·辽宁鞍山·一模)如图1 所示,一质量为M 的足够长木板静止在地面上,其左端放置一个质量
为m 的小物块,
时刻起在物块上加一个水平向右的力F,大小与时间满足关系
,其中
,
从此时起,木板和物块的加速度大小随时间变化的关系如图2 所示,重力加速度g 取
。根据题干及
图2 中所给出的数据可知(  )

A.长木板的质量为
B.
时小物块的速度大小为
C.物块和长木板之间的动摩擦因数为0.5
D.物块和长木板之间的动摩擦因数为0.4
20.(2025·黑龙江·模拟预测)如图甲所示,滑块A 放在静止于水平地面上的木板B 右端,已知滑块A 与
木板B 的质量均为
时刻滑块A 以
的初速度向左运动,同时在木板右端加一个水平
向右的外力
,作用
后撤去外力
,前
内滑块和木板的
关系图像如图乙所示。设最大静摩
擦力等于滑动摩擦力,滑块始终没有离开木板,取重力加速度
。则(   )
A.滑块与木板间的动摩擦因数为0.1
B.木板与地面间的动摩擦因数为0.4
C.木板长度至少
滑块才能不掉
D.整个过程中系统摩擦生热共
21.(2025·辽宁大连·三模)如图所示,质量均为
的物块A 和B 叠放在水平地面上,左边缘对齐。
A 与B、B 与地面间的动摩擦因数均为
。先敲击A,A 立即获得水平向右的初速度,在B 上滑动距
离
后停下。接着敲击B,B 立即获得水平向右的初速度,A、B 都向右运动,左边缘再次对齐时恰
好相对静止,此后两者一起运动至停下。最大静摩擦力等于滑动摩擦力,物块A 长度可忽略不计,重力加
速度
。求:
(1)A 被敲击后获得的初速度大小
;
(2)在左边缘再次对齐的前、后,B 运动加速度的大小
、
;
(3)B 被敲击后获得的初速度大小
及整个过程中B 与地面之间的摩擦生热。
22.(2025·辽宁沈阳·模拟预测)如图,在光滑水平地面上一足够长的木板b 以速度2v0向右做匀速运动,
某时刻将物块a 轻放在b 上,同时对a 施加水平向右的恒力F。a、b 质量相等,a 与b 间的最大静摩擦力等
于滑动摩擦力。从a 放到b 上开始计时,关于a、b 运动的速度v 随时间t 变化的图像可能正确的是
(  )
A.
B.
C.
D.
23.(2025·辽宁·模拟预测)如图所示,A、B、C 三个物体静止叠放在水平桌面上,物体A 的质量为
,
B 和C 的质量都是
,A、B 间的动摩擦因数为
,B、C 间的动摩擦因数为
,B 和地面间的动摩擦因数
为
,设B 足够长以保证A、C 不会从B 上滑落,最大静摩擦力等于滑动摩擦力,重力加速度为
。现对
A 施加一水平向右的拉力
,则下列说法正确的是(  )
A.为了使A、B、C 均静止,
应小于
B.无论力
为何值,B 的加速度不会超过
C.无论力
为何值,C 的加速度不会超过
D.当
时,B、C 间会相对滑动
24.(2025·辽宁·模拟预测)如图所示,足够长的木板Q 静置在水平地面上,滑块P 以水平速度
从左端滑上Q。已知P、Q 的质量分别为
,
,P、Q 之间的动摩擦因数
,Q 与地面
之间的动摩擦因数
,最大静摩擦力等于滑动摩擦力,重力加速度g 取
。
、
分别表示
P、Q 的速度,
、
分别表示P、Q 的动能,
、
分别表示P、Q 的位移,下列图像正确的是(
)
A.
B.
C.
D.