文档文本内容
第1 讲 动量 动量定理及其应用
1.动量、动量的变化量、冲量
(1)动量
①定义:物体的质量和速度的乘积。
②表达式:p=m  v  。
③方向:动量的方向与速度的方向相同。
(2)动量的变化量
①因为动量是矢量,动量的变化量Δp 也是矢量,其方向与速度的改变量Δv 的方向相
同。
②动量的变化量Δp,一般用末动量p′减去初动量p 进行矢量运算,也称为动量的增量,
即Δp=p  ′ -
  p  。
(3)冲量
①定义:力与力的作用时间的乘积叫作力的冲量。
②公式:I =
  F  Δ  t 。
③单位:N·s。
④方向:冲量是矢量,其方向与力的方向相同。
2.动量定理
(1)内容:物体在一个过程中所受力的冲量等于它在这个过程始末的动量变化量。
(2)公式:F  ( t ′ -
  t ) =
  m  v  ′ -
  m  v  或I =
  p  ′ -
  p  。
(3)动量定理的理解
①动量定理反映了力的冲量与动量变化量之间的因果关系,即合力的冲量是原因,物体
的动量变化量是结果。
②动量定理中的冲量是合力的冲量,而不是某一个力的冲量,它可以是合力的冲量,可
以是各力冲量的矢量和,也可以是外力在不同阶段冲量的矢量和。
③动量定理表达式是矢量式,等号包含了大小相等、方向相同两方面的含义。
考点一 对动量和冲量的理解
1.动能、动量、动量变化量的比较
项目
动能
动量
动量变化量
定义
物体由于运动而具有的
能量
物体的质量和速度的乘
积
物体末动量与初动量的
矢量差
定义式
Ek=mv2
p=mv
Δp=p′-p
标矢性
标量
矢量
矢量
特点
状态量
状态量
过程量
关联
方程
Ek=,Ek=pv,p=,p=
联系
(1)都是相对量,与参考系的选取有关,通常选取地面为参考系
(2)若物体的动能发生变化,则动量一定也发生变化;但动量发生变化时动
能不一定发生变化
2.冲量的计算方法
(1)恒力的冲量:直接用定义式I=Ft 计算。
(2)变力的冲量
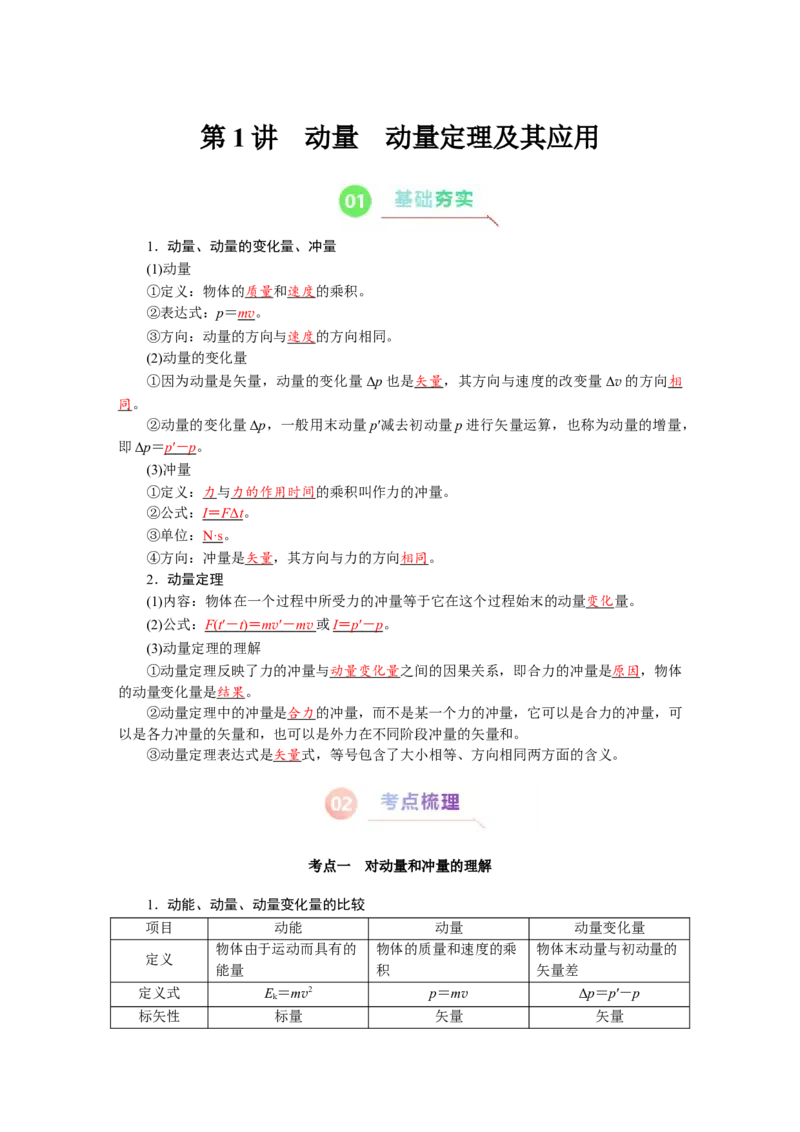
①图像法:作出F-t 图像,图像与t 轴所围的面积即为变力的冲量,如图所示。
②动量定理法:对于易确定始、末时刻动量的情况,可用动量定理求解。
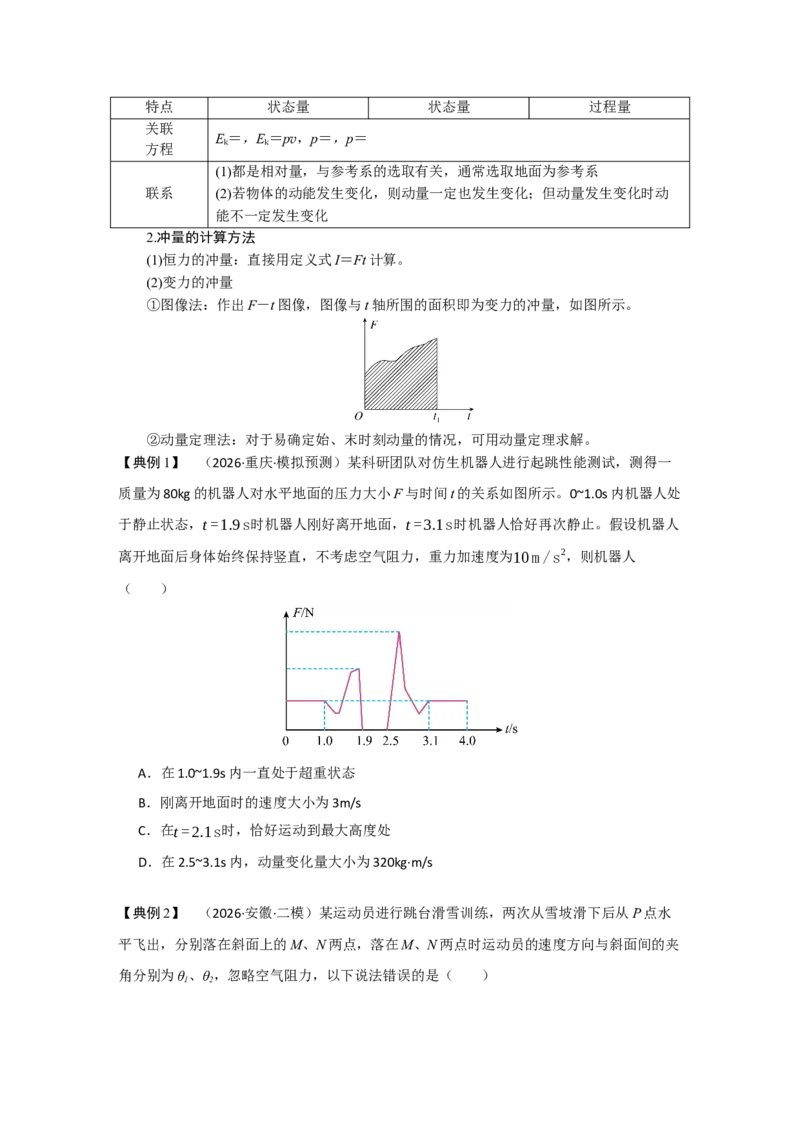
【典例1】 (2026·重庆·模拟预测)某科研团队对仿生机器人进行起跳性能测试,测得一
质量为80kg 的机器人对水平地面的压力大小F 与时间t 的关系如图所示。0~1.0s 内机器人处
于静止状态,t =1.9s时机器人刚好离开地面,t =3.1s时机器人恰好再次静止。假设机器人
离开地面后身体始终保持竖直,不考虑空气阻力,重力加速度为10 m /s
2,则机器人
(  )
A.在1.0~1.9s 内一直处于超重状态
B.刚离开地面时的速度大小为3m/s
C.在t =2.1s时,恰好运动到最大高度处
D.在2.5~3.1s 内,动量变化量大小为320kg·m/s
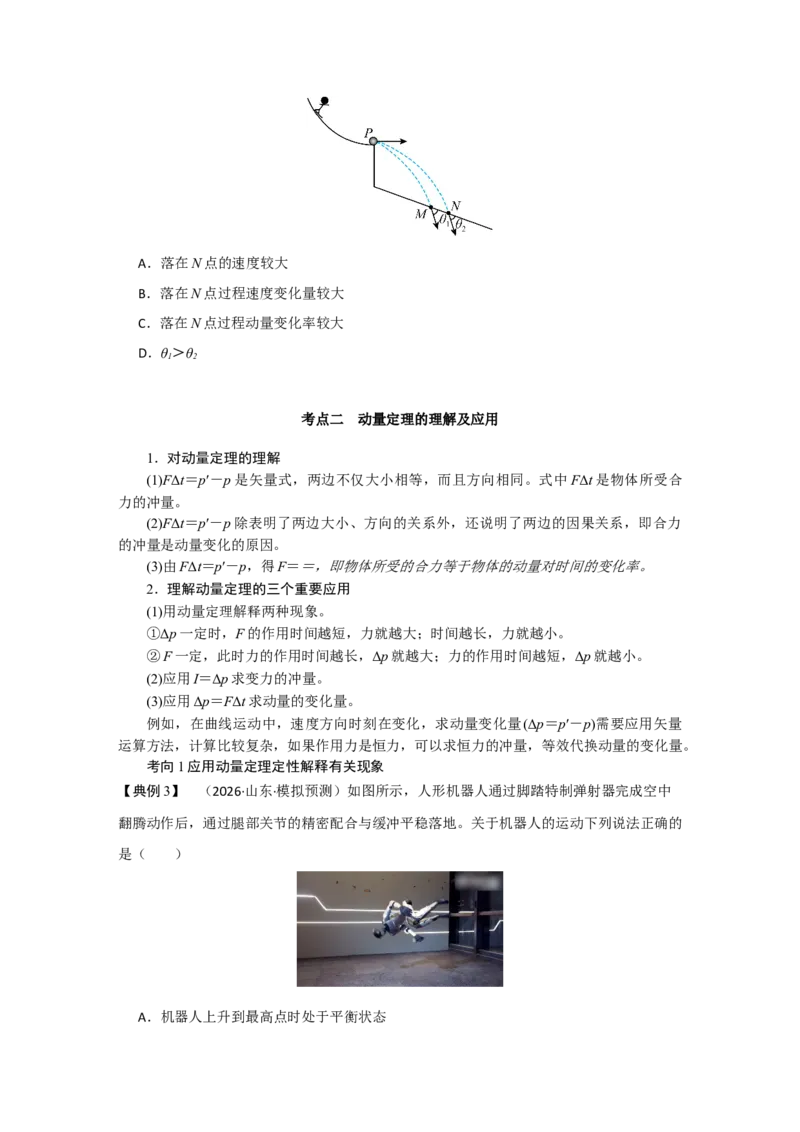
【典例2】 (2026·安徽·二模)某运动员进行跳台滑雪训练,两次从雪坡滑下后从P 点水
平飞出,分别落在斜面上的M、N 两点,落在M、N 两点时运动员的速度方向与斜面间的夹
角分别为θ1、θ2,忽略空气阻力,以下说法错误的是(  )
A.落在N 点的速度较大
B.落在N 点过程速度变化量较大
C.落在N 点过程动量变化率较大
D.θ1>θ2
考点二 动量定理的理解及应用
1.对动量定理的理解
(1)FΔt=p′-p 是矢量式,两边不仅大小相等,而且方向相同。式中FΔt 是物体所受合
力的冲量。
(2)FΔt=p′-p 除表明了两边大小、方向的关系外,还说明了两边的因果关系,即合力
的冲量是动量变化的原因。
(3)由FΔt=p′-p,得F==,即物体所受的合力等于物体的动量对时间的变化率。
2.理解动量定理的三个重要应用
(1)用动量定理解释两种现象。
①Δp 一定时,F 的作用时间越短,力就越大;时间越长,力就越小。
②F 一定,此时力的作用时间越长,Δp 就越大;力的作用时间越短,Δp 就越小。
(2)应用I=Δp 求变力的冲量。
(3)应用Δp=FΔt 求动量的变化量。
例如,在曲线运动中,速度方向时刻在变化,求动量变化量(Δp=p′-p)需要应用矢量
运算方法,计算比较复杂,如果作用力是恒力,可以求恒力的冲量,等效代换动量的变化量。
考向1 应用动量定理定性解释有关现象
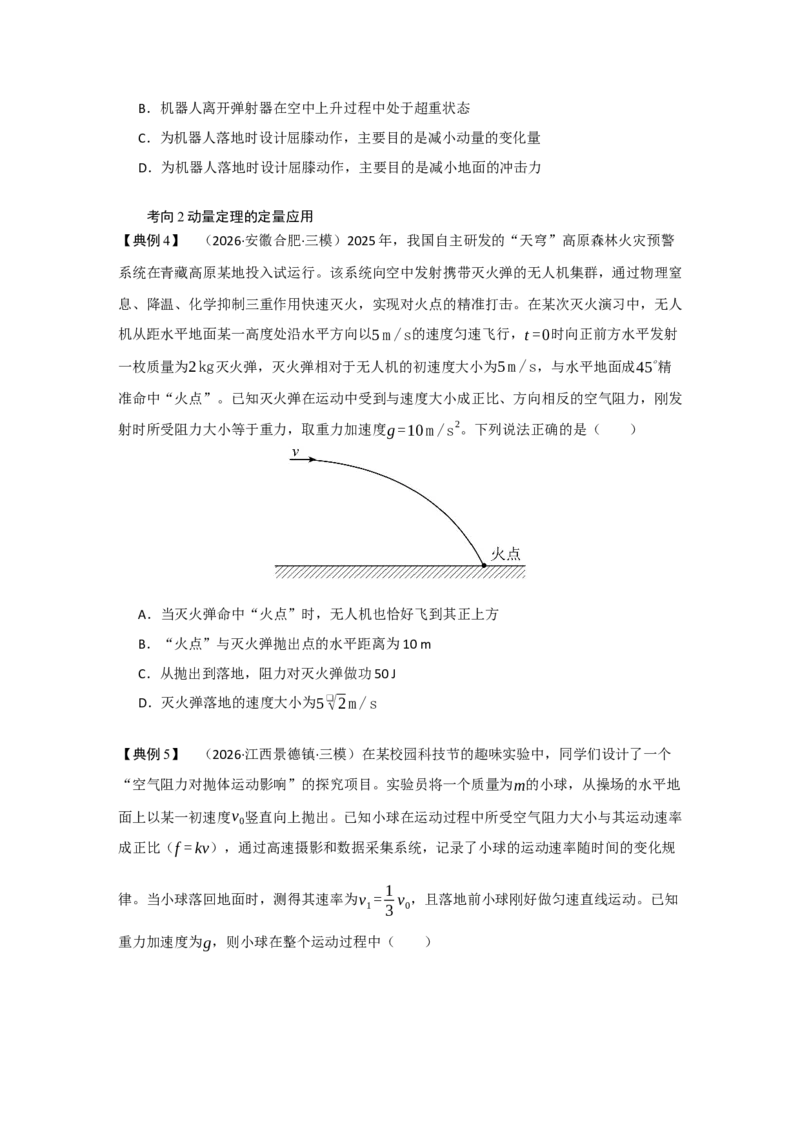
【典例3】 (2026·山东·模拟预测)如图所示,人形机器人通过脚踏特制弹射器完成空中
翻腾动作后,通过腿部关节的精密配合与缓冲平稳落地。关于机器人的运动下列说法正确的
是(  )
A.机器人上升到最高点时处于平衡状态
B.机器人离开弹射器在空中上升过程中处于超重状态
C.为机器人落地时设计屈膝动作,主要目的是减小动量的变化量
D.为机器人落地时设计屈膝动作,主要目的是减小地面的冲击力
考向2 动量定理的定量应用
【典例4】 (2026·安徽合肥·三模)2025 年,我国自主研发的“天穹”高原森林火灾预警
系统在青藏高原某地投入试运行。该系统向空中发射携带灭火弹的无人机集群,通过物理窒
息、降温、化学抑制三重作用快速灭火,实现对火点的精准打击。在某次灭火演习中,无人
机从距水平地面某一高度处沿水平方向以5 m /s的速度匀速飞行,t =0时向正前方水平发射
一枚质量为2kg灭火弹,灭火弹相对于无人机的初速度大小为5 m /s,与水平地面成45
∘精
准命中“火点”。已知灭火弹在运动中受到与速度大小成正比、方向相反的空气阻力,刚发
射时所受阻力大小等于重力,取重力加速度g=10 m /s
2。下列说法正确的是(  )
A.当灭火弹命中“火点”时,无人机也恰好飞到其正上方
B.“火点”与灭火弹抛出点的水平距离为10 m
C.从抛出到落地,阻力对灭火弹做功50 J
D.灭火弹落地的速度大小为5 ❑√2m /s
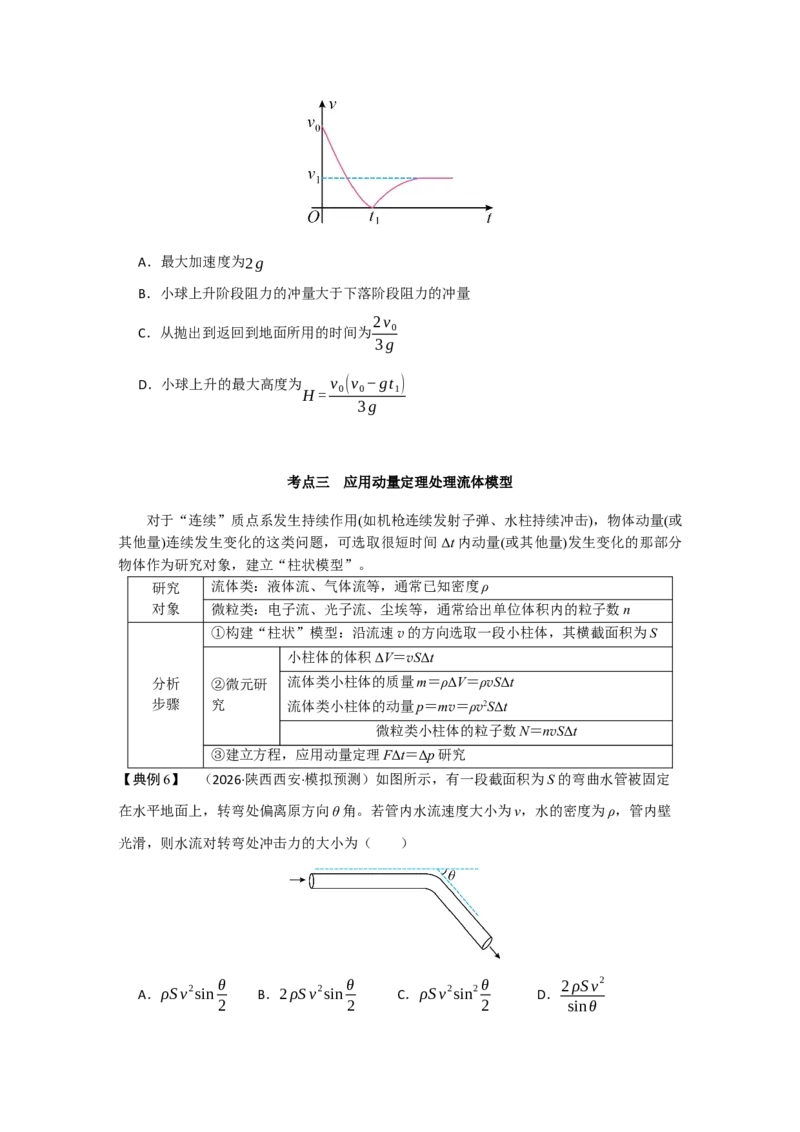
【典例5】 (2026·江西景德镇·三模)在某校园科技节的趣味实验中,同学们设计了一个
“空气阻力对抛体运动影响”的探究项目。实验员将一个质量为m的小球,从操场的水平地
面上以某一初速度v0竖直向上抛出。已知小球在运动过程中所受空气阻力大小与其运动速率
成正比(f =kv),通过高速摄影和数据采集系统,记录了小球的运动速率随时间的变化规
律。当小球落回地面时,测得其速率为v1= 1
3 v0,且落地前小球刚好做匀速直线运动。已知
重力加速度为g,则小球在整个运动过程中(  )
A.最大加速度为2 g
B.小球上升阶段阻力的冲量大于下落阶段阻力的冲量
C.从抛出到返回到地面所用的时间为2v0
3 g
D.小球上升的最大高度为H = v0(v0−gt1)
3 g
考点三 应用动量定理处理流体模型
对于“连续”质点系发生持续作用(如机枪连续发射子弹、水柱持续冲击),物体动量(或
其他量)连续发生变化的这类问题,可选取很短时间Δt 内动量(或其他量)发生变化的那部分
物体作为研究对象,建立“柱状模型”。
研究
对象
流体类:液体流、气体流等,通常已知密度ρ
微粒类:电子流、光子流、尘埃等,通常给出单位体积内的粒子数n
分析
步骤
①构建“柱状”模型:沿流速v 的方向选取一段小柱体,其横截面积为S
②微元研
究
小柱体的体积ΔV=vSΔt
流体类小柱体的质量m=ρΔV=ρvSΔt
流体类小柱体的动量p=mv=ρv2SΔt
微粒类小柱体的粒子数N=nvSΔt
③建立方程,应用动量定理FΔt=Δp 研究
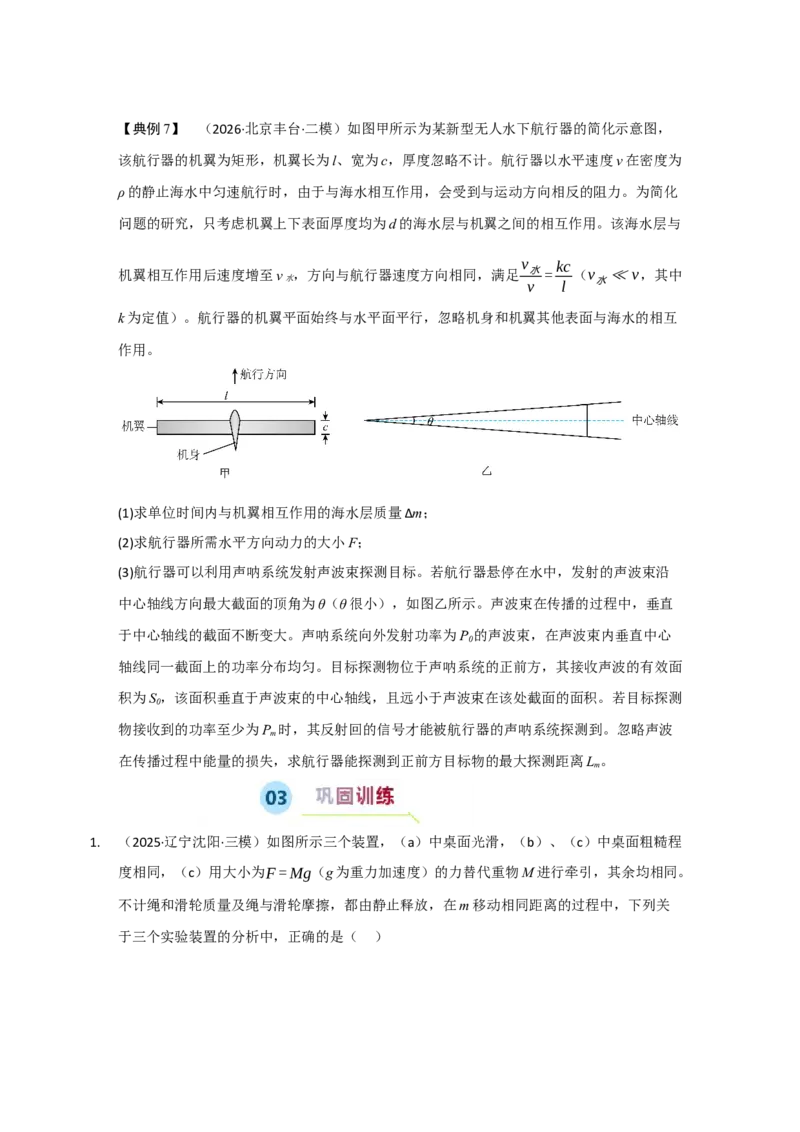
【典例6】 (2026·陕西西安·模拟预测)如图所示,有一段截面积为S 的弯曲水管被固定
在水平地面上,转弯处偏离原方向θ 角。若管内水流速度大小为v,水的密度为ρ,管内壁
光滑,则水流对转弯处冲击力的大小为(  )
A.ρS v
2sin θ
2
B.2 ρS v
2sin θ
2
C.ρS v
2sin
2 θ
2
D.2 ρS v
2
sinθ
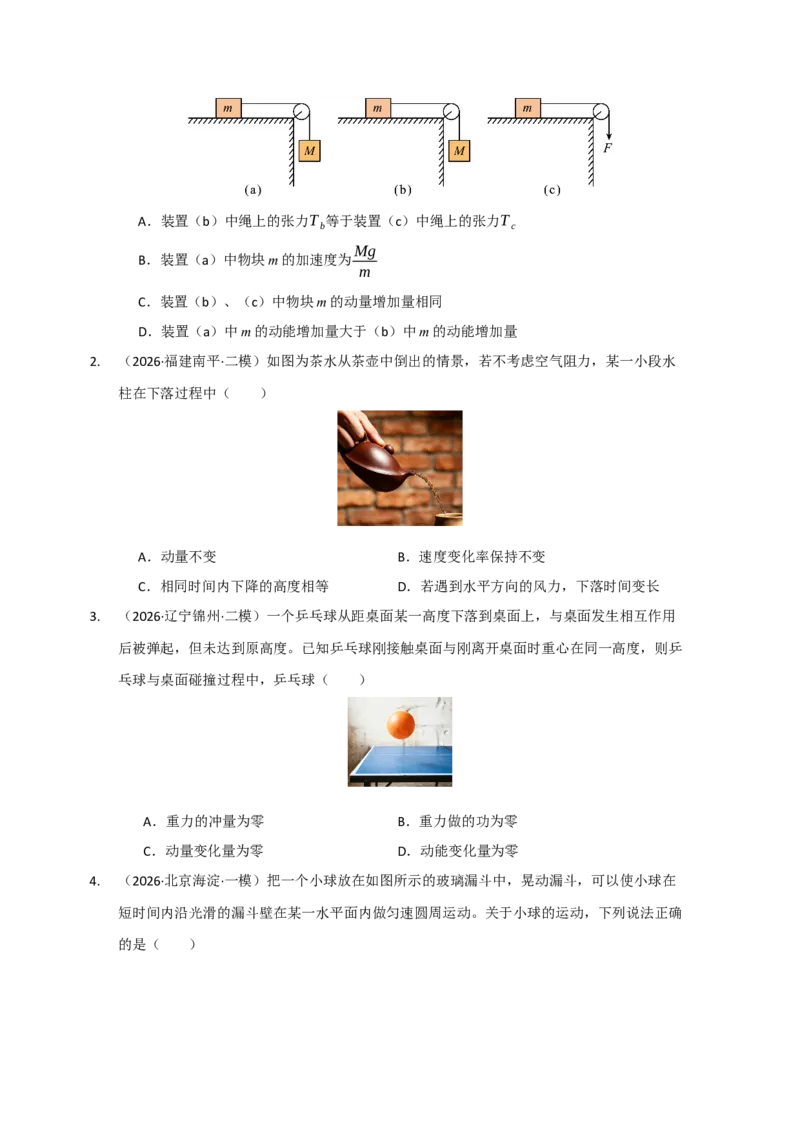
【典例7】 (2026·北京丰台·二模)如图甲所示为某新型无人水下航行器的简化示意图,
该航行器的机翼为矩形,机翼长为l、宽为c,厚度忽略不计。航行器以水平速度v 在密度为
ρ 的静止海水中匀速航行时,由于与海水相互作用,会受到与运动方向相反的阻力。为简化
问题的研究,只考虑机翼上下表面厚度均为d 的海水层与机翼之间的相互作用。该海水层与
机翼相互作用后速度增至v 水,方向与航行器速度方向相同,满足v水
v = kc
l
(v水≪v,其中
k 为定值)。航行器的机翼平面始终与水平面平行,忽略机身和机翼其他表面与海水的相互
作用。
(1)求单位时间内与机翼相互作用的海水层质量Δm;
(2)求航行器所需水平方向动力的大小F;
(3)航行器可以利用声呐系统发射声波束探测目标。若航行器悬停在水中,发射的声波束沿
中心轴线方向最大截面的顶角为θ(θ 很小),如图乙所示。声波束在传播的过程中,垂直
于中心轴线的截面不断变大。声呐系统向外发射功率为P0的声波束,在声波束内垂直中心
轴线同一截面上的功率分布均匀。目标探测物位于声呐系统的正前方,其接收声波的有效面
积为S0,该面积垂直于声波束的中心轴线,且远小于声波束在该处截面的面积。若目标探测
物接收到的功率至少为Pm时,其反射回的信号才能被航行器的声呐系统探测到。忽略声波
在传播过程中能量的损失,求航行器能探测到正前方目标物的最大探测距离Lm。
1.
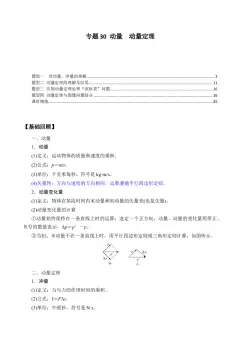
(2025·辽宁沈阳·三模)如图所示三个装置,(a)中桌面光滑,(b)、(c)中桌面粗糙程
度相同,(c)用大小为F = Mg(g 为重力加速度)的力替代重物M 进行牵引,其余均相同。
不计绳和滑轮质量及绳与滑轮摩擦,都由静止释放,在m 移动相同距离的过程中,下列关
于三个实验装置的分析中,正确的是(    )
A.装置(b)中绳上的张力T b等于装置(c)中绳上的张力T c
B.装置(a)中物块m 的加速度为Mg
m
C.装置(b)、(c)中物块m 的动量增加量相同
D.装置(a)中m 的动能增加量大于(b)中m 的动能增加量
2.
(2026·福建南平·二模)如图为茶水从茶壶中倒出的情景,若不考虑空气阻力,某一小段水
柱在下落过程中(  )
A.动量不变
B.速度变化率保持不变
C.相同时间内下降的高度相等
D.若遇到水平方向的风力,下落时间变长
3.
(2026·辽宁锦州·二模)一个乒乓球从距桌面某一高度下落到桌面上,与桌面发生相互作用
后被弹起,但未达到原高度。已知乒乓球刚接触桌面与刚离开桌面时重心在同一高度,则乒
乓球与桌面碰撞过程中,乒乓球(  )
A.重力的冲量为零
B.重力做的功为零
C.动量变化量为零
D.动能变化量为零
4.
(2026·北京海淀·一模)把一个小球放在如图所示的玻璃漏斗中,晃动漏斗,可以使小球在
短时间内沿光滑的漏斗壁在某一水平面内做匀速圆周运动。关于小球的运动,下列说法正确
的是(  )
A.半径越大,小球受到的合力越大
B.半径越大,小球向心加速度的大小不变
C.半径越大,小球转速越大
D.半径越大,转动一圈小球受到的合力的冲量越大
5.
(2026·陕西安康·三模)汉中一延安城际高铁是连接陕西省汉中市与延安市的城际高速铁路,
2026 年1 月26 日12 时41 分正式开通运营,首趟C8942 次列车从汉中站始发,标志着陕南
与陕北地区首次实现高铁直达。若C8942 次列车在某段平直轨道上由静止启动,启动过程中
列车的加速度逐渐减小直至为零,下列关于列车的速度v、动量p、动能Ek、机械能E 随时
间t 变化的图像,可能正确的是(  )
A.
B.
C.
D.
6.
(2026·黑龙江双鸭山·一模)一次军事演习中,为了突破敌方关隘,战士爬上陡峭的山头,
居高临下向敌方工事内投掷手榴弹,战士在同一位置先后水平投出甲、乙两颗质量均为m
的手榴弹,手榴弹从投出的位置到落地点的高度差为h,不计空气阻力,轨迹如图所示,重
力加速度为g,下列说法正确的是(  )
A.甲在空中运动过程中动量变化比乙小
B.手榴弹落地瞬间,甲、乙手榴弹重力的瞬时功率不相同,甲的大
C.从投出到落地,甲、乙手榴弹的动能增加量相同
D.从投出到落地,甲、乙手榴弹重力的冲量,乙的小
7.
(2026·河北·三模)(多选)某学生在练习垫排球,质量为m的排球离开手后以初速度v0竖
直向上运动,排球在运动过程中所受空气阻力大小与重力大小的比值恒为k(k <1)。已知重
力加速度大小为g,取竖直向上为正方向。下列说法正确的是(     )
A.排球上升的最高点到离手位置的高度为
v0
2
2(1+ k )g
B.排球上升过程中受到的重力冲量为−
m v0
2(k +1)
C.排球返回离手位置的速度大小为v0
❑√
1−k
1+k
D.排球从离手到返回离手位置的时间为v0
g (1+ ❑√
1−k
1+ k)
8.
(2026·湖南·一模)(多选)大人和小孩玩“套圈”游戏,大人和小孩所用的圈完全相同,
大人和小孩先后将圈水平抛出后套住了同一个物体,已知两圈抛出的位置在同一竖直线上,
大人抛圈的位置更高,不计空气阻力,圈看成质点,则大人抛出的圈相对小孩抛出的圈(
 )
A.初速度大
B.空中运动时间长
C.空中运动过程速度变化快
D.空中运动过程合外力冲量大
9.
(2026·山东·三模)如图所示,水平面由光滑部分和粗糙部分组成。物块A 静止在光滑水平
面上的O 点,物块B 静止在粗糙水平面上,A、B 之间用轻弹簧连接。将物块A 拉至N 点由
静止释放,物块A 在光滑水平面上的MN 之间往复运动,物块B 始终处于静止状态。下列过
程中,摩擦力对B 的冲量为零的过程是(  )
A.物块A 由N 运动到M 的过程
B.物块A 由N 运动到O 的过程
C.物块A 由O 运动到M 的过程
D.物块A 由M 运动到O 的过程
10. (2026·山东·三模)(多选)从固定光滑斜面顶端由静止释放小球a,从与斜面顶端等高处
以初速度v0水平抛出小球b。已知两球的质量相同。下列说法正确的是(  )
A.从开始运动至到达地面的过程中,重力对小球a 做的功大于重力对小球b 做的功
B.小球a 到达地面时的速度小于小球b 到达地面时的速度
C.两小球到达地面时,小球a 重力的瞬时功率小于小球b 重力的瞬时功率
D.从开始运动至到达地面的过程中,小球a 重力的冲量小于小球b 重力的冲量
11. (2026·天津·二模)如图是某一家用体育锻炼的发球机,从P 点沿不同方向发出质量相同的
A、B 两球,两球均经过Q 点,P、Q 两点在同一水平线上,两球运动轨迹如图所示,如果不
计空气阻力,关于两球的运动,下列说法正确的是(  )
A.两球运动至最高点时,两球动能相等
B.两球经过Q 点时重力做功的功率相等
C.在运动过程中,小球A 动量变化率大于小球B 动量变化率
D.在运动过程中,小球A 速度变化量大于小球B 速度变化量
12. (2026·湖南长沙·一模)(多选)如图甲,某轻弹簧两端系着质量均为m的小球A、B。小球
用细线悬挂于天花板上,系统处于静止状态。现将细线烧断,以此为计时起点,A、B两小
球运动的a−t图线如图乙所示,S表示0到t1时间内A的a−t图线与横轴所围面积大小,重力
加速度为g。下列说法正确的是(  )
A.从0到t3时刻,弹簧对A球的冲量为0
B.t1时刻,B球的速度大小为vB=2gt1−S
C.t2时刻,弹簧弹性势能最大
D.t2时刻,A、B两小球的速度差最大
13. (2026·河北衡水·模拟预测)(多选)如图所示,竖直平面内存在方向未知的匀强电场,一
质量为m,电荷量为q的带电小球,由a点以初速度v0沿水平方向抛出。小球先运动至b点,
速度大小为v0,方向竖直向下,接着运动至c点,a、c两点在同一条竖直线上。不计空气阻
力,重力加速度为g。下列说法正确的是(  )
A.小球所受电场力的最小值为❑√2mg
B.小球在a点的电势能一定小于在b点的电势能
C.小球从a点运动至b点,合外力冲量为❑√2m v0
D.a点到b点的竖直距离与b点到c点的竖直距离之比一定是1
3
14. (2026·四川成都·三模)(多选)如图所示,地面上方一足够大的空间内有a、b 两个带电小
球,带正电的a 球固定于空间中的O点。初始时刻带负电的b 球从与a 球等高的M点静止释
放,b 球下落后第一次经过a 球正下方N点时的速度恰好沿水平方向。已知两带电小球可视
为点电荷,OM >ON,忽略空气阻力。关于上述过程,下列说法正确的是(  )
A.b 球重力的瞬时功率一直增大
B.a 球产生的静电场中M点的电势高于N点的电势
C.b 球重力势能的减少量小于其动能的增加量
D.b 球所受库仑力的冲量大小一定大于其重力的冲量大小
15. (2026·重庆北碚·模拟预测)如图所示,一平行板电容器连接直流电源,电容器的极板水平;
两粒子a、b 带等量异种电荷,两粒子在极板附近且a 到上极板距离等于b 到下极板距离。
现同时由静止释放a、b。在t 时刻,a、b 到达两极板间下半区域的同一水平面。不计a、b
重力及粒子间相互作用力。下列说法正确的是(  )
A.a 的质量比b 的大
B.t 时刻,a 和b 的电势能相等
C.t 时刻,a 和b 的动量大小相等
D.t 时刻,a 的动能比b 的动能小
16. (2026·安徽·二模)(多选)如图所示,竖直面内固定一个半径R=2.0m,表面粗糙的四分之
一圆弧轨道,圆心O 与A 等高,P 是圆弧AB 的中点。一个质量m=0.5kg 的小物块以恒定速
率v0从A 点沿圆弧轨道运动到B 点,重力加速度g=10m/s2,下列说法正确的是(  )
A.小物块重力的功率一直减小
B.小物块受到的合力做功为0,合力的冲量不为0
C.小物块与轨道间的动摩擦因数处处相等
D.小物块在AP 段与轨道摩擦产生的热量为5J
17. (2026·山西·二模)如图甲所示是2026 年WSBK 赛场上,瓦伦丁·德比斯驾驶张雪机车夺冠
后的情景。某次比赛中,人车总质量m=240kg,过终点线后在水平赛道开始减速。从冲过
终点线后瞬间(t =0)开始记录,机车的速度平方与位移关系(v
2−x)图像如图乙所示。
重力加速度g=10 m/s
2。根据上述信息,下列说法中正确的是(  )
A.赛车冲过终点线时的瞬时速度大小为90 m /s
B.根据图像斜率可知,该段位移内机车的加速度大小为4 m/s
2
C.若车手质量为65kg,减速过程机车座椅对车手的作用力大小为650 N
D.在x =100 m内,系统所受合外力的冲量大小为2400 N⋅s
18. (2026·山西·二模)如图所示,在一场战斗演习中,炮车中质量为10 kg 的炮弹以1000 m/s
的速度射出,炮筒与水平地面的夹角为37°,若炮弹射出后只受到重力作用,落在了炮车同
一水平面上,重力加速度g取10 m/s
2,sin37° =0.6,cos37° =0.8,炮口离地高度忽略不
计,则(  )
A.炮弹的射程为48km
B.炮弹在空中的飞行时间为60s
C.炮弹从出射到最高点的位移大小18km
D.炮弹从出射到落地的动量变化大小为12000kg⋅m /s
19. (2026·广东佛山·二模)如图所示,短跑道速度滑冰比赛场地由两段水平直道与两段半圆形
水平弯道构成。接力比赛起跑线到弯道距离x=14.4m,发令枪响后运动员A 和B 从起跑线起
跑,已知两者起跑反应时间不同,在直道均做匀加速直线运动,且两人同时进入弯道并在弯
道始终保持并排做匀速圆周运动,其运动半径分别为R1=8m、R2= 26
3 m,角速度大小均为
ω=1.5rad/s。若A 和B 的质量均为m=50kg,重力加速度g 取10m/s2,求:
(1)运动员A 和B 起跑反应时间的差值(结果保留2 位小数);
(2)运动员B 和C 在直道完成交接棒(后者推前者即为交接棒),交接棒前瞬间2 人沿同一直
线运动速度分别为vB=14 m/s、vC=10 m/s,交接棒后瞬间B 和C 的速度分别为
v
′
B=6.8 m/s、v
′
C=16 m/s,交接棒过程阻力忽略不计,求交接棒过程B 对C 的冲量大小以
及B 对C 做功大小。