文档文本内容
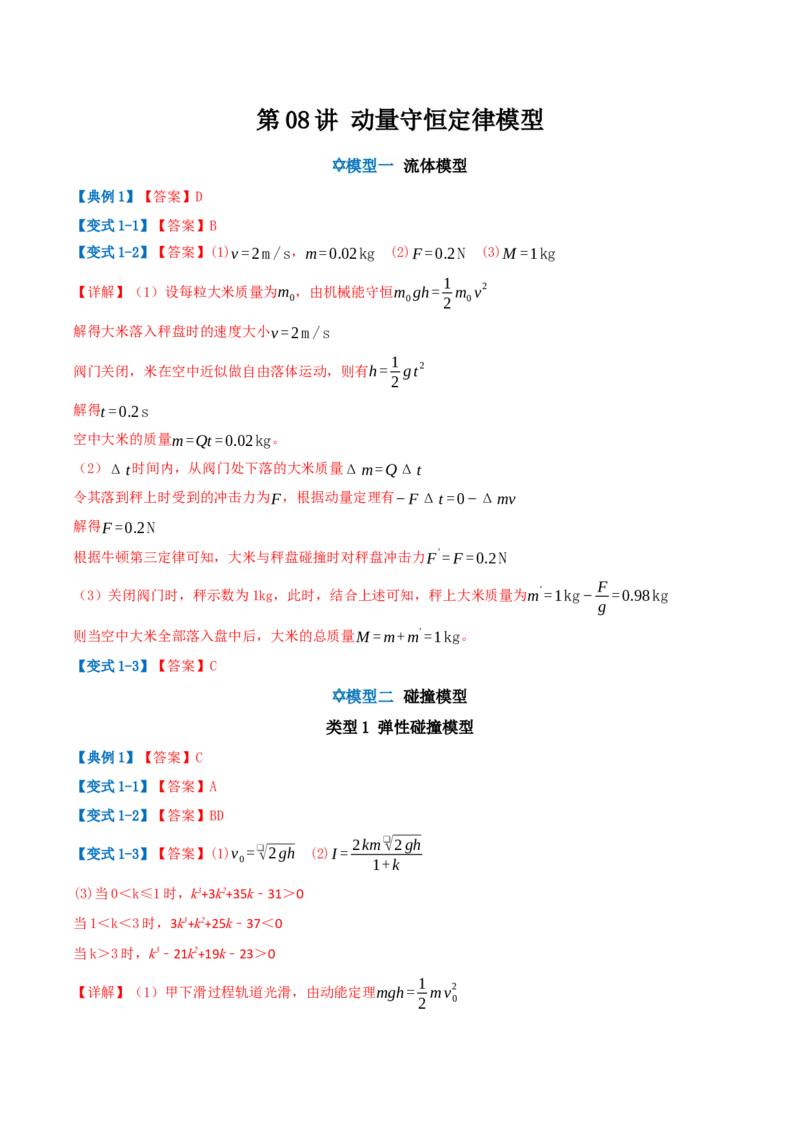
第08 讲 动量守恒定律模型
✡模型一 流体模型
【典例1】【答案】D
【变式1-1】【答案】B
【变式1-2】【答案】(1)v =2m /s,m=0.02kg  (2)F =0.2N  (3)M =1kg
【详解】(1)设每粒大米质量为m0,由机械能守恒m0 gh= 1
2 m0v
2
解得大米落入秤盘时的速度大小v =2m /s
阀门关闭,米在空中近似做自由落体运动,则有h= 1
2 gt
2
解得t =0.2s
空中大米的质量m=Qt =0.02kg。
(2)Δt时间内,从阀门处下落的大米质量Δm=QΔt
令其落到秤上时受到的冲击力为F,根据动量定理有−F Δt =0−Δmv
解得F =0.2N
根据牛顿第三定律可知,大米与秤盘碰撞时对秤盘冲击力F
′ = F =0.2N
(3)关闭阀门时,秤示数为1kg,此时,结合上述可知,秤上大米质量为m
′ =1kg−F
g =0.98kg
则当空中大米全部落入盘中后,大米的总质量M =m+m
′ =1kg。
【变式1-3】【答案】C
✡模型二 碰撞模型
类型1 弹性碰撞模型
【典例1】【答案】C
【变式1-1】【答案】A
【变式1-2】【答案】BD
【变式1-3】【答案】(1)v0= ❑√2gh  (2)I = 2km ❑√2gh
1+k
(3)当0<k≤1 时,k3+3k2+35k﹣31>0
当1<k<3 时,3k3+k2+25k﹣37<0
当k>3 时,k3﹣21k2+19k﹣23>0
【详解】(1)甲下滑过程轨道光滑,由动能定理mgh= 1
2 mv0
2
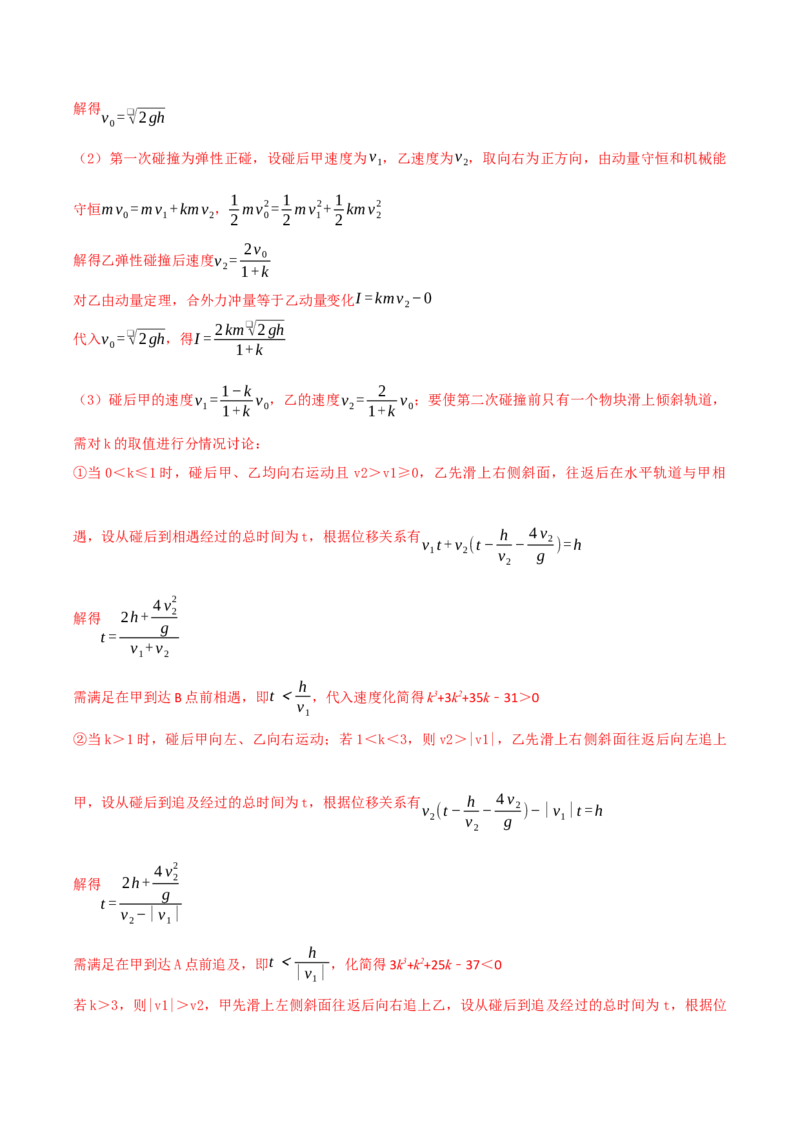
解得v0= ❑√2 gh
(2)第一次碰撞为弹性正碰,设碰后甲速度为v1,乙速度为v2,取向右为正方向,由动量守恒和机械能
守恒m v0=m v1+ km v2,1
2 m v0
2= 1
2 m v1
2+ 1
2 km v2
2
解得乙弹性碰撞后速度v2= 2v0
1+ k
对乙由动量定理,合外力冲量等于乙动量变化I =kmv2−0
代入v0= ❑√2 gh,得I = 2km ❑√2 gh
1+ k
(3)碰后甲的速度v1= 1−k
1+k v0,乙的速度v2=
2
1+k v0;要使第二次碰撞前只有一个物块滑上倾斜轨道,
需对k 的取值进行分情况讨论:
①当0<k≤1 时,碰后甲、乙均向右运动且v2>v1≥0,乙先滑上右侧斜面,往返后在水平轨道与甲相
遇,设从碰后到相遇经过的总时间为t,根据位移关系有v1t + v2(t −h
v2
−4 v2
g )=h
解得
t =
2h+ 4 v2
2
g
v1+ v2
需满足在甲到达B 点前相遇,即t <h
v1
,代入速度化简得k3+3k2+35k﹣31>0
②当k>1 时,碰后甲向左、乙向右运动;若1<k<3,则v2>|v1|,乙先滑上右侧斜面往返后向左追上
甲,设从碰后到追及经过的总时间为t,根据位移关系有v2(t −h
v2
−4 v2
g )−|v1|t =h
解得
t =
2h+ 4 v2
2
g
v2−|v1|
需满足在甲到达A 点前追及,即t <
h
|v1| ,化简得3k3+k2+25k﹣37<0
若k>3,则|v1|>v2,甲先滑上左侧斜面往返后向右追上乙,设从碰后到追及经过的总时间为t,根据位
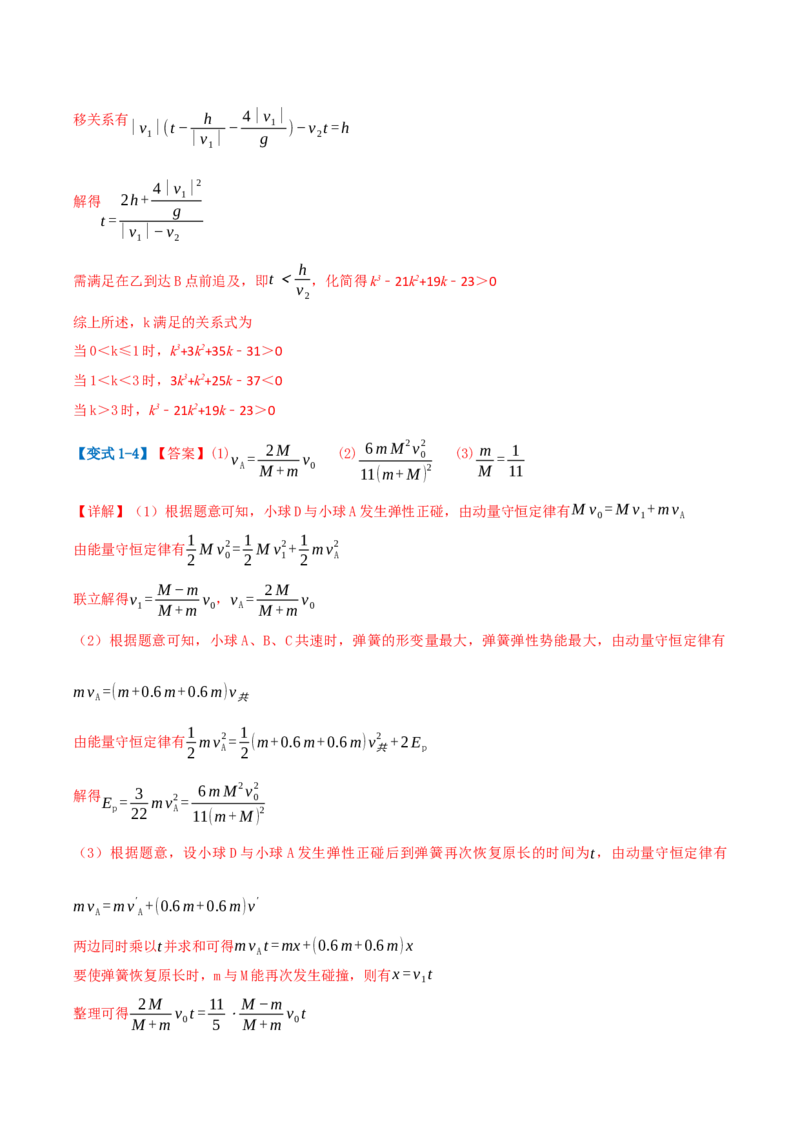
移关系有|v1|(t −
h
|v1| −4|v1|
g
)−v2t =h
解得
t =
2h+ 4|v1|
2
g
|v1|−v2
需满足在乙到达B 点前追及,即t <h
v2
,化简得k3﹣21k2+19k﹣23>0
综上所述,k 满足的关系式为
当0<k≤1 时,k3+3k2+35k﹣31>0
当1<k<3 时,3k3+k2+25k﹣37<0
当k>3 时,k3﹣21k2+19k﹣23>0
【变式1-4】【答案】(1)vA= 2 M
M +m v0   (2) 6m M
2v0
2
11(m+ M )
2
   (3) m
M = 1
11
【详解】(1)根据题意可知,小球D 与小球A 发生弹性正碰,由动量守恒定律有M v0= M v1+m vA
由能量守恒定律有1
2 M v0
2= 1
2 M v1
2+ 1
2 m vA
2
联立解得v1= M −m
M +m v0,vA= 2 M
M +m v0
(2)根据题意可知,小球A、B、C 共速时,弹簧的形变量最大,弹簧弹性势能最大,由动量守恒定律有
m vA=(m+0.6m+0.6m)v共
由能量守恒定律有1
2 m vA
2 = 1
2
(m+0.6m+0.6m)v共
2 +2 Ep
解得Ep= 3
22 mvA
2 = 6m M
2v0
2
11(m+ M )
2
(3)根据题意,设小球D 与小球A 发生弹性正碰后到弹簧再次恢复原长的时间为t,由动量守恒定律有
m vA=m v
′
A+(0.6m+0.6m)v
′
两边同时乘以t并求和可得m vAt =mx +(0.6m+0.6m) x
要使弹簧恢复原长时,m 与M 能再次发生碰撞,则有x = v1t
整理可得2 M
M +m v0t = 11
5 ⋅M −m
M +m v0t
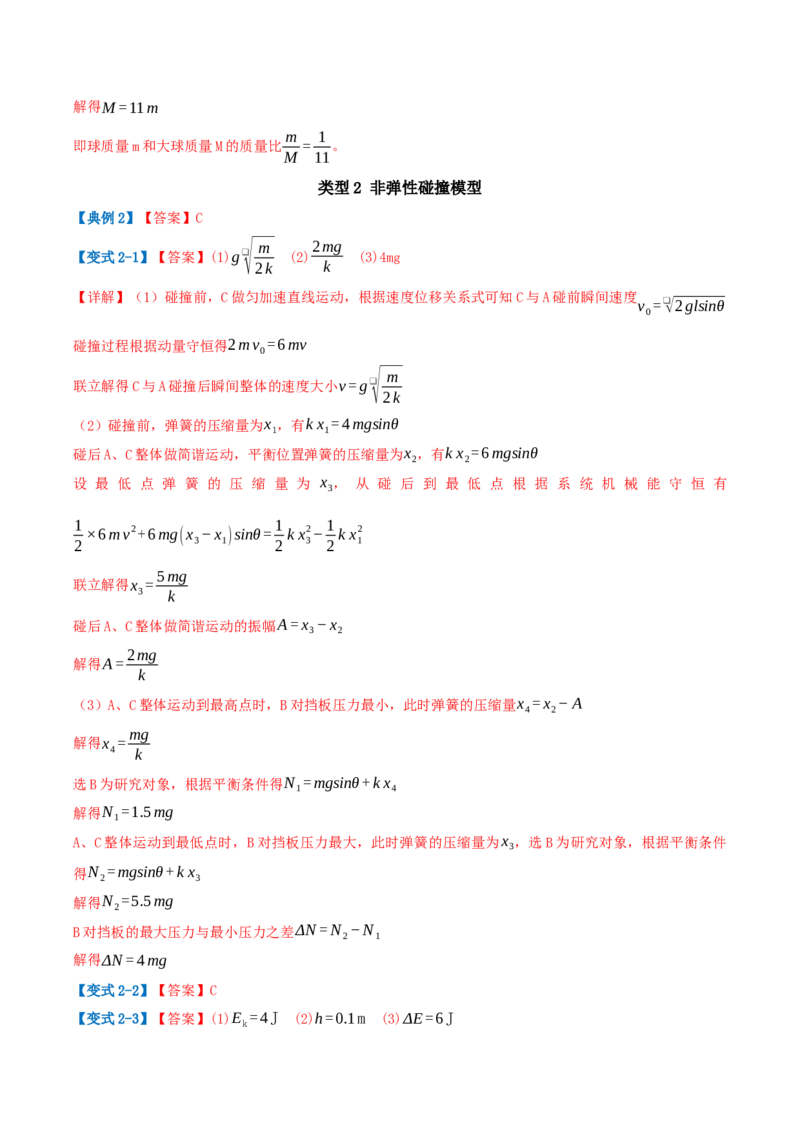
解得M =11m
即球质量m 和大球质量M 的质量比m
M = 1
11
。
类型2 非弹性碰撞模型
【典例2】【答案】C
【变式2-1】【答案】(1)g ❑√
m
2k
  (2)2mg
k
  (3)4mg
【详解】(1)碰撞前,C 做匀加速直线运动,根据速度位移关系式可知C 与A 碰前瞬间速度v0= ❑√2glsinθ
碰撞过程根据动量守恒得2m v0=6mv
联立解得C 与A 碰撞后瞬间整体的速度大小v = g ❑√
m
2k
(2)碰撞前,弹簧的压缩量为x1,有k x1= 4 mgsinθ
碰后A、C 整体做简谐运动,平衡位置弹簧的压缩量为x2,有k x2=6mgsinθ
设最低点弹簧的压缩量为x3,从碰后到最低点根据系统机械能守恒有
1
2 ×6mv
2+6mg(x3−x1)sinθ = 1
2 k x3
2−1
2 k x1
2
联立解得x3= 5mg
k
碰后A、C 整体做简谐运动的振幅A = x3−x2
解得A = 2mg
k
(3)A、C 整体运动到最高点时,B 对挡板压力最小,此时弹簧的压缩量x4= x2−A
解得x4= mg
k
选B 为研究对象,根据平衡条件得N 1=mgsinθ+ k x4
解得N 1=1.5mg
A、C 整体运动到最低点时,B 对挡板压力最大,此时弹簧的压缩量为x3,选B 为研究对象,根据平衡条件
得N 2=mgsinθ+ k x3
解得N 2=5.5mg
B 对挡板的最大压力与最小压力之差ΔN = N 2−N 1
解得ΔN = 4 mg
【变式2-2】【答案】C
【变式2-3】【答案】(1)Ek= 4 J  (2)h=0.1m  (3)ΔE =6J
【详解】(1)两摆锤以初速度v0= 4 m /s沿外壳向上运动,与挡板相碰前,摆锤机械能守恒。设摆锤与挡
板相碰前的速度为v,根据机械能守恒定律有1
2 m v0
2=mgR+ 1
2 m v
2
解得v =2❑√2m/s
摆锤与挡板相碰后与机器人一起运动,根据动量守恒定律有2mv = M v共
解得v共= ❑√2m/s
机器人起跳时的动能Ek= 1
2 M v共
2 = 4 J
(2)根据速度位移关系0−v共
2 =−2gh
可得机器人外壳上升的最大高度h=0.1m
(3)机器人外壳落到地面时,机器人外壳的速度立即变为0,根据竖直上抛运动的对称性可知摆锤速度大
小为❑√2m/s,从摆锤开始运动到第一次外壳落地静止过程中的机械能损失
ΔE =2× 1
2 m v0
2−(2× 1
2 m v共
2 +2mgR )
解得ΔE =6J
✡模型三 子弹打木块模型
【典例1】【答案】A
【变式1-1】【答案】(1)2.5 m  (2)0.48J
【详解】(1)根据题意,设木板与地面间的摩擦因数为μ,则有F = μ(m木+m机)g
解得μ=0.1
机器人被提起时,对木板有F −μm木g=m木a1
解得a1=0.25 m/s
2
机器人被提起的2s 内,木板位移的大小x = v0t + 1
2 a1t
2=(1×2+ 1
2 ×0.25×2
2)m =2.5 m
(2)机器人被放回木板时,木板的速度为v2= v0+a1t =(1+0.25×2)m/s=1.5 m/s
机器人被放回木板后,恒力与地面对木板的摩擦力平衡,机器人和木板组成的系统所受合力为零,则由动
量守恒定律有m机v0+m木v2=(m机+m木)v
解得v =1.4 m/s
对机器人,由动能定理可得,摩擦力对机器人所做的功W = 1
2 m机v
2−1
2 m机v0
2=0.48J
【变式1-2】【答案】(1)1.2m  (2)8m/s  (3)8.5J
【详解】(1)对子弹与小车组成的系统,由动量守恒定律有
m0 v0=(m0+ M )v1
当小物块上升到最大高度时三者共速,
对
三
者
由
水
平
方
向
动
量
守
恒
有
(m0+ M )v1=(m0+ M +m)v2

由机械能守恒定律有
1
2 (m0+ M )v1
2= 1
2 (m0+ M +m)v2
2+mgh

联立解得h=1.2m

即小物块沿圆弧轨道上升的最大高度h=1.2m


(2)当小物块第一次回到B 点时,设车和子弹的速度为v3,取水平向右为正方向,由水平方向动量守恒
有
(m0+ M )v1=(m0+ M )v3+mv

由
能
量
守
恒
定
律
有
1
2 (m0+ M )v1
2= 1
2 (m0+ M )v3
2+ 1
2 m v
2

联立解得v3=2m/s ,v=8m/s
即小物块第一次返回到B 点时速度大小为 v=8m/s
(3)当弹簧具有最大弹性势能Epm 时,三者速度相同,由动量守恒定律有
(m0+ M )v1=(m0+ M +m)v4

由能量守恒定律有1
2 (m0+ M )v1
2= 1
2 (m0+ M +m)v4
2+ μmgL+ Epm
联立解得Epm =8.5J
✡模型四 滑块木板模型
【典例1】【答案】ACD
【变式1-1】【答案】(1)2:3  (2)3 N  (3)10 m
【详解】(1)滑块和木板组成的系统动量守恒,设滑块的质量为m,木板的质量为M,滑块的初速度为
v0,最终的共同速度为v,取向右为正方向,根据动量守恒定律有m v0=(m+ M )v
系统的初末动能表达式分别有Ek10= 1
2 m v0
2,Ek= 1
2 (m+ M )v
2
联立解得Ek10
Ek
= m+ M
m
由图乙可知系统初动能Ek10=50J,由于最终滑块和木板具有共同速度,由图像可知两者的末动能之和即
系统末动能Ek=20J,代入等式解得m
M = 2
3
(2)根据动能表达式可知最终滑块与木板的动能之比等于质量之比,故滑块的末动能为Ek1=8J,木板的
末动能为Ek2=12J,设滑块与木板间的滑动摩擦力大小为Ff,由图乙可知滑块的位移为x2=14 m,对滑块
根据动能定理有−Ff x2= Ek1−Ek10
代入数据解得Ff=3 N
(3)设木板的位移为x1,对木板根据动能定理有Ff x1= Ek2
代入数据解得x1= 4 m
由于最终滑块恰好停在木板的右端,则木板的长度L等于滑块与木板的相对位移,有L= x2−x1
解得L=10 m
【变式1-2】【答案】(1)0.24s;(2)5m/ s
【详解】(1)物块与小车组成的系统动量守恒,以向右为正方向,由动量守恒定律得
m2v0=(m2+m1)v
物块在小车上做匀减速运动,对物块,由动量定理得
−μm2>=m2v −m2v0
得t =0.24 s
(2)物块不滑离小车且恰好到达小车的右端时物块滑上小车的速度最大,物块与小车组成的系统动量守
恒,以向右为正方向,由动量守恒定律和能量守恒定律分别得
m2v0' =(m2+m1)v1'
μm2 gL= 1
2 m2v0'
2−1
2 (m2+m1)v1'❑
2
代入数据解得
v0' =5m/ s
【变式1-3】【答案】(1)40 N;(2)4 m/s;(3)0.15
【详解】根据题意,设AC 质量为m=2kg,B 的质量为M =6kg,细绳OP长为l =1.6 m,初始时细线与竖
直方向夹角θ =60
∘。
(1)A 开始运动到最低点有
mgl(1−cosθ)= 1
2 m v0
2−0
对最低点受力分析,根据牛顿第二定律得
F −mg= mv0
2
l
解得
v0= 4 m/s,F = 40 N
(2)A 与C 相碰时,水平方向动量守恒,由于碰后A 竖直下落可知
m v0=0+m vC
故解得
vC= v0= 4 m/s
(3)A、C 碰后,C 相对B 滑行4m 后与B 共速,则对CB 分析,过程中根据动量守恒可得
m v0=(M +m)v
根据能量守恒得
μmg L相对= 1
2 m v0
2−1
2
(m+ M )v
2
联立解得μ=0.15
✡模型五 滑块斜(曲)面模型
【典例1】【答案】BCD
【变式1-1】【答案】(1)1
2 g,1
6 g   (2)2 R,4
3
❑√3 gR
【详解】(1)设物块刚滑上长木板时,物块的加速度大小为a1、长木板的加速度大小为a2。根据牛顿第
二定律μmg=ma1,μmg=3ma2
解得a1= 1
2 g,a2= 1
6 g
(2)设物块滑上长木板时的初速度大小为v0,到达C点时速度为v1,两者最后的共同速度为v2,AB长为
L,根据系统水平方向动量守恒m v0= 4 m v1= 4 m v2
根据能量守恒1
2 m v0
2= 1
2 ×4 m v1
2+ μmgL+mgR ,1
2 m v0
2= 1
2 ×4 m v2
2+2 μmgL
可得μmgL=mgR
解得L=2 R,v0= 4
3
❑√3 gR
【变式1-2】【答案】(1)4m/s;5kg   (2)20
9
m/s   (3)16
45 m
【详解】(1)水平面光滑,小球和滑块组成的系统水平方向任意时刻动量守恒,因此有m v1+ M v2=m v0
整理得v2与v1的关系v2=−m
M v1+ m v0
M
结合图乙的直线纵截距v1=0时,v2=5 m/s,可得m v0
M =5
横截距v2=0时,v1= 4 m/s,可得−m
M ⋅4 + m v0
M =0
整理得m v0= 4 m
联立解得m=5kg,v0= 4 m/s
(2)小球运动到最高点时,小球与滑块水平方向相对静止,速度相同,即共速。由水平动量守恒
m v0=( M +m)v共
代入数据得v共= m v0
M +m = 20
9 m/s
(3 )小球上升到最高点过程中,系统机械能守恒,动能的减少量等于重力势能的增加量
1
2 m v0
2= 1
2 ( M +m)v共
2 +mgh
代入数据计算得h= 16
45 m
【变式1-3】【答案】BC
✡模型六 滑块弹簧模型
【典例1】【答案】BD
【变式1-1】【答案】(1)vA=1.2m/s  (2)μ=0.28
【详解】(1)C 下摆过程,由机械能守恒定律有mC gL(1−cos60
°)= 1
2 mC v0
2
解得v0=3 m/s
C 与A 碰撞,由动量守恒定律和能量守恒定律有mCv0=mCvC+mA vA,1
2 mCv0
2= 1
2 mCvC
2+ 1
2 mA v2
2
联立解得碰撞后瞬间木板的速度大小vA=1.2m/s
(2 )A 、C 碰后,当弹簧的压缩量第一次为x0时,以向左为正方向,由动量守恒定律有
mA vA=mBvB+mA v
′
A
解得v
′
A=1m/s
由题意可知弹簧的弹性势能不变,由能量守恒定律有1
2 mA vA
2 = 1
2 mA v
′
A
2 + 1
2 mBvB
2+ μmB g(2 x0)
解得μ=0.28
【变式1-2】【答案】AB
【变式1-3】【答案】(1)5 m/s  (2)12J  (3)200J
【详解】(1)水平方向匀速直线运动有v = v1cosθ
解得v1=5 m/s
(2)由机械能守恒和动量守恒得m1va=m2v,Ep= 1
2 m1va
2+ 1
2 m2v
2
解得EP=12J
(3)由于μ1(m2+m3)gcosθ = μ2m2 gcosθ+m3 gsinθ,则c 恰好不相对斜面滑动,一直处于静止,对b 由
牛顿第二定律有μ2m2 gcosθ−m2 gsinθ =m2a
匀减速直到停下v1
2=2as
那么bc 之间产生的热量Q = μ2m2 gscosθ
联立解得Q =200J
【变式1-4】【答案】AD
✡模型七 人船模型
【典例1】【答案】B
【变式1-1】【答案】D
【变式1-2】【答案】AD
【变式1-3】【答案】(1)5J  (2)1.6m  (3)4 ❑√5
5
m
【详解】(1)由动能定理得W −mgh=0
解得 W =5J
(2)青蛙和长薄板组成的系统水平方向不受外力,动量守恒有m v1= M v2
设青蛙对地位移为x1,薄板对地位移大小为x2,两边同时乘时间则有m x1= M x2
有几何关系 x1+ x2= L
解得 x1=1.6 m
(3)设青蛙跳起的水平初速度为v x,竖直初速度为v y,板后退速度为v。青蛙斜向右上跳起,竖直方向做
竖直上抛运动,由t = 2v y
g
青蛙起跳做功和第一次相同,则有W = 1
2 m(v x
2+ v y
2 )+ 1
2 M v
2
水平方向动量守恒 m v x= MV
蛙落地时到板右端的距离 Δx = v xt + vt
解得Δx = 4 ❑√5
5
m
✡模型八 爆炸模型
【典例1】【答案】D
【变式1-1】【答案】AB
【变式1-2】【答案】(1)F =120 N  (2) t = 4s  (3)当k <4s时,x
' =8k −k
2;当k ≥4s时,x =16 m
【详解】(1)系统从静止开始匀加速运动,T = 4s后速度为v0=8 m/s,由运动学公式得加速度
a1= v0
T = 8
4 =2m/s
2
对整体(总质量5m)由牛顿第二定律 F −5mg=5ma1
解得F =5m(g+a1)=10×(10+2)=120 N
(2)分离过程动量守恒,设分离后母机速度为v1,无人机速度为2v0,有 5m v0=m⋅2v0+ 4 m⋅v1
解得v1= 3
4 v0=6 m/s,方向向上。
分离前系统上升的高度h= 1
2 a1T
2= 1
2 ×2×4
2=16 m
分离后母机质量4 m=8kg,升力为F
3 = 40 N,由牛顿第二定律(向下为正) 4 mg−F
3 = 4 m⋅a2
解得a2=5 m/s
2,方向向下。
设分离后落地时间为t,位移向下为h=16 m,由运动学公式 h=−v1t + 1
2 a2t
2
解得正根t = 4s(负根舍去)
(3)水平方向0∼T内F x=0,水平位移为0;
分离后母机水平加速度ax = F x
4 m = 16
8 =2m/s
2,分离后总运动时间为4s,分两种情况:
当k ≥4s分离后全程受水平风力,水平位移 x = 1
2 axt
2= 1
2 ×2×4
2=16 m
当k <4s风力作用k秒后,剩余(4−k )秒水平匀速;
 前k秒位移x1= 1
2 ax k
2=k
2,k秒末速度v x=ax k =2k,匀速位移x2= v x(4−k )=2k(4−k )
总位移x
' = x1+ x2=8k −k
2
【变式1-3】【答案】(1)3m/s  (2)t =2s;5
3 m /s
【详解】(1)对A、B 组成的系统,动量守恒m v A =m vB
由能量关系可得E×50 % = 1
2 m v A
2 + 1
2 m vB
2
解得v A =3 m /s(vB=3 m /s)
(2)爆炸后,物块A 向左匀减速,物块B 匀速,长木板向左匀加速;设A 与木板共速v1后,B 再与木板碰
撞,规定方向向左为正方向;A、长木板动量守恒m v A =(m+ M )v1
对A 受力分析根据牛顿第二定律μmg=ma
匀变速运动中速度时间关系v1= v A−at1
可得v1=1m /s,t1=1s
物块B 的位移xB= vBt1=3 m
长木板位移x板= v1
2 t1=0.5 m
Δx = xB+ x板=3.5m< L,假设成立
A 和木板共速后以v1
匀速运动t2
,L−Δx =(vB+ v板)t2
爆炸后瞬间到B 第一次与挡板相碰所经历的时间t =t1+t2=2s
第一次B 与木板发生弹性碰撞,以右为正向
根据动量守恒m vB+ M (−v1)=m v
′
B+ M v2
机械能守恒1
2 m vB
2 + 1
2 M (−v1)
2= 1
2 m v
′
B
2 + 1
2 M v2
2
解得v2= 5
3 m /s