文档文本内容
第二章  相互作用
(考试时间:75 分钟  试卷满分:100 分)
考试范围:直线运动--相互作用
注意事项:
1.答卷前,考生务必将自己的姓名、准考证号填写在答题卡上。
2.回答选择题时,选出每小题答案后,用铅笔把答题卡对应题目的答案标号涂黑。如需改动,用橡
皮擦干净后,再选涂其他答案标号。回答非选择题时,将答案写在答题卡上。写在本试卷上无效。
3.考试结束后,将本试卷和答题卡一并交回。
一、单项选择题:本题共4 小题,每小题4 分,共16 分。在每小题给出的四个选项中,只有一项符合题目
要求的。
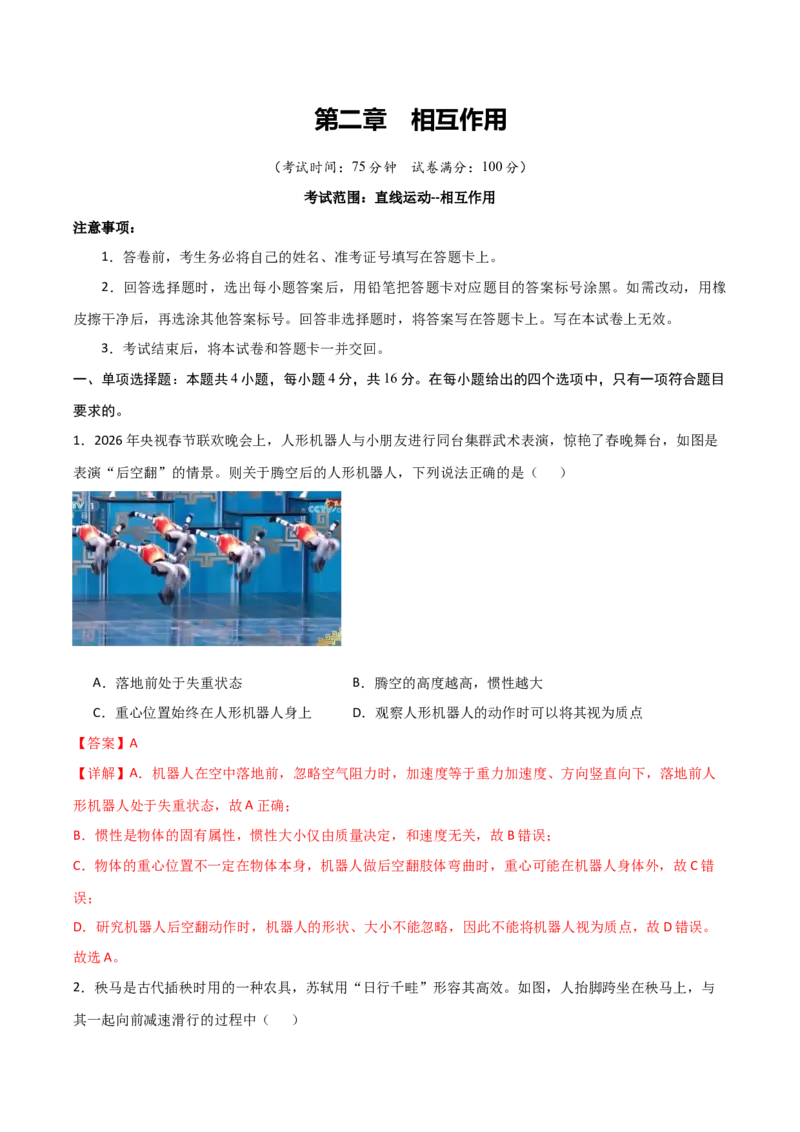
1.2026 年央视春节联欢晚会上,人形机器人与小朋友进行同台集群武术表演,惊艳了春晚舞台,如图是
表演“后空翻”的情景。则关于腾空后的人形机器人,下列说法正确的是(     )
A.落地前处于失重状态
B.腾空的高度越高,惯性越大
C.重心位置始终在人形机器人身上
D.观察人形机器人的动作时可以将其视为质点
【答案】A
【详解】A.机器人在空中落地前,忽略空气阻力时,加速度等于重力加速度、方向竖直向下,落地前人
形机器人处于失重状态,故A 正确;
B.惯性是物体的固有属性,惯性大小仅由质量决定,和速度无关,故B 错误;
C.物体的重心位置不一定在物体本身,机器人做后空翻肢体弯曲时,重心可能在机器人身体外,故C 错
误;
D.研究机器人后空翻动作时,机器人的形状、大小不能忽略,因此不能将机器人视为质点,故D 错误。
故选A。
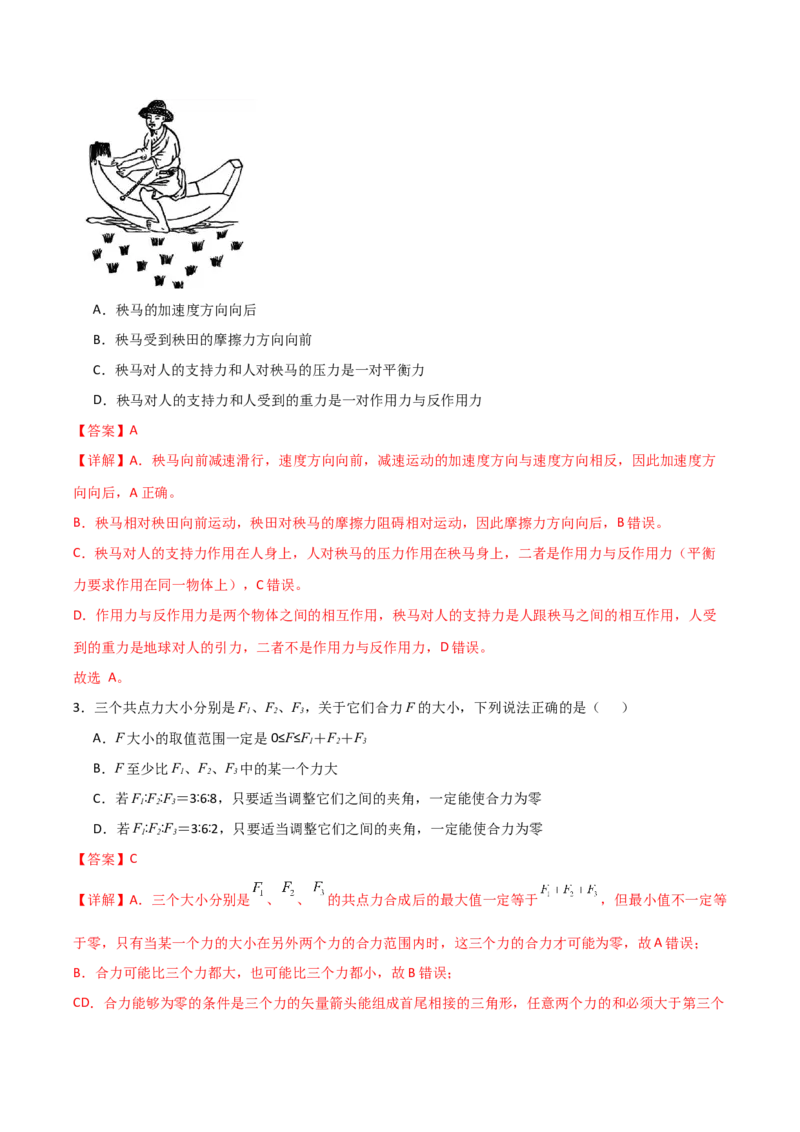
2.秧马是古代插秧时用的一种农具,苏轼用“日行千畦”形容其高效。如图,人抬脚跨坐在秧马上,与
其一起向前减速滑行的过程中(     )
A.秧马的加速度方向向后
B.秧马受到秧田的摩擦力方向向前
C.秧马对人的支持力和人对秧马的压力是一对平衡力
D.秧马对人的支持力和人受到的重力是一对作用力与反作用力
【答案】A
【详解】A.秧马向前减速滑行,速度方向向前,减速运动的加速度方向与速度方向相反,因此加速度方
向向后,A 正确。
B.秧马相对秧田向前运动,秧田对秧马的摩擦力阻碍相对运动,因此摩擦力方向向后,B 错误。
C.秧马对人的支持力作用在人身上,人对秧马的压力作用在秧马身上,二者是作用力与反作用力(平衡
力要求作用在同一物体上),C 错误。
D.作用力与反作用力是两个物体之间的相互作用,秧马对人的支持力是人跟秧马之间的相互作用,人受
到的重力是地球对人的引力,二者不是作用力与反作用力,D 错误。
故选 A。
3.三个共点力大小分别是F1、F2、F3,关于它们合力F 的大小,下列说法正确的是(     )
A.F 大小的取值范围一定是0≤F≤F1+F2+F3
B.F 至少比F1、F2、F3中的某一个力大
C.若F1∶F2∶F3=3 6 8
∶∶,只要适当调整它们之间的夹角,一定能使合力为零
D.若F1∶F2∶F3=3 6 2
∶∶,只要适当调整它们之间的夹角,一定能使合力为零
【答案】C
【详解】A.三个大小分别是
、
、
的共点力合成后的最大值一定等于
,但最小值不一定等
于零,只有当某一个力的大小在另外两个力的合力范围内时,这三个力的合力才可能为零,故A 错误;
B.合力可能比三个力都大,也可能比三个力都小,故B 错误;
CD.合力能够为零的条件是三个力的矢量箭头能组成首尾相接的三角形,任意两个力的和必须大于第三个
力,故D 错误,C 正确。
故选C。
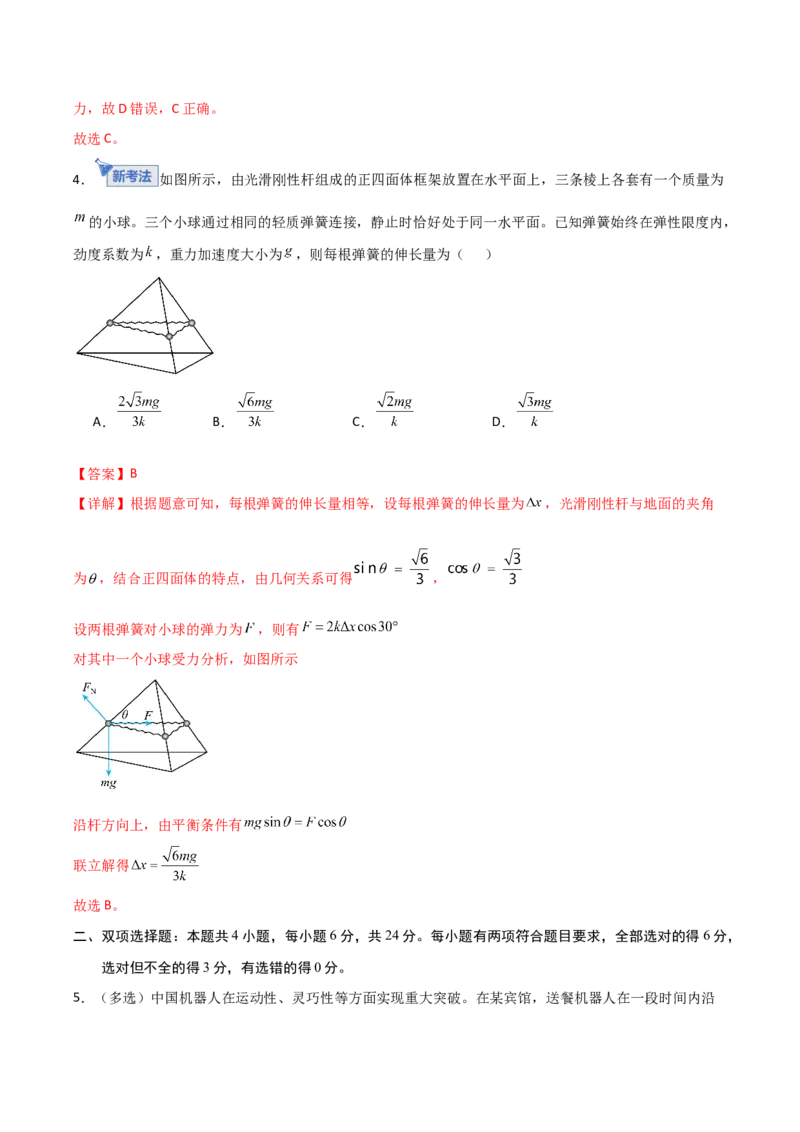
4.
如图所示,由光滑刚性杆组成的正四面体框架放置在水平面上,三条棱上各套有一个质量为
的小球。三个小球通过相同的轻质弹簧连接,静止时恰好处于同一水平面。已知弹簧始终在弹性限度内,
劲度系数为
,重力加速度大小为
,则每根弹簧的伸长量为(     )
A.
B.
C.
D.
【答案】B
【详解】根据题意可知,每根弹簧的伸长量相等,设每根弹簧的伸长量为
,光滑刚性杆与地面的夹角
为
,结合正四面体的特点,由几何关系可得
,
设两根弹簧对小球的弹力为
,则有
对其中一个小球受力分析,如图所示
沿杆方向上,由平衡条件有
联立解得
故选B。
二、双项选择题:本题共4 小题,每小题6 分,共24 分。每小题有两项符合题目要求,全部选对的得6 分,
选对但不全的得3 分,有选错的得0 分。
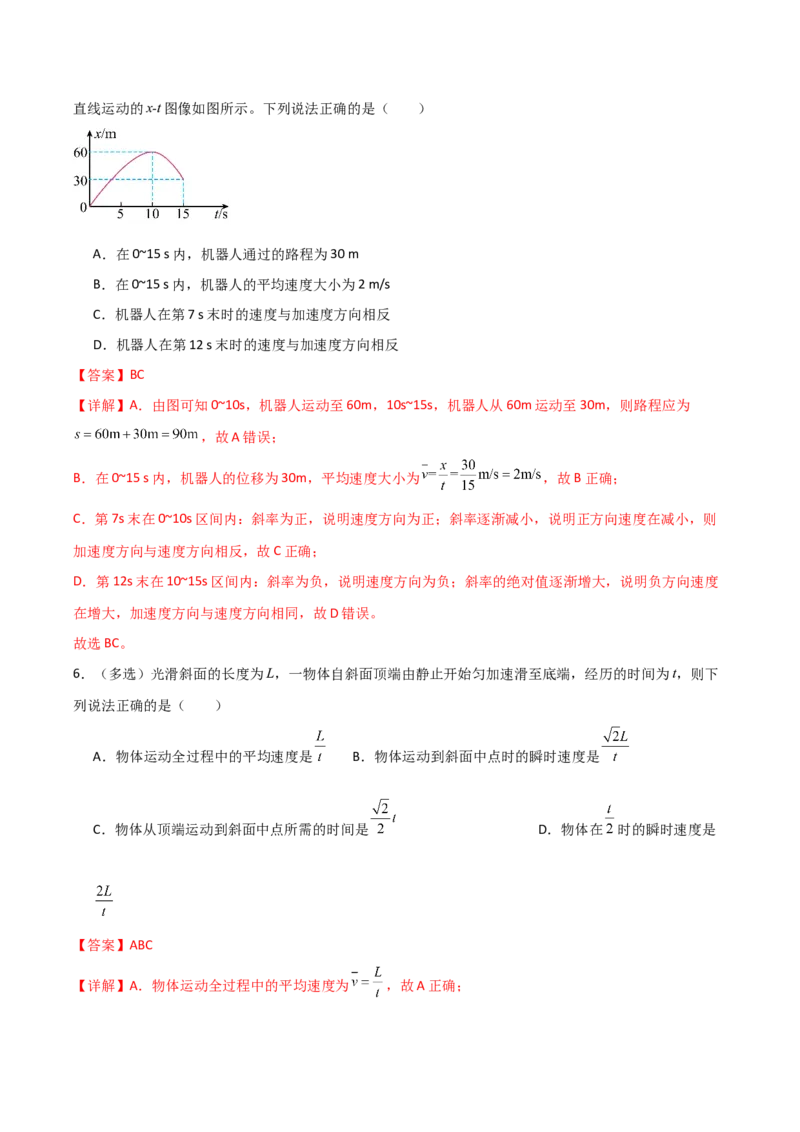
5.(多选)中国机器人在运动性、灵巧性等方面实现重大突破。在某宾馆,送餐机器人在一段时间内沿
直线运动的x-t 图像如图所示。下列说法正确的是(  )
A.在0~15 s 内,机器人通过的路程为30 m
B.在0~15 s 内,机器人的平均速度大小为2 m/s
C.机器人在第7 s 末时的速度与加速度方向相反
D.机器人在第12 s 末时的速度与加速度方向相反
【答案】BC
【详解】A.由图可知0~10s,机器人运动至60m,10s~15s,机器人从60m 运动至30m,则路程应为
,故A 错误;
B.在0~15 s 内,机器人的位移为30m,平均速度大小为
,故B 正确;
C.第7s 末在0~10s 区间内:斜率为正,说明速度方向为正;斜率逐渐减小,说明正方向速度在减小,则
加速度方向与速度方向相反,故C 正确;
D.第12s 末在10~15s 区间内:斜率为负,说明速度方向为负;斜率的绝对值逐渐增大,说明负方向速度
在增大,加速度方向与速度方向相同,故D 错误。
故选BC。
6.(多选)光滑斜面的长度为L,一物体自斜面顶端由静止开始匀加速滑至底端,经历的时间为t,则下
列说法正确的是(  )
A.物体运动全过程中的平均速度是
B.物体运动到斜面中点时的瞬时速度是
C.物体从顶端运动到斜面中点所需的时间是
D.物体在
时的瞬时速度是
【答案】ABC
【详解】A.物体运动全过程中的平均速度为
,故A 正确;
B.设物体的加速度大小为
,根据运动学公式可得
解得
设物体运动到斜面中点时的瞬时速度为
,根据运动学公式可得
解得
,故B 正确;
C.物体从顶端运动到斜面中点所需的时间为
,故C 正确;
D.物体在
时的瞬时速度为
,故D 错误。
故选ABC。
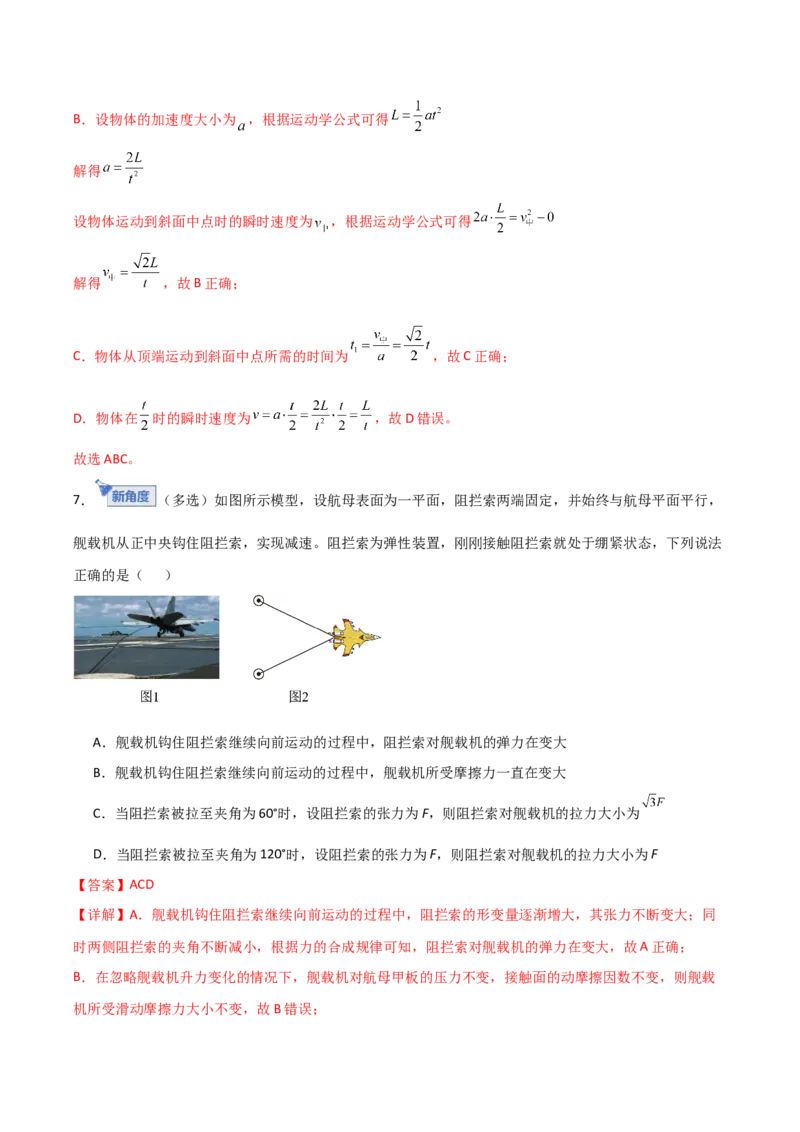
7.
(多选)如图所示模型,设航母表面为一平面,阻拦索两端固定,并始终与航母平面平行,
舰载机从正中央钩住阻拦索,实现减速。阻拦索为弹性装置,刚刚接触阻拦索就处于绷紧状态,下列说法
正确的是(     )
A.舰载机钩住阻拦索继续向前运动的过程中,阻拦索对舰载机的弹力在变大
B.舰载机钩住阻拦索继续向前运动的过程中,舰载机所受摩擦力一直在变大
C.当阻拦索被拉至夹角为60°时,设阻拦索的张力为F,则阻拦索对舰载机的拉力大小为
D.当阻拦索被拉至夹角为120°时,设阻拦索的张力为F,则阻拦索对舰载机的拉力大小为F
【答案】ACD
【详解】A.舰载机钩住阻拦索继续向前运动的过程中,阻拦索的形变量逐渐增大,其张力不断变大;同
时两侧阻拦索的夹角不断减小,根据力的合成规律可知,阻拦索对舰载机的弹力在变大,故A 正确;
B.在忽略舰载机升力变化的情况下,舰载机对航母甲板的压力不变,接触面的动摩擦因数不变,则舰载
机所受滑动摩擦力大小不变,故B 错误;
C.当阻拦索被拉至夹角为60°时,设阻拦索的张力为
,根据力的平行四边形定则,阻拦索对舰载机的拉
力大小为
,故C 正确;
D.当阻拦索被拉至夹角为120°时,设阻拦索的张力为
,根据力的平行四边形定则,阻拦索对舰载机的
拉力大小为
,故D 正确。
故选ACD。
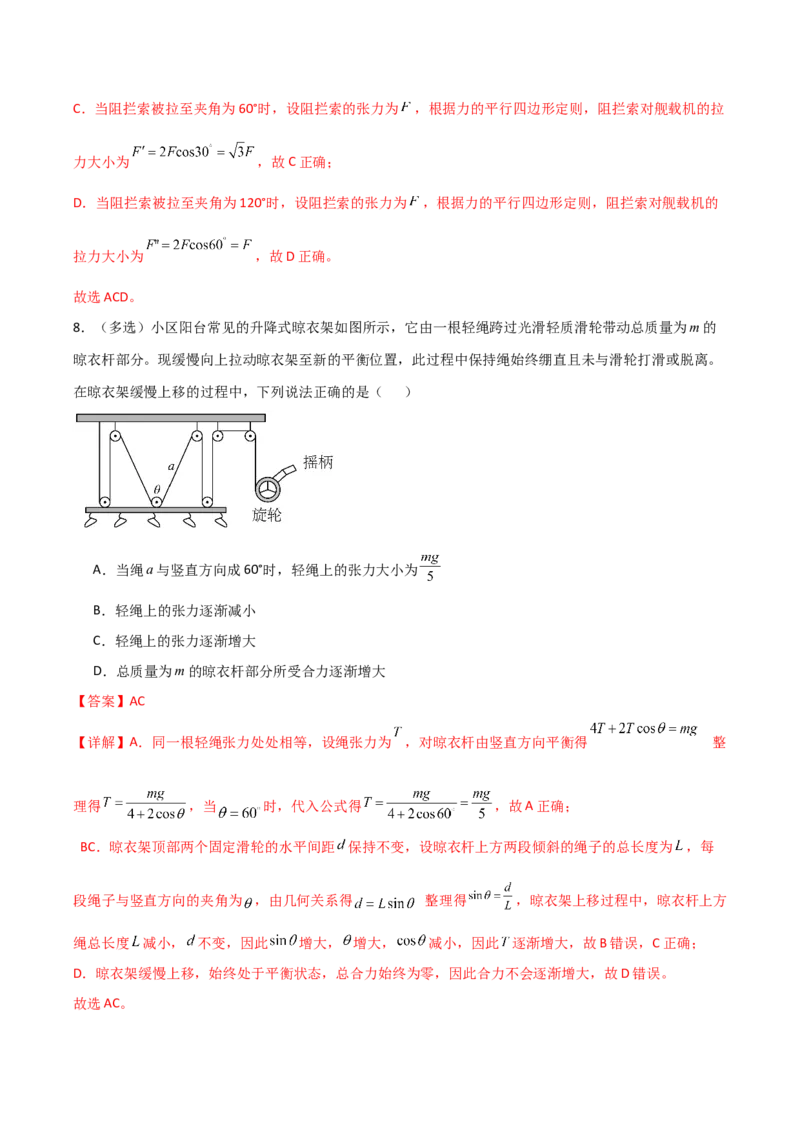
8.(多选)小区阳台常见的升降式晾衣架如图所示,它由一根轻绳跨过光滑轻质滑轮带动总质量为m 的
晾衣杆部分。现缓慢向上拉动晾衣架至新的平衡位置,此过程中保持绳始终绷直且未与滑轮打滑或脱离。
在晾衣架缓慢上移的过程中,下列说法正确的是(     )
A.当绳a 与竖直方向成60°时,轻绳上的张力大小为
B.轻绳上的张力逐渐减小
C.轻绳上的张力逐渐增大
D.总质量为m 的晾衣杆部分所受合力逐渐增大
【答案】AC
【详解】A.同一根轻绳张力处处相等,设绳张力为
,对晾衣杆由竖直方向平衡得
   整
理得
,当
时,代入公式得
,故A 正确;
 BC.晾衣架顶部两个固定滑轮的水平间距
保持不变,设晾衣杆上方两段倾斜的绳子的总长度为
,每
段绳子与竖直方向的夹角为
,由几何关系得
  整理得
,晾衣架上移过程中,晾衣杆上方
绳总长度
减小,
不变,因此
增大,
增大,
减小,因此
逐渐增大,故B 错误,C 正确;
D.晾衣架缓慢上移,始终处于平衡状态,总合力始终为零,因此合力不会逐渐增大,故D 错误。
故选AC。
三、填空题:本题共3 小题,每个空格1 分,共9 分。
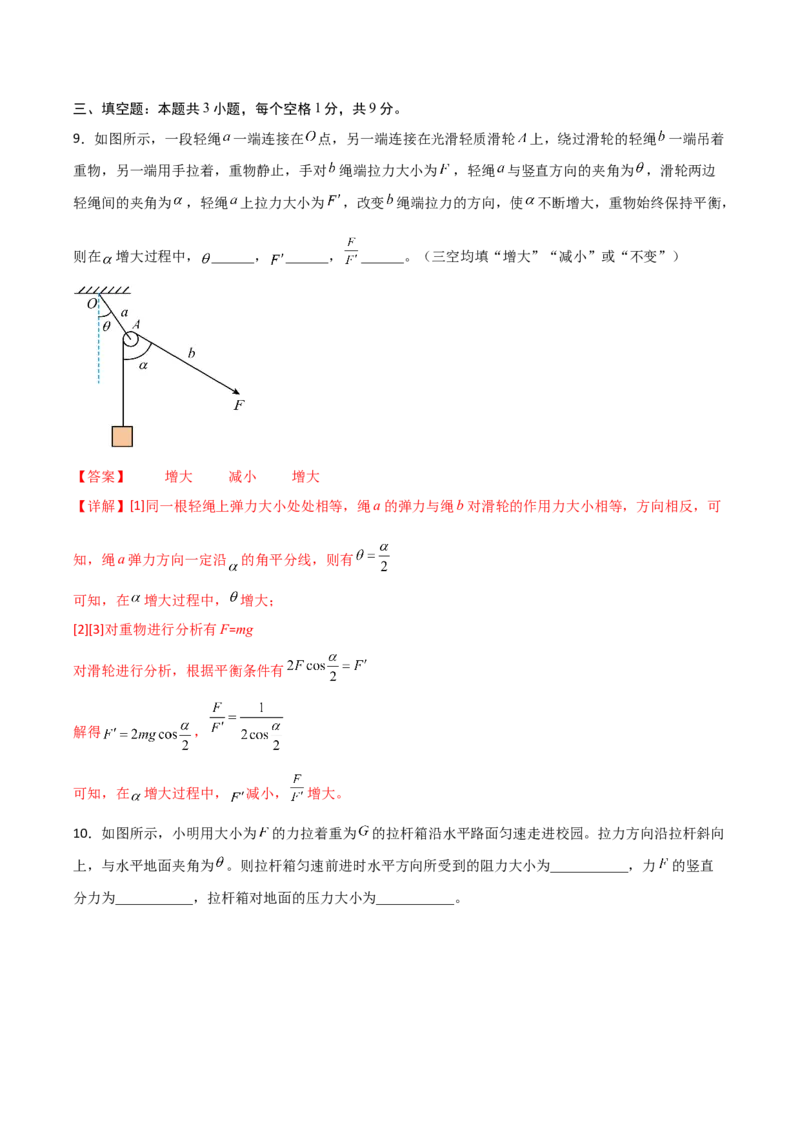
9.如图所示,一段轻绳
一端连接在
点,另一端连接在光滑轻质滑轮
上,绕过滑轮的轻绳
一端吊着
重物,另一端用手拉着,重物静止,手对
绳端拉力大小为
,轻绳
与竖直方向的夹角为
,滑轮两边
轻绳间的夹角为
,轻绳
上拉力大小为
,改变
绳端拉力的方向,使
不断增大,重物始终保持平衡,
则在
增大过程中,
______,
______,
______。(三空均填“增大”“减小”或“不变”)
【答案】     增大     减小     增大
【详解】[1]同一根轻绳上弹力大小处处相等,绳a 的弹力与绳b 对滑轮的作用力大小相等,方向相反,可
知,绳a 弹力方向一定沿
的角平分线,则有
可知,在
增大过程中,
增大;
[2][3]对重物进行分析有F=mg
对滑轮进行分析,根据平衡条件有
解得
,
可知,在
增大过程中,
减小,
增大。
10.如图所示,小明用大小为
的力拉着重为
的拉杆箱沿水平路面匀速走进校园。拉力方向沿拉杆斜向
上,与水平地面夹角为
。则拉杆箱匀速前进时水平方向所受到的阻力大小为___________,力
的竖直
分力为___________,拉杆箱对地面的压力大小为___________。
【答案】


【详解】[1][2][3]拉杆箱匀速前进时,由水平方向受力平衡可知,水平方向所受到的阻力大小为
,
力
的竖直分力为
,地面对拉杆箱的支持力为
,根据牛顿第三定律可知,拉杆箱对
地面的压力大小为
。
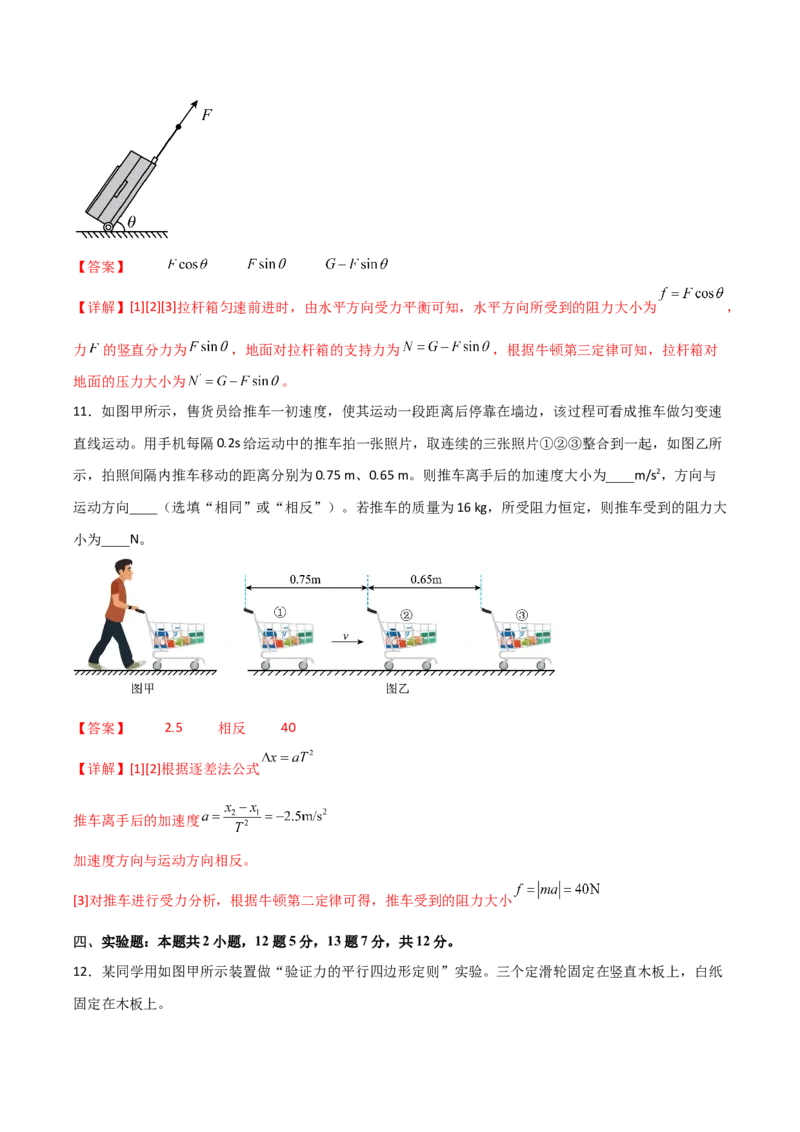
11.如图甲所示,售货员给推车一初速度,使其运动一段距离后停靠在墙边,该过程可看成推车做匀变速
直线运动。用手机每隔0.2s 给运动中的推车拍一张照片,取连续的三张照片①②③整合到一起,如图乙所
示,拍照间隔内推车移动的距离分别为0.75 m、0.65 m。则推车离手后的加速度大小为____m/s2,方向与
运动方向____(选填“相同”或“相反”)。若推车的质量为16 kg,所受阻力恒定,则推车受到的阻力大
小为____N。
【答案】     2.5     相反     40
【详解】[1][2]根据逐差法公式
推车离手后的加速度
加速度方向与运动方向相反。
[3]对推车进行受力分析,根据牛顿第二定律可得,推车受到的阻力大小
四、实验题:本题共2 小题,12 题5 分,13 题7 分,共12 分。
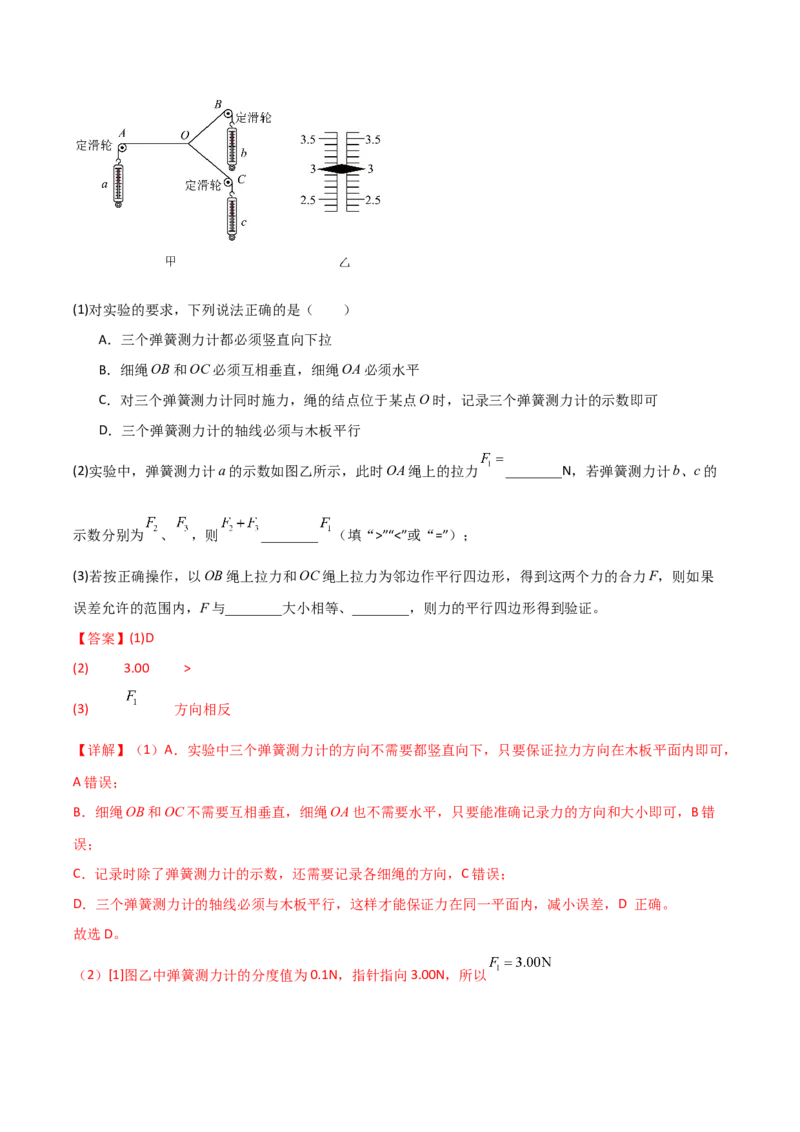
12.某同学用如图甲所示装置做“验证力的平行四边形定则”实验。三个定滑轮固定在竖直木板上,白纸
固定在木板上。
(1)对实验的要求,下列说法正确的是(  )
A.三个弹簧测力计都必须竖直向下拉
B.细绳OB 和OC 必须互相垂直,细绳OA 必须水平
C.对三个弹簧测力计同时施力,绳的结点位于某点O 时,记录三个弹簧测力计的示数即可
D.三个弹簧测力计的轴线必须与木板平行
(2)实验中,弹簧测力计a 的示数如图乙所示,此时OA 绳上的拉力
________N,若弹簧测力计b、c 的
示数分别为
、
,则
________
(填“>”“<”或“=”);
(3)若按正确操作,以OB 绳上拉力和OC 绳上拉力为邻边作平行四边形,得到这两个力的合力F,则如果
误差允许的范围内,F 与________大小相等、________,则力的平行四边形得到验证。
【答案】(1)D
(2)     3.00     >
(3)
     方向相反
【详解】(1)A.实验中三个弹簧测力计的方向不需要都竖直向下,只要保证拉力方向在木板平面内即可,
A 错误;
B.细绳OB 和OC 不需要互相垂直,细绳OA 也不需要水平,只要能准确记录力的方向和大小即可,B 错
误;
C.记录时除了弹簧测力计的示数,还需要记录各细绳的方向,C 错误;
D.三个弹簧测力计的轴线必须与木板平行,这样才能保证力在同一平面内,减小误差,D 正确。
故选D。
(2)[1]图乙中弹簧测力计的分度值为0.1N,指针指向3.00N,所以
[2]根据力的合成的平行四边形定则,两个分力
、
的合力与
等大反向,而
是两个分力的数值
之和,根据三角形两边之和大于第三边,可知
(3)[1][2]实验中,OB 和OC 的合力
需要与
(OA 绳的拉力)大小相等、方向相反,才能验证力的平
行四边形定则。
13.如图甲所示为“用电火花打点计时器测当地重力加速度”的实验装置图(已知打点频率为50Hz),则
(1)实验需要的电源为________(填“交流”或“直流”)电源,电压为________V。
(2)实验时下面的步骤先后顺序正确的是______。
A.先释放纸带,后接通打点计时器电源
B.先接通打点计时器电源,后释放纸带
(3)如图乙所示为实验中选出的一条点迹清晰的纸带,已知纸带上记录的点为打点计时器打的点,打点计时
器在打C 点时物体的瞬时速度大小为_______m/s,所测得的重力加速度大小为_______m/s2。(计算结果
均保留三位有效数字)

(4)通过图像也可以得出重力加速度,并且能剔除偶然误差较大的数据,提高实验的准确程度。若丙图中的
v2-h 图像的斜率为k,则重力加速度g=________(用k 表示)。
(5)若当地的重力加速度数值为9.8m/s2,请写出测量值与当地重力加速度的值有差异的一个原因________。
【答案】(1)     交流     220
(2)B
(3)     1.17     9.75
(4)
(5)实验过程存在空气阻力
【详解】(1)[1][2]打点计时器需要的电源为交流电源,因为本实验用电火花打点计时器,所以电压为
220V。
(2)为了尽可能利用纸带应先接通打点计时器,后释放纸带。
故选B。
(3)[1][2]计时器打点时间间隔为T=0.02s,根据匀变速直线运动规律可知打点计时器在打C 点时物体的瞬
时速度大小为
根据逐差法可知所测得的重力加速度大小为
(4)根据自由落体运动,速度位移关系
可得
图象的斜率
重力加速度
(5)因为实验过程存在空气阻力,使得下落过程的加速度比重力加速度稍小。
五、计算题:本题共3 小题,共39 分。解答应写出必要的文字说明、方程式和重要演算步骤。只写出最后
答案的不能得分。有数值计算的题,答案中必须明确写出数值和单位。
14.(11 分)如图所示,一个质量M=2kg 的物体放在固定的水平面上,物体与水平面间的动摩擦因数
μ=0.2,用一条质量不计的细绳绕过轻质定滑轮和一个质量m0=0.1kg 的小桶相连。已知物体在水平面上受到
的最大静摩擦力f 静max=4.5N,滑轮上的摩擦不计,g 取10 N/kg,求在以下情况中,物体受到的摩擦力的大
小:
(1)只挂小桶时;
(2)只挂小桶,但在物体上再放一个质量为M′=3kg 的物块时;
(3)只在桶内加入质量为m1=0.33kg 的砂子时;
(4)只在桶内加入质量为m2=0.5kg 的砂子时。
【答案】(1)1N
(2)1N
(3)4.3N
(4)4N
【详解】(1)只挂小桶时,假设M 静止,对小桶,由平衡条件可知绳子拉力
对M,由平衡条件可知物体受到静摩擦力
因为
可知假设成立,故物体受到静摩擦力大小
(2)只挂小桶且在物体上再放一个质量为
=3kg 的物块时,小桶重力不变,绳子拉力不变,M 受到的仍
为静摩擦力,大小仍为1N。
(3)只在桶内加入质量为m1=0.33kg 的砂子时,假设仍M 静止,对小桶和砂子整体,由平衡条件可知绳子
拉力
对M,由平衡条件可知物体受到静摩擦力
因为
可知假设成立,故物体受到静摩擦力大小
(4)只在桶内加入质量为m2=0.5kg 的砂子时,假设仍M 静止,对小桶和砂子整体,由平衡条件可知绳子
拉力
对M,由平衡条件可知物体受到静摩擦力
因为
可知假设失败,故物体受到滑动摩擦力,则其大小
15.(12 分)如图所示,质量为
的物体甲通过3 段轻绳悬挂,3 段轻绳的结点为
,轻绳
水平且
端与站在水平面上的质量为
的人相连,轻绳
与竖直方向的夹角
,物体甲及人均处于静止状态。
求:(已知
,
,取
。设最大静摩擦力等于滑动摩擦力)
(1)轻绳
的弹力
大小和轻绳
的弹力
大小;
(2)人受到的摩擦力;
(3)若人的质量
,人与水平面之间的动摩擦因数为
,则欲使人在水平面上不滑动,物体甲
的质量
最大不能超过多少。
【答案】(1)
,
(2)
,方向水平向左
(3)
【详解】(1)以结点O 为研究对象,O 点受三个力:物体甲通过轻绳竖直向下的拉力
;轻绳OA
的拉力
方向沿OA 斜向上,与竖直方向夹角
;轻绳OB 的拉力
,方向水平向右
结点O 静止,合力为零。水平方向
;竖直方向
代入数据解得
,
(2)人水平方向受轻绳OB 的拉力
和地面静摩擦力
,人静止,水平方向合力为零
方向与
方向相反,水平向左。
(3)人恰好不滑动时,静摩擦力达到最大静摩擦力
由
,令
解得
16.(16 分)如图所示,可绕O 点自由转动、长
的轻杆左端固定一小球,通过细线将小球拉起
使轻杆水平,质量均为
的物块a、b 通过竖直轻弹簧相连,用跨过定滑轮P 的轻绳连接物块b 与
小球。开始时,小球和物块a、b 均处于静止状态,轻绳恰好伸直但无张力,定滑轮P 到小球间的轻绳水
平。已知小球的质量为2.4 m,O、P 间的距离为
,取重力加速度大小
,忽略空气阻力及一切
摩擦。某时刻剪断小球上方的细线,小球运动至O 点正下方时,物块a 恰好离开水平地面。弹簧始终在弹
性限度内。
(1)求弹簧的劲度系数k;
(2)求小球运动至O 点正下方时的速度大小v;
(3)已知剪断细线后小球运动至A 点(图中未画出)时,小球与物块b 第一次速度大小相等且均为
,求此
时轻杆上的弹力大小F(用
表示)。
【答案】(1)
(2)
(3)
【详解】(1)剪断细线前有
如图所示,小球运动至O 点正下方的B 点时物块a 恰好离开地面,则有
由几何关系有
其中
解得
,
。
(2)设小球运动至O 点正下方的B 点时连接小球的轻绳与水平方向的夹角为
,如图所示,则物块b 的
速度大小
由几何关系有
弹簧初、末状态的形变量大小相等,对物块b 和小球构成的系统有
解得
。
(3)剪断细线后,小球绕O 点做圆周运动,物块b 的速度始终沿轻绳方向,因此小球与物块b 第一次速
度大小相等时,轻绳与轻杆垂直,如图所示,
设此时轻杆与水平方向的夹角为
,则有
对小球受力分析,沿杆方向有
解得