文档文本内容
2026 届高考物理终极押题卷(十四)
一、单项选择题(本题共7 小题,每小题4 分,共28 分。在每小题给出的四个选项中,只有
一项是符合题目要求的)
1. 2024 年春天,中国航天科技集团研制的50kW 级双环嵌套式霍尔推力器,成功实现点火并稳定运行,
标志着我国已跻身全球嵌套式霍尔电推进技术领先行列.嵌套式霍尔推力器不用传统的化学推进剂,而是
使用等离子体推进剂,它的一个显著优点是“比冲”高。比冲是航天学家为了衡量火箭引擎燃料利用效率
引入的一个物理量,英文缩写为
,是单位质量的推进剂产生的冲量,比冲这个物理量的单位应该是(
)
A. m/s
B.
C.
D.
2.人造地球卫星向地球表面某接收器发射了频率为
的电磁波。该接收器的频率设置为
 ,要使接
收到的能量最大,产生 “电谐振” 现象,应满足(  )
A.
B.
C.
D.
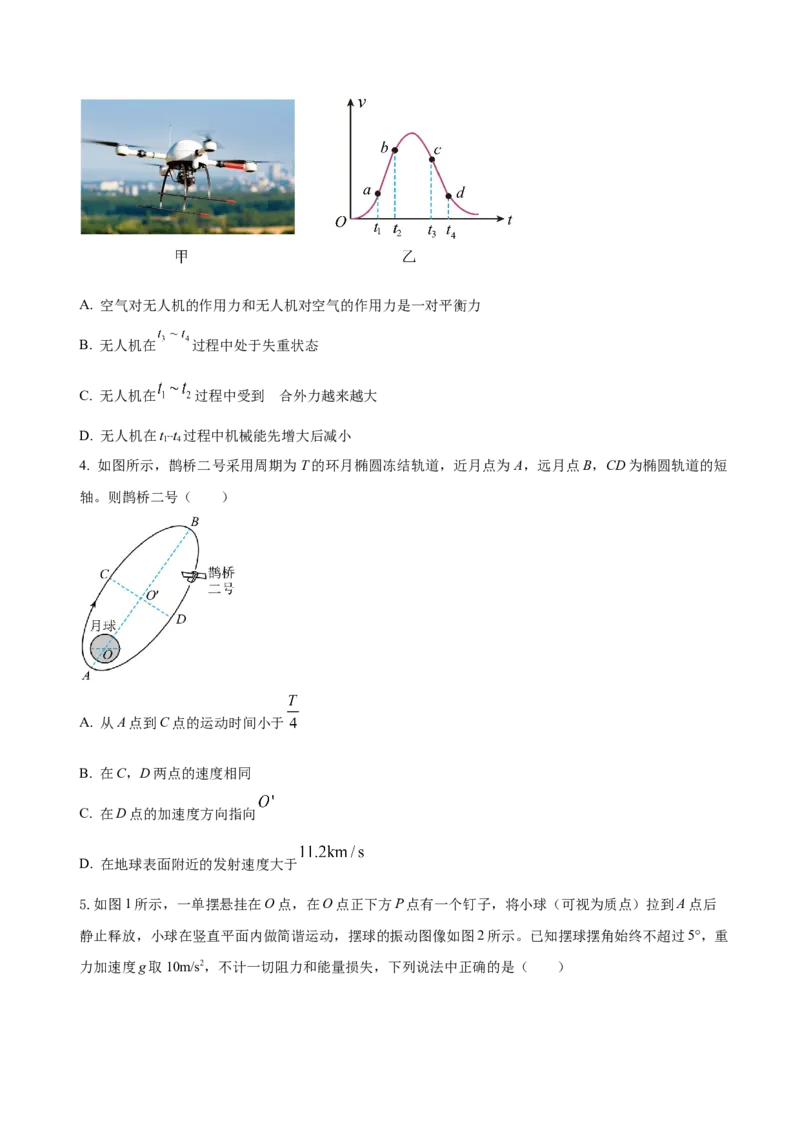
3. 2024 年6 月,中国无人机成功飞越了“世界之巅”。如图甲,某次无人机从地面静止开始竖直向上飞
行,图乙为它运动的
图像,图像中的
段和
段均为直线。下列说法正确的是(  )
A. 空气对无人机的作用力和无人机对空气的作用力是一对平衡力
B. 无人机在
过程中处于失重状态
C. 无人机在
过程中受到
合外力越来越大
D. 无人机在t1˜˜t4过程中机械能先增大后减小
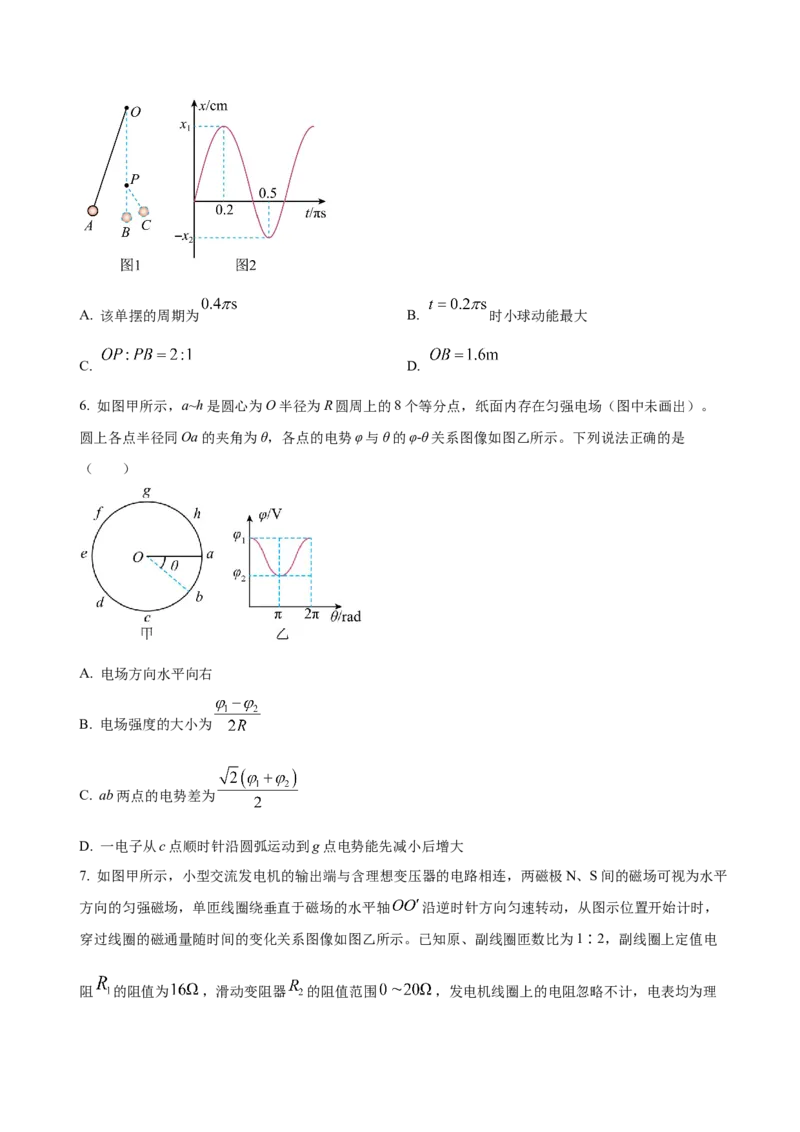
4. 如图所示,鹊桥二号采用周期为T 的环月椭圆冻结轨道,近月点为A,远月点B,CD 为椭圆轨道的短
轴。则鹊桥二号(  )
A. 从A 点到C 点的运动时间小于
B. 在C,D 两点的速度相同
C. 在D 点的加速度方向指向
D. 在地球表面附近的发射速度大于
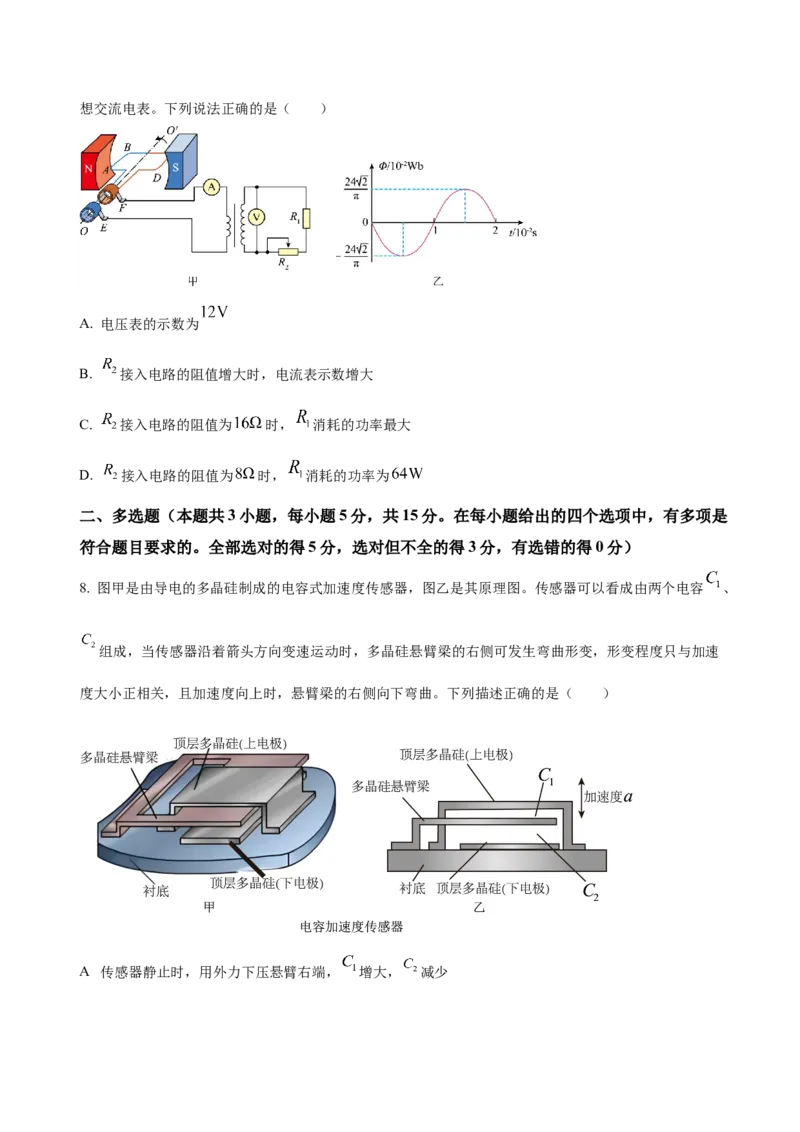
5.如图1 所示,一单摆悬挂在O 点,在O 点正下方P 点有一个钉子,将小球(可视为质点)拉到A 点后
静止释放,小球在竖直平面内做简谐运动,摆球的振动图像如图2 所示。已知摆球摆角始终不超过5°,重
力加速度g 取10m/s2,不计一切阻力和能量损失,下列说法中正确的是(  )
A. 该单摆的周期为
B.
时小球动能最大
C.
D.
6. 如图甲所示,a~h 是圆心为O 半径为R 圆周上的8 个等分点,纸面内存在匀强电场(图中未画出)。
圆上各点半径同Oa 的夹角为θ,各点的电势φ 与θ 的φ-θ 关系图像如图乙所示。下列说法正确的是
(  )
A. 电场方向水平向右
B. 电场强度的大小为
C. ab 两点的电势差为
D. 一电子从c 点顺时针沿圆弧运动到g 点电势能先减小后增大
7. 如图甲所示,小型交流发电机的输出端与含理想变压器的电路相连,两磁极N、S 间的磁场可视为水平
方向的匀强磁场,单匝线圈绕垂直于磁场的水平轴
沿逆时针方向匀速转动,从图示位置开始计时,
穿过线圈的磁通量随时间的变化关系图像如图乙所示。已知原、副线圈匝数比为1∶2,副线圈上定值电
阻
的阻值为
,滑动变阻器
的阻值范围
,发电机线圈上的电阻忽略不计,电表均为理
想交流电表。下列说法正确的是(  )
A. 电压表的示数为
B.
接入电路的阻值增大时,电流表示数增大
C.
接入电路的阻值为
时,
消耗的功率最大
D.
接入电路的阻值为
时,
消耗的功率为
二、多选题(本题共3 小题,每小题5 分,共15 分。在每小题给出的四个选项中,有多项是
符合题目要求的。全部选对的得5 分,选对但不全的得3 分,有选错的得0 分)
8. 图甲是由导电的多晶硅制成的电容式加速度传感器,图乙是其原理图。传感器可以看成由两个电容
、
组成,当传感器沿着箭头方向变速运动时,多晶硅悬臂梁的右侧可发生弯曲形变,形变程度只与加速
度大小正相关,且加速度向上时,悬臂梁的右侧向下弯曲。下列描述正确的是(    )

A 传感器静止时,用外力下压悬臂右端,
增大,
减少
B. 传感器保持匀速向上运动,
与
均不变
C. 传感器由静止突然加速向上运动,
减小,
增加
D. 传感器向下做匀减速运动,
不断减小,
不断增加
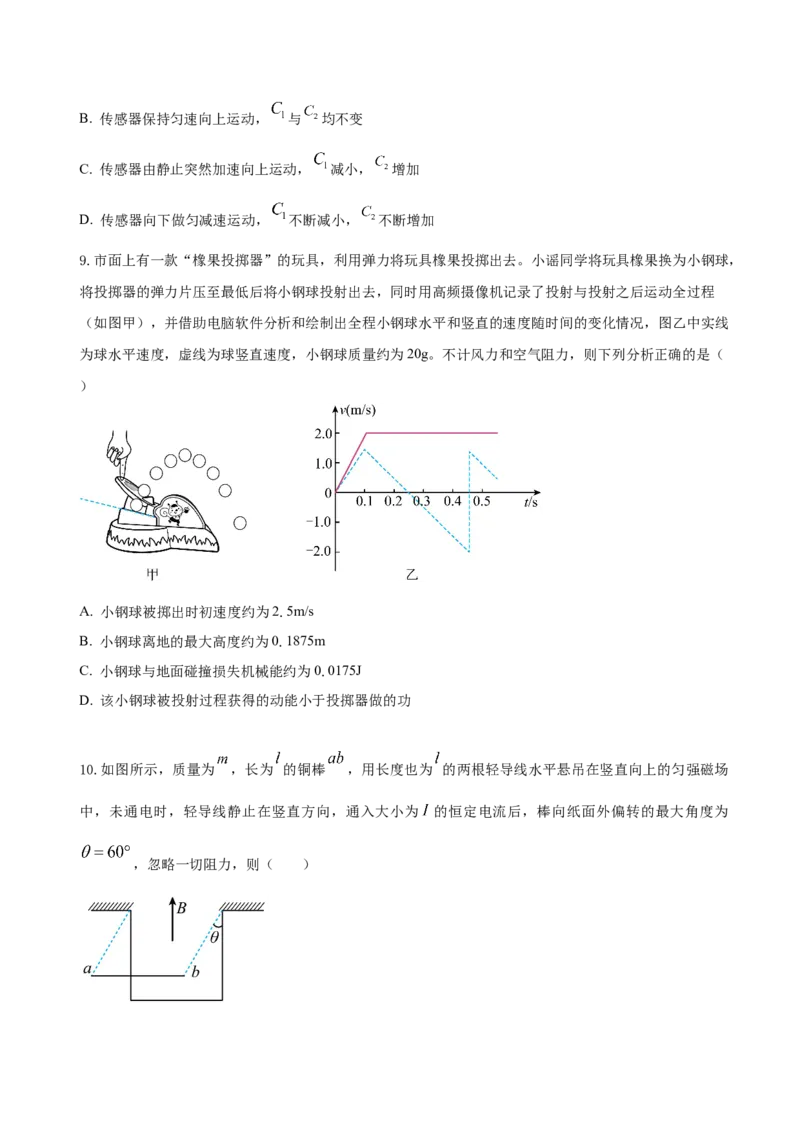
9.市面上有一款“橡果投掷器”的玩具,利用弹力将玩具橡果投掷出去。小谣同学将玩具橡果换为小钢球,
将投掷器的弹力片压至最低后将小钢球投射出去,同时用高频摄像机记录了投射与投射之后运动全过程
(如图甲),并借助电脑软件分析和绘制出全程小钢球水平和竖直的速度随时间的变化情况,图乙中实线
为球水平速度,虚线为球竖直速度,小钢球质量约为20g。不计风力和空气阻力,则下列分析正确的是(
)
A. 小钢球被掷出时初速度约为2.5m/s
B. 小钢球离地的最大高度约为0.1875m
C. 小钢球与地面碰撞损失机械能约为0.0175J
D. 该小钢球被投射过程获得的动能小于投掷器做的功
10.如图所示,质量为
,长为的铜棒
,用长度也为的两根轻导线水平悬吊在竖直向上的匀强磁场
中,未通电时,轻导线静止在竖直方向,通入大小为
的恒定电流后,棒向纸面外偏转的最大角度为
,忽略一切阻力,则(  )
A. 棒中电流的方向为
B. 磁场
大小为
C. 磁场的大小为
D. 保持电流
的大小方向恒定,在外力作用下,将ab 棒拉到
角时静止释放,则ab 棒来回摆动的
周期为
三、实验题(本题共2 小题,共15 分)
11. 如图所示,某实验小组用“碰撞实验器”可以验证动量守恒定律,即研究两个小球碰撞前后的动量关系。
图中的O 点为小球抛出点在记录纸上的垂直投影。实验时,先使1 球多次从斜轨上某位置S 由静止释放,
找到其平均落地点的位置P。然后,把半径相同的2 球静置于水平轨道的末端,再将1 球从斜轨上位置S
静止释放,与2 球相碰后两球均落在水平地面上,多次重复上述1 球与2 球相碰的过程,分别找到碰后1
球和2 球落点的平均位置M 和N。用刻度尺测量出水平射程OM、OP、ON。测得1 球的质量为m1,2 球
的质量为m2。
(1)关于本实验,必须满足的条件是      。
A. 斜槽轨道必须光滑以减少实验误差
B. 斜槽轨道末端的切线必须水平
C. 入射球和被碰球的质量必须相等
D. 入射球每次必须从轨道的同一位置由静止释放
(2)当满足表达式________时,即说明两球碰撞中动量守恒。(用所测物理量表示)
(3)若仅改变小球1 和小球2 的材质,两球碰撞时不仅得到(2)的结论,即碰撞遵守动量守恒定律,而
且满足机械能守恒定律,则根据上述信息可以推断    。
A.
不可能超过2
B. MN 与OP 大小关系不确定
C. MN 与OP 大小关系确定,且
12. 在测量某电源电动势和内阻时,因为电压表和电流表的影响,不论使用何种接法,都会产生系统误差,
为了消除电表内阻造成的系统误差,某实验兴趣小组设计了如图甲实验电路进行测量。已知
。
(1)按照图
所示的电路图,将图
中的器材实物连线补充完整______。
(2)实验操作步骤如下:
将滑动变阻器滑到最左端位置;
接法:单刀双掷开关
与1 接通,闭合开关
,调节滑动变阻器
,记录下若干组数据
的值,
断开开关
;
将滑动变阻器滑到最左端位置;
接法Ⅱ:单刀双掷开关
与2 闭合,闭合开关
,调节滑动变阻器
,记录下若干组数据
的
值,断开开关
;
分别作出两种情况所对应的
和
图像。
(3)单刀双掷开关接1 时,某次读取电表数据时,电压表指针如图
所示,此时
______V。
(4)根据测得数据,作出
和
图像如图
所示,根据图线求得电源电动势
______
,
内阻
______。(结果均保留两位小数)
(5)由图
可知______ 填“接法Ⅰ”或“接法Ⅱ” 测得的电源内阻更接近真实值。
四、解答题(本大题共3 小题,共42 分。第13 题10 分,第14 题14 分,第15 题18 分)
13. 如图所示,一列简谐横波沿x 轴正方向传播,
时刻的波形如图实线所示,在
时刻的波形
如图虚线所示。
(1)求波的传播速度大小v;
(2)若波的周期大于0.4s,写出
处的质点的振动方程。
14. 有一种打积木的游戏,装置如图所示,三块完全相同的长方体积木水平叠放在台位上,积木长为
,积木B 与C 夹在固定的两光滑薄板间,一钢球用长为
,且不可伸长的轻绳挂于
点,
钢球质量与每块积木的质量相等。游戏时,每次都将钢球拉至左上方P 点处、轻绳处于伸直状态且与水
平方向成
的位置由静止释放,钢球运动到最低点时与积木发生弹性碰撞,积木A 与钢球碰撞后,
沿高
、长度与积木相同的水平台面滑出,假设积木在落地前一直保持水平。已知积木与积木间、
积木与水平面间的动摩擦因数均为
,不计小球与积木的碰撞时间及空气阻力,g 取
。求:
(1)钢球与积木A 碰撞前的速度大小;
(2)积木
离开台面时的速度大小;
(3)积木
完全离开平台后至落地的水平位移大小。
15. 如图,一对长平行栅极板水平放置,极板外存在方向垂直纸面向外、磁感应强度大小为
的匀强磁场,
极板与可调电源相连,正极板上
点处的粒子源垂直极板向上发射速度为
、带正电的粒子束,单个粒子
的质量为
、电荷量为
,一足够长的挡板
与正极板成
倾斜放置,用于吸收打在其上的粒子,
、
是负极板上的两点,
点位于
点的正上方,
点处放置一粒子靶(忽略靶的大小),用于接收
从上方打入的粒子,
长度为
,忽略栅极的电场边缘效应、粒子间的相互作用及粒子所受重力。
。
(1)若粒子经电场一次加速后正好打在
点处的粒子靶上,求可调电源电压U0的大小;
(2)调整电压的大小,使粒子不能打在挡板
上,求电压的最小值
;
(3)在(1)条件下,连续从
点射入的粒子束,打到
点后均被吸收,吸收后速度为零,同时探测到粒
子靶
点受到粒子束的冲击力为
,求该粒子束的等效电流强度
。