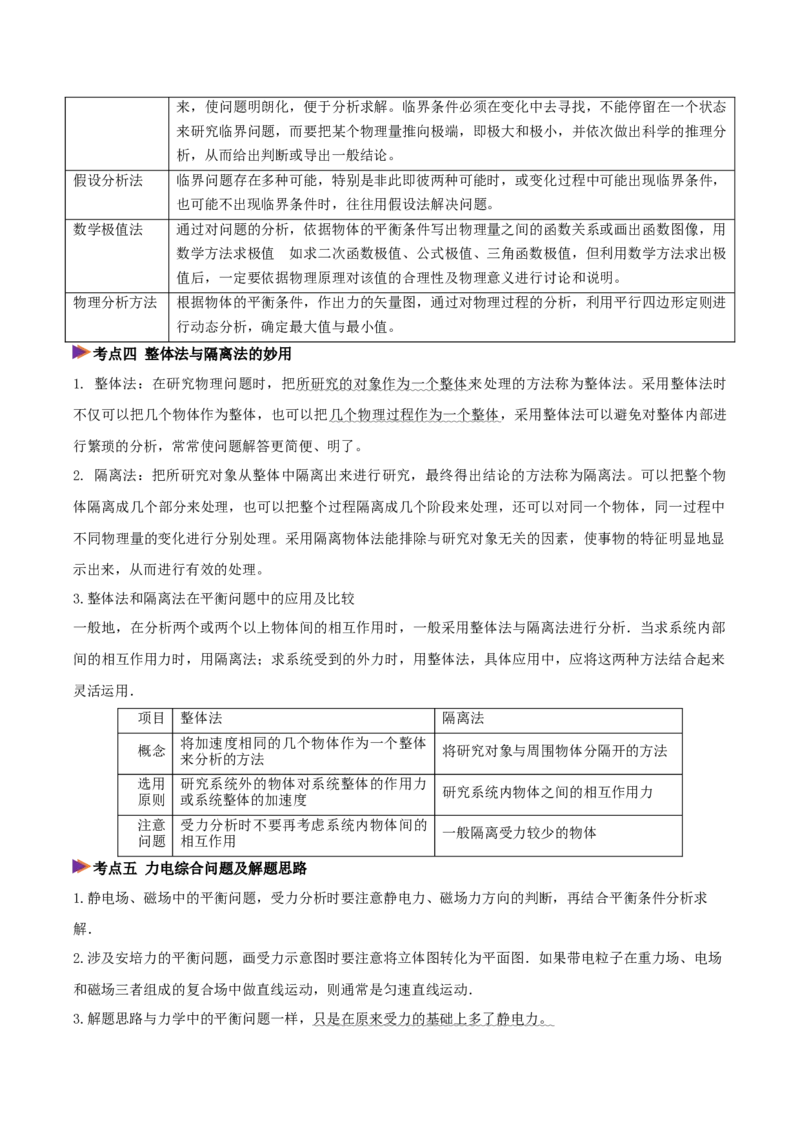文档文本内容
压轴01 力与物体的平衡
命题预测
本专题为高考物理基础热点内容,题型以选择题为主,核心考查受力分析、力的合成与
分解及平衡条件应用,重点围绕轻绳、轻杆、弹簧模型,结合连接体、叠加体与生活实际命
题,动态平衡是高频考点,同时常与电场、磁场综合考查,侧重检验学生的空间想象、物理
建模能力。
2026 年命题将延续基础必考、难度适中的特点,突出整体法与隔离法、假设法、等效法
等方法运用,兼顾临界极值、图像法等解题技巧。复习时需规范受力分析,熟练掌握研究对
象选取,强化情境化建模训练,提升理论联系实际与综合解题能力,确保基础题型不失分,
综合题型能突破。
高频考法
(1)物体的受力分析、静态平衡、动态平衡;
(2)静电力、安培力、洛伦兹力作用下的平衡;
(3)利用平衡条件解决实际问题.
知识·技法·思维
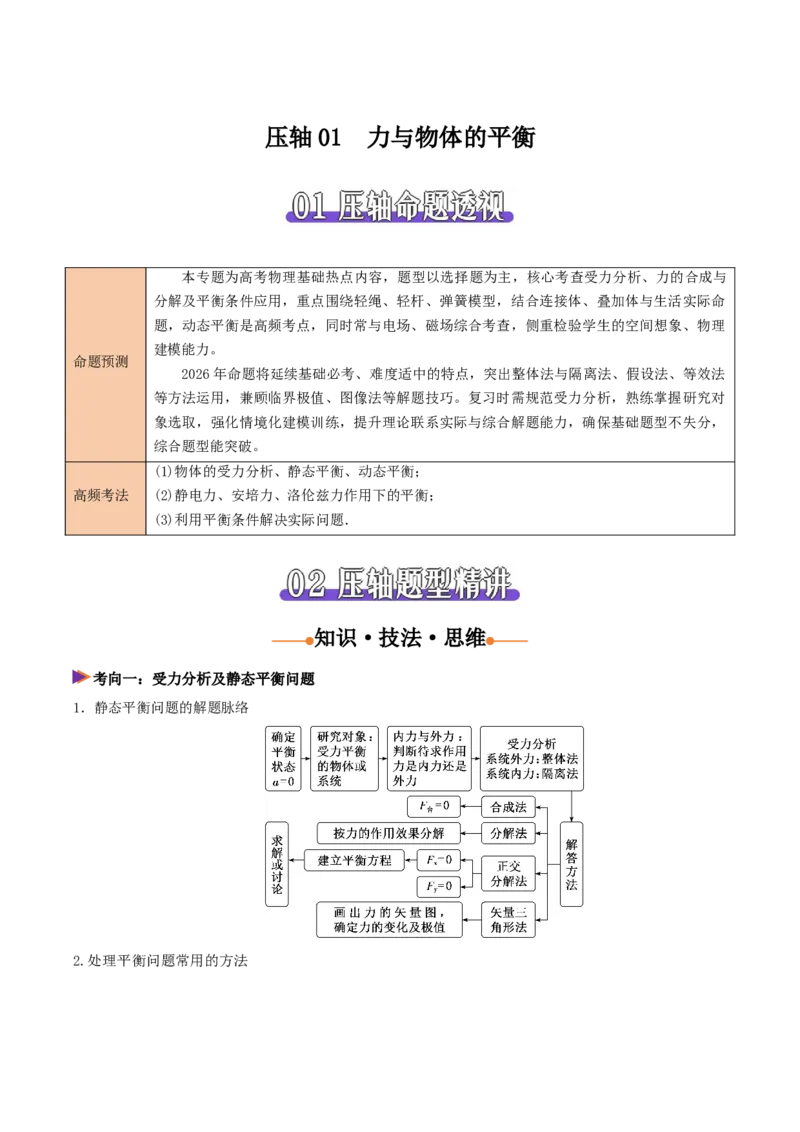
考向一:受力分析及静态平衡问题
1.静态平衡问题的解题脉络
2.处理平衡问题常用的方法
合成法
物体受三个共点力的作用而平衡,则任意两个力的合力一定与第三个力大小相等,方
向相反
分解法
按效果分解:物体受三个共点力的作用而平衡,将某一个力按力的作用效果分解,则其
分力和其他两个力分别满足平衡条件
正交分解法:物体受到三个或三个以上力的作用时,将物体所受的力分解为相互垂直
的两组,每组力都满足平衡条件
矢量三角形法
对受三个共点力作用而平衡的物体,将力的矢量图平移,使三个力组成一个首尾依次
相接的矢量三角形,根据正弦定理、余弦定理或相似三角形等数学知识求解未知力
考向二:动态平衡问题
1.解决动态平衡问题的三种常用方法
(1)解析法:如果物体受到多个力的作用,可进行正交分解,利用解析法,建立平衡方程,根据自变量的
变化确定因变量的变化。
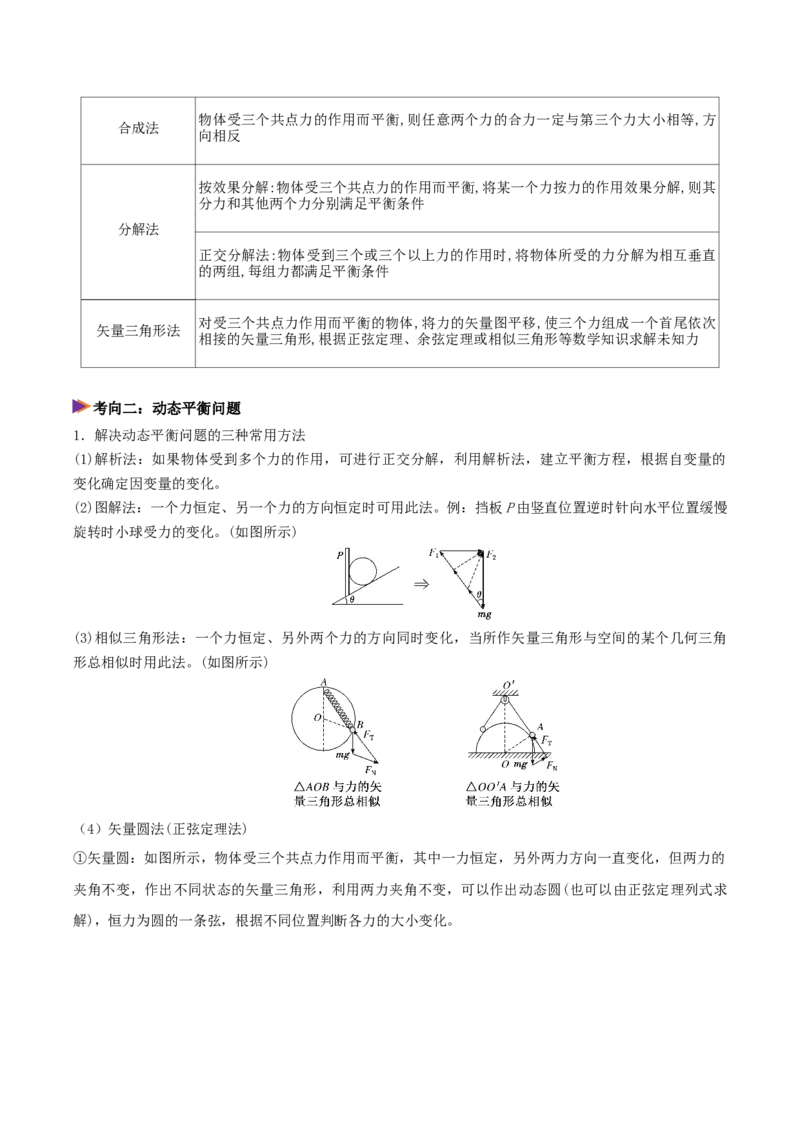
(2)图解法:一个力恒定、另一个力的方向恒定时可用此法。例:挡板P 由竖直位置逆时针向水平位置缓慢
旋转时小球受力的变化。(如图所示)
(3)相似三角形法:一个力恒定、另外两个力的方向同时变化,当所作矢量三角形与空间的某个几何三角
形总相似时用此法。(如图所示)
(4)矢量圆法(正弦定理法)
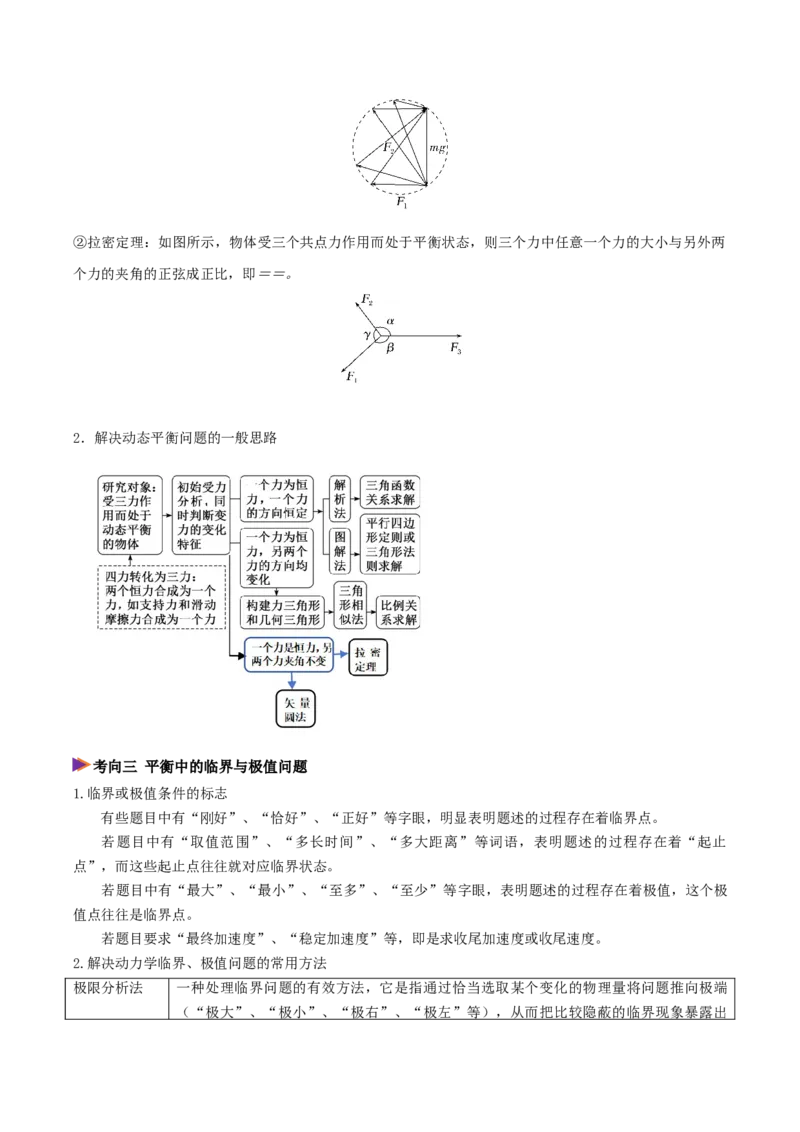
①矢量圆:如图所示,物体受三个共点力作用而平衡,其中一力恒定,另外两力方向一直变化,但两力的
夹角不变,作出不同状态的矢量三角形,利用两力夹角不变,可以作出动态圆(也可以由正弦定理列式求
解),恒力为圆的一条弦,根据不同位置判断各力的大小变化。
②拉密定理:如图所示,物体受三个共点力作用而处于平衡状态,则三个力中任意一个力的大小与另外两
个力的夹角的正弦成正比,即==。
2.解决动态平衡问题的一般思路
考向三 平衡中的临界与极值问题
1.临界或极值条件的标志
有些题目中有“刚好”、“恰好”、“正好”等字眼,明显表明题述的过程存在着临界点。
若题目中有“取值范围”、“多长时间”、“多大距离”等词语,表明题述的过程存在着“起止
点”,而这些起止点往往就对应临界状态。
若题目中有“最大”、“最小”、“至多”、“至少”等字眼,表明题述的过程存在着极值,这个极
值点往往是临界点。
若题目要求“最终加速度”、“稳定加速度”等,即是求收尾加速度或收尾速度。
2.解决动力学临界、极值问题的常用方法
极限分析法
一种处理临界问题的有效方法,它是指通过恰当选取某个变化的物理量将问题推向极端
(“极大”、“极小”、“极右”、“极左”等),从而把比较隐蔽的临界现象暴露出
来,使问题明朗化,便于分析求解。临界条件必须在变化中去寻找,不能停留在一个状态
来研究临界问题,而要把某个物理量推向极端,即极大和极小,并依次做出科学的推理分
析,从而给出判断或导出一般结论。
假设分析法
临界问题存在多种可能,特别是非此即彼两种可能时,或变化过程中可能出现临界条件,
也可能不出现临界条件时,往往用假设法解决问题。
数学极值法
通过对问题的分析,依据物体的平衡条件写出物理量之间的函数关系或画出函数图像,用
数学方法求极值如求二次函数极值、公式极值、三角函数极值,但利用数学方法求出极
值后,一定要依据物理原理对该值的合理性及物理意义进行讨论和说明。
物理分析方法
根据物体的平衡条件,作出力的矢量图,通过对物理过程的分析,利用平行四边形定则进
行动态分析,确定最大值与最小值。
考点四 整体法与隔离法的妙用
1. 整体法:在研究物理问题时,把所研究的对象作为一个整体来处理的方法称为整体法。采用整体法时
不仅可以把几个物体作为整体,也可以把几个物理过程作为一个整体,采用整体法可以避免对整体内部进
行繁琐的分析,常常使问题解答更简便、明了。
2. 隔离法:把所研究对象从整体中隔离出来进行研究,最终得出结论的方法称为隔离法。可以把整个物
体隔离成几个部分来处理,也可以把整个过程隔离成几个阶段来处理,还可以对同一个物体,同一过程中
不同物理量的变化进行分别处理。采用隔离物体法能排除与研究对象无关的因素,使事物的特征明显地显
示出来,从而进行有效的处理。
3.整体法和隔离法在平衡问题中的应用及比较
一般地,在分析两个或两个以上物体间的相互作用时,一般采用整体法与隔离法进行分析.当求系统内部
间的相互作用力时,用隔离法;求系统受到的外力时,用整体法,具体应用中,应将这两种方法结合起来
灵活运用.
项目
整体法
隔离法
概念
将加速度相同的几个物体作为一个整体
来分析的方法
将研究对象与周围物体分隔开的方法
选用
原则
研究系统外的物体对系统整体的作用力
或系统整体的加速度
研究系统内物体之间的相互作用力
注意
问题
受力分析时不要再考虑系统内物体间的
相互作用
一般隔离受力较少的物体
考点五 力电综合问题及解题思路
1.静电场、磁场中的平衡问题,受力分析时要注意静电力、磁场力方向的判断,再结合平衡条件分析求
解.
2.涉及安培力的平衡问题,画受力示意图时要注意将立体图转化为平面图.如果带电粒子在重力场、电场
和磁场三者组成的复合场中做直线运动,则通常是匀速直线运动.
3.解题思路与力学中的平衡问题一样,只是在原来受力的基础上多了静电力
。
①确定研究对象,根据问题选择“整体法”或“隔离法”确定研究对象。
②受力分析:按照重力、弹力、摩擦力、静电力、安培力……顺序分析力
③列方程:根据平衡条件(F 合=0)列方程。
典例·靶向·突破
题型01 受力分析及静态平衡问题
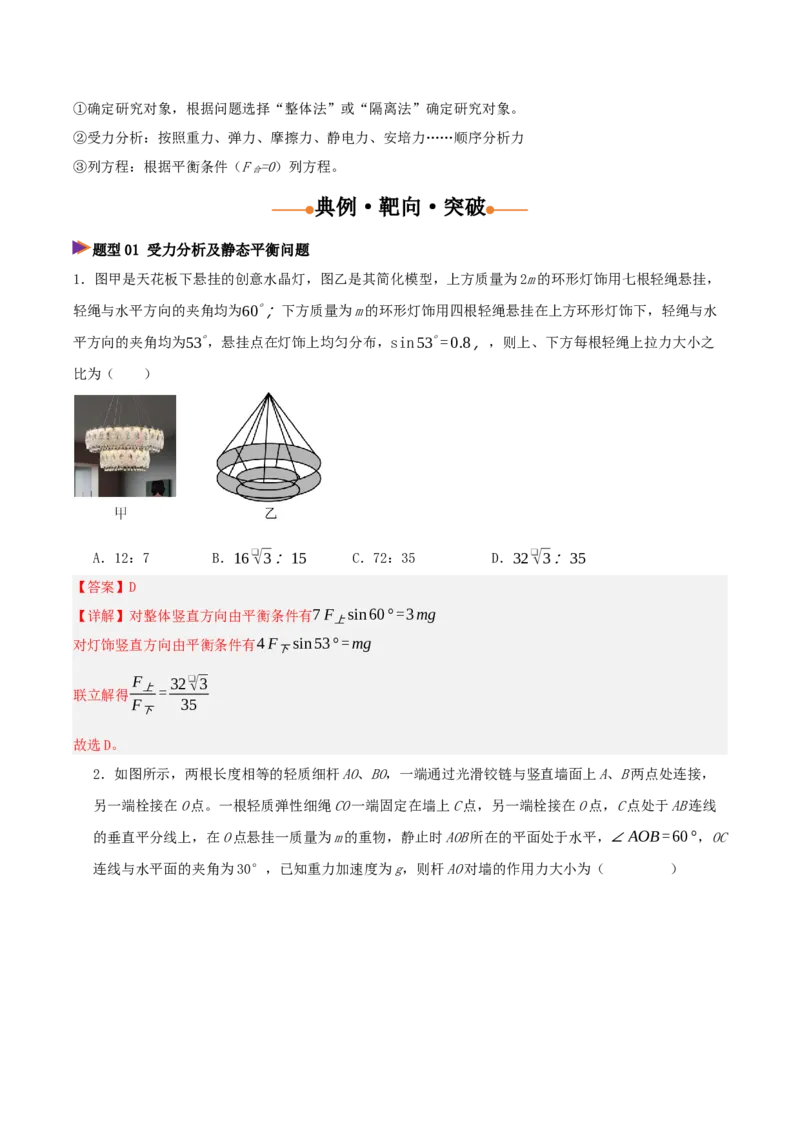
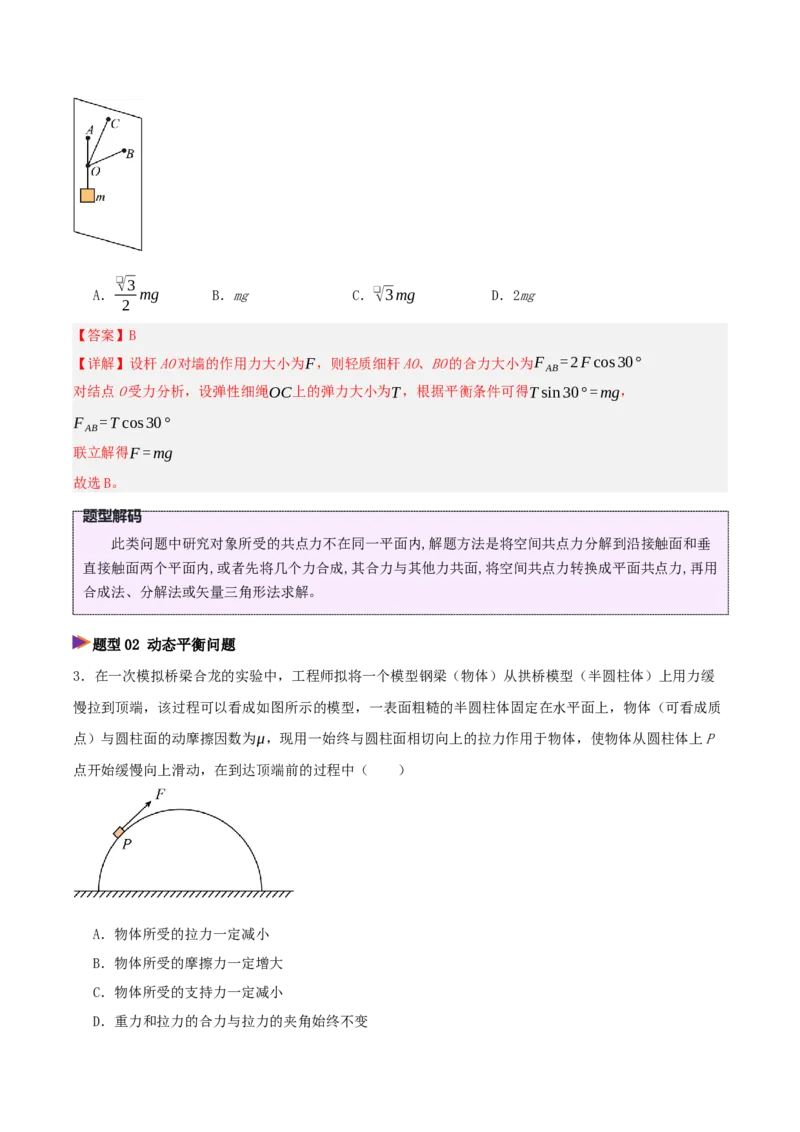
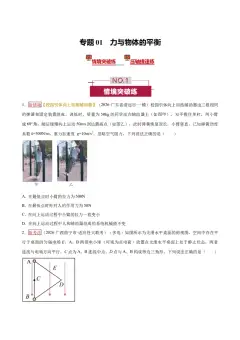
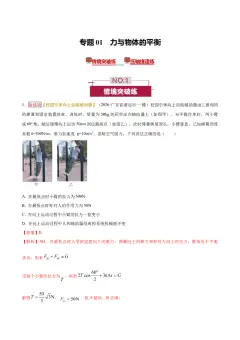
1.图甲是天花板下悬挂的创意水晶灯,图乙是其简化模型,上方质量为2m 的环形灯饰用七根轻绳悬挂,
轻绳与水平方向的夹角均为60
∘;下方质量为m 的环形灯饰用四根轻绳悬挂在上方环形灯饰下,轻绳与水
平方向的夹角均为53
∘,悬挂点在灯饰上均匀分布,sin53
∘=0.8,,则上、下方每根轻绳上拉力大小之
比为( )
A.12:7
B.16 ❑√3:15
C.72:35
D.32❑√3:35
【答案】D
【详解】对整体竖直方向由平衡条件有7 F 上sin 60° =3mg
对灯饰竖直方向由平衡条件有4 F下sin53° =mg
联立解得
F 上
F下
= 32❑√3
35
故选D。
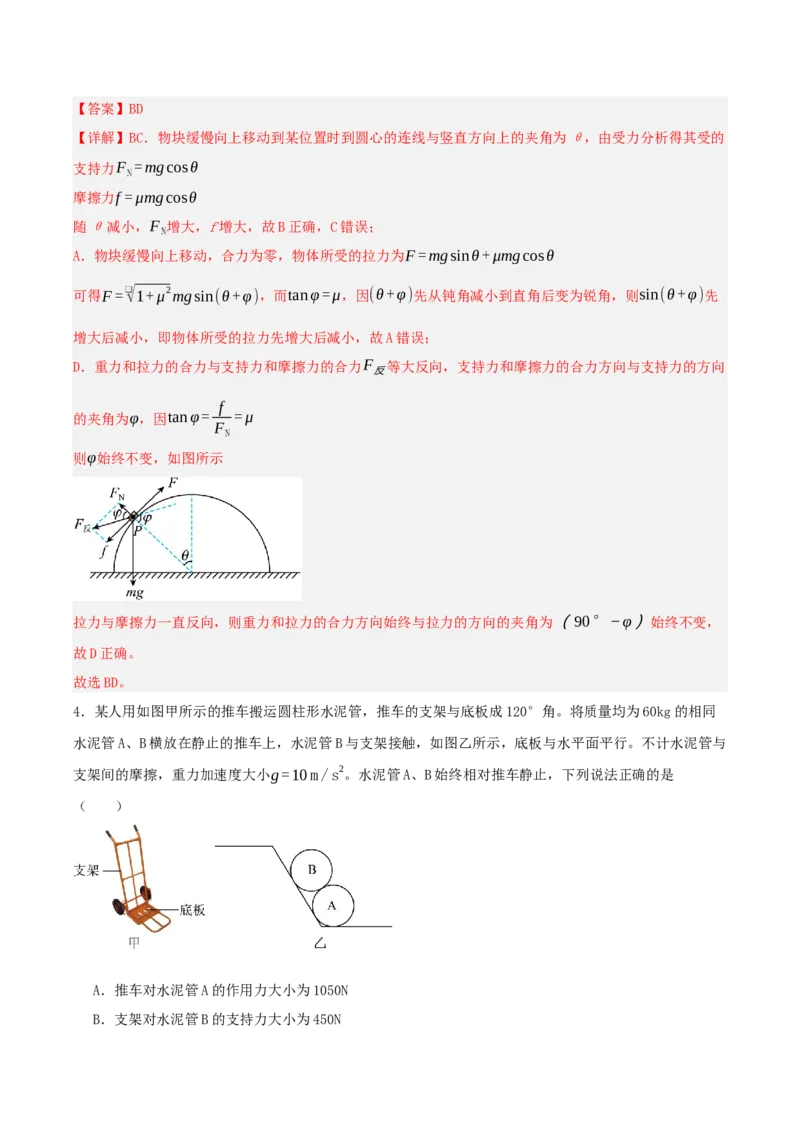
2.如图所示,两根长度相等的轻质细杆AO、BO,一端通过光滑铰链与竖直墙面上A、B 两点处连接,
另一端栓接在O 点。一根轻质弹性细绳CO 一端固定在墙上C 点,另一端栓接在O 点,C 点处于AB 连线
的垂直平分线上,在O 点悬挂一质量为m 的重物,静止时AOB 所在的平面处于水平,∠AOB =60°,OC
连线与水平面的夹角为30°,已知重力加速度为g,则杆AO 对墙的作用力大小为( )
A.
❑√3
2 mg
B.mg
C.❑√3mg
D.2mg
【答案】B
【详解】设杆AO 对墙的作用力大小为F,则轻质细杆AO、BO 的合力大小为F AB=2 F cos30°
对结点O 受力分析,设弹性细绳OC上的弹力大小为T,根据平衡条件可得T sin30° =mg,
F AB=T cos30°
联立解得F =mg
故选B。
题型02 动态平衡问题
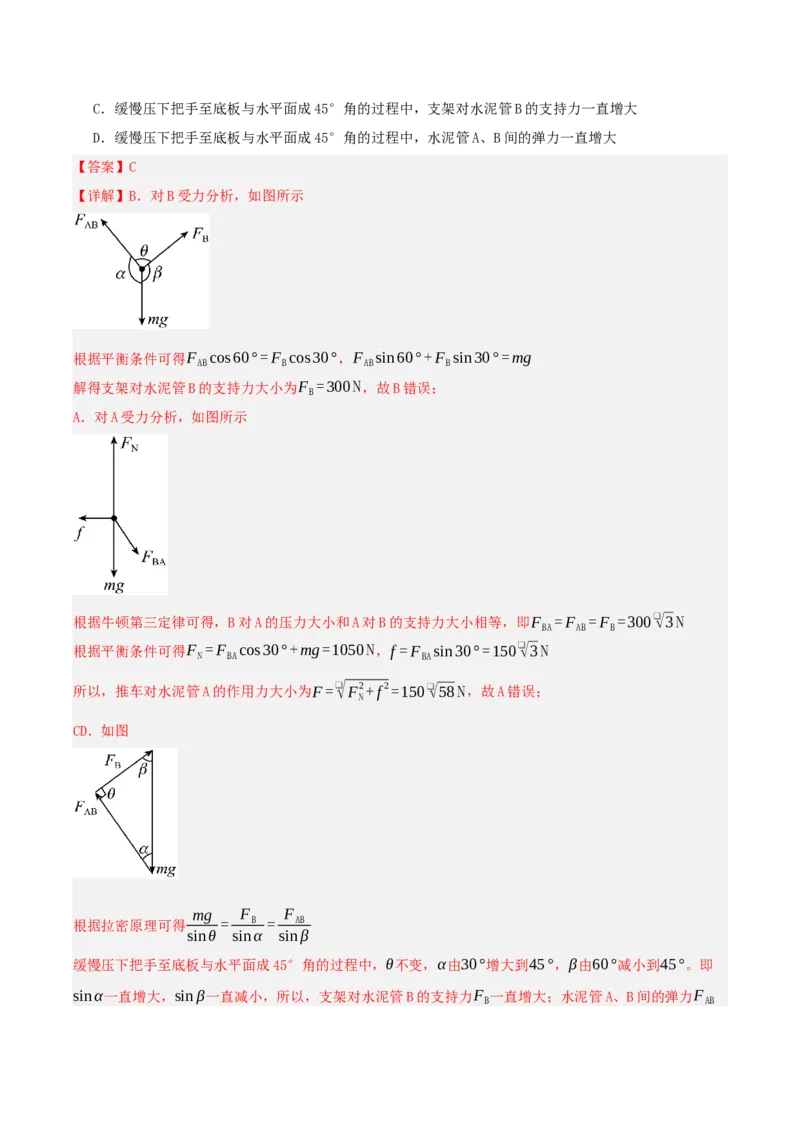
3.在一次模拟桥梁合龙的实验中,工程师拟将一个模型钢梁(物体)从拱桥模型(半圆柱体)上用力缓
慢拉到顶端,该过程可以看成如图所示的模型,一表面粗糙的半圆柱体固定在水平面上,物体(可看成质
点)与圆柱面的动摩擦因数为μ,现用一始终与圆柱面相切向上的拉力作用于物体,使物体从圆柱体上P
点开始缓慢向上滑动,在到达顶端前的过程中( )
A.物体所受的拉力一定减小
B.物体所受的摩擦力一定增大
C.物体所受的支持力一定减小
D.重力和拉力的合力与拉力的夹角始终不变
题型解码
此类问题中研究对象所受的共点力不在同一平面内,解题方法是将空间共点力分解到沿接触面和垂
直接触面两个平面内,或者先将几个力合成,其合力与其他力共面,将空间共点力转换成平面共点力,再用
合成法、分解法或矢量三角形法求解。
【答案】BD
【详解】BC.物块缓慢向上移动到某位置时到圆心的连线与竖直方向上的夹角为θ,由受力分析得其受的
支持力FN=mgcosθ
摩擦力f = μmgcosθ
随θ 减小,FN增大,f 增大,故B 正确,C 错误;
A.物块缓慢向上移动,合力为零,物体所受的拉力为F =mgsinθ+ μmgcosθ
可得F =
❑√1+ μ
2mgsin(θ+φ),而tan φ = μ,因(θ+φ)先从钝角减小到直角后变为锐角,则sin(θ+φ)先
增大后减小,即物体所受的拉力先增大后减小,故A 错误;
D.重力和拉力的合力与支持力和摩擦力的合力F 反等大反向,支持力和摩擦力的合力方向与支持力的方向
的夹角为φ,因tan φ = f
F N
= μ
则φ始终不变,如图所示
拉力与摩擦力一直反向,则重力和拉力的合力方向始终与拉力的方向的夹角为(90°−φ )始终不变,
故D 正确。
故选BD。
4.某人用如图甲所示的推车搬运圆柱形水泥管,推车的支架与底板成120°角。将质量均为60kg 的相同
水泥管A、B 横放在静止的推车上,水泥管B 与支架接触,如图乙所示,底板与水平面平行。不计水泥管与
支架间的摩擦,重力加速度大小g=10 m /s
2。水泥管A、B 始终相对推车静止,下列说法正确的是
( )
A.推车对水泥管A 的作用力大小为1050N
B.支架对水泥管B 的支持力大小为450N
C.缓慢压下把手至底板与水平面成45°角的过程中,支架对水泥管B 的支持力一直增大
D.缓慢压下把手至底板与水平面成45°角的过程中,水泥管A、B 间的弹力一直增大
【答案】C
【详解】B.对B 受力分析,如图所示
根据平衡条件可得FABcos60° = FBcos30°,FABsin60°+ FBsin30° =mg
解得支架对水泥管B 的支持力大小为FB=300 N,故B 错误;
A.对A 受力分析,如图所示
根据牛顿第三定律可得,B 对A 的压力大小和A 对B 的支持力大小相等,即FBA= FAB= FB=300 ❑√3 N
根据平衡条件可得FN= FBAcos30°+mg=1050 N,f = FBAsin30° =150 ❑√3 N
所以,推车对水泥管A 的作用力大小为F =
❑√FN
2 + f
2=150 ❑√58 N,故A 错误;
CD.如图
根据拉密原理可得mg
sinθ = FB
sin α = FAB
sin β
缓慢压下把手至底板与水平面成45°角的过程中,θ不变,α由30°增大到45°,β由60°减小到45°。即
sin α一直增大,sin β一直减小,所以,支架对水泥管B 的支持力FB一直增大;水泥管A、B 间的弹力FAB
一直减小,故C 正确,D 错误。
故选C。
题型03 平衡中的临界与极值问题
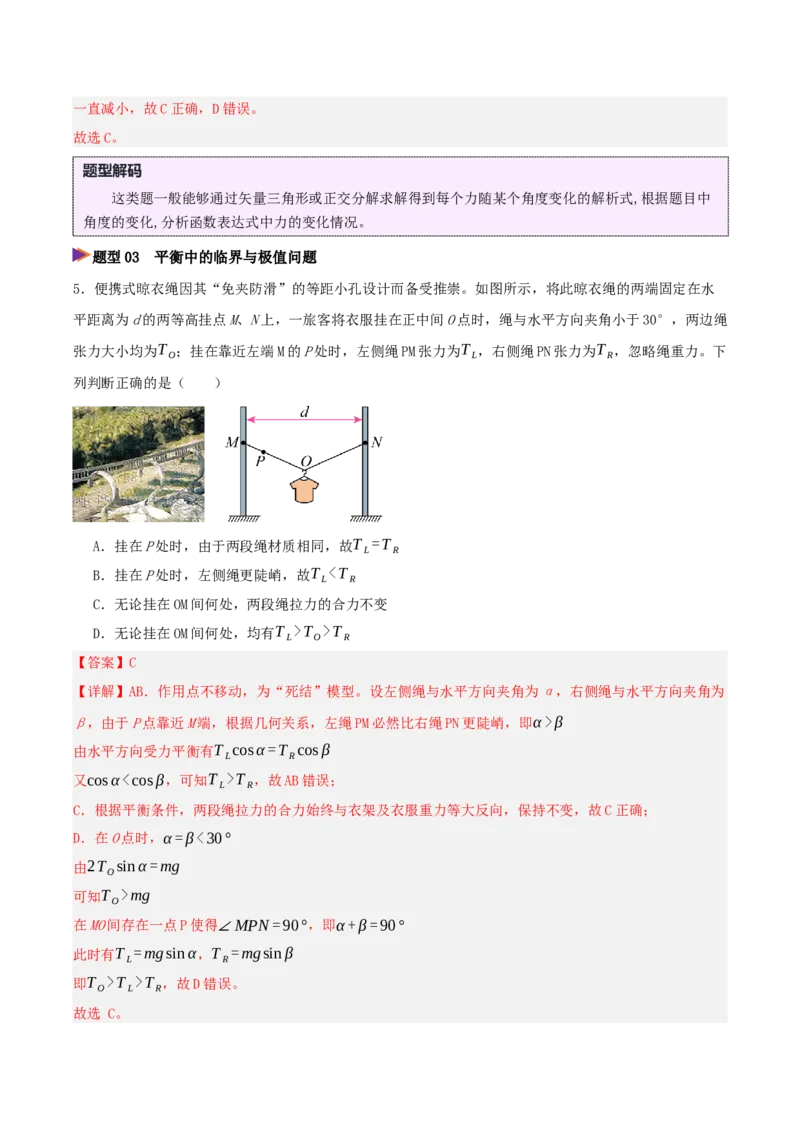
5.便携式晾衣绳因其“免夹防滑”的等距小孔设计而备受推崇。如图所示,将此晾衣绳的两端固定在水
平距离为d 的两等高挂点M、N 上,一旅客将衣服挂在正中间O 点时,绳与水平方向夹角小于30°,两边绳
张力大小均为T O;挂在靠近左端M 的P 处时,左侧绳PM 张力为T L,右侧绳PN 张力为T R,忽略绳重力。下
列判断正确的是( )
A.挂在P 处时,由于两段绳材质相同,故T L=T R
B.挂在P 处时,左侧绳更陡峭,故T L<T R
C.无论挂在OM 间何处,两段绳拉力的合力不变
D.无论挂在OM 间何处,均有T L>T O>T R
【答案】C
【详解】AB.作用点不移动,为“死结”模型。设左侧绳与水平方向夹角为α,右侧绳与水平方向夹角为
β,由于P 点靠近M 端,根据几何关系,左绳PM 必然比右绳PN 更陡峭,即α > β
由水平方向受力平衡有T Lcosα =T Rcos β
又cosα <cos β,可知T L>T R,故AB 错误;
C.根据平衡条件,两段绳拉力的合力始终与衣架及衣服重力等大反向,保持不变,故C 正确;
D.在O 点时,α = β <30°
由2T Osin α =mg
可知T O>mg
在MO 间存在一点P 使得∠MPN =90°,即α + β =90°
此时有T L=mgsin α,T R=mgsin β
即T O>T L>T R,故D 错误。
故选 C。
题型解码
这类题一般能够通过矢量三角形或正交分解求解得到每个力随某个角度变化的解析式,根据题目中
角度的变化,分析函数表达式中力的变化情况。
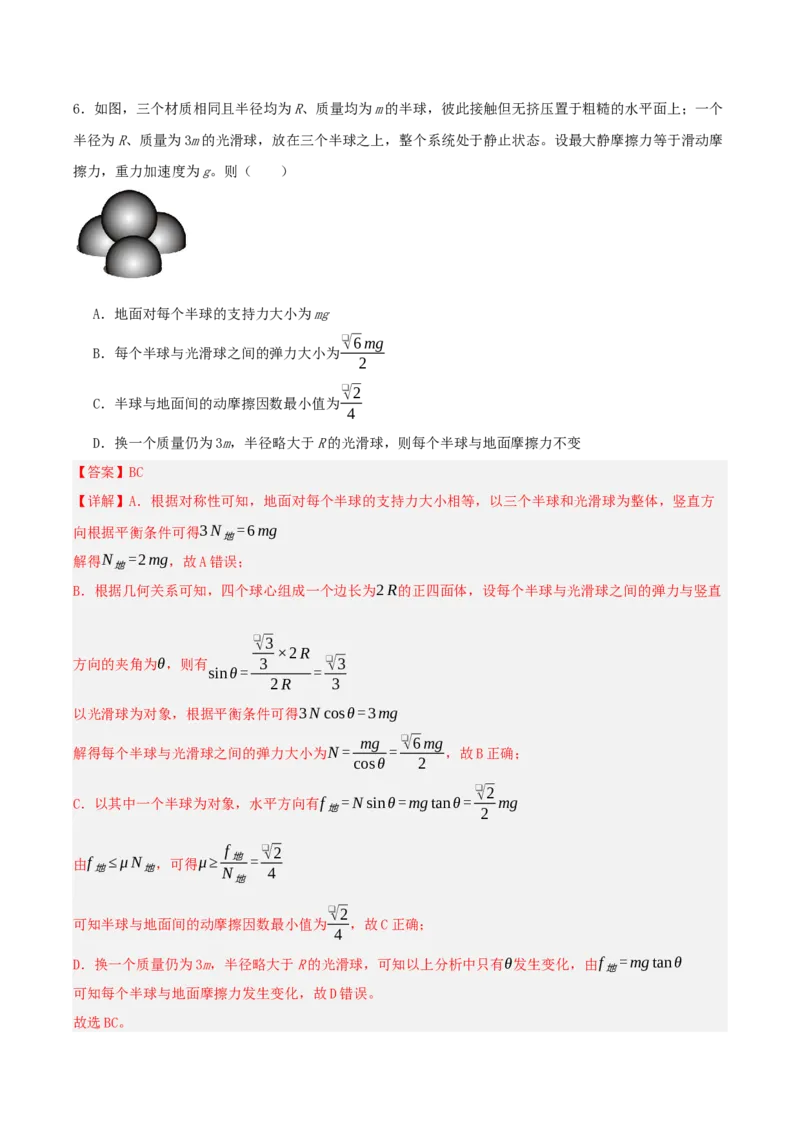
6.如图,三个材质相同且半径均为R、质量均为m 的半球,彼此接触但无挤压置于粗糙的水平面上;一个
半径为R、质量为3m 的光滑球,放在三个半球之上,整个系统处于静止状态。设最大静摩擦力等于滑动摩
擦力,重力加速度为g。则( )
A.地面对每个半球的支持力大小为mg
B.每个半球与光滑球之间的弹力大小为
❑√6mg
2
C.半球与地面间的动摩擦因数最小值为
❑√2
4
D.换一个质量仍为3m,半径略大于R 的光滑球,则每个半球与地面摩擦力不变
【答案】BC
【详解】A.根据对称性可知,地面对每个半球的支持力大小相等,以三个半球和光滑球为整体,竖直方
向根据平衡条件可得3 N 地=6mg
解得N 地=2mg,故A 错误;
B.根据几何关系可知,四个球心组成一个边长为2 R的正四面体,设每个半球与光滑球之间的弹力与竖直
方向的夹角为θ,则有sinθ =
❑√3
3 ×2 R
2 R
=
❑√3
3
以光滑球为对象,根据平衡条件可得3 N cosθ =3mg
解得每个半球与光滑球之间的弹力大小为N = mg
cosθ =
❑√6mg
2
,故B 正确;
C.以其中一个半球为对象,水平方向有f 地= N sinθ =mg tanθ =
❑√2
2 mg
由f 地≤μ N 地,可得μ≥f 地
N 地
=
❑√2
4
可知半球与地面间的动摩擦因数最小值为
❑√2
4 ,故C 正确;
D.换一个质量仍为3m,半径略大于R 的光滑球,可知以上分析中只有θ发生变化,由f 地=mg tanθ
可知每个半球与地面摩擦力发生变化,故D 错误。
故选BC。
题型04 整体法与隔离法的妙用
7.如图所示,质量为M 的楔形物体ABC 放置在墙角的水平地板上,BC 面与水平地板间的动摩擦因数为μ,
楔形物体与地板间的最大静摩擦力等于滑动摩擦力。在楔形物体AC 面与竖直墙壁之间,放置一个质量为m
的光滑球体,同时给楔形物体一个向右的水平力,楔形物体与球始终处于静止状态。已知AC 面倾角
θ =53°,sinθ =0.8,重力加速度为g,则( )
A.楔形物体对地板的压力大小始终为Mg + mg
B.向右的水平力F 的最小值一定是零
C.当F = 4
3 mg时,楔形物体与地板间无摩擦力
D.向右的水平力F 的最大值为4
3 mg+ μ(m+ M )g
【答案】ACD
【详解】A.将M、m 视为一个整体可知,楔形物体对地板的压力大小为(M +m)g,故A 正确;
B.斜面体受到的最大静摩擦力f m = μ(m+ M )g
当水平向右的外力最小(设为Fn)时,斜面体可能有向左运动趋势,当μ(m+ M )g≥4
3 mg时,Fn=0
当μ(m+ M )g< 4
3 mg时,Fn= 4
3 mg−μ(m+ M )g
故B 错误;
C.球体对AC 面的弹力大小为FNAC= mg
cosθ = 5
3 mg
当F = FNACsinθ = 4
3 mg时,楔形物体水平方向上受到的合力为零,没有运动趋势,摩擦力为零。故C 正
确;
D.当水平向右的外力最大(设为Fm)时,斜面体有向右运动趋势,由平衡条件有Fm = FNACsinθ+ f m
题型解码
先锁定临界状态,明确临界条件,再将待求力转化成平衡方程,结合数学方法求解最值。
解得F m = 4
3 mg+ μ(m+ M )g
故D 正确。
故选ACD。
8.如图所示的木板由倾角为θ 的倾斜部分和水平部分组成,两部分之间由一段小圆弧面相连接,在木板
的中间有光滑浅槽轨道。现有N 个质量均为m、直径均为d 的均匀刚性小球,在施加于1 号球的水平外力F
的作用下均静止,力F 与圆槽在同一竖直面内,此时1 号球球心距它在水平槽运动时的球心高度差为h。
现撤去力F 使小球开始运动,直到所有小球均运动到水平槽内。重力加速度为g,忽略一切阻力,下列说
法正确的是( )
A.水平外力F 的大小为Nmg
tanθ
B.1 号球刚运动到水平槽时的速度大于❑√2gh
C.如果N=2 时,整个运动过程中,2 号球对1 号球所做的功等于mgdsinθ
D.如果N=2026 时,第1013 个小球机械能是增加的
【答案】D
【详解】A.N 个小球整体为研究对象,由力的平衡条件可得tanθ =
F
Nmg
得F =Nmgtanθ,故A 错误;
B.以1 号球为研究对象,根据机械能守恒定律可得mgh= 1
2 m v
2
解得v = ❑√2gh,故B 错误;
C.当N =2时,选择水平轨道面为零势能面,两小球的重力势能E1=2mgh+mgd sinθ = 1
2 2m v
2
设2 号球对1 号球所做的功为W ,由动能定理得mgh+W = 1
2 m v
2
解得W = 1
2 mgd sinθ,故C 错误;
D.当N个球全部到达水平轨道时,根据机械能守恒定律有
Nmgh+mgd sinθ+mg×2d sinθ+⋯+mg(N −1)d sinθ = 1
2 Nm v N
2
第k个球的动能Ek= 1
2 m v N
2 =mgh+ N −1
2
mgd sinθ
球k的机械能变化量Δ E =mgh+mg(k −1)d sinθ−1
2 m v N
2 <0
解得k < N +1
2
,
当N =2026时,k < 2027
2
,故D 正确。
故选D。
题型05 力电综合问题
9.如图所示,水平天花板下方固定一个光滑小定滑轮O,在定滑轮的正下方C 处固定一个正点电荷,不带
电的小球a、带正电的小球b 分别与跨过定滑轮的绝缘轻绳两端相连。开始时系统在图示位置静止,已知
Ob<OC。若b 球所带的电荷量缓慢减少(未减为零),则在b 球到达定滑轮O 正下方前,下列说法正确
的是( )
A.a 球的质量可能等于b 球的质量
B.b 球的轨迹是一段以O点为圆心的圆弧
C.此过程中点电荷对b 球的库仑力增大
D.此过程中滑轮受到轻绳的作用力减小
【答案】B
【详解】A.对b球进行受力分析,受到轻绳的拉力T、重力mb g和库仑力F 库,如图所示。
题型解码
先通过整体法简化复杂系统的受力分析,快速求出外力,再通过隔离法对特定物体分析,求解物体
间的内力,整体法与隔离法两者结合可高效解决多物体受力问题。
由相似三角形可知T
Ob = mb g
OC = F 库
bC
其中T =ma g, F 库= k qbqC
bC
2
整理得
ma g
Ob = mb g
OC = k qbqC
bC
3 ,由于Ob<OC,因此ma<mb,故A 错误;
BC.由两小球重力不变及OC不变,可知Ob不变,b球电荷量减少,则bC减小,库仑力减小,故b球的轨
迹是一段以O点为圆心的圆弧,故B 正确,C 错误;
D.滑轮受到的轻绳的作用力大小均为ma g,大小不变,由bC减小可知两绳的夹角减小,所以滑轮受到两
绳的合力增大,故D 错误。
故选B。
10.间距为L 的金属导轨倾斜部分光滑,水平部分粗糙并平滑相接,导轨上端有电源和开关,倾斜导轨与
水平面夹角θ =30°,处于垂直于导轨平面向上的匀强磁场中,水平导轨处于垂直竖直向下的匀强磁场中,
磁感应强度大小均为B。两相同导体棒ab、cd与水平导轨的动摩擦因数μ=0.25,最大静摩擦力等于滑动
摩擦力,两棒的质量均为m,接入电路的电阻均为R。cd棒仅在水平导轨上运动,两导体棒在运动过程中
始终与导轨垂直并接触良好,且不会碰撞。忽略金属导轨的电阻,重力加速度为g。
(1)锁定水平导轨上的cd棒,闭合开关,ab棒静止在倾斜导轨上,求通过ab棒的电流;断开开关,同时解
除cd棒的锁定,当ab棒下滑距离为x0时,cd棒开始运动,求cd棒从解除锁定到开始运动过程中产生的焦
耳热;
(2)此后ab棒在下滑过程中电流达到稳定,求此时ab棒与cd棒速度大小之差;
(3)ab棒中电流稳定之后继续下滑,从ab棒运动到水平导轨开始计时,t1时刻cd棒速度为0,加速度不为
0;此后某时刻cd棒的加速度为0,速度不为0,求从t1时刻到某时刻,ab棒与cd的路程之差。
【答案】(1)I ab= mg
2BL,Qcd = 1
4 mg x0−m
3 g
2 R
2
16 B
4 L
4
(2)Δv = 3mgR
4 B
2 L
2
(3)Δ s= m
2 g R
2
4 B
4 L
4
【详解】(1)锁定水平导轨上的cd棒,闭合开关,ab棒静止在倾斜导轨上,导轨倾斜部分光滑,则ab棒
只受重力、导轨给的支持力、安培力;根据平衡条件可得F
ab
安=mgsin30°
又F
ab
安= B I ab L
解得通过ab棒的电流为I ab= mg
2BL
断开开关,同时解除cd棒的锁定,设当ab棒下滑距离为x0时速度为v0,cd棒开始运动,此时回路中的电
流为I 1,此时对cd 棒有F安cd = μmg
ab棒切割磁场,产生电动势E1= BLv0,
回路电流I 1= E1
2 R = BLv0
2 R
对cd 棒有F安cd = B I 1 L
cd棒从解除锁定到开始运动过程中,导体棒ab、cd电阻相同,通过的电流相同,则cd棒产生的焦耳热与
ab 棒产生的焦耳热相等,整个过程根据能量守恒可得mg x0sin30°−1
2 m v0
2=2Qcd
联立解得cd棒产生的焦耳热为Qcd = 1
4 mg x0−m
3 g
2 R
2
16 B
4 L
4
(2)cd棒从解除锁定到开始运动过程中,cd棒受到的安培力向左,则cd 棒向左运动,则cd 棒切割磁
场,c端为高电势,故回路总电动势
E2= BLvab−BLvcd
电路中电流I 2= E2
2 R = BL Δv
2 R
对ab棒mgsin30°−F安=maab
对cd棒F安−μmg=macd
有F安= B I 2 L
当电流达到稳定时,两棒的速度差恒定,此时两棒的加速度相等,联立解得此时ab、cd棒的速度大小之差
为Δv = 3mgR
4 B
2 L
2
(3)分析可知从开始到t1时刻,两棒整体所受的合外力为零,故该过程系统动量守恒,设t1时刻ab 棒的
速度为v1
′,cd棒速度为0,可知m Δv =m v1
′
解得v1
′ = Δv = 3mgR
4 B
2 L
2
设某时刻cd棒的加速度为0 时,ab 棒速度为v1
′ ′,cd 棒速度为vcd,此时cd棒的加速度为零,可得
F安cd 2= μmg①
其中F安cd 2= B I 3 L
分析可知此时两导体棒产生的电动势方向相反,可得I 3= BL(v1
' '−vcd)
2 R
②
从t1时刻到cd棒的加速度为0 时,对两棒分别根据动量定理有−(μmg+ B I L) Δt =m v1
' '−m v1
',
(B I L−μmg) Δt =m vcd
通过导体棒的电荷量q = I Δt
则可得μmg Δt + BLq =m v1
′−m v1
′ ′,BLq−μmg Δt =m vcd
两式相加得2BLq =m v1
′−m(v1
′ ′−vcd)③
同时有q = I Δt =
ΔΦ
Δt
2 R ⋅Δt = ΔΦ
2 R = BL Δs
2 R
④
联立①②③④可得从开始到cd 棒加速度为0 时刻,ab、cd的路程之差为Δ s= m
2 g R
2
4 B
4 L
4
11.如图,两条“∧”形的平行金属导轨固定在绝缘水平面上,间距L=0.2m,左、右两导轨面与水平面夹
角均为θ=37°,导轨顶端连接有一电动势E=10V,内阻r=0.5Ω 的电源。电源左侧存在垂直于导轨平面向
上且磁感应强度大小为B1的匀强磁场,右侧存在竖直向下且磁感应强度大小为B2的匀强磁场。质量为
m=0.02kg 的相同导体棒MN、PQ 分别放在两侧导轨上且均恰好静止,导体棒与导轨垂直且接触良好,接触
点间导体棒电阻均为R=4Ω。已知右侧导轨光滑,左侧导轨与导体棒之间的动摩擦因数为μ=0.5,最大静
摩擦力等于滑动摩擦力,金属导轨电阻不计。取重力加速度g=10m/s2,sin 37°=0.6,则下列说法错误的
是( )
A.MN 的热功率为16W
B.B1一定等于0.5T
C.B2一定等于0.375T
D.若B2反向,此瞬间PQ 加速度大小为12m/s2
【答案】B
【详解】A.两根导体棒并联的总电阻为R并= R
2 =2Ω
电路中的总电流为I =
E
R并+r =
10
2+0.5 A = 4 A
导体棒MN、PQ 中的电流相等,故MN 的热功率为PMN =(
I
2)
2
R =(
4
2)
2
×4 W =16 W,故A 正确,不符合题
意;
B.导体棒MN 恰好静止,则导体棒与导轨之间的静摩擦力为最大静摩擦力,根据左手定则可知,导体棒MN
所受安培力沿导轨向上,因μ=0.5<tanθ =0.75
故mgsinθ> μmgcosθ
即如果没有安培力,导体棒MN 就会沿导轨下滑,若考虑安培力,导体棒MN 恰好静止,若磁感应强度较
小,可以使导体棒恰好不下滑,若磁感应强度较大,可以使导体棒恰好不上滑,故磁感应强度的大小有两
种可能性,故B 错误,符合题意;
C.根据左手定则可知,导体棒PQ 所受安培力水平向左,对导体棒PQ 受力分析(从Q 端向P 端看去)如图
所示
根据受力平衡有F A=mg tanθ = 3
4 mg
又F A= B2⋅I
2 L= 1
2 B2 IL
解得B2=0.375T,故C 正确,不符合题意;
D.若B2反向,则导体棒PQ 所受安培力大小不变,方向变为水平向右,此瞬间PQ 加速度沿导轨向下,大小
为a= FAcosθ+mgsinθ
m
=
3
4 mg⋅0.8+0.6mg
m
=12m/s
2,故D 正确,不符合题意。
故选B。
1.(2026·四川德阳·二模)如图所示,光滑绝缘半球处在水平向右的匀强电场中,球心为O。将带电量
均为+q的小球A、B 置于其内,平衡时,两球处于同一水平线上,且OA与OB垂直。已知球A 质量为m,
球B 质量为2m,重力加速度大小为g,则( )
题型解码
解决电磁场中平衡问题的技巧
(1)点电荷间的作用力大小要用库仑定律公式计算。
(2)安培力方向的判断要先明确磁场方向、电流方向,再用左手定则判断安培力的方向,同时注意将
立体图转化为平面图。
(3)静电力或安培力的出现,可能会对弹力或摩擦力产生影响。
(4)涉及电路问题时,要注意应用闭合电路欧姆定律分析。
A.小球A、B 所受支持力相同
B.匀强电场的电场强度大小E = mg
2q
C.小球A 受到小球B 的库仑力大小为mg
D.小球A 在小球B 处产生的电场强度大小为EB= mg
q
【答案】B
【详解】A.对A 受力分析,根据竖直方向平衡N A cos 45
∘=mg,可得N A = ❑√2mg
对B 受力分析,根据竖直方向平衡:N Bcos 45° =2mg,可得N B=2❑√2mg,N A≠N B,A 错误;
B.以整体为研究对象,水平方向平衡N Bsin 45
°= N A sin 45°+2qE
可得E = mg
2q , B 正确;
C.对A 受力分析,水平方向平衡 F = N A sin 45
∘+qE = 3
2 mg, C 错误;
D.根据牛顿第三定律,B 球受库仑力大小F =q EB,得EB= F
q = 3mg
2q ,D 错误。
故选B 。
2.(2026·河南开封·模拟预测)某物理兴趣小组在“探究斜杆上滑块的运动”实验中,设计了如下装
置:硬直杆与水平面成37°角放置,两端分别固定于O、M 两点,一根弹性轻绳一端系在O 点,另一端跨
过固定在Q 点的光滑定滑轮(大小不计)与套在杆上的滑块相连,滑块位于OM 上P 点时PQ 与OM 垂直,且
杆与滑块间的弹力恰好为零。已知OQ 沿竖直方向,弹性轻绳原长等于OQ 的长度,PQ 的长度为1.6m,滑块
质量m=2kg,滑块与杆之间的动摩擦因数μ=0.16,重力加速度g=10 m /s
2,sin37° =0.6,
cos37° =0.8,弹性轻绳的弹性势能可表示为Ep= 1
2 k ⋅(Δ x)
2,其中k 为弹性轻绳的劲度系数,Δ x为弹性
轻绳的形变量。将滑块从P 点无初速度释放,下列说法正确的是( )
A.滑块运动过程中滑动摩擦力大小始终为2.56N
B.滑块下滑时与杆间的作用力先增大后减小
C.弹性轻绳的劲度系数为100 N / m
D.滑块运动到O 点时的动能为7.2J
【答案】D
【详解】AB.弹性轻绳原长等于OQ,因此伸长量Δ x等于Q到滑块的长度l,弹力T =k Δ x =kl
设Q到杆OM的垂直距离PQ =h=1.6 m
对任意位置的滑块,绳与杆夹角为α,由几何关系得lsin α =h(恒成立)
因此弹力垂直杆的分量T ⊥=T sin α =klsin α =kh
题目给出P点处杆对滑块弹力为零,垂直杆方向平衡得kh=mgcos 37
∘
因此任意位置杆对滑块弹力N ≡0
摩擦力f = μN ≡0,故AB 错误;
C.弹性轻绳的劲度系数为100 N/m,由kh=mgcos 37
∘
代入数据 k = mgcos 37
∘
h
= 2×10×0.8
1.6
N/m =10 N/m,故C 错误。
D.滑块运动到O点时的动能为7.2J几何关系得OQ =
PQ
cos37
∘= 1.6
0.8 m=2m,
OP =OQ sin37
∘=2×0.6m=1.2m
滑块从P到O,下降高度Δ y =OPsin 37
∘=1.2m×0.6=0.72m
重力做功W G=mg Δ y =2×10×0.72J =14.4 J
初态弹性势能E p1= 1
2 k( PQ)
2= 1
2 ×10×(1.6)
2J =12.8J
末态(O点)Q到滑块长度为OQ =2m,弹性势能E p2= 1
2 k(OQ)
2= 1
2 ×10×(2)
2J =20J
摩擦力做功为0,由动能定理Ek =W G−( Ep2−Ep1)=14.4 J −(20−12.8)J =7.2J,故D 正确。
故选D。
3.(2026·山东青岛·一模)某儿童公园的水平地面上放置四个相同的防撞墩A、B、C、D,用四根相同
的轻弹簧连接,恰好组成一个等腰梯形防护栏,整个装置处于静止状态,俯视图如图所示。已知AB、BC、
AD 弹簧长度相同,均等于CD 弹簧长度的一半,CD 弹簧弹力大小为AB 的2 倍,防撞墩A 受到地面的摩擦力
大小为Ff,则防撞墩C 受到地面的摩擦力大小为( )
A.Ff
B.
❑√3 Ff
C.2 Ff
D.
❑√6 Ff
【答案】B
【详解】设弹簧的原长为L0,AB 之间弹簧的长度为L,则CD 之间弹簧长度为2 L,因为AB 之间弹簧弹力大
小为CD 之间弹簧弹力大小的一半,所以有2k|L−L0)=k|2 L−L0)
解得L0= 4
3 L
可知AB、BC、AD 弹簧处于压缩状态,CD 弹簧处于拉伸状态,从俯视图看,由几何关系可知∠ADC =60
∘
,防撞墩A 受到AB、AD 弹簧的弹力大小均为F =k (L0−L)= 1
4 k L0
受力情况如图所示
可知防撞墩A 受到的两弹簧弹力大小相等,夹角为120
∘,故防撞墩A 受到地面的摩擦力大小
Ff= F = 1
4 k L0
同理可知,防撞墩C 受到CD 弹簧弹力大小为F ′ = 1
2 k L0,BC 弹簧弹力大小为F = 1
4 k L0,两弹力夹角为
120
∘,矢量平移后构成的力的矢量三角形如图,由几何关系可知防撞墩C 受到地面的摩擦力大小
Ff′ = ❑√3 F =
❑√3
4 k L0= ❑√3 Ff
故选B。
4.(2026·陕西·二模)如图,PO 为光滑绝缘竖直墙壁,OQ 为光滑绝缘水平地面,地面上方有一水平向
左的匀强电场E,带正电荷的A、B 两小球(均视为质点)均紧靠接触面而处于静止状态。若在小球A 上加
竖直向下的推力F,小球A 沿墙壁PO 向着O 点移动一小段距离后,适当移动B 球,小球A 与B 重新处于静
止状态,假设两小球所带电荷量保持不变,则有推力F 的新平衡状态与原平衡状态比较( )
A.A 球对竖直墙壁的作用力增大
B.两球之间的距离不变
C.A 球与B 球间的静电力增大
D.地面对B 球的弹力不变
【答案】C
【详解】AD.设小球A 的质量为mA,电量为qA,小球B 的质量为mB,电量为qB,则以A、B 两小球整体为
研究对象进行受力分析可知,整体在水平方向受到向左的电场力大小为F电= E(qA+) qB)
则根据共点力平衡的规律可得,竖直墙壁对小球A 向右的弹力大小为N = F电= E(qA+qB)
所以根据牛顿第三定律可知,A 球对竖直墙壁的作用力保持不变;同理可知整体在竖直方向上施加力F 之
前,地面对小球B 的支持力为N B=(mA+mB)g
施加力F 之后,地面对小球B 的支持力为N B
' =(mA+mB)g+ F > N B
即与原平衡状态相比,有推力F 的新平衡状态下,地面对小球B 的弹力变大,故AD 错误;
BC.对小球A 进行受力分析,则施加力F 之前受力分析图如图1 所示:
根据共点力的平衡规律可得,此时小球B 对小球A 的库仑力为F 库=
❑√(mA g)
2+(N −E qA)
2
施加力F 之后,小球A 的受力如图2 所示:
同理可得,此时小球B 对小球A 的库仑力变为F 库
' =
❑√(mA g+ F)
2+(N −E qA)
2> F 库
即与原平衡状态相比,有推力F 的新平衡状态下,小球A 与小球B 间的静电力变大;再根据库仑定律
F 库= k qAqB
r
2
可知,两球之间的距离一定减小,故B 错误,C 正确。
故选C。
5.(2026·四川德阳·二模)如图所示,长为❑√3l的不可伸长的轻绳,穿过一光滑的轻圆环,两端固定
在水平天花板上相距为l 的P、Q 两点,轻圆环下悬吊一重为G 的物块。现用一水平力F 缓慢地拉圆环,当
圆环两侧轻绳的夹角为θ =60°时,细绳的张力为T,则( )
A.F =G
B.F =
❑√3
3 G
C.T =
❑√6
3 G
D.T = 2❑√3
3
G
【答案】B
【详解】受力如图所示
圆环所受重物的拉力G 及水平拉力F 的合力与水平方向的夹角tanα = F
G
合力大小F合=
❑√F
2+G
2
情景如图所示,P、Q 两点沿垂直F合方向的距离d = ❑√3lsin α
而sin θ
2 = d
❑√3l
根据力的合成,有2T cos θ
2 = F合
联立并代入数据解得F =
❑√3
3 G,T = 2
3 G
故选B。
6.(2026·山西大同·一模)为了助推本地文旅的发展,2025 年,大同推出了大型行进情景式演艺项目
《如梦大同》,如甲图,演员们通过吊威亚在城墙上展现高超的表演技艺,为游客呈现了一场视觉盛宴!
现将情景简化如乙图,一根不可伸长的绳索(不计质量)一端系于演员腰间O点,另一端系于城墙上的固
定P点,该演员身体伸直,双脚蹬于城墙Q点,并保持平衡。已知∠OPQ =37°,∠OQP = 45°,演员质
量m=70kg,城墙对演员的作用力始终沿着身体,重力加速度g取10 m/s
2,sin37° =0.6,cos37° =0.8
。下列说法正确的是( )
A.绳索对演员的拉力大小为400 N
B.城墙对演员的作用力大小为300 N
C.若保持Q点不动,将P点沿城墙缓慢上移稍许,绳索对演员的拉力大小一定增大
D.若保持Q点不动,将P点沿城墙缓慢下移稍许,城墙对演员的弹力大小一定增大
【答案】D
【详解】AB.设绳索与城墙对演员的作用力大小分别为F0、F1,以演员为研究对象,演员在F0、F1和重
力mg的作用下处于平衡状态,由平衡条件,在水平方向,有F0sin37° = F1sin 45°
在竖直方向,有F0cos37°+ F1cos45° =mg
联立两式,解得F0=500 N,F1=300 ❑√2N,故AB 错误;
C.利用演员所受重力mg、绳索拉力F0和城墙弹力F1构成的力的三角形和△OPQ相似,得
mg
PQ = F0
OP = F1
OQ
当Q点不动,将P点沿城墙缓慢上移稍许,即PQ增大,OP、OQ均不变,则F0、F1均减小,故C 错误;
D.同理,当Q点不动,将P点沿城墙缓慢下移稍许,即PQ减小,OP、OQ均不变,则F1增大,城墙对演
员的弹力大小FN= F1sin∠OQP
∠OQP增大,FN也一定增大,故D 正确。
故选D。
7.(2025·云南玉溪·三模)如图所示,倾角为30°的斜面和半径为R 的半圆弧连接,圆心O 在斜面的延
长线上,连接点M 处有一轻质定滑轮,N 为圆弧最低点且∠MON =60°,斜面的底端固定一挡板P。物块
B、C 间由一轻质弹簧拴接置于斜面上(弹簧平行于斜面),其中C 紧靠在挡板P 处,B 用跨过滑轮的不可
伸长的轻绳与小球A 相连,开始时将小球A 锁定在M 处,此时轻绳与斜面平行,且恰好伸直但无张力,B、
C 处于静止状态。某时刻解锁小球A,当小球A 沿圆弧运动到最低点N 时(物块B 未到达M 点),物块C 对
挡板的作用力恰好为0。已知小球A 的质量为5m,物块B、C 的质量均为2m,重力加速度为g,小球与物
块均可视为质点,不计一切摩擦,弹簧始终处于弹性限度内,则( )
A.小球A 从M 点运动到N 点的过程中,物块B 的机械能守恒
B.弹簧的劲度系数k = 2mg
R
C.小球A 到达N 点时,小球A 的速度大小v1= ❑√
6 gR
13
D.小球A 到达N 点时,物块B 的速度大小v2= ❑√
6 gR
13
【答案】BC
【详解】A.小球A 从M 点运动到N 点的过程中,物块B 除重力以外还有弹簧弹力、绳子拉力做功,所以物
块B 的机械能不守恒,故A 错误;
B.未解锁小球A 之前,弹簧处于压缩状态,对物块B 受力分析有2mgsin30° =k x1
小球A 到达N 点时,物块C 对挡板的作用力恰好为0,此时弹簧处于伸长状态,对物块C 进行分析有
2mgsin30° =k x2
根据几何关系有x1+ x2= R
联立解得k = 2mg
R
故B 正确;
CD.小球A 到达N 点过程,小球A、物块B、弹簧组成的系统机械能守恒,又x1= x2
可知弹簧弹性势能始末相等,则由机械能守恒可得
5mgR(1−cos60°)=2mgR sin30°+ 1
2 ×5m v1
2+ 1
2 ×2m v2
2
根据关联速度分解可得v2= v1sin60°
联立解得v1= ❑√
6 gR
13 ,v2= ❑√
9 gR
26
故C 正确,D 错误。
故选BC。
8.(2026·安徽黄山·一模)如图所示,一轻质光滑定滑轮固定在木板上,质量分别为2m和m的物块
A、B,通过不可伸长的轻绳跨过滑轮连接。A、B的接触面、轻绳均与木板平行。A、B间动摩擦因数
μ= 1
3,木板上表面光滑,设最大静摩擦力等于滑动摩擦力。将木板一端从水平位置缓慢抬起,为保证物块
A、B不发生相对滑动,木板与水平地面的夹角不得大于( )
A.30
∘
B.37
∘
C.45
∘
D.53
∘
【答案】D
【详解】根据题意分析,物块A、B 刚好要滑动时,应该是物体A 相对物体B 向下滑动,设绳子拉力为F,
对A 受力分析,由平衡条件得2mgsinθ = F + μ×2mgcosθ
对B 受力分析,由平衡条件得mgsinθ+ μ×2mgcosθ = F
联立解得sinθ =0.8
可知θ =53°
故选D。
9.(2025·云南昆明·模拟预测)某建筑工地中的圆锥状沙堆如图甲所示,可将其理想化为图乙所示的
圆锥体。沙粒可视为质点,沙粒间的动摩擦因数为μ,沙粒之间的最大静摩擦力等于滑动摩擦力,不考虑
沙粒的滚动。当把沙粒轻放在圆锥形沙堆的侧面上,该沙粒恰好能静止时,沙堆的高度h达到最大,此
时,沙堆的底面圆半径为r,体积V = 1
3 πr
2h,则要堆放体积为V 0的沙堆,沙堆的底面直径至少为
( )
A.2
❑√
3V 0
π μ
B.2
3√
3V 0
π μ
C.
3√
3V 0
π μ
D.❑√
3V 0
π μ
【答案】B
【详解】沙粒静止时,重力沿斜面的分力与最大静摩擦力平衡。设圆锥面与底面的夹角为θ,则有
mgsinθ = μmgcosθ
可得μ= tanθ
由几何关系可知tanθ = h
r
沙堆体积V = 1
3 π r
2h
当体积为V0时,底面半径r0=
3√
3V 0
πμ
沙堆的底面直径为 2r0=2
3√
3V 0
πμ
故选B。
10.(2025·广东佛山·一模)拖把是由拖杆和拖把头构成的清洁工具。如图,某同学保持拖杆与竖直方
向的夹角θ 不变,并用沿拖杆方向的推力F 推拖把头,发现无论推力F 多大,拖把一直保持静止状态,设
拖把头质量为m,忽略拖杆质量,拖把头与地板之间的动摩擦因数为µ,下列说法正确的是( )
A.增大推力F,拖把头所受合力增大
B.拖把保持静止状态的原因是μ≥tanθ
C.增大推力F,地面对拖把头的作用力可能先减小后增大
D.若要推动拖把,可增大拖杆与竖直方向的夹角θ
【答案】BD
【详解】A.增大推力F,拖把头所受合力一直为零,故A 错误;
B.无论推力F 多大,拖把一直保持静止状态,则可以忽略拖把头的重力,则F sinθ≤f = μF cosθ
所以μ≥tanθ,故B 正确;
C.根据平衡条件可得,增大推力F,则地面对拖把头的作用力增大,故C 错误;
D.若要推动拖把,可增大拖杆与竖直方向的夹角θ,使得μ<tanθ时,可以推动拖把,故D 正确。
故选BD。
11.(2025·四川巴中·模拟预测)如图甲所示,质量为M的轨道静止在光滑水平面上,轨道左侧部分水
平且上表面粗糙,右侧部分为1
4 光滑圆弧,两部分在P点平滑连接,Q为轨道的最高点。质量为m的小物
块静置在轨道左端,与水平轨道间的动摩擦因数为μ,给物块施加水平向右的推力F,小物块处在轨道水
平部分时,其加速度a与F对应关系如图乙所示,最大静摩擦力等于滑动摩擦力。已知轨道水平部分长度
L=1m,圆弧部分的半径R =0.4 m,重力加速度大小g取10 m /s
2,则( )
A.动摩擦因数为μ=0.1
B.小物块质量m=1kg
C.若对物块施加水平向右的推力F =6 N,当小物块到P点时撤去F,则物块不能从Q 点冲出轨道
D.若对物块施加水平向右的推力F =6 N,当小物块到P点时撤去F,则物块最终能从轨道左端离开
【答案】BC
【详解】AB.由图乙可知,当F ≤4 N时,物块与轨道一起加速,根据牛顿第二定律有F =(m+ M )a
可得a=
1
m+ M · F
根据a−F图像可得
1
m+ M = 2−0
4−0 = 1
2 kg
−1
F >4 N时,二者发生相对滑动,对轨道根据牛顿第二定律有F −μmg= Ma
可得a= 1
M · F −μmg
M
根据a−F图像可得1
M = 4−2
6−4 kg
−1
联立求得M =m=1kg
由F =6 N时,a= 4 m/ s
2,可求得μ=0.2,故A 错误,B 正确;
CD.若对物块施加水平向右的推力F =6 N,则物块与轨道发生相对滑动,对物块根据牛顿第二定律有
F −μmg=ma1
对轨道μmg= M a2
求得a1= 4 m/ s
2,a2=2m/ s
2
当小物块到P点时,有L= 1
2 a1t
2−1
2 a2t
2
求得t =1s
此时物块速度为v1=a1t = 4 m/ s
轨道速度为v2=a2t =2m/ s
撤去F后,物块与轨道水平方向动量守恒,物块沿圆弧轨道上升到最高点时,则有
M v1+m v2=( M +m)v,1
2 M v1
2+ 1
2 m v2
2= 1
2 (m+ M )v
2+(m+ M )gh
代入数据求得h=0.05m< R,显然物块不能从Q 点冲出轨道,物块将滑回轨道水平部分,根据水平方向动
量守恒可知,最终二者将到达共速,速度为v =3m/ s
该过程,根据功能关系可知μmg x相对= 1
2 M v1
2+ 1
2 m v2
2−1
2 (m+ M )v
2
求得x相对=0.5m< L,显然物块不能从轨道左端离开,故C 正确,D 错误。
故选BC。
12.(25-26 高三上·安徽合肥·月考)“腊月二十四,掸尘扫房子”,据《吕氏春秋》记载,中国在尧
舜时代就有春节扫尘的风俗,寓意在新年里顺利平安。春节前夕,小红需移开沙发,清扫污垢,质量
m=10kg的沙发放置在水平地面上,小红用力F推沙发,当F斜向下与水平成θ =30°时,如图,若
F =100 N,沙发恰好开始做匀速运动,认为最大静摩擦力等于滑动摩擦力,重力加速度g=10 m /s
2,下
列说法正确的是( )
A.沙发与地面间的动摩擦因数μ=
❑√3
3
B.沙发开始运动后,保持F大小不变,增大θ角,物体将做加速运动
C.若F方向能随意改变,想用最小的力推动沙发,应使F 沿水平方向
D.若F方向能随意改变,能让沙发匀速运动,力F的最小值为50 N
【答案】AD
【详解】A.沙发做匀速直线运动,沙发受力如图所示,由共点力平衡条件得水平方向F cosθ = f
竖直方向N =mg+ F sinθ
f = μN
联立解得μ=
❑√3
3 ,故A 正确;
B.保持F 不变,增大θ,对沙发受力分析,水平方向F合= F cosθ−f
竖直方向N =mg+ F sinθ
θ增大,sinθ增大,cosθ减小,故N 增大,f 增大,F cosθ<f ,故沙发合力方向水平向左,沙发做减速运
动,故B 错误;
CD.若F 方向能随意改变,想用最小的力推动沙发,则沙发做匀速运动,且此时F 方向应该斜向上,如图
所示,对沙发受力分析,由牛顿第二定律得,水平方向F cosα = f
竖直方向N + F sin α =mg
摩擦力f = μN
联立解得F =
μmg
cosα + μsin α
故当cosα + μsin α最大时,F 最小,cosα + μsin α = ❑√
4
3 sin (α +60°),当α =30°时,F 最小,此时
F =
μmg
cosα + μsin α =
❑√3
3 ×10×10
2
❑√3 sin (30°+60°)
N =50 N,故C 错误,D 正确;
故选AD。
13.(2025·福建龙岩·二模)如图所示,水平天花板下方固定一光滑定滑轮O,在定滑轮正下方C 处固
定一带正电的点电荷。不带电的A 球与带正电的B 球用绝缘轻绳跨过O 连接,A、B 均视为质点,初始系统
静止且OB<OC。若B 的电荷量缓慢减少,在B 到达O 正下方前,则( )
A.B 球的轨迹是一段圆弧
B.A 球的质量大于B 球的质量
C.此过程中点电荷对B 球的库仑力减小
D.此过程中滑轮受到轻绳的作用力逐渐减小
【答案】AC
【详解】AB.开始时B 球受力如图所示,
由相似三角形可知T
OB = F
BC = mB g
OC
因OB<OC知mBg>T =mAg
则A 球的质量小于B 球的质量;由于T 不变,OC 不变,可知OB 不变,则随着B 球所带的电荷量缓慢减少,
B 球的轨迹是一段圆弧,故A 正确,B 错误;
C.根据F =k qBqC
BC
2
则k qBqC
BC
3 = mB g
OC
则随着B 的电荷量缓慢减少,BC 减小,F 减小,即此过程中点电荷对B 球的库仑力减小,选项C 正确;
D.因滑轮两侧绳子拉力不变,当B 球下降时,两侧细绳的夹角减小,则合力变大,即此过程中滑轮受到轻
绳的作用力逐渐变大,选项D 错误。
故选AC。
14.(2025·山东济南·一模)如图所示,边长为L 的正方体区域MNPQ-M'N'P'Q',MM'为竖直方向,J 是
NP 上的一点,K 是NN'上的一点。两条半径均为L 的1
4 光滑圆弧金属导轨分别固定在面MNN'M'和面
PQQ'P'内,导轨圆心分别在N 点和P 点,两导轨MQ 之间连接电源。整个区域范围内存在方向沿M'→N 的匀
强磁场,将长度为L 的金属棒垂直两导轨放置在某一位置,可以保持平衡状态。金属棒由同种均质材料制
成,粗细均匀,回路中只考虑金属棒的电阻,其余电阻不计,电源电动势不变,下列说法正确的是
( )
A.只将两导轨间距减小至0.5L,金属棒在两导轨上平衡的位置将下移
B.只将两导轨间距减小至0.5L,金属棒在两导轨上平衡的位置仍不变
C.只将磁场方向变成沿M'→J 的方向,金属棒在两导轨上平衡的位置一定下移
D.只将磁场方向变成沿M'→K 的方向,金属棒在两导轨上平衡的位置可能不变
【答案】BCD
【详解】AB.令通过金属棒的电流为I = E
R ,金属棒恰好静止在导轨上mgsinθ0= BILcosα0
其中θ0是金属棒所在位置金属导轨的切线与水平面之间夹角,α0是安培力与金属导轨的切线之间的夹角。
当两导轨间距减小至0.5 L时,安培力沿切线的分力B⋅2 I ⋅L
2 ⋅cosα0= BILcosα0=mgsinθ0
金属棒的受力依旧平衡,其在两导轨上平衡的位置不变,故A 错误,B 正确;
C.将磁场方向变成沿M'→J 的方向,把磁感应强度垂直于电流方向的分量大小为Bsin β,其中β是磁感应
强度与金属棒的夹角,安培力沿切线的分力BILsin β cosα0<BILcosα0
因此mgsinθ0>BILsin β cosα0
故金属棒在两导轨上平衡的位置一定下移,故C 正确;
D.将磁场方向从沿M'→N 方向变到沿M'→K 的方向过程中,安培力与金属导轨的切线之间的夹角变化存在
两种情况:①一直减小,②先减小到零后在切线另外一侧增大;情况①的安培力沿切线的分力
BILcosα <mgsinθ
因此将磁场方向变成沿M'→K 的方向金属棒下移;情况②当增大后的夹角与减小前相同(α =α0)
那么安培力和重力依然满足BILcosα =mgsinθ
因此将磁场方向变成沿M'→K 的方向金属棒保持静止。综上只将磁场方向变成沿M'→K 的方向,金属棒在
两导轨上平衡的位置可能不变,故D 正确。
故选BCD。
15.(2025·甘肃白银·模拟预测)如图所示,间距为L、足够长的金属导轨平面与水平面的夹角为α,
空间存在竖直向下、磁感应强度大小为B的匀强磁场,导轨下端接有阻值为R的定值电阻,将一质量为m
的金属棒垂直放置在导轨上,由静止释放,沿导轨下滑距离s后做匀速运动,已知金属棒与导轨间的动摩
擦因数为μ,重力加速度为g,金属棒及导轨的电阻均忽略不计。在金属棒下滑距离s的过程中,下列说法
正确的是( )
A.电流方向为由M到N
B.金属棒受到的摩擦力不变
C.金属棒克服安培力所做的功为mgs(sin α −μcosα )
D.金属棒匀速运动时的速度大小为
mgR (tan α −μ)
B
2 L
2(cosα + μsin α )
【答案】AD
【详解】A.由右手定则可知电流方向为由M到N,故A 正确;
B.金属棒受到摩擦力f 、安培力FA、重力G及导轨的支持力FN共同作用,受到的摩擦力
f = μ(mgcosα + FAsin α)
而FA= B
2 L
2v cosα
R
,随速度增加而不断增大,则受到的摩擦力也将变大,故B 错误;
C.设金属棒做匀速运动的速度大小为v1,由动能定理可知mgs⋅sin α −fs−W 克安= 1
2 m v1
2−0
得金属棒克服安培力所做的功为W 克安=mgs(sinα −μcosα )−μ FA ssinα −1
2 m v1
2,故C 错误;
D.由受力分析可知FAcosα + μ(mgcosα +) FAsinα)=mgsinα
又FA= B
2 L
2v1cosα
R
解得匀速运动时金属棒的速度大小v =
mgR (tan α −μ)
B
2 L
2(cosα + μsin α ),故D 正确。
故选AD。
16.(2025·河南·一模)如图1 所示,足够长的固定光滑平行金属导轨MN、PQ相距为L,两导轨与水
平面成θ角。导轨所在区域有方向垂直于导轨平面向上的匀强磁场,磁感应强度大小为B,在P、M两点通
过导线和单刀多掷开关K 接有一匝数为n,面积为S的固定水平圆形金属线圈,在线圈区域内有竖直向上的
匀强磁场,磁感应强度B′随时间t变化的规律如图2 所示(图中B0、t0均已知)。t =0时刻,开关K 接1,
此时将质量为m,长度为L的导体棒垂直导轨放置在导轨顶端,导体棒恰好静止不动。t =t0时刻,开关K
改接2,2 中电容器的电容为C且初始时不带电,导体棒开始运动。导体棒始终与导轨垂直且接触良好,与
3 连接的定值电阻阻值为R,导轨及导体棒电阻不计,重力加速度大小为g。求:
(1)左边线圈的内阻;
(2)开关K 改接2 后经过多长时间把开关K 改接3 导体棒能恰好做匀速直线运动。
【答案】(1)r = n B0 BLS
t0mgsinθ
(2) R(C B
2 L
2+m)
B
2 L
2
【详解】(1)t =0时刻,开关K 接1,此时将质量为m的导体棒水平放置在导轨顶端,导体棒恰好静止不
动。
设左边线圈的内阻为r,0~t0内线圈产生的感应电动势E1=n Δϕ
Δt = n B0 S
t0
闭合回路的感应电流I 1= E1
r
导体棒的安培力方向沿导轨向上,大小F1= B I 1 L= n B0 BLS
r t0
根据导体棒恰好静止不动F1= n B0 BLS
r t0
=mgsinθ
解得r = n B0 BLS
t0mgsinθ
(2)当把开关K改接3 导体棒恰好匀速直线运动,设此时回路电流为I 2,根据导体棒受力平衡得
B I 2 L=mgsinθ
根据闭合电路欧姆定律及法拉第电磁感应定律得E2= I 2 R = BLv
联立得v = mgRsinθ
B
2 L
2
t =t0时刻,开关K 改接2,导体棒开始运动,设加速度为a,则Δv =a⋅Δt
导体棒切割磁感线增加的电动势等于电容器增加的电压ΔU = BL Δv
电容器增加的电量Δq =C ⋅ΔU
导体棒的电流I = Δq
Δt
导体棒的安培力F = BIL
根据牛顿第二定律得mgsinθ−F =ma
联立得a=
mgsinθ
m+C B
2 L
2
导体棒做匀加速直线运动;设开关K 改接2 后经过时间t时把开关K 改接3 导体棒恰好匀速直线运动,则
t = v
a = R(C B
2 L
2+m)
B
2 L
2