文档文本内容
高中物理强基计划系统讲义
第一章:运动学
1.7 抛体运动
1.7.1 抛体运动的基本公式
抛体运动是物体在重力作用下以初速度斜抛或平抛的运动。
设初速度为�0,抛射角为�,则:
- 水平方向:匀速直线运动,�= �0cos�⋅�
- 竖直方向:匀变速直线运动,�= �0sin�⋅�−
1
2 ��2
轨迹方程(消去t):
�= �tan�−
��2
2�0
2cos2�
利用sec2�= 1 + tan2�,可写为:
�= �tan�−��2
2�0
2 (1 + tan2�)
1.7.2 抛体运动的特性分析
(1)射程、射高与飞行时间(起落点同一水平面)
飞行时间:�=
2�0sin�
�
最大高度:�=
�0
2sin2�
2�
水平射程:�=
�0
2sin2�
�
问题:以初速度v0,抛射角θ 斜抛,求最大水平射程及其对应的角度。
方法一:标准水平-竖直分解(推荐方法)
这是最自然、最符合直觉的分解方式,因为重力加速度正好在竖直方向上。
速度分解:
水平初速度:v0x = v0cosθ
竖直初速度:v0y = v0sinθ
运动方程:
水平方向(匀速):x = v0xt = v0cosθ ⋅t
竖直方向(匀变速):y = v0yt −
1
2 gt2 = v0sinθ ⋅t −
1
2 gt2
落地条件:当物体落地时,y = 0(假设起落点同一高度)。
0 = v0sinθ ⋅t −1
2 gt2
t(v0sinθ −1
2 gt) = 0
解得飞行时间T =
2v0sinθ
g
(舍去t = 0 的解)。
求水平射程:将T 代入水平位移公式:
R = x(T) = v0cosθ ⋅2v0sinθ
g
= v0
2 ⋅2sinθcosθ
g
利用三角恒等式2sinθcosθ = sin2θ:
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
R = v0
2sin2θ
g
求最大射程:由R =
v0
2sin2θ
g
可知,当sin2θ 最大时,R 最大。
sin2θmax = 1 ⟹2θ = 90∘⟹θ = 45∘
结论:当抛射角为45∘时,水平射程最大,最大值为Rmax =
v0
2
g 。
这个过程清晰、直接,一步到位。
方法二:沿初速度及其垂直方向分解(繁琐方法)
我们来看看如果用这种方法会怎样。
建立坐标系:
设uො为初速度方向的单位矢量。
设pො为垂直于初速度方向向上的单位矢量。
重力加速度gԦሬ需要在这两个方向上分解。分解后,gԦሬ在pො方向的分量是−gcosθ(负号是因为重力向下,
而pො向上),在uො方向的分量是−gsinθ。
运动方程:
沿uො方向:初速度为v0,加速度为−gsinθ。su = v0t −
1
2 (gsinθ)t2
沿pො方向:初速度为0,加速度为−gcosθ。sp = 0 ⋅t −
1
2 (gcosθ)t2 =−
1
2 gcosθ t2
落地条件与求射程:
我们需要的是水平位移x 和竖直位移y。
通过坐标变换,将(su, sp) 转换回水平-竖直坐标系(x, y):
x = sucosθ + sp( −sinθ) = (v0t −1
2 gsinθ t2)cosθ + ( −1
2 gcosθ t2)( −sinθ)
y = susinθ + spcosθ = (v0t −1
2 gsinθ t2)sinθ + ( −1
2 gcosθ t2)(cosθ)
简化y 的表达式:
y = v0tsinθ −1
2 gsin2θ t2 −1
2 gcos2θ t2 = v0tsinθ −1
2 g(sin2θ + cos2θ)t2 = v0sinθ ⋅t −1
2 gt2
这又回到了标准分解的竖直位移公式。
令y = 0 同样得到T =
2v0sinθ
g
。
再将T 代入简化后的x 表达式(过程更复杂),最终才能得到R =
v0
2sin2θ
g
。
1.7.3 斜抛运动拓展
考虑空气阻力:�
���
��=−����
���
��=−��−���
1.7.4 最佳抛射角
•当�= 45∘时,水平射程最大:�max =
�0
2
�
•对于不同高度的目标,最佳抛射角不同(可借助包络线求解)
问题:越过障碍物的最优抛射角
假设从地面以初速度v0 抛射物体,要越过一个高度为h、水平距离为d 的障碍物,求所需的最小初速
度和对应的抛射角。
使用沿初速度-重力方向分解的思路:
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
设抛射角为θ,建立沿初速度方向的运动分析:
沿初速度方向:s∥= v0t −
1
2 gsinθ ⋅t2
沿重力方向:s⊥=
1
2 gcosθ ⋅t2
关键约束:当物体到达障碍物顶部时(水平距离d,高度h),必须满足:1. 沿初速度方向的位移在水
平方向的分量等于d 2. 沿初速度方向的位移在竖直方向的分量减去重力方向的位移等于h
通过这种分解,可以建立关于t 和θ 的方程组,求解得到最优抛射角θopt 和对应的最小初速度v0,min。
优势:这种分解直接关联到“瞄准方向”(初速度方向),在涉及障碍物规避的问题中物理图像更清晰。
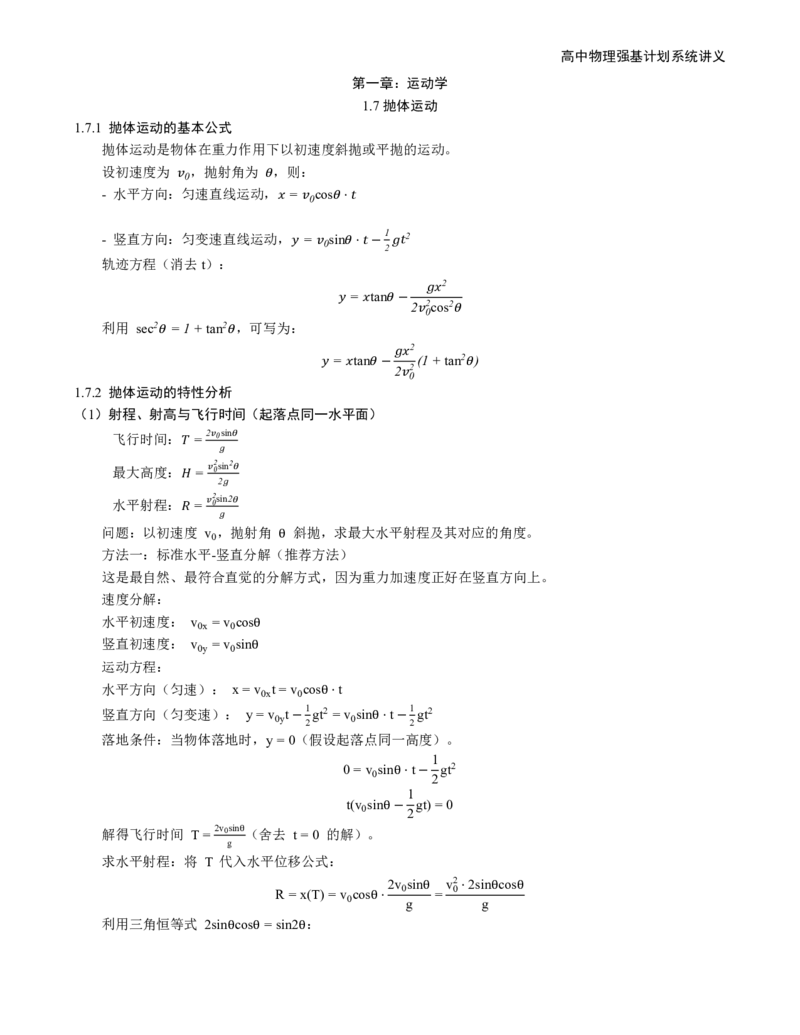
物体从高h 处以v0 斜向上抛出,初速度与水平方向夹角为θ,落到水平地面,求以多大角度发射时水平射
程最大?
要解决“从高h 处斜上抛物体,求水平射程最大的发射角,并证明当初末速度垂直时射程最大”的问题,
可通过机械能守恒和速度矢量三角形的面积分析推导,步骤如下:
步骤1:机械能守恒确定末速度大小
物体初始机械能(动能+重力势能)为:E初=
1
2 mv0
2 + mgh(以地面为零势能面)。落到地面时,机械能
为末动能:E末=
1
2 mv2。
由机械能守恒E初= E末,消去质量m 得:
v2 = v0
2 + 2gh
因此,末速度大小v 恒定(仅与v0、h 有关)。
步骤2:速度矢量的三角形关系
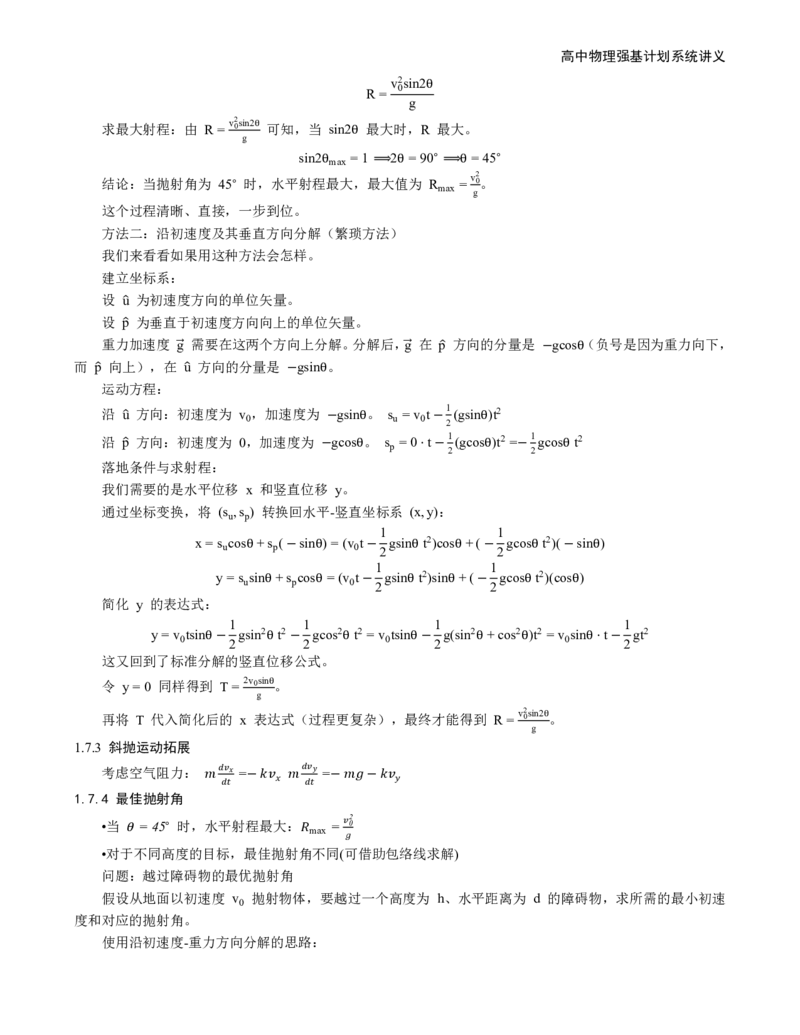
斜上抛运动中,速度的变化由重力加速度引起。设运动时间为t,则速度变化量为gԦሬt(竖直向下)。根
据矢量运算法则,末速度vԦሬ、初速度v0Ԧ
ሬሬ
和速度变化量gԦሬt 满足:
vԦሬ= v0Ԧ
ሬሬ+ ( −gԦሬt)
即gԦሬt = v0Ԧ
ሬሬ−vԦሬ,三者可构成矢量三角形(v0Ԧ
ሬሬ、vԦሬ为两边,gԦሬt 为第三边)。
步骤3:水平射程与矢量三角形面积的关系
水平射程x 由水平分速度和时间决定:x = v0xt = v0cosθ ⋅t(v0x = v0cosθ 为水平初速度)。
观察速度矢量三角形的面积:若以v0Ԧ
ሬሬ
为底,其对应的高与“gtcosθ” 成正比,则面积S 可表示为:
S = 1
2 ⋅v0 ⋅(gtcosθ)
将水平射程公式x = v0cosθ ⋅t 代入,得:
S = 1
2 gx
即
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
x = 2S
g
。因此,水平射程x 与矢量三角形的面积S 成正比——要最大化x,只需最大化S。
步骤4:两边固定时,三角形面积最大的条件
矢量三角形中,v0Ԧ
ሬሬ(大小固定)和vԦሬ(大小固定,由机械能守恒)为两边,第三边为gԦሬt。根据三角形面
积公式:
S = 1
2 absinϕ
(其中a = v0,b = v,ϕ 为v0Ԧ
ሬሬ
与vԦሬ的夹角)。
由于v0 和v 大小固定,当sinϕ = 1(即ϕ = 90∘)时,面积S 最大。此时,v0Ԧ
ሬሬ⊥vԦሬ(初速度与末速度垂
直)。
结论
当初速度与末速度垂直时,速度矢量三角形的面积最大,对应水平射程x 最大。
(补充:若用竖直位移公式直接推导,会涉及复杂的三角函数极值求解;而通过“矢量三角形+机械能守
恒”的方法,利用“两边固定时垂直面积最大”的几何结论,可更简洁地证明这一规律。)
1.7.5 抛体运动的包络线
(1)包络线的概念
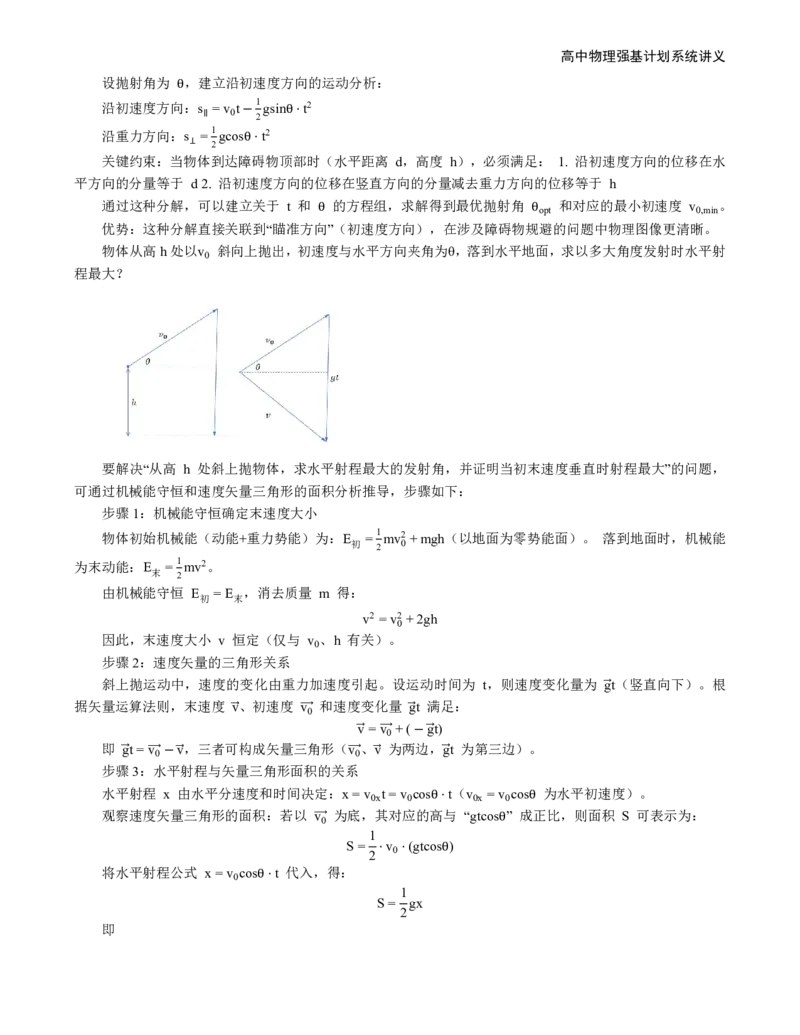
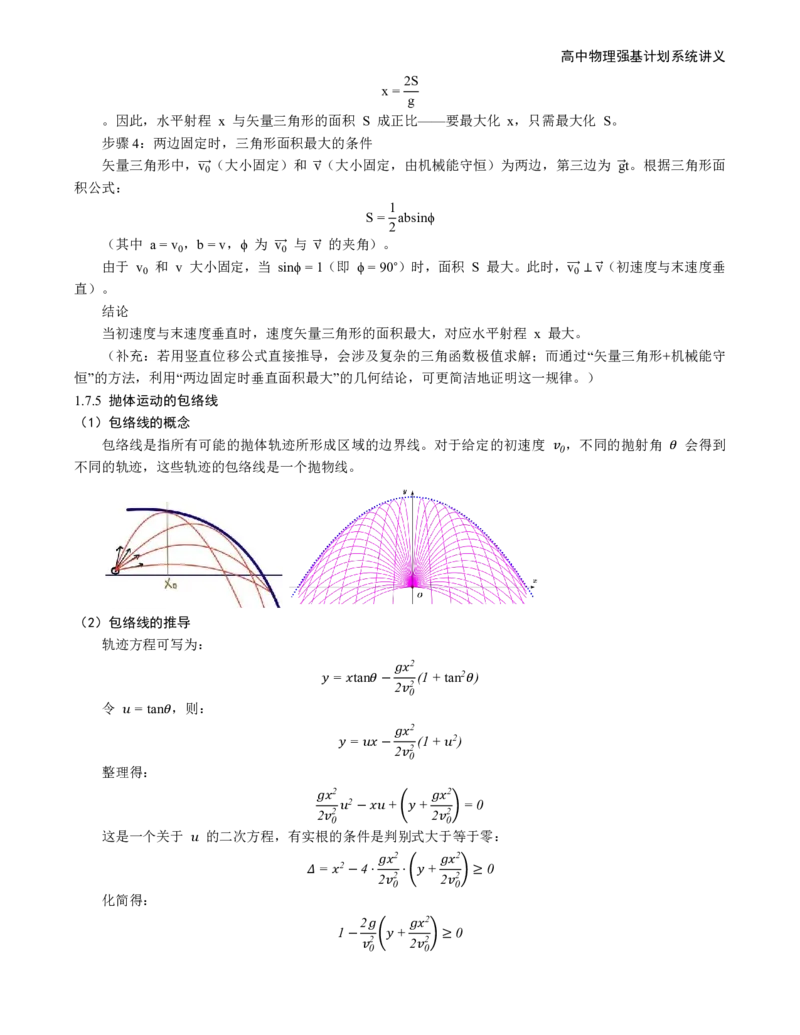
包络线是指所有可能的抛体轨迹所形成区域的边界线。对于给定的初速度�0,不同的抛射角�会得到
不同的轨迹,这些轨迹的包络线是一个抛物线。
(2)包络线的推导
轨迹方程可写为:
�= �tan�−��2
2�0
2 (1 + tan2�)
令�= tan�,则:
�= ��−��2
2�0
2 (1 + �2)
整理得:
��2
2�0
2 �2 −��+
�+ ��2
2�0
2
= 0
这是一个关于�的二次方程,有实根的条件是判别式大于等于零:
�= �2 −4 ⋅��2
2�0
2 ⋅
�+ ��2
2�0
2
≥0
化简得:
1 −2�
�0
2
�+ ��2
2�0
2
≥0
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
即:
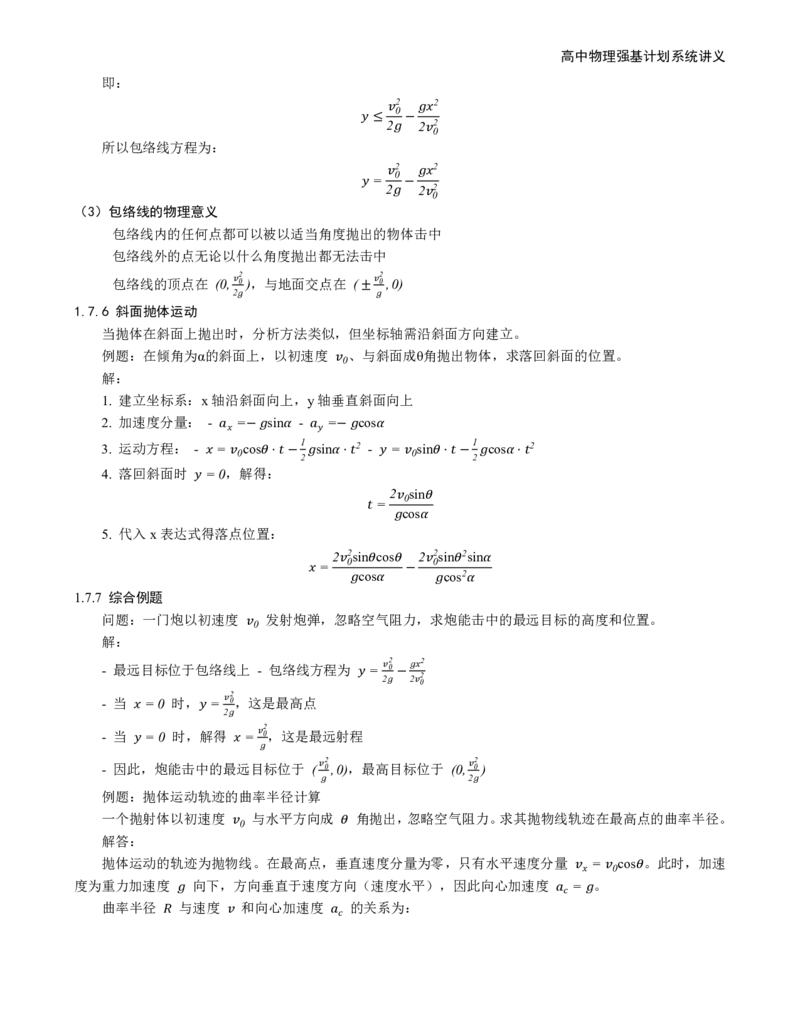
�≤�0
2
2�−��2
2�0
2
所以包络线方程为:
�= �0
2
2�−��2
2�0
2
(3)包络线的物理意义
包络线内的任何点都可以被以适当角度抛出的物体击中
包络线外的点无论以什么角度抛出都无法击中
包络线的顶点在(0,
�0
2
2�),与地面交点在( ±
�0
2
�, 0)
1.7.6 斜面抛体运动
当抛体在斜面上抛出时,分析方法类似,但坐标轴需沿斜面方向建立。
例题:在倾角为α的斜面上,以初速度�0、与斜面成θ角抛出物体,求落回斜面的位置。
解:
1. 建立坐标系:x 轴沿斜面向上,y 轴垂直斜面向上
2. 加速度分量:- ��=−�sin�- ��=−�cos�
3. 运动方程:- �= �0cos�⋅�−
1
2 �sin�⋅�2 - �= �0sin�⋅�−
1
2 �cos�⋅�2
4. 落回斜面时�= 0,解得:
�= 2�0sin�
�cos�
5. 代入x 表达式得落点位置:
�= 2�0
2sin�cos�
�cos�
−2�0
2sin�2sin�
�cos2�
1.7.7 综合例题
问题:一门炮以初速度�0 发射炮弹,忽略空气阻力,求炮能击中的最远目标的高度和位置。
解:
- 最远目标位于包络线上- 包络线方程为�=
�0
2
2�−
��2
2�0
2
- 当�= 0 时,�=
�0
2
2�,这是最高点
- 当�= 0 时,解得�=
�0
2
�,这是最远射程
- 因此,炮能击中的最远目标位于(
�0
2
�, 0),最高目标位于(0,
�0
2
2�)
例题:抛体运动轨迹的曲率半径计算
一个抛射体以初速度�0 与水平方向成�角抛出,忽略空气阻力。求其抛物线轨迹在最高点的曲率半径。
解答:
抛体运动的轨迹为抛物线。在最高点,垂直速度分量为零,只有水平速度分量��= �0cos�。此时,加速
度为重力加速度�向下,方向垂直于速度方向(速度水平),因此向心加速度��= �。
曲率半径�与速度�和向心加速度��的关系为:
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
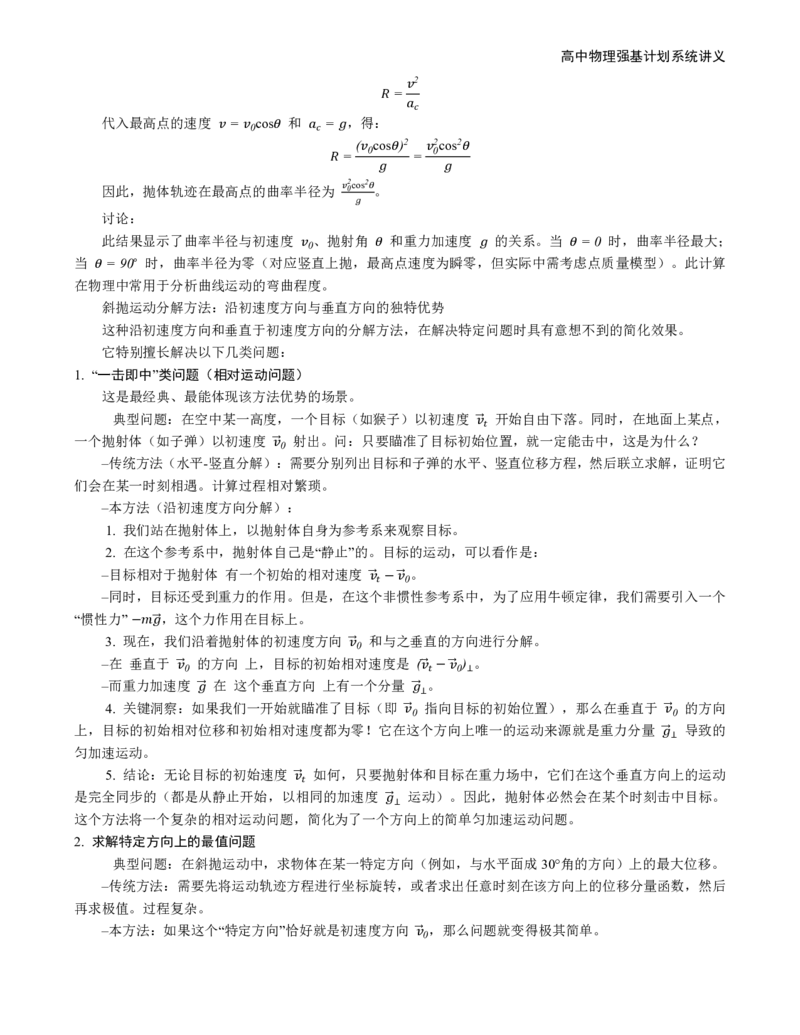
�= �2
��
代入最高点的速度�= �0cos�和��= �,得:
�= (�0cos�)2
�
= �0
2cos2�
�
因此,抛体轨迹在最高点的曲率半径为
�0
2cos2�
�
。
讨论:
此结果显示了曲率半径与初速度�0、抛射角�和重力加速度�的关系。当�= 0 时,曲率半径最大;
当�= 90∘时,曲率半径为零(对应竖直上抛,最高点速度为瞬零,但实际中需考虑点质量模型)。此计算
在物理中常用于分析曲线运动的弯曲程度。
斜抛运动分解方法:沿初速度方向与垂直方向的独特优势
这种沿初速度方向和垂直于初速度方向的分解方法,在解决特定问题时具有意想不到的简化效果。
它特别擅长解决以下几类问题:
1. “一击即中”类问题(相对运动问题)
这是最经典、最能体现该方法优势的场景。
典型问题:在空中某一高度,一个目标(如猴子)以初速度�Ԧሬ�开始自由下落。同时,在地面上某点,
一个抛射体(如子弹)以初速度�Ԧሬ0 射出。问:只要瞄准了目标初始位置,就一定能击中,这是为什么?
–传统方法(水平-竖直分解):需要分别列出目标和子弹的水平、竖直位移方程,然后联立求解,证明它
们会在某一时刻相遇。计算过程相对繁琐。
–本方法(沿初速度方向分解):
1. 我们站在抛射体上,以抛射体自身为参考系来观察目标。
2. 在这个参考系中,抛射体自己是“静止”的。目标的运动,可以看作是:
–目标相对于抛射体有一个初始的相对速度�Ԧሬ�−�Ԧሬ0。
–同时,目标还受到重力的作用。但是,在这个非惯性参考系中,为了应用牛顿定律,我们需要引入一个
“惯性力” −��Ԧሬ,这个力作用在目标上。
3. 现在,我们沿着抛射体的初速度方向�Ԧሬ0 和与之垂直的方向进行分解。
–在垂直于�Ԧሬ0 的方向上,目标的初始相对速度是(�Ԧሬ�−�Ԧሬ0)⊥。
–而重力加速度�Ԧሬ
在这个垂直方向上有一个分量�Ԧሬ⊥。
4. 关键洞察:如果我们一开始就瞄准了目标(即�Ԧሬ0 指向目标的初始位置),那么在垂直于�Ԧሬ0 的方向
上,目标的初始相对位移和初始相对速度都为零!它在这个方向上唯一的运动来源就是重力分量�Ԧሬ⊥导致的
匀加速运动。
5. 结论:无论目标的初始速度�Ԧሬ�如何,只要抛射体和目标在重力场中,它们在这个垂直方向上的运动
是完全同步的(都是从静止开始,以相同的加速度�Ԧሬ⊥运动)。因此,抛射体必然会在某个时刻击中目标。
这个方法将一个复杂的相对运动问题,简化为了一个方向上的简单匀加速运动问题。
2. 求解特定方向上的最值问题
典型问题:在斜抛运动中,求物体在某一特定方向(例如,与水平面成30°角的方向)上的最大位移。
–传统方法:需要先将运动轨迹方程进行坐标旋转,或者求出任意时刻在该方向上的位移分量函数,然后
再求极值。过程复杂。
–本方法:如果这个“特定方向”恰好就是初速度方向�Ԧሬ0,那么问题就变得极其简单。
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
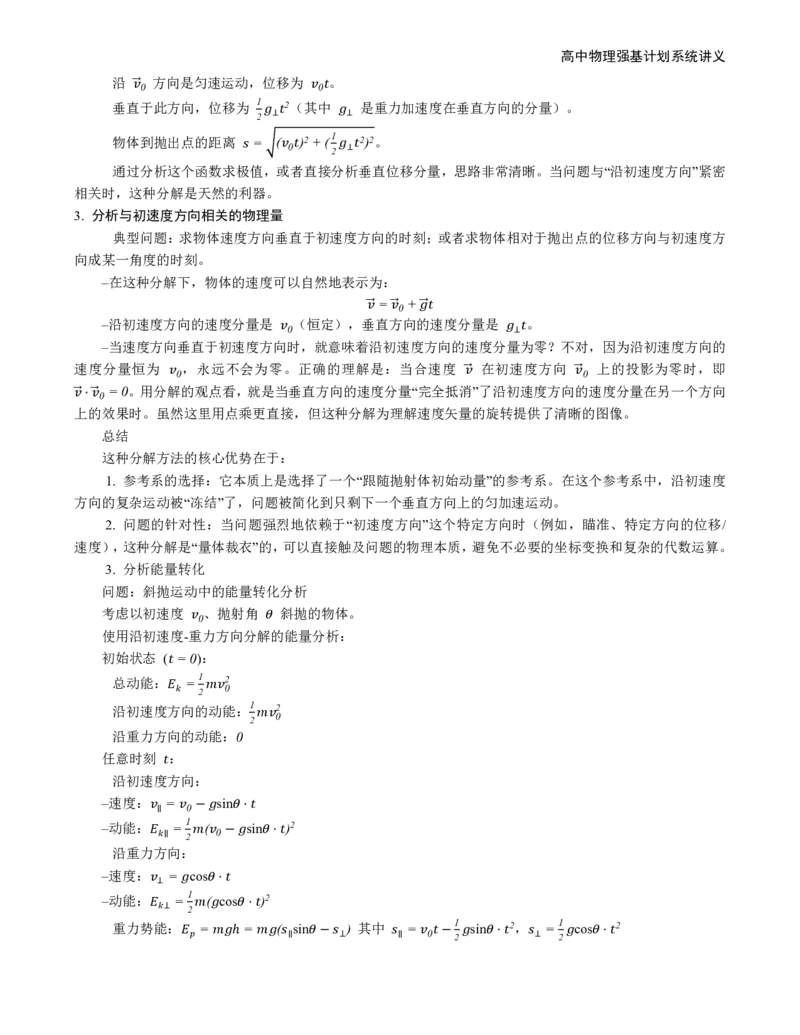
沿�Ԧሬ0 方向是匀速运动,位移为�0�。
垂直于此方向,位移为
1
2 �⊥�2(其中�⊥是重力加速度在垂直方向的分量)。
物体到抛出点的距离�=
(�0�)2 + (
1
2 �⊥�2)2。
通过分析这个函数求极值,或者直接分析垂直位移分量,思路非常清晰。当问题与“沿初速度方向”紧密
相关时,这种分解是天然的利器。
3. 分析与初速度方向相关的物理量
典型问题:求物体速度方向垂直于初速度方向的时刻;或者求物体相对于抛出点的位移方向与初速度方
向成某一角度的时刻。
–在这种分解下,物体的速度可以自然地表示为:
�Ԧሬ= �Ԧሬ0 + �Ԧሬ�
–沿初速度方向的速度分量是�0(恒定),垂直方向的速度分量是�⊥�。
–当速度方向垂直于初速度方向时,就意味着沿初速度方向的速度分量为零?不对,因为沿初速度方向的
速度分量恒为�0,永远不会为零。正确的理解是:当合速度�Ԧሬ
在初速度方向�Ԧሬ0 上的投影为零时,即
�Ԧሬ⋅�Ԧሬ0 = 0。用分解的观点看,就是当垂直方向的速度分量“完全抵消”了沿初速度方向的速度分量在另一个方向
上的效果时。虽然这里用点乘更直接,但这种分解为理解速度矢量的旋转提供了清晰的图像。
总结
这种分解方法的核心优势在于:
1. 参考系的选择:它本质上是选择了一个“跟随抛射体初始动量”的参考系。在这个参考系中,沿初速度
方向的复杂运动被“冻结”了,问题被简化到只剩下一个垂直方向上的匀加速运动。
2. 问题的针对性:当问题强烈地依赖于“初速度方向”这个特定方向时(例如,瞄准、特定方向的位移/
速度),这种分解是“量体裁衣”的,可以直接触及问题的物理本质,避免不必要的坐标变换和复杂的代数运算。
3. 分析能量转化
问题:斜抛运动中的能量转化分析
考虑以初速度�0、抛射角�斜抛的物体。
使用沿初速度-重力方向分解的能量分析:
初始状态(�= 0):
总动能:��=
1
2 ��0
2
沿初速度方向的动能:
1
2 ��0
2
沿重力方向的动能:0
任意时刻�:
沿初速度方向:
–速度:�∥= �0 −�sin�⋅�
–动能:��∥=
1
2 �(�0 −�sin�⋅�)2
沿重力方向:
–速度:�⊥= �cos�⋅�
–动能:��⊥=
1
2 �(�cos�⋅�)2
重力势能:��= ��ℎ= ��(�∥sin�−�⊥) 其中�∥= �0�−
1
2 �sin�⋅�2,�⊥=
1
2 �cos�⋅�2
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
能量转化过程:
4. 上升阶段:
–沿初速度方向的动能��∥逐渐转化为:
沿重力方向的动能��⊥
重力势能��
5. 顶点时刻(��= 0):
–沿初速度方向的动能达到最小值
–重力势能达到最大值
–沿重力方向的动能为零
6. 下降阶段:
–重力势能��逐渐转化回:
沿初速度方向的动能��∥
沿重力方向的动能��⊥
验证能量守恒:
总机械能:
������= ��∥+ ��⊥+ ��= 1
2 ��0
2 = 常数
物理意义:这种分解清晰地展示了:- 动能如何在两个特定方向间重新分配- 势能与动能之间的转化路
径- 为什么尽管速度分量不断变化,但总机械能保持不变
总结
沿初速度-重力方向分解在分析:
- 约束优化问题(如障碍物规避)时,提供了直接的“瞄准”视角
- 能量转化过程时,揭示了动能在不同方向间的重新分配机制
这种方法虽然在某些问题中计算复杂,但提供了独特的物理洞察,有助于深入理解斜抛运动的本质。
1.8 追击问题
1.8.1 追击问题的基本概念与分类
追击问题是指两个或多个物体在运动中,一个物体追赶另一个物体的运动学问题。这类问题在物理竞赛
和强基计划中占有重要地位。
基本分类:1. 直线追击问题2. 曲线追击问题3. 圆周追击问题4. 最速追击问题5. 多维空间追击问题
1.8.2 直线追击问题
(1)匀速直线追击
基本模型:追击者以速度�1,被追者以速度�2(�1 > �2)沿同一直线运动,初始距离为�0。
追及条件:- 追及时间:�= �0/(�1 −�2) - 追及距离:�= �1�= �1�0/(�1 −�2)
例题1:甲车以20m/s 匀速前进,乙车在甲车后100m 处以30m/s 匀速追赶。问乙车何时追上甲车?
解:�= 100/(30 −20) = 10s
(2)匀加速直线追击
基本模型:追击者和被追者都做匀加速直线运动,加速度分别为�1、�2,初速度分别为�10、�20。
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
追及条件:追击者位移:�1 = �10�+
1
2 �1�2
被追者位移:�2 = �20�+
1
2 �2�2 + �0
追及时:�1 = �2
例题2:甲车以10m/s 匀速前进,乙车在甲车后50m 处由静止以2m/s²加速追赶。问乙车何时追上甲车?
解:
- 甲车位移:��= 10�
- 乙车位移:��=
1
2 × 2 × �2 = �2
- 追及条件:�2 = 10�+ 50
- 解得:�2 −10�−50 = 0
- �= (10 +
100 + 200)/2 = (10 + 10 3)/2 = 5 + 5 3 ≈13.66s
1.8.3 曲线追击问题
(1)抛体运动中的追击
例题3:猎人瞄准树上的猴子,在猎人开枪的同时猴子自由下落。证明子弹能击中猴子。
解:
- 建立坐标系,原点在枪口
- 子弹运动:�= �0cos�⋅�, �= �0sin�⋅�−
1
2 ��2
- 猴子运动:�= �, �= �−
1
2 ��2
- 若瞄准时满足tan�= �/�,则子弹轨迹方程为�= �tan�−
��2
2�0
2cos2�
- 当�= �时,�= �tan�−
��2
2�0
2cos2�= �−
��2
2�0
2cos2�
- 而此时猴子位置:�= �−
1
2 ��2,其中�= �/(�0cos�)
- 代入得猴子y 坐标:�−
1
2 �[�/(�0cos�)]2 = �−
��2
2�0
2cos2�
- 与子弹y 坐标相同,故能击中
(2)圆周追击问题
基本模型:两物体在圆形轨道上以不同角速度运动。
追及条件:
- 同向追击:��⋅�= 2��(�= 1,2,3, . . . )
- 相向追击:(�1 + �2)�= 2��(�= 1,2,3, . . . )
例题4:在周长为400m 的圆形跑道上,甲每秒跑6m,乙每秒跑4m。两人从同一点同向出发,问多久后
第一次相遇?
解:
- 相对速度:6 −4 = 2m/s
- 第一次相遇时间:�= 400/2 = 200s
1.8.4 最速追击问题
(1)狗追人问题
例题5:人在河边以速度�沿河岸直线行走,狗在河对岸的A 点,狗的速度为�(�> �)。求狗追上人的最
短时间。
解:
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
- 设河宽为�,人初始位置在原点,狗在(0, �)
- 设狗的运动方向与y 轴夹角为�
- 狗的速度分量:��= �sin�, ��=−�cos�
- 人的位置:(��, 0)
- 狗的位置:(�sin�⋅�, �−�cos�⋅�)
- 追及时:�sin�⋅�= ��且�−�cos�⋅�= 0
- 由第二式得:�= �/(�cos�)
- 代入第一式:�sin�⋅�/(�cos�) = ��/(�cos�)
- 化简得:tan�= �/�
- 最短时间:�min = �/(�⋅cos�) = �/(�⋅(�/ �2 + �2)) = ��2 + �2/(�2)
(2)狼追羊问题
例题6:狼在原点,羊在(0, �)处。羊以速度�沿x 轴正方向逃跑,狼以速度�(�> �)始终朝向羊追。求狼
的轨迹和追及时间。
解:
- 建立极坐标,设狼的位置为(�, �)
- 羊的位置:(��, 0)
- 狼的速度始终指向羊,因此:
��
��=−�+ �sin��⋅
��
��=−�cos�
- 两式相除:
��
��= �(�−�sin�)/(�cos�) 即可顺利解得轨迹方程。
- 追及时间需要用数值方法求解
1.8.5 相对运动法解追击问题
(1)相对速度法
基本思想:以被追者为参考系,分析追击者的相对运动。
例题7:A 船以速度��朝北航行,B 船在A 船东侧�处,以速度��朝某个方向航行。求B 船相对A 船的最
短距离。
解:
- 以A 船为参考系,A 船静止
- B 船相对速度:�Ԧሬ��= �Ԧሬ�−�Ԧሬ�
- B 船相对初始位置:(�, 0)
- 最短距离发生在相对速度方向垂直于两船连线时
- 最短距离:�min = �⋅sin�,其中�为相对速度与初始连线的夹角
(2)相对加速度法
例题8:两车在同一直线上,前车以加速度�1做匀加速运动,后车以加速度�2(�2 > �1)追赶。求追及时间。
解:
- 相对加速度:�rel = �2 −�1
- 相对初速度:�rel = �20 −�10
- 相对初距离:�rel = �0
- 追及条件:�rel ⋅�+
1
2 �rel ⋅�2 = �rel
- 解此二次方程即得追及时间
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
1.8.6 多维空间追击问题
(1)平面追击问题
例题9:目标以速度�沿直线运动,追击者以速度�(�> �)始终朝向目标运动。求追击轨迹。
解:
- 设目标沿x 轴运动,初始在原点
- 追击者初始在(�0, �0)
- 追击者速度方向始终指向目标
- 建立微分方程:
��
��= �⋅(��−�)/ (��−�)2 + �2 ��
��= �⋅( −�)/ (��−�)2 + �2
- 此微分方程组需要数值求解
(2)空间追击问题
例题10:飞机A 在高度ℎ处以速度�水平飞行,飞机B 在地面以速度�起飞追击。求最佳追击策略。
解:
- 建立三维坐标系
- B 的速度方向应使AB 连线方向的变化率最大
- 使用最优控制理论求解
- 简化情况:B 应朝A 的预期位置方向飞行
1.8.7 临界条件分析
追击问题中经常需要分析临界条件,如:
- 最小速度条件
- 最大加速度条件
- 最短时间条件
- 最近距离条件
例题11:汽车以20m/s 行驶,发现前方100m 处有障碍物,刹车加速度为-5m/s²。问司机反应时间最多为
多少才能避免碰撞?
解:
- 刹车距离:�brake = �2/(2�) = 400/(10) = 40m
- 反应时间内行驶距离:�react = �⋅�react
- 总距离:�total = �react + �brake ≤100 - 20 ⋅�react + 40 ≤100 - �react ≤3s
1.8.8 综合应用例题
例题12:复杂追击问题
甲、乙、丙三车在笔直公路上同向行驶,甲车在最前,速度15m/s;乙车在中间,速度20m/s,距甲车100m;
丙车在最后,速度25m/s,距乙车80m。乙车刹车加速度为-2m/s²,问丙车至少以多大加速度刹车才能避免追
尾?
解:
1. 先分析乙车相对于甲车的运动
- 相对初速度:5m/s
- 相对加速度:-2m/s²
- 乙车停止相对运动时间:�= 5/2 = 2.5s
- 此时间内相对位移:�= 5 × 2.5 −
1
2 × 2 × (2.5)2 = 6.25m < 100m,安全
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
•分析丙车相对于乙车的运动
- 相对初速度:5m/s
- 设丙车加速度为�
- 相对加速度:�−( −2) = �+ 2
- 要避免碰撞,需满足:5�+
1
2 (�+ 2)�2 ≤80,且5 + (�+ 2)�≥0
- 临界条件:5�+
1
2 (�+ 2)�2 = 80,且5 + (�+ 2)�= 0
- 解得:�=−5/(�+ 2),代入第一式5 × [ −5/(�+ 2)] +
1
2 (�+ 2) × [25/(�+ 2)2] = 80
−25/(�+ 2) + 25/[2(�+ 2)] = 80
−12.5/(�+ 2) = 80
�+ 2 =−12.5/80 =−0.15625
�=−2.15625 m/s²
例题13:运动学与动力学的综合
质量为�的物体从高度ℎ处自由下落,同时另一质量为�的物体从地面以初速度�0竖直上抛。求两物体相
遇的时间和位置。
解:
- 下落物体:�1 = ℎ−
1
2 ��2
- 上抛物体:�2 = �0�−
1
2 ��2
- 相遇时�1 = �2:ℎ−
1
2 ��2 = �0�−
1
2 ��2
- 解得:�= ℎ/�0 - 相遇位置:�= ℎ−
1
2 �(ℎ/�0)2
总结
追击问题是运动学中的重要内容,需要掌握:
1. 各类追击问题的基本模型和解法
2. 相对运动分析方法
3. 临界条件的判断与计算
4. 复杂情况下的综合应用能力
通过系统学习和大量练习,能够有效解决各类追击问题,为物理竞赛和强基计划打下坚实基础。
1.9 典型解题策略与注意事项
“先建系,后分解”:对于任何复杂运动,第一步是建立合适的坐标系(直角坐标、极坐标、自然坐标)。
“求导看变化,积分看累积”:明确问题是已知什么求什么,决定使用求导还是积分。
“分离变量是法宝”:遇到a(v), a(x) 型问题,第一时间想到分离变量积分。
“矢量运算是根基”:点乘求功、叉乘求力矩、判断垂直/平行关系,这些矢量运算要非常熟练。
“数形结合”:v-t 图的面积代表位移,斜率代表加速度。在某些问题中,利用图像分析比纯解析更直观、
快捷。
“近似与估算能力”:强基题目有时会要求对复杂结果进行近似(如泰勒展开sinθ ≈θ, eˣ ≈1+x),以抓住
主要矛盾。
【本章总结】
- 运动学的核心是�Ԧሬ→�Ԧሬ→�Ԧሬ
(求导) 和�Ԧሬ→�Ԧሬ→�Ԧሬ(积分) 这两条主线。
- 处理问题先选定参考系和坐标系。
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}
高中物理强基计划系统讲义
- 直线运动用直角坐标,规则曲线(如圆周)或未知曲线用自然坐标。
- 相对运动问题的关键是写出清晰的矢量关系式并分解。
{#{QQABIYSAggCgAoBAABhCAQ1ACAEQkBCCASoOQEAUsAIBSBFABAA=}#}