文档文本内容
第4 讲 功能关系 能量守恒定律
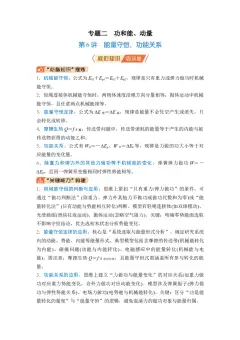
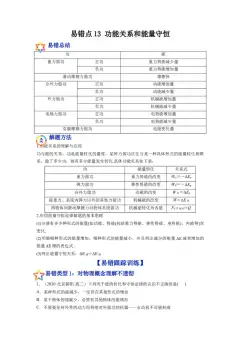
1.功能关系
(1)内容
①功是能量转化的量度,即做了多少功,就有多少能量发生了转化。
②做功的过程一定伴随有能量的转化,而且能量的转化必须通过做功来实现。
(2)做功对应变化的能量形式
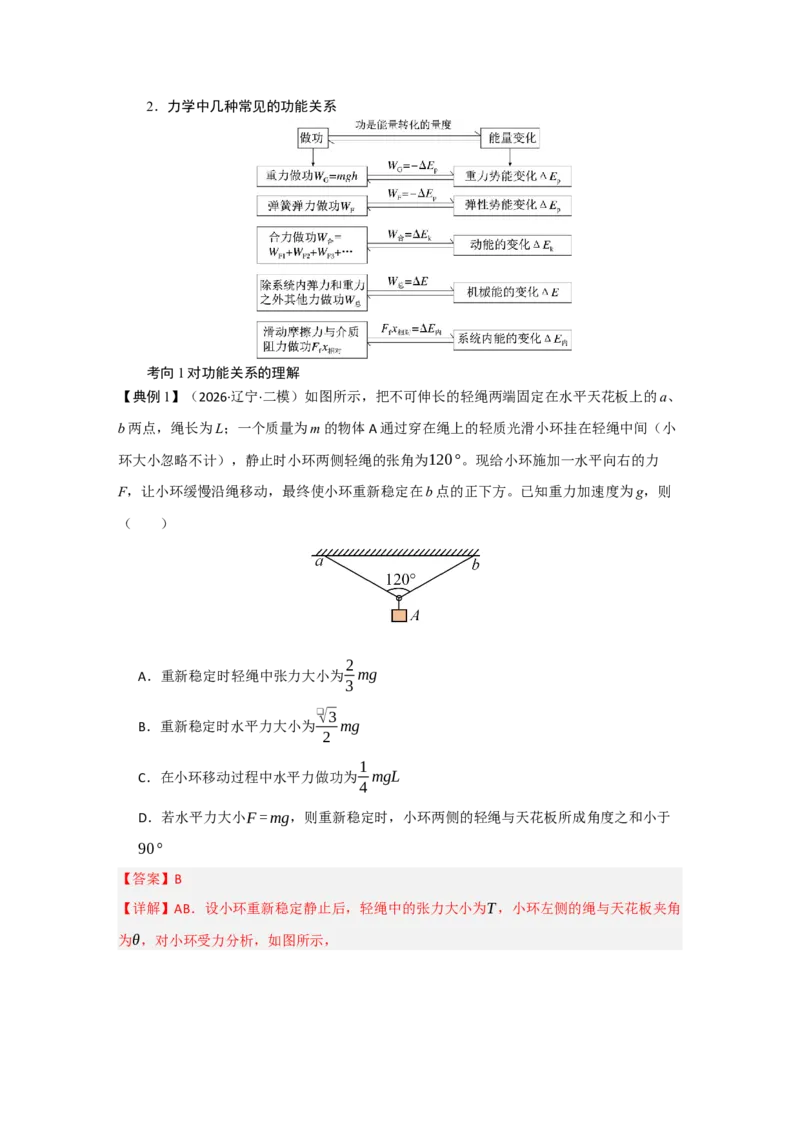
①合力的功影响物体的动能的变化。
②重力的功影响物体重力势能的变化。
③弹簧弹力的功影响弹性势能的变化。
④除重力或系统内弹力以外的力做功影响物体机械能的变化。
⑤滑动摩擦力的功影响系统内能的变化。
⑥静电力的功影响电势能的变化。
⑦分子力的功影响分子势能的变化。
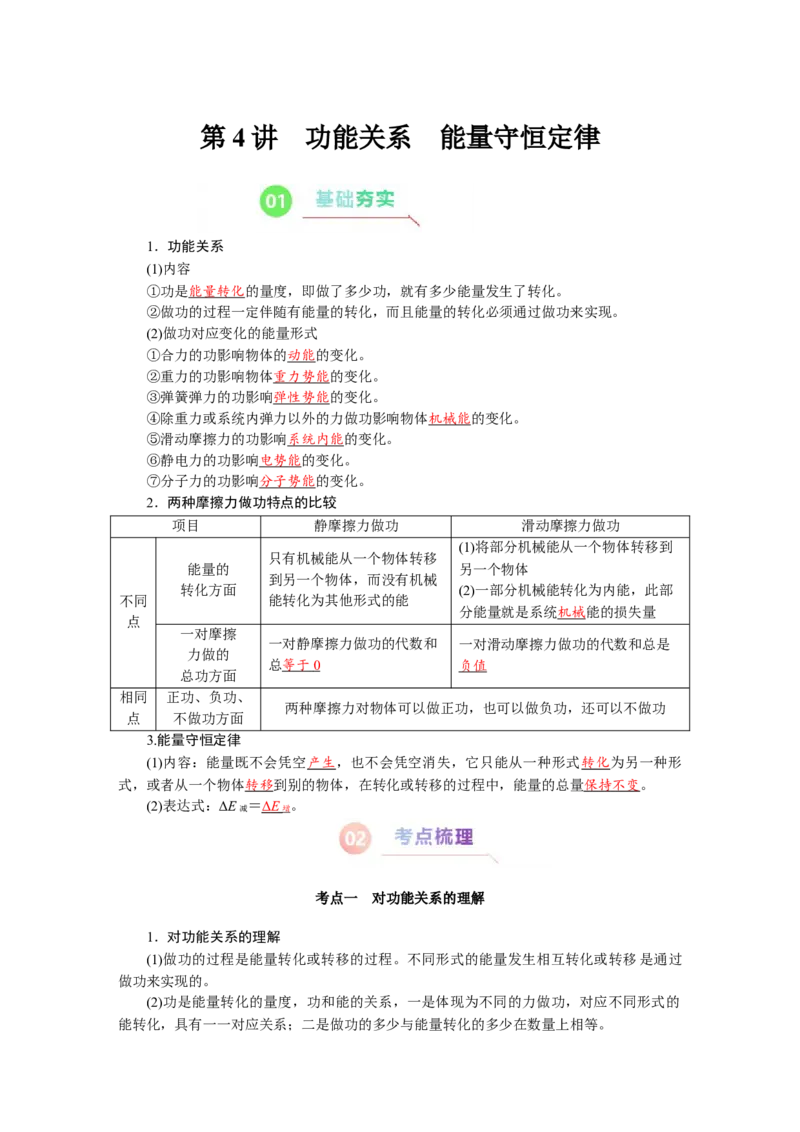
2.两种摩擦力做功特点的比较
项目
静摩擦力做功
滑动摩擦力做功
不同
点
能量的
转化方面
只有机械能从一个物体转移
到另一个物体,而没有机械
能转化为其他形式的能
(1)将部分机械能从一个物体转移到
另一个物体
(2)一部分机械能转化为内能,此部
分能量就是系统机械能的损失量
一对摩擦
力做的
总功方面
一对静摩擦力做功的代数和
总等于
0
一对滑动摩擦力做功的代数和总是
负值
相同
点
正功、负功、
不做功方面
两种摩擦力对物体可以做正功,也可以做负功,还可以不做功
3.能量守恒定律
(1)内容:能量既不会凭空产生,也不会凭空消失,它只能从一种形式转化为另一种形
式,或者从一个物体转移到别的物体,在转化或转移的过程中,能量的总量保持不变。
(2)表达式:ΔE 减=Δ E 增。
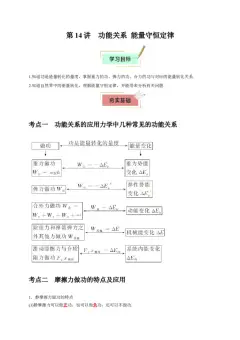
考点一 对功能关系的理解
1.对功能关系的理解
(1)做功的过程是能量转化或转移的过程。不同形式的能量发生相互转化或转移是通过
做功来实现的。
(2)功是能量转化的量度,功和能的关系,一是体现为不同的力做功,对应不同形式的
能转化,具有一一对应关系;二是做功的多少与能量转化的多少在数量上相等。
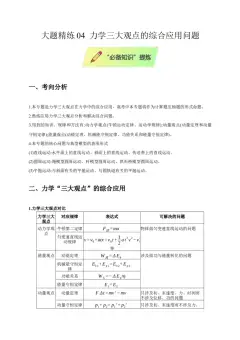
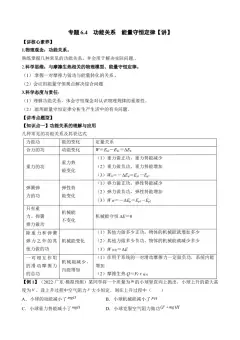
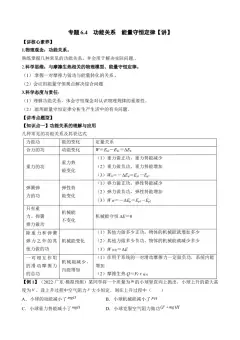
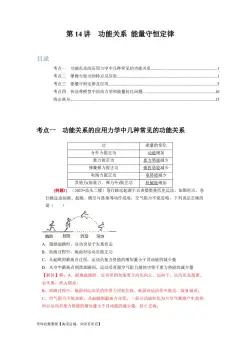
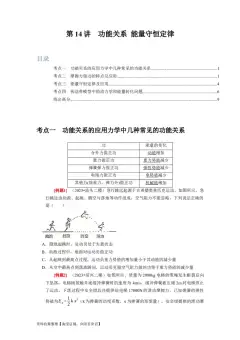
2.力学中几种常见的功能关系
考向1 对功能关系的理解
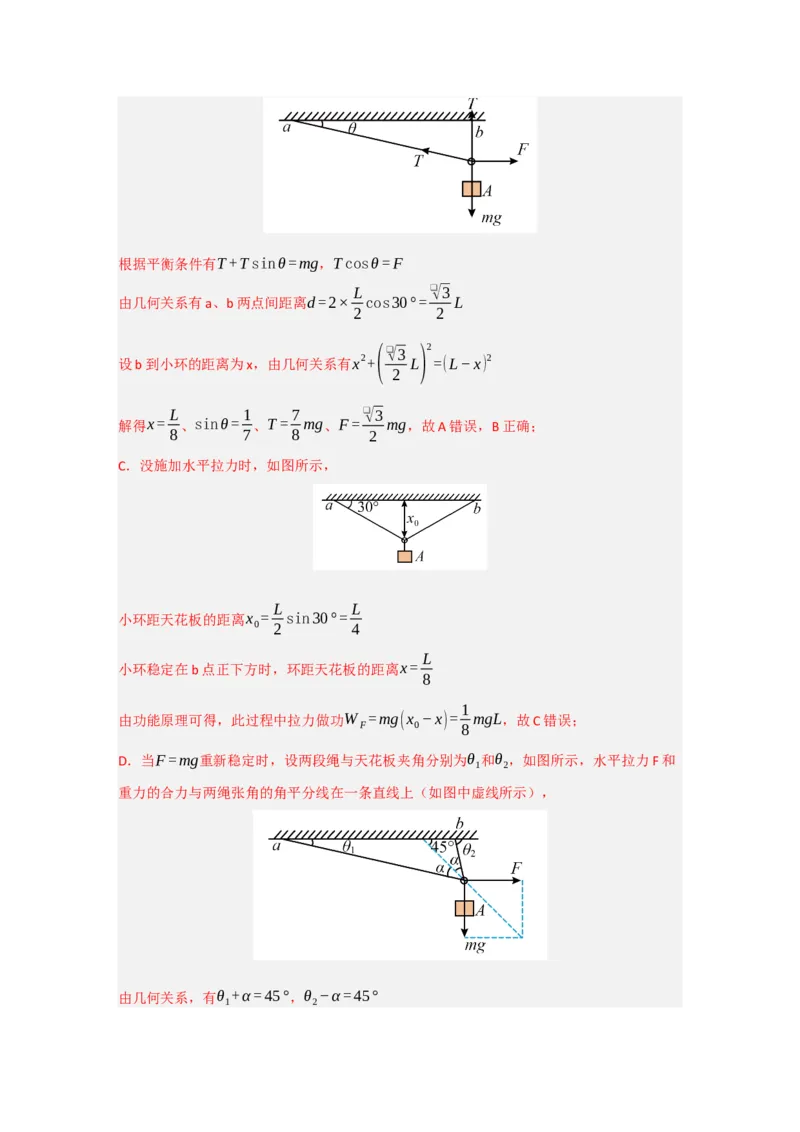
【典例1】(2026·辽宁·二模)如图所示,把不可伸长的轻绳两端固定在水平天花板上的a、
b 两点,绳长为L;一个质量为m 的物体A 通过穿在绳上的轻质光滑小环挂在轻绳中间(小
环大小忽略不计),静止时小环两侧轻绳的张角为120°。现给小环施加一水平向右的力
F,让小环缓慢沿绳移动,最终使小环重新稳定在b 点的正下方。已知重力加速度为g,则
( )
A.重新稳定时轻绳中张力大小为2
3 mg
B.重新稳定时水平力大小为
❑√3
2 mg
C.在小环移动过程中水平力做功为1
4 mgL
D.若水平力大小F =mg,则重新稳定时,小环两侧的轻绳与天花板所成角度之和小于
90°
【答案】B
【详解】AB.设小环重新稳定静止后,轻绳中的张力大小为T,小环左侧的绳与天花板夹角
为θ,对小环受力分析,如图所示,
根据平衡条件有T +T sinθ =mg,T cosθ = F
由几何关系有a、b 两点间距离d =2× L
2 cos30° =
❑√3
2 L
设b 到小环的距离为x,由几何关系有x
2+(
❑√3
2 L)
2
=(L−x)
2
解得x = L
8 、sinθ = 1
7 、T = 7
8 mg、F =
❑√3
2 mg,故A 错误,B 正确;
C.没施加水平拉力时,如图所示,
小环距天花板的距离x0= L
2 sin30° = L
4
小环稳定在b 点正下方时,环距天花板的距离x = L
8
由功能原理可得,此过程中拉力做功W F =mg(x0−x)= 1
8 mgL,故C 错误;
D.当F =mg重新稳定时,设两段绳与天花板夹角分别为θ1和θ2,如图所示,水平拉力F 和
重力的合力与两绳张角的角平分线在一条直线上(如图中虚线所示),
由几何关系,有θ1+α = 45°,θ2−α = 45°
解得θ1+θ2=90°,故D 错误。
故选B。
考向2 功能关系与图像的综合
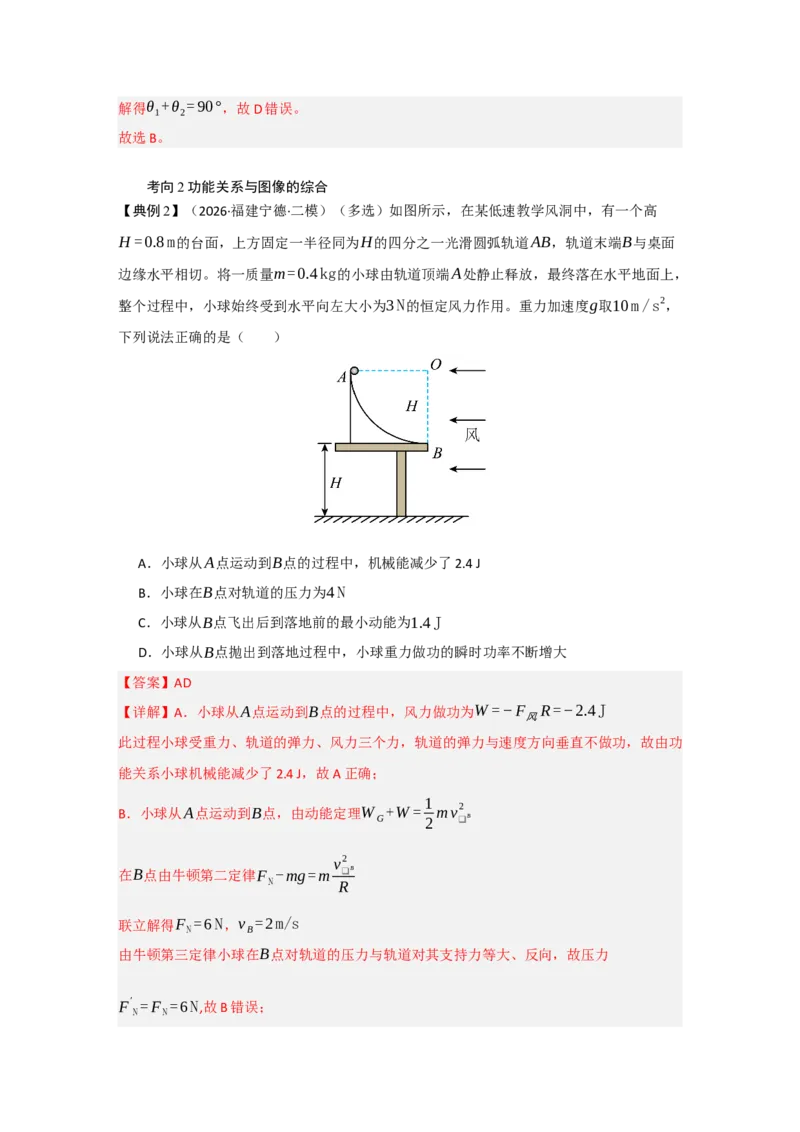
【典例2】(2026·福建宁德·二模)(多选)如图所示,在某低速教学风洞中,有一个高
H =0.8 m的台面,上方固定一半径同为H的四分之一光滑圆弧轨道AB,轨道末端B与桌面
边缘水平相切。将一质量m=0.4 kg的小球由轨道顶端A处静止释放,最终落在水平地面上,
整个过程中,小球始终受到水平向左大小为3 N的恒定风力作用。重力加速度g取10 m /s
2,
下列说法正确的是( )
A.小球从A点运动到B点的过程中,机械能减少了2.4 J
B.小球在B点对轨道的压力为4 N
C.小球从B点飞出后到落地前的最小动能为1.4 J
D.小球从B点抛出到落地过程中,小球重力做功的瞬时功率不断增大
【答案】AD
【详解】A.小球从A点运动到B点的过程中,风力做功为W =−F 风R =−2.4 J
此过程小球受重力、轨道的弹力、风力三个力,轨道的弹力与速度方向垂直不做功,故由功
能关系小球机械能减少了2.4 J,故A 正确;
B.小球从A点运动到B点,由动能定理W G+W = 1
2 mv❑
B
2
在B点由牛顿第二定律FN-mg=m v❑
B
2
R
联立解得FN=6 N,vB=2m/s
由牛顿第三定律小球在B点对轨道的压力与轨道对其支持力等大、反向,故压力
F
′
N= FN=6 N,故B 错误;
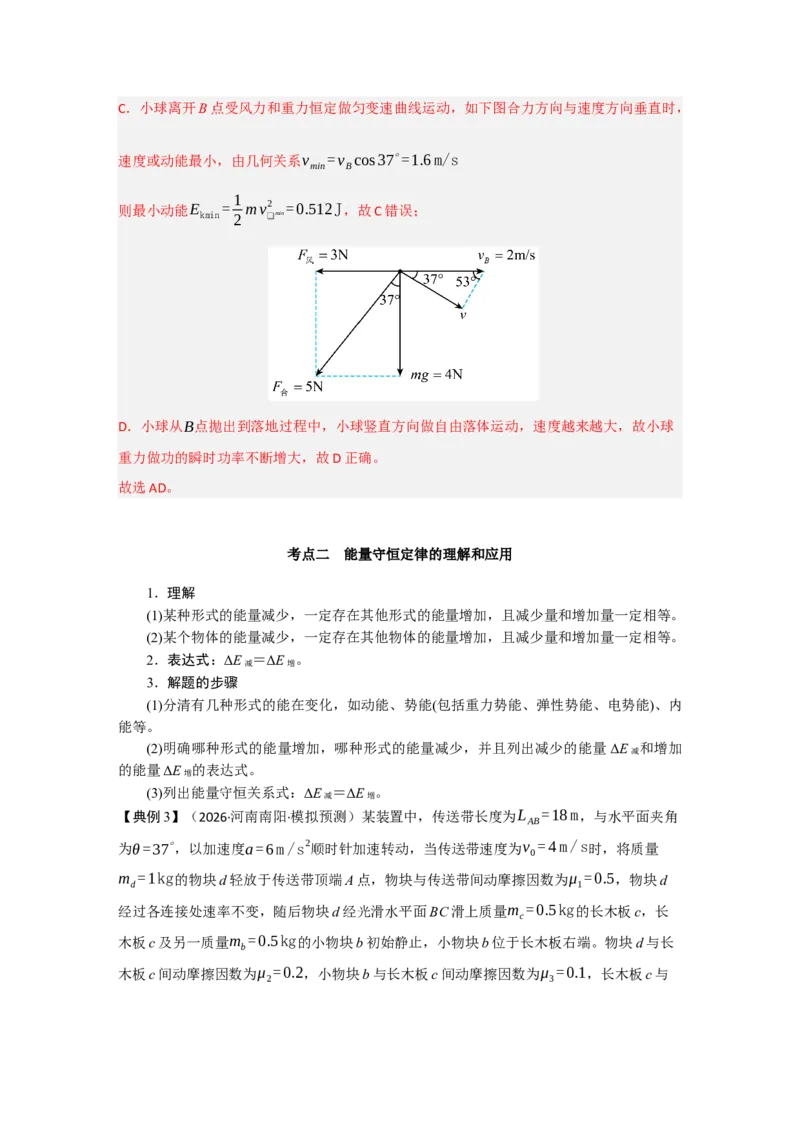
C.小球离开B 点受风力和重力恒定做匀变速曲线运动,如下图合力方向与速度方向垂直时,
速度或动能最小,由几何关系vmin= vBcos37
∘=1.6 m/s
则最小动能Ekmin= 1
2 m v❑
min
2
=0.512J,故C 错误;
D.小球从B点抛出到落地过程中,小球竖直方向做自由落体运动,速度越来越大,故小球
重力做功的瞬时功率不断增大,故D 正确。
故选AD。
考点二 能量守恒定律的理解和应用
1.理解
(1)某种形式的能量减少,一定存在其他形式的能量增加,且减少量和增加量一定相等。
(2)某个物体的能量减少,一定存在其他物体的能量增加,且减少量和增加量一定相等。
2.表达式:ΔE 减=ΔE 增。
3.解题的步骤
(1)分清有几种形式的能在变化,如动能、势能(包括重力势能、弹性势能、电势能)、内
能等。
(2)明确哪种形式的能量增加,哪种形式的能量减少,并且列出减少的能量ΔE 减和增加
的能量ΔE 增的表达式。
(3)列出能量守恒关系式:ΔE 减=ΔE 增。
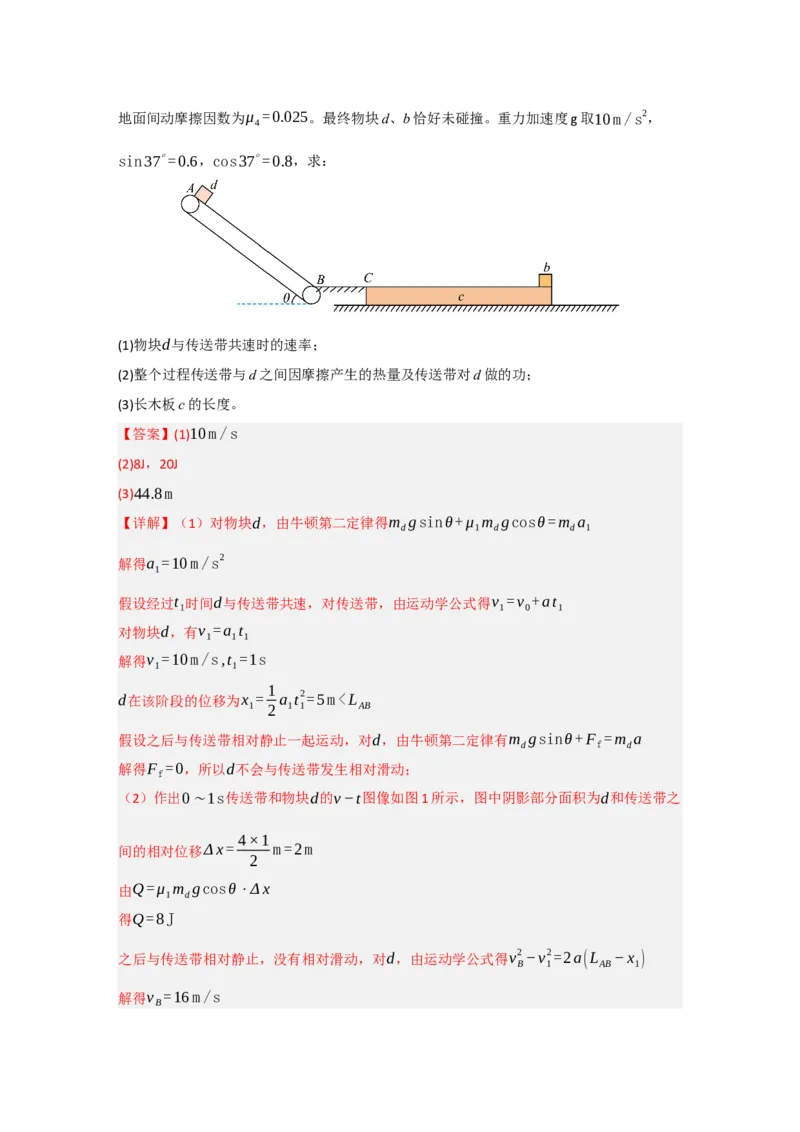
【典例3】(2026·河南南阳·模拟预测)某装置中,传送带长度为LAB=18 m,与水平面夹角
为θ =37
∘,以加速度a=6 m /s
2顺时针加速转动,当传送带速度为v0= 4 m /s时,将质量
md =1kg的物块d 轻放于传送带顶端A 点,物块与传送带间动摩擦因数为μ1=0.5,物块d
经过各连接处速率不变,随后物块d 经光滑水平面BC 滑上质量mc =0.5kg的长木板c,长
木板c 及另一质量mb=0.5kg的小物块b 初始静止,小物块b 位于长木板右端。物块d 与长
木板c 间动摩擦因数为μ2=0.2,小物块b 与长木板c 间动摩擦因数为μ3=0.1,长木板c 与
地面间动摩擦因数为μ4=0.025。最终物块d、b 恰好未碰撞。重力加速度g 取10 m /s
2,
sin37
∘=0.6,cos37
∘=0.8,求:
(1)物块d与传送带共速时的速率;
(2)整个过程传送带与d 之间因摩擦产生的热量及传送带对d 做的功;
(3)长木板c 的长度。
【答案】(1)10 m /s
(2)8J,20J
(3)44.8 m
【详解】(1)对物块d,由牛顿第二定律得md gsinθ+ μ1md gcosθ =md a1
解得a1=10 m /s
2
假设经过t1时间d与传送带共速,对传送带,由运动学公式得v1= v0+at1
对物块d,有v1=a1t1
解得v1=10 m /s,t1=1s
d在该阶段的位移为x1= 1
2 a1t1
2=5 m < LAB
假设之后与传送带相对静止一起运动,对d,由牛顿第二定律有md gsinθ+ Ff=md a
解得Ff=0,所以d不会与传送带发生相对滑动;
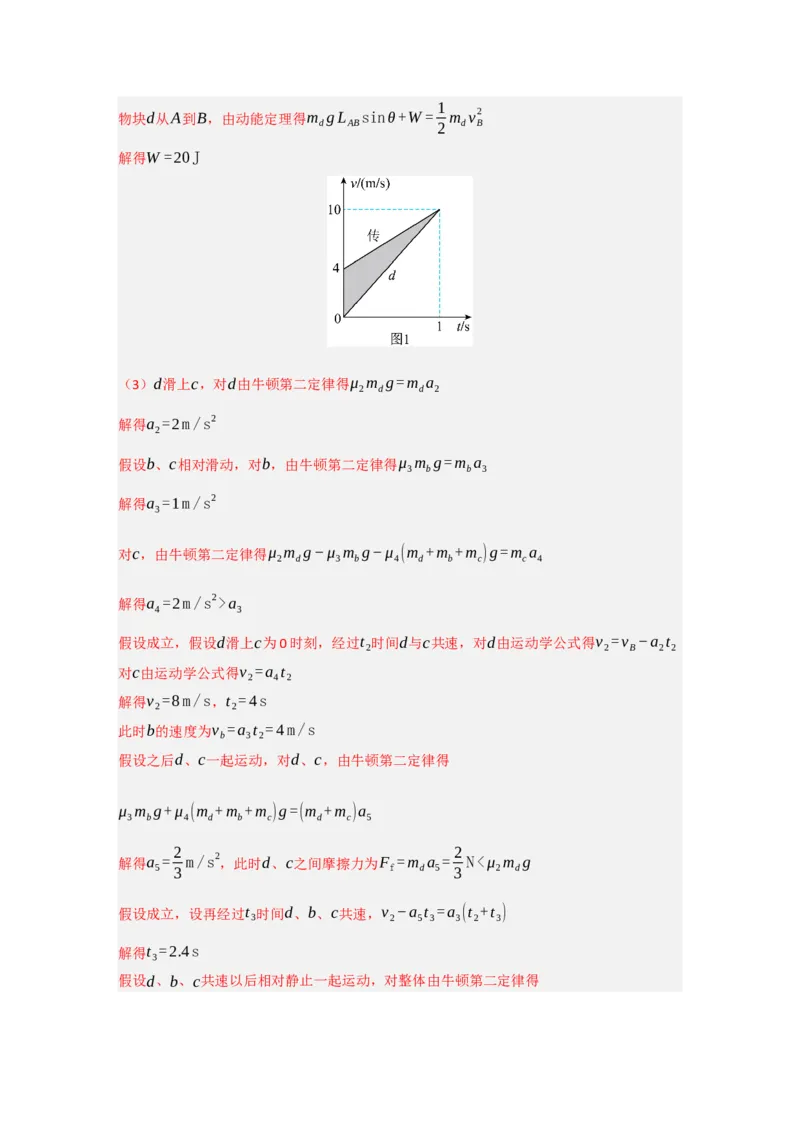
(2)作出0∼1s传送带和物块d的v −t图像如图1 所示,图中阴影部分面积为d和传送带之
间的相对位移Δ x = 4×1
2
m =2m
由Q = μ1md gcosθ⋅Δ x
得Q =8J
之后与传送带相对静止,没有相对滑动,对d,由运动学公式得vB
2 −v1
2=2a(LAB−x1)
解得vB=16 m /s
物块d从A到B,由动能定理得md g LABsinθ+W = 1
2 md vB
2
解得W =20J
(3)d滑上c,对d由牛顿第二定律得μ2md g=md a2
解得a2=2m /s
2
假设b、c相对滑动,对b,由牛顿第二定律得μ3mb g=mba3
解得a3=1m /s
2
对c,由牛顿第二定律得μ2md g−μ3mb g−μ4(md+mb+mc)g=mc a4
解得a4=2m /s
2>a3
假设成立,假设d滑上c为0 时刻,经过t2时间d与c共速,对d由运动学公式得v2= vB−a2t2
对c由运动学公式得v2=a4t2
解得v2=8 m /s,t2= 4s
此时b的速度为vb=a3t2= 4 m /s
假设之后d、c一起运动,对d、c,由牛顿第二定律得
μ3mb g+ μ4(md+mb+mc)g=(md+mc)a5
解得a5= 2
3 m /s
2,此时d、c之间摩擦力为Ff=md a5= 2
3 N < μ2md g
假设成立,设再经过t3时间d、b、c共速,v2−a5t3=a3(t2+t3)
解得t3=2.4s
假设d、b、c共速以后相对静止一起运动,对整体由牛顿第二定律得
μ4(md+mb+mc)g=(md+mb+mc)a6
解得a6= μ4 g=0.25 m /s
2
此时d、c之间摩擦力为Ff1=md a6= 1
4 N< μ2md g
b、c之间摩擦力为Ff2=mba6= 1
8 N< μ3mb g
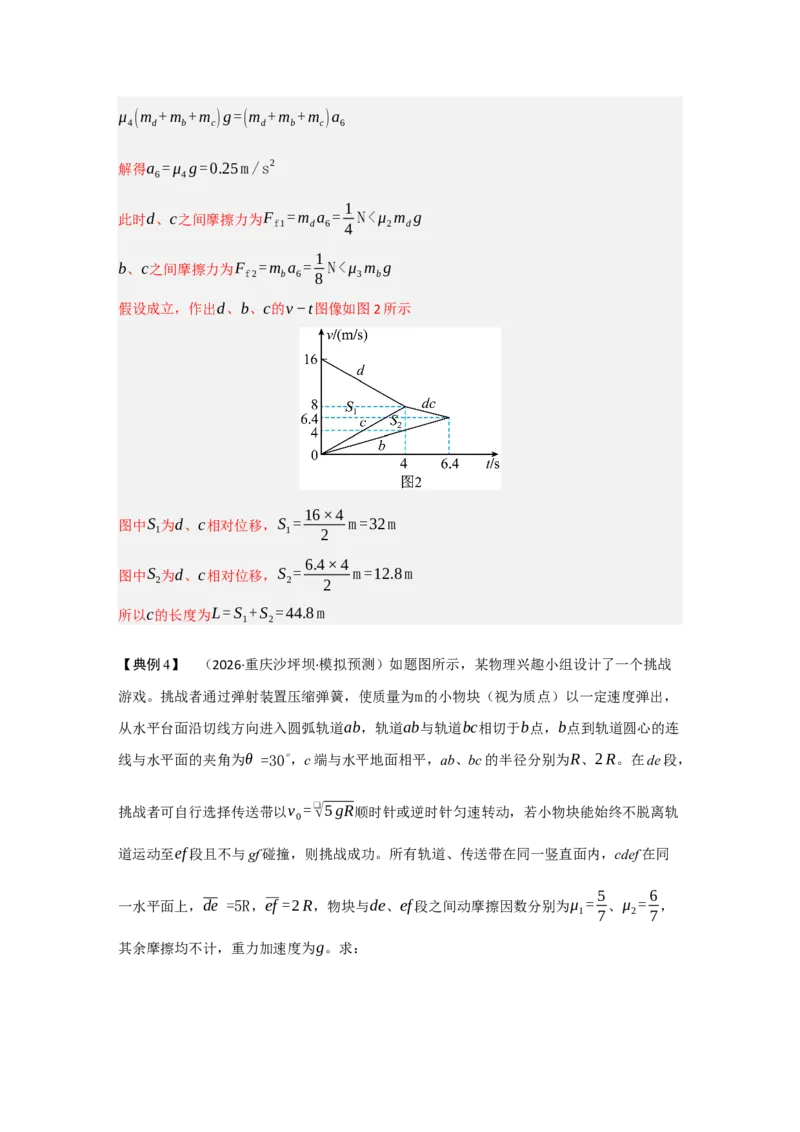
假设成立,作出d、b、c的v −t图像如图2 所示
图中S1为d、c相对位移,S1= 16×4
2
m =32m
图中S2为d、c相对位移,S2= 6.4×4
2
m =12.8 m
所以c的长度为L= S1+ S2= 44.8 m
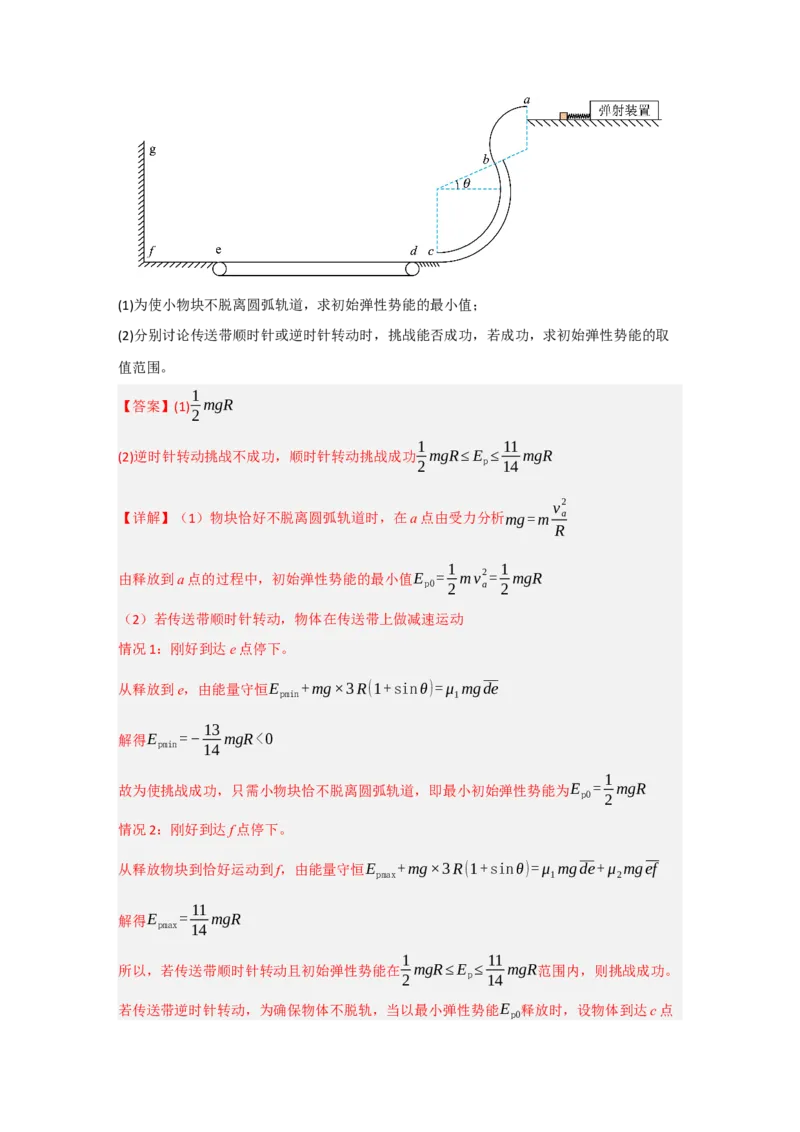
【典例4】 (2026·重庆沙坪坝·模拟预测)如题图所示,某物理兴趣小组设计了一个挑战
游戏。挑战者通过弹射装置压缩弹簧,使质量为m的小物块(视为质点)以一定速度弹出,
从水平台面沿切线方向进入圆弧轨道ab,轨道ab与轨道bc相切于b点,b点到轨道圆心的连
线与水平面的夹角为θ =30
∘,c 端与水平地面相平,ab、bc 的半径分别为R、2 R。在de 段,
挑战者可自行选择传送带以v0= ❑√5 gR顺时针或逆时针匀速转动,若小物块能始终不脱离轨
道运动至ef 段且不与gf 碰撞,则挑战成功。所有轨道、传送带在同一竖直面内,cdef 在同
一水平面上,de =5R,ef =2 R,物块与de、ef 段之间动摩擦因数分别为μ1= 5
7、μ2= 6
7 ,
其余摩擦均不计,重力加速度为g。求:
(1)为使小物块不脱离圆弧轨道,求初始弹性势能的最小值;
(2)分别讨论传送带顺时针或逆时针转动时,挑战能否成功,若成功,求初始弹性势能的取
值范围。
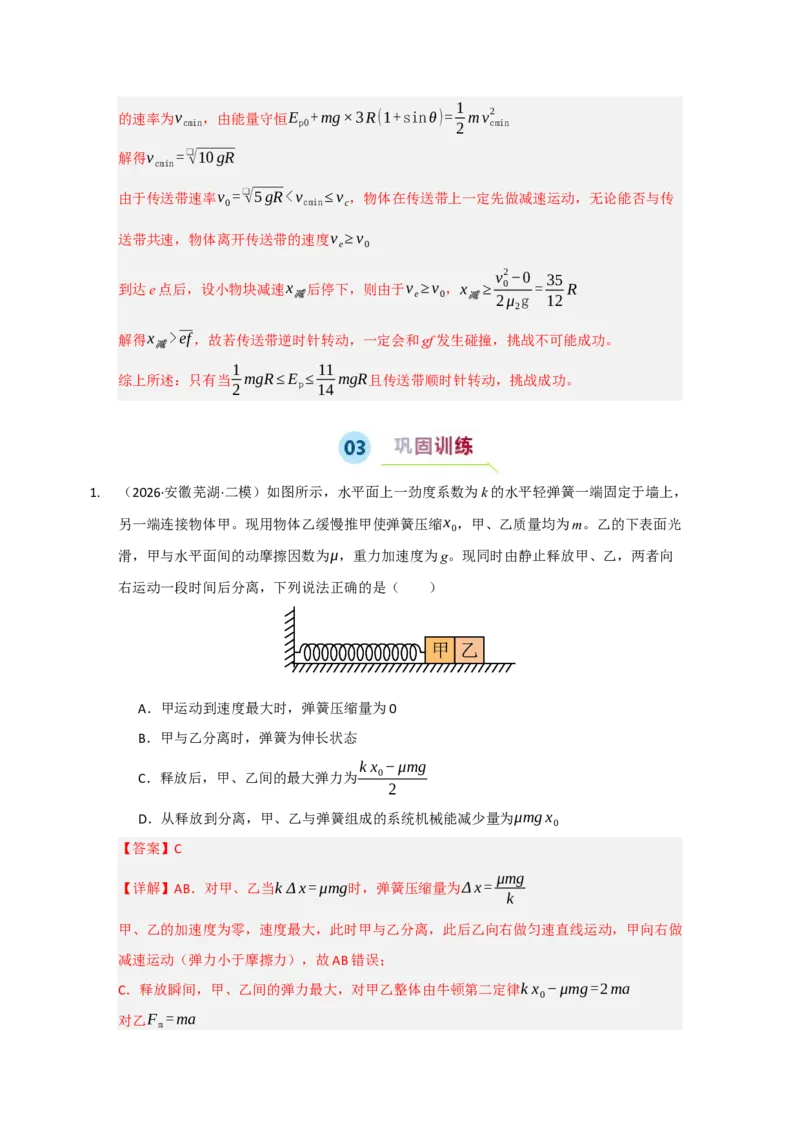
【答案】(1)1
2 mgR
(2)逆时针转动挑战不成功,顺时针转动挑战成功1
2 mgR≤Ep≤11
14 mgR
【详解】(1)物块恰好不脱离圆弧轨道时,在a 点由受力分析mg=m va
2
R
由释放到a 点的过程中,初始弹性势能的最小值Ep0= 1
2 m va
2= 1
2 mgR
(2)若传送带顺时针转动,物体在传送带上做减速运动
情况1:刚好到达e 点停下。
从释放到e,由能量守恒Epmin+mg×3 R (1+sinθ)= μ1mg de
解得Epmin=−13
14 mgR<0
故为使挑战成功,只需小物块恰不脱离圆弧轨道,即最小初始弹性势能为Ep0= 1
2 mgR
情况2:刚好到达f 点停下。
从释放物块到恰好运动到f,由能量守恒Epmax+mg×3 R (1+sinθ)= μ1mg de+ μ2mgef
解得Epmax= 11
14 mgR
所以,若传送带顺时针转动且初始弹性势能在1
2 mgR≤Ep≤11
14 mgR范围内,则挑战成功。
若传送带逆时针转动,为确保物体不脱轨,当以最小弹性势能Ep0释放时,设物体到达c 点
的速率为vcmin,由能量守恒Ep0+mg×3 R (1+sinθ)= 1
2 m vcmin
2
解得vcmin= ❑√10 gR
由于传送带速率v0= ❑√5 gR<vcmin≤vc,物体在传送带上一定先做减速运动,无论能否与传
送带共速,物体离开传送带的速度ve≥v0
到达e 点后,设小物块减速x减后停下,则由于ve≥v0,x减≥v0
2−0
2 μ2g = 35
12 R
解得x减>ef ,故若传送带逆时针转动,一定会和gf 发生碰撞,挑战不可能成功。
综上所述:只有当1
2 mgR≤Ep≤11
14 mgR且传送带顺时针转动,挑战成功。
1.
(2026·安徽芜湖·二模)如图所示,水平面上一劲度系数为k 的水平轻弹簧一端固定于墙上,
另一端连接物体甲。现用物体乙缓慢推甲使弹簧压缩x0,甲、乙质量均为m。乙的下表面光
滑,甲与水平面间的动摩擦因数为μ,重力加速度为g。现同时由静止释放甲、乙,两者向
右运动一段时间后分离,下列说法正确的是( )
A.甲运动到速度最大时,弹簧压缩量为0
B.甲与乙分离时,弹簧为伸长状态
C.释放后,甲、乙间的最大弹力为k x0−μmg
2
D.从释放到分离,甲、乙与弹簧组成的系统机械能减少量为μmg x0
【答案】C
【详解】AB.对甲、乙当k Δ x = μmg时,弹簧压缩量为Δ x = μmg
k
甲、乙的加速度为零,速度最大,此时甲与乙分离,此后乙向右做匀速直线运动,甲向右做
减速运动(弹力小于摩擦力),故AB 错误;
C.释放瞬间,甲、乙间的弹力最大,对甲乙整体由牛顿第二定律k x0−μmg=2ma
对乙F m =ma
联立解得Fm = k x0−μmg
2
,故C 正确;
D.由AB 选项知从释放到分离,甲、乙与弹簧组成的系统机械能减少量为
μmg( x0−Δ x)= μmg( x0−μmg
k
),故D 错误。
故选C。
2.
(2026·湖北·二模)我国空间站在高空绕地球做圆周运动,空间站在运行过程中受到稀薄空
气阻力的作用,当空间站的轨道半径从R降低到(R−Δ R)(其中Δ R≪R)时就要进行轨
道维护与提升,以确保空间站能稳定运行。假设空间站质量为m,空间站绕地球每一圈均视
为匀速圆周运动,地球质量为M,引力常量为G。取无穷远处为零势能点,当空间站运行
轨道半径为r时,空间站与地球组成系统具有的引力势能可表示为Ep=−GMm
r
,受到空气
阻力大小为f = k
r (k为大于零的常数)。空间站绕地球运动n圈后需要进行轨道维护与提升,
则n等于( )
A.GMm
4πk(
1
R−Δ R −1
R)
B.GMm
2πk(
1
R−Δ R −1
R)
C.
Mm
2πkG(
1
R−Δ R −1
R)
D.
Mm
4πkG(
1
R−Δ R −1
R)
【答案】A
【详解】根据万有引力提供向心力GMm
r
2
= m v
2
r
可得动能Ek= 1
2 m v
2= GMm
2r
引力势能Ep=−GMm
r
因此总机械能E = Ek+ Ep=−GMm
2r
轨道从R降到R−Δ R,初态机械能E1=−GMm
2 R ,末态机械能E2=−
GMm
2(R−Δ R)
可得机械能减少量Δ E = E1−E2= GMm
2 (
1
R−Δ R −1
R)
每圈轨道周长为2πr,阻力f = k
r ,因此每圈克服阻力做功W 1= f ⋅2πr = k
r ⋅2πr =2πk
n圈总克服阻力做功W =n⋅2πk
机械能减少量等于克服阻力做的功,有n⋅2πk = GMm
2 (
1
R−Δ R −1
R)
解得n= GMm
4 πk (
1
R−Δ R −1
R)
故选A。
3.
(2026·重庆沙坪坝·三模)如题图所示,一质量为M、半径为R、内壁光滑的半圆槽放在粗
糙水平地面上,半圆槽与地面间的动摩擦因数为μ。一质量为m的小球,从半圆槽的最左端
与圆槽圆心等高位置由静止释放。已知在小球运动的过程中半圆槽始终相对地面静止,不计
空气阻力,重力加速度为g。释放小球后,下列说法正确的是( )
A.小球加速度的最大值为3
2 g
B.地面对半圆槽摩擦力的最大值为1
2 mg
C.μ的最小值为
3m
2❑√M (3m+ M )
D.当小球运动到最低点时,地面对半圆槽的支持力F N <(m+ M )g
【答案】C
【详解】A.小球从初始位置释放到最低点过程,由机械能守恒mgR = 1
2 m v
2
得v
2=2 gR
最低点小球向心加速度a= v
2
R =2g
初始位置小球加速度仅为g,因此加速度最大值为2 g,故A 错误;
B.设小球位置与圆心连线和水平方向夹角为θ,由机械能守恒mgRsin θ = 1
2 mv
2
径向合力提供向心力N −mgsin θ = mv
2
R
得N =3mgsin θ
根据平衡条件地面对半圆槽摩擦力f = N cos θ =3mgsin θcos θ = 3mg
2
sin 2θ
地面对槽的摩擦力平衡该分量,最大值为3mg
2
(θ = 45
∘时取到),故B 错误。
C.槽静止时需满足μ F N ≥f ,其中竖直方向地面支持力
F N = Mg+ N sinθ = Mg+3mgsin
2θ
水平摩擦力f = 3mg
2
sin 2θ
整理得 μ≥
3mg
2
sin 2θ
Mg+3mgsin
2θ
=
3mgsin 2θ
2 Mg+3mg(1−cos 2θ) =
sin 2θ
2 M +3m
3m
−sin 2θ
令y =
sin α
k −cos α (α =2θ,k = 2 M +3m
3m
)
由三角函数求最值可得ymax =
1
❑√k
2−1
代入k化简得 ymax =
3m
2❑√M (3m+ M )
即μ最小值为
3m
2❑√M (3m+ M ),故C 正确;
D.小球运动到最低点时,小球对槽的压力为3mg向下,因此地面对槽的支持力
F N = Mg+3mg=( M +m)g+2mg>( M +m)g
故D 错误;
故选C。
4.
(2026·河北衡水·二模)军事演习中,一台油电混合无人机通过缆绳O
′O连接OA、OB、
OC、OD 四根等长的绳索运送质量为m 的橡皮艇,结点为O,A、B、C、D 四点在同一水平
面内且OA = AB = BC =CD = DA。在无人机与橡皮艇一起沿竖直方向匀加速上升的过程中,
加速度大小为a,缆绳O
′O始终竖直,空气对橡皮艇的作用力大小恒为f,方向竖直向下。
不计缆绳与绳索质量,无人机燃油消耗不能忽略,重力加速度为g。下列说法正确的是(
)
A.橡皮艇的机械能守恒
B.无人机受到空气的作用力保持不变
C.绳索OA 受到的拉力大小为
❑√2
4
(mg+ f )
D.当速度为v0时绳索OA 对橡皮艇的拉力的功率为1
4
(mg+ f +ma)v0
【答案】D
【详解】A.橡皮艇匀加速上升,动能增加,重力势能增加,故机械能不守恒,故A 错误;
B.设无人机质量为M,橡皮艇的质量为m,空气对无人机的作用力为F,对无人机和橡皮
艇分析,根据牛顿第二定律有F −(M +m)g−f =(M +m)a
解得F =(M +m)(g+a)+ f
因无人机燃油消耗,其质量M会减小,故空气对无人机的作用力F也会减小,故B 错误;
C.橡皮艇受重力mg、空气阻力f 、四根绳索的拉力作用,且每根索的拉力大小相等,令大
小为T。设每根绳索与竖直方向夹角为θ,由题知,OA = AB = BC =CD = DA,设五段绳索
长度都为L,根据几何关系有sinθ =
❑√2
2 L
L
=
❑√2
2
解得θ = 45
∘
对橡皮艇分析,根据牛顿第二定律有4T cosθ−mg−f =ma
解得T =
❑√2
4 [m(g+a)+ f ),故C 错误;
D.当速度为v0时绳索OA 对橡皮艇的拉力的功率为P=T cosθ⋅v0= 1
4
(mg+ f +ma)v0,故
D 正确。
故选D。
5.
(2026·辽宁鞍山·二模)如图,物块B 和C 间通过一轻质弹簧相连,轻质绳跨过固定于天花
板上的轻质定滑轮,两端分别与套在竖直固定杆上的小球A 和物块B 连接。初始时托住A 使
系统静止,滑轮与A 间的绳水平,滑轮与B 间的绳竖直,且绳无拉力。B、C 质量均为m,A
的质量为2m。将A 从图示位置由静止释放,当连接A 的绳与竖直杆的夹角为37°时,B 上升
的速度大小为v 且C 刚要离开地面。取sin37° =0.6,cos37° =0.8,重力加速度为g,不
计一切摩擦力和空气阻力,不计物体和滑轮的大小,则在此过程中A 下降的高度为( )
A.v
2
2g
B.11v
2
8 g
C.v
2
g
D.57 v
2
75 g
【答案】B
【详解】设A 下降的高度为h。由几何关系,初始时滑轮与A 间绳水平,设滑轮到杆的水平
距离为d。当绳与竖直杆夹角为37
∘时,A 下降h,此时绳长L=
h
cos37
∘
水平距离d =h tan37
∘
绳子被拉过的长度等于B 上升的高度hB,即hB= L−d =
h
cos37
∘−h tan37
∘=0.5h
根据速度分解vB= v A cos37
∘
已知vB= v,则v A = v
0.8 = 5
4 v
初始时绳无拉力,B 静止,弹簧处于压缩状态,压缩量x1满足k x1=mg
末态C 刚要离开地面,弹簧处于伸长状态,伸长量x2满足k x2=mg
由于x1= x2,弹簧弹性势能变化量为0。对系统应用机械能守恒定律,重力做功
W G=mA gh−mB ghB=1.5mgh
动能增加Δ Ek = 1
2 mA v A
2 + 1
2 mB vB
2 = 33
16 m v
2
由W G= Δ Ek
得1.5mgh= 33
16 m v
2
解得h= 11v
2
8 g
故选B。
6.
(2026·北京海淀·一模)一根不可伸长的轻绳跨过轻质定滑轮,绳的两端分别系有小球A 和
B。用手托住B 球,当绳刚好被拉紧时,B 球离地面的高度为h,A 球静止于地面,如图所示。
已知B 球的质量是A 球的k 倍(k>1),忽略一切摩擦和空气阻力。B 球从释放至刚好落地
的过程中,下列判断不正确的是( )
A.A 球和B 球组成系统的机械能不守恒
B.A 球上升过程的速度大小等于B 球下落过程的速度大小
C.A 球加速度的大小等于B 球加速度的大小
D.k 值越大,B 球运动的加速度越接近g
【答案】A
【详解】A.对A、B 组成的系统,只有重力做功,系统机械能守恒,故A 错误,符合题意;
B.绳子不可伸长,B 下落的距离始终等于A 上升的距离,因此任意时刻两球速度大小相等,
故B 正确,不符合题意;
C.两球速度大小始终相等,相同时间内速度变化量大小相等,因此加速度大小相等,故C
正确,不符合题意;
D.对整体由牛顿第二定律得kmg−mg=(km+m)a
解得a=(1−
2
k +1 )g
k 值越大,B 球运动的加速度越接近g,故D 正确,不符合题意;
本题选择错误选项,故选A。
7.
(2026·海南省直辖县级单位·二模)如图所示,物块与圆环通过光滑轻质定滑轮用细绳连接
在一起,圆环套在光滑的竖直杆上,开始时连接圆环的细绳水平,竖直杆与滑轮间的距离为
L。某时刻圆环由静止释放,圆环下落到B点时,速度达到最大,此时细绳与竖直杆成37
∘。
已知圆环的质量为m,重力加速度为g,sin37
∘=0.6,cos37
∘=0.8,空气阻力不计,下列判
断正确的是( )
A.圆环下落过程中,圆环和物块组成的系统机械能守恒
B.圆环下落过程中,圆环的机械能先增大后减小
C.当圆环到达B位置时,物块所受合力为0
D.物块的质量为5
4 m
【答案】A
【详解】A.圆环下落过程中,圆环和物块组成的系统只有重力做功,则系统的机械能守恒,
A 正确;
B.圆环下落过程中,绳的拉力一直对圆环做负功,则圆环的机械能一直减小,B 错误;
CD.当圆环到达B位置时速度最大,则加速度为零,但此时物块的加速度不为零,则物块所
受合力不为0,无法确定物块的质量,CD 错误。
故选A。
8.
(2026·河北保定·二模)(多选)如图,倾斜滑道高h=0.6 m,水平底边长L=0.8 m,与水
平传送带平滑连接,传送带沿垂直于滑道的方向匀速运行。质量为2kg 的工件(可视为质
点)从滑道顶端由静止释放,沿滑道下滑后垂直滑上传送带。已知工件与滑道及传送带间的
动摩擦因数均为0.5,传送带运行速度v =1m/s,取g=10 m/s
2,忽略工件在连接处的能量
损失。下列说法正确的是( )
A.工件滑上传送带时的速度大小为2m/s
B.工件在传送带上受到的摩擦力方向与传送带运动方向夹角为45°
C.为防止工件从传送带侧边滑落,传送带的最小宽度d 为0.4m
D.工件在传送带上滑动过程中摩擦生热为5J
【答案】AD
【详解】A.对工件沿滑道下滑过程用动能定理,斜面长度为s,倾角为θ,则
mgh−μmgcosθ⋅s= 1
2 mv0
2−0
代入scosθ = L
化简得mgh−μmgL= 1
2 mv0
2
解得v0=2m/s,故A 正确;
B.工件刚滑上传送带时,初速度沿垂直传送带运动方向,大小v0=2m/s,沿传送带运动方
向初速度为0;因此工件相对于传送带的速度为:沿传送带运动反方向分量1m/s,垂直传
送带运动方向分量2m/s。滑动摩擦力方向与相对速度方向相反,摩擦力与传送带运动方向
夹角θ满足tanθ = 2
1 =2,因此θ≠45
∘,故B 错误;
C.工件滑入的初速度方向(垂直传送带)加速度恒定a1= μmg
m sinθ
当工件垂直传送带方向速度减为0 时,最大位移(即最小传送带宽度d)满足
0−v0
2=−2a1d
代入数值解得d =
❑√5
5 m,故C 错误;
D.摩擦生热Q = f ⋅s相对
摩擦力大小为f = μmg=10 N
整个过程相对初速度大小❑√v0
2+ v
2= ❑√5 m/s
最终相对速度为0,运动时间t =
❑√v0
2+ v
2
μg
=
❑√5
5 s
相对位移大小s相对=
❑√5
2 ⋅t =0.5 m
因此Q =10×0.5J =5J,故D 正确。
故选AD。
9.
(2026·河北沧州·一模)如图所示,质量 mA =1.5kg、长L=0.5m 的木板A 放在水平平台上,
质量mB=1kg的物块B(可视为质点)放在木板A 的左端,物块B 和质量为mC的物块C 通过
绕过光滑定滑轮的轻绳连接,物块 B 和滑轮之间的轻绳水平。已知物块B 和木板A 之间的
动摩擦因数 μ1=0.4,木板A 和平台之间的动摩擦因数 μ2=0.1,g 取10 m /s
2。设最大
静摩擦力等于滑动摩擦力,物块B 与滑轮间的距离足够大,物块C 与地面间的距离足够大,
由静止释放物块C。下列说法中正确的是( )
A.若mC=0.25kg,木板A 和物块B 一起向右运动
B.木板A 的加速度可能为2m /s
2
C.若mC=0.5kg,物块C 的加速度大小为 2
3 m /s
2
D.若mC=0.75kg,物块B 离开木板A 的过程中系统损失的机械能为3.25 J
【答案】D
【详解】A.物块B 和木板A 之间的最大静摩擦力FfAB= μ1mB g= 4 N
木板A 和平台之间的最大静摩擦力FfA 地= μ2(mA+mB)g=2.5 N
所以当绳子拉力FT≤2.5 N时,整体静止不动,故A 错误;
B.ABC 一起运动,当AB 即将发生相对运动时,对整体分析有
mC g−μ2(mA+mB)g=(mA+mB+mC)a
对木板A 分析有μ1mB g−μ2(mA+mB)g=mAa
解得a=1m /s
2,mC= 5
9 kg
所以木板A 的加速度不能超过1m /s
2,故B 错误;
C.当0.25kg<mC≤5
9 kg时,ABC 一起加速运动,所以当mC=0.5kg时,三个物体一起加速,
整体分析有mC g−μ2(mA+mB)g=(mA+mB+mC)a
解得a= 5
6 m /s
2,故C 错误;
D.当mC=0.75kg时,AB 发生相对运动,对BC 整体分析有mC g−μ1mB g=(mB+mC)aBC,
解得aBC=2m /s
2
此时木板A 的加速度aA=1m /s
2,物块B 从木板A 上离开有L= 1
2 aBCt
2−1
2 aAt
2
解得t =1s
此过程中物块B 和木板A 之间摩擦生热QAB= μ1mB gL=2J
木板A 与平台之间摩擦生热QA平= μ2(mA+mB)× 1
2 aAt
2=1.25J
所以此过程中系统损失的机械能Δ E =QAB+QA平=3.25J,故D 正确。
故选D。
10. (2026·河南信阳·二模)(多选)2021 年6 月17 日,“神舟十二号”载人飞船搭载着聂海
胜、刘伯明、汤洪波三名宇航员成功飞天,开启历时三个月的太空任务。9 月17 日13 时30
分许,“神舟十二号”返回舱在东风着陆场安全降落。返回舱的返回轨迹可以简化为如图所
示,已知返回舱在轨道Ⅰ、Ⅱ、Ⅲ运行时的周期分别为T 1、T 2和T 3,在轨道Ⅰ和Ⅲ运行时
的速度大小分别为v1和v3。则( )
A.返回舱在椭圆轨道上运行周期为T 2= T 1+T 3
2
B.返回舱在轨道Ⅰ的机械能大于轨道Ⅲ的机械能
C.从轨道Ⅱ上P点反向喷火减速进入轨道Ⅲ(不计位置变化),减速前后瞬间返回舱
的加速度不变
D.返回舱在轨道Ⅱ上Q点的速度与轨道Ⅲ上的运行速度无法比较大小
【答案】BC
【详解】A.返回舱在椭圆轨道上半长轴为a= r1+r3
2
由开普勒第三定律可知,返回舱在椭圆轨道上运行周期不等于T 1+T 3
2
,故A 错误;
B.返回舱在轨道Ⅰ进入轨道Ⅱ、轨道Ⅱ进入轨道Ⅲ时都要减速,机械能减小,则返回舱在
轨道Ⅰ的机械能大于轨道Ⅲ的机械能,故B 正确;
C.点火瞬间前后,合外力不变,加速度不变,故C 正确;
D.返回舱在轨道Ⅰ进入轨道Ⅱ上Q 点时需减速,即v1>v2Q
根据万有引力提供向心力,有G mM
r
2 =m v
2
r
解得v = ❑√
GM
r
可知返回舱在轨道Ⅲ的速度大于轨道Ⅰ的速度,则返回舱在轨道Ⅱ上Q 点的速度小于轨道
Ⅲ上的运行速度,故D 错误。
故选BC。
11. (2026·安徽·模拟预测)(多选)如图,竖直平面内固定一半径为R的光滑圆轨道,质量为
m=0.2kg、可视为质点的小球静止在圆轨道的最低点。现给小球一水平向右的初速度v0,
使小球能做完整的圆周运动。当小球转过的圆心角θ =60°时,轨道弹力大小为11N,小球
的动能减少0.6J。重力加速度大小取g=10m/ s
2,则( )
A.圆轨道半径R =0.5 m
B.小球运动过程中的最小速度大小为2❑√3 m/s
C.小球的初速度大小为v0=6 m/s
D.小球对圆轨道任意两点压力差的最大值为15 N
【答案】BC
【详解】A.小球从最低点转过的圆心角θ =60°时,由机械能守恒
EK0−EK1=mgR(1−cos60°)=0.6J
解得R =0.6 m,故A 错误;
B.当小球转过的圆心角θ =60°时,FN−mgcos60° =m v1
2
R
小球运动到最高点速度最小,由机械能守恒mgR(1+cos60°)= 1
2 m v❑
1
2 −1
2 m vmin
2
联立解得最小速度大小为vmin=2❑√3 m/s,故B 正确;
C.由mgR(1−cos60°)= 1
2 mv❑
0
2 −1
2 mv1
2
解得v0=6 m/s,故C 正确;
D.小球对圆轨道最低点和最高点压力差最大
最低点FN−mg =m v❑
0
2
R
最高点FN
′ +mg =m v❑
min
2
R
联立解得FN−F
′
N=12N,故D 错误。
故选BC。
12. (2026·浙江·二模)如图所示,一小物块以某一初速度从O 处开始冲上斜面,最终停在B 处。
斜面和地面平滑连接于A,且物块与斜面、地面间的动摩擦因数均相同。若以O 为原点,水
平向右为正方向建立x 轴,则运动过程中,物块机械能E 与其水平位移x 的关系图像正确的
是( )
A.
B.
C.
D.
【答案】D
【详解】A.根据功能关系,摩擦力做功等于物体机械能的变化,即Δ E =W f
摩擦力始终做负功,因此机械能一直减小,故A 错误;
BCD.分两段推导E−x图像的斜率。水平段OA,摩擦力f = μmg
运动路程等于水平位移x,摩擦力做功W f=−μmgx
因此机械能满足E = E0+W f= E0−μmgx
斜率k1=Δ E
Δ x =−μmg
斜面上AB 段,设斜面倾角为θ,水平位移变化Δ x,对应沿斜面的路程Δs=Δ x
cosθ
斜面上摩擦力f = μN = μmgcosθ
摩擦力做功ΔW f=−f ⋅Δs=−μmgcosθ⋅Δ x
cosθ =−μmgΔ x
因此机械能变化满足Δ E =ΔW f=−μmgΔ x
斜率k2=Δ E
Δ x =−μmg
和水平段斜率完全相同。因此全程E−x图像是斜率不变的倾斜直线,机械能一直均匀减小,
BC 错误,D 正确。
故选D。
13. (2026·安徽·模拟预测)(多选)2026 年米兰-科尔蒂纳丹佩佐冬奥会(第二十五届冬季奥
林匹克运动会),于2026 年2 月6 日至22 日在意大利米兰和科尔蒂纳丹佩佐举行。中国单
板滑雪运动员苏翊鸣从18 岁在北京冬奥会一鸣惊人,到22 岁在米兰-科尔蒂纳冬奥会拼下
一金一铜,他用四年时光,完成了从天才少年到强者的蜕变。大跳台主要由助滑道,圆弧形
起跳台和着陆坡组成,起跳台的半径为20 米,起跳方向与水平方向成30°角,如图所示为简
化示意图。运动员在助滑道下滑后在起跳台起跳,在空中做抛体运动后落在着陆坡上。图中
虚线为苏翊鸣在某次比赛中起跳后的运动轨迹,a 点为起跳点,b 点为轨迹最高点,c 点为
落在坡上的着陆点。苏翊鸣的质量为50 kg,不计一切阻力,g=10 N/kg,则下列说法正确
的是
A.若苏翊鸣起跳时va=10 m/s,则ab 段水平距离为5
2
❑√3 m
B.若苏翊鸣起跳时va=10 m/s,则苏翊鸣在最低点对起跳台压力为250(7−2❑√3)N
C.苏翊鸣在ab 段运动过程中处于超重状态,在bc 段处于失重状态
D.苏翊鸣起跳后重力的功率不断地减小
【答案】AB
【详解】A.若苏翊鸣起跳时va=10 m/s,速度的水平分量为vacos30
°,速度的竖直分量为
vasin30
°,到达b 点的时间为t1= vasin30
°
g
=0.5s
ab 段水平距离为xab= vacos30
°t1= 5
2
❑√3 m,故A 正确;
B.若苏翊鸣起跳时va=10 m/s,从最低点到a 点,根据机械能守恒有
1
2 m v
2= 1
2 m va
2+mgR(1−cos30
°)
在最低点有N −mg=m v
2
R
解得N =250(7−2❑√3)N
根据牛顿第三定律可得苏翊鸣在最低点对起跳台压力为250(7−2❑√3)N,故B 正确;
C.苏翊鸣在ab 段、bc 段运动过程中只受重力,可知均处于完全失重状态,故C 错误;
D.苏翊鸣起跳后,做斜抛运动,竖直方向的速度先减小后增大,根据重力的功率
PG=mg v y可知重力的功率先减小后增大,故D 错误。
故选AB。
14. (2026·北京昌平·一模)如图所示,劲度系数为k的轻质弹簧一端固定在天花板上,另一端
连接一个质量为m的小球,小球静止时位于O点。现竖直向下拉动小球至P点后由静止释放,
小球在竖直平面内做简谐运动。已知O、P 两点间的距离为mg
k ,弹簧始终处于弹性限度内,
重力加速度为g,弹簧的弹性势能Ep与弹簧形变量x之间的关系式为Ep= 1
2 k x
2。下列说法
正确的是( )
A.简谐运动的振幅为2mg
k
B.从P向O点运动时,弹簧的弹性势能转化为小球的动能
C.在O点处,小球的速度最大,大小为g ❑√
m
k
D.在弹簧原长处,小球的速度最大,大小为g ❑√m
【答案】C
【详解】A.小球在O 点时弹簧伸长量为mg
k ,因O、P 两点间的距离也为mg
k ,可知简谐运
动的振幅为mg
k ,A 错误;
B.从P向O点运动时,弹簧的弹性势能减小量转化为小球的动能和重力势能,B 错误;
C.O点处是平衡位置,小球的速度最大,由能量关系
1
2 k( 2mg
k
)
2
= 1
2 k( mg
k )
2
+mg( mg
k )+ 1
2 m vm
2
解得大小为vm= g ❑√
m
k ,C 正确;
D.在弹簧原长处,小球恰好在最高点,此时的速度为零,D 错误。
故选C。
15. (2026·江西·模拟预测)(多选)如图所示,光滑的固定斜面倾角θ =30
0。左侧放置一个木
板,其上表面与斜面底端平滑相连,若干个相同的小滑块紧挨着放在斜面上,小滑块总长度
为l =1.62m,最下端的小滑块刚好与斜面底端对齐,由静止释放所有小滑块,然后滑上木板,
当木板刚滑动时,将斜面上的小滑块取走,最终冲上木板的滑块均未从木板左端滑出。已知
木板的质量M =2kg,滑块总质量为m=16.2kg,滑块与木板之间的动摩擦因数μ1=0.4,
木板与地面之间的动摩擦因数μ2=0.2,木板与地面之间的最大静摩擦力是滑动摩擦力的1.5
倍。重力加速度取g=10 m /s
2,则下列说法正确的是( )
A.木板刚滑动时滑块的速度大小为2m /s
B.滑块与木板共速后之间的摩擦力为10 N
C.木板至少长0.75 m
D.滑块与木板之间摩擦产生的热量为13.2 J
【答案】AD
【详解】A.设木板上滑块的质量为m1,当木板刚要滑动时,则有
μ1m1g=1.5 μ2( M +m1)g
解得m1=6kg
由于滑块质量分布均,匀这部分长l1=0.6 m
则滑块重力所做的功W 1=m1g(l−l1
2 )sinθ
摩擦力所做的功W 2=−μ1m1g
2
l1
根据动能定理可得W 1+W 2= 1
2 m v
2
联立解得v =2m/s,故A 正确;
B.由题可知,共速后整体的加速度a3= μ2 g=2m/s
2
则滑块和木板之间的摩擦力为f =m1a3=12N,故B 错误;
C.当木板开始运动后,滑块的加速度a1= μ1g= 4 m/s
2
木板的加速度为a2= μ1m1g−μ2( M +m1)g
M
= 4 m/s
2
共速时则有v共= v −a1t =a2t
联立解得t =0.25s,v共=1m/s
滑块相对于木板的位移Δ x = 1
2 (v + v共)t −1
2 v共t =0.25 m
木板的长度至少为L= Δ x +l1=0.85 m,故C 错误;
D.滑块与木板因摩擦产生的热量Q = 1
2 μ1m1gl1+ μ1m1g· Δ x =13.2J,故D 正确。
故选AD。
16. (2026·新疆省直辖县级单位·模拟预测)(多选)如图所示,半径为R 的光滑大圆环用一细
杆固定在竖直平面内,质量为m 的小球A 套在大圆环上。上端固定在杆上的轻质弹簧与质
量为m 的滑块B 连接,并一起套在杆上,小球A 和滑块B 之间用长为2R 的轻杆分别通过铰
链连接,当小球A 位于圆环最高点时、弹簧处于原长;此时给A 一个微小扰动(初速度视为
0),使小球A 沿环顺时针滑下,当杆与大圆环相切时小球A 的速度为❑√gR(g 为重力加速
度)。不计一切摩擦,A、B 均可视为质点,则下列说法正确的是( )
A.小球A、滑块B 和轻杆组成的系统在下滑过程中机械能守恒
B.当杆与大圆环相切时B 的速度为
❑√5 gR
2
C.小球A 从圆环最高点到达杆与大圆环相切的过程中滑块B 的重力势能减小
(3+ ❑√5)mgR
D.小球A 从圆环最高点到达杆与大圆环相切的过程中弹簧的弹性势能增加了
23
8 mgR−6 ❑√5
5
mgR
【答案】BD
【详解】A.小球A、滑块B 和轻弹簧组成的系统在下滑过程中机械能守恒,小球A、滑块B
和轻杆组成的系统机械能不守恒,故A 错误;
B.当轻杆与大圆环相切时,设此时轻杆与竖直方向的夹角为θ,将B 的速度沿轻杆和垂直
轻杆方向分解,根据沿杆方向速度大小处处相等,则有vBcosθ = vA= ❑√gR
根据几何关系有cosθ =
2 R
❑√(2 R)
2+ R
2 = 2
❑√5
联立解得vB=
❑√5 gR
2
,故B 正确;
C.开始时滑块B 距离圆环最高点的距离为hB=2 R
小球A 从圆环最高点到达与大圆环相切时,滑块B 距离圆环最高点的距离为
h
′
B=
❑√R
2+(2 R)
2−R =(❑√5−1) R
滑块B 下降的距离为Δh=hB−h
′
B=(3−❑√5) R
可得滑块B 重力势能减小量为Δ EpB=mg Δh=(3−❑√5)mgR,故C 错误;
D.A 到达杆与大圆环相切的过程中,由能量守恒可得弹簧的弹性势能增加量为
Ep弹= Δ EpA+ Δ EpB−EkA−EkB
根据几何关系可得整个过程A 重力势能的减小量为Δ EpA=mgR (1−sinθ)
其中sinθ =
❑√1−cos
2θ =
❑√5
5 ,解得Δ EpA=mgR(1−
❑√5
5 )
联立解得Ep 弹= 23
8 mgR−6 ❑√5
5
mgR,故D 正确。
故选BD。
17. (2026·重庆九龙坡·二模)(多选)如图是一款游戏装置的简化图,半径为 R 的四分之三
光滑圆管轨道竖直固定。一挑战者在管口 A 点正上方 h 高处,静止释放一质量为 m 的
小球,小球落入管中运动一段时间后从 E 点飞出,且恰好落回 A 点,游戏挑战成功。小
球直径略小于管径,管径远小于 R ,不计空气阻力, g 为重力加速度。下列说法正确的
是( )
A.小球通过 E 点时的速度大小为 ❑√gR
B.小球下落时距 A 点的高度 h 为 5
4 R
C.小球通过 E 点时圆管对小球的作用力竖直向下
D.小球通过 B、E 两点与圆管作用力大小的差为 5mg
【答案】BD
【详解】A.小球从E 点到A 点做平抛运动,水平方向有R = vt
竖直方向有R = 1
2 gt
2
解得v = ❑√
gR
2
故A 错误;
B.从释放小球开始到小球到达E 点为止,小球机械能守恒mg(h−R)= 1
2 mv
2
解得h= 5
4 R
故B 正确;
C.小球速度小于❑√gR,所以小球对管内壁有压力,圆管对小球的弹力竖直向上,故C 错误;
D.设小球在B 点处速度为v
′,由机械能守恒定律得mg(
5
4 R+ R)= 1
2 m v
′2
根据牛顿第二定律得N
′−mg = m v
′2
R
解得N
′ = 11
2 mg
小球位于E 点时,管壁对小球支持力为N,根据牛顿第二定律得mg−N = m v
2
R
解得N = 1
2 mg
故小球通过B、E 两点时对圆管的作用力大小之差为5mg,故D 正确。
故选BD。
18. (2026·重庆九龙坡·二模)(多选)科学家设想未来通过 “地心隧道” 来探测地核资源。
如图所示,质量为m 的探测器从地球表面A 点由静止释放,仅在万有引力作用下在地球的
A 、B两点往返运动(AB为直径)。地球视为质量分布均匀半径为R的球体,地心在O点,
P为OB的中点。已知均匀球壳对内部物体的引力为零,地表重力加速度为g,不考虑地球
自转,下列说法正确的是( )
A.探测器在A 点时加速度的大小为0
B.探测器在P 点时加速度大小为4 g
C.探测器在P 点速度的大小为
❑√3 gR
2
D.探测器在O 点速度的大小为❑√gR
【答案】CD
【详解】A.A点在地球表面,探测器受到的万有引力等于重力,即mg=ma,所以加速度
a= g,不是0,故A 错误。
B.设地球的密度为ρ,质量均匀球壳对其内部物体引力为零,探测器在距离地心r = 1
2 R处,
只受到来自以地心为球心、半径为r、质量为M 1的球体的万有引力,可得
F =G M 1m
r
2
=G m
r
2 × 4
3 π r
3 ρ= 4
3 πGmrρ
可知地心内的探测器受力与探测器相对于地心的距离成正比,在地球表面探测器受到的万有
引力F
′ = 4
3 πGmρR =mg
探测器在P点受到的万有引力大小为F = 4
3 πGmρ× 1
2 R =m gP
代入数据解得gP= g
2 ,故B 错误;
C.从A到P,根据机械能守恒定律有mgR
2
= m gP
2
× 1
2 R+ 1
2 m vP
2
结合B 选项,解得vP=
❑√3 gR
2
,故C 正确;
D.从A到O,根据机械能守恒定律有mgR
2
= 1
2 m vO
2
解得vO= ❑√gR,故D 正确。
故选CD。
19. (2026·山东潍坊·二模)(多选)如图所示,可绕O 点自由转动的轻杆左端固定一小球c,
通过细线将小球拉起使轻杆水平,用跨过定滑轮P 的轻绳连接物体b 与小球c,物体a、b 通
过一竖直轻弹簧相连。开始时,系统处于静止状态,轻绳恰好伸直但无张力。已知a、b 的
质量均为m,c 的质量为M,轻杆长度为L,O、P 间的距离为4
3 L,重力加速度大小为g,
忽略空气阻力及一切摩擦。某时刻剪断c 上方的细线,当c 运动到O 点正下方时,a 恰好离
开地面。则( )
A.轻弹簧的劲度系数为6mg
L
B.当c 下落高度为
❑√7
4 L时,b 和c 的速度大小相等
C.c 运动到O 点正下方时的速度大小为5 ❑√
2(3 M −4 m)gL
3(25 M +16m)
D.c 运动到O 点正下方时的速度大小为❑√
2(3 M −4 m)gL
3(M +m)
【答案】BC
【详解】A.开始时弹簧压缩量x = mg
k
当c 运动到O 点正下方时,a 恰好离开地面,则此时弹簧伸长量x = mg
k
可知b 上升2 x,由几何关系Pc 间细绳长度5
3 L,则
则2 x = 5 L
3 −L
3 ,k = 3mg
2 L ,A 错误;
B.当b、c 速度相等时,Oc 与细绳方向垂直,则c 下落的高度h= Lsinθ
而cosθ = L
4
3 L
= 3
4 (θ 为Oc 与水平方向的夹角),解得h=
❑√7
4 L,B 正确;
CD.c 运动到O 点正下方时,设细绳与水平方向夹角为α,此时c 的速度为v,则b 的速度为
vb= v cosα,由几何关系cosα = 4
5
此时弹簧的弹性势能不变,则由能量关系MgL= 1
2 M v
2+ 1
2 m vb
2+mg( 5 L
3 −L
3 )
解得c 的速度大小为v =5 ❑√
2(3 M −4 m)gL
3(25 M +16m)
,C 正确,D 错误。
故选BC。
20. (2026·安徽淮北·二模)如图所示,有一长L=1.25m,距离地面高度h=0.8m 的平台BC,其
右端连接内壁光滑、半径r=0.2m 的四分之一细圆管CD,O 为细圆管的圆心,OD 水平。管
口D 端正下方有一根劲度系数为k=100N/m 的轻弹簧直立于水平地面上,弹簧下端固定,自
由伸长时弹簧上端恰好与管口D 端平齐。将一可视为质点的小球由水平地面上的A 点斜向
上抛出,小球运动至B 点时速度方向恰好水平,然后小球沿平台BC 运动,在C 点无能量损
失进入细圆管CD。小球通过D 点后压缩弹簧,当小球速度最大时弹簧的弹性势能Ep=0.5J。
已知A、B 间的水平距离d=1.2m,小球的质量m=1kg,小球与平台BC 间的摩擦力f=0.2mg。
不计空气阻力,重力加速度g 取10m/s2。求:
(1)小球到达B 点时的速度大小;
(2)小球进入管口C 端时对管壁的作用力;
(3)在压缩弹簧过程中小球的最大动能。
【答案】(1)3m/s
(2)10N,竖直向上
(3)4.5J
【详解】(1)小球从A 运动到B,根据逆向思维法可得h= 1
2 gt
2,d = vBt
解得t =0.4s,vB=3 m/s
(2)小球由B 运动到C,根据动能定理可得−fL= 1
2 m vC
2 −1
2 m vB
2
解得vC =2m/s
在圆管C 点,根据牛顿第二定律可得FN+mg =m vC
2
r
解得F N=10 N
由牛顿第三定律可得,小球对管壁作用力大小为10N,竖直向上;
(3)小球速度最大时合力为0,即mg=kx
解得x =0.1m
根据能量守恒定律可得1
2 mvC
2 +mg(r + x)= Ekmax+ 1
2 k x
2
解得Ekmax= 4.5J
21. (2026·陕西咸阳·模拟预测)如图所示,光滑圆锥桶固定在地面上,桶底中心为O
′,AB为
过底面O
′的一条直径,顶点O有一光滑的小孔,一根长L=1.5 m的细轻绳穿过O点处小孔,
一端拴着静止在桶外表面、质量m=1kg的小球P,另一端拴着静止在O
′点、质量M =2kg
的小球Q,现让小球P在水平面内做匀速圆周运动.已知∠AOO
′ =37
∘,圆锥桶高h=1m,不
计一切摩擦,小球P、Q均可视为质点,重力加速度g取
10 m /s
2,sin37
∘=0.6,cos37
∘=0.8,求:
(1)小球P对桶外表面恰好无压力时,小球P的角速度大小;
(2)小球Q对地面恰好无压力时,小球P的线速度;
(3)当小球P由静止到线速度大小v = ❑√15 m /s时,外界对小球P、Q做的功。
【答案】(1)5rad/s
(2)
❑√30
2
m /s
(3)16.5J
【详解】(1)小球P 对桶外表面恰好无压力时,有mgtan37
∘=mω
2(L−h)sin37
∘
解得ω=5rad/s
(2)小球Q 对地面恰好无压力时,有T = Mg=20 N
设此时轻绳与竖直方向的夹角为θ,对小球P 受力分析,竖直方向有T cosθ =mg
解得θ =60
∘
水平方向有T sinθ =m
v1
2
(L−h)sinθ
解得v1=
❑√30
2
m /s
(3)因v = ❑√15 m /s>v1=
❑√30
2
m /s,故Q 会上升,分析可知小球P 做匀速圆周运动时
θ =60
∘始终不变,设小球P 到O点的距离为x (0≤x ≤1m),根据牛顿第二定律有
T sinθ =m
v
2
xsinθ
解得x =1m
由能量守恒定律有W +mg[xcosθ−(L−h)cos37
∘)= 1
2 m v
2+ Mg(h+ x−L)
联立解得W =16.5J
22. (2026·北京丰台·一模)引力波探测为研究天体系统的演化提供了重要手段。为深入理解引
力波辐射的物理机制,可研究一个理想化的双星系统:两颗质量均为m 的星体,仅在万有
引力作用下绕其连线中点做匀速圆周运动。已知两星体间的引力势能为Ep=−G m
2
r ,其中
两星体间距为r,引力常量为G,取无穷远处引力势能为零。某同学建立如下两种模型:
模型I:假设双星系统的能量取分立值,能级结构类似于氢原子,即第n 个能级的能量可表
示为En=−A
n
2 ( A >0,n=1,2,3⋯⋯),其中n=1对应双星系统能量最低的定态。
模型Ⅱ:假设双星系统因持续辐射引力波而损失能量,导致r 连续减小,辐射的引力波功率
P 可表示为P = 64G
4m
5
5c
5r
5 ,其中c 为光速,此过程可以认为天体的质量保持不变。
(1)求双星系统总能量E 与两星间距r 的关系式;
(2)在模型I 中,若已知双星系统从n=2能级跃迁到n=1能级时辐射的引力波能量为Δ E。求
基态时两星体间距r1的表达式(用Δ E、G、m 表示);
(3)在模型Ⅱ中,经过一段时间Δt,两星体间距减小了Δr(Δr ≪r),辐射引力波的能量
为E波= P⋅Δt。某同学认为两星体间距r 会减小得越来越快。你是否同意他的想法,请说
明理由。
【答案】(1)E =−G m
2
2r
(2)3Gm
2
8 Δ E
(3)同意,理由见解析
【详解】(1)对单个星体,由万有引力提供向心力得G m
2
r
2 =m v
2
r1
, r1= 1
2 r
对双星系统,系统的总动能Ek=2 E0
其中E0= 1
2 m v
2
得Ek= Gm
2
2r
故双星系统的能量E = Ek+ Ep=−Gm
2
2r
(2)双星系统从n=2能级跃迁到n=1能级能量减少量为Δ E
′ = E2−E1=−A
4 −(−A )= 3
4 A
根据能量守恒得Δ E = Δ E
′ = 3
4 A得A = 4
3 Δ E
由(1)知E1=−G m
2
2r1
=−A
得r1= 3Gm
2
8 Δ E
(3)同意。双星系统间距由r 变为r −Δr时,系统能量减少量为
Δ E减=−Gm
2
2r −[−
Gm
2
2(r −Δr ))=
Gm
2 Δr
2r(r −Δr )
当r ≫Δr时有Δ E减= G m
2 Δr
2r
2
由能量守恒得Δ E减= E波
即64G
4m
5
5c
5r
5
Δt = G m
2 Δr
2r
2
化简得Δr
Δt = 128G
3m
3
5c
5r
3
,即Δr
Δt ∝1
r
3
因此,随着两星体间距离r 的减小,Δr
Δt 增加,该同学的说法正确。