文档文本内容
5.2 动能和动能定理专项训练
2027 届高考物理一轮复习
一、单选题
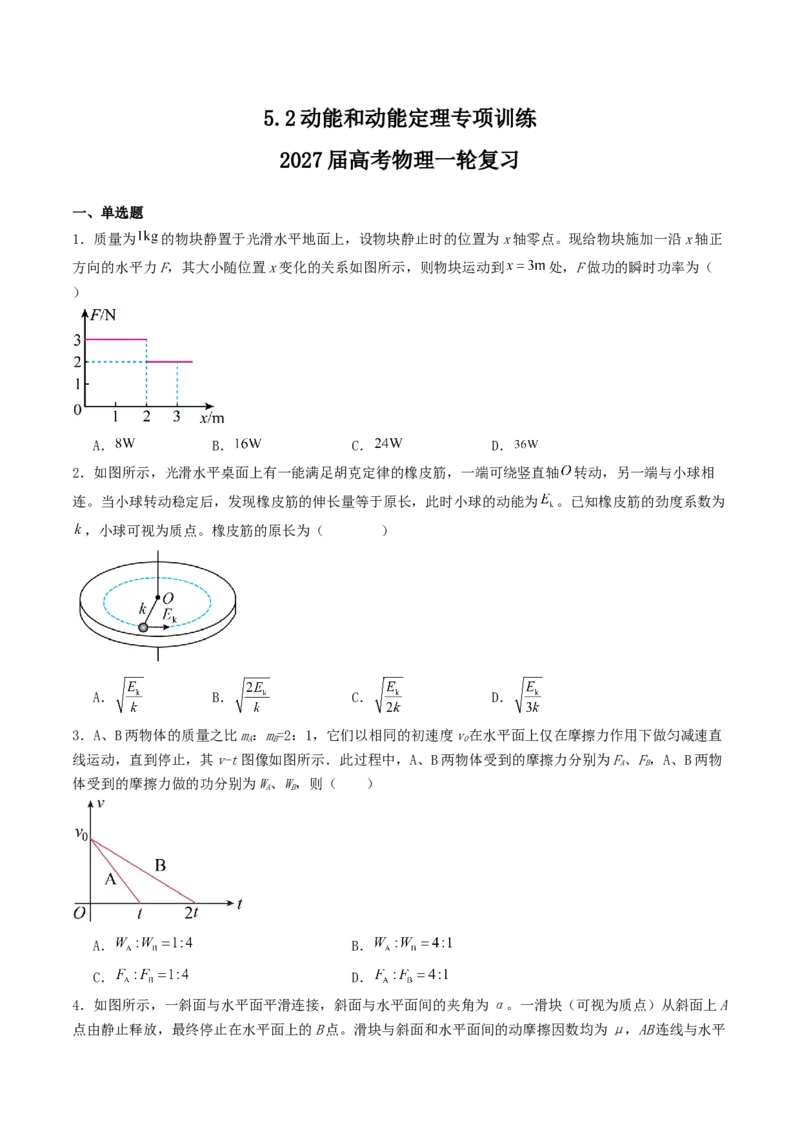
1.质量为
的物块静置于光滑水平地面上,设物块静止时的位置为x 轴零点。现给物块施加一沿x 轴正
方向的水平力F,其大小随位置x 变化的关系如图所示,则物块运动到
处,F 做功的瞬时功率为(
)

A.
B.
C.
D.
2.如图所示,光滑水平桌面上有一能满足胡克定律的橡皮筋,一端可绕竖直轴
转动,另一端与小球相
连。当小球转动稳定后,发现橡皮筋的伸长量等于原长,此时小球的动能为
。已知橡皮筋的劲度系数为
,小球可视为质点。橡皮筋的原长为(    )
A.
B.
C.
D.
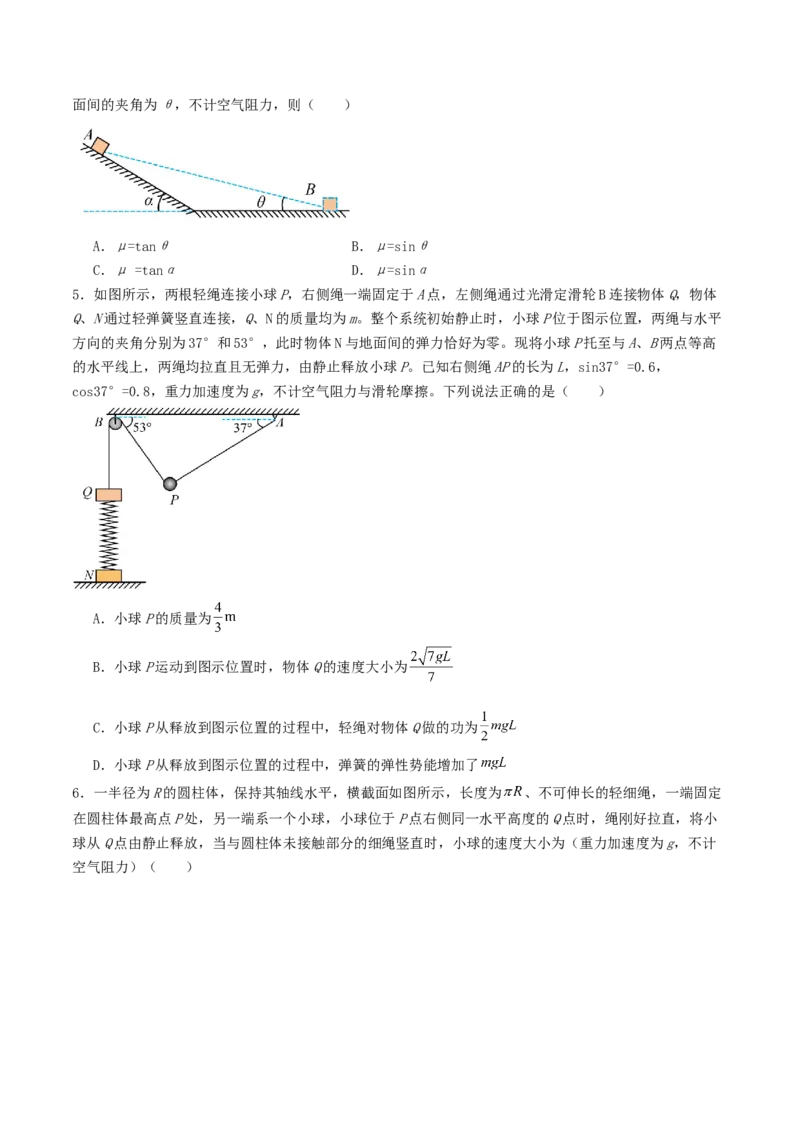
3.A、B 两物体的质量之比mA:mB=2:1,它们以相同的初速度v0在水平面上仅在摩擦力作用下做匀减速直
线运动,直到停止,其v-t 图像如图所示.此过程中,A、B 两物体受到的摩擦力分别为FA、FB,A、B 两物
体受到的摩擦力做的功分别为WA、WB,则(  )

A.
B.
C.
D.
4.如图所示,一斜面与水平面平滑连接,斜面与水平面间的夹角为α。一滑块(可视为质点)从斜面上A
点由静止释放,最终停止在水平面上的B 点。滑块与斜面和水平面间的动摩擦因数均为μ,AB 连线与水平
面间的夹角为θ,不计空气阻力,则(  )
A.μ=tanθ
B.μ=sinθ
C.μ =tanα
D.μ=sinα
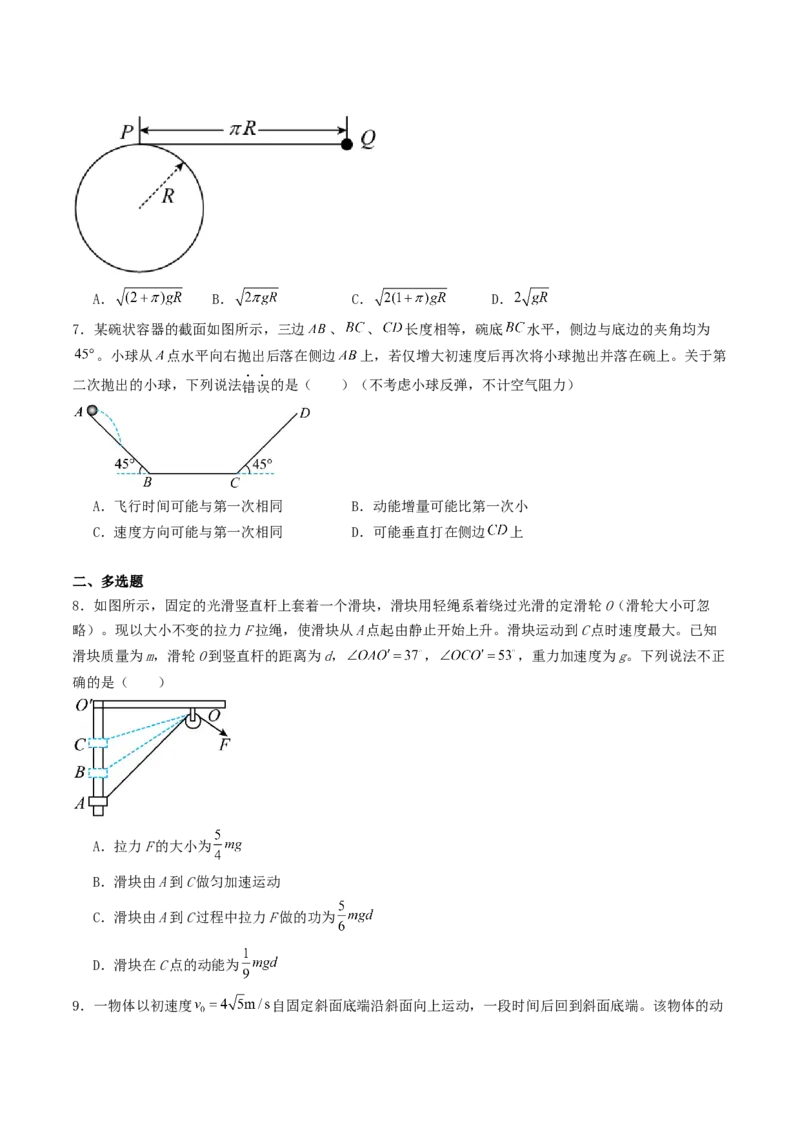
5.如图所示,两根轻绳连接小球P,右侧绳一端固定于A 点,左侧绳通过光滑定滑轮B 连接物体Q,物体
Q、N 通过轻弹簧竖直连接,Q、N 的质量均为m。整个系统初始静止时,小球P 位于图示位置,两绳与水平
方向的夹角分别为37°和53°,此时物体N 与地面间的弹力恰好为零。现将小球P 托至与A、B 两点等高
的水平线上,两绳均拉直且无弹力,由静止释放小球P。已知右侧绳AP 的长为L,sin37°=0.6,
cos37°=0.8,重力加速度为g,不计空气阻力与滑轮摩擦。下列说法正确的是(  )
A.小球P 的质量为
B.小球P 运动到图示位置时,物体Q 的速度大小为
C.小球P 从释放到图示位置的过程中,轻绳对物体Q 做的功为
D.小球P 从释放到图示位置的过程中,弹簧的弹性势能增加了
6.一半径为R 的圆柱体,保持其轴线水平,横截面如图所示,长度为
、不可伸长的轻细绳,一端固定
在圆柱体最高点P 处,另一端系一个小球,小球位于P 点右侧同一水平高度的Q 点时,绳刚好拉直,将小
球从Q 点由静止释放,当与圆柱体未接触部分的细绳竖直时,小球的速度大小为(重力加速度为g,不计
空气阻力)(  )
A.
B.
C.
D.
7.某碗状容器的截面如图所示,三边
、
、
长度相等,碗底
水平,侧边与底边的夹角均为
。小球从
点水平向右抛出后落在侧边
上,若仅增大初速度后再次将小球抛出并落在碗上。关于第
二次抛出的小球,下列说法错误的是(  )(不考虑小球反弹,不计空气阻力)
A.飞行时间可能与第一次相同
B.动能增量可能比第一次小
C.速度方向可能与第一次相同
D.可能垂直打在侧边
上
二、多选题
8.如图所示,固定的光滑竖直杆上套着一个滑块,滑块用轻绳系着绕过光滑的定滑轮O(滑轮大小可忽
略)。现以大小不变的拉力F 拉绳,使滑块从A 点起由静止开始上升。滑块运动到C 点时速度最大。已知
滑块质量为m,滑轮O 到竖直杆的距离为d,
,
,重力加速度为g。下列说法不正
确的是(  )
A.拉力F 的大小为
B.滑块由A 到C 做匀加速运动
C.滑块由A 到C 过程中拉力F 做的功为
D.滑块在C 点的动能为
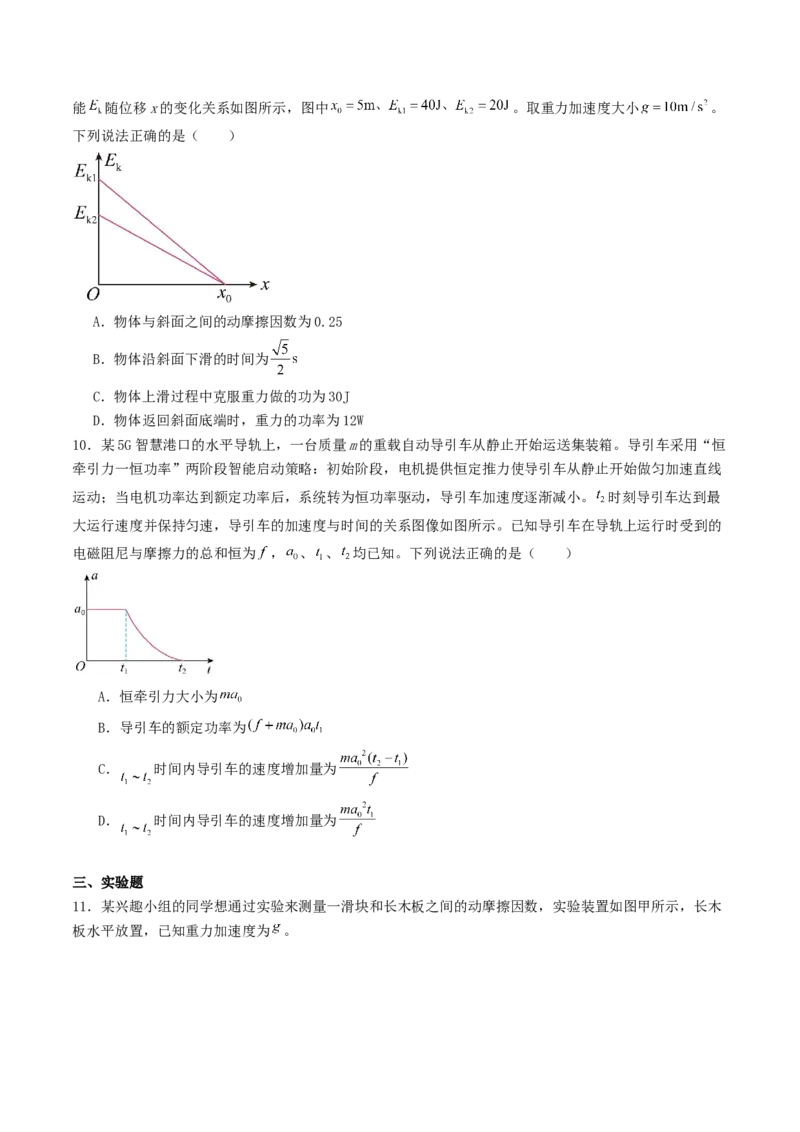
9.一物体以初速度
自固定斜面底端沿斜面向上运动,一段时间后回到斜面底端。该物体的动
能
随位移x 的变化关系如图所示,图中
。取重力加速度大小
。
下列说法正确的是(  )
A.物体与斜面之间的动摩擦因数为0.25
B.物体沿斜面下滑的时间为
C.物体上滑过程中克服重力做的功为30J
D.物体返回斜面底端时,重力的功率为12W
10.某5G 智慧港口的水平导轨上,一台质量m 的重载自动导引车从静止开始运送集装箱。导引车采用“恒
牵引力一恒功率”两阶段智能启动策略:初始阶段,电机提供恒定推力使导引车从静止开始做匀加速直线
运动;当电机功率达到额定功率后,系统转为恒功率驱动,导引车加速度逐渐减小。
时刻导引车达到最
大运行速度并保持匀速,导引车的加速度与时间的关系图像如图所示。已知导引车在导轨上运行时受到的
电磁阻尼与摩擦力的总和恒为
,
、
、
均已知。下列说法正确的是(  )
A.恒牵引力大小为
B.导引车的额定功率为
C.
时间内导引车的速度增加量为
D.
时间内导引车的速度增加量为
三、实验题
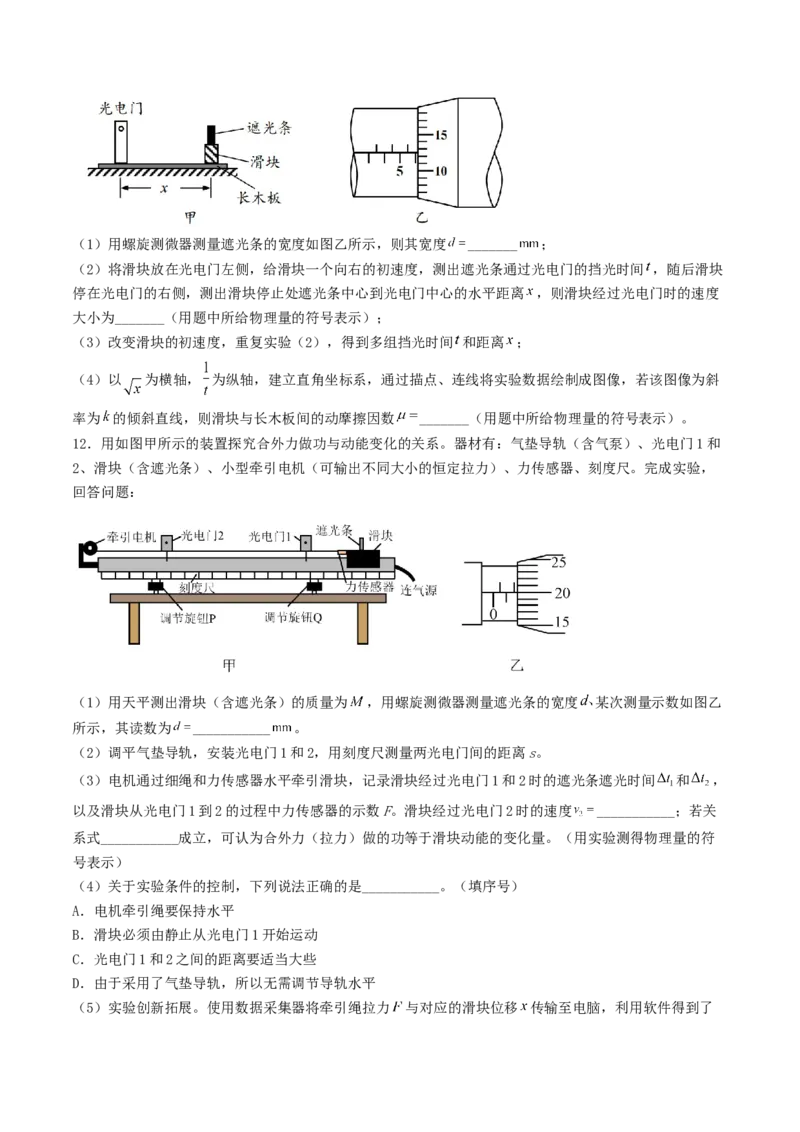
11.某兴趣小组的同学想通过实验来测量一滑块和长木板之间的动摩擦因数,实验装置如图甲所示,长木
板水平放置,已知重力加速度为
。
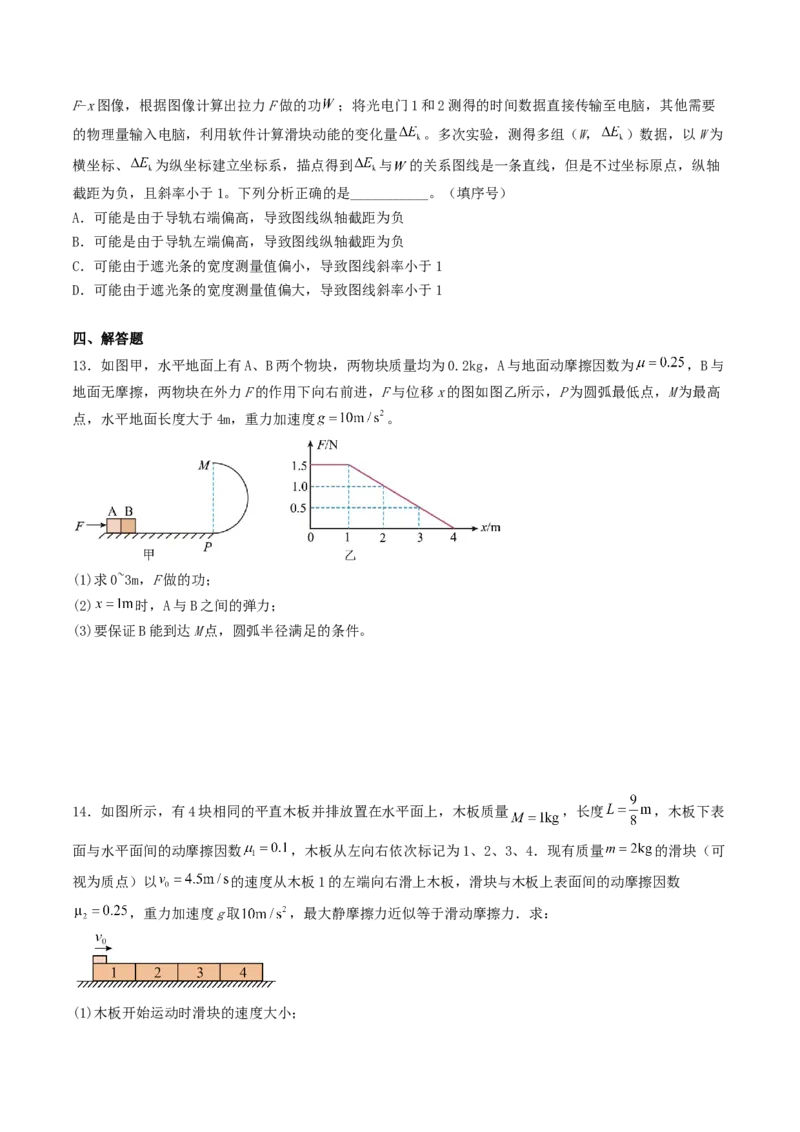
(1)用螺旋测微器测量遮光条的宽度如图乙所示,则其宽度
_______
;
(2)将滑块放在光电门左侧,给滑块一个向右的初速度,测出遮光条通过光电门的挡光时间,随后滑块
停在光电门的右侧,测出滑块停止处遮光条中心到光电门中心的水平距离
,则滑块经过光电门时的速度
大小为_______(用题中所给物理量的符号表示);
(3)改变滑块的初速度,重复实验(2),得到多组挡光时间和距离
;
(4)以
为横轴,为纵轴,建立直角坐标系,通过描点、连线将实验数据绘制成图像,若该图像为斜
率为
的倾斜直线,则滑块与长木板间的动摩擦因数
_______(用题中所给物理量的符号表示)。
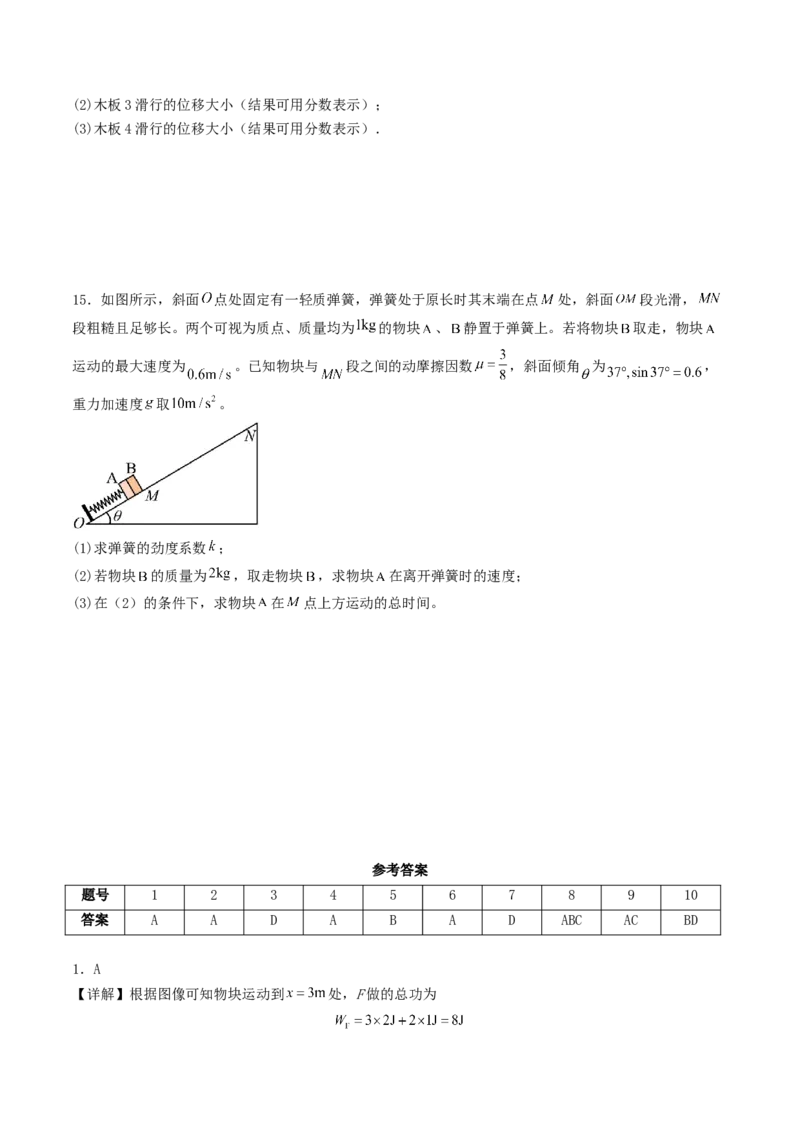
12.用如图甲所示的装置探究合外力做功与动能变化的关系。器材有:气垫导轨(含气泵)、光电门1 和
2、滑块(含遮光条)、小型牵引电机(可输出不同大小的恒定拉力)、力传感器、刻度尺。完成实验,
回答问题:
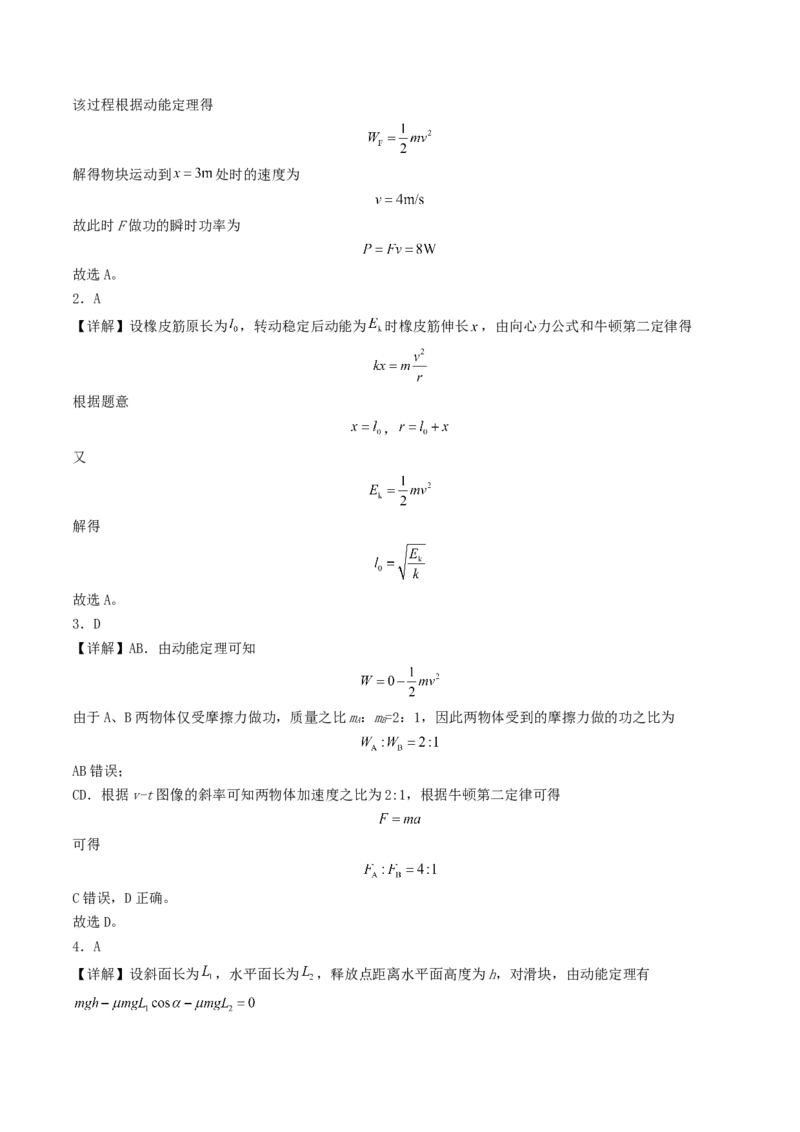
(1)用天平测出滑块(含遮光条)的质量为
,用螺旋测微器测量遮光条的宽度
某次测量示数如图乙
所示,其读数为
___________
。
(2)调平气垫导轨,安装光电门1 和2,用刻度尺测量两光电门间的距离s。
(3)电机通过细绳和力传感器水平牵引滑块,记录滑块经过光电门1 和2 时的遮光条遮光时间
和
,
以及滑块从光电门1 到2 的过程中力传感器的示数F。滑块经过光电门2 时的速度
___________;若关
系式___________成立,可认为合外力(拉力)做的功等于滑块动能的变化量。(用实验测得物理量的符
号表示)
(4)关于实验条件的控制,下列说法正确的是___________。(填序号)
A.电机牵引绳要保持水平
B.滑块必须由静止从光电门1 开始运动
C.光电门1 和2 之间的距离要适当大些
D.由于采用了气垫导轨,所以无需调节导轨水平
(5)实验创新拓展。使用数据采集器将牵引绳拉力
与对应的滑块位移
传输至电脑,利用软件得到了
F-x 图像,根据图像计算出拉力F 做的功
;将光电门1 和2 测得的时间数据直接传输至电脑,其他需要
的物理量输入电脑,利用软件计算滑块动能的变化量
。多次实验,测得多组(W,
)数据,以W 为
横坐标、
为纵坐标建立坐标系,描点得到
与
的关系图线是一条直线,但是不过坐标原点,纵轴
截距为负,且斜率小于1。下列分析正确的是___________。(填序号)
A.可能是由于导轨右端偏高,导致图线纵轴截距为负
B.可能是由于导轨左端偏高,导致图线纵轴截距为负
C.可能由于遮光条的宽度测量值偏小,导致图线斜率小于1
D.可能由于遮光条的宽度测量值偏大,导致图线斜率小于1
四、解答题
13.如图甲,水平地面上有A、B 两个物块,两物块质量均为0.2kg,A 与地面动摩擦因数为
,B 与
地面无摩擦,两物块在外力F 的作用下向右前进,F 与位移x 的图如图乙所示,P 为圆弧最低点,M 为最高
点,水平地面长度大于4m,重力加速度
。
(1)求0~3m,F 做的功;
(2)
时,A 与B 之间的弹力;
(3)要保证B 能到达M 点,圆弧半径满足的条件。
14.如图所示,有4 块相同的平直木板并排放置在水平面上,木板质量
,长度
,木板下表
面与水平面间的动摩擦因数
,木板从左向右依次标记为1、2、3、4.现有质量
的滑块(可
视为质点)以
的速度从木板1 的左端向右滑上木板,滑块与木板上表面间的动摩擦因数
,重力加速度g 取
,最大静摩擦力近似等于滑动摩擦力.求:
(1)木板开始运动时滑块的速度大小;
(2)木板3 滑行的位移大小(结果可用分数表示);
(3)木板4 滑行的位移大小(结果可用分数表示).
15.如图所示,斜面
点处固定有一轻质弹簧,弹簧处于原长时其末端在点
处,斜面
段光滑,
段粗糙且足够长。两个可视为质点、质量均为
的物块
、
静置于弹簧上。若将物块
取走,物块
运动的最大速度为
。已知物块与
段之间的动摩擦因数
,斜面倾角
为
,
重力加速度
取
。
(1)求弹簧的劲度系数
;
(2)若物块
的质量为
,取走物块
,求物块
在离开弹簧时的速度;
(3)在(2)的条件下,求物块
在
点上方运动的总时间。
参考答案
题号
1
2
3
4
5
6
7
8
9
10
答案
A
A
D
A
B
A
D
ABC
AC
BD
1.A
【详解】根据图像可知物块运动到
处,F 做的总功为
该过程根据动能定理得
解得物块运动到
处时的速度为
故此时F 做功的瞬时功率为
故选A。
2.A
【详解】设橡皮筋原长为
,转动稳定后动能为
时橡皮筋伸长
,由向心力公式和牛顿第二定律得
根据题意
,
又
解得
故选A。
3.D
【详解】AB.由动能定理可知
由于A、B 两物体仅受摩擦力做功,质量之比mA:mB=2:1,因此两物体受到的摩擦力做的功之比为
AB 错误;
CD.根据v-t 图像的斜率可知两物体加速度之比为2:1,根据牛顿第二定律可得
可得
C 错误,D 正确。
故选D。
4.A
【详解】设斜面长为
,水平面长为
,释放点距离水平面高度为h,对滑块,由动能定理有
整理得
几何关系可知
联立解得
故选A。
5.B
【详解】A.初始图示位置静止时,N 与地面弹力为零,对Q 受力分析,弹簧对Q 向下的弹力等于
,Q 重
力为
,因此左侧绳子拉力
对P 受力平衡,水平方向
代入
,
得
竖直方向
代入得
得
故A 错误;
B.AP 长为L,由几何关系
得图示位置
AB 间距
释放P 时P 在AB 水平线上,初始
因此Q 上升高度
P 下降高度
由于AP 与BP 夹角为
AP 长度不变,P 速度
垂直于AP,因此
沿BP 方向,Q 的速度
释放P 时绳子无弹力,对Q 受力分析,弹簧弹力向上等于Q 重力
,弹簧压缩量
图示位置弹簧伸长量
形变量大小相等,因此初末弹性势能相等
由系统机械能守恒
代入
、
、
、
得
化简得
故B 正确;
C.对Q 由动能定理
代入得
故C 错误;
D.初态弹簧压缩
末态弹簧伸长
形变量大小相等,弹性势能相等,因此弹性势能增加量为0,故D 错误。
故选B。
6.A
【详解】小球下落的高度为
h = πR -
R + R =
R
小球下落过程中,根据动能定理有
mgh =
mv2
综上有
v =
故选A。
7.D
【详解】A.平抛运动在竖直方向上,有
解得
即高度决定时间,第一次落在AB 上与第二次落在CD 上,下落的高度h 可能相等,则下落时间相同,故A
正确;
B.若第一次落在AB 上,增大速度后落在CD 上且第二次下落的高度小于第一次下落的高度,根据动能定理
可知动能的增量
可知增大初速度后再落到碗上的动能增量比第一次小,故B 正确;
C.若两次都落到斜面AB 上,因为速度方向与水平方向的夹角
的正切值是位移与水平方向夹角
的正切
值的2 倍,即
又因两次的位移方向相同,所以两次落在斜面上时的速度方向相同,故C 正确;
D.根据结论可知做平抛运动的物体,某点的瞬时速度反向延长线交于此时水平位移的中点。如果小球下
落后垂直打在侧边CD 上,其瞬时速度反向延长线不可能交于水平位移中点,所以落在侧边CD 上的小球,
不可能垂直打在CD 上,故D 错误。
本题选错误的,故选D。
8.ABC
【详解】A.滑块运动到C 点时速度最大,此时加速度为零,则有
解得,拉力为
故A 错误;
B.滑块运动过程中,设绳与竖直杆在竖直方向的夹角为
,则根据牛顿第二定律有
可知,滑块在向上运动过程中,
逐渐增大,则加速度a 逐渐变化,所以滑块做非匀变速运动,故B 错
误;
C.滑块由A 到C 过程中拉力F 做的功为
故C 错误;
D.滑块由A 到C 过程,根据动能定理有
根据几何知识可得
解得,滑块在C 点的动能为
故D 正确。
本题选不正确的,故选ABC。
9.AC
【详解】AC.物块以初速度从斜面底端沿斜面向上运动,初动能为
,初速度为
,根据动能
表达式有
解得物块质量为
从斜面底端上滑至回到斜面底端过程中克服阻力做功为
所以上滑和下滑过程客服阻力做功都为
则上滑过程中有
解得
上滑过程中阻力做功
而
联立解得
上滑过程中重力做功为
得物体上滑过程中克服重力做的功为30J,故A、C 正确;
BD.根据题意可知物体返回斜面底端时动能为
,由
解得
物块沿斜面下滑做匀加速直线运动,则有
联立解得
物体返回斜面底端时,重力的功率为
故B、D 错误;
故选AC。
10.BD
【详解】A.由题意可知
时间内导引车做匀加速直线运动,根据牛顿第二定律有
解得
,A 错误;
B.
时刻导引车的功率达到额定功率,有
,
解得
,B 正确;
CD.当导引车达到最大速度
后,有
,解得
,则
时间内导引车的速度
增加量
,C 错误,D 正确。
故选BD。
11.     (1)6.123/6.124/6.125/6.126/6.127     (2)
     (4)
【详解】螺旋测微器的读数为固定刻度与可动刻度之和,所以由图乙遮光条的宽度为
滑块经过光电门时速度大小为
滑块在光电门右侧运动过程由动能定理有
整理有
所以
解得
12.
/1.698/1.699/1.701/1.702

     AC     BC
【详解】由螺旋测微器的读数可知,遮光条的宽度为
由题可知,滑块经过光电门2 时的速度
由题可知,滑块经过光电门1 时的速度为
若满足
成立,可认为合外力(拉力)做的功等滑块动能的变化量,整理可得
成立即可。
 A 电机牵引绳保持水平,才能使滑块受到的拉力沿水平,故A 正确;
B 通过测量滑块光电门1 和光电门2 时所用的时间即可得到滑块通过光电门1 和光电门2 的速度,与滑块是
否从光电门1 由静止开始运动无关,故B 错误;
C 光电门1 和2 之间的距离要适当大些,以减小外力作用下滑块通过的位移测量的偶然误差,故C 正确;
D 调节气垫导轨水平,才能够保证滑块受到的合外力等于细绳的拉力,故D 错误。
故选AC。
AB 图线纵截距为负值,说明
时,滑块的动能依然在减小,若导轨右端偏高,滑块从高处滑下,重力
势能转化为动能,因此
应为正值;若导轨左端偏高,滑块从低处滑向高处,重力势能增加,
应为
负值,即
时,图线纵轴出现负截距,故A 错误,B 正确;
CD 根据动能定理可得
,因此理想情况下,
图线的斜率为1,图线的斜率小于1,说明
,即动能变化量的测量值偏小,若遮光条的宽度测量值偏小,根据
可知,会导致滑块速度测
量偏小,从而使得
,即
图线的斜率小于1,故C 正确,D 错误。
故选BC。
13.(1)
(2)
(3)
【详解】(1)根据
图像与横轴围成的面积表示做功的大小,由图乙可知0~3m,F 做的功为
(2)
时,对AB 整体,根据牛顿第二定律
解得加速度大小为
对B,根据牛顿第二定律
解得A 与B 之间的弹力为
(3)当A、B 之间的弹力为零时,A、B 分离,此时加速刚好为0,则有
由图乙可知此时
;在
过程中,对A、B 根据动能定理可得
由(1)问可知
,解得
从
点到
点,对B 根据动能定理得
在
点的最小速度满足
联立可得
即圆弧半径满足的条件
。
14.(1)
(2)
(3)
【详解】(1)分析滑块受力,设滑块受摩擦力为
,则有
滑块在木板1 上滑行,若木板1 运动,木板1、2、3、4 会一起运动,分析四块木板受力,设木板受地面的
摩擦力为
,则
由
,木板1 不会滑动,滑块在木板2 上滑行,若木板2 运动,木板2、3、4 会一起运动,分析三块
木板受力,设木板受地面的摩擦力为
,则
由
,木板2 刚好不会滑动,滑块在木板3 上滑行,若木板3 运动,木板3、4 会一起运动,分析两块
木板受力,设木板受地面的摩擦力为
,则
由
,木板3 会滑动,木板3、4 会一起向右做加速运动,滑块在木板1、2 上滑行时木板静止,对滑
块在木板1、2 上滑行过程用动能定理
解得木板3 开始运动时滑块的速度大小
(2)滑块在木板3 上滑行的加速度
木板3、4 一起滑行的加速度
若滑块可以滑离木板3,滑块向右的位移比木板3、4 向右的位移多一个板长L,设滑块经时间
滑离木板
3,则有
解得
或
(舍去)
方程有解则滑块可以滑离木板3,木板3、4 一起向右加速位移
滑块滑离木板3 时,木板3、4 的速度
滑块滑上木板4,木板3、4 分离,木板3 向右减速,木板4 向右加速,木板3 减速的加速度
木板3 向右减速的位移
木板3 共向右滑行的位移大小
(3)滑块滑离木板3 时滑块的速度
滑块在木板4 上滑行时加速度仍为
不变,木板4 继续向右加速滑行
木板4 滑行的加速度
若滑块不能滑出木板4,设滑块与木板4 经时间
,速度相同为
,由运动学公式
解得
,
木板4 继续向右加速位移
滑块相对木板4 向右滑行的位移
由于
,滑块不能滑出木板4,由于
,此后滑块与木板4 一起向右减速滑行
滑块与木板4 一起减速的加速度
滑块与木板4 一起减速的位移
木板4 滑行的位移大小
15.(1)
(2)
(3)
【详解】(1)初始时两物块静止,设此时弹簧压缩量为
,对物块
、
,由平衡条件得
取走物块
后,物块
速度最大时所受合力为零,设此时弹簧压缩量为
,对
有
联立解得
即物块
有最大速度时沿斜面向上的位移为
,对物块
,由动能定理得
联立解得
(2)若物块
的质量
,静止时,设此时弹簧压缩量为
,由平衡条件得
取走物块
后,物块
在弹簧原长处离开弹簧,此时弹簧弹力为0,对物块
,由动能定理得
联立解得
(3)物块
在
段运动时受摩擦力作用,设向上滑行和向下滑行的加速度大小分别为
、
,由牛顿第
二定律得
解得
设物块
向下滑行经过
点时的速度为
,由运动学公式得
解得
由(2)可知
故
设物块
每次经过
点的速度大小依次为
、
、
、
、
、
、
,其中
、
、
、
表示向上
经过
点的速度大小,
、
、
、…表示向下经过
点的速度大小,由运动过程知,每次向上经过
点时的速度大小之比为
同理,每次向下经过
点的速度大小之比为
设物块
每次从
点向上运动到最高点的时间依次为
、
、
、
,从最高点向下运动到
点的时间依
次为
、
、
、
,有
、
、
、
、
、
、