文档文本内容
选择性必修一 动量守恒定律 易错点深度总结
适用场景:课堂难点突破、作业评讲、单元复习、考前冲刺
使用说明:聚焦动量概念、动量守恒定律适用条件、核心模型应用三大核心板块,以 “定义本
质 + 典型误区 + 解题模板” 为核心,覆盖基础易错点与高频模型难点,助力快速构建知识体
系、提升解题准确率。
一、动量概念与动量定理易错点(基础必备)
易错点 1:混淆 “动量” 与 “动能” 的本质区别
•
错误表现:
a. 认为动量与动能大小成正比,忽略矢量与标量的核心差异;
b. 误判两者变化关系:动量变化为零时动能一定不变,或动能变化时动量可能不变;
c. 公式混用:用动能公式计算动量,或用动量公式推导动能。
•
核心规律:
◦
定义与性质:
▪
动量(p):p=mv,矢量,方向与速度同向,描述物体运动的 “运动量”,反映冲
量传递能力;
▪
动能(Ek ):Ek = 1
2 m v
2,标量,无方向,描述物体运动的 “能量”,反映做功能
力。
◦
表达式特点:
▪
动量与速度成正比(p∝v),动能与速度平方成正比(Ek∝v
2);
▪
大小关联:Ek = p
2
2m 或p= ❑√2m Ek(仅适用于大小关系,无方向关联)。
◦
变化量计算:
▪
动量变化(Δ p):矢量差,需规定正方向带符号运算,Δ p=m v2−m v1;
▪
动能变化(Δ Ek ):代数差,直接按Δ Ek = 1
2 m v2
2−1
2 m v1
2计算。
◦
特殊情况:
▪
动量变化时动能可能不变(如匀速圆周运动,动量方向变、大小不变);
▪
动能变化时动量一定变化(速度大小必变,动量大小随之改变)。
•
规避技巧:牢记 “动量是矢量、动能是标量”,涉及方向判断优先分析动量,涉及能量转化
优先分析动能,避免公式交叉混用。
易错点 2:误解动量变化量的计算(矢量运算误区)
•
错误表现:
a. 将Δ p当作标量,直接用绝对值相减(Δ p=| p2|−| p1|);
b. 忽略速度方向变化的影响(如反弹问题未考虑速度符号);
c. 用动量大小的变化代替动量的矢量变化。
•
核心规律:
◦
动量变化量的本质是矢量差,核心公式:Δ p= p2−p1=m v2−m v1;
◦
运算核心原则:先规定正方向,将所有速度转化为带符号的代数量,严格按 “末动量
初动量” 计算,拒绝绝对值直接运算;
−
◦
不同场景简化处理:
i.
速度方向不变:Δ p=m Δv (Δv = v2−v1,直接代数运算);
ii. 速度方向相反(如反弹):代入符号计算(例:
v1向左为负时,Δ p=m v2−m(−|v1|)=m(v2+|v1|));
iii. 曲线运动:用平行四边形定则或正交分解法计算矢量差。
•
规避技巧:计算前先明确正方向,将速度 “符号化”,始终遵循 “矢量运算规则”,不随意简
化为标量运算。
易错点 3:动量定理的应用误区(含变力冲量求解)
•
错误表现:
a. 认为动量定理仅适用于恒力,忽略碰撞、打击等变力场景;
b. 混淆 “合外力的冲量” 与 “单个力的冲量”,将单个力的冲量等同于动量变化;
c. 忽略冲量与动量变化的方向一致性;
d. 不会求解变力的冲量。
•
核心规律:
◦
动量定理核心:合外力的冲量等于物体动量的变化量(I 合= Δ p),适用于所有运动场
景(恒力 / 变力、直线 / 曲线运动);
◦
冲量计算方法:
i.
恒力冲量:直接用I=Ft(力与作用时间的乘积);
ii. 变力冲量:无法直接用Ft 计算时,通过动量定理间接求解,即
I 变力= Δ p−I 其他恒力(先求总动量变化,减去其他恒力的冲量);
iii. 平均冲力:变力场景可等效为恒力,F平均= Δ p
Δt (动量变化量与作用时间的比
值);
◦
方向关系:合外力的冲量方向与动量变化量方向完全相同,与初动量、末动量方向无
关。
•
规避技巧:应用动量定理时,先明确 “研究对象 + 过程”,优先分析所有力的冲量(或直接
求合外力),牢记 “合外力冲量 = 动量变化”,变力场景优先用间接法求解。
二、动量守恒定律适用条件易错点(核心重点)
易错点 4:忽略动量守恒的 “矢量性” 与 “系统性”
•
错误表现:
a. 将动量守恒当作标量守恒,忽略某一方向动量不守恒的情况;
b. 随意选取研究系统,导致系统所受合外力不为零仍误用守恒;
c. 系统内物体受外力作用时,仍认为总动量守恒。
•
核心规律:
◦
严格守恒条件:系统所受合外力为零(F合=0);
◦
拓展适用条件:
iv. 分方向守恒:某一方向合外力为零,则该方向动量守恒(总动量可能不守恒);
v. 近似守恒:碰撞、爆炸、反冲等时间极短的过程,内力远大于外力,外力冲量可
忽略,系统动量近似守恒;
◦
系统选取原则:需包含所有相互作用的物体,避免遗漏外力(如分析两球碰撞时,不
可忽略桌面摩擦力);
◦
矢量性要求:速度、动量需规定正方向,带符号运算,不能忽略方向对动量的影响。
•
规避技巧:应用动量守恒前,按 “选系统→分析受力→判断合外力是否为零(或某方向为
零)” 三步走,明确守恒条件后再列方程。
易错点 5:误解 “内力远大于外力” 的近似条件
•
错误表现:
a. 所有碰撞、爆炸都盲目套用动量守恒,忽略外力不可忽略的场景;
b. 将 “内力远大于外力” 当作无条件适用(如缓慢碰撞中外力不可忽略仍误用);
c. 反冲运动中忽略重力,认为竖直方向动量守恒。
•
核心规律:
◦
近似守恒的适用场景:碰撞、爆炸、反冲等Δt →0的过程,外力冲量I=Ft 可忽略,动
量近似守恒;
◦
不适用场景:
vi. 缓慢变化过程(如滑块在粗糙水平面滑动,摩擦力持续作用);
vii.外力与内力相当(如推动两物体缓慢碰撞,推力与内力相近);
viii.
竖直方向反冲(如火箭发射初期,重力不可忽略,竖直方向动量不守恒)。
•
规避技巧:判断近似守恒时,先看过程是否 “时间短、内力大”,再分析外力是否可忽略,
不盲目套用守恒定律。
易错点 6:动量守恒定律的 “同时性” 与 “相对性” 误区
•
错误表现:
a. 用不同时刻的动量列守恒方程(初动量与末动量不同时);
b. 混合不同参考系的速度分析动量(如甲车速度对地、乙车速度对甲);
c. 忽略速度的 “同一参考系” 要求。
•
核心规律:
◦
同时性要求:初动量(p初=m1v1初+m2v2初)与末动量(p末=m1v1末+m2v2末)需对
应同一时刻(如碰撞前瞬间与碰撞后瞬间);
◦
相对性要求:所有速度必须选取同一惯性参考系(默认地面为参考系),不同参考系
的速度需先转换再代入方程。
•
规避技巧:列方程前明确参考系,统一所有物体的速度(对地),确保初、末动量对应同
一时刻,避免参考系混淆。
三、碰撞与反冲基础模型易错点(高频考点)
易错点 7:混淆碰撞的分类与约束条件
•
错误表现:
a. 认为所有碰撞动量都守恒,忽略非弹性碰撞的动能损失;
b. 弹性碰撞中遗漏动能守恒条件,或非弹性碰撞中错误应用动能守恒;
c. 完全非弹性碰撞中误判末速度为零(实际是两物体共速)。
•
核心规律:
◦
碰撞问题的共性前提:系统合外力为零或内力远大于外力(动量守恒);
◦
不同碰撞类型的约束条件:
ix. 弹性碰撞:动量守恒 + 动能守恒(Δ Ek =0),无机械能损失,分离后速度不同;
x. 非弹性碰撞:动量守恒 + 动能损失(Δ Ek),有机械能损失,分离后速度不同;
xi. 完全非弹性碰撞:动量守恒 + 动能损失最大,碰撞后两物体共速(v1末= v2末)。
•
规避技巧:解决碰撞问题时,先判断碰撞类型,再匹配对应规律:弹性碰撞用 “动量 + 动
能守恒”,非弹性碰撞仅用 “动量守恒”,完全非弹性碰撞补充 “末速度相等” 条件。
易错点 8:反冲运动的速度计算误区
•
错误表现:
a. 忽略 “系统初动量为零” 的核心条件,错误列方程;
b. 将相对速度当作对地速度,忽略参考系转换;
c. 忽略反冲过程中的质量变化(如火箭燃料消耗)。
•
核心规律:
◦
反冲运动核心:系统初动量为零(或某一方向初动量为零),内力作用下物体向相反
方向运动,动量守恒(p初=0⇒p末=0,即m1v1+m2v2=0);
◦
关键细节:
i.
速度需为对地速度,相对速度需通过 “绝对速度 = 相对速度 + 牵连速度” 转换;
ii. 质量变化的反冲(如火箭),基础阶段用平均质量简化计算,重点掌握质量不变
的反冲(炮弹发射、人船模型)。
•
规避技巧:反冲问题先明确系统初动量(通常为零),统一速度参考系(对地),涉及相
对速度先转换,再用动量守恒列方程。
易错点 9:人船模型的应用误区
•
错误表现:
a. 认为位移与质量成正比,忽略方向相反;
b. 忽略 “初动量为零” 和 “水平无外力” 的适用条件,盲目套用公式;
c. 未以地面为参考系计算位移,导致方向错误。
•
核心规律:
◦
适用条件:①系统初动量为零(人和船均静止);②某一方向不受外力(水面光
滑);
◦
核心关系:m人x人=m船x船(位移大小与质量成反比),方向相反(以地面为参考
系,人向某方向移动,船向反方向移动);
◦
位移关联:人和船的对地位移之和等于初始相对距离(如人从船一端走到另一端,
x人+ x船= L,L 为船的长度)。
•
规避技巧:应用前验证适用条件,计算时以地面为参考系,明确位移方向(带符号),结
合 “位移之和 = 相对距离” 求解。
四、核心进阶模型易错点(难点突破)
(一)一维弹性碰撞模型(动碰静)
易错点 10:弹性碰撞公式误用与速度方向判断
•
错误表现:
a. 直接套用 “动碰静” 公式,忽略质量关系对末速度方向的影响;
b. 误判大质量物体碰撞小质量物体时一定反弹;
c. 混淆 “相对速度不变” 的矢量性,仅用大小计算。
•
核心规律:
◦
模型条件:m2静止(v2初=0),弹性碰撞(动量守恒 + 动能守恒);
◦
末速度公式:
v1= m1−m2
m1+m2
v0,v2=
2m1
m1+m2
v0;
◦
质量关系对速度的影响:
i.
 m1>m2:v1>0(入射物体继续向前),v2>0(被碰物体向前);
ii. m1=m2:v1=0,v2= v0(速度交换);
iii. m1<m2:v1(入射物体反弹),v2>0(被碰物体向前)。
•
规避技巧:先判断质量关系,再用公式计算,带符号判断方向,牢记 “速度交换仅适用于质
量相等的情况”。
易错点 11:忽略弹性碰撞的 “相对速度不变” 本质
•
错误表现:
a. 认为弹性碰撞中 “末速度大小之和等于初速度”;
b. 用动能守恒时忘记动量守恒的矢量约束,导致多解。
•
核心规律:
◦
一维弹性碰撞的本质:相对速度大小不变、方向反向,即 v2' −v1' = v1−v2(碰撞前相
对速度 = 碰撞后相对速度的相反数);
◦
应用优势:与动量守恒联立,无需解二次方程,快速求解末速度。
•
规避技巧:复杂弹性碰撞优先用 “动量守恒 + 相对速度不变” 联立,简化计算。
(二)物块 - 弹簧模型
易错点 12:弹簧 “原长 / 压缩 / 伸长” 状态的动量与能量判断
•
错误表现:
a. 认为弹簧弹力是内力,系统动量一定守恒;
b. 弹簧压缩最短 / 伸长最长时,误判两物体速度为零(实际共速);
c. 混淆 “弹性势能最大” 与 “动能最大” 的状态。
•
核心规律:
◦
守恒条件(水平光滑):动量守恒(水平无外力)+ 机械能守恒(只有弹簧弹力做
功);
◦
关键状态:
xii.弹簧压缩最短 / 伸长最长:两物体共速(v1= v2),弹性势能最大,系统动能最
小;
xiii.
弹簧回到原长:弹性势能为零,两物体速度等同于一维弹性碰撞的末速度(等
效弹性碰撞)。
•
规避技巧:抓 “共速点”(v1= v2,E p最大)和 “原长点”(E p=0,等效弹性碰撞),先判断
守恒条件,再分析状态特征。
易错点 13:弹簧模型中 “内力做功” 与能量转化混淆
•
错误表现:
a. 认为弹簧弹力不做功,系统动能守恒;
b. 计算能量时遗漏弹性势能的变化;
c. 弹簧一端固定时,误判系统动量守恒。
•
核心规律:
◦
动量守恒:无外力(固定端 / 摩擦力)时守恒,有外力时不守恒;
◦
机械能守恒:只有弹簧弹力做功时守恒(弹性势能与动能相互转化,Δ Ek + Δ E p=0
);
◦
弹簧一端固定:固定端有外力,动量不守恒,但机械能仍守恒(只有弹力做功)。
•
规避技巧:分析弹簧模型时,先判断动量守恒(看外力),再判断机械能守恒(看做
功),能量计算必须包含弹性势能。
(三)物块 - 曲面 / 斜面模型
易错点 14:曲面 / 斜面模型的 “水平方向动量守恒” 判断
•
错误表现:
a. 认为系统总动量守恒(实际竖直方向合外力不为零);
b. 有摩擦力时仍认为水平动量守恒;
c. 物块滑到最高点时,误判两物体速度为零(实际水平共速)。
•
核心规律:
◦
动量守恒:水平方向合外力为零(水平光滑),水平方向动量守恒;竖直方向合外力
不为零,总动量不守恒;
◦
机械能守恒:曲面 / 斜面光滑(只有重力做功),重力势能与动能相互转化;
◦
最高点特征:物块与曲面水平共速(v物水平= v曲面水平),物块竖直速度为零,系统重
力势能最大、动能最小。
•
规避技巧:牢记 “水平守恒、竖直不守恒”,最高点列 “水平共速” 方程,结合机械能守恒求
解。
易错点 15:物块滑离曲面 / 斜面时的速度方向判断
•
错误表现:
a. 认为速度方向沿曲面切线,与曲面速度无关;
b. 忽略水平动量守恒,单独用机械能守恒计算;
c. 用相对速度直接列方程。
•
核心规律:
◦
滑离瞬间:水平方向动量守恒(m v物x+ M v面x =0,初动量为零)+ 机械能守恒(
mgh= 1
2 m(v物x
2
+ v物y
2
)+ 1
2 M v面x
2
);
◦
速度方向:由水平分速度(v物x )和竖直分速度(v物y)共同决定,不一定沿切
线;
◦
速度要求:所有速度均为对地速度,禁止用相对速度。
•
规避技巧:联立 “水平动量守恒 + 机械能守恒” 求解,统一参考系(对地),不单独依赖机
械能守恒。
(四)板块模型(滑块 - 木板)
易错点 16:板块模型的 “动量守恒条件” 判断
•
错误表现:
a. 认为滑块与木板间有摩擦力则动量不守恒;
b. 地面有摩擦力时仍用动量守恒;
c. 共速后认为动量不再守恒。
•
核心规律:
◦
动量守恒条件:地面光滑(系统水平方向合外力为零,滑块与木板间的摩擦力为内
力);
◦
地面粗糙:系统合外力不为零,动量不守恒,需用动量定理分析;
◦
共速后:地面光滑时动量仍守恒(无外力作用),无滑动摩擦力。
•
规避技巧:先判断地面是否光滑,再确定是否能用动量守恒,摩擦力为内力不影响守恒判
断。
易错点 17:板块模型的 “共速判断” 与能量损失计算
•
错误表现:
a. 认为接触就会共速,忽略滑块滑出的情况;
b. 共速后误判动能全部转化为内能;
c. 混淆 “相对位移” 与 “对地位移”。
•
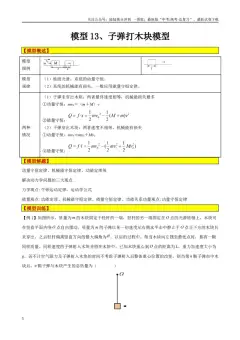
核心规律:
◦
共速判断:相对位移 x相对≤L(木板长度)则共速,否则滑出;
◦
共速时:动量守恒(
m v0=(m+ M )v共),能量损失(内能)Δ E = f ⋅x相对(f 为滑动摩擦力,x相对
为滑块与木板的对地位移之差);
◦
滑出时:两者速度不同,需用动量定理 + 动能定理分别分析。
•
规避技巧:先算共速所需相对位移,与木板长度比较,再选择对应规律,内能计算必须用
“相对位移”。
(五)爆炸模型
易错点 18:爆炸模型的 “瞬时性” 与动量守恒近似
•
错误表现:
a. 认为爆炸过程中外力不可忽略,动量不守恒;
b. 忽略质量守恒,错误列动量方程;
c. 忽略爆炸前系统初动量,认为爆炸后总动量为零。
•
核心规律:
◦
动量守恒:爆炸时间极短(Δt →0),内力远大于外力,动量近似守恒;
◦
质量守恒:爆炸后碎片质量之和等于原物体质量;
◦
能量变化:化学能 / 内能转化为动能,爆炸后总动能大于爆炸前。
•
规避技巧:用 “动量近似守恒” 列方程(初动量为爆炸前总动量),结合质量守恒验证,牢
记 “爆炸过程动能增加”。
(六)流体与连续体模型
易错点 19:流体与连续体的动量变化与作用力分析误区
•
错误表现:
a. 不会选取研究对象(如未取Δt时间内的流体);
b. 忽略流体速度方向变化对动量的影响;
c. 混淆 “流体对物体的作用力” 与 “物体对流体的作用力”。
•
核心规律:
◦
研究对象选取:取\Delta t 时间内流过某截面的流体为研究对象,质量
m= ρV = ρSv Δt (ρ 为流体密度,S 为横截面积,v 为流速);
◦
动量变化:Δ p=m(v2−v1)= ρSv Δt(v2−v1);
◦
作用力计算:由动量定理F Δt = Δ p,得F = ρSv(v2−v1)(F 为物体对流体的作用
力);
◦
牛顿第三定律:流体对物体的作用力F' = -F(大小相等、方向相反)。
•
规避技巧:流体问题核心是 “选取Δt时间内的流体为研究对象”,结合密度、体积公式计算
质量,再用动量定理求作用力,注意方向判断。
(七)碰撞可能性判断模型
易错点 20:碰撞可能性的多条件验证误区
•
错误表现:
a. 仅满足动量守恒就判定碰撞可能,忽略能量约束(如末动能大于初动能);
b. 忽视运动合理性,认为 “只要动量守恒就可行”(如同向碰撞后入射物体速度仍大于被
碰物体);
c. 未规定正方向,矢量运算错误导致动量守恒判断失误;
d. 弹性碰撞中错误认为 “动能可以增加”,或非弹性碰撞中要求动能守恒。
•
核心规律:
碰撞的发生需同时满足 “动量守恒、能量约束、运动合理性” 三大条件,缺一不可:
◦
条件 1:动量守恒(前提条件)
适用场景:系统合外力为零或内力远大于外力(碰撞、爆炸等瞬时过程);
矢量要求:规定正方向后,m1v1初+m2v2初=m1v1末+m2v2末;
关键提醒:动量不守恒则碰撞可能性直接为零。
◦
条件 2:能量约束(合理性条件)
核心原则:碰撞过程中机械能不会增加(普通碰撞仅能减少或不变);
数学表达式:1
2 m1v1初
2
+ 1
2 m2v2初
2
≥1
2 m1v1末
2
+ 1
2 m2v2末
2
;
特殊情况:弹性碰撞等号成立(动能守恒),非弹性碰撞不等号成立(动能损失)。
◦
条件 3:运动合理性(直观判断条件)
同向碰撞(入射物体速度大于被碰物体):碰撞后v1末≤v2末(否则两物体将继续碰撞,与
“碰撞结束” 矛盾);
相向碰撞(两物体速度方向相反):碰撞后可反向或同向运动,但需符合前两个条件;
禁止情况:碰撞后入射物体速度方向不变且大于被碰物体速度。
•
规避技巧:
a. 解题判断三步走:先判动量守恒→再验能量约束→最后查运动合理性,任意一步不满
足则碰撞不可能;
b. 先画运动示意图,明确初速度方向,规定正方向后再计算,避免矢量运算错误;
c. 能量约束是 “硬指标”,末动能大于初动能的情况直接排除;
同向碰撞的 “v1末≤v2末” 可快速排除选择题错误选项。
五、核心解题通用避坑技巧
1. 先定守恒条件:所有模型先判断 “动量是否守恒(总 / 分方向)”“机械能是否守恒”,不盲目
列方程;
2. 抓关键状态:弹性碰撞抓 “共速 / 原长”,曲面模型抓 “最高点 / 滑离”,板块模型抓 “共速 /
滑出”,爆炸模型抓 “瞬间”,流体模型抓 “ Δt时间内的研究对象”;
3. 矢量统一参考系:所有速度、位移均以地面为参考系,相对速度先转换,规定正方向带符
号运算;
4. 能量转化要清晰:
◦
弹性碰撞:无能量损失;
◦
非弹性碰撞 / 板块模型:动能→内能(Δ E = f ⋅x相对);
◦
爆炸模型:化学能→动能;
◦
弹簧模型:动能
弹性势能;
↔
◦
曲面 / 斜面模型:动能
重力势能;
↔
5. 分方向拆解复杂问题:将曲线运动、分方向守恒问题拆解为水平 + 竖直一维问题,分别列
方程;
6. 公式应用看条件:每个模型的核心公式都有适用前提(如人船模型需 “初动量为零 + 水平
无外力”),先验证条件再套用。