文档文本内容
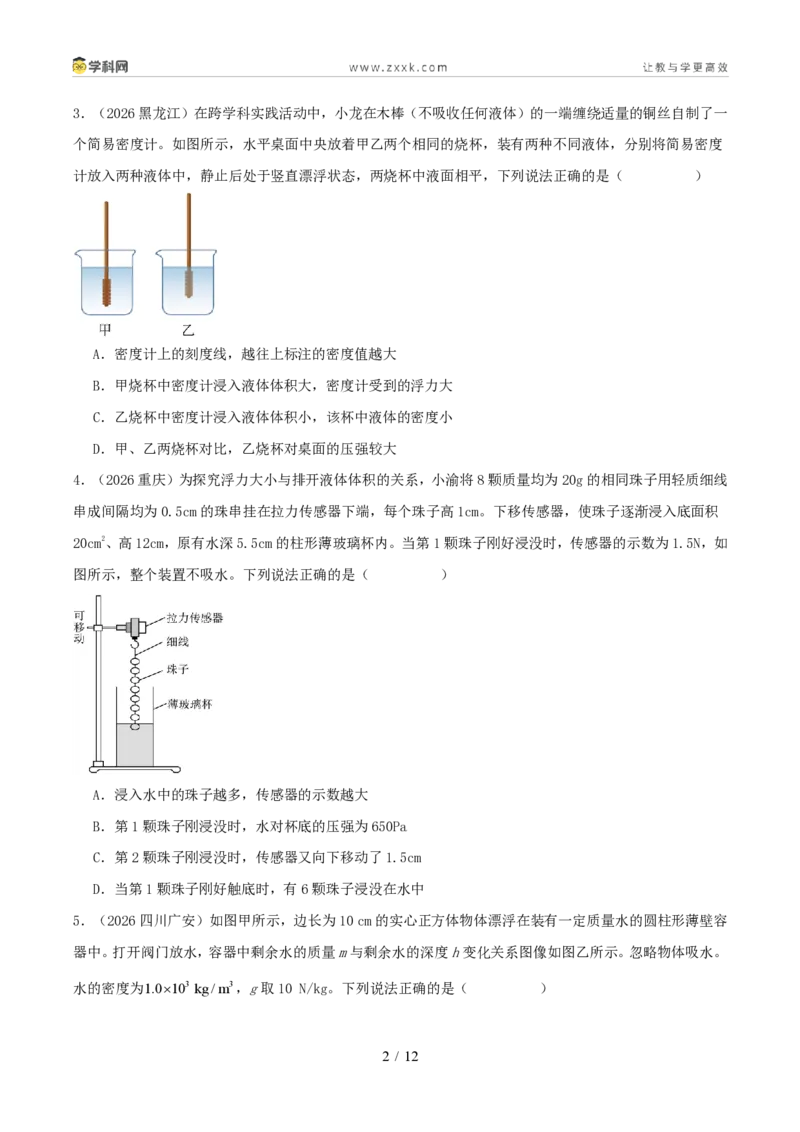
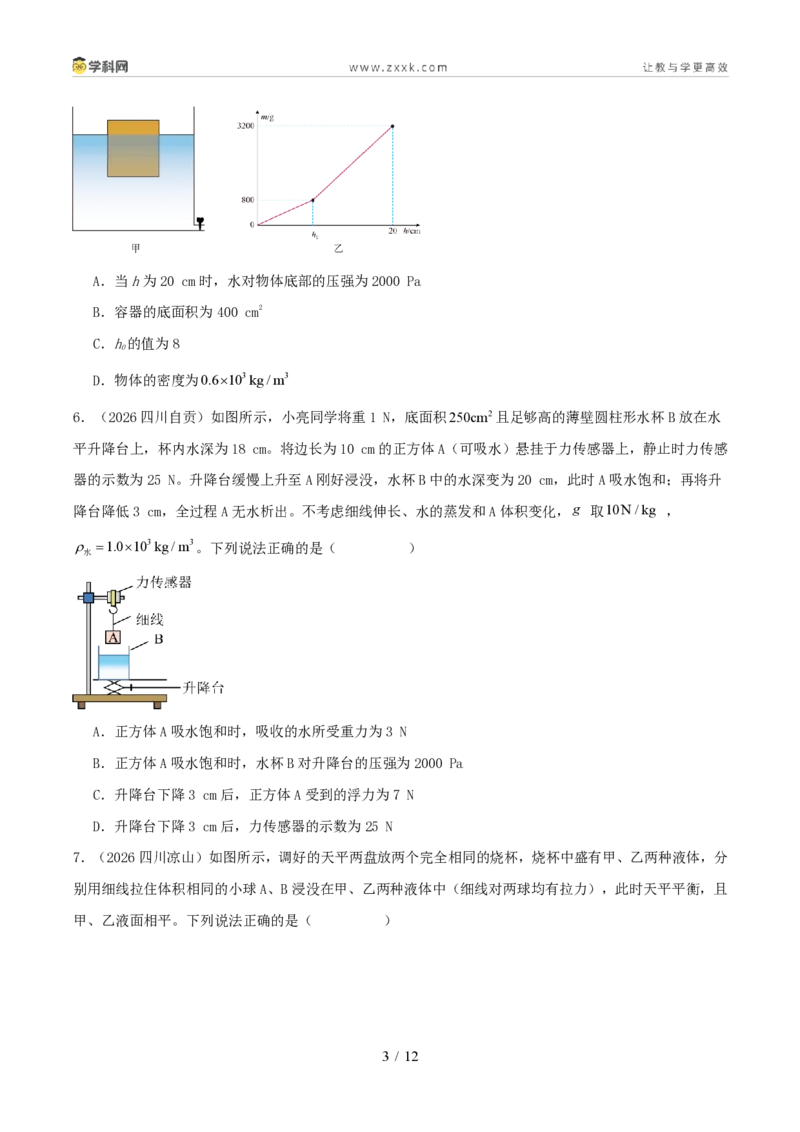
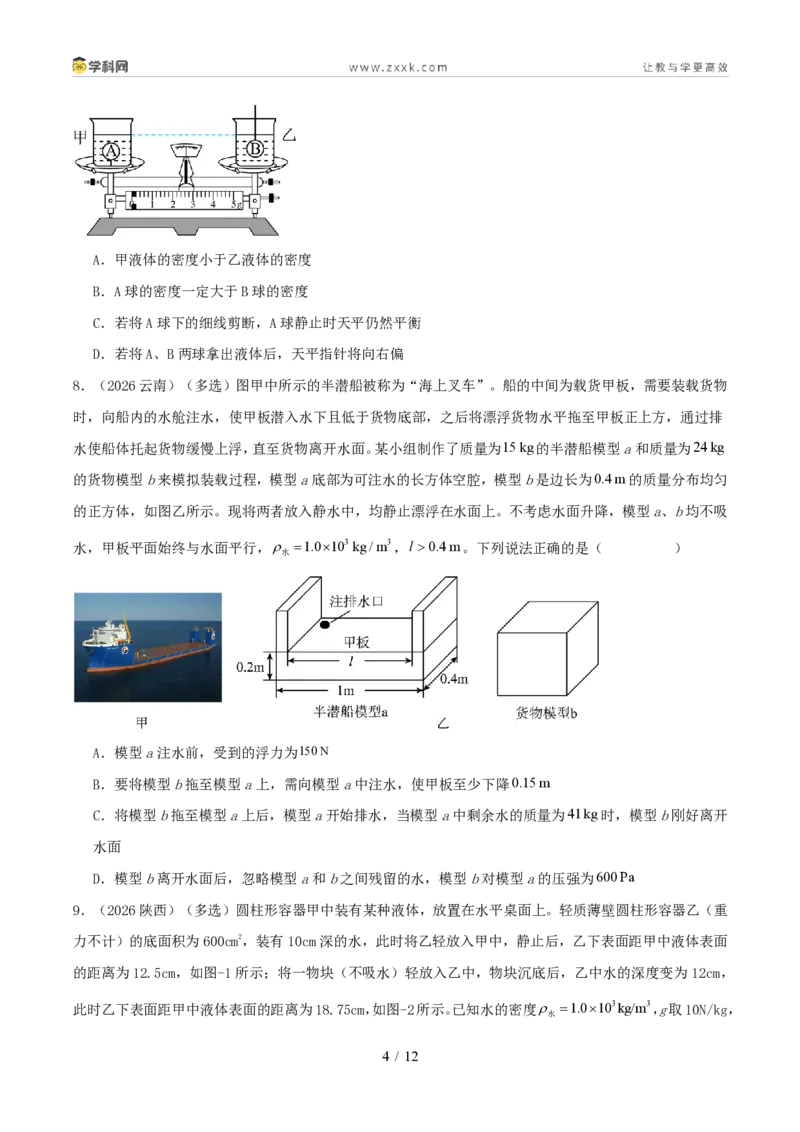
1 / 12 学科网(北京)股份有限公司 专项二 压强、浮力综合 1.(2026 四川眉山)如图是我国的“奋斗者”号全海深载人潜水器,下潜深度已超过万米。关于潜水器下 列说法正确的是( ) A.潜水器下潜过程中受到的压强增大 B.潜水器漂浮时受到的浮力大于重力 C.潜水器通过改变自身体积实现下潜 D.潜水器下潜得越深受到的浮力越大 2.(2026 甘肃武威)球藻是一种球形藻类,在培养过程中会出现:白天阳光照射时,球藻漂浮在水面上, 表面附着有大量气泡;夜间,表面附着气泡的数量和体积明显减小,球藻下沉。对此现象,下列分析正确 的是( ) A.白天,温度升高,水的密度变小,会使球藻受到的浮力变大 B.白天,光合作用产生的大量氧气气泡附着在球藻上,使球藻上浮 C.在球藻上浮过程中,附着在球藻上的气泡内部气体压强保持不变 D.夜间,由于呼吸作用消耗气泡中的氧气,球藻密度变小,导致下沉 考点分类 2026 年中考命题解读 创新考法 压强、浮力综合 侧重考查阿基米德原理与液体压强公 式的联合应用。常以柱状容器为背景, 结合物体浮沉状态变化,分析液面高度 改变引起的压强差及浮力大小计算,强 调受力分析与逻辑推理能力 结合“深海探测器”或“智能浮标”等 科技情境,设计多过程动态分析题。要 求学生在非标准容器中,利用图像数据 推导密度或判断浮沉临界点,体现跨学 科实践与工程思维 2 / 12 学科网(北京)股份有限公司 3.(2026 黑龙江)在跨学科实践活动中,小龙在木棒(不吸收任何液体)的一端缠绕适量的铜丝自制了一 个简易密度计。如图所示,水平桌面中央放着甲乙两个相同的烧杯,装有两种不同液体,分别将简易密度 计放入两种液体中,静止后处于竖直漂浮状态,两烧杯中液面相平,下列说法正确的是( ) A.密度计上的刻度线,越往上标注的密度值越大 B.甲烧杯中密度计浸入液体体积大,密度计受到的浮力大 C.乙烧杯中密度计浸入液体体积小,该杯中液体的密度小 D.甲、乙两烧杯对比,乙烧杯对桌面的压强较大 4.(2026 重庆)为探究浮力大小与排开液体体积的关系,小渝将8 颗质量均为20g 的相同珠子用轻质细线 串成间隔均为0.5cm 的珠串挂在拉力传感器下端,每个珠子高1cm。下移传感器,使珠子逐渐浸入底面积 20cm 2、高12cm,原有水深5.5cm 的柱形薄玻璃杯内。当第1 颗珠子刚好浸没时,传感器的示数为1.5N,如 图所示,整个装置不吸水。下列说法正确的是( ) A.浸入水中的珠子越多,传感器的示数越大 B.第1 颗珠子刚浸没时,水对杯底的压强为650Pa C.第2 颗珠子刚浸没时,传感器又向下移动了1.5cm D.当第1 颗珠子刚好触底时,有6 颗珠子浸没在水中 5.(2026 四川广安)如图甲所示,边长为10 cm 的实心正方体物体漂浮在装有一定质量水的圆柱形薄壁容 器中。打开阀门放水,容器中剩余水的质量m 与剩余水的深度h 变化关系图像如图乙所示。忽略物体吸水。 水的密度为 3 3 1.0 10 kg / m ,g 取10 N/kg。下列说法正确的是( ) 3 / 12 学科网(北京)股份有限公司 A.当h 为20 cm 时,水对物体底部的压强为2000 Pa B.容器的底面积为400 cm 2 C.h0的值为8 D.物体的密度为 3 3 0.6 10 kg / m 6.(2026 四川自贡)如图所示,小亮同学将重1 N,底面积 2 250cm 且足够高的薄壁圆柱形水杯B 放在水 平升降台上,杯内水深为18 cm。将边长为10 cm 的正方体A(可吸水)悬挂于力传感器上,静止时力传感 器的示数为25 N。升降台缓慢上升至A 刚好浸没,水杯B 中的水深变为20 cm,此时A 吸水饱和;再将升 降台降低3 cm,全过程A 无水析出。不考虑细线伸长、水的蒸发和A 体积变化,g 取10 N / kg , 3 3 1.0 10 kg / m = 水 。下列说法正确的是( ) A.正方体A 吸水饱和时,吸收的水所受重力为3 N B.正方体A 吸水饱和时,水杯B 对升降台的压强为2000 Pa C.升降台下降3 cm 后,正方体A 受到的浮力为7 N D.升降台下降3 cm 后,力传感器的示数为25 N 7.(2026 四川凉山)如图所示,调好的天平两盘放两个完全相同的烧杯,烧杯中盛有甲、乙两种液体,分 别用细线拉住体积相同的小球A、B 浸没在甲、乙两种液体中(细线对两球均有拉力),此时天平平衡,且 甲、乙液面相平。下列说法正确的是( ) 4 / 12 学科网(北京)股份有限公司 A.甲液体的密度小于乙液体的密度 B.A 球的密度一定大于B 球的密度 C.若将A 球下的细线剪断,A 球静止时天平仍然平衡 D.若将A、B 两球拿出液体后,天平指针将向右偏 8.(2026 云南)(多选)图甲中所示的半潜船被称为“海上叉车”。船的中间为载货甲板,需要装载货物 时,向船内的水舱注水,使甲板潜入水下且低于货物底部,之后将漂浮货物水平拖至甲板正上方,通过排 水使船体托起货物缓慢上浮,直至货物离开水面。某小组制作了质量为15 kg 的半潜船模型a 和质量为24 kg 的货物模型b 来模拟装载过程,模型a 底部为可注水的长方体空腔,模型b 是边长为0.4 m 的质量分布均匀 的正方体,如图乙所示。现将两者放入静水中,均静止漂浮在水面上。不考虑水面升降,模型a、b 均不吸 水,甲板平面始终与水面平行, 3 3 1.0 10 kg / m = 水 , 0.4 m l 。下列说法正确的是( ) A.模型a 注水前,受到的浮力为150 N B.要将模型b 拖至模型a 上,需向模型a 中注水,使甲板至少下降0.15 m C.将模型b 拖至模型a 上后,模型a 开始排水,当模型a 中剩余水的质量为41kg 时,模型b 刚好离开 水面 D.模型b 离开水面后,忽略模型a 和b 之间残留的水,模型b 对模型a 的压强为600 Pa 9.(2026 陕西)(多选)圆柱形容器甲中装有某种液体,放置在水平桌面上。轻质薄壁圆柱形容器乙(重 力不计)的底面积为600cm 2,装有10cm 深的水,此时将乙轻放入甲中,静止后,乙下表面距甲中液体表面 的距离为12.5cm,如图-1 所示;将一物块(不吸水)轻放入乙中,物块沉底后,乙中水的深度变为12cm, 此时乙下表面距甲中液体表面的距离为18.75cm,如图-2 所示。已知水的密度 3 3 1.0 10 kg/m = 水 ,g 取10N/kg, 5 / 12 学科网(北京)股份有限公司 下列说法正确的是() A.图-1 中,容器乙受到的浮力等于水的重力 B.容器甲中液体的密度大于水的密度 C.物块受到的浮力为30N D.物块的密度为 3 3 2 k .5 10 g/m 10.(2026 黑龙江)我国建造的全球首艘高速可潜无人艇“蓝鲸”号,排水量为12 t,它满载时所受浮力 大小为________N。某次悬浮作业时,潜水艇底部距离水面20 m,此时潜水艇底部受到水的压强大小为 ________Pa。( 3 3 1.0 10 kg / m = 海水 ,g 取10N/kg) 11.(2026 湖北)吃水线反映的是船身吃水深度。某船身吃水深度如图,此时船底 2 0.1m 面积上受到水的 压力是__________ N (此水域水的密度取 3 3 1.0 10 kg / m ,g 取10 N / kg )。载重线是船舶满载时在不同水 域吃水线的位置。如图国内船舶的载重线标识中,密度最大的水域所对应的载重线是__________(填字母)。 12.(2026 四川广安)跨学科实践小组把吸管的下端用蜡封口并缠上铜丝,自制了一个简易密度计。下端 缠上铜丝的目的是为了降低密度计的________,使其在液体中保持竖直。将该密度计分别放入甲、乙液体 中,静止时两液面等高,如图所示。若甲、乙液体对烧杯底部的压强分别为p甲、p乙,则p甲________ p乙(选 填“>”“<”或“=”)。 6 / 12 学科网(北京)股份有限公司 13.(2026 四川广元)如图所示,水平桌面上有甲、乙两个完全相同的烧杯,分别装有质量相等的a、b 两 种液体,两个烧杯中的液面高度不同。则两种液体的密度大小关系为 a ________ b ,两烧杯对桌面的压强 大小关系为P甲________ P乙。(选填“>”“=”或“<”) 14.(2026 四川遂宁)如图甲所示,利用弹簧测力计将位于水槽底部的柱体以1 cm/s 的恒定速度竖直提离 水面。已知水槽的底面积为 2 200 cm ,弹簧测力计示数F 随时间t 关系图像如图乙所示。柱体由浸没到完全 露出水面,水槽底部受到水的压强变化量为_______Pa,柱体的高度是_______cm。(忽略柱体带出水的影 响, 3 3 1.0 10 kg / m = 水 ,g 取10 N / kg ) 15.(2026 江苏苏州)北宋时期,黄河岸边的铁牛因洪水泛滥而沉入河底,怀丙利用浮船将铁牛成功打捞。 (1)铁牛深陷河底淤泥中(图甲),打捞时先将下部淤泥清除,使铁牛受到更大的________力。然后,将载 7 / 12 学科网(北京)股份有限公司 有沙子的大船停于铁牛上方,用绳索一端捆牢铁牛,另一端固定于船身,将绳索拉紧,把沙子逐渐抛出, 一段时间后,船身开始缓慢上浮,继续抛沙,将铁牛逐渐拉离河底至一定高度(图乙)。整个抛沙过程中, 船受到浮力大小的变化情况是________。 (2)兴趣小组用船模在大水槽内模拟打捞过程(图丙)。圆柱形船模底面积为40 cm 2,内装适量沙子,底部 用一根绳子与铁牛相连。在铁牛离开水槽底后被拉起2 cm 的过程中,需取出________g 沙子。(不考虑水 面位置变化) 16.(2026 黑龙江绥化)兴趣小组的同学制作了一个简易注水装置如图甲,底面积为200cm 2的薄壁圆柱形 容器内装有6kg 水,竖直硬细杆(质量、体积忽略不计)上端通过力传感器固定,下端与不吸水且质量分 布均匀的长方体物块A 相连。打开阀门,水箱中的水缓慢排出,细杆对力传感器作用力的大小F 随排出水 的质量m 变化的关系如图乙所示,当排出水的质量为4kg 时,长方体A 刚好完全露出水面,力传感器控制 开关开始注水。则长方体A 的密度为________ 3 kg/m ;从水面刚好与A 的上表面相平到力传感器的示数为0 时,容器底部受到水的压强变化量为________Pa。 17. (2026 内蒙古)物理小组研究遥控潜艇模型的浮沉情况。模型体积为 4 3 6 10 m − ,注水前模型质量为0.48kg , 放在水平桌面上,与桌面接触面积为 3 2 8 10 m − 。模型放在水足够深的水槽中,吸水后沉入水底,如图所示。 3 3 1.0 10 kg/m = 水 ,g 取10 / kg N 。求 (1)注水前模型对水平桌面的压强; (2)模型沉在水底受到的浮力; (3)控制水舱向外排水,模型竖直上浮0.2 m,浮力所做的功(顶部始终未露出水面)。 18.(2026 四川成都)在研究潜艇的跨学科实践活动中,实验小组将质量为 0 m ,底面积为 0 S 的长方体形状 8 / 12 学科网(北京)股份有限公司 的薄壁(厚度不计)水槽放在水平桌面上。向水槽中注入适量的水,水的深度为 1h ,如图甲所示。 (1)水的密度用表示,求水槽中水的质量 1 m (用相关字母表示)。 (2)实验小组选用的潜艇模型如图乙所示。将模型放入水槽,水没有溢出,模型漂浮在水面,水槽中水的深 度变为 2h ,重力与质量的比值用g 表示。求水槽对水平桌面的压强p (用相关字母表示)。 (3)实验小组开启遥控装置,让水槽中的水缓慢进入潜艇模型,经过一段时间后,停止吸水,关闭阀门,模 型静止时仍然漂浮在水面。实验小组发现,水槽中水的深度不变,仍然为 2h !请通过计算论证实验小组的 发现是否正确。 19.(2026 四川达州)如图甲所示,水平桌面上放置一底面积为 2 200cm ,重为2N的薄壁溢水杯和物块A、 B。将物块A 放入溢水杯后,进水管以 3 200 / min cm 的流速向溢水杯内注水,其水对溢水杯底部的压强随时 间的变化关系如图乙所示。14min 后停止注水,再将物块B 轻放在A 上表面正中央,待稳定后(A、B 始终 竖直)溢水杯对桌面的压强较放置B 前增大了400Pa。已知:溢水口距杯底 20cm h = 杯 ;实心长方体A、B 质 地均匀且不吸水,底面积相等,A 的高度 10 A h cm = ,B 的体积 3 B 800cm V = , ( 3 3 1 10 kg/m = 水 ,g 取10 / kg N ), 求: (1)放入物块A 前溢水杯对桌面的压强; (2)物块A 的密度; (3)物块B 的重力。 20.(2026 四川南充)学校科技小组发现了一口深H=5m 的水井,设计了一款自动化安全警示装置来实时显 示井中水的深度,图甲为结构简图。底面积S 为0.1m 2,长度d 为0.2m 的密闭空心浮体内装有一定质量的 沙子,并用轻绳与弹簧下端相连接;当水与井口齐平时,浮体刚好全部浸没在水中,此时弹簧的弹力F=0, 9 / 12 学科网(北京)股份有限公司 绳子恰好伸直;若水位下降,浮体也会跟着下降并逐渐露出水面,从而带动指针绕O 点转动,稳定时显示 盘上指针所指的刻度表示此时剩余水的深度。已测得该弹簧弹力F 随浮体下降的距离x 的关系如图乙所示 ( 3 3 1 10 kg/m = 水 ,g 取10N/kg,不考虑浮体对水深的影响及轻绳和弹簧的重力,弹簧始终在弹性限度内)。 (1)求需要的浮体和沙子的总质量m; (2)当浮体完全露出水面时,显示盘上指针所指位置的示数是多少? (3)若显示剩余水深为2.9m,求此时水对浮体底部的压强。 21.(2026 四川广元)小明在实验室模拟浮箱种植情境,他将底面积为 2 400cm 、足够高的柱形容器置于水 平桌面上,A 是棱长为10cm的正方体浮箱模型,通过长为4cm 的细线连接着底面积为 2 25cm 的柱形物体B (B 与容器底部未紧密黏合)。先将A、B 两物体叠放在容器中央,然后缓慢向容器中注水,注水过程中A、 B 一直保持竖直状态。当水的深度为12cm 时,细线处于自由状态,如图甲所示,此时物体B 对容器底的压 力为1.7N;继续向容器中注水,细线断裂前正方体A 所受浮力F 与水的深度h 的关系如图乙所示,当水的 深度为 3h 时,细线刚好达到最大拉力1.5N。细线不可伸长,且质量、体积不计。 3 3 1.0 10 kg/m = 水 ,g 取 10N/kg 。求: (1)图甲中水对容器底的压强; (2)物体B 的重力大小; (3)当向容器中加入6L 水时,此时水的深度。 22.(2026 四川眉山)如图甲是饮水机自动注水装置的模型简图。柱形水箱底面积为 2 2 3 10 m − ,一根质量 和体积不计的竖直硬细杆上端固定在力传感器上,下端与体积为 3 3 1.0 10 m − 的实心长方体A(不吸水)上表 面中心连接。打开进水口水龙头,向水档中缓慢注水,细杆对力传感器作用力的大小F 随注入水的质量m 10 / 12 学科网(北京)股份有限公司 变化的关系如图乙所示,当长方体A 刚好全部浸没水中时,传感器控制开关停止注水。 3 3 1.0 10 kg / m = 水 , 3 3 A 0.2 10 kg / m = ,g 取10N/kg(不考感进、出水口管内蓄水)。求: (1)长方体A 的质量; (2)当长方体A 刚浸没时,力传感器的示数 0 F ; (3)当注入水的质量为6kg 时,水箱底部受到水的压强。 23.(2026 新疆)如图所示,外底面积为 2 100cm 的厚壁容器P 漂浮于装有水的柱状容器Q 内,容器P 的底 部到水面的距离为6 cm,此时容器Q 中水的深度为20 cm。将一个合金块缓慢放入容器P 内,稳定后容器P 的底部到水面的距离变为10 cm;再将另一个完全相同的合金块缓慢放入容器P 内,稳定后容器Q 中水的深 度仍为20 cm,整个过程中没有水溢出且容器P 的底部保持水平。已知合金块的密度为 3 3 4.0 10 kg/m ,水的 密度为 3 3 1.0 10 kg/m 。求: (1)容器Q 中水的深度为20 cm 时,水对容器Q 底部的压强; (2)一个合金块的质量; (3)容器P 材质的密度。 24.(2026 福建)小闽设计了一个动物自动饮水机,其结构如图甲所示。蓄水池里的水通过进水管流到饮 水槽。在进水口正下方有一自动控制进水装置,内有一开口向下的圆柱形水杯,当饮水槽的水位下降时, 水杯会下降使水通过进水口补充到饮水槽中;当饮水槽的水位上升到某高度时,水杯上升堵住进水口停止 进水。为防止缺水,在蓄水池底A 处装有压敏电阻监控水位,图乙是监控水位的电路,图丙是压敏电阻阻 值RF随水深h 变化的关系图像。 11 / 12 学科网(北京)股份有限公司 (1)若蓄水池中的水深为0.3m,求水在A 处产生的压强大小; (2)若图乙中电源电压恒为8.4V,定值电阻 3 0 7 10 Ω R = ,当电压表示数达到7V 时发出报警信号提醒加水, 求此时蓄水池中的水深; (3)已知进水口的横截面积为S1,水杯的横截面积为S2、质量为m,若进水口恰好不进水时,杯里气体的长 度为d,水管管壁厚度、水杯杯壁厚度及杯内气体质量忽略不计。求此时饮水槽水面到蓄水池水面的高度L; (用物理量符号写出表达式,水的密度用ρ表示) (4)若增大进水口到蓄水池的高度,请问需要对水杯做出怎样的调整。(提出一种方法即可) 25.(2026 重庆)我国自主设计的“爱达花城号”邮轮于2026 年5 月正式试航,如图甲所示。该邮轮满载 排水量为1.419×10 8kg。船舷上画有不同海水的“吃水线”,表示船安全航行时最大排水体积的位置,如 图乙所示(仅画出了淡水线F,其余线未画出)。淡水密度取1.0×10 3kg/m 3,常见的海水密度如表所示。 求: 海水 密度/(kgm -3)( ) 冬季海洋(W) 1.030×10 3 夏季海洋(S) 1.025×10 3 热带海洋(T) 1.020×10 3 12 / 12 学科网(北京)股份有限公司 (1)邮轮在淡水中静止时,水对8m 深处船体的压强; (2)邮轮在淡水中满载航行时排开水的体积; (3)根据表中的海水密度在图乙的虚线框中画出夏季海洋线S 和冬季海洋线W 的合理位置,标注吃水线名称 并说明依据。